Jakie protokoły komunikacyjne są stosowane w systemach sterowania silnikami AGV?
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-07-31 Pochodzenie: Strona
Zautomatyzowane pojazdy kierowane ( AGV ) stały się niezbędnymi komponentami nowoczesnych inteligentnych fabryk, inteligentnych magazynów i zautomatyzowanych systemów logistycznych. W miarę jak aplikacje AGV ewoluują w kierunku większej prędkości, większej precyzji i ulepszonej inteligencji, system sterowania silnikiem staje się coraz ważniejszy. Protokół komunikacyjny używany pomiędzy sterownikiem AGV, sterownikiem silnika, systemem serwo i pokładowymi urządzeniami sterującymi ma bezpośredni wpływ na dokładność ruchu, szybkość reakcji, niezawodność systemu i skalowalność.
W systemie sterowania silnikiem AGV protokoły komunikacyjne są odpowiedzialne za przesyłanie poleceń ruchu, instrukcji dotyczących prędkości, informacji zwrotnej o położeniu, danych dotyczących momentu obrotowego, informacji diagnostycznych i sygnałów bezpieczeństwa między różnymi komponentami. Wybór odpowiedniego protokołu komunikacyjnego pozwala pojazdom AGV osiągnąć płynniejszą pracę, lepszą synchronizację i wydajniejszą pracę automatyki przemysłowej.
Do najczęściej stosowanych protokołów komunikacyjnych w systemach sterowania silnikami AGV należą CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET i magistrala CAN . Każdy protokół ma różne zalety w zależności od wymagań AGV, takich jak ładowność, dokładność nawigacji, wydajność w czasie rzeczywistym i złożoność systemu.
Rola protokołów komunikacyjnych w systemach sterowania silnikami AGV
System sterowania silnikiem AGV składa się zazwyczaj z kilku kluczowych elementów:
Główny sterownik AGV (PLC, komputer przemysłowy lub sterownik wbudowany)
Sterownik silnika lub serwonapęd
Silniki BLDC, serwomotory lub zintegrowane serwomotory
Enkodery do sprzężenia zwrotnego położenia i prędkości
System zarządzania baterią
Czujniki i urządzenia zabezpieczające
Sieć komunikacyjna łączy te komponenty i umożliwia skoordynowane działanie.
Na przykład, gdy pojazd AGV otrzymuje polecenie nawigacji z systemu zarządzania magazynem, pokładowy kontroler musi przekształcić tę instrukcję w precyzyjne ruchy silnika. Sterownik wysyła polecenia dotyczące prędkości, kierunku i przyspieszenia do napędu silnikowego za pośrednictwem protokołu komunikacyjnego. Tymczasem enkoder silnika w sposób ciągły przesyła informacje zwrotne, aby zapewnić dokładne pozycjonowanie.
Protokół komunikacyjny o wysokiej wydajności musi zapewniać:
Szybka transmisja danych
Niskie opóźnienie komunikacji
Wysoka niezawodność
Możliwość pracy w sieci na wielu urządzeniach
Sterowanie ruchem w czasie rzeczywistym
Wykrywanie i diagnostyka błędów
Różne zastosowania AGV wymagają różnych rozwiązań komunikacyjnych.
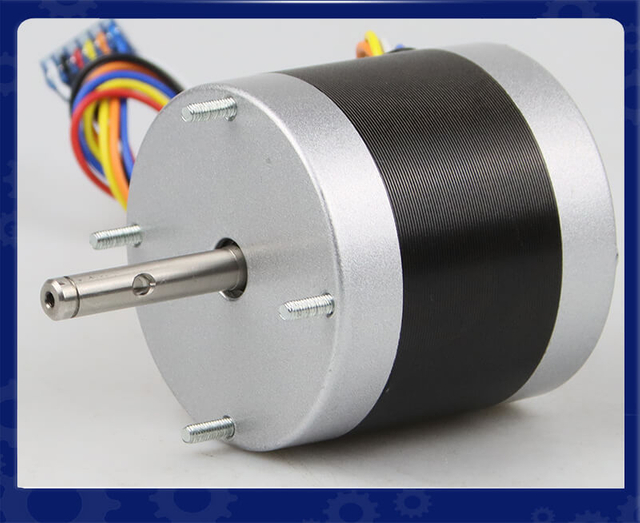
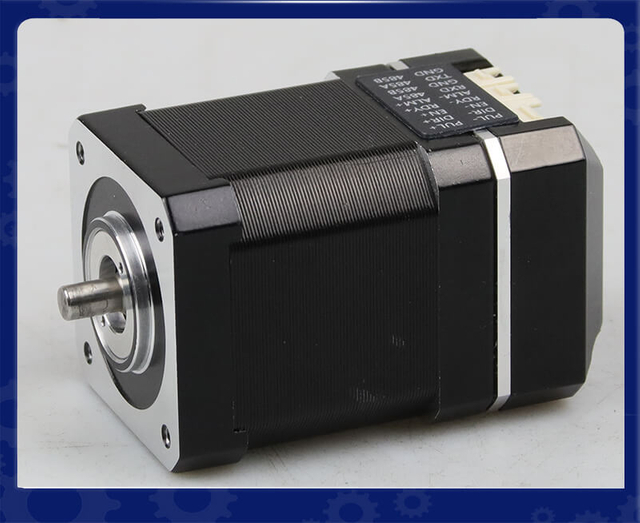
Zintegrowany serwomotor BLDC IDC60 — wysokowydajne, kompaktowe i inteligentne rozwiązanie sterowania ruchem w zamkniętej pętli
Przegląd produktu: Zintegrowany serwosilnik BLDC IDC60 firmy LeanMotor to kompaktowe rozwiązanie NEMA 24 łączące silnik, napęd i enkoder w jednym urządzeniu. Zapewnia precyzyjne sterowanie w pętli zamkniętej, stabilny moment obrotowy i szybką reakcję. Zintegrowana konstrukcja ogranicza okablowanie i oszczędza miejsce.
Kluczowe informacje techniczne
Zintegrowana konstrukcja typu „wszystko w jednym” Łączy silnik BLDC, serwonapęd i enkoder w kompaktowej jednostce, zmniejszając złożoność okablowania i poprawiając wydajność instalacji.
Precyzyjne sterowanie w pętli zamkniętej Zapewnia dokładną regulację położenia, prędkości i momentu obrotowego ze sprzężeniem zwrotnym w czasie rzeczywistym, co zapewnia stabilne i płynne działanie ruchu.
Potężna personalizacja modułowa (OEM/ODM) Obsługuje elastyczne opcje dostosowywania, w tym napięcie, moment obrotowy, protokoły komunikacyjne i rozdzielczość enkodera, aby spełnić różnorodne wymagania aplikacji.
Wysoka wydajność i zwarta konstrukcja Zapewnia dużą gęstość momentu obrotowego przy zoptymalizowanej wydajności termicznej, dzięki czemu idealnie nadaje się do systemów automatyki i robotyki o ograniczonej przestrzeni.
Typowe zastosowania
Roboty do inspekcji rurociągów Zapewniają stabilny moment obrotowy przy niskiej prędkości i precyzyjną kontrolę ruchu w celu poruszania się po wąskich, zakrzywionych i skomplikowanych środowiskach rurociągów.
Zautomatyzowane pojazdy kierowane (AGV) Zapewniają płynne przyspieszanie, dokładne pozycjonowanie i niezawodne działanie w logistyce i inteligentnych systemach magazynowych.
Zrobotyzowane systemy automatyzacji Idealne do ramion robotów, chwytaków i kompaktowych modułów ruchu wymagających dużej precyzji i szybkiej reakcji.
Inteligentny sprzęt produkcyjny Obsługuje precyzyjne sterowanie ruchem na liniach montażowych, maszynach pakujących i precyzyjnych urządzeniach automatyki przemysłowej.
Kluczowe specyfikacje serii IDC60 dla zastosowań AGV
Parametr
Specyfikacja IDC60
Typ silnika
Zintegrowany serwosilnik BLDC
Rozmiar ramy
60mm
Zakres mocy
200W/400W
Napięcie znamionowe
24 V / 48 V
Prędkość znamionowa
3000 obr./min
Znamionowy moment obrotowy
0,63 Nm / 1,27 Nm
Koder
17-bitowy koder magnetyczny
Komunikacja
Impuls / RS485 / CANopen
Funkcje opcjonalne
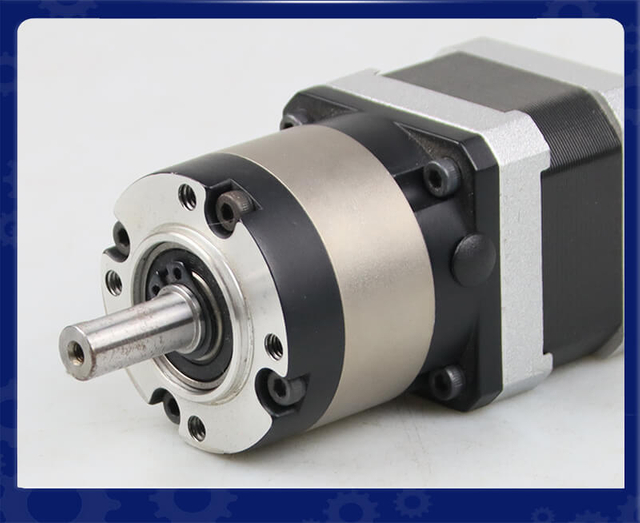
Skrzynia biegów, hamulce, wentylator chłodnicy
Indywidualna usługa LEANMOTOR
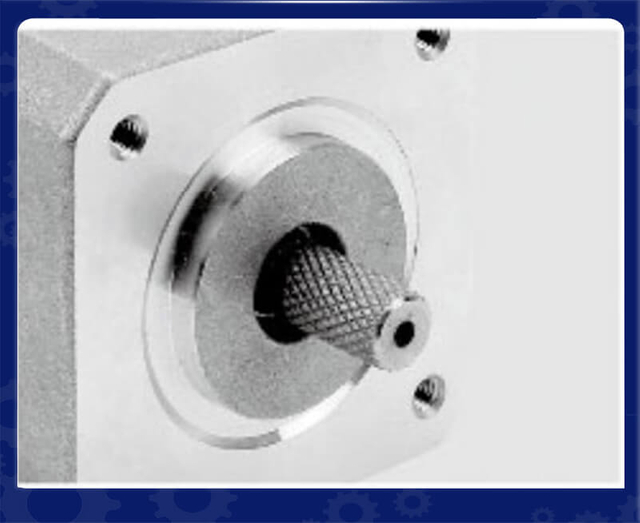
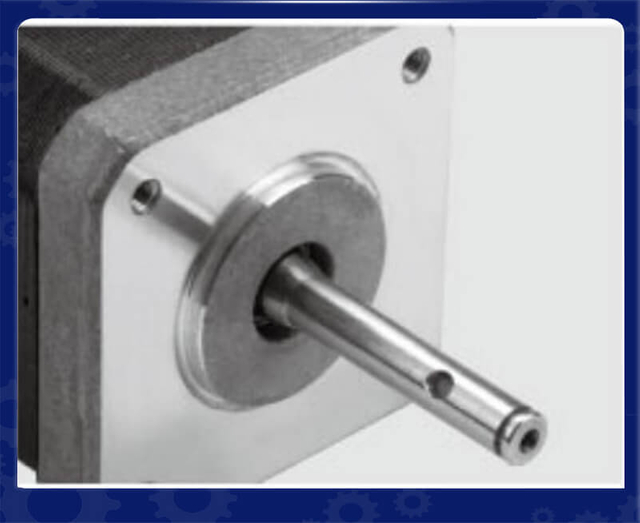
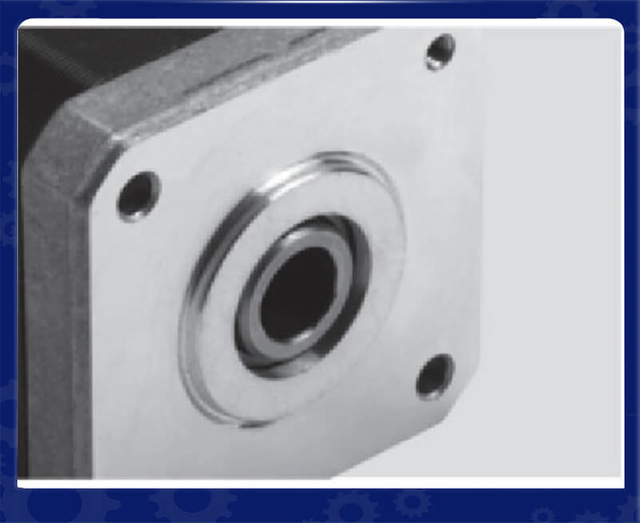
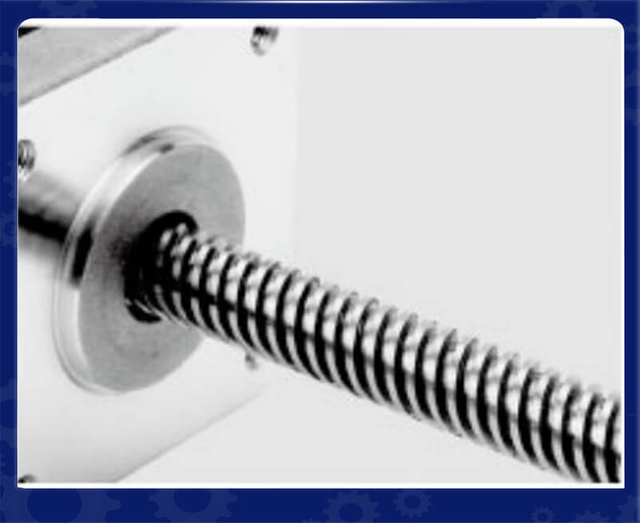
Dostosowany serwis wału
Metalowe koła pasowe
Plastikowe koło pasowe
Bieg
Sworzeń wału
Wał gwintowany
Montaż panelowy
Wał pusty
Śruba pociągowa
Montaż panelowy
Mieszkanie jednoosobowe
Podwójne mieszkanie
Wał klucza
Indywidualny serwis silnikowy
Kable
Okładki
Wał
Pręt śruby pociągowej
Kodery
Hamulce
Skrzynie biegów
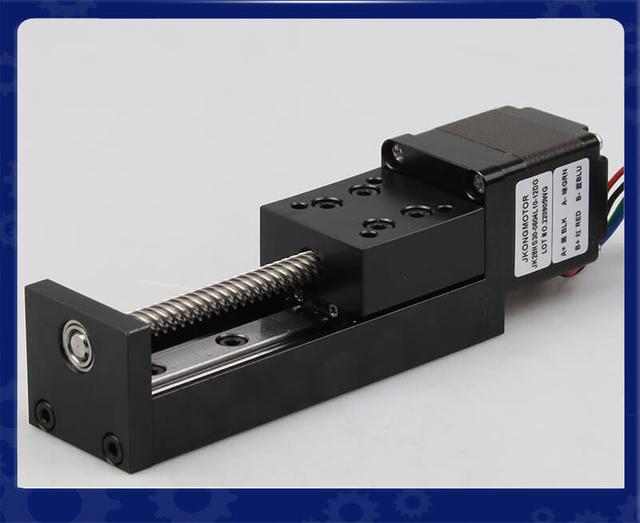
Moduł liniowy
Zintegrowane sterowniki
Przekładnia ślimakowa
CANopen: Jeden z najczęściej używanych protokołów komunikacji silników AGV
CANopen to jeden z najpopularniejszych protokołów komunikacyjnych stosowanych w Systemy sterowania silnikami AGV . Bazując na warstwie fizycznej magistrali CAN, CANopen został pierwotnie opracowany do zastosowań w automatyce przemysłowej i sterowaniu ruchem.
Wielu producentów pojazdów AGV wybiera CANopen, ponieważ zapewnia niezawodną równowagę pomiędzy kosztami, wydajnością i elastycznością.
Zalety CANopen do sterowania silnikiem AGV
1. Niezawodna komunikacja
CANopen wykorzystuje solidną strukturę komunikacyjną z wbudowanymi mechanizmami wykrywania błędów. Może utrzymać stabilną komunikację nawet w środowiskach z zakłóceniami elektrycznymi, wibracjami i zakłóceniami przemysłowymi.
Dzięki temu nadaje się do:
Magazynowe pojazdy AGV
Roboty mobilne
Zautomatyzowane wózki widłowe
Produkcja pojazdów transportowych
2. Obsługa wielu osi silnika
AGV zwykle wymaga wielu silników, w tym:
Silniki napędowe lewe i prawe
Silniki sterujące
Silniki podnoszenia
Silniki przenośników
CANopen umożliwia komunikację wielu napędów silnikowych w tej samej sieci, redukując złożoność okablowania.
3. Standaryzowane funkcje sterowania silnikiem
CANopen obsługuje profil urządzenia CiA 402 , który jest szeroko stosowany w serwonapędach i urządzeniach sterujących ruchem.
Dzięki CiA 402 sterowniki AGV mogą zarządzać:
Tryb kontroli pozycji
Tryb kontroli prędkości
Tryb kontroli momentu obrotowego
Monitorowanie stanu silnika
Zarządzanie usterkami
Dzięki temu silniki kompatybilne z CANopen są łatwiejsze do zintegrowania z platformami AGV.
EtherCAT: szybka komunikacja w czasie rzeczywistym dla zaawansowanych pojazdów AGV
EtherCAT (Ethernet Control Automation Technology) to wysokowydajny przemysłowy protokół Ethernet przeznaczony do zastosowań wymagających niezwykle szybkiego i precyzyjnego sterowania ruchem.
W porównaniu z tradycyjną komunikacją opartą na CAN, EtherCAT zapewnia znacznie większą przepustowość i mniejsze opóźnienia.
Dlaczego pojazdy AGV korzystają ze sterowania silnikiem EtherCAT
Nowoczesne pojazdy AGV, zwłaszcza AMR (autonomiczne roboty mobilne) i precyzyjne roboty przemysłowe, coraz częściej wymagają synchronizacji w czasie rzeczywistym między wieloma silnikami.
EtherCAT oferuje:
Odpowiedź komunikacyjna na poziomie mikrosekund
Wysoka dokładność synchronizacji
Duża pojemność danych
Sterowanie wieloosiowe w czasie rzeczywistym
Na przykład wielokierunkowy pojazd AGV wykorzystujący niezależne silniki napędowe na cztery koła wymaga precyzyjnej koordynacji wszystkich kół. EtherCAT może synchronizować polecenia silnika z bardzo małymi błędami synchronizacji, poprawiając:
Dokładność pozycji
Wydajność toczenia
Śledzenie ścieżki
Dynamiczna reakcja
Zastosowania EtherCAT w systemach AGV
EtherCAT jest powszechnie spotykany w:
Szybkie roboty logistyczne
Produkcja półprzewodników AGV
Precyzyjne systemy transportu montażowego
Duże zautomatyzowane linie produkcyjne
Chociaż EtherCAT zapewnia doskonałą wydajność, koszty systemu i wymagania dotyczące integracji są zwykle wyższe niż CANopen.
Modbus RTU i Modbus TCP w systemach silników AGV
Modbus jest szeroko stosowanym protokołem komunikacji przemysłowej, znanym ze swojej prostoty i kompatybilności.
Wiele sterowników silników AGV i urządzeń przemysłowych obsługuje protokół Modbus, ponieważ jest łatwy do wdrożenia i utrzymania.
Modbus RTU
Modbus RTU zazwyczaj działa poprzez komunikację RS485.
Zalety obejmują:
Niski koszt sprzętu
Duża odległość komunikacyjna
Prosta konfiguracja
Dobra kompatybilność
Jest powszechnie używany do:
Konfiguracja parametrów silnika
Monitorowanie baterii
Komunikacja czujnika
Pomocnicze układy sterowania
Jednakże protokół Modbus RTU nie jest preferowany do wydajnego sterowania ruchem, ponieważ jego prędkość komunikacji i możliwości działania w czasie rzeczywistym są ograniczone.
Modbus TCP
Modbus TCP wykorzystuje komunikację Ethernet, zapewniając wyższą prędkość w porównaniu z Modbus RTU.
Można go używać do:
Zarządzanie flotą AGV
Komunikacja w sieci przemysłowej
Systemy monitorowania danych
Jednakże w zastosowaniach wymagających precyzyjnego, zsynchronizowanego sterowania silnikiem zazwyczaj preferowane jest EtherCAT lub CANopen.
Komunikacja RS485 w zastosowaniach silników AGV
RS485 to fizyczny interfejs komunikacyjny szeroko stosowany w urządzeniach przemysłowych.
Chociaż sam RS485 nie jest kompletnym protokołem komunikacyjnym, stanowi podstawę komunikacji elektrycznej dla protokołów takich jak Modbus RTU.
Zalety RS485
Duża odległość transmisji
Silna odporność na hałas
Niski koszt
Proste okablowanie
W systemach AGV RS485 jest często używany do:
Komunikacja enkodera
Monitorowanie baterii
Sterowniki pomocnicze
Czujniki przemysłowe
Jednakże RS485 ma ograniczenia w przypadku sterowania wieloma silnikami wymagającymi zsynchronizowanego ruchu z dużą prędkością.
EtherNet/IP i PROFINET do integracji przemysłowych pojazdów AGV
Duże zakłady produkcyjne często integrują pojazdy AGV z istniejącymi sieciami automatyki fabrycznej. W tych środowiskach protokoły Ethernetu przemysłowego, takie jak EtherNet/IP i PROFINET . powszechnie stosowane są
Sieć Ethernet/IP
EtherNet/IP jest szeroko stosowany w systemach automatyki przemysłowej w Ameryce Północnej.
Korzyści obejmują:
Łatwa integracja z systemami PLC
Wysoka skalowalność sieci
Kompatybilność z przemysłową siecią Ethernet
Jest powszechnie używany, gdy pojazdy AGV muszą komunikować się z:
Fabryczne sterowniki PLC
Systemy realizacji produkcji (MES)
Systemy sterowania magazynem
PROFINET
PROFINET jest popularny w europejskim przemyśle automatyki, zwłaszcza tam, gdzie stosowane są systemy PLC firmy Siemens.
Zalety obejmują:
Komunikacja w czasie rzeczywistym
Niezawodność na poziomie przemysłowym
Silna integracja PLC
W przypadku dużych inteligentnych fabryk PROFINET i EtherNet/IP mogą zapewnić bezproblemową komunikację pomiędzy pojazdami AGV a sprzętem automatyki fabrycznej.
Magistrala CAN: podstawa wielu sieci silników AGV
Zanim protokół CANopen stał się powszechny, wiele systemów AGV korzystało z tradycyjnej komunikacji poprzez magistralę CAN.
Magistrala CAN zapewnia:
Wysoka niezawodność
Dobra kompatybilność elektromagnetyczna
Niski koszt komunikacji
Pozostaje szeroko stosowany w:
Pojazdy zasilane akumulatorowo
Roboty mobilne
Pojazdy elektryczne
Przemysłowy sprzęt transportowy
Jednakże sama magistrala CAN nie definiuje funkcji sterowania silnikiem na poziomie aplikacji. Dlatego wiele nowoczesnych systemów AGV wykorzystuje CANopen w celu uzyskania ustandaryzowanej komunikacji silnikowej.
Jak wybrać odpowiedni protokół komunikacyjny dla silników AGV
Wybór odpowiedniego protokołu komunikacyjnego dla silników AGV ma kluczowe znaczenie dla uzyskania niezawodnego sterowania ruchem, dokładnego pozycjonowania i wydajnej integracji systemu. Różne aplikacje AGV mają różne wymagania pod względem wydajności w czasie rzeczywistym, szybkości komunikacji, złożoności systemu i kosztów.
Typowe protokoły komunikacyjne stosowane w systemach silników AGV obejmują CANopen, EtherCAT, Modbus, RS485, EtherNet/IP i PROFINET . Najlepszy wybór zależy od projektu AGV, typu silnika, wymagań dotyczących sterowania i środowiska aplikacji.
1. Rozważ wymagania dotyczące sterowania ruchem AGV
Pierwszym czynnikiem jest wymagana wydajność ruchu.
Podstawowe zastosowania AGV
W przypadku standardowych pojazdów AGV do transportu, które głównie przewożą materiały między stałymi lokalizacjami, wymagania są zwykle umiarkowane.
Zalecane protokoły:
CANopen
Modbus RTU
Zalety:
Niski koszt
Prosta integracja
Niezawodna komunikacja
Nadaje się do podstawowego sterowania prędkością i kierunkiem
Typowe zastosowania:
Pojazdy AGV do transportu magazynowego
Fabryka pojazdów do transportu materiałów
Proste automatyczne wózki
Zastosowania o wysokiej precyzji AGV i AMR
Zaawansowane autonomiczne roboty mobilne (AMR) wymagają dokładnego śledzenia trajektorii, płynnego przyspieszania i zsynchronizowanej pracy silnika.
Zalecany protokół:
EtherCAT
Zalety:
Ultraszybka komunikacja
Niskie opóźnienie
Synchronizacja wieloosiowa
Wysoka dokładność pozycjonowania
Typowe zastosowania:
Inteligentne roboty logistyczne
Półprzewodnikowe pojazdy AGV
Precyzyjne systemy produkcyjne
2. Dopasuj protokół do wymagań dotyczących sterowania silnikiem
Silniki AGV mogą wymagać różnych poziomów sterowania:
Kontrola prędkości
Kontrola pozycji
Kontrola momentu obrotowego
Informacje zwrotne w czasie rzeczywistym
Diagnoza usterek
Na przykład:
Wymagania dotyczące sterowania silnikiem
Zalecany protokół
Podstawowa kontrola prędkości
Modbus, magistrala CAN
Standardowe sterowanie serwem
CANopen
Synchronizacja wieloosiowa
EtherCAT
Wysokowydajna kontrola ruchu
EtherCAT, PROFINET
W przypadku pojazdów AGV korzystających z silników BLDC, serwomotorów lub zintegrowanych serwomotorów powszechnie wybiera się CANopen i EtherCAT, ponieważ obsługują standardowe profile sterowania silnikiem.
3. Oceń szybkość komunikacji i wydajność w czasie rzeczywistym
Szybkość komunikacji bezpośrednio wpływa na reakcję AGV i dokładność ruchu.
Protokół
Wydajność
Typowe zastosowanie
RS485
Niska prędkość
Czujniki, urządzenia pomocnicze
Modbus RTU
Średnia prędkość
Prosta komunikacja silnika
CANopen
Średnio-wysoka prędkość
Ogólne sterowanie silnikiem AGV
EtherCAT
Bardzo duża prędkość
Precyzyjne systemy AMR
PROFINET/EtherNet/IP
Wysoka prędkość
Integracja automatyki fabrycznej
W zastosowaniach wymagających szybkiego przyspieszania, precyzyjnego toczenia lub skoordynowanego sterowania kołami zazwyczaj preferowane są szybkie protokoły oparte na sieci Ethernet.
4. Weź pod uwagę liczbę silników i złożoność systemu
Liczba sterowanych silników wpływa również na wybór protokołu.
Prosty AGV może obejmować:
Dwa silniki napędowe
Jeden silnik sterujący
Złożony AMR może obejmować:
Wiele silników kołowych
Silniki podnoszenia
Silniki przenośników
Moduły robotyczne
W przypadku systemów z wieloma osiami silnika EtherCAT zapewnia lepszą synchronizację, podczas gdy CANopen pozostaje opłacalną opcją dla mniejszych systemów.
5. Rozważ integrację z istniejącymi sieciami fabrycznymi
Pojazdy AGV są często połączone z systemami automatyki fabrycznej.
Wybierz protokoły w oparciu o istniejącą sieć przemysłową:
Systemy oparte na Siemensie → PROFINET
Systemy automatyki Rockwell → EtherNet/IP
Systemy sterowania oparte na CAN → CANopen
Środowiska przemysłowe Ethernet → EtherCAT
Dobra kompatybilność protokołów skraca czas programowania i poprawia stabilność systemu.
6. Zrównoważ wydajność i koszt
Protokół komunikacyjny powinien odpowiadać wymaganiom eksploatacyjnym pojazdu AGV bez niepotrzebnej złożoności.
Ekonomiczne rozwiązanie
CANopen
Najlepsze dla:
Standardowe pojazdy AGV
Małe roboty mobilne
Aplikacje średnioszybkie
Korzyści:
Niedrogi sprzęt
Łatwa konserwacja
Wysoka niezawodność przemysłowa
Rozwiązanie o wysokiej wydajności
EtherCAT
Najlepsze dla:
Szybkie AMR
Precyzyjne systemy ruchu
Wieloosiowe platformy robotyczne
Korzyści:
Kontrola w czasie rzeczywistym
Wysoka dokładność synchronizacji
Duża pojemność danych
7. Rozważ przyszłą rozbudowę i konserwację
Odpowiedni protokół komunikacyjny powinien obsługiwać przyszłe aktualizacje.
Ważne czynniki obejmują:
Dodatkowe osie silnika
Więcej czujników
Zdalna diagnostyka
Konserwacja predykcyjna
Integracja zarządzania flotą
Protokoły z silnym wsparciem przemysłowym, takie jak CANopen i EtherCAT , zapewniają lepszą długoterminową skalowalność.
Wniosek
Wybór odpowiedniego protokołu komunikacji silnika AGV zależy od dokładności ruchu, złożoności systemu, wymagań integracyjnych i budżetu.
CANopen idealnie nadaje się do ekonomicznego i niezawodnego sterowania silnikami AGV.
EtherCAT nadaje się do wysokowydajnych AMR wymagających precyzyjnej synchronizacji wieloosiowej.
Modbus i RS485 sprawdzają się dobrze w przypadku prostych zadań komunikacyjnych i urządzeń pomocniczych.
PROFINET i EtherNet/IP są preferowane w przypadku pojazdów AGV zintegrowanych z dużymi sieciami automatyki przemysłowej.
Wybierając odpowiedni protokół komunikacyjny, producenci AGV mogą osiągnąć lepszą wydajność ruchu, niezawodność systemu i wydajność automatyzacji.
Przyszłe trendy w technologii komunikacji silnikowej AGV
Wraz z rozwojem Przemysłu 4.0, inteligentnej produkcji i autonomicznych robotów mobilnych , systemy komunikacji AGV stają się coraz bardziej inteligentne.
Przyszłe systemy silników AGV będą skupiać się na:
Szybsze sieci przemysłowe
Komunikacja oparta na sieci Ethernet będzie nadal się rozwijać ze względu na rosnące wymagania dotyczące:
Kontrola w czasie rzeczywistym
Duża transmisja danych
Łączność w chmurze
Zintegrowane rozwiązania w zakresie silników serwo
Coraz więcej pojazdów AGV wykorzystuje zintegrowane serwomotory , które łączą w sobie:
Silnik
Koder
Kierowca
Interfejs komunikacyjny
w jedną kompaktową jednostkę.
Protokoły takie jak CANopen i EtherCAT umożliwiają tym zintegrowanym silnikom uproszczenie projektowania pojazdów AGV i ograniczenie okablowania.
Wspiera to konserwację predykcyjną i poprawia niezawodność operacyjną.
Wniosek
Protokoły komunikacyjne odgrywają kluczową rolę w określaniu wydajności i niezawodności systemów sterowania silnikami AGV . Wśród dostępnych rozwiązań CANopen, EtherCAT, Modbus, RS485, EtherNet/IP i PROFINET . najczęściej stosowanymi technologiami są
Do ogólnych zastosowań AGV, CANopen zapewnia doskonałe połączenie niezawodności, efektywności kosztowej i ustandaryzowanego sterowania silnikiem . W przypadku zaawansowanych AMR wymagających szybkiej i precyzyjnej synchronizacji wieloosiowej, EtherCAT oferuje doskonałą wydajność w czasie rzeczywistym . Protokoły Ethernetu przemysłowego, takie jak PROFINET i EtherNet/IP, są idealne dla dużych środowisk automatyki przemysłowej.
W miarę ciągłego rozwoju technologii AGV systemy komunikacji staną się szybsze, inteligentniejsze i bardziej zintegrowane, umożliwiając autonomicznym pojazdom nowej generacji osiągnięcie wyższej wydajności, dokładności i inteligencji w nowoczesnych środowiskach przemysłowych.
Często zadawane pytania:
Często zadawane pytania 1: Jakie protokoły komunikacyjne są powszechnie stosowane w systemach sterowania silnikami AGV?
Odpowiedź: Do najczęściej używanych protokołów komunikacyjnych w systemach sterowania silnikami AGV należą CANopen, EtherCAT, magistrala CAN, Modbus RTU/TCP, RS485, EtherNet/IP i PROFINET . Wybór zależy od wymagań AGV, takich jak dokładność ruchu, prędkość komunikacji, wydajność w czasie rzeczywistym, złożoność systemu i koszt.
FAQ 2: Dlaczego CANopen jest szeroko stosowany do sterowania silnikami AGV?
Odpowiedź: CANopen jest szeroko stosowany w sterowaniu silnikami AGV, ponieważ zapewnia niezawodną komunikację, niski koszt sprzętu i ustandaryzowane funkcje sterowania ruchem. Obsługuje profil urządzenia CiA 402 , umożliwiając kontrolerom AGV łatwe zarządzanie serwomotorami, silnikami BLDC i zintegrowanymi serwomotorami w celu sterowania prędkością, położeniem i momentem obrotowym.
Często zadawane pytania 3: Czy EtherCAT jest lepszy niż CANopen w zastosowaniach z silnikami AGV?
Odpowiedź: EtherCAT oferuje wyższą prędkość komunikacji i lepszą wydajność w czasie rzeczywistym niż CANopen, dzięki czemu nadaje się do zaawansowanych pojazdów AGV i AMR wymagających precyzyjnej synchronizacji wieloosiowej. Jednakże CANopen pozostaje opłacalnym rozwiązaniem dla standardowych zastosowań AGV, gdzie nie jest wymagana ekstremalna dokładność ruchu.
Często zadawane pytania 4: Jaki protokół jest najlepszy do precyzyjnego sterowania silnikiem AGV?
Odpowiedź: W przypadku precyzyjnego sterowania silnikiem AGV zwykle preferowanym wyborem jest EtherCAT , ponieważ zapewnia małe opóźnienia w komunikacji, wysoką dokładność synchronizacji i szybką transmisję danych. Jest powszechnie stosowany w robotach AMR, inteligentnych robotach logistycznych i przemysłowych robotach mobilnych wymagających precyzyjnej kontroli ruchu.
FAQ 5: Czy Modbus może być używany do sterowania silnikiem AGV?
Odpowiedź: Tak, Modbus RTU i Modbus TCP mogą być stosowane w systemach AGV, zwłaszcza do prostej komunikacji silników, konfiguracji parametrów, monitorowania i urządzeń pomocniczych. Jednakże protokół Modbus nie jest ogólnie zalecany do zastosowań wymagających wysokiej wydajności sterowania ruchem, ponieważ ma ograniczone możliwości pracy w czasie rzeczywistym w porównaniu z CANopen i EtherCAT.
FAQ 6: Jaka jest różnica pomiędzy magistralą CAN a CANopen w zastosowaniach AGV?
Odpowiedź: Magistrala CAN definiuje fizyczną metodę komunikacji, natomiast CANopen jest protokołem komunikacyjnym wyższego poziomu opartym na magistrali CAN. CANopen zapewnia ustandaryzowane funkcje sterowania silnikiem, profile urządzeń i zarządzanie siecią, dzięki czemu jest bardziej odpowiedni dla napędów silników AGV i systemów serwo.
Często zadawane pytania 7: W jaki sposób protokół komunikacyjny wpływa na wydajność silnika AGV?
Odpowiedź: Protokół komunikacyjny wpływa bezpośrednio na wydajność silnika AGV, wpływając na czas reakcji, dokładność pozycjonowania, zdolność synchronizacji i niezawodność systemu. Szybki protokół, taki jak EtherCAT, może poprawić dokładność sterowania ruchem, podczas gdy CANopen zapewnia stabilną i wydajną pracę w ogólnych zastosowaniach AGV.
FAQ 8: Który protokół komunikacyjny jest odpowiedni dla zintegrowanych serwomotorów w pojazdach AGV?
Odpowiedź: CANopen i EtherCAT są powszechnie stosowane w zintegrowanych serwomotorach w zastosowaniach AGV. Protokoły te umożliwiają komunikację pomiędzy sterownikiem silnika, sterownikiem, enkoderem i systemem sterowania AGV, zmniejszając złożoność okablowania, jednocześnie poprawiając integrację i niezawodność systemu.
FAQ 9: Jak wybrać odpowiedni protokół komunikacyjny dla silników AGV?
Odpowiedź: Właściwy protokół komunikacyjny należy wybrać w oparciu o:
Wymagania dotyczące dokładności ruchu
Liczba osi silnika
Potrzeby kontroli w czasie rzeczywistym
Kompatybilność z siecią fabryczną
Koszt systemu
Przyszłe wymagania dotyczące rozbudowy
CANopen jest odpowiedni dla ekonomicznych pojazdów AGV, natomiast EtherCAT jest zalecany dla zaawansowanych pojazdów AMR wymagających szybkiego zsynchronizowanego sterowania.
FAQ 10: Jakie są przyszłe trendy w technologii komunikacji silników AGV?
Odpowiedź: Przyszła technologia komunikacji silników AGV będzie zmierzać w kierunku szybszych rozwiązań przemysłowych Ethernet, zintegrowanych systemów serwomotorów i inteligentnych możliwości diagnostycznych. Protokoły takie jak EtherCAT, PROFINET i EtherNet/IP będą nadal się rozwijać, w miarę jak pojazdy AGV będą coraz bardziej połączone, autonomiczne i zintegrowane z systemami Przemysłu 4.0.