Fahrerlose Transportfahrzeuge ( FTS ) sind zu wesentlichen Bestandteilen moderner intelligenter Fabriken, intelligenter Lager und automatisierter Logistiksysteme geworden. Da sich AGV-Anwendungen immer weiter in Richtung höherer Geschwindigkeit, größerer Präzision und verbesserter Intelligenz weiterentwickeln, ist das Motorsteuerungssystem immer wichtiger geworden. Das zwischen der AGV-Steuerung, dem Motortreiber, dem Servosystem und den Bordsteuergeräten verwendete Kommunikationsprotokoll wirkt sich direkt auf die Bewegungsgenauigkeit, Reaktionsgeschwindigkeit, Systemzuverlässigkeit und Skalierbarkeit aus.
In einem AGV-Motorsteuerungssystem sind Kommunikationsprotokolle für die Übertragung von Bewegungsbefehlen, Geschwindigkeitsanweisungen, Positionsrückmeldungen, Drehmomentdaten, Diagnoseinformationen und Sicherheitssignalen zwischen verschiedenen Komponenten verantwortlich. Durch die Auswahl des richtigen Kommunikationsprotokolls können AGVs einen reibungsloseren Betrieb, eine bessere Synchronisierung und eine effizientere Leistung der industriellen Automatisierung erreichen.
Zu den am häufigsten verwendeten Kommunikationsprotokollen in AGV-Motorsteuerungssystemen gehören CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET und CAN-Bus . Jedes Protokoll bietet je nach FTS-Anforderungen wie Ladekapazität, Navigationsgenauigkeit, Echtzeitleistung und Systemkomplexität unterschiedliche Vorteile.
Die Rolle von Kommunikationsprotokollen in AGV-Motorsteuerungssystemen
Ein AGV-Motorsteuerungssystem besteht typischerweise aus mehreren Schlüsselkomponenten:
AGV-Hauptcontroller (SPS, Industriecomputer oder eingebetteter Controller)
Motortreiber oder Servoantrieb
BLDC-Motoren, Servomotoren oder integrierte Servomotoren
Encoder für Positions- und Geschwindigkeitsrückmeldung
Batteriemanagementsystem
Sensoren und Sicherheitsgeräte
Das Kommunikationsnetzwerk verbindet diese Komponenten und ermöglicht einen koordinierten Betrieb.
Wenn ein AGV beispielsweise einen Navigationsbefehl von einem Lagerverwaltungssystem erhält, muss die Bordsteuerung diesen Befehl in präzise Motorbewegungen umwandeln. Der Controller sendet über ein Kommunikationsprotokoll Geschwindigkeits-, Richtungs- und Beschleunigungsbefehle an den Motorantrieb. Währenddessen gibt der Motor-Encoder kontinuierlich Rückmeldungsinformationen zurück, um eine genaue Positionierung sicherzustellen.
Ein leistungsstarkes Kommunikationsprotokoll muss Folgendes bieten:
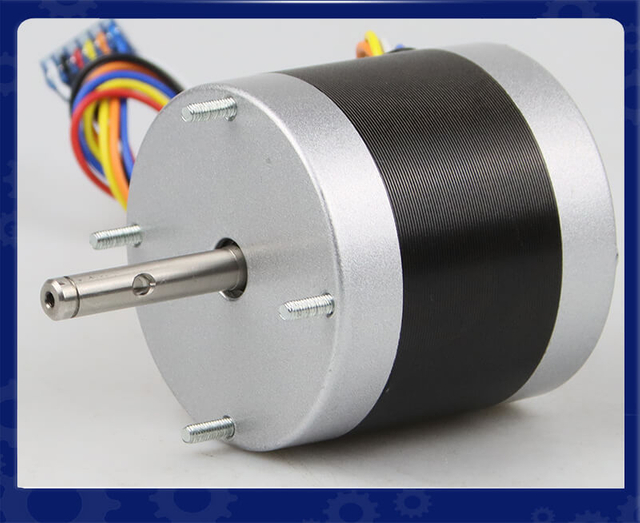
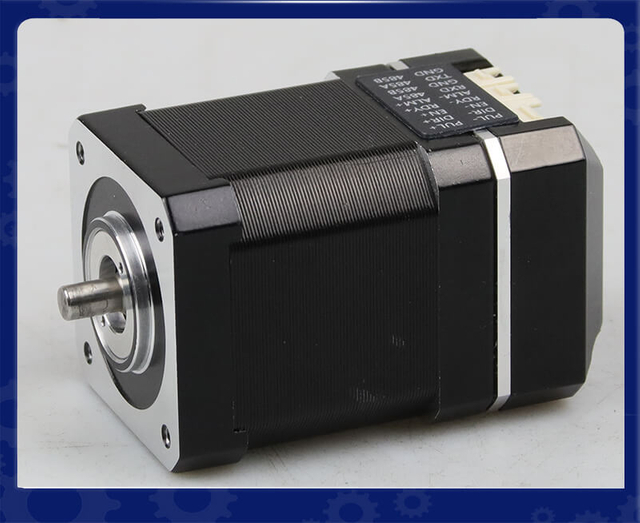
Integrierter BLDC-Servomotor IDC60 – hocheffiziente, kompakte und intelligente Bewegungssteuerungslösung mit geschlossenem Regelkreis
Produktübersicht: Der integrierte BLDC-Servomotor IDC60 von LeanMotor ist eine kompakte NEMA 24-Lösung, die Motor, Antrieb und Encoder in einer Einheit vereint. Es bietet eine präzise Regelung, ein stabiles Drehmoment und eine schnelle Reaktion. Sein integriertes Design reduziert die Verkabelung und spart Platz.
Wichtige technische Highlights
Integriertes All-in-One-Design kombiniert BLDC-Motor, Servoantrieb und Encoder in einer kompakten Einheit, wodurch die Komplexität der Verkabelung reduziert und die Installationseffizienz verbessert wird.
Hochpräzise Regelung mit geschlossenem Regelkreis Gewährleistet eine genaue Positions-, Geschwindigkeits- und Drehmomentregelung mit Echtzeit-Feedback für eine stabile und reibungslose Bewegungsleistung.
Leistungsstarke modulare Anpassung (OEM/ODM) Unterstützt flexible Anpassungsoptionen, einschließlich Spannung, Drehmoment, Kommunikationsprotokolle und Encoderauflösung, um unterschiedlichen Anwendungsanforderungen gerecht zu werden.
Hohe Effizienz und kompakte Struktur Bietet eine hohe Drehmomentdichte mit optimierter thermischer Leistung und ist somit ideal für Automatisierungs- und Robotiksysteme mit begrenztem Platzangebot.
Typische Anwendungen
Pipeline-Inspektionsroboter bieten ein stabiles Drehmoment bei niedriger Drehzahl und eine präzise Bewegungssteuerung für die Navigation in engen, gekrümmten und komplexen Pipeline-Umgebungen.
Fahrerlose Transportfahrzeuge (FTS) sorgen für sanfte Beschleunigung, genaue Positionierung und zuverlässigen Betrieb in Logistik- und intelligenten Lagersystemen.
Roboterautomatisierungssysteme Ideal für Roboterarme, Greifer und kompakte Bewegungsmodule, die hohe Präzision und schnelle Reaktion erfordern.
Intelligente Fertigungsausrüstung unterstützt eine hochpräzise Bewegungssteuerung in Montagelinien, Verpackungsmaschinen und Präzisionsgeräten für die industrielle Automatisierung.
Wichtige Spezifikationen der IDC60-Serie für AGV-Anwendungen
Parameter
IDC60-Spezifikation
Motortyp
Integrierter BLDC-Servomotor
Rahmengröße
60mm
Leistungsbereich
200W / 400W
Nennspannung
24V / 48V
Nenngeschwindigkeit
3000 U/min
Nenndrehmoment
0,63 Nm / 1,27 Nm
Encoder
17-Bit-Magnetkodierer
Kommunikation
Puls / RS485 / CANopen
Optionale Funktionen
Getriebe, Bremse, Lüfter
Maßgeschneiderter LEANMOTOR-Service
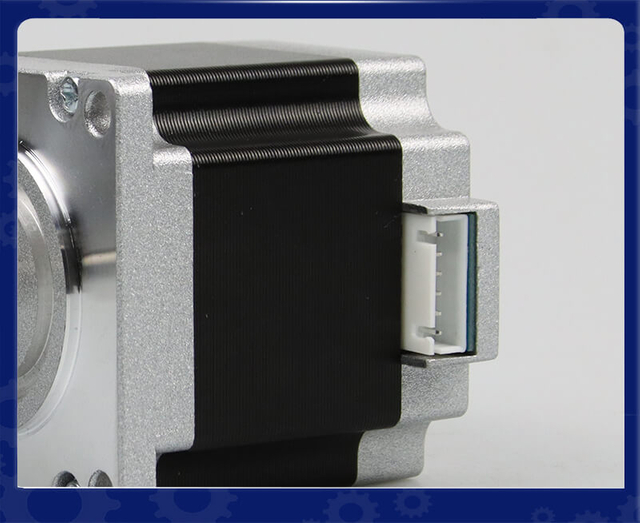
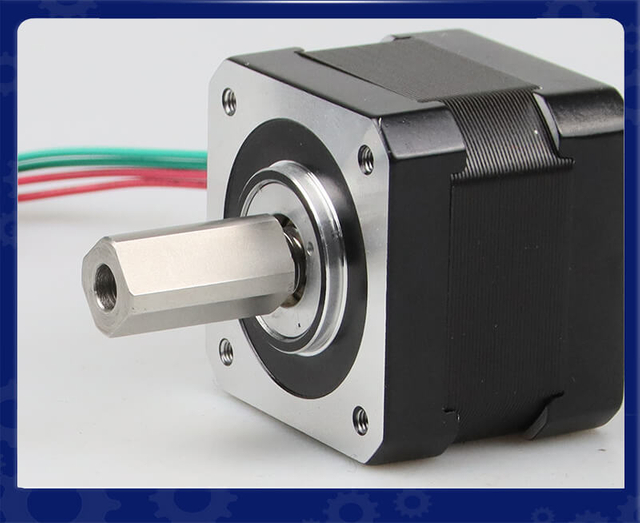
Maßgeschneiderter Wellenservice
Metallriemenscheiben
Kunststoffrolle
Gang
Wellenstift
Gewindeschaft
Panelmontage
Hohlwelle
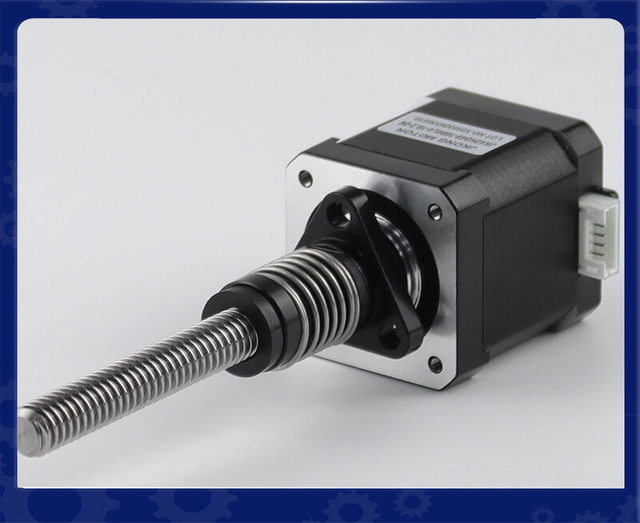
Leitspindel
Panelmontage
Einzelwohnung
Dual-Flat
Schlüsselwelle
Maßgeschneiderter Motorenservice
Kabel
Abdeckungen
Welle
Leitspindelstange
Encoder
Bremsen
Getriebe
Linearmodul
Integrierte Treiber
Schneckengetriebe
CANopen: Eines der am weitesten verbreiteten Kommunikationsprotokolle für AGV-Motoren
CANopen ist eines der am häufigsten verwendeten Kommunikationsprotokolle AGV-Motorsteuerungssysteme . Basierend auf der physikalischen CAN-Bus-Schicht wurde CANopen ursprünglich für industrielle Automatisierungs- und Bewegungssteuerungsanwendungen entwickelt.
Viele AGV-Hersteller entscheiden sich für CANopen, weil es ein zuverlässiges Gleichgewicht zwischen Kosten, Leistung und Flexibilität bietet.
Vorteile von CANopen für die FTS-Motorsteuerung
1. Zuverlässige Kommunikation
CANopen verwendet eine robuste Kommunikationsstruktur mit integrierten Fehlererkennungsmechanismen. Es kann eine stabile Kommunikation auch in Umgebungen mit elektrischem Rauschen, Vibrationen und industriellen Störungen aufrechterhalten.
Dadurch eignet es sich für:
Lager-FTFs
Mobile Roboter
Automatisierte Gabelstapler
Herstellung von Transportfahrzeugen
2. Unterstützung für mehrere Motorachsen
Ein AGV benötigt normalerweise mehrere Motoren, darunter:
Linker und rechter Antriebsmotor
Lenkmotoren
Hubmotoren
Fördermotoren
CANopen ermöglicht die Kommunikation mehrerer Motorantriebe im selben Netzwerk und reduziert so den Verkabelungsaufwand.
3. Standardisierte Motorsteuerungsfunktionen
CANopen unterstützt das Geräteprofil CiA 402 , das häufig für Servoantriebe und Bewegungssteuerungsgeräte verwendet wird.
Über CiA 402 können AGV-Controller Folgendes verwalten:
Positionskontrollmodus
Geschwindigkeitskontrollmodus
Drehmomentkontrollmodus
Überwachung des Motorstatus
Fehlermanagement
Dadurch lassen sich CANopen-kompatible Motoren einfacher in AGV-Plattformen integrieren.
EtherCAT: Hochgeschwindigkeits-Echtzeitkommunikation für fortschrittliche AGVs
EtherCAT (Ethernet Control Automation Technology) ist ein leistungsstarkes industrielles Ethernet-Protokoll, das für Anwendungen entwickelt wurde, die eine extrem schnelle und präzise Bewegungssteuerung erfordern.
Im Vergleich zur herkömmlichen CAN-basierten Kommunikation bietet EtherCAT eine deutlich höhere Bandbreite und geringere Latenz.
Warum AGVs EtherCAT Motor Control nutzen
Moderne AGVs, insbesondere AMRs (Autonome mobile Roboter) und hochpräzise Industrieroboter, erfordern zunehmend eine Echtzeitsynchronisation zwischen mehreren Motoren.
EtherCAT bietet:
Kommunikationsantwort auf Mikrosekundenebene
Hohe Synchronisationsgenauigkeit
Große Datenkapazität
Echtzeit-Mehrachsensteuerung
Beispielsweise erfordert ein omnidirektionales AGV mit unabhängigen Vierrad-Antriebsmotoren eine präzise Koordination aller Räder. EtherCAT kann Motorbefehle mit extrem kleinen Zeitfehlern synchronisieren und verbessert so:
Positionsgenauigkeit
Wendeleistung
Pfadverfolgung
Dynamische Reaktion
EtherCAT-Anwendungen in AGV-Systemen
EtherCAT findet sich häufig in:
Hochgeschwindigkeits-Logistikroboter
AGVs für die Halbleiterfertigung
Präzisions-Montagetransportsysteme
Große automatisierte Produktionslinien
Obwohl EtherCAT eine hervorragende Leistung bietet, sind die Systemkosten und Integrationsanforderungen in der Regel höher als bei CANopen.
Modbus RTU und Modbus TCP in AGV-Motorsystemen
Modbus ist ein weit verbreitetes industrielles Kommunikationsprotokoll, das für seine Einfachheit und Kompatibilität bekannt ist.
Viele AGV-Motorsteuerungen und Industriegeräte unterstützen Modbus, da es einfach zu implementieren und zu warten ist.
Modbus RTU
Modbus RTU arbeitet normalerweise über RS485-Kommunikation.
Zu den Vorteilen gehören:
Niedrige Hardwarekosten
Große Kommunikationsentfernung
Einfache Konfiguration
Gute Kompatibilität
Es wird häufig verwendet für:
Konfiguration der Motorparameter
Batterieüberwachung
Sensorkommunikation
Hilfssteuersysteme
Allerdings wird Modbus RTU im Allgemeinen nicht für Hochleistungs-Bewegungssteuerungen bevorzugt, da seine Kommunikationsgeschwindigkeit und Echtzeitfähigkeit begrenzt sind.
Modbus TCP
Modbus TCP nutzt Ethernet-Kommunikation und bietet im Vergleich zu Modbus RTU eine höhere Geschwindigkeit.
Es kann verwendet werden für:
FTS-Flottenmanagement
Industrielle Netzwerkkommunikation
Datenüberwachungssysteme
Für Anwendungen, die eine präzise synchronisierte Motorsteuerung erfordern, wird jedoch normalerweise EtherCAT oder CANopen bevorzugt.
RS485-Kommunikation in AGV-Motoranwendungen
RS485 ist eine physikalische Kommunikationsschnittstelle, die in Industrieanlagen weit verbreitet ist.
Obwohl RS485 selbst kein vollständiges Kommunikationsprotokoll ist, bildet es die elektrische Kommunikationsgrundlage für Protokolle wie Modbus RTU.
Vorteile von RS485
Lange Übertragungsdistanz
Starke Geräuschbeständigkeit
Niedrige Kosten
Einfache Verkabelung
In FTS-Systemen wird RS485 häufig verwendet für:
Encoder-Kommunikation
Batterieüberwachung
Hilfssteuerungen
Industrielle Sensoren
RS485 ist jedoch eingeschränkt, wenn mehrere Motoren gesteuert werden, die eine synchronisierte Hochgeschwindigkeitsbewegung erfordern.
EtherNet/IP und PROFINET für die industrielle AGV-Integration
Große Produktionsanlagen integrieren AGVs häufig in bestehende Fabrikautomatisierungsnetzwerke. In diesen Umgebungen werden häufig industrielle Ethernet-Protokolle wie EtherNet/IP und PROFINET verwendet.
EtherNet/IP
EtherNet/IP wird häufig in nordamerikanischen industriellen Automatisierungssystemen verwendet.
Zu den Vorteilen gehören:
Einfache Integration mit SPS-Systemen
Hohe Netzwerkskalierbarkeit
Kompatibilität mit industriellem Ethernet
Es wird häufig verwendet, wenn AGVs kommunizieren müssen mit:
Fabrik-SPS
Manufacturing Execution Systeme (MES)
Lagerkontrollsysteme
PROFINET
PROFINET erfreut sich in der europäischen Automatisierungsindustrie großer Beliebtheit, insbesondere dort, wo Siemens-SPS-Systeme zum Einsatz kommen.
Zu den Vorteilen gehören:
Kommunikation in Echtzeit
Zuverlässigkeit auf Industrieniveau
Starke SPS-Integration
Für große intelligente Fabriken können PROFINET und EtherNet/IP eine nahtlose Kommunikation zwischen AGVs und Fabrikautomatisierungsgeräten ermöglichen.
CAN-Bus: Die Grundlage vieler AGV-Motornetzwerke
Bevor CANopen weit verbreitet war, nutzten viele AGV-Systeme die traditionelle CAN-Bus-Kommunikation.
CAN-Bus bietet:
Hohe Zuverlässigkeit
Gute elektromagnetische Verträglichkeit
Geringe Kommunikationskosten
Es wird weiterhin häufig verwendet in:
Batteriebetriebene Fahrzeuge
Mobile Roboter
Elektrofahrzeuge
Industrielle Transportausrüstung
Der CAN-Bus allein definiert jedoch keine Motorsteuerungsfunktionen auf Anwendungsebene. Daher nutzen viele moderne AGV-Systeme CANopen, um eine standardisierte Motorkommunikation zu erreichen.
So wählen Sie das richtige Kommunikationsprotokoll für AGV-Motoren aus
Die Wahl des richtigen Kommunikationsprotokolls für AGV-Motoren ist entscheidend für eine zuverlässige Bewegungssteuerung, genaue Positionierung und effiziente Systemintegration. Unterschiedliche AGV-Anwendungen stellen unterschiedliche Anforderungen hinsichtlich Echtzeitleistung, Kommunikationsgeschwindigkeit, Systemkomplexität und Kosten.
Zu den gängigen Kommunikationsprotokollen, die in AGV-Motorsystemen verwendet werden, gehören CANopen, EtherCAT, Modbus, RS485, EtherNet/IP und PROFINET . Die beste Wahl hängt vom FTF-Design, dem Motortyp, den Steuerungsanforderungen und der Anwendungsumgebung ab.
1. Berücksichtigen Sie die Anforderungen an die AGV-Bewegungssteuerung
Der erste Faktor ist die erforderliche Bewegungsleistung.
Grundlegende AGV-Anwendungen
Bei Standard-Transport-FTFs, die hauptsächlich Materialien zwischen festen Standorten bewegen, sind die Anforderungen in der Regel moderat.
Empfohlene Protokolle:
CANopen
Modbus RTU
Vorteile:
Niedrige Kosten
Einfache Integration
Zuverlässige Kommunikation
Geeignet für die grundlegende Geschwindigkeits- und Richtungssteuerung
Typische Anwendungen:
AGVs für den Lagertransport
Fabrik-Materialtransportfahrzeuge
Einfache automatisierte Einkaufswagen
Hochpräzise AGV- und AMR-Anwendungen
Fortschrittliche autonome mobile Roboter (AMRs) erfordern eine genaue Verfolgung der Flugbahn, eine sanfte Beschleunigung und einen synchronisierten Motorbetrieb.
Empfohlenes Protokoll:
EtherCAT
Vorteile:
Ultraschnelle Kommunikation
Geringe Latenz
Mehrachssynchronisation
Hohe Positioniergenauigkeit
Typische Anwendungen:
Intelligente Logistikroboter
Halbleiter-FTFs
Präzisionsfertigungssysteme
2. Passen Sie das Protokoll an die Motorsteuerungsanforderungen an
Für AGVs mit BLDC-Motoren, Servomotoren oder integrierten Servomotoren werden üblicherweise CANopen und EtherCAT ausgewählt, da sie standardisierte Motorsteuerungsprofile unterstützen.
3. Bewerten Sie die Kommunikationsgeschwindigkeit und die Echtzeitleistung
Die Kommunikationsgeschwindigkeit wirkt sich direkt auf die Reaktion und Bewegungsgenauigkeit des AGV aus.
Protokoll
Leistung
Typische Verwendung
RS485
Niedrige Geschwindigkeit
Sensoren, Zusatzgeräte
Modbus RTU
Mittlere Geschwindigkeit
Einfache motorische Kommunikation
CANopen
Mittlere bis hohe Geschwindigkeit
Allgemeine AGV-Motorsteuerung
EtherCAT
Sehr hohe Geschwindigkeit
Präzisions-AMR-Systeme
PROFINET / EtherNet/IP
Hohe Geschwindigkeit
Integration der Fabrikautomation
Für Anwendungen, die eine schnelle Beschleunigung, präzises Drehen oder eine koordinierte Radsteuerung erfordern, werden in der Regel Hochgeschwindigkeits-Ethernet-basierte Protokolle bevorzugt.
4. Berücksichtigen Sie die Anzahl der Motoren und die Systemkomplexität
Auch die Anzahl der gesteuerten Motoren beeinflusst die Protokollauswahl.
Ein einfaches AGV kann Folgendes umfassen:
Zwei Antriebsmotoren
Ein Lenkmotor
Eine komplexe AMR kann Folgendes umfassen:
Mehrere Radmotoren
Hubmotoren
Fördermotoren
Robotermodule
Bei Systemen mit mehreren Motorachsen sorgt EtherCAT für eine bessere Synchronisierung, während CANopen für kleinere Systeme eine kostengünstige Option bleibt.
5. Erwägen Sie die Integration in bestehende Fabriknetzwerke
AGVs sind häufig mit Fabrikautomatisierungssystemen verbunden.
Wählen Sie Protokolle basierend auf dem vorhandenen Industrienetzwerk:
Siemens-basierte Systeme → PROFINET
Rockwell-Automatisierungssysteme → EtherNet/IP
CAN-basierte Steuerungssysteme → CANopen
Industrielle Ethernet-Umgebungen → EtherCAT
Eine gute Protokollkompatibilität verkürzt die Entwicklungszeit und verbessert die Systemstabilität.
6. Balance zwischen Leistung und Kosten
Das Kommunikationsprotokoll sollte den Leistungsanforderungen des AGV ohne unnötige Komplexität entsprechen.
Kostengünstige Lösung
CANopen
Am besten für:
Standard-FTF
Kleine mobile Roboter
Anwendungen mit mittlerer Geschwindigkeit
Vorteile:
Erschwingliche Hardware
Einfache Wartung
Starke industrielle Zuverlässigkeit
Hochleistungslösung
EtherCAT
Am besten für:
Hochgeschwindigkeits-AMRs
Präzisionsbewegungssysteme
Mehrachsige Roboterplattformen
Vorteile:
Echtzeitkontrolle
Hohe Synchronisationsgenauigkeit
Große Datenkapazität
7. Erwägen Sie zukünftige Erweiterungen und Wartungsarbeiten
Ein geeignetes Kommunikationsprotokoll sollte zukünftige Upgrades unterstützen.
Wichtige Faktoren sind:
Zusätzliche Motorachsen
Mehr Sensoren
Ferndiagnose
Vorausschauende Wartung
Integration des Flottenmanagements
Protokolle mit starker industrieller Unterstützung, wie CANopen und EtherCAT , bieten eine bessere langfristige Skalierbarkeit.
Abschluss
Die Wahl des richtigen AGV-Motorkommunikationsprotokolls hängt von der Bewegungsgenauigkeit, der Systemkomplexität, den Integrationsanforderungen und dem Budget ab.
CANopen ist ideal für eine kostengünstige und zuverlässige FTS-Motorsteuerung.
EtherCAT eignet sich für Hochleistungs-AMRs, die eine präzise Mehrachssynchronisation erfordern.
Modbus und RS485 eignen sich gut für einfache Kommunikationsaufgaben und Zusatzgeräte.
PROFINET und EtherNet/IP werden für AGVs bevorzugt, die in große industrielle Automatisierungsnetzwerke integriert sind.
Durch die Auswahl des geeigneten Kommunikationsprotokolls können AGV-Hersteller eine bessere Bewegungsleistung, Systemzuverlässigkeit und Automatisierungseffizienz erreichen.
Zukünftige Trends der AGV-Motorkommunikationstechnologie
Mit der Entwicklung von Industrie 4.0, intelligenter Fertigung und autonomen mobilen Robotern werden AGV-Kommunikationssysteme immer intelligenter.
Zukünftige AGV-Motorsysteme werden sich auf Folgendes konzentrieren:
Industrielle Netzwerke mit höherer Geschwindigkeit
Die Ethernet-basierte Kommunikation wird aufgrund steigender Anforderungen an:
Echtzeitkontrolle
Große Datenübertragung
Cloud-Konnektivität
Integrierte Servomotorlösungen
Immer mehr AGVs verwenden integrierte Servomotoren , die Folgendes vereinen:
Motor
Encoder
Treiber
Kommunikationsschnittstelle
zu einer kompakten Einheit.
Protokolle wie CANopen und EtherCAT ermöglichen es diesen integrierten Motoren, das AGV-Design zu vereinfachen und den Verkabelungsaufwand zu reduzieren.
Verbesserte Diagnosefähigkeit
Fortschrittliche Kommunikationsprotokolle ermöglichen AGVs die Überwachung von:
Motortemperatur
Aktueller Verbrauch
Encoder-Status
Überlastbedingungen
Wartungsanforderungen
Dies unterstützt die vorausschauende Wartung und verbessert die Betriebssicherheit.
Abschluss
Kommunikationsprotokolle spielen eine entscheidende Rolle bei der Bestimmung der Leistung und Zuverlässigkeit von AGV-Motorsteuerungssystemen . Unter den verfügbaren Lösungen sind CANopen, EtherCAT, Modbus, RS485, EtherNet/IP und PROFINET die am häufigsten verwendeten Technologien.
Für allgemeine FTS-Anwendungen bietet CANopen eine hervorragende Kombination aus Zuverlässigkeit, Kosteneffizienz und standardisierter Motorsteuerung . Für fortschrittliche AMRs, die eine schnelle und präzise Mehrachsensynchronisierung erfordern, bietet EtherCAT eine überlegene Echtzeitleistung . Industrielle Ethernet-Protokolle wie PROFINET und EtherNet/IP eignen sich ideal für große Fabrikautomatisierungsumgebungen.
Da die AGV-Technologie weiter voranschreitet, werden Kommunikationssysteme schneller, intelligenter und integrierter, sodass autonome Fahrzeuge der nächsten Generation in modernen Industrieumgebungen eine höhere Effizienz, Genauigkeit und Intelligenz erreichen können.
FAQs:
FAQ 1: Welche Kommunikationsprotokolle werden üblicherweise in AGV-Motorsteuerungssystemen verwendet?
Antwort: Zu den am häufigsten verwendeten Kommunikationsprotokollen in AGV-Motorsteuerungssystemen gehören CANopen, EtherCAT, CAN-Bus, Modbus RTU/TCP, RS485, EtherNet/IP und PROFINET . Die Wahl hängt von den FTS-Anforderungen wie Bewegungsgenauigkeit, Kommunikationsgeschwindigkeit, Echtzeitleistung, Systemkomplexität und Kosten ab.
FAQ 2: Warum wird CANopen häufig zur Steuerung von AGV-Motoren verwendet?
Antwort: CANopen wird häufig in der FTS-Motorsteuerung eingesetzt, da es zuverlässige Kommunikation, niedrige Hardwarekosten und standardisierte Bewegungssteuerungsfunktionen bietet. Es unterstützt das CiA 402-Geräteprofil und ermöglicht AGV-Controllern die einfache Verwaltung von Servomotoren, BLDC-Motoren und integrierten Servomotoren zur Geschwindigkeits-, Positions- und Drehmomentsteuerung.
FAQ 3: Ist EtherCAT besser als CANopen für AGV-Motoranwendungen?
Antwort: EtherCAT bietet eine höhere Kommunikationsgeschwindigkeit und eine bessere Echtzeitleistung als CANopen und eignet sich daher für fortschrittliche AGVs und AMRs, die eine präzise Mehrachsensynchronisation erfordern. CANopen bleibt jedoch eine kostengünstige Lösung für Standard-FTF-Anwendungen, bei denen keine extreme Bewegungsgenauigkeit erforderlich ist.
FAQ 4: Welches Protokoll eignet sich am besten für die hochpräzise AGV-Motorsteuerung?
Antwort: Für die hochpräzise AGV-Motorsteuerung ist EtherCAT normalerweise die bevorzugte Wahl, da es eine geringe Kommunikationslatenz, eine hohe Synchronisierungsgenauigkeit und eine schnelle Datenübertragung bietet. Es wird häufig in AMRs, intelligenten Logistikrobotern und mobilen Industrierobotern eingesetzt, die eine präzise Bewegungssteuerung erfordern.
FAQ 5: Kann Modbus für die FTS-Motorsteuerung verwendet werden?
Antwort: Ja, Modbus RTU und Modbus TCP können in FTS-Systemen verwendet werden, insbesondere für einfache Motorkommunikation, Parameterkonfiguration, Überwachung und Hilfsgeräte. Allerdings wird Modbus im Allgemeinen nicht für Hochleistungs-Bewegungssteuerungsanwendungen empfohlen, da es im Vergleich zu CANopen und EtherCAT über begrenzte Echtzeitfähigkeiten verfügt.
FAQ 6: Was ist der Unterschied zwischen CAN-Bus und CANopen in AGV-Anwendungen?
Antwort: Der CAN-Bus definiert die physikalische Kommunikationsmethode, während CANopen ein übergeordnetes Kommunikationsprotokoll ist, das auf dem CAN-Bus basiert. CANopen bietet standardisierte Motorsteuerungsfunktionen, Geräteprofile und Netzwerkverwaltung und eignet sich daher besser für AGV-Motorantriebe und Servosysteme.
FAQ 7: Wie wirkt sich das Kommunikationsprotokoll auf die Leistung des AGV-Motors aus?
Antwort: Das Kommunikationsprotokoll wirkt sich direkt auf die Leistung des AGV-Motors aus, indem es die Reaktionszeit, die Positionierungsgenauigkeit, die Synchronisierungsfähigkeit und die Systemzuverlässigkeit beeinflusst. Ein Hochgeschwindigkeitsprotokoll wie EtherCAT kann die Genauigkeit der Bewegungssteuerung verbessern, während CANopen einen stabilen und effizienten Betrieb für allgemeine AGV-Anwendungen bietet.
FAQ 8: Welches Kommunikationsprotokoll eignet sich für integrierte Servomotoren in AGVs?
Antwort: CANopen und EtherCAT werden häufig für integrierte Servomotoren in FTS-Anwendungen verwendet. Diese Protokolle ermöglichen die Kommunikation zwischen Motorsteuerung, Treiber, Encoder und AGV-Steuerungssystem, wodurch die Verkabelungskomplexität reduziert und gleichzeitig die Systemintegration und Zuverlässigkeit verbessert werden.
FAQ 9: Wie wähle ich das richtige Kommunikationsprotokoll für AGV-Motoren aus?
Antwort: Das richtige Kommunikationsprotokoll sollte basierend auf Folgendem ausgewählt werden:
Anforderungen an die Bewegungsgenauigkeit
Anzahl der Motorachsen
Anforderungen an die Echtzeitsteuerung
Kompatibilität mit Werksnetzwerken
Systemkosten
Zukünftiger Erweiterungsbedarf
CANopen eignet sich für kostengünstige AGVs, während EtherCAT für fortschrittliche AMRs empfohlen wird, die eine synchronisierte Hochgeschwindigkeitssteuerung erfordern.
FAQ 10: Was sind die zukünftigen Trends der AGV-Motorkommunikationstechnologie?
Antwort: Die zukünftige Kommunikationstechnologie für AGV-Motoren wird sich in Richtung schnellerer industrieller Ethernet-Lösungen, integrierter Servomotorsysteme und intelligenter Diagnosefunktionen bewegen. Protokolle wie EtherCAT, PROFINET und EtherNet/IP werden weiter wachsen, da AGVs immer vernetzter, autonomer und in Industrie 4.0-Systeme integriert werden.