
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-07-31 Kaynak: Alan
Otomatik Kılavuzlu Araçlar ( AGV'ler ), modern akıllı fabrikaların, akıllı depoların ve otomatik lojistik sistemlerinin temel bileşenleri haline geldi. AGV uygulamaları daha yüksek hıza, daha fazla hassasiyete ve gelişmiş zekaya doğru gelişmeye devam ettikçe motor kontrol sistemi giderek daha önemli hale geldi. AGV kontrol cihazı, motor sürücüsü, servo sistemi ve yerleşik kontrol cihazları arasında kullanılan iletişim protokolü, hareket doğruluğunu, yanıt hızını, sistem güvenilirliğini ve ölçeklenebilirliği doğrudan etkiler.
Bir AGV motor kontrol sisteminde iletişim protokolleri, iletilmesinden sorumludur . hareket komutlarının, hız talimatlarının, konum geri bildiriminin, tork verilerinin, teşhis bilgilerinin ve güvenlik sinyallerinin farklı bileşenler arasında Doğru iletişim protokolünün seçilmesi AGV'lerin daha sorunsuz çalışma, daha iyi senkronizasyon ve daha verimli endüstriyel otomasyon performansı elde etmesini sağlar.
en yaygın kullanılan iletişim protokolleri arasında AGV motor kontrol sistemlerinde bulunur CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET ve CAN bus . Her protokolün, yük kapasitesi, navigasyon doğruluğu, gerçek zamanlı performans ve sistem karmaşıklığı gibi AGV gereksinimlerine bağlı olarak farklı avantajları vardır.
Bir AGV motor kontrol sistemi tipik olarak birkaç temel bileşenden oluşur:
AGV ana kontrolörü (PLC, endüstriyel bilgisayar veya gömülü kontrolör)
Motor sürücüsü veya servo sürücü
BLDC motorlar, servo motorlar veya entegre servo motorlar
Konum ve hız geri bildirimi için kodlayıcılar
Pil yönetim sistemi
Sensörler ve güvenlik cihazları
İletişim ağı bu bileşenleri birbirine bağlar ve koordineli çalışmayı sağlar.
Örneğin, bir AGV, bir depo yönetim sisteminden bir navigasyon komutu aldığında, yerleşik kontrolörün bu talimatı hassas motor hareketlerine dönüştürmesi gerekir. Kontrolör, bir iletişim protokolü aracılığıyla motor sürücüsüne hız, yön ve hızlanma komutları gönderir. Bu arada motor kodlayıcı, doğru konumlandırmayı sağlamak için sürekli olarak geri bildirim bilgisi gönderir.
Yüksek performanslı bir iletişim protokolü şunları sağlamalıdır:
Hızlı veri iletimi
Düşük iletişim gecikmesi
Yüksek güvenilirlik
Çoklu cihaz ağ yeteneği
Gerçek zamanlı hareket kontrolü
Hata tespiti ve teşhis
Farklı AGV uygulamaları farklı iletişim çözümleri gerektirir.
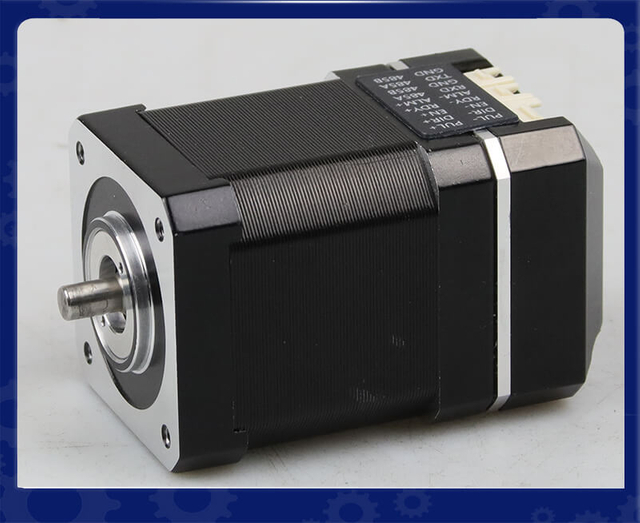
AGV/AMR için LEANMOTOR IDC60 Entegre DC Servo Motorlar
IDC60 Entegre BLDC Servo Motor — Yüksek Verimli, Kompakt ve Akıllı Kapalı Döngü Hareket Kontrol Çözümü |
||

|
Ürüne Genel Bakış: LeanMotor'un IDC60 entegre BLDC servo motoru, motoru, sürücüyü ve kodlayıcıyı tek bir ünitede birleştiren kompakt bir NEMA 24 çözümüdür. Hassas kapalı döngü kontrolü, kararlı tork ve hızlı tepki sağlar. Entegre tasarımı kablolamayı azaltır, yerden tasarruf sağlar. |
|
Önemli Teknik Özellikler
|
||
Tipik Uygulamalar
|
||
Parametre |
IDC60 Spesifikasyonu |
Motorlu Tip |
Entegre BLDC Servo Motor |
Çerçeve Boyutu |
60 mm |
Güç Aralığı |
200W / 400W |
Nominal Gerilim |
24V / 48V |
Nominal Hız |
3000rpm |
Nominal Tork |
0,63Nm / 1,27Nm |
Kodlayıcı |
17 bit Manyetik Kodlayıcı |
İletişim |
Darbe / RS485 / CANopen |
İsteğe Bağlı Özellikler |
Şanzıman, Fren, Soğutma Fanı |
Özelleştirilmiş Şaft Servisi |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
Metal Kasnaklar |
Plastik Kasnak |
Vites |
Şaft Pimi |
Dişli Mil |
Panel Montajı |
|
|
|
|
|
|
İçi Boş Şaft |
Kurşun Vida |
Panel Montajı |
Tek Daire |
Çift Daire |
Anahtar Mili |
Özelleştirilmiş Motor Hizmeti |
||||
|
|
|
|
|
|---|---|---|---|---|
Kablolar |
Kapaklar |
Şaft |
Kurşun Vida Çubuğu |
Kodlayıcılar |
|
|
|
|
|
Frenler |
Şanzımanlar |
Doğrusal Modül |
Entegre Sürücüler |
Sonsuz Şanzıman |
CANopen, kullanılan en popüler iletişim protokollerinden biridir. AGV motor kontrol sistemleri . CAN veri yolu fiziksel katmanını temel alan CANopen, başlangıçta endüstriyel otomasyon ve hareket kontrolü uygulamaları için geliştirildi.
Birçok AGV üreticisi CANopen'ı maliyet, performans ve esneklik arasında güvenilir bir denge sağladığı için seçiyor.
CANopen, yerleşik hata tespit mekanizmalarına sahip sağlam bir iletişim yapısı kullanır. Elektrik gürültüsü, titreşim ve endüstriyel parazitlerin olduğu ortamlarda bile istikrarlı iletişimi koruyabilir.
Bu onu aşağıdakiler için uygun kılar:
Depo AGV'leri
Mobil robotlar
Otomatik forkliftler
Taşıma araçlarının imalatı
Bir AGV genellikle aşağıdakiler de dahil olmak üzere birden fazla motor gerektirir:
Sol ve sağ tahrik motorları
Direksiyon motorları
Kaldırma motorları
Konveyör motorları
CANopen, birden fazla motor sürücüsünün aynı ağ üzerinde iletişim kurmasına olanak tanıyarak kablolama karmaşıklığını azaltır.
CANopen CiA 402 cihaz profilini destekler., servo sürücüler ve hareket kontrol cihazları için yaygın olarak kullanılan
CiA 402 aracılığıyla AGV kontrolörleri şunları yönetebilir:
Pozisyon kontrol modu
Hız kontrol modu
Tork kontrol modu
Motor durumu izleme
Arıza yönetimi
Bu, CANopen uyumlu motorların AGV platformlarına entegrasyonunu kolaylaştırır.
EtherCAT (Ethernet Kontrol Otomasyon Teknolojisi), son derece hızlı ve hassas hareket kontrolü gerektiren uygulamalar için tasarlanmış, yüksek performanslı bir endüstriyel Ethernet protokolüdür.
Geleneksel CAN tabanlı iletişimle karşılaştırıldığında EtherCAT, önemli ölçüde daha yüksek bant genişliği ve daha düşük gecikme süresi sağlar.
Modern AGV'ler, özellikle AMR'ler (Otonom Mobil Robotlar) ve yüksek hassasiyetli endüstriyel robotlar, birden fazla motor arasında giderek daha fazla gerçek zamanlı senkronizasyon gerektirir.
EtherCAT şunları sunar:
Mikrosaniye düzeyinde iletişim yanıtı
Yüksek senkronizasyon doğruluğu
Büyük veri kapasitesi
Gerçek zamanlı çok eksenli kontrol
Örneğin, dört tekerlekten bağımsız tahrik motorları kullanan çok yönlü bir AGV, tüm tekerlekler arasında hassas bir koordinasyon gerektirir. EtherCAT, motor komutlarını son derece küçük zamanlama hatalarıyla senkronize ederek şunları geliştirebilir:
Pozisyon doğruluğu
Tornalama performansı
Yol izleme
Dinamik yanıt
EtherCAT yaygın olarak şuralarda bulunur:
Yüksek hızlı lojistik robotları
Yarı iletken üretim AGV'leri
Hassas montaj taşıma sistemleri
Büyük otomatik üretim hatları
EtherCAT mükemmel performans sağlasa da sistem maliyeti ve entegrasyon gereksinimleri genellikle CANopen'dan daha yüksektir.
Modbus, basitliği ve uyumluluğuyla bilinen, yaygın olarak kullanılan bir endüstriyel iletişim protokolüdür.
Birçok AGV motor kontrol cihazı ve endüstriyel cihaz, uygulanması ve bakımı kolay olduğundan Modbus'u destekler.
Modbus RTU tipik olarak üzerinden çalışır RS485 iletişimi .
Avantajları şunları içerir:
Düşük donanım maliyeti
Uzun iletişim mesafesi
Basit konfigürasyon
İyi uyumluluk
Yaygın olarak aşağıdakiler için kullanılır:
Motor parametre konfigürasyonu
Pil izleme
Sensör iletişimi
Yardımcı kontrol sistemleri
Ancak Modbus RTU, iletişim hızı ve gerçek zamanlı yeteneği sınırlı olduğundan genellikle yüksek performanslı hareket kontrolü için tercih edilmez.
Modbus TCP, Modbus RTU'ya kıyasla daha yüksek hız sağlayan Ethernet iletişimini kullanır.
Şunlar için kullanılabilir:
AGV filo yönetimi
Endüstriyel ağ iletişimi
Veri izleme sistemleri
Ancak hassas senkronize motor kontrolü gerektiren uygulamalar için genellikle EtherCAT veya CANopen tercih edilir.
RS485, endüstriyel ekipmanlarda yaygın olarak kullanılan fiziksel bir iletişim arayüzüdür.
RS485'in kendisi tam bir iletişim protokolü olmasa da Modbus RTU gibi protokoller için elektriksel iletişim temelini sağlar.
Uzun iletim mesafesi
Güçlü gürültü direnci
Düşük maliyet
Basit kablolama
AGV sistemlerinde RS485 sıklıkla aşağıdakiler için kullanılır:
Kodlayıcı iletişimi
Pil izleme
Yardımcı kontrolörler
Endüstriyel sensörler
Ancak, yüksek hızlı senkronize hareket gerektiren birden fazla motor kontrol edilirken RS485 sınırlıdır.
Büyük üretim tesisleri genellikle AGV'leri mevcut fabrika otomasyon ağlarına entegre eder. Bu ortamlarda EtherNet/IP ve PROFINET gibi endüstriyel Ethernet protokolleri yaygın olarak kullanılmaktadır.
EtherNet/IP, Kuzey Amerika endüstriyel otomasyon sistemlerinde yaygın olarak kullanılmaktadır.
Faydaları şunları içerir:
PLC sistemleriyle kolay entegrasyon
Yüksek ağ ölçeklenebilirliği
Endüstriyel Ethernet uyumluluğu
AGV'lerin aşağıdakilerle iletişim kurması gerektiğinde yaygın olarak kullanılır:
Fabrika PLC'leri
Üretim yürütme sistemleri (MES)
Depo kontrol sistemleri
PROFINET, özellikle Siemens PLC sistemlerinin kullanıldığı Avrupa otomasyon endüstrilerinde popülerdir.
Avantajları şunları içerir:
Gerçek zamanlı iletişim
Endüstriyel düzeyde güvenilirlik
Güçlü PLC entegrasyonu
Büyük ölçekli akıllı fabrikalar için PROFINET ve EtherNet/IP, AGV'ler ile fabrika otomasyon ekipmanları arasında kesintisiz iletişim sağlayabilir.
CANopen geniş çapta benimsenmeden önce birçok AGV sistemi geleneksel CAN veri yolu iletişimini kullanıyordu.
CAN veri yolu şunları sağlar:
Yüksek güvenilirlik
İyi elektromanyetik uyumluluk
Düşük iletişim maliyeti
Halen yaygın olarak kullanılmaktadır:
Pille çalışan araçlar
Mobil robotlar
Elektrikli araçlar
Endüstriyel taşıma ekipmanları
Ancak CAN veriyolu tek başına uygulama düzeyinde motor kontrol fonksiyonlarını tanımlamaz. Bu nedenle birçok modern AGV sistemi, standartlaştırılmış motor iletişimini sağlamak için CANopen'ı kullanır.
doğru iletişim protokolünün seçilmesi, AGV motorları için güvenilir hareket kontrolü, doğru konumlandırma ve verimli sistem entegrasyonu elde etmek açısından kritik öneme sahiptir. Farklı AGV uygulamalarının açısından farklı gereksinimleri vardır gerçek zamanlı performans, iletişim hızı, sistem karmaşıklığı ve maliyet .
AGV motor sistemlerinde kullanılan yaygın iletişim protokolleri arasında CANopen, EtherCAT, Modbus, RS485, EtherNet/IP ve PROFINET yer alır . En iyi seçim AGV tasarımına, motor tipine, kontrol gereksinimlerine ve uygulama ortamına bağlıdır.
İlk faktör gerekli hareket performansıdır.
Esas olarak malzemeleri sabit konumlar arasında taşıyan standart ulaşım AGV'leri için gereksinimler genellikle orta düzeydedir.
Önerilen protokoller:
CANopen
Modbus RTU
Avantajları:
Düşük maliyet
Basit entegrasyon
Güvenilir iletişim
Temel hız ve yön kontrolüne uygundur
Tipik uygulamalar:
Depo taşımacılığı AGV'leri
Fabrika malzeme taşıma araçları
Basit otomatik arabalar
Gelişmiş Otonom Mobil Robotlar (AMR'ler), doğru yörünge takibi, yumuşak hızlanma ve senkronize motor çalışması gerektirir.
Önerilen protokol:
EtherCAT
Avantajları:
Ultra hızlı iletişim
Düşük gecikme
Çok eksenli senkronizasyon
Yüksek konumlandırma doğruluğu
Tipik uygulamalar:
Akıllı lojistik robotları
Yarı iletken AGV'ler
Hassas üretim sistemleri
AGV motorları farklı kontrol seviyeleri gerektirebilir:
Hız kontrolü
Pozisyon kontrolü
Tork kontrolü
Gerçek zamanlı geri bildirim
Arıza teşhisi
Örneğin:
Motor Kontrol Gereksinimi |
Önerilen Protokol |
|---|---|
Temel hız kontrolü |
Modbus, CAN veri yolu |
Standart servo kontrolü |
CANopen |
Çok eksenli senkronizasyon |
EtherCAT |
Yüksek performanslı hareket kontrolü |
EtherCAT, PROFINET |
kullanan AGV'ler için BLDC motorlar, servo motorlar veya entegre servo motorlar standartlaştırılmış motor kontrol profillerini destekledikleri için CANopen ve EtherCAT yaygın olarak seçilir.
İletişim hızı, AGV tepkisini ve hareket doğruluğunu doğrudan etkiler.
Protokol |
Performans |
Tipik Kullanım |
|---|---|---|
RS485 |
Düşük hız |
Sensörler, yardımcı cihazlar |
Modbus RTU |
Orta hız |
Basit motor iletişimi |
CANopen |
Orta-yüksek hız |
Genel AGV motor kontrolü |
EtherCAT |
Çok yüksek hız |
Hassas AMR sistemleri |
PROFINET / Ethernet/IP |
Yüksek hız |
Fabrika otomasyon entegrasyonu |
Hızlı hızlanma, hassas dönüş veya koordineli tekerlek kontrolü gerektiren uygulamalar için genellikle yüksek hızlı Ethernet tabanlı protokoller tercih edilir.
Kontrol edilen motorların sayısı aynı zamanda protokol seçimini de etkiler.
Basit bir AGV şunları içerebilir:
İki tahrik motoru
Bir direksiyon motoru
Karmaşık bir AMR şunları içerebilir:
Çok tekerlekli motorlar
Kaldırma motorları
Konveyör motorları
Robotik modüller
Çoklu motor eksenlerine sahip sistemler için EtherCAT daha iyi senkronizasyon sağlarken, CANopen daha küçük sistemler için uygun maliyetli bir seçenek olmaya devam ediyor.
AGV'ler genellikle fabrika otomasyon sistemlerine bağlanır.
Mevcut endüstriyel ağa dayalı protokolleri seçin:
Siemens tabanlı sistemler → PROFINET
Rockwell otomasyon sistemleri → EtherNet/IP
CAN tabanlı kontrol sistemleri → CANopen
Endüstriyel Ethernet ortamları → EtherCAT
İyi protokol uyumluluğu, geliştirme süresini azaltır ve sistem kararlılığını artırır.
İletişim protokolü, AGV'nin performans gereksinimlerini gereksiz karmaşıklık olmadan karşılamalıdır.
CANopen
Şunun için en iyisi:
Standart AGV'ler
Küçük mobil robotlar
Orta hızlı uygulamalar
Faydalar:
Uygun fiyatlı donanım
Kolay bakım
Güçlü endüstriyel güvenilirlik
EtherCAT
Şunun için en iyisi:
Yüksek hızlı AMR'ler
Hassas hareket sistemleri
Çok eksenli robotik platformlar
Faydalar:
Gerçek zamanlı kontrol
Yüksek senkronizasyon doğruluğu
Büyük veri kapasitesi
Uygun bir iletişim protokolü gelecekteki yükseltmeleri desteklemelidir.
Önemli faktörler şunları içerir:
Ek motor eksenleri
Daha fazla sensör
Uzaktan teşhis
Kestirimci bakım
Filo yönetimi entegrasyonu
gibi güçlü endüstriyel desteğe sahip protokoller CANopen ve EtherCAT , daha iyi uzun vadeli ölçeklenebilirlik sağlar.
Doğru AGV motor iletişim protokolünün seçilmesi hareket doğruluğuna, sistem karmaşıklığına, entegrasyon gereksinimlerine ve bütçeye bağlıdır.
CANopen, uygun maliyetli ve güvenilir AGV motor kontrolü için idealdir.
EtherCAT, hassas çok eksenli senkronizasyon gerektiren yüksek performanslı AMR'ler için uygundur.
Modbus ve RS485, basit iletişim görevleri ve yardımcı cihazlar için iyi çalışır.
PROFINET ve EtherNet/IP tercih edilmektedir. Büyük endüstriyel otomasyon ağlarına entegre AGV'ler için
AGV üreticileri uygun iletişim protokolünü seçerek daha iyi hareket performansı, sistem güvenilirliği ve otomasyon verimliliği elde edebilir.
gelişmesiyle birlikte Endüstri 4.0'ın, akıllı üretimin ve otonom mobil robotların AGV iletişim sistemleri giderek daha akıllı hale geliyor.
Gelecekteki AGV motor sistemleri aşağıdakilere odaklanacaktır:
Ethernet tabanlı iletişim, aşağıdakilere yönelik artan gereksinimler nedeniyle büyümeye devam edecek:
Gerçek zamanlı kontrol
Büyük veri iletimi
Bulut bağlantısı
Daha fazla AGV, aşağıdakileri birleştiren benimsiyor entegre servo motorları :
Motor
Kodlayıcı
Sürücü
İletişim arayüzü
tek bir kompakt üniteye.
CANopen ve EtherCAT gibi protokoller, bu entegre motorların AGV tasarımını basitleştirmesine ve kablolamayı azaltmasına olanak tanır.
Gelişmiş iletişim protokolleri AGV'lerin şunları izlemesine olanak tanır:
Motor sıcaklığı
Akım tüketimi
Kodlayıcı durumu
Aşırı yükleme koşulları
Bakım gereksinimleri
Bu, öngörücü bakımı destekler ve operasyonel güvenilirliği artırır.
İletişim protokolleri performansının ve güvenilirliğinin belirlenmesinde kritik bir rol oynar AGV motor kontrol sistemlerinin . Mevcut çözümler arasında CANopen, EtherCAT, Modbus, RS485, EtherNet/IP ve PROFINET en sık kullanılan teknolojilerdir.
Genel AGV uygulamaları için CANopen, güvenilirlik, maliyet verimliliği ve standartlaştırılmış motor kontrolünün mükemmel bir kombinasyonunu sağlar . Yüksek hızlı ve hassas çok eksenli senkronizasyon gerektiren gelişmiş AMR'ler için EtherCAT üstün gerçek zamanlı performans sunar . gibi endüstriyel Ethernet protokolleri, PROFINET ve EtherNet/IP büyük fabrika otomasyon ortamları için idealdir.
AGV teknolojisi ilerlemeye devam ettikçe iletişim sistemleri daha hızlı, daha akıllı ve daha entegre hale gelecek ve yeni nesil otonom araçların modern endüstriyel ortamlarda daha yüksek verimlilik, doğruluk ve zeka elde etmesine olanak tanıyacak.
Cevap:
en sık kullanılan iletişim protokolleri arasında AGV motor kontrol sistemlerinde bulunmaktadır CANopen, EtherCAT, CAN bus, Modbus RTU/TCP, RS485, EtherNet/IP ve PROFINET . Seçim, hareket doğruluğu, iletişim hızı, gerçek zamanlı performans, sistem karmaşıklığı ve maliyet gibi AGV gereksinimlerine bağlıdır.
Cevap:
CANopen , güvenilir iletişim, düşük donanım maliyeti ve standartlaştırılmış hareket kontrol fonksiyonları sağladığı için AGV motor kontrolünde yaygın olarak kullanılmaktadır. destekleyerek CiA 402 cihaz profilini AGV kontrolörlerinin hız, konum ve tork kontrolü için servo motorları, BLDC motorları ve entegre servo motorları kolayca yönetmesine olanak tanır.
Yanıt:
EtherCAT, CANopen'a göre daha yüksek iletişim hızı ve daha iyi gerçek zamanlı performans sunar; bu da onu hassas çok eksenli senkronizasyon gerektiren gelişmiş AGV'ler ve AMR'ler için uygun kılar. Ancak CANopen, aşırı hareket doğruluğunun gerekli olmadığı standart AGV uygulamaları için uygun maliyetli bir çözüm olmaya devam ediyor.
Cevap:
Yüksek hassasiyetli AGV motor kontrolü için EtherCAT genellikle tercih edilen seçimdir çünkü düşük iletişim gecikmesi, yüksek senkronizasyon doğruluğu ve hızlı veri iletimi sağlar. AMR'lerde, akıllı lojistik robotlarda ve hassas hareket kontrolü gerektiren endüstriyel mobil robotlarda yaygın olarak kullanılır.
Cevap:
Evet, Modbus RTU ve Modbus TCP , AGV sistemlerinde özellikle basit motor iletişimi, parametre konfigürasyonu, izleme ve yardımcı cihazlar için kullanılabilir. Ancak Modbus, CANopen ve EtherCAT ile karşılaştırıldığında sınırlı gerçek zamanlı yeteneklere sahip olduğundan yüksek performanslı hareket kontrolü uygulamaları için genellikle önerilmez.
Cevap:
CAN veriyolu fiziksel iletişim yöntemini tanımlar, CANopen ise CAN veriyolunu temel alan daha üst düzey bir iletişim protokolüdür. CANopen, standartlaştırılmış motor kontrol fonksiyonları, cihaz profilleri ve ağ yönetimi sunarak onu AGV motor sürücüleri ve servo sistemleri için daha uygun hale getirir.
Cevap:
İletişim protokolü, yanıt süresini, konumlandırma doğruluğunu, senkronizasyon yeteneğini ve sistem güvenilirliğini etkileyerek AGV motor performansını doğrudan etkiler. EtherCAT gibi yüksek hızlı bir protokol, hareket kontrolü doğruluğunu artırırken CANopen, genel AGV uygulamaları için istikrarlı ve verimli çalışma sağlar.
Cevap:
CANopen ve EtherCAT, AGV uygulamalarında entegre servo motorlar için yaygın olarak kullanılır. Bu protokoller motor kontrolörü, sürücü, kodlayıcı ve AGV kontrol sistemi arasında iletişime izin vererek kablolama karmaşıklığını azaltırken sistem entegrasyonunu ve güvenilirliğini artırır.
Cevap:
Doğru iletişim protokolü aşağıdakilere göre seçilmelidir:
Hareket doğruluğu gereksinimleri
Motor eksen sayısı
Gerçek zamanlı kontrol ihtiyaçları
Fabrika ağ uyumluluğu
Sistem maliyeti
Gelecekteki genişletme gereksinimleri
CANopen, uygun maliyetli AGV'ler için uygundur; EtherCAT ise yüksek hızlı senkronize kontrol gerektiren gelişmiş AMR'ler için önerilir.
Yanıt:
Geleceğin AGV motor iletişim teknolojisi, daha hızlı endüstriyel Ethernet çözümlerine, entegre servo motor sistemlerine ve akıllı teşhis yeteneklerine doğru ilerleyecektir. gibi protokoller büyümeye devam edecek. EtherCAT, PROFINET ve EtherNet/IP AGV'ler daha bağlantılı, otonom ve Endüstri 4.0 sistemleriyle entegre oldukça


