
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Zamanı: 2026-10-13 Kaynak: Alan
Yüksek hızlı çapraz bantlı ayırıcılar, modern otomatik lojistik sistemlerinin temel bileşenleridir ve dağıtım merkezlerinde, e-ticaret sipariş karşılama tesislerinde ve akıllı depolarda doğru, verimli ve sürekli paket sınıflandırmasına olanak tanır. Bu sistemler, paketleri belirlenen varış noktalarına taşımak için ayrı ayrı tasnif taşıyıcılarına monte edilen hassas şekilde kontrol edilen konveyör bantlarına dayanır. Ayıklama hızları arttıkça ve paket boyutları değiştikçe sabit bant hızının, doğru konumlandırmanın ve senkronize hareketin korunması giderek daha önemli hale geliyor.
Yüksek hızlı çapraz bantlı ayıklamada en sık karşılaşılan zorluklardan biri bant hızı dalgalanmasıdır. Bant hızındaki küçük değişiklikler bile parsel konumlandırmayı, boşaltma zamanlamasını, sınıflandırma doğruluğunu ve genel sistem verimini etkileyebilir. Zorlu uygulamalarda tutarsız bant hareketi aynı zamanda mekanik titreşimi artırabilir, kayışın aşınmasını hızlandırabilir ve ek bakım gereksinimleri yaratabilir.
Entegre BLDC servo motorlar , fırçasız DC motoru, servo sürücüyü, geri besleme bileşenlerini ve hareket kontrol fonksiyonlarını kompakt bir ünitede birleştirerek etkili bir çözüm sunar. Bu entegre mimari, hassas hız regülasyonu, hızlı dinamik tepki ve bireysel çapraz bant taşıyıcılarının koordineli kontrolünü sağlar.
Kapalı döngü geri bildirimi, gelişmiş akım kontrolü, optimize edilmiş tork çıkışı ve merkezi sıralama kontrolörü ile iletişimi birleştiren entegre BLDC servo motorlar, değişen çalışma koşulları altında tutarlı bant hareketinin korunmasına yardımcı olur.
Bu makale, entegre BLDC servo motorların yüksek hızlı çapraz bantlı ayırıcılarda bant hızı dalgalanmalarını nasıl önlediğini, performanslarının ardındaki teknik mekanizmaları ve mühendislerin zorlu ayıklama uygulamaları için bir motor seçerken değerlendirmesi gereken temel faktörleri inceliyor.
Çapraz bantlı ayırıcı, ana taşıma yolu boyunca hareket eden birden fazla taşıyıcıdan oluşur. Her taşıyıcı, birincil hareket yönüne dik olarak hareket eden kısa bir taşıma bandı içerir. Bir taşıyıcı kendisine tahsis edilen boşaltma noktasına ulaştığında, bandı paketi uygun kanala, konveyöre veya toplama alanına doğru hareket ettirir.
Ana sınıflandırma sistemi taşıyıcının hareketini, varış yerinin tahsisini ve boşaltma zamanlamasını kontrol ederken, bireysel kayış tahriki her paketin yanal hareketini kontrol eder.
Güvenilir çalışma için çapraz kayışlı tahrik şunları sağlamalıdır:
sabit bant hızı . Boşaltma işlemi boyunca
tekrarlanabilir hızlanma ve yavaşlama . Başlat-durdur veya hız-geçiş işlemleri sırasında
tutarlı tork çıkışı . Değişken paket yükleri altında
doğru senkronizasyon . Merkezi ayıklama denetleyicisi ile
değişen komutlara hızlı yanıt . Aşırı aşma veya salınım olmadan
Sürekli yüksek hızlı ayıklama döngüleri sırasında güvenilir çalışma.
Bu gereksinimler karşılanmadığında, gerçek bant hızı komut verilen değerden sapabilir ve potansiyel olarak paket aktarımını ve sınıflandırma doğruluğunu etkileyebilir.
Bant hızı dalgalanmaları birbiriyle etkileşim halinde olan birçok mekanik ve elektriksel faktörden kaynaklanabilir.
Değişken paket yükleri: Çapraz bantlı taşıyıcılar, önemli ölçüde farklı ağırlık ve boyutlara sahip paketleri taşıyabilir. Daha ağır bir paket, kayışı ve yükünü hızlandırmak için gereken torku artırır. Motor yeterince hızlı yanıt veremezse bant hızı geçici olarak düşebilir.
Mekanik sürtünme değişiklikleri: Rulman direnci, kayış gerginliği, kasnak hizalaması ve aktarım verimliliği, hedef hızı korumak için gereken torku etkiler. Sürtünmedeki değişiklikler tutarsız motor yüklemesine neden olabilir.
Yetersiz tork rezervi: Mevcut tork sınırına yakın çalışan bir motor, hızlanma, ani yük değişiklikleri veya sık deşarj döngüleri sırasında sabit hızı korumakta zorlanabilir.
Yetersiz geri bildirim kontrolü: Açık döngü kontrolü, gerçek zamanlı ölçülen hareketi kullanarak gerçek hız sapmalarını doğrudan düzeltemez. Sonuç olarak yük bozuklukları, komut değişene veya bozukluk ortadan kalkana kadar düzeltilmeden kalan hız hatalarına neden olabilir.
Sürücü yanıt sınırlamaları: Kötü ayarlanmış hız döngüleri, yetersiz akım döngüsü bant genişliği ve uygun olmayan hızlanma ayarları yavaş kurtarmaya, aşmaya veya hız salınımına neden olabilir.
İletişim gecikmeleri: Gecikmiş hareket komutları veya taşıyıcı kontrolörü ile motor sürücüsü arasındaki tutarsız senkronizasyon, özellikle birden fazla taşıyıcı sıkı bir şekilde koordine edilmiş bir sistemde çalıştığında deşarj zamanlamasını etkileyebilir.
Bu nedenleri anlamak, istikrarlı bant hareketini koruyabilen bir motor ve kontrol mimarisi seçmeye yönelik ilk adımdır.
YALINMOTOR Entegre DC Servo Motorlar Ürünler

|

|

|

|
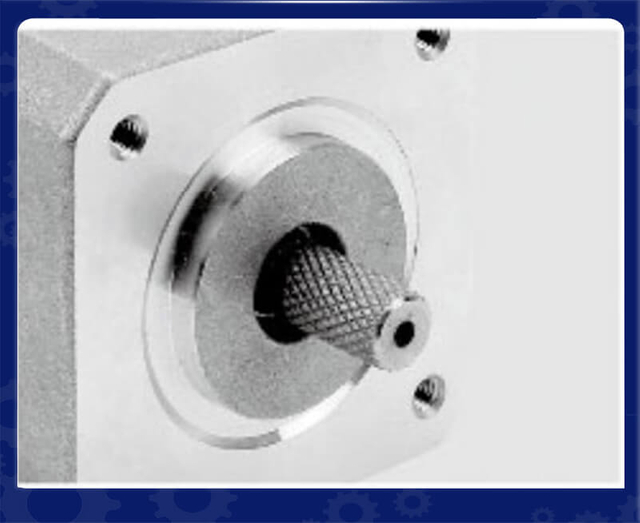
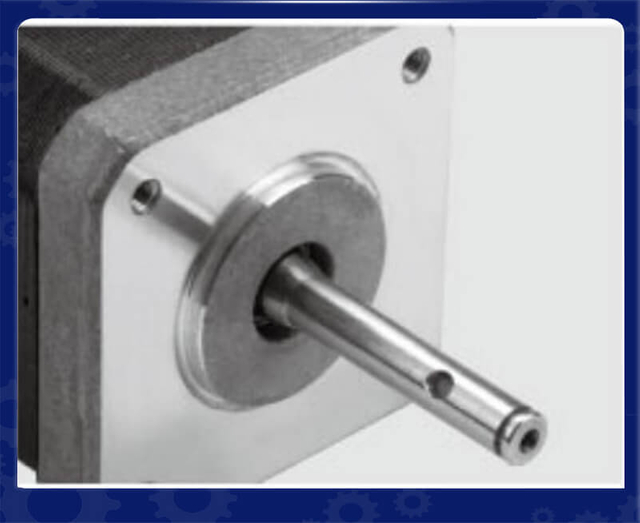
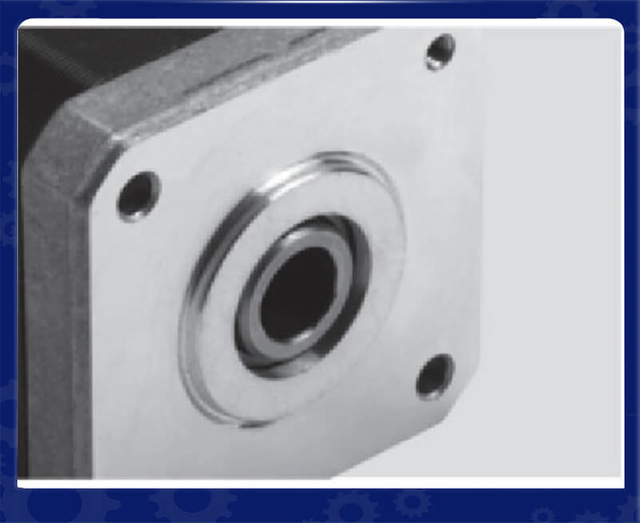
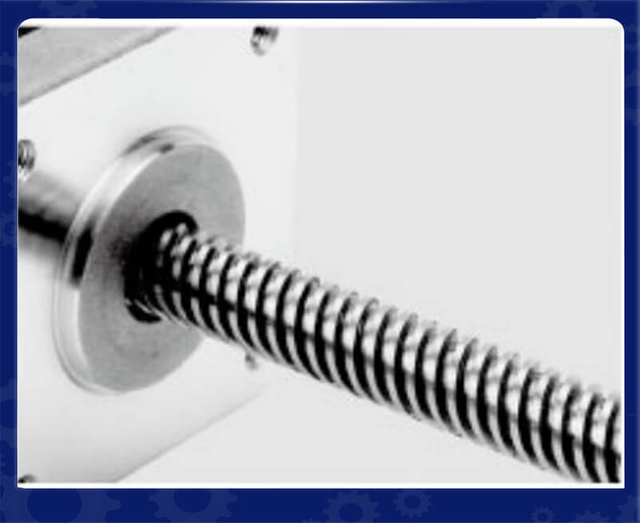
Özelleştirilmiş Şaft Servisi |
|||||
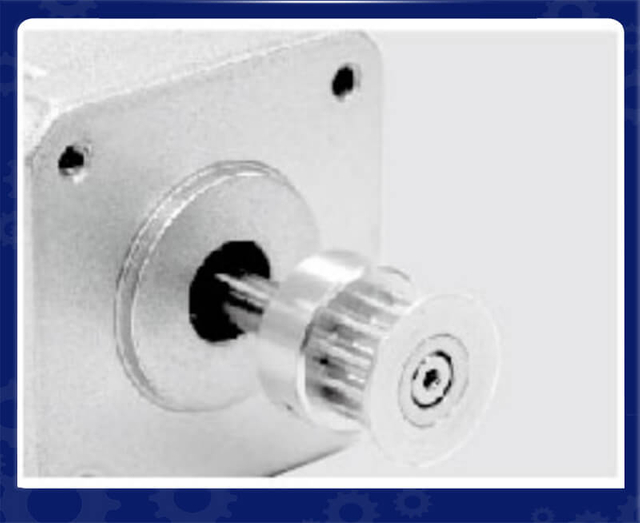
|
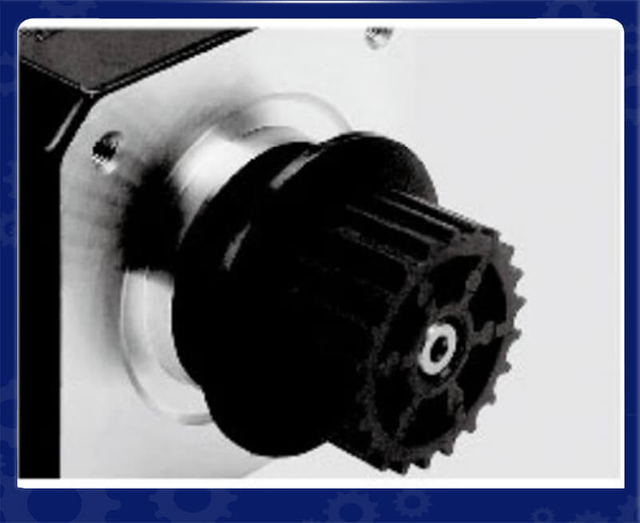
|
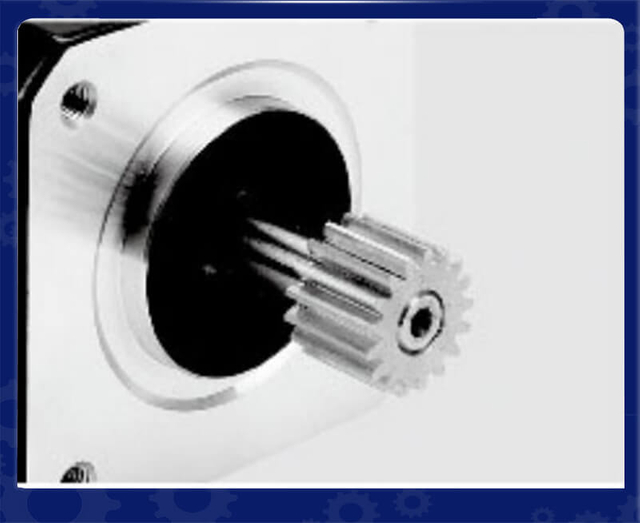
|
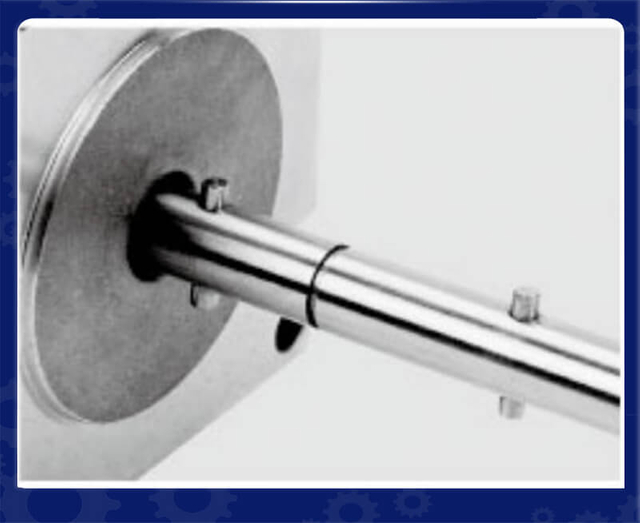
|
|
|
|---|---|---|---|---|---|
Metal Kasnaklar |
Plastik Kasnak |
Vites |
Şaft Pimi |
Dişli Mil |
Panel Montajı |
|
|
|
|
|
|
İçi Boş Şaft |
Kurşun Vida |
Panel Montajı |
Tek Daire |
Çift Daire |
Anahtar Mili |
Entegre bir BLDC servo motor, fırçasız bir DC motoru entegre bir sürücü ve ilgili kontrol elektroniği ile birleştirir. Modele bağlı olarak ünite ayrıca bir kodlayıcı, iletişim arayüzü, akım algılama ve koruma fonksiyonlarını da içerebilir.
Ayrı bir servo sürücü ve birden fazla harici bağlantı gerektiren geleneksel motor kurulumunun aksine, entegre tasarım, temel hareket kontrol bileşenlerini kompakt bir montaj içerisine yerleştirir.
Fırçasız bir DC motor, mekanik fırçalar ve bir komütatör yerine elektronik komütasyon kullanır. Sürücü, dönen bir manyetik alan oluşturmak ve tork üretmek için motor sargılarına kontrollü bir sırayla enerji verir.
Bu tasarım, yüksek hızlı ayıklama ekipmanı için çeşitli avantajlar sunar:
Yüksek verimlilik: Azaltılmış mekanik komütasyon kayıpları, enerji verimli çalışmayı destekler.
Az bakım: Mekanik fırçaların olmaması, fırça değişimini ve buna bağlı aşınmayı ortadan kaldırır.
Hızlı dinamik yanıt: Elektronik komutasyon, motor akımının ve torkunun hızlı ayarlanmasına olanak tanır.
Kompakt yapı: Yüksek güç yoğunluğu, her bir taşıyıcı sürücü için gereken alanın azaltılmasına yardımcı olur.
Güvenilir sürekli çalışma: Doğru seçilmiş motorlar, sık hızlanma döngülerini ve zorlu görev gereksinimlerini destekleyebilir.
Bu özellikler, BLDC teknolojisini tekrarlanabilir hareket ve sık hız ayarı gerektiren konveyör sürücüleri için uygun hale getirir.
Entegre sürücü, hareket kontrol cihazından gelen komutlara göre motor akımını ve hızını düzenler. Bir kodlayıcı veya başka bir uygun geri besleme cihazı dahil edildiğinde sürücü, gerçek motor hareketini komut verilen çalışma durumuyla karşılaştırabilir.
Kontrol sistemi bu bilgiyi sapmaları düzeltmek ve istenen hızı korumak için kullanır.
Tipik bir entegre BLDC servo motor aşağıdaki fonksiyonel unsurları içerir:
Bileşen |
Birincil İşlev |
|---|---|
BLDC motoru |
Elektrik enerjisini mekanik torka dönüştürür |
Servo sürücü |
Motor akımını, torkunu ve hızını düzenler |
Kodlayıcı veya geri besleme sensörü |
Rotor konumunu ölçer ve hız tahminini destekler |
Hareket kontrol cihazı arayüzü |
Hız, tork veya hareket komutlarını alır |
İletişim arayüzü |
Kontrol sistemiyle komutları ve durum bilgilerini değiştirir |
Koruma devresi |
Aşırı akım veya aşırı sıcaklık gibi desteklenen arıza koşullarını izler |
Tam özellikler motor modeline bağlıdır. Çapraz bant uygulamaları için mühendisler, entegre motorun gerekli geri besleme çözünürlüğünü, kontrol modlarını, iletişim protokolünü ve çalışma görevini destekleyip desteklemediğini doğrulamalıdır.
Kapalı döngü hız kontrolü, yüksek hızlı çapraz bantlı ayırıcılarda tutarlı bant hızının korunması için kritik bir teknolojidir. Entegre bir BLDC servo motor, motor hızını sürekli izleyerek ve bunu komut verilen değerle karşılaştırarak hız sapmalarını algılayabilir ve değişen yükleri, sürtünmeyi ve hızlanma taleplerini telafi etmek için çıkışını otomatik olarak ayarlayabilir. Bu gerçek zamanlı geri bildirim mekanizması, bant hızı stabilitesinin, paket boşaltma doğruluğunun ve genel ayıklama verimliliğinin iyileştirilmesine yardımcı olur.
Kapalı çevrim kontrol sisteminde, bir kodlayıcı veya başka bir uygun geri besleme cihazı, motorun gerçek dönüş hızını ölçer.
Çapraz bantlı bir konveyör artan dirençle veya daha ağır bir paketle karşılaştığında motor geçici olarak yavaşlayabilir. Kontrolör sapmayı algılar ve hedef hızı geri yüklemek için tork üreten akımı ayarlar. Yük azaldığında sürücü, istenmeyen hızlanmayı önlemek için tork komutunu gerektiği şekilde azaltır.
Bu sürekli düzeltme süreci, entegre BLDC servo motorların değişken yük koşulları altında daha tutarlı bant hızını korumasını sağlayarak paket aktarım zamanlamasını etkileyebilecek hız sapmalarını azaltır.
Bant hızı dalgalanmaları genellikle konveyörün ihtiyaç duyduğu tork motorun tepki verebileceğinden daha hızlı değiştiğinde meydana gelir. Yüksek hızlı ayıklama uygulamalarında paket ağırlığındaki ani değişiklikler, bant sürtünmesi veya hızlanma talebi geçici hız hatalarına neden olabilir.
Entegre bir BLDC servo sürücü, elektromanyetik torku kontrol algoritmasına göre ayarlamak için motor akımını düzenler.
Gerçek bant hızı hedefin altına düştüğünde sürücü, ek tork oluşturmak için motor akımını çalışma sınırları dahilinde artırabilir. Bu, rahatsızlığın telafi edilmesine ve gerekli hızın yeniden sağlanmasına yardımcı olur. Hızlı akım regülasyonu ve uygun şekilde ayarlanmış hız kontrolü, sık hızlanma ve paket deşarj döngüleri sırasında özellikle önemlidir.
Kodlayıcı geri bildirimi, komut verilen ve gerçek motor hızı arasındaki farkları tanımlamak için gereken hareket bilgilerini sağlar. Sürücü, zaman içinde rotor konumunu ölçerek dönüş hızını tahmin eder ve kontrol çıkışını sürekli olarak günceller.
Yüksek hızlı çapraz bantlı ayırıcılar için uygun kodlayıcı çözünürlüğü ve geri bildirim işleme, sürücünün hız sapmalarını algılamasına ve tutarlı yanıt vermesine yardımcı olur. Ancak gerçek hız düzenleme performansı aynı zamanda örnekleme frekansına, kontrol döngüsü bant genişliğine, elektriksel gürültüye, mekanik titreşime ve iletim özelliklerine de bağlıdır.
Motor geri bildirimi her zaman bant yüzeyinin tam doğrusal hızını temsil etmediğinden, olağanüstü derecede hassas bant hızı kontrolü gerektiğinde mühendisler ayrıca kasnak kaymasını, kayış gerginliğini, aktarım uyumluluğunu ve mekanik aşınmayı da dikkate almalıdır.
Etkili kapalı döngü kontrolü, uygun şekilde yapılandırılmış akım ve hız döngülerini gerektirir. Akım döngüsü motor akımını ve tork tepkisini düzenlerken hız döngüsü, hedef ve ölçülen hızlar arasındaki farkı en aza indirecek şekilde tork komutunu ayarlar.
Hız döngüsü çok yavaş tepki verirse yük bozuklukları uzun süreli hız sapmalarına neden olabilir. Denetleyici aşırı derecede agresifse sistemde aşırılık, salınım veya artan mekanik titreşim yaşanabilir.
Doğru servo ayarı, hızlı bozulma gidermeyi kararlı motor çalışmasıyla dengeler. Mühendisler, yalnızca yüksüz motor testlerine güvenmek yerine temsili paket yükleri, hızlanma profilleri ve çalışma hızları altında kontrol döngüsü ayarlarını doğrulamalıdır.
Sabit bant hızı, yanal aktarım sırasında öngörülebilir paket hareketinin korunmasına yardımcı olur. Bant hızı önemli ölçüde dalgalanırsa, bir paket boşaltma noktasına beklenenden daha erken veya daha geç ulaşabilir ve bu da potansiyel olarak aşağı yöndeki konveyörler veya ayırma olukları ile senkronizasyonu etkileyebilir.
Kapalı döngü kontrolü, yük bozukluklarını telafi ederek ve tutarlı motor hızını koruyarak boşaltma işlemlerinin tekrarlanabilirliğini artırır. Uygun hareket profilleri, doğru taşıyıcı konumu bilgileri ve senkronize kontrolör komutlarıyla bir araya getirilen entegre BLDC servo motorlar, güvenilir, yüksek verimli ayıklamanın desteklenmesine yardımcı olur.
Özetle, kapalı döngü hız kontrolü, motor hareketini sürekli olarak ölçerek, hız hatasını hesaplayarak ve motor torkunu gerçek zamanlı olarak ayarlayarak bant hızı dalgalanmalarını önler veya azaltır. Uygun kodlayıcı geri bildirimi, yeterli tork kapasitesi ve optimize edilmiş servo ayarıyla birleştirildiğinde, yüksek hızlı çapraz bantlı ayıklama sistemlerinde hassas bant hızı düzenlemesi için güvenilir bir temel sağlar.
Motor hızının kararlılığı, mekanik yük değiştiğinde yeterli tork üretme yeteneğine bağlıdır.
Yük torku arttığında motor torku ile yük torku arasındaki fark azalır. Motor yeterli ek tork sağlayamazsa hızlanma düşebilir ve dönüş hızı düşebilir.
Bir BLDC motorda elektromanyetik tork, normal çalışma aralığında faz akımının tork üreten bileşeniyle yakından ilişkilidir.
Kesin ilişki motorun elektriksel modeline ve komütasyon yöntemine bağlıdır.
Entegre sürücü, motor akımını hızla düzenleyerek değişen yük gereksinimlerine yanıt olarak torku ayarlayabilir. Bu, hız bozukluklarından daha hızlı kurtulmayı ve daha tutarlı hızlanmayı destekler.
Çapraz bantlı ayırıcılar, bantları tekrar tekrar hızlandırır, paketleri yanal olarak hareket ettirir ve durur veya çalışma durumları arasında geçiş yapar. Bu çevrimler değişen tork talepleri yaratır.
Uygun boyuta sahip entegre bir BLDC servo motor, sürekli çalışma sırasında yeterli sürekli torku korurken hızlanma sırasında gerekli tepe torkunu sağlayabilir.
Mühendisler hem sürekli hem de tepe tork değerlerini değerlendirmelidir. Yeterli sürekli torka sahip ancak tepe torku yetersiz olan bir motorda, hızlı hızlanma veya ani yük değişiklikleri sırasında yine de hız düşüşleri yaşanabilir.
Tersine, yalnızca tepe torka dayalı bir motor seçmek, sürekli çalışma gereksinimlerinin termal kapasitesini aşması durumunda aşırı ısınmaya yol açabilir.
Amaç, yalnızca en yüksek nominal torka sahip motoru seçmek değil, motorun tork-hız zarfını gerçek sıralama döngüsüyle eşleştirmektir.
Geri bildirim kalitesi, servo sürücünün hız hatalarını ne kadar etkili bir şekilde algılayıp düzelttiğini doğrudan etkiler.
Bir kodlayıcı, rotor konumu hakkında bilgi sağlar. Sürücü, dönüş hızını tahmin etmek için zaman içinde ölçülen konumdaki değişiklikleri kullanabilir.
Uygun bir kodlayıcı ve ölçüm algoritması, sürücünün komut verilen hareket ile gerçek hareket arasındaki sapmaları tanımlamasına olanak tanır.
Daha yüksek geri besleme çözünürlüğü, özellikle düşük hızlarda konum ölçümünün ayrıntı düzeyini iyileştirebilir. Ancak çözünürlük tek başına daha iyi hız regülasyonunu garanti etmez. Örnekleme hızı, tahmin algoritmaları, elektriksel gürültü, mekanik bağlantı ve kontrol döngüsü ayarı da performansı etkiler.
Boşaltma işlemi sırasında bandın, paketi tahmin edilebilir bir hızla belirlenen transfer noktasına doğru taşıması gerekir.
Bant hızının önemli ölçüde değişmesi durumunda paket, aktarma noktasına beklenenden daha erken veya daha geç ulaşabilir. Bu, hedef şut veya aşağı yöndeki konveyör ile koordinasyonu zorlaştırabilir.
Kodlayıcı tabanlı geri bildirim, sürücünün komut verilen motor hızını korumasına yardımcı olur ve her deşarj döngüsünün tekrarlanabilirliğini artırır.
Hassas bant hareketinin gerekli olduğu durumlarda kontrolör, yalnızca sabit hız komutuna güvenmek yerine pozisyona dayalı hareket profillerini de kullanabilir.
Motor geri bildirimi, bant yüzeyinin kesin doğrusal hızını değil, motor hareketini ölçer.
Kayış kayması, kasnak aşınması, elastik deformasyon, boşluk ve aktarım uyumu, motor hızı ile gerçek kayış hızı arasında farklılıklara neden olabilir.
Özellikle yüksek bant hızı doğruluğu gerektiren uygulamalar için mühendislerin mekanik şanzımanın tamamını değerlendirmesi gerekir. Uygulamaya bağlı olarak doğrudan bant hızı algılama veya sistem düzeyinde ek kalibrasyon gerekli olabilir.
Sabit hızı korumak, hataları oluştuktan sonra düzeltmekten daha fazlasını gerektirir. İyi tasarlanmış bir hareket profili, gereksiz rahatsızlıkları daha ortaya çıkmadan önleyebilir.
Ani hızlanma komutları yüksek atalet torkuna, kayış gerginliğinde değişikliklere ve mekanik titreşime neden olabilir. Bu etkiler geçici hız sapmalarına neden olabilir veya tahrik mekanizmasında rezonansları tetikleyebilir.
Programlanabilir hareket profillerine sahip entegre BLDC servo motorlar, sürücünün ve hareket kontrol cihazının özelliklerine bağlı olarak kontrollü hızlanma ve yavaşlama dizilerini yürütebilir.
Trapez hız profili tipik olarak hızlanma, sabit hızda hareket ve yavaşlamadan oluşur. S eğrisi profili hızlanmayı kademeli olarak değiştirerek sarsıntılı ani geçişleri azaltır.
Sarsıntının azaltılması, özellikle hafif taşıyıcı mekanizmalarda mekanik şokun sınırlandırılmasına ve bant hareketinin düzgünlüğünün iyileştirilmesine yardımcı olabilir.
Optimum profil koli ağırlığına, gereken boşaltma süresine, bant hareket mesafesine ve mekanik sınırlamalara bağlıdır.
Örneğin, hafif bir paket nispeten agresif bir hızlanma profilini tolere edebilirken, kırılgan veya dengesiz bir paket, kaymayı azaltmak için daha yumuşak bir hızlanma gerektirebilir.
Bu nedenle kontrol stratejisi aşağıdakileri dengelemelidir:
Gerekli deşarj süresi.
İzin verilen maksimum bant hızı.
Mevcut hızlanma ve tork.
Parsel stabilitesi.
Kayış gerginliği ve aktarım sınırları.
Mekanik rezonans özellikleri.
İyi ayarlanmış bir profil, gereksiz tork artışlarını azaltır ve hız kontrol cihazının tutarlı hareketi sürdürmesini kolaylaştırır.
Yüksek hızlı çapraz bantlı ayırıcılar genellikle birçok bağımsız tahrikli taşıyıcı içerir. Her taşıyıcı, sıralama sırasındaki doğru noktada komutlara yanıt vermelidir.
Uygun endüstriyel iletişim arayüzlerine sahip entegre BLDC servo motorlar, komut alışverişini ve durum izlemeyi kolaylaştırabilir.
Sistem mimarisine bağlı olarak, merkezi bir kontrolör bireysel sürücülere hız referansları verebilir, etkinleştirme komutlarını, çalışma modlarını veya hareket profillerini verebilir.
İletişim sistemi aynı zamanda çalışma durumunu, ölçülen değerleri ve arıza bilgilerini de geri gönderebilir.
Yaygın endüstriyel iletişim seçenekleri arasında CANopen, EtherCAT, Modbus tabanlı arayüzler veya üreticiye özel protokoller bulunabilir. Uygun seçenek sürücü modeline, gerekli güncelleme hızına, ağ topolojisine ve denetleyici uyumluluğuna bağlıdır.
Bir motor mükemmel yerel hız düzenlemesine sahip olsa bile, gecikmeli veya tutarsız komutlar genel sıralama sırasının zamanlamasını etkileyebilir.
Uygun bir ağ ve kontrol mimarisi, öngörülebilir komut güncellemelerini ve iletişim hatalarının net bir şekilde ele alınmasını sağlamalıdır.
Sıkı bir şekilde koordine edilmiş hareket için mühendisler, uygulamanın senkronize saatler, dağıtılmış hareket kontrolü, deterministik döngüsel iletişim veya zaman damgalı komutlar gerektirip gerektirmediğini değerlendirmelidir.
Yerel kapalı döngü kontrolü ve sistem düzeyinde senkronizasyon farklı sorunları çözer: Servo sürücü motorun hareketini düzenlerken denetleyici kontrol sistemi bu hareketi taşıyıcı konumu, paket takibi ve boşaltma zamanlaması ile koordine eder.
Güvenilir yüksek hızlı ayıklama için her ikisi de gereklidir.
Geleneksel motor kurulumları, ayrı motor ve sürücü muhafazaları, geri besleme kabloları, güç bağlantıları ve ek kontrol kabloları gerektirebilir.
Entegre BLDC servo motorlar bu elemanların birçoğunu tek bir düzenekte birleştirerek kompakt çapraz kayışlı taşıyıcılara kurulumu potansiyel olarak basitleştirir.
Entegre tasarım, her sürücü için gereken ayrı bileşenlerin ve harici sinyal bağlantılarının sayısını azaltabilir.
Bu, birkaç pratik avantaj sağlayabilir:
Azaltılmış kablolama karmaşıklığı.
Alanı kısıtlı taşıyıcılarda daha kolay kurulum.
Motor tahrik düzeneklerinin basitleştirilmiş değiştirilmesi.
Uygun mimarilerde daha düşük dolap alanı gereksinimleri.
Daha az harici geri besleme bağlantısı.
Birden fazla taşıyıcı arasında daha basit standardizasyon.
Gerçek kablolama tasarrufları motorun güç dağıtımına, iletişim topolojisine, frenleme gereksinimlerine ve güvenlik mimarisine bağlıdır.
Entegre sürücüler aşırı akım olayları, aşırı sıcaklık uyarıları, takip eden hatalar veya iletişim hataları gibi teşhis bilgileri sağlayabilir.
Bu işlevler seçilen ürüne ve desteklenen izleme özelliklerine bağlıdır.
Teşhis verileri depo kontrol veya bakım sistemine dahil edildiğinde teknisyenler tekrar eden sorunları daha verimli bir şekilde tespit edebilir.
Örneğin, tekrarlanan aşırı akım olayları aşırı hızlanma talebini, mekanik sıkışmayı veya motorun boyutunun küçük olduğunu gösterebilir. Tekrarlanan sıcaklık uyarıları, yetersiz soğutmaya, aşırı görev döngüsüne veya önerilen tork-hız aralığının ötesinde çalışmaya işaret edebilir.
Zamanında teşhis, planlanmamış arıza sürelerini azaltabilir ve tutarlı ayıklama makinesi performansının korunmasına yardımcı olabilir.
Bir motor soğukken mükemmel hız regülasyonu sağlayabilir ancak termal koşullar tasarım sınırlarını aşarsa zorlanır.
Motor sargı kayıpları, sürücü anahtarlama kayıpları, ortam sıcaklığı, montaj koşulları ve görev döngüsünün tamamı termal performansı etkiler.
Çapraz bantlı ayırma ekipmanı sık hızlanma ve yavaşlamayla uzun süre çalışabilir. Ortaya çıkan termal yük, tek bir anlık tork değerinden ziyade tüm hareket döngüsüne bağlıdır.
Mühendisler şunları değerlendirmelidir:
Sürekli tork gereksinimleri.
Tepe tork büyüklüğü ve süresi.
Hızlanma frekansı.
Ortalama motor hızı.
Ortam sıcaklığı.
Montaj yapısından ısı transferi.
Soğutma hava akışı ve muhafaza koşulları.
Entegre bir sürücünün zorunlu hava akışına kabine monteli bir sürücüye göre daha az erişimi olabilir. Bu nedenle termal tasarımının gerçek kurulum ortamında değerlendirilmesi gerekir.
Aşırı sıcaklık, kontrol stratejisine bağlı olarak sürücünün çıkışı azaltmasına, korumayı tetiklemesine veya kapanmasına neden olabilir.
Bu tür davranışlar bant hareketini kesintiye uğratabilir veya mevcut hızlanma torkunu azaltabilir.
Yeterli termal kapasiteye sahip bir motor seçmek ve uygun ısı dağılımını sağlamak, uzun ayıklama vardiyaları sırasında tutarlı performansın korunmasına yardımcı olur.
Termal koruma önemlidir ancak doğru motor boyutunun veya sistem düzeyinde termal analizin yerini almamalıdır.
Yüksek hızlı çapraz bantlı ayırıcılar için doğru entegre BLDC servo motorun seçilmesi, sabit bant hızının, doğru paket tahliyesinin ve güvenilir sürekli çalışmanın korunması açısından önemlidir. Mühendisler, motorun otomatik sınıflandırma sistemlerinin taleplerini karşıladığından emin olmak için torku, çalışma hızını, geri bildirim doğruluğunu, hareket yanıtını, iletişim uyumluluğunu ve termal performansı değerlendirmelidir.
Motor torku, taşıma bandını hızlandırma ve değişen paket yükleri altında stabil hareketi sürdürme yeteneğini belirler. Mühendisler koli ağırlığını, kayış ve kasnak ataletini, sürtünmeyi, iletim verimliliğini ve gerekli hızlanma süresini dikkate almalıdır.
Hem sürekli tork hem de tepe tork uygulamanın gereksinimlerini karşılamalıdır. Sürekli tork, sürekli çalışmayı desteklerken, tepe tork, kısa hızlanma periyotlarına ve ani yük değişikliklerine uyum sağlar. Yetersiz tork kapasitesi hız dalgalanmalarına neden olabilir ve sıralama tutarlılığını azaltabilir.
Motor, hedef ayıklama verimi ve koli boşaltma mesafesi için gereken bant hızını sağlamalıdır. Mühendisler kasnak çapını, aktarım oranını, hızlanma süresini ve motorun tork-hız özelliklerini dikkate almalıdır.
Bir motorun yalnızca maksimum dönüş hızına göre seçilmesi yeterli değildir. Motor ayrıca elektriksel veya termal sınırlarını aşmadan gerekli çalışma hızında yeterli torku sağlamalıdır.
Enkoder geri bildirimi, entegre servo sürücünün motor hareketini izlemesini ve komut verilen hızdan sapmaları düzeltmesini sağlar. Bu yetenek özellikle çapraz bantlı taşıyıcılar farklı ağırlıktaki kolileri elleçlediğinde önemlidir.
Bir motor seçerken kodlayıcı çözünürlüğünü, hız düzenleme performansını, geri bildirim işlemeyi ve kontrol döngüsü yanıtını değerlendirin. Yüksek doğrulukta bant hızı gerektiren uygulamalar için mekanik aktarım hatalarını, kayış kaymasını ve kasnak hizalamasını da göz önünde bulundurun.
Yüksek hızlı çapraz bantlı ayırıcılar sıklıkla çalışma durumlarını hızlandırır, yavaşlatır ve değiştirir. Seçilen motor, hızlı tork tepkisi sağlamalı ve hız sapmalarını ve mekanik şoku en aza indirmek için uygun hareket profillerini desteklemelidir.
Programlanabilir hızlanma ve yavaşlama, etkili akım kontrolü ve uygun şekilde ayarlanmış hız döngüleri, tekrarlanan ayıklama döngüleri sırasında hareket stabilitesinin iyileştirilmesine yardımcı olur.
Entegre BLDC servo motorların ayırıcı denetleyiciyle etkili bir şekilde iletişim kurması gerekir. Sistem mimarisine bağlı olarak uygun arayüzler CANopen, EtherCAT veya diğer desteklenen endüstriyel iletişim protokollerini içerebilir.
Motoru seçmeden önce protokol uyumluluğunu, komut güncelleme hızlarını, senkronizasyon gereksinimlerini ve teşhis yeteneklerini doğrulayın. Güvenilir iletişim, bireysel kayış tahriklerinin taşıyıcı konumlandırma ve paket boşaltma sıralarıyla koordine edilmesine yardımcı olur.
Sürekli çalışma ve sık hızlanma, motor ve sürücü sıcaklıklarını artırabilir. Mühendisler görev döngüsünü, ortam sıcaklığını, soğutma koşullarını, sürekli akımı ve tepe tork süresini değerlendirmelidir.
Motor ayrıca taşıyıcının mevcut alanına sığmalı ve montaj, konektör, titreşim ve giriş koruması gereksinimlerini karşılamalıdır. Entegre bir tasarım, mekanik ve çevresel özellikleri uygulamaya uygun olduğunda kablolamayı basitleştirebilir ve kurulum karmaşıklığını azaltabilir.
Çapraz bant ayırıcılar için entegre bir BLDC servo motor seçmek, tork, hız, geri bildirim doğruluğu, dinamik yanıt, iletişim ve termal performansın kapsamlı bir şekilde değerlendirilmesini gerektirir. Bu özelliklerin gerçek ayıklama döngüsüyle eşleştirilmesi, tutarlı bant hızının korunmasına, paket boşaltma tekrarlanabilirliğinin geliştirilmesine ve güvenilir, yüksek verimli depo otomasyonunun desteklenmesine yardımcı olur.
Yüksek performanslı entegre bir servo motor bile, yanlış tasarlanmış bir mekanik sistemi veya kötü yapılandırılmış bir kontrolörü tam olarak telafi edemez.
Nominal güç tek başına bir motorun ani hızlanma sırasında gerekli torku sağlayıp sağlayamayacağını göstermez.
Benzer nominal güce sahip iki motor, farklı tork-hız özelliklerine, tepe tork limitlerine ve termal kapasitelere sahip olabilir.
Bu nedenle motor seçimi tek başına güç değerinden ziyade gerçek çalışma profiline göre yapılmalıdır.
Motor, kayış, kasnaklar, makaralar ve herhangi bir dişli kutusu da dahil olmak üzere tüm iletim sisteminin ataletini hızlandırmalıdır.
Eşdeğer atalet hafife alınırsa, seçilen motor yetersiz hızlanma üretebilir veya aşırı akım talebiyle karşılaşabilir.
Mühendisler yansıtılan ataleti hesaplamalı veya tahmin etmeli ve ortaya çıkan tork gereksinimlerini doğrulamalıdır.
Aşırı derecede agresif bir hız döngüsü salınımlara neden olabilirken zayıf yanıt veren bir döngü, hız sapmalarının devam etmesine izin verebilir.
Uygun ayar motora, geri besleme cihazına, iletim sertliğine, yük ataletine ve mekanik rezonanslara bağlıdır.
Kontrol döngüsü ayarı, yalnızca yüksüz bir bant için optimize edilmek yerine, temsili yük koşulları altında doğrulanmalıdır.
Yanlış kayış gerginliği, kasnağın yanlış hizalanması, aşınmış yataklar veya kirlenme, motor kontrol sorunları gibi görünen mekanik rahatsızlıklara neden olabilir.
Eksiksiz bir sorun giderme süreci hem sürücü elektroniklerini hem de mekanik şanzımanı incelemelidir.
Kısa bir test sırasında iyi performans gösteren bir motor, sürekli çalışma sırasında aynı performansı koruyamayabilir.
Doğrulama, tekrarlanan hızlanma döngülerini, farklı paket ağırlıklarını, sürekli çalışmayı, termal stabilizasyonu ve temsili iletişim koşullarını içermelidir.
Yüksek hızlı çapraz bantlı ayırıcılardaki entegre BLDC servo motorların performansını doğrulamak için bant hızı stabilitesinin test edilmesi önemlidir. Mühendisler, hız doğruluğunu, geçici tepkiyi, yük uyarlanabilirliğini ve termal davranışı ölçerek potansiyel hareket kontrolü sorunlarını tespit edebilir ve gerçek çalışma koşulları altında tutarlı paket deşarjı sağlayabilir.
Komut verilen bant hızını sürekli çalışma sırasında ölçülen gerçek hız ile karşılaştırın. Farklı yük koşulları altında hız sapmalarını belirlemek için bir kodlayıcı, lazer hız sensörü veya uygun bir ölçüm cihazı kullanın.
Bandı çeşitli çalışma hızlarında ve farklı koli ağırlıklarında test edin. Tutarlı sonuçlar etkili hız düzenlemesini gösterirken tekrarlanan sapmalar yetersiz tork kapasitesi, yanlış servo ayarı veya mekanik direnç anlamına gelebilir.
Paket ağırlığındaki veya mekanik dirençteki ani değişiklikler bant hızında geçici dalgalanmalara neden olabilir. Motorun tepkisini değerlendirmek için temsili yük değişikliklerini uygulayın ve kayışın hedef hızına ne kadar hızlı döndüğünü izleyin.
Anahtar parametreler maksimum hız sapmasını, toparlanma süresini, aşımı ve tepe motor akımını içerir. Bu ölçümler, entegre servo sürücünün, ayıklama işlemlerini aksatmadan değişen yükleri telafi edip edemeyeceğinin belirlenmesine yardımcı olur.
Yüksek hızlı çapraz bantlı ayırıcılar, paket boşaltma döngüleri sırasında sıklıkla hızlanır ve yavaşlar. Hız aşımını, titreşimi ve dengesiz geçişleri belirlemek için motoru farklı hızlanma profilleri altında test edin.
Farklı rampa ayarlarını kullanarak sonuçları karşılaştırın. Sorunsuz hızlanma ve yavaşlama, mekanik şoku azaltabilir, bant stabilitesini iyileştirebilir ve tekrarlanabilir paket aktarımını destekleyebilir.
Temsili paket ağırlıklarını ve ayırma hızlarını kullanarak ayırıcıyı tekrarlanan çalışma döngüleri boyunca çalıştırın. Test boyunca bant hızını, motor akımını, sıcaklığı ve arıza olaylarını izleyin.
Sürekli testler, termal aşırı yük, yinelenen hız sapmaları ve sürekli çalışma sırasında performans düşüşü dahil olmak üzere kısa süreli ölçümlerin gözden kaçırabileceği sorunları ortaya çıkarmaya yardımcı olur.
Motor geri bildirimi tek başına gerçek bant hareketini tam olarak yansıtmayabilir. Kayışın kayması, yanlış gerginlik, kasnağın yanlış hizalanması, aşınmış yataklar ve şanzıman boşluğunun tümü hız dengesizliğine katkıda bulunabilir.
Tahrik mekanizmasının tamamını inceleyin ve gerektiğinde bant yüzeyi hızını doğrudan ölçün. Motor geri bildirimini gerçek bant hareketiyle karşılaştırmak, kontrolle ilgili sorunları mekanik sorunlardan ayırmaya yardımcı olur.
Pratik bant hızı stabilite testi, sabit durum hız ölçümünü, yük adımı testini, hızlanma analizini, sürekli çalışmayı ve mekanik incelemeyi birleştirmelidir. Bu yöntemler, mühendislerin entegre BLDC servo motor performansını doğrulamasına, bant hızı dalgalanmalarının nedenlerini belirlemesine ve yüksek hızlı çapraz bant ayırma sistemlerinin güvenilirliğini ve doğruluğunu artırmasına yardımcı olur.
Entegre BLDC servo motorlar, doğru şekilde seçildiğinde ve yapılandırıldığında çapraz bantlı ayırıcı performansını çeşitli şekillerde geliştirebilir.
Daha tutarlı bant hızı: Kapalı devre düzenleme, yük ve mekanik dirençteki değişiklikleri telafi eder.
İyileştirilmiş boşaltma tekrarlanabilirliği: Sabit motor hızı, yanal aktarım sırasında öngörülebilir paket hareketinin korunmasına yardımcı olur.
Daha hızlı dinamik yanıt: Hızlı akım ve tork düzenlemesi, geçici hız sapmalarının süresini azaltabilir.
Daha az mekanik şok: Programlanabilir hareket profilleri hızlanma ve yavaşlamayı yumuşatabilir.
Basitleştirilmiş kurulum: Entegre motor sürücüsü mimarisi ayrı bileşenleri ve harici bağlantıları azaltabilir.
Geliştirilmiş tanılama yeteneği: Desteklenen sürücü izleme işlevleri elektriksel, termal ve hareketle ilgili hataların belirlenmesine yardımcı olabilir.
Daha düşük bakım yükü: Fırçasız yapı, fırça değişimini ortadan kaldırırken entegre teşhis, sorun gidermeyi kolaylaştırabilir.
Bu faydalar doğru motor boyutuna, sağlam mekanik tasarıma, uygun geri bildirime, etkili ayarlamaya ve ayırıcı denetleyiciyle uyumluluğa bağlıdır.
Entegre BLDC servo motorlar, kapalı döngü hız düzenlemesini, duyarlı tork kontrolünü, doğru hareket geri bildirimini ve kompakt sürücü entegrasyonunu birleştirerek yüksek hızlı çapraz bant ayırıcılarda bant hızı dalgalanmalarının önlenmesine yardımcı olur. Bu yetenekler, sürücünün değişen paket yüklerini telafi etmesine, daha tutarlı bant hızı sağlamasına ve tekrarlanabilir paket boşaltmayı desteklemesine olanak tanır.
Güvenilir performansa ulaşmak, yüksek hız derecesine sahip bir motor seçmekten daha fazlasını gerektirir. Mühendisler gerekli torku hesaplamalı, tork-hız zarfının tamamını değerlendirmeli, iletim ataletini hesaba katmalı, uygun hızlanma profillerini yapılandırmalı ve geri bildirim ile iletişim uyumluluğunu doğrulamalıdır.
Mekanik koşullar ve termal performans da aynı derecede önemlidir. Kayış gerginliği, kasnak hizalaması, yatak sürtünmesi, motorun soğutulması ve kontrol döngüsü ayarının tümü nihai sonucu etkileyebilir.
Depo otomasyonu üreticileri, uygun BLDC servo motorları iyi tasarlanmış bir hareket kontrol mimarisine entegre ederek bant hızı tutarlılığını artırabilir, doğru paket aktarımını destekleyebilir, kurulumu basitleştirebilir ve zorlu yüksek verimli ayıklama ortamlarında güvenilir çalışmayı koruyabilir.
Entegre BLDC servo motorlar, kapalı döngü hız kontrolü, kodlayıcı geri bildirimi ve hızlı tork ayarı yoluyla bant hızı dalgalanmalarının azaltılmasına yardımcı olur. Servo sürücü, gerçek motor hızını komut verilen hız ile karşılaştırır ve değişen paket yüklerini, sürtünmeyi ve hızlanma taleplerini telafi etmek için motor akımını ayarlar. Bu, tutarlı bant hareketinin korunmasına yardımcı olur ve paket boşaltma tekrarlanabilirliğini artırır.
Bant hızı stabilitesi, doğru paket aktarımı, öngörülebilir boşaltma zamanlaması ve güvenilir ayıklama performansı için gereklidir. Aşırı hız değişimleri, paketlerin çok erken veya çok geç hareket etmesine neden olabilir, bu da ayırma olukları ve aşağı yöndeki konveyörlerle senkronizasyonu etkileyebilir. Kararlı bant hareketi, üretim miktarının korunmasına ve ayıklama hatalarının azaltılmasına yardımcı olur.
Kapalı döngü hız kontrolü, bir kodlayıcıdan veya başka bir uygun sensörden gelen geri bildirimi kullanarak, komut verilen hızı gerçek motor hızıyla sürekli olarak karşılaştırır. Bir yük bozulması hız sapmasına neden olduğunda, servo sürücü hedef hızı geri yüklemek için motor torkunu ayarlar. Düzgün ayarlanmış kontrol döngüleri dinamik tepkiyi iyileştirir ve geçici hız hatalarını azaltır.
Kodlayıcı geri bildirimi, servo sürücünün motor hızını tahmin etmek ve hareketi izlemek için kullandığı rotor konumu bilgisini sağlar. Bu, kontrolörün hız sapmalarını tespit etmesine ve düzeltici ayarlamalar yapmasına olanak sağlar. Gerçek bant hızı doğruluğu ayrıca geri bildirim çözünürlüğüne, kontrol algoritmalarına, aktarım verimliliğine, kasnak hizalamasına ve kayış kaymasına da bağlıdır.
Mühendisler sürekli torku, tepe torku, çalışma hızını, hızlanma gereksinimlerini, yük ataletini, geri besleme doğruluğunu ve termal performansı değerlendirmelidir. İletişim uyumluluğu, kurulum alanı ve çevrenin korunması da dikkate alınmalıdır. Tüm sıralama döngüsünü temel alan bir motor seçmek, istikrarlı hareket ve güvenilir uzun süreli çalışmanın sağlanmasına yardımcı olur.
Evet, doğru boyutlandırıldığında ve yapılandırıldığında entegre BLDC servo motorlar, kapalı döngü geri bildirimi ve tork kontrolü yoluyla değişen yükleri telafi edebilir. Sürücü, artan direnç veya hızlanma talebine yanıt verecek şekilde motor akımını ayarlar. Performans mevcut torka, kontrol döngüsü tepkisine, motorun termal limitlerine ve konveyörün mekanik özelliklerine bağlıdır.
Uygun protokoller motor sürücüsüne ve sıralama kontrolörüne bağlıdır. CANopen, EtherCAT ve diğer desteklenen endüstriyel iletişim arayüzleri uygun olabilir. Mühendisler, yüksek hızlı sıralama uygulamaları için bir protokol seçerken iletişim döngü süresini, senkronizasyon gereksinimlerini, ağ mimarisini, teşhis işlevlerini ve denetleyici uyumluluğunu değerlendirmelidir.
Mühendisler, farklı yük koşulları altında kararlı durum hız hatasını, geçici hız sapmasını, toparlanma süresini ve aşımı ölçebilir. Ek testler hızlanma ve yavaşlamayı, sürekli çalışma sıcaklığını, motor akımını ve mekanik iletim performansını değerlendirmelidir. Temsili ayıklama döngüleri altında test yapmak, kontrol, boyutlandırma ve mekanik sorunların belirlenmesine yardımcı olur.
Yaygın nedenler arasında yetersiz motor torku, zayıf servo ayarı, aşırı yük ataleti, kayış kayması, yanlış kayış gerginliği, kasnak yanlış hizalaması, mekanik sürtünme ve iletişim gecikmeleri yer alır. Kodlayıcı gürültüsü ve termal sınırlamalar da performansı etkileyebilir. Sistematik bir teşhis, motoru, sürücü ayarlarını, geri bildirim sinyallerini, iletimi ve sistem düzeyindeki kontrolü incelemelidir.
Entegre BLDC servo motorlar kapalı çevrim hız regülasyonu, duyarlı tork kontrolü, kompakt kurulum, azaltılmış harici kablolama ve potansiyel olarak daha basit bakım sunar. Modele bağlı olarak endüstriyel iletişim ve yerleşik tanılama da sağlayabilirler. Bu özellikler, yüksek verimli depo otomasyonunda tutarlı bant hareketini, tekrarlanabilir paket boşaltmayı ve güvenilir çalışmayı destekler.


