
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-11-10 Kaynak: Alan
Çift eksenli kaldırma platformları endüstriyel otomasyon, malzeme taşıma sistemleri, otomatik montaj hatları, paketleme makineleri, kaldırma iş istasyonları ve hassas konumlandırma ekipmanlarında yaygın olarak kullanılmaktadır. Tek eksenli kaldırma mekanizmalarının aksine, çift eksenli platformların istikrarlı, dengeli ve senkronize dikey hareket elde etmek için iki ayrı kaldırma noktasını koordine etmesi gerekir. İki eksenin hareketindeki küçük bir fark bile platformun eğilmesine, dengesiz yük dağılımına, mekanik gerilime veya konumlandırma hatalarına neden olabilir.
Ekipman üreticileri ve endüstriyel otomasyon entegratörleri için, güvenilir çift eksenli senkronizasyon elde etmek için doğru hareket kontrol çözümünün seçilmesi çok önemlidir. Entegre step servo motorlar, step motoru, enkoder geri beslemesini ve sürücü elektroniğini kompakt bir ünitede birleştirerek pratik bir çözüm sunar. Bu mimari, koordineli kaldırma operasyonları için gereken konum izleme ve kontrol yeteneklerini sağlarken sistem entegrasyonunu basitleştirmeye yardımcı olur.
Ama nasıl entegre step servo motorlar iki bağımsız kaldırma ekseni arasındaki senkronizasyonu koruyor mu? Daha da önemlisi, ekipman üreticileri çift eksenli kaldırma platformları için bu motorları tedarik ederken neleri göz önünde bulundurmalıdır?
Çift eksenli bir kaldırma platformu tipik olarak platformun karşıt taraflarına monte edilen iki bağımsız kaldırma mekanizmasını kullanır. Kaldırma ve indirme işlemi boyunca platformun düz kalmasını sağlamak için her iki eksen de aynı hızda hareket etmeli ve tutarlı konumlandırmayı korumalıdır. Bu, dengesiz hareketin konumlandırma doğruluğunu, yük dağılımını ve genel makine stabilitesini etkileyebileceği endüstriyel otomasyon ekipmanlarında özellikle önemlidir.
İki kaldırma ekseni senkronize olmadığında, küçük bir konum farkı bile platformun eğilmesine, eşit olmayan mekanik yüklemeye ve bilyalı vidalar, doğrusal kılavuz raylar, yataklar ve kaplinler gibi bileşenler üzerinde ek strese neden olabilir. Zamanla bu sorunlar mekanik aşınmayı hızlandırabilir, konumlandırma tekrarlanabilirliğini azaltabilir ve ekipman bakım gereksinimlerini artırabilir.
OEM'ler ve endüstriyel ekipman üreticileri için hassas senkronizasyon çeşitli nedenlerden dolayı önemlidir:
Platform stabilitesinin korunması: Koordineli hareket, platformun her iki tarafını da tutarlı yükseklikte tutarak çalışma sırasında devrilme riskini azaltır.
Eşit yük dağılımının sağlanması: Senkronize kaldırma, mekanik yapının bir tarafına aşırı yüklenmenin önlenmesine yardımcı olur.
Konumlandırma doğruluğunun iyileştirilmesi: Tutarlı hareket, platformun gerekli çalışma yüksekliğine daha güvenilir bir şekilde ulaşmasını sağlar.
Mekanik aşınmanın azaltılması: Konum farklarının en aza indirilmesi vidalar, yataklar, kılavuz raylar ve aktarma bileşenleri üzerindeki gereksiz baskının azaltılmasına yardımcı olur.
Güvenilir otomatik operasyonun desteklenmesi: Otomatik montaj, malzeme taşıma ve paketleme sistemlerine entegre edilmiş kaldırma platformları için doğru koordinasyon önemlidir.
Bu nedenle, senkronize hareketin sürdürülmesi için uygun bir kapalı devre motor ve çok eksenli hareket kontrol çözümünün seçilmesi çok önemlidir. Kodlayıcı geri bildirimi ve entegre tahrik elektroniği ile donatılmış entegre step servo motorlar, bireysel eksen hareketini izlemek ve koordineli çift eksenli kaldırma kontrolünü desteklemek için pratik bir seçenek sunar.
Entegre step servo motorlar, motor kontrolü, enkoder geri bildirimi ve koordineli sürüş komutlarının birleşimi yoluyla senkronize hareketi destekler.
Genellikle gerçek rotor konumunun doğrudan doğrulanması olmadan çalışan geleneksel açık çevrim adım motorlarının aksine, entegre adım servo motorları, motor hareketini izlemek için kodlayıcı geri bildirimini kullanır.
Bu, kontrol sisteminin komut verilen hareket ile gerçek motor tepkisi arasındaki farkları tanımlamasına olanak tanır.
Enkoder geri bildirimi, çift eksenli kaldırma uygulamalarında en önemli özelliklerden biridir.
Her motor, entegre sürücüsüne konum bilgisi sağlayan bir kodlayıcı ile donatılmıştır. Çalışma sırasında sürücü, motor hareketini izler ve geri bildirimi komut verilen konumla karşılaştırır.
Bir kaldırma ekseni eşit olmayan yük veya mekanik sürtünme nedeniyle artan dirençle karşılaşırsa, gerçek hareketi beklenen hareketten farklı olabilir.
Enkoder geri bildirimi, motor sürücüsünün bu farkı tespit etmesine ve motor çalışmasını kontrol stratejisine ve yapılandırılmış parametrelere göre ayarlamasına olanak tanır.
Çift eksenli uygulamalarda, hareket kontrol cihazının çalışmalarını koordine edebilmesi için her iki motorun da güvenilir konum geri bildirimi sağlaması gerekir.
Tedarikçileri değerlendirirken ekipman üreticileri şunları doğrulamalıdır:
Kodlayıcı türü ve çözünürlüğü.
Konum geribildirimi doğruluğu.
Kapalı çevrim kontrol yeteneği.
İletişim arayüzü uyumluluğu.
Konum izleme fonksiyonlarının kullanılabilirliği.
Koordineli çok eksenli kontrol desteği.
Bireysel motor konumu kontrolü ile tam çift eksenli senkronizasyon arasında ayrım yapmak önemlidir. Kodlayıcı geri bildirimi, her motorun kendi hareketini izlemesine yardımcı olurken, genel senkronizasyon stratejisi normalde hareket kontrol cihazı veya uygun şekilde yapılandırılmış çok eksenli kontrol sistemi aracılığıyla uygulanır.
Hareket kontrol cihazı senkronizasyonun sürdürülmesinde merkezi bir rol oynar.
Tipik bir çift eksenli kaldırma sisteminde kontrolör, her iki entegre step servo motora koordineli hareket komutları gönderir.
Örneğin platformun belirli bir yüksekliğe çıkması gerektiğinde her iki motor da karşılık gelen konum komutlarını alır. Hareket profilleri, kaldırma işlemi boyunca tutarlı yer değiştirmeyi koruyacak şekilde yapılandırılmıştır.
Kontrol cihazı aşağıdakiler dahil önemli hareket parametrelerini koordine edebilir:
Hedef konumu.
Hızlanma ve yavaşlama.
Çalışma hızı.
Hareket yönü.
Başlatma ve durdurma koşulları.
Konum geri bildirimi izleme.
Her iki eksen de uyumlu hareket profillerini takip ettiğinde platform daha tutarlı bir yatay konumu koruyabilir.
Ekipman üreticileri için aynı kontrol mimarisini destekleyen ve seçilen hareket kontrol cihazıyla güvenilir bir şekilde iletişim kurabilen motorları ve sürücüleri seçmek önemlidir.
Pratik endüstriyel ortamlarda çift eksenli platform üzerindeki yük her zaman mükemmel şekilde dengelenmez.
Örneğin bir iş parçası platformun bir tarafına daha yakın konumlandırılabilir. Bu, bir kaldırma ekseninin karşılaştığı mekanik direnci artırabilir.
Her iki motor da gerçek çalışma koşulları dikkate alınmadan aynı komutlarla çalıştırılırsa hareket farklılıkları ortaya çıkabilir.
Entegre kademeli servo motorlar, bireysel hareket koşullarını izlemek için kodlayıcı geri bildirimini kullanır. Sürücü, yapılandırılmış kontrol kapasitesi dahilinde konum sapmalarına yanıt verebilir.
Sistem düzeyinde, hareket kontrol cihazı her iki eksenin geri besleme konumlarını da karşılaştırabilir ve kontrol mimarisi bu işlevi desteklediğinde uygun düzeltmeleri uygulayabilir.
Bu ayrım, satın alma kararları açısından önemlidir: Kapalı devre bir motor, iki kaldırma ekseninin senkronize kalmasını otomatik olarak garanti etmez. Güvenilir senkronizasyon, uyumlu motorlar, uygun kontrol donanımı, doğru yapılandırılmış yazılım ve mekanik olarak uygun bir kaldırma yapısı gerektirir.
YALINMOTOR Entegre Step Servo Motorlar Ürünler

|

|
|

|
Özelleştirilmiş Şaft Servisi |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
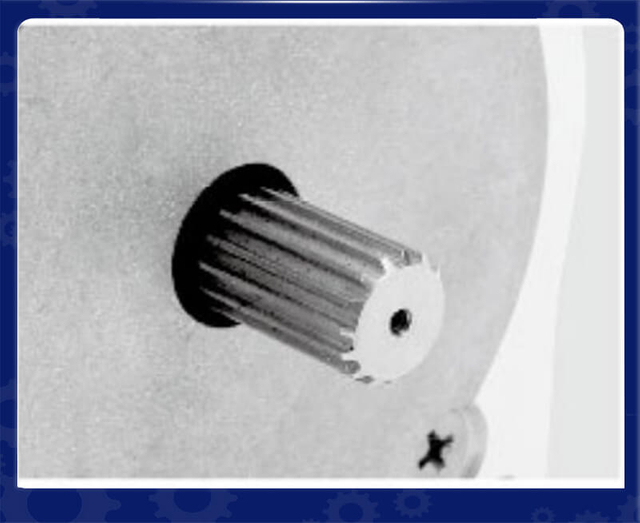
Metal Kasnaklar |
Plastik Kasnak |
Vites |
Şaft Pimi |
Dişli Mil |
Panel Montajı |
|
|
|
|
|
|
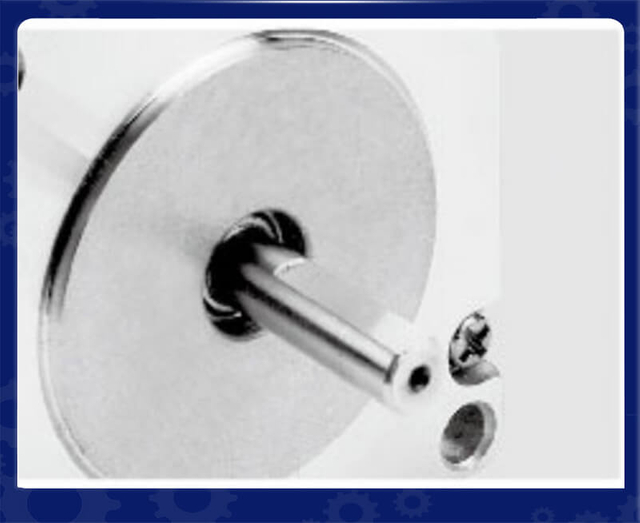
İçi Boş Şaft |
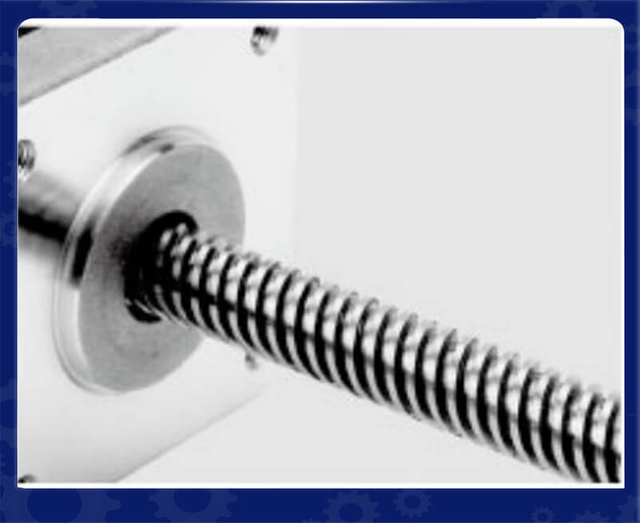
Kurşun Vida |
Panel Montajı |
Tek Daire |
Çift Daire |
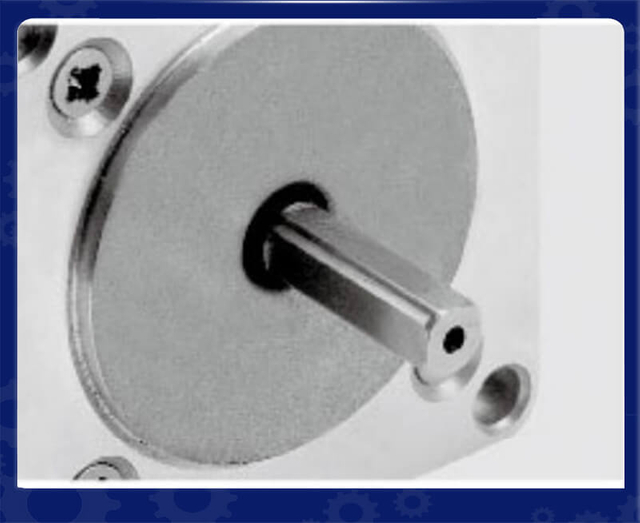
Anahtar Mili |
Ekipman üreticileri için entegre step servo motorlar, geleneksel motor ve sürücü konfigürasyonlarıyla karşılaştırıldığında çeşitli pratik avantajlar sağlar.
Geleneksel step motor sistemleri genellikle ayrı motor sürücülerine ve motor ile sürücü arasında ek kablolamaya ihtiyaç duyar.
Entegre step servo motorlar, motor ve sürücü elektroniklerini tek bir düzenekte birleştirerek ayrı ayrı monte edilen bileşenlerin sayısını azaltır.
Çift eksenli kaldırma platformları için bu, şunları basitleştirebilir:
Elektrik kabini planlaması.
Motor kurulumu.
Sürücü montaj düzenlemeleri.
Motor-sürücü kablolaması.
Ekipman montajı ve bakımı.
Daha entegre bir yapı, ekipman üreticilerinin kurulum alanının sınırlı olduğu yerlerde kompakt kaldırma sistemleri geliştirmelerine de yardımcı olabilir.
Ancak asıl kurulum faydaları motor boyutlarına, konnektör düzenine, soğutma gereksinimlerine ve montaj konfigürasyonuna bağlıdır.
Konumlandırma tutarlılığı, çift eksenli bir platformun farklı çalışma yüksekliklerinde tekrar tekrar durması gerektiğinde özellikle önemlidir.
Entegre step servo motorlar, motor konumunu izlemek ve kapalı döngü çalışmasını desteklemek için enkoder geri bildirimini kullanır.
Geleneksel açık döngü adım sistemleriyle karşılaştırıldığında bu, gerçek motor hareketi hakkında ek bilgi sağlar ve kontrol sisteminin sapmalara yanıt vermesine yardımcı olur.
Üreticiler için bu, aşağıdakileri içeren uygulamalarda değerlidir:
Tekrarlanan kaldırma ve indirme.
Çok yükseklikte konumlandırma.
Otomatik yükleme ve boşaltma.
Hassas montaj.
Senkronize çalışma masası ayarı.
Ulaşılabilir konumlandırma doğruluğu, enkoder çözünürlüğü, iletim boşluğu, vida adımı, yapısal sağlamlık ve kontrol ayarları dahil olmak üzere mekanik ve elektrik sisteminin tamamına bağlıdır.
Çift eksenli kaldırma ekipmanları sıklıkla değişen yükler altında çalışır.
Örneğin, bir kaldırma iş istasyonu farklı üretim döngüleri sırasında farklı iş parçalarını kaldırabilir. İki taraf arasındaki yük dağılımı iş parçası yerleşimine bağlı olarak da değişebilir.
Entegre bir step servo motor, çalışma konumunu izleyebilir ve kapalı döngü kontrol fonksiyonu aracılığıyla değişen motor yük koşullarına yanıt verebilir.
Doğru seçildiğinde ve yapılandırıldığında bu, hareket tutarlılığını artırabilir ve açık döngü işlemiyle ilişkili tespit edilemeyen konum sapmaları riskini azaltabilir.
Değişken yüklerle çalışan üreticiler için motor seçiminde hem toplam platform ağırlığı hem de iki kaldırma noktası arasındaki olası yük dengesizliği dikkate alınmalıdır.
Entegre motorların kullanılması, çift eksenli bir sistemde gerekli olan motordan sürücüye kablolama miktarını azaltabilir.
Bu, özellikle iki motor bir kaldırma platformunun zıt uçlarına monte edildiğinde veya mevcut kurulum alanı kısıtlı olduğunda kullanışlıdır.
Bununla birlikte, entegre step servo motorlar yine de uygun güç bağlantılarına, kontrol sinyallerine, varsa iletişim kablolarına ve uygun topraklamaya ihtiyaç duyar.
Üreticiler, entegre bir motorun harici elektrik bağlantılarını ortadan kaldırdığını varsaymak yerine, tüm kablolama gereksinimlerini değerlendirmelidir.
Çift eksenli bir kaldırma platformunun senkronizasyon performansı, hem motor özelliklerine hem de genel mekanik ve kontrol sistemi tasarımına bağlıdır. Seçerken entegre step servo motorlar için üreticiler aşağıdaki temel faktörlere odaklanmalıdır:
Motor, platformun ağırlığını ve maksimum taşıma yükünü taşıyabilecek yeterli torku sağlamalıdır. Üreticiler, motorun aşırı yüklenmesini ve iki eksen arasındaki tutarsız hareketi önlemek için yük dağılımını, kaldırma hızını, iletim verimliliğini ve hızlanma gereksinimlerini dikkate almalıdır.
Kodlayıcı geri bildirimi, entegre step servo motorların gerçek motor konumunu izlemesine ve hareket sapmalarını tespit etmesine olanak tanır. Uygun kodlayıcı çözünürlüğü ve güvenilir geri bildirim performansı, konumlandırma tutarlılığının iyileştirilmesine yardımcı olur ve iki kaldırma ekseni arasında koordineli çalışmayı destekler.
Koordineli hareket komutlarını alabilmek için her iki motorun da uyumlu bir hareket kontrol cihazıyla çalışması gerekir. Sistem tasarımına bağlı olarak darbe ve yön sinyalleri, RS485 veya CANopen kullanılabilir. Üreticiler, satın almadan önce iletişim uyumluluğunu ve çok eksenli kontrol özelliklerini doğrulamalıdır.
Motor performansı tek başına senkronizasyonu garanti edemez. Vida adımı, kaplin hizalaması, kılavuz ray kurulumu ve mekanik boşluktaki farklılıklar her iki eksenin hareketini etkileyebilir. Sağlam bir platform yapısı ve düzgün şekilde hizalanmış iletim bileşenleri, istikrarlı ve tutarlı kaldırma performansını sürdürmek için çok önemlidir.
OEM'ler, makine üreticileri ve endüstriyel otomasyon entegratörleri için motor tedariki, uygulamanın net bir şekilde anlaşılmasıyla başlamalıdır.
Aşağıdaki seçim hususları uygun motor konfigürasyonlarının daraltılmasına yardımcı olabilir.
Seçim faktörü |
Üreticilerin değerlendirmeleri gerekenler |
|---|---|
Nominal tork |
Motorun gerekli kaldırma yükünü kaldırabileceği |
Tepe torku |
Hızlanma ve zorlu çalışma koşulları sırasında yeterli torkun mevcut olup olmadığı |
Nominal hız |
Motorun gerekli kaldırma hızını karşılayıp karşılamadığı |
Kodlayıcı |
Geri bildirim çözünürlüğünün ve performansının konumlandırma gereksinimlerini karşılayıp karşılamadığı |
Entegre sürücü |
Sürücünün gerekli kontrol fonksiyonlarını destekleyip desteklemediği |
İletişim |
Mevcut hareket kontrol cihazıyla uyumluluk |
Motor boyutları |
Mevcut montaj alanıyla uyumluluk |
Mil konfigürasyonu |
Kaplinler ve şanzıman bileşenleriyle uyumluluk |
Koruma derecesi |
Gerçek kurulum ortamına uygunluk |
Çalışma sıcaklığı |
Ekipmanın termal koşullarına uyumluluk |
Özelleştirme |
Uygun konnektörlerin, kabloların, şaftların ve montaj seçeneklerinin mevcudiyeti |
Motor gövdesinin boyutu, kaldırma ekipmanının mekanik yapısına uygun olmalıdır.
Yeterli tork sağlayan bir motor, montaj flanşı, şaft çapı, toplam uzunluğu veya konnektör konumu makine tasarımına uymuyorsa yine de uygun olmayabilir.
Üreticiler, bir satın alma işlemini onaylamadan önce ayrıntılı boyutlu çizimler talep etmelidir.
Sınırlı kurulum alanı içeren OEM projeleri için özelleştirilmiş şaft ve konnektör konfigürasyonlarına sahip entegre step servo motorlar, mekanik entegrasyonu basitleştirmeye yardımcı olabilir.
Nominal tork ve tepe torku farklı amaçlara hizmet eder.
Kaldırma uygulamaları için üreticiler motorları yalnızca tepe torka göre seçmemelidir.
Motor, gerekli çalışma döngüsü boyunca normal kaldırma yükünü, termal ve elektriksel sınırlarını aşmadan destekleyebilmelidir.
Dikey kaldırma uygulamalarında dikkate alınması gereken önemli bir husus, güç kaynağı kesildiğinde ne olacağıdır.
Bir motorun tutma torku, otomatik olarak sertifikalı bir yük tutma güvenlik mekanizması olarak değerlendirilmemelidir.
Kaldırma mekanizmasına ve risk değerlendirmesine bağlı olarak ekipman, bağımsız bir mekanik frene, kendinden kilitlenen şanzımana, dengeleme mekanizmasına veya başka bir uygun yük tutma çözümüne ihtiyaç duyabilir.
Entegre step servo motorları değerlendirirken üreticiler, isteğe bağlı bir tutma freninin mevcut olup olmadığını ve teknik özelliklerinin amaçlanan uygulamaya uygun olup olmadığını doğrulamalıdır.
Güvenlikle ilgili yük tutma, motorun kapalı döngü fonksiyonundan varsayılmadan, makine düzeyinde tasarlanmalıdır.
Endüstriyel alıcılar için motor tedarikçisinin teknik desteğinin kalitesi, ürün özellikleri kadar önemlidir.
Sipariş vermeden önce aşağıdaki soruları sormanızı öneririz.
Motor çift eksenli senkronize çalışmayı destekleyebilir mi?
Mevcut kontrol arayüzlerini ve motorun amaçlanan çok eksenli kontrol cihazıyla çalışıp çalışamayacağını doğrulayın.
Hangi kodlayıcı seçenekleri mevcut?
Kodlayıcı tipini, çözünürlüğü, geri bildirim özelliklerini ve ilgili ürün belgelerini isteyin.
Nominal ve tepe tork özellikleri nelerdir?
Hızı dikkate almadan tork değerlerini karşılaştırmak yerine, gerekli çalışma hızında performans verilerini kontrol edin.
Entegre sürücü gerekli iletişim protokolünü destekliyor mu?
Seçilen model için tam protokolü ve desteklenen işlevleri onaylayın.
Üretici özelleştirilmiş motor konfigürasyonları sağlayabilir mi?
Flanş boyutları, şaft değişiklikleri, konnektörler, kablolar ve fren seçenekleri hakkında bilgi alın.
Teknik çizimler ve bağlantı şemaları mevcut mu?
Bu belgeler mekanik tasarım, elektrik entegrasyonu ve üretim hazırlığı açısından önemlidir.
Tedarikçi numune testini destekleyebilir mi?
Motorları gerçek kaldırma yükleri altında test etmek, daha büyük üretim miktarlarına başlamadan önce performansı değerlendirmenin etkili bir yoludur.
Teslimattan sonra hangi teknik destek mevcuttur?
Tedarikçinin parametre yapılandırma yardımı, sorun giderme kılavuzu ve değiştirme desteği sağlayıp sağlayamayacağını kontrol edin.
Integrated stepper servo motors are suitable for various industrial lifting applications that require coordinated movement, reliable positioning, and compact motor installation. Tipik uygulamalar şunları içerir:
Otomatik montaj hatlarında çift eksenli kaldırma platformları, farklı montaj süreçlerine uyum sağlamak için çalışma tezgahının yüksekliğini ayarlar. Entegre kademeli servo motorlar, her iki kaldırma noktasının koordine edilmesine ve platform stabilitesinin korunmasına yardımcı olur.
Malzeme taşıma sistemleri, iş parçalarını, kapları ve üretim malzemelerini farklı yükseklikler arasında taşımak için çift eksenli kaldırma mekanizmalarını kullanır. Kapalı devre motor kontrolü, kaldırma konumlarının izlenmesine ve tutarlı hareketin sürdürülmesine yardımcı olur.
Paketleme ekipmanlarında, otomatik işleme sırasında ürün veya konteyner yüksekliğini ayarlamak için kaldırma platformları kullanılır. Senkronize motor çalışması, platform hizalamasının korunmasına yardımcı olur ve tekrarlanabilir konumlandırmayı destekler.
Endüstriyel iş istasyonları genellikle farklı üretim görevleri için esnek yükseklik ayarı gerektirir. Entegre kademeli servo motorlarla çalıştırılan çift eksenli kaldırma sistemleri, koordineli dikey hareket ve kompakt kurulum sağlar.
Teknik özellikler motor seçimi için bir başlangıç temeli sağlar ancak gerçek uygulama testi esastır.
Seri üretim için bir motor konfigürasyonunu onaylamadan önce ekipman üreticileri, amaçlanan kaldırma mekanizmasını kullanarak pratik bir değerlendirme yapmalıdır.
Önerilen doğrulama süreci aşağıdaki adımları içerir.
Her iki kaldırma aksını da çalışma yükü olmadan çalıştırın. Sürekli olarak başlayıp başlamadıklarını, hareket edip etmediklerini ve durup durmadıklarını kontrol edin.
Adım 2: Nominal yük altında test edin
Beklenen çalışma yükünü yükleyin ve kaldırma aralığı boyunca platformun hareketini değerlendirin.
Mekanik yapının ve kontrol sisteminin değişen yük koşullarına nasıl tepki verdiğini değerlendirmek için yükü platform üzerinde farklı konumlara yerleştirin.
Kaldırma ve indirme işlemi sırasında her iki kaldırma ekseninin gerçek konumlarını çeşitli noktalarda karşılaştırın.
Sıcaklık artışını, konum tutarlılığını, alarmları ve çalışma stabilitesini değerlendirmek için tekrarlanan kaldırma ve indirme döngülerini çalıştırın.
Adım 6: Güç kesintisini ve güvenlik işlevlerini test edin
Platformun, makinenin belirtilen güç kaybı koşulları altında güvenli bir şekilde tutulabildiğini veya durdurulabildiğini doğrulayın.
Tekrarlanabilir bir üretim standardı oluşturmak için motor parametrelerini, kontrol cihazı ayarlarını, mekanik konfigürasyonları ve test sonuçlarını kaydedin.
Bu test süreci, OEM'lerin ekipman teslimatından önce potansiyel sorunları belirlemesine yardımcı olur ve tedarikçi değerlendirmesi için daha güvenilir bir temel sağlar.
Bir motor tedarikçisi seçmek, katalog özelliklerini karşılaştırmaktan daha fazlasını gerektirir.
Çift eksenli kaldırma ekipmanları için üreticiler genellikle motor boyutlandırma, enkoder seçimi, sürücü konfigürasyonu, iletişim uyumluluğu ve mekanik kurulum konularında yardıma ihtiyaç duyar.
Deneyimli bir entegre step servo motor üreticisi şunları sağlayabilmelidir:
Ayrıntılı motor performans özellikleri.
Mekanik boyut çizimleri.
Kodlayıcı ve sürücü bilgileri.
Bağlantı şemaları ve iletişim belgeleri.
Yapılandırma ve parametre ayarlama desteği.
OEM uygulamaları için örnek testler.
Özel ekipman gereksinimleri için özelleştirme seçenekleri.
Tutarlı üretim kalitesi ve teknik destek.
Birden fazla makine modeli geliştiren ekipman üreticileri için, ürün özelleştirmesini ve tekrarlanabilir üretimi destekleyebilen bir tedarikçiyle çalışmak, gelecekteki satın alma işlemlerini de kolaylaştırabilir.
Bir tedarikçiye son şeklini vermeden önce, alıcılar gerçek ürün belgelerini, numune performansını, üretim yeteneklerini, kalite kontrol prosedürlerini ve teknik yanıt yeteneğini değerlendirmelidir.
İki kaldırma ekseni arasında hassas senkronizasyonun sağlanması, iki motorun aynı komutlarla çalıştırılmasından daha fazlasını gerektirir. Koordineli hareket kontrolü, güvenilir konum geri bildirimi, uyumlu tahrik elektroniği ve mekanik olarak stabil bir kaldırma yapısı gerektirir.
Entegre step servo motorlar, motor, sürücü ve kodlayıcı geri bildirimini kompakt bir montajda birleştirerek çift eksenli kaldırma platformları için pratik bir çözüm sunar. Kapalı döngü yetenekleri, bireysel motor hareketinin izlenmesine yardımcı olurken, uygun bir çok eksenli kontrolör, iki kaldırma mekanizmasını koordine eder ve konum sapmalarını yönetir.
OEM'ler ve endüstriyel otomasyon üreticileri için en önemli seçim faktörleri arasında nominal tork, kodlayıcı özellikleri, iletişim uyumluluğu, kurulum boyutları, çalışma koşulları ve güç kapalıyken güvenlik gereksinimleri yer alır.
Üreticiler, bu faktörleri değerlendirerek ve seri üretimden önce gerçek uygulama testleri gerçekleştirerek, güvenilir ekipman entegrasyonunu ve uzun süreli çalışmayı desteklerken, kaldırma platformlarının performans gereksinimlerini karşılayan bir motor konfigürasyonu seçebilirler.
Entegre step servo motorlar, enkoder geri bildirimi ve koordineli hareket kontrolü aracılığıyla senkronizasyonu korur. Çok eksenli bir kontrol cihazı her iki kaldırma ekseninin hareketini koordine ederken, her motor kendi gerçek konumunu izler. Bu, konum farklılıklarını en aza indirmeye ve sabit, senkronize dikey hareketi korumaya yardımcı olur.
Entegre step servo motorlar, motoru, enkoderi ve sürücü elektroniklerini kompakt bir ünitede birleştirir. Kapalı döngü kontrol yetenekleri, motor konumunun izlenmesine ve hareket sapmalarının tespit edilmesine yardımcı olur. Ayrıca kurulumu basitleştirir ve motordan sürücüye ayrı kablolamayı azaltır, bu da onları kompakt endüstriyel kaldırma ekipmanları için uygun hale getirir.
Kodlayıcı geri bildirimi, her motorun gerçek hareketi ve konumu hakkında gerçek zamanlı bilgi sağlar. Hareket kontrol cihazı her iki eksenden gelen geri bildirimleri karşılaştırabilir ve konum farklılıklarını tanımlayabilir. Kontrol sistemi tarafından desteklendiğinde senkronizasyon doğruluğunu artırmak için düzeltici komutlar uygulanabilir.
Evet. İki entegre step servo motor, uyumlu bir hareket kontrol cihazına bağlandığında aynı anda çalışabilir. Kontrolör her iki motora da koordineli hareket komutları göndererek bunların senkronize kaldırma ve indirme işlemlerini gerçekleştirmesine olanak tanır.
Senkronizasyon doğruluğu, motor torku, enkoder geri besleme performansı, hareket kontrol cihazı uyumluluğu, mekanik boşluk, vida aralığı tutarlılığı ve kurulum hizalaması gibi çeşitli faktörlere bağlıdır. Kararlı çift eksenli hareket elde etmek için doğru motor seçimi ve mekanik tasarım şarttır.
Ortak kontrol arayüzleri darbe ve yön sinyallerini, RS485 ve CANopen'ı içerir. Uygun arayüz, entegre motor modeline ve ekipmanda kullanılan hareket kontrol cihazına bağlıdır. Üreticiler, satın almadan önce protokol uyumluluğunu ve çok eksenli kontrol işlevlerini doğrulamalıdır.
Kodlayıcı geri bildirimi, her motorun değişen yük koşulları altında gerçek hareketini izlemesine olanak tanır. Motor sürücüsü, kontrol yetenekleri dahilinde konum sapmalarına yanıt verebilirken, sistem çapraz eksen düzeltmeyi desteklediğinde hareket kontrolörü her iki ekseni koordine edebilir. Uygun motor boyutlandırması ve mekanik yük dağılımı da önemlidir.
Üreticiler platform ağırlığını, maksimum taşıma kapasitesini, yük dağılımını, gerekli kaldırma hızını, nominal torku, enkoder özelliklerini ve kurulum boyutlarını değerlendirmelidir. Seçilen motorun ekipmanın çalışma koşullarını karşıladığından emin olmak için iletişim uyumluluğu ve kapanma güvenliği gereksinimleri de dikkate alınmalıdır.
Her çift eksenli kaldırma platformu, entegre tutma frenine sahip bir motor gerektirmez. Ancak dikey kaldırma uygulamalarında, platformun güç kesildiğinde düşmeye karşı ek korumaya ihtiyaç duyup duymadığı dikkate alınmalıdır. Mekanik tasarım ve güvenlik gerekliliklerine bağlı olarak bir tutma freni veya bağımsız yük tutma mekanizması gerekli olabilir.
Entegre step servo motorlar, otomatik montaj iş istasyonlarında, endüstriyel malzeme taşıma ekipmanlarında, otomatik paketleme makinelerinde, yüksekliği ayarlanabilir iş istasyonlarında ve koordineli dikey hareket ve tekrarlanabilir konumlandırma gerektiren diğer kaldırma sistemlerinde kullanılabilir.


