Lar »
Notícias »
Como os servomotores de passo integrados mantêm a sincronização precisa entre plataformas de elevação de eixo duplo?
Como os servomotores de passo integrados mantêm a sincronização precisa entre plataformas de elevação de eixo duplo?
Visualizações: 0 Autor: Editor do site Horário de publicação: 10/11/2026 Origem: Site
As plataformas elevatórias de eixo duplo são amplamente utilizadas em automação industrial, sistemas de manuseio de materiais, linhas de montagem automatizadas, máquinas de embalagem, estações de trabalho elevatórias e equipamentos de posicionamento de precisão. Ao contrário dos mecanismos de elevação de eixo único, as plataformas de eixo duplo devem coordenar dois pontos de elevação separados para alcançar um movimento vertical estável, equilibrado e sincronizado. Mesmo uma pequena diferença no movimento dos dois eixos pode causar inclinação da plataforma, distribuição desigual da carga, estresse mecânico ou erros de posicionamento.
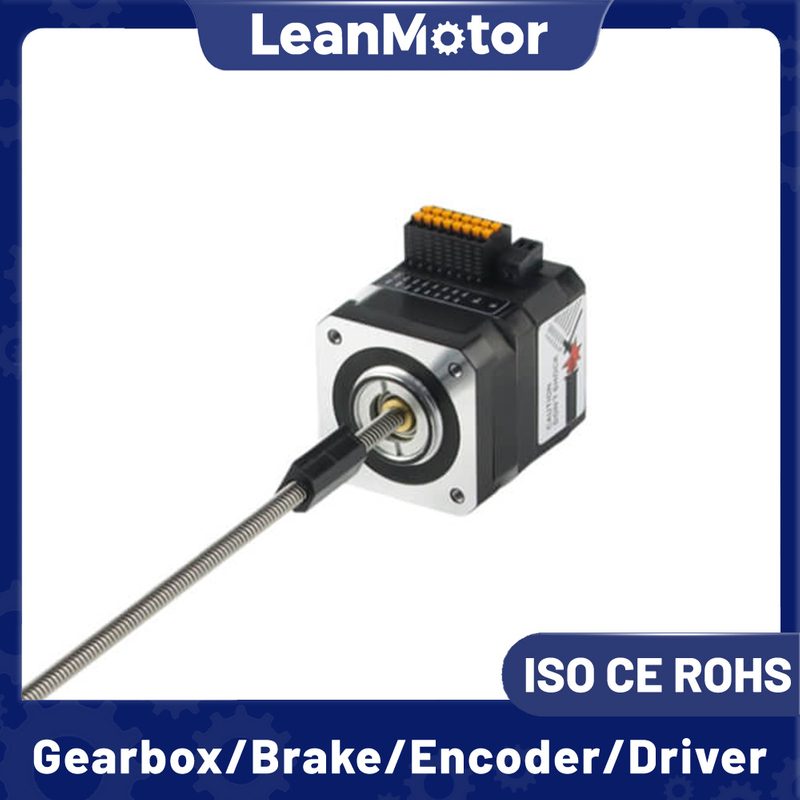
Para fabricantes de equipamentos e integradores de automação industrial, selecionar a solução certa de controle de movimento é essencial para alcançar uma sincronização confiável de eixo duplo. Os servomotores de passo integrados oferecem uma solução prática ao combinar um motor de passo, feedback de encoder e componentes eletrônicos de acionamento em uma unidade compacta. Esta arquitetura ajuda a simplificar a integração do sistema, ao mesmo tempo que fornece os recursos de monitoramento e controle de posição necessários para operações de elevação coordenadas.
Mas como fazer servomotores de passo integrados mantêm a sincronização entre dois eixos de elevação independentes? Mais importante ainda, o que os fabricantes de equipamentos devem considerar ao adquirir esses motores para plataformas de elevação de eixo duplo?
1. Por que a sincronização precisa é importante para plataformas de elevação de eixo duplo?
Uma plataforma de elevação de eixo duplo normalmente utiliza dois mecanismos de elevação independentes instalados em lados opostos da plataforma. Ambos os eixos devem mover-se à mesma velocidade e manter um posicionamento consistente para garantir que a plataforma permanece nivelada durante todo o processo de elevação e descida. Isto é particularmente importante em equipamentos de automação industrial, onde o movimento irregular pode afetar a precisão do posicionamento, a distribuição da carga e a estabilidade geral da máquina.
Quando os dois eixos de elevação ficam dessincronizados, mesmo uma pequena diferença de posição pode causar inclinação da plataforma, carga mecânica irregular e tensão adicional em componentes como parafusos de esferas, trilhos-guia lineares, rolamentos e acoplamentos. Com o tempo, esses problemas podem acelerar o desgaste mecânico, reduzir a repetibilidade do posicionamento e aumentar os requisitos de manutenção do equipamento.
Para OEMs e fabricantes de equipamentos industriais, a sincronização precisa é essencial por vários motivos:
Manutenção da estabilidade da plataforma: O movimento coordenado mantém ambos os lados da plataforma em alturas consistentes, reduzindo o risco de inclinação durante a operação.
Garantindo distribuição uniforme de carga: A elevação sincronizada ajuda a evitar carga excessiva em um lado da estrutura mecânica.
Melhorar a precisão do posicionamento: O movimento consistente permite que a plataforma alcance a altura de trabalho necessária de forma mais confiável.
Redução do desgaste mecânico: Minimizar as diferenças de posição ajuda a reduzir o estresse desnecessário em parafusos, rolamentos, trilhos-guia e componentes de transmissão.
Apoiar a operação automatizada confiável: A coordenação precisa é importante para plataformas de elevação integradas em sistemas automatizados de montagem, manuseio de materiais e embalagem.
Portanto, selecionar um motor de malha fechada apropriado e uma solução de controle de movimento multieixo é essencial para manter o movimento sincronizado. Servomotores de passo integrados, equipados com feedback de encoder e componentes eletrônicos de acionamento integrados, fornecem uma opção prática para monitorar o movimento de eixo individual e suportar controle de elevação coordenado de eixo duplo.
2. Como os servomotores de passo integrados conseguem a sincronização de eixo duplo?
Servo motores de passo integrados suportam movimento sincronizado através da combinação de controle do motor, feedback do codificador e comandos de acionamento coordenados.
Ao contrário dos motores de passo de malha aberta convencionais, que geralmente operam sem confirmação direta da posição real do rotor, os servomotores de passo integrados usam feedback do encoder para monitorar o movimento do motor.
Isto permite que o sistema de controle identifique diferenças entre o movimento comandado e a resposta real do motor.
2.1 Feedback do codificador para monitoramento de posição em tempo real
O feedback do encoder é um dos recursos mais importantes em aplicações de elevação de eixo duplo.
Cada motor é equipado com um encoder que fornece informações de posição ao seu drive integrado. Durante a operação, o inversor monitora o movimento do motor e compara o feedback com a posição comandada.
Se um eixo de elevação sofrer uma resistência aumentada devido a uma carga irregular ou atrito mecânico, o seu movimento real poderá diferir do movimento esperado.
O feedback do encoder permite que o acionamento motorizado detecte esta diferença e ajuste a operação do motor de acordo com sua estratégia de controle e parâmetros configurados.
Para aplicações de eixo duplo, ambos os motores devem fornecer feedback de posição confiável para que o controlador de movimento possa coordenar sua operação.
Ao avaliar fornecedores, os fabricantes de equipamentos devem confirmar:
Tipo e resolução do codificador.
Precisão do feedback de posição.
Capacidade de controle de malha fechada.
Compatibilidade da interface de comunicação.
Disponibilidade de funções de monitoramento de posição.
Suporte para controle coordenado de vários eixos.
É importante distinguir entre controle de posição individual do motor e sincronização completa de eixo duplo. O feedback do encoder ajuda cada motor a monitorar seu próprio movimento, enquanto a estratégia geral de sincronização é normalmente implementada através do controlador de movimento ou de um sistema de controle multieixo configurado adequadamente.
2.2 Comandos de posição coordenada para ambos os eixos de elevação
O controlador de movimento desempenha um papel central na manutenção da sincronização.
Em um sistema típico de elevação de eixo duplo, o controlador envia comandos de movimento coordenado para ambos os servomotores de passo integrados.
Por exemplo, quando a plataforma precisa subir até uma altura especificada, ambos os motores recebem comandos de posição correspondentes. Seus perfis de movimento são configurados para manter um deslocamento consistente durante todo o processo de elevação.
O controlador pode coordenar parâmetros de movimento importantes, incluindo:
Posição alvo.
Aceleração e desaceleração.
Velocidade operacional.
Direção do movimento.
Condições de partida e parada.
Monitoramento de feedback de posição.
Quando ambos os eixos seguem perfis de movimento compatíveis, a plataforma pode manter uma posição horizontal mais consistente.
Para fabricantes de equipamentos, é importante selecionar motores e inversores que suportem a mesma arquitetura de controle e possam se comunicar de forma confiável com o controlador de movimento selecionado.
2.3 Correção de circuito fechado quando as cargas de elevação são desiguais
Em ambientes industriais práticos, a carga numa plataforma de eixo duplo nem sempre é perfeitamente equilibrada.
Por exemplo, uma peça de trabalho pode ser posicionada mais próxima de um lado da plataforma. Isto pode aumentar a resistência mecânica experimentada por um eixo de elevação.
Se ambos os motores forem operados usando comandos idênticos sem considerar suas condições reais de operação, poderão ocorrer diferenças no movimento.
Os servomotores de passo integrados usam feedback do encoder para monitorar suas condições de movimento individuais. O inversor pode responder a desvios de posição dentro de sua capacidade de controle configurada.
No nível do sistema, o controlador de movimento também pode comparar as posições de feedback de ambos os eixos e aplicar correções adequadas quando a arquitetura de controle suportar esta função.
Esta distinção é importante para decisões de aquisição: um motor de circuito fechado não garante automaticamente que dois eixos de elevação permaneçam sincronizados. A sincronização confiável requer motores compatíveis, hardware de controle adequado, software configurado corretamente e uma estrutura de elevação mecanicamente apropriada.
3. Por que escolher servomotores de passo integrados para equipamentos de elevação de eixo duplo?
Para os fabricantes de equipamentos, os servomotores de passo integrados oferecem diversas vantagens práticas em comparação com as configurações convencionais de motor e inversor.
3.1 Estrutura Compacta e Instalação Simplificada
Os sistemas tradicionais de motores de passo geralmente requerem acionamentos de motor separados e fiação adicional entre o motor e o acionamento.
Os servomotores de passo integrados combinam o motor e a eletrônica de acionamento em um único conjunto, reduzindo o número de componentes instalados separadamente.
Para plataformas elevatórias de eixo duplo, isso pode simplificar:
Planejamento de gabinete elétrico.
Instalação de motores.
Arranjos de montagem do inversor.
Fiação motor-acionamento.
Montagem e manutenção de equipamentos.
Uma estrutura mais integrada também pode ajudar os fabricantes de equipamentos a desenvolver sistemas de elevação compactos onde o espaço de instalação é limitado.
No entanto, os benefícios reais da instalação dependem das dimensões do motor, da disposição dos conectores, dos requisitos de refrigeração e da configuração de montagem.
3.2 Maior confiabilidade de posicionamento
A consistência do posicionamento é particularmente importante quando uma plataforma de eixo duplo precisa parar repetidamente em diferentes alturas de trabalho.
Os servomotores de passo integrados usam feedback do encoder para monitorar a posição do motor e suportar operação em malha fechada.
Comparado com sistemas convencionais de passo em malha aberta, isso fornece informações adicionais sobre o movimento real do motor e ajuda o sistema de controle a responder a desvios.
Para os fabricantes, isso é valioso em aplicações que envolvem:
Elevação e descida repetidas.
Posicionamento em várias alturas.
Carga e descarga automatizadas.
Montagem de precisão.
Ajuste sincronizado da mesa de trabalho.
A precisão de posicionamento alcançável depende do sistema mecânico e elétrico completo, incluindo resolução do codificador, folga da transmissão, passo do parafuso, rigidez estrutural e configurações de controle.
3.3 Melhor Adaptabilidade às Mudanças nas Condições de Carga
Equipamentos de elevação de eixo duplo operam frequentemente sob cargas variáveis.
Por exemplo, uma estação de trabalho de elevação pode manusear diferentes peças durante diferentes ciclos de produção. A distribuição da carga entre os dois lados também pode mudar dependendo do posicionamento da peça.
Um servo motor de passo integrado pode monitorar sua posição operacional e responder às mudanças nas condições de carga do motor por meio de sua função de controle de malha fechada.
Quando selecionado e configurado corretamente, isso pode melhorar a consistência do movimento e reduzir o risco de desvios de posição não detectados associados à operação em malha aberta.
Para fabricantes que manuseiam cargas variáveis, a seleção do motor deve considerar tanto o peso total da plataforma como o possível desequilíbrio de carga entre os dois pontos de elevação.
3.4 Complexidade reduzida da fiação do sistema
O uso de motores integrados pode reduzir a quantidade de fiação do motor ao inversor necessária em um sistema de eixo duplo.
Isto é particularmente útil quando dois motores são instalados em extremidades opostas de uma plataforma de elevação ou quando o espaço de instalação disponível é restrito.
No entanto, os servomotores de passo integrados ainda requerem conexões de energia adequadas, sinais de controle, fiação de comunicação quando aplicável e aterramento adequado.
Os fabricantes devem avaliar os requisitos completos de fiação em vez de presumir que um motor integrado elimina conexões elétricas externas.
4. Principais fatores técnicos que afetam o desempenho da sincronização de eixo duplo
O desempenho de sincronização de uma plataforma elevatória de eixo duplo depende das capacidades do motor e do projeto geral do sistema mecânico e de controle. Ao selecionar servomotores de passo integrados , os fabricantes devem se concentrar nos seguintes fatores principais:
4.1 Torque do Motor e Capacidade de Carga
O motor deve fornecer torque suficiente para suportar o peso da plataforma e a carga útil máxima. Os fabricantes devem considerar a distribuição de carga, a velocidade de elevação, a eficiência da transmissão e os requisitos de aceleração para evitar sobrecarga do motor e movimento inconsistente entre os dois eixos.
4.2 Precisão do feedback do codificador
O feedback do codificador permite que servomotores de passo integrados monitorem a posição real do motor e detectem desvios de movimento. A resolução adequada do encoder e o desempenho de feedback confiável ajudam a melhorar a consistência do posicionamento e apoiam a operação coordenada entre os dois eixos de elevação.
4.3 Compatibilidade de comunicação e controle de movimento
Ambos os motores devem funcionar com um controlador de movimento compatível para receber comandos de movimento coordenado. Dependendo do projeto do sistema, sinais de pulso e direção, RS485 ou CANopen podem ser usados. Os fabricantes devem verificar a compatibilidade de comunicação e os recursos de controle multieixos antes de comprar.
4.4 Estrutura Mecânica e Precisão de Instalação
O desempenho do motor por si só não pode garantir a sincronização. Diferenças no passo do parafuso, alinhamento do acoplamento, instalação do trilho-guia e folga mecânica podem afetar o movimento de ambos os eixos. Uma estrutura rígida da plataforma e componentes de transmissão devidamente alinhados são essenciais para manter um desempenho de elevação estável e consistente.
5. Como selecionar servomotores de passo integrados para plataformas de elevação de eixo duplo
Para OEMs, construtores de máquinas e integradores de automação industrial, a aquisição de motores deve começar com uma compreensão clara da aplicação.
As considerações de seleção a seguir podem ajudar a definir configurações de motor adequadas.
Fator de seleção
O que os fabricantes devem avaliar
Torque nominal
Se o motor pode suportar a carga de elevação necessária
Torque máximo
Se há torque suficiente disponível durante aceleração e condições operacionais exigentes
Velocidade nominal
Se o motor atende à velocidade de elevação necessária
Codificador
Se a resolução e o desempenho do feedback atendem aos requisitos de posicionamento
Unidade integrada
Se o inversor suporta as funções de controle necessárias
Comunicação
Compatibilidade com o controlador de movimento existente
Dimensões do motor
Compatibilidade com espaço de montagem disponível
Configuração do eixo
Compatibilidade com acoplamentos e componentes de transmissão
Classificação de proteção
Adequação para o ambiente de instalação real
Temperatura operacional
Compatibilidade com as condições térmicas do equipamento
Personalização
Disponibilidade de conectores, cabos, eixos e opções de montagem adequados
5.1 Confirme o tamanho da carcaça do motor e as dimensões de instalação
O tamanho da carcaça do motor deve corresponder à estrutura mecânica do equipamento de elevação.
Um motor que fornece torque suficiente ainda pode ser inadequado se o flange de montagem, o diâmetro do eixo, o comprimento total ou a posição do conector não corresponderem ao projeto da máquina.
Os fabricantes devem solicitar desenhos dimensionais detalhados antes de confirmar a compra.
Para projetos OEM que envolvem espaço de instalação limitado, servomotores de passo integrados com configurações personalizadas de eixo e conector podem ajudar a simplificar a integração mecânica.
5.2 Avalie o Torque Nominal e de Pico Separadamente
O torque nominal e o torque máximo têm finalidades diferentes.
O torque nominal indica a capacidade operacional contínua do motor sob condições especificadas, enquanto o torque máximo descreve sua capacidade de fornecer torque mais alto por um período limitado dentro dos limites operacionais do fabricante.
Para aplicações de elevação, os fabricantes não devem selecionar motores com base apenas no pico de torque.
O motor deve ser capaz de suportar a carga normal de elevação durante todo o ciclo operacional necessário, sem exceder seus limites térmicos e elétricos.
5.3 Considere os requisitos de segurança para frenagem e desligamento
Uma consideração importante em aplicações de elevação vertical é o que acontece quando o fornecimento de energia é interrompido.
O torque de retenção de um motor não deve ser tratado automaticamente como um mecanismo de segurança de retenção de carga certificado.
Dependendo do mecanismo de elevação e da avaliação de risco, o equipamento pode exigir um freio mecânico independente, transmissão de travamento automático, mecanismo de contrapeso ou outra solução adequada de retenção de carga.
Ao avaliar servomotores de passo integrados, os fabricantes devem confirmar se um freio de retenção opcional está disponível e se suas especificações são apropriadas para a aplicação pretendida.
A retenção de carga relacionada à segurança deve ser projetada no nível da máquina e não assumida pela função de malha fechada do motor.
6. O que os compradores OEM devem perguntar aos fabricantes de servo motores de passo integrados?
Para compradores industriais, a qualidade do suporte técnico do fornecedor do motor é tão importante quanto as especificações do produto.
Um fornecedor deve ser capaz de fornecer informações técnicas claras e ajudar a verificar se a configuração proposta do motor é adequada para a aplicação.
Antes de fazer um pedido, recomendamos fazer as seguintes perguntas.
O motor pode suportar operação sincronizada de eixo duplo?
Confirme as interfaces de controle disponíveis e se o motor pode funcionar com o controlador multieixo pretendido.
Quais opções de codificador estão disponíveis?
Solicite tipo de codificador, resolução, especificações de feedback e documentação relevante do produto.
Quais são as especificações de torque nominal e de pico?
Verifique os dados de desempenho na velocidade operacional necessária em vez de comparar os valores de torque sem considerar a velocidade.
O inversor integrado suporta o protocolo de comunicação necessário?
Confirme o protocolo exato e as funções suportadas para o modelo selecionado.
O fabricante pode fornecer configurações de motor personalizadas?
Pergunte sobre dimensões de flange, modificações de eixo, conectores, cabos e opções de freio.
Estão disponíveis desenhos técnicos e diagramas de fiação?
Esses documentos são importantes para projeto mecânico, integração elétrica e preparação de produção.
O fornecedor pode oferecer suporte a testes de amostra?
Testar motores sob cargas reais de elevação é uma forma eficaz de avaliar o desempenho antes de se comprometer com grandes quantidades de produção.
Que suporte técnico está disponível após a entrega?
Verifique se o fornecedor pode fornecer assistência para configuração de parâmetros, orientação para solução de problemas e suporte para substituição.
Para fabricantes que compram motores para projetos OEM repetidos, essas considerações podem ajudar a reduzir a incerteza na integração e melhorar a consistência do fornecimento a longo prazo.
7. Aplicações típicas de servomotores de passo integrados em plataformas de elevação de eixo duplo
Os servomotores de passo integrados são adequados para diversas aplicações de elevação industrial que exigem movimento coordenado, posicionamento confiável e instalação compacta do motor. As aplicações típicas incluem:
7.1 Estações de Trabalho de Montagem Automatizada
Em linhas de montagem automatizadas, as plataformas elevatórias de eixo duplo ajustam a altura da mesa de trabalho para acomodar diferentes processos de montagem. Os servomotores de passo integrados ajudam a coordenar os pontos de elevação e a manter a estabilidade da plataforma.
7.2 Equipamento de manuseio de materiais industriais
Os sistemas de manuseio de materiais usam mecanismos de elevação de eixo duplo para mover peças de trabalho, contêineres e materiais de produção entre diferentes alturas. O controle do motor em circuito fechado ajuda a monitorar as posições de elevação e a manter movimentos consistentes.
7.3 Máquinas de embalagem automatizadas
Em equipamentos de embalagem, plataformas elevatórias são usadas para ajustar a altura do produto ou do recipiente durante o processamento automatizado. A operação sincronizada do motor ajuda a manter o alinhamento da plataforma e suporta posicionamento repetível.
7.4 Estações de Trabalho Industriais Ajustáveis em Altura
As estações de trabalho industriais geralmente exigem ajuste flexível de altura para diferentes tarefas de produção. Os sistemas de elevação de eixo duplo acionados por servomotores de passo integrados proporcionam movimento vertical coordenado e instalação compacta.
8. Como os fabricantes podem verificar a sincronização de eixo duplo antes da produção em massa
As especificações técnicas fornecem uma base inicial para a seleção do motor, mas os testes reais da aplicação são essenciais.
Antes de aprovar uma configuração de motor para produção em massa, os fabricantes de equipamentos devem realizar uma avaliação prática utilizando o mecanismo de elevação pretendido.
Um processo de verificação recomendado inclui as etapas a seguir.
Passo 1: Teste o movimento sem carga
Opere ambos os eixos de elevação sem carga de trabalho. Verifique se eles iniciam, se movem e param de forma consistente.
Passo 2: Teste sob a carga nominal
Instale a carga de trabalho esperada e avalie o movimento da plataforma em toda a faixa de elevação.
Etapa 3: testar a distribuição desigual de carga
Coloque a carga em diferentes posições na plataforma para avaliar como a estrutura mecânica e o sistema de controle respondem às mudanças nas condições de carga.
Passo 4: Verifique a consistência da posição
Compare as posições reais de ambos os eixos de elevação em vários pontos durante o processo de elevação e abaixamento.
Passo 5: Teste ciclos operacionais repetidos
Execute ciclos repetidos de elevação e abaixamento para avaliar o aumento da temperatura, a consistência da posição, os alarmes e a estabilidade operacional.
Etapa 6: Teste a interrupção de energia e as funções de segurança
Verifique se a plataforma pode ser retida ou parada com segurança sob as condições de perda de potência especificadas pela máquina.
Etapa 7: documente os resultados
Registre parâmetros do motor, configurações do controlador, configurações mecânicas e resultados de testes para estabelecer um padrão de produção repetível.
Este processo de teste ajuda os OEMs a identificar possíveis problemas antes da entrega do equipamento e fornece uma base mais confiável para avaliação do fornecedor.
9. Por que trabalhar com um fabricante experiente de servo motor de passo integrado?
Escolher um fornecedor de motores envolve mais do que comparar especificações de catálogos.
Para equipamentos de elevação de eixo duplo, os fabricantes geralmente precisam de assistência no dimensionamento do motor, na seleção do codificador, na configuração do inversor, na compatibilidade de comunicação e na instalação mecânica.
Um fabricante experiente de servo motor de passo integrado deve ser capaz de fornecer:
Especificações detalhadas de desempenho do motor.
Desenhos dimensionais mecânicos.
Informações do codificador e da unidade.
Diagramas de fiação e documentação de comunicação.
Suporte para configuração e parametrização.
Testes de amostra para aplicações OEM.
Opções de personalização para requisitos específicos de equipamentos.
Qualidade de produção consistente e suporte técnico.
Para fabricantes de equipamentos que desenvolvem vários modelos de máquinas, trabalhar com um fornecedor capaz de oferecer suporte à personalização de produtos e à produção repetível também pode simplificar futuras aquisições.
Antes de finalizar um fornecedor, os compradores devem avaliar a documentação real do produto, o desempenho da amostra, as capacidades de fabricação, os procedimentos de controle de qualidade e a capacidade de resposta técnica.
10. Conclusão: Servomotores de passo integrados suportam controle confiável de levantamento de eixo duplo
Manter a sincronização precisa entre dois eixos de elevação requer mais do que operar dois motores com comandos idênticos. Requer controle de movimento coordenado, feedback de posição confiável, componentes eletrônicos de acionamento compatíveis e uma estrutura de elevação mecanicamente estável.
Os servomotores de passo integrados fornecem uma solução prática para plataformas de elevação de eixo duplo, combinando motor, acionamento e feedback do encoder em um conjunto compacto. Suas capacidades de circuito fechado ajudam a monitorar o movimento individual do motor, enquanto um controlador multieixo adequado coordena os dois mecanismos de elevação e gerencia os desvios de posição.
Para OEMs e fabricantes de automação industrial, os fatores de seleção mais importantes incluem torque nominal, especificações do codificador, compatibilidade de comunicação, dimensões de instalação, condições operacionais e requisitos de segurança de desligamento.
Ao avaliar esses fatores e realizar testes de aplicação reais antes da produção em massa, os fabricantes podem selecionar uma configuração de motor que atenda aos requisitos de desempenho de sua plataforma de elevação, ao mesmo tempo que oferece suporte à integração confiável de equipamentos e à operação de longo prazo.
Perguntas frequentes:
Q1: Como os servomotores de passo integrados mantêm a sincronização entre plataformas de elevação de eixo duplo?
Servomotores de passo integrados mantêm a sincronização por meio de feedback do codificador e controle de movimento coordenado. Cada motor monitoriza a sua posição real, enquanto um controlador multieixo coordena o movimento de ambos os eixos de elevação. Isto ajuda a minimizar as diferenças de posição e a manter o movimento vertical estável e sincronizado.
Q2: Por que os servomotores de passo integrados são adequados para plataformas de elevação de eixo duplo?
Servomotores de passo integrados combinam o motor, o codificador e a eletrônica de acionamento em uma unidade compacta. Sua capacidade de controle em malha fechada ajuda a monitorar a posição do motor e detectar desvios de movimento. Eles também simplificam a instalação e reduzem a fiação separada do motor para o inversor, tornando-os adequados para equipamentos de elevação industriais compactos.
Q3: Qual o papel do feedback do codificador na sincronização de elevação de eixo duplo?
O feedback do encoder fornece informações em tempo real sobre o movimento e a posição reais de cada motor. O controlador de movimento pode comparar o feedback de ambos os eixos e identificar diferenças de posição. Quando suportado pelo sistema de controle, comandos corretivos podem ser aplicados para melhorar a precisão da sincronização.
Q4: Dois servomotores de passo integrados podem operar simultaneamente em um sistema de elevação?
Sim. Dois servomotores de passo integrados podem operar simultaneamente quando conectados a um controlador de movimento compatível. O controlador envia comandos de movimento coordenado para ambos os motores, permitindo-lhes realizar operações sincronizadas de elevação e descida.
Q5: Quais fatores afetam a precisão da sincronização de uma plataforma elevatória de eixo duplo?
A precisão da sincronização depende de vários fatores, incluindo torque do motor, desempenho de feedback do codificador, compatibilidade do controlador de movimento, folga mecânica, consistência do passo do parafuso e alinhamento da instalação. A seleção adequada do motor e o projeto mecânico são essenciais para obter um movimento estável de eixo duplo.
Q6: Quais protocolos de comunicação são comumente usados para servomotores de passo integrados de eixo duplo?
Interfaces de controle comuns incluem sinais de pulso e direção, RS485 e CANopen. A interface adequada depende do modelo de motor integrado e do controlador de movimento utilizado no equipamento. Os fabricantes devem verificar a compatibilidade do protocolo e as funções de controle multieixo antes de comprar.
Q7: Como os servomotores de passo integrados lidam com cargas irregulares em plataformas de elevação de eixo duplo?
O feedback do encoder permite que cada motor monitore seu movimento real sob condições variáveis de carga. O acionamento do motor pode responder a desvios de posição dentro de suas capacidades de controle, enquanto o controlador de movimento pode coordenar ambos os eixos quando o sistema suporta correção de eixo cruzado. O dimensionamento adequado do motor e a distribuição mecânica da carga também são importantes.
Q8: Como os fabricantes devem selecionar o servo motor de passo integrado correto para uma plataforma de elevação de eixo duplo?
Os fabricantes devem avaliar o peso da plataforma, a carga útil máxima, a distribuição da carga, a velocidade de elevação necessária, o torque nominal, as especificações do codificador e as dimensões de instalação. A compatibilidade de comunicação e os requisitos de segurança de desligamento também devem ser considerados para garantir que o motor selecionado atenda às condições de operação do equipamento.
Q9: As plataformas de elevação de eixo duplo requerem servomotores de passo integrados com freios de retenção?
Nem toda plataforma elevatória de eixo duplo requer um motor com freio de retenção integrado. Contudo, as aplicações de elevação vertical devem considerar se a plataforma necessita de proteção adicional contra quedas quando a energia é interrompida. Dependendo do projeto mecânico e dos requisitos de segurança, pode ser necessário um freio de retenção ou um mecanismo independente de retenção de carga.
Q10: Quais aplicações industriais usam servomotores de passo integrados para elevação de eixo duplo?
Os servomotores de passo integrados podem ser usados em estações de trabalho de montagem automatizadas, equipamentos de manuseio de materiais industriais, máquinas de embalagem automatizadas, estações de trabalho com altura ajustável e outros sistemas de elevação que exigem movimento vertical coordenado e posicionamento repetível.