ビュー: 0 著者: サイト編集者 公開時刻: 2026-11-10 起源: サイト
2 軸リフティング プラットフォームは、産業オートメーション、マテリアル ハンドリング システム、自動組立ライン、包装機械、リフティング ワークステーション、精密位置決め装置などで広く使用されています。単軸昇降機構とは異なり、二軸プラットフォームは、安定したバランスのとれた同期した垂直動作を実現するために、2 つの個別の昇降ポイントを調整する必要があります。 2 つの軸の動きにわずかな差があるだけでも、プラットフォームの傾き、不均一な荷重分布、機械的ストレス、または位置決めエラーが発生する可能性があります。
機器メーカーや産業オートメーションインテグレーターにとって、信頼性の高い二軸同期を実現するには、適切なモーション制御ソリューションを選択することが不可欠です。統合型ステッピング サーボ モーターは、ステッピング モーター、エンコーダー フィードバック、および駆動電子機器をコンパクトなユニットに組み合わせることで実用的なソリューションを提供します。このアーキテクチャは、システム統合を簡素化すると同時に、調整された吊り上げ作業に必要な位置監視および制御機能を提供します。
しかし、どうやって 統合されたステッピング サーボ モーターは 2 つの独立したリフティング軸間の同期を維持しますか?さらに重要なのは、機器メーカーが二軸昇降プラットフォーム用にこれらのモーターを調達する際に何を考慮すべきでしょうか?
2 軸昇降プラットフォームは通常、プラットフォームの反対側に取り付けられた 2 つの独立した昇降機構を使用します。昇降プロセス全体を通じてプラットフォームが水平に保たれるように、両方の軸が同じ速度で移動し、一貫した位置を維持する必要があります。これは、不均一な動きが位置決め精度、負荷分散、機械全体の安定性に影響を与える可能性がある産業用オートメーション機器では特に重要です。
2 つのリフティング軸が同期しなくなると、わずかな位置差でもプラットフォームの傾き、不均一な機械的負荷が発生し、ボールねじ、リニア ガイド レール、ベアリング、カップリングなどのコンポーネントにさらなるストレスが発生する可能性があります。時間の経過とともに、これらの問題により機械的磨耗が加速し、位置決めの再現性が低下し、機器のメンテナンス要件が増加する可能性があります。
OEM および産業機器メーカーにとって、次のような理由から正確な同期が不可欠です。
プラットフォームの安定性の維持: 調整された動作により、プラットフォームの両側が一定の高さに保たれ、操作中に傾くリスクが軽減されます。
均一な荷重分散の確保: 同期リフティングにより、機械構造の片側に過剰な荷重がかかるのを防ぎます。
位置決め精度の向上: 一貫した動作により、プラットフォームはより確実に必要な作業高さに到達することができます。
機械的摩耗の低減: 位置の差を最小限に抑えることで、ネジ、ベアリング、ガイド レール、トランスミッション コンポーネントにかかる不必要なストレスを軽減できます。
信頼性の高い自動化操作のサポート: 自動化された組み立て、マテリアルハンドリング、および梱包システムに統合された昇降プラットフォームには、正確な調整が重要です。
したがって、同期動作を維持するには、適切な閉ループ モーターと多軸モーション制御ソリューションを選択することが不可欠です。エンコーダフィードバックと統合ドライブエレクトロニクスを備えた統合ステッピングサーボモータは、個々の軸の動きを監視し、調整された二軸昇降制御をサポートするための実用的なオプションを提供します。
統合されたステッピング サーボ モーターは、モーター制御、エンコーダー フィードバック、および調整された駆動コマンドの組み合わせを通じて同期動作をサポートします。
通常、実際のローター位置を直接確認することなく動作する従来の開ループ ステッピング モーターとは異なり、統合型ステッピング サーボ モーターはエンコーダーのフィードバックを使用してモーターの動きを監視します。
これにより、制御システムは、指令された動作と実際のモーター応答との違いを識別できるようになります。
エンコーダのフィードバックは、二軸リフティング アプリケーションにおける最も重要な機能の 1 つです。
各モーターには、統合されたドライブに位置情報を提供するエンコーダーが装備されています。動作中、ドライブはモーターの動きを監視し、フィードバックと指令された位置を比較します。
不均一な負荷や機械的摩擦により 1 つのリフティング軸の抵抗が増加した場合、実際の動作は予想される動作と異なる場合があります。
エンコーダのフィードバックにより、モータードライブはこの差を検出し、制御戦略と設定されたパラメーターに従ってモーターの動作を調整できます。
2 軸アプリケーションの場合、モーション コントローラーが動作を調整できるように、両方のモーターが信頼性の高い位置フィードバックを提供する必要があります。
サプライヤーを評価する際、機器メーカーは以下を確認する必要があります。
エンコーダのタイプと解像度。
位置フィードバック精度。
閉ループ制御機能。
通信インターフェースの互換性。
位置監視機能の利用可能。
多軸協調制御をサポート。
個別のモーター位置制御と完全な 2 軸同期を区別することが重要です。エンコーダのフィードバックは、各モーターが自身の動きを監視するのに役立ちますが、全体的な同期戦略は通常、モーション コントローラーまたは適切に構成された多軸制御システムを通じて実装されます。
モーション コントローラーは同期を維持する上で中心的な役割を果たします。
一般的な 2 軸リフティング システムでは、コントローラは統合された両方のステッピング サーボ モータに調整された動作コマンドを送信します。
たとえば、プラットフォームを指定された高さまで上昇させる必要がある場合、両方のモーターが対応する位置コマンドを受け取ります。それらの動作プロファイルは、持ち上げプロセス全体を通じて一貫した変位を維持するように構成されています。
コントローラーは、次のような重要なモーション パラメーターを調整できます。
目標位置。
加速と減速。
動作速度。
移動方向。
開始条件と停止条件。
位置フィードバック監視。
両方の軸が互換性のある動作プロファイルに従う場合、プラットフォームはより一貫した水平位置を維持できます。
機器メーカーにとって、同じ制御アーキテクチャをサポートし、選択したモーション コントローラーと確実に通信できるモーターとドライブを選択することが重要です。
実際の産業環境では、2 軸プラットフォームの負荷が常に完全にバランスが取れているとは限りません。
たとえば、ワークピースはプラットフォームの片側に近い位置に配置される場合があります。これにより、1 つの昇降軸が受ける機械的抵抗が増加する可能性があります。
両方のモータを実際の動作状態を考慮せずに同一の指令で動作させると、動作に差異が生じる可能性があります。
統合されたステッピング サーボ モーターは、エンコーダー フィードバックを使用して個々の動作状態を監視します。ドライブは、設定された制御機能の範囲内で位置偏差に応答できます。
制御アーキテクチャがこの機能をサポートしている場合、システム レベルでモーション コントローラは両方の軸のフィードバック位置を比較し、適切な補正を適用することもできます。
この区別は、調達の決定において重要です。閉ループ モーターは、2 つの昇降軸の同期が自動的に保証されるわけではありません。信頼性の高い同期には、互換性のあるモーター、適切な制御ハードウェア、正しく構成されたソフトウェア、および機械的に適切な昇降構造が必要です。
リーンモーター 一体型ステッピングサーボモーター 製品
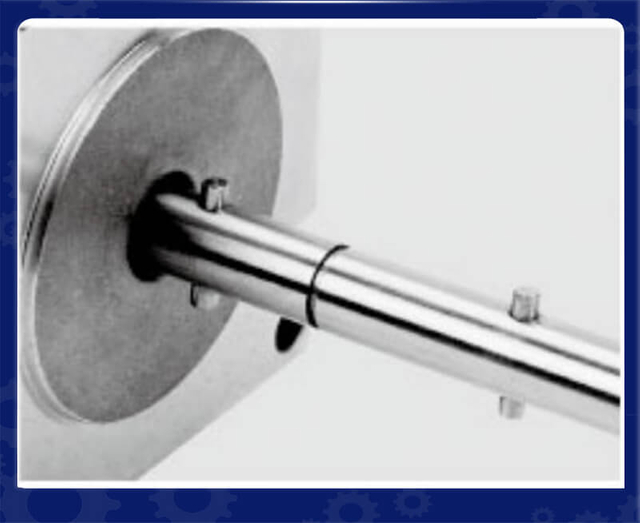
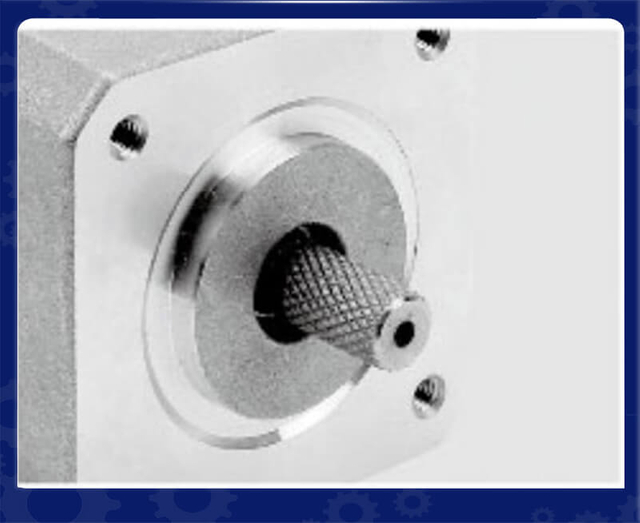
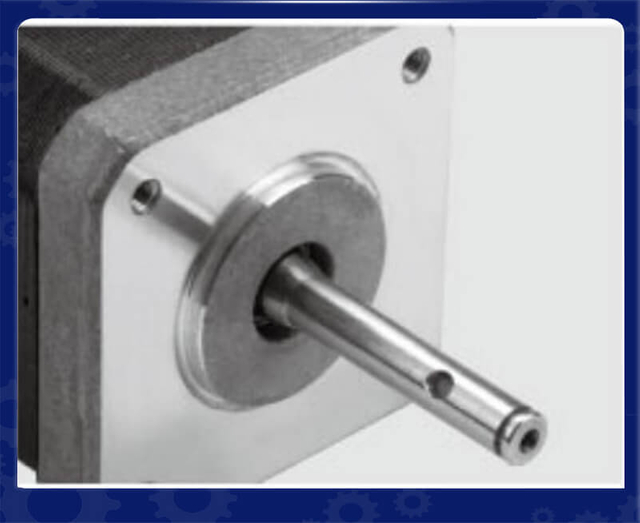
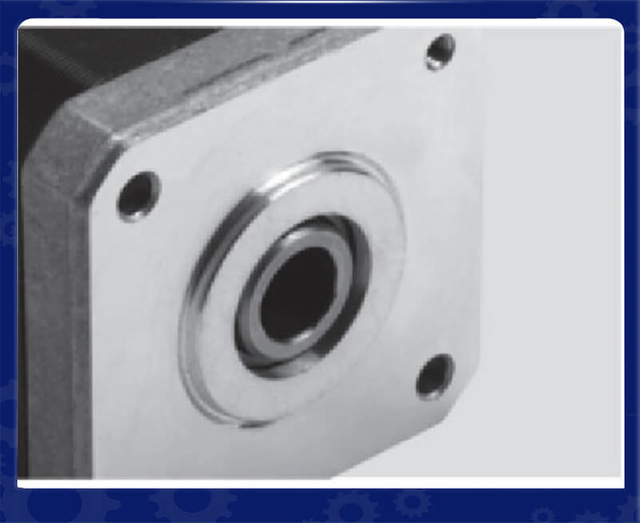
カスタムシャフトサービス |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
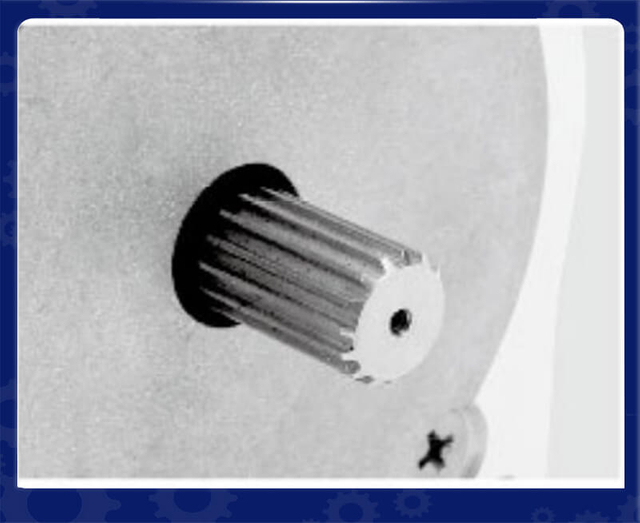
ギヤ |
シャフトピン |
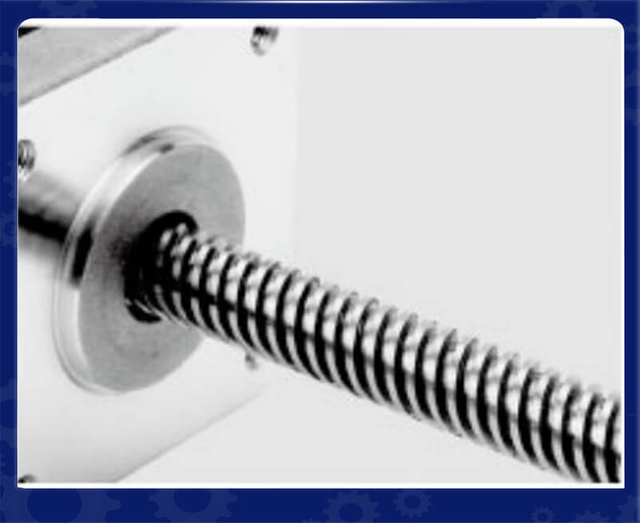
ねじ付きシャフト |
パネルマウント |
|
|
|
|
|
|
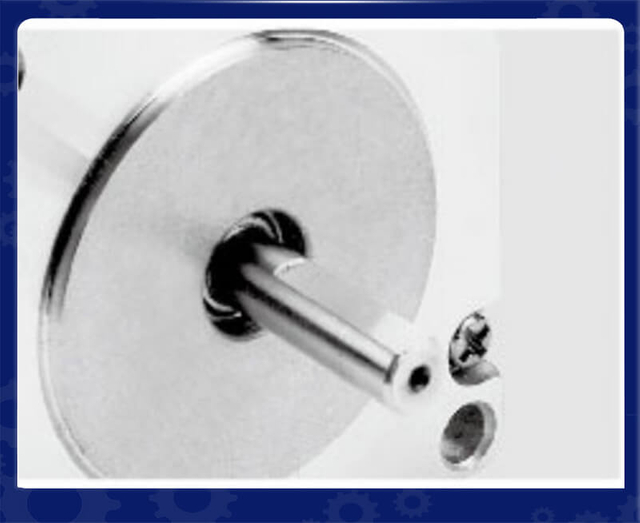
中空シャフト |
送りねじ |
パネルマウント |
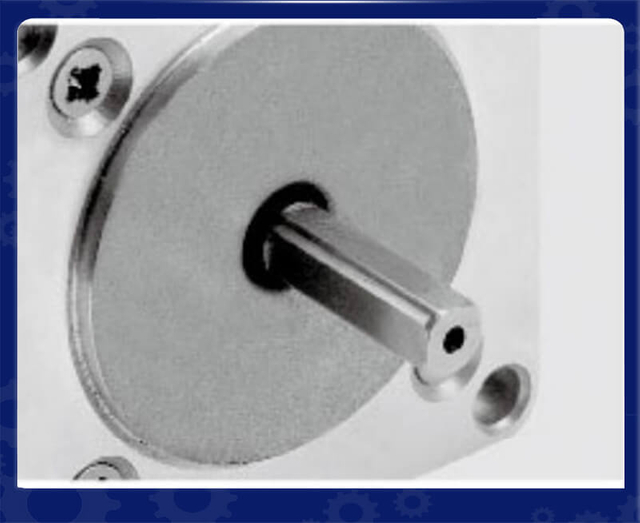
シングルフラット |
デュアルフラット |
キーシャフト |
機器メーカーにとって、統合型ステッピング サーボ モーターは、従来のモーターとドライブの構成と比較して、いくつかの実用的な利点をもたらします。
従来のステッピング モーター システムでは、通常、別個のモーター ドライブと、モーターとドライブ間の追加の配線が必要です。
統合型ステッピング サーボ モーターは、モーターと駆動電子機器を 1 つのアセンブリに統合し、個別に取り付けるコンポーネントの数を減らします。
2 軸リフティング プラットフォームの場合、これにより以下が簡素化されます。
電気キャビネットの計画。
モーターの取り付け。
ドライブの取り付け配置。
モーターとドライブ間の配線。
機器の組み立てやメンテナンス。
より統合された構造は、設置スペースが限られている機器メーカーがコンパクトな昇降システムを開発するのにも役立ちます。
ただし、実際の取り付けの利点は、モーターの寸法、コネクタの配置、冷却要件、取り付け構成によって異なります。
位置決めの一貫性は、2 軸プラットフォームが異なる作業高さで繰り返し停止する必要がある場合に特に重要です。
統合されたステッピング サーボ モーターは、エンコーダー フィードバックを使用してモーターの位置を監視し、閉ループ動作をサポートします。
従来の開ループ ステッピング システムと比較して、これにより実際のモーターの動きに関する追加情報が提供され、制御システムが偏差に応答するのに役立ちます。
メーカーにとって、これは次のような用途に役立ちます。
上げたり下げたりを繰り返します。
複数の高さの位置決め。
自動積み降ろし。
精密な組み立て。
ワークテーブルの同期調整。
達成可能な位置決め精度は、エンコーダの分解能、トランスミッションのバックラッシュ、ネジのピッチ、構造の剛性、制御設定などの完全な機械および電気システムによって異なります。
二軸昇降装置は、負荷が変化する中で頻繁に動作します。
たとえば、昇降ワークステーションは、異なる生産サイクル中に異なるワークピースを処理する場合があります。ワークの配置により両側の荷重分布も変化する場合があります。
統合されたステッピング サーボ モーターは、その動作位置を監視し、閉ループ制御機能を通じてモーター負荷条件の変化に応答できます。
正しく選択して構成すると、動作の一貫性が向上し、開ループ動作に伴う位置ずれが検出されないリスクが軽減されます。
可変荷重を扱うメーカーの場合、モーターの選択では、プラットフォームの総重量と、2 つの吊り上げポイント間で起こり得る荷重の不均衡の両方を考慮する必要があります。
統合モーターを使用すると、二軸システムで必要なモーターからドライブへの配線の量を削減できます。
これは、2 つのモーターが昇降プラットフォームの両端に設置されている場合、または利用可能な設置スペースが限られている場合に特に役立ちます。
それにもかかわらず、統合型ステッピング サーボ モーターには、適切な電源接続、制御信号、通信配線 (該当する場合)、および適切な接地が必要です。
メーカーは、統合モーターによって外部電気接続が不要になると想定するのではなく、完全な配線要件を評価する必要があります。
2 軸昇降プラットフォームの同期性能は、モーターの能力と全体的な機械および制御システムの設計の両方に依存します。選択時 統合ステッピング サーボ モーター、メーカーは次の重要な要素に焦点を当てる必要があります。
モーターは、プラットフォームの重量と最大積載量を処理するのに十分なトルクを提供する必要があります。メーカーは、モーターの過負荷や 2 つの軸間の不規則な動きを避けるために、負荷分散、昇降速度、伝達効率、加速要件を考慮する必要があります。
エンコーダフィードバックにより、統合されたステッピングサーボモーターが実際のモーター位置を監視し、動きの偏差を検出できるようになります。適切なエンコーダ分解能と信頼性の高いフィードバック性能により、位置決めの一貫性が向上し、2 つのリフティング軸間の協調動作がサポートされます。
調整された動作コマンドを受信するには、両方のモーターが互換性のあるモーション コントローラーと連携して動作する必要があります。システム設計に応じて、パルスおよび方向信号、RS485、または CANopen が使用される場合があります。メーカーは購入前に通信互換性と多軸制御機能を確認する必要があります。
モーターの性能だけでは同期を保証できません。ネジのピッチ、カップリングの位置合わせ、ガイド レールの取り付け、機械的なバックラッシュの違いが、両方の軸の動きに影響を与える可能性があります。安定した一貫した吊り上げ性能を維持するには、剛性の高いプラットフォーム構造と適切に位置合わせされたトランスミッションコンポーネントが不可欠です。
OEM、機械製造業者、および産業オートメーション インテグレーターにとって、モーターの調達はアプリケーションを明確に理解することから始める必要があります。
以下の選択に関する考慮事項は、適切なモーター構成を絞り込むのに役立ちます。
選択要因 |
メーカーが評価すべき点 |
|---|---|
定格トルク |
モーターが必要な吊り上げ荷重に耐えられるかどうか |
ピークトルク |
加速時や要求の厳しい運転条件時に十分なトルクが利用可能かどうか |
定格速度 |
モーターが必要な昇降速度を満たしているかどうか |
エンコーダ |
フィードバックの解像度とパフォーマンスが測位要件を満たしているかどうか |
統合ドライブ |
ドライブが必要な制御機能をサポートしているかどうか |
コミュニケーション |
既存のモーションコントローラーとの互換性 |
モーター寸法 |
利用可能な取り付けスペースとの互換性 |
シャフト構成 |
カップリングや伝動部品との互換性 |
保護等級 |
実際の設置環境への適合性 |
動作温度 |
機器の熱条件との互換性 |
カスタマイズ |
適切なコネクタ、ケーブル、シャフト、取り付けオプションの利用可能性 |
モーターフレームのサイズは、昇降装置の機械構造に適合する必要があります。
十分なトルクを提供するモーターであっても、取り付けフランジ、シャフト直径、全長、またはコネクターの位置が機械の設計と一致しない場合は、モーターが不適切である可能性があります。
メーカーは購入を確定する前に詳細な寸法図を要求する必要があります。
設置スペースが限られている OEM プロジェクトの場合、カスタマイズされたシャフトとコネクタ構成を備えた統合ステッピング サーボ モーターは、機械的統合の簡素化に役立つ場合があります。
定格トルクとピークトルクは異なる目的を果たします。
定格トルクは、指定された条件下でのモーターの連続動作能力を示します。一方、ピークトルクは、メーカーの動作制限内の限られた期間により高いトルクを供給する能力を示します。
昇降用途の場合、メーカーはピークトルクのみに基づいてモーターを選択すべきではありません。
モーターは、熱的および電気的制限を超えることなく、必要な動作サイクル全体を通じて通常の吊り上げ荷重をサポートできなければなりません。
垂直吊り上げ用途における重要な考慮事項の 1 つは、電源が遮断された場合に何が起こるかということです。
モーターの保持トルクを自動的に認定された負荷保持安全機構として扱うべきではありません。
昇降機構とリスク評価に応じて、機器には独立した機械ブレーキ、セルフロックトランスミッション、カウンターバランス機構、またはその他の適切な荷重保持ソリューションが必要になる場合があります。
統合型ステッピング サーボ モーターを評価する場合、メーカーはオプションの保持ブレーキが利用可能かどうか、またその仕様が意図した用途に適切であるかどうかを確認する必要があります。
安全関連の負荷保持は、モーターの閉ループ機能から想定されるのではなく、機械レベルで設計される必要があります。
産業用バイヤーにとって、モーターサプライヤーの技術サポートの品質は、製品仕様と同じくらい重要です。
サプライヤーは、明確な技術情報を提供し、提案されたモーター構成がアプリケーションに適しているかどうかの検証を支援できる必要があります。
ご注文前に、以下の質問をお勧めします。
モーターは2軸同期運転に対応できますか?
使用可能な制御インターフェイスと、モーターが目的の多軸コントローラーで動作できるかどうかを確認します。
どのようなエンコーダ オプションが利用可能ですか?
エンコーダのタイプ、解像度、フィードバック仕様、および関連する製品ドキュメントをリクエストします。
定格トルクと最大トルクの仕様は何ですか?
速度を考慮せずにトルク値を比較するのではなく、必要な運転速度での性能データを確認してください。
内蔵ドライブは必要な通信プロトコルをサポートしていますか?
選択したモデルの正確なプロトコルとサポートされる機能を確認します。
メーカーはカスタマイズされたモーター構成を提供できますか?
フランジ寸法、シャフトの変更、コネクタ、ケーブル、ブレーキのオプションについてはお問い合わせください。
技術図面や配線図は入手可能ですか?
これらの文書は、機械設計、電気統合、および生産準備にとって重要です。
サプライヤーはサンプルテストをサポートできますか?
実際の吊り上げ荷重下でモーターをテストすることは、大量生産を開始する前に性能を評価する効果的な方法です。
納品後に利用できる技術サポートは何ですか?
サプライヤーがパラメータ設定のサポート、トラブルシューティングのガイダンス、および交換サポートを提供できるかどうかを確認してください。
繰り返しの OEM プロジェクトのためにモーターを購入するメーカーにとって、これらの考慮事項は、統合の不確実性を軽減し、長期的な供給の一貫性を向上させるのに役立ちます。
統合されたステッピング サーボ モーターは、調整された動作、信頼性の高い位置決め、コンパクトなモーターの設置を必要とするさまざまな産業用昇降アプリケーションに適しています。典型的なアプリケーションには次のようなものがあります。
自動組立ラインでは、二軸昇降プラットフォームが作業テーブルの高さを調整して、さまざまな組立プロセスに対応します。統合されたステッピング サーボ モーターは、両方の昇降ポイントを調整し、プラットフォームの安定性を維持するのに役立ちます。
マテリアルハンドリングシステムは、二軸リフト機構を使用して、ワークピース、コンテナ、生産材料を異なる高さの間で移動します。閉ループモーター制御は、昇降位置を監視し、一貫した動きを維持するのに役立ちます。
包装装置では、自動処理中に製品やコンテナの高さを調整するために昇降プラットフォームが使用されます。同期したモーター動作により、プラットフォームの位置合わせが維持され、再現可能な位置決めがサポートされます。
産業用ワークステーションでは、さまざまな生産作業に合わせて柔軟な高さ調整が必要になることがよくあります。統合されたステッピング サーボ モーターによって駆動される 2 軸昇降システムにより、調整された垂直移動とコンパクトな設置が実現します。
技術仕様はモーター選択の最初の基礎となりますが、実際のアプリケーションのテストが不可欠です。
量産用のモーター構成を承認する前に、機器メーカーは目的の昇降機構を使用して実際の評価を行う必要があります。
推奨される検証プロセスには次の手順が含まれます。
ステップ 1: 無負荷の動作をテストする
両方の昇降軸を使用荷重なしで操作してください。開始、移動、停止が一貫して行われているかどうかを確認します。
ステップ 2: 定格負荷でテストする
予想される使用荷重を設置し、吊り上げ範囲全体でのプラットフォームの動きを評価します。
ステップ 3: 不均一な負荷分散をテストする
プラットフォーム上のさまざまな位置に荷重を配置し、機械構造と制御システムが荷重条件の変化にどのように応答するかを評価します。
ステップ 4: 位置の一貫性を確認する
昇降プロセス中のいくつかの時点で両方の昇降軸の実際の位置を比較します。
ステップ 5: 繰り返し動作サイクルをテストする
昇降サイクルを繰り返し実行して、温度上昇、位置の一貫性、アラーム、動作の安定性を評価します。
ステップ 6: 停電と安全機能をテストする
マシンの指定された停電条件下でプラットフォームが安全に保持または停止できることを確認します。
ステップ 7: 結果を文書化する
モーターのパラメーター、コントローラーの設定、機械構成、およびテスト結果を記録して、再現可能な生産標準を確立します。
このテストプロセスは、OEM が機器の納入前に潜在的な問題を特定するのに役立ち、サプライヤー評価のためのより信頼性の高い基礎を提供します。
モーターのサプライヤーを選択するには、カタログ仕様を比較するだけでは不十分です。
2 軸昇降装置の場合、メーカーは多くの場合、モーターのサイズ設定、エンコーダーの選択、ドライブ構成、通信の互換性、機械的設置に関して支援を必要とします。
経験豊富な統合型ステッピング サーボ モーター メーカーは、以下を提供できる必要があります。
詳細なモーター性能仕様。
機械的寸法図。
エンコーダとドライブの情報。
配線図と通信文書。
構成およびパラメータ設定のサポート。
OEM アプリケーションのサンプル テスト。
特定の機器要件に合わせたカスタマイズ オプション。
一貫した生産品質と技術サポート。
複数の機械モデルを開発している機器メーカーの場合、製品のカスタマイズと再現可能な生産をサポートできるサプライヤーと協力することで、将来の調達を簡素化することもできます。
サプライヤーを最終決定する前に、バイヤーは実際の製品ドキュメント、サンプルの性能、製造能力、品質管理手順、および技術的対応能力を評価する必要があります。
2 つのリフティング軸間の正確な同期を維持するには、2 つのモーターを同一のコマンドで操作するだけでは不十分です。それには、調整されたモーション制御、信頼性の高い位置フィードバック、互換性のある駆動電子機器、および機械的に安定した昇降構造が必要です。
統合されたステッピング サーボ モーターは、モーター、ドライブ、エンコーダーのフィードバックをコンパクトなアセンブリに組み合わせることで、二軸リフティング プラットフォームに実用的なソリューションを提供します。閉ループ機能は個々のモーターの動きを監視するのに役立ち、適切な多軸コントローラーが 2 つの昇降機構を調整し、位置の偏差を管理します。
OEM および産業オートメーション メーカーにとって、最も重要な選択要素には、定格トルク、エンコーダの仕様、通信の互換性、設置寸法、動作条件、電源オフの安全要件が含まれます。
これらの要素を評価し、量産前に実際のアプリケーションテストを実施することで、メーカーは信頼性の高い機器統合と長期稼働をサポートしながら、昇降プラットフォームの性能要件を満たすモーター構成を選択できます。
統合されたステッピング サーボ モーターは、エンコーダー フィードバックと調整されたモーション コントロールを通じて同期を維持します。各モーターは実際の位置を監視し、多軸コントローラーが両方の昇降軸の動きを調整します。これにより、位置の違いが最小限に抑えられ、安定した同期した垂直方向の動きが維持されます。
統合されたステッピング サーボ モーターは、モーター、エンコーダー、および駆動電子機器をコンパクトなユニットに結合します。閉ループ制御機能は、モーターの位置を監視し、動きの偏差を検出するのに役立ちます。また、設置が簡素化され、モーターからドライブへの個別の配線が削減されるため、コンパクトな産業用昇降装置に適しています。
エンコーダのフィードバックは、各モーターの実際の動きと位置に関するリアルタイムの情報を提供します。モーション コントローラーは両方の軸からのフィードバックを比較し、位置の違いを特定できます。制御システムによってサポートされている場合、修正コマンドを適用して同期精度を向上させることができます。
はい。 2 つの統合ステッピング サーボ モーターは、互換性のあるモーション コントローラーに接続すると同時に動作できます。コントローラーは両方のモーターに調整された動作コマンドを送信し、同期した昇降動作を実行できるようにします。
同期精度は、モーターのトルク、エンコーダーのフィードバック性能、モーションコントローラーの互換性、機械的なバックラッシュ、ネジピッチの一貫性、取り付け位置の調整などのいくつかの要因によって決まります。安定した二軸動作を実現するには、適切なモーターの選択と機械設計が不可欠です。
一般的な制御インターフェイスには、パルスおよび方向信号、RS485、および CANopen が含まれます。適切なインターフェイスは、機器に使用されている統合モーターのモデルとモーション コントローラーによって異なります。メーカーは購入前にプロトコルの互換性と多軸制御機能を確認する必要があります。
エンコーダのフィードバックにより、変化する負荷条件下で各モーターが実際の動きを監視できるようになります。モータードライブは制御機能の範囲内で位置偏差に応答でき、システムが交差軸補正をサポートしている場合、モーションコントローラーは両方の軸を調整できます。適切なモーターのサイジングと機械的負荷の分散も重要です。
メーカーは、プラットフォームの重量、最大積載量、荷重分散、必要な吊り上げ速度、定格トルク、エンコーダの仕様、および設置寸法を評価する必要があります。選択したモーターが機器の動作条件を確実に満たすようにするには、通信の互換性と電源オフの安全要件も考慮する必要があります。
すべての二軸昇降プラットフォームに保持ブレーキが組み込まれたモーターが必要なわけではありません。ただし、垂直吊り上げ用途では、停電時の落下に対するプラットフォームの追加保護が必要かどうかを考慮する必要があります。機械設計と安全要件によっては、保持ブレーキまたは独立した荷重保持機構が必要になる場合があります。
統合型ステッピング サーボ モーターは、自動組立ワークステーション、産業用マテリアル ハンドリング装置、自動包装機械、高さ調整可能なワークステーション、および調整された垂直移動と反復可能な位置決めを必要とするその他の昇降システムで使用できます。