Maison »
Nouvelles »
Comment les servomoteurs pas à pas intégrés maintiennent-ils une synchronisation précise entre les plates-formes de levage à deux axes ?
Comment les servomoteurs pas à pas intégrés maintiennent-ils une synchronisation précise entre les plates-formes de levage à deux axes ?
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-11-10 Origine : Site
Les plates-formes élévatrices à deux axes sont largement utilisées dans l'automatisation industrielle, les systèmes de manutention, les chaînes d'assemblage automatisées, les machines d'emballage, les postes de travail de levage et les équipements de positionnement de précision. Contrairement aux mécanismes de levage à un seul axe, les plates-formes à deux axes doivent coordonner deux points de levage distincts pour obtenir un mouvement vertical stable, équilibré et synchronisé. Même une petite différence dans le mouvement des deux axes peut provoquer un basculement de la plate-forme, une répartition inégale de la charge, des contraintes mécaniques ou des erreurs de positionnement.
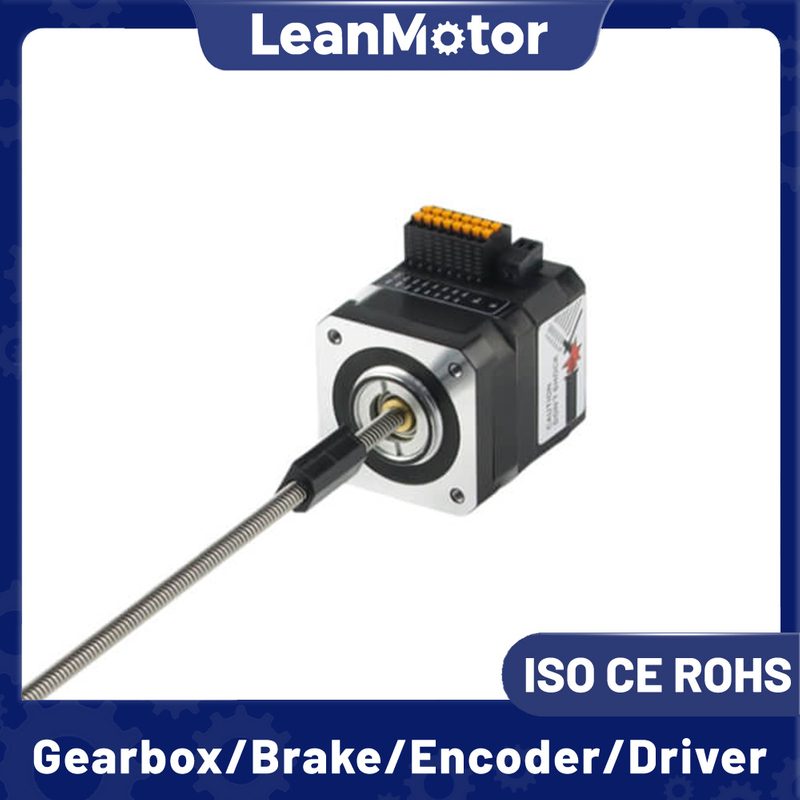
Pour les fabricants d’équipements et les intégrateurs d’automatisation industrielle, la sélection de la bonne solution de contrôle de mouvement est essentielle pour obtenir une synchronisation fiable sur deux axes. Les servomoteurs pas à pas intégrés offrent une solution pratique en combinant un moteur pas à pas, un retour d'encodeur et une électronique de commande dans une unité compacte. Cette architecture permet de simplifier l'intégration du système tout en fournissant les capacités de surveillance et de contrôle de position requises pour les opérations de levage coordonnées.
Mais comment faire Des servomoteurs pas à pas intégrés maintiennent la synchronisation entre deux axes de levage indépendants ? Plus important encore, que doivent prendre en compte les fabricants d’équipements lors de l’achat de ces moteurs pour les plates-formes élévatrices à deux axes ?
1. Pourquoi une synchronisation précise est-elle importante pour les plates-formes élévatrices à deux axes ?
Une plate-forme élévatrice à deux axes utilise généralement deux mécanismes de levage indépendants installés sur les côtés opposés de la plate-forme. Les deux axes doivent se déplacer à la même vitesse et maintenir un positionnement cohérent pour garantir que la plate-forme reste de niveau tout au long du processus de levage et d'abaissement. Ceci est particulièrement important dans les équipements d'automatisation industrielle, où des mouvements inégaux peuvent affecter la précision du positionnement, la répartition de la charge et la stabilité globale de la machine.
Lorsque les deux axes de levage ne sont pas synchronisés, même une petite différence de position peut provoquer un basculement de la plate-forme, une charge mécanique inégale et des contraintes supplémentaires sur les composants tels que les vis à billes, les rails de guidage linéaires, les roulements et les accouplements. Au fil du temps, ces problèmes peuvent accélérer l’usure mécanique, réduire la répétabilité du positionnement et augmenter les besoins de maintenance des équipements.
Pour les équipementiers et les équipementiers industriels, une synchronisation précise est essentielle pour plusieurs raisons :
Maintien de la stabilité de la plate-forme : un mouvement coordonné maintient les deux côtés de la plate-forme à des hauteurs constantes, réduisant ainsi le risque de basculement pendant le fonctionnement.
Assurer une répartition uniforme de la charge : le levage synchronisé permet d’éviter une charge excessive sur un côté de la structure mécanique.
Améliorer la précision du positionnement : un mouvement constant permet à la plate-forme d'atteindre la hauteur de travail requise de manière plus fiable.
Réduction de l'usure mécanique : la minimisation des différences de position permet de réduire les contraintes inutiles sur les vis, les roulements, les rails de guidage et les composants de transmission.
Prise en charge d'un fonctionnement automatisé fiable : une coordination précise est importante pour les plates-formes élévatrices intégrées aux systèmes automatisés d'assemblage, de manutention et d'emballage.
Par conséquent, la sélection d’un moteur en boucle fermée et d’une solution de contrôle de mouvement multi-axes appropriée est essentielle pour maintenir un mouvement synchronisé. Les servomoteurs pas à pas intégrés, équipés d'un retour d'encodeur et d'une électronique d'entraînement intégrée, offrent une option pratique pour surveiller le mouvement d'un axe individuel et prendre en charge le contrôle coordonné du levage sur deux axes.
2. Comment les servomoteurs pas à pas intégrés réalisent-ils une synchronisation sur deux axes ?
Les servomoteurs pas à pas intégrés prennent en charge un mouvement synchronisé grâce à la combinaison du contrôle du moteur, du retour de l'encodeur et des commandes d'entraînement coordonnées.
Contrairement aux moteurs pas à pas classiques en boucle ouverte, qui fonctionnent généralement sans confirmation directe de la position réelle du rotor, les servomoteurs pas à pas intégrés utilisent le retour de l'encodeur pour surveiller le mouvement du moteur.
Cela permet au système de contrôle d'identifier les différences entre le mouvement commandé et la réponse réelle du moteur.
2.1 Retour d'information du codeur pour la surveillance de position en temps réel
Le retour d'information du codeur est l'une des fonctionnalités les plus importantes dans les applications de levage à deux axes.
Chaque moteur est équipé d'un encodeur qui fournit des informations de position à son variateur intégré. Pendant le fonctionnement, le variateur surveille le mouvement du moteur et compare le retour avec la position commandée.
Si un axe de levage subit une résistance accrue en raison d'une charge inégale ou d'un frottement mécanique, son mouvement réel peut différer du mouvement attendu.
Le retour du codeur permet au variateur de moteur de détecter cette différence et d'ajuster le fonctionnement du moteur en fonction de sa stratégie de contrôle et des paramètres configurés.
Pour les applications à deux axes, les deux moteurs doivent fournir un retour de position fiable afin que le contrôleur de mouvement puisse coordonner leur fonctionnement.
Lors de l’évaluation des fournisseurs, les fabricants d’équipements doivent confirmer :
Type et résolution du codeur.
Précision du retour de position.
Capacité de contrôle en boucle fermée.
Compatibilité des interfaces de communication.
Disponibilité des fonctions de surveillance de position.
Prise en charge du contrôle multi-axes coordonné.
Il est important de faire la distinction entre le contrôle individuel de la position du moteur et la synchronisation complète sur deux axes. Le retour du codeur aide chaque moteur à surveiller son propre mouvement, tandis que la stratégie de synchronisation globale est normalement mise en œuvre via le contrôleur de mouvement ou un système de contrôle multi-axes configuré de manière appropriée.
2.2 Commandes de position coordonnées pour les deux axes de levage
Le contrôleur de mouvement joue un rôle central dans le maintien de la synchronisation.
Dans un système de levage à deux axes typique, le contrôleur envoie des commandes de mouvement coordonnées aux deux servomoteurs pas à pas intégrés.
Par exemple, lorsque la plate-forme doit s'élever à une hauteur spécifiée, les deux moteurs reçoivent des commandes de position correspondantes. Leurs profils de mouvement sont configurés pour maintenir un déplacement constant tout au long du processus de levage.
Le contrôleur peut coordonner des paramètres de mouvement importants, notamment :
Position cible.
Accélération et décélération.
Vitesse de fonctionnement.
Direction du mouvement.
Conditions de démarrage et d'arrêt.
Surveillance du retour de position.
Lorsque les deux axes suivent des profils de mouvement compatibles, la plateforme peut maintenir une position horizontale plus cohérente.
Pour les fabricants d'équipements, il est important de sélectionner des moteurs et des variateurs prenant en charge la même architecture de contrôle et pouvant communiquer de manière fiable avec le contrôleur de mouvement sélectionné.
2.3 Correction en boucle fermée lorsque les charges de levage sont inégales
Dans les environnements industriels pratiques, la charge sur une plate-forme à deux axes n'est pas toujours parfaitement équilibrée.
Par exemple, une pièce à usiner peut être positionnée plus près d'un côté de la plate-forme. Cela peut augmenter la résistance mécanique subie par un axe de levage.
Si les deux moteurs fonctionnent à l'aide de commandes identiques sans tenir compte de leurs conditions de fonctionnement réelles, des différences de mouvement peuvent se développer.
Les servomoteurs pas à pas intégrés utilisent le retour d'encodeur pour surveiller leurs conditions de mouvement individuelles. Le variateur peut réagir aux écarts de position dans le cadre de sa capacité de contrôle configurée.
Au niveau du système, le contrôleur de mouvement peut également comparer les positions de retour des deux axes et appliquer les corrections appropriées lorsque l'architecture de contrôle prend en charge cette fonction.
Cette distinction est importante pour les décisions d'achat : un moteur en boucle fermée ne garantit pas automatiquement que deux axes de levage restent synchronisés. Une synchronisation fiable nécessite des moteurs compatibles, un matériel de contrôle approprié, un logiciel correctement configuré et une structure de levage mécaniquement appropriée.
3. Pourquoi choisir des servomoteurs pas à pas intégrés pour les équipements de levage à deux axes ?
Pour les fabricants d'équipements, les servomoteurs pas à pas intégrés offrent plusieurs avantages pratiques par rapport aux configurations moteur-variateur conventionnelles.
3.1 Structure compacte et installation simplifiée
Les systèmes de moteur pas à pas traditionnels nécessitent généralement des entraînements de moteur séparés et un câblage supplémentaire entre le moteur et le variateur.
Les servomoteurs pas à pas intégrés combinent le moteur et l'électronique d'entraînement en un seul ensemble, réduisant ainsi le nombre de composants installés séparément.
Pour les plates-formes élévatrices à deux axes, cela peut simplifier :
Planification d'armoire électrique.
Installation du moteur.
Dispositions de montage du lecteur.
Câblage moteur-variateur.
Montage et maintenance des équipements.
Une structure plus intégrée peut également aider les fabricants d’équipements à développer des systèmes de levage compacts là où l’espace d’installation est limité.
Toutefois, les avantages réels de l'installation dépendent des dimensions du moteur, de la disposition des connecteurs, des exigences de refroidissement et de la configuration de montage.
3.2 Fiabilité de positionnement améliorée
La cohérence du positionnement est particulièrement importante lorsqu'une plate-forme à deux axes doit s'arrêter à plusieurs reprises à différentes hauteurs de travail.
Les servomoteurs pas à pas intégrés utilisent le retour du codeur pour surveiller la position du moteur et prendre en charge le fonctionnement en boucle fermée.
Par rapport aux systèmes pas à pas classiques en boucle ouverte, cela fournit des informations supplémentaires sur le mouvement réel du moteur et aide le système de contrôle à réagir aux écarts.
Pour les fabricants, cela est précieux dans les applications impliquant :
Montées et descentes répétées.
Positionnement multi-hauteur.
Chargement et déchargement automatisés.
Assemblage de précision.
Ajustement synchronisé de la table de travail.
La précision de positionnement réalisable dépend de l'ensemble du système mécanique et électrique, y compris la résolution du codeur, le jeu de la transmission, le pas de vis, la rigidité structurelle et les paramètres de contrôle.
3.3 Meilleure adaptabilité aux conditions de charge changeantes
Les équipements de levage à deux axes fonctionnent fréquemment sous des charges changeantes.
Par exemple, un poste de travail de levage peut manipuler différentes pièces au cours de différents cycles de production. La répartition de la charge entre les deux côtés peut également changer en fonction du placement de la pièce.
Un servomoteur pas à pas intégré peut surveiller sa position de fonctionnement et répondre aux conditions changeantes de charge du moteur grâce à sa fonction de contrôle en boucle fermée.
Lorsqu'il est correctement sélectionné et configuré, cela peut améliorer la cohérence du mouvement et réduire le risque d'écarts de position non détectés associés au fonctionnement en boucle ouverte.
Pour les fabricants manipulant des charges variables, la sélection du moteur doit prendre en compte à la fois le poids total de la plate-forme et l'éventuel déséquilibre de charge entre les deux points de levage.
3.4 Complexité de câblage du système réduite
L'utilisation de moteurs intégrés peut réduire la quantité de câblage moteur-variateur requis dans un système à deux axes.
Ceci est particulièrement utile lorsque deux moteurs sont installés aux extrémités opposées d'une plate-forme élévatrice ou lorsque l'espace d'installation disponible est restreint.
Néanmoins, les servomoteurs pas à pas intégrés nécessitent toujours des connexions d'alimentation, des signaux de commande, un câblage de communication le cas échéant et une mise à la terre appropriée.
Les fabricants doivent évaluer l'ensemble des exigences de câblage plutôt que de supposer qu'un moteur intégré élimine les connexions électriques externes.
4. Facteurs techniques clés affectant les performances de synchronisation à deux axes
Les performances de synchronisation d'une plate-forme élévatrice à deux axes dépendent à la fois des capacités du moteur et de la conception globale du système mécanique et de contrôle. Lors de la sélection servomoteurs pas à pas intégrés , les fabricants doivent se concentrer sur les facteurs clés suivants :
4.1 Couple du moteur et capacité de charge
Le moteur doit fournir un couple suffisant pour supporter le poids de la plate-forme et la charge utile maximale. Les fabricants doivent tenir compte des exigences en matière de répartition de la charge, de vitesse de levage, d'efficacité de la transmission et d'accélération pour éviter la surcharge du moteur et les mouvements incohérents entre les deux axes.
4.2 Précision du retour du codeur
Le retour de l'encodeur permet aux servomoteurs pas à pas intégrés de surveiller la position réelle du moteur et de détecter les écarts de mouvement. Une résolution d'encodeur appropriée et des performances de retour fiables contribuent à améliorer la cohérence du positionnement et à prendre en charge un fonctionnement coordonné entre les deux axes de levage.
4.3 Compatibilité des communications et du contrôle de mouvement
Les deux moteurs doivent fonctionner avec un contrôleur de mouvement compatible pour recevoir des commandes de mouvement coordonnées. Selon la conception du système, des signaux d'impulsion et de direction, RS485 ou CANopen peuvent être utilisés. Les fabricants doivent vérifier la compatibilité des communications et les capacités de contrôle multi-axes avant d'acheter.
4.4 Structure mécanique et précision de l'installation
Les performances du moteur ne peuvent à elles seules garantir la synchronisation. Les différences de pas de vis, d'alignement des accouplements, d'installation du rail de guidage et de jeu mécanique peuvent affecter le mouvement des deux axes. Une structure de plate-forme rigide et des composants de transmission correctement alignés sont essentiels pour maintenir des performances de levage stables et constantes.
5. Comment sélectionner des servomoteurs pas à pas intégrés pour les plates-formes de levage à deux axes
Pour les équipementiers, les constructeurs de machines et les intégrateurs d’automatisation industrielle, l’achat de moteurs doit commencer par une compréhension claire de l’application.
Les considérations de sélection suivantes peuvent aider à affiner les configurations de moteur appropriées.
Facteur de sélection
Ce que les fabricants devraient évaluer
Couple nominal
Si le moteur peut supporter la charge de levage requise
Couple maximal
Si un couple suffisant est disponible pendant l'accélération et dans des conditions de fonctionnement exigeantes
Vitesse nominale
Si le moteur atteint la vitesse de levage requise
Encodeur
Si la résolution et les performances du feedback répondent aux exigences de positionnement
Entraînement intégré
Si le variateur prend en charge les fonctions de contrôle requises
Communication
Compatibilité avec le contrôleur de mouvement existant
Dimensions du moteur
Compatibilité avec l'espace de montage disponible
Configuration de l'arbre
Compatibilité avec les accouplements et les composants de transmission
Indice de protection
Adéquation à l’environnement d’installation réel
Température de fonctionnement
Compatibilité avec les conditions thermiques de l'équipement
Personnalisation
Disponibilité de connecteurs, câbles, arbres et options de montage appropriés
5.1 Confirmer la taille du châssis du moteur et les dimensions d'installation
La taille du châssis du moteur doit correspondre à la structure mécanique de l'équipement de levage.
Un moteur qui fournit un couple suffisant peut toujours ne pas convenir si sa bride de montage, son diamètre d'arbre, sa longueur totale ou la position du connecteur ne correspondent pas à la conception de la machine.
Les fabricants doivent demander des dessins dimensionnels détaillés avant de confirmer un achat.
Pour les projets OEM impliquant un espace d'installation limité, des servomoteurs pas à pas intégrés avec des configurations d'arbre et de connecteur personnalisées peuvent aider à simplifier l'intégration mécanique.
5.2 Évaluer séparément le couple nominal et le couple de pointe
Le couple nominal et le couple maximal servent à des fins différentes.
Le couple nominal indique la capacité de fonctionnement continu du moteur dans des conditions spécifiées, tandis que le couple maximal décrit sa capacité à fournir un couple plus élevé pendant une période limitée dans les limites de fonctionnement du fabricant.
Pour les applications de levage, les fabricants ne doivent pas sélectionner des moteurs uniquement en fonction du couple maximal.
Le moteur doit être capable de supporter la charge de levage normale tout au long du cycle de fonctionnement requis sans dépasser ses limites thermiques et électriques.
5.3 Tenir compte des exigences de sécurité en matière de freinage et de mise hors tension
Une considération importante dans les applications de levage vertical est ce qui se passe lorsque l’alimentation électrique est interrompue.
Le couple de maintien d'un moteur ne doit pas automatiquement être traité comme un mécanisme de sécurité de maintien de charge certifié.
En fonction du mécanisme de levage et de l'évaluation des risques, l'équipement peut nécessiter un frein mécanique indépendant, une transmission autobloquante, un mécanisme de contrepoids ou une autre solution de rétention de charge appropriée.
Lors de l'évaluation des servomoteurs pas à pas intégrés, les fabricants doivent confirmer si un frein de maintien en option est disponible et si ses spécifications sont adaptées à l'application prévue.
Le maintien de la charge lié à la sécurité doit être conçu au niveau de la machine et non issu de la fonction en boucle fermée du moteur.
6. Que devraient demander les acheteurs OEM aux fabricants de servomoteurs pas à pas intégrés ?
Pour les acheteurs industriels, la qualité du support technique du fournisseur de moteurs est tout aussi importante que les spécifications du produit.
Un fournisseur doit être en mesure de fournir des informations techniques claires et d'aider à vérifier si la configuration du moteur proposée est adaptée à l'application.
Avant de passer une commande, nous vous recommandons de poser les questions suivantes.
Le moteur peut-il prendre en charge un fonctionnement synchronisé sur deux axes ?
Confirmez les interfaces de contrôle disponibles et si le moteur peut fonctionner avec le contrôleur multi-axes prévu.
Quelles options d'encodeur sont disponibles ?
Demandez le type d’encodeur, la résolution, les spécifications de retour et la documentation produit pertinente.
Quelles sont les spécifications de couple nominal et maximal ?
Vérifiez les données de performances à la vitesse de fonctionnement requise plutôt que de comparer les valeurs de couple sans tenir compte de la vitesse.
Le lecteur intégré prend-il en charge le protocole de communication requis ?
Confirmez le protocole exact et les fonctions prises en charge pour le modèle sélectionné.
Le fabricant peut-il fournir des configurations de moteur personnalisées ?
Renseignez-vous sur les dimensions des brides, les modifications de l'arbre, les connecteurs, les câbles et les options de freinage.
Des dessins techniques et des schémas de câblage sont-ils disponibles ?
Ces documents sont importants pour la conception mécanique, l'intégration électrique et la préparation de la production.
Le fournisseur peut-il prendre en charge les tests d’échantillons ?
Tester les moteurs sous des charges de levage réelles est un moyen efficace d’évaluer les performances avant de s’engager dans des quantités de production plus importantes.
Quel support technique est disponible après la livraison ?
Vérifiez si le fournisseur peut fournir une assistance à la configuration des paramètres, des conseils de dépannage et une assistance au remplacement.
Pour les fabricants qui achètent des moteurs pour des projets OEM répétés, ces considérations peuvent contribuer à réduire l’incertitude d’intégration et à améliorer la cohérence de l’approvisionnement à long terme.
7. Applications typiques des servomoteurs pas à pas intégrés dans les plates-formes de levage à deux axes
Les servomoteurs pas à pas intégrés conviennent à diverses applications de levage industriel qui nécessitent un mouvement coordonné, un positionnement fiable et une installation de moteur compacte. Les applications typiques incluent :
7.1 Postes de travail d'assemblage automatisés
Dans les chaînes d'assemblage automatisées, les plates-formes élévatrices à deux axes ajustent la hauteur des tables de travail pour s'adapter aux différents processus d'assemblage. Les servomoteurs pas à pas intégrés aident à coordonner les deux points de levage et à maintenir la stabilité de la plate-forme.
7.2 Équipement de manutention industrielle
Les systèmes de manutention utilisent des mécanismes de levage à deux axes pour déplacer les pièces, les conteneurs et les matériaux de production entre différentes hauteurs. La commande du moteur en boucle fermée permet de surveiller les positions de levage et de maintenir un mouvement cohérent.
7.3 Machines d'emballage automatisées
Dans les équipements d'emballage, les plates-formes élévatrices sont utilisées pour ajuster la hauteur des produits ou des conteneurs pendant le traitement automatisé. Le fonctionnement synchronisé du moteur aide à maintenir l’alignement de la plate-forme et prend en charge un positionnement reproductible.
7.4 Postes de travail industriels à hauteur réglable
Les postes de travail industriels nécessitent souvent un réglage flexible de la hauteur pour différentes tâches de production. Les systèmes de levage à deux axes entraînés par des servomoteurs pas à pas intégrés permettent un mouvement vertical coordonné et une installation compacte.
8. Comment les fabricants peuvent vérifier la synchronisation sur deux axes avant la production de masse
Les spécifications techniques constituent une base initiale pour la sélection du moteur, mais les tests d'application réels sont essentiels.
Avant d'approuver une configuration de moteur pour la production en série, les fabricants d'équipements doivent procéder à une évaluation pratique à l'aide du mécanisme de levage prévu.
Un processus de vérification recommandé comprend les étapes suivantes.
Étape 1 : tester le mouvement à vide
Utilisez les deux axes de levage sans charge de travail. Vérifiez s’ils démarrent, bougent et s’arrêtent de manière cohérente.
Étape 2 : Test sous la charge nominale
Installez la charge de travail prévue et évaluez le mouvement de la plate-forme sur toute la plage de levage.
Étape 3 : Testez la répartition inégale de la charge
Placez la charge à différentes positions sur la plate-forme pour évaluer la façon dont la structure mécanique et le système de contrôle réagissent aux conditions changeantes de charge.
Étape 4 : Vérifier la cohérence de la position
Comparez les positions réelles des deux axes de levage à plusieurs points pendant le processus de levage et d'abaissement.
Étape 5 : Tester les cycles de fonctionnement répétés
Exécutez des cycles de levage et d'abaissement répétés pour évaluer l'augmentation de la température, la cohérence de la position, les alarmes et la stabilité de fonctionnement.
Étape 6 : Tester les fonctions de coupure de courant et de sécurité
Vérifiez que la plate-forme peut être retenue ou arrêtée en toute sécurité dans les conditions de perte de puissance spécifiées pour la machine.
Étape 7 : Documenter les résultats
Enregistrez les paramètres du moteur, les réglages du contrôleur, les configurations mécaniques et les résultats des tests pour établir une norme de production reproductible.
Ce processus de test aide les équipementiers à identifier les problèmes potentiels avant la livraison de l'équipement et fournit une base plus fiable pour l'évaluation des fournisseurs.
9. Pourquoi travailler avec un fabricant expérimenté de servomoteurs pas à pas intégrés ?
Le choix d’un fournisseur de moteurs ne se limite pas à comparer les spécifications du catalogue.
Pour les équipements de levage à deux axes, les fabricants ont souvent besoin d'aide pour le dimensionnement du moteur, la sélection du codeur, la configuration du variateur, la compatibilité des communications et l'installation mécanique.
Un fabricant expérimenté de servomoteurs pas à pas intégrés devrait être en mesure de fournir :
Spécifications détaillées des performances du moteur.
Dessins cotés mécaniques.
Informations sur l'encodeur et le lecteur.
Schémas de câblage et documentation de communication.
Assistance à la configuration et au paramétrage.
Exemples de tests pour les applications OEM.
Options de personnalisation pour les exigences spécifiques de l'équipement.
Qualité de production constante et support technique.
Pour les fabricants d’équipements développant plusieurs modèles de machines, travailler avec un fournisseur capable de prendre en charge la personnalisation des produits et une production reproductible peut également simplifier les achats futurs.
Avant de finaliser un fournisseur, les acheteurs doivent évaluer la documentation réelle du produit, les performances des échantillons, les capacités de fabrication, les procédures de contrôle qualité et la capacité de réponse technique.
10. Conclusion : les servomoteurs pas à pas intégrés prennent en charge un contrôle de levage fiable à deux axes
Maintenir une synchronisation précise entre deux axes de levage nécessite bien plus que faire fonctionner deux moteurs avec des commandes identiques. Cela nécessite un contrôle de mouvement coordonné, un retour de position fiable, une électronique d'entraînement compatible et une structure de levage mécaniquement stable.
Les servomoteurs pas à pas intégrés offrent une solution pratique pour les plates-formes élévatrices à deux axes en combinant le retour du moteur, du variateur et du codeur dans un ensemble compact. Leurs capacités en boucle fermée permettent de surveiller le mouvement individuel du moteur, tandis qu'un contrôleur multi-axes approprié coordonne les deux mécanismes de levage et gère les écarts de position.
Pour les OEM et les fabricants d'automatisation industrielle, les facteurs de sélection les plus importants comprennent le couple nominal, les spécifications du codeur, la compatibilité de communication, les dimensions d'installation, les conditions de fonctionnement et les exigences de sécurité de mise hors tension.
En évaluant ces facteurs et en effectuant des tests d'application réels avant la production en série, les fabricants peuvent sélectionner une configuration de moteur qui répond aux exigences de performance de leur plate-forme élévatrice tout en prenant en charge une intégration fiable des équipements et un fonctionnement à long terme.
FAQ :
Q1 : Comment les servomoteurs pas à pas intégrés maintiennent-ils la synchronisation entre les plates-formes élévatrices à deux axes ?
Les servomoteurs pas à pas intégrés maintiennent la synchronisation grâce au retour d'encodeur et au contrôle de mouvement coordonné. Chaque moteur surveille sa position réelle, tandis qu'un contrôleur multi-axes coordonne le mouvement des deux axes de levage. Cela permet de minimiser les différences de position et de maintenir un mouvement vertical stable et synchronisé.
Q2 : Pourquoi les servomoteurs pas à pas intégrés conviennent-ils aux plates-formes élévatrices à deux axes ?
Les servomoteurs pas à pas intégrés combinent le moteur, l'encodeur et l'électronique d'entraînement dans une unité compacte. Leur capacité de contrôle en boucle fermée permet de surveiller la position du moteur et de détecter les écarts de mouvement. Ils simplifient également l'installation et réduisent le câblage séparé entre le moteur et le variateur, ce qui les rend adaptés aux équipements de levage industriels compacts.
Q3 : Quel rôle le retour de l'encodeur joue-t-il dans la synchronisation du levage sur deux axes ?
Le retour de l'encodeur fournit des informations en temps réel sur le mouvement et la position réels de chaque moteur. Le contrôleur de mouvement peut comparer les retours des deux axes et identifier les différences de position. Lorsqu'elles sont prises en charge par le système de contrôle, des commandes correctives peuvent être appliquées pour améliorer la précision de la synchronisation.
Q4 : Deux servomoteurs pas à pas intégrés peuvent-ils fonctionner simultanément dans un système de levage ?
Oui. Deux servomoteurs pas à pas intégrés peuvent fonctionner simultanément lorsqu'ils sont connectés à un contrôleur de mouvement compatible. Le contrôleur envoie des commandes de mouvement coordonnées aux deux moteurs, leur permettant d'effectuer des opérations de levage et d'abaissement synchronisées.
Q5 : Quels facteurs affectent la précision de synchronisation d’une plate-forme élévatrice à deux axes ?
La précision de la synchronisation dépend de plusieurs facteurs, notamment le couple moteur, les performances du retour du codeur, la compatibilité du contrôleur de mouvement, le jeu mécanique, la cohérence du pas de vis et l'alignement de l'installation. Une sélection appropriée du moteur et une conception mécanique sont essentielles pour obtenir un mouvement stable sur deux axes.
Q6 : Quels protocoles de communication sont couramment utilisés pour les servomoteurs pas à pas intégrés à deux axes ?
Les interfaces de contrôle courantes incluent les signaux d'impulsion et de direction, RS485 et CANopen. L'interface appropriée dépend du modèle de moteur intégré et du contrôleur de mouvement utilisé dans l'équipement. Les fabricants doivent vérifier la compatibilité des protocoles et les fonctions de contrôle multi-axes avant d'acheter.
Q7 : Comment les servomoteurs pas à pas intégrés gèrent-ils des charges inégales sur les plates-formes élévatrices à deux axes ?
Le retour du codeur permet à chaque moteur de surveiller son mouvement réel dans des conditions de charge changeantes. Le variateur de vitesse peut réagir aux écarts de position dans la limite de ses capacités de contrôle, tandis que le contrôleur de mouvement peut coordonner les deux axes lorsque le système prend en charge la correction transversale. Un dimensionnement approprié du moteur et une répartition de la charge mécanique sont également importants.
Q8 : Comment les fabricants doivent-ils sélectionner le bon servomoteur pas à pas intégré pour une plate-forme élévatrice à deux axes ?
Les fabricants doivent évaluer le poids de la plate-forme, la charge utile maximale, la répartition de la charge, la vitesse de levage requise, le couple nominal, les spécifications de l'encodeur et les dimensions d'installation. Les exigences de compatibilité de communication et de sécurité de mise hors tension doivent également être prises en compte pour garantir que le moteur sélectionné répond aux conditions de fonctionnement de l'équipement.
Q9 : Les plates-formes élévatrices à deux axes nécessitent-elles des servomoteurs pas à pas intégrés avec freins de maintien ?
Toutes les plates-formes élévatrices à deux axes ne nécessitent pas un moteur avec frein de maintien intégré. Cependant, les applications de levage vertical doivent déterminer si la plate-forme a besoin d'une protection supplémentaire contre les chutes en cas de coupure de courant. En fonction de la conception mécanique et des exigences de sécurité, un frein de maintien ou un mécanisme de maintien de charge indépendant peut être nécessaire.
Q10 : Quelles applications industrielles utilisent des servomoteurs pas à pas intégrés pour le levage à deux axes ?
Les servomoteurs pas à pas intégrés peuvent être utilisés dans les postes de travail d'assemblage automatisés, les équipements de manutention industrielle, les machines d'emballage automatisées, les postes de travail réglables en hauteur et d'autres systèmes de levage nécessitant un mouvement vertical coordonné et un positionnement reproductible.