
ビュー: 0 著者: サイト編集者 公開時間: 2026-10-13 起源: サイト
高速クロスベルト仕分け機は、最新の自動物流システムに不可欠なコンポーネントであり、配送センター、電子商取引フルフィルメント施設、インテリジェント倉庫での正確、効率的、継続的な荷物の仕分けを可能にします。これらのシステムは、指定された目的地に向けて荷物を輸送するために、個々の仕分けキャリアに取り付けられた正確に制御されたコンベア ベルトに依存しています。仕分け速度が向上し、パッケージの寸法が変化するにつれて、 安定したベルト速度、正確な位置決め、同期動作を維持すること がますます重要になります。
高速クロスベルト仕分けにおける最も一般的な課題の 1 つは、ベルト速度の変動です。ベルト速度のわずかな変動でも、荷物の位置決め、排出タイミング、仕分け精度、およびシステム全体のスループットに影響を与える可能性があります。要求の厳しい用途では、ベルトの動きが一貫性を持たないと機械振動が増加し、ベルトの摩耗が加速し、追加のメンテナンスが必要になる可能性があります。
統合型 BLDC サーボ モーターは 、ブラシレス DC モーター、サーボ ドライブ、フィードバック コンポーネント、およびモーション コントロール機能をコンパクトなユニットに組み合わせることで、効果的なソリューションを提供します。この統合アーキテクチャにより、正確な速度調整、迅速な動的応答、および個々のクロスベルト キャリアの調整された制御が可能になります。
統合された BLDC サーボ モーターは、閉ループ フィードバック、高度な電流制御、最適化されたトルク出力、および中央選別コントローラーとの通信を組み合わせることで、変化する動作条件下でも一貫したベルトの動きを維持するのに役立ちます。
この記事では、統合型 BLDC サーボ モーターが高速クロスベルト ソーターにおけるベルト速度の変動をどのように防ぐか、その性能の背後にある技術的メカニズム、および要求の厳しい仕分け用途向けにモーターを選択する際にエンジニアが評価すべき重要な要素について考察します。
クロスベルトソーターは、主搬送経路に沿って移動する複数のキャリアで構成されます。各キャリアには、主な移動方向に対して垂直に移動する短いコンベア ベルトが組み込まれています。キャリアが割り当てられた排出ポイントに到着すると、そのベルトが荷物を適切なシュート、コンベア、または収集エリアに向かって移動させます。
メイン仕分けシステムはキャリアの移動、目的地の割り当て、排出タイミングを制御し、個別のベルトドライブは各荷物の横方向の動きを制御します。
信頼性の高い動作のために、クロスベルト ドライブは以下を提供する必要があります。
安定したベルト速度。 排出プロセス全体を通じて
加減速を再現可能。 起動停止や速度遷移動作時の
パッケージの負荷が変化しても、一貫したトルク出力が 得られます。
正確な同期。 中央仕分けコントローラーとの
コマンドの変更に対して高速に応答します。 過度のオーバーシュートや発振がなく、
連続的な高速仕分けサイクルでも信頼性の高い動作を実現します。
これらの要件が満たされていない場合、実際のベルト速度が指令値から逸脱する可能性があり、荷物の搬送や仕分け精度に影響を与える可能性があります。
ベルト速度の変動は、相互作用するいくつかの機械的および電気的要因によって発生する可能性があります。
変動する荷物の積載量: クロスベルト運送業者は、重量や寸法が大幅に異なる荷物を輸送する場合があります。パッケージが重くなると、ベルトとその負荷を加速するために必要なトルクが増加します。モーターが十分に迅速に応答できない場合、ベルトの速度が一時的に低下することがあります。
機械的摩擦の変化: ベアリング抵抗、ベルト張力、プーリーの位置合わせ、および伝達効率は、目標速度を維持するために必要なトルクに影響を与えます。摩擦の変化により、モーター負荷が不均一になる可能性があります。
トルクリザーブの不足: 利用可能なトルク制限に近い状態でモーターが動作している場合、加速中、突然の負荷変化、または頻繁な放電サイクル中に一定速度を維持するのが難しい場合があります。
不適切なフィードバック制御: 開ループ制御では、リアルタイムに測定された動作を使用して実際の速度偏差を直接補正できません。その結果、負荷外乱によって速度誤差が発生する可能性があり、コマンドが変更されるか外乱がなくなるまで、この誤差は修正されないままになります。
ドライブの応答制限: 速度ループの調整が不十分、電流ループの帯域幅が不十分、加速設定が不適切であると、回復の遅れ、オーバーシュート、または速度の振動が発生する可能性があります。
通信遅延: 特に複数のキャリアが緊密に調整されたシステムで動作する場合、動作コマンドの遅延やキャリア コントローラとモータ ドライブ間の同期の不一致が放電タイミングに影響を与える可能性があります。
これらの原因を理解することは、安定したベルト動作を維持できるモーターと制御アーキテクチャを選択するための第一歩です。
リーンモーター 一体型DCサーボモーター 製品
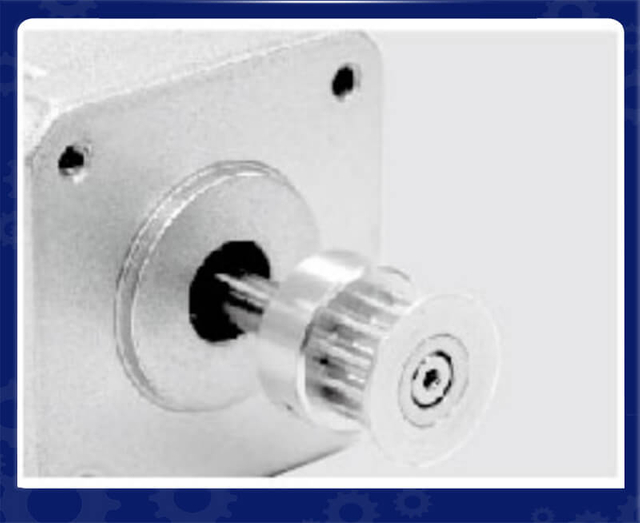
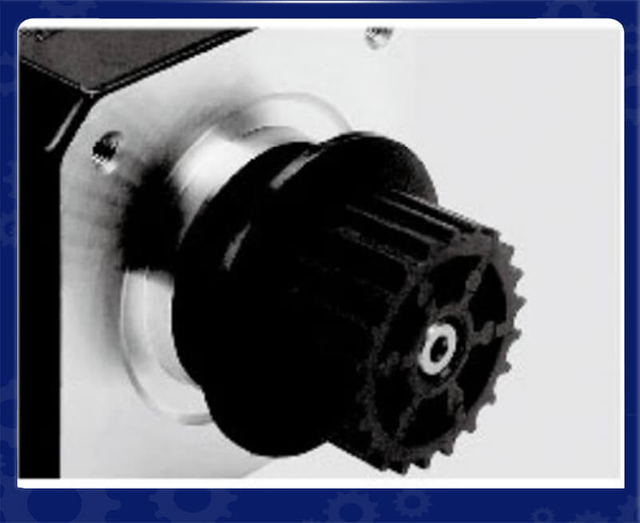
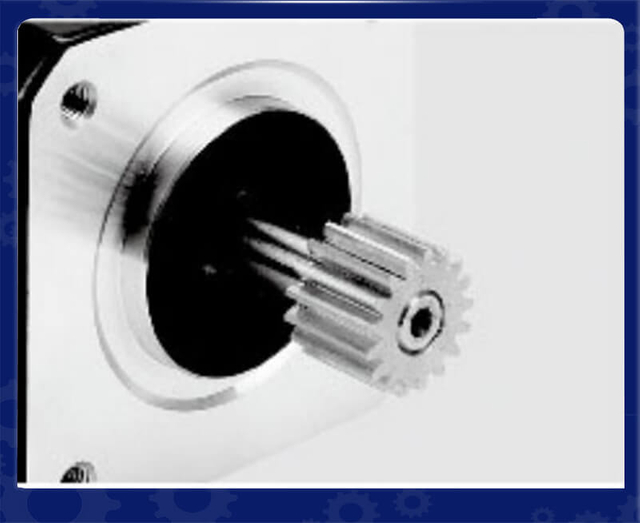
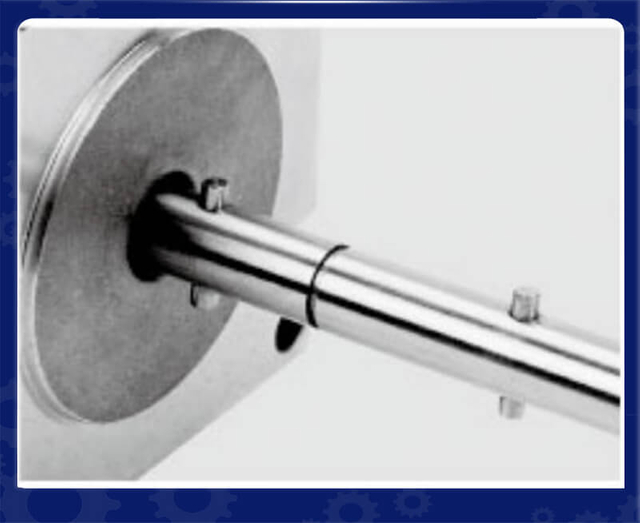
カスタムシャフトサービス |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
ギヤ |
シャフトピン |
ねじ付きシャフト |
パネルマウント |
|
|
|
|
|
|
中空シャフト |
送りねじ |
パネルマウント |
シングルフラット |
デュアルフラット |
キーシャフト |
統合型 BLDC サーボ モーターは、ブラシレス DC モーターと統合型ドライブおよび関連する制御電子機器を組み合わせたものです。モデルによっては、ユニットにエンコーダ、通信インターフェース、電流検出、保護機能が組み込まれている場合もあります。
別個のサーボドライブと複数の外部接続を必要とする従来のモーターの設置とは異なり、統合設計により、主要なモーション制御コンポーネントがコンパクトなアセンブリ内に配置されます。
ブラシレス DC モーターは、機械的なブラシと整流子の代わりに電子整流を使用します。ドライブは制御されたシーケンスでモーター巻線に通電し、回転磁界を生成してトルクを生成します。
この設計は、高速仕分け装置にいくつかの利点をもたらします。
高効率: 機械的整流損失の低減により、エネルギー効率の高い動作がサポートされます。
低メンテナンス: 機械式ブラシがないため、ブラシの交換やそれに伴う摩耗が不要になります。
高速な動的応答: 電子整流により、モーター電流とトルクを迅速に調整できます。
コンパクトな構造: 高い電力密度により、各キャリア ドライブに必要なスペースが削減されます。
信頼性の高い連続動作: 適切に選択されたモーターは、頻繁な加速サイクルと厳しい負荷要件に対応できます。
これらの特性により、BLDC テクノロジーは反復的な動作と頻繁な速度調整を必要とするコンベア ドライブに適しています。
統合されたドライブは、モーション コントローラーからのコマンドに従ってモーターの電流と速度を調整します。エンコーダまたは他の適切なフィードバック デバイスが含まれている場合、ドライブは実際のモーターの動きと指令された動作状態を比較できます。
制御システムはこの情報を使用して偏差を修正し、望ましい速度を維持します。
一般的な統合型 BLDC サーボ モーターには、次の機能要素が含まれています。
成分 |
一次機能 |
|---|---|
BLDCモーター |
電気エネルギーを機械的トルクに変換します |
サーボドライブ |
モーターの電流、トルク、速度を調整します |
エンコーダまたはフィードバックセンサー |
ローターの位置を測定し、速度推定をサポートします |
モーションコントローラーインターフェース |
速度、トルク、または動作コマンドを受信します |
通信インターフェース |
コマンドおよびステータス情報を制御システムと交換します。 |
保護回路 |
過電流や過熱など、サポートされている障害状態を監視します。 |
正確な機能はモーターのモデルによって異なります。クロスベルトアプリケーションの場合、エンジニアは、統合されたモーターが必要なフィードバック分解能、制御モード、通信プロトコル、および動作デューティをサポートしているかどうかを検証する必要があります。
閉ループ速度制御は、高速クロスベルト選別機で一貫したベルト速度を維持するための重要な技術です。統合された BLDC サーボ モーターは、モーター速度を継続的に監視し、指令値と比較することで、速度偏差を検出し、負荷、摩擦、加速要求の変化を補うために出力を自動的に調整できます。このリアルタイム フィードバック メカニズムは、ベルト速度の安定性、小包の排出精度、および全体的な仕分け効率の向上に役立ちます。
閉ループ制御システムでは、エンコーダまたは他の適切なフィードバック デバイスがモーターの実際の回転速度を測定します。
クロスベルトコンベアの抵抗が増加したり、より重い荷物に遭遇すると、モーターの速度が一時的に低下することがあります。コントローラは偏差を検出し、トルク生成電流を調整して目標速度に戻します。負荷が減少すると、ドライブは必要に応じてトルク指令を減少させ、不要な加速を防ぎます。
この継続的な補正プロセスにより、統合された BLDC サーボ モーターが変動負荷条件下でより安定したベルト速度を維持できるようになり、小包の転送タイミングに影響を与える可能性のある速度の偏差が軽減されます。
ベルト速度の変動は、コンベアに必要なトルクの変化がモーターの応答速度よりも速い場合によく発生します。高速仕分けアプリケーションでは、荷物の重量、ベルトの摩擦、または加速要求の突然の変化により、一時的な速度エラーが発生する可能性があります。
統合された BLDC サーボ ドライブは、制御アルゴリズムに従ってモーター電流を調整し、電磁トルクを調整します。
実際のベルト速度が目標を下回ると、ドライブは動作限界内でモーター電流を増加させて追加のトルクを生成できます。これは外乱を補償し、必要な速度を回復するのに役立ちます。高速電流調整と適切に調整された速度制御は、頻繁な加速および小包排出サイクル中に特に重要です。
エンコーダのフィードバックは、指令されたモーター速度と実際のモーター速度の差を特定するために必要な動作情報を提供します。ローターの位置を経時的に測定することで、ドライブは回転速度を推定し、制御出力を継続的に更新します。
高速クロスベルトソーターの場合、適切なエンコーダー分解能とフィードバック処理により、ドライブが速度偏差を検出し、一貫して応答することができます。ただし、実際の速度調整性能は、サンプリング周波数、制御ループ帯域幅、電気ノイズ、機械振動、および伝送特性にも依存します。
モーターのフィードバックは常にベルト表面の正確な線速度を表すとは限らないため、非常に正確なベルト速度制御が必要な場合、エンジニアはプーリーの滑り、ベルトの張力、トランスミッションのコンプライアンス、機械的摩耗も考慮する必要があります。
効果的な閉ループ制御には、適切に設定された電流ループと速度ループが必要です。電流ループはモーター電流とトルク応答を調整し、速度ループはトルク コマンドを調整して目標速度と測定速度の差を最小限に抑えます。
速度ループの応答が遅すぎると、負荷外乱により速度偏差が長時間続く可能性があります。コントローラーが過度に攻撃的である場合、システムはオーバーシュート、発振、または機械振動の増加を経験する可能性があります。
適切なサーボ調整により、高速の外乱除去と安定したモーター動作のバランスが取れます。エンジニアは、無負荷モーターテストのみに依存するのではなく、代表的なパッケージ負荷、加速プロファイル、および動作速度の下で制御ループ設定を検証する必要があります。
安定したベルト速度により、横方向の搬送中の荷物の動きを予測可能に維持できます。ベルトの速度が大きく変動すると、荷物が予想よりも早くまたは遅く排出ポイントに到着する可能性があり、下流のコンベアや仕分けシュートとの同期に影響を与える可能性があります。
負荷外乱を補償し、一定のモーター速度を維持することにより、閉ループ制御は放電動作の再現性を向上させます。統合された BLDC サーボ モーターは、適切な動作プロファイル、正確なキャリア位置情報、同期されたコントローラー コマンドと組み合わせることで、信頼性の高い高スループットの仕分けをサポートします。
要約すると、閉ループ速度制御は、モーターの動きを継続的に測定し、速度誤差を計算し、モーターのトルクをリアルタイムで調整することにより、ベルト速度の変動を防止または軽減します。適切なエンコーダ フィードバック、適切なトルク容量、および最適化されたサーボ調整と組み合わせると、高速クロスベルト仕分けシステムにおける正確なベルト速度調整のための信頼できる基盤が提供されます。
モーター速度の安定性は、機械的負荷が変化したときに十分なトルクを生成できるかどうかに依存します。
負荷トルクが増加すると、モータトルクと負荷トルクの差が小さくなります。モーターが十分な付加トルクを供給できない場合、加速度が低下し、回転速度が低下する可能性があります。
BLDC モーターでは、電磁トルクは、通常の動作範囲にわたって相電流のトルク生成成分と密接に関係しています。
正確な関係は、モーターの電気モデルと整流方法によって異なります。
統合ドライブはモーター電流を迅速に調整することで、変化する負荷要件に応じてトルクを調整できます。これにより、速度外乱からのより迅速な回復とより安定した加速がサポートされます。
クロスベルト仕分け機は、ベルトを加速し、小包を横方向に移動させ、停止または動作状態間の移行を繰り返します。これらのサイクルにより、トルク要求が変化します。
適切なサイズの統合 BLDC サーボ モーターは、加速中に必要なピーク トルクを提供しながら、持続動作中に適切な連続トルクを維持できます。
エンジニアは、連続トルク定格とピークトルク定格の両方を評価する必要があります。連続トルクが十分であってもピークトルクが不十分なモーターであっても、急加速または急激な負荷変化時に速度低下が発生する可能性があります。
逆に、ピークトルクのみに基づいてモーターを選択すると、連続使用要件がその熱能力を超えた場合に過熱が発生する可能性があります。
目的は、単に最高の定格トルクを持つモーターを選択することではなく、モーターのトルクと速度のエンベロープを実際の選別サイクルに一致させることです。
フィードバックの品質は、サーボ ドライブが速度エラーをいかに効果的に検出して修正するかに直接影響します。
エンコーダはローターの位置に関する情報を提供します。ドライブは、時間の経過に伴う測定位置の変化を使用して回転速度を推定できます。
適切なエンコーダと測定アルゴリズムにより、ドライブは指令された動作と実際の動作の間の偏差を識別できます。
フィードバック分解能が高くなると、特に低速での位置測定の粒度が向上します。ただし、解像度だけでは、より優れた速度調整が保証されるわけではありません。サンプリング レート、推定アルゴリズム、電気ノイズ、機械的結合、制御ループの調整もパフォーマンスに影響します。
荷降ろし作業中、ベルトは予測可能な速度で指定された移送ポイントに向かって荷物を移動させる必要があります。
ベルトの速度が大幅に異なる場合、荷物は転送ポイントに予想より早くまたは遅く到着する可能性があります。これにより、目的地のシュートまたは下流のコンベアとの調整が複雑になる可能性があります。
エンコーダベースのフィードバックは、ドライブが指令されたモーター速度を維持するのに役立ち、各放電サイクルの再現性を向上させます。
正確なベルト変位が必要な場合、コントローラーは定速コマンドのみに依存するのではなく、位置ベースの動作プロファイルを使用することもできます。
モーター フィードバックはモーターの動きを測定しますが、必ずしもベルト表面の正確な線速度を測定するわけではありません。
ベルトの滑り、プーリーの磨耗、弾性変形、バックラッシュ、トランスミッションのコンプライアンスにより、モーター速度と実際のベルト速度に差が生じる可能性があります。
特に高いベルト速度精度が必要な用途の場合、エンジニアは機械式トランスミッション全体を評価する必要があります。アプリケーションによっては、ベルト速度の直接検出や追加のシステムレベルの校正が必要になる場合があります。
安定した速度を維持するには、エラーが発生した後に修正するだけでは不十分です。適切に設計された動作プロファイルにより、不必要な外乱が発生する前にそれを防ぐことができます。
急激な加速コマンドは、高い慣性トルク、ベルト張力の変化、機械振動を引き起こす可能性があります。これらの影響により、過渡的な速度偏差が発生したり、駆動機構に共振が発生したりする可能性があります。
プログラム可能なモーション プロファイルを備えた統合 BLDC サーボ モーターは、ドライブおよびモーション コントローラーの機能に応じて、制御された加速および減速シーケンスを実行できます。
台形速度プロファイルは通常、加速、定速移動、および減速で構成されます。 S カーブのプロファイルは加速度を徐々に変化させ、ジャークの急激な変化を軽減します。
ジャークを軽減すると、特に軽量のキャリア機構において、機械的衝撃が制限され、ベルトの動きの滑らかさが向上します。
最適なプロファイルは、荷物の重量、必要な排出時間、ベルトの移動距離、機械的制限によって異なります。
たとえば、軽量の小包は比較的激しい加速プロファイルに耐えることができますが、壊れやすいまたは不安定な小包は、シフトを減らすためにより滑らかな加速を必要とする場合があります。
したがって、制御戦略では以下のバランスを取る必要があります。
必要な放電時間。
最大許容ベルト速度。
利用可能な加速度とトルク。
小包の安定性。
ベルトの張力と伝達限界。
機械的な共振特性。
適切に調整されたプロファイルにより、不必要なトルクのピークが低減され、スピード コントローラーが一貫した動作を維持しやすくなります。
高速クロスベルト ソーターには、多くの独立駆動キャリアが搭載されていることがよくあります。各キャリアは、ソーティング シーケンスの正しい時点でコマンドに応答する必要があります。
適切な産業用通信インターフェイスを備えた統合 BLDC サーボ モーターにより、コマンド交換とステータス監視が簡素化されます。
システム アーキテクチャに応じて、中央コントローラは速度基準を発行し、コマンド、動作モード、または動作プロファイルを個々のドライブに有効にする場合があります。
通信システムは、動作ステータス、測定値、障害情報も返すことができます。
一般的な産業用通信オプションには、CANopen、EtherCAT、Modbus ベースのインターフェイス、またはメーカー固有のプロトコルが含まれる場合があります。適切なオプションは、ドライブ モデル、必要な更新速度、ネットワーク トポロジ、およびコントローラーの互換性によって異なります。
モーターが優れたローカル速度制御を備えている場合でも、遅延したコマンドや一貫性のないコマンドは、ソート シーケンス全体のタイミングに影響を与える可能性があります。
適切なネットワークと制御アーキテクチャは、予測可能なコマンド更新と通信障害の明確な処理を提供する必要があります。
緊密に調整されたモーションを実現するには、エンジニアは、アプリケーションが同期クロック、分散モーション制御、確定的サイクリック通信、またはタイムスタンプ付きコマンドを必要とするかどうかを評価する必要があります。
ローカル閉ループ制御とシステムレベルの同期 により、さまざまな問題が解決されます。サーボドライブがモーターの動きを調整し、監視制御システムがその動きをキャリアの位置、荷物追跡、および排出タイミングと調整します。
信頼性の高い高速ソートには両方とも必要です。
従来のモーターの設置では、別個のモーターとドライブのエンクロージャ、フィードバック ケーブル、電源接続、および追加の制御配線が必要になる場合があります。
統合型 BLDC サーボ モーターは、これらの要素のいくつかを 1 つのアセンブリに結合し、コンパクトなクロスベルト キャリアへの取り付けを簡素化できる可能性があります。
統合設計により、各ドライブに必要な個別のコンポーネントと外部信号接続の数を減らすことができます。
これにより、いくつかの実際的な利点が得られる可能性があります。
配線の複雑さが軽減されました。
スペースに制約のあるキャリアへの設置が容易になります。
モータードライブアセンブリの交換を簡素化。
適切なアーキテクチャでは、キャビネットのスペース要件が低くなります。
外部フィードバック接続が少なくなります。
複数の通信事業者にわたるより簡単な標準化。
実際の配線節約量は、モーターの配電、通信トポロジ、ブレーキ要件、安全アーキテクチャによって異なります。
統合ドライブは、過電流イベント、過熱警告、後続のエラー、または通信障害などの診断情報を提供する場合があります。
これらの機能は、選択した製品とそのサポートされる監視機能によって異なります。
診断データが倉庫制御システムまたはメンテナンス システムに組み込まれている場合、技術者は再発する問題をより効率的に特定できます。
たとえば、過電流イベントが繰り返される場合は、過剰な加速要求、機械的な結合、またはモーターのサイズが小さすぎることを示している可能性があります。温度警告が繰り返される場合は、冷却が不十分であること、デューティ サイクルが過剰であること、または推奨されるトルクと速度のエンベロープを超えて動作していることを示している可能性があります。
タイムリーな診断により、計画外のダウンタイムが削減され、ソーターの一貫したパフォーマンスの維持に役立ちます。
モーターは冷えているときは優れた速度制御を提供しますが、熱条件が設計限界を超えると困難になります。
モーターの巻線損失、ドライブのスイッチング損失、周囲温度、取り付け条件、デューティ サイクルはすべて、熱性能に影響します。
クロスベルト選別装置は、頻繁に加速と減速を行いながら長時間動作する場合があります。結果として生じる熱負荷は、単一の瞬間的なトルク値ではなく、動作サイクル全体に依存します。
エンジニアは以下を評価する必要があります。
連続トルク要件。
ピークトルクの大きさと持続時間。
加速周波数。
モーターの平均速度。
周囲温度。
取り付け構造を介した熱伝達。
冷却空気の流れと筐体の状態。
統合型ドライブは、キャビネットに取り付けられたドライブに比べて、強制エアフローへのアクセスが少ない場合があります。したがって、熱設計は実際の設置環境で評価する必要があります。
温度が高すぎると、制御戦略に応じて、ドライブの出力が低下したり、保護が作動したり、シャットダウンしたりする可能性があります。
このような動作は、ベルトの動作を中断したり、利用可能な加速トルクを低下させたりする可能性があります。
適切な熱容量を持つモーターを選択し、適切な熱放散を確保することで、長時間の仕分け作業中に一貫したパフォーマンスを維持できます。
熱保護は重要ですが、正しいモーターサイジングやシステムレベルの熱解析に代わるものではありません。
安定したベルト速度、正確な小包の排出、および信頼性の高い連続動作を維持するには、高速クロスベルト ソーターに適切な統合 BLDC サーボ モーターを選択することが不可欠です。エンジニアは、モーターが自動仕分けシステムの要求を満たしていることを確認するために、トルク、動作速度、フィードバック精度、動作応答、通信互換性、熱性能を評価する必要があります。
モーターのトルクによって、コンベア ベルトを加速し、荷物の負荷が変化しても安定した動作を維持できるかどうかが決まります。エンジニアは荷物の重量、ベルトとプーリーの慣性、摩擦、伝達効率、必要な加速時間を考慮する必要があります。
連続トルクとピークトルクの両方がアプリケーションの要件を満たさなければなりません。連続トルクは持続的な動作をサポートし、ピークトルクは短い加速期間や突然の負荷の変化に対応します。トルク容量が不十分な場合、速度変動が発生し、選別の安定性が低下する可能性があります。
モーターは、目標の仕分けスループットと小包の排出距離に必要なベルト速度を提供する必要があります。エンジニアはプーリーの直径、伝達比、加速時間、モーターのトルクと速度の特性を考慮する必要があります。
モーターの選定は最高回転速度だけでは不十分です。また、モーターは、電気的または熱的制限を超えることなく、必要な動作速度で適切なトルクを提供する必要があります。
エンコーダのフィードバックにより、統合されたサーボ ドライブがモータの動きを監視し、指令された速度からの偏差を修正できるようになります。この機能は、クロスベルト運送業者が異なる重量の荷物を扱う場合に特に重要です。
モーターを選択するときは、エンコーダーの分解能、速度調整性能、フィードバック処理、および制御ループの応答を評価します。高精度のベルト速度が必要な用途では、機械的な伝達誤差、ベルトの滑り、プーリーの位置合わせも考慮してください。
高速クロスベルトソーターは頻繁に加速、減速、動作状態の変更を行います。選択したモーターは、高速トルク応答を提供し、速度偏差と機械的衝撃を最小限に抑えるために適切な動作プロファイルをサポートする必要があります。
プログラム可能な加速と減速、効果的な電流制御、および適切に調整された速度ループにより、繰り返される選別サイクル中の動作の安定性が向上します。
統合された BLDC サーボ モーターは、ソーター コントローラーと効果的に通信する必要があります。システム アーキテクチャに応じて、適切なインターフェイスには、CANopen、EtherCAT、またはその他のサポートされている産業用通信プロトコルが含まれる場合があります。
モーターを選択する前に、プロトコルの互換性、コマンド更新速度、同期要件、診断機能を確認してください。信頼性の高い通信により、個々のベルトドライブをキャリアの位置決めや荷物の排出シーケンスと調整することができます。
連続動作と頻繁な加速により、モーターとドライブの温度が上昇する可能性があります。エンジニアは、デューティ サイクル、周囲温度、冷却条件、連続電流、およびピーク トルク持続時間を評価する必要があります。
また、モーターはキャリアの利用可能なスペースに適合し、取り付け、コネクタ、振動、および侵入保護の要件を満たさなければなりません。機械的仕様と環境仕様がアプリケーションに一致する場合、統合設計により配線が簡素化され、設置の複雑さが軽減されます。
クロスベルトソーター用の統合 BLDC サーボモーターを選択するには、トルク、速度、フィードバック精度、動的応答、通信、および熱性能を総合的に評価する必要があります。これらの特性を実際の仕分けサイクルに合わせることで、一貫したベルト速度を維持し、小包排出の再現性を向上させ、信頼性の高い高スループットの倉庫自動化をサポートできます。
高性能の統合サーボ モーターであっても、不適切に設計された機械システムや不適切に構成されたコントローラーを完全に補償することはできません。
定格出力だけでは、モーターが急加速時に必要なトルクを供給できるかどうかはわかりません。
同様の定格出力を持つ 2 つのモーターは、トルク速度特性、ピークトルク制限、熱容量が異なる場合があります。
したがって、モーターの選択は、定格電力だけではなく、実際の動作プロファイルに基づいて行う必要があります。
モーターは、ベルト、プーリー、ローラー、ギアボックスなどのトランスミッション システム全体の慣性を加速する必要があります。
等価慣性が過小評価されている場合、選択したモーターの加速が不十分になったり、過剰な電流要求が発生したりする可能性があります。
エンジニアは反射慣性を計算または推定し、その結果生じるトルク要件を検証する必要があります。
過度に積極的な速度ループは発振を引き起こす可能性があり、応答性の低いループでは速度偏差が持続する可能性があります。
適切な調整は、モーター、フィードバック デバイス、トランスミッションの剛性、負荷慣性、および機械的共振によって異なります。
制御ループの調整は、無負荷のベルトに対してのみ最適化するのではなく、代表的な負荷条件下で検証する必要があります。
不適切なベルト張力、プーリーの位置ずれ、ベアリングの磨耗、汚れなどにより、モーター制御の問題と思われる機械的障害が発生する可能性があります。
完全なトラブルシューティング プロセスでは、ドライブ電子機器と機械トランスミッションの両方を検査する必要があります。
簡単なテストでは良好な性能を発揮したモーターでも、連続運転では同じ性能を維持できない場合があります。
検証には、加速サイクルの繰り返し、さまざまな荷物の重量、持続的な動作、熱の安定化、および代表的な通信条件を含める必要があります。
ベルト速度の安定性をテストすることは、高速クロスベルト ソーターに統合された BLDC サーボ モーターの性能を検証するために不可欠です。速度精度、過渡応答、負荷適応性、熱挙動を測定することで、エンジニアは潜在的なモーション制御の問題を特定し、実際の動作条件下で一貫した荷物の排出を保証できます。
連続運転中に、指令されたベルト速度と実際の測定速度を比較します。エンコーダ、レーザー速度センサー、または適切な測定器を使用して、さまざまな負荷条件下での速度偏差を特定します。
いくつかの動作速度と異なる荷物重量でベルトをテストします。一貫した結果は速度調整が効果的であることを示しますが、偏差が繰り返される場合は、トルク容量が不十分であること、サーボ調整が正しくないこと、または機械的抵抗が示唆される可能性があります。
パッケージの重量や機械抵抗が突然変化すると、ベルト速度が一時的に変動する可能性があります。モーターの応答を評価するには、代表的な負荷変化を導入し、ベルトがどれだけ早く目標速度に戻るかを監視します。
主なパラメータには、最大速度偏差、回復時間、オーバーシュート、ピーク モーター電流が含まれます。これらの測定は、内蔵サーボドライブが仕分け作業を中断することなく負荷の変化を補償できるかどうかを判断するのに役立ちます。
高速クロスベルト仕分け機は、荷物の排出サイクル中に頻繁に加速と減速を行います。さまざまな加速度プロファイルでモーターをテストし、速度のオーバーシュート、振動、不安定な遷移を特定します。
異なるランプ設定を使用して結果を比較します。スムーズな加速と減速により、機械的衝撃が軽減され、ベルトの安定性が向上し、反復可能な荷物の搬送がサポートされます。
代表的なパッケージ重量と仕分け速度を使用して、仕分け機を動作サイクルを繰り返して実行します。テスト全体を通じて、ベルト速度、モーター電流、温度、障害イベントを監視します。
継続的なテストは、熱過負荷、反復的な速度偏差、持続的な動作中のパフォーマンス低下など、短期間の測定では見逃される可能性のある問題を明らかにするのに役立ちます。
モーターのフィードバックだけでは、実際のベルトの動きを完全に反映できない場合があります。ベルトのスリップ、不適切な張力、プーリーの位置ずれ、ベアリングの磨耗、トランスミッションのバックラッシュはすべて、速度の不安定性の原因となる可能性があります。
駆動機構全体を検査し、必要に応じてベルト表面速度を直接測定します。モーターのフィードバックと実際のベルトの動きを比較すると、制御関連の問題と機械的問題を区別するのに役立ちます。
実際のベルト速度安定性試験では、定常状態の速度測定、負荷ステップ試験、加速度解析、連続運転、および機械的検査を組み合わせる必要があります。これらの方法は、エンジニアが統合 BLDC サーボ モーターの性能を検証し、ベルト速度変動の原因を特定し、高速クロスベルト仕分けシステムの信頼性と精度を向上させるのに役立ちます。
統合された BLDC サーボ モーターを正しく選択して構成すると、いくつかの方法でクロスベルト ソーターのパフォーマンスを向上させることができます。
より安定したベルト速度: 閉ループ制御により、負荷と機械抵抗の変化が補正されます。
排出の再現性の向上: 安定したモーター速度により、横方向の搬送中の荷物の動きを予測可能に維持できます。
より高速な動的応答: 急速な電流とトルクの調整により、過渡的な速度偏差の継続時間を短縮できます。
機械的衝撃の軽減: プログラム可能な動作プロファイルにより、加速と減速をスムーズに行うことができます。
設置の簡素化: 統合されたモータードライブアーキテクチャにより、個別のコンポーネントと外部接続を削減できます。
診断機能の向上: サポートされているドライブ監視機能は、電気的、熱的、および動作関連の障害を特定するのに役立ちます。
メンテナンスの負担を軽減: ブラシレス構造によりブラシの交換が不要になり、統合された診断機能によりトラブルシューティングが簡素化されます。
これらの利点は、正しいモーター サイズ、健全な機械設計、適切なフィードバック、効果的なチューニング、およびソーター コントローラーとの互換性によって決まります。
統合された BLDC サーボ モーターは、閉ループ速度調整、応答性の高いトルク制御、正確なモーション フィードバック、およびコンパクトなドライブの統合を組み合わせることで、高速クロスベルト ソーターにおけるベルト速度の変動を防止します。 これらの機能により、ドライブは荷物の荷重の変化を補正し、より安定したベルト速度を維持し、反復可能な荷物の排出をサポートできます。
信頼性の高いパフォーマンスを実現するには、高速定格のモーターを選択するだけでは不十分です。エンジニアは、必要なトルクを計算し、完全なトルクと速度のエンベロープを評価し、トランスミッションの慣性を考慮し、適切な加速プロファイルを構成し、フィードバックと通信の互換性を検証する必要があります。
機械的条件と熱的性能も同様に重要です。ベルトの張力、プーリーの位置合わせ、ベアリングの摩擦、モーターの冷却、制御ループの調整はすべて、最終結果に影響を与える可能性があります。
適切な BLDC サーボ モーターを適切に設計されたモーション コントロール アーキテクチャに統合することで、倉庫オートメーション メーカーは、ベルト速度の一貫性を向上させ、正確な小包搬送をサポートし、設置を簡素化し、要求の厳しい高スループットの仕分け環境で信頼性の高い動作を維持することができます。
統合された BLDC サーボ モーターは、閉ループ速度制御、エンコーダー フィードバック、および迅速なトルク調整を通じてベルト速度の変動を軽減します。サーボドライブは、実際のモーター速度と指令された速度を比較し、パッケージの負荷、摩擦、加速要求の変化を補償するためにモーター電流を調整します。これにより、一貫したベルト動作が維持され、小包排出の再現性が向上します。
ベルト速度の安定性は、正確な小包の搬送、予測可能な排出タイミング、信頼性の高い仕分け性能にとって不可欠です。過度の速度変動により、荷物の移動が早すぎたり遅すぎたりする可能性があり、仕分けシュートや下流のコンベアとの同期に影響を与えます。安定したベルト動作により、スループットを維持し、仕分けエラーを軽減します。
閉ループ速度制御は、エンコーダまたは他の適切なセンサーからのフィードバックを使用して、指令された速度と実際のモーター速度を継続的に比較します。負荷外乱により速度偏差が生じた場合、サーボドライブはモータートルクを調整して目標速度に戻します。制御ループを適切に調整すると、動的応答が改善され、過渡的な速度エラーが減少します。
エンコーダのフィードバックは、サーボ ドライブがモーター速度を推定し、動きを監視するために使用するローター位置情報を提供します。これにより、コントローラーは速度偏差を検出し、修正調整を行うことができます。実際のベルト速度の精度は、フィードバック分解能、制御アルゴリズム、伝達効率、プーリーのアライメント、ベルトのスリップにも依存します。
エンジニアは、連続トルク、ピークトルク、動作速度、加速要件、負荷慣性、フィードバック精度、および熱性能を評価する必要があります。通信互換性、設置スペース、環境保護なども考慮する必要があります。完全な選別サイクルに基づいてモーターを選択すると、安定した動作と信頼性の高い長期動作が保証されます。
はい、適切なサイズと構成であれば、統合された BLDC サーボ モーターは、閉ループ フィードバックとトルク制御を通じて負荷の変化を補償できます。ドライブはモーター電流を調整して、抵抗の増加や加速要求に対応します。パフォーマンスは、利用可能なトルク、制御ループの応答、モーターの熱制限、およびコンベアの機械的特性によって決まります。
適切なプロトコルは、モータードライブとソーティングコントローラーによって異なります。 CANopen、EtherCAT、およびその他のサポートされている産業用通信インターフェイスが適切な場合があります。エンジニアは、高速ソート アプリケーション用のプロトコルを選択する際に、通信サイクル タイム、同期要件、ネットワーク アーキテクチャ、診断機能、およびコントローラーの互換性を評価する必要があります。
エンジニアは、さまざまな負荷条件下で定常状態の速度誤差、過渡速度偏差、回復時間、およびオーバーシュートを測定できます。追加のテストでは、加速と減速、連続動作温度、モーター電流、機械伝達性能を評価する必要があります。代表的な選別サイクルでのテストは、制御、サイジング、および機械的問題を特定するのに役立ちます。
一般的な原因としては、モーターのトルク不足、サーボ調整の不良、過剰な負荷慣性、ベルトの滑り、不適切なベルト張力、プーリーの位置ずれ、機械的摩擦、通信遅延などが挙げられます。エンコーダのノイズや熱制限もパフォーマンスに影響を与える可能性があります。体系的な診断では、モーター、ドライブ設定、フィードバック信号、トランスミッション、およびシステムレベルの制御を検査する必要があります。
統合された BLDC サーボ モーターは、閉ループ速度調整、応答性の高いトルク制御、コンパクトな設置、外部配線の削減、および潜在的にメンテナンスの簡素化を実現します。モデルによっては、産業用通信や内蔵診断機能も提供する場合があります。これらの機能は、高スループットの倉庫自動化における一貫したベルトの動き、反復可能な荷物の排出、および信頼性の高い動作をサポートします。


