Quais protocolos de comunicação são usados em sistemas de controle de motores AGV?
Visualizações: 0 Autor: Editor do site Horário de publicação: 31/07/2026 Origem: Site
Veículos guiados automaticamente ( AGVs ) tornaram-se componentes essenciais em fábricas inteligentes modernas, armazéns inteligentes e sistemas logísticos automatizados. À medida que as aplicações AGV continuam a evoluir em direção a maior velocidade, maior precisão e maior inteligência, o sistema de controle do motor tornou-se cada vez mais importante. O protocolo de comunicação usado entre o controlador AGV, o driver do motor, o sistema servo e os dispositivos de controle integrados afeta diretamente a precisão do movimento, a velocidade de resposta, a confiabilidade do sistema e a escalabilidade.
Em um sistema de controle de motor AGV, os protocolos de comunicação são responsáveis pela transmissão de comandos de movimento, instruções de velocidade, feedback de posição, dados de torque, informações de diagnóstico e sinais de segurança entre diferentes componentes. A seleção do protocolo de comunicação correto permite que os AGVs obtenham uma operação mais suave, melhor sincronização e desempenho de automação industrial mais eficiente.
Os protocolos de comunicação mais comumente usados em sistemas de controle de motores AGV incluem CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET e barramento CAN . Cada protocolo tem vantagens diferentes dependendo dos requisitos do AGV, como capacidade de carga, precisão de navegação, desempenho em tempo real e complexidade do sistema.
O papel dos protocolos de comunicação em sistemas de controle de motores AGV
Um sistema de controle de motor AGV normalmente consiste em vários componentes principais:
Controlador principal AGV (PLC, computador industrial ou controlador incorporado)
Motorista ou servoacionamento
Motores BLDC, servo motores ou servo motores integrados
Codificadores para feedback de posição e velocidade
Sistema de gerenciamento de bateria
Sensores e dispositivos de segurança
A rede de comunicação conecta esses componentes e permite uma operação coordenada.
Por exemplo, quando um AGV recebe um comando de navegação de um sistema de gerenciamento de armazém, o controlador de bordo deve converter esta instrução em movimentos precisos do motor. O controlador envia comandos de velocidade, direção e aceleração ao acionamento do motor por meio de um protocolo de comunicação. Enquanto isso, o codificador do motor retorna continuamente informações de feedback para garantir um posicionamento preciso.
Um protocolo de comunicação de alto desempenho deve fornecer:
Transmissão rápida de dados
Baixo atraso de comunicação
Alta confiabilidade
Capacidade de rede para vários dispositivos
Controle de movimento em tempo real
Detecção de erros e diagnóstico
Diferentes aplicações de AGV requerem diferentes soluções de comunicação.
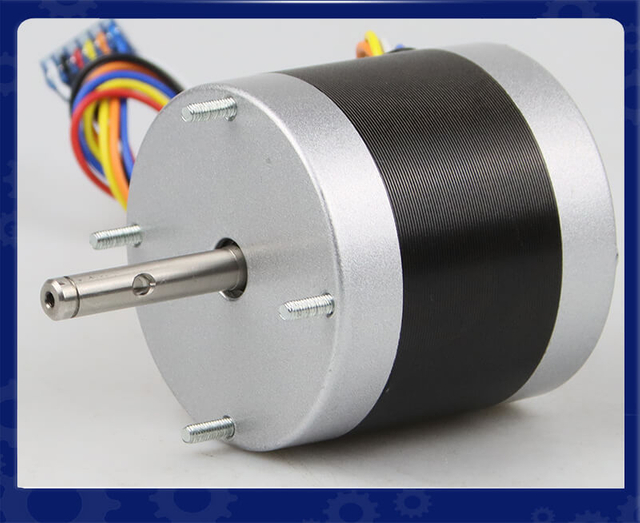
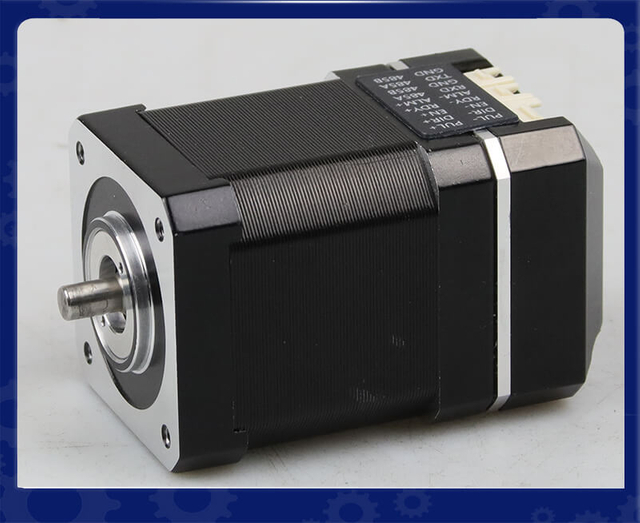
Servo motor BLDC integrado IDC60 — Solução de controle de movimento de circuito fechado inteligente, compacta e de alta eficiência
Visão geral do produto: O servo motor BLDC integrado IDC60 da LeanMotor é uma solução NEMA 24 compacta que combina motor, inversor e codificador em uma unidade. Ele fornece controle preciso de circuito fechado, torque estável e resposta rápida. Seu design integrado reduz a fiação e economiza espaço.
Principais destaques técnicos
Design tudo-em-um integrado Combina motor BLDC, servo-drive e codificador em uma unidade compacta, reduzindo a complexidade da fiação e melhorando a eficiência da instalação.
Controle de circuito fechado de alta precisão Garante regulação precisa de posição, velocidade e torque com feedback em tempo real para desempenho de movimento estável e suave.
Poderosa personalização modular (OEM/ODM) Suporta opções flexíveis de personalização, incluindo tensão, torque, protocolos de comunicação e resolução de codificador para atender a diversos requisitos de aplicação.
Alta eficiência e estrutura compacta Oferece forte densidade de torque com desempenho térmico otimizado, tornando-o ideal para sistemas de automação e robótica com espaço limitado.
Aplicações Típicas
Robôs de inspeção de dutos Fornece torque estável em baixa velocidade e controle de movimento preciso para navegar em ambientes de dutos estreitos, curvos e complexos.
Veículos guiados automaticamente (AGVs) Garante aceleração suave, posicionamento preciso e operação confiável em logística e sistemas de armazenamento inteligentes.
Sistemas de automação robótica Ideais para braços robóticos, garras e módulos de movimento compactos que exigem alta precisão e resposta rápida.
Equipamento de fabricação inteligente Suporta controle de movimento de alta precisão em linhas de montagem, máquinas de embalagem e dispositivos de automação industrial de precisão.
Principais especificações da série IDC60 para aplicações AGV
Parâmetro
Especificação IDC60
Tipo de motor
Servo motor BLDC integrado
Tamanho do quadro
60mm
Faixa de potência
200W/400W
Tensão nominal
24V/48V
Velocidade nominal
3.000 rpm
Torque nominal
0,63Nm/1,27Nm
Codificador
Codificador magnético de 17 bits
Comunicação
Pulso / RS485 / CANopen
Recursos opcionais
Caixa de câmbio, freio, ventilador de resfriamento
Serviço Personalizado LEANMOTOR
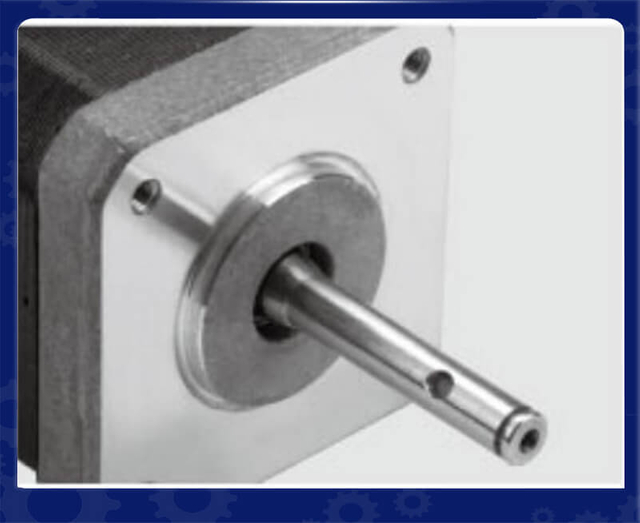
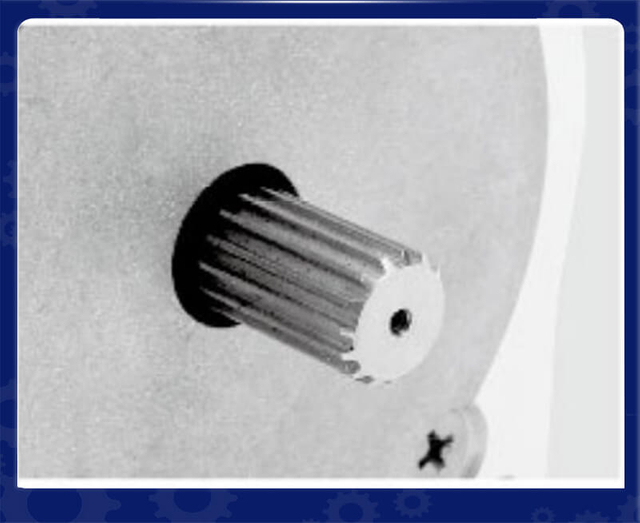
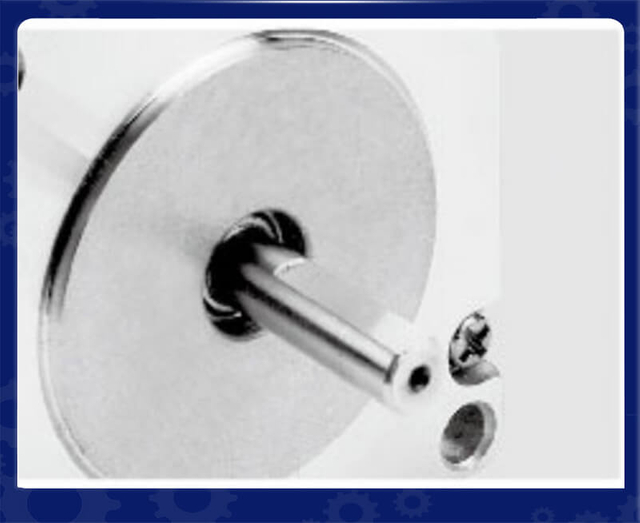
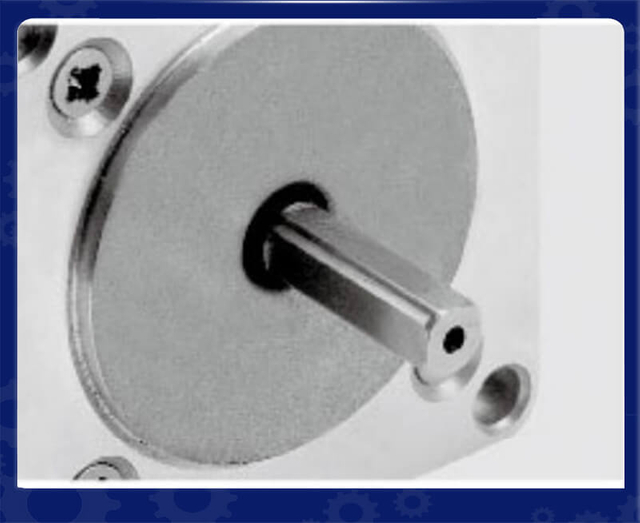
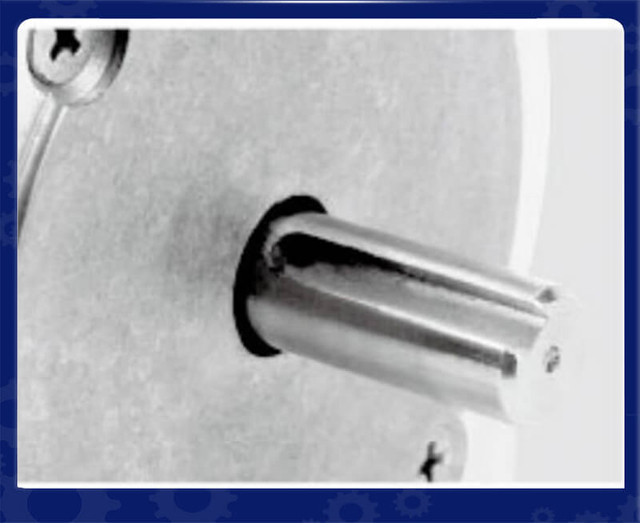
Serviço de eixo personalizado
Polias Metálicas
Polia de plástico
Engrenagem
Pino do eixo
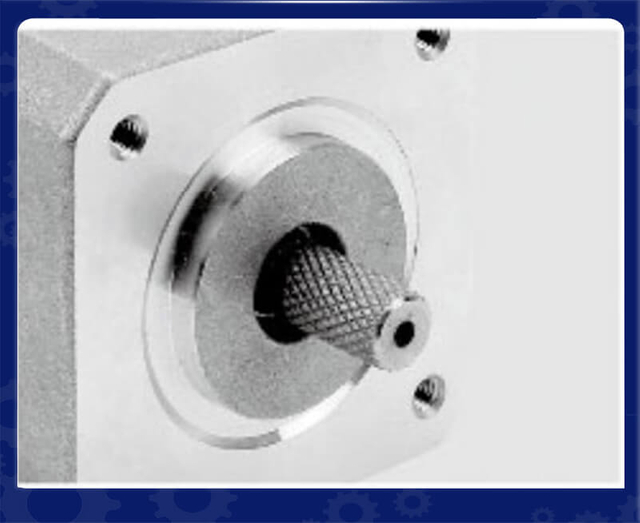
Eixo Rosqueado
Montagem em painel
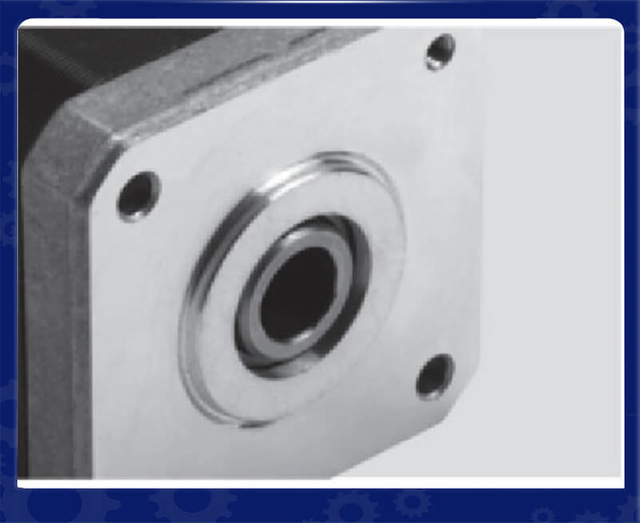
Eixo oco
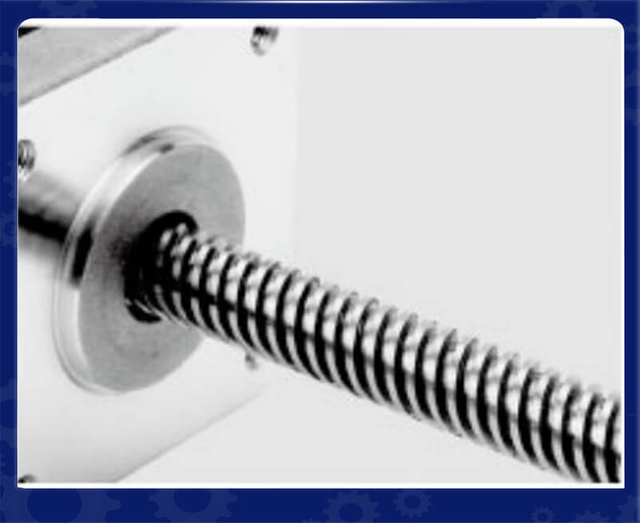
Parafuso de avanço
Montagem em painel
Apartamento Individual
Plano duplo
Eixo chave
Serviço de motor personalizado
Cabos
Capas
Haste
Haste do parafuso de avanço
Codificadores
Freios
Caixas de câmbio
Módulo Linear
Drivers Integrados
Caixa de engrenagens sem-fim
CANopen: um dos protocolos de comunicação de motores AGV mais amplamente utilizados
CANopen é um dos protocolos de comunicação mais populares usados em Sistemas de controle de motores AGV . Baseado na camada física do barramento CAN, o CANopen foi originalmente desenvolvido para aplicações de automação industrial e controle de movimento.
Muitos fabricantes de AGV escolhem o CANopen porque ele fornece um equilíbrio confiável entre custo, desempenho e flexibilidade.
Vantagens do CANopen para controle de motor AGV
1. Comunicação confiável
CANopen utiliza uma estrutura de comunicação robusta com mecanismos integrados de detecção de erros. Ele pode manter uma comunicação estável mesmo em ambientes com ruído elétrico, vibração e interferência industrial.
Isso o torna adequado para:
AGVs de armazém
Robôs móveis
Empilhadeiras automatizadas
Fabricação de veículos de transporte
2. Suporte para vários eixos de motor
Um AGV geralmente requer vários motores, incluindo:
Motores de acionamento esquerdo e direito
Motores de direção
Motores de elevação
Motores transportadores
CANopen permite que vários acionamentos de motor se comuniquem na mesma rede, reduzindo a complexidade da fiação.
3. Funções padronizadas de controle de motor
CANopen suporta o perfil de dispositivo CiA 402 , que é amplamente utilizado para servo drives e dispositivos de controle de movimento.
Através do CiA 402, os controladores AGV podem gerenciar:
Modo de controle de posição
Modo de controle de velocidade
Modo de controle de torque
Monitoramento do status do motor
Gerenciamento de falhas
Isso facilita a integração de motores compatíveis com CANopen em plataformas AGV.
EtherCAT: comunicação em tempo real de alta velocidade para AGVs avançados
EtherCAT (Ethernet Control Automation Technology) é um protocolo Ethernet industrial de alto desempenho projetado para aplicações que exigem controle de movimento extremamente rápido e preciso.
Comparado com a comunicação tradicional baseada em CAN, o EtherCAT oferece largura de banda significativamente maior e menor latência.
Por que os AGVs usam o controle de motor EtherCAT
AGVs modernos, especialmente AMRs (Robôs Móveis Autônomos) e robôs industriais de alta precisão, exigem cada vez mais sincronização em tempo real entre vários motores.
EtherCAT oferece:
Resposta de comunicação em nível de microssegundos
Alta precisão de sincronização
Grande capacidade de dados
Controle multieixo em tempo real
Por exemplo, um AGV omnidirecional usando motores de tração independentes nas quatro rodas requer uma coordenação precisa entre todas as rodas. O EtherCAT pode sincronizar comandos do motor com erros de temporização extremamente pequenos, melhorando:
Precisão de posição
Desempenho de giro
Rastreamento de caminho
Resposta dinâmica
Aplicações EtherCAT em Sistemas AGV
EtherCAT é comumente encontrado em:
Robôs logísticos de alta velocidade
AGVs de fabricação de semicondutores
Sistemas de transporte de montagem de precisão
Grandes linhas de produção automatizadas
Embora o EtherCAT forneça excelente desempenho, o custo do sistema e os requisitos de integração são geralmente mais elevados do que o CANopen.
Modbus RTU e Modbus TCP em sistemas de motores AGV
Modbus é um protocolo de comunicação industrial amplamente utilizado, conhecido por sua simplicidade e compatibilidade.
Muitos controladores de motores AGV e dispositivos industriais suportam Modbus porque é fácil de implementar e manter.
Modbus RTU
Modbus RTU normalmente opera através de comunicação RS485.
As vantagens incluem:
Baixo custo de hardware
Longa distância de comunicação
Configuração simples
Boa compatibilidade
É comumente usado para:
Configuração dos parâmetros do motor
Monitoramento de bateria
Comunicação de sensores
Sistemas de controle auxiliares
No entanto, o Modbus RTU geralmente não é preferido para controle de movimento de alto desempenho porque sua velocidade de comunicação e capacidade em tempo real são limitadas.
Modbus TCP
Modbus TCP usa comunicação Ethernet, proporcionando maior velocidade em comparação com Modbus RTU.
Pode ser usado para:
Gestão de frota AGV
Comunicação em rede industrial
Sistemas de monitoramento de dados
Entretanto, para aplicações que exigem controle preciso e sincronizado do motor, geralmente é preferido EtherCAT ou CANopen.
Comunicação RS485 em aplicações de motores AGV
RS485 é uma interface de comunicação física amplamente utilizada em equipamentos industriais.
Embora o RS485 em si não seja um protocolo de comunicação completo, ele fornece a base de comunicação elétrica para protocolos como Modbus RTU.
Vantagens do RS485
Longa distância de transmissão
Forte resistência ao ruído
Baixo custo
Fiação simples
Em sistemas AGV, o RS485 é frequentemente usado para:
Comunicação do codificador
Monitoramento de bateria
Controladores auxiliares
Sensores industriais
No entanto, o RS485 é limitado ao controlar vários motores que requerem movimento sincronizado de alta velocidade.
EtherNet/IP e PROFINET para integração industrial de AGV
Grandes instalações de produção muitas vezes integram AGVs com redes de automação de fábrica existentes. Nesses ambientes, protocolos Ethernet industriais como EtherNet/IP e PROFINET são comumente usados.
Ethernet/IP
EtherNet/IP é amplamente utilizado em sistemas de automação industrial na América do Norte.
Os benefícios incluem:
Fácil integração com sistemas PLC
Alta escalabilidade de rede
Compatibilidade com Ethernet Industrial
É comumente usado quando AGVs precisam se comunicar com:
CLPs de fábrica
Sistemas de execução de fabricação (MES)
Sistemas de controle de armazém
PROFINET
PROFINET é popular nas indústrias de automação europeias, especialmente onde são utilizados sistemas PLC da Siemens.
As vantagens incluem:
Comunicação em tempo real
Confiabilidade de nível industrial
Forte integração PLC
Para fábricas inteligentes de grande escala, PROFINET e EtherNet/IP podem fornecer comunicação perfeita entre AGVs e equipamentos de automação de fábrica.
CAN Bus: a base de muitas redes de motores AGV
Antes do CANopen ser amplamente adotado, muitos sistemas AGV usavam comunicação tradicional por barramento CAN.
O barramento CAN fornece:
Alta confiabilidade
Boa compatibilidade eletromagnética
Baixo custo de comunicação
Continua amplamente utilizado em:
Veículos movidos a bateria
Robôs móveis
Veículos elétricos
Equipamento de transporte industrial
No entanto, o barramento CAN sozinho não define as funções de controle do motor em nível de aplicação. Portanto, muitos sistemas AGV modernos usam CANopen para obter comunicação padronizada do motor.
Como escolher o protocolo de comunicação correto para motores AGV
A escolha do protocolo de comunicação correto para motores AGV é fundamental para obter controle de movimento confiável, posicionamento preciso e integração eficiente do sistema. Diferentes aplicações AGV têm requisitos diferentes em termos de desempenho em tempo real, velocidade de comunicação, complexidade do sistema e custo.
Os protocolos de comunicação comuns usados em sistemas de motores AGV incluem CANopen, EtherCAT, Modbus, RS485, EtherNet/IP e PROFINET . A melhor escolha depende do projeto do AGV, do tipo de motor, dos requisitos de controle e do ambiente de aplicação.
1. Considere os requisitos de controle de movimento AGV
O primeiro fator é o desempenho de movimento necessário.
Aplicações básicas de AGV
Para AGVs de transporte padrão que movimentam principalmente materiais entre locais fixos, os requisitos são geralmente moderados.
Protocolos recomendados:
CANopen
Modbus RTU
Vantagens:
Baixo custo
Integração simples
Comunicação confiável
Adequado para controle básico de velocidade e direção
Aplicações típicas:
AGVs de transporte de armazém
Veículos de movimentação de materiais de fábrica
Carrinhos automatizados simples
Aplicações AGV e AMR de alta precisão
Robôs Móveis Autônomos Avançados (AMRs) exigem rastreamento preciso de trajetória, aceleração suave e operação sincronizada do motor.
Protocolo recomendado:
EtherCAT
Vantagens:
Comunicação ultrarrápida
Baixa latência
Sincronização multieixo
Alta precisão de posicionamento
Aplicações típicas:
Robôs logísticos inteligentes
AGVs de semicondutores
Sistemas de fabricação de precisão
2. Combine o protocolo com os requisitos de controle do motor
Os motores AGV podem exigir diferentes níveis de controle:
Controle de velocidade
Controle de posição
Controle de torque
Feedback em tempo real
Diagnóstico de falhas
Por exemplo:
Requisito de controle do motor
Protocolo Recomendado
Controle básico de velocidade
Modbus, barramento CAN
Controle servo padrão
CANopen
Sincronização multieixo
EtherCAT
Controle de movimento de alto desempenho
EtherCAT, PROFINET
Para AGVs usando motores BLDC, servomotores ou servomotores integrados , CANopen e EtherCAT são comumente selecionados porque suportam perfis de controle de motor padronizados.
3. Avalie a velocidade de comunicação e o desempenho em tempo real
A velocidade de comunicação afeta diretamente a resposta do AGV e a precisão do movimento.
Protocolo
Desempenho
Uso típico
RS485
Baixa velocidade
Sensores, dispositivos auxiliares
Modbus RTU
Velocidade média
Comunicação motora simples
CANopen
Velocidade média-alta
Controle geral do motor AGV
EtherCAT
Velocidade muito alta
Sistemas AMR de precisão
PROFINET/EtherNet/IP
Alta velocidade
Integração de automação de fábrica
Para aplicações que exigem aceleração rápida, giro preciso ou controle coordenado da roda, os protocolos baseados em Ethernet de alta velocidade são geralmente preferidos.
4. Considere o número de motores e a complexidade do sistema
O número de motores controlados também afeta a seleção do protocolo.
Um AGV simples pode incluir:
Dois motores de acionamento
Um motor de direção
Um AMR complexo pode incluir:
Motores de múltiplas rodas
Motores de elevação
Motores transportadores
Módulos robóticos
Para sistemas com múltiplos eixos de motor, o EtherCAT proporciona melhor sincronização, enquanto o CANopen continua sendo uma opção econômica para sistemas menores.
5. Considere a integração com redes de fábricas existentes
Os AGVs são frequentemente conectados a sistemas de automação de fábrica.
Escolha protocolos com base na rede industrial existente:
Sistemas baseados em Siemens → PROFINET
Sistemas de automação Rockwell → EtherNet/IP
Sistemas de controle baseados em CAN → CANopen
Ambientes Ethernet industriais → EtherCAT
Uma boa compatibilidade de protocolo reduz o tempo de desenvolvimento e melhora a estabilidade do sistema.
6. Equilibre desempenho e custo
O protocolo de comunicação deve corresponder aos requisitos de desempenho do AGV sem complexidade desnecessária.
Solução econômica
CANopen
Melhor para:
AGVs padrão
Pequenos robôs móveis
Aplicações de média velocidade
Benefícios:
Hardware acessível
Fácil manutenção
Forte confiabilidade industrial
Solução de alto desempenho
EtherCAT
Melhor para:
AMRs de alta velocidade
Sistemas de movimento de precisão
Plataformas robóticas multieixos
Benefícios:
Controle em tempo real
Alta precisão de sincronização
Grande capacidade de dados
7. Considere expansão e manutenção futuras
Um protocolo de comunicação adequado deverá suportar atualizações futuras.
Fatores importantes incluem:
Eixos de motor adicionais
Mais sensores
Diagnóstico remoto
Manutenção preditiva
Integração de gerenciamento de frota
Protocolos com forte suporte industrial, como CANopen e EtherCAT , proporcionam melhor escalabilidade a longo prazo.
Conclusão
A escolha do protocolo de comunicação do motor AGV correto depende da precisão do movimento, da complexidade do sistema, dos requisitos de integração e do orçamento.
CANopen é ideal para controle de motor AGV econômico e confiável.
O EtherCAT é adequado para AMRs de alto desempenho que exigem sincronização precisa de vários eixos.
Modbus e RS485 funcionam bem para tarefas simples de comunicação e dispositivos auxiliares.
PROFINET e EtherNet/IP são preferidos para AGVs integrados em grandes redes de automação industrial.
Ao selecionar o protocolo de comunicação apropriado, os fabricantes de AGV podem obter melhor desempenho de movimento, confiabilidade do sistema e eficiência de automação.
Tendências Futuras da Tecnologia de Comunicação Motora AGV
Com o desenvolvimento da Indústria 4.0, da fabricação inteligente e dos robôs móveis autônomos , os sistemas de comunicação AGV estão se tornando cada vez mais inteligentes.
Os futuros sistemas de motores AGV se concentrarão em:
Redes Industriais de Alta Velocidade
A comunicação baseada em Ethernet continuará crescendo devido aos crescentes requisitos para:
Controle em tempo real
Grande transmissão de dados
Conectividade em nuvem
Soluções integradas de servomotores
Mais AGVs estão adotando servomotores integrados que combinam:
Motor
Codificador
Motorista
Interface de comunicação
em uma unidade compacta.
Protocolos como CANopen e EtherCAT permitem que esses motores integrados simplifiquem o projeto do AGV e reduzam a fiação.
Capacidade de diagnóstico aprimorada
Protocolos de comunicação avançados permitem que os AGVs monitorem:
Temperatura do motor
Consumo atual
Status do codificador
Condições de sobrecarga
Requisitos de manutenção
Isso oferece suporte à manutenção preditiva e melhora a confiabilidade operacional.
Conclusão
Os protocolos de comunicação desempenham um papel crítico na determinação do desempenho e da confiabilidade dos sistemas de controle de motores AGV . Entre as soluções disponíveis, CANopen, EtherCAT, Modbus, RS485, EtherNet/IP e PROFINET são as tecnologias mais utilizadas.
Para aplicações gerais de AGV, o CANopen oferece uma excelente combinação de confiabilidade, eficiência de custos e controle padronizado de motor . Para AMRs avançados que exigem sincronização multieixo precisa e de alta velocidade, o EtherCAT oferece desempenho superior em tempo real . Protocolos Ethernet industriais como PROFINET e EtherNet/IP são ideais para grandes ambientes de automação de fábricas.
À medida que a tecnologia AGV continua a avançar, os sistemas de comunicação tornar-se-ão mais rápidos, mais inteligentes e mais integrados, permitindo que os veículos autónomos da próxima geração alcancem maior eficiência, precisão e inteligência em ambientes industriais modernos.
Perguntas frequentes:
FAQ 1: Quais protocolos de comunicação são comumente usados em sistemas de controle de motores AGV?
Resposta: Os protocolos de comunicação mais comumente usados em sistemas de controle de motores AGV incluem CANopen, EtherCAT, barramento CAN, Modbus RTU/TCP, RS485, EtherNet/IP e PROFINET . A escolha depende dos requisitos do AGV, como precisão de movimento, velocidade de comunicação, desempenho em tempo real, complexidade do sistema e custo.
FAQ 2: Por que o CANopen é amplamente utilizado para controle de motores AGV?
Resposta: CANopen é amplamente utilizado no controle de motores AGV porque fornece comunicação confiável, baixo custo de hardware e funções padronizadas de controle de movimento. Ele suporta o perfil de dispositivo CiA 402 , permitindo que os controladores AGV gerenciem facilmente servomotores, motores BLDC e servomotores integrados para controle de velocidade, posição e torque.
FAQ 3: O EtherCAT é melhor que o CANopen para aplicações de motores AGV?
Resposta: O EtherCAT oferece maior velocidade de comunicação e melhor desempenho em tempo real do que o CANopen, tornando-o adequado para AGVs e AMRs avançados que exigem sincronização precisa de vários eixos. No entanto, o CANopen continua sendo uma solução econômica para aplicações padrão de AGV, onde não é necessária extrema precisão de movimento.
FAQ 4: Qual protocolo é melhor para controle de motor AGV de alta precisão?
Resposta: Para controle de motor AGV de alta precisão, o EtherCAT geralmente é a escolha preferida porque fornece baixa latência de comunicação, alta precisão de sincronização e rápida transmissão de dados. É comumente usado em AMRs, robôs logísticos inteligentes e robôs móveis industriais que exigem controle preciso de movimento.
FAQ 5: O Modbus pode ser usado para controle de motor AGV?
Resposta: Sim, Modbus RTU e Modbus TCP podem ser usados em sistemas AGV, especialmente para comunicação simples de motores, configuração de parâmetros, monitoramento e dispositivos auxiliares. No entanto, o Modbus geralmente não é recomendado para aplicações de controle de movimento de alto desempenho porque possui recursos limitados de tempo real em comparação com CANopen e EtherCAT.
FAQ 6: Qual é a diferença entre o barramento CAN e CANopen em aplicações AGV?
Resposta: O barramento CAN define o método de comunicação física, enquanto o CANopen é um protocolo de comunicação de nível superior baseado no barramento CAN. CANopen fornece funções padronizadas de controle de motor, perfis de dispositivos e gerenciamento de rede, tornando-o mais adequado para acionamentos de motores AGV e servossistemas.
FAQ 7: Como o protocolo de comunicação afeta o desempenho do motor AGV?
Resposta: O protocolo de comunicação afeta diretamente o desempenho do motor AGV, influenciando o tempo de resposta, a precisão do posicionamento, a capacidade de sincronização e a confiabilidade do sistema. Um protocolo de alta velocidade como o EtherCAT pode melhorar a precisão do controle de movimento, enquanto o CANopen fornece operação estável e eficiente para aplicações gerais de AGV.
FAQ 8: Qual protocolo de comunicação é adequado para servomotores integrados em AGVs?
Resposta: CANopen e EtherCAT são comumente usados para servomotores integrados em aplicações AGV. Esses protocolos permitem a comunicação entre o controlador do motor, o driver, o codificador e o sistema de controle AGV, reduzindo a complexidade da fiação e melhorando a integração e a confiabilidade do sistema.
FAQ 9: Como escolho o protocolo de comunicação correto para motores AGV?
Resposta: O protocolo de comunicação correto deve ser selecionado com base em:
Requisitos de precisão de movimento
Número de eixos do motor
Necessidades de controle em tempo real
Compatibilidade de rede de fábrica
Custo do sistema
Requisitos de expansão futura
CANopen é adequado para AGVs econômicos, enquanto EtherCAT é recomendado para AMRs avançados que exigem controle sincronizado de alta velocidade.
FAQ 10: Quais são as tendências futuras da tecnologia de comunicação de motores AGV?
Resposta: A futura tecnologia de comunicação de motores AGV avançará em direção a soluções Ethernet industriais mais rápidas, sistemas de servomotores integrados e recursos de diagnóstico inteligentes. Protocolos como EtherCAT, PROFINET e EtherNet/IP continuarão crescendo à medida que os AGVs se tornarem mais conectados, autônomos e integrados aos sistemas da Indústria 4.0.