Какие протоколы связи используются в системах управления двигателями AGV?
Просмотры: 0 Автор: Редактор сайта Время публикации: 31 июля 2026 г. Происхождение: Сайт
Автоматизированные управляемые транспортные средства ( AGV ) стали важными компонентами современных «умных» заводов, «умных» складов и автоматизированных логистических систем. Поскольку приложения AGV продолжают развиваться в сторону более высоких скоростей, большей точности и улучшенного интеллекта, система управления двигателем становится все более важной. Протокол связи, используемый между контроллером AGV, драйвером двигателя, сервосистемой и бортовыми устройствами управления, напрямую влияет на точность движения, скорость реакции, надежность системы и масштабируемость.
В системе управления двигателем AGV протоколы связи отвечают за передачу команд движения, инструкций по скорости, обратной связи по положению, данных о крутящем моменте, диагностической информации и сигналов безопасности между различными компонентами. Выбор правильного протокола связи позволяет AGV добиться более плавной работы, лучшей синхронизации и более эффективной работы промышленной автоматизации.
Наиболее часто используемые протоколы связи в системах управления двигателями AGV включают CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET и шину CAN . Каждый протокол имеет разные преимущества в зависимости от требований AGV, таких как грузоподъемность, точность навигации, производительность в реальном времени и сложность системы.
Роль коммуникационных протоколов в системах управления двигателями AGV
Система управления двигателем AGV обычно состоит из нескольких ключевых компонентов:
Главный контроллер AGV (ПЛК, промышленный компьютер или встроенный контроллер)
Драйвер двигателя или сервопривод
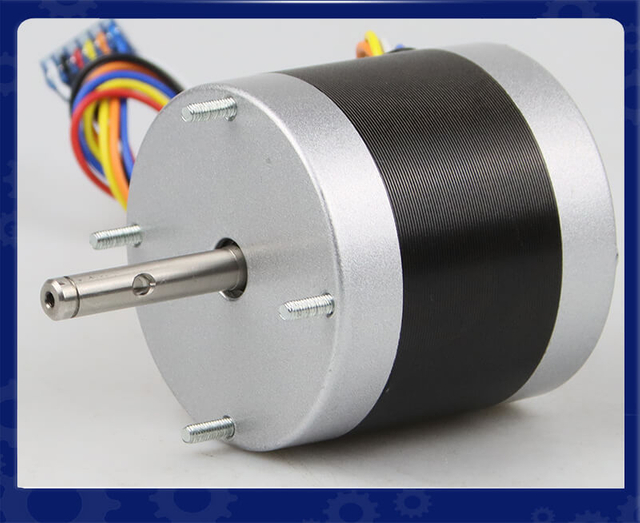
Двигатели BLDC, серводвигатели или встроенные серводвигатели
Энкодеры для обратной связи по положению и скорости
Система управления аккумулятором
Датчики и устройства безопасности
Сеть связи соединяет эти компоненты и обеспечивает скоординированную работу.
Например, когда AGV получает навигационную команду от системы управления складом, бортовой контроллер должен преобразовать эту команду в точные движения двигателя. Контроллер отправляет команды скорости, направления и ускорения на привод двигателя через протокол связи. Между тем, энкодер двигателя постоянно возвращает информацию обратной связи, чтобы обеспечить точное позиционирование.
Высокопроизводительный протокол связи должен обеспечивать:
Быстрая передача данных
Низкая задержка связи
Высокая надежность
Возможность работы в сети с несколькими устройствами
Управление движением в реальном времени
Обнаружение ошибок и диагностика
Различные приложения AGV требуют разных коммуникационных решений.
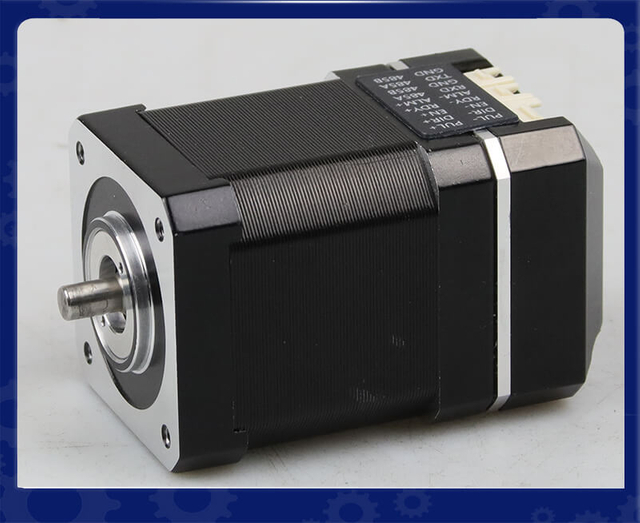
Встроенный серводвигатель BLDC IDC60 — высокоэффективное, компактное и интеллектуальное решение для управления движением с замкнутым контуром
Обзор продукта: Встроенный серводвигатель BLDC IDC60 от LeanMotor представляет собой компактное решение NEMA 24, объединяющее двигатель, привод и энкодер в одном устройстве. Он обеспечивает точное управление с обратной связью, стабильный крутящий момент и быстрый отклик. Его интегрированная конструкция уменьшает количество проводов и экономит пространство.
Ключевые технические моменты
Интегрированная конструкция «все в одном» Сочетает в себе двигатель BLDC, сервопривод и энкодер в одном компактном блоке, что снижает сложность проводки и повышает эффективность установки.
Высокоточное управление с обратной связью Обеспечивает точное регулирование положения, скорости и крутящего момента с обратной связью в реальном времени для стабильного и плавного движения.
Мощная модульная настройка (OEM/ODM) Поддерживает гибкие возможности настройки, включая напряжение, крутящий момент, протоколы связи и разрешение энкодера для удовлетворения разнообразных требований приложений.
Высокая эффективность и компактная конструкция Обеспечивает высокую плотность крутящего момента с оптимизированными тепловыми характеристиками, что делает его идеальным для ограниченных по пространству систем автоматизации и робототехники.
Типичные применения
Роботы для осмотра трубопроводов Обеспечивают стабильный крутящий момент на низкой скорости и точное управление движением для перемещения по узким, изогнутым и сложным трубопроводам.
Автоматизированные управляемые транспортные средства (AGV) Обеспечивают плавное ускорение, точное позиционирование и надежную работу в логистических и интеллектуальных складских системах.
Роботизированные системы автоматизации Идеально подходят для роботизированных манипуляторов, захватов и компактных модулей движения, требующих высокой точности и быстрого реагирования.
Интеллектуальное производственное оборудование Поддерживает высокоточное управление движением на сборочных линиях, упаковочных машинах и прецизионных устройствах промышленной автоматизации.
Основные характеристики серии IDC60 для приложений AGV
Параметр
Спецификация IDC60
Тип двигателя
Встроенный серводвигатель BLDC
Размер кадра
60 мм
Диапазон мощности
200 Вт/400 Вт
Номинальное напряжение
24 В/48 В
Номинальная скорость
3000 об/мин
Номинальный крутящий момент
0,63 Нм/1,27 Нм
Кодер
17-битный магнитный энкодер
Коммуникация
Импульсный/RS485/CANopen
Дополнительные функции
Коробка передач, тормоз, вентилятор охлаждения
LEANMOTOR Индивидуальное обслуживание
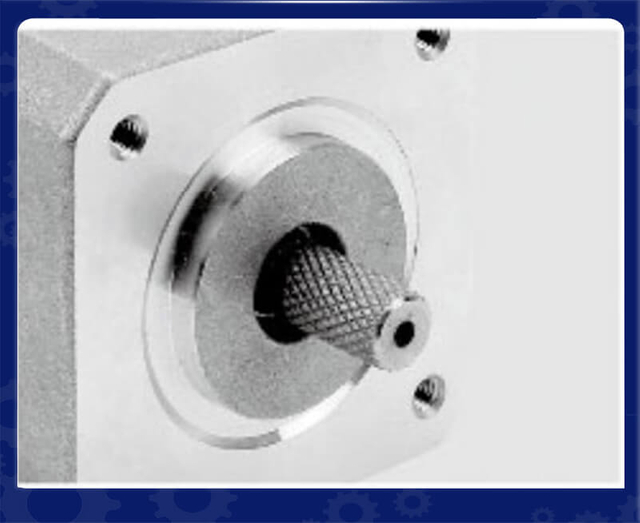
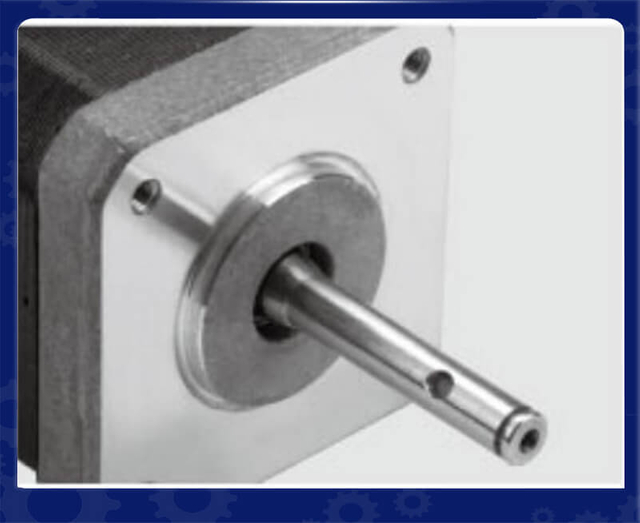
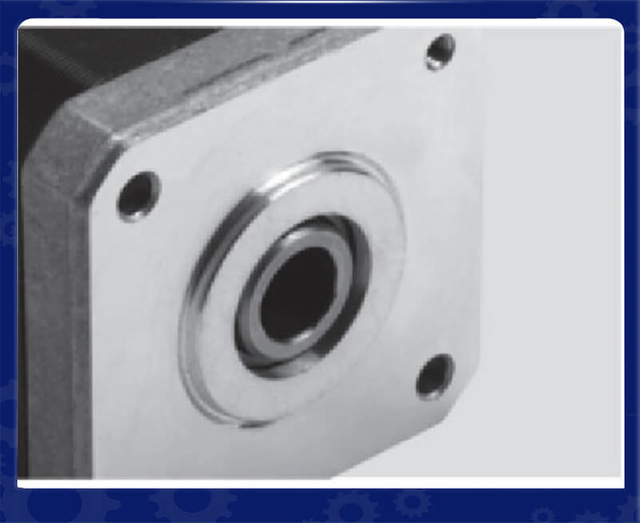
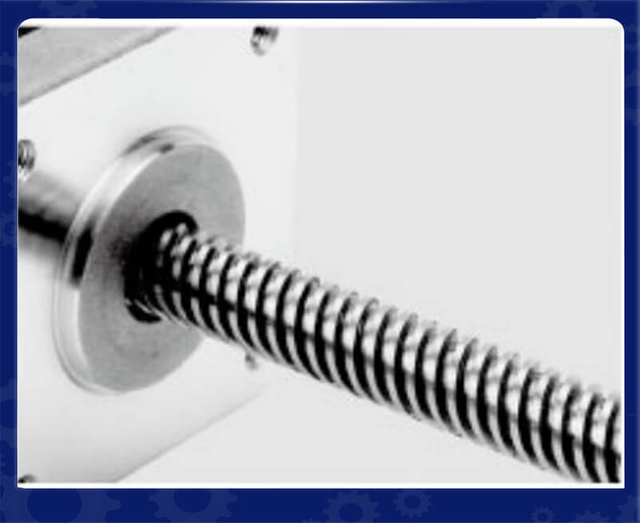
Индивидуальное обслуживание вала
Металлические шкивы
Пластиковый шкив
Механизм
Штифт вала
Резьбовой вал
Монтаж на панели
Полый вал
Ведущий винт
Монтаж на панели
Одноместная квартира
Двойная квартира
Ключевой вал
Индивидуальный автосервис
Кабели
Обложки
Вал
Стержень ходового винта
Кодеры
Тормоза
Редукторы
Линейный модуль
Интегрированные драйверы
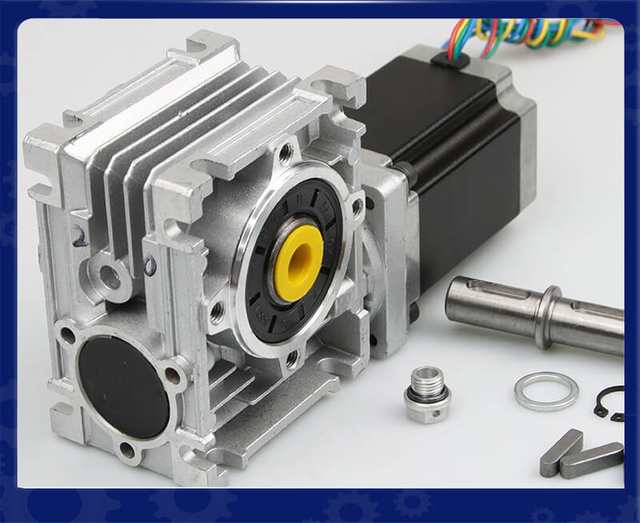
Червячный редуктор
CANopen: один из наиболее широко используемых протоколов связи с двигателями AGV.
CANopen — один из самых популярных протоколов связи, используемых в Системы управления двигателями AGV . Основанный на физическом уровне шины CAN, CANopen изначально был разработан для приложений промышленной автоматизации и управления движением.
Многие производители AGV выбирают CANopen, поскольку он обеспечивает надежный баланс между стоимостью, производительностью и гибкостью.
Преимущества CANopen для управления двигателем AGV
1. Надежная связь
CANopen использует надежную структуру связи со встроенными механизмами обнаружения ошибок. Он может поддерживать стабильную связь даже в условиях электрического шума, вибрации и промышленных помех.
Это делает его подходящим для:
Складские AGV
Мобильные роботы
Автоматизированные вилочные погрузчики
Производство транспортных средств
2. Поддержка нескольких осей двигателя.
Для AGV обычно требуется несколько двигателей, в том числе:
Левый и правый приводные двигатели
Рулевые двигатели
Подъемные двигатели
Конвейерные двигатели
CANopen позволяет нескольким приводам двигателей обмениваться данными в одной сети, что снижает сложность проводки.
3. Стандартизированные функции управления двигателем.
CANopen поддерживает профиль устройства CiA 402 , который широко используется для сервоприводов и устройств управления движением.
С помощью CiA 402 контроллеры AGV могут управлять:
Режим управления положением
Режим контроля скорости
Режим управления крутящим моментом
Мониторинг состояния двигателя
Управление неисправностями
Это упрощает интеграцию двигателей, совместимых с CANopen, в платформы AGV.
EtherCAT: высокоскоростная связь в реальном времени для современных автоматизированных транспортных средств
EtherCAT (технология автоматизации управления Ethernet) — это высокопроизводительный протокол промышленного Ethernet, разработанный для приложений, требующих чрезвычайно быстрого и точного управления движением.
По сравнению с традиционной связью на основе CAN, EtherCAT обеспечивает значительно более высокую пропускную способность и меньшую задержку.
Почему AGV используют управление двигателем EtherCAT
Современные AGV, особенно AMR (автономные мобильные роботы) и высокоточные промышленные роботы, все чаще требуют синхронизации в реальном времени между несколькими двигателями.
EtherCAT предлагает:
Реакция связи на микросекундном уровне
Высокая точность синхронизации
Большая емкость данных
Многоосное управление в реальном времени
Например, всенаправленный AGV, использующий двигатели с независимым приводом на четыре колеса, требует точной координации между всеми колесами. EtherCAT может синхронизировать команды двигателя с чрезвычайно малыми временными ошибками, улучшая:
Точность позиционирования
Токарная производительность
Отслеживание пути
Динамический отклик
Приложения EtherCAT в системах AGV
EtherCAT обычно встречается в:
Высокоскоростные логистические роботы
Производство полупроводников
Транспортные системы прецизионной сборки
Крупные автоматизированные производственные линии
Хотя EtherCAT обеспечивает превосходную производительность, стоимость системы и требования к интеграции обычно выше, чем у CANopen.
Modbus RTU и Modbus TCP в системах двигателей AGV
Modbus — широко используемый протокол промышленной связи, известный своей простотой и совместимостью.
Многие контроллеры двигателей AGV и промышленные устройства поддерживают Modbus, поскольку его легко внедрить и обслуживать.
Модбус РТУ
Modbus RTU обычно работает через связь RS485..
Преимущества включают в себя:
Низкая стоимость оборудования
Большое расстояние связи
Простая конфигурация
Хорошая совместимость
Его обычно используют для:
Конфигурация параметров двигателя
Мониторинг батареи
Сенсорная связь
Вспомогательные системы управления
Однако Modbus RTU, как правило, не является предпочтительным для высокопроизводительного управления движением, поскольку его скорость передачи данных и возможности работы в реальном времени ограничены.
Модбус TCP
Modbus TCP использует связь Ethernet, обеспечивая более высокую скорость по сравнению с Modbus RTU.
Его можно использовать для:
Управление автопарком AGV
Промышленная сетевая связь
Системы мониторинга данных
Однако для приложений, требующих точного синхронизированного управления двигателем, обычно предпочтительнее EtherCAT или CANopen.
Связь RS485 в приложениях для двигателей AGV
RS485 — это физический интерфейс связи, широко используемый в промышленном оборудовании.
Хотя RS485 сам по себе не является полным протоколом связи, он обеспечивает основу электрической связи для таких протоколов, как Modbus RTU.
Преимущества RS485
Большое расстояние передачи
Сильная шумостойкость
Бюджетный
Простая проводка
В системах AGV RS485 часто используется для:
Связь с энкодером
Мониторинг батареи
Вспомогательные контроллеры
Промышленные датчики
Однако RS485 ограничен при управлении несколькими двигателями, требующими высокоскоростного синхронизированного движения.
EtherNet/IP и PROFINET для интеграции промышленных AGV
Крупные производственные предприятия часто интегрируют AGV с существующими сетями автоматизации производства. В таких средах протоколы промышленного Ethernet, такие как EtherNet/IP и PROFINET . обычно используются
ЭтерНет/IP
EtherNet/IP широко используется в системах промышленной автоматизации Северной Америки.
Преимущества включают в себя:
Простая интеграция с системами ПЛК
Высокая масштабируемость сети
Совместимость с промышленным Ethernet
Он обычно используется, когда AGV необходимо взаимодействовать с:
Заводские ПЛК
Системы управления производством (MES)
Системы управления складом
ПРОФИНЕТ
PROFINET популярен в европейских отраслях автоматизации, особенно там, где используются системы ПЛК Siemens.
Преимущества включают в себя:
Общение в режиме реального времени
Надежность промышленного уровня
Сильная интеграция с ПЛК
Для крупных интеллектуальных заводов PROFINET и EtherNet/IP могут обеспечить бесперебойную связь между AGV и оборудованием автоматизации производства.
CAN-шина: основа многих сетей двигателей AGV
До того, как CANopen получил широкое распространение, многие системы AGV использовали традиционную связь по шине CAN..
CAN-шина обеспечивает:
Высокая надежность
Хорошая электромагнитная совместимость
Низкая стоимость связи
Он по-прежнему широко используется в:
Транспортные средства с аккумуляторным питанием
Мобильные роботы
Электромобили
Промышленное транспортное оборудование
Однако сама по себе шина CAN не определяет функции управления двигателем на уровне приложения. Поэтому многие современные системы AGV используют CANopen для обеспечения стандартизированной связи между двигателями.
Как выбрать правильный протокол связи для двигателей AGV
Выбор правильного протокола связи для двигателей AGV имеет решающее значение для достижения надежного управления движением, точного позиционирования и эффективной системной интеграции. Различные приложения AGV имеют разные требования с точки зрения производительности в реальном времени, скорости связи, сложности системы и стоимости..
Общие протоколы связи, используемые в системах двигателей AGV, включают CANopen, EtherCAT, Modbus, RS485, EtherNet/IP и PROFINET . Лучший выбор зависит от конструкции AGV, типа двигателя, требований к управлению и среды применения.
1. Учитывайте требования к управлению движением AGV.
Первым фактором является требуемая производительность движения.
Основные приложения AGV
Для стандартных транспортных средств AGV, которые в основном перевозят материалы между фиксированными точками, требования обычно умеренные.
Рекомендуемые протоколы:
CANopen
Модбус РТУ
Преимущества:
Бюджетный
Простая интеграция
Надежная связь
Подходит для базового контроля скорости и направления.
Типичные применения:
Складской транспорт
Заводские погрузочно-разгрузочные машины
Простые автоматизированные тележки
Высокоточные приложения AGV и AMR
Усовершенствованным автономным мобильным роботам (AMR) требуется точное отслеживание траектории, плавное ускорение и синхронизированная работа двигателей.
Рекомендуемый протокол:
EtherCAT
Преимущества:
Сверхбыстрая связь
Низкая задержка
Многоосевая синхронизация
Высокая точность позиционирования
Типичные применения:
Интеллектуальные логистические роботы
Полупроводниковые AGV
Прецизионные производственные системы
2. Сопоставьте протокол с требованиями к управлению двигателем.
Двигатели AGV могут требовать разных уровней управления:
Контроль скорости
Контроль положения
Контроль крутящего момента
Обратная связь в режиме реального времени
Диагностика неисправностей
Например:
Требования к управлению двигателем
Рекомендуемый протокол
Базовый контроль скорости
Modbus, CAN-шина
Стандартное сервоуправление
CANopen
Многоосевая синхронизация
EtherCAT
Высокопроизводительное управление движением
EtherCAT, PROFINET
Для AGV, использующих двигатели BLDC, серводвигатели или встроенные серводвигатели , обычно выбирают CANopen и EtherCAT, поскольку они поддерживают стандартизированные профили управления двигателем.
3. Оцените скорость связи и производительность в реальном времени.
Скорость связи напрямую влияет на реакцию AGV и точность движения.
Протокол
Производительность
Типичное использование
RS485
Низкая скорость
Датчики, вспомогательные устройства
Модбус РТУ
Средняя скорость
Простая двигательная коммуникация
CANopen
Средне-высокая скорость
Общее управление двигателем AGV
EtherCAT
Очень высокая скорость
Прецизионные системы AMR
PROFINET/EtherNet/IP
Высокоскоростной
Интеграция автоматизации производства
Для приложений, требующих быстрого ускорения, точного поворота или скоординированного управления колесами, обычно предпочтительны высокоскоростные протоколы на базе Ethernet.
4. Учитывайте количество двигателей и сложность системы.
Количество управляемых двигателей также влияет на выбор протокола.
Простое AGV может включать в себя:
Два приводных двигателя
Один рулевой двигатель
Комплексная АМР может включать:
Несколько колесных моторов
Подъемные двигатели
Конвейерные двигатели
Робототехнические модули
Для систем с несколькими осями двигателей EtherCAT обеспечивает лучшую синхронизацию, а CANopen остается экономичным вариантом для небольших систем.
5. Рассмотрите возможность интеграции с существующими производственными сетями.
AGV часто подключаются к системам автоматизации производства.
Выбирайте протоколы на основе существующей промышленной сети:
Системы на базе Siemens → PROFINET
Системы автоматизации Rockwell → EtherNet/IP
Системы управления на базе CAN → CANopen
Среды промышленного Ethernet → EtherCAT
Хорошая совместимость протоколов сокращает время разработки и повышает стабильность системы.
6. Баланс производительности и стоимости
Протокол связи должен соответствовать требованиям к производительности AGV без лишней сложности.
Экономичное решение
CANopen
Лучше всего для:
Стандартные AGV
Маленькие мобильные роботы
Среднескоростные приложения
Преимущества:
Доступное оборудование
Простое обслуживание
Высокая промышленная надежность
Высокопроизводительное решение
EtherCAT
Лучше всего для:
Высокоскоростные AMR
Прецизионные системы перемещения
Многоосные роботизированные платформы
Преимущества:
Контроль в режиме реального времени
Высокая точность синхронизации
Большая емкость данных
7. Рассмотрите возможность будущего расширения и обслуживания.
Подходящий протокол связи должен поддерживать будущие обновления.
Важные факторы включают в себя:
Дополнительные оси двигателя
Больше датчиков
Удаленная диагностика
Прогностическое обслуживание
Интеграция управления автопарком
Протоколы с сильной промышленной поддержкой, такие как CANopen и EtherCAT , обеспечивают лучшую долгосрочную масштабируемость.
Заключение
Выбор правильного протокола связи с двигателем AGV зависит от точности движения, сложности системы, требований к интеграции и бюджета.
CANopen идеально подходит для экономичного и надежного управления двигателями AGV.
EtherCAT подходит для высокопроизводительных AMR, требующих точной многоосной синхронизации.
Modbus и RS485 хорошо подходят для простых задач связи и вспомогательных устройств.
PROFINET и EtherNet/IP предпочтительны для автоматических транспортных средств, интегрированных в крупные сети промышленной автоматизации.
Выбрав соответствующий протокол связи, производители автоматических транспортных средств могут добиться более высоких характеристик движения, надежности системы и эффективности автоматизации..
Будущие тенденции технологий связи с двигателями AGV
С развитием Индустрии 4.0, интеллектуального производства и автономных мобильных роботов системы связи AGV становятся все более интеллектуальными.
Будущие системы двигателей AGV будут сосредоточены на:
Высокоскоростные промышленные сети
Связь на основе Ethernet будет продолжать развиваться из-за растущих требований к:
Контроль в режиме реального времени
Передача больших данных
Облачное подключение
Интегрированные решения для серводвигателей
Все больше AGV используют встроенные серводвигатели , которые сочетают в себе:
Мотор
Кодер
Водитель
Интерфейс связи
в один компактный блок.
Такие протоколы, как CANopen и EtherCAT, позволяют этим встроенным двигателям упростить конструкцию автоматических транспортных средств и сократить количество проводов.
Улучшенные диагностические возможности
Усовершенствованные протоколы связи позволяют AGV отслеживать:
Температура двигателя
Текущее потребление
Статус кодировщика
Условия перегрузки
Требования к техническому обслуживанию
Это поддерживает профилактическое обслуживание и повышает эксплуатационную надежность.
Заключение
Протоколы связи играют решающую роль в определении производительности и надежности систем управления двигателями AGV . Среди доступных решений CANopen, EtherCAT, Modbus, RS485, EtherNet/IP и PROFINET . наиболее часто используемыми технологиями являются
Для общих приложений AGV CANopen обеспечивает превосходное сочетание надежности, экономической эффективности и стандартизированного управления двигателем . Для продвинутых AMR, требующих высокоскоростной и точной многоосной синхронизации, EtherCAT предлагает превосходную производительность в реальном времени . Протоколы промышленного Ethernet, такие как PROFINET и EtherNet/IP, идеально подходят для автоматизации крупных предприятий.
По мере развития технологий AGV системы связи станут быстрее, умнее и более интегрированными, что позволит автономным транспортным средствам следующего поколения достичь более высокой эффективности, точности и интеллекта в современных промышленных условиях.
Часто задаваемые вопросы:
Часто задаваемые вопросы 1: Какие протоколы связи обычно используются в системах управления двигателями AGV?
Ответ: Наиболее часто используемые протоколы связи в системах управления двигателями AGV включают CANopen, EtherCAT, CAN bus, Modbus RTU/TCP, RS485, EtherNet/IP и PROFINET . Выбор зависит от требований AGV, таких как точность движения, скорость связи, производительность в реальном времени, сложность системы и стоимость.
Часто задаваемые вопросы 2: Почему CANopen широко используется для управления двигателем AGV?
Ответ: CANopen широко используется в управлении двигателями автоматических транспортных средств, поскольку он обеспечивает надежную связь, низкую стоимость оборудования и стандартизированные функции управления движением. Он поддерживает профиль устройства CiA 402 , что позволяет контроллерам AGV легко управлять серводвигателями, двигателями BLDC и встроенными серводвигателями для управления скоростью, положением и крутящим моментом.
Часто задаваемые вопросы 3: Является ли EtherCAT лучше, чем CANopen для двигателей AGV?
Ответ: EtherCAT обеспечивает более высокую скорость связи и лучшую производительность в реальном времени, чем CANopen, что делает его подходящим для современных AGV и AMR, требующих точной многоосной синхронизации. Однако CANopen остается экономичным решением для стандартных приложений AGV, где не требуется исключительная точность движения.
Часто задаваемые вопросы 4: Какой протокол лучше всего подходит для высокоточного управления двигателем AGV?
Ответ: Для высокоточного управления двигателем AGV EtherCAT , поскольку он обеспечивает низкую задержку связи, высокую точность синхронизации и быструю передачу данных. обычно предпочтительным выбором является Он обычно используется в AMR, интеллектуальных логистических роботах и промышленных мобильных роботах, требующих точного управления движением.
Часто задаваемые вопросы 5: Можно ли использовать Modbus для управления двигателем AGV?
Ответ: Да, Modbus RTU и Modbus TCP могут использоваться в системах AGV, особенно для простой связи с двигателями, настройки параметров, мониторинга и вспомогательных устройств. Однако Modbus обычно не рекомендуется для высокопроизводительных приложений управления движением, поскольку он имеет ограниченные возможности работы в реальном времени по сравнению с CANopen и EtherCAT.
Часто задаваемые вопросы 6: В чем разница между шиной CAN и CANopen в приложениях AGV?
Ответ: Шина CAN определяет физический метод связи, а CANopen — это протокол связи более высокого уровня, основанный на шине CAN. CANopen обеспечивает стандартизированные функции управления двигателем, профили устройств и управление сетью, что делает его более подходящим для приводов двигателей AGV и сервосистем.
Часто задаваемые вопросы 7: Как протокол связи влияет на производительность двигателя AGV?
Ответ: Протокол связи напрямую влияет на производительность двигателя AGV, влияя на время отклика, точность позиционирования, возможность синхронизации и надежность системы. Высокоскоростной протокол, такой как EtherCAT, может повысить точность управления движением, а CANopen обеспечивает стабильную и эффективную работу для общих приложений AGV.
Часто задаваемые вопросы 8: Какой протокол связи подходит для встроенных серводвигателей в автоматических транспортных средствах?
Ответ: CANopen и EtherCAT обычно используются для встроенных серводвигателей в приложениях AGV. Эти протоколы обеспечивают связь между контроллером двигателя, драйвером, энкодером и системой управления AGV, уменьшая сложность проводки и одновременно улучшая интеграцию и надежность системы.
Часто задаваемые вопросы 9: Как выбрать правильный протокол связи для двигателей AGV?
Ответ: Правильный протокол связи следует выбирать исходя из:
Требования к точности движения
Количество осей двигателя
Необходимость контроля в режиме реального времени
Совместимость с заводской сетью
Стоимость системы
Требования к будущему расширению
CANopen подходит для экономичных автоматических транспортных средств, а EtherCAT рекомендуется для современных AMR, требующих высокоскоростного синхронизированного управления.
Часто задаваемые вопросы 10: Каковы будущие тенденции в области технологий автомобильной связи AGV?
Ответ: Будущие технологии связи с двигателями AGV будут двигаться в направлении более быстрых решений промышленного Ethernet, интегрированных систем серводвигателей и интеллектуальных диагностических возможностей. Такие протоколы, как EtherCAT, PROFINET и EtherNet/IP, будут продолжать развиваться по мере того, как AGV станут более подключенными, автономными и интегрированными с системами Индустрии 4.0.