¿Qué protocolos de comunicación se utilizan en los sistemas de control de motores AGV?
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-07-31 Origen: Sitio
Los vehículos guiados automatizados ( AGV ) se han convertido en componentes esenciales de las fábricas inteligentes modernas, los almacenes inteligentes y los sistemas logísticos automatizados. A medida que las aplicaciones de AGV continúan evolucionando hacia una mayor velocidad, mayor precisión e inteligencia mejorada, el sistema de control del motor se ha vuelto cada vez más importante. El protocolo de comunicación utilizado entre el controlador AGV, el controlador del motor, el servosistema y los dispositivos de control a bordo afecta directamente la precisión del movimiento, la velocidad de respuesta, la confiabilidad del sistema y la escalabilidad.
En un sistema de control de motores AGV, los protocolos de comunicación son responsables de transmitir comandos de movimiento, instrucciones de velocidad, retroalimentación de posición, datos de torque, información de diagnóstico y señales de seguridad entre diferentes componentes. Seleccionar el protocolo de comunicación correcto permite a los AGV lograr un funcionamiento más fluido, una mejor sincronización y un rendimiento de automatización industrial más eficiente.
Los protocolos de comunicación más utilizados en los sistemas de control de motores AGV incluyen CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET y CAN bus . Cada protocolo tiene diferentes ventajas según los requisitos del AGV, como la capacidad de carga, la precisión de la navegación, el rendimiento en tiempo real y la complejidad del sistema.
El papel de los protocolos de comunicación en los sistemas de control de motores AGV
Un sistema de control de motor AGV normalmente consta de varios componentes clave:
Controlador principal AGV (PLC, computadora industrial o controlador integrado)
Controlador de motor o servoaccionamiento
Motores BLDC, servomotores o servomotores integrados
Codificadores para retroalimentación de posición y velocidad.
Sistema de gestión de batería.
Sensores y dispositivos de seguridad.
La red de comunicación conecta estos componentes y permite una operación coordinada.
Por ejemplo, cuando un AGV recibe una orden de navegación de un sistema de gestión de almacén, el controlador de a bordo debe convertir esta instrucción en movimientos motores precisos. El controlador envía comandos de velocidad, dirección y aceleración al motor a través de un protocolo de comunicación. Mientras tanto, el codificador del motor devuelve continuamente información de retroalimentación para garantizar un posicionamiento preciso.
Un protocolo de comunicación de alto rendimiento debe proporcionar:
Transmisión de datos rápida
Retraso de comunicación bajo
Alta confiabilidad
Capacidad de conexión en red multidispositivo
Control de movimiento en tiempo real
Detección y diagnóstico de errores.
Diferentes aplicaciones de AGV requieren diferentes soluciones de comunicación.
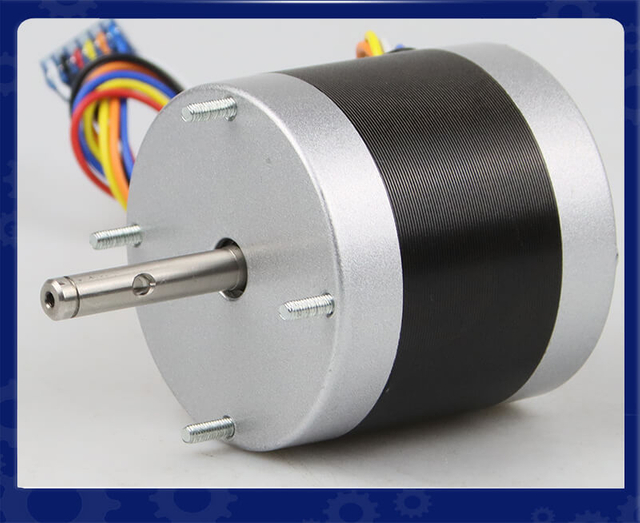
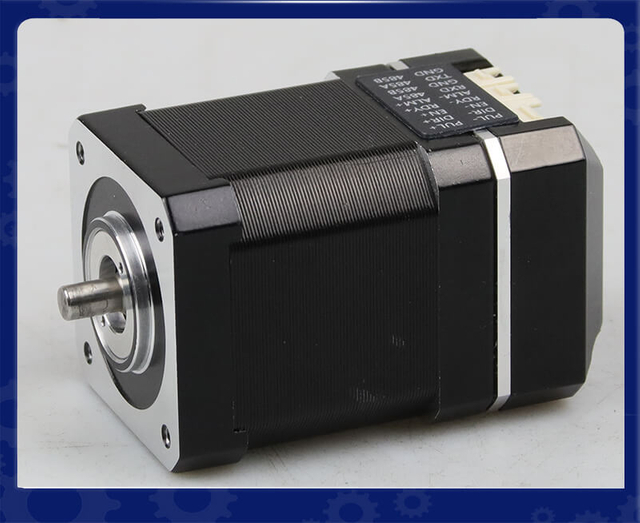
Servomotor BLDC integrado IDC60: solución de control de movimiento de circuito cerrado inteligente, compacta y de alta eficiencia
Descripción general del producto: El servomotor BLDC integrado IDC60 de LeanMotor es una solución compacta NEMA 24 que combina motor, variador y codificador en una sola unidad. Proporciona un control preciso de circuito cerrado, un par estable y una respuesta rápida. Su diseño integrado reduce el cableado y ahorra espacio.
Aspectos técnicos clave
Diseño todo en uno integrado Combina motor BLDC, servoaccionamiento y codificador en una unidad compacta, lo que reduce la complejidad del cableado y mejora la eficiencia de la instalación.
Control de circuito cerrado de alta precisión Garantiza una regulación precisa de la posición, la velocidad y el par con retroalimentación en tiempo real para un rendimiento de movimiento estable y suave.
Potente personalización modular (OEM/ODM) Admite opciones de personalización flexibles, que incluyen voltaje, par, protocolos de comunicación y resolución del codificador para satisfacer diversos requisitos de aplicaciones.
Estructura compacta y de alta eficiencia Ofrece una fuerte densidad de torsión con rendimiento térmico optimizado, lo que lo hace ideal para sistemas robóticos y de automatización con espacio limitado.
Aplicaciones típicas
Robots de inspección de tuberías Proporciona un par estable a baja velocidad y un control de movimiento preciso para navegar en entornos de tuberías estrechas, curvas y complejas.
Vehículos guiados automatizados (AGV) Garantiza una aceleración suave, un posicionamiento preciso y un funcionamiento fiable en logística y sistemas de almacén inteligentes.
Sistemas de automatización robótica Ideal para brazos robóticos, pinzas y módulos de movimiento compactos que requieren alta precisión y respuesta rápida.
Equipos de fabricación inteligentes Admite control de movimiento de alta precisión en líneas de montaje, máquinas de embalaje y dispositivos de automatización industrial de precisión.
Especificaciones clave de la serie IDC60 para aplicaciones AGV
Parámetro
Especificación IDC60
Tipo de motor
Servomotor BLDC integrado
Tamaño del marco
60mm
Rango de potencia
200W / 400W
Tensión nominal
24V / 48V
Velocidad nominal
3000 rpm
Par nominal
0,63 Nm/1,27 Nm
Codificador
Codificador magnético de 17 bits
Comunicación
Pulso / RS485 / CANopen
Características opcionales
Caja de cambios, freno, ventilador de refrigeración
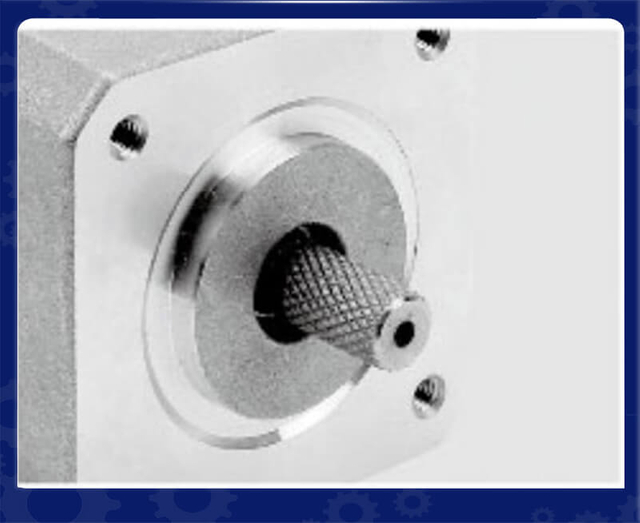
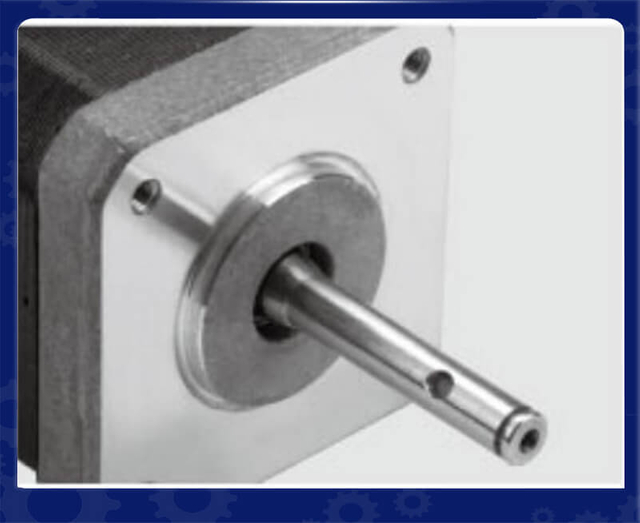
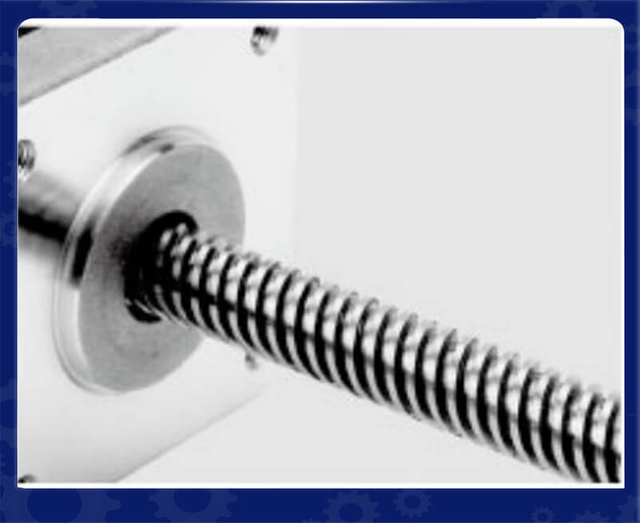
Servicio personalizado LEANMOTOR
Servicio de eje personalizado
Poleas Metálicas
Polea de plastico
Engranaje
Pasador del eje
Eje roscado
Montaje en panel
Eje hueco
Tornillo de avance
Montaje en panel
Piso individual
Piso doble
Eje clave
Servicio de motor personalizado
cables
Cubiertas
Eje
Varilla de tornillo de avance
Codificadores
Frenos
Cajas de cambios
Módulo lineal
Controladores integrados
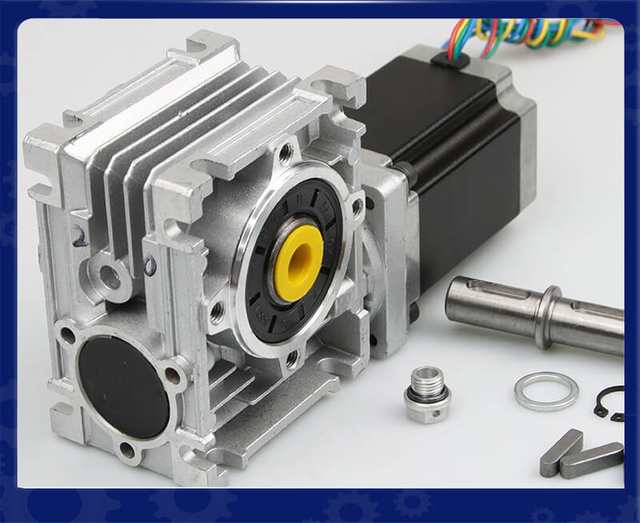
Caja de engranajes helicoidales
CANopen: uno de los protocolos de comunicación de motores AGV más utilizados
CANopen es uno de los protocolos de comunicación más populares utilizados en Sistemas de control de motores AGV . Basado en la capa física del bus CAN, CANopen se desarrolló originalmente para aplicaciones de control de movimiento y automatización industrial.
Muchos fabricantes de AGV eligen CANopen porque proporciona un equilibrio confiable entre costo, rendimiento y flexibilidad.
Ventajas de CANopen para el control de motores AGV
1. Comunicación confiable
CANopen utiliza una estructura de comunicación robusta con mecanismos de detección de errores integrados. Puede mantener una comunicación estable incluso en entornos con ruido eléctrico, vibraciones e interferencias industriales.
Esto lo hace adecuado para:
AGV de almacén
Robots móviles
Carretillas elevadoras automatizadas
Fabricación de vehículos de transporte.
2. Soporte para múltiples ejes motores
Un AGV normalmente requiere varios motores, incluidos:
Motores de accionamiento izquierdo y derecho
Motores de dirección
Motores de elevación
Motores transportadores
CANopen permite que varios motores se comuniquen en la misma red, lo que reduce la complejidad del cableado.
3. Funciones de control de motores estandarizadas
CANopen admite el perfil de dispositivo CiA 402 , que se utiliza ampliamente para servoaccionamientos y dispositivos de control de movimiento.
A través de CiA 402, los controladores AGV pueden gestionar:
Modo de control de posición
Modo de control de velocidad
Modo de control de par
Monitoreo del estado del motor
Gestión de fallos
Esto hace que los motores compatibles con CANopen sean más fáciles de integrar en plataformas AGV.
EtherCAT: comunicación en tiempo real de alta velocidad para AGV avanzados
EtherCAT (Tecnología de automatización de control Ethernet) es un protocolo Ethernet industrial de alto rendimiento diseñado para aplicaciones que requieren un control de movimiento extremadamente rápido y preciso.
En comparación con la comunicación tradicional basada en CAN, EtherCAT proporciona un ancho de banda significativamente mayor y una latencia menor.
Por qué los AGV utilizan el control de motor EtherCAT
Los AGV modernos, especialmente los AMR (robots móviles autónomos) y los robots industriales de alta precisión, requieren cada vez más sincronización en tiempo real entre múltiples motores.
EtherCAT ofrece:
Respuesta de comunicación de nivel de microsegundos
Alta precisión de sincronización
Gran capacidad de datos
Control multieje en tiempo real
Por ejemplo, un AGV omnidireccional que utiliza motores de tracción independientes en las cuatro ruedas requiere una coordinación precisa entre todas las ruedas. EtherCAT puede sincronizar comandos de motor con errores de sincronización extremadamente pequeños, mejorando:
Precisión de posición
Rendimiento de giro
Seguimiento de ruta
Respuesta dinámica
Aplicaciones EtherCAT en sistemas AGV
EtherCAT se encuentra comúnmente en:
Robots logísticos de alta velocidad
AGV para la fabricación de semiconductores
Sistemas de transporte de montaje de precisión.
Grandes líneas de producción automatizadas
Aunque EtherCAT proporciona un rendimiento excelente, el costo del sistema y los requisitos de integración suelen ser más altos que los de CANopen.
Modbus RTU y Modbus TCP en sistemas de motores AGV
Modbus es un protocolo de comunicación industrial ampliamente utilizado conocido por su simplicidad y compatibilidad.
Muchos controladores de motores AGV y dispositivos industriales admiten Modbus porque es fácil de implementar y mantener.
Modbus RTU
Modbus RTU normalmente funciona a través de comunicación RS485..
Las ventajas incluyen:
Bajo costo de hardware
Larga distancia de comunicación
Configuración sencilla
Buena compatibilidad
Se utiliza comúnmente para:
Configuración de parámetros del motor
Monitoreo de batería
Comunicación de sensores
Sistemas de control auxiliares
Sin embargo, generalmente no se prefiere Modbus RTU para el control de movimiento de alto rendimiento porque su velocidad de comunicación y capacidad en tiempo real son limitadas.
Modbus TCP
Modbus TCP utiliza comunicación Ethernet, lo que proporciona una mayor velocidad en comparación con Modbus RTU.
Se puede utilizar para:
Gestión de flotas de AGV
Comunicación de red industrial.
Sistemas de seguimiento de datos
Sin embargo, para aplicaciones que requieren un control de motor sincronizado preciso, generalmente se prefiere EtherCAT o CANopen.
Comunicación RS485 en aplicaciones de motores AGV
RS485 es una interfaz de comunicación física ampliamente utilizada en equipos industriales.
Aunque RS485 en sí no es un protocolo de comunicación completo, proporciona la base de comunicación eléctrica para protocolos como Modbus RTU.
Ventajas de RS485
Larga distancia de transmisión
Fuerte resistencia al ruido
Bajo costo
Cableado sencillo
En los sistemas AGV, RS485 se utiliza a menudo para:
Comunicación del codificador
Monitoreo de batería
Controladores auxiliares
Sensores industriales
Sin embargo, RS485 está limitado cuando se controlan múltiples motores que requieren un movimiento sincronizado de alta velocidad.
EtherNet/IP y PROFINET para la integración de AGV industriales
Las grandes instalaciones de fabricación suelen integrar los AGV con las redes de automatización de fábricas existentes. En estos entornos protocolos Ethernet industriales como EtherNet/IP y PROFINET . se utilizan habitualmente
Ethernet/IP
EtherNet/IP se utiliza ampliamente en los sistemas de automatización industrial de América del Norte.
Los beneficios incluyen:
Fácil integración con sistemas PLC
Alta escalabilidad de la red
Compatibilidad con Ethernet industrial
Se utiliza habitualmente cuando los AGV necesitan comunicarse con:
PLC de fábrica
Sistemas de ejecución de fabricación (MES)
Sistemas de control de almacén
PROFINET
PROFINET es popular en las industrias de automatización europeas, especialmente donde se utilizan sistemas PLC de Siemens.
Las ventajas incluyen:
Comunicación en tiempo real
Fiabilidad de grado industrial
Fuerte integración de PLC
Para fábricas inteligentes a gran escala, PROFINET y EtherNet/IP pueden proporcionar una comunicación perfecta entre los AGV y los equipos de automatización de fábrica.
CAN Bus: la base de muchas redes de motores AGV
Antes de que CANopen se adoptara ampliamente, muchos sistemas AGV utilizaban comunicación de bus CAN tradicional..
El bus CAN proporciona:
Alta confiabilidad
Buena compatibilidad electromagnética
Bajo costo de comunicación
Sigue siendo ampliamente utilizado en:
Vehículos propulsados por baterías
Robots móviles
Vehículos eléctricos
Equipos de transporte industrial
Sin embargo, el bus CAN por sí solo no define funciones de control de motores a nivel de aplicación. Por lo tanto, muchos sistemas AGV modernos utilizan CANopen para lograr una comunicación estandarizada con el motor.
Cómo elegir el protocolo de comunicación adecuado para motores AGV
Elegir el protocolo de comunicación adecuado para los motores AGV es fundamental para lograr un control de movimiento confiable, un posicionamiento preciso y una integración eficiente del sistema. Las diferentes aplicaciones de AGV tienen diferentes requisitos en términos de rendimiento en tiempo real, velocidad de comunicación, complejidad del sistema y costo..
Los protocolos de comunicación comunes utilizados en los sistemas de motores AGV incluyen CANopen, EtherCAT, Modbus, RS485, EtherNet/IP y PROFINET . La mejor elección depende del diseño del AGV, el tipo de motor, los requisitos de control y el entorno de aplicación.
1. Considere los requisitos de control de movimiento de AGV
El primer factor es el rendimiento de movimiento requerido.
Aplicaciones básicas de AGV
Para los AGV de transporte estándar que mueven principalmente materiales entre ubicaciones fijas, los requisitos suelen ser moderados.
Protocolos recomendados:
CANabierto
Modbus RTU
Ventajas:
Bajo costo
Integración sencilla
Comunicación confiable
Adecuado para control básico de velocidad y dirección.
Aplicaciones típicas:
AGV para transporte de almacén
Vehículos de manipulación de materiales de fábrica.
Carros automatizados simples
Aplicaciones AGV y AMR de alta precisión
avanzados Los robots móviles autónomos (AMR) requieren un seguimiento preciso de la trayectoria, una aceleración suave y un funcionamiento sincronizado del motor.
Protocolo recomendado:
EtherCAT
Ventajas:
Comunicación ultrarrápida
Baja latencia
Sincronización multieje
Alta precisión de posicionamiento
Aplicaciones típicas:
Robots logísticos inteligentes
AGV semiconductores
Sistemas de fabricación de precisión
2. Haga coincidir el protocolo con los requisitos de control del motor
Los motores AGV pueden requerir diferentes niveles de control:
control de velocidad
Control de posición
control de par
Comentarios en tiempo real
Diagnóstico de fallas
Por ejemplo:
Requisito de control del motor
Protocolo recomendado
Control de velocidad básico
Modbus, autobús CAN
Servocontrol estándar
CANabierto
Sincronización multieje
EtherCAT
Control de movimiento de alto rendimiento
EtherCAT, PROFINET
Para los AGV que utilizan motores BLDC, servomotores o servomotores integrados , normalmente se seleccionan CANopen y EtherCAT porque admiten perfiles de control de motores estandarizados.
3. Evaluar la velocidad de la comunicación y el rendimiento en tiempo real
La velocidad de comunicación afecta directamente la respuesta del AGV y la precisión del movimiento.
Protocolo
Actuación
Uso típico
RS485
Baja velocidad
Sensores, dispositivos auxiliares.
Modbus RTU
Velocidad media
Comunicación motora sencilla
CANabierto
Velocidad media-alta
Control general de motores AGV
EtherCAT
muy alta velocidad
Sistemas AMR de precisión
PROFINET/EtherNet/IP
Alta velocidad
Integración de automatización de fábrica
Para aplicaciones que requieren una aceleración rápida, giros precisos o control coordinado de las ruedas, generalmente se prefieren los protocolos basados en Ethernet de alta velocidad.
4. Considere la cantidad de motores y la complejidad del sistema
El número de motores controlados también afecta la selección del protocolo.
Un AGV simple puede incluir:
Dos motores de accionamiento
Un motor de dirección
Una RAM compleja puede incluir:
Múltiples motores de ruedas
Motores de elevación
Motores transportadores
Módulos robóticos
Para sistemas con múltiples ejes de motor, EtherCAT proporciona una mejor sincronización, mientras que CANopen sigue siendo una opción rentable para sistemas más pequeños.
5. Considere la integración con las redes de fábrica existentes
Los AGV suelen estar conectados a sistemas de automatización de fábricas.
Elija protocolos basados en la red industrial existente:
Sistemas basados en Siemens → PROFINET
Sistemas de automatización Rockwell → EtherNet/IP
Sistemas de control basados en CAN → CANopen
Entornos Ethernet industriales → EtherCAT
Una buena compatibilidad de protocolo reduce el tiempo de desarrollo y mejora la estabilidad del sistema.
6. Equilibrar rendimiento y costo
El protocolo de comunicación debe coincidir con los requisitos de rendimiento del AGV sin complejidad innecesaria.
Solución rentable
CANabierto
Lo mejor para:
AGV estándar
Pequeños robots móviles
Aplicaciones de velocidad media
Beneficios:
Hardware asequible
Fácil mantenimiento
Fuerte confiabilidad industrial
Solución de alto rendimiento
EtherCAT
Lo mejor para:
AMR de alta velocidad
Sistemas de movimiento de precisión
Plataformas robóticas multieje
Beneficios:
control en tiempo real
Alta precisión de sincronización
Gran capacidad de datos
7. Considere la futura expansión y mantenimiento
Un protocolo de comunicación adecuado debería admitir futuras actualizaciones.
Los factores importantes incluyen:
Ejes motores adicionales
Más sensores
Diagnóstico remoto
Mantenimiento predictivo
Integración de la gestión de flotas
Los protocolos con un fuerte soporte industrial, como CANopen y EtherCAT , proporcionan una mejor escalabilidad a largo plazo.
Conclusión
La elección del protocolo de comunicación de motor AGV adecuado depende de la precisión del movimiento, la complejidad del sistema, los requisitos de integración y el presupuesto.
CANopen es ideal para un control de motores AGV rentable y confiable.
EtherCAT es adecuado para AMR de alto rendimiento que requieren una sincronización multieje precisa.
Modbus y RS485 funcionan bien para tareas de comunicación sencillas y dispositivos auxiliares.
PROFINET y EtherNet/IP . Para AGV integrados en grandes redes de automatización industrial se prefieren
Al seleccionar el protocolo de comunicación adecuado, los fabricantes de AGV pueden lograr un mejor rendimiento del movimiento, confiabilidad del sistema y eficiencia de la automatización..
Tendencias futuras de la tecnología de comunicación de motores AGV
Con el desarrollo de la Industria 4.0, la fabricación inteligente y los robots móviles autónomos , los sistemas de comunicación AGV son cada vez más inteligentes.
Los futuros sistemas de motores AGV se centrarán en:
Redes industriales de mayor velocidad
La comunicación basada en Ethernet seguirá creciendo debido a los crecientes requisitos de:
control en tiempo real
Gran transmisión de datos
Conectividad en la nube
Soluciones integradas de servomotores
Cada vez más AGV están adoptando servomotores integrados que combinan:
Motor
Codificador
Conductor
Interfaz de comunicación
en una unidad compacta.
Protocolos como CANopen y EtherCAT permiten que estos motores integrados simplifiquen el diseño de AGV y reduzcan el cableado.
Capacidad de diagnóstico mejorada
Los protocolos de comunicación avanzados permiten a los AGV monitorear:
Temperatura del motor
Consumo actual
Estado del codificador
Condiciones de sobrecarga
Requisitos de mantenimiento
Esto respalda el mantenimiento predictivo y mejora la confiabilidad operativa.
Conclusión
Los protocolos de comunicación desempeñan un papel fundamental a la hora de determinar el rendimiento y la fiabilidad de los sistemas de control de motores AGV . Entre las soluciones disponibles, CANopen, EtherCAT, Modbus, RS485, EtherNet/IP y PROFINET son las tecnologías más utilizadas.
Para aplicaciones AGV generales, CANopen proporciona una excelente combinación de confiabilidad, rentabilidad y control de motor estandarizado . Para AMR avanzados que requieren sincronización multieje precisa y de alta velocidad, EtherCAT ofrece un rendimiento superior en tiempo real . Los protocolos Ethernet industriales como PROFINET y EtherNet/IP son ideales para entornos de automatización de grandes fábricas.
A medida que la tecnología AGV siga avanzando, los sistemas de comunicación serán más rápidos, más inteligentes y más integrados, lo que permitirá que los vehículos autónomos de próxima generación alcancen una mayor eficiencia, precisión e inteligencia en entornos industriales modernos.
Preguntas frecuentes:
Pregunta frecuente 1: ¿Qué protocolos de comunicación se utilizan comúnmente en los sistemas de control de motores AGV?
Respuesta: Los protocolos de comunicación más utilizados en los sistemas de control de motores AGV incluyen CANopen, EtherCAT, CAN bus, Modbus RTU/TCP, RS485, EtherNet/IP y PROFINET . La elección depende de los requisitos del AGV, como la precisión del movimiento, la velocidad de comunicación, el rendimiento en tiempo real, la complejidad del sistema y el costo.
Pregunta frecuente 2: ¿Por qué se utiliza ampliamente CANopen para el control de motores AGV?
Respuesta: CANopen se usa ampliamente en el control de motores AGV porque proporciona comunicación confiable, bajo costo de hardware y funciones de control de movimiento estandarizadas. Es compatible con el perfil de dispositivo CiA 402 , lo que permite a los controladores AGV gestionar fácilmente servomotores, motores BLDC y servomotores integrados para control de velocidad, posición y par.
Pregunta frecuente 3: ¿EtherCAT es mejor que CANopen para aplicaciones de motores AGV?
Respuesta: EtherCAT ofrece mayor velocidad de comunicación y mejor rendimiento en tiempo real que CANopen, lo que lo hace adecuado para AGV y AMR avanzados que requieren una sincronización multieje precisa. Sin embargo, CANopen sigue siendo una solución rentable para aplicaciones AGV estándar donde no se requiere una precisión de movimiento extrema.
Pregunta frecuente 4: ¿Qué protocolo es mejor para el control de motores AGV de alta precisión?
Respuesta: Para el control de motores AGV de alta precisión, EtherCAT suele ser la opción preferida porque proporciona baja latencia de comunicación, alta precisión de sincronización y rápida transmisión de datos. Se utiliza comúnmente en AMR, robots logísticos inteligentes y robots móviles industriales que requieren un control de movimiento preciso.
Pregunta frecuente 5: ¿Se puede utilizar Modbus para el control de motores AGV?
Respuesta: Sí, Modbus RTU y Modbus TCP se pueden utilizar en sistemas AGV, especialmente para comunicación simple del motor, configuración de parámetros, monitoreo y dispositivos auxiliares. Sin embargo, generalmente no se recomienda Modbus para aplicaciones de control de movimiento de alto rendimiento porque tiene capacidades limitadas en tiempo real en comparación con CANopen y EtherCAT.
Pregunta frecuente 6: ¿Cuál es la diferencia entre CAN bus y CANopen en aplicaciones AGV?
Respuesta: El bus CAN define el método de comunicación física, mientras que CANopen es un protocolo de comunicación de nivel superior basado en el bus CAN. CANopen proporciona funciones de control de motores, perfiles de dispositivos y gestión de red estandarizados, lo que lo hace más adecuado para servosistemas y motores AGV.
Pregunta frecuente 7: ¿Cómo afecta el protocolo de comunicación al rendimiento del motor AGV?
Respuesta: El protocolo de comunicación afecta directamente el rendimiento del motor AGV al influir en el tiempo de respuesta, la precisión del posicionamiento, la capacidad de sincronización y la confiabilidad del sistema. Un protocolo de alta velocidad como EtherCAT puede mejorar la precisión del control de movimiento, mientras que CANopen proporciona un funcionamiento estable y eficiente para aplicaciones AGV generales.
Pregunta frecuente 8: ¿Qué protocolo de comunicación es adecuado para servomotores integrados en AGV?
Respuesta: CANopen y EtherCAT se utilizan comúnmente para servomotores integrados en aplicaciones AGV. Estos protocolos permiten la comunicación entre el controlador del motor, el controlador, el codificador y el sistema de control AGV, lo que reduce la complejidad del cableado y mejora la integración y confiabilidad del sistema.
Pregunta frecuente 9: ¿Cómo elijo el protocolo de comunicación adecuado para motores AGV?
Respuesta: Se debe seleccionar el protocolo de comunicación correcto en función de:
Requisitos de precisión del movimiento
Número de ejes del motor
Necesidades de control en tiempo real
Compatibilidad de red de fábrica
Costo del sistema
Requisitos de expansión futura
CANopen es adecuado para AGV rentables, mientras que EtherCAT se recomienda para AMR avanzados que requieren control sincronizado de alta velocidad.
Pregunta frecuente 10: ¿Cuáles son las tendencias futuras de la tecnología de comunicación de motores AGV?
Respuesta: La futura tecnología de comunicación de motores AGV avanzará hacia soluciones Ethernet industriales más rápidas, sistemas de servomotores integrados y capacidades de diagnóstico inteligentes. Protocolos como EtherCAT, PROFINET y EtherNet/IP seguirán creciendo a medida que los AGV se vuelvan más conectados, autónomos e integrados con los sistemas de la Industria 4.0.