Casa »
Notizia »
Industrie applicative »
Quali protocolli di comunicazione vengono utilizzati nei sistemi di controllo motore AGV?
Quali protocolli di comunicazione vengono utilizzati nei sistemi di controllo motore AGV?
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 31/07/2026 Origine: Sito
I veicoli a guida automatizzata ( AGV ) sono diventati componenti essenziali nelle moderne fabbriche intelligenti, magazzini intelligenti e sistemi logistici automatizzati. Poiché le applicazioni AGV continuano ad evolversi verso velocità più elevate, maggiore precisione e migliore intelligenza, il sistema di controllo del motore è diventato sempre più importante. Il protocollo di comunicazione utilizzato tra il controller AGV, il driver del motore, il servosistema e i dispositivi di controllo integrati influisce direttamente sulla precisione del movimento, sulla velocità di risposta, sull'affidabilità del sistema e sulla scalabilità.
In un sistema di controllo motore AGV, i protocolli di comunicazione sono responsabili della trasmissione di comandi di movimento, istruzioni di velocità, feedback di posizione, dati di coppia, informazioni diagnostiche e segnali di sicurezza tra diversi componenti. La selezione del giusto protocollo di comunicazione consente agli AGV di ottenere un funzionamento più fluido, una migliore sincronizzazione e prestazioni di automazione industriale più efficienti.
I protocolli di comunicazione più comunemente utilizzati nei sistemi di controllo motori AGV includono CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET e CAN bus . Ciascun protocollo presenta vantaggi diversi a seconda dei requisiti AGV come capacità di carico, precisione di navigazione, prestazioni in tempo reale e complessità del sistema.
Il ruolo dei protocolli di comunicazione nei sistemi di controllo motore AGV
Un sistema di controllo motore AGV è generalmente costituito da diversi componenti chiave:
Controller principale AGV (PLC, computer industriale o controller integrato)
Driver del motore o servoazionamento
Motori BLDC, servomotori o servomotori integrati
Encoder per feedback di posizione e velocità
Sistema di gestione della batteria
Sensori e dispositivi di sicurezza
La rete di comunicazione collega questi componenti e consente un funzionamento coordinato.
Ad esempio, quando un AGV riceve un comando di navigazione da un sistema di gestione del magazzino, il controller di bordo deve convertire queste istruzioni in movimenti motori precisi. Il controller invia comandi di velocità, direzione e accelerazione al motore attraverso un protocollo di comunicazione. Nel frattempo, l'encoder del motore restituisce continuamente informazioni di feedback per garantire un posizionamento accurato.
Un protocollo di comunicazione ad alte prestazioni deve fornire:
Trasmissione dati veloce
Basso ritardo di comunicazione
Alta affidabilità
Funzionalità di rete multi-dispositivo
Controllo del movimento in tempo reale
Rilevamento e diagnostica degli errori
Diverse applicazioni AGV richiedono soluzioni di comunicazione diverse.
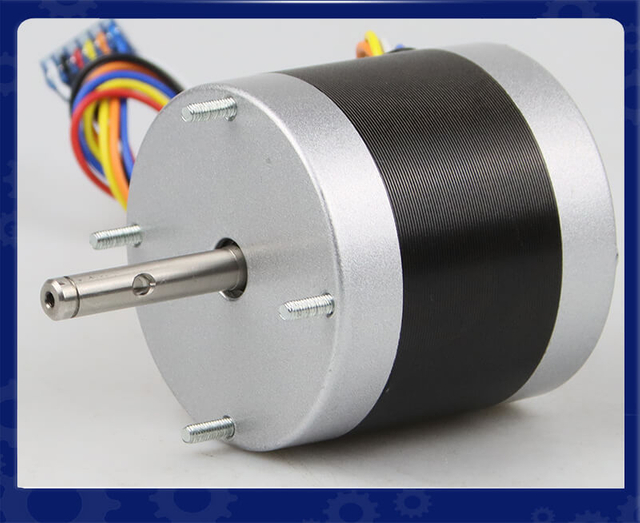
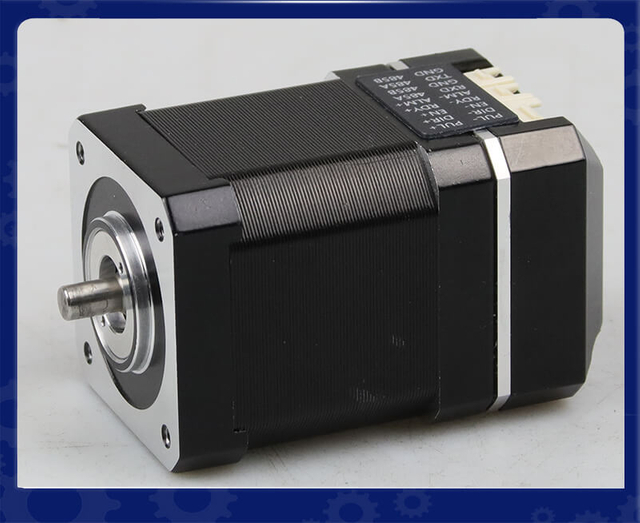
Servomotore BLDC integrato IDC60: soluzione di controllo del movimento ad anello chiuso intelligente, compatta e ad alta efficienza
Panoramica del prodotto: Il servomotore BLDC integrato IDC60 di LeanMotor è una soluzione NEMA 24 compatta che combina motore, azionamento ed encoder in un'unica unità. Fornisce un controllo preciso a circuito chiuso, una coppia stabile e una risposta rapida. Il suo design integrato riduce il cablaggio e consente di risparmiare spazio.
Principali caratteristiche tecniche
Design integrato tutto in uno Combina motore BLDC, servoazionamento ed encoder in un'unità compatta, riducendo la complessità del cablaggio e migliorando l'efficienza dell'installazione.
Controllo ad anello chiuso ad alta precisione Garantisce una regolazione precisa di posizione, velocità e coppia con feedback in tempo reale per prestazioni di movimento stabili e fluide.
Potente personalizzazione modulare (OEM/ODM) Supporta opzioni di personalizzazione flessibili, tra cui tensione, coppia, protocolli di comunicazione e risoluzione dell'encoder per soddisfare diversi requisiti applicativi.
Alta efficienza e struttura compatta Fornisce una forte densità di coppia con prestazioni termiche ottimizzate, rendendolo ideale per sistemi di automazione e robotica con spazio limitato.
Applicazioni tipiche
Robot per l'ispezione di tubazioni Fornisce una coppia stabile a bassa velocità e un controllo preciso del movimento per la navigazione in ambienti di tubazioni strette, curve e complesse.
Veicoli a guida automatizzata (AGV) Garantiscono un'accelerazione fluida, un posizionamento accurato e un funzionamento affidabile nei sistemi logistici e di magazzino intelligenti.
Sistemi di automazione robotica Ideali per bracci robotici, pinze e moduli di movimento compatti che richiedono elevata precisione e risposta rapida.
Attrezzature di produzione intelligenti Supportano il controllo del movimento ad alta precisione nelle linee di assemblaggio, nelle macchine per l'imballaggio e nei dispositivi di automazione industriale di precisione.
Specifiche chiave della serie IDC60 per applicazioni AGV
Parametro
Specifica IDC60
Tipo di motore
Servomotore BLDC integrato
Dimensioni del telaio
60 mm
Gamma di potenza
200 W/400 W
Tensione nominale
24 V/48 V
Velocità nominale
3000 giri/min
Coppia nominale
0,63 Nm / 1,27 Nm
Codificatore
Codificatore magnetico a 17 bit
Comunicazione
Impulso/RS485/CANopen
Funzionalità opzionali
Cambio, freno, ventola di raffreddamento
Servizio personalizzato LEANMOTOR
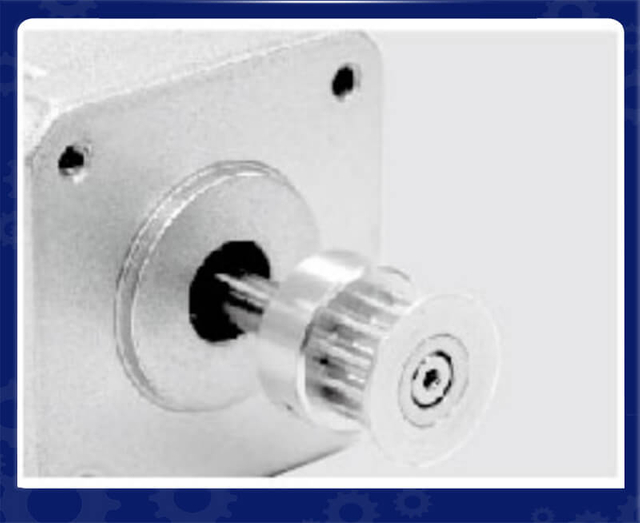
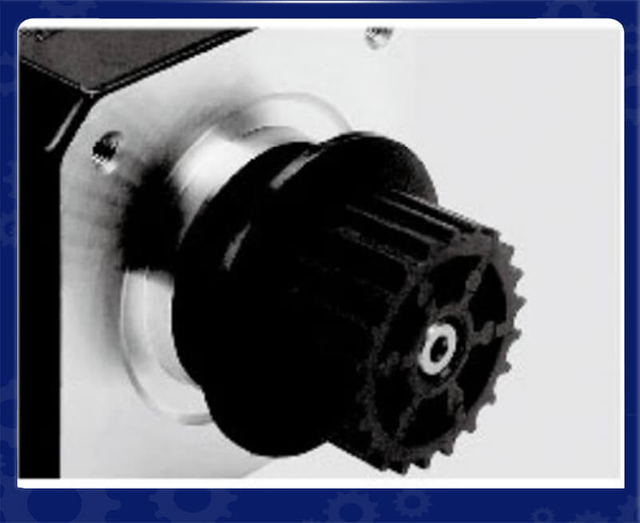
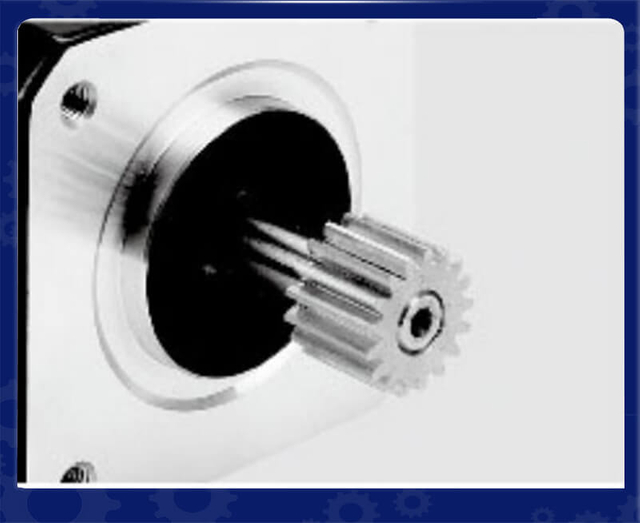
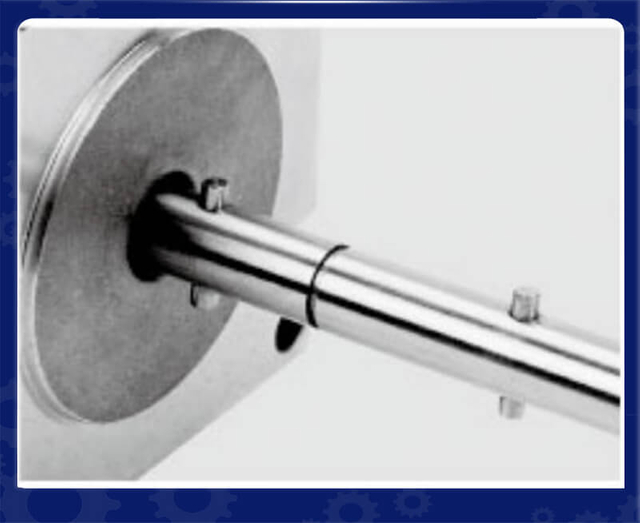
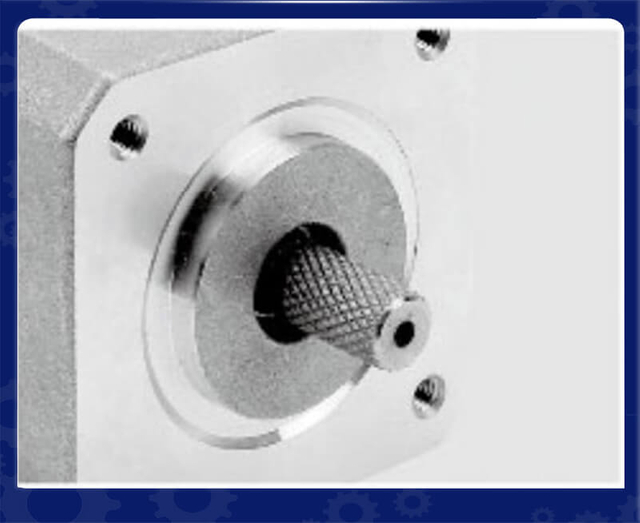
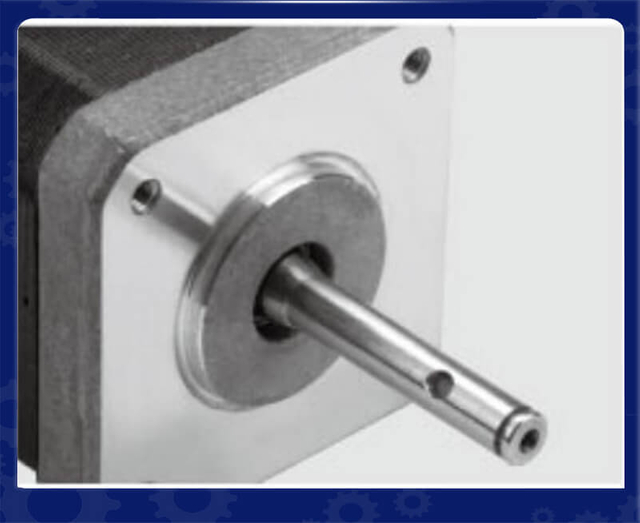
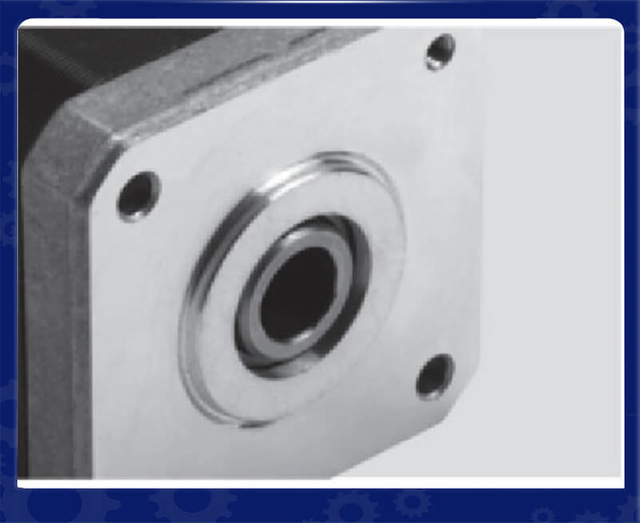
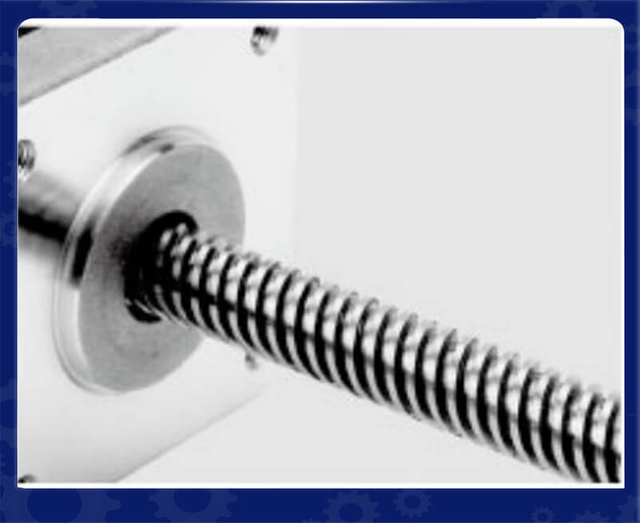
Servizio albero personalizzato
Pulegge metalliche
Puleggia di plastica
Ingranaggio
Perno dell'albero
Albero filettato
Montaggio a pannello
Albero cavo
Vite di comando
Montaggio a pannello
Appartamento singolo
Doppio piatto
Albero chiave
Servizio motore personalizzato
Cavi
Copertine
Lancia
Asta della vite di comando
Codificatori
Freni
Riduttori
Modulo lineare
Driver integrati
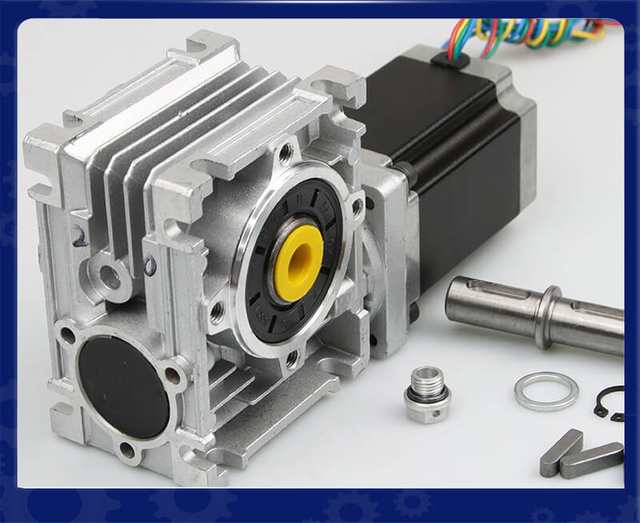
Riduttore a vite senza fine
CANopen: uno dei protocolli di comunicazione per motori AGV più utilizzati
CANopen è uno dei protocolli di comunicazione più popolari utilizzati in Sistemi di controllo motore AGV . Basato sul livello fisico del bus CAN, CANopen è stato originariamente sviluppato per applicazioni di automazione industriale e controllo del movimento.
Molti produttori di AGV scelgono CANopen perché fornisce un equilibrio affidabile tra costi, prestazioni e flessibilità.
Vantaggi di CANopen per il controllo motori AGV
1. Comunicazione affidabile
CANopen utilizza una solida struttura di comunicazione con meccanismi di rilevamento degli errori integrati. Può mantenere una comunicazione stabile anche in ambienti con rumore elettrico, vibrazioni e interferenze industriali.
Questo lo rende adatto per:
AGV da magazzino
Robot mobili
Carrelli elevatori automatizzati
Produzione di veicoli da trasporto
2. Supporto per più assi motore
Un AGV solitamente richiede più motori, tra cui:
Motori di azionamento sinistro e destro
Motori dello sterzo
Motori di sollevamento
Motori di trasporto
CANopen consente a più azionamenti motore di comunicare sulla stessa rete, riducendo la complessità del cablaggio.
3. Funzioni di controllo motore standardizzate
CANopen supporta il profilo dispositivo CiA 402 , ampiamente utilizzato per servoazionamenti e dispositivi di controllo del movimento.
Attraverso CiA 402 i controllori AGV possono gestire:
Modalità di controllo della posizione
Modalità di controllo della velocità
Modalità di controllo della coppia
Monitoraggio dello stato del motore
Gestione dei guasti
Ciò rende i motori compatibili con CANopen più facili da integrare nelle piattaforme AGV.
EtherCAT: comunicazione in tempo reale ad alta velocità per AGV avanzati
EtherCAT (Ethernet Control Automation Technology) è un protocollo Ethernet industriale ad alte prestazioni progettato per applicazioni che richiedono un controllo del movimento estremamente veloce e preciso.
Rispetto alla comunicazione tradizionale basata su CAN, EtherCAT fornisce una larghezza di banda significativamente più elevata e una latenza inferiore.
Perché gli AGV utilizzano il controllo motore EtherCAT
I moderni AGV, in particolare gli AMR (Autonomous Mobile Robots) e i robot industriali ad alta precisione, richiedono sempre più la sincronizzazione in tempo reale tra più motori.
EtherCAT offre:
Risposta di comunicazione di livello microsecondo
Elevata precisione di sincronizzazione
Grande capacità di dati
Controllo multiasse in tempo reale
Ad esempio, un AGV omnidirezionale che utilizza motori di trazione indipendenti sulle quattro ruote richiede un coordinamento preciso tra tutte le ruote. EtherCAT può sincronizzare i comandi del motore con errori di temporizzazione estremamente piccoli, migliorando:
Precisione della posizione
Prestazioni di svolta
Tracciamento del percorso
Risposta dinamica
Applicazioni EtherCAT nei sistemi AGV
EtherCAT si trova comunemente in:
Robot logistici ad alta velocità
AGV per la produzione di semiconduttori
Sistemi di trasporto di assemblaggio di precisione
Grandi linee di produzione automatizzate
Sebbene EtherCAT offra prestazioni eccellenti, i costi del sistema e i requisiti di integrazione sono generalmente più elevati rispetto a CANopen.
Modbus RTU e Modbus TCP nei sistemi motore AGV
Modbus è un protocollo di comunicazione industriale ampiamente utilizzato noto per la sua semplicità e compatibilità.
Molti controller motore AGV e dispositivi industriali supportano Modbus perché è facile da implementare e mantenere.
ModBus RTU
Modbus RTU funziona generalmente tramite la comunicazione RS485.
I vantaggi includono:
Basso costo dell'hardware
Lunga distanza di comunicazione
Configurazione semplice
Buona compatibilità
È comunemente usato per:
Configurazione dei parametri del motore
Monitoraggio della batteria
Comunicazione del sensore
Sistemi di controllo ausiliari
Tuttavia, Modbus RTU generalmente non è preferito per il controllo del movimento ad alte prestazioni perché la sua velocità di comunicazione e la capacità in tempo reale sono limitate.
ModBus TCP
Modbus TCP utilizza la comunicazione Ethernet, fornendo una velocità maggiore rispetto a Modbus RTU.
Può essere utilizzato per:
Gestione flotta AGV
Comunicazione di rete industriale
Sistemi di monitoraggio dei dati
Tuttavia, per le applicazioni che richiedono un controllo preciso del motore sincronizzato, solitamente si preferisce EtherCAT o CANopen.
Comunicazione RS485 nelle applicazioni con motori AGV
RS485 è un'interfaccia di comunicazione fisica ampiamente utilizzata nelle apparecchiature industriali.
Sebbene RS485 di per sé non sia un protocollo di comunicazione completo, fornisce la base di comunicazione elettrica per protocolli come Modbus RTU.
Vantaggi dell'RS485
Lunga distanza di trasmissione
Forte resistenza al rumore
Basso costo
Cablaggio semplice
Nei sistemi AGV, RS485 viene spesso utilizzato per:
Comunicazione dell'encoder
Monitoraggio della batteria
Controller ausiliari
Sensori industriali
Tuttavia, RS485 è limitato quando si controllano più motori che richiedono un movimento sincronizzato ad alta velocità.
EtherNet/IP e PROFINET per l'integrazione di AGV industriali
I grandi impianti di produzione spesso integrano gli AGV con le reti di automazione di fabbrica esistenti. In questi ambienti protocolli Ethernet industriali come EtherNet/IP e PROFINET . vengono comunemente utilizzati
Ethernet/IP
EtherNet/IP è ampiamente utilizzato nei sistemi di automazione industriale del Nord America.
I vantaggi includono:
Facile integrazione con i sistemi PLC
Elevata scalabilità della rete
Compatibilità Ethernet industriale
Viene comunemente utilizzato quando gli AGV devono comunicare con:
PLC di fabbrica
Sistemi di esecuzione della produzione (MES)
Sistemi di controllo del magazzino
PROFINET
PROFINET è popolare nelle industrie di automazione europee, soprattutto dove vengono utilizzati i sistemi PLC Siemens.
I vantaggi includono:
Comunicazione in tempo reale
Affidabilità di livello industriale
Forte integrazione del PLC
Per le fabbriche intelligenti su larga scala, PROFINET ed EtherNet/IP possono fornire una comunicazione continua tra gli AGV e le apparecchiature di automazione di fabbrica.
CAN Bus: la base di molte reti di motori AGV
Prima che CANopen diventasse ampiamente adottato, molti sistemi AGV utilizzavano la tradizionale comunicazione CAN bus.
Il bus CAN fornisce:
Alta affidabilità
Buona compatibilità elettromagnetica
Basso costo di comunicazione
Rimane ampiamente utilizzato in:
Veicoli a batteria
Robot mobili
Veicoli elettrici
Mezzi di trasporto industriale
Tuttavia, il bus CAN da solo non definisce le funzioni di controllo del motore a livello di applicazione. Pertanto, molti moderni sistemi AGV utilizzano CANopen per ottenere una comunicazione motore standardizzata.
Come scegliere il giusto protocollo di comunicazione per i motori AGV
La scelta del giusto protocollo di comunicazione per i motori AGV è fondamentale per ottenere un controllo del movimento affidabile, un posizionamento accurato e un'integrazione efficiente del sistema. Diverse applicazioni AGV hanno requisiti diversi in termini di prestazioni in tempo reale, velocità di comunicazione, complessità del sistema e costi.
I protocolli di comunicazione comuni utilizzati nei sistemi di motori AGV includono CANopen, EtherCAT, Modbus, RS485, EtherNet/IP e PROFINET . La scelta migliore dipende dal design dell'AGV, dal tipo di motore, dai requisiti di controllo e dall'ambiente applicativo.
1. Considerare i requisiti di controllo del movimento dell'AGV
Il primo fattore sono le prestazioni di movimento richieste.
Applicazioni AGV di base
Per gli AGV da trasporto standard che spostano principalmente materiali tra postazioni fisse, i requisiti sono generalmente moderati.
Protocolli consigliati:
CANopen
ModBus RTU
Vantaggi:
Basso costo
Integrazione semplice
Comunicazione affidabile
Adatto per il controllo base della velocità e della direzione
Applicazioni tipiche:
AGV per il trasporto in magazzino
Veicoli per la movimentazione dei materiali in fabbrica
Carrelli automatizzati semplici
Applicazioni AGV e AMR ad alta precisione
avanzati (AMR) I robot mobili autonomi richiedono un tracciamento accurato della traiettoria, un'accelerazione fluida e un funzionamento sincronizzato del motore.
Protocollo consigliato:
EtherCAT
Vantaggi:
Comunicazione ultraveloce
Bassa latenza
Sincronizzazione multiasse
Elevata precisione di posizionamento
Applicazioni tipiche:
Robot logistici intelligenti
AGV per semiconduttori
Sistemi di produzione di precisione
2. Abbinare il protocollo ai requisiti di controllo motore
I motori AGV possono richiedere diversi livelli di controllo:
Controllo della velocità
Controllo della posizione
Controllo della coppia
Feedback in tempo reale
Diagnosi dei guasti
Per esempio:
Requisito di controllo del motore
Protocollo consigliato
Controllo di velocità di base
Modbus, CAN bus
Servocomando standard
CANopen
Sincronizzazione multiasse
EtherCAT
Controllo del movimento ad alte prestazioni
EtherCAT, PROFINET
Per gli AGV che utilizzano motori BLDC, servomotori o servomotori integrati , CANopen ed EtherCAT sono comunemente selezionati perché supportano profili di controllo motore standardizzati.
3. Valutare la velocità di comunicazione e le prestazioni in tempo reale
La velocità di comunicazione influisce direttamente sulla risposta dell'AGV e sulla precisione del movimento.
Protocollo
Prestazione
Uso tipico
RS485
Bassa velocità
Sensori, dispositivi ausiliari
ModBus RTU
Velocità media
Comunicazione motoria semplice
CANopen
Velocità medio-alta
Controllo generale del motore AGV
EtherCAT
Velocità molto elevata
Sistemi AMR di precisione
PROFINET/EtherNet/IP
Ad alta velocità
Integrazione dell'automazione di fabbrica
Per le applicazioni che richiedono accelerazioni rapide, sterzate precise o controllo coordinato delle ruote, sono generalmente preferiti i protocolli basati su Ethernet ad alta velocità.
4. Considerare il numero di motori e la complessità del sistema
Anche il numero di motori controllati influisce sulla selezione del protocollo.
Un semplice AGV può includere:
Due motori di azionamento
Un motore dello sterzo
Una resistenza antimicrobica complessa può includere:
Motori a ruote multiple
Motori di sollevamento
Motori di trasporto
Moduli robotici
Per i sistemi con più assi motore, EtherCAT fornisce una migliore sincronizzazione, mentre CANopen rimane un'opzione conveniente per i sistemi più piccoli.
5. Prendere in considerazione l'integrazione con le reti di fabbrica esistenti
Gli AGV sono spesso collegati ai sistemi di automazione di fabbrica.
Scegli i protocolli in base alla rete industriale esistente:
Sistemi su base Siemens → PROFINET
Sistemi di automazione Rockwell → EtherNet/IP
Sistemi di controllo basati su CAN → CANopen
Ambienti Ethernet industriali → EtherCAT
Una buona compatibilità dei protocolli riduce i tempi di sviluppo e migliora la stabilità del sistema.
6. Bilanciare prestazioni e costi
Il protocollo di comunicazione dovrebbe soddisfare i requisiti prestazionali dell'AGV senza inutili complessità.
Soluzione conveniente
CANopen
Ideale per:
AGV standard
Piccoli robot mobili
Applicazioni a media velocità
Vantaggi:
Hardware conveniente
Manutenzione facile
Forte affidabilità industriale
Soluzione ad alte prestazioni
EtherCAT
Ideale per:
AMR ad alta velocità
Sistemi di movimento di precisione
Piattaforme robotizzate multiasse
Vantaggi:
Controllo in tempo reale
Elevata precisione di sincronizzazione
Grande capacità di dati
7. Considerare l'espansione e il mantenimento futuri
Un protocollo di comunicazione adeguato dovrebbe supportare futuri aggiornamenti.
I fattori importanti includono:
Assi motore aggiuntivi
Più sensori
Diagnostica remota
Manutenzione predittiva
Integrazione della gestione della flotta
I protocolli con un forte supporto industriale, come CANopen ed EtherCAT , forniscono una migliore scalabilità a lungo termine.
Conclusione
La scelta del giusto protocollo di comunicazione del motore AGV dipende dalla precisione del movimento, dalla complessità del sistema, dai requisiti di integrazione e dal budget.
CANopen è ideale per il controllo affidabile e conveniente dei motori AGV.
EtherCAT è adatto per AMR ad alte prestazioni che richiedono una precisa sincronizzazione multiasse.
Modbus e RS485 funzionano bene per compiti di comunicazione semplici e dispositivi ausiliari.
PROFINET ed EtherNet/IP sono preferiti per gli AGV integrati in grandi reti di automazione industriale.
Selezionando il protocollo di comunicazione appropriato, i produttori di AGV possono ottenere migliori prestazioni di movimento, affidabilità del sistema ed efficienza di automazione.
Tendenze future della tecnologia di comunicazione dei motori AGV
Con lo sviluppo dell’Industria 4.0, della produzione intelligente e dei robot mobili autonomi , i sistemi di comunicazione AGV stanno diventando sempre più intelligenti.
I futuri sistemi motore AGV si concentreranno su:
Reti industriali ad alta velocità
La comunicazione basata su Ethernet continuerà a crescere a causa dei crescenti requisiti di:
Controllo in tempo reale
Trasmissione dati di grandi dimensioni
Connettività cloud
Soluzioni integrate di servomotori
Sempre più AGV stanno adottando servomotori integrati che combinano:
Motore
Codificatore
Autista
Interfaccia di comunicazione
in un'unità compatta.
Protocolli come CANopen ed EtherCAT consentono a questi motori integrati di semplificare la progettazione AGV e ridurre il cablaggio.
Capacità diagnostica migliorata
I protocolli di comunicazione avanzati consentono agli AGV di monitorare:
Temperatura del motore
Consumo corrente
Stato dell'encoder
Condizioni di sovraccarico
Requisiti di manutenzione
Ciò supporta la manutenzione predittiva e migliora l’affidabilità operativa.
Conclusione
I protocolli di comunicazione svolgono un ruolo fondamentale nel determinare le prestazioni e l'affidabilità dei sistemi di controllo dei motori AGV . Tra le soluzioni disponibili, CANopen, EtherCAT, Modbus, RS485, EtherNet/IP e PROFINET sono le tecnologie più comunemente utilizzate.
Per le applicazioni AGV generali, CANopen offre un'eccellente combinazione di affidabilità, efficienza dei costi e controllo motore standardizzato . Per gli AMR avanzati che richiedono una sincronizzazione multiasse precisa e ad alta velocità, EtherCAT offre prestazioni in tempo reale superiori . I protocolli Industrial Ethernet come PROFINET ed EtherNet/IP sono ideali per ambienti di automazione industriale di grandi dimensioni.
Man mano che la tecnologia AGV continua ad avanzare, i sistemi di comunicazione diventeranno più veloci, più intelligenti e più integrati, consentendo ai veicoli autonomi di prossima generazione di raggiungere maggiore efficienza, precisione e intelligenza nei moderni ambienti industriali.
Domande frequenti:
FAQ 1: Quali protocolli di comunicazione sono comunemente utilizzati nei sistemi di controllo motore AGV?
Risposta: I protocolli di comunicazione più comunemente utilizzati nei sistemi di controllo motori AGV includono CANopen, EtherCAT, CAN bus, Modbus RTU/TCP, RS485, EtherNet/IP e PROFINET . La scelta dipende dai requisiti dell'AGV quali precisione del movimento, velocità di comunicazione, prestazioni in tempo reale, complessità del sistema e costi.
FAQ 2: Perché CANopen è ampiamente utilizzato per il controllo dei motori AGV?
Risposta: CANopen è ampiamente utilizzato nel controllo dei motori AGV perché fornisce comunicazioni affidabili, costi hardware ridotti e funzioni di controllo del movimento standardizzate. Supporta il profilo del dispositivo CiA 402 , consentendo ai controller AGV di gestire facilmente servomotori, motori BLDC e servomotori integrati per il controllo di velocità, posizione e coppia.
FAQ 3: EtherCAT è migliore di CANopen per le applicazioni con motori AGV?
Risposta: EtherCAT offre una maggiore velocità di comunicazione e migliori prestazioni in tempo reale rispetto a CANopen, rendendolo adatto per AGV e AMR avanzati che richiedono una precisa sincronizzazione multiasse. Tuttavia, CANopen rimane una soluzione economicamente vantaggiosa per le applicazioni AGV standard in cui non è richiesta un'estrema precisione di movimento.
FAQ 4: Quale protocollo è migliore per il controllo del motore AGV ad alta precisione?
Risposta: Per il controllo di motori AGV ad alta precisione, EtherCAT è solitamente la scelta preferita perché fornisce una bassa latenza di comunicazione, un'elevata precisione di sincronizzazione e una trasmissione veloce dei dati. È comunemente utilizzato negli AMR, nei robot logistici intelligenti e nei robot mobili industriali che richiedono un controllo preciso del movimento.
FAQ 5: È possibile utilizzare Modbus per il controllo dei motori AGV?
Risposta: Sì, Modbus RTU e Modbus TCP possono essere utilizzati nei sistemi AGV, in particolare per la semplice comunicazione del motore, la configurazione dei parametri, il monitoraggio e i dispositivi ausiliari. Tuttavia, Modbus generalmente non è consigliato per applicazioni di controllo del movimento ad alte prestazioni perché ha capacità in tempo reale limitate rispetto a CANopen ed EtherCAT.
FAQ 6: Qual è la differenza tra CAN bus e CANopen nelle applicazioni AGV?
Risposta: Il bus CAN definisce il metodo di comunicazione fisica, mentre CANopen è un protocollo di comunicazione di livello superiore basato sul bus CAN. CANopen fornisce funzioni di controllo motore, profili di dispositivi e gestione di rete standardizzati, rendendolo più adatto per azionamenti di motori AGV e servosistemi.
FAQ 7: In che modo il protocollo di comunicazione influisce sulle prestazioni del motore AGV?
Risposta: Il protocollo di comunicazione influisce direttamente sulle prestazioni del motore AGV influenzando il tempo di risposta, la precisione di posizionamento, la capacità di sincronizzazione e l'affidabilità del sistema. Un protocollo ad alta velocità come EtherCAT può migliorare la precisione del controllo del movimento, mentre CANopen fornisce un funzionamento stabile ed efficiente per applicazioni AGV generali.
FAQ 8: Quale protocollo di comunicazione è adatto per i servomotori integrati negli AGV?
Risposta: CANopen ed EtherCAT sono comunemente utilizzati per i servomotori integrati nelle applicazioni AGV. Questi protocolli consentono la comunicazione tra il controller del motore, il driver, l'encoder e il sistema di controllo AGV, riducendo la complessità del cablaggio e migliorando l'integrazione e l'affidabilità del sistema.
FAQ 9: Come scelgo il giusto protocollo di comunicazione per i motori AGV?
Risposta: Il protocollo di comunicazione corretto deve essere selezionato in base a:
Requisiti di precisione del movimento
Numero di assi motore
Esigenze di controllo in tempo reale
Compatibilità di rete di fabbrica
Costo del sistema
Requisiti di espansione futura
CANopen è adatto per AGV economici, mentre EtherCAT è consigliato per AMR avanzati che richiedono un controllo sincronizzato ad alta velocità.
FAQ 10: Quali sono le tendenze future della tecnologia di comunicazione dei motori AGV?
Risposta: La futura tecnologia di comunicazione dei motori AGV si sposterà verso soluzioni Ethernet industriali più veloci, sistemi di servomotori integrati e capacità diagnostiche intelligenti. Protocolli come EtherCAT, PROFINET ed EtherNet/IP continueranno a crescere man mano che gli AGV diventeranno sempre più connessi, autonomi e integrati con i sistemi Industria 4.0.