
ビュー: 0 著者: サイト編集者 公開時間: 2026-07-31 起源: サイト
無人搬送車 ( AGV ) は、最新のスマート ファクトリー、インテリジェント倉庫、自動物流システムに不可欠なコンポーネントとなっています。 AGV アプリケーションが高速化、高精度化、インテリジェンスの向上に向けて進化し続けるにつれて、モーター制御システムの重要性が増しています。 AGV コントローラー、モーター ドライバー、サーボ システム、およびオンボード制御デバイス間で使用される通信プロトコルは、動作精度、応答速度、システムの信頼性、拡張性に直接影響します。
AGV モーター制御システムでは、通信プロトコルは、さまざまなコンポーネント間で 動作コマンド、速度指示、位置フィードバック、トルク データ、診断情報、安全信号を送信する役割を果たします 。適切な通信プロトコルを選択することで、AGV はよりスムーズな動作、より優れた同期、より効率的な産業オートメーションのパフォーマンスを実現できます。
で最も一般的に使用される通信プロトコルには AGV モーター制御システム があります 、CANopen、EtherCAT、Modbus RTU/TCP、RS485、Ethernet/IP、PROFINET、CAN バスなど。各プロトコルには、積載量、ナビゲーション精度、リアルタイム パフォーマンス、システムの複雑さなどの AGV 要件に応じてさまざまな利点があります。
AGV モーター制御システムは通常、いくつかの主要コンポーネントで構成されます。
AGVメインコントローラ(PLC、産業用コンピュータ、または組み込みコントローラ)
モータードライバーまたはサーボドライブ
BLDC モーター、サーボ モーター、または一体型サーボ モーター
位置および速度フィードバック用のエンコーダ
バッテリー管理システム
センサーと安全装置
通信ネットワークはこれらのコンポーネントを接続し、連携した動作を可能にします。
たとえば、AGV が倉庫管理システムからナビゲーション コマンドを受信すると、オンボード コントローラーはこの指示を正確なモーターの動きに変換する必要があります。コントローラーは、通信プロトコルを通じて速度、方向、加速度のコマンドをモーター ドライブに送信します。その間、モーター エンコーダーは継続的にフィードバック情報を返し、正確な位置決めを保証します。
高性能通信プロトコルは以下を提供する必要があります。
高速データ伝送
通信遅延が少ない
高い信頼性
マルチデバイスネットワーキング機能
リアルタイムモーションコントロール
エラーの検出と診断
AGV アプリケーションが異なれば、必要な通信ソリューションも異なります。
LEANMOTOR IDC60 AGV/AMR 用統合 DC サーボ モーター
IDC60 統合 BLDC サーボ モーター — 高効率、コンパクト、スマートな閉ループ モーション制御ソリューション |
||

|
製品概要: LeanMotor の IDC60 統合型 BLDC サーボ モーターは、モーター、ドライブ、エンコーダーを 1 つのユニットに組み合わせたコンパクトな NEMA 24 ソリューションです。正確な閉ループ制御、安定したトルク、高速応答を実現します。統合された設計により、配線が削減され、スペースが節約されます。 |
|
主要な技術的ハイライト
|
||
代表的な用途
|
||
パラメータ |
IDC60仕様 |
モーターの種類 |
統合された BLDC サーボ モーター |
フレームサイズ |
60mm |
パワーレンジ |
200W / 400W |
定格電圧 |
24V / 48V |
定格速度 |
3000rpm |
定格トルク |
0.63N・m / 1.27N・m |
エンコーダ |
17ビット磁気エンコーダ |
コミュニケーション |
パルス / RS485 / CANopen |
オプション機能 |
ギアボックス、ブレーキ、冷却ファン |
カスタムシャフトサービス |
|||||
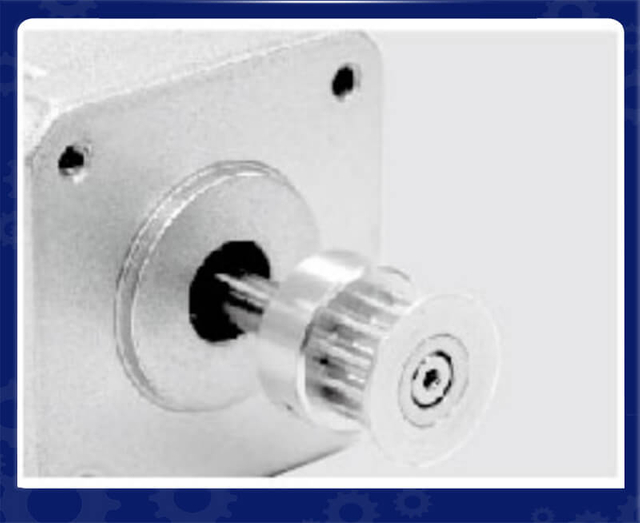
|
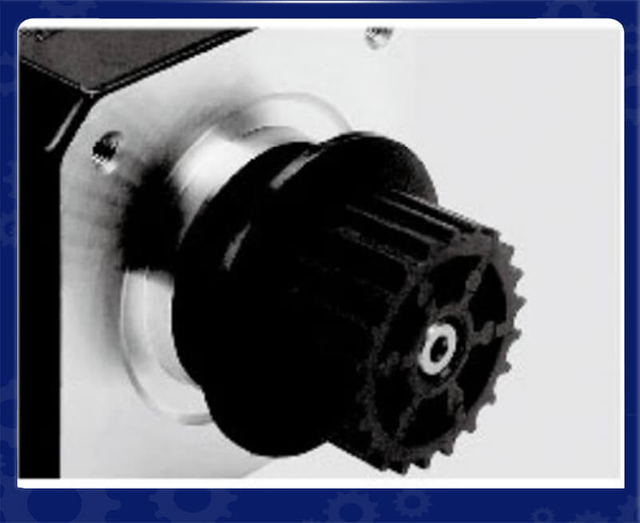
|
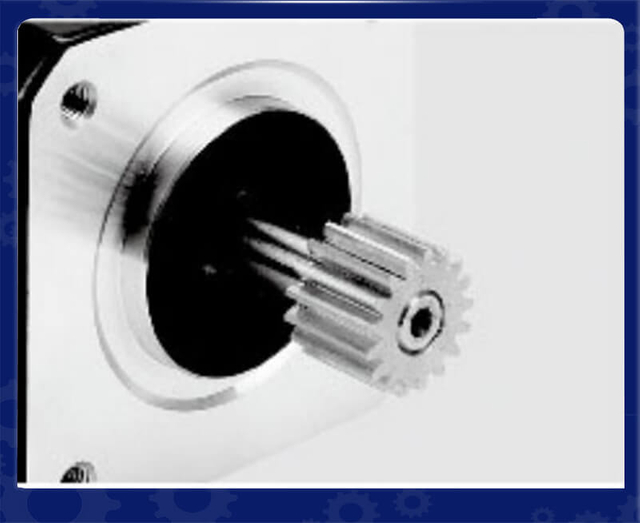
|
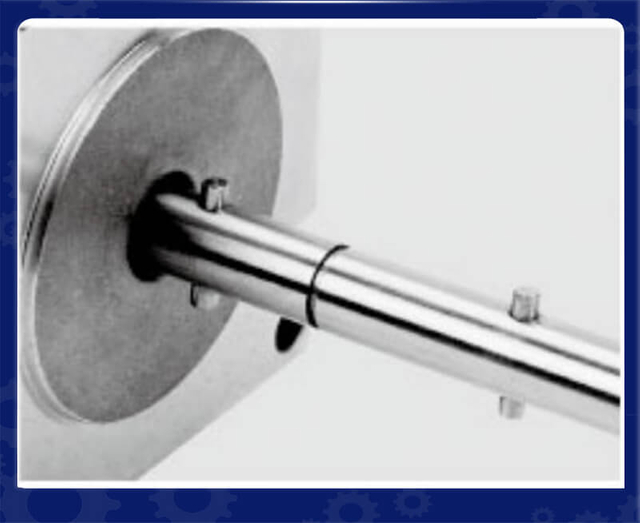
|
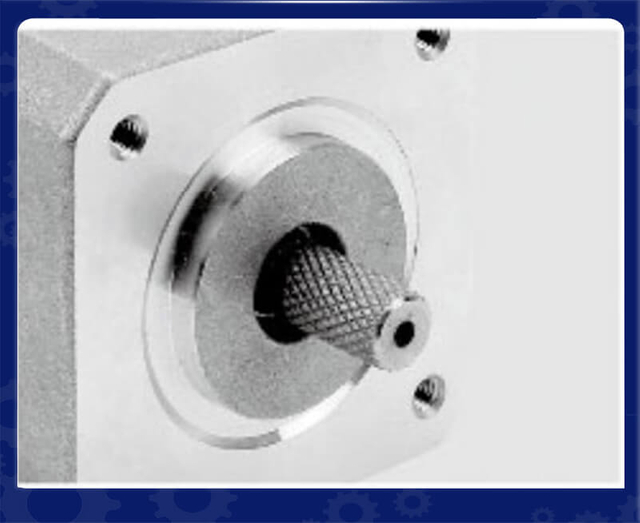
|
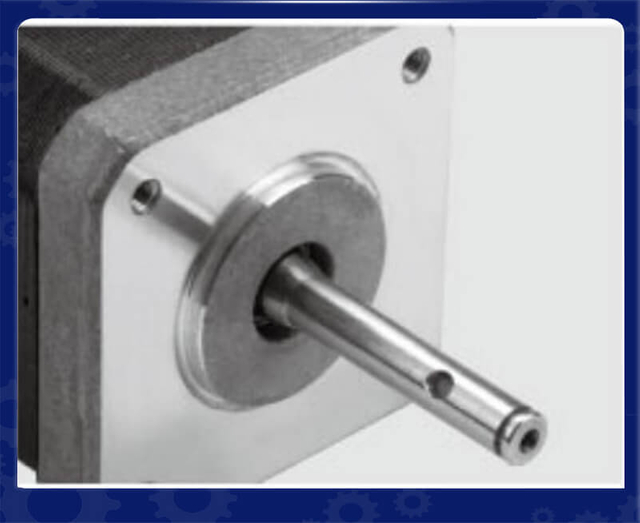
|
|---|---|---|---|---|---|
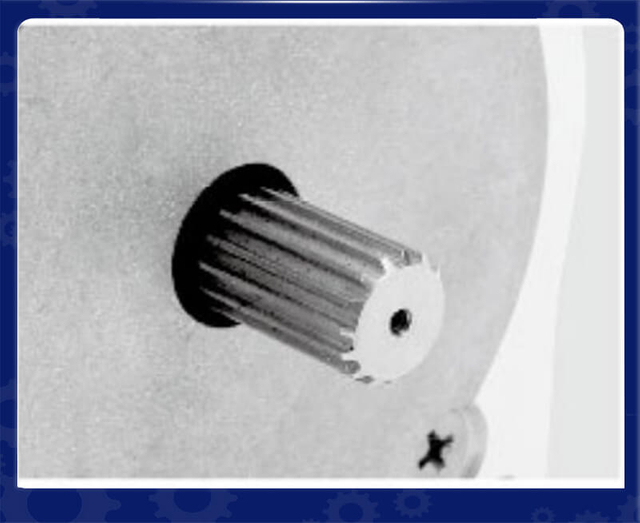
金属プーリー |
プラスチックプーリー |
ギヤ |
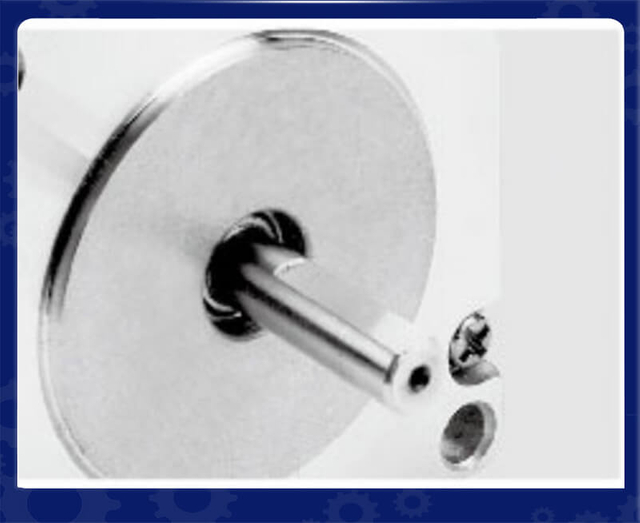
シャフトピン |
ねじ付きシャフト |
パネルマウント |
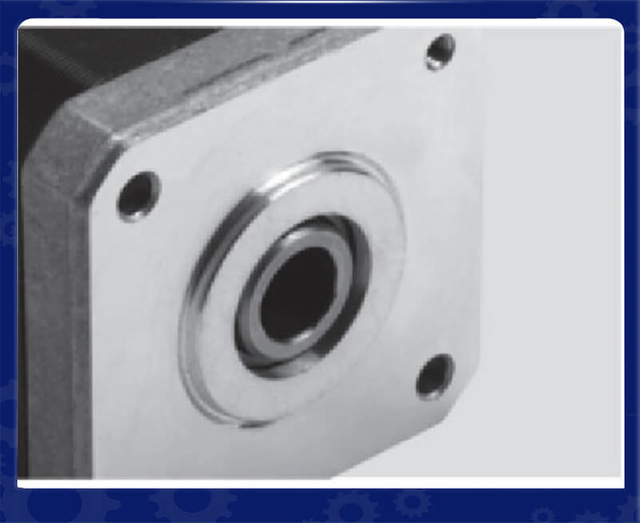
|
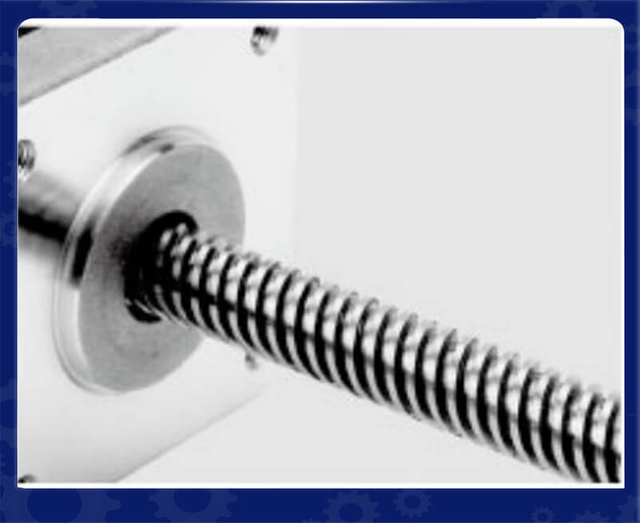
|
|
|
|
|
中空シャフト |
送りねじ |
パネルマウント |
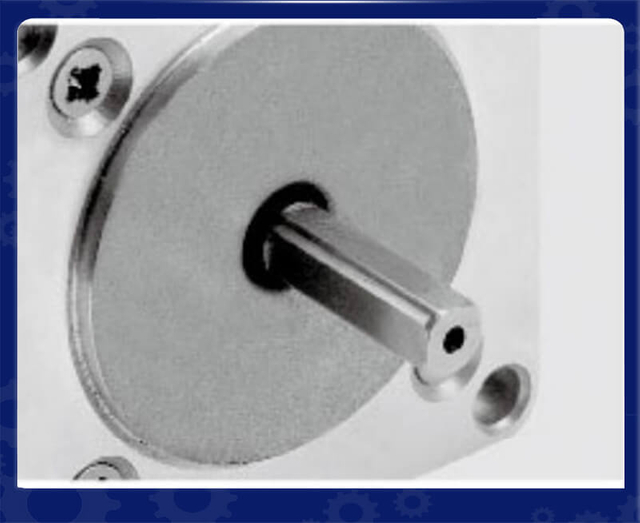
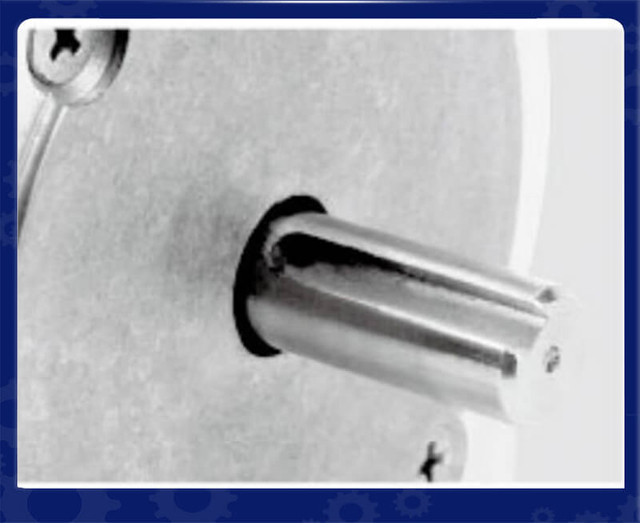
シングルフラット |
デュアルフラット |
キーシャフト |
カスタマイズされたモーターサービス |
||||
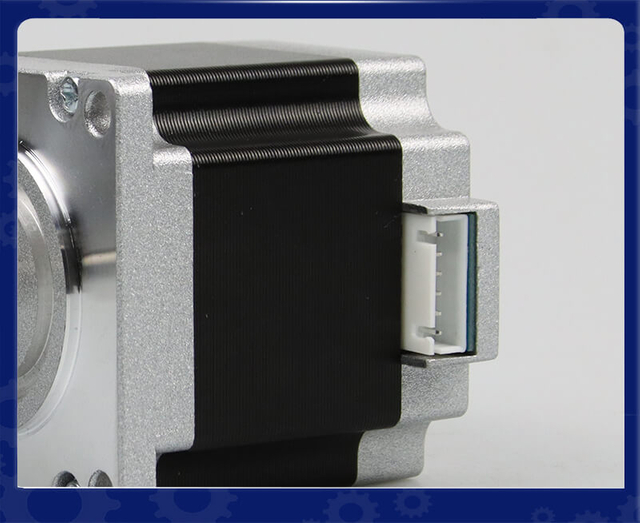
|
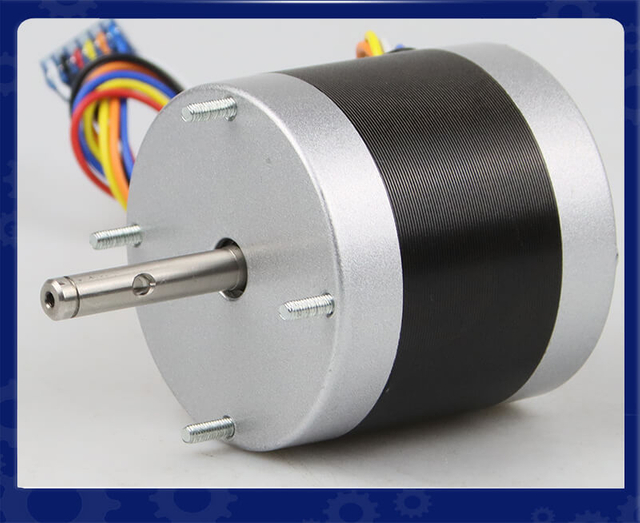
|
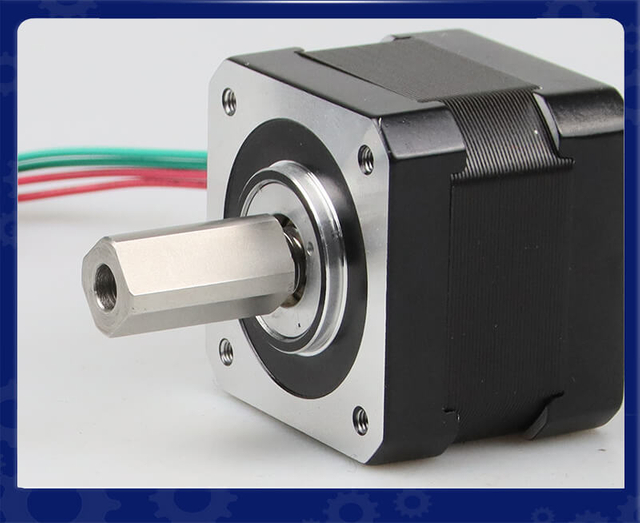
|
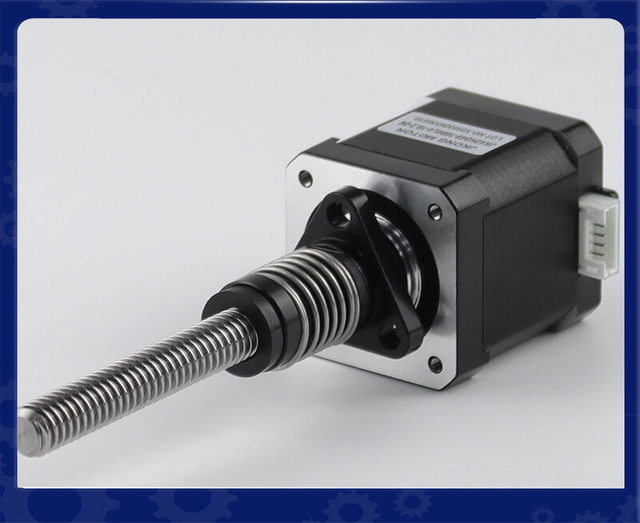
|
|
|---|---|---|---|---|
ケーブル |
カバー |
軸 |
送りねじロッド |
エンコーダ |
|
|
|
|
|
ブレーキ |
ギアボックス |
リニアモジュール |
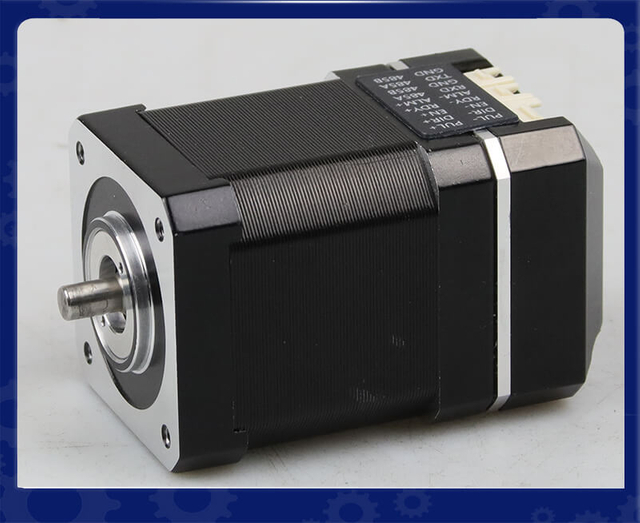
統合ドライバー |
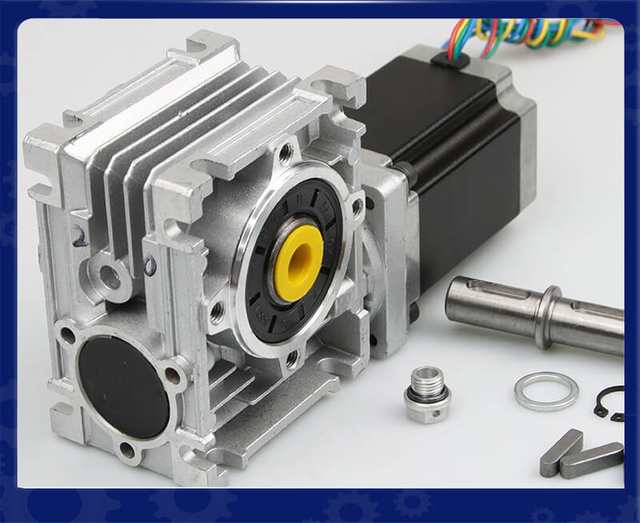
ウォームギアボックス |
CANopen は 、以下の分野で使用される最も一般的な通信プロトコルの 1 つです。 AGV モーター制御システム。 CANopen は、CAN バス物理層に基づいて、元々は産業オートメーションおよびモーション コントロール アプリケーション用に開発されました。
多くの AGV メーカーが CANopen を選択しているのは、コスト、パフォーマンス、柔軟性の間で信頼性の高いバランスが得られるためです。
CANopen は、組み込みのエラー検出メカニズムを備えた堅牢な通信構造を使用します。電気ノイズや振動、産業妨害などの環境下でも安定した通信を維持できます。
これにより、次の用途に適しています。
倉庫用AGV
移動ロボット
自動フォークリフト
輸送車両の製造
AGV には通常、次のような複数のモーターが必要です。
左右の駆動モーター
ステアリングモーター
昇降モーター
コンベヤモーター
CANopen を使用すると、複数のモーター ドライブが同じネットワーク上で通信できるため、配線の複雑さが軽減されます。
CANopen は、 CiA 402 デバイス プロファイルをサポートしています。サーボ ドライブやモーション コントロール デバイスに広く使用されている
CiA 402 を通じて、AGV コントローラーは以下を管理できます。
位置制御モード
速度制御モード
トルク制御モード
モーター状態監視
障害管理
これにより、CANopen 互換モーターを AGV プラットフォームに簡単に統合できるようになります。
EtherCAT (Ethernet Control Automation Technology) は、非常に高速で正確なモーション制御を必要とするアプリケーション向けに設計された高性能産業用 Ethernet プロトコルです。
従来の CAN ベースの通信と比較して、EtherCAT は大幅に高い帯域幅と低い遅延を提供します。
最新の AGV、特に AMR (自律移動ロボット) や高精度産業用ロボットでは、複数のモーター間のリアルタイム同期の必要性がますます高まっています。
EtherCAT は以下を提供します:
マイクロ秒レベルの通信応答
高い同期精度
大容量データ
リアルタイム多軸制御
たとえば、4 輪独立駆動モーターを使用する全方向 AGV では、すべての車輪間の正確な調整が必要です。 EtherCAT は、非常に小さなタイミング エラーでモーター コマンドを同期できるため、以下が改善されます。
位置精度
旋回性能
パストラッキング
ダイナミックな応答
EtherCAT は一般的に次の場所で使用されます。
高速物流ロボット
半導体製造用AGV
精密組立搬送システム
大規模な自動生産ライン
EtherCAT は優れたパフォーマンスを提供しますが、システム コストと統合要件は通常、CANopen よりも高くなります。
Modbus は 、そのシンプルさと互換性で知られる、広く使用されている産業用通信プロトコルです。
実装と保守が簡単なため、多くの AGV モーター コントローラーや産業用デバイスが Modbus をサポートしています。
Modbus RTU は通常、 RS485 通信を通じて動作します。.
利点は次のとおりです。
ハードウェアコストが低い
通信距離が長い
シンプルな構成
優れた互換性
一般的に次の目的で使用されます。
モーターパラメータの設定
バッテリー監視
センサー通信
補助制御システム
ただし、Modbus RTU は通信速度とリアルタイム機能が制限されているため、一般に高性能モーション コントロールには適していません。
Modbus TCP はイーサネット通信を使用するため、Modbus RTU と比較して高速です。
次の用途に使用できます。
AGV フリート管理
産業用ネットワーク通信
データ監視システム
ただし、正確な同期モータ制御が必要なアプリケーションの場合は、通常、EtherCAT または CANopen が推奨されます。
RS485 は、産業機器で広く使用されている物理通信インターフェイスです。
RS485 自体は完全な通信プロトコルではありませんが、Modbus RTU などのプロトコルに電気通信の基盤を提供します。
長い伝送距離
強力な耐ノイズ性
低コスト
簡単な配線
AGV システムでは、RS485 は次の用途によく使用されます。
エンコーダ通信
バッテリー監視
補助コントローラー
産業用センサー
ただし、高速同期動作が必要な複数のモーターを制御する場合、RS485は制限されます。
大規模な製造施設では、AGV を既存のファクトリー オートメーション ネットワークと統合することがよくあります。これらの環境では、 EtherNet/IP や PROFINETなどの産業用イーサネット プロトコル が一般的に使用されます。
EtherNet/IP は、北米の産業オートメーション システムで広く使用されています。
利点は次のとおりです。
PLCシステムとの簡単な統合
高いネットワーク拡張性
産業用イーサネットの互換性
これは、AGV が以下と通信する必要がある場合に一般的に使用されます。
工場用PLC
製造実行システム (MES)
倉庫管理システム
PROFINET は、ヨーロッパのオートメーション業界、特に Siemens PLC システムが使用されている業界で人気があります。
利点は次のとおりです。
リアルタイム通信
産業グレードの信頼性
強力な PLC 統合
大規模なスマート ファクトリーの場合、PROFINET と EtherNet/IP は、AGV とファクトリー オートメーション機器間のシームレスな通信を提供します。
CANopen が広く採用される前は、多くの AGV システムが従来の CAN バス通信を使用していました.
CAN バスは以下を提供します。
高い信頼性
優れた電磁適合性
通信費が安い
以下の分野で引き続き広く使用されています。
バッテリー駆動車両
移動ロボット
電気自動車
産業用輸送機器
ただし、CAN バスだけではアプリケーションレベルのモーター制御機能は定義されません。したがって、最新の AGV システムの多くは CANopen を使用して標準化されたモーター通信を実現しています。
適切な通信プロトコルを選択することは、 AGV モーターに 信頼性の高いモーション制御、正確な位置決め、効率的なシステム統合を実現するために重要です。 AGV アプリケーションが異なれば点で要件も異なります。 、リアルタイム パフォーマンス、通信速度、システムの複雑さ、コストの.
AGV モーター システムで使用される一般的な通信プロトコルには、 CANopen、EtherCAT、Modbus、RS485、EtherNet/IP、PROFINET などがあります。最適な選択は、AGV の設計、モーターの種類、制御要件、およびアプリケーション環境によって異なります。
1つ目は、要求される動作性能です。
主に固定場所間で資材を移動する標準的な輸送用 AGV の場合、要件は通常中程度です。
推奨されるプロトコル:
CANopen
Modbus RTU
利点:
低コスト
シンプルな統合
確実な通信
基本的な速度と方向の制御に適しています
代表的な用途:
倉庫搬送AGV
工場用資材運搬車両
簡易自動カート
高度な 自律移動ロボット (AMR) には、正確な軌道追跡、スムーズな加速、同期されたモーター動作が必要です。
推奨プロトコル:
EtherCAT
利点:
超高速通信
低遅延
多軸同期
高い位置決め精度
代表的な用途:
知能物流ロボット
半導体AGV
精密製造システム
AGV モーターには、さまざまなレベルの制御が必要な場合があります。
速度制御
位置制御
トルク制御
リアルタイムのフィードバック
故障診断
例えば:
モーター制御要件 |
推奨プロトコル |
|---|---|
基本的な速度制御 |
Modbus、CANバス |
標準サーボ制御 |
CANopen |
多軸同期 |
EtherCAT |
高性能モーションコントロール |
EtherCAT、PROFINET |
を使用する AGV の場合 BLDC モーター、サーボ モーター、または統合サーボ モーター、標準化されたモーター制御プロファイルをサポートしているため、CANopen と EtherCAT が一般的に選択されます。
通信速度はAGVの応答性や動作精度に直接影響します。
プロトコル |
パフォーマンス |
一般的な使用方法 |
|---|---|---|
RS485 |
低速 |
センサー、補助装置 |
Modbus RTU |
中速 |
シンプルなモーター通信 |
CANopen |
中高速 |
一般的なAGVモーター制御 |
EtherCAT |
非常に高速 |
高精度 AMR システム |
PROFINET / EtherNet/IP |
高速 |
ファクトリーオートメーションの統合 |
高速加速、正確な回転、または調整されたホイール制御を必要とするアプリケーションには、通常、高速イーサネットベースのプロトコルが好まれます。
制御されるモーターの数もプロトコルの選択に影響します。
単純な AGV には次のものが含まれます。
2つの駆動モーター
ステアリングモーター 1 個
複雑な AMR には次のものが含まれる場合があります。
複数のホイールモーター
昇降モーター
コンベヤモーター
ロボットモジュール
複数のモーター軸を持つシステムの場合、 EtherCAT は より優れた同期を提供しますが、 CANopen は 小規模なシステムにとって依然としてコスト効率の高いオプションです。
AGV は多くの場合、工場自動化システムに接続されています。
既存の産業用ネットワークに基づいてプロトコルを選択します。
シーメンスベースのシステム → PROFINET
ロックウェルオートメーションシステム → EtherNet/IP
CANベースの制御システム → CANopen
産業用イーサネット環境 → EtherCAT
プロトコルの互換性が優れているため、開発時間が短縮され、システムの安定性が向上します。
通信プロトコルは、不必要に複雑にすることなく、AGV のパフォーマンス要件に適合する必要があります。
CANopen
以下に最適:
標準AGV
小型移動ロボット
中速アプリケーション
利点:
手頃な価格のハードウェア
メンテナンスが簡単
強力な産業上の信頼性
EtherCAT
以下に最適:
高速AMR
精密運動システム
多軸ロボットプラットフォーム
利点:
リアルタイム制御
高い同期精度
大容量データ
適切な通信プロトコルは将来のアップグレードをサポートする必要があります。
重要な要素には次のようなものがあります。
追加のモーター軸
センサーの追加
リモート診断
予知保全
フリート管理の統合
などの強力な産業サポートを備えたプロトコルは CANopen や EtherCAT、長期的な拡張性を向上させます。
適切な AGV モーター通信プロトコルの選択は 、動作精度、システムの複雑さ、統合要件、予算によって異なります。
CANopen は 、コスト効率が高く信頼性の高い AGV モーター制御に最適です。
EtherCAT は 、正確な多軸同期を必要とする高性能 AMR に適しています。
Modbus と RS485 は、 単純な通信タスクや補助デバイスに適しています。
PROFINET と EtherNet/IP は、大規模な産業オートメーション ネットワークに統合された AGV に推奨されます。
適切な通信プロトコルを選択することで、AGV メーカーはより優れた 動作パフォーマンス、システムの信頼性、自動化効率を達成できます。.
の発展に伴い インダストリー 4.0、スマート製造、自律移動ロボット、AGV 通信システムはますますインテリジェントになってきています。
将来の AGV モーター システムは以下に焦点を当てます。
以下の要件の増加により、イーサネットベースの通信は今後も成長し続けます。
リアルタイム制御
大容量データ通信
クラウド接続
より多くの AGV が、以下を組み合わせた 統合サーボ モーターを採用しています 。
モーター
エンコーダ
ドライバ
通信インターフェース
1つのコンパクトなユニットにまとめられています。
CANopen や EtherCAT などのプロトコルにより、これらの統合モーターにより AGV 設計が簡素化され、配線が削減されます。
高度な通信プロトコルにより、AGV は以下を監視できます。
モーター温度
消費電流
エンコーダのステータス
過負荷状態
メンテナンス要件
これにより、予知保全がサポートされ、運用の信頼性が向上します。
通信プロトコルはのパフォーマンスと信頼性を決定する上で重要な役割を果たします 、AGV モーター制御システム。利用可能なソリューションの中で、 CANopen、EtherCAT、Modbus、RS485、EtherNet/IP、PROFINET が最も一般的に使用されているテクノロジーです。
一般的な AGV アプリケーションの場合、 CANopen は信頼性、コスト効率、標準化されたモーター制御の優れた組み合わせを提供します。高速かつ正確な多軸同期を必要とする高度な AMR に対して、 EtherCAT は優れたリアルタイム パフォーマンスを提供します。 などの産業用イーサネット プロトコルは、 PROFINET や EtherNet/IP 大規模なファクトリー オートメーション環境に最適です。
AGV テクノロジーが進化し続けるにつれて、通信システムはより高速、よりスマート、より統合され、現代の産業環境において次世代の自動運転車がより高い効率、精度、インテリジェンスを達成できるようになります。
回答:
で最も一般的に使用される通信プロトコルには AGV モーター制御システム があります 、CANopen、EtherCAT、CAN バス、Modbus RTU/TCP、RS485、EtherNet/IP、PROFINET など。選択は、動作精度、通信速度、リアルタイム パフォーマンス、システムの複雑さ、コストなどの AGV の要件によって異なります。
回答:
CANopen は 、信頼性の高い通信、低ハードウェア コスト、および標準化されたモーション コントロール機能を提供するため、AGV モータ制御で広く使用されています。 をサポートしており CiA 402 デバイス プロファイル、AGV コントローラーがサーボ モーター、BLDC モーター、および速度、位置、トルク制御用の統合サーボ モーターを簡単に管理できるようになります。
回答:
EtherCAT は CANopen よりも高い通信速度と優れたリアルタイム パフォーマンスを提供するため、正確な多軸同期を必要とする高度な AGV や AMR に適しています。ただし、CANopen は、極端な動作精度が必要とされない標準的な AGV アプリケーションにとっては依然としてコスト効率の高いソリューションです。
回答:
高精度の AGV モーター制御には、通信遅延が短く、同期精度が高く、高速なデータ送信が可能な EtherCAT が 通常は推奨されます。精密な動作制御が必要なAMRや知能物流ロボット、産業用移動ロボットなどによく使われています。
回答:
はい、 Modbus RTU と Modbus TCP は AGV システムで、特に単純なモーター通信、パラメータ設定、監視、および補助デバイスに使用できます。ただし、Modbus は CANopen や EtherCAT と比べてリアルタイム機能が限られているため、一般に高性能モーション コントロール アプリケーションには推奨されません。
回答:
CAN バスは 物理的な通信方法を定義しますが、 CANopen は CAN バスに基づく上位レベルの通信プロトコルです。 CANopen は、標準化されたモーター制御機能、デバイス プロファイル、ネットワーク管理を提供し、AGV モーター ドライブおよびサーボ システムにより適したものとしています。
回答:
通信プロトコルは、応答時間、位置決め精度、同期能力、システムの信頼性に影響を与えるため、AGV モーターの性能に直接影響します。 EtherCATなどの高速プロトコルはモーション制御の精度を向上させることができ、CANopenは一般的なAGVアプリケーションに安定した効率的な動作を提供します。
回答:
CANopen と EtherCAT は 、AGV アプリケーションの統合サーボ モーターに一般的に使用されます。これらのプロトコルにより、モーター コントローラー、ドライバー、エンコーダー、AGV 制御システム間の通信が可能になり、配線の複雑さが軽減され、システムの統合と信頼性が向上します。
回答:
適切な通信プロトコルは、以下に基づいて選択する必要があります。
動作精度の要件
モーター軸数
リアルタイム制御のニーズ
工場ネットワークの互換性
システムコスト
将来の拡張要件
CANopen はコスト効率の高い AGV に適しており、EtherCAT は高速同期制御を必要とする高度な AMR に推奨されます。
回答:
将来の AGV モーター通信テクノロジーは、より高速な産業用イーサネット ソリューション、統合サーボ モーター システム、およびインテリジェントな診断機能に移行するでしょう。 などのプロトコルは成長し続けます。 EtherCAT、PROFINET、EtherNet/IP AGV の接続性、自律性が高まり、インダストリー 4.0 システムとの統合が進むにつれて、


