
ビュー: 0 著者: サイト編集者 公開時間: 2026-10-10 起源: サイト
スマート倉庫管理は、効率的なマテリアルハンドリング、正確な製品の位置決め、継続的な運用、およびインテリジェントなオートメーションに依存しています。電子商取引のフルフィルメント、自動化された配送センター、インテリジェントな製造施設が処理する商品の量が増加するにつれ、コンベヤ システムは信頼性が高く正確な動きを維持しながら、より高いスループットを実現する必要があります。従来のコンベアローラードライブは、速度調整、エネルギー効率、設置の柔軟性、倉庫制御システムとの統合において制限に直面する可能性があります。 統合された BLDC サーボ モーターは、最新のスマート倉庫のコンベア ローラー システムに、コンパクトでインテリジェントでエネルギー効率の高い駆動ソリューションを提供します。
ブラシレス DC モーター、サーボ制御電子機器、および位置または速度フィードバックをコンパクトなアセンブリ内で組み合わせることで、統合 BLDC サーボ モーターはコンベア ドライブ アーキテクチャを簡素化し、モーション コントロールのパフォーマンスを向上させることができます。モーターは、その構成に応じて、正確な速度調整、制御された加速と減速、同期した材料搬送、および上位レベルの自動化機器との通信をサポートできます。
スマート倉庫アプリケーションの場合、これらの機能は、自動仕分けシステム、蓄積コンベア、自動保管および取り出しシステム (AS/RS)、倉庫ロボット移送ステーション、およびインテリジェントな荷物処理ラインで使用されるコンベア ローラー ドライブで特に価値があります。
統合された BLDC サーボ モーターがコンベア ローラー ドライブのパフォーマンスをどのように向上させるかを理解することは、倉庫設計者、システム インテグレーター、機器メーカーが運用要件に適したモーション コントロール ソリューションを選択するのに役立ちます。
ローラーコンベヤー用の統合されたコンパクト BLDC モーターは、モーター、駆動電子機器、モデルに応じてフィードバックおよび通信機能をコンパクトなアセンブリに組み合わせたブラシレス DC モーターで、コンベヤーローラーを効率的に駆動するように設計されています。このモーターは、複数のコンポーネントを 1 つのユニットに統合することで、コンベア システムのアーキテクチャを簡素化し、設置の複雑さを軽減し、最新のマテリアル ハンドリング アプリケーションにおける柔軟な動作制御をサポートします。
別個のモーターコントローラーや追加の制御コンポーネントを必要とする従来のコンベヤー駆動システムとは異なり、統合されたコンパクトな BLDC モーターは、スマート倉庫保管、自動仕分けシステム、集積コンベヤー、および自動保管・検索システム (AS/RS) に対して、よりスペース効率の高いソリューションを提供できます。
コンパクトな統合設計: モーターと駆動電子機器を 1 つのアセンブリに統合し、駆動コンポーネントを個別に取り付ける必要性を減らします。
高効率: ブラシレス モーター テクノロジーにより、機械的なブラシの摩擦が排除され、意図した速度と負荷範囲全体で効率的な動作がサポートされます。
正確な速度制御: 適切な閉ループフィードバックを備えたモデルは、変化する負荷条件下でも一貫したコンベヤ速度を維持できます。
柔軟な自動化統合: 構成に応じて、サポートされる通信インターフェイスには CANopen、Modbus、EtherCAT、またはその他の産業用プロトコルが含まれる場合があります。
メンテナンスの軽減: ブラシレス設計によりブラシの交換が不要になり、統合された診断機能により障害の特定が簡素化されます。
柔軟な設置: コンパクトな寸法により、分散ドライブ アーキテクチャとモジュラー コンベア設計がサポートされます。
統合された BLDC モーターは電気エネルギーを回転運動に変換し、直接または機械式トランスミッションを介してコンベア ローラーを駆動します。その電子コントローラーは、モデルがサポートする機能に応じて、指令された速度、トルク、または位置に従ってモーターの動作を調整します。
自動コンベヤ システムでは、PLC またはモーション コントローラが個々のモータ ユニットを調整して、コンベヤ ゾーン間の製品の輸送、蓄積、移送を管理できます。適切なフィードバックおよび通信機能を備えたモーターは、一貫した動作を維持し、スキャナ、センサー、ダイバータ、および下流の自動化機器との同期を向上させるのに役立ちます。
統合されたコンパクトな BLDC モーターは、以下を含むさまざまなコンベア ローラー駆動アプリケーションに適しています。
自動仕分けコンベヤ: 制御された製品の移動を維持し、仕分けゾーン間の調整された搬送をサポートします。
ゼロ圧力蓄積コンベヤ: センサーとコンベヤ制御ロジックを連携して、個々のゾーンを調整し、製品間の接触を減らします。
AS/RS コンベア インターフェイス: 保管機器とコンベア ラインの間でトート、カートン、トレイを移送する駆動ローラー。
電子商取引フルフィルメント システム: ピッキング、梱包、スキャン、出荷ステーション間の柔軟なマテリアル ハンドリングをサポートします。
モジュラーコンベヤシステム: 分散ドライブの設置を簡素化し、システムの拡張や再構成を容易にします。
リーンモーター 一体型DCサーボモーター 製品
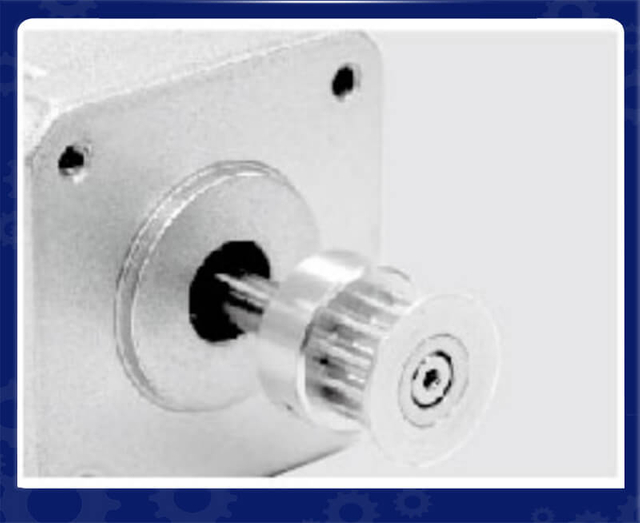
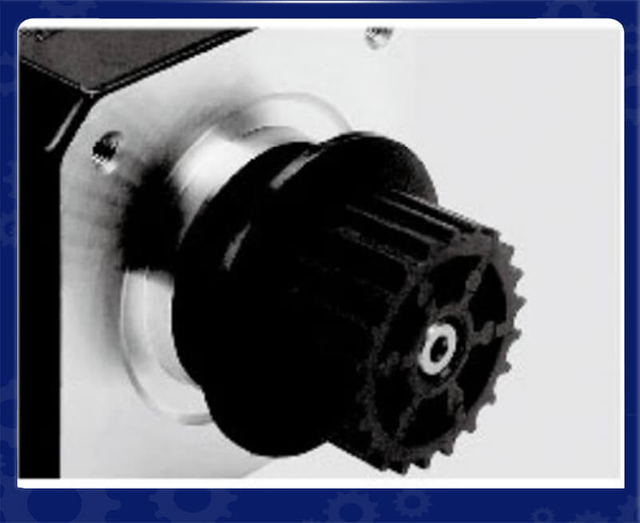
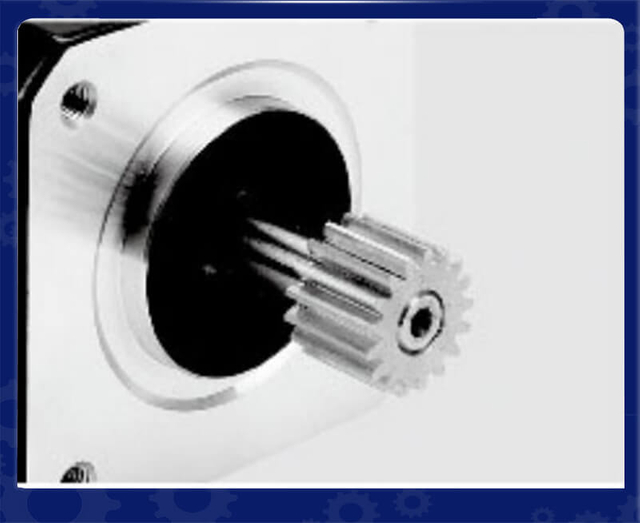
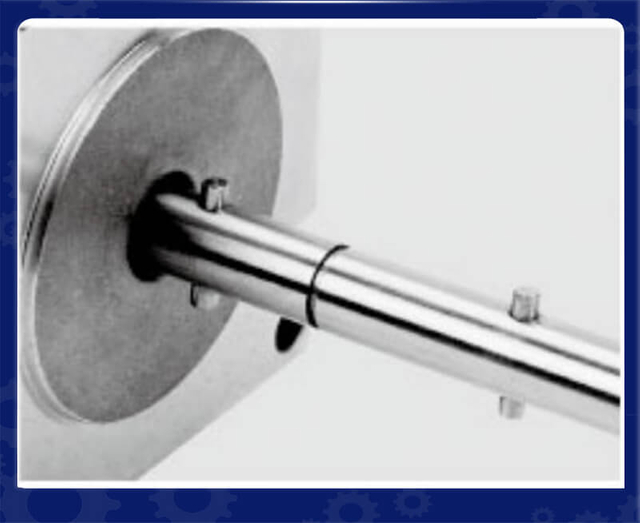
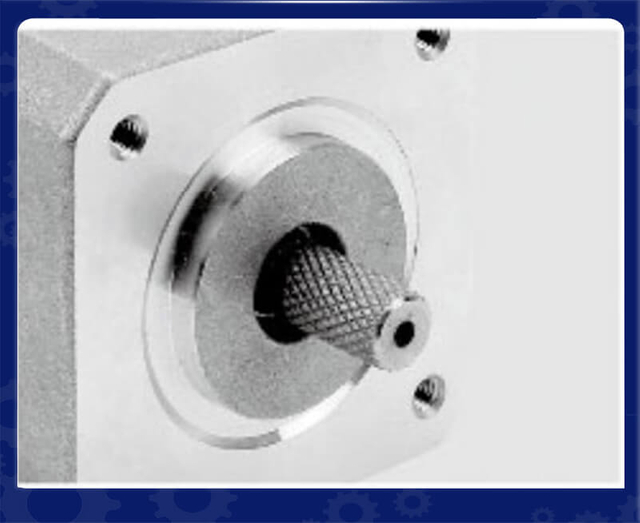
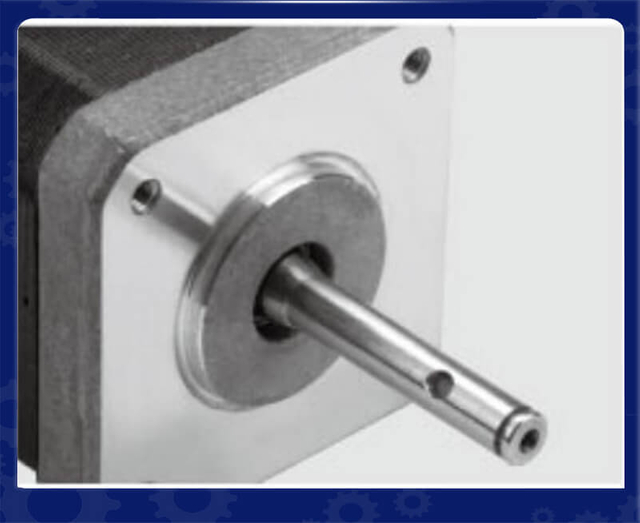
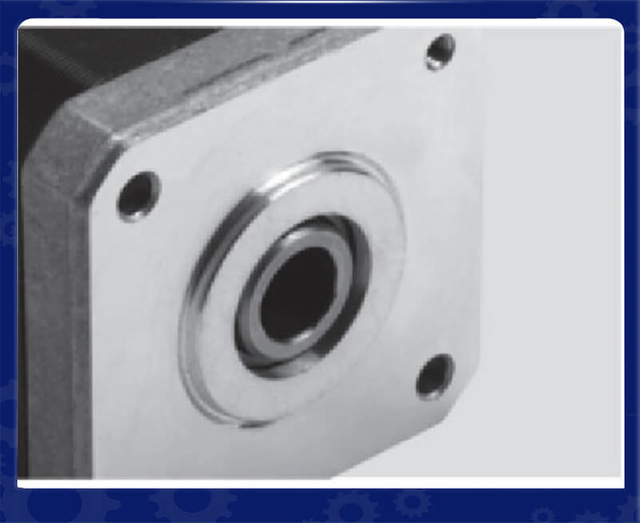
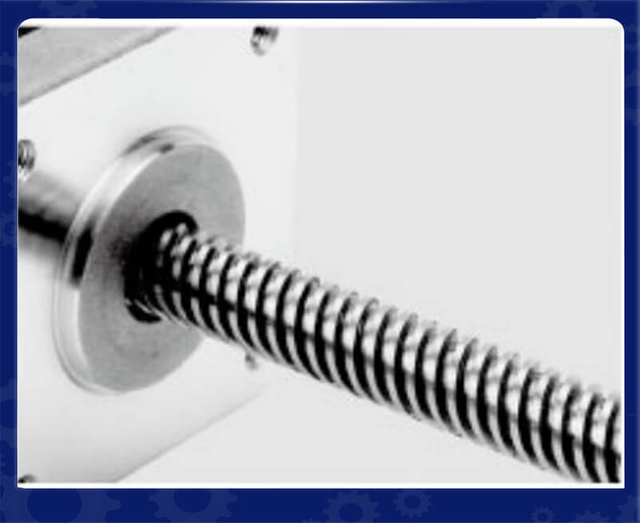
カスタムシャフトサービス |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
ギヤ |
シャフトピン |
ねじ付きシャフト |
パネルマウント |
|
|
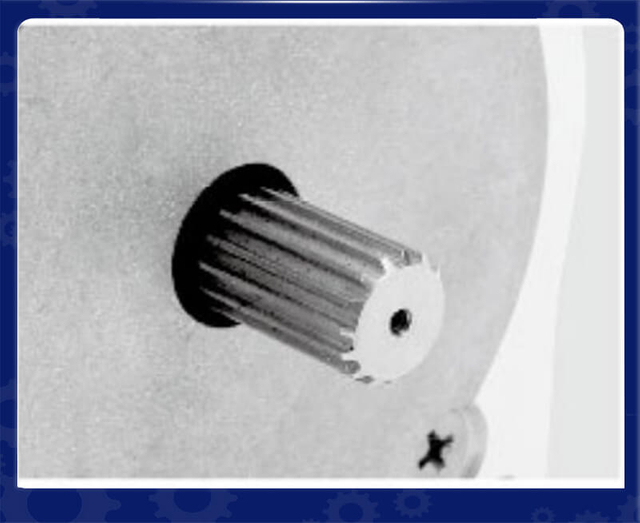
|
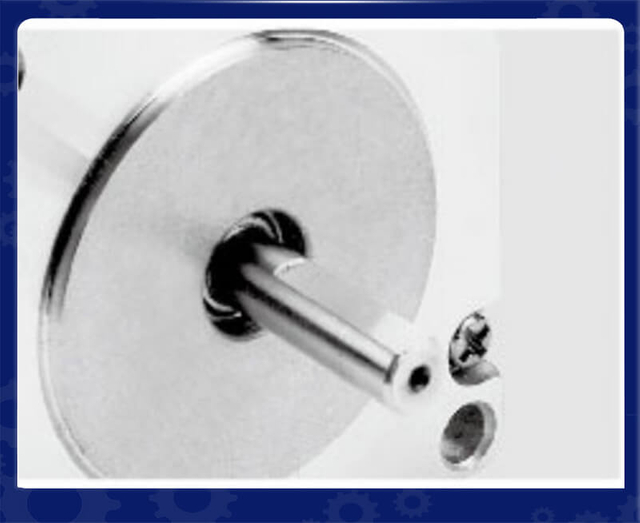
|
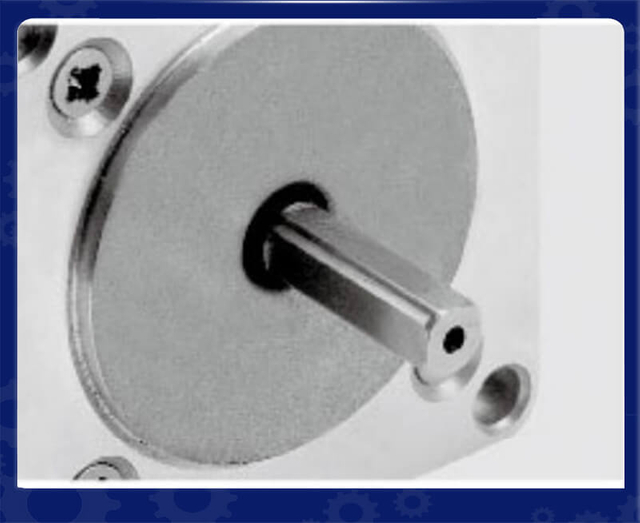
|
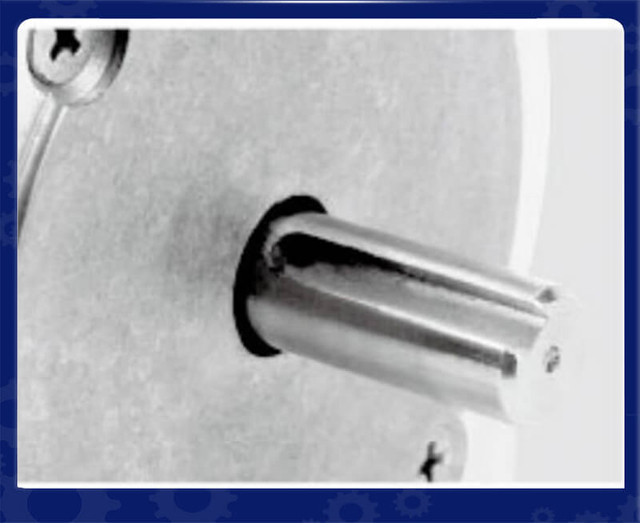
|
中空シャフト |
送りねじ |
パネルマウント |
シングルフラット |
デュアルフラット |
キーシャフト |
カスタマイズされたモーターサービス |
||||
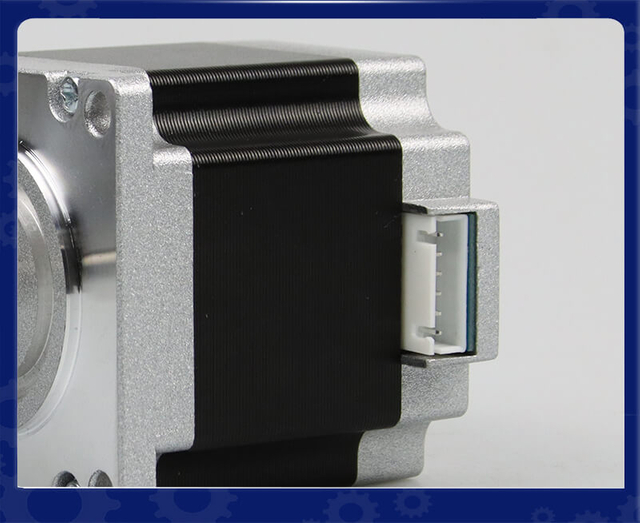
|
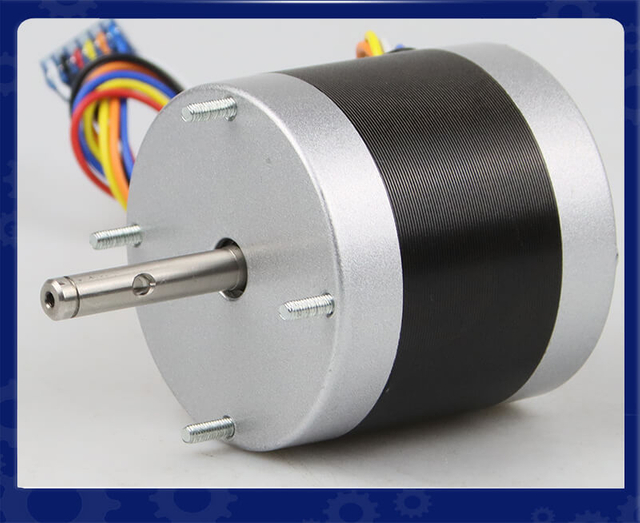
|
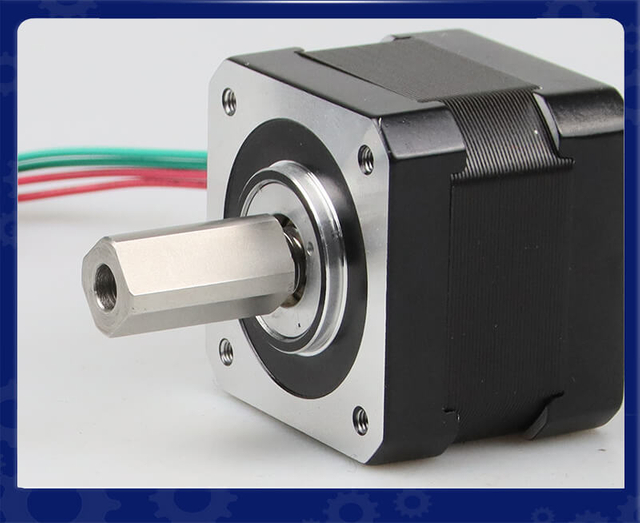
|
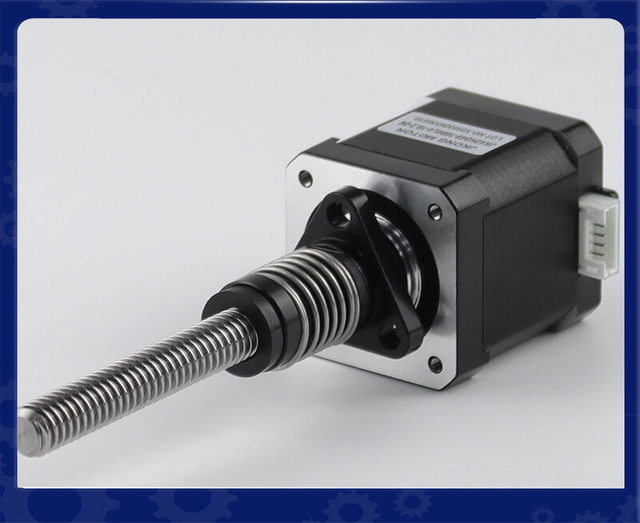
|
|
|---|---|---|---|---|
ケーブル |
カバー |
軸 |
送りねじロッド |
エンコーダ |
|
|
|
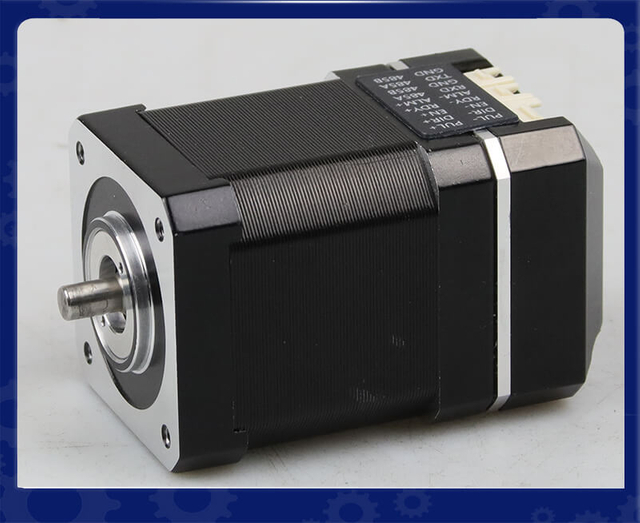
|
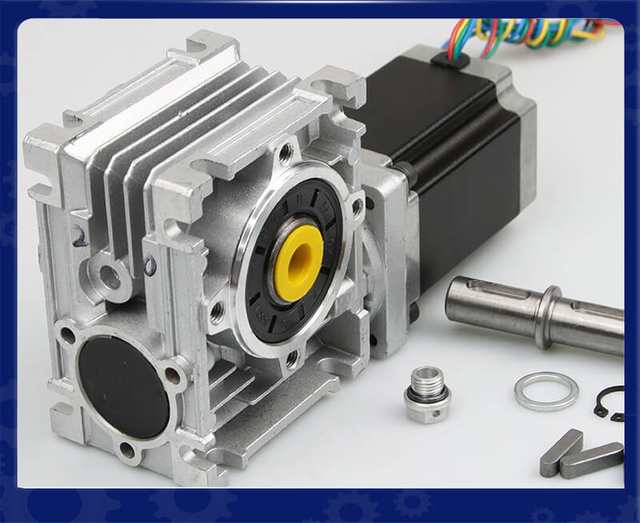
|
ブレーキ |
ギアボックス |
リニアモジュール |
統合ドライバー |
ウォームギアボックス |
従来のモーターとドライブの構成と比較して、統合されたコンパクトな BLDC モーターは設置スペースを削減し、配線を簡素化し、より柔軟な制御アーキテクチャをサポートできます。ブラシレス構造により定期的なブラシ交換も不要になり、オプションのフィードバックおよび通信機能によりインテリジェントな倉庫自動化との統合が向上します。
最適なパフォーマンスを得るために、エンジニアはモーターを選択する前に、定格トルク、ピークトルク、動作速度、加速要件、通信互換性、熱性能、および環境保護を評価する必要があります。適切な構成は、コンベアの負荷、ローラーの直径、必要なスループット、マテリアルハンドリングプロセスの精度によって異なります。
統合されたコンパクトな BLDC モーターは、コンパクトな設置、効率的な操作、信頼性の高い速度制御、スマート倉庫システムとのシームレスな統合を必要とする最新のローラー コンベアに実用的な駆動ソリューションを提供します。
自動コンベヤシステムでは速度の一貫性が重要な要件です。コンベアゾーン、スキャナ、ダイバータ、ロボットピッキングステーション、仕分け装置の間を移動する製品は、正確な時間に到着し、予測可能な間隔を維持する必要があります。
従来の開ループ駆動装置では、コンベアの負荷が変化したり、正確な同期が必要な場合に、一貫した動作を維持するのが難しい場合があります。閉ループ速度フィードバックを備えた統合 BLDC サーボ モーターは、出力を継続的に調整して、制御システムの制限内で指令された速度を維持できます。
サーボ コントローラーは、指令された速度と測定されたモーター フィードバックを比較し、その差を減らすためにモーター電流を調整します。これにより、ドライブは機械的負荷の変化を補償し、速度の安定性を向上させることができます。
スマート倉庫コンベヤの場合、この機能は以下をサポートします。
より安定したカートンとトートの輸送。
隣接するコンベヤセクション間の製品の移動を制御します。
負荷変動時の速度変動を低減します。
より予測可能なスキャナーおよびバーコード読み取り操作。
コンベアゾーンと自動化装置の間の調整が改善されました。
実際の性能は、モーターの制御帯域幅、エンコーダー分解能、負荷慣性、機械的トランスミッション、およびコントローラー構成によって異なります。
急速な起動と停止により、カートンがずれたり、製品が衝突したり、機械部品に不要なストレスがかかる可能性があります。統合されたサーボ制御は、ドライブまたは監視コントローラーによってサポートされている場合、プログラム可能な加速および減速プロファイルを実装できます。
たとえば、軽量の小包を輸送するコンベア ゾーンでは、製品の動きを減らすために段階的な加速プロファイルを使用する場合があります。より重い荷物を扱う搬送コンベヤでは、スループットと機械的安定性のバランスをとるために、異なるプロファイルが必要になる場合があります。
動作プロファイルをアプリケーションに適合させることで、倉庫オペレーターは製品の取り扱いを改善し、不必要な機械的衝撃を軽減できます。
数百、数千のコンベアローラーを備えた大規模な配送センターでは、エネルギー消費は重要な考慮事項です。個々のドライブユニットの効率の小さな改善であっても、マテリアルハンドリングネットワーク全体で乗算すると、重要なものになる可能性があります。
統合された BLDC サーボ モーターは、ブラシレス モーターの効率的な動作、要求ベースの速度制御、不必要な機械的損失の削減を通じてコンベアのエネルギー効率を向上させることができます。
BLDC モーターでは、ブラシ付き DC モーターで使用される機械ブラシが不要になります。電子整流により、ブラシ関連の摩擦とメンテナンスの要件が軽減され、適切な動作範囲全体で効率的な動作がサポートされます。
高品質の BLDC モーター設計により、良好なトルク対サイズ比と効率的な電力変換が実現します。ただし、実際の効率はモーターの構造、駆動電子回路、動作速度、負荷、熱条件によって異なります。
コンベアは常に全速力で動作する必要はありません。スマート倉庫では、制御ロジックにより、製品の流れ、蓄積状態、下流の機器の可用性に応じてコンベヤーの動作を調整できます。
モーターとシステムのアーキテクチャに応じて、統合された BLDC サーボ ドライブは、コンベア ゾーンが必要ない場合の可変速動作と協調停止をサポートできます。
このアプローチにより、不必要な連続運転が回避され、エネルギー消費を削減できます。最大の節約量は、コンベアのレイアウト、アイドル時間の頻度、負荷プロファイル、および制御戦略によって異なります。
一部の統合モーター設計では、直接ローラー駆動またはコンパクトな機械的カップリングが可能です。不要なトランスミッション段を減らすことで、機械的損失を低減し、ドライブアセンブリを簡素化できます。
ただし、ダイレクトドライブはすべてのコンベアに適しているわけではありません。トランスミッション構成を選択する前に、必要なトルク、ローラー直径、負荷慣性、機械的アライメント、および速度範囲を評価する必要があります。
従来のコンベヤ システムでは、多くの場合、別個のモーター、外部サーボ ドライブ、フィードバック ケーブル、電源配線、および制御キャビネットが使用されます。倉庫に個別に制御される多数のコンベア ゾーンが含まれる場合、これらのコンポーネントにより設置時間が増加し、システムが複雑になる可能性があります。
統合された BLDC サーボ モーターは、いくつかの駆動コンポーネントを 1 つのアセンブリに統合し、電気的および機械的アーキテクチャの簡素化に役立ちます。
モーターと駆動電子機器をコンベアローラーの近くに配置することで、機器メーカーは個別の外部駆動ユニットの必要性を減らすことができます。これにより、電気キャビネット内のスペースが解放され、モーター制御機能の分散が簡素化されます。
モジュラーコンベヤシステムの場合、分散型アーキテクチャにより柔軟な機器レイアウトもサポートされます。コンベヤセクションは、設置、拡張、再構成が容易な標準化されたモジュールとして設計できます。
通信および電源アーキテクチャに応じて、統合されたモーターにより、モーターとドライブ間の個別の接続およびフィードバック ケーブルの数を減らすことができます。
これにより、いくつかの実用的な利点が得られます。
個別に取り付けられるドライブコンポーネントが少なくなります。
制御盤の混雑を軽減。
機器の組み立てが簡素化されました。
モジュール式コンベアの設置が簡単になりました。
試運転時間が短縮される可能性があります。
より簡単なメンテナンスアクセス。
システム全体には、適切な配電、保護装置、ネットワーク配線、接地、緊急停止または安全関連の回路が必要です。統合によってこれらの要件が排除されるわけではありません。
スマート ウェアハウジングは、フィールド デバイス、PLC、倉庫制御システム、倉庫管理システム、および監視ソフトウェア間の通信に依存します。コンベヤモーターは、独立した機械装置としてではなく、この大規模な自動化アーキテクチャの一部として動作する必要があります。
適切な通信インターフェイスを備えた統合 BLDC サーボ モーターは、分散モーション制御をサポートし、コンベア操作の可視性を向上させます。
選択したモデルに応じて、統合 BLDC サーボ モーターは、CANopen、Modbus RTU、Modbus TCP、EtherCAT、またはその他の産業用通信テクノロジなどのインターフェイスをサポートする場合があります。
これらのプロトコルには互換性がなく、サポートは製品によって異なります。選択したモーターは、倉庫自動化システムで使用される制御アーキテクチャ、ネットワーク トポロジ、タイミング要件、および構成ツールと互換性がある必要があります。
サポートされているインターフェイスを通じて、コントローラーは次のようなコマンドを発行できます。
スタートとストップ。
速度の参考。
回転方向。
位置または動作コマンド。
有効化と無効化。
フォルトリセット。
動作モードの選択。
フィードバック データには、実装に応じて、実際の速度、位置、動作ステータス、電流、温度、または診断情報が含まれる場合があります。
スマート コンベア システムは通常、搬送経路を独立したゾーンに分割します。各ゾーンは、下流セクションが利用可能な場合、または移送操作が許可されている場合にのみ製品を移動します。
統合されたサーボ モーターはゾーン レベルで制御された動作を提供し、PLC またはコンベア コントローラーが材料の流れ全体を管理します。
たとえば、バーコード スキャナが小包を識別すると、制御システムは関連するコンベア ゾーンに小包を正しい仕分けレーンに向かって輸送するように指示できます。個別のモーター速度コマンドと制御された加速は、予測可能な製品の動きを維持するのに役立ちます。
その結果、注文量、製品の仕向地、下流の機器の可用性の変化に対応できる、より柔軟なマテリアル ハンドリング システムが実現します。
アキュムレーションコンベアは、下流の設備が忙しいときに製品を一時的に保持します。これらは、配送センター、梱包ライン、自動注文処理システムで広く使用されています。
蓄積システムの制御が不十分だと、製品の衝突、カートン間の過剰な圧力、不必要なエネルギー消費が発生する可能性があります。
統合された BLDC サーボ モーターは、適切なセンサーおよびコンベア制御ロジックと組み合わせることで、より正確なゾーンレベルのモーション制御をサポートできます。
ゼロ圧力蓄積アーキテクチャでは、占有情報と下流の可用性に従って、個々のコンベア ゾーンが製品を停止または放出します。目的は、隣接するカートンが互いに押し合い続けるのを防ぐことです。
モーターだけではゼロ圧力の蓄積は発生しません。完全なソリューションには、適切なセンサー、ゾーン ロジック、機械設計、および互換性のあるドライブ制御インターフェイスが必要です。
適切に実装されると、統合サーボ ドライブは次の機能を提供します。
占有ゾーンでの停止を制御します。
ダウンストリームの容量が利用可能になった場合のスムーズな再起動。
より一貫した製品間隔。
無駄なローラー動作を軽減。
蓄積ゾーンと転送ゾーンの間の調整が改善されました。
これらの機能は、壊れやすい製品、さまざまなサイズの小包、および高スループットのフルフィルメント センターを通過するトートバッグを処理する場合に特に役立ちます。
自動仕分けシステムには、コンベアの動き、識別装置、ダイバータ、目的地レーン間の信頼性の高い調整が必要です。小さなタイミングエラーにより、誤った転送、製品の輻輳、またはスループットの低下が発生する可能性があります。
統合された BLDC サーボ モーターにより、仕分け装置に供給したり、搬送のために製品を位置決めしたりするコンベア セクションの動作の一貫性が向上します。
一部のアプリケーションでは、製品を別のコンベアに移送したり、ロボット機構で処理したりする前に、所定の位置で停止する必要があります。統合モーターが適切な位置フィードバックと位置制御をサポートしている場合、反復可能な動作の実現に役立ちます。
ただし、 モーターの位置は自動的に製品の位置と等しくなりません。ローラーのスリップ、ベルトの弾性、ギアボックスのバックラッシュ、ローラーの直径の公差、製品の動きによって誤差が生じる可能性があります。
正確な荷物の位置決めが必要なアプリケーションには、外部エンコーダ、光電センサー、機械的位置合わせ機能、またはより高レベルのモーション コントローラーが必要になる場合があります。
多くの場合、コンベヤセクションは、搬送中に製品の間隔を維持するために調整された速度で動作する必要があります。サーボベースの速度制御は、コントローラーと通信ネットワークが必要なパフォーマンスをサポートしている場合に、隣接するローラーまたはコンベア モジュールを同期するのに役立ちます。
高速仕分けアプリケーションの場合、エンジニアはネットワークの更新速度、ドライブの応答、センサーの遅延、コンベヤーの形状、製品間隔の要件を評価する必要があります。モーターレベルの精度を信頼性の高いシステムレベルのパフォーマンスに変換するには、適切な制御アーキテクチャが不可欠です。
倉庫のコンベヤ システムは頻繁に長時間稼働するため、計画外のダウンタイムにより複数のプロセスにわたる注文の処理が中断される可能性があります。したがって、ドライブの選択は動作パフォーマンスだけでなく、メンテナンス計画や動作の信頼性にも影響します。
統合型 BLDC サーボ モーターは、定期的なブラシ交換の必要がないため、ブラシ付きモーターと比較して特定のメンテナンス要件を軽減できます。
ブラシレス設計により、ブラシの摩耗やそれに伴うメンテナンス作業が不要になります。モーターの構造、ベアリングの状態、熱管理、および動作環境に応じて、より長いメンテナンス間隔をサポートできます。
ただし、ブラシレス モーターには、ベアリング、シール、コネクタ、電子部品など、摩耗または故障する可能性のある部品が依然として含まれています。
統合ドライブは、保守担当者が異常な動作状態を特定するのに役立つ診断機能を提供する場合があります。製品によっては、過電流検出、過熱保護、低電圧監視、通信障害レポート、または位置フィードバック エラー検出が含まれる場合があります。
監視コントローラが診断情報を利用できると、メンテナンス チームは障害箇所をより迅速に特定し、トラブルシューティングの時間を短縮できます。
たとえば、ドライブの障害によりコンベア ゾーンが停止した場合、コントローラは影響を受けたモーターを特定し、その障害ステータスを報告することがあります。これにより、技術者はコンベヤ ライン全体を検査するのではなく、関連するセクションに集中することができます。
信頼性は、適切なモーターのサイズ、熱放散、周囲温度、粉塵への曝露、振動、設置品質によって決まります。冷蔵保管、洗浄、または粉塵の多い環境を伴う倉庫用途では、特定のエンクロージャ定格とコネクタ設計が必要になる場合があります。
エンジニアは、導入前にモーターの保護定格、許容周囲温度、熱ディレーティング特性、および取り付け要件を確認する必要があります。
最新のフルフィルメント センターでは、フロア スペースと処理能力を最大化するために、高密度のコンベア レイアウトが使用されることがよくあります。コンパクトなモーター アセンブリは、ローラー、搬送機構、センサー、構造サポートを限られた寸法内に収める必要がある場合に役立ちます。
統合された BLDC サーボ モーターにより、個別に取り付けられた駆動電子機器および関連する配線が占めるスペースを削減できます。機械設計に応じて、モジュール式ローラードライブ構成もサポートできます。
コンパクトな統合モーターにより、コンベアフレーム内の駆動コンポーネントの配置が簡素化されます。これは、狭いコンベヤーセクション、モジュール式仕分け装置、および中二階の下または自動保管施設内に設置されたシステムに特に役立ちます。
適切なモーター サイズでは、定格トルク、ピーク トルク、デューティ サイクル、ローラーの寸法、および熱性能を考慮する必要があります。必要な負荷を処理できない場合は、小型のモーターが必ずしも良い選択肢であるとは限りません。
モジュラーコンベヤセクションにより、運用要件の進化に応じて輸送ルートを拡張したり、倉庫のレイアウトを変更したりすることが容易になります。
標準化された統合モーターモジュールにより、機器の複製と交換が簡素化されます。モーターが共通の通信インターフェイスと構成方法をサポートしている場合、追加のゾーンの統合もより簡単になる可能性があります。
システム設計者は、メンテナンスやスペアパーツの管理を簡素化するために、可能な限りモーター定格、コネクタ、パラメータ設定、および通信構成を標準化する必要があります。
スマート倉庫システムで信頼性の高い動作制御、エネルギー効率、安定したマテリアルハンドリングを実現するには、コンベアローラードライブに適切な統合BLDCサーボモーターを選択することが不可欠です。エンジニアは、負荷要件、動作速度、制御精度、通信プロトコル、設置条件を評価して、モーターがアプリケーションの性能ニーズを満たしていることを確認する必要があります。
モーターは、コンベアの抵抗を克服して負荷を加速するのに十分なトルクを提供する必要があります。必要トルクは製品重量、ローラー径、摩擦、加速度、伝達効率などにより異なります。
簡略化したローラードライブの計算:
T = F xr
どこ:
T は必要なローラトルク(N・m)です。
F は総接線力 (N) です。
r は有効ローラー半径 (m) です。
また、エンジニアは、さまざまな負荷の下で信頼性の高い起動と動作を保証するために、モーターの連続トルクとピークトルクを検証する必要があります。
コンベア速度はローラーの回転速度を決定し、スループットと搬送精度に影響します。必要なローラー速度は、以下を使用して推定できます。
n = 60V / π D
どこ:
n はローラー速度 (RPM) です。
v はコンベア速度 (m/s) です。
D はローラー直径(m)です。
十分なトルクと熱性能を維持しながら、必要な速度範囲をサポートするモーターを選択してください。
コンベアの用途が異なれば、必要な制御精度も異なります。標準的な輸送ゾーンには安定した速度調整が必要な場合がありますが、仕分けシステムや同期搬送には位置フィードバックやより高度な動作制御が必要な場合があります。
これらの機能が必要な場合は、モータが閉ループ速度制御、位置制御、プログラム可能な加減速度、および外部エンコーダ フィードバックをサポートしているかどうかを検討してください。
スマート倉庫の場合、モーターは PLC またはモーション コントローラーとシームレスに統合される必要があります。モデルに応じて、サポートされるプロトコルには CANopen、Modbus、または EtherCAT が含まれる場合があります。
モーターを選択する前に、プロトコルの互換性、通信タイミング、診断機能、利用可能な制御コマンドを確認してください。
統合された BLDC サーボ モーターにより、配線の複雑さと外部ドライブの要件を軽減できます。ただし、エンジニアは取り付けスペース、熱放散、周囲温度、粉塵への曝露、および保護定格を評価する必要があります。
適切な熱特性と環境保護を備えたモーターを選択することは、長期的な信頼性の向上に役立ちます。
適切な統合 BLDC サーボ モーターを選択するには、トルク、速度、制御精度、通信の互換性、および環境要件のバランスをとる必要があります。これらのパラメータを実際のコンベヤの動作条件に一致させることで、倉庫システムの設計者は、マテリアルハンドリングの効率を向上させ、設置を簡素化し、自動化されたコンベヤローラーアプリケーションで信頼性の高いパフォーマンスを達成できます。
統合された BLDC サーボ モーターは、モーターの仕様が必要なデューティおよび制御アーキテクチャに一致していれば、さまざまなコンベア ローラー ドライブ アプリケーションをサポートできます。
大量のフルフィルメント センターでは、コンベアを使用してカートン、トート、小包をピッキング、梱包、スキャン、出荷エリア間で輸送します。
統合されたサーボ ドライブは、可変速操作、制御された搬送、およびコンベア ゾーン間の調整された移動をサポートできます。これらの機能は、システム設計者がスループットと製品処理要件のバランスを取るのに役立ちます。
AS/RS 設備では、保管機器と下流の処理エリアの間でトート、トレイ、カートンを移送するためにコンベア インターフェイスが頻繁に使用されます。
統合された BLDC サーボ モーターにより、移送ステーション、蓄積ゾーン、コンベア インターフェイスでローラーの動きを制御できます。同期動作が必要な場合、選択したドライブは関連するフィードバックおよび制御機能をサポートする必要があります。
小包仕分けラインでは、正確なタイミングと、識別ステーション、ダイバータ、目的地レーン間の一貫した輸送が必要です。
統合されたモーター制御により、予測可能なコンベヤー速度を維持し、調整された搬送をサポートできます。高速仕分けアプリケーションでは、センサーの応答、制御待ち時間、小包の間隔、仕分け機構の機械的性能も考慮する必要があります。
製造施設では、コンベアを使用してワークピース、コンポーネント、完成品、コンテナを生産プロセス間で移動します。
統合された BLDC サーボ モーターは、反復可能な動作、調整可能な速度プロファイル、および PLC ベースの自動化システムとの通信をサポートできます。具体的なメリットは、コンベアの設計と各生産段階で要求される精度によって異なります。
異なるモーター技術と駆動アーキテクチャは、異なるコンベア要件に対応します。適切な選択は、コスト、制御精度、動作条件、設置上の制約、およびメンテナンス戦略によって異なります。
評価要素 |
BLDCサーボモーターを内蔵 |
外部ドライブを備えた従来の AC モーター |
ブラシ付きDCモーター |
|---|---|---|---|
ドライブの統合 |
モーターと駆動電子機器を 1 つのアセンブリに統合 |
通常、モーターとドライブは別々に取り付けられます |
通常必要となる外部制御電子機器 |
速度規制 |
フィードバックがサポートされている場合、閉ループ制御を提供できます |
適切なドライブで可変速制御が可能 |
コントローラーとフィードバックの配置によって異なります |
位置制御 |
適切なフィードバックおよび制御機能を備えたモデルで利用可能 |
互換性のあるフィードバックおよびモーションコントロール機器が必要です |
選択した制御システムによって異なります |
ブラシのメンテナンス |
機械的なブラシはありません |
機械的なブラシはありません |
ブラシにはメンテナンスが必要です |
設置面積 |
外部ドライブとキャビネットの要件を軽減できる |
多くの場合、追加のドライブ設置スペースが必要になります |
モーターとコントローラーの配置により異なります |
コミュニケーション |
内蔵ドライブのサポートされているインターフェイスに応じて異なります |
外付けドライブに依存します |
コントローラーによって異なります |
最適なアプリケーション |
コンパクトで分散型の制御されたコンベアゾーン |
一般産業用コンベヤおよび大型駆動システム |
ブラシ付き DC 特性とメンテナンス要件が許容されるアプリケーション |
統合された BLDC サーボ モーターがすべてのコンベアにとって自動的に優れているわけではありません。従来の AC モーターは、比較的単純な制御要件を備えた連続稼働コンベアにとって、引き続き費用対効果の高い選択肢となります。統合サーボ ソリューションは、コンパクトな設置、分散制御、正確な速度調整、または高度な自動化の統合が重要な場合に特に魅力的です。
導入を成功させるには、機械、電気、制御エンジニアリングの調整が必要です。
コンベヤの定常状態トルク、起動トルク、加速要件、最大速度、およびデューティ サイクルを決定します。予想される最も重い製品と、一時的な蓄積または混雑状態を考慮してください。
統合された電子機器は熱を発生するため、モーターの熱性能は設置条件によって影響を受ける可能性があります。許容周囲温度、取り付け配置、冷却要件、およびディレーティング曲線を確認してください。
PLC またはモーション コントローラーと互換性のあるプロトコルを選択し、必要な制御コマンド、フィードバック データ、診断信号、およびネットワーク構成を定義します。
現実的な負荷条件下で加速、減速、停止動作、転送タイミングをテストします。製品が安定していること、および下流の機器が選択したコンベア速度を受け入れることができることを確認します。
通信損失、モーター障害、センサー障害、予期しないコンベア停止に対する適切な対応を定義します。緊急停止およびその他の安全関連機能は、必要に応じて、適切な安全定格コンポーネントおよびアーキテクチャを使用して実装する必要があります。通常のモーター通信や障害監視は、安全機能を提供するとみなすべきではありません。
モーターパラメータ、配線配置、ネットワーク設定、障害コード、交換手順を文書化します。標準化により、技術者はトラブルシューティングの労力を軽減してユニットを交換し、運用を復元できるようになります。
スマート倉庫コンベヤ システムには、信頼性の高い動作制御、効率的な動力伝達、柔軟な自動化統合、およびコンパクトな駆動ソリューションが必要です。リーンモーターは、特に統合モーター、コンパクトな駆動アーキテクチャ、および正確な速度調整が重要な場合に、倉庫コンベヤ用途向けの潜在的なモーション制御ソリューションプロバイダーとして位置付けられます。
ローラーコンベア、小包仕分けライン、集積ゾーン、自動保管・取り出しシステム (AS/RS) などのアプリケーションの場合、適切なモーター ソリューションを選択することで、機器メーカーやシステム インテグレーターは運用効率を向上させ、設置を簡素化し、拡張可能な倉庫自動化をサポートできます。
設置スペースを削減し、ドライブアーキテクチャを簡素化したいと考えているコンベヤメーカーにとって、統合モータソリューションは、単一ユニット内でモータとドライブ電子機器を組み合わせることができます。選択したモデルによっては、追加のフィードバック機能や通信機能も利用できる場合があります。
スマート倉庫プロジェクト向けにリーンモーターを評価する場合、エンジニアは利用可能なモーター構成、定格トルク、速度範囲、取り付け寸法、サポートされている制御機能を確認して、コンベア設計との互換性を確保する必要があります。
コンベア ローラー ドライブは、さまざまな重量のカートン、トート、小包を扱う際に、一貫した動きを維持する必要があります。適切に選択された BLDC サーボ モーターは、制御された加速、減速、および速度調整をサポートできます。
これらの機能は、次のようなアプリケーションにとって価値があります。
ローラーコンベア: 制御された製品輸送を維持します。
アキュムレーションコンベア: ゾーンの動きをセンサーと制御ロジックで調整します。
仕分けシステム: スキャンステーションと転送ステーション間の一貫した製品フローをサポートします。
AS/RS インターフェイス: 自動保管装置とコンベヤー ライン間の制御された搬送を容易にします。
実際の動作性能は、モーターのフィードバック システム、コントローラー、機械的トランスミッション、およびアプリケーションの要件によって異なります。
最新の倉庫コンベヤは、PLC、センサー、監視制御システムを利用して資材の流れを調整しています。このため、一体型モータを選択する際には、通信の互換性が重要な要素となります。
特定の製品構成に応じて、エンジニアは産業用通信プロトコル、速度と位置のフィードバック、障害診断、およびリモート パラメーター構成のサポートを評価する必要があります。
適切なモーター制御ソリューションは、統合の簡素化、機器の監視の改善、および柔軟なコンベヤーの拡張のサポートに役立ちます。
ブラシレス DC モーター技術により、機械的なブラシの交換が不要になり、負荷と動作速度を適切に調整することで効率的な動作を実現できます。
倉庫コンベヤ用途の場合、デマンドベースの動作、アイドルゾーンの自動停止、最適化された加速プロファイルにより、さらなるエネルギー節約が可能になる可能性があります。これらの利点は、モーター単体ではなく、コンベア システム全体とその制御戦略に依存します。
評価する場合 リーンモーター、機器メーカー、システムインテグレーターは、利用可能なモーター製品が自社の特定のコンベア要件に適合するかどうかに重点を置く必要があります。
主な評価基準は次のとおりです。
モーター性能: 定格出力、連続トルク、ピークトルク、動作速度。
コンパクトな統合: モーターの寸法、ドライブの統合、および設置要件。
モーションコントロール:速度、トルク、位置制御機能が利用可能です。
オートメーションの互換性: サポートされている通信プロトコルとコントローラーの統合。
カスタマイズ: 利用可能な機械構成、電気仕様、およびアプリケーション固有のオプション。
テクニカル サポート: ドキュメント、構成支援、およびエンジニアリング サポート。
これらの要素は、特定の Leanmotor ソリューションが倉庫コンベヤ プロジェクトに適しているかどうかを判断するのに役立ちます。製品固有の機能については、メーカーの公式 Web サイトおよび技術文書を通じて直接確認する必要があります。
効率的でコンパクト、信頼性の高いスマート倉庫コンベヤ システムを構築するには、適切な統合モーター ソリューションを選択することが不可欠です。トルク、速度制御、通信、エネルギー効率、設置スペースの要件に照らしてリーンモーターの製品を評価することで、コンベヤメーカーは自動マテリアルハンドリングに適したオプションを特定できます。
ローラーコンベア、アキュムレーションシステム、仕分け装置、AS/RSインターフェースの場合、最も効果的なソリューションは、適切なモーター性能と信頼性の高い制御統合、および将来の倉庫自動化ニーズをサポートする柔軟性を組み合わせたソリューションです。
統合された BLDC サーボ モーターは、コンパクトなドライブ統合、閉ループ モーション制御、効率的なブラシレス モーター動作、自動化接続を単一のソリューションに組み合わせることで、スマート倉庫におけるコンベア ローラー ドライブのパフォーマンスを向上させます。
これらのモーターは、適切に選択して実装すると、倉庫オペレーターがコンベア速度の一貫性を向上させ、材料搬送を調整し、ブラシ関連のメンテナンスを削減し、機器の設置を簡素化し、より柔軟なゾーンベースの制御をサポートするのに役立ちます。
その価値は、信頼性の高い動作と高レベルの自動化との統合が不可欠な自動フルフィルメント センター、蓄積コンベヤ、小包仕分けシステム、AS/RS インターフェイス、モジュラー コンベヤ ネットワークで特に顕著です。
実装が成功するかどうかは、十分な定格電力を持つモーターを選択するだけでは決まりません。エンジニアは、連続トルクとピークトルク、速度範囲、フィードバック要件、通信の互換性、熱性能、環境条件を評価する必要があります。また、ドライブを適切なセンサー、PLC ロジック、機械コンポーネント、安全システムと統合する必要があります。
これらのエンジニアリング要素を実際の倉庫の運用要件に合わせることで、機器メーカーやシステム インテグレーターは、よりコンパクトで制御可能、保守可能で、進化するスマート倉庫の需要に適応できるコンベア ローラー駆動システムを構築できます。
統合型 BLDC サーボ モーターは、ブラシレス DC モーターと統合型駆動電子機器、およびモデルによってはフィードバックおよび通信機能を組み合わせています。コンベアローラードライブの場合、コンパクトなアセンブリで制御された回転運動を提供し、設置を簡素化し、自動マテリアルハンドリングをサポートします。
統合された BLDC サーボ モーターは、閉ループ速度調整、加速と減速の制御、および倉庫自動化システムとの調整を通じてコンベアのパフォーマンスを向上させることができます。これらの機能は、一貫した製品の流れを維持し、搬送タイミングを改善し、コンベア ゾーン全体での効率的な運用をサポートするのに役立ちます。
主な利点としては、コンパクトな設置、外部ドライブ要件の軽減、効率的なブラシレス操作、柔軟な速度制御、自動化の統合の簡素化などが挙げられます。適切なフィードバック機能と通信機能を備えたモデルは、高度なモーション コントロールとドライブ診断もサポートできます。
はい。統合された BLDC サーボ モーターは、ゼロ圧力蓄積システムで使用される独立して制御されるコンベア ゾーンを駆動できます。ただし、ゼロ圧力操作には、隣接する品目同士が継続的に接触することなく製品を停止および解放するための、適切なセンサー、制御ロジック、およびコンベア機構も必要です。
適切なプロトコルは、モーターのモデルと自動化アーキテクチャによって異なります。一般的な産業用オプションには、CANopen、Modbus RTU、Modbus TCP、EtherCAT などがあります。エンジニアはモーターを選択する前に、実際のプロトコルのサポート、通信タイミング、コントローラーの互換性、利用可能な診断機能を確認する必要があります。
必要なローラー トルクは、関係 (T=F imes r) を使用して推定できます。ここで、(T) はトルク (ニュートン メートル単位)、(F) は接線力の合計 (ニュートン単位)、(r) はローラーの有効半径 (メートル単位) です。最終的なモーターの選択では、加速度、摩擦、伝達効率、デューティ サイクル、およびピーク負荷も考慮する必要があります。
統合された BLDC サーボ モーターは、ブラシレス モーター テクノロジーと適切に制御された速度によって効率的な動作を提供します。倉庫システムは、アイドル状態のコンベアゾーンを停止し、動作プロファイルを実際の材料の流れに合わせて調整することで、さらなるエネルギー節約を実現できます。結果は、モーターの効率、負荷、動作条件、システムレベルの制御によって異なります。
ブラシレスモーター構造により、機械的なブラシ交換が不要です。モデルによっては、統合された診断機能は、過電流、過熱、通信エラーなどの障害の特定にも役立ちます。ベアリング、コネクタ、冷却状態、その他のコンポーネントについては、定期的な検査が引き続き必要です。
選択には、定格トルクとピークトルク、動作速度、ローラー直径、負荷慣性、加速要件、制御精度、通信インターフェース、および環境条件を考慮する必要があります。エンジニアは、取り付け寸法、熱制限、PLC またはモーション コントローラーとの互換性も確認する必要があります。
一般的な用途には、ローラー コンベヤー、小包仕分けライン、蓄積コンベヤー、自動保管および取り出しシステム インターフェイス、電子商取引フルフィルメント センター、自動資材移送ステーションなどがあります。適切なモーター構成は、必要な負荷容量、動作精度、動作速度、自動化アーキテクチャによって異なります。


