
ビュー: 0 著者: サイト編集者 公開時刻: 2026-08-13 起源: サイト
無人搬送車 ( AGV ) は、現代の倉庫、製造施設、病院、物流センターに不可欠な部分となっています。資材を自律的に輸送する能力は、 正確な駆動輪の同期に大きく依存しており、これはナビゲーションの精度、安全性、効率、全体的な運用の信頼性に直接影響します。
あらゆる駆動技術の中でも、 DC サーボ モーターは、 優れた動作精度、閉ループ フィードバック、迅速な応答、インテリジェントな通信機能を提供するため、AGV の推進に推奨されるソリューションとして浮上しています。開ループ制御に依存する従来のモーターとは異なり、DC サーボ システムはモーターの性能をリアルタイムで継続的に監視および修正し、すべての駆動輪が指令どおりに正確に回転することを保証します。
この記事では、 DC サーボ モーターが AGV 駆動輪間の同期をどのように改善するか、関連する技術、およびメーカーが次世代移動ロボットにサーボ駆動システムを選択することが増えている理由について説明します。
AGV は通常、以下を使用して動作します。
ディファレンシャルドライブ
両輪駆動
四輪駆動
全方向駆動
メカナムホイールドライブ
駆動構成に関係なく、すべての車輪は他の車輪との正確な位置関係を維持しながら、正しい速度で回転する必要があります。
同期が不十分だと、次のような問題が発生する可能性があります。
車両のドリフト
ナビゲーションエラー
タイヤの偏摩耗
エネルギー消費量の増加
位置決め精度の低下
機械的振動
ペイロードの不安定性
頻繁な修正ステアリング
左右の駆動輪間の小さな速度偏差であっても、長い移動距離にわたって蓄積され、AGV が意図した経路から逸脱する原因となります。
DC サーボ モーターは、 継続的な閉ループ同期制御によりこれらの問題を解決します。.
LEANMOTOR IDC60 AGV/AMR 用統合 DC サーボ モーター
IDC60 統合型 BLDC サーボ モーター — 高効率、コンパクト、スマートな閉ループ モーション制御ソリューション |
||

|
製品概要: LeanMotor の IDC60 統合型 BLDC サーボ モーターは、モーター、ドライブ、エンコーダーを 1 つのユニットに組み合わせたコンパクトな NEMA 24 ソリューションです。正確な閉ループ制御、安定したトルク、高速応答を実現します。統合された設計により、配線が削減され、スペースが節約されます。 |
|
主要な技術的ハイライト
|
||
代表的な用途
|
||
パラメータ |
IDC60仕様 |
モーターの種類 |
統合された BLDC サーボ モーター |
フレームサイズ |
60mm |
パワーレンジ |
200W / 400W |
定格電圧 |
24V / 48V |
定格速度 |
3000rpm |
定格トルク |
0.63N・m / 1.27N・m |
エンコーダ |
17ビット磁気エンコーダ |
コミュニケーション |
パルス / RS485 / CANopen |
オプション機能 |
ギアボックス、ブレーキ、冷却ファン |
カスタムシャフトサービス |
|||||
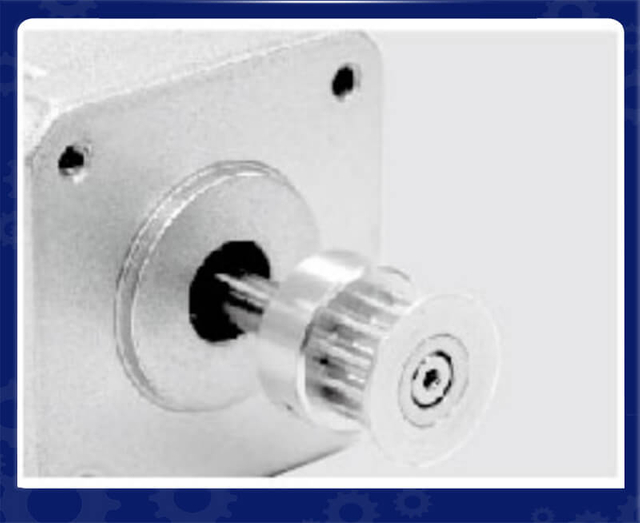
|
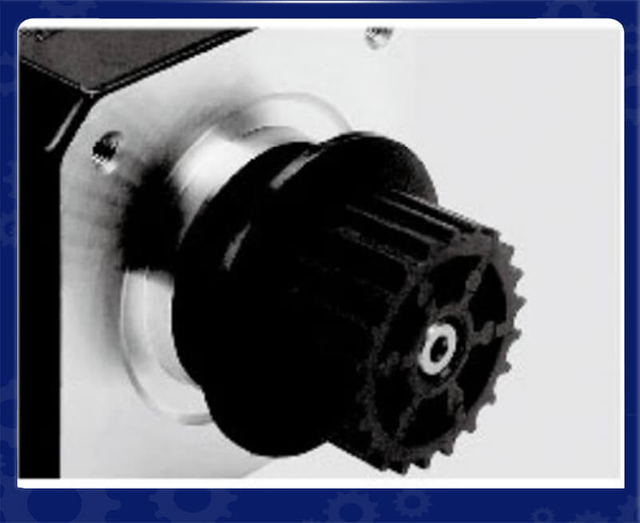
|
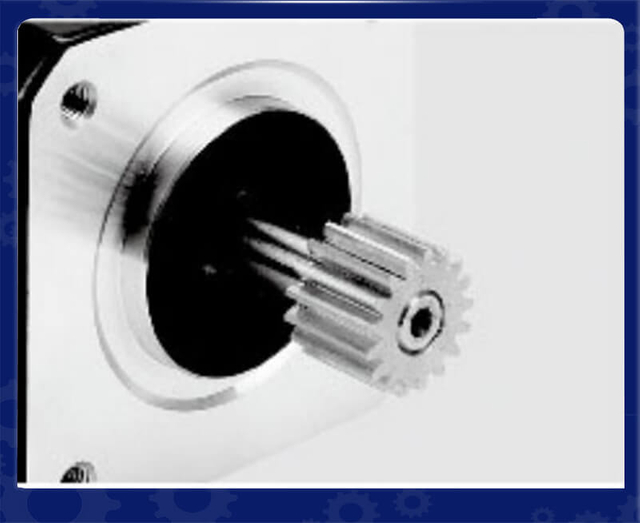
|
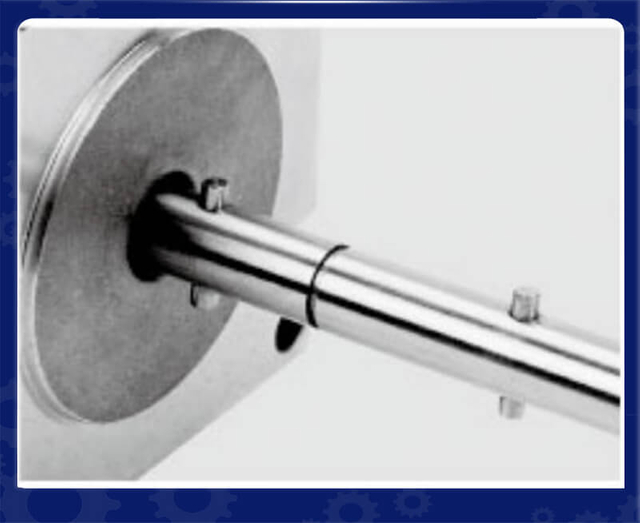
|
|
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
ギヤ |
シャフトピン |
ねじ付きシャフト |
パネルマウント |
|
|
|
|
|
|
中空シャフト |
送りねじ |
パネルマウント |
シングルフラット |
デュアルフラット |
キーシャフト |
カスタマイズされたモーターサービス |
||||
|
|
|
|
|
|---|---|---|---|---|
ケーブル |
カバー |
軸 |
送りねじロッド |
エンコーダ |
|
|
|
|
|
ブレーキ |
ギアボックス |
リニアモジュール |
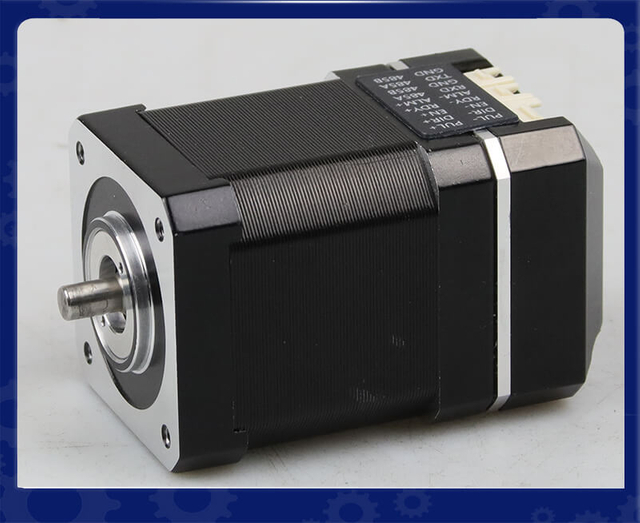
統合ドライバー |
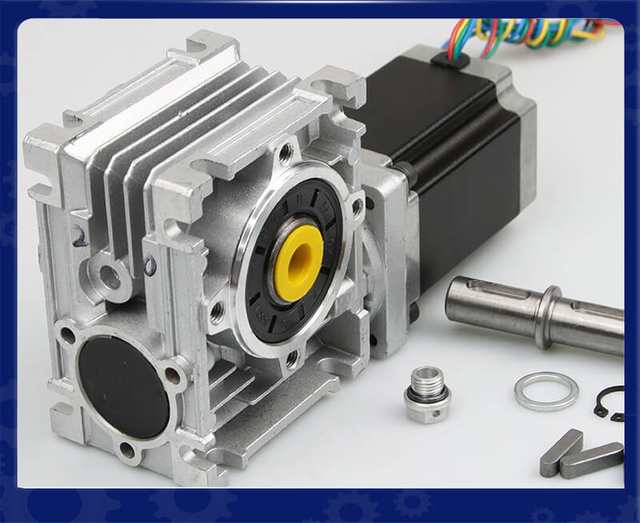
ウォームギアボックス |
通常、連続的な位置フィードバックなしで動作する従来の DC モーターとは異なり、 DC サーボ モーターは閉ループ制御を使用して 速度、位置、トルクを継続的に監視および調整します。このため、正確で調整された車輪の動きが不可欠な AGV 駆動システムに特に適しています。
一般的な DC サーボ システムは以下を組み合わせています。
高性能DCサーボモーター
高解像度エンコーダー
サーボドライバ
DSPベースのモーションコントロール
リアルタイムフィードバック制御
エンコーダは、実際のモータ速度と位置データをコントローラに継続的に送信します。により偏差が発生した場合 偏荷重、床抵抗、加速度、旋回など、サーボシステムがモーターのトルクと速度を自動的に調整します。
AGV アプリケーションの場合、これにより、 高速な応答、高い位置決め精度、スムーズな動作、駆動輪間の優れた同期が実現します。 従来の開ループ モーター ソリューションよりも
DCサーボモーターの最大の利点は クローズドループ制御です。.
モーターが指令された位置に到達したと想定するのではなく、サーボは継続的に以下を比較します。
指令速度
実際の速度
指令位置
実際の位置
モーター電流
トルク出力
エンコーダは、回転ごとに数千、さらには数百万の位置更新を送信します。
サーボ コントローラーは次のものを即座に検出します。
速度偏差
位置誤差
負荷の変更
外乱
その後、ミリ秒以内にモーター電流を自動的に調整します。
このプロセスは毎秒数千回繰り返されます。
その結果、次の場合でも、左右両方の AGV 駆動輪は同期されたままになります。
さまざまな荷物を運ぶ
凹凸のある床の上を運転する
急速に加速する
登山スロープ
急旋回
最新の AGV サーボ モーターは通常、以下を採用しています。
インクリメンタルエンコーダ
アブソリュートエンコーダ
磁気エンコーダ
光学式エンコーダ
高解像度エンコーダは以下を提供できます。
17ビット解像度
20ビット解像度
23ビット解像度
以上 1回転あたり800万カウント
このような精度により、コントローラーはホイールの動きを非常に正確に監視できます。
利点は次のとおりです。
ミクロンレベルの位置制御
正確なホイール同期
スムーズな軌道追跡
最小の累積位置決め誤差
エンコーダのフィードバックは、同期された多軸モーションの基礎を形成します。
差動駆動 AGV の場合、正確な直線移動には左右の駆動輪の間で同じ速度を維持することが不可欠です。わずかな速度差でも、車両が意図した軌道から徐々に逸脱する可能性があり、ナビゲーションエラーが増加し、制御システムが頻繁に修正を行わざるを得なくなります。
DC サーボ モーターは、閉ループ フィードバック制御を通じてリアルタイムの車輪速度のマッチングを実現します。 各モーターには実際の回転速度と位置を継続的に測定するエンコーダーが装備されています。サーボ コントローラーは両方の駆動輪からのフィードバックと指令された速度を比較し、偏差を即座に補正します。
たとえば、AGV が一定の速度で直進するように指令されると、コントローラーは以下を継続的に監視します。
左輪の実速度
右輪の実速度
目標車輪速度
エンコーダ位置フィードバック
モーターのトルクと電流
車両の動作状態
右車輪の転がり抵抗が大きくなり速度が低下し始めると、そのエンコーダが速度低下を検出します。その後、サーボ ドライバーはモーターのトルク出力を増加させて補償します。同時に、両方の車輪が必要な速度関係を維持できるように、左側のモーターを独立して調整できます。
このプロセスにより、AGV は 車輪荷重が異なる場合でも正確な車輪間の同期を維持できます。.
同期プロセスは、次の 4 つの連続したステップに簡略化できます。
1. モーションコマンド
AGV コントローラーは両方のサーボ モーターに目標速度を送信します。
2. エンコーダーのフィードバック
各エンコーダは、モーターの実際の回転速度と位置を継続的に報告します。
3. 誤差の比較
サーボ コントローラーは指令された速度と実際の速度の差を計算し、AGV モーション コントローラーは 2 つの駆動輪の速度を比較することもできます。
4. リアルタイム補正
サーボ ドライバーはモーターの電流とトルクを調整して、速度誤差を最小限に抑え、必要な車輪速度の関係を維持します。
これにより、継続的なフィードバック ループが作成されます。
動作指令→サーボ制御→モータ回転→エンコーダフィードバック→異常検出→トルク補正
このループは継続的に動作するため、システムは開ループ モーター システムよりもはるかに速く外乱を補償できます。
AGV が長距離を移動する場合、正確なホイール同期が特に重要です。一方の車輪が他方の車輪よりも常に速く回転すると、車両は直線軌道を維持せずに徐々に回転します。
リアルタイム サーボ制御は、以下の削減に役立ちます。
直線偏差
位置決めエラー
タイヤとホイールの磨耗
機械的振動
ナビゲーションの修正
エネルギー損失
ペイロードの不安定性
加速中も減速中も、同期サーボ制御が同様に重要です。両方の駆動モーターは調整された速度プロファイルに従うことができるため、一方の車輪が他方の車輪よりも著しく速く加速することを防ぎます。
ホイールの同期は、必ずしも両方のホイールが常にまったく同じ速度で回転する必要があることを意味するわけではありません。
差動ステアリング中、 内側の車輪は外側の車輪よりもゆっくりと回転する必要があります。 AGV コントローラーは、希望の回転半径、車両の形状、指令された線形速度/角速度に基づいて、各車輪に必要な速度を計算します。
例えば:
直進: 左輪≒右輪速度
左折: 左輪 < 右輪速度
右折: 右輪 < 左輪速度
DC サーボ モーターは、2 つの車輪間に必要な関係を維持しながら、これらの異なる速度コマンドを正確に実行できます。
これにより 、スムーズなコーナリング、正確な軌道追跡、タイヤのこすれの軽減が実現します。これは、倉庫の狭い通路や固定設備の周囲で動作する AGV にとって特に重要です。
DC サーボ システムの主な利点は、単にモーターに特定の速度で回転するように命令するだけではないことです。実際のパフォーマンスを継続的に 測定し、リアルタイムで偏差を修正します。.
高解像度エンコーダ、高度なサーボ アルゴリズム、 CANopen や EtherCATなどの通信インターフェイスと組み合わせると、DC サーボ モーターは高度に調整されたマルチホイール モーションを提供できます。
AGV メーカーにとって、これは、より正確なナビゲーション、よりスムーズな走行性能、変化する積載量や床の状態下でのより信頼性の高い動作を意味します。
倉庫の床が完全に均一であることはほとんどありません。
AGV は次のような状況に頻繁に遭遇します。
床ジョイント
小さなスロープ
不均一なコンクリート
ペイロードのシフト
転がり抵抗の変化
これらの状況により、各駆動輪に不均等な負荷が生じます。
従来のモーターは抵抗が増加すると速度が低下します。
サーボ モーターはトルク要求の増加を即座に検出します。
ドライバーは、同じ車輪速度を維持しながら、モーター電流を自動的に増加させます。
この機能により、動作条件の変化に関係なく、両方の車輪の同期が維持されます。
AGV は常に次のことを実行します。
始める
停止
逆行する
旋回
障害物回避
精密ドッキング
これらの急速な動きの変化には、非常に高速なモーター応答が必要です。
サーボ モーターは通常、次のことを実現します。
高加速
瞬間的なトルク発生
スムーズな減速
最小限のオーバーシュート
その結果、あらゆる動作プロファイルを通じてホイールの動きが同期されます。
一方の車輪が遅れるのではなく、両方のモーターが同じ加速曲線をたどります。
多くの高度なサーボ システムには 電子ギア 機能が含まれています。
電子ギアリングにより、プログラム可能なギア比を使用して、1 つのサーボ モーターが別のサーボ モーターに追従することができます。
アプリケーションには次のものが含まれます。
二輪同期
リフト機構
コンベアの同期
多軸ロボティクス
AGV の場合、電子ギアリングにより、独立した電子制御を維持しながら、両方の駆動モーターが機械的に接続されたシャフトのように動作することが保証されます。
利点は次のとおりです。
より高い位置決め精度
機械的な複雑さの軽減
パラメータ調整が簡単に
システムの柔軟性の向上
最近の AGV はアナログ信号にほとんど依存しません。
代わりに、サーボ モーターは次のような産業用フィールドバス ネットワークを通じて通信します。
CANopen
EtherCAT
Modbus RTU
Modbus TCP
イーサネット/IP
プロフィネット
これらの通信プロトコルにより、次のことが可能になります。
リアルタイムの速度更新
位置同期
分散モーションコントロール
一元的な診断
パラメータ調整
AGV コントローラーは確定的な通信を通じてすべてのモーターを同時に調整し、同期精度を大幅に向上させます。
最新の 統合サーボ モーターは 組み合わせています。 、モーター、エンコーダー、サーボ ドライバー、およびモーション コントローラーを 1 つのコンパクトなユニットにこの統合設計により、信号伝送経路が短縮され、電気的干渉が軽減され、車輪の同期に影響を与える可能性のある通信遅延が最小限に抑えられます。
個別のコンポーネントを使用する従来のシステムと比較して、統合サーボ モーターは次の機能を提供します。
配線の複雑さの軽減
信号遅延の短縮
同期精度の向上
設置とメンテナンスが簡単
システムの信頼性の向上
AGV および AMR アプリケーションの場合、統合されたサーボ モーターにより、より高速なフィードバック処理と各駆動輪のより正確な制御が可能になり、その結果、よりスムーズな動作、ナビゲーション精度の向上、およびさまざまな動作条件下での一貫したパフォーマンスが実現します。また、コンパクトな設計により、設置スペースを節約しながら、 CANopen や EtherCATなどの高度な通信プロトコルをサポートします。 リアルタイムの多軸調整のための
コーナリング中、内輪と外輪は異なる速度で回転します。
サーボ コントローラーはこれらの速度差を正確に計算します。
機械的なステアリング コンポーネントに依存する代わりに、差動駆動 AGV はモーターの速度を電子的に調整します。
サーボ モーターはこれらのコマンドを非常に正確に実行し、次のことを可能にします。
スムーズなコーナリング
タイヤの摩耗の軽減
正確なパス追跡
安定した積載物輸送
多くの産業用サーボ モーターは セーフ トルク オフ (STO)をサポートしています.
STO は、システム電源を切断せずにモーターのトルクを即座に無効にします。
利点は次のとおりです。
非常停止
安全なメンテナンス
再起動時間の短縮
機能安全規格への準拠
オペレーター保護の向上
STO のアクティベーション後でも、エンコーダのフィードバックと通信は引き続き利用できるため、制御されたシステムの回復が可能になります。
サーボモーターは実際の負荷需要に応じて電力を消費します。
利点は次のとおりです。
発熱の低減
電力消費量の削減
全体的な効率の向上
バッテリー駆動時間の延長
モーターの寿命が長い
バッテリー駆動の AGV の場合、エネルギー効率により、充電サイクル間の動作時間が直接増加します。
高度に同期されたサーボ駆動の AGV は、以下の分野で広く使用されています。
スマート倉庫
自動製造
医療物流ロボット
半導体製造
食品加工施設
自動車組立
Eコマースフルフィルメントセンター
空港物流
冷蔵倉庫
医薬品製造
各アプリケーションには、正確な位置決め、再現可能な動作、および信頼性の高いマルチホイール調整が必要です。
特徴 |
利点 |
|---|---|
クローズドループフィードバック |
速度と位置の誤差を継続的に修正 |
高解像度エンコーダー |
超精密なホイール位置決め |
リアルタイムトルク制御 |
負荷が変化しても安定した同期 |
高速な動的応答 |
スムーズな加速と減速 |
産業用通信 |
多軸の協調動作 |
電子ギア装置 |
正確な二輪同期 |
統合サーボ設計 |
配線削減と信頼性の向上 |
STOセーフティ機能 |
運用上の安全性の向上 |
エネルギー効率の高い制御 |
バッテリー寿命が長くなり、運用コストが削減される |
DC サーボ モーターは、 の基礎となっています。 AGV 駆動システム 自律ナビゲーション、効率的なマテリアル ハンドリング、安全な産業運営に必要な正確な同期を実現するため、現代のを通じて 閉ループ フィードバックの, 高解像度エンコーダ技術、, リアルタイム トルク調整、および 高度な産業用通信、サーボ駆動 AGV は動的な負荷や困難な動作条件下でも正確な車輪調整を維持します。
倉庫や工場がインテリジェントなオートメーションを導入し続けるにつれて、に対する需要は 高性能の統合型 DC サーボ モーター ソリューション 今後も成長し続けるでしょう。駆動輪を優れた精度で同期させる機能により、ナビゲーションの精度が向上するだけでなく、エネルギー効率が向上し、コンポーネントの寿命が延長され、メンテナンスが軽減され、システム全体の生産性が向上します。信頼性が高く、拡張性があり、将来に備えた AGV プラットフォームを求めるメーカーにとって、 DC サーボ モーターは、優れた駆動輪の同期と長期にわたる優れた運用を実現する最適な選択肢であり続けます。
DC サーボ モーターは、エンコーダーからの 閉ループ フィードバックを使用して 、ホイールの速度と位置を継続的に監視します。コントローラーは実際の動きを目標値と比較し、モーターのトルクと速度をリアルタイムで調整して、AGV 駆動輪を正確に同期させます。
正確なホイール同期により、AGV は 直線精度、安定した旋回、正確な位置決め、スムーズな動作を維持できます。同期が不十分だと、軌道のずれ、車輪の不均一な摩耗、振動、ナビゲーションエラーが発生する可能性があります。
エンコーダはモーターの実際の 速度と位置を継続的に測定し 、サーボ コントローラーにフィードバックを送信します。コントローラーはこの情報を使用して動作エラーを修正し、AGV の駆動輪間の必要な関係を維持します。
はい。 AGV の 1 つの駆動輪に大きな抵抗や負荷がかかると、サーボ システムはエンコーダ フィードバックを通じてその結果生じる速度変化を検出し、モーターの電流とトルクを調整して補償し、同期動作を維持します。
いいえ、直線走行中は通常、駆動輪は同じ速度で動作します。ただし、差動操舵中は、 内輪の回転が外輪よりも遅くなります。 DC サーボ制御は、必要な回転半径に応じてこれらの速度差を正確に管理します。
サーボ システムに応じて、AGV アプリケーションは 、CANopen、EtherCAT、Modbus RTU、Modbus TCP、PROFINET、EtherNet/IPなどの産業用通信プロトコルを使用して、 リアルタイムのモーション コマンド、フィードバック、多軸調整を行うことができます。
統合サーボ モーターは 、モーター、エンコーダー、ドライバー、および制御電子機器を コンパクトなユニットに結合します。これにより、配線、信号伝送距離、通信遅延を削減しながら、システム統合を簡素化し、協調ホイール制御を向上させることができます。
はい。閉ループサーボ制御は、モーターのトルクと電流を調整することで、負荷と転がり抵抗の変化を補償できます。これにより、積載量の条件が変化した場合でも、AGV が安定した速度と正確な動作を維持することができます。
はい。サーボモーターは、各駆動輪に正確な独立した速度制御を提供します。コントローラーは内輪と外輪の間に必要な速度差を正確に確立できるため、 スムーズな旋回とより正確な軌道追跡が可能になります。.
主な要素には、 定格トルク、ピークトルク、速度範囲、エンコーダー分解能、通信インターフェース、制御精度、ホイール直径、ギアボックス要件、デューティサイクル、バッテリー電圧、環境条件、STO などの安全機能が含まれます。 AGVの可搬質量、速度、加速度、使用環境に応じてモーターを選択してください。


