Дом »
Новости »
Области применения »
Как серводвигатели постоянного тока улучшают синхронизацию между ведущими колесами AGV?
Как серводвигатели постоянного тока улучшают синхронизацию между ведущими колесами AGV?
Просмотры: 0 Автор: Редактор сайта Время публикации: 13 августа 2026 г. Происхождение: Сайт
Автоматизированные транспортные средства ( AGV ) стали неотъемлемой частью современных складов, производственных предприятий, больниц и логистических центров. Их способность автономно транспортировать материалы во многом зависит от точной синхронизации ведущих колес , что напрямую влияет на точность навигации, безопасность, эффективность и общую эксплуатационную надежность.
Среди всех приводных технологий, Серводвигатели постоянного тока стали предпочтительным решением для приводов AGV, поскольку они обеспечивают исключительную точность движения, обратную связь с обратной связью, быстрое реагирование и интеллектуальные коммуникационные возможности. В отличие от обычных двигателей, в которых используется управление с разомкнутым контуром, сервосистемы постоянного тока постоянно контролируют и корректируют работу двигателя в режиме реального времени, гарантируя, что каждое ведущее колесо вращается точно так, как приказано.
В этой статье объясняется, как серводвигатели постоянного тока улучшают синхронизацию между ведущими колесами AGV , используемые технологии и почему производители все чаще выбирают системы с сервоприводом для мобильных роботов следующего поколения.
Почему синхронизация ведущих колес важна в AGV
AGV обычно работает с использованием:
Дифференциальный привод
Двойной привод
Полный привод
Всенаправленный привод
Меканум полный привод
Независимо от конфигурации привода каждое колесо должно вращаться с правильной скоростью, сохраняя при этом точное позиционное соотношение с другими.
Плохая синхронизация может привести к:
Транспортное средство дрейфует
Ошибки навигации
Неравномерный износ шин
Повышенное энергопотребление
Снижение точности позиционирования
Механическая вибрация
Нестабильность полезной нагрузки
Частое корректирующее рулевое управление
Даже небольшие отклонения скорости между левыми и правыми ведущими колесами накапливаются на больших расстояниях, заставляя AGV отклоняться от заданной траектории.
Серводвигатели постоянного тока устраняют эти проблемы за счет непрерывного управления синхронизацией с обратной связью..
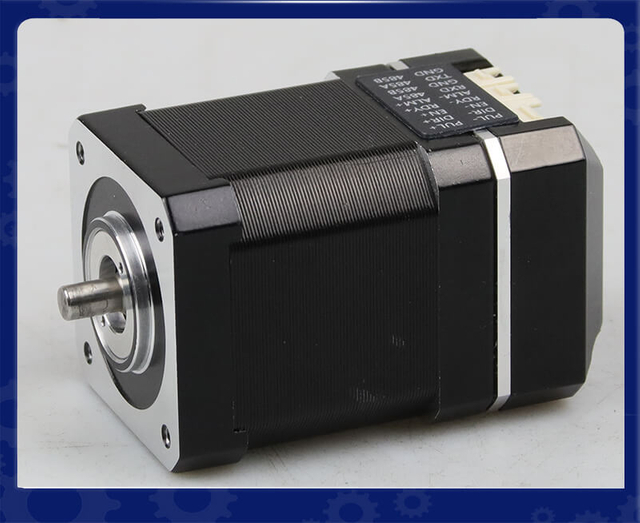
Встроенный серводвигатель BLDC IDC60 — высокоэффективное, компактное и интеллектуальное решение для управления движением с замкнутым контуром
Обзор продукта: Встроенный серводвигатель BLDC IDC60 от LeanMotor представляет собой компактное решение NEMA 24, объединяющее двигатель, привод и энкодер в одном устройстве. Он обеспечивает точное управление с обратной связью, стабильный крутящий момент и быстрый отклик. Его интегрированная конструкция уменьшает количество проводов и экономит место.
Ключевые технические моменты
Интегрированная конструкция «все в одном» Сочетает в себе двигатель BLDC, сервопривод и энкодер в одном компактном блоке, что снижает сложность проводки и повышает эффективность установки.
Высокоточное управление с обратной связью Обеспечивает точное регулирование положения, скорости и крутящего момента с обратной связью в реальном времени для стабильного и плавного движения.
Мощная модульная настройка (OEM/ODM) Поддерживает гибкие возможности настройки, включая напряжение, крутящий момент, протоколы связи и разрешение энкодера для удовлетворения разнообразных требований приложений.
Высокая эффективность и компактная конструкция Обеспечивает высокую плотность крутящего момента с оптимизированными тепловыми характеристиками, что делает его идеальным для ограниченных по пространству систем автоматизации и робототехники.
Типичные применения
Роботы для осмотра трубопроводов Обеспечивают стабильный крутящий момент на низкой скорости и точное управление движением для перемещения по узким, изогнутым и сложным трубопроводам.
Автоматизированные управляемые транспортные средства (AGV) Обеспечивают плавное ускорение, точное позиционирование и надежную работу в логистических и интеллектуальных складских системах.
Роботизированные системы автоматизации Идеально подходят для роботизированных манипуляторов, захватов и компактных модулей движения, требующих высокой точности и быстрого реагирования.
Интеллектуальное производственное оборудование Поддерживает высокоточное управление движением на сборочных линиях, упаковочных машинах и прецизионных устройствах промышленной автоматизации.
Основные характеристики серии IDC60 для приложений AGV
В отличие от обычных двигателей постоянного тока, которые обычно работают без постоянной обратной связи по положению, серводвигатели постоянного тока используют управление с обратной связью для постоянного контроля и регулировки скорости, положения и крутящего момента. Это делает их особенно подходящими для систем привода AGV, где важно точное и скоординированное движение колес.
Типичная сервосистема постоянного тока сочетает в себе:
Высокопроизводительный серводвигатель постоянного тока
Кодер высокого разрешения
Сервопривод
Управление движением на основе DSP
Контроль обратной связи в режиме реального времени
Энкодер постоянно отправляет контроллеру данные о фактической скорости двигателя и положении. Когда происходит отклонение из-за неравномерной нагрузки, сопротивления пола, ускорения или поворота , сервосистема автоматически регулирует крутящий момент и скорость двигателя.
Для приложений AGV это обеспечивает более быструю реакцию, более высокую точность позиционирования, более плавное движение и лучшую синхронизацию между ведущими колесами, чем традиционные решения с двигателями с разомкнутым контуром.
Замкнутая обратная связь обеспечивает непрерывную синхронизацию
Самым большим преимуществом серводвигателей постоянного тока является управление с обратной связью..
Вместо того, чтобы предполагать, что двигатель достиг заданного положения, сервопривод постоянно сравнивает:
Заданная скорость
Фактическая скорость
Командирская позиция
Фактическое положение
Ток двигателя
Выходной крутящий момент
Энкодер отправляет тысячи или даже миллионы обновлений положения за каждый оборот.
Сервоконтроллер немедленно обнаруживает:
Отклонения скорости
Ошибки позиционирования
Загрузить изменения
Внешние возмущения
Затем он автоматически регулирует ток двигателя в течение миллисекунд.
Этот процесс повторяется тысячи раз каждую секунду.
В результате как левое, так и правое ведущие колеса AGV остаются синхронизированными даже в следующих случаях:
Перевозка разных грузов
Езда по неровному полу
Быстрое ускорение
Пандусы
Резкий поворот
Энкодеры высокого разрешения обеспечивают точное позиционирование колес
В современных серводвигателях AGV обычно используются:
Инкрементальные энкодеры
Абсолютные энкодеры
Магнитные энкодеры
Оптические энкодеры
Кодеры высокого разрешения могут обеспечить:
17-битное разрешение
20-битное разрешение
23-битное разрешение
Более 8 миллионов отсчетов за оборот
Такая точность позволяет контроллеру отслеживать движение колес с необычайной точностью.
Преимущества включают в себя:
Контроль положения на микронном уровне
Точная синхронизация колес.
Плавное отслеживание траектории
Минимальная совокупная ошибка позиционирования
Обратная связь энкодера формирует основу синхронного многоосного движения.
Согласование скорости в реальном времени между левым и правым колесами
Для автоматических транспортных средств с дифференциальным приводом поддержание одинаковой скорости между левым и правым ведущими колесами необходимо для точного движения по прямой. Даже небольшая разница в скорости может привести к постепенному отклонению транспортного средства от намеченной траектории, увеличивая навигационные ошибки и заставляя систему управления вносить частые поправки.
Серводвигатели постоянного тока обеспечивают согласование скорости вращения колес в реальном времени за счет управления с обратной связью по замкнутому контуру. Каждый двигатель оснащен энкодером, который непрерывно измеряет фактическую скорость вращения и положение. Сервоконтроллер сравнивает обратную связь от обоих ведущих колес с заданной скоростью и немедленно компенсирует любое отклонение.
Например, когда AGV получает команду двигаться прямо с постоянной скоростью, контроллер постоянно контролирует:
Фактическая скорость левого колеса
Фактическая скорость правого колеса
Целевая скорость колеса
Обратная связь по положению энкодера
Крутящий момент и ток двигателя
Статус движения автомобиля
Если правое колесо сталкивается с большим сопротивлением качению и начинает замедляться, его датчик фиксирует снижение скорости. Затем сервопривод увеличивает выходной крутящий момент двигателя для компенсации. При этом левый мотор можно регулировать независимо, чтобы оба колеса поддерживали необходимое соотношение скоростей.
Этот процесс позволяет AGV поддерживать точную синхронизацию колес даже при неравной нагрузке на колеса..
Как работает согласование скорости с обратной связью
Процесс синхронизации можно упростить и разделить на четыре непрерывных этапа:
1. Команда движения
Контроллер AGV отправляет заданную скорость на оба серводвигателя.
2. Обратная связь энкодера
Каждый энкодер постоянно сообщает фактическую скорость вращения и положение своего двигателя.
3. Сравнение ошибок
Сервоконтроллер вычисляет разницу между заданной и фактической скоростью, а контроллер движения AGV также может сравнивать скорость двух ведущих колес.
4. Коррекция в реальном времени
Сервопривод регулирует ток и крутящий момент двигателя, чтобы минимизировать ошибку скорости и поддерживать необходимое соотношение скорости колеса.
Это создает непрерывный цикл обратной связи:
Команда движения → Сервоуправление → Вращение двигателя → Обратная связь энкодера → Обнаружение ошибок → Коррекция крутящего момента
Поскольку этот контур работает непрерывно, система может компенсировать помехи гораздо быстрее, чем система двигателя с разомкнутым контуром.
Почему согласование скорости колес имеет значение во время работы AGV
Точная синхронизация колес особенно важна, когда AGV перемещается на большие расстояния. Если одно колесо постоянно вращается быстрее другого, автомобиль будет постепенно поворачивать вместо того, чтобы сохранять прямую траекторию.
Сервоуправление в реальном времени помогает снизить:
Прямолинейное отклонение
Ошибки позиционирования
Износ шин и колес
Механическая вибрация
Исправления навигации
Энергетические потери
Нестабильность полезной нагрузки
Во время ускорения и замедления одинаково важно синхронизированное сервоуправление. Оба приводных двигателя могут следовать согласованным профилям скорости, предотвращая ускорение одного колеса значительно быстрее, чем другое.
Согласование скорости во время поворота
Синхронизация колес не обязательно означает, что оба колеса всегда должны вращаться с одинаковой скоростью.
При дифференциальном рулевом управлении внутреннее колесо должно вращаться медленнее, чем внешнее . Контроллер AGV вычисляет необходимую скорость для каждого колеса на основе желаемого радиуса поворота, геометрии транспортного средства и заданной линейной/угловой скорости.
Например:
Прямолинейное движение: левое колесо ≈ скорость правого колеса.
Поворот налево: левое колесо < скорость правого колеса
Поворот направо: правое колесо < скорость левого колеса
Серводвигатели постоянного тока могут точно выполнять эти различные команды скорости, сохраняя при этом необходимое соотношение между двумя колесами.
Это обеспечивает плавное прохождение поворотов, точное отслеживание траектории и меньшее трение шин , что особенно важно для автоматических транспортных средств, работающих в узких складских проходах или вокруг стационарного оборудования.
Основное преимущество сервосистемы постоянного тока заключается в том, что она не просто дает команду двигателю вращаться с определенной скоростью. Он непрерывно измеряет фактическую производительность и корректирует отклонения в режиме реального времени..
В сочетании с энкодерами высокого разрешения, усовершенствованными сервоалгоритмами и интерфейсами связи, такими как CANopen или EtherCAT , серводвигатели постоянного тока могут обеспечивать высокоскоординированное движение нескольких колес.
Для производителей AGV это означает более точную навигацию, более плавное вождение и более надежную работу при изменяющейся полезной нагрузке и состоянии пола.
Контроль крутящего момента улучшает синхронизацию при переменных нагрузках
Полы складов редко бывают идеально однородными.
AGV часто сталкиваются с:
Стыки пола
Маленькие пандусы
Неровный бетон
Смена полезной нагрузки
Изменение сопротивления качению
Эти условия создают неравные нагрузки на каждое ведущее колесо.
Традиционные двигатели замедляются при увеличении сопротивления.
Серводвигатели немедленно обнаруживают повышенную потребность в крутящем моменте.
Драйвер автоматически увеличивает ток двигателя, сохраняя при этом одинаковую скорость вращения колес.
Эта возможность обеспечивает синхронизацию обоих колес независимо от изменяющихся условий эксплуатации.
Быстрый динамический отклик во время ускорения и замедления
АГВ постоянно выполняют:
Начинать
Останавливаться
Обеспечить регресс
Поворот
Объезд препятствий
Точная стыковка
Эти быстрые изменения движения требуют чрезвычайно быстрой двигательной реакции.
Серводвигатели обычно обеспечивают:
Высокое ускорение
Мгновенная генерация крутящего момента
Плавное замедление
Минимальное перерегулирование
Результатом является синхронизированное движение колес по каждому профилю движения.
Вместо отставания одного колеса оба двигателя следуют одинаковым кривым ускорения.
Функция электронного редуктора улучшает многоосную координацию
Многие продвинутые сервосистемы включают функцию электронного редуктора .
Электронная передача позволяет одному серводвигателю следовать за другим, используя программируемые передаточные числа.
Приложения включают в себя:
Синхронизация двух колес
Подъемные механизмы
Синхронизация конвейера
Многоосная робототехника
В AGV электронная передача гарантирует, что оба приводных двигателя ведут себя как механически соединенные валы, сохраняя при этом независимое электронное управление.
Преимущества включают в себя:
Более высокая точность позиционирования
Уменьшенная механическая сложность
Более простая настройка параметров
Повышенная гибкость системы
Промышленная связь обеспечивает интеллектуальную синхронизацию
Современные AGV редко полагаются на аналоговые сигналы.
Вместо этого серводвигатели обмениваются данными через промышленные сети полевых шин, такие как:
CANopen
EtherCAT
Модбус РТУ
Модбус TCP
ЭтерНет/IP
ПРОФИНЕТ
Эти протоколы связи позволяют:
Обновления скорости в режиме реального времени
Синхронизация позиций
Распределенное управление движением
Централизованная диагностика
Настройка параметров
Контроллер AGV координирует работу каждого двигателя одновременно посредством детерминированной связи, что значительно повышает точность синхронизации.
Современные интегрированные серводвигатели объединяют двигатель, энкодер, сервопривод и контроллер движения в единый компактный блок. Эта интегрированная конструкция сокращает пути передачи сигналов, уменьшает электрические помехи и минимизирует задержки связи, которые могут повлиять на синхронизацию колес.
По сравнению с традиционными системами, использующими отдельные компоненты, встроенные серводвигатели обеспечивают:
Уменьшенная сложность проводки
Меньшая задержка сигнала
Повышенная точность синхронизации
Более простая установка и обслуживание
Более высокая надежность системы
В приложениях AGV и AMR встроенные серводвигатели обеспечивают более быструю обработку обратной связи и более точное управление каждым ведущим колесом, что приводит к более плавному движению, повышению точности навигации и стабильной производительности в различных условиях эксплуатации. Их компактный дизайн также экономит место для установки, поддерживая передовые протоколы связи, такие как CANopen и EtherCAT, для многоосной координации в реальном времени.
Плавный поворот благодаря регулированию дифференциальной скорости
Во время поворота внутреннее и внешнее колеса вращаются с разной скоростью.
Сервоконтроллеры точно рассчитывают эту разницу в скорости.
Вместо того, чтобы полагаться на механические компоненты рулевого управления, AGV с дифференциальным приводом регулируют скорость двигателя электронным способом.
Серводвигатели выполняют эти команды с исключительной точностью, позволяя:
Плавное прохождение поворотов
Снижение износа шин
Точное следование по пути
Стабильная транспортировка полезной нагрузки
Функция STO повышает эксплуатационную безопасность
Многие промышленные серводвигатели поддерживают функцию Safe Torque Off (STO)..
STO немедленно отключает крутящий момент двигателя, не отключая питание системы.
Преимущества включают в себя:
Аварийная остановка
Безопасное обслуживание
Уменьшено время перезапуска
Соответствие стандартам функциональной безопасности
Улучшенная защита оператора
Даже после активации STO обратная связь и связь энкодера остаются доступными, что позволяет осуществлять управляемое восстановление системы.
Энергоэффективность благодаря интеллектуальному сервоуправлению
Серводвигатели потребляют мощность в соответствии с фактической нагрузкой.
Преимущества включают в себя:
Снижение тепловыделения
Снижение потребления электроэнергии
Более высокая общая эффективность
Увеличенное время работы от аккумулятора
Увеличенный срок службы двигателя
Для AGV с батарейным питанием энергоэффективность напрямую увеличивает время работы между циклами зарядки.
Приложения, требующие точной синхронизации ведущих колес
Высокосинхронизированные AGV с сервоприводом широко используются в:
Умные склады
Автоматизированное производство
Медицинские логистические роботы
Полупроводниковое производство
Пищевые предприятия
Сборка автомобилей
Центры выполнения электронной коммерции
Аэропортовая логистика
Холодильные склады
Фармацевтическое производство
Каждое применение требует точного позиционирования, повторяемости движений и надежной координации нескольких колес.
Ключевые преимущества серводвигателей постоянного тока для синхронизации AGV
Особенность
Выгода
Замкнутая обратная связь
Непрерывная коррекция ошибок скорости и положения.
Кодер высокого разрешения
Сверхточное позиционирование колес
Контроль крутящего момента в реальном времени
Стабильная синхронизация при меняющихся нагрузках
Быстрый динамический отклик
Плавное ускорение и замедление
Промышленная связь
Скоординированное многоосное движение
Электронная передача
Точная синхронизация двух колес.
Интегрированная конструкция сервопривода
Сокращение количества проводов и повышение надежности
Функция безопасности STO
Повышенная эксплуатационная безопасность
Энергоэффективное управление
Увеличенный срок службы батареи и снижение эксплуатационных расходов
Заключение
Серводвигатели постоянного тока стали краеугольным камнем современных приводных систем AGV , поскольку они обеспечивают точную синхронизацию, необходимую для автономной навигации, эффективной обработки материалов и безопасной промышленной эксплуатации. Благодаря обратной связи с обратной связью, , технологии энкодера высокого разрешения и , регулированию крутящего момента в реальном времени , а также передовой промышленной связи , AGV с сервоприводом поддерживают точную координацию колес даже при динамических нагрузках и сложных условиях эксплуатации.
Поскольку склады и фабрики продолжают внедрять интеллектуальную автоматизацию, спрос на высокопроизводительные интегрированные серводвигатели постоянного тока будет продолжать расти. Их способность синхронизировать ведущие колеса с исключительной точностью не только повышает точность навигации, но также повышает энергоэффективность, продлевает срок службы компонентов, сокращает объем технического обслуживания и повышает общую производительность системы. Для производителей, которым нужны надежные, масштабируемые и готовые к будущему платформы AGV, серводвигатели постоянного тока остаются оптимальным выбором для достижения превосходной синхронизации ведущих колес и долгосрочной эксплуатации.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ:
1. Как серводвигатели постоянного тока синхронизируют ведущие колеса AGV?
Серводвигатели постоянного тока используют обратную связь с обратной связью от энкодеров для постоянного контроля скорости и положения колеса. Контроллер сравнивает фактическое движение с целевыми значениями и регулирует крутящий момент и скорость двигателя в реальном времени, обеспечивая точную синхронизацию ведущих колес AGV.
2. Почему синхронизация ведущих колес важна для автоматических транспортных средств?
Точная синхронизация колес помогает AGV поддерживать точность прямолинейного движения, стабильный поворот, точное позиционирование и плавность движения . Плохая синхронизация может стать причиной отклонения траектории, неравномерного износа колес, вибрации и ошибок навигации.
3. Как энкодер улучшает синхронизацию колес AGV?
Энкодер постоянно измеряет фактическую двигателя скорость и положение и отправляет обратную связь на сервоконтроллер. Контроллер использует эту информацию для исправления ошибок движения и поддержания необходимого соотношения между ведущими колесами AGV.
4. Могут ли серводвигатели постоянного тока компенсировать различную нагрузку на колеса?
Да. Когда одно ведущее колесо AGV испытывает большее сопротивление или нагрузку, сервосистема обнаруживает результирующее изменение скорости посредством обратной связи энкодера и корректирует ток и крутящий момент двигателя для компенсации, помогая поддерживать синхронизированное движение.
5. Всегда ли оба ведущих колеса AGV должны вращаться с одинаковой скоростью?
Нет. Во время движения по прямой ведущие колеса обычно работают с одинаковой скоростью. Однако при дифференциальном рулевом управлении внутреннее колесо вращается медленнее, чем внешнее . Сервоуправление постоянным током точно регулирует разницу скоростей в соответствии с требуемым радиусом поворота.
6. Какие протоколы связи можно использовать с серводвигателями постоянного тока AGV?
В зависимости от сервосистемы приложения AGV могут использовать промышленные протоколы связи, такие как CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET и EtherNet/IP для команд движения в реальном времени, обратной связи и многоосной координации.
7. Как встроенные серводвигатели уменьшают ошибки синхронизации AGV?
Интегрированные серводвигатели объединяют двигатель, энкодер, драйвер и управляющую электронику в компактном блоке. Это может сократить количество проводов, расстояние передачи сигнала и задержку связи, одновременно упрощая интеграцию системы и улучшая скоординированное управление колесами.
8. Подходят ли серводвигатели постоянного тока для автоматических транспортных средств с переменной полезной нагрузкой?
Да. Сервоуправление с обратной связью может компенсировать изменения нагрузки и сопротивления качению путем регулирования крутящего момента и тока двигателя. Это помогает AGV поддерживать стабильную скорость и точность движения при изменении условий полезной нагрузки.
9. Могут ли серводвигатели постоянного тока повысить точность поворота AGV?
Да. Серводвигатели обеспечивают точный независимый контроль скорости каждого ведущего колеса. Контроллер может точно установить необходимую разницу скоростей между внутренними и внешними колесами, обеспечивая плавный поворот и более точное отслеживание траектории..
10. Что следует учитывать при выборе серводвигателей постоянного тока для систем привода AGV?
Ключевые факторы включают номинальный крутящий момент, пиковый крутящий момент, диапазон скоростей, разрешение энкодера, интерфейс связи, точность управления, диаметр колеса, требования к коробке передач, рабочий цикл, напряжение аккумулятора, условия окружающей среды и функции безопасности, такие как STO . Двигатель следует выбирать в соответствии с полезной нагрузкой, скоростью, ускорением и условиями эксплуатации AGV.