Дом »
Новости »
Области применения »
Как правильно выбрать серводвигатель постоянного тока для приложений AGV и AMR?
Как выбрать правильный серводвигатель постоянного тока для приложений AGV и AMR?
Просмотры: 0 Автор: Редактор сайта Время публикации: 12.08.2026 Происхождение: Сайт
Введение: Выбор лучшего серводвигателя постоянного тока для систем AGV и AMR
Быстрое развитие автоматизированных управляемых транспортных средств (AGV) и автономных мобильных роботов (AMR) привело к увеличению спроса на высокопроизводительные решения для управления движением. Являясь основным приводным компонентом мобильных роботов, серводвигатель постоянного тока для приложений AGV и AMR напрямую влияет на производительность транспортного средства, точность позиционирования, энергоэффективность, безопасность и эксплуатационную надежность.
В отличие от традиционных промышленных машин, платформы AGV и AMR работают в динамичных средах, где двигателям приходится часто ускоряться, замедляться, менять направление движения, нести различную полезную нагрузку и поддерживать точный контроль движения. Поэтому выбор правильного серводвигателя AGV требует всестороннего учета требований к крутящему моменту, диапазона скоростей, обратной связи энкодера, протоколов связи, функций безопасности, размера двигателя и адаптации к окружающей среде.
Правильно выбранная система серводвигателей постоянного тока может повысить точность навигации, снизить затраты на техническое обслуживание, продлить срок службы батареи и обеспечить стабильную работу на складах, фабриках, больницах, логистических центрах и интеллектуальных производственных объектах.
Серводвигатель постоянного тока — это прецизионное устройство перемещения, которое сочетает в себе двигатель постоянного тока, систему обратной связи энкодера и технологию сервоуправления для достижения точного управления скоростью, положением и крутящим моментом.
В системах AGV и AMR серводвигатели в основном используются для:
Ведущие колеса и тяговые системы
Рулевые механизмы
Подъемные платформы
Конвейерные модули
Насадки для рук робота
Системы точного позиционирования
По сравнению со стандартными двигателями постоянного тока серводвигатели обеспечивают:
Более высокая точность позиционирования
Более быстрый динамический отклик
Возможность управления с обратной связью
Улучшенная производительность при перегрузке
Стабильная работа на низких скоростях
Повышенная энергоэффективность
Для мобильных роботов, которым приходится перемещаться по узким проходам, точно останавливаться на рабочих станциях и непрерывно работать в течение многих часов, высококачественный серводвигатель постоянного тока AGV . необходим
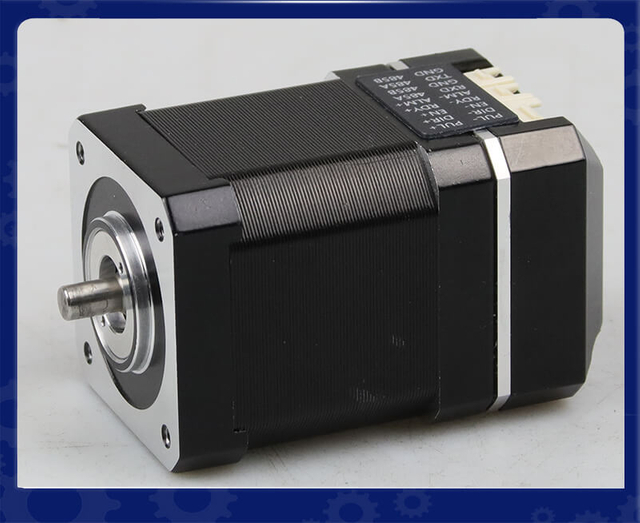
Встроенный серводвигатель BLDC IDC60 — высокоэффективное, компактное и интеллектуальное решение для управления движением с замкнутым контуром
Обзор продукта: Встроенный серводвигатель BLDC IDC60 от LeanMotor представляет собой компактное решение NEMA 24, объединяющее двигатель, привод и энкодер в одном устройстве. Он обеспечивает точное управление с обратной связью, стабильный крутящий момент и быстрый отклик. Его интегрированная конструкция уменьшает количество проводов и экономит место.
Ключевые технические моменты
Интегрированная конструкция «все в одном» Сочетает в себе двигатель BLDC, сервопривод и энкодер в одном компактном блоке, что снижает сложность проводки и повышает эффективность установки.
Высокоточное управление с обратной связью Обеспечивает точное регулирование положения, скорости и крутящего момента с обратной связью в реальном времени для стабильного и плавного движения.
Мощная модульная настройка (OEM/ODM) Поддерживает гибкие возможности настройки, включая напряжение, крутящий момент, протоколы связи и разрешение энкодера для удовлетворения разнообразных требований приложений.
Высокая эффективность и компактная конструкция Обеспечивает высокую плотность крутящего момента с оптимизированными тепловыми характеристиками, что делает его идеальным для ограниченных по пространству систем автоматизации и робототехники.
Типичные применения
Роботы для осмотра трубопроводов Обеспечивают стабильный крутящий момент на низкой скорости и точное управление движением для перемещения по узким, изогнутым и сложным трубопроводам.
Автоматизированные управляемые транспортные средства (AGV) Обеспечивают плавное ускорение, точное позиционирование и надежную работу в логистических и интеллектуальных складских системах.
Роботизированные системы автоматизации Идеально подходят для роботизированных манипуляторов, захватов и компактных модулей движения, требующих высокой точности и быстрого реагирования.
Интеллектуальное производственное оборудование Поддерживает высокоточное управление движением на сборочных линиях, упаковочных машинах и прецизионных устройствах промышленной автоматизации.
Основные характеристики серии IDC60 для приложений AGV
Параметр
Спецификация IDC60
Тип двигателя
Встроенный серводвигатель BLDC
Размер кадра
60 мм
Диапазон мощности
200 Вт/400 Вт
Номинальное напряжение
24 В/48 В
Номинальная скорость
3000 об/мин
Номинальный крутящий момент
0,63 Нм/1,27 Нм
Кодер
17-битный магнитный энкодер
Коммуникация
Импульсный/RS485/CANopen
Дополнительные функции
Коробка передач, тормоз, вентилятор охлаждения
LEANMOTOR Индивидуальное обслуживание
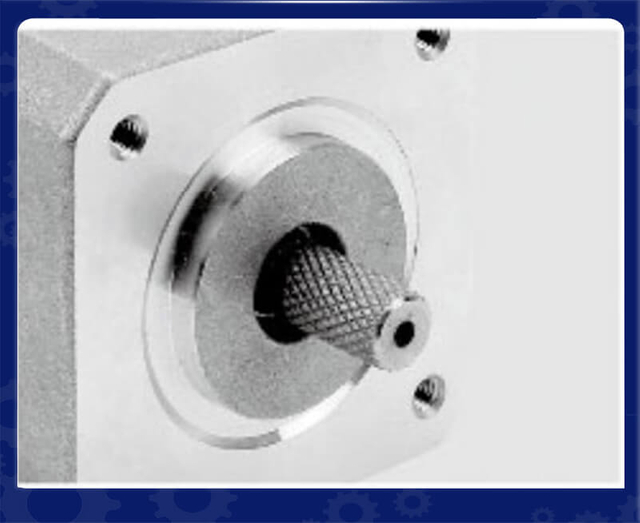
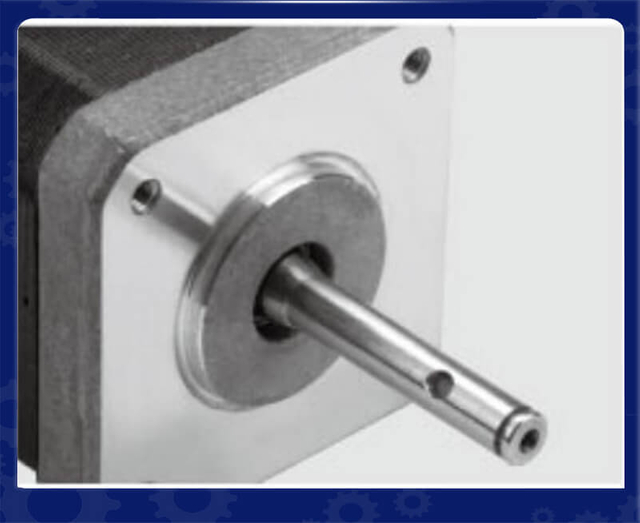
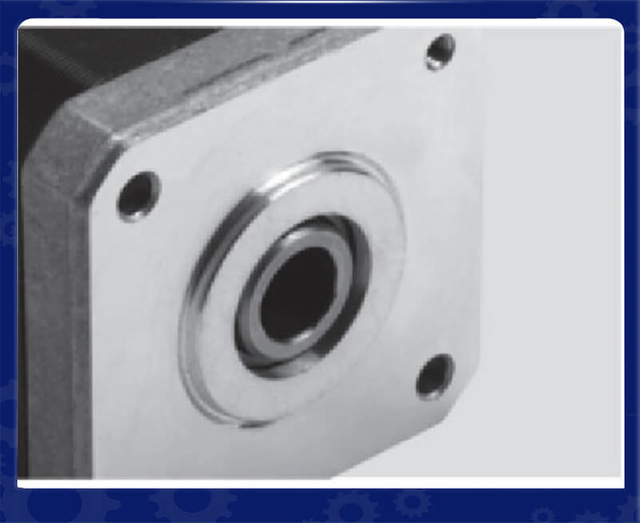
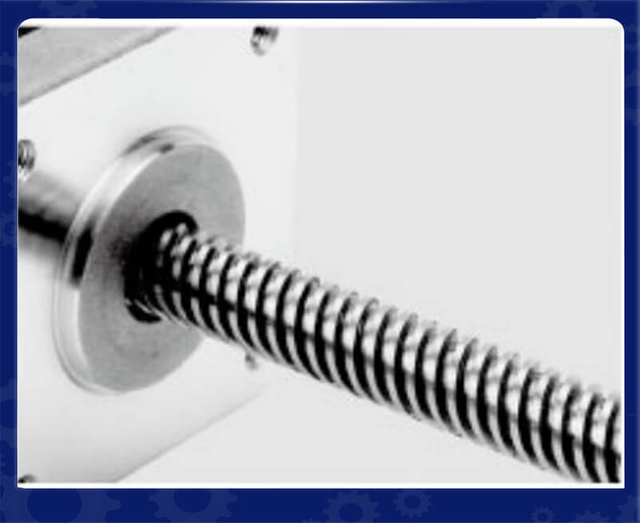
Индивидуальное обслуживание вала
Металлические шкивы
Пластиковый шкив
Механизм
Штифт вала
Резьбовой вал
Монтаж на панели
Полый вал
Ведущий винт
Монтаж на панели
Одноместная квартира
Двойная квартира
Ключевой вал
Индивидуальный автосервис
Кабели
Обложки
Вал
Стержень ходового винта
Кодеры
Тормоза
Редукторы
Линейный модуль
Интегрированные драйверы
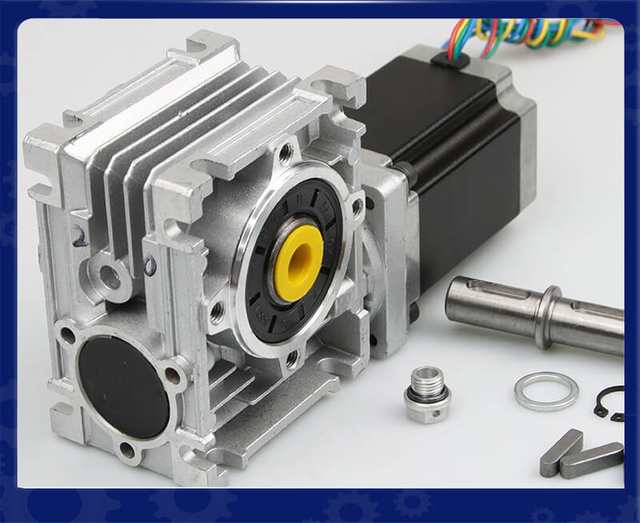
Червячный редуктор
Ключевые факторы при выборе серводвигателя постоянного тока для AGV и AMR
1. Рассчитайте необходимый крутящий момент двигателя.
Крутящий момент является одним из наиболее важных параметров при выборе серводвигателя AGV . Двигатель должен генерировать достаточный крутящий момент, чтобы преодолеть:
Вес автомобиля
Вес полезной нагрузки
Сопротивление качению
Состояние пола
Углы наклона
Требования к ускорению
Требуемый крутящий момент можно рассчитать по формуле:
Крутящий момент двигателя = Движущая сила × Радиус колеса
Для приложений AGV важно учитывать оба:
Непрерывный крутящий момент
Непрерывный крутящий момент отражает способность двигателя стабильно работать в течение длительного времени без перегрева.
Пиковый крутящий момент
Пиковый крутящий момент представляет собой временный крутящий момент во время:
Начало
Ускорение
Экстренное торможение
Загрузить изменения
Серводвигатель постоянного тока с недостаточным крутящим моментом может вызвать:
Медленное ускорение
Перегрев двигателя
Ошибки позиционирования
Снижение эффективности батареи
Поэтому инженерам следует выбирать двигатель с достаточным запасом крутящего момента, а не работать вблизи максимального предела.
Системы AGV и AMR обычно требуют работы на относительно низкой скорости, но с высоким крутящим моментом. В отличие от промышленных шпиндельных двигателей, двигатели мобильных роботов отдают предпочтение контролируемому движению, а не чрезвычайно высокой скорости вращения.
Типичные требования к скорости двигателя AGV зависят от:
Размер автомобиля
Диаметр колеса
Максимальная скорость движения
Передаточное число редуктора
Общие рабочие диапазоны включают в себя:
Низкоскоростные применения: 50–300 об/мин.
Среднескоростные AGV: 300–1000 об/мин.
Высокоскоростные мобильные роботы: 1000 об/мин и выше.
При выборе серводвигателя постоянного тока для AMR скорость двигателя должна соответствовать механической системе передачи.
Двигатель, работающий слишком быстро, может потребовать более крупного редуктора, что увеличивает:
Механическая сложность
Шум
Потребление энергии
Требования к техническому обслуживанию
3. Выберите подходящую систему обратной связи энкодера.
Выбор энкодера имеет решающее значение для точности движения AGV и AMR.
Серводвигатель без точной обратной связи не может обеспечить точное управление с обратной связью.
Общие параметры кодировщика включают в себя:
Инкрементальный энкодер
Инкрементальные энкодеры обеспечивают:
Обратная связь по скорости
Определение направления вращения
Экономичный контроль
Они обычно используются в стандартных системах привода AGV.
Абсолютный энкодер
Абсолютные энкодеры обеспечивают:
Информация о местоположении в режиме реального времени
Отсутствие потери позиции после отключения питания
Более высокая точность позиционирования
Они подходят для:
Высокоточные AMR
Медицинские роботы
Полупроводниковые транспортные системы
Магнитный кодировщик
Магнитные энкодеры становятся все более популярными, поскольку они предлагают:
Современные системы AGV и AMR требуют эффективной связи между контроллером двигателя и основной системой управления роботом.
Выбранный серводвигатель постоянного тока AGV должен поддерживать подходящие протоколы связи, такие как:
CANopen
CANopen широко используется в мобильной робототехнике благодаря:
Высокая надежность
Общение в режиме реального времени
Простая проводка
Сильная промышленная совместимость
EtherCAT
EtherCAT обеспечивает:
Сверхбыстрая связь
Высокая точность синхронизации
Многоосная координация
Он подходит для передовых платформ AMR, требующих точного управления движением.
RS485 / Модбус
Эти протоколы обычно используются для:
Приложения, чувствительные к затратам
Простые системы управления
Базовые платформы AGV
Выбор серводвигателя с правильным интерфейсом связи обеспечивает плавную интеграцию с контроллером робота.
5. Оцените размер двигателя и пространство для установки.
AGV и AMR часто имеют строгие ограничения по размеру, потому что:
Место для аккумулятора ограничено
Размеры робота должны оставаться компактными
Снижение веса повышает эффективность
При выборе компактного серводвигателя постоянного тока инженеры должны учитывать:
Диаметр двигателя
Длина двигателя
Монтажные размеры
Размер вала
Масса
Меньший двигатель не всегда означает лучшую производительность. Двигатель должен обеспечивать достаточную плотность крутящего момента при установке в механическую конструкцию.
Например, встроенные серводвигатели сочетают в себе:
Серводвигатель постоянного тока
Кодер
Водитель
Интерфейс связи
в один компактный блок, что снижает сложность проводки и экономит место для установки.
6. Проверьте совместимость напряжения батареи.
Системы AGV и AMR обычно питаются от перезаряжаемых батарей, в том числе:
Литий-ионные аккумуляторы
Литий-железо-фосфатные аккумуляторы
Свинцово-кислотные аккумуляторы
Общие номиналы напряжения двигателя AGV включают:
12 В постоянного тока
24 В постоянного тока
36 В постоянного тока
48 В постоянного тока
72 В постоянного тока
Напряжение двигателя должно соответствовать силовой сети автомобиля.
Неправильный выбор напряжения может привести к:
Снижение производительности двигателя
Чрезмерное потребление тока
Повреждение контроллера
Сокращение срока службы батареи
Для складских AGV серводвигатели постоянного тока 24 В и 48 В являются одними из наиболее часто используемых решений.
7. Рассмотрите функции безопасности для приложений AGV.
Безопасность является важнейшим требованием к современным автономным мобильным роботам.
Усовершенствованные серводвигатели AGV могут включать в себя такие функции безопасности, как:
STO (Безопасное отключение крутящего момента)
STO немедленно отключает создание крутящего момента двигателя, предотвращая при этом неконтролируемое движение.
Преимущества включают в себя:
Повышенная безопасность персонала
Уменьшенное количество внешних компонентов безопасности
Соблюдение норм промышленной безопасности
STO особенно важен для AGV, работающих вместе с людьми в:
Умные заводы
Склады
Больницы
Логистическая среда
8. Анализ условий окружающей среды
Двигатели AGV и AMR часто работают в сложных условиях.
Прежде чем выбрать двигатель, обратите внимание:
Температурный диапазон
Двигатель должен сохранять работоспособность при:
Условия холодного хранения
Высокотемпературные заводы
Среды непрерывной работы
Рейтинг защиты
Более высокий рейтинг IP обеспечивает лучшую защиту от:
Серводвигатель постоянного тока с коробкой передач: когда это необходимо?
Во многих системах AGV используется серводвигатель постоянного тока с коробкой передач, поскольку мобильным роботам требуется высокий крутящий момент на низких скоростях.
Редуктор обеспечивает:
Увеличенный выходной крутящий момент
Сниженная скорость двигателя
Улучшенная способность обработки грузов
К распространенным типам коробок передач относятся:
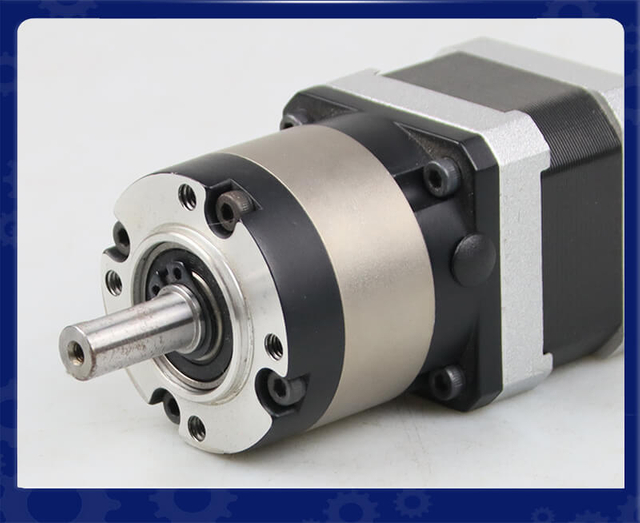
Планетарный редуктор
Преимущества:
Высокая эффективность
Компактная структура
Высокая плотность крутящего момента
Подходит для:
Тяжелые AGV
Промышленные AMR
Червячный редуктор
Преимущества:
Высокий коэффициент уменьшения
Возможность самоблокировки
Подходит для:
Подъемные механизмы
Приложения, требующие удерживающего момента
Как выбрать между стандартными серводвигателями и встроенными серводвигателями
Выбор правильного решения для управления движением имеет решающее значение для AGV (автоматизированного транспортного средства) и AMR (автономного мобильного робота) . производительности Хотя традиционные стандартные серводвигатели широко используются в промышленной автоматизации, Интегрированные серводвигатели становятся все более популярными в мобильных роботах благодаря их компактной конструкции, упрощенной установке и возможностям интеллектуального управления.
Выбор между стандартным серводвигателем и встроенным серводвигателем зависит от нескольких факторов, включая архитектуру системы, доступное пространство для установки, требования к связи, соображения по техническому обслуживанию и сложность применения.
Понимание различий между этими двумя решениями помогает инженерам выбрать наиболее подходящую систему серводвигателей AGV для их конкретных требований.
Что такое стандартный серводвигатель?
Стандартная система серводвигателей — это традиционное решение для управления движением, состоящее из нескольких независимых компонентов:
Серводвигатель
Кодер
Сервопривод/контроллер
Силовые кабели
Сигнальные кабели
Шкаф управления
В этой конфигурации двигатель генерирует механическое движение, а внешний сервопривод обрабатывает сигналы обратной связи и управляет работой двигателя.
Стандартные серводвигатели обычно используются в:
станки с ЧПУ
Промышленные роботы
Упаковочное оборудование
Сборочные линии
Крупные системы автоматизации
Для приложений AGV и AMR стандартные серводвигатели могут обеспечить превосходную производительность, когда транспортному средству требуется централизованное управление, высокая выходная мощность или сложная многоосная синхронизация.
Что такое интегрированный серводвигатель?
Встроенный серводвигатель объединяет несколько компонентов управления движением в один компактный блок:
Серводвигатель постоянного тока
Кодер
Сервопривод
Интерфейс связи
Управляющая электроника
Эта интегрированная конструкция исключает использование многих внешних компонентов и снижает сложность проводки.
Для AGV и AMR встроенные серводвигатели обеспечивают значительные преимущества, поскольку мобильные роботы обычно имеют:
Ограниченное пространство для установки
Работа от аккумулятора
Требования к распределенному движению
Требования к быстрой сборке и обслуживанию
Встроенный серводвигатель может быть установлен непосредственно рядом с ведущим колесом, образуя компактный и эффективный модуль движения.
Стандартный серводвигатель и встроенный серводвигатель: ключевые различия
Особенность
Стандартный серводвигатель
Встроенный серводвигатель
Конструкция двигателя и драйвера
Отдельные компоненты
Объединены в один блок
Сложность установки
Выше
Ниже
Требования к проводке
Больше кабелей
Уменьшенная проводка
Кабинетное пространство
Требуется шкаф управления
Требуется минимальное пространство
Обслуживание
Больше компонентов для устранения неполадок
Упрощенное обслуживание
Гибкость системы
Высокий
Высокий для распределенных систем
Управление теплом
Более простое централизованное охлаждение
Требуется интегрированный тепловой расчет
Лучшее приложение
Крупные системы автоматизации
AGV, AMR, компактные роботы
1. Рассмотрите доступное пространство для установки.
Ограничение пространства является одним из наиболее важных факторов при выборе серводвигателя для приложений AGV.
AGV и AMR обычно требуют компактных механических конструкций, поскольку пространство необходимо для:
Аккумуляторные системы
Датчики
Навигационные модули
Защитное оборудование
Механизмы полезной нагрузки
Стандартный серводвигатель требует дополнительного места для:
Установка сервопривода
Монтаж электрошкафа
Прокладка кабеля
Это увеличивает общую площадь системы.
Встроенный серводвигатель для систем AGV объединяет двигатель и электронику привода в один компактный корпус, что позволяет устанавливать его ближе к колесу или механической нагрузке.
Преимущества включают в себя:
Уменьшенный размер робота
Упрощенная механическая конструкция
Меньший вес
Более простая интеграция
Для небольших AMR, работающих на складах или в больницах, предпочтительным решением часто являются встроенные серводвигатели.
2. Оцените сложность проводки
Традиционные сервосистемы требуют нескольких соединений между:
Мотор
Кодер
Сервоусилитель
Контроллер
Эти кабели могут увеличить:
Время сборки
Стоимость установки
Возможные точки отказа
В мобильных роботах кабели подвергаются постоянному движению и вибрации, что делает укладку кабелей особенно важной.
Встроенные серводвигатели сокращают количество проводов за счет объединения управляющей электроники внутри корпуса двигателя.
Преимущества включают в себя:
Меньше кабелей
Быстрая установка
Повышенная надежность
Снижение электромагнитных помех
Для производителей, производящих большие партии AGV, упрощенная проводка может значительно сократить время производства и затраты на рабочую силу.
3. Сравните требования к управлению и связи.
Как стандартные, так и встроенные серводвигатели могут поддерживать расширенные методы связи, но их системная структура различна.
В стандартных сервосистемах обычно используются:
Импульсное/направленное управление
Аналоговые сигналы
EtherCAT
CANopen
Модбус
Интегрированные серводвигатели часто имеют встроенные интерфейсы связи, такие как:
CANopen
EtherCAT
RS485
Модбус РТУ
Для приложений AGV и AMR распределенная связь очень важна, поскольку каждый модуль двигателя может напрямую взаимодействовать с главным контроллером.
Например, четырехколесный AMR может использовать четыре встроенных серводвигателя, каждый из которых независимо получает:
Команды скорости
Команды положения
Инструкции по контролю крутящего момента
Диагностическая информация
Эта архитектура упрощает проектирование системы и улучшает масштабируемость.
4. Учитывайте требования к производительности движения
Характеристики движения – еще один важный фактор выбора.
Стандартные серводвигатели
Преимущества:
Более высокая пиковая мощность
Более гибкий выбор привода
Улучшенные возможности настройки
Подходит для сложного управления движением
Они подходят для:
Тяжелые AGV
Высокогрузовые транспортные роботы
Приложения, требующие расширенной синхронизации
Интегрированные серводвигатели
Преимущества:
Оптимизированное согласование мотор-драйвера
Более быстрый ответ
Компактное управление движением
Простое развертывание
Они подходят для:
Склад AMR
Логистические роботы
Медицинские роботы-доставщики
Автономные мобильные платформы
Для большинства мобильных роботов встроенные серводвигатели обеспечивают достаточную производительность и одновременно упрощают конструкцию системы.
5. Анализ требований к техническому обслуживанию и надежности.
AGV и AMR часто работают непрерывно, иногда:
24 часа в сутки
7 дней в неделю
В автоматизированных производственных средах
Поэтому надежность является критическим фактором.
Стандартная сервосистема содержит больше независимых компонентов, в том числе:
Внешние накопители
Несколько разъемов
Дополнительные кабели
Большее количество компонентов может увеличить количество потенциальных точек отказа.
Встроенные серводвигатели уменьшают сложность системы за счет минимизации внешних соединений.
Типичные преимущества надежности включают в себя:
Меньше неисправностей проводки
Более простая замена
Более быстрое устранение неполадок
Снижение объема работ по техническому обслуживанию
Для заводов, которые эксплуатируют большие парки AMR, упрощенное обслуживание может значительно повысить доступность системы.
6. Учитывайте требования к отводу тепла.
Управление теплом является важным фактором при выборе серводвигателей.
Стандартные сервосистемы обычно разделяют:
Выработка тепла двигателем
Выделение тепла электроникой привода
Это позволяет создавать гибкие конструкции охлаждения.
Интегрированные серводвигатели сочетают в себе оба компонента, а это означает, что корпус двигателя должен обеспечивать:
Нагрев обмотки двигателя
Силовая электроника нагревается
Постоянная рабочая температура
При выборе встроенного серводвигателя инженеры должны оценить:
Номинальный крутящий момент
Непрерывный ток
Тепловой расчет
Операционная среда
Рабочий цикл
Правильно спроектированный интегрированный серводвигатель может обеспечить надежную работу даже при непрерывной работе AGV.
7. Выберите в соответствии с архитектурой системы AGV.
Общая конструкция AGV определяет, какое решение с серводвигателем является более подходящим.
Выбирайте стандартные серводвигатели, когда:
AGV требует очень высокой выходной мощности.
Шкаф централизованного управления уже существует
Несколько осей требуют синхронизированного управления
Требуются специальные сервоприводы
Приложение требует максимальной гибкости
Примеры:
Тяжелые промышленные AGV
Автоматизированные вилочные погрузчики
Большие транспортные роботы
Выбирайте интегрированные серводвигатели, когда:
Место для установки ограничено
Требуется быстрая интеграция
Сокращение количества проводов важно
Предпочтительно распределенное управление двигателем.
Робот требует модульной конструкции
Примеры:
Склад AMR
Роботы для доставки в больницу
Умные логистические автомобили
Маленькие автономные роботы
Тенденция будущего: интегрированные серводвигатели в интеллектуальных мобильных роботах
С развитием Индустрии 4.0 интеллектуальным предприятиям все чаще требуется меньшее, более интеллектуальное и гибкое оборудование для автоматизации.
Интегрированные серводвигатели становятся ключевой технологией для систем AGV и AMR следующего поколения, поскольку они поддерживают:
Компактная механическая конструкция
Интеллектуальная связь
Диагностика в режиме реального времени
Распределенная архитектура управления
Простое расширение системы
Многие современные производители мобильных роботов переходят на интегрированные модули движения, которые сочетают в себе:
Мотор
Кодер
Коробка передач
Тормоз
Сервопривод
в полное решение.
Краткое содержание
Не существует универсального ответа при выборе между стандартными серводвигателями и встроенными серводвигателями . Лучший выбор зависит от конкретных требований к конструкции AGV или AMR.
Стандартные серводвигатели идеально подходят для применений, требующих максимальной гибкости, высокой мощности и централизованного управления.
Интегрированные серводвигатели лучше подходят для современных мобильных роботов, которым требуются компактные размеры, упрощенная проводка, интеллектуальная связь и простая интеграция.
Для большинства компактных и интеллектуальных систем AGV/AMR встроенные серводвигатели обеспечивают значительные преимущества в эффективности, надежности и простоте системы, что делает их все более предпочтительным решением для будущей разработки автономных мобильных роботов.
Распространенные ошибки при выборе серводвигателей постоянного тока AGV
Выбор двигателей только по номинальной мощности
Сама по себе мощность двигателя не определяет пригодность. Крутящий момент, скорость, ускорение и характеристики управления одинаково важны.
Игнорирование требований к пиковой нагрузке
AGV часто испытывают изменяющиеся нагрузки. Выбор только для средних условий может привести к отказу двигателя.
Использование неправильного разрешения кодера
Обратная связь с низким разрешением может уменьшить:
Точность навигации
Эффективность позиционирования
Плавность движения
Упуская из виду коммуникационную совместимость
Двигатель, который не может должным образом обмениваться данными с контроллером AGV, может увеличить время и стоимость разработки.
Вывод: выбор правильного серводвигателя постоянного тока для успеха AGV и AMR
Выбор подходящего серводвигателя постоянного тока для приложений AGV и AMR требует тщательной оценки крутящего момента, скорости, обратной связи энкодера, протоколов связи, функций безопасности, совместимости напряжения и требований окружающей среды.
Идеальный двигатель AGV должен обеспечивать:
Надежный выходной крутящий момент
Точное управление с обратной связью
Эффективное потребление энергии
Компактная установка
Высокие показатели безопасности
Длительный срок службы
Поскольку автономные мобильные роботы продолжают распространяться по отраслям, высокопроизводительные серводвигатели постоянного тока, интегрированные серводвигатели и решения для интеллектуальных приводов останутся важными компонентами для создания более безопасных, умных и эффективных систем автоматизации.
ЧАСТО ЗАДАВАЕМЫЕ ВОПРОСЫ:
Часто задаваемые вопросы 1: Какие факторы следует учитывать при выборе серводвигателя постоянного тока для приложений AGV?
При выборе серводвигателя постоянного тока для приложений AGV инженеры должны учитывать несколько ключевых факторов, включая крутящий момент двигателя, диапазон скоростей, разрешение энкодера, номинальное напряжение, протокол связи, пространство для установки, уровень защиты и функции безопасности . Двигатель должен обеспечивать достаточный крутящий момент для перемещения транспортного средства и полезной нагрузки, сохраняя при этом точный контроль скорости и положения.
Другие важные факторы включают рабочую среду, рабочий цикл, совместимость аккумуляторной системы и необходимость дополнительных функций, таких как STO (Safe Torque Off) или интегрированное сервоуправление.
Часто задаваемые вопросы 2: Как рассчитать необходимый крутящий момент для серводвигателя постоянного тока AGV?
Требуемый крутящий момент серводвигателя постоянного тока AGV зависит от общего веса транспортного средства, полезной нагрузки, диаметра колес, требований к ускорению, сопротивления пола и условий уклона.
Основной расчет таков:
Крутящий момент двигателя = Движущая сила × Радиус колеса
Инженерам также следует учитывать требования к пиковому крутящему моменту во время:
Ускорение запуска
Изменение направления
Перевозка тяжелых грузов
Наклонное движение
Выбор двигателя с достаточным запасом крутящего момента предотвращает перегрев, потерю производительности и преждевременный выход из строя во время непрерывной работы AGV.
Часто задаваемые вопросы 3: Почему обратная связь от энкодера важна для серводвигателей AGV и AMR?
Обратная связь с энкодером важна, поскольку системы AGV и AMR требуют точного управления движением и точного позиционирования.
Кодировщик предоставляет в режиме реального времени информацию о:
Скорость двигателя
Направление вращения
Точность позиционирования
Статус движения
Общие параметры кодировщика включают в себя:
Инкрементальные энкодеры для базового управления скоростью
Абсолютные энкодеры для высокоточного позиционирования
Магнитные энкодеры для компактных и надежных конструкций
Кодировщик высокого разрешения повышает точность навигации и обеспечивает более плавное движение в автоматизированных средах.
Часто задаваемые вопросы 4: Какие протоколы связи обычно используются в серводвигателях AGV?
Современные серводвигатели AGV обычно поддерживают протоколы промышленной связи для связи с контроллером робота.
Общие протоколы включают в себя:
CANopen – широко используется для надежного управления AGV в реальном времени.
EtherCAT – подходит для высокоскоростных систем синхронного движения.
RS485/Modbus – обычно используется в экономичных приложениях.
Правильный протокол связи зависит от архитектуры управления AGV, сложности системы и требуемой скорости реагирования.
Часто задаваемые вопросы 5: В чем разница между стандартным серводвигателем и встроенным серводвигателем для систем AGV?
Стандартный серводвигатель требует отдельных компонентов, в том числе:
Серводвигатель
Кодер
Сервопривод
Проводка управления
Встроенный серводвигатель объединяет двигатель, энкодер и привод в один компактный блок.
Встроенные серводвигатели обеспечивают такие преимущества, как:
Уменьшенная проводка
Меньшее место для установки
Более простая системная интеграция
Более низкие требования к техническому обслуживанию
Для компактных AMR и мобильных роботов все более предпочтительными являются встроенные серводвигатели из-за их упрощенной конструкции.
Часто задаваемые вопросы 6: Какое номинальное напряжение должен использовать серводвигатель постоянного тока AGV?
Правильное номинальное напряжение зависит от аккумуляторной системы AGV.
Общие варианты напряжения серводвигателя AGV включают в себя:
12 В постоянного тока
24 В постоянного тока
36 В постоянного тока
48 В постоянного тока
72 В постоянного тока
Многие складские AGV и AMR используют серводвигатели постоянного тока с напряжением 24 В или 48 В, поскольку эти уровни напряжения обеспечивают хороший баланс между производительностью, эффективностью и совместимостью аккумуляторов.
Для обеспечения стабильной работы напряжение двигателя всегда должно соответствовать питанию автомобиля.
Часто задаваемые вопросы 7: Почему в системах AGV используются серводвигатели постоянного тока вместо стандартных двигателей постоянного тока?
По сравнению со стандартными двигателями постоянного тока, серводвигатели постоянного тока обеспечивают управление с обратной связью посредством обратной связи с энкодером.
Преимущества включают в себя:
Более высокая точность позиционирования
Лучшее регулирование скорости
Более быстрый ответ
Улучшенный контроль крутящего момента
Более стабильная работа на низких скоростях
AGV и AMR требуют точного движения, частого ускорения/замедления и надежного позиционирования, что делает серводвигатели лучшим выбором, чем традиционные двигатели постоянного тока с разомкнутым контуром.
Часто задаваемые вопросы 8: Требуется ли для серводвигателей AGV коробка передач?
Во многих системах AGV используется серводвигатель постоянного тока с коробкой передач, поскольку мобильным роботам требуется высокий крутящий момент при относительно низких скоростях.
Редуктор помогает обеспечить:
Более высокий выходной крутящий момент
Более низкая рабочая скорость
Улучшенная способность обработки грузов
Общие варианты коробки передач включают в себя:
Планетарный редуктор для высокой эффективности и компактного дизайна.
Червячный редуктор для высоких передаточных чисел и удерживающего момента
Выбор коробки передач зависит от массы автомобиля, размера колес, требований к скорости и условий эксплуатации.
Часто задаваемые вопросы 9: Какие функции безопасности важны для серводвигателей AGV?
Безопасность имеет решающее значение для AGV и AMR, работающих вокруг людей.
Одной из важных функций безопасности является:
STO (Безопасное отключение крутящего момента)
STO немедленно отключает выходной крутящий момент двигателя, предотвращая непредвиденное движение.
Преимущества включают в себя:
Повышенная безопасность оператора
Уменьшенное количество внешних компонентов безопасности
Соблюдение требований промышленной безопасности
Серводвигатели с поддержкой STO обычно используются на интеллектуальных заводах, складах и в средах совместных роботов.
Часто задаваемые вопросы 10: Как я могу продлить срок службы серводвигателя постоянного тока AGV?
Срок службы серводвигателя постоянного тока AGV можно увеличить за счет:
Выбор правильного номинального крутящего момента
Избегание непрерывной работы при максимальной нагрузке
Поддержание правильного температурного режима
Использование подходящей обратной связи энкодера
Обеспечение правильного напряжения питания
Проведение регулярного осмотра
Выбор двигателя, разработанного специально для AGV и AMR, обеспечивает лучшую надежность при непрерывной работе, вибрации и изменяющихся условиях нагрузки.