Comment sélectionner le bon servomoteur CC pour les applications AGV et AMR ?
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-08-12 Origine : Site
Introduction : Choisir le meilleur servomoteur à courant continu pour les systèmes AGV et AMR
Le développement rapide des véhicules à guidage automatique (AGV) et des robots mobiles autonomes (AMR) a créé une demande croissante de solutions de contrôle de mouvement hautes performances. En tant que composant principal d'entraînement des robots mobiles, le servomoteur CC pour les applications AGV et AMR affecte directement les performances du véhicule, la précision du positionnement, l'efficacité énergétique, la sécurité et la fiabilité opérationnelle.
Contrairement aux machines industrielles traditionnelles, les plates-formes AGV et AMR fonctionnent dans des environnements dynamiques où les moteurs doivent fréquemment accélérer, décélérer, inverser la direction, transporter différentes charges utiles et maintenir un contrôle précis des mouvements. Par conséquent, la sélection du approprié servomoteur AGV nécessite une prise en compte approfondie des exigences de couple, de la plage de vitesse, du retour du codeur, des protocoles de communication, des fonctions de sécurité, de la taille du moteur et de l'adaptabilité à l'environnement.
Un correctement sélectionné système de servomoteur CC peut améliorer la précision de la navigation, réduire les coûts de maintenance, prolonger la durée de vie de la batterie et garantir un fonctionnement stable dans les entrepôts, les usines, les hôpitaux, les centres logistiques et les installations de fabrication intelligentes.
Comprendre le rôle de Servomoteurs CC dans les applications AGV et AMR
Un servomoteur CC est un dispositif de mouvement de précision qui combine un moteur CC, un système de retour d'encodeur et une technologie de servocommande pour obtenir un contrôle précis de la vitesse, de la position et du couple.
Dans les systèmes AGV et AMR, les servomoteurs sont principalement utilisés pour :
Roues motrices et systèmes de traction
Mécanismes de direction
Plateformes élévatrices
Modules de convoyage
Accessoires pour bras de robot
Systèmes de positionnement de précision
Par rapport aux moteurs à courant continu standard, les servomoteurs offrent :
Précision de positionnement plus élevée
Réponse dynamique plus rapide
Capacité de contrôle en boucle fermée
Meilleures performances de surcharge
Fonctionnement stable à basse vitesse
Efficacité énergétique améliorée
Pour les robots mobiles qui doivent naviguer dans des allées étroites, s’arrêter avec précision aux postes de travail et fonctionner en continu pendant de nombreuses heures, un servomoteur AGV DC de haute qualité est essentiel.
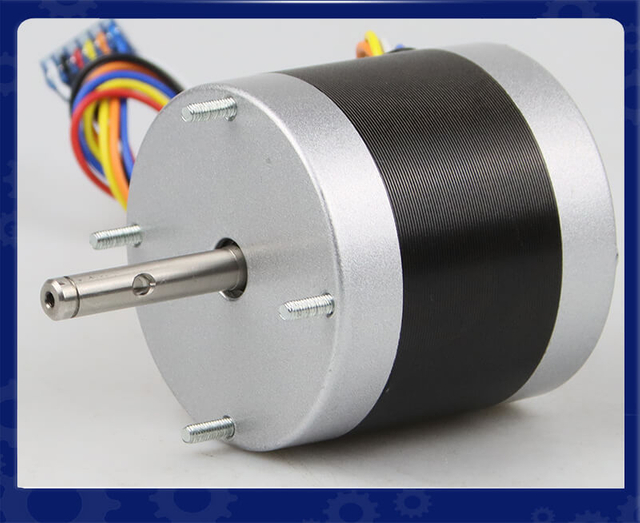
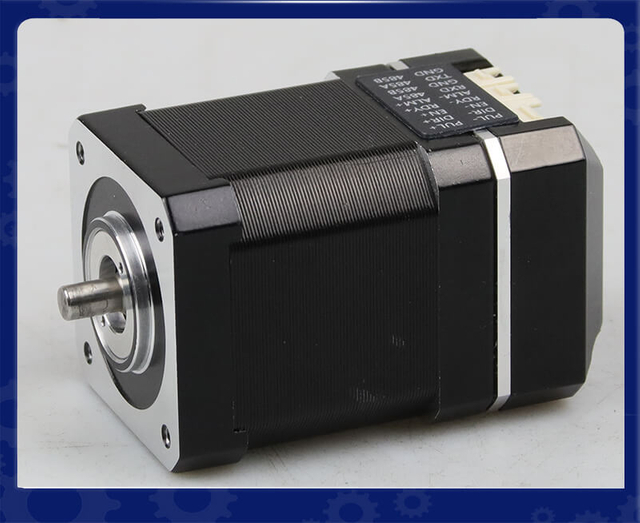
Servomoteur BLDC intégré IDC60 — Solution de contrôle de mouvement en boucle fermée à haut rendement, compacte et intelligente
Présentation du produit : Le servomoteur BLDC intégré IDC60 de LeanMotor est une solution compacte NEMA 24 combinant moteur, variateur et encodeur dans une seule unité. Il offre un contrôle précis en boucle fermée, un couple stable et une réponse rapide. Sa conception intégrée réduit le câblage et économise de l'espace.
Points forts techniques
Conception tout-en-un intégrée Combine un moteur BLDC, un servomoteur et un encodeur dans une unité compacte, réduisant ainsi la complexité du câblage et améliorant l'efficacité de l'installation.
Contrôle en boucle fermée de haute précision Assure une régulation précise de la position, de la vitesse et du couple avec un retour en temps réel pour des performances de mouvement stables et fluides.
Personnalisation modulaire puissante (OEM/ODM) Prend en charge des options de personnalisation flexibles, notamment la tension, le couple, les protocoles de communication et la résolution de l'encodeur pour répondre à diverses exigences d'application.
Haute efficacité et structure compacte Offre une forte densité de couple avec des performances thermiques optimisées, ce qui le rend idéal pour les systèmes d'automatisation et de robotique à espace limité.
Applications typiques
Robots d'inspection de pipelines Fournit un couple stable à basse vitesse et un contrôle de mouvement précis pour naviguer dans des environnements de pipelines étroits, courbes et complexes.
Véhicules à guidage automatique (AGV) Garantissent une accélération en douceur, un positionnement précis et un fonctionnement fiable dans les systèmes logistiques et d'entrepôts intelligents.
Systèmes d'automatisation robotique Idéal pour les bras robotiques, les pinces et les modules de mouvement compacts nécessitant une haute précision et une réponse rapide.
Équipement de fabrication intelligent Prend en charge le contrôle de mouvement de haute précision dans les chaînes d'assemblage, les machines d'emballage et les dispositifs d'automatisation industrielle de précision.
Spécifications clés de la série IDC60 pour les applications AGV
Paramètre
Spécification IDC60
Type de moteur
Servomoteur BLDC intégré
Taille du cadre
60mm
Plage de puissance
200W / 400W
Tension nominale
24V/48V
Vitesse nominale
3000 tr/min
Couple nominal
0,63 Nm / 1,27 Nm
Encodeur
Encodeur magnétique 17 bits
Communication
Impulsion / RS485 / CANopen
Fonctionnalités facultatives
Boîte de vitesses, frein, ventilateur de refroidissement
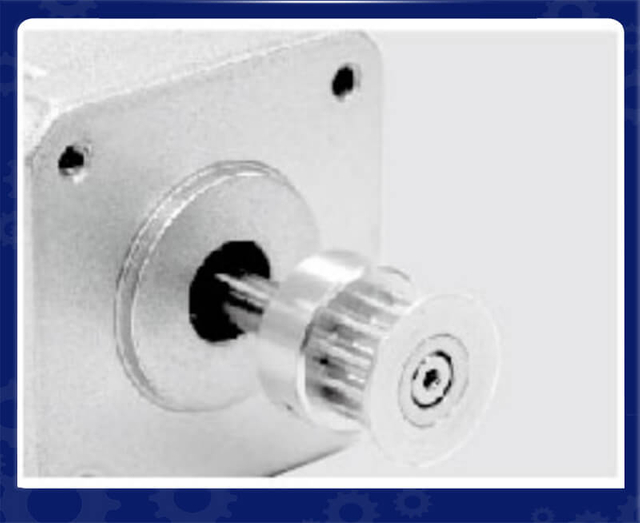
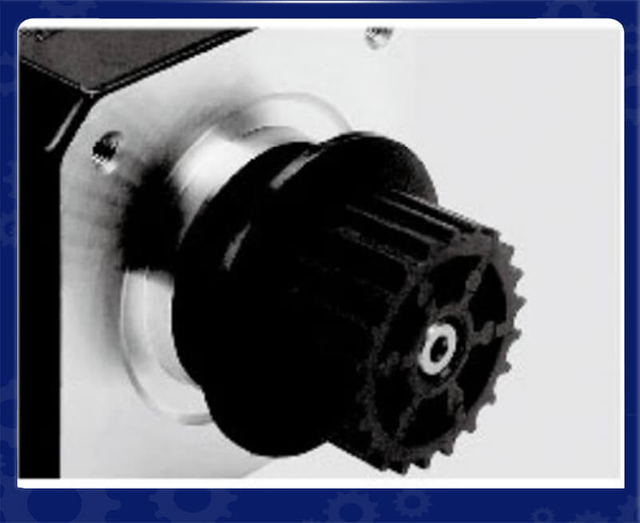
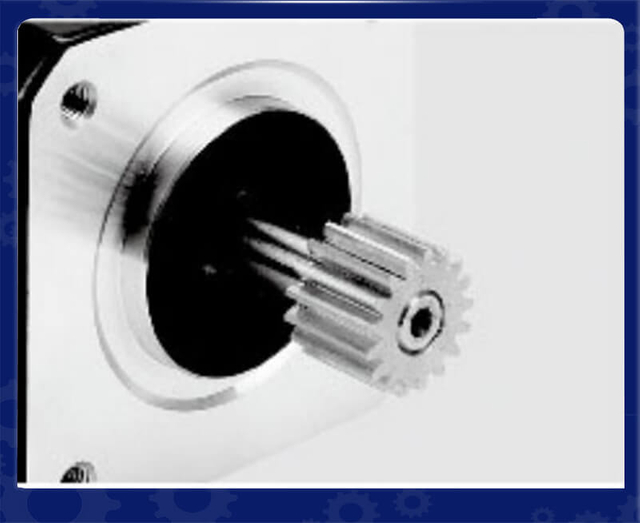
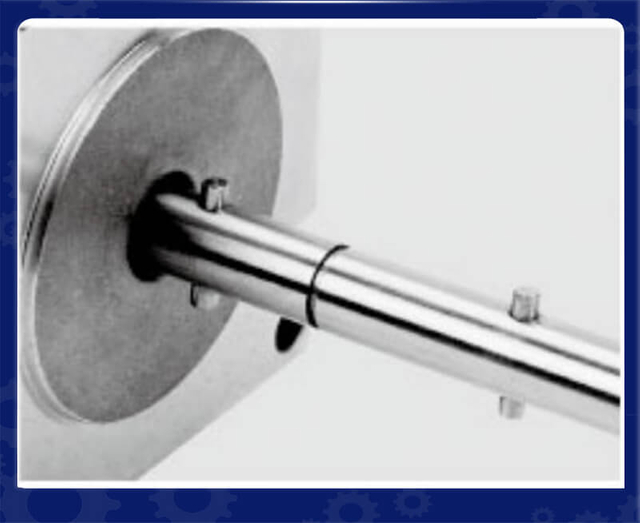
Service personnalisé LEANMOTOR
Service d'arbre personnalisé
Poulies métalliques
Poulie en plastique
Engrenage
Axe d'arbre
Arbre fileté
Montage sur panneau
Arbre creux
Vis mère
Montage sur panneau
Appartement simple
Double plat
Arbre de clé
Service moteur personnalisé
Câbles
Couvertures
Arbre
Tige de vis mère
Encodeurs
Freins
Boîtes de vitesses
Module linéaire
Pilotes intégrés
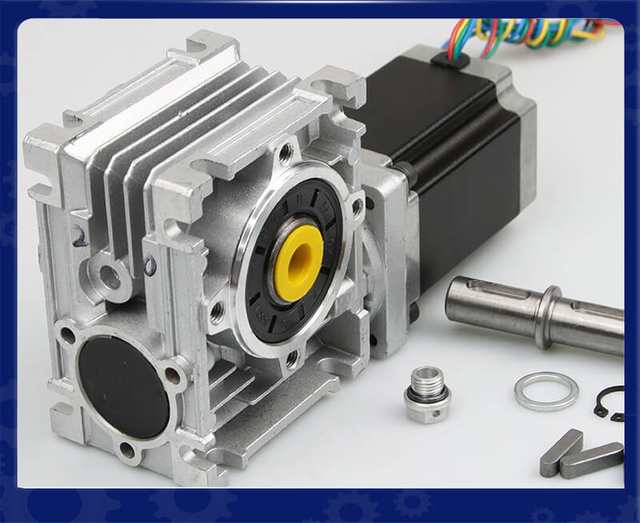
Réducteur à vis sans fin
Facteurs clés lors de la sélection d'un servomoteur à courant continu pour AGV et AMR
1. Calculez le couple moteur requis
Le couple est l'un des paramètres les plus importants lors de la sélection d'un servomoteur AGV . Le moteur doit générer suffisamment de couple pour surmonter :
Poids du véhicule
Poids de la charge utile
Résistance au roulement
Conditions du sol
Angles d'inclinaison
Exigences d'accélération
Le couple requis peut être calculé selon :
Couple du moteur = Force motrice × Rayon de roue
Pour les applications AGV, il est important de prendre en compte les deux :
Couple continu
Le couple continu représente la capacité du moteur à fonctionner de manière constante pendant de longues périodes sans surchauffe.
Couple maximal
Le couple maximal représente la capacité de couple temporaire pendant :
Départ
Accélération
Freinage d'urgence
Charger les modifications
Un servomoteur DC avec un couple insuffisant peut provoquer :
Accélération lente
Surchauffe du moteur
Erreurs de position
Efficacité réduite de la batterie
Par conséquent, les ingénieurs devraient sélectionner un moteur avec une marge de couple suffisante plutôt que de fonctionner près de la limite maximale.
2. Sélectionnez la plage de vitesse du moteur correcte
Les systèmes AGV et AMR nécessitent généralement un fonctionnement à vitesse relativement faible mais à couple élevé. Contrairement aux moteurs de broche industriels, les moteurs de robots mobiles privilégient le mouvement contrôlé plutôt que la vitesse de rotation extrêmement élevée.
Les exigences typiques en matière de vitesse du moteur AGV dépendent de :
Taille du véhicule
Diamètre de roue
Vitesse de déplacement maximale
Rapport de réduction
Les plages de fonctionnement courantes comprennent :
Applications à basse vitesse : 50 à 300 tr/min
AGV à vitesse moyenne : 300 à 1 000 tr/min
Robots mobiles à grande vitesse : 1 000 tr/min et plus
Lors de la sélection d'un servomoteur CC pour AMR , la vitesse du moteur doit correspondre au système de transmission mécanique.
Un moteur tournant trop vite peut nécessiter une boîte de vitesses plus grande, augmentant :
Complexité mécanique
Bruit
Consommation d'énergie
Exigences d'entretien
3. Choisissez le système de rétroaction de l'encodeur approprié
La sélection de l'encodeur est essentielle pour la précision des mouvements AGV et AMR.
Un servomoteur sans retour précis ne peut pas réaliser un contrôle précis en boucle fermée.
Les options d'encodeur courantes incluent :
Encodeur incrémental
Les codeurs incrémentaux fournissent :
Retour de vitesse
Détection du sens de rotation
Contrôle rentable
Ils sont couramment utilisés dans les systèmes d'entraînement AGV standard.
Codeur absolu
Les codeurs absolus fournissent :
Informations de position en temps réel
Aucune perte de position après une coupure de courant
Précision de positionnement plus élevée
Ils conviennent pour :
AMR de haute précision
Robots médicaux
Systèmes de transport de semi-conducteurs
Encodeur magnétique
Les codeurs magnétiques sont de plus en plus populaires car ils offrent :
Taille compacte
Haute fiabilité
Résistance à la poussière et aux vibrations
Pour les applications AGV modernes, un Le servomoteur à encodeur intégré peut simplifier l'installation et améliorer la fiabilité du système.
4. Tenez compte de la compatibilité des protocoles de communication
Les systèmes AGV et AMR modernes nécessitent une communication efficace entre le contrôleur de moteur et le système de contrôle principal du robot.
Le sélectionné servomoteur AGV DC doit prendre en charge les protocoles de communication appropriés, tels que :
CANopen
CANopen est largement utilisé en robotique mobile pour les raisons suivantes :
Haute fiabilité
Communication en temps réel
Câblage simple
Forte compatibilité industrielle
EtherCAT
EtherCAT fournit :
Communication ultra-rapide
Haute précision de synchronisation
Coordination multi-axes
Il convient aux plates-formes AMR avancées nécessitant un contrôle de mouvement précis.
RS485/Modbus
Ces protocoles sont couramment utilisés pour :
Applications sensibles aux coûts
Systèmes de contrôle simples
Plateformes AGV de base
La sélection d'un servomoteur doté de l'interface de communication appropriée garantit une intégration transparente avec le contrôleur du robot.
5. Évaluez la taille du moteur et l’espace d’installation
Les AGV et les AMR ont souvent des limitations de taille strictes car :
L'espace de la batterie est limité
Les dimensions du robot doivent rester compactes
La réduction de poids améliore l’efficacité
Lors de la sélection d'un servomoteur CC compact , les ingénieurs doivent prendre en compte :
Diamètre du moteur
Longueur du moteur
Cotes de montage
Taille de l'arbre
Poids
Un moteur plus petit ne signifie pas toujours de meilleures performances. Le moteur doit fournir une densité de couple suffisante tout en s’insérant dans la structure mécanique.
Par exemple, les servomoteurs intégrés combinent :
Servomoteur à courant continu
Encodeur
Conducteur
Interface de communication
en une seule unité compacte, réduisant ainsi la complexité du câblage et économisant de l'espace d'installation.
6. Vérifiez la compatibilité de la tension de la batterie
Les systèmes AGV et AMR sont généralement alimentés par des batteries rechargeables, notamment :
Batteries lithium-ion
Piles au lithium fer phosphate
Batteries au plomb
Les tensions nominales courantes des moteurs AGV comprennent :
12 V CC
24 V CC
36 V CC
48 V CC
72 V CC
La tension du moteur doit correspondre au système d'alimentation du véhicule.
Une sélection de tension incorrecte peut entraîner :
Performances moteur réduites
Consommation de courant excessive
Dommages au contrôleur
Durée de vie de la batterie raccourcie
Pour les AGV d’entrepôt, les servomoteurs 24 V et 48 V CC font partie des solutions les plus couramment utilisées.
7. Considérez les fonctions de sécurité pour les applications AGV
La sécurité est une exigence essentielle dans les robots mobiles autonomes modernes.
avancés Les servomoteurs AGV peuvent inclure des fonctions de sécurité telles que :
STO (arrêt sécurisé du couple)
STO désactive immédiatement la génération de couple moteur tout en empêchant tout mouvement incontrôlé.
Les avantages incluent :
Amélioration de la sécurité du personnel
Composants de sécurité externes réduits
Respect des normes de sécurité industrielle
La STO est particulièrement importante pour les AGV opérant aux côtés des humains dans :
Usines intelligentes
Entrepôts
Hôpitaux
Environnements logistiques
8. Analyser les conditions environnementales
Les moteurs AGV et AMR fonctionnent souvent dans des environnements difficiles.
Avant de sélectionner un moteur, considérez :
Plage de température
Le moteur doit maintenir ses performances sous :
Conditions de stockage au froid
Usines à haute température
Environnements de fonctionnement continu
Indice de protection
Un indice IP plus élevé offre une meilleure protection contre :
Poussière
Eau
Contamination industrielle
Les choix courants incluent :
IP54
IP65
IP67
Résistance aux vibrations
Les robots mobiles subissent des vibrations continues provenant de :
Sols inégaux
Mouvement des véhicules
Charger les modifications
Une conception robuste du servomoteur améliore la fiabilité à long terme.
Servomoteur CC avec réducteur : quand est-il nécessaire ?
De nombreux systèmes AGV utilisent un servomoteur à courant continu avec boîte de vitesses, car les robots mobiles nécessitent un couple élevé à basse vitesse.
Une boîte de vitesses fournit :
Couple de sortie accru
Vitesse du moteur réduite
Capacité de manutention de charge améliorée
Les types de boîtes de vitesses courants comprennent :
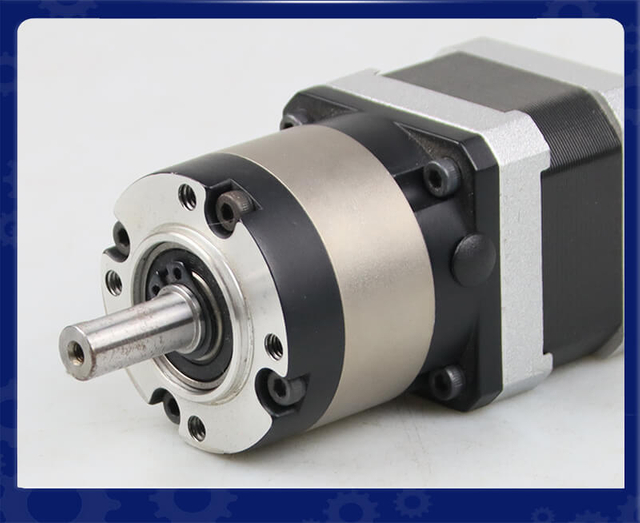
Réducteur planétaire
Avantages :
Haute efficacité
Structure compacte
Densité de couple élevée
Convient pour :
AGV lourds
AMR industriels
Réducteur à vis sans fin
Avantages :
Rapport de réduction élevé
Capacité d'auto-verrouillage
Convient pour :
Mécanismes de levage
Applications nécessitant un couple de maintien
Comment choisir entre des servomoteurs standard et des servomoteurs intégrés
La sélection de la bonne solution de mouvement est essentielle pour les performances des AGV (Automated Guided Vehicle) et AMR (Autonomous Mobile Robot) . Alors que les servomoteurs standards traditionnels ont été largement utilisés dans l'automatisation industrielle, Les servomoteurs intégrés deviennent de plus en plus populaires dans les applications de robots mobiles en raison de leur conception compacte, de leur installation simplifiée et de leurs capacités de contrôle intelligentes.
Le choix entre un servomoteur standard et un servomoteur intégré dépend de plusieurs facteurs, notamment l'architecture du système, l'espace d'installation disponible, les exigences de communication, les considérations de maintenance et la complexité de l'application.
Comprendre les différences entre ces deux solutions aide les ingénieurs à sélectionner le plus adapté le système de servomoteur AGV à leurs besoins spécifiques.
Qu'est-ce qu'un servomoteur standard ?
Un système de servomoteur standard est une solution de contrôle de mouvement traditionnelle composée de plusieurs composants indépendants :
Servomoteur
Encodeur
Servomoteur/contrôleur
Câbles d'alimentation
Câbles de signaux
Armoire de commande
Dans cette configuration, le moteur génère un mouvement mécanique, tandis que le servomoteur externe traite les signaux de retour et contrôle le fonctionnement du moteur.
Les servomoteurs standards sont couramment utilisés dans :
Machines CNC
Robots industriels
Équipement d'emballage
Lignes d'assemblage
Grands systèmes d'automatisation
Pour les applications AGV et AMR, les servomoteurs standard peuvent fournir d'excellentes performances lorsque le véhicule nécessite un contrôle centralisé, une puissance de sortie élevée ou une synchronisation multi-axes complexe.
Qu'est-ce qu'un servomoteur intégré ?
Un servomoteur intégré combine plusieurs composants de contrôle de mouvement en une seule unité compacte :
Servomoteur à courant continu
Encodeur
Servomoteur
Interface de communication
Electronique de commande
Cette conception intégrée élimine de nombreux composants externes et réduit la complexité du câblage.
Pour les AGV et les AMR, les servomoteurs intégrés offrent des avantages significatifs car les robots mobiles possèdent généralement :
Espace d'installation limité
Fonctionnement sur batterie
Exigences de mouvement distribué
Exigences pour un montage et une maintenance rapides
Un servomoteur intégré peut être installé directement à proximité de la roue motrice, créant ainsi un module de mouvement compact et efficace.
Servomoteur standard et servomoteur intégré : principales différences
Fonctionnalité
Moteur servo standard
Servomoteur intégré
Conception du moteur et du pilote
Composants séparés
Combiné en une seule unité
Complexité d'installation
Plus haut
Inférieur
Exigences de câblage
Plus de câbles
Câblage réduit
Espace armoire
Nécessite une armoire de commande
Espace minimal requis
Entretien
Plus de composants à dépanner
Entretien simplifié
Flexibilité du système
Haut
Élevé pour les systèmes distribués
Gestion de la chaleur
Refroidissement centralisé plus facile
Nécessite une conception thermique intégrée
Meilleure application
Grands systèmes d'automatisation
AGV, AMR, robots compacts
1. Tenez compte de l'espace d'installation disponible
La limitation de l'espace est l'un des facteurs les plus importants lors de la sélection d'un servomoteur pour les applications AGV.
Les AGV et les AMR nécessitent généralement des structures mécaniques compactes car l'espace est nécessaire pour :
Systèmes de batterie
Capteurs
Modules de navigation
Équipement de sécurité
Mécanismes de charge utile
Un servomoteur standard nécessite un espace supplémentaire pour :
Installation de servomoteurs
Montage en armoire électrique
Acheminement des câbles
Cela augmente l’empreinte globale du système.
Un servomoteur intégré pour les systèmes AGV combine le moteur et l'électronique d'entraînement dans un seul boîtier compact, permettant une installation plus proche de la roue ou de la charge mécanique.
Les avantages incluent :
Taille du robot réduite
Conception mécanique simplifiée
Poids réduit
Intégration plus facile
Pour les petits AMR fonctionnant dans des entrepôts ou des hôpitaux, les servomoteurs intégrés sont souvent la solution privilégiée.
2. Évaluer la complexité du câblage
Les systèmes d'asservissement traditionnels nécessitent plusieurs connexions entre :
Moteur
Encodeur
Servoamplificateur
Contrôleur
Ces câbles peuvent augmenter :
Temps de montage
Coût d'installation
Points de défaillance potentiels
Dans les robots mobiles, les câbles sont exposés à des mouvements et des vibrations continus, ce qui rend leur gestion particulièrement importante.
Les servomoteurs intégrés réduisent le câblage en combinant l'électronique de commande à l'intérieur du boîtier du moteur.
Les avantages comprennent :
Moins de câbles
Installation plus rapide
Fiabilité améliorée
Interférence électromagnétique réduite
Pour les fabricants produisant de grandes quantités d’AGV, un câblage simplifié peut réduire considérablement le temps de production et les coûts de main-d’œuvre.
3. Comparez les exigences de contrôle et de communication
Les servomoteurs standard et intégrés peuvent prendre en charge des méthodes de communication avancées, mais leurs structures système sont différentes.
Les systèmes d'asservissement standard utilisent couramment :
Contrôle d'impulsion/direction
Signaux analogiques
EtherCAT
CANopen
Modbus
Les servomoteurs intégrés fournissent souvent des interfaces de communication intégrées telles que :
CANopen
EtherCAT
RS485
Modbus RTU
Pour les applications AGV et AMR, la communication distribuée est très précieuse car chaque module moteur peut communiquer directement avec le contrôleur principal.
Par exemple, un AMR à quatre roues peut utiliser quatre servomoteurs intégrés, chaque moteur recevant indépendamment :
Commandes de vitesse
Commandes de positionnement
Instructions de contrôle du couple
Informations de diagnostic
Cette architecture simplifie la conception du système et améliore l'évolutivité.
4. Tenez compte des exigences de performance de mouvement
La performance du mouvement est un autre facteur de sélection important.
Servomoteurs standards
Avantages :
Capacité de puissance de crête plus élevée
Sélection de disque plus flexible
De meilleures options de personnalisation
Convient au contrôle de mouvement complexe
Ils conviennent pour :
AGV lourds
Robots de transport de charges élevées
Applications nécessitant une synchronisation avancée
Servomoteurs intégrés
Avantages :
Correspondance moteur-pilote optimisée
Réponse plus rapide
Contrôle de mouvement compact
Déploiement facile
Ils conviennent pour :
AMR d’entrepôt
Robots logistiques
Robots de livraison médicale
Plateformes mobiles autonomes
Pour la plupart des applications de robots mobiles, les servomoteurs intégrés offrent des performances suffisantes tout en simplifiant la conception du système.
5. Analyser les exigences de maintenance et de fiabilité
Les AGV et AMR fonctionnent souvent en continu, parfois :
24 heures par jour
7 jours par semaine
Dans des environnements de production automatisés
La fiabilité est donc une considération cruciale.
Un système d'asservissement standard contient des composants plus indépendants, notamment :
Disques externes
Plusieurs connecteurs
Câbles supplémentaires
Un plus grand nombre de composants peut augmenter les points de défaillance potentiels.
Les servomoteurs intégrés réduisent la complexité du système en minimisant les connexions externes.
Les avantages typiques en matière de fiabilité incluent :
Moins de pannes de câblage
Remplacement plus facile
Dépannage plus rapide
Charge de travail de maintenance réduite
Pour les usines qui exploitent de grandes flottes d’AMR, une maintenance simplifiée peut améliorer considérablement la disponibilité du système.
6. Tenez compte des exigences de dissipation thermique
La gestion de la chaleur est un facteur important lors de la sélection des servomoteurs.
Les systèmes d'asservissement standard séparent généralement :
Génération de chaleur du moteur
Génération de chaleur des composants électroniques d'entraînement
Cela permet des conceptions de refroidissement flexibles.
Les servomoteurs intégrés combinent les deux composants, ce qui signifie que le carter moteur doit gérer :
Chaleur des enroulements du moteur
Chaleur de l'électronique de puissance
Température de fonctionnement continue
Lors de la sélection d'un servomoteur intégré, les ingénieurs doivent évaluer :
Couple nominal
Courant continu
Conception thermique
Environnement opérationnel
Cycle de service
Un servomoteur intégré correctement conçu peut fournir des performances fiables même en fonctionnement continu de l'AGV.
7. Sélectionnez en fonction de l'architecture du système AGV
La conception globale de l'AGV détermine quelle solution de servomoteur est la plus adaptée.
Choisissez des servomoteurs standard lorsque :
L'AGV nécessite une puissance de sortie très élevée
Une armoire de commande centralisée existe déjà
Plusieurs axes nécessitent un contrôle synchronisé
Des servomoteurs personnalisés sont requis
L'application exige une flexibilité maximale
Exemples :
AGV industriels lourds
Chariots élévateurs automatisés
Grands robots de transport
Choisissez des servomoteurs intégrés lorsque :
L'espace d'installation est limité
Une intégration rapide est requise
La réduction du câblage est importante
La commande distribuée du moteur est préférable
Le robot nécessite une conception modulaire
Exemples :
AMR d’entrepôt
Robots de livraison à l'hôpital
Véhicules logistiques intelligents
Petits robots autonomes
Tendance future : servomoteurs intégrés dans les robots mobiles intelligents
Avec la croissance de l'Industrie 4.0 , les usines intelligentes nécessitent de plus en plus d'équipements d'automatisation plus petits, plus intelligents et plus flexibles.
Les servomoteurs intégrés deviennent une technologie clé pour les systèmes AGV et AMR de nouvelle génération car ils prennent en charge :
Conception mécanique compacte
Communication intelligente
Diagnostic en temps réel
Architecture de contrôle distribué
Extension facile du système
De nombreux fabricants de robots mobiles modernes s'orientent vers des modules de mouvement intégrés qui combinent :
Moteur
Encodeur
Boîte de vitesse
Frein
Servomoteur
en une solution complète.
Résumé
Il n'existe pas de réponse universelle lorsqu'il s'agit de choisir entre les servomoteurs standards et les servomoteurs intégrés . Le meilleur choix dépend des exigences spécifiques de conception de l'AGV ou de l'AMR.
Les servomoteurs standard sont idéaux pour les applications nécessitant une flexibilité maximale, une puissance élevée et un contrôle centralisé.
Les servomoteurs intégrés conviennent mieux aux robots mobiles modernes qui nécessitent une taille compacte, un câblage simplifié, une communication intelligente et une intégration facile.
Pour la plupart des systèmes AGV/AMR compacts et intelligents , les servomoteurs intégrés offrent des avantages significatifs en termes d'efficacité, de fiabilité et de simplicité du système, ce qui en fait une solution de plus en plus privilégiée pour le futur développement de robots mobiles autonomes.
Erreurs courantes lors de la sélection des servomoteurs AGV DC
Choisir des moteurs en fonction uniquement de leur puissance nominale
La puissance du moteur à elle seule ne détermine pas l’adéquation. Le couple, la vitesse, l'accélération et les performances de contrôle sont tout aussi importants.
Ignorer les exigences de charge de pointe
Les AGV sont fréquemment confrontés à des charges changeantes. La sélection uniquement pour des conditions moyennes peut entraîner une panne du moteur.
Utilisation d'une résolution d'encodeur incorrecte
Un retour à basse résolution peut réduire :
Précision de la navigation
Performances de positionnement
Fluidité des mouvements
Surplomber la compatibilité des communications
Un moteur qui ne peut pas communiquer correctement avec le contrôleur AGV peut augmenter le temps et les coûts de développement.
Conclusion : sélection du bon servomoteur CC pour le succès des AGV et des AMR
Le choix du bon servomoteur CC pour les applications AGV et AMR nécessite une évaluation minutieuse du couple, de la vitesse, du retour du codeur, des protocoles de communication, des fonctions de sécurité, de la compatibilité de tension et des exigences environnementales.
Le moteur AGV idéal doit fournir :
Sortie de couple fiable
Contrôle précis en boucle fermée
Consommation d'énergie efficace
Installation compacte
Forte performance en matière de sécurité
Longue durée de vie
Alors que les robots mobiles autonomes continuent de se développer dans tous les secteurs, hautes performances , les servomoteurs intégrés et les solutions d'entraînement de moteur intelligent les servomoteurs CC resteront des composants essentiels pour réaliser des systèmes d'automatisation plus sûrs, plus intelligents et plus efficaces.
FAQ :
FAQ 1 : Quels facteurs doivent être pris en compte lors de la sélection d'un servomoteur CC pour les applications AGV ?
Lors de la sélection d'un servomoteur CC pour les applications AGV , les ingénieurs doivent prendre en compte plusieurs facteurs clés, notamment le couple du moteur, la plage de vitesse, la résolution de l'encodeur, la tension nominale, le protocole de communication, l'espace d'installation, le niveau de protection et les fonctions de sécurité . Le moteur doit fournir un couple suffisant pour déplacer le véhicule et la charge utile tout en maintenant un contrôle précis de la vitesse et de la position.
D'autres considérations importantes incluent l'environnement d'exploitation, le cycle de service, la compatibilité du système de batterie et la nécessité de fonctionnalités supplémentaires telles que STO (Safe Torque Off) ou la servocommande intégrée.
FAQ 2 : Comment calculer le couple requis pour un servomoteur AGV DC ?
Le couple requis d'un servomoteur AGV DC dépend du poids total du véhicule, de la charge utile, du diamètre des roues, des exigences d'accélération, de la résistance du sol et des conditions de pente.
Le calcul de base est le suivant :
Couple du moteur = Force motrice × Rayon de roue
Les ingénieurs doivent également prendre en compte les exigences de couple maximal pendant :
Accélération du démarrage
Changements de direction
Transport de charges lourdes
Mouvement incliné
La sélection d'un moteur avec une marge de couple suffisante évite la surchauffe, la perte de performances et les pannes prématurées lors du fonctionnement continu de l'AGV.
FAQ 3 : Pourquoi le retour d'encodeur est-il important pour les servomoteurs AGV et AMR ?
Le retour d'information de l'encodeur est essentiel car les systèmes AGV et AMR nécessitent un contrôle de mouvement et un positionnement précis.
Un encodeur fournit des informations en temps réel sur :
Vitesse du moteur
Sens de rotation
Précision du positionnement
Statut de mouvement
Les options d'encodeur courantes incluent :
Codeurs incrémentaux pour le contrôle de vitesse de base
Codeurs absolus pour un positionnement de haute précision
Codeurs magnétiques pour des conceptions compactes et fiables
Un encodeur haute résolution améliore la précision de la navigation et permet des mouvements plus fluides dans les environnements automatisés.
FAQ 4 : Quels protocoles de communication sont couramment utilisés dans les servomoteurs AGV ?
modernes Les servomoteurs AGV prennent généralement en charge les protocoles de communication industriels pour communiquer avec le contrôleur du robot.
Les protocoles courants incluent :
CANopen – largement utilisé pour un contrôle AGV fiable en temps réel
EtherCAT – adapté aux systèmes de mouvement synchronisés et à grande vitesse
RS485/Modbus – couramment utilisé dans les applications rentables
Le protocole de communication correct dépend de l'architecture de contrôle AGV, de la complexité du système et de la vitesse de réponse requise.
FAQ 5 : Quelle est la différence entre un servomoteur standard et un servomoteur intégré pour les systèmes AGV ?
Un servomoteur standard nécessite des composants distincts, notamment :
Servomoteur
Encodeur
Servomoteur
Câblage de commande
Un servomoteur intégré combine le moteur, l'encodeur et le pilote en une seule unité compacte.
Les servomoteurs intégrés offrent des avantages tels que :
Câblage réduit
Espace d'installation réduit
Intégration du système plus facile
Besoins d'entretien réduits
Pour les AMR compacts et les robots mobiles, les servomoteurs intégrés sont de plus en plus préférés en raison de leur conception simplifiée.
FAQ 6 : Quelle tension nominale un servomoteur AGV DC doit-il utiliser ?
La tension nominale correcte dépend du système de batterie AGV.
Les options courantes de tension du servomoteur AGV incluent :
12 V CC
24 V CC
36 V CC
48 V CC
72 V CC
De nombreux AGV et AMR d'entrepôt utilisent des servomoteurs 24 V ou 48 V CC, car ces niveaux de tension offrent un bon équilibre entre performances, efficacité et compatibilité des batteries.
La tension du moteur doit toujours correspondre à l'alimentation électrique du véhicule pour garantir un fonctionnement stable.
FAQ 7 : Pourquoi les systèmes AGV utilisent-ils des servomoteurs CC au lieu de moteurs CC standard ?
Par rapport aux moteurs à courant continu standard, les servomoteurs à courant continu offrent un contrôle en boucle fermée via le retour du codeur.
Les avantages incluent :
Précision de positionnement plus élevée
Meilleure régulation de la vitesse
Réponse plus rapide
Contrôle du couple amélioré
Fonctionnement à basse vitesse plus stable
Les AGV et les AMR nécessitent un mouvement précis, des accélérations/décélérations fréquentes et un positionnement fiable, ce qui fait des servomoteurs un meilleur choix que les moteurs à courant continu en boucle ouverte traditionnels.
FAQ 8 : Les servomoteurs AGV nécessitent-ils une boîte de vitesses ?
De nombreux systèmes AGV utilisent un servomoteur à courant continu avec boîte de vitesses, car les robots mobiles nécessitent un couple élevé à des vitesses relativement faibles.
Une boîte de vitesses permet de fournir :
Couple de sortie plus élevé
Vitesse de fonctionnement inférieure
Meilleure capacité de manutention de charge
Les options de boîte de vitesses courantes incluent :
Réducteur planétaire pour un rendement élevé et une conception compacte
Réducteur à vis sans fin pour des rapports de réduction et un couple de maintien élevés
Le choix de la boîte de vitesses dépend du poids du véhicule, de la taille des roues, des exigences de vitesse et des conditions d'utilisation.
FAQ 9 : Quelles fonctions de sécurité sont importantes pour les servomoteurs AGV ?
La sécurité est essentielle pour les AGV et les AMR opérant à proximité d’humains.
Une fonction de sécurité importante est :
STO (arrêt sécurisé du couple)
STO désactive immédiatement la sortie du couple moteur tout en empêchant tout mouvement inattendu.
Les avantages comprennent :
Sécurité des opérateurs améliorée
Composants de sécurité externes réduits
Respect des exigences de sécurité industrielle
Les servomoteurs compatibles STO sont couramment utilisés dans les usines intelligentes, les entrepôts et les environnements robotisés collaboratifs.
FAQ 10 : Comment puis-je améliorer la durée de vie d'un servomoteur AGV DC ?
La durée de vie d'un servomoteur AGV DC peut être améliorée par :
Sélection du couple correct
Éviter un fonctionnement continu à proximité de la charge maximale
Maintenir des conditions de température appropriées
Utilisation du retour d'encodeur approprié
Assurer une alimentation en tension correcte
Effectuer une inspection régulière
Le choix d'un moteur conçu spécifiquement pour les environnements AGV et AMR garantit une meilleure fiabilité en cas de fonctionnement continu, de vibrations et de conditions de charge changeantes.