Jak wybrać odpowiedni serwomotor prądu stałego do zastosowań AGV i AMR?
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-08-12 Pochodzenie: Strona
Wprowadzenie: Wybór najlepszego serwomotoru prądu stałego dla systemów AGV i AMR
Szybki rozwój zautomatyzowanych pojazdów kierowanych (AGV) i autonomicznych robotów mobilnych (AMR) stworzył rosnące zapotrzebowanie na wysokowydajne rozwiązania w zakresie sterowania ruchem. Jako główny element napędowy robotów mobilnych, serwomotor prądu stałego do zastosowań AGV i AMR bezpośrednio wpływa na wydajność pojazdu, dokładność pozycjonowania, efektywność energetyczną, bezpieczeństwo i niezawodność operacyjną.
W przeciwieństwie do tradycyjnych maszyn przemysłowych, platformy AGV i AMR działają w dynamicznych środowiskach, w których silniki muszą często przyspieszać, zwalniać, zmieniać kierunek, przenosić różne ładunki i utrzymywać precyzyjną kontrolę ruchu. Dlatego wybór odpowiedniego serwomotoru AGV wymaga wszechstronnego uwzględnienia wymagań dotyczących momentu obrotowego, zakresu prędkości, sprzężenia zwrotnego z enkoderem, protokołów komunikacyjnych, funkcji bezpieczeństwa, rozmiaru silnika i możliwości dostosowania do środowiska.
Odpowiednio dobrany układ serwomotorów prądu stałego może poprawić dokładność nawigacji, obniżyć koszty konserwacji, wydłużyć żywotność baterii i zapewnić stabilną pracę w magazynach, fabrykach, szpitalach, centrach logistycznych i inteligentnych zakładach produkcyjnych.
Serwosilnik prądu stałego to precyzyjne urządzenie ruchowe, które łączy silnik prądu stałego, system sprzężenia zwrotnego enkodera i technologię sterowania serwo w celu uzyskania dokładnej kontroli prędkości, położenia i momentu obrotowego.
W systemach AGV i AMR serwomotory wykorzystywane są głównie do:
Koła napędowe i układy trakcyjne
Mechanizmy sterujące
Platformy podnoszące
Moduły przenośników
Załączniki ramion robota
Precyzyjne systemy pozycjonowania
W porównaniu ze standardowymi silnikami prądu stałego, serwomotory zapewniają:
Większa dokładność pozycjonowania
Szybsza reakcja dynamiczna
Możliwość sterowania w pętli zamkniętej
Lepsza wydajność przy przeciążeniach
Stabilna praca przy niskiej prędkości
Poprawiona efektywność energetyczna
W przypadku robotów mobilnych, które muszą poruszać się w wąskich korytarzach, dokładnie zatrzymywać się na stanowiskach roboczych i pracować nieprzerwanie przez wiele godzin, wysokiej jakości serwomotor AGV DC . niezbędny jest
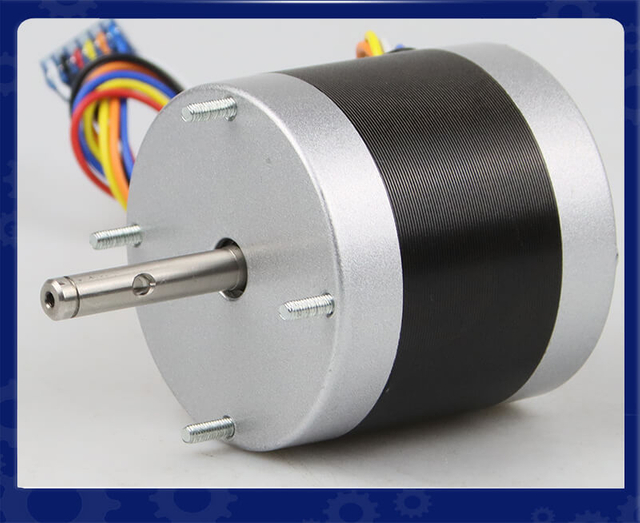
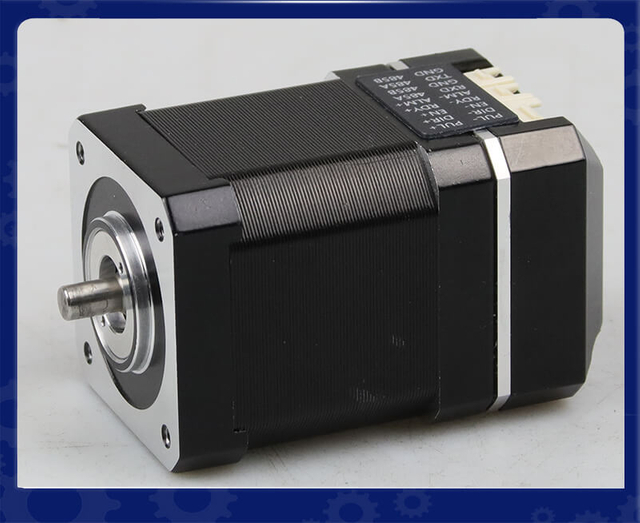
Zintegrowany serwomotor BLDC IDC60 — wysokowydajne, kompaktowe i inteligentne rozwiązanie sterowania ruchem w zamkniętej pętli
Przegląd produktu: Zintegrowany serwosilnik BLDC IDC60 firmy LeanMotor to kompaktowe rozwiązanie NEMA 24 łączące silnik, napęd i enkoder w jednym urządzeniu. Zapewnia precyzyjne sterowanie w pętli zamkniętej, stabilny moment obrotowy i szybką reakcję. Zintegrowana konstrukcja ogranicza okablowanie i oszczędza miejsce.
Kluczowe informacje techniczne
Zintegrowana konstrukcja typu „wszystko w jednym” Łączy silnik BLDC, serwonapęd i enkoder w kompaktowej jednostce, zmniejszając złożoność okablowania i poprawiając wydajność instalacji.
Precyzyjne sterowanie w pętli zamkniętej Zapewnia dokładną regulację położenia, prędkości i momentu obrotowego ze sprzężeniem zwrotnym w czasie rzeczywistym, co zapewnia stabilne i płynne działanie ruchu.
Potężna personalizacja modułowa (OEM/ODM) Obsługuje elastyczne opcje dostosowywania, w tym napięcie, moment obrotowy, protokoły komunikacyjne i rozdzielczość enkodera, aby spełnić różnorodne wymagania aplikacji.
Wysoka wydajność i zwarta konstrukcja Zapewnia dużą gęstość momentu obrotowego przy zoptymalizowanej wydajności termicznej, dzięki czemu idealnie nadaje się do systemów automatyki i robotyki o ograniczonej przestrzeni.
Typowe zastosowania
Roboty do inspekcji rurociągów Zapewniają stabilny moment obrotowy przy niskiej prędkości i precyzyjną kontrolę ruchu w celu poruszania się po wąskich, zakrzywionych i skomplikowanych środowiskach rurociągów.
Zautomatyzowane pojazdy kierowane (AGV) Zapewniają płynne przyspieszanie, dokładne pozycjonowanie i niezawodne działanie w logistyce i inteligentnych systemach magazynowych.
Robotyczne systemy automatyzacji Idealne do ramion robotów, chwytaków i kompaktowych modułów ruchu wymagających dużej precyzji i szybkiej reakcji.
Inteligentny sprzęt produkcyjny Obsługuje precyzyjne sterowanie ruchem na liniach montażowych, maszynach pakujących i precyzyjnych urządzeniach automatyki przemysłowej.
Kluczowe specyfikacje serii IDC60 dla zastosowań AGV
Parametr
Specyfikacja IDC60
Typ silnika
Zintegrowany serwosilnik BLDC
Rozmiar ramy
60mm
Zakres mocy
200W/400W
Napięcie znamionowe
24 V / 48 V
Prędkość znamionowa
3000 obr./min
Znamionowy moment obrotowy
0,63 Nm / 1,27 Nm
Koder
17-bitowy koder magnetyczny
Komunikacja
Impuls / RS485 / CANopen
Funkcje opcjonalne
Skrzynia biegów, hamulce, wentylator chłodnicy
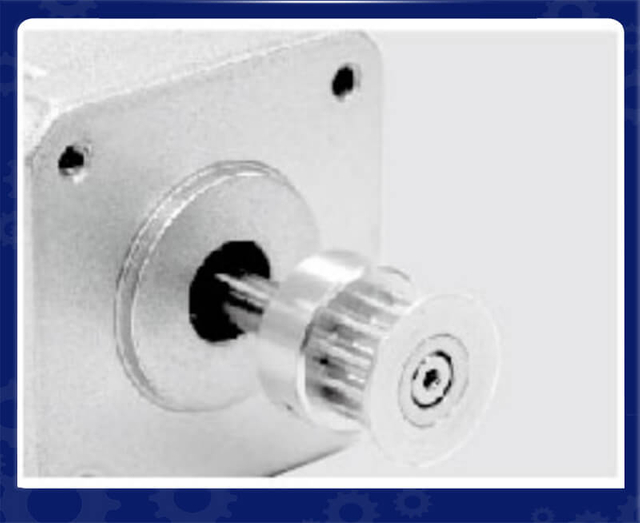
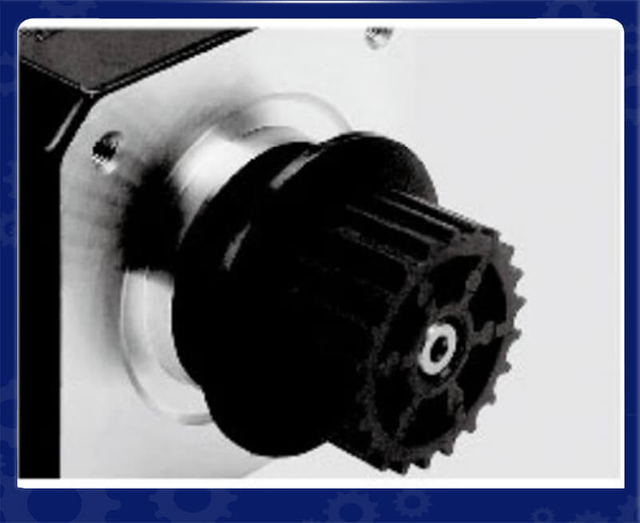
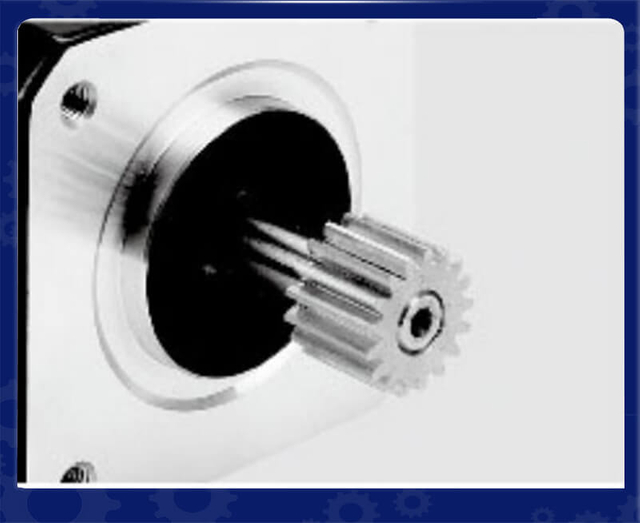
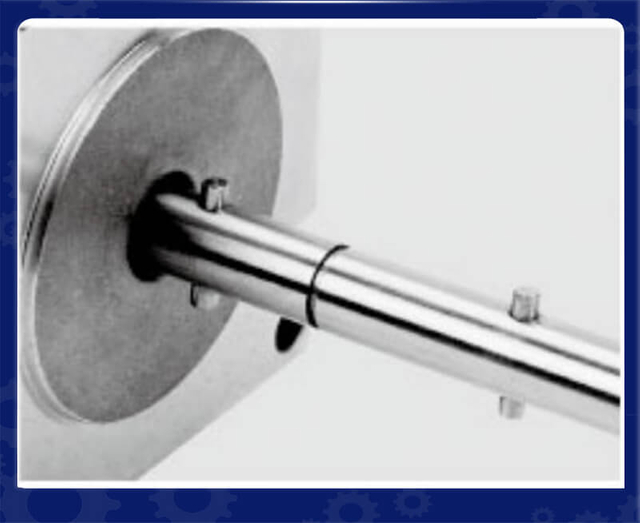
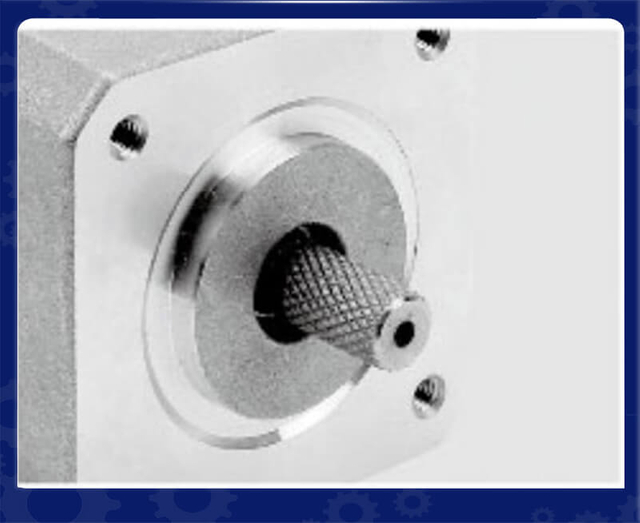
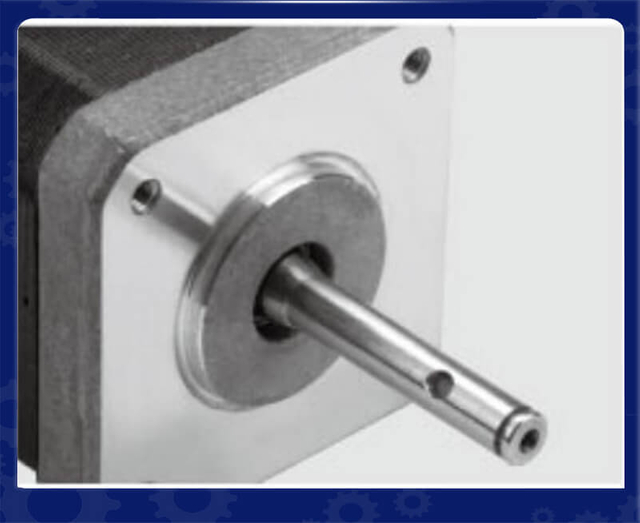
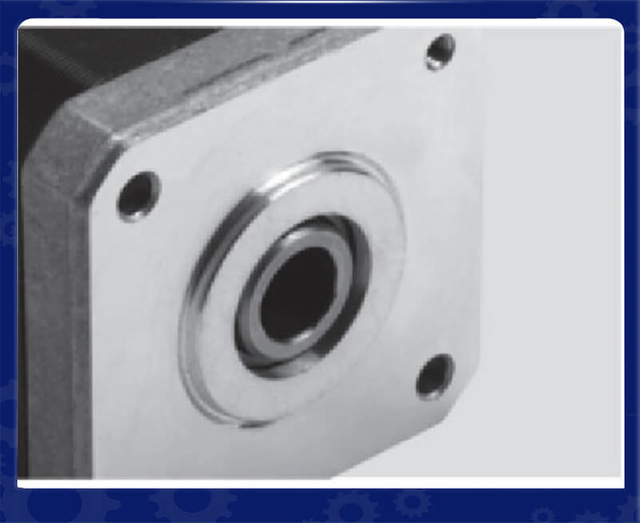
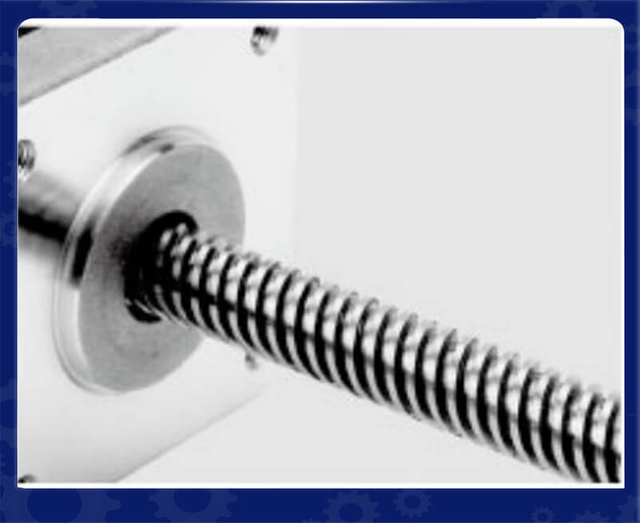
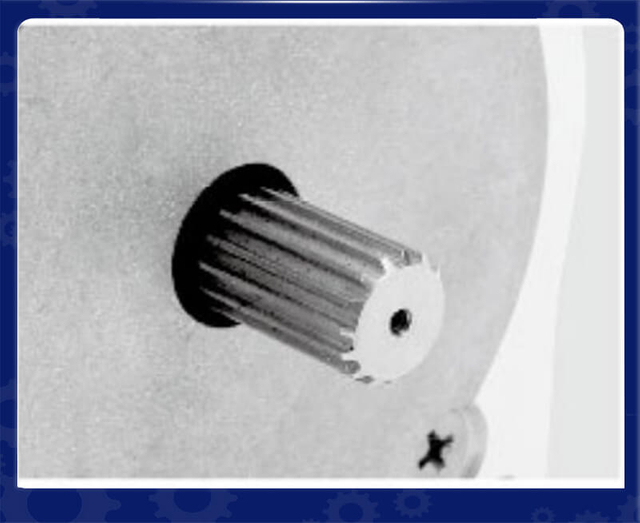
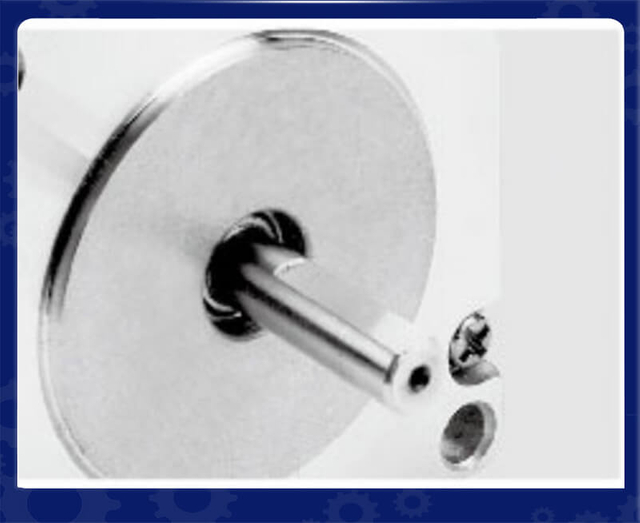
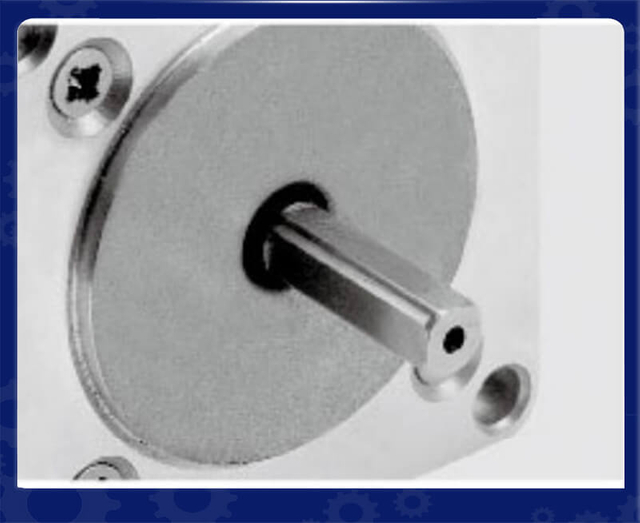
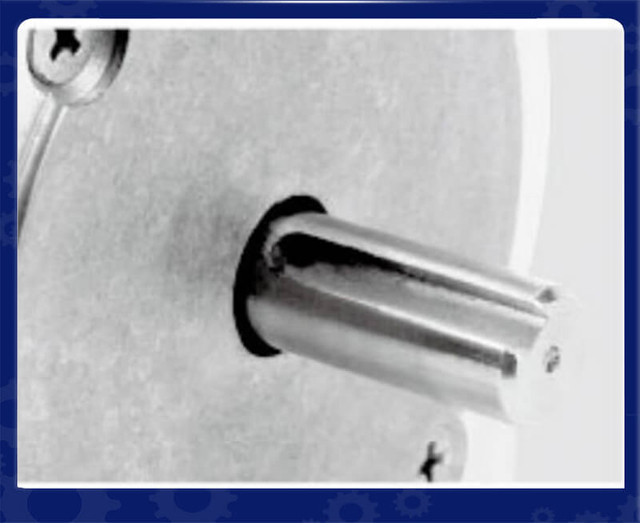
Indywidualna usługa LEANMOTOR
Dostosowany serwis wału
Metalowe koła pasowe
Plastikowe koło pasowe
Bieg
Sworzeń wału
Wał gwintowany
Montaż panelowy
Wał pusty
Śruba pociągowa
Montaż panelowy
Mieszkanie jednoosobowe
Podwójne mieszkanie
Wał klucza
Indywidualny serwis silnikowy
Kable
Okładki
Wał
Pręt śruby pociągowej
Kodery
Hamulce
Skrzynie biegów
Moduł liniowy
Zintegrowane sterowniki
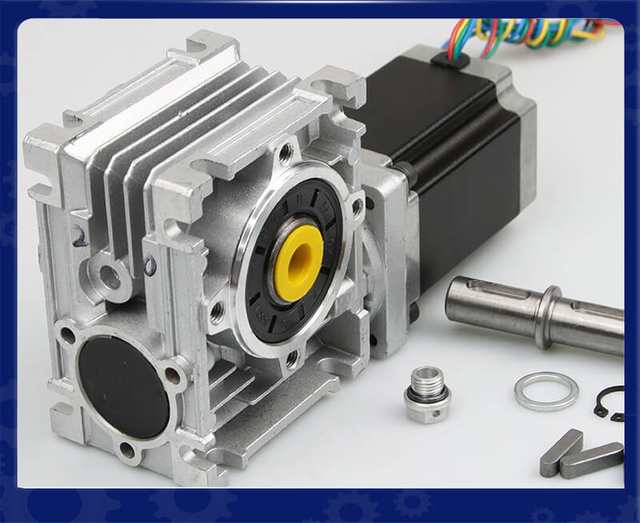
Przekładnia ślimakowa
Kluczowe czynniki przy wyborze serwomotoru prądu stałego do pojazdów AGV i AMR
1. Oblicz wymagany moment obrotowy silnika
Moment obrotowy jest jednym z najważniejszych parametrów przy wyborze serwomotoru AGV . Silnik musi generować wystarczający moment obrotowy, aby pokonać:
Masa pojazdu
Masa ładunku
Opór toczenia
Warunki podłogowe
Kąty nachylenia
Wymagania dotyczące przyspieszenia
Wymagany moment obrotowy można obliczyć na podstawie:
Moment obrotowy silnika = siła napędowa × promień koła
W przypadku zastosowań AGV ważne jest, aby wziąć pod uwagę oba:
Ciągły moment obrotowy
Ciągły moment obrotowy reprezentuje zdolność silnika do stabilnej pracy przez długi czas bez przegrzania.
Maksymalny moment obrotowy
Szczytowy moment obrotowy reprezentuje tymczasową zdolność momentu obrotowego podczas:
Startowy
Przyśpieszenie
Hamowanie awaryjne
Załaduj zmiany
Serwomotor prądu stałego o niewystarczającym momencie obrotowym może powodować:
Powolne przyspieszanie
Przegrzanie silnika
Błędy pozycji
Zmniejszona wydajność baterii
Dlatego inżynierowie powinni wybrać silnik o wystarczającym marginesie momentu obrotowego, zamiast pracować w pobliżu maksymalnego limitu.
2. Wybierz prawidłowy zakres prędkości silnika
Systemy AGV i AMR zwykle wymagają pracy przy stosunkowo niskiej prędkości, ale przy wysokim momencie obrotowym. W przeciwieństwie do przemysłowych silników wrzecionowych, w silnikach robotów mobilnych priorytetem jest kontrolowany ruch, a nie ekstremalnie wysoka prędkość obrotowa.
Typowe wymagania dotyczące prędkości silnika AGV zależą od:
Rozmiar pojazdu
Średnica koła
Maksymalna prędkość jazdy
Przełożenie redukcji biegów
Typowe zakresy robocze obejmują:
Zastosowania o niskiej prędkości: 50–300 obr./min
Pojazdy AGV średniej prędkości: 300–1000 obr./min
Szybkie roboty mobilne: 1000 obr./min i więcej
Przy wyborze serwomotoru prądu stałego dla AMR prędkość silnika powinna być dostosowana do mechanicznego układu przeniesienia napędu.
Silnik pracujący zbyt szybko może wymagać większej skrzyni biegów, zwiększając:
Złożoność mechaniczna
Hałas
Zużycie energii
Wymagania konserwacyjne
3. Wybierz odpowiedni system sprzężenia zwrotnego enkodera
Wybór enkodera ma kluczowe znaczenie dla dokładności ruchu AGV i AMR.
Serwomotor bez dokładnego sprzężenia zwrotnego nie może osiągnąć precyzyjnego sterowania w pętli zamkniętej.
Typowe opcje kodera obejmują:
Enkoder przyrostowy
Enkodery inkrementalne zapewniają:
Informacja zwrotna o prędkości
Detekcja kierunku obrotu
Ekonomiczna kontrola
Są powszechnie stosowane w standardowych układach napędowych AGV.
Enkoder absolutny
Enkodery absolutne zapewniają:
Informacje o pozycji w czasie rzeczywistym
Brak utraty pozycji po przerwie w zasilaniu
Większa dokładność pozycjonowania
Nadają się do:
Precyzyjne AMR
Roboty medyczne
Półprzewodnikowe systemy transportu
Enkoder magnetyczny
Enkodery magnetyczne cieszą się coraz większą popularnością, ponieważ oferują:
Kompaktowy rozmiar
Wysoka niezawodność
Odporność na kurz i wibracje
W przypadku nowoczesnych zastosowań AGV, an zintegrowany serwomotor enkodera może uprościć instalację i poprawić niezawodność systemu.
4. Weź pod uwagę zgodność protokołu komunikacyjnego
Nowoczesne systemy AGV i AMR wymagają sprawnej komunikacji pomiędzy sterownikiem silnika a głównym systemem sterowania robota.
Wybrany serwomotor AGV DC powinien obsługiwać odpowiednie protokoły komunikacyjne, takie jak:
CANopen
CANopen jest szeroko stosowany w robotyce mobilnej ze względu na:
Wysoka niezawodność
Komunikacja w czasie rzeczywistym
Proste okablowanie
Silna kompatybilność przemysłowa
EtherCAT
EtherCAT zapewnia:
Ultraszybka komunikacja
Wysoka dokładność synchronizacji
Koordynacja wieloosiowa
Nadaje się do zaawansowanych platform AMR wymagających precyzyjnego sterowania ruchem.
RS485/Modbus
Protokoły te są powszechnie używane do:
Aplikacje wrażliwe na koszty
Proste systemy sterowania
Podstawowe platformy AGV
Dobór serwomotoru z odpowiednim interfejsem komunikacyjnym zapewnia bezproblemową integrację ze sterownikiem robota.
5. Oceń rozmiar silnika i przestrzeń instalacyjną
Pojazdy AGV i AMR często mają ścisłe ograniczenia dotyczące rozmiaru, ponieważ:
Mniejszy silnik nie zawsze oznacza lepszą wydajność. Silnik musi zapewniać wystarczającą gęstość momentu obrotowego podczas montażu w konstrukcji mechanicznej.
Na przykład zintegrowane serwomotory łączą w sobie:
Serwosilnik prądu stałego
Koder
Kierowca
Interfejs komunikacyjny
w jedną kompaktową jednostkę, co zmniejsza złożoność okablowania i oszczędza przestrzeń instalacyjną.
6. Sprawdź zgodność napięcia akumulatora
Systemy AGV i AMR zasilane są zazwyczaj akumulatorami, do których należą:
Baterie litowo-jonowe
Baterie litowo-żelazowo-fosforanowe
Akumulatory kwasowo-ołowiowe
Typowe wartości znamionowe napięcia silnika AGV obejmują:
12 V prądu stałego
24 V prądu stałego
36 V prądu stałego
48 V prądu stałego
72 V prądu stałego
Napięcie silnika musi odpowiadać napięciu układu zasilania pojazdu.
Nieprawidłowy dobór napięcia może skutkować:
Zmniejszona wydajność silnika
Nadmierny pobór prądu
Uszkodzenie sterownika
Skrócona żywotność baterii
W przypadku magazynowych pojazdów AGV serwomotory 24 V i 48 V DC . do najczęściej stosowanych rozwiązań należą
7. Rozważ funkcje bezpieczeństwa w zastosowaniach AGV
Bezpieczeństwo jest kluczowym wymogiem w przypadku nowoczesnych autonomicznych robotów mobilnych.
Zaawansowane serwomotory AGV mogą zawierać funkcje bezpieczeństwa, takie jak:
STO (bezpieczne wyłączenie momentu)
STO natychmiast wyłącza wytwarzanie momentu obrotowego silnika, zapobiegając jednocześnie niekontrolowanemu ruchowi.
Zalety obejmują:
Większe bezpieczeństwo personelu
Zredukowane zewnętrzne elementy zabezpieczające
Zgodność z normami bezpieczeństwa przemysłowego
STO jest szczególnie ważne w przypadku pojazdów AGV działających obok ludzi w:
Inteligentne fabryki
Magazyny
Szpitale
Środowiska logistyczne
8. Analizuj warunki środowiskowe
Silniki AGV i AMR często działają w trudnych warunkach.
Przed wyborem silnika należy wziąć pod uwagę:
Zakres temperatur
Silnik powinien utrzymywać wydajność poniżej:
Warunki przechowywania w chłodni
Fabryki wysokotemperaturowe
Ciągłe środowiska operacyjne
Ocena ochrony
Wyższy stopień ochrony IP zapewnia lepszą ochronę przed:
Serwosilnik prądu stałego ze skrzynią biegów: kiedy jest wymagany?
Wiele systemów AGV wykorzystuje serwomotor prądu stałego ze skrzynią biegów, ponieważ roboty mobilne wymagają wysokiego momentu obrotowego przy niskich prędkościach.
Skrzynia biegów zapewnia:
Zwiększony wyjściowy moment obrotowy
Zmniejszona prędkość silnika
Lepsze możliwości obsługi ładunku
Typowe typy skrzyń biegów obejmują:
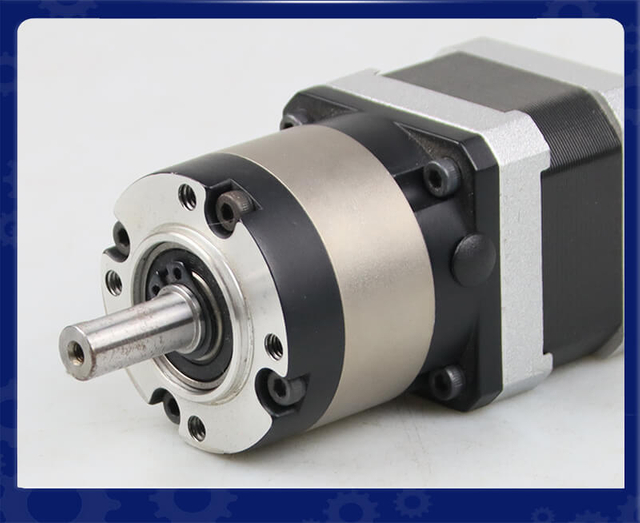
Przekładnia planetarna
Zalety:
Wysoka wydajność
Zwarta konstrukcja
Wysoka gęstość momentu obrotowego
Nadaje się do:
Pojazdy AGV o dużej wytrzymałości
Przemysłowe AMR
Przekładnia ślimakowa
Zalety:
Wysoki współczynnik redukcji
Możliwość samoblokowania
Nadaje się do:
Mechanizmy podnoszące
Zastosowania wymagające momentu trzymającego
Jak wybrać pomiędzy standardowymi serwomotorami a zintegrowanymi serwomotorami
Wybór odpowiedniego rozwiązania w zakresie ruchu ma kluczowe znaczenie dla wydajności pojazdów AGV (Automated Guided Vehicle) i AMR (Autonomous Mobile Robot) . Podczas gdy tradycyjne standardowe serwosilniki są szeroko stosowane w automatyce przemysłowej, zintegrowane serwomotory stają się coraz bardziej popularne w zastosowaniach robotów mobilnych ze względu na ich kompaktową konstrukcję, uproszczoną instalację i inteligentne możliwości sterowania.
Wybór pomiędzy standardowym serwomotorem a zintegrowanym serwomotorem zależy od kilku czynników, w tym architektury systemu, dostępnej przestrzeni instalacyjnej, wymagań komunikacyjnych, względów konserwacyjnych i złożoności aplikacji.
Zrozumienie różnic między tymi dwoma rozwiązaniami pomaga inżynierom wybrać najbardziej odpowiedni system serwomotorów AGV dla ich specyficznych wymagań.
Co to jest standardowy silnik serwo?
Standardowy system serwomotorów to tradycyjne rozwiązanie do sterowania ruchem składające się z wielu niezależnych komponentów:
Silnik serwo
Koder
Serwonapęd/sterownik
Kable zasilające
Kable sygnałowe
Szafa sterownicza
W tej konfiguracji silnik generuje ruch mechaniczny, natomiast zewnętrzny serwonapęd przetwarza sygnały zwrotne i steruje pracą silnika.
Standardowe serwomotory są powszechnie stosowane w:
Maszyny CNC
Roboty przemysłowe
Sprzęt do pakowania
Linie montażowe
Duże systemy automatyki
W zastosowaniach AGV i AMR standardowe serwosilniki mogą zapewnić doskonałą wydajność, gdy pojazd wymaga scentralizowanego sterowania, dużej mocy wyjściowej lub złożonej synchronizacji wieloosiowej.
Co to jest zintegrowany serwomotor?
Zintegrowany serwosilnik łączy wiele elementów sterowania ruchem w jedną kompaktową jednostkę:
Serwosilnik prądu stałego
Koder
Sterownik serwa
Interfejs komunikacyjny
Elektronika sterująca
Ta zintegrowana konstrukcja eliminuje wiele elementów zewnętrznych i zmniejsza złożoność okablowania.
W przypadku pojazdów AGV i AMR zintegrowane serwosilniki zapewniają znaczne korzyści, ponieważ roboty mobilne zazwyczaj mają:
Ograniczona przestrzeń instalacyjna
Zasilanie bateryjne
Wymagania dotyczące ruchu rozproszonego
Wymagania dotyczące szybkiego montażu i konserwacji
Zintegrowany serwomotor można zainstalować bezpośrednio w pobliżu koła napędowego, tworząc kompaktowy i wydajny moduł ruchu.
Standardowy silnik serwo vs zintegrowany silnik serwo: kluczowe różnice
Funkcja
Standardowy silnik serwo
Zintegrowany silnik serwo
Projekt silnika i sterownika
Oddzielne komponenty
Połączone w jedną całość
Złożoność instalacji
Wyższy
Niżej
Wymagania dotyczące okablowania
Więcej kabli
Zredukowane okablowanie
Miejsce na szafkę
Wymaga szafy sterowniczej
Wymagana minimalna przestrzeń
Konserwacja
Więcej komponentów do rozwiązywania problemów
Uproszczona konserwacja
Elastyczność systemu
Wysoki
Wysoka dla systemów rozproszonych
Zarządzanie ciepłem
Łatwiejsze scentralizowane chłodzenie
Wymaga zintegrowanego projektu termicznego
Najlepsza aplikacja
Duże systemy automatyki
AGV, AMR, roboty kompaktowe
1. Weź pod uwagę dostępną przestrzeń instalacyjną
Ograniczenia przestrzenne są jednym z najważniejszych czynników przy wyborze serwomotoru do zastosowań AGV.
Pojazdy AGV i AMR zwykle wymagają zwartych konstrukcji mechanicznych, ponieważ potrzebna jest przestrzeń na:
Systemy akumulatorowe
Czujniki
Moduły nawigacyjne
Sprzęt bezpieczeństwa
Mechanizmy ładunkowe
Standardowy serwomotor wymaga dodatkowej przestrzeni na:
Instalacja serwonapędu
Montaż szafki elektrycznej
Prowadzenie kabli
Zwiększa to ogólny obszar zajmowany przez system.
Zintegrowany serwosilnik do systemów AGV łączy elektronikę silnika i napędu w jedną kompaktową obudowę, umożliwiając montaż bliżej koła lub obciążenia mechanicznego.
Zalety obejmują:
Zmniejszony rozmiar robota
Uproszczona konstrukcja mechaniczna
Niższa waga
Łatwiejsza integracja
W przypadku małych robotów AMR działających w magazynach lub szpitalach często preferowanym rozwiązaniem są zintegrowane serwomotory.
2. Oceń złożoność okablowania
Tradycyjne systemy serwo wymagają wielu połączeń pomiędzy:
Silnik
Koder
Wzmacniacz serwa
Kontroler
Kable te mogą zwiększyć:
Czas montażu
Koszt instalacji
Potencjalne punkty awarii
W robotach mobilnych kable są narażone na ciągły ruch i wibracje, co sprawia, że zarządzanie kablami jest szczególnie ważne.
Zintegrowane serwomotory redukują okablowanie dzięki połączeniu elektroniki sterującej wewnątrz obudowy silnika.
Korzyści obejmują:
Mniej kabli
Szybsza instalacja
Poprawiona niezawodność
Zmniejszone zakłócenia elektromagnetyczne
W przypadku producentów produkujących duże ilości pojazdów AGV uproszczone okablowanie może znacznie skrócić czas produkcji i koszty pracy.
3. Porównaj wymagania dotyczące kontroli i komunikacji
Zarówno standardowe, jak i zintegrowane serwomotory mogą obsługiwać zaawansowane metody komunikacji, ale ich struktura systemów jest inna.
Standardowe systemy serwo powszechnie wykorzystują:
Sterowanie impulsem/kierunkiem
Sygnały analogowe
EtherCAT
CANopen
Modbus
Zintegrowane serwomotory często posiadają wbudowane interfejsy komunikacyjne takie jak:
CANopen
EtherCAT
RS485
Modbus RTU
W przypadku zastosowań AGV i AMR komunikacja rozproszona jest bardzo cenna, ponieważ każdy moduł silnika może komunikować się bezpośrednio z głównym sterownikiem.
Na przykład czterokołowy AMR może wykorzystywać cztery zintegrowane serwosilniki, przy czym każdy silnik niezależnie odbiera:
Polecenia prędkości
Polecenia pozycjonowania
Instrukcje kontroli momentu obrotowego
Informacje diagnostyczne
Architektura ta upraszcza projektowanie systemu i poprawia skalowalność.
4. Rozważ wymagania dotyczące wydajności ruchu
Wydajność ruchu to kolejny ważny czynnik wyboru.
Standardowe serwomotory
Zalety:
Wyższa moc szczytowa
Bardziej elastyczny wybór napędu
Lepsze opcje dostosowywania
Nadaje się do złożonego sterowania ruchem
Nadają się do:
Pojazdy AGV o dużej wytrzymałości
Roboty transportowe do dużych obciążeń
Aplikacje wymagające zaawansowanej synchronizacji
Zintegrowane serwomotory
Zalety:
Zoptymalizowane dopasowanie sterownika silnika
Szybsza reakcja
Kompaktowe sterowanie ruchem
Łatwe wdrożenie
Nadają się do:
Magazynowe AMR
Roboty logistyczne
Roboty dostarczające leki
Autonomiczne platformy mobilne
W przypadku większości zastosowań robotów mobilnych zintegrowane serwomotory zapewniają wystarczającą wydajność, upraszczając jednocześnie konstrukcję systemu.
5. Analizuj wymagania dotyczące konserwacji i niezawodności
Pojazdy AGV i AMR często działają w sposób ciągły, czasami:
24 godziny na dobę
7 dni w tygodniu
W zautomatyzowanych środowiskach produkcyjnych
Niezawodność jest zatem kwestią krytyczną.
Standardowy układ serwo zawiera więcej niezależnych komponentów, w tym:
Napędy zewnętrzne
Wiele złączy
Dodatkowe kable
Więcej komponentów może zwiększyć potencjalne punkty awarii.
Zintegrowane serwomotory zmniejszają złożoność systemu poprzez minimalizację połączeń zewnętrznych.
Typowe zalety niezawodności obejmują:
Mniej awarii okablowania
Łatwiejsza wymiana
Szybsze rozwiązywanie problemów
Mniejsze obciążenie konserwacją
W przypadku fabryk obsługujących duże floty AMR uproszczona konserwacja może znacząco poprawić dostępność systemu.
6. Rozważ wymagania dotyczące odprowadzania ciepła
Zarządzanie ciepłem jest ważnym czynnikiem przy wyborze serwomotorów.
Standardowe systemy serwo zwykle oddzielają:
Wytwarzanie ciepła silnika
Napęd wytwarzający ciepło w elektronice
Pozwala to na elastyczne projekty chłodzenia.
Zintegrowane serwosilniki łączą oba elementy, co oznacza, że obudowa silnika musi zapewniać:
Prawidłowo zaprojektowany zintegrowany serwomotor może zapewnić niezawodne działanie nawet przy ciągłej pracy AGV.
7. Wybierz opcję Zgodnie z architekturą systemu AGV
Ogólny projekt AGV określa, które rozwiązanie z serwomotorem jest bardziej odpowiednie.
Wybierz standardowe serwomotory, gdy:
AGV wymaga bardzo dużej mocy wyjściowej
Scentralizowana szafa sterownicza już istnieje
Wiele osi wymaga zsynchronizowanego sterowania
Wymagane są niestandardowe serwonapędy
Aplikacja wymaga maksymalnej elastyczności
Przykłady:
Ciężkie przemysłowe pojazdy AGV
Zautomatyzowane wózki widłowe
Duże roboty transportowe
Wybierz zintegrowane serwomotory, gdy:
Przestrzeń instalacyjna jest ograniczona
Wymagana jest szybka integracja
Redukcja okablowania jest ważna
Preferowane jest rozproszone sterowanie silnikiem
Robot wymaga konstrukcji modułowej
Przykłady:
Magazynowe AMR
Roboty dostawcze do szpitala
Inteligentne pojazdy logistyczne
Małe roboty autonomiczne
Przyszły trend: zintegrowane serwomotory w inteligentnych robotach mobilnych
Wraz z rozwojem Przemysłu 4.0 inteligentne fabryki coraz częściej wymagają mniejszych, inteligentniejszych i bardziej elastycznych urządzeń do automatyzacji.
Zintegrowane serwomotory stają się kluczową technologią dla systemów AGV i AMR nowej generacji, ponieważ obsługują:
Kompaktowa konstrukcja mechaniczna
Inteligentna komunikacja
Diagnostyka w czasie rzeczywistym
Rozproszona architektura sterowania
Łatwa rozbudowa systemu
Wielu współczesnych producentów robotów mobilnych zmierza w kierunku zintegrowanych modułów ruchu, które łączą w sobie:
Silnik
Koder
Skrzynia biegów
Hamulec
Napęd serwo
w kompletne rozwiązanie.
Streszczenie
Nie ma uniwersalnej odpowiedzi na pytanie, czy wybrać pomiędzy standardowymi serwomotorami, a zintegrowanymi serwomotorami . Najlepszy wybór zależy od konkretnych wymagań projektowych AGV lub AMR.
Standardowe serwosilniki idealnie nadają się do zastosowań wymagających maksymalnej elastyczności, dużej mocy i scentralizowanego sterowania.
Zintegrowane serwomotory lepiej nadają się do nowoczesnych robotów mobilnych, które wymagają niewielkich rozmiarów, uproszczonego okablowania, inteligentnej komunikacji i łatwej integracji.
W przypadku większości kompaktowych i inteligentnych systemów AGV/AMR zintegrowane serwosilniki zapewniają znaczące korzyści w zakresie wydajności, niezawodności i prostoty systemu, co czyni je coraz bardziej preferowanym rozwiązaniem dla przyszłego rozwoju autonomicznych robotów mobilnych.
Typowe błędy przy wyborze serwomotorów AGV DC
Wybór silników w oparciu wyłącznie o moc znamionową
Sama moc silnika nie decyduje o przydatności. Równie ważne są moment obrotowy, prędkość, przyspieszenie i wydajność sterowania.
Ignorowanie wymagań dotyczących obciążenia szczytowego
W pojazdach AGV często występują zmiany obciążenia. Wybór wyłącznie dla warunków przeciętnych może spowodować awarię silnika.
Używanie nieprawidłowej rozdzielczości enkodera
Sprzężenie zwrotne o niskiej rozdzielczości może zmniejszyć:
Dokładność nawigacji
Wydajność pozycjonowania
Płynność ruchu
Pominięcie kompatybilności komunikacyjnej
Silnik, który nie może prawidłowo komunikować się ze sterownikiem AGV, może wydłużyć czas i koszt opracowania.
Wniosek: wybór odpowiedniego serwomotoru prądu stałego, który zapewni sukces AGV i AMR
Wybór odpowiedniego serwomotoru prądu stałego do zastosowań AGV i AMR wymaga dokładnej oceny momentu obrotowego, prędkości, sprzężenia zwrotnego z enkoderem, protokołów komunikacyjnych, funkcji bezpieczeństwa, kompatybilności napięciowej i wymagań środowiskowych.
Idealny silnik AGV powinien zapewniać:
Niezawodny moment obrotowy
Dokładne sterowanie w pętli zamkniętej
Efektywne zużycie energii
Kompaktowa instalacja
Wysoki poziom bezpieczeństwa
Długa żywotność
W miarę ciągłego rozprzestrzeniania się autonomicznych robotów mobilnych w różnych branżach, wysokowydajne serwomotory prądu stałego, zintegrowane serwomotory i inteligentne rozwiązania w zakresie napędów silnikowych pozostaną niezbędnymi komponentami umożliwiającymi tworzenie bezpieczniejszych, inteligentniejszych i wydajniejszych systemów automatyki.
Często zadawane pytania:
Często zadawane pytania 1: Jakie czynniki należy wziąć pod uwagę przy wyborze serwomotoru prądu stałego do zastosowań AGV?
Wybierając serwomotor prądu stałego do zastosowań AGV , inżynierowie powinni wziąć pod uwagę kilka kluczowych czynników, w tym moment obrotowy silnika, zakres prędkości, rozdzielczość enkodera, napięcie znamionowe, protokół komunikacyjny, przestrzeń instalacyjną, poziom ochrony i funkcje bezpieczeństwa . Silnik musi zapewniać wystarczający moment obrotowy, aby poruszyć pojazd i ładunek, zachowując jednocześnie dokładną kontrolę prędkości i położenia.
Inne ważne kwestie obejmują środowisko operacyjne, cykl pracy, kompatybilność systemu akumulatorowego oraz to, czy wymagane są dodatkowe funkcje, takie jak STO (bezpieczne wyłączanie momentu obrotowego) lub zintegrowane sterowanie serwomechanizmem.
FAQ 2: Jak obliczyć wymagany moment obrotowy dla serwomotoru AGV DC?
Wymagany moment obrotowy serwomotoru AGV DC zależy od całkowitej masy pojazdu, ładunku, średnicy koła, wymagań dotyczących przyspieszenia, oporu podłoża i warunków nachylenia.
Podstawowe obliczenia to:
Moment obrotowy silnika = siła napędowa × promień koła
Inżynierowie powinni również wziąć pod uwagę wymagania dotyczące maksymalnego momentu obrotowego podczas:
Przyspieszenie uruchamiania
Zmiany kierunku
Transport ciężkich ładunków
Pochylony ruch
Wybór silnika o wystarczającym marginesie momentu obrotowego zapobiega przegrzaniu, utracie wydajności i przedwczesnej awarii podczas ciągłej pracy AGV.
Często zadawane pytania 3: Dlaczego sprzężenie zwrotne z enkoderem jest ważne w przypadku serwomotorów AGV i AMR?
Sprzężenie zwrotne z enkodera jest niezbędne, ponieważ systemy AGV i AMR wymagają precyzyjnej kontroli ruchu i dokładnego pozycjonowania.
Koder dostarcza w czasie rzeczywistym informacji o:
Prędkość silnika
Kierunek obrotu
Dokładność pozycji
Stan ruchu
Typowe opcje kodera obejmują:
Enkodery inkrementalne do podstawowej kontroli prędkości
Enkodery absolutne do precyzyjnego pozycjonowania
Enkodery magnetyczne do kompaktowych i niezawodnych konstrukcji
Koder o wysokiej rozdzielczości poprawia dokładność nawigacji i umożliwia płynniejsze poruszanie się w zautomatyzowanych środowiskach.
FAQ 4: Jakie protokoły komunikacyjne są powszechnie stosowane w serwomotorach AGV?
Nowoczesne serwomotory AGV zazwyczaj obsługują przemysłowe protokoły komunikacyjne w celu komunikacji ze sterownikiem robota.
Typowe protokoły obejmują:
CANopen – szeroko stosowany do niezawodnego sterowania AGV w czasie rzeczywistym
EtherCAT – odpowiedni do szybkich i zsynchronizowanych systemów ruchu
RS485/Modbus – powszechnie stosowane w ekonomicznych zastosowaniach
Właściwy protokół komunikacyjny zależy od architektury sterowania AGV, złożoności systemu i wymaganej szybkości reakcji.
FAQ 5: Jaka jest różnica pomiędzy standardowym serwomotorem a zintegrowanym serwomotorem do systemów AGV?
Standardowy silnik serwo wymaga oddzielnych komponentów, w tym:
Silnik serwo
Koder
Napęd serwo
Okablowanie sterujące
Zintegrowany serwosilnik łączy silnik, enkoder i sterownik w jedną kompaktową jednostkę.
W przypadku kompaktowych robotów AMR i robotów mobilnych coraz częściej preferowane są zintegrowane serwosilniki ze względu na ich uproszczoną konstrukcję.
Często zadawane pytania 6: Jakie napięcie znamionowe powinien stosować serwomotor AGV DC?
Prawidłowe napięcie znamionowe zależy od systemu akumulatorów AGV.
Typowe opcje napięcia serwomotoru AGV obejmują:
12 V prądu stałego
24 V prądu stałego
36 V prądu stałego
48 V prądu stałego
72 V prądu stałego
Wiele magazynowych pojazdów AGV i AMR wykorzystuje serwosilniki 24 V lub 48 V DC , ponieważ te poziomy napięcia zapewniają dobrą równowagę między wydajnością, wydajnością i kompatybilnością akumulatorów.
Aby zapewnić stabilną pracę, napięcie silnika powinno zawsze odpowiadać napięciu zasilania pojazdu.
Często zadawane pytania 7: Dlaczego systemy AGV wykorzystują serwosilniki prądu stałego zamiast standardowych silników prądu stałego?
W porównaniu ze standardowymi silnikami prądu stałego, serwomotory prądu stałego zapewniają sterowanie w pętli zamkniętej poprzez sprzężenie zwrotne z enkoderem.
Zalety obejmują:
Większa dokładność pozycjonowania
Lepsza regulacja prędkości
Szybsza reakcja
Lepsza kontrola momentu obrotowego
Bardziej stabilna praca przy niskich prędkościach
Pojazdy AGV i AMR wymagają precyzyjnego ruchu, częstego przyspieszania/zwalniania i niezawodnego pozycjonowania, co sprawia, że serwomotory są lepszym wyborem niż tradycyjne silniki prądu stałego z otwartą pętlą.
FAQ 8: Czy serwomotory AGV wymagają skrzyni biegów?
Wiele systemów AGV wykorzystuje serwomotor prądu stałego ze skrzynią biegów, ponieważ roboty mobilne wymagają wysokiego momentu obrotowego przy stosunkowo niskich prędkościach.
Skrzynia biegów pomaga zapewnić:
Wyższy wyjściowy moment obrotowy
Niższa prędkość robocza
Lepsza zdolność przenoszenia ładunku
Typowe opcje skrzyni biegów obejmują:
Przekładnia planetarna zapewniająca wysoką wydajność i kompaktową konstrukcję
Przekładnia ślimakowa zapewniająca wysokie przełożenia i moment trzymania
Wybór skrzyni biegów zależy od masy pojazdu, rozmiaru kół, wymagań dotyczących prędkości i warunków pracy.
FAQ 9: Jakie funkcje bezpieczeństwa są ważne w przypadku serwomotorów AGV?
Bezpieczeństwo ma kluczowe znaczenie w przypadku pojazdów AGV i AMR działających w pobliżu ludzi.
Jedną z ważnych funkcji bezpieczeństwa jest:
STO (bezpieczne wyłączenie momentu)
STO natychmiastowo wyłącza wyjściowy moment obrotowy silnika, zapobiegając nieoczekiwanemu ruchowi.
Korzyści obejmują:
Większe bezpieczeństwo operatora
Zredukowane zewnętrzne elementy zabezpieczające
Zgodność z wymaganiami bezpieczeństwa przemysłowego
Serwomotory z obsługą STO są powszechnie stosowane w inteligentnych fabrykach, magazynach i środowiskach robotów współpracujących.
Często zadawane pytania 10: Jak mogę poprawić żywotność serwomotoru AGV DC?
Żywotność serwomotoru AGV DC można wydłużyć poprzez:
Wybór prawidłowego momentu obrotowego
Unikanie ciągłej pracy przy maksymalnym obciążeniu
Utrzymanie odpowiednich warunków temperaturowych
Korzystanie z odpowiedniego sprzężenia zwrotnego enkodera
Zapewnienie prawidłowego zasilania napięciem
Przeprowadzanie regularnej kontroli
Wybór silnika zaprojektowanego specjalnie dla środowisk AGV i AMR zapewnia lepszą niezawodność w przypadku ciągłej pracy, wibracji i zmiennych warunków obciążenia.