Come selezionare il servomotore CC giusto per applicazioni AGV e AMR?
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-08-12 Origine: Sito
Introduzione: scelta del miglior servomotore CC per sistemi AGV e AMR
Il rapido sviluppo dei veicoli a guida automatizzata (AGV) e dei robot mobili autonomi (AMR) ha creato una crescente domanda di soluzioni di controllo del movimento ad alte prestazioni. Essendo il componente di guida principale dei robot mobili, il servomotore CC per applicazioni AGV e AMR influisce direttamente sulle prestazioni del veicolo, sulla precisione di posizionamento, sull'efficienza energetica, sulla sicurezza e sull'affidabilità operativa.
A differenza delle macchine industriali tradizionali, le piattaforme AGV e AMR operano in ambienti dinamici in cui i motori devono frequentemente accelerare, decelerare, invertire la direzione, trasportare carichi utili diversi e mantenere un controllo preciso del movimento. Pertanto, la scelta del servomotore AGV corretto richiede una considerazione completa dei requisiti di coppia, gamma di velocità, feedback dell'encoder, protocolli di comunicazione, funzioni di sicurezza, dimensioni del motore e adattabilità ambientale.
Un adeguatamente selezionato sistema di servomotore CC può migliorare la precisione della navigazione, ridurre i costi di manutenzione, prolungare la durata della batteria e garantire un funzionamento stabile in magazzini, fabbriche, ospedali, centri logistici e impianti di produzione intelligenti.
Comprendere il ruolo di Servomotori DC in applicazioni AGV e AMR
Un servomotore CC è un dispositivo di movimento di precisione che combina un motore CC, un sistema di feedback dell'encoder e una tecnologia di servocontrollo per ottenere un controllo accurato di velocità, posizione e coppia.
Nei sistemi AGV e AMR i servomotori vengono utilizzati principalmente per:
Ruote motrici e sistemi di trazione
Meccanismi di sterzo
Piattaforme elevatrici
Moduli di trasporto
Attacchi del braccio del robot
Sistemi di posizionamento di precisione
Rispetto ai motori CC standard, i servomotori forniscono:
Maggiore precisione di posizionamento
Risposta dinamica più rapida
Capacità di controllo a circuito chiuso
Migliori prestazioni di sovraccarico
Funzionamento stabile a bassa velocità
Miglioramento dell'efficienza energetica
Per i robot mobili che devono spostarsi in corridoi stretti, fermarsi con precisione nelle postazioni di lavoro e funzionare ininterrottamente per molte ore, un servomotore CC AGV di alta qualità è essenziale.
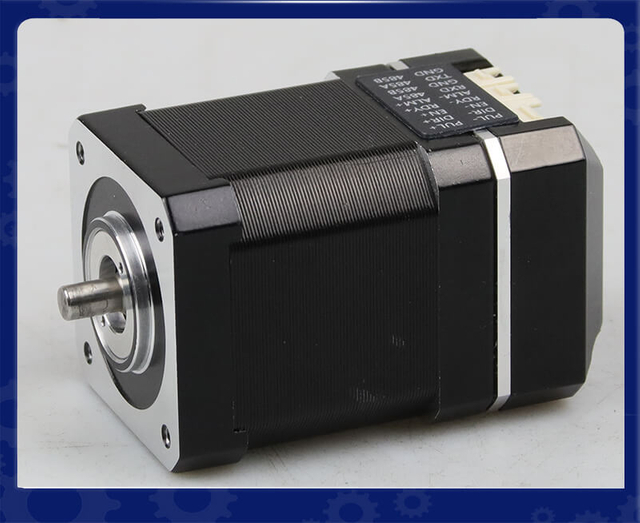
Servomotore BLDC integrato IDC60: soluzione di controllo del movimento ad anello chiuso intelligente, compatta e ad alta efficienza
Panoramica del prodotto: Il servomotore BLDC integrato IDC60 di LeanMotor è una soluzione NEMA 24 compatta che combina motore, azionamento ed encoder in un'unica unità. Fornisce un controllo preciso a circuito chiuso, una coppia stabile e una risposta rapida. Il suo design integrato riduce il cablaggio e consente di risparmiare spazio.
Principali caratteristiche tecniche
Design integrato tutto in uno Combina motore BLDC, servoazionamento ed encoder in un'unità compatta, riducendo la complessità del cablaggio e migliorando l'efficienza dell'installazione.
Controllo ad anello chiuso ad alta precisione Garantisce una regolazione precisa di posizione, velocità e coppia con feedback in tempo reale per prestazioni di movimento stabili e fluide.
Potente personalizzazione modulare (OEM/ODM) Supporta opzioni di personalizzazione flessibili, tra cui tensione, coppia, protocolli di comunicazione e risoluzione dell'encoder per soddisfare diversi requisiti applicativi.
Alta efficienza e struttura compatta Fornisce una forte densità di coppia con prestazioni termiche ottimizzate, rendendolo ideale per sistemi di automazione e robotica con spazio limitato.
Applicazioni tipiche
Robot per l'ispezione di tubazioni Fornisce una coppia stabile a bassa velocità e un controllo preciso del movimento per la navigazione in ambienti di tubazioni strette, curve e complesse.
Veicoli a guida automatizzata (AGV) Garantiscono un'accelerazione fluida, un posizionamento accurato e un funzionamento affidabile nei sistemi logistici e di magazzino intelligenti.
Sistemi di automazione robotica Ideali per bracci robotici, pinze e moduli di movimento compatti che richiedono elevata precisione e risposta rapida.
Attrezzature di produzione intelligenti Supportano il controllo del movimento ad alta precisione nelle linee di assemblaggio, nelle macchine per l'imballaggio e nei dispositivi di automazione industriale di precisione.
Specifiche chiave della serie IDC60 per applicazioni AGV
Parametro
Specifica IDC60
Tipo di motore
Servomotore BLDC integrato
Dimensioni del telaio
60 mm
Gamma di potenza
200 W/400 W
Tensione nominale
24 V/48 V
Velocità nominale
3000 giri/min
Coppia nominale
0,63 Nm / 1,27 Nm
Codificatore
Codificatore magnetico a 17 bit
Comunicazione
Impulso/RS485/CANopen
Funzionalità opzionali
Cambio, freno, ventola di raffreddamento
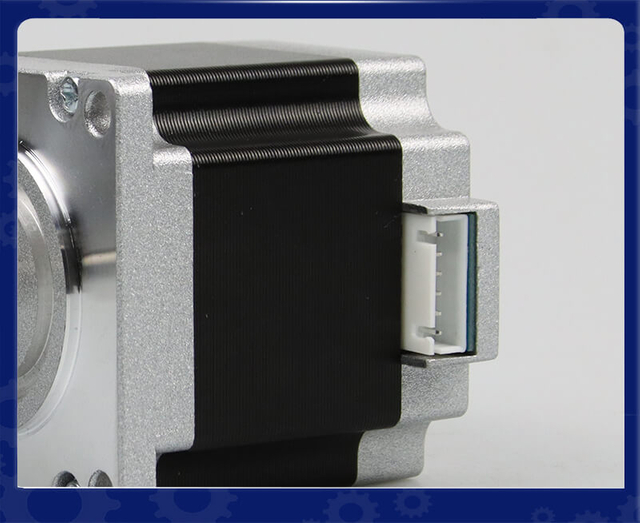
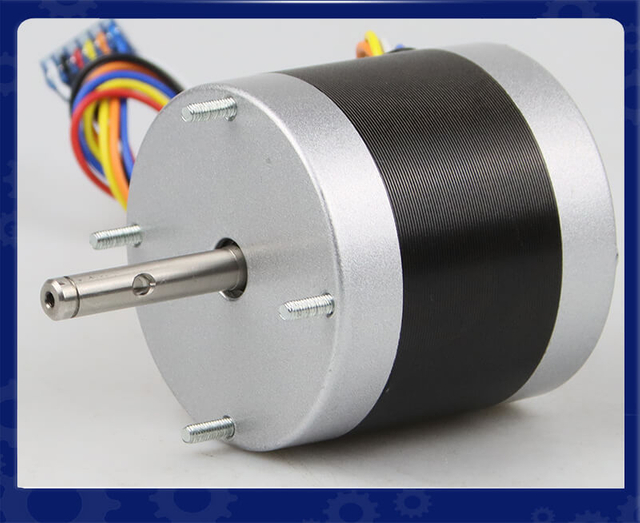
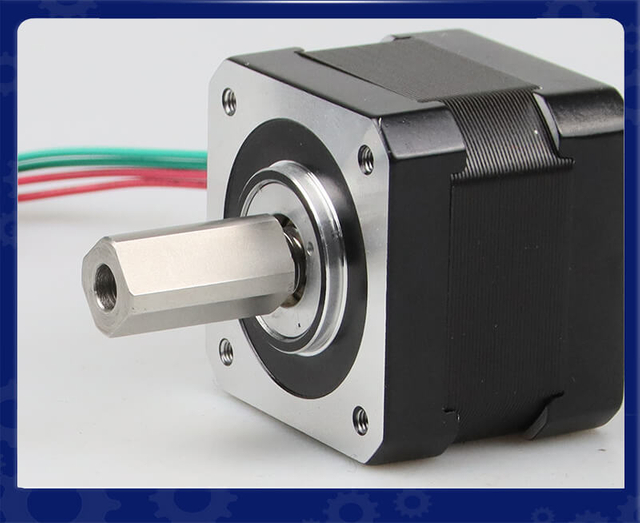
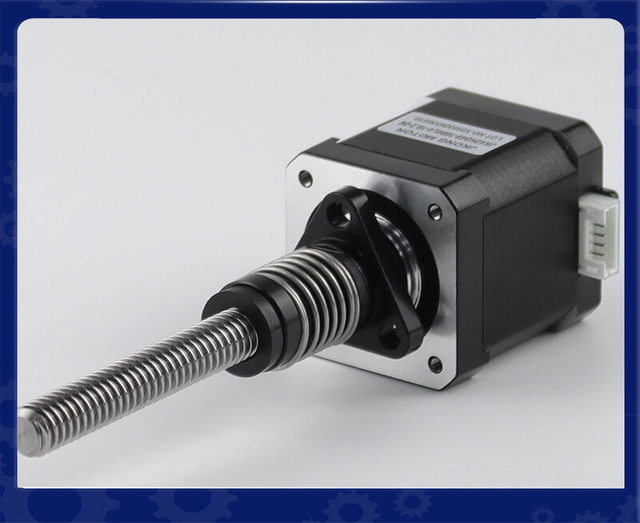
Servizio personalizzato LEANMOTOR
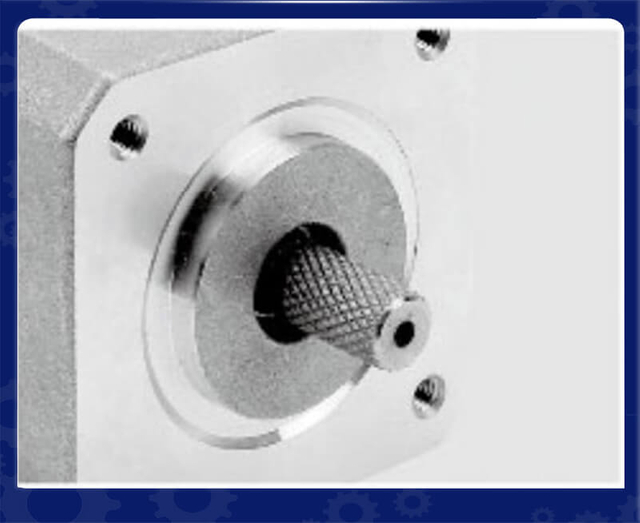
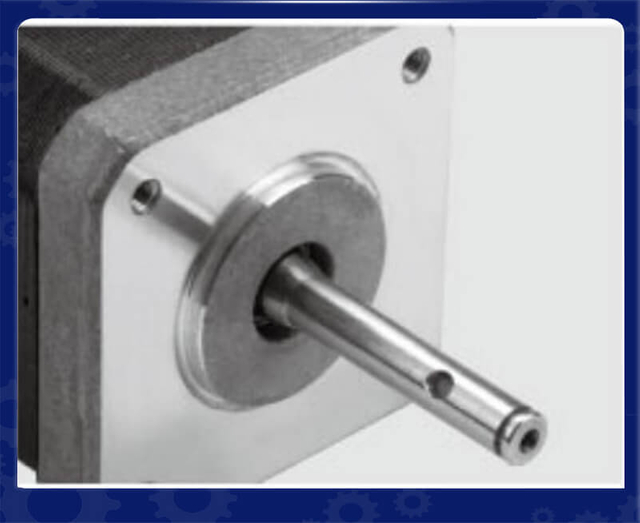
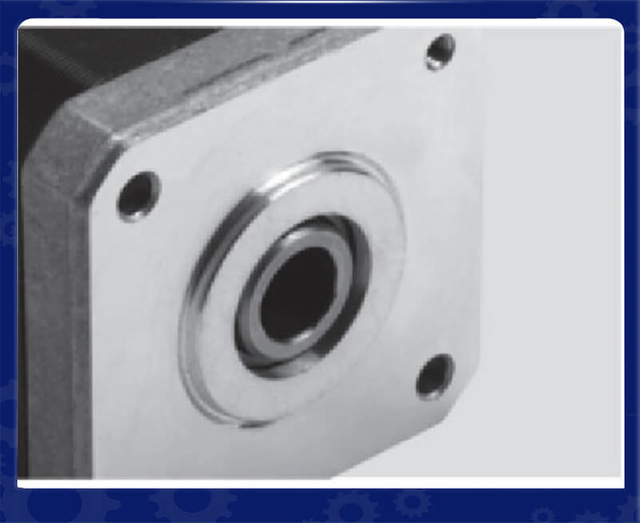
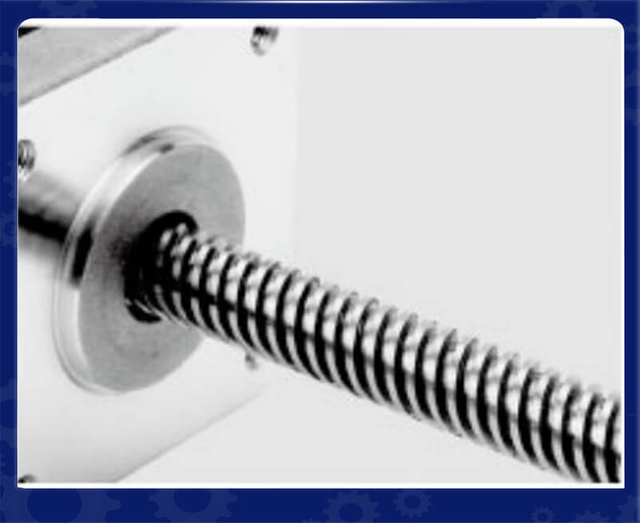
Servizio albero personalizzato
Pulegge metalliche
Puleggia di plastica
Ingranaggio
Perno dell'albero
Albero filettato
Montaggio a pannello
Albero cavo
Vite di comando
Montaggio a pannello
Appartamento singolo
Doppio piatto
Albero chiave
Servizio motore personalizzato
Cavi
Copertine
Lancia
Asta della vite di comando
Codificatori
Freni
Riduttori
Modulo lineare
Driver integrati
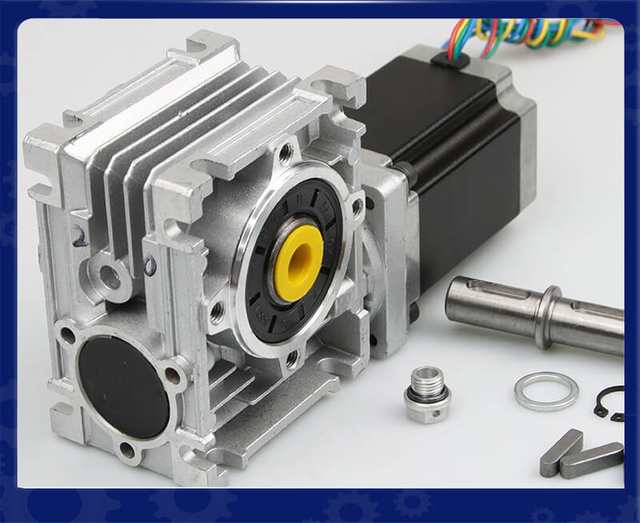
Riduttore a vite senza fine
Fattori chiave nella scelta di un servomotore CC per AGV e AMR
1. Calcolare la coppia motore richiesta
La coppia è uno dei parametri più importanti quando si seleziona un servomotore AGV . Il motore deve generare una coppia sufficiente per superare:
Peso del veicolo
Peso del carico utile
Resistenza al rotolamento
Condizioni del pavimento
Angoli di inclinazione
Requisiti di accelerazione
La coppia richiesta può essere calcolata in base a:
Coppia del motore = Forza motrice × Raggio della ruota
Per le applicazioni AGV è importante considerare entrambi:
Coppia continua
La coppia continua rappresenta la capacità del motore di funzionare stabilmente per lunghi periodi senza surriscaldarsi.
Coppia di picco
La coppia di picco rappresenta la capacità di coppia temporanea durante:
Di partenza
Accelerazione
Frenata d'emergenza
Carica modifiche
Un servomotore CC con coppia insufficiente può causare:
Accelerazione lenta
Surriscaldamento del motore
Errori di posizione
Efficienza della batteria ridotta
Pertanto, gli ingegneri dovrebbero selezionare un motore con un margine di coppia sufficiente anziché funzionare vicino al limite massimo.
2. Selezionare l'intervallo di velocità del motore corretto
I sistemi AGV e AMR richiedono solitamente un funzionamento a velocità relativamente bassa ma con coppia elevata. A differenza dei motori mandrino industriali, i motori dei robot mobili danno priorità al movimento controllato piuttosto che alla velocità di rotazione estremamente elevata.
I requisiti tipici di velocità del motore AGV dipendono da:
Dimensioni del veicolo
Diametro della ruota
Velocità massima di percorrenza
Rapporto di riduzione dell'ingranaggio
Gli intervalli operativi comuni includono:
Applicazioni a bassa velocità: 50–300 giri/min
AGV a media velocità: 300–1000 giri/min
Robot mobili ad alta velocità: 1000 giri/min e oltre
Quando si seleziona un servomotore CC per AMR , la velocità del motore deve corrispondere al sistema di trasmissione meccanica.
Un motore che funziona troppo velocemente può richiedere un riduttore più grande, aumentando:
Complessità meccanica
Rumore
Consumo energetico
Requisiti di manutenzione
3. Scegliere il sistema di feedback dell'encoder appropriato
La selezione dell'encoder è fondamentale per la precisione del movimento AGV e AMR.
Un servomotore senza feedback accurato non può ottenere un controllo preciso ad anello chiuso.
Le opzioni comuni dell'encoder includono:
Encoder incrementale
Gli encoder incrementali forniscono:
Feedback sulla velocità
Rilevamento della direzione di rotazione
Controllo conveniente
Sono comunemente utilizzati nei sistemi di azionamento AGV standard.
Codificatore assoluto
Gli encoder assoluti forniscono:
Informazioni sulla posizione in tempo reale
Nessuna perdita di posizione dopo un'interruzione di corrente
Maggiore precisione di posizionamento
Sono adatti per:
AMR ad alta precisione
Robot medici
Sistemi di trasporto di semiconduttori
Codificatore magnetico
Gli encoder magnetici sono sempre più apprezzati perché offrono:
Dimensioni compatte
Alta affidabilità
Resistenza alla polvere e alle vibrazioni
Per le moderne applicazioni AGV, an Il servomotore encoder integrato può semplificare l'installazione e migliorare l'affidabilità del sistema.
4. Considerare la compatibilità del protocollo di comunicazione
I moderni sistemi AGV e AMR richiedono una comunicazione efficiente tra il controller del motore e il sistema di controllo principale del robot.
Il servomotore CC AGV selezionato deve supportare protocolli di comunicazione adeguati, come:
CANopen
CANopen è ampiamente utilizzato nella robotica mobile per i seguenti motivi:
Alta affidabilità
Comunicazione in tempo reale
Cablaggio semplice
Forte compatibilità industriale
EtherCAT
EtherCAT fornisce:
Comunicazione ultraveloce
Elevata precisione di sincronizzazione
Coordinamento multiasse
È adatto per piattaforme AMR avanzate che richiedono un controllo preciso del movimento.
RS485/Modbus
Questi protocolli sono comunemente usati per:
Applicazioni sensibili ai costi
Sistemi di controllo semplici
Piattaforme AGV di base
La scelta di un servomotore con l'interfaccia di comunicazione corretta garantisce un'integrazione perfetta con il controller del robot.
5. Valutare le dimensioni del motore e lo spazio di installazione
Gli AGV e gli AMR hanno spesso rigidi limiti di dimensione perché:
Lo spazio della batteria è limitato
Le dimensioni del robot devono rimanere compatte
La riduzione del peso migliora l’efficienza
Quando si seleziona un servomotore CC compatto , gli ingegneri dovrebbero considerare:
Diametro del motore
Lunghezza del motore
Dimensioni di montaggio
Dimensione dell'albero
Peso
Non sempre un motore più piccolo significa prestazioni migliori. Il motore deve fornire una densità di coppia sufficiente pur essendo inserito nella struttura meccanica.
Ad esempio, i servomotori integrati combinano:
Servomotore CC
Codificatore
Autista
Interfaccia di comunicazione
in un'unica unità compatta, riducendo la complessità del cablaggio e risparmiando spazio di installazione.
6. Controllare la compatibilità della tensione della batteria
I sistemi AGV e AMR sono generalmente alimentati da batterie ricaricabili, tra cui:
Batterie agli ioni di litio
Batterie al litio ferro fosfato
Batterie al piombo
I valori nominali di tensione comuni dei motori AGV includono:
12 V CC
24 V CC
36 V CC
48 V CC
72 V CC
La tensione del motore deve corrispondere al sistema di alimentazione del veicolo.
Una selezione errata della tensione può provocare:
Prestazioni del motore ridotte
Consumo di corrente eccessivo
Danni al controller
Durata della batteria ridotta
Per gli AGV da magazzino, i servomotori da 24 V e 48 V CC sono tra le soluzioni più comunemente utilizzate.
7. Considerare le funzioni di sicurezza per le applicazioni AGV
La sicurezza è un requisito fondamentale nei moderni robot mobili autonomi.
avanzati I servomotori AGV possono includere funzioni di sicurezza come:
STO (Coppia di sicurezza disattivata)
STO disabilita immediatamente la generazione della coppia del motore prevenendo movimenti incontrollati.
I vantaggi includono:
Maggiore sicurezza del personale
Componenti esterni di sicurezza ridotti
Rispetto delle norme di sicurezza industriale
STO è particolarmente importante per gli AGV che operano a fianco degli esseri umani in:
Fabbriche intelligenti
Magazzini
Ospedali
Ambienti logistici
8. Analizzare le condizioni ambientali
I motori AGV e AMR spesso operano in ambienti difficili.
Prima di selezionare un motore, considerare:
Intervallo di temperatura
Il motore dovrebbe mantenere le prestazioni sotto:
Condizioni di conservazione a freddo
Fabbriche ad alta temperatura
Ambienti di funzionamento continuo
Grado di protezione
Un grado IP più elevato fornisce una migliore protezione contro:
Polvere
Acqua
Contaminazione industriale
Le scelte comuni includono:
IP54
IP65
IP67
Resistenza alle vibrazioni
I robot mobili subiscono vibrazioni continue provenienti da:
Pavimenti irregolari
Movimento del veicolo
Carica modifiche
Il design robusto del servomotore migliora l'affidabilità a lungo termine.
Servomotore CC con riduttore: quando è necessario?
Molti sistemi AGV utilizzano un servomotore CC con riduttore perché i robot mobili richiedono una coppia elevata a basse velocità.
Un cambio fornisce:
Maggiore coppia in uscita
Velocità del motore ridotta
Capacità di movimentazione del carico migliorata
I tipi comuni di riduttori includono:
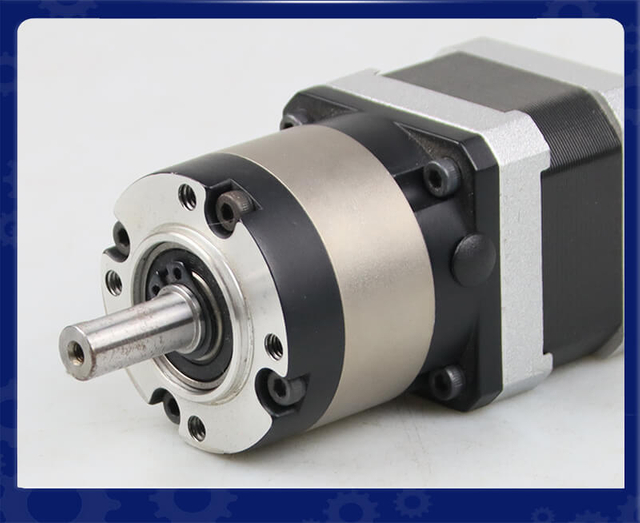
Riduttore planetario
Vantaggi:
Alta efficienza
Struttura compatta
Elevata densità di coppia
Adatto per:
AGV pesanti
AMR industriali
Riduttore a vite senza fine
Vantaggi:
Elevato rapporto di riduzione
Capacità autobloccante
Adatto per:
Meccanismi di sollevamento
Applicazioni che richiedono coppia di tenuta
Come scegliere tra servomotori standard e servomotori integrati
La scelta della giusta soluzione di movimento è fondamentale per le prestazioni dell'AGV (Automated Guided Vehicle) e dell'AMR (Autonomous Mobile Robot) . Mentre i servomotori standard tradizionali sono stati ampiamente utilizzati nell'automazione industriale, i servomotori integrati stanno diventando sempre più popolari nelle applicazioni robotiche mobili grazie al loro design compatto, all'installazione semplificata e alle capacità di controllo intelligente.
La scelta tra un servomotore standard e un servomotore integrato dipende da diversi fattori, tra cui l'architettura del sistema, lo spazio di installazione disponibile, i requisiti di comunicazione, considerazioni sulla manutenzione e la complessità dell'applicazione.
Comprendere le differenze tra queste due soluzioni aiuta gli ingegneri a selezionare il più adatto sistema di servomotore AGV alle loro esigenze specifiche.
Cos'è un servomotore standard?
Un sistema di servomotore standard è una soluzione di controllo del movimento tradizionale composta da più componenti indipendenti:
Servomotore
Codificatore
Servoazionamento/controllore
Cavi di alimentazione
Cavi di segnale
Armadio di controllo
In questa configurazione, il motore genera il movimento meccanico, mentre il servoazionamento esterno elabora i segnali di feedback e controlla il funzionamento del motore.
I servomotori standard sono comunemente utilizzati in:
Macchine CNC
Robot industriali
Attrezzature per l'imballaggio
Linee di assemblaggio
Grandi sistemi di automazione
Per le applicazioni AGV e AMR, i servomotori standard possono fornire prestazioni eccellenti quando il veicolo richiede controllo centralizzato, elevata potenza o complessa sincronizzazione multiasse.
Cos'è un servomotore integrato?
Un servomotore integrato combina più componenti di controllo del movimento in un'unica unità compatta:
Servomotore CC
Codificatore
Servoazionamento
Interfaccia di comunicazione
Elettronica di controllo
Questo design integrato elimina molti componenti esterni e riduce la complessità del cablaggio.
Per gli AGV e gli AMR, i servomotori integrati offrono vantaggi significativi perché i robot mobili in genere hanno:
Spazio di installazione limitato
Funzionamento a batteria
Requisiti di movimento distribuito
Requisiti per un rapido montaggio e manutenzione
Un servomotore integrato può essere installato direttamente vicino alla ruota motrice, creando un modulo di movimento compatto ed efficiente.
Servomotore standard e servomotore integrato: differenze chiave
Caratteristica
Servomotore standard
Servomotore integrato
Progettazione di motori e azionamenti
Componenti separati
Combinato in un'unica unità
Complessità di installazione
Più alto
Inferiore
Requisiti di cablaggio
Più cavi
Cablaggio ridotto
Spazio nell'armadio
Richiede armadio di controllo
Spazio minimo richiesto
Manutenzione
Più componenti per la risoluzione dei problemi
Manutenzione semplificata
Flessibilità del sistema
Alto
Alto per i sistemi distribuiti
Gestione del calore
Raffreddamento centralizzato più semplice
Richiede un design termico integrato
La migliore applicazione
Grandi sistemi di automazione
AGV, AMR, robot compatti
1. Considerare lo spazio di installazione disponibile
La limitazione dello spazio è uno dei fattori più importanti nella scelta di un servomotore per applicazioni AGV.
Gli AGV e gli AMR solitamente richiedono strutture meccaniche compatte perché è necessario spazio per:
Sistemi di batterie
Sensori
Moduli di navigazione
Attrezzature di sicurezza
Meccanismi di carico utile
Un servomotore standard richiede spazio aggiuntivo per:
Installazione del servoazionamento
Montaggio nell'armadio elettrico
Instradamento dei cavi
Ciò aumenta l'ingombro complessivo del sistema.
Un servomotore integrato per sistemi AGV combina il motore e l'elettronica di azionamento in un unico pacchetto compatto, consentendo l'installazione più vicino alla ruota o al carico meccanico.
I vantaggi includono:
Dimensioni ridotte del robot
Progettazione meccanica semplificata
Peso inferiore
Integrazione più semplice
Per i piccoli AMR che operano in magazzini o ospedali, i servomotori integrati sono spesso la soluzione preferita.
2. Valutare la complessità del cablaggio
I servosistemi tradizionali richiedono connessioni multiple tra:
Motore
Codificatore
Servoamplificatore
Controllore
Questi cavi possono aumentare:
Tempo di assemblaggio
Costo di installazione
Potenziali punti di fallimento
Nei robot mobili, i cavi sono esposti a movimenti e vibrazioni continui, rendendo la gestione dei cavi particolarmente importante.
I servomotori integrati riducono il cablaggio combinando l'elettronica di controllo all'interno dell'alloggiamento del motore.
I vantaggi includono:
Meno cavi
Installazione più rapida
Affidabilità migliorata
Interferenza elettromagnetica ridotta
Per i produttori che producono grandi quantità di AGV, il cablaggio semplificato può ridurre significativamente i tempi di produzione e i costi di manodopera.
3. Confrontare i requisiti di controllo e comunicazione
Sia i servomotori standard che quelli integrati possono supportare metodi di comunicazione avanzati, ma le loro strutture di sistema sono diverse.
I servosistemi standard utilizzano comunemente:
Controllo impulso/direzione
Segnali analogici
EtherCAT
CANopen
ModBus
I servomotori integrati spesso forniscono interfacce di comunicazione integrate come:
CANopen
EtherCAT
RS485
ModBus RTU
Per le applicazioni AGV e AMR, la comunicazione distribuita è molto preziosa perché ciascun modulo motore può comunicare direttamente con il controller principale.
Ad esempio, un AMR a quattro ruote può utilizzare quattro servomotori integrati, ciascuno dei quali riceve indipendentemente:
Comandi di velocità
Comandi di posizione
Istruzioni per il controllo della coppia
Informazioni diagnostiche
Questa architettura semplifica la progettazione del sistema e migliora la scalabilità.
4. Considerare i requisiti di prestazione del movimento
Le prestazioni di movimento sono un altro importante fattore di selezione.
Servomotori standard
Vantaggi:
Capacità di potenza di picco più elevata
Selezione dell'azionamento più flessibile
Migliori opzioni di personalizzazione
Adatto per il controllo del movimento complesso
Sono adatti per:
AGV pesanti
Robot di trasporto ad alto carico
Applicazioni che richiedono una sincronizzazione avanzata
Servomotori integrati
Vantaggi:
Abbinamento motore-driver ottimizzato
Risposta più rapida
Controllo del movimento compatto
Facile implementazione
Sono adatti per:
AMR di magazzino
Robot logistici
Robot per la consegna medica
Piattaforme mobili autonome
Per la maggior parte delle applicazioni di robot mobili, i servomotori integrati forniscono prestazioni sufficienti semplificando al tempo stesso la progettazione del sistema.
5. Analizzare i requisiti di manutenzione e affidabilità
Gli AGV e gli AMR spesso funzionano in modo continuo, a volte:
24 ore al giorno
7 giorni a settimana
In ambienti di produzione automatizzati
L’affidabilità è quindi una considerazione critica.
Un servosistema standard contiene più componenti indipendenti, tra cui:
Unità esterne
Connettori multipli
Cavi aggiuntivi
Un numero maggiore di componenti può aumentare i potenziali punti di guasto.
I servomotori integrati riducono la complessità del sistema riducendo al minimo le connessioni esterne.
I vantaggi tipici dell'affidabilità includono:
Meno guasti al cablaggio
Sostituzione più semplice
Risoluzione dei problemi più rapida
Minore carico di lavoro di manutenzione
Per gli stabilimenti che gestiscono grandi flotte di AMR, una manutenzione semplificata può migliorare significativamente la disponibilità del sistema.
6. Considerare i requisiti di dissipazione del calore
La gestione del calore è un fattore importante nella scelta dei servomotori.
I servosistemi standard solitamente separano:
Generazione di calore del motore
Guidare la generazione di calore dell'elettronica
Ciò consente progetti di raffreddamento flessibili.
I servomotori integrati combinano entrambi i componenti, il che significa che l'alloggiamento del motore deve gestire:
Calore dell'avvolgimento del motore
Calore dell'elettronica di potenza
Temperatura operativa continua
Quando si seleziona un servomotore integrato, gli ingegneri dovrebbero valutare:
Coppia nominale
Corrente continua
Progettazione termica
Ambiente operativo
Ciclo di lavoro
Un servomotore integrato adeguatamente progettato può fornire prestazioni affidabili anche in caso di funzionamento continuo dell'AGV.
7. Selezionare Secondo l'architettura del sistema AGV
La progettazione complessiva dell'AGV determina quale soluzione di servomotore è più adatta.
Scegli i servomotori standard quando:
L'AGV richiede una potenza molto elevata
Esiste già un quadro di controllo centralizzato
Assi multipli richiedono un controllo sincronizzato
Sono necessari servoazionamenti personalizzati
L'applicazione richiede la massima flessibilità
Esempi:
AGV industriali pesanti
Carrelli elevatori automatizzati
Grandi robot da trasporto
Scegli i servomotori integrati quando:
Lo spazio di installazione è limitato
È necessaria una rapida integrazione
La riduzione del cablaggio è importante
È preferibile il controllo motorio distribuito
Il robot richiede un design modulare
Esempi:
AMR di magazzino
Robot per le consegne in ospedale
Veicoli logistici intelligenti
Piccoli robot autonomi
Tendenza futura: servomotori integrati nei robot mobili intelligenti
Con la crescita dell’Industria 4.0 , le fabbriche intelligenti richiedono sempre più apparecchiature di automazione più piccole, più intelligenti e più flessibili.
I servomotori integrati stanno diventando una tecnologia chiave per i sistemi AGV e AMR di prossima generazione perché supportano:
Design meccanico compatto
Comunicazione intelligente
Diagnostica in tempo reale
Architettura di controllo distribuito
Facile espansione del sistema
Molti produttori di robot mobili moderni si stanno orientando verso moduli di movimento integrati che combinano:
Motore
Codificatore
Cambio
Freno
Servoazionamento
in una soluzione completa.
Riepilogo
Non esiste una risposta universale quando si sceglie tra servomotori standard e servomotori integrati . La scelta migliore dipende dai requisiti specifici di progettazione AGV o AMR.
I servomotori standard sono ideali per applicazioni che richiedono la massima flessibilità, elevata potenza e controllo centralizzato.
I servomotori integrati sono più adatti ai moderni robot mobili che richiedono dimensioni compatte, cablaggio semplificato, comunicazione intelligente e facile integrazione.
Per la maggior parte compatti e intelligenti dei sistemi AGV/AMR , i servomotori integrati offrono vantaggi significativi in termini di efficienza, affidabilità e semplicità del sistema, rendendoli una soluzione sempre più preferita per il futuro sviluppo di robot mobili autonomi.
Errori comuni nella scelta dei servomotori CC AGV
Scelta dei motori basata solo sulla potenza nominale
La sola potenza del motore non determina l'idoneità. Coppia, velocità, accelerazione e prestazioni di controllo sono ugualmente importanti.
Ignorare i requisiti di carico di punta
Gli AGV sperimentano spesso carichi variabili. La selezione solo per condizioni medie può causare guasti al motore.
Utilizzo della risoluzione dell'encoder non corretta
Il feedback a bassa risoluzione può ridurre:
Precisione della navigazione
Prestazioni di posizionamento
Fluidità del movimento
Trascurare la compatibilità della comunicazione
Un motore che non riesce a comunicare correttamente con il controller AGV può aumentare i tempi e i costi di sviluppo.
Conclusione: scegliere il servomotore DC giusto per il successo di AGV e AMR
La scelta del giusto servomotore CC per applicazioni AGV e AMR richiede un'attenta valutazione di coppia, velocità, feedback dell'encoder, protocolli di comunicazione, funzioni di sicurezza, compatibilità di tensione e requisiti ambientali.
Il motore AGV ideale dovrebbe fornire:
Emissione di coppia affidabile
Controllo accurato a circuito chiuso
Consumo energetico efficiente
Installazione compatta
Forti prestazioni di sicurezza
Lunga durata
Poiché i robot mobili autonomi continuano ad espandersi in tutti i settori, i servomotori CC ad alte prestazioni , i servomotori integrati e le soluzioni di azionamento intelligente dei motori rimarranno componenti essenziali per ottenere sistemi di automazione più sicuri, più intelligenti e più efficienti.
Domande frequenti:
FAQ 1: Quali fattori dovrebbero essere considerati quando si seleziona un servomotore CC per applicazioni AGV?
Quando si seleziona un servomotore CC per applicazioni AGV , gli ingegneri dovrebbero considerare diversi fattori chiave, tra cui la coppia del motore, l'intervallo di velocità, la risoluzione dell'encoder, la tensione nominale, il protocollo di comunicazione, lo spazio di installazione, il livello di protezione e le funzioni di sicurezza . Il motore deve fornire una coppia sufficiente per spostare il veicolo e il carico utile mantenendo un controllo accurato della velocità e della posizione.
Altre considerazioni importanti includono l'ambiente operativo, il ciclo di lavoro, la compatibilità del sistema batteria e se sono necessarie funzionalità aggiuntive come STO (Safe Torque Off) o servocontrollo integrato.
FAQ 2: Come posso calcolare la coppia richiesta per un servomotore CC AGV?
La coppia richiesta di un servomotore CC AGV dipende dal peso totale del veicolo, dal carico utile, dal diametro della ruota, dai requisiti di accelerazione, dalla resistenza del pavimento e dalle condizioni di pendenza.
Il calcolo di base è:
Coppia del motore = Forza motrice × Raggio della ruota
Gli ingegneri dovrebbero anche considerare i requisiti di coppia di picco durante:
Accelerazione di avvio
Cambiamenti di direzione
Trasporto di carichi pesanti
Movimento inclinato
La scelta di un motore con un margine di coppia sufficiente previene il surriscaldamento, la perdita di prestazioni e guasti prematuri durante il funzionamento continuo dell'AGV.
FAQ 3: Perché il feedback dell'encoder è importante per i servomotori AGV e AMR?
Il feedback dell'encoder è essenziale perché i sistemi AGV e AMR richiedono un controllo preciso del movimento e un posizionamento accurato.
Un codificatore fornisce informazioni in tempo reale su:
Velocità del motore
Direzione di rotazione
Precisione della posizione
Stato del movimento
Le opzioni comuni dell'encoder includono:
Encoder incrementali per il controllo base della velocità
Encoder assoluti per posizionamenti ad alta precisione
Encoder magnetici per design compatti e affidabili
Un codificatore ad alta risoluzione migliora la precisione della navigazione e consente movimenti più fluidi in ambienti automatizzati.
FAQ 4: Quali protocolli di comunicazione sono comunemente utilizzati nei servomotori AGV?
I moderni servomotori AGV supportano in genere i protocolli di comunicazione industriale per comunicare con il controller del robot.
I protocolli comuni includono:
CANopen : ampiamente utilizzato per un controllo AGV affidabile in tempo reale
EtherCAT – adatto per sistemi di movimento sincronizzati e ad alta velocità
RS485/Modbus – comunemente utilizzato in applicazioni economiche
Il protocollo di comunicazione corretto dipende dall'architettura di controllo dell'AGV, dalla complessità del sistema e dalla velocità di risposta richiesta.
FAQ 5: Qual è la differenza tra un servomotore standard e un servomotore integrato per sistemi AGV?
Un servomotore standard richiede componenti separati, tra cui:
Servomotore
Codificatore
Servoazionamento
Cablaggio di controllo
Un servomotore integrato combina motore, encoder e driver in un'unica unità compatta.
I servomotori integrati offrono vantaggi quali:
Cablaggio ridotto
Spazio di installazione più piccolo
Integrazione del sistema più semplice
Minori esigenze di manutenzione
Per gli AMR compatti e i robot mobili, i servomotori integrati sono sempre più preferiti grazie al loro design semplificato.
FAQ 6: Quale tensione nominale dovrebbe utilizzare un servomotore CC AGV?
La tensione nominale corretta dipende dal sistema di batterie AGV.
Le opzioni comuni di tensione del servomotore AGV includono:
12 V CC
24 V CC
36 V CC
48 V CC
72 V CC
Molti AGV e AMR da magazzino utilizzano servomotori da 24 V o 48 V CC poiché questi livelli di tensione forniscono un buon equilibrio tra prestazioni, efficienza e compatibilità della batteria.
La tensione del motore deve sempre corrispondere all'alimentazione del veicolo per garantire un funzionamento stabile.
FAQ 7: Perché i sistemi AGV utilizzano servomotori CC anziché motori CC standard?
Rispetto ai motori CC standard, i servomotori CC forniscono il controllo ad anello chiuso tramite il feedback dell'encoder.
I vantaggi includono:
Maggiore precisione di posizionamento
Migliore regolazione della velocità
Risposta più rapida
Controllo della coppia migliorato
Funzionamento più stabile a bassa velocità
Gli AGV e gli AMR richiedono movimenti precisi, frequenti accelerazioni/decelerazioni e un posizionamento affidabile, rendendo i servomotori una scelta migliore rispetto ai tradizionali motori CC ad anello aperto.
FAQ 8: I servomotori AGV richiedono un riduttore?
Molti sistemi AGV utilizzano un servomotore CC con riduttore perché i robot mobili richiedono una coppia elevata a velocità relativamente basse.
Un cambio aiuta a fornire:
Coppia in uscita più elevata
Velocità operativa inferiore
Migliore capacità di movimentazione del carico
Le opzioni comuni del cambio includono:
Riduttore epicicloidale per alta efficienza e design compatto
Riduttore a vite senza fine per elevati rapporti di riduzione e coppia di tenuta
La scelta del cambio dipende dal peso del veicolo, dalle dimensioni delle ruote, dai requisiti di velocità e dalle condizioni operative.
FAQ 9: Quali funzioni di sicurezza sono importanti per i servomotori AGV?
La sicurezza è fondamentale per gli AGV e gli AMR che operano in prossimità degli esseri umani.
Una funzione di sicurezza importante è:
STO (Coppia di sicurezza disattivata)
STO disabilita immediatamente l'uscita della coppia del motore prevenendo movimenti imprevisti.
I vantaggi includono:
Maggiore sicurezza dell'operatore
Componenti esterni di sicurezza ridotti
Conformità ai requisiti di sicurezza industriale
I servomotori abilitati STO sono comunemente utilizzati nelle fabbriche intelligenti, nei magazzini e negli ambienti robotici collaborativi.
FAQ 10: Come posso migliorare la durata di un servomotore DC AGV?
La durata di un servomotore CC AGV può essere migliorata:
Selezione del corretto valore di coppia
Evitare il funzionamento continuo vicino al carico massimo
Mantenimento di condizioni di temperatura adeguate
Utilizzando un feedback encoder adeguato
Garantire la corretta alimentazione di tensione
Esecuzione di ispezioni regolari
La scelta di un motore progettato specificamente per ambienti AGV e AMR garantisce una migliore affidabilità in condizioni di funzionamento continuo, vibrazioni e carico variabile.