Casa »
Notizia »
Industrie applicative »
In che modo i servomotori CC migliorano la sincronizzazione tra le ruote motrici dell'AGV?
In che modo i servomotori CC migliorano la sincronizzazione tra le ruote motrici dell'AGV?
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-08-13 Origine: Sito
I veicoli a guida automatizzata ( AGV ) sono diventati una parte essenziale dei moderni magazzini, impianti di produzione, ospedali e centri logistici. La loro capacità di trasportare materiali in modo autonomo dipende fortemente dalla precisa sincronizzazione delle ruote motrici , che influisce direttamente sulla precisione della navigazione, sulla sicurezza, sull’efficienza e sull’affidabilità operativa complessiva.
Tra tutte le tecnologie di azionamento, I servomotori CC sono emersi come la soluzione preferita per la propulsione AGV perché forniscono un'eccezionale precisione di movimento, feedback ad anello chiuso, risposta rapida e capacità di comunicazione intelligente. A differenza dei motori convenzionali che si basano sul controllo ad anello aperto, i servosistemi CC monitorano e correggono continuamente le prestazioni del motore in tempo reale, garantendo che ogni ruota motrice ruoti esattamente come comandato.
Questo articolo spiega come i servomotori DC migliorano la sincronizzazione tra le ruote motrici dell'AGV , le tecnologie coinvolte e perché i produttori scelgono sempre più sistemi servoazionati per i robot mobili di prossima generazione.
Perché la sincronizzazione delle ruote motrici è importante negli AGV
Un AGV normalmente funziona utilizzando:
Azionamento differenziale
Doppia trazione
Quattro ruote motrici
Guida omnidirezionale
Trazione a ruote Mecanum
Indipendentemente dalla configurazione della trasmissione, ogni ruota deve ruotare alla velocità corretta mantenendo rapporti di posizione accurati con le altre.
Una scarsa sincronizzazione può causare:
Veicolo alla deriva
Errori di navigazione
Usura irregolare degli pneumatici
Maggiore consumo energetico
Precisione di posizionamento ridotta
Vibrazioni meccaniche
Instabilità del carico utile
Sterzo correttivo frequente
Anche piccole deviazioni di velocità tra le ruote motrici sinistra e destra si accumulano su lunghe distanze di viaggio, facendo deviare l'AGV dal percorso previsto.
I servomotori CC eliminano questi problemi attraverso il controllo continuo della sincronizzazione ad anello chiuso.
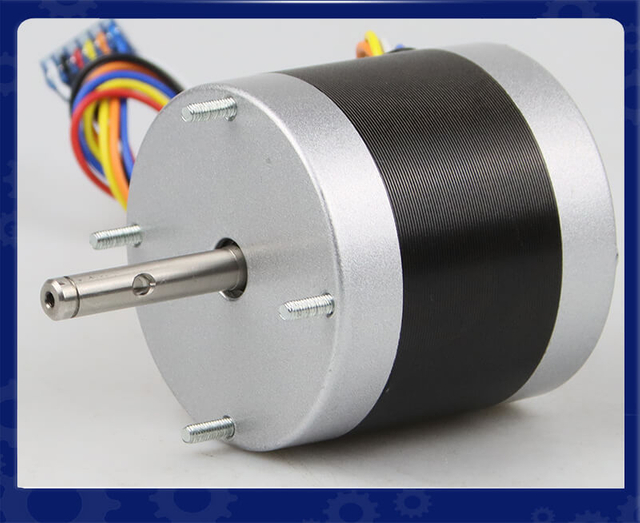
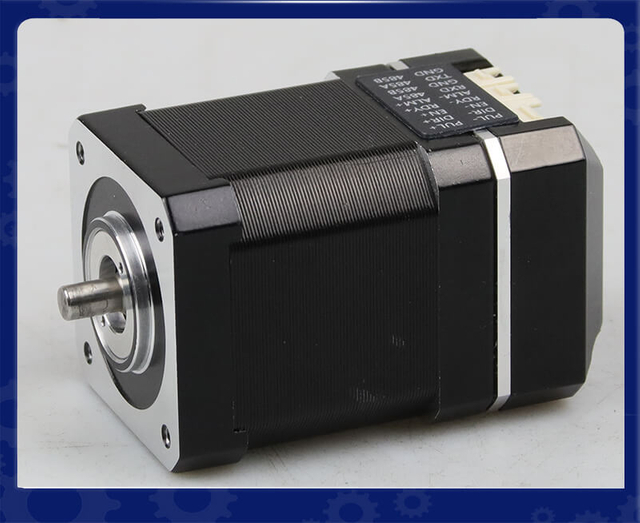
Servomotore BLDC integrato IDC60: soluzione di controllo del movimento ad anello chiuso intelligente, compatta e ad alta efficienza
Panoramica del prodotto: Il servomotore BLDC integrato IDC60 di LeanMotor è una soluzione NEMA 24 compatta che combina motore, azionamento ed encoder in un'unica unità. Fornisce un controllo preciso a circuito chiuso, una coppia stabile e una risposta rapida. Il suo design integrato riduce il cablaggio e consente di risparmiare spazio.
Principali caratteristiche tecniche
Design integrato tutto in uno Combina motore BLDC, servoazionamento ed encoder in un'unità compatta, riducendo la complessità del cablaggio e migliorando l'efficienza dell'installazione.
Controllo ad anello chiuso ad alta precisione Garantisce una regolazione precisa di posizione, velocità e coppia con feedback in tempo reale per prestazioni di movimento stabili e fluide.
Potente personalizzazione modulare (OEM/ODM) Supporta opzioni di personalizzazione flessibili, tra cui tensione, coppia, protocolli di comunicazione e risoluzione dell'encoder per soddisfare diversi requisiti applicativi.
Alta efficienza e struttura compatta Fornisce una forte densità di coppia con prestazioni termiche ottimizzate, rendendolo ideale per sistemi di automazione e robotica con spazio limitato.
Applicazioni tipiche
Robot per l'ispezione di tubazioni Fornisce una coppia stabile a bassa velocità e un controllo preciso del movimento per la navigazione in ambienti stretti, curvi e complessi di tubazioni.
Veicoli a guida automatizzata (AGV) Garantiscono un'accelerazione fluida, un posizionamento accurato e un funzionamento affidabile nei sistemi logistici e di magazzino intelligenti.
Sistemi di automazione robotica Ideali per bracci robotici, pinze e moduli di movimento compatti che richiedono elevata precisione e risposta rapida.
Attrezzature di produzione intelligenti Supportano il controllo del movimento ad alta precisione nelle linee di assemblaggio, nelle macchine per l'imballaggio e nei dispositivi di automazione industriale di precisione.
Specifiche chiave della serie IDC60 per applicazioni AGV
A differenza dei motori CC convenzionali che normalmente funzionano senza feedback continuo della posizione, i servomotori CC utilizzano il controllo ad anello chiuso per monitorare e regolare continuamente velocità, posizione e coppia. Ciò li rende particolarmente adatti per i sistemi di trasmissione AGV dove il movimento preciso e coordinato delle ruote è essenziale.
Un tipico servosistema CC combina:
Servomotore CC ad alte prestazioni
Codificatore ad alta risoluzione
Servoazionamento
Controllo del movimento basato su DSP
Controllo del feedback in tempo reale
L'encoder invia continuamente i dati relativi alla velocità effettiva del motore e alla posizione al controller. Quando si verifica una deviazione a causa di carichi irregolari, resistenza del pavimento, accelerazione o rotazione , il servosistema regola automaticamente la coppia e la velocità del motore.
Per le applicazioni AGV, ciò fornisce una risposta più rapida, una maggiore precisione di posizionamento, un movimento più fluido e una migliore sincronizzazione tra le ruote motrici rispetto alle tradizionali soluzioni con motore a circuito aperto.
Il feedback a circuito chiuso garantisce la sincronizzazione continua
Il più grande vantaggio dei servomotori CC è il controllo ad anello chiuso.
Invece di presumere che il motore abbia raggiunto la posizione comandata, il servo confronta continuamente:
Velocità comandata
Velocità effettiva
Posizione comandata
Posizione effettiva
Corrente del motore
Uscita di coppia
L'encoder invia migliaia o addirittura milioni di aggiornamenti di posizione ad ogni giro.
Il servocontrollore rileva immediatamente:
Deviazioni di velocità
Errori di posizione
Carica modifiche
Disturbi esterni
Quindi regola automaticamente la corrente del motore in pochi millisecondi.
Questo processo si ripete migliaia di volte ogni secondo.
Di conseguenza, entrambe le ruote motrici sinistra e destra dell'AGV rimangono sincronizzate anche quando:
Portare carichi diversi
Guida su pavimenti irregolari
Accelerando rapidamente
Rampe di arrampicata
Girando bruscamente
Gli encoder ad alta risoluzione garantiscono un posizionamento preciso delle ruote
I moderni servomotori AGV utilizzano tipicamente:
Encoder incrementali
Encoder assoluti
Encoder magnetici
Encoder ottici
Gli encoder ad alta risoluzione possono fornire:
Risoluzione a 17 bit
Risoluzione a 20 bit
Risoluzione a 23 bit
Oltre 8 milioni di conteggi per giro
Tale precisione consente al controller di monitorare il movimento delle ruote con straordinaria accuratezza.
I vantaggi includono:
Controllo della posizione a livello di micron
Sincronizzazione precisa delle ruote
Tracciamento regolare della traiettoria
Errore di posizionamento cumulativo minimo
Il feedback dell'encoder costituisce la base del movimento multiasse sincronizzato.
Corrispondenza della velocità in tempo reale tra le ruote sinistra e destra
Per gli AGV con trasmissione differenziale, mantenere la stessa velocità tra le ruote motrici sinistra e destra è essenziale per una corsa rettilinea precisa. Anche una piccola differenza di velocità può far deviare gradualmente il veicolo dalla traiettoria prevista, aumentando gli errori di navigazione e costringendo il sistema di controllo ad apportare frequenti correzioni.
I servomotori CC raggiungono la corrispondenza della velocità delle ruote in tempo reale attraverso il controllo del feedback ad anello chiuso. Ogni motore è dotato di un encoder che misura continuamente la velocità di rotazione e la posizione effettive. Il servocontrollore confronta il feedback di entrambe le ruote motrici con la velocità comandata e compensa immediatamente qualsiasi deviazione.
Ad esempio, quando a un AGV viene comandato di viaggiare rettilineo a velocità costante, il controller monitora continuamente:
Velocità effettiva della ruota sinistra
Velocità effettiva della ruota destra
Velocità della ruota target
Feedback sulla posizione dell'encoder
Coppia e corrente del motore
Stato di movimento del veicolo
Se la ruota destra incontra una maggiore resistenza al rotolamento e inizia a rallentare, il suo encoder rileva la riduzione della velocità. Il servoazionamento aumenta quindi la coppia erogata dal motore per compensare. Allo stesso tempo, il motore sinistro può essere regolato in modo indipendente in modo che entrambe le ruote mantengano la velocità richiesta.
Questo processo consente all'AGV di mantenere una precisa sincronizzazione da ruota a ruota anche quando i carichi sulle ruote sono disuguali.
Come funziona la corrispondenza della velocità a circuito chiuso
Il processo di sincronizzazione può essere semplificato in quattro passaggi continui:
1. Comando di movimento
Il controller AGV invia una velocità target a entrambi i servomotori.
2. Feedback dell'encoder
Ciascun encoder segnala continuamente la velocità di rotazione effettiva e la posizione del proprio motore.
3. Confronto degli errori
Il servocontrollore calcola la differenza tra la velocità comandata e la velocità effettiva, mentre il controller di movimento dell'AGV può anche confrontare la velocità delle due ruote motrici.
4. Correzione in tempo reale
Il servoazionamento regola la corrente e la coppia del motore per ridurre al minimo l'errore di velocità e mantenere il rapporto ruota-velocità richiesto.
Ciò crea un ciclo di feedback continuo:
Comando movimento → Servocontrollo → Rotazione motore → Feedback encoder → Rilevamento errore → Correzione coppia
Poiché questo circuito funziona in modo continuo, il sistema può compensare i disturbi molto più velocemente di un sistema motore ad anello aperto.
Perché l'adattamento della velocità delle ruote è importante durante il funzionamento dell'AGV
La sincronizzazione accurata delle ruote è particolarmente importante quando un AGV percorre lunghe distanze. Se una ruota gira costantemente più velocemente dell'altra, il veicolo girerà gradualmente invece di mantenere una traiettoria diritta.
Il servocontrollo in tempo reale aiuta a ridurre:
Deviazione in linea retta
Errori di posizionamento
Usura di pneumatici e ruote
Vibrazioni meccaniche
Correzioni di navigazione
Perdite di energia
Instabilità del carico utile
Durante l'accelerazione e la decelerazione, il servocontrollo sincronizzato è ugualmente importante. Entrambi i motori di azionamento possono seguire profili di velocità coordinati, impedendo a una ruota di accelerare significativamente più velocemente dell'altra.
Adeguamento della velocità durante la svolta
La sincronizzazione delle ruote non significa necessariamente che entrambe le ruote debbano ruotare sempre esattamente alla stessa velocità.
Durante lo sterzo differenziale, la ruota interna deve girare più lentamente di quella esterna . Il controller AGV calcola la velocità richiesta per ciascuna ruota in base al raggio di sterzata desiderato, alla geometria del veicolo e alla velocità lineare/angolare comandata.
Per esempio:
Movimento rettilineo: ruota sinistra ≈ velocità ruota destra
Svolta a sinistra: ruota sinistra < velocità della ruota destra
Svolta a destra: ruota destra < velocità della ruota sinistra
I servomotori CC possono eseguire con precisione questi diversi comandi di velocità mantenendo la relazione richiesta tra le due ruote.
Ciò garantisce curve fluide, tracciamento accurato della traiettoria e ridotto sfregamento dei pneumatici , che sono particolarmente importanti per gli AGV che operano in corridoi stretti di magazzini o attorno ad attrezzature fisse.
I servomotori CC forniscono molto più del semplice controllo della velocità
Il vantaggio principale di un servosistema CC è che non comanda semplicemente la rotazione di un motore a una velocità particolare. Misura continuamente le prestazioni effettive e corregge le deviazioni in tempo reale.
Se combinati con encoder ad alta risoluzione, servoalgoritmi avanzati e interfacce di comunicazione come CANopen o EtherCAT , i servomotori CC possono fornire un movimento multiruota altamente coordinato.
Per i produttori di AGV, ciò significa navigazione più accurata, prestazioni di guida più fluide e funzionamento più affidabile in caso di variazioni del carico utile e delle condizioni del pavimento.
Il controllo della coppia migliora la sincronizzazione sotto carichi variabili
I pavimenti dei magazzini raramente sono perfettamente uniformi.
Gli AGV incontrano spesso:
Giunti del pavimento
Piccole rampe
Cemento irregolare
Spostamenti del carico utile
Cambiamenti nella resistenza al rotolamento
Queste condizioni creano carichi disuguali su ciascuna ruota motrice.
I motori tradizionali rallentano quando la resistenza aumenta.
I servomotori rilevano immediatamente l'aumento della richiesta di coppia.
Il conducente aumenta automaticamente la corrente del motore mantenendo la stessa velocità delle ruote.
Questa capacità mantiene entrambe le ruote sincronizzate indipendentemente dal cambiamento delle condizioni operative.
Risposta dinamica rapida durante l'accelerazione e la decelerazione
Gli AGV eseguono costantemente:
Inizio
Fermare
Inversione
Girando
Elusione degli ostacoli
Aggancio di precisione
Questi rapidi cambiamenti di movimento richiedono una risposta del motore estremamente rapida.
I servomotori in genere raggiungono:
Alta accelerazione
Generazione di coppia istantanea
Decelerazione fluida
Superamento minimo
Il risultato è un movimento sincronizzato delle ruote in ogni profilo di movimento.
Invece di avere una ruota in ritardo, entrambi i motori seguono curve di accelerazione identiche.
La funzione di cambio elettronico migliora la coordinazione multiasse
Molti servosistemi avanzati includono una funzione di cambio elettronico .
La trasmissione elettronica consente a un servomotore di seguirne un altro utilizzando rapporti di trasmissione programmabili.
Le applicazioni includono:
Sincronizzazione a doppia ruota
Meccanismi di sollevamento
Sincronizzazione del trasportatore
Robotica multiasse
Per gli AGV, la trasmissione elettronica garantisce che entrambi i motori di azionamento si comportino come alberi collegati meccanicamente, pur mantenendo un controllo elettronico indipendente.
I vantaggi includono:
Maggiore precisione di posizionamento
Complessità meccanica ridotta
Regolazione dei parametri più semplice
Migliore flessibilità del sistema
La comunicazione industriale consente la sincronizzazione intelligente
I moderni AGV raramente si affidano a segnali analogici.
Invece, i servomotori comunicano attraverso reti di bus di campo industriali come:
CANopen
EtherCAT
ModBus RTU
ModBus TCP
Ethernet/IP
PROFINET
Questi protocolli di comunicazione consentono:
Aggiornamenti sulla velocità in tempo reale
Sincronizzazione della posizione
Controllo del movimento distribuito
Diagnostica centralizzata
Regolazione dei parametri
Il controller AGV coordina tutti i motori simultaneamente attraverso la comunicazione deterministica, migliorando significativamente la precisione della sincronizzazione.
I servomotori integrati riducono gli errori di sincronizzazione
I moderni servomotori integrati combinano motore, encoder, servoazionamento e controller di movimento in un'unica unità compatta. Questo design integrato accorcia i percorsi di trasmissione del segnale, riduce le interferenze elettriche e minimizza i ritardi di comunicazione che possono influenzare la sincronizzazione delle ruote.
Rispetto ai sistemi tradizionali che utilizzano componenti separati, i servomotori integrati offrono:
Complessità di cablaggio ridotta
Minore latenza del segnale
Precisione della sincronizzazione migliorata
Installazione e manutenzione più semplici
Maggiore affidabilità del sistema
Per le applicazioni AGV e AMR, i servomotori integrati consentono un'elaborazione del feedback più rapida e un controllo più preciso di ciascuna ruota motrice, con conseguente movimento più fluido, migliore precisione di navigazione e prestazioni costanti in condizioni operative variabili. Il loro design compatto consente inoltre di risparmiare spazio di installazione supportando protocolli di comunicazione avanzati come CANopen ed EtherCAT per il coordinamento multiasse in tempo reale.
Svolta fluida grazie al controllo della velocità differenziale
In curva, la ruota interna e quella esterna ruotano a velocità diverse.
I servocontrollori calcolano con precisione queste differenze di velocità.
Invece di fare affidamento su componenti meccanici dello sterzo, gli AGV con trasmissione differenziale regolano elettronicamente la velocità del motore.
I servomotori eseguono questi comandi con eccezionale precisione, consentendo:
Curve fluide
Usura ridotta degli pneumatici
Seguire il percorso in modo accurato
Trasporto stabile del carico utile
La funzione STO migliora la sicurezza operativa
Molti servomotori industriali supportano Safe Torque Off (STO).
STO disabilita immediatamente la coppia del motore senza rimuovere l'alimentazione del sistema.
I vantaggi includono:
Arresto di emergenza
Manutenzione sicura
Tempo di riavvio ridotto
Rispetto degli standard di sicurezza funzionale
Migliore protezione dell'operatore
Anche dopo l'attivazione della funzione STO, il feedback e la comunicazione dell'encoder rimangono disponibili, consentendo il ripristino controllato del sistema.
Efficienza energetica grazie al servocontrollo intelligente
I servomotori consumano energia in base alla domanda di carico effettiva.
I vantaggi includono:
Ridotta generazione di calore
Minore consumo di elettricità
Maggiore efficienza complessiva
Durata della batteria estesa
Maggiore durata del motore
Per gli AGV alimentati a batteria, l’efficienza energetica aumenta direttamente il tempo di funzionamento tra i cicli di ricarica.
Applicazioni che richiedono una sincronizzazione precisa delle ruote motrici
Gli AGV servoazionati altamente sincronizzati sono ampiamente utilizzati in:
Magazzini intelligenti
Produzione automatizzata
Robot logistici medici
Produzione di semiconduttori
Impianti di lavorazione alimentare
Assemblaggio automobilistico
Centri logistici per l'e-commerce
Logistica aeroportuale
Magazzini frigoriferi
Produzione farmaceutica
Ogni applicazione richiede un posizionamento preciso, un movimento ripetibile e un coordinamento affidabile di più ruote.
Vantaggi principali dei servomotori CC per la sincronizzazione AGV
Caratteristica
Beneficio
Feedback a circuito chiuso
Correzione continua degli errori di velocità e posizione
Codificatore ad alta risoluzione
Posizionamento della ruota ultra preciso
Controllo della coppia in tempo reale
Sincronizzazione stabile in caso di carichi variabili
Risposta dinamica veloce
Accelerazione e decelerazione fluide
Comunicazione industriale
Movimento multiasse coordinato
Cambio elettronico
Sincronizzazione accurata della doppia ruota
Design servo integrato
Cablaggio ridotto e maggiore affidabilità
Funzione di sicurezza STO
Maggiore sicurezza operativa
Controllo efficiente dal punto di vista energetico
Maggiore durata della batteria e costi operativi ridotti
Conclusione
I servomotori CC sono diventati la pietra angolare dei moderni sistemi di azionamento AGV perché forniscono la sincronizzazione precisa richiesta per la navigazione autonoma, la movimentazione efficiente dei materiali e il funzionamento industriale sicuro. Attraverso con feedback a circuito chiuso , , la tecnologia encoder ad alta risoluzione , la regolazione della coppia in tempo reale e la comunicazione industriale avanzata , gli AGV servoazionati mantengono un'accurata coordinazione delle ruote anche in condizioni di carichi dinamici e condizioni operative difficili.
Man mano che magazzini e fabbriche continuano ad adottare l’automazione intelligente, la domanda di soluzioni di servomotori DC integrati ad alte prestazioni continuerà a crescere. La loro capacità di sincronizzare le ruote motrici con eccezionale precisione non solo migliora la precisione della navigazione, ma migliora anche l'efficienza energetica, prolunga la durata dei componenti, riduce la manutenzione e aumenta la produttività complessiva del sistema. Per i produttori che cercano piattaforme AGV affidabili, scalabili e pronte per il futuro, i servomotori CC rimangono la scelta ottimale per ottenere una sincronizzazione superiore delle ruote motrici e un'eccellenza operativa a lungo termine.
Domande frequenti:
1. In che modo i servomotori CC sincronizzano le ruote motrici dell'AGV?
I servomotori CC utilizzano il feedback ad anello chiuso degli encoder per monitorare continuamente la velocità e la posizione della ruota. Il controller confronta il movimento effettivo con i valori target e regola la coppia e la velocità del motore in tempo reale, mantenendo le ruote motrici dell'AGV accuratamente sincronizzate.
2. Perché la sincronizzazione delle ruote motrici è importante per gli AGV?
La sincronizzazione accurata delle ruote aiuta gli AGV a mantenere la precisione in rettilineo, la stabilità di rotazione, il posizionamento preciso e il movimento fluido . Una scarsa sincronizzazione può causare deviazioni della traiettoria, usura irregolare delle ruote, vibrazioni ed errori di navigazione.
3. In che modo un encoder migliora la sincronizzazione delle ruote AGV?
Un encoder misura continuamente la effettive del motore velocità e la posizione e invia un feedback al servocontrollore. Il controller utilizza queste informazioni per correggere gli errori di movimento e mantenere la relazione richiesta tra le ruote motrici dell'AGV.
4. I servomotori CC possono compensare i diversi carichi sulle ruote?
SÌ. Quando una ruota motrice dell'AGV incontra una resistenza o un carico maggiore, il servosistema rileva la variazione di velocità risultante attraverso il feedback dell'encoder e regola la corrente e la coppia del motore per compensare, aiutando a mantenere il movimento sincronizzato.
5. Entrambe le ruote motrici dell'AGV devono ruotare sempre alla stessa velocità?
No. Durante la marcia in rettilineo, le ruote motrici generalmente funzionano a velocità simili. Durante lo sterzo differenziale, tuttavia, la ruota interna gira più lentamente di quella esterna . Il servocontrollo DC gestisce con precisione queste differenze di velocità in base al raggio di sterzata richiesto.
6. Quali protocolli di comunicazione possono essere utilizzati con i servomotori CC AGV?
A seconda del servosistema, le applicazioni AGV possono utilizzare protocolli di comunicazione industriale come CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET ed EtherNet/IP per comandi di movimento in tempo reale, feedback e coordinazione multiasse.
7. In che modo i servomotori integrati riducono gli errori di sincronizzazione dell'AGV?
I servomotori integrati combinano motore, encoder, driver ed elettronica di controllo in un'unità compatta. Ciò può ridurre il cablaggio, la distanza di trasmissione del segnale e la latenza della comunicazione, semplificando al tempo stesso l'integrazione del sistema e migliorando il controllo coordinato del volante.
8. I servomotori CC sono adatti per gli AGV che trasportano carichi utili variabili?
SÌ. Il servocontrollo a circuito chiuso può compensare le variazioni di carico e resistenza al rotolamento regolando la coppia e la corrente del motore. Ciò aiuta gli AGV a mantenere una velocità stabile e un movimento accurato quando cambiano le condizioni del carico utile.
9. I servomotori CC possono migliorare la precisione di rotazione dell'AGV?
SÌ. I servomotori forniscono un controllo preciso e indipendente della velocità per ciascuna ruota motrice. Il controller può stabilire con precisione la differenza di velocità richiesta tra le ruote interne ed esterne, consentendo una svolta fluida e un tracciamento della traiettoria più accurato.
10. Cosa dovremmo considerare quando selezioniamo i servomotori DC per i sistemi di azionamento AGV?
I fattori chiave includono coppia nominale, coppia di picco, gamma di velocità, risoluzione dell'encoder, interfaccia di comunicazione, precisione di controllo, diametro della ruota, requisiti del cambio, ciclo di lavoro, tensione della batteria, condizioni ambientali e funzioni di sicurezza come STO . Il motore deve essere selezionato in base al carico utile, alla velocità, all'accelerazione e all'ambiente operativo dell'AGV.