¿Cómo mejoran los servomotores de CC la sincronización entre las ruedas motrices del AGV?
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-08-13 Origen: Sitio
Los vehículos guiados automatizados ( AGV ) se han convertido en una parte esencial de los almacenes, instalaciones de fabricación, hospitales y centros logísticos modernos. Su capacidad para transportar materiales de forma autónoma depende en gran medida de la sincronización precisa de las ruedas motrices , lo que afecta directamente la precisión de la navegación, la seguridad, la eficiencia y la confiabilidad operativa general.
Entre todas las tecnologías de propulsión, Los servomotores de CC se han convertido en la solución preferida para la propulsión de AGV porque proporcionan una precisión de movimiento excepcional, retroalimentación de circuito cerrado, respuesta rápida y capacidades de comunicación inteligente. A diferencia de los motores convencionales que dependen del control de bucle abierto, los servosistemas de CC monitorean y corrigen continuamente el rendimiento del motor en tiempo real, asegurando que cada rueda motriz gire exactamente según lo ordenado.
Este artículo explica cómo los servomotores de CC mejoran la sincronización entre las ruedas motrices de AGV , las tecnologías involucradas y por qué los fabricantes eligen cada vez más sistemas servoaccionados para los robots móviles de próxima generación.
Por qué es importante la sincronización de las ruedas motrices en los AGV
Un AGV normalmente opera usando:
accionamiento diferencial
Tracción doble
Tracción en las cuatro ruedas
Unidad omnidireccional
tracción en las ruedas mecanum
Independientemente de la configuración de transmisión, cada rueda debe girar a la velocidad correcta manteniendo relaciones posicionales precisas con las demás.
Una mala sincronización puede provocar:
Vehículo a la deriva
Errores de navegación
Desgaste desigual de los neumáticos
Mayor consumo de energía
Precisión de posicionamiento reducida
Vibración mecánica
inestabilidad de la carga útil
Dirección correctiva frecuente
Incluso las pequeñas desviaciones de velocidad entre las ruedas motrices izquierda y derecha se acumulan en recorridos largos y provocan que el AGV se desvíe de su trayectoria prevista.
Los servomotores de CC eliminan estos problemas mediante un control continuo de sincronización de circuito cerrado..
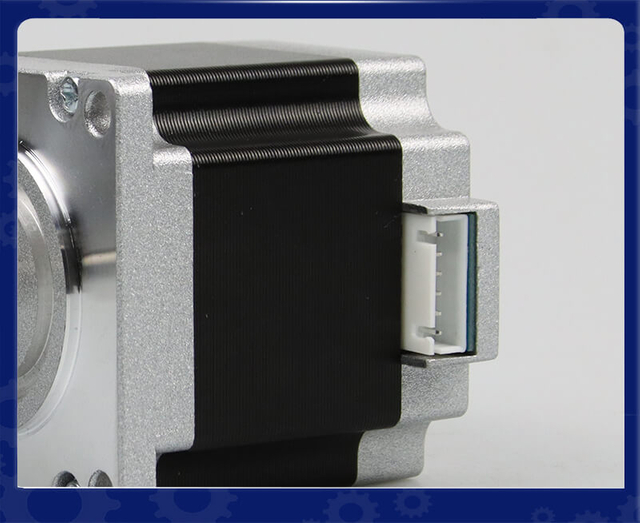
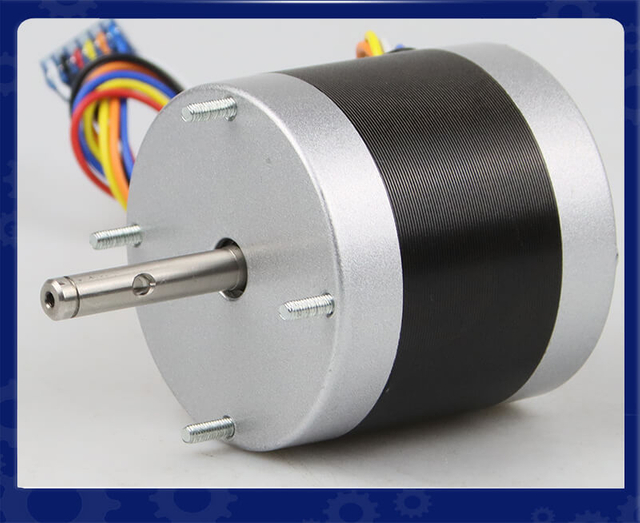
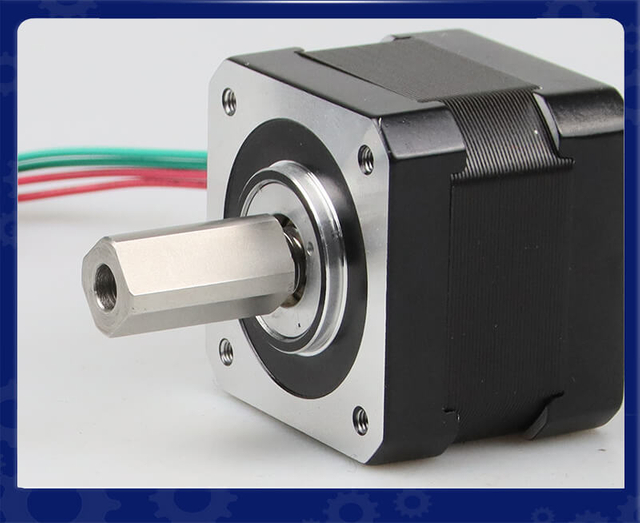
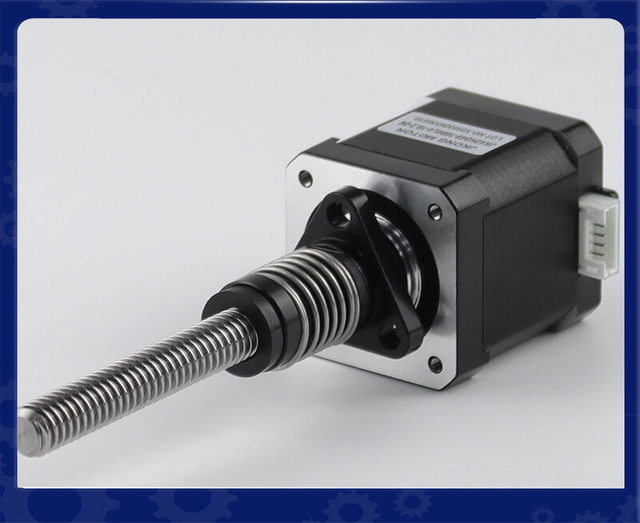
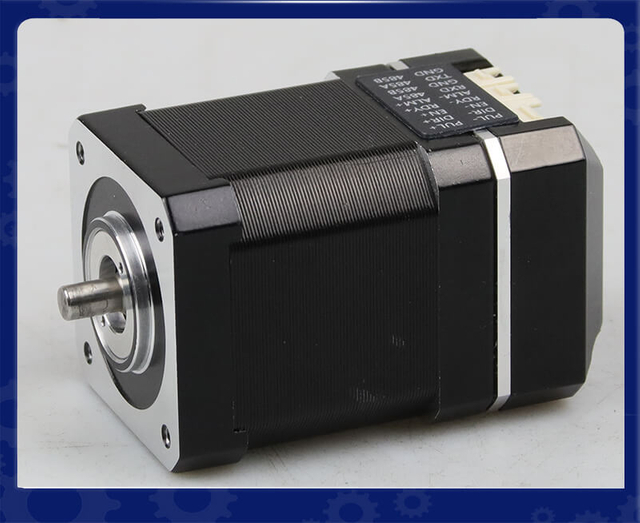
Servomotor BLDC integrado IDC60: solución de control de movimiento de circuito cerrado inteligente, compacta y de alta eficiencia
Descripción general del producto: El servomotor BLDC integrado IDC60 de LeanMotor es una solución compacta NEMA 24 que combina motor, variador y codificador en una sola unidad. Proporciona un control preciso de circuito cerrado, un par estable y una respuesta rápida. Su diseño integrado reduce el cableado y ahorra espacio.
Aspectos técnicos clave
Diseño todo en uno integrado Combina motor BLDC, servoaccionamiento y codificador en una unidad compacta, lo que reduce la complejidad del cableado y mejora la eficiencia de la instalación.
Control de circuito cerrado de alta precisión Garantiza una regulación precisa de la posición, la velocidad y el par con retroalimentación en tiempo real para un rendimiento de movimiento estable y suave.
Potente personalización modular (OEM/ODM) Admite opciones de personalización flexibles, que incluyen voltaje, par, protocolos de comunicación y resolución del codificador para satisfacer diversos requisitos de aplicaciones.
Estructura compacta y de alta eficiencia Ofrece una fuerte densidad de torsión con rendimiento térmico optimizado, lo que lo hace ideal para sistemas robóticos y de automatización con espacio limitado.
Aplicaciones típicas
Robots de inspección de tuberías Proporciona un par estable a baja velocidad y un control de movimiento preciso para navegar en entornos de tuberías estrechas, curvas y complejas.
Vehículos guiados automatizados (AGV) Garantiza una aceleración suave, un posicionamiento preciso y un funcionamiento fiable en logística y sistemas de almacén inteligentes.
Sistemas de automatización robótica Ideal para brazos robóticos, pinzas y módulos de movimiento compactos que requieren alta precisión y respuesta rápida.
Equipos de fabricación inteligentes Admite control de movimiento de alta precisión en líneas de montaje, máquinas de embalaje y dispositivos de automatización industrial de precisión.
Especificaciones clave de la serie IDC60 para aplicaciones AGV
Parámetro
Especificación IDC60
Tipo de motor
Servomotor BLDC integrado
Tamaño del marco
60mm
Rango de potencia
200W / 400W
Tensión nominal
24V / 48V
Velocidad nominal
3000 rpm
Par nominal
0,63 Nm/1,27 Nm
Codificador
Codificador magnético de 17 bits
Comunicación
Pulso / RS485 / CANopen
Características opcionales
Caja de cambios, freno, ventilador de refrigeración
A diferencia de los motores de CC convencionales que normalmente funcionan sin retroalimentación de posición continua, los servomotores de CC utilizan control de circuito cerrado para monitorear y ajustar continuamente la velocidad, la posición y el torque. Esto los hace particularmente adecuados para sistemas de propulsión AGV donde el movimiento preciso y coordinado de las ruedas es esencial.
Un servosistema de CC típico combina:
Servomotor CC de alto rendimiento
Codificador de alta resolución
servocontrolador
Control de movimiento basado en DSP
Control de retroalimentación en tiempo real
El codificador envía continuamente datos reales de velocidad y posición del motor al controlador. Cuando se produce una desviación debido a cargas desiguales, resistencia del piso, aceleración o giro , el servosistema ajusta automáticamente el par y la velocidad del motor.
Para aplicaciones AGV, esto proporciona una respuesta más rápida, mayor precisión de posicionamiento, movimiento más suave y mejor sincronización entre las ruedas motrices que las soluciones de motor de circuito abierto convencionales.
La retroalimentación de circuito cerrado garantiza una sincronización continua
La mayor ventaja de los servomotores de CC es el control de circuito cerrado..
En lugar de asumir que el motor ha alcanzado su posición ordenada, el servo compara continuamente:
velocidad comandada
Velocidad real
Posición comandada
Posición real
corriente del motor
Salida de par
El codificador envía miles o incluso millones de actualizaciones de posición en cada revolución.
El servocontrolador detecta inmediatamente:
Desviaciones de velocidad
Errores de posición
Cambios de carga
Perturbaciones externas
Luego ajusta automáticamente la corriente del motor en milisegundos.
Este proceso se repite miles de veces por segundo.
Como resultado, las ruedas motrices izquierda y derecha del AGV permanecen sincronizadas incluso cuando:
Llevar diferentes cargas
Conducir sobre suelos irregulares
Acelerando rápidamente
Rampas de escalada
Girando bruscamente
Los codificadores de alta resolución ofrecen un posicionamiento preciso de las ruedas
Los servomotores AGV modernos suelen emplear:
Codificadores incrementales
codificadores absolutos
Codificadores magnéticos
Codificadores ópticos
Los codificadores de alta resolución pueden proporcionar:
resolución de 17 bits
resolución de 20 bits
resolución de 23 bits
Más de 8 millones de cuentas por revolución
Esta precisión permite al controlador controlar el movimiento de las ruedas con extraordinaria precisión.
Los beneficios incluyen:
Control de posición a nivel de micras
Sincronización precisa de las ruedas
Seguimiento de trayectoria suave
Error de posicionamiento acumulativo mínimo
La retroalimentación del codificador forma la base del movimiento sincronizado de múltiples ejes.
Coincidencia de velocidad en tiempo real entre las ruedas izquierda y derecha
Para los AGV con tracción diferencial, mantener la misma velocidad entre las ruedas motrices izquierda y derecha es esencial para un desplazamiento preciso en línea recta. Incluso una pequeña diferencia de velocidad puede hacer que el vehículo se desvíe gradualmente de su trayectoria prevista, aumentando los errores de navegación y obligando al sistema de control a realizar correcciones frecuentes.
Los servomotores de CC logran una adaptación de la velocidad de las ruedas en tiempo real mediante un control de retroalimentación de circuito cerrado. Cada motor está equipado con un codificador que mide continuamente la velocidad y la posición de rotación reales. El servocontrolador compara la respuesta de ambas ruedas motrices con la velocidad ordenada y compensa inmediatamente cualquier desviación.
Por ejemplo, cuando se ordena a un AGV que avance en línea recta a una velocidad constante, el controlador monitorea continuamente:
Velocidad real de la rueda izquierda
Velocidad real de la rueda derecha
Velocidad objetivo de la rueda
Retroalimentación de posición del codificador
Par y corriente del motor
Estado de movimiento del vehículo
Si la rueda derecha encuentra una mayor resistencia a la rodadura y comienza a reducir la velocidad, su codificador detecta la reducción de velocidad. Luego, el servocontrolador aumenta la salida de par del motor para compensar. Al mismo tiempo, el motor izquierdo se puede ajustar de forma independiente para que ambas ruedas mantengan la relación de velocidad requerida.
Este proceso permite al AGV mantener una sincronización precisa entre ruedas incluso cuando las cargas de las ruedas son desiguales..
Cómo funciona la adaptación de velocidad en circuito cerrado
El proceso de sincronización se puede simplificar en cuatro pasos continuos:
1. Comando de movimiento
El controlador AGV envía una velocidad objetivo a ambos servomotores.
2. Comentarios del codificador
Cada codificador informa continuamente la velocidad de rotación real y la posición de su motor.
3. Comparación de errores
El servocontrolador calcula la diferencia entre la velocidad ordenada y la velocidad real, mientras que el controlador de movimiento AGV también puede comparar la velocidad de las dos ruedas motrices.
4. Corrección en tiempo real
El servocontrolador ajusta la corriente y el par del motor para minimizar el error de velocidad y mantener la relación rueda-velocidad requerida.
Esto crea un circuito de retroalimentación continuo:
Comando de movimiento → Servocontrol → Rotación del motor → Realimentación del codificador → Detección de errores → Corrección de par
Debido a que este circuito funciona continuamente, el sistema puede compensar las perturbaciones mucho más rápido que un sistema de motor de circuito abierto.
Por qué es importante igualar la velocidad de las ruedas durante la operación de AGV
La sincronización precisa de las ruedas es particularmente importante cuando un AGV recorre largas distancias. Si una rueda gira constantemente más rápido que la otra, el vehículo girará gradualmente en lugar de mantener una trayectoria recta.
El servocontrol en tiempo real ayuda a reducir:
Desviación en línea recta
Errores de posicionamiento
Desgaste de neumáticos y ruedas
Vibración mecánica
Correcciones de navegación
Pérdidas de energía
inestabilidad de la carga útil
Durante la aceleración y desaceleración, el servocontrol sincronizado es igualmente importante. Ambos motores de accionamiento pueden seguir perfiles de velocidad coordinados, evitando que una rueda acelere significativamente más rápido que la otra.
Coincidencia de velocidad durante el giro
La sincronización de las ruedas no significa necesariamente que ambas ruedas deban girar siempre exactamente a la misma velocidad.
Durante la dirección diferencial, la rueda interior debe girar más lentamente que la rueda exterior . El controlador AGV calcula la velocidad requerida para cada rueda en función del radio de giro deseado, la geometría del vehículo y la velocidad lineal/angular comandada.
Por ejemplo:
Movimiento recto: Rueda izquierda ≈ Velocidad de la rueda derecha
Giro a la izquierda: Rueda izquierda < Velocidad de la rueda derecha
Giro a la derecha: Rueda derecha < Velocidad de la rueda izquierda
Los servomotores de CC pueden ejecutar con precisión estos diferentes comandos de velocidad mientras mantienen la relación requerida entre las dos ruedas.
Esto proporciona curvas suaves, seguimiento preciso de la trayectoria y menor fricción de los neumáticos , lo que es especialmente importante para los AGV que operan en pasillos de almacén estrechos o alrededor de equipos fijos.
La principal ventaja de un servosistema de CC es que no simplemente ordena a un motor que gire a una velocidad particular. Mide continuamente el rendimiento real y corrige las desviaciones en tiempo real..
Cuando se combinan con codificadores de alta resolución, servoalgoritmos avanzados e interfaces de comunicación como CANopen o EtherCAT , los servomotores de CC pueden proporcionar un movimiento de múltiples ruedas altamente coordinado.
Para los fabricantes de AGV, esto significa una navegación más precisa, un rendimiento de conducción más suave y una operación más confiable bajo condiciones cambiantes de carga útil y piso.
El control de par mejora la sincronización bajo cargas variables
Los suelos de los almacenes rara vez son perfectamente uniformes.
Los AGV se encuentran frecuentemente con:
Juntas de suelo
Pequeñas rampas
Concreto desigual
Cambios de carga útil
Cambios en la resistencia a la rodadura
Estas condiciones crean cargas desiguales en cada rueda motriz.
Los motores tradicionales disminuyen la velocidad cuando aumenta la resistencia.
Los servomotores detectan inmediatamente el aumento de la demanda de par.
El conductor aumenta automáticamente la corriente del motor manteniendo la misma velocidad de las ruedas.
Esta capacidad mantiene ambas ruedas sincronizadas independientemente de las condiciones cambiantes de operación.
Respuesta dinámica rápida durante la aceleración y desaceleración
Los AGV realizan constantemente:
Comenzar
Detener
Contrarrestar
Torneado
Evitación de obstáculos
Atraque de precisión
Estos rápidos cambios de movimiento requieren una respuesta motora extremadamente rápida.
Los servomotores suelen lograr:
Alta aceleración
Generación de par instantáneo
Desaceleración suave
Sobrepaso mínimo
El resultado es un movimiento sincronizado de las ruedas en cada perfil de movimiento.
En lugar de que una rueda se quede atrás, ambos motores siguen curvas de aceleración idénticas.
La función de engranaje electrónico mejora la coordinación de múltiples ejes
Muchos servosistemas avanzados incluyen una función de engranaje electrónico .
El engranaje electrónico permite que un servomotor siga a otro utilizando relaciones de engranaje programables.
Las aplicaciones incluyen:
Sincronización de dos ruedas
Mecanismos de elevación
Sincronización del transportador
Robótica multieje
Para los AGV, el engranaje electrónico garantiza que ambos motores de accionamiento se comporten como ejes conectados mecánicamente manteniendo al mismo tiempo un control electrónico independiente.
Los beneficios incluyen:
Mayor precisión de posicionamiento
Complejidad mecánica reducida
Ajuste de parámetros más sencillo
Mejor flexibilidad del sistema
La comunicación industrial permite la sincronización inteligente
Los AGV modernos rara vez dependen de señales analógicas.
En cambio, los servomotores se comunican a través de redes de bus de campo industriales como:
CANabierto
EtherCAT
Modbus RTU
Modbus TCP
Ethernet/IP
PROFINET
Estos protocolos de comunicación permiten:
Actualizaciones de velocidad en tiempo real
Sincronización de posición
Control de movimiento distribuido
Diagnóstico centralizado
Ajuste de parámetros
El controlador AGV coordina todos los motores simultáneamente mediante comunicación determinista, lo que mejora significativamente la precisión de la sincronización.
Los servomotores integrados reducen los errores de sincronización
modernos Los servomotores integrados combinan el motor, el codificador, el servocontrolador y el controlador de movimiento en una única unidad compacta. Este diseño integrado acorta las rutas de transmisión de señales, reduce la interferencia eléctrica y minimiza los retrasos en la comunicación que pueden afectar la sincronización de las ruedas.
En comparación con los sistemas tradicionales que utilizan componentes separados, los servomotores integrados ofrecen:
Complejidad de cableado reducida
Menor latencia de señal
Precisión de sincronización mejorada
Instalación y mantenimiento más sencillos
Mayor confiabilidad del sistema
Para aplicaciones AGV y AMR, los servomotores integrados permiten un procesamiento de retroalimentación más rápido y un control más preciso de cada rueda motriz, lo que resulta en un movimiento más suave, una precisión de navegación mejorada y un rendimiento consistente en diferentes condiciones operativas. Su diseño compacto también ahorra espacio de instalación y admite protocolos de comunicación avanzados como CANopen y EtherCAT para la coordinación multieje en tiempo real.
Giro suave gracias al control de velocidad diferencial
Al tomar una curva, la rueda interior y la rueda exterior giran a diferentes velocidades.
Los servocontroladores calculan con precisión estas diferencias de velocidad.
En lugar de depender de componentes mecánicos de dirección, los AGV de accionamiento diferencial ajustan electrónicamente la velocidad del motor.
Los servomotores ejecutan estos comandos con una precisión excepcional, permitiendo:
Curvas suaves
Desgaste reducido de los neumáticos
Seguimiento preciso del camino
Transporte de carga útil estable
La función STO mejora la seguridad operativa
Muchos servomotores industriales admiten Safe Torque Off (STO).
STO desactiva inmediatamente el par del motor sin desconectar la alimentación del sistema.
Las ventajas incluyen:
Parada de emergencia
Mantenimiento seguro
Tiempo de reinicio reducido
Cumplimiento de las normas de seguridad funcional.
Protección mejorada del operador
Incluso después de la activación de STO, la retroalimentación y la comunicación del codificador permanecen disponibles, lo que permite una recuperación controlada del sistema.
Eficiencia energética mediante servocontrol inteligente
Los servomotores consumen energía según la demanda de carga real.
Los beneficios incluyen:
Generación de calor reducida
Menor consumo de electricidad
Mayor eficiencia general
Autonomía extendida de la batería
Mayor vida útil del motor
Para los AGV que funcionan con baterías, la eficiencia energética aumenta directamente el tiempo de funcionamiento entre ciclos de carga.
Aplicaciones que requieren una sincronización precisa de las ruedas motrices
Los AGV servoaccionados altamente sincronizados se utilizan ampliamente en:
Almacenes inteligentes
Fabricación automatizada
Robots de logística médica
producción de semiconductores
Instalaciones de procesamiento de alimentos
Ensamblaje automotriz
Centros logísticos de comercio electrónico
Logística aeroportuaria
Almacenes frigoríficos
Fabricación farmacéutica
Cada aplicación exige un posicionamiento preciso, un movimiento repetible y una coordinación confiable de varias ruedas.
Ventajas clave de los servomotores de CC para la sincronización de AGV
Característica
Beneficio
Retroalimentación de circuito cerrado
Corrección continua de errores de velocidad y posición.
Codificador de alta resolución
Posicionamiento ultrapreciso de las ruedas
Control de par en tiempo real
Sincronización estable bajo cargas cambiantes
Respuesta dinámica rápida
Aceleración y desaceleración suaves
comunicación industrial
Movimiento multieje coordinado
engranaje electrónico
Sincronización precisa de dos ruedas
Diseño de servo integrado
Cableado reducido y mayor confiabilidad
Función de seguridad STO
Seguridad operativa mejorada
Control energéticamente eficiente
Mayor duración de la batería y menores costos operativos
Conclusión
Los servomotores de CC se han convertido en la piedra angular de modernos los sistemas de accionamiento AGV porque brindan la sincronización precisa necesaria para la navegación autónoma, el manejo eficiente de materiales y la operación industrial segura. A través de con retroalimentación de circuito cerrado , , la tecnología de codificador de alta resolución , regulación de torque en tiempo real y comunicación industrial avanzada , los AGV servoaccionados mantienen una coordinación precisa de las ruedas incluso bajo cargas dinámicas y condiciones operativas desafiantes.
A medida que los almacenes y las fábricas sigan adoptando la automatización inteligente, la demanda de soluciones de servomotores de CC integradas de alto rendimiento seguirá creciendo. Su capacidad para sincronizar las ruedas motrices con una precisión excepcional no solo mejora la precisión de la navegación sino que también mejora la eficiencia energética, extiende la vida útil de los componentes, reduce el mantenimiento y aumenta la productividad general del sistema. Para los fabricantes que buscan plataformas AGV confiables, escalables y preparadas para el futuro, los servomotores de CC siguen siendo la opción óptima para lograr una sincronización superior de las ruedas motrices y una excelencia operativa a largo plazo.
Preguntas frecuentes:
1. ¿Cómo sincronizan los servomotores de CC las ruedas motrices del AGV?
Los servomotores de CC utilizan retroalimentación de circuito cerrado de codificadores para monitorear continuamente la velocidad y la posición de las ruedas. El controlador compara el movimiento real con los valores objetivo y ajusta el par y la velocidad del motor en tiempo real, manteniendo las ruedas motrices del AGV sincronizadas con precisión.
2. ¿Por qué es importante la sincronización de las ruedas motrices para los AGV?
La sincronización precisa de las ruedas ayuda a los AGV a mantener la precisión en línea recta, el giro estable, el posicionamiento preciso y el movimiento suave . Una mala sincronización puede provocar desviación de trayectoria, desgaste desigual de las ruedas, vibraciones y errores de navegación.
3. ¿Cómo mejora un codificador la sincronización de las ruedas del AGV?
Un codificador mide continuamente la reales del motor velocidad y posición y envía retroalimentación al servocontrolador. El controlador utiliza esta información para corregir errores de movimiento y mantener la relación requerida entre las ruedas motrices del AGV.
4. ¿Pueden los servomotores de CC compensar diferentes cargas en las ruedas?
Sí. Cuando una rueda motriz de AGV experimenta una mayor resistencia o carga, el servosistema detecta el cambio de velocidad resultante a través de la retroalimentación del codificador y ajusta la corriente y el par del motor para compensar, ayudando a mantener el movimiento sincronizado.
5. ¿Es necesario que ambas ruedas motrices del AGV giren siempre a la misma velocidad?
No. Durante el viaje en línea recta, las ruedas motrices generalmente operan a velocidades similares. Sin embargo, durante la dirección diferencial, la rueda interior gira más lentamente que la rueda exterior . El servocontrol de CC gestiona con precisión estas diferencias de velocidad según el radio de giro requerido.
6. ¿Qué protocolos de comunicación se pueden utilizar con los servomotores AGV DC?
Dependiendo del servosistema, las aplicaciones AGV pueden utilizar protocolos de comunicación industrial como CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET y EtherNet/IP para comandos de movimiento en tiempo real, retroalimentación y coordinación multieje.
7. ¿Cómo reducen los servomotores integrados los errores de sincronización del AGV?
Los servomotores integrados combinan el motor, el codificador, el controlador y la electrónica de control en una unidad compacta. Esto puede reducir el cableado, la distancia de transmisión de la señal y la latencia de la comunicación, al tiempo que simplifica la integración del sistema y mejora el control coordinado de las ruedas.
8. ¿Son los servomotores CC adecuados para AGV que transportan cargas útiles variables?
Sí. El servocontrol de circuito cerrado puede compensar los cambios en la carga y la resistencia a la rodadura ajustando el par y la corriente del motor. Esto ayuda a los AGV a mantener una velocidad estable y un movimiento preciso cuando cambian las condiciones de carga útil.
9. ¿Pueden los servomotores de CC mejorar la precisión de giro de los AGV?
Sí. Los servomotores proporcionan un control de velocidad independiente y preciso para cada rueda motriz. El controlador puede establecer con precisión la diferencia de velocidad requerida entre las ruedas interiores y exteriores, lo que permite un giro suave y un seguimiento de la trayectoria más preciso..
10. ¿Qué debemos considerar al seleccionar servomotores de CC para sistemas de accionamiento AGV?
Los factores clave incluyen par nominal, par máximo, rango de velocidad, resolución del codificador, interfaz de comunicación, precisión del control, diámetro de la rueda, requisitos de la caja de cambios, ciclo de trabajo, voltaje de la batería, condiciones ambientales y funciones de seguridad como STO . El motor debe seleccionarse según la carga útil, la velocidad, la aceleración y el entorno operativo del AGV.