Maison »
Nouvelles »
Secteurs d'application »
Comment les servomoteurs à courant continu améliorent-ils la synchronisation entre les roues motrices des AGV ?
Comment les servomoteurs CC améliorent-ils la synchronisation entre les roues motrices AGV ?
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-08-13 Origine : Site
Les véhicules à guidage automatique ( AGV ) sont devenus un élément essentiel des entrepôts, des installations de fabrication, des hôpitaux et des centres logistiques modernes. Leur capacité à transporter des matériaux de manière autonome dépend fortement de la synchronisation précise des roues motrices , qui affecte directement la précision de la navigation, la sécurité, l'efficacité et la fiabilité opérationnelle globale.
Parmi toutes les technologies d'entraînement, Les servomoteurs à courant continu sont devenus la solution privilégiée pour la propulsion AGV car ils offrent une précision de mouvement exceptionnelle, un retour en boucle fermée, une réponse rapide et des capacités de communication intelligentes. Contrairement aux moteurs conventionnels qui reposent sur un contrôle en boucle ouverte, les systèmes d'asservissement à courant continu surveillent et corrigent en permanence les performances du moteur en temps réel, garantissant ainsi que chaque roue motrice tourne exactement comme commandé.
Cet article explique comment les servomoteurs DC améliorent la synchronisation entre les roues motrices des AGV , les technologies impliquées et pourquoi les fabricants choisissent de plus en plus de systèmes servomoteurs pour les robots mobiles de nouvelle génération.
Pourquoi la synchronisation des roues motrices est importante dans les AGV
Un AGV fonctionne normalement en utilisant :
Entraînement différentiel
Double roue motrice
Quatre roues motrices
Entraînement omnidirectionnel
Roue motrice Mecanum
Quelle que soit la configuration d'entraînement, chaque roue doit tourner à la bonne vitesse tout en conservant des relations de position précises avec les autres.
Une mauvaise synchronisation peut entraîner :
Dérive du véhicule
Erreurs de navigation
Usure inégale des pneus
Consommation d’énergie plus élevée
Précision de positionnement réduite
Vibrations mécaniques
Instabilité de la charge utile
Direction corrective fréquente
Même de petits écarts de vitesse entre les roues motrices gauche et droite s'accumulent sur de longues distances, ce qui fait dévier l'AGV de sa trajectoire prévue.
Les servomoteurs CC éliminent ces problèmes grâce à un contrôle de synchronisation continu en boucle fermée..
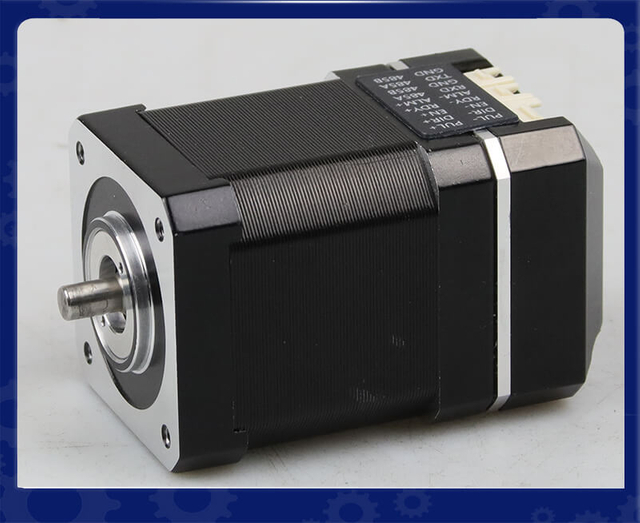
Servomoteur BLDC intégré IDC60 — Solution de contrôle de mouvement en boucle fermée à haut rendement, compacte et intelligente
Présentation du produit : Le servomoteur BLDC intégré IDC60 de LeanMotor est une solution compacte NEMA 24 combinant moteur, variateur et encodeur dans une seule unité. Il offre un contrôle précis en boucle fermée, un couple stable et une réponse rapide. Sa conception intégrée réduit le câblage et économise de l'espace.
Points forts techniques
Conception tout-en-un intégrée Combine un moteur BLDC, un servomoteur et un encodeur dans une unité compacte, réduisant ainsi la complexité du câblage et améliorant l'efficacité de l'installation.
Contrôle en boucle fermée de haute précision Assure une régulation précise de la position, de la vitesse et du couple avec un retour en temps réel pour des performances de mouvement stables et fluides.
Personnalisation modulaire puissante (OEM/ODM) Prend en charge des options de personnalisation flexibles, notamment la tension, le couple, les protocoles de communication et la résolution de l'encodeur pour répondre à diverses exigences d'application.
Haute efficacité et structure compacte Offre une forte densité de couple avec des performances thermiques optimisées, ce qui le rend idéal pour les systèmes d'automatisation et de robotique à espace limité.
Applications typiques
Robots d'inspection de pipelines Fournit un couple stable à basse vitesse et un contrôle de mouvement précis pour naviguer dans des environnements de pipelines étroits, courbes et complexes.
Véhicules à guidage automatique (AGV) Garantissent une accélération en douceur, un positionnement précis et un fonctionnement fiable dans les systèmes logistiques et d'entrepôts intelligents.
Systèmes d'automatisation robotique Idéal pour les bras robotiques, les pinces et les modules de mouvement compacts nécessitant une haute précision et une réponse rapide.
Équipement de fabrication intelligent Prend en charge le contrôle de mouvement de haute précision dans les chaînes d'assemblage, les machines d'emballage et les dispositifs d'automatisation industrielle de précision.
Spécifications clés de la série IDC60 pour les applications AGV
Paramètre
Spécification IDC60
Type de moteur
Servomoteur BLDC intégré
Taille du cadre
60mm
Plage de puissance
200W / 400W
Tension nominale
24V/48V
Vitesse nominale
3000 tr/min
Couple nominal
0,63 Nm / 1,27 Nm
Encodeur
Encodeur magnétique 17 bits
Communication
Impulsion / RS485 / CANopen
Fonctionnalités facultatives
Boîte de vitesses, frein, ventilateur de refroidissement
Contrairement aux moteurs à courant continu conventionnels qui fonctionnent généralement sans retour de position continu, les servomoteurs à courant continu utilisent un contrôle en boucle fermée pour surveiller et ajuster en permanence la vitesse, la position et le couple. Cela les rend particulièrement adaptés aux systèmes d'entraînement AGV où un mouvement précis et coordonné des roues est essentiel.
Un système d'asservissement DC typique combine :
Servomoteur CC haute performance
Encodeur haute résolution
Servomoteur
Contrôle de mouvement basé sur DSP
Contrôle de rétroaction en temps réel
L'encodeur envoie en permanence les données réelles de vitesse et de position du moteur au contrôleur. Lorsqu'un écart se produit en raison de charges inégales, d'une résistance du sol, d'une accélération ou d'un virage , le système d'asservissement ajuste automatiquement le couple et la vitesse du moteur.
Pour les applications AGV, cela offre une réponse plus rapide, une précision de positionnement plus élevée, un mouvement plus fluide et une meilleure synchronisation entre les roues motrices que les solutions de moteur en boucle ouverte conventionnelles.
La rétroaction en boucle fermée garantit une synchronisation continue
Le plus grand avantage des servomoteurs DC est le contrôle en boucle fermée.
Au lieu de supposer que le moteur a atteint sa position commandée, le servo compare en permanence :
Vitesse commandée
Vitesse réelle
Position commandée
Position actuelle
Courant moteur
Sortie de couple
L'encodeur envoie des milliers, voire des millions de mises à jour de position à chaque tour.
Le servocontrôleur détecte immédiatement :
Écarts de vitesse
Erreurs de position
Charger les modifications
Perturbations externes
Il ajuste ensuite automatiquement le courant du moteur en quelques millisecondes.
Ce processus se répète des milliers de fois chaque seconde.
En conséquence, les roues motrices gauche et droite de l'AGV restent synchronisées même lorsque :
Transporter différentes charges
Conduite sur des sols inégaux
Accélérer rapidement
Rampes d'escalade
Tournant brusquement
Les encodeurs haute résolution assurent un positionnement précis des roues
Les servomoteurs AGV modernes utilisent généralement :
Codeurs incrémentaux
Codeurs absolus
Encodeurs magnétiques
Codeurs optiques
Les encodeurs haute résolution peuvent fournir :
Résolution 17 bits
Résolution 20 bits
Résolution 23 bits
Plus de 8 millions de comptes par révolution
Une telle précision permet au contrôleur de surveiller le mouvement des roues avec une précision extraordinaire.
Les avantages comprennent :
Contrôle de position au niveau du micron
Synchronisation précise des roues
Suivi de trajectoire fluide
Erreur de positionnement cumulée minimale
Le retour du codeur constitue la base du mouvement multi-axes synchronisé.
Correspondance de vitesse en temps réel entre les roues gauche et droite
Pour les AGV à entraînement différentiel, le maintien de la même vitesse entre les roues motrices gauche et droite est essentiel pour un déplacement précis en ligne droite. Même une petite différence de vitesse peut amener le véhicule à s'écarter progressivement de sa trajectoire prévue, augmentant ainsi les erreurs de navigation et obligeant le système de contrôle à effectuer de fréquentes corrections.
Les servomoteurs CC permettent d'adapter la vitesse des roues en temps réel grâce à un contrôle de rétroaction en boucle fermée. Chaque moteur est équipé d'un encodeur qui mesure en permanence la vitesse de rotation et la position réelles. Le servocontrôleur compare le retour des deux roues motrices avec la vitesse commandée et compense immédiatement tout écart.
Par exemple, lorsqu'un AGV reçoit l'ordre de se déplacer tout droit à une vitesse constante, le contrôleur surveille en permanence :
Vitesse réelle de la roue gauche
Vitesse réelle de la roue droite
Vitesse de roue cible
Retour de position du codeur
Couple et courant du moteur
Statut de mouvement du véhicule
Si la roue droite rencontre une plus grande résistance au roulement et commence à ralentir, son codeur détecte la réduction de vitesse. Le servomoteur augmente ensuite le couple du moteur pour compenser. Dans le même temps, le moteur gauche peut être réglé indépendamment afin que les deux roues maintiennent la relation de vitesse requise.
Ce processus permet à l'AGV de maintenir une synchronisation précise roue à roue même lorsque les charges sur les roues sont inégales..
Comment fonctionne la correspondance de vitesse en boucle fermée
Le processus de synchronisation peut être simplifié en quatre étapes continues :
1. Commande de mouvement
Le contrôleur AGV envoie une vitesse cible aux deux servomoteurs.
2. Commentaires de l'encodeur
Chaque encodeur signale en permanence la vitesse de rotation réelle et la position de son moteur.
3. Comparaison des erreurs
Le servocontrôleur calcule la différence entre la vitesse commandée et la vitesse réelle, tandis que le contrôleur de mouvement AGV peut également comparer la vitesse des deux roues motrices.
4. Correction en temps réel
Le servomoteur ajuste le courant et le couple du moteur pour minimiser l'erreur de vitesse et maintenir la relation roue-vitesse requise.
Cela crée une boucle de rétroaction continue :
Commande de mouvement → Commande d'asservissement → Rotation du moteur → Retour d'encodeur → Détection d'erreur → Correction du couple
Cette boucle fonctionnant en continu, le système peut compenser les perturbations beaucoup plus rapidement qu'un système moteur en boucle ouverte.
Pourquoi la correspondance de la vitesse des roues est importante pendant le fonctionnement de l'AGV
Une synchronisation précise des roues est particulièrement importante lorsqu’un AGV parcourt de longues distances. Si une roue tourne constamment plus vite que l’autre, le véhicule tournera progressivement au lieu de maintenir une trajectoire rectiligne.
L'asservissement en temps réel permet de réduire :
Déviation en ligne droite
Erreurs de positionnement
Usure des pneus et des roues
Vibrations mécaniques
Corrections de navigation
Pertes d'énergie
Instabilité de la charge utile
Lors de l'accélération et de la décélération, la servocommande synchronisée est tout aussi importante. Les deux moteurs d’entraînement peuvent suivre des profils de vitesse coordonnés, empêchant une roue d’accélérer beaucoup plus vite que l’autre.
Adaptation de la vitesse pendant le virage
La synchronisation des roues ne signifie pas nécessairement que les deux roues doivent toujours tourner exactement à la même vitesse.
Lors de la direction différentielle, la roue intérieure doit tourner plus lentement que la roue extérieure . Le contrôleur AGV calcule la vitesse requise pour chaque roue en fonction du rayon de braquage souhaité, de la géométrie du véhicule et de la vitesse linéaire/angulaire commandée.
Par exemple:
Mouvement rectiligne : Roue gauche ≈ Vitesse de la roue droite
Virage à gauche : roue gauche < vitesse de la roue droite
Virage à droite : roue droite < vitesse de la roue gauche
Les servomoteurs à courant continu peuvent exécuter avec précision ces différentes commandes de vitesse tout en maintenant la relation requise entre les deux roues.
Cela permet des virages fluides, un suivi de trajectoire précis et un frottement réduit des pneus , ce qui est particulièrement important pour les AGV fonctionnant dans des allées étroites d'entrepôt ou autour d'équipements fixes.
Le principal avantage d’un système d’asservissement à courant continu est qu’il ne commande pas simplement à un moteur de tourner à une vitesse particulière. Il mesure en permanence les performances réelles et corrige les écarts en temps réel.
Lorsqu'ils sont combinés avec des encodeurs haute résolution, des algorithmes d'asservissement avancés et des interfaces de communication telles que CANopen ou EtherCAT , les servomoteurs CC peuvent fournir un mouvement multi-roues hautement coordonné.
Pour les fabricants d’AGV, cela signifie une navigation plus précise, des performances de conduite plus fluides et un fonctionnement plus fiable dans des conditions changeantes de charge utile et de sol.
Le contrôle du couple améliore la synchronisation sous des charges variables
Les sols des entrepôts sont rarement parfaitement uniformes.
Les AGV rencontrent fréquemment :
Joints de sol
Petites rampes
Béton irrégulier
Changements de charge utile
Modifications de la résistance au roulement
Ces conditions créent des charges inégales sur chaque roue motrice.
Les moteurs traditionnels ralentissent lorsque la résistance augmente.
Les servomoteurs détectent immédiatement la demande de couple accrue.
Le conducteur augmente automatiquement le courant du moteur tout en maintenant une vitesse de roue identique.
Cette capacité maintient les deux roues synchronisées quelles que soient les conditions de fonctionnement changeantes.
Réponse dynamique rapide pendant l'accélération et la décélération
Les AGV effectuent en permanence :
Commencer
Arrêt
Inverse
Tournant
Évitement d'obstacles
Amarrage de précision
Ces changements de mouvement rapides nécessitent une réponse moteur extrêmement rapide.
Les servomoteurs atteignent généralement :
Forte accélération
Génération instantanée de couple
Décélération douce
Dépassement minimal
Le résultat est un mouvement de roue synchronisé dans chaque profil de mouvement.
Au lieu d’une roue à la traîne, les deux moteurs suivent des courbes d’accélération identiques.
La fonction d'engrenage électronique améliore la coordination multi-axes
De nombreux systèmes d'asservissement avancés incluent une Electronic Gear . fonction
L'engrenage électronique permet à un servomoteur d'en suivre un autre à l'aide de rapports de démultiplication programmables.
Les applications incluent :
Synchronisation à deux roues
Mécanismes de levage
Synchronisation du convoyeur
Robotique multi-axes
Pour les AGV, l'engrenage électronique garantit que les deux moteurs d'entraînement se comportent comme des arbres connectés mécaniquement tout en conservant un contrôle électronique indépendant.
Les avantages comprennent :
Précision de positionnement plus élevée
Complexité mécanique réduite
Réglage plus facile des paramètres
Meilleure flexibilité du système
La communication industrielle permet une synchronisation intelligente
Les AGV modernes s'appuient rarement sur des signaux analogiques.
Au lieu de cela, les servomoteurs communiquent via des réseaux de bus de terrain industriels tels que :
CANopen
EtherCAT
Modbus RTU
Modbus-TCP
EtherNet/IP
PROFINET
Ces protocoles de communication permettent :
Mises à jour de vitesse en temps réel
Synchronisation des positions
Contrôle de mouvement distribué
Diagnostic centralisé
Réglage des paramètres
Le contrôleur AGV coordonne chaque moteur simultanément via une communication déterministe, améliorant considérablement la précision de la synchronisation.
Les servomoteurs intégrés réduisent les erreurs de synchronisation
modernes Les servomoteurs intégrés combinent le moteur, l'encodeur, le servomoteur et le contrôleur de mouvement en une seule unité compacte. Cette conception intégrée raccourcit les chemins de transmission du signal, réduit les interférences électriques et minimise les retards de communication qui peuvent affecter la synchronisation des roues.
Par rapport aux systèmes traditionnels utilisant des composants séparés, les servomoteurs intégrés offrent :
Complexité de câblage réduite
Latence du signal inférieure
Précision de synchronisation améliorée
Installation et maintenance simplifiées
Fiabilité accrue du système
Pour les applications AGV et AMR, les servomoteurs intégrés permettent un traitement du retour plus rapide et un contrôle plus précis de chaque roue motrice, ce qui se traduit par un mouvement plus fluide, une précision de navigation améliorée et des performances constantes dans diverses conditions de fonctionnement. Leur conception compacte permet également d'économiser de l'espace d'installation tout en prenant en charge des protocoles de communication avancés tels que CANopen et EtherCAT pour une coordination multi-axes en temps réel.
Rotation en douceur grâce au contrôle de vitesse différentielle
Dans les virages, la roue intérieure et la roue extérieure tournent à des vitesses différentes.
Les servocontrôleurs calculent ces différences de vitesse avec précision.
Au lieu de compter sur des composants de direction mécaniques, les AGV à entraînement différentiel ajustent électroniquement la vitesse du moteur.
Les servomoteurs exécutent ces commandes avec une précision exceptionnelle, permettant :
Virages en douceur
Usure réduite des pneus
Suivi précis du chemin
Transport de charge utile stable
La fonction STO améliore la sécurité opérationnelle
De nombreux servomoteurs industriels prennent en charge l'arrêt sécurisé du couple (STO).
STO désactive immédiatement le couple moteur sans couper l'alimentation du système.
Les avantages incluent :
Arrêt d'urgence
Entretien sécurisé
Temps de redémarrage réduit
Respect des normes de sécurité fonctionnelle
Protection améliorée de l’opérateur
Même après l'activation de STO, le retour d'information et la communication du codeur restent disponibles, permettant une récupération contrôlée du système.
Efficacité énergétique grâce à un servocommande intelligent
Les servomoteurs consomment de l'énergie en fonction de la demande réelle de la charge.
Les avantages comprennent :
Génération de chaleur réduite
Consommation électrique réduite
Efficacité globale plus élevée
Autonomie prolongée de la batterie
Durée de vie du moteur plus longue
Pour les AGV alimentés par batterie, l’efficacité énergétique augmente directement la durée de fonctionnement entre les cycles de charge.
Applications nécessitant une synchronisation précise des roues motrices
Les AGV servomoteurs hautement synchronisés sont largement utilisés dans :
Entrepôts intelligents
Fabrication automatisée
Robots de logistique médicale
Production de semi-conducteurs
Installations de transformation des aliments
Assemblage automobile
Centres de distribution de commerce électronique
Logistique aéroportuaire
Entrepôts frigorifiques
Fabrication pharmaceutique
Chaque application exige un positionnement précis, un mouvement reproductible et une coordination multi-roues fiable.
Principaux avantages des servomoteurs CC pour la synchronisation AGV
Fonctionnalité
Avantage
Rétroaction en boucle fermée
Correction continue des erreurs de vitesse et de position
Encodeur haute résolution
Positionnement ultra précis des roues
Contrôle du couple en temps réel
Synchronisation stable sous des charges changeantes
Réponse dynamique rapide
Accélération et décélération en douceur
Communication industrielle
Mouvement multi-axes coordonné
Engrenage électronique
Synchronisation précise des deux roues
Conception de servo intégré
Câblage réduit et fiabilité accrue
Fonction de sécurité STO
Sécurité opérationnelle améliorée
Contrôle économe en énergie
Durée de vie de la batterie plus longue et coûts d'exploitation réduits
Conclusion
Les servomoteurs à courant continu sont devenus la pierre angulaire des systèmes d'entraînement AGV modernes car ils offrent la synchronisation précise requise pour une navigation autonome, une manutention efficace des matériaux et un fonctionnement industriel sûr. Grâce à à retour en boucle fermée , , la technologie d'encodeur haute résolution , à la régulation du couple en temps réel et à la communication industrielle avancée , les AGV servomoteurs maintiennent une coordination précise des roues même sous des charges dynamiques et des conditions de fonctionnement difficiles.
À mesure que les entrepôts et les usines continuent d’adopter l’automatisation intelligente, la demande de solutions de servomoteurs CC intégrés hautes performances continuera de croître. Leur capacité à synchroniser les roues motrices avec une précision exceptionnelle améliore non seulement la précision de la navigation, mais améliore également l'efficacité énergétique, prolonge la durée de vie des composants, réduit la maintenance et augmente la productivité globale du système. Pour les fabricants à la recherche de plates-formes AGV fiables, évolutives et prêtes pour l'avenir, les servomoteurs CC restent le choix optimal pour obtenir une synchronisation supérieure des roues motrices et une excellence opérationnelle à long terme.
FAQ :
1. Comment les servomoteurs CC synchronisent-ils les roues motrices de l'AGV ?
Les servomoteurs CC utilisent un retour en boucle fermée des encodeurs pour surveiller en permanence la vitesse et la position des roues. Le contrôleur compare le mouvement réel avec les valeurs cibles et ajuste le couple et la vitesse du moteur en temps réel, gardant ainsi les roues motrices de l'AGV synchronisées avec précision.
2. Pourquoi la synchronisation des roues motrices est-elle importante pour les AGV ?
Une synchronisation précise des roues aide les AGV à maintenir une précision en ligne droite, une rotation stable, un positionnement précis et un mouvement fluide . Une mauvaise synchronisation peut entraîner une déviation de trajectoire, une usure inégale des roues, des vibrations et des erreurs de navigation.
3. Comment un encodeur améliore-t-il la synchronisation des roues AGV ?
Un encodeur mesure en permanence la réelles du moteur vitesse et la position et envoie un retour au servocontrôleur. Le contrôleur utilise ces informations pour corriger les erreurs de mouvement et maintenir la relation requise entre les roues motrices de l'AGV.
4. Les servomoteurs CC peuvent-ils compenser différentes charges sur les roues ?
Oui. Lorsqu'une roue motrice AGV subit une résistance ou une charge plus importante, le système d'asservissement détecte le changement de vitesse qui en résulte grâce au retour de l'encodeur et ajuste le courant et le couple du moteur pour compenser, aidant ainsi à maintenir un mouvement synchronisé.
5. Les deux roues motrices de l’AGV doivent-elles toujours tourner à la même vitesse ?
Non. Lors d’un déplacement en ligne droite, les roues motrices fonctionnent généralement à des vitesses similaires. Cependant, lors d'une direction différentielle, la roue intérieure tourne plus lentement que la roue extérieure . L'asservissement DC gère précisément ces différences de vitesse en fonction du rayon de braquage souhaité.
6. Quels protocoles de communication peuvent être utilisés avec les servomoteurs AGV DC ?
En fonction du système d'asservissement, les applications AGV peuvent utiliser des protocoles de communication industriels tels que CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET et EtherNet/IP pour les commandes de mouvement en temps réel, les commentaires et la coordination multi-axes.
7. Comment les servomoteurs intégrés réduisent-ils les erreurs de synchronisation AGV ?
Les servomoteurs intégrés combinent le moteur, l'encodeur, le pilote et l'électronique de commande dans une unité compacte. Cela peut réduire le câblage, la distance de transmission du signal et la latence de communication tout en simplifiant l'intégration du système et en améliorant le contrôle coordonné des roues.
8. Les servomoteurs DC sont-ils adaptés aux AGV transportant des charges utiles variables ?
Oui. La servocommande en boucle fermée peut compenser les changements de charge et de résistance au roulement en ajustant le couple et le courant du moteur. Cela aide les AGV à maintenir une vitesse stable et un mouvement précis lorsque les conditions de la charge utile changent.
9. Les servomoteurs CC peuvent-ils améliorer la précision de rotation des AGV ?
Oui. Les servomoteurs assurent un contrôle de vitesse indépendant et précis pour chaque roue motrice. Le contrôleur peut établir avec précision la différence de vitesse requise entre les roues intérieures et extérieures, permettant un virage en douceur et un suivi de trajectoire plus précis..
10. Que devons-nous prendre en compte lors de la sélection de servomoteurs CC pour les systèmes d'entraînement AGV ?
Les facteurs clés incluent le couple nominal, le couple maximal, la plage de vitesse, la résolution du codeur, l'interface de communication, la précision du contrôle, le diamètre de la roue, les exigences de la boîte de vitesses, le rapport cyclique, la tension de la batterie, les conditions environnementales et les fonctions de sécurité telles que STO . Le moteur doit être sélectionné en fonction de la charge utile, de la vitesse, de l'accélération et de l'environnement d'exploitation de l'AGV.