Fahrerlose Transportfahrzeuge ( FTS ) sind zu einem wesentlichen Bestandteil moderner Lagerhäuser, Produktionsstätten, Krankenhäuser und Logistikzentren geworden. Ihre Fähigkeit, Materialien autonom zu transportieren, hängt stark von der präzisen Synchronisierung der Antriebsräder ab , was sich direkt auf die Navigationsgenauigkeit, Sicherheit, Effizienz und allgemeine Betriebszuverlässigkeit auswirkt.
Unter allen Antriebstechnologien Gleichstrom-Servomotoren haben sich als bevorzugte Lösung für den AGV-Antrieb herausgestellt, da sie eine außergewöhnliche Bewegungsgenauigkeit, Feedback im geschlossenen Regelkreis, schnelle Reaktion und intelligente Kommunikationsfunktionen bieten. Im Gegensatz zu herkömmlichen Motoren, die auf einer Steuerung mit offenem Regelkreis basieren, überwachen und korrigieren Gleichstrom-Servosysteme kontinuierlich die Motorleistung in Echtzeit und stellen so sicher, dass sich jedes Antriebsrad genau wie befohlen dreht.
In diesem Artikel wird erläutert, wie Gleichstrom-Servomotoren die Synchronisierung zwischen den Antriebsrädern von AGVs verbessern , welche Technologien dabei zum Einsatz kommen und warum sich Hersteller zunehmend für servobetriebene Systeme für mobile Roboter der nächsten Generation entscheiden.
Warum die Synchronisierung der Antriebsräder bei AGVs wichtig ist
Ein AGV arbeitet normalerweise mit:
Differentialantrieb
Doppelradantrieb
Allradantrieb
Omnidirektionaler Antrieb
Mecanum-Radantrieb
Unabhängig von der Antriebskonfiguration muss sich jedes Rad mit der richtigen Geschwindigkeit drehen und gleichzeitig genaue Positionsbeziehungen zu den anderen beibehalten.
Eine schlechte Synchronisierung kann Folgendes zur Folge haben:
Fahrzeug driftet
Navigationsfehler
Ungleichmäßiger Reifenverschleiß
Höherer Energieverbrauch
Reduzierte Positionierungsgenauigkeit
Mechanische Vibration
Instabilität der Nutzlast
Häufiges korrigierendes Lenken
Schon kleine Geschwindigkeitsabweichungen zwischen linkem und rechtem Antriebsrad summieren sich über lange Fahrtstrecken und führen dazu, dass das AGV von der vorgesehenen Bahn abweicht.
Gleichstrom-Servomotoren beseitigen diese Probleme durch kontinuierliche Synchronisationssteuerung im geschlossenen Regelkreis.
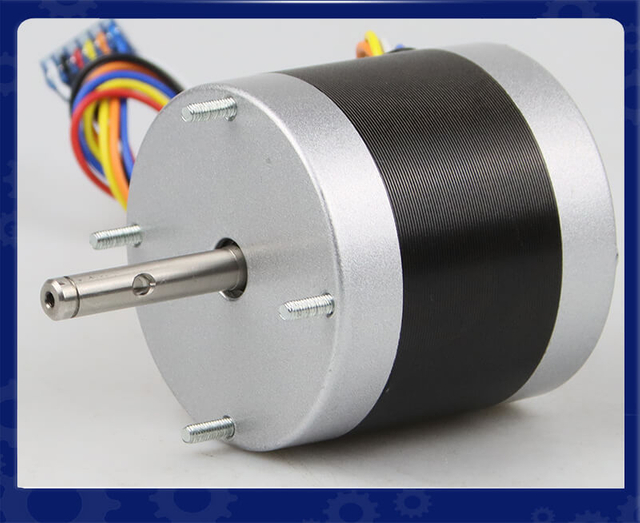
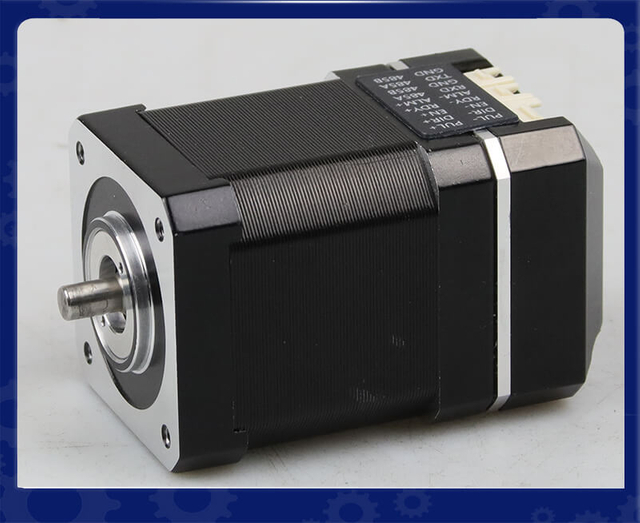
Integrierter BLDC-Servomotor IDC60 – hocheffiziente, kompakte und intelligente Bewegungssteuerungslösung mit geschlossenem Regelkreis
Produktübersicht: Der integrierte BLDC-Servomotor IDC60 von LeanMotor ist eine kompakte NEMA 24-Lösung, die Motor, Antrieb und Encoder in einer Einheit vereint. Es bietet eine präzise Regelung, ein stabiles Drehmoment und eine schnelle Reaktion. Sein integriertes Design reduziert die Verkabelung und spart Platz.
Wichtige technische Highlights
Integriertes All-in-One-Design kombiniert BLDC-Motor, Servoantrieb und Encoder in einer kompakten Einheit, wodurch die Komplexität der Verkabelung reduziert und die Installationseffizienz verbessert wird.
Hochpräzise Regelung mit geschlossenem Regelkreis Gewährleistet eine genaue Positions-, Geschwindigkeits- und Drehmomentregelung mit Echtzeit-Feedback für eine stabile und reibungslose Bewegungsleistung.
Leistungsstarke modulare Anpassung (OEM/ODM) Unterstützt flexible Anpassungsoptionen, einschließlich Spannung, Drehmoment, Kommunikationsprotokolle und Encoderauflösung, um unterschiedlichen Anwendungsanforderungen gerecht zu werden.
Hohe Effizienz und kompakte Struktur Bietet eine hohe Drehmomentdichte mit optimierter thermischer Leistung und ist somit ideal für Automatisierungs- und Robotiksysteme mit begrenztem Platzangebot.
Typische Anwendungen
Pipeline-Inspektionsroboter bieten ein stabiles Drehmoment bei niedriger Drehzahl und eine präzise Bewegungssteuerung für die Navigation in engen, gekrümmten und komplexen Pipeline-Umgebungen.
Fahrerlose Transportfahrzeuge (FTS) sorgen für sanfte Beschleunigung, genaue Positionierung und zuverlässigen Betrieb in Logistik- und intelligenten Lagersystemen.
Roboterautomatisierungssysteme Ideal für Roboterarme, Greifer und kompakte Bewegungsmodule, die hohe Präzision und schnelle Reaktion erfordern.
Intelligente Fertigungsausrüstung unterstützt eine hochpräzise Bewegungssteuerung in Montagelinien, Verpackungsmaschinen und Präzisionsgeräten für die industrielle Automatisierung.
Wichtige Spezifikationen der IDC60-Serie für AGV-Anwendungen
Im Gegensatz zu herkömmlichen Gleichstrommotoren, die normalerweise ohne kontinuierliche Positionsrückmeldung arbeiten, verwenden Gleichstromservomotoren eine Regelung mit geschlossenem Regelkreis, um Geschwindigkeit, Position und Drehmoment kontinuierlich zu überwachen und anzupassen. Dadurch eignen sie sich besonders für AGV-Antriebssysteme, bei denen es auf eine präzise und koordinierte Radbewegung ankommt.
Ein typisches DC-Servosystem kombiniert:
Hochleistungs-DC-Servomotor
Hochauflösender Encoder
Servotreiber
DSP-basierte Bewegungssteuerung
Echtzeit-Feedback-Kontrolle
Der Encoder sendet kontinuierlich aktuelle Motorgeschwindigkeits- und Positionsdaten an die Steuerung. Wenn aufgrund ungleichmäßiger Lasten, Bodenwiderstand, Beschleunigung oder Drehung eine Abweichung auftritt , passt das Servosystem automatisch Motordrehmoment und -geschwindigkeit an.
Bei AGV-Anwendungen bietet dies eine schnellere Reaktion, eine höhere Positionierungsgenauigkeit, eine gleichmäßigere Bewegung und eine bessere Synchronisierung zwischen den Antriebsrädern als herkömmliche Motorlösungen mit offenem Regelkreis.
Closed-Loop-Feedback sorgt für eine kontinuierliche Synchronisierung
Der größte Vorteil von DC-Servomotoren ist die Regelung.
Anstatt davon auszugehen, dass der Motor seine Sollposition erreicht hat, vergleicht der Servo kontinuierlich:
Befohlene Geschwindigkeit
Tatsächliche Geschwindigkeit
Befohlene Position
Tatsächliche Position
Motorstrom
Drehmomentabgabe
Der Encoder sendet bei jeder Umdrehung Tausende oder sogar Millionen von Positionsaktualisierungen.
Der Servoregler erkennt sofort:
Geschwindigkeitsabweichungen
Positionsfehler
Änderungen laden
Äußere Störungen
Anschließend passt es den Motorstrom innerhalb von Millisekunden automatisch an.
Dieser Vorgang wiederholt sich jede Sekunde tausende Male.
Dadurch bleiben sowohl das linke als auch das rechte AGV-Antriebsrad synchronisiert, selbst wenn:
Verschiedene Lasten tragen
Fahren über unebene Böden
Schnelle Beschleunigung
Kletterrampen
Scharfes Drehen
Hochauflösende Encoder sorgen für eine präzise Radpositionierung
Moderne AGV-Servomotoren verwenden typischerweise:
Inkrementalgeber
Absolutwertgeber
Magnetische Encoder
Optische Encoder
Hochauflösende Encoder können Folgendes bieten:
17-Bit-Auflösung
20-Bit-Auflösung
23-Bit-Auflösung
Mehr als 8 Millionen Zählungen pro Umdrehung
Diese Präzision ermöglicht es dem Controller, die Radbewegung mit außergewöhnlicher Genauigkeit zu überwachen.
Zu den Vorteilen gehören:
Positionskontrolle im Mikrometerbereich
Präzise Radsynchronisation
Reibungslose Flugbahnverfolgung
Minimaler kumulativer Positionierungsfehler
Die Rückmeldung des Encoders bildet die Grundlage für synchronisierte Mehrachsenbewegungen.
Echtzeit-Geschwindigkeitsanpassung zwischen linken und rechten Rädern
Bei AGVs mit Differenzialantrieb ist die Aufrechterhaltung der gleichen Geschwindigkeit zwischen dem linken und dem rechten Antriebsrad für eine präzise Geradeausfahrt von entscheidender Bedeutung. Selbst ein kleiner Geschwindigkeitsunterschied kann dazu führen, dass das Fahrzeug allmählich von seiner beabsichtigten Flugbahn abweicht, wodurch Navigationsfehler zunehmen und das Steuerungssystem zu häufigen Korrekturen gezwungen wird.
Gleichstrom-Servomotoren erreichen die Anpassung der Radgeschwindigkeit in Echtzeit durch eine Rückkopplungsregelung mit geschlossenem Regelkreis. Jeder Motor ist mit einem Encoder ausgestattet, der kontinuierlich die tatsächliche Drehzahl und Position misst. Der Servoregler vergleicht die Rückmeldungen beider Antriebsräder mit der Sollgeschwindigkeit und gleicht etwaige Abweichungen sofort aus.
Wenn einem AGV beispielsweise befohlen wird, mit konstanter Geschwindigkeit geradeaus zu fahren, überwacht die Steuerung kontinuierlich Folgendes:
Tatsächliche Geschwindigkeit des linken Rades
Tatsächliche Geschwindigkeit des rechten Rades
Soll-Radgeschwindigkeit
Rückmeldung der Encoderposition
Motordrehmoment und -strom
Fahrzeugbewegungsstatus
Erfährt das rechte Rad einen größeren Rollwiderstand und beginnt langsamer zu werden, erkennt sein Encoder die Geschwindigkeitsreduzierung. Der Servotreiber erhöht dann zum Ausgleich die Drehmomentabgabe des Motors. Gleichzeitig lässt sich der linke Motor unabhängig voneinander verstellen, sodass beide Räder das erforderliche Geschwindigkeitsverhältnis beibehalten.
Dieser Prozess ermöglicht es dem AGV aufrechtzuerhalten , auch bei ungleichen Radlasten eine präzise Rad-zu-Rad-Synchronisation .
So funktioniert die Geschwindigkeitsanpassung im geschlossenen Regelkreis
Der Synchronisierungsprozess kann in vier fortlaufende Schritte vereinfacht werden:
1. Bewegungsbefehl
Der AGV-Controller sendet eine Zielgeschwindigkeit an beide Servomotoren.
2. Encoder-Feedback
Jeder Encoder meldet kontinuierlich die aktuelle Drehzahl und Position seines Motors.
3. Fehlervergleich
Der Servocontroller berechnet die Differenz zwischen der Sollgeschwindigkeit und der tatsächlichen Geschwindigkeit, während der AGV-Motion-Controller auch die Geschwindigkeit der beiden Antriebsräder vergleichen kann.
4. Echtzeitkorrektur
Der Servotreiber passt den Motorstrom und das Drehmoment an, um den Geschwindigkeitsfehler zu minimieren und das erforderliche Radgeschwindigkeitsverhältnis aufrechtzuerhalten.
Dadurch entsteht eine kontinuierliche Feedbackschleife:
Da dieser Regelkreis kontinuierlich arbeitet, kann das System Störungen viel schneller ausgleichen als ein Motorsystem mit offenem Regelkreis.
Warum die Anpassung der Radgeschwindigkeit beim FTS-Betrieb wichtig ist
Eine genaue Radsynchronisation ist besonders wichtig, wenn ein AGV lange Strecken zurücklegt. Wenn sich ein Rad ständig schneller dreht als das andere, dreht sich das Fahrzeug allmählich, anstatt eine gerade Linie beizubehalten.
Die Echtzeit-Servosteuerung trägt dazu bei, Folgendes zu reduzieren:
Gerade Abweichung
Positionierungsfehler
Reifen- und Felgenverschleiß
Mechanische Vibration
Navigationskorrekturen
Energieverluste
Instabilität der Nutzlast
Beim Beschleunigen und Abbremsen ist die synchronisierte Servosteuerung gleichermaßen wichtig. Beide Antriebsmotoren können koordinierten Geschwindigkeitsprofilen folgen, wodurch verhindert wird, dass ein Rad deutlich schneller beschleunigt als das andere.
Geschwindigkeitsanpassung beim Drehen
Radsynchronisation bedeutet nicht unbedingt, dass sich beide Räder immer mit exakt der gleichen Geschwindigkeit drehen müssen.
Bei der Differenziallenkung muss sich das Innenrad langsamer drehen als das Außenrad . Der AGV-Controller berechnet die erforderliche Geschwindigkeit für jedes Rad basierend auf dem gewünschten Wenderadius, der Fahrzeuggeometrie und der befohlenen Linear-/Winkelgeschwindigkeit.
Zum Beispiel:
Geradeausfahrt: Linkes Rad ≈ Rechtes Radgeschwindigkeit
Linkskurve: Linkes Rad < Rechte Radgeschwindigkeit
Rechtskurve: Rechtes Rad < Geschwindigkeit des linken Rades
Gleichstrom-Servomotoren können diese unterschiedlichen Geschwindigkeitsbefehle präzise ausführen und gleichzeitig die erforderliche Beziehung zwischen den beiden Rädern aufrechterhalten.
Dies sorgt für eine sanfte Kurvenfahrt, eine genaue Verfolgung der Flugbahn und eine geringere Reibung der Reifen , was besonders wichtig für AGVs ist, die in engen Lagergängen oder in der Nähe fester Geräte eingesetzt werden.
Der Hauptvorteil eines Gleichstrom-Servosystems besteht darin, dass es einem Motor nicht einfach den Befehl gibt, sich mit einer bestimmten Geschwindigkeit zu drehen. Es misst kontinuierlich die tatsächliche Leistung und korrigiert Abweichungen in Echtzeit.
In Kombination mit hochauflösenden Encodern, fortschrittlichen Servoalgorithmen und Kommunikationsschnittstellen wie CANopen oder EtherCAT können DC-Servomotoren eine hochkoordinierte Mehrradbewegung ermöglichen.
Für AGV-Hersteller bedeutet dies eine genauere Navigation, eine gleichmäßigere Fahrleistung und einen zuverlässigeren Betrieb bei wechselnden Nutzlast- und Bodenbedingungen.
Die Drehmomentregelung verbessert die Synchronisierung bei wechselnden Lasten
Lagerböden sind selten vollkommen gleichmäßig.
Bei AGVs kommt es häufig vor:
Bodenfugen
Kleine Rampen
Unebener Beton
Nutzlastverschiebungen
Rollwiderstand ändert sich
Diese Bedingungen führen zu ungleichen Belastungen auf jedem Antriebsrad.
Herkömmliche Motoren werden langsamer, wenn der Widerstand zunimmt.
Servomotoren erkennen den erhöhten Drehmomentbedarf sofort.
Der Fahrer erhöht automatisch den Motorstrom bei gleichbleibender Radgeschwindigkeit.
Diese Fähigkeit sorgt dafür, dass beide Räder unabhängig von sich ändernden Betriebsbedingungen synchronisiert bleiben.
Schnelle dynamische Reaktion bei Beschleunigung und Verzögerung
AGVs leisten ständig:
Start
Stoppen
Umkehren
Drehen
Hindernisvermeidung
Präzises Andocken
Diese schnellen Bewegungsänderungen erfordern eine extrem schnelle Reaktion des Motors.
Servomotoren erreichen typischerweise:
Hohe Beschleunigung
Sofortige Drehmomenterzeugung
Sanfte Verzögerung
Minimales Überschwingen
Das Ergebnis ist eine synchronisierte Radbewegung über jedes Bewegungsprofil hinweg.
Anstatt dass ein Rad hinterherhinkt, folgen beide Motoren identischen Beschleunigungskurven.
Die elektronische Getriebefunktion verbessert die Mehrachsenkoordination
Viele fortschrittliche Servosysteme verfügen über eine elektronische Getriebefunktion.
Durch das elektronische Getriebe kann ein Servomotor mithilfe programmierbarer Übersetzungsverhältnisse dem anderen folgen.
Zu den Anwendungen gehören:
Doppelradsynchronisation
Hebemechanismen
Förderbandsynchronisation
Mehrachsrobotik
Bei AGVs sorgt das elektronische Getriebe dafür, dass sich beide Antriebsmotoren wie mechanisch verbundene Wellen verhalten und gleichzeitig eine unabhängige elektronische Steuerung behalten.
Moderne AGVs sind selten auf analoge Signale angewiesen.
Stattdessen kommunizieren Servomotoren über industrielle Feldbusnetzwerke wie:
CANopen
EtherCAT
Modbus RTU
Modbus TCP
EtherNet/IP
PROFINET
Diese Kommunikationsprotokolle ermöglichen:
Geschwindigkeitsaktualisierungen in Echtzeit
Positionssynchronisation
Verteilte Bewegungssteuerung
Zentralisierte Diagnose
Parameteranpassung
Der AGV-Controller koordiniert jeden Motor gleichzeitig durch deterministische Kommunikation und verbessert so die Synchronisierungsgenauigkeit erheblich.
Moderne integrierte Servomotoren vereinen Motor, Encoder, Servotreiber und Motion Controller in einer einzigen kompakten Einheit. Dieses integrierte Design verkürzt die Signalübertragungswege, reduziert elektrische Störungen und minimiert Kommunikationsverzögerungen, die die Radsynchronisation beeinträchtigen können.
Im Vergleich zu herkömmlichen Systemen mit separaten Komponenten bieten integrierte Servomotoren:
Reduzierter Verkabelungsaufwand
Geringere Signallatenz
Verbesserte Synchronisierungsgenauigkeit
Einfachere Installation und Wartung
Höhere Systemzuverlässigkeit
Bei AGV- und AMR-Anwendungen ermöglichen integrierte Servomotoren eine schnellere Feedbackverarbeitung und eine präzisere Steuerung jedes Antriebsrads, was zu sanfteren Bewegungen, verbesserter Navigationsgenauigkeit und gleichbleibender Leistung unter wechselnden Betriebsbedingungen führt. Ihr kompaktes Design spart außerdem Installationsraum und unterstützt gleichzeitig fortschrittliche Kommunikationsprotokolle wie CANopen und EtherCAT für die Echtzeit-Mehrachsenkoordination.
Sanftes Drehen durch differenzielle Geschwindigkeitsregelung
Bei Kurvenfahrt drehen sich das Innenrad und das Außenrad mit unterschiedlicher Geschwindigkeit.
Servoregler berechnen diese Geschwindigkeitsunterschiede präzise.
Anstatt sich auf mechanische Lenkkomponenten zu verlassen, passen AGVs mit Differenzialantrieb die Motorgeschwindigkeit elektronisch an.
Servomotoren führen diese Befehle mit außergewöhnlicher Präzision aus und ermöglichen so:
Reibungslose Kurvenfahrt
Reduzierter Reifenverschleiß
Genaue Pfadverfolgung
Stabiler Nutzlasttransport
STO-Funktion verbessert die Betriebssicherheit
Viele industrielle Servomotoren unterstützen Safe Torque Off (STO).
STO deaktiviert das Motordrehmoment sofort, ohne die Systemstromversorgung zu unterbrechen.
Zu den Vorteilen gehören:
Nothalt
Sichere Wartung
Reduzierte Neustartzeit
Einhaltung funktionaler Sicherheitsstandards
Verbesserter Bedienerschutz
Auch nach der STO-Aktivierung bleiben Encoder-Feedback und Kommunikation verfügbar und ermöglichen so eine kontrollierte Systemwiederherstellung.
Energieeffizienz durch intelligente Servosteuerung
Servomotoren verbrauchen Strom entsprechend dem tatsächlichen Lastbedarf.
Zu den Vorteilen gehören:
Reduzierte Wärmeentwicklung
Geringerer Stromverbrauch
Höhere Gesamteffizienz
Längere Akkulaufzeit
Längere Lebensdauer des Motors
Bei batteriebetriebenen AGVs erhöht die Energieeffizienz direkt die Betriebszeit zwischen den Ladezyklen.
Anwendungen, die eine präzise Synchronisierung der Antriebsräder erfordern
Hochsynchronisierte, servogetriebene AGVs werden häufig eingesetzt in:
Intelligente Lager
Automatisierte Fertigung
Medizinische Logistikroboter
Halbleiterproduktion
Lebensmittelverarbeitungsanlagen
Automobilmontage
E-Commerce-Fulfillment-Center
Flughafenlogistik
Kühllager
Pharmazeutische Herstellung
Jede Anwendung erfordert eine präzise Positionierung, wiederholbare Bewegung und eine zuverlässige Koordination mehrerer Räder.
Hauptvorteile von DC-Servomotoren für die AGV-Synchronisierung
Besonderheit
Nutzen
Feedback im geschlossenen Regelkreis
Kontinuierliche Korrektur von Geschwindigkeits- und Positionsfehlern
Hochauflösender Encoder
Ultrapräzise Radpositionierung
Drehmomentregelung in Echtzeit
Stabile Synchronisation bei wechselnden Belastungen
Schnelle dynamische Reaktion
Sanfte Beschleunigung und Verzögerung
Industrielle Kommunikation
Koordinierte Mehrachsenbewegung
Elektronisches Getriebe
Präzise Doppelradsynchronisation
Integriertes Servodesign
Reduzierter Verdrahtungsaufwand und höhere Zuverlässigkeit
STO-Sicherheitsfunktion
Erhöhte Betriebssicherheit
Energieeffiziente Steuerung
Längere Batterielebensdauer und geringere Betriebskosten
Abschluss
Gleichstrom-Servomotoren sind zum Grundpfeiler moderner AGV-Antriebssysteme geworden , da sie die präzise Synchronisierung liefern, die für autonome Navigation, effiziente Materialhandhabung und sicheren Industriebetrieb erforderlich ist. Dank Closed-Loop-Feedback, , hochauflösender Encoder-Technologie, , Echtzeit-Drehmomentregelung und fortschrittlicher industrieller Kommunikation gewährleisten servogetriebene AGVs auch bei dynamischen Belastungen und anspruchsvollen Betriebsbedingungen eine genaue Radkoordination.
Da Lagerhäuser und Fabriken weiterhin auf intelligente Automatisierung setzen, wird die Nachfrage nach leistungsstarken integrierten Gleichstrom-Servomotorlösungen weiter steigen. Ihre Fähigkeit, Antriebsräder mit außergewöhnlicher Genauigkeit zu synchronisieren, verbessert nicht nur die Navigationspräzision, sondern erhöht auch die Energieeffizienz, verlängert die Lebensdauer der Komponenten, reduziert den Wartungsaufwand und erhöht die Produktivität des Gesamtsystems. Für Hersteller, die zuverlässige, skalierbare und zukunftsfähige AGV-Plattformen suchen, bleiben Gleichstrom-Servomotoren die optimale Wahl, um eine hervorragende Synchronisierung der Antriebsräder und langfristige Betriebsqualität zu erreichen.
FAQ:
1. Wie synchronisieren Gleichstrom-Servomotoren die Antriebsräder von AGVs?
Gleichstrom-Servomotoren nutzen die Rückmeldung von Encodern im geschlossenen Regelkreis , um die Radgeschwindigkeit und -position kontinuierlich zu überwachen. Der Controller vergleicht die tatsächliche Bewegung mit den Zielwerten und passt das Drehmoment und die Geschwindigkeit des Motors in Echtzeit an, sodass die Antriebsräder des AGV genau synchronisiert bleiben.
2. Warum ist die Synchronisierung der Antriebsräder für AGVs wichtig?
Eine genaue Radsynchronisierung hilft AGVs, die Genauigkeit der Geradeausfahrt, eine stabile Drehung, eine präzise Positionierung und eine reibungslose Bewegung aufrechtzuerhalten . Eine schlechte Synchronisierung kann zu Flugbahnabweichungen, ungleichmäßigem Radverschleiß, Vibrationen und Navigationsfehlern führen.
3. Wie verbessert ein Encoder die Synchronisierung der AGV-Räder?
Ein Encoder misst kontinuierlich die tatsächliche des Motors Geschwindigkeit und Position und sendet eine Rückmeldung an den Servocontroller. Die Steuerung verwendet diese Informationen, um Bewegungsfehler zu korrigieren und die erforderliche Beziehung zwischen den Antriebsrädern des AGV aufrechtzuerhalten.
4. Können DC-Servomotoren unterschiedliche Radlasten ausgleichen?
Ja. Wenn ein AGV-Antriebsrad einem größeren Widerstand oder einer größeren Last ausgesetzt ist, erkennt das Servosystem die daraus resultierende Geschwindigkeitsänderung durch Encoder-Feedback und passt den Motorstrom und das Drehmoment an, um dies auszugleichen und so zur Aufrechterhaltung einer synchronisierten Bewegung beizutragen.
5. Müssen sich beide Antriebsräder des AGV immer mit der gleichen Geschwindigkeit drehen?
Nein. Bei Geradeausfahrt laufen die Antriebsräder grundsätzlich mit ähnlichen Geschwindigkeiten. Bei der Differenziallenkung dreht sich jedoch das Innenrad langsamer als das Außenrad . Die DC-Servosteuerung verwaltet diese Geschwindigkeitsunterschiede präzise entsprechend dem erforderlichen Wenderadius.
6. Welche Kommunikationsprotokolle können mit AGV-DC-Servomotoren verwendet werden?
Abhängig vom Servosystem können AGV-Anwendungen industrielle Kommunikationsprotokolle wie CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET und EtherNet/IP für Echtzeit-Bewegungsbefehle, Feedback und Mehrachsenkoordination nutzen.
7. Wie reduzieren integrierte Servomotoren FTS-Synchronisationsfehler?
Integrierte Servomotoren vereinen Motor, Encoder, Treiber und Steuerelektronik in einer kompakten Einheit. Dies kann die Verkabelung, die Signalübertragungsentfernung und die Kommunikationslatenz reduzieren und gleichzeitig die Systemintegration vereinfachen und die koordinierte Radsteuerung verbessern.
8. Sind Gleichstrom-Servomotoren für AGVs mit variabler Nutzlast geeignet?
Ja. Die Servosteuerung mit geschlossenem Regelkreis kann Last- und Rollwiderstandsänderungen durch Anpassung von Motordrehmoment und -strom ausgleichen. Dies hilft AGVs, eine stabile Geschwindigkeit und präzise Bewegung aufrechtzuerhalten, wenn sich die Nutzlastbedingungen ändern.
9. Können Gleichstrom-Servomotoren die Drehgenauigkeit von AGVs verbessern?
Ja. Servomotoren sorgen für eine präzise, unabhängige Geschwindigkeitsregelung für jedes Antriebsrad. Der Controller kann den erforderlichen Geschwindigkeitsunterschied zwischen den Innen- und Außenrädern genau ermitteln und so ein sanftes Wenden und eine genauere Flugbahnverfolgung ermöglichen.
10. Was sollten wir bei der Auswahl von DC-Servomotoren für AGV-Antriebssysteme beachten?
Zu den Schlüsselfaktoren gehören Nenndrehmoment, Spitzendrehmoment, Drehzahlbereich, Encoderauflösung, Kommunikationsschnittstelle, Steuerungsgenauigkeit, Raddurchmesser, Getriebeanforderungen, Arbeitszyklus, Batteriespannung, Umgebungsbedingungen und Sicherheitsfunktionen wie STO . Der Motor sollte entsprechend der Nutzlast, Geschwindigkeit, Beschleunigung und Betriebsumgebung des AGV ausgewählt werden.