Dom »
Aktualności »
Przemysły aplikacyjne »
W jaki sposób serwomotory prądu stałego poprawiają synchronizację pomiędzy kołami napędowymi AGV?
W jaki sposób serwomotory prądu stałego poprawiają synchronizację między kołami napędowymi AGV?
Wyświetlenia: 0 Autor: Edytor witryny Czas publikacji: 2026-08-13 Pochodzenie: Strona
Zautomatyzowane pojazdy kierowane ( AGV ) stały się istotną częścią nowoczesnych magazynów, zakładów produkcyjnych, szpitali i centrów logistycznych. Ich zdolność do autonomicznego transportu materiałów zależy w dużej mierze od precyzyjnej synchronizacji kół napędowych , co bezpośrednio wpływa na dokładność nawigacji, bezpieczeństwo, wydajność i ogólną niezawodność działania.
Spośród wszystkich technologii napędowych, Serwosilniki prądu stałego stały się preferowanym rozwiązaniem dla napędu AGV, ponieważ zapewniają wyjątkową dokładność ruchu, sprzężenie zwrotne w pętli zamkniętej, szybką reakcję i inteligentne możliwości komunikacji. W przeciwieństwie do konwencjonalnych silników, które opierają się na sterowaniu w otwartej pętli, systemy serwo prądu stałego stale monitorują i korygują pracę silnika w czasie rzeczywistym, zapewniając, że każde koło napędowe obraca się dokładnie zgodnie z poleceniem.
W tym artykule wyjaśniono, w jaki sposób serwosilniki prądu stałego poprawiają synchronizację między kołami napędowymi AGV , stosowane technologie i dlaczego producenci coraz częściej wybierają systemy napędzane serwo do robotów mobilnych nowej generacji.
Dlaczego synchronizacja kół napędowych ma znaczenie w pojazdach AGV
Pojazd AGV zwykle działa przy użyciu:
Napęd różnicowy
Napęd na dwa koła
Napęd na cztery koła
Napęd wielokierunkowy
Napęd na koła Mecanum
Niezależnie od konfiguracji napędu każde koło musi obracać się z odpowiednią prędkością, zachowując jednocześnie dokładne relacje pozycyjne z pozostałymi.
Zła synchronizacja może skutkować:
Dryfowanie pojazdu
Błędy nawigacji
Nierównomierne zużycie opon
Wyższe zużycie energii
Zmniejszona dokładność pozycjonowania
Wibracje mechaniczne
Niestabilność ładunku
Częste sterowanie korygujące
Nawet niewielkie odchylenia prędkości między lewym i prawym kołem napędowym kumulują się na długich dystansach, powodując zbaczanie pojazdu AGV z zamierzonej ścieżki.
Serwosilniki prądu stałego eliminują te problemy poprzez ciągłą kontrolę synchronizacji w zamkniętej pętli.
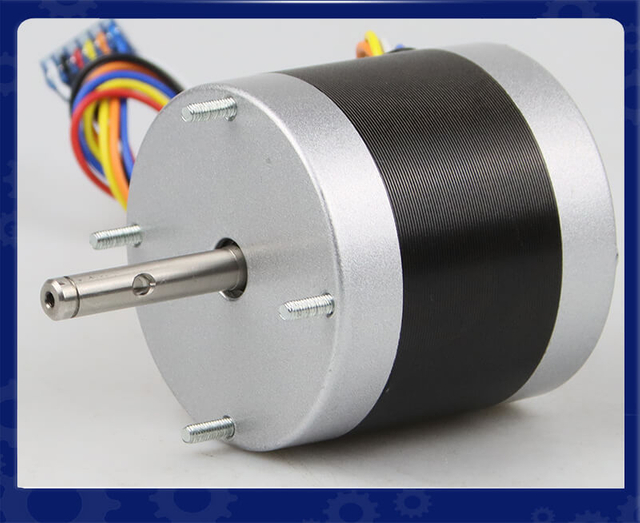
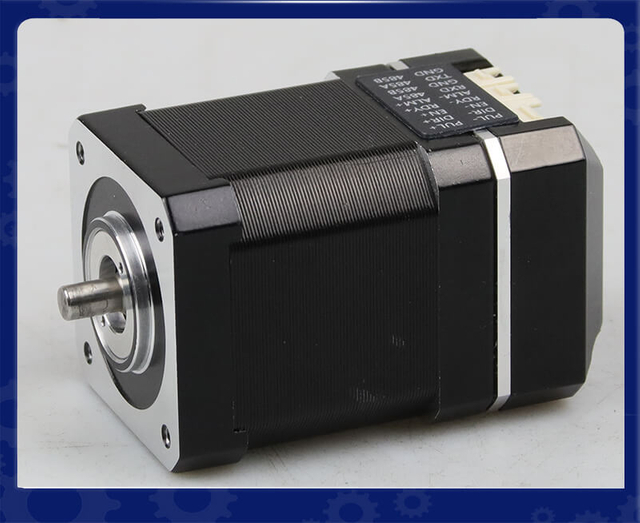
Zintegrowany serwomotor BLDC IDC60 — wysokowydajne, kompaktowe i inteligentne rozwiązanie sterowania ruchem w zamkniętej pętli
Przegląd produktu: Zintegrowany serwosilnik BLDC IDC60 firmy LeanMotor to kompaktowe rozwiązanie NEMA 24 łączące silnik, napęd i enkoder w jednym urządzeniu. Zapewnia precyzyjne sterowanie w pętli zamkniętej, stabilny moment obrotowy i szybką reakcję. Zintegrowana konstrukcja ogranicza okablowanie i oszczędza miejsce.
Kluczowe informacje techniczne
Zintegrowana konstrukcja typu „wszystko w jednym” Łączy silnik BLDC, serwonapęd i enkoder w kompaktowej jednostce, zmniejszając złożoność okablowania i poprawiając wydajność instalacji.
Precyzyjne sterowanie w pętli zamkniętej Zapewnia dokładną regulację położenia, prędkości i momentu obrotowego ze sprzężeniem zwrotnym w czasie rzeczywistym, co zapewnia stabilne i płynne działanie ruchu.
Potężna personalizacja modułowa (OEM/ODM) Obsługuje elastyczne opcje dostosowywania, w tym napięcie, moment obrotowy, protokoły komunikacyjne i rozdzielczość enkodera, aby spełnić różnorodne wymagania aplikacji.
Wysoka wydajność i zwarta konstrukcja Zapewnia dużą gęstość momentu obrotowego przy zoptymalizowanej wydajności termicznej, dzięki czemu idealnie nadaje się do systemów automatyki i robotyki o ograniczonej przestrzeni.
Typowe zastosowania
Roboty do inspekcji rurociągów Zapewniają stabilny moment obrotowy przy niskiej prędkości i precyzyjną kontrolę ruchu w celu poruszania się po wąskich, zakrzywionych i skomplikowanych środowiskach rurociągów.
Zautomatyzowane pojazdy kierowane (AGV) Zapewniają płynne przyspieszanie, dokładne pozycjonowanie i niezawodne działanie w logistyce i inteligentnych systemach magazynowych.
Robotyczne systemy automatyzacji Idealne do ramion robotów, chwytaków i kompaktowych modułów ruchu wymagających dużej precyzji i szybkiej reakcji.
Inteligentny sprzęt produkcyjny Obsługuje precyzyjne sterowanie ruchem na liniach montażowych, maszynach pakujących i precyzyjnych urządzeniach automatyki przemysłowej.
Kluczowe specyfikacje serii IDC60 dla zastosowań AGV
W przeciwieństwie do konwencjonalnych silników prądu stałego, które zazwyczaj działają bez ciągłego sprzężenia zwrotnego położenia, serwomotory prądu stałego wykorzystują sterowanie w pętli zamkniętej do ciągłego monitorowania i regulacji prędkości, położenia i momentu obrotowego. Dzięki temu nadają się szczególnie do układów napędowych AGV, w których niezbędny jest precyzyjny i skoordynowany ruch kół.
Typowy system serwo DC łączy w sobie:
Wysokowydajny serwosilnik prądu stałego
Koder o wysokiej rozdzielczości
Sterownik serwa
Sterowanie ruchem w oparciu o DSP
Kontrola sprzężenia zwrotnego w czasie rzeczywistym
Enkoder w sposób ciągły wysyła do sterownika aktualne dane dotyczące prędkości i położenia silnika. Gdy wystąpi odchylenie z powodu nierównomiernego obciążenia, oporu podłoża, przyspieszenia lub skrętu , system serwo automatycznie dostosowuje moment obrotowy i prędkość silnika.
W zastosowaniach AGV zapewnia to szybszą reakcję, większą dokładność pozycjonowania, płynniejszy ruch i lepszą synchronizację pomiędzy kołami napędowymi w porównaniu z konwencjonalnymi rozwiązaniami silników z otwartą pętlą.
Sprzężenie zwrotne w zamkniętej pętli zapewnia ciągłą synchronizację
Największą zaletą serwomotorów prądu stałego jest sterowanie w pętli zamkniętej.
Zamiast zakładać, że silnik osiągnął zadaną pozycję, serwomechanizm w sposób ciągły porównuje:
Nakazana prędkość
Rzeczywista prędkość
Dowodzona pozycja
Rzeczywista pozycja
Prąd silnika
Wyjściowy moment obrotowy
Enkoder wysyła tysiące, a nawet miliony aktualizacji pozycji przy każdym obrocie.
Serwosterownik natychmiast wykrywa:
Odchylenia prędkości
Błędy pozycji
Załaduj zmiany
Zakłócenia zewnętrzne
Następnie automatycznie dostosowuje prąd silnika w ciągu milisekund.
Proces ten powtarza się tysiące razy na sekundę.
W rezultacie zarówno lewe, jak i prawe koło napędowe AGV pozostają zsynchronizowane nawet wtedy, gdy:
Przenoszenie różnych ładunków
Jazda po nierównym podłożu
Przyspieszenie szybko
Rampy wspinaczkowe
Ostro skręcając
Enkodery o wysokiej rozdzielczości zapewniają precyzyjne pozycjonowanie koła
Nowoczesne serwomotory AGV zazwyczaj wykorzystują:
Enkodery przyrostowe
Enkodery absolutne
Enkodery magnetyczne
Enkodery optyczne
Kodery o wysokiej rozdzielczości mogą zapewnić:
Rozdzielczość 17-bitowa
Rozdzielczość 20-bitowa
Rozdzielczość 23-bitowa
Ponad 8 milionów zliczeń na obrót
Taka precyzja pozwala sterownikowi monitorować ruch koła z niezwykłą dokładnością.
Korzyści obejmują:
Kontrola położenia na poziomie mikrona
Dokładna synchronizacja kół
Płynne śledzenie trajektorii
Minimalny skumulowany błąd pozycjonowania
Sprzężenie zwrotne enkodera stanowi podstawę zsynchronizowanego ruchu wieloosiowego.
Dopasowanie prędkości w czasie rzeczywistym między lewym i prawym kołem
W przypadku pojazdów AGV z napędem różnicowym utrzymywanie tej samej prędkości między lewym i prawym kołem napędowym jest niezbędne do dokładnej jazdy po linii prostej. Nawet niewielka różnica prędkości może spowodować, że pojazd stopniowo zboczy z zamierzonej trajektorii, zwiększając błędy nawigacji i zmuszając system sterujący do częstych korekt.
Serwosilniki prądu stałego osiągają dopasowanie prędkości koła w czasie rzeczywistym poprzez sterowanie ze sprzężeniem zwrotnym w zamkniętej pętli. Każdy silnik wyposażony jest w enkoder, który w sposób ciągły mierzy rzeczywistą prędkość obrotową i położenie. Serwosterownik porównuje informację zwrotną z obu kół napędowych z zadaną prędkością i natychmiast kompensuje wszelkie odchylenia.
Na przykład, gdy pojazd AGV otrzyma polecenie jazdy na wprost ze stałą prędkością, sterownik w sposób ciągły monitoruje:
Rzeczywista prędkość lewego koła
Rzeczywista prędkość prawego koła
Docelowa prędkość koła
Sygnał zwrotny położenia enkodera
Moment obrotowy i prąd silnika
Stan ruchu pojazdu
Jeżeli prawe koło napotka większy opór toczenia i zacznie zwalniać, jego enkoder wykrywa redukcję prędkości. Następnie serwonapęd zwiększa wyjściowy moment obrotowy silnika, aby to skompensować. Jednocześnie lewy silnik można regulować niezależnie, tak aby oba koła utrzymywały wymaganą zależność prędkości.
Proces ten pozwala pojazdowi AGV zachować precyzyjną synchronizację między kołami, nawet gdy obciążenia kół są nierówne.
Jak działa dopasowanie prędkości w pętli zamkniętej
Proces synchronizacji można uprościć do czterech ciągłych kroków:
1. Polecenie ruchu
Sterownik AGV wysyła prędkość docelową do obu serwomotorów.
2. Opinia enkodera
Każdy enkoder w sposób ciągły raportuje rzeczywistą prędkość obrotową i położenie swojego silnika.
3. Porównanie błędów
Serwosterownik oblicza różnicę między zadaną prędkością a rzeczywistą prędkością, natomiast sterownik ruchu AGV może również porównać prędkość dwóch kół napędowych.
4. Korekta w czasie rzeczywistym
Serwonapęd reguluje prąd i moment obrotowy silnika, aby zminimalizować błąd prędkości i utrzymać wymaganą zależność prędkości koła.
Tworzy to ciągłą pętlę sprzężenia zwrotnego:
Polecenie ruchu → Sterowanie serwomechanizmem → Obrót silnika → Sprzężenie zwrotne z enkodera → Wykrywanie błędów → Korekcja momentu obrotowego
Ponieważ pętla ta działa w sposób ciągły, system może kompensować zakłócenia znacznie szybciej niż układ silnikowy z otwartą pętlą.
Dlaczego dopasowanie prędkości kół ma znaczenie podczas eksploatacji pojazdu AGV
Dokładna synchronizacja kół jest szczególnie ważna, gdy pojazd AGV pokonuje duże odległości. Jeśli jedno koło stale obraca się szybciej niż drugie, pojazd będzie stopniowo skręcał, zamiast utrzymywać prostą trajektorię.
Sterowanie serwomechanizmem w czasie rzeczywistym pomaga zredukować:
Odchylenie w linii prostej
Błędy pozycjonowania
Zużycie opon i kół
Wibracje mechaniczne
Poprawki nawigacji
Straty energii
Niestabilność ładunku
Podczas przyspieszania i zwalniania zsynchronizowane sterowanie serwomechanizmem jest równie ważne. Obydwa silniki napędowe mogą podążać za skoordynowanymi profilami prędkości, zapobiegając znacznie szybszemu przyspieszaniu jednego koła od drugiego.
Dopasowanie prędkości podczas toczenia
Synchronizacja kół nie musi koniecznie oznaczać, że oba koła muszą zawsze obracać się z dokładnie tą samą prędkością.
Podczas kierowania różnicowego koło wewnętrzne musi obracać się wolniej niż koło zewnętrzne . Sterownik AGV oblicza wymaganą prędkość dla każdego koła w oparciu o pożądany promień skrętu, geometrię pojazdu i zadaną prędkość liniową/kątową.
Na przykład:
Ruch prosty: lewe koło ≈ prędkość prawego koła
Skręt w lewo: lewe koło < prędkość prawego koła
Skręt w prawo: Prawe koło < Prędkość lewego koła
Serwosilniki prądu stałego mogą dokładnie wykonywać te różne polecenia prędkości, zachowując wymaganą relację między dwoma kołami.
Zapewnia to płynne pokonywanie zakrętów, dokładne śledzenie trajektorii i zmniejszone szorowanie opon , co jest szczególnie ważne w przypadku pojazdów AGV pracujących w wąskich korytarzach magazynowych lub wokół stałego sprzętu.
Podstawową zaletą serwomechanizmu prądu stałego jest to, że nie wydaje on po prostu polecenia silnikowi, aby obracał się z określoną prędkością. Stale mierzy rzeczywistą wydajność i koryguje odchylenia w czasie rzeczywistym.
W połączeniu z enkoderami o wysokiej rozdzielczości, zaawansowanymi algorytmami serwo i interfejsami komunikacyjnymi, takimi jak CANopen lub EtherCAT , serwomotory prądu stałego mogą zapewnić wysoce skoordynowany ruch wielu kół.
Dla producentów pojazdów AGV oznacza to dokładniejszą nawigację, płynniejszą jazdę i bardziej niezawodne działanie przy zmieniającym się obciążeniu użytkowym i warunkach podłoża.
Kontrola momentu obrotowego poprawia synchronizację pod zmiennymi obciążeniami
Podłogi w magazynach rzadko są idealnie jednolite.
Pojazdy AGV często spotykają:
Połączenia podłogowe
Małe rampy
Nierówny beton
Zmiany ładunku
Zmiany oporów toczenia
Warunki te powodują nierówne obciążenie każdego koła napędowego.
Tradycyjne silniki zwalniają wraz ze wzrostem oporu.
Serwomotory natychmiast wykrywają zwiększone zapotrzebowanie na moment obrotowy.
Sterownik automatycznie zwiększa prąd silnika przy zachowaniu identycznej prędkości obrotowej koła.
Dzięki tej możliwości oba koła są zsynchronizowane niezależnie od zmieniających się warunków pracy.
Szybka dynamiczna reakcja podczas przyspieszania i zwalniania
Pojazdy AGV stale wykonują:
Start
Zatrzymywać się
Odwracać
Obrócenie
Unikanie przeszkód
Precyzyjne dokowanie
Te szybkie zmiany ruchu wymagają niezwykle szybkiej reakcji silnika.
Serwomotory zazwyczaj osiągają:
Wysokie przyspieszenie
Natychmiastowe generowanie momentu obrotowego
Płynne zwalnianie
Minimalne przekroczenie
Rezultatem jest zsynchronizowany ruch kół w każdym profilu ruchu.
Zamiast jednego koła pozostającego w tyle, oba silniki podążają identycznymi krzywymi przyspieszenia.
Wiele zaawansowanych systemów serwo zawiera funkcję przekładni elektronicznej .
Elektroniczna przekładnia pozwala jednemu serwomotorowi podążać za drugim za pomocą programowalnych przełożeń.
Zastosowania obejmują:
Synchronizacja dwóch kół
Mechanizmy podnoszące
Synchronizacja przenośników
Robotyka wieloosiowa
W przypadku pojazdów AGV elektroniczna przekładnia zapewnia, że oba silniki napędowe zachowują się jak mechanicznie połączone wały, zachowując jednocześnie niezależne sterowanie elektroniczne.
Korzyści obejmują:
Większa dokładność pozycjonowania
Zmniejszona złożoność mechaniczna
Łatwiejsza regulacja parametrów
Większa elastyczność systemu
Komunikacja przemysłowa umożliwia inteligentną synchronizację
Nowoczesne pojazdy AGV rzadko opierają się na sygnałach analogowych.
Zamiast tego serwomotory komunikują się za pośrednictwem przemysłowych sieci magistralowych, takich jak:
CANopen
EtherCAT
Modbus RTU
Modbus TCP
Sieć Ethernet/IP
PROFINET
Te protokoły komunikacyjne umożliwiają:
Aktualizacje prędkości w czasie rzeczywistym
Synchronizacja pozycji
Rozproszona kontrola ruchu
Scentralizowana diagnostyka
Regulacja parametrów
Sterownik AGV koordynuje każdy silnik jednocześnie poprzez komunikację deterministyczną, znacznie poprawiając dokładność synchronizacji.
Nowoczesne zintegrowane serwosilniki łączą silnik, enkoder, sterownik serwo i kontroler ruchu w jedną kompaktową jednostkę. Ta zintegrowana konstrukcja skraca ścieżki transmisji sygnału, zmniejsza zakłócenia elektryczne i minimalizuje opóźnienia w komunikacji, które mogą mieć wpływ na synchronizację kół.
W porównaniu z tradycyjnymi systemami wykorzystującymi oddzielne komponenty, zintegrowane serwomotory oferują:
Mniejsza złożoność okablowania
Mniejsze opóźnienie sygnału
Poprawiona dokładność synchronizacji
Prostsza instalacja i konserwacja
Wyższa niezawodność systemu
W zastosowaniach AGV i AMR zintegrowane serwosilniki umożliwiają szybsze przetwarzanie sprzężenia zwrotnego i bardziej precyzyjne sterowanie każdym kołem napędowym, co skutkuje płynniejszym ruchem, lepszą dokładnością nawigacji i stałą wydajnością w różnych warunkach pracy. Ich kompaktowa konstrukcja pozwala również zaoszczędzić miejsce na instalację, jednocześnie obsługując zaawansowane protokoły komunikacyjne, takie jak CANopen i EtherCAT, w celu koordynacji wieloosiowej w czasie rzeczywistym.
Płynne obracanie dzięki różnicowej kontroli prędkości
Podczas pokonywania zakrętów koło wewnętrzne i zewnętrzne obracają się z różną prędkością.
Serwosterowniki dokładnie obliczają te różnice prędkości.
Zamiast polegać na mechanicznych elementach układu kierowniczego, pojazdy AGV z napędem różnicowym elektronicznie regulują prędkość silnika.
Serwomotory wykonują te polecenia z wyjątkową precyzją, umożliwiając:
Płynne pokonywanie zakrętów
Zmniejszone zużycie opon
Dokładne podążanie ścieżką
Stabilny transport ładunku
Funkcja STO poprawia bezpieczeństwo pracy
Wiele przemysłowych serwomotorów obsługuje funkcję bezpiecznego wyłączania momentu (STO).
Funkcja STO natychmiast wyłącza moment obrotowy silnika bez odłączania zasilania systemu.
Zalety obejmują:
Zatrzymanie awaryjne
Bezpieczna konserwacja
Skrócony czas ponownego uruchomienia
Zgodność ze standardami bezpieczeństwa funkcjonalnego
Lepsza ochrona operatora
Nawet po aktywacji STO sprzężenie zwrotne i komunikacja z enkoderem pozostają dostępne, umożliwiając kontrolowane przywracanie systemu.
Efektywność energetyczna dzięki inteligentnemu sterowaniu serwomechanizmem
Serwosilniki zużywają energię w zależności od rzeczywistego zapotrzebowania na obciążenie.
Korzyści obejmują:
Zmniejszone wytwarzanie ciepła
Niższe zużycie energii elektrycznej
Wyższa ogólna wydajność
Wydłużony czas pracy na baterii
Dłuższa żywotność silnika
W przypadku pojazdów AGV zasilanych akumulatorowo efektywność energetyczna bezpośrednio zwiększa czas pracy pomiędzy cyklami ładowania.
Wysoce zsynchronizowane pojazdy AGV napędzane serwo są szeroko stosowane w:
Inteligentne magazyny
Zautomatyzowana produkcja
Roboty logistyki medycznej
Produkcja półprzewodników
Urządzenia do przetwarzania żywności
Montaż samochodowy
Centra realizacji zamówień w handlu elektronicznym
Logistyka lotniska
Magazyny chłodnicze
Produkcja farmaceutyczna
Każde zastosowanie wymaga precyzyjnego pozycjonowania, powtarzalnego ruchu i niezawodnej koordynacji wielu kół.
Kluczowe zalety serwomotorów prądu stałego do synchronizacji AGV
Funkcja
Korzyść
Informacje zwrotne w zamkniętej pętli
Ciągła korekcja błędów prędkości i pozycji
Koder o wysokiej rozdzielczości
Niezwykle precyzyjne pozycjonowanie kół
Kontrola momentu obrotowego w czasie rzeczywistym
Stabilna synchronizacja pod zmiennym obciążeniem
Szybka dynamiczna reakcja
Płynne przyspieszanie i zwalnianie
Komunikacja przemysłowa
Skoordynowany ruch wieloosiowy
Przekładnia elektroniczna
Dokładna synchronizacja dwóch kół
Zintegrowana konstrukcja serwa
Mniej okablowania i większa niezawodność
Funkcja bezpieczeństwa STO
Zwiększone bezpieczeństwo operacyjne
Energooszczędne sterowanie
Dłuższa żywotność baterii i obniżone koszty eksploatacji
Wniosek
Serwosilniki prądu stałego stały się kamieniem węgielnym nowoczesnych systemów napędowych AGV , ponieważ zapewniają precyzyjną synchronizację wymaganą do autonomicznej nawigacji, wydajnego transportu materiałów i bezpiecznej pracy przemysłowej. Dzięki technologii enkodera ze sprzężeniem zwrotnym w zamkniętej pętli , o wysokiej rozdzielczości , , regulacji momentu obrotowego w czasie rzeczywistym oraz zaawansowanej komunikacji przemysłowej , pojazdy AGV napędzane serwo utrzymują dokładną koordynację kół nawet przy obciążeniach dynamicznych i trudnych warunkach pracy.
W miarę jak magazyny i fabryki w dalszym ciągu wdrażają inteligentną automatyzację, zapotrzebowanie na wysokowydajne zintegrowane rozwiązania w zakresie serwomotorów prądu stałego będzie nadal rosło. Ich zdolność do synchronizacji kół napędowych z wyjątkową dokładnością nie tylko poprawia precyzję nawigacji, ale także zwiększa efektywność energetyczną, wydłuża żywotność podzespołów, ogranicza konserwację i zwiększa ogólną produktywność systemu. Dla producentów poszukujących niezawodnych, skalowalnych i gotowych na przyszłość platform AGV, serwomotory prądu stałego pozostają optymalnym wyborem zapewniającym doskonałą synchronizację kół napędowych i długoterminową doskonałość operacyjną.
Często zadawane pytania:
1. W jaki sposób serwomotory prądu stałego synchronizują koła napędowe AGV?
Serwosilniki prądu stałego wykorzystują sprzężenie zwrotne z enkoderów w pętli zamkniętej do ciągłego monitorowania prędkości i położenia kół. Sterownik porównuje rzeczywisty ruch z wartościami docelowymi i dostosowuje moment obrotowy i prędkość silnika w czasie rzeczywistym, utrzymując dokładną synchronizację kół napędowych AGV.
2. Dlaczego synchronizacja kół napędowych jest ważna w pojazdach AGV?
Dokładna synchronizacja kół pomaga pojazdom AGV zachować dokładność linii prostej, stabilne skręcanie, precyzyjne pozycjonowanie i płynny ruch . Słaba synchronizacja może powodować odchylenia od trajektorii, nierównomierne zużycie kół, wibracje i błędy nawigacji.
3. W jaki sposób enkoder poprawia synchronizację kół AGV?
Enkoder w sposób ciągły mierzy rzeczywistą silnika prędkość i położenie i wysyła informację zwrotną do serwosterownika. Sterownik wykorzystuje te informacje do korygowania błędów ruchu i utrzymywania wymaganej relacji pomiędzy kołami napędowymi pojazdu AGV.
4. Czy serwomotory prądu stałego mogą kompensować różne obciążenia kół?
Tak. Kiedy jedno koło napędowe AGV napotyka większy opór lub obciążenie, system serwo wykrywa wynikającą z tego zmianę prędkości poprzez sprzężenie zwrotne z enkoderem i dostosowuje prąd i moment obrotowy silnika w celu kompensacji, pomagając w utrzymaniu zsynchronizowanego ruchu.
5. Czy oba koła napędowe AGV zawsze muszą obracać się z tą samą prędkością?
Nie. Podczas jazdy po linii prostej koła napędowe zazwyczaj pracują z podobnymi prędkościami. Jednakże podczas kierowania różnicowego koło wewnętrzne obraca się wolniej niż koło zewnętrzne . Sterowanie serwo DC precyzyjnie zarządza tymi różnicami prędkości w zależności od wymaganego promienia skrętu.
6. Jakie protokoły komunikacyjne można stosować w serwomotorach AGV DC?
W zależności od systemu serwo, aplikacje AGV mogą wykorzystywać przemysłowe protokoły komunikacyjne, takie jak CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET i EtherNet/IP do wykonywania poleceń ruchu w czasie rzeczywistym, przekazywania informacji zwrotnych i koordynacji wieloosiowej.
7. W jaki sposób zintegrowane serwomotory zmniejszają błędy synchronizacji AGV?
Zintegrowane serwosilniki łączą silnik, enkoder, sterownik i elektronikę sterującą w kompaktową jednostkę. Może to zmniejszyć okablowanie, odległość transmisji sygnału i opóźnienia w komunikacji, jednocześnie upraszczając integrację systemu i poprawiając skoordynowane sterowanie kołami.
8. Czy serwomotory prądu stałego nadają się do pojazdów AGV przewożących zmienny ładunek?
Tak. Sterowanie serwomechanizmem w zamkniętej pętli może kompensować zmiany obciążenia i oporu toczenia poprzez regulację momentu obrotowego i prądu silnika. Pomaga to pojazdom AGV utrzymać stabilną prędkość i dokładny ruch, gdy zmieniają się warunki ładunku.
9. Czy serwomotory prądu stałego mogą poprawić dokładność skrętu AGV?
Tak. Serwomotory zapewniają precyzyjną, niezależną kontrolę prędkości każdego koła napędowego. Sterownik może dokładnie ustalić wymaganą różnicę prędkości pomiędzy kołami wewnętrznymi i zewnętrznymi, umożliwiając płynne skręcanie i dokładniejsze śledzenie trajektorii.
10. Na co powinniśmy zwrócić uwagę przy wyborze serwomotorów prądu stałego do układów napędowych AGV?
Kluczowe czynniki obejmują moment znamionowy, moment szczytowy, zakres prędkości, rozdzielczość enkodera, interfejs komunikacyjny, dokładność sterowania, średnicę koła, wymagania dotyczące skrzyni biegów, cykl pracy, napięcie akumulatora, warunki środowiskowe i funkcje bezpieczeństwa, takie jak STO . Silnik należy dobrać w zależności od ładunku, prędkości, przyspieszenia i środowiska pracy pojazdu AGV.