
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Zamanı: 2026-08-13 Kaynak: Alan
Otomatik Yönlendirmeli Araçlar ( AGV'ler ) modern depoların, üretim tesislerinin, hastanelerin ve lojistik merkezlerinin önemli bir parçası haline geldi. Malzemeleri özerk bir şekilde taşıma yetenekleri, büyük ölçüde, hassas tahrik tekerleği senkronizasyonuna bağlıdır.navigasyon doğruluğunu, güvenliğini, verimliliğini ve genel operasyonel güvenilirliği doğrudan etkileyen
Tüm tahrik teknolojileri arasında, DC servo motorlar, olağanüstü hareket doğruluğu, kapalı döngü geri bildirimi, hızlı yanıt ve akıllı iletişim yetenekleri sağladıkları için AGV tahrikinde tercih edilen çözüm olarak ortaya çıkmıştır. Açık döngü kontrolüne dayanan geleneksel motorların aksine, DC servo sistemleri, motor performansını gerçek zamanlı olarak sürekli olarak izler ve düzeltir, böylece her tahrik tekerleğinin tam olarak komut verildiği gibi dönmesini sağlar.
Bu makale, DC servo motorların AGV tahrik tekerlekleri arasındaki senkronizasyonu nasıl iyileştirdiğini , ilgili teknolojileri ve üreticilerin yeni nesil mobil robotlar için neden giderek daha fazla servo tahrikli sistemleri tercih ettiğini açıklamaktadır.
Bir AGV normalde aşağıdakileri kullanarak çalışır:
Diferansiyel tahrik
Çift tekerlekten çekiş
Dört tekerlekten çekiş
Çok yönlü sürüş
Mecanum tekerlekten çekiş
Tahrik konfigürasyonundan bağımsız olarak her tekerleğin diğerleriyle doğru konumsal ilişkileri korurken doğru hızda dönmesi gerekir.
Kötü senkronizasyon aşağıdakilere neden olabilir:
Araç sürükleniyor
Gezinme hataları
Düzensiz lastik aşınması
Daha yüksek enerji tüketimi
Azaltılmış konumlandırma doğruluğu
Mekanik titreşim
Yük istikrarsızlığı
Sık düzeltici direksiyon
Sol ve sağ tahrik tekerlekleri arasındaki küçük hız sapmaları bile uzun yolculuk mesafelerinde birikerek AGV'nin amaçlanan yolundan sapmasına neden olur.
DC servo motorlar, sürekli kapalı çevrim senkronizasyon kontrolü sayesinde bu sorunları ortadan kaldırır.
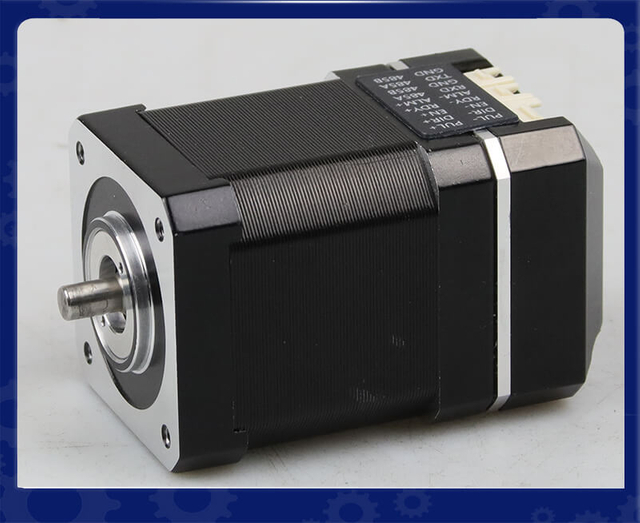
AGV/AMR için LEANMOTOR IDC60 Entegre DC Servo Motorlar
IDC60 Entegre BLDC Servo Motor — Yüksek Verimli, Kompakt ve Akıllı Kapalı Döngü Hareket Kontrol Çözümü |
||

|
Ürüne Genel Bakış: LeanMotor'un IDC60 entegre BLDC servo motoru, motoru, sürücüyü ve kodlayıcıyı tek bir ünitede birleştiren kompakt bir NEMA 24 çözümüdür. Hassas kapalı döngü kontrolü, kararlı tork ve hızlı tepki sağlar. Entegre tasarımı kablolamayı azaltır, yerden tasarruf sağlar. |
|
Önemli Teknik Özellikler
|
||
Tipik Uygulamalar
|
||
Parametre |
IDC60 Spesifikasyonu |
Motorlu Tip |
Entegre BLDC Servo Motor |
Çerçeve Boyutu |
60 mm |
Güç Aralığı |
200W / 400W |
Nominal Gerilim |
24V / 48V |
Nominal Hız |
3000rpm |
Nominal Tork |
0,63Nm / 1,27Nm |
Kodlayıcı |
17 bit Manyetik Kodlayıcı |
İletişim |
Darbe / RS485 / CANopen |
İsteğe Bağlı Özellikler |
Şanzıman, Fren, Soğutma Fanı |
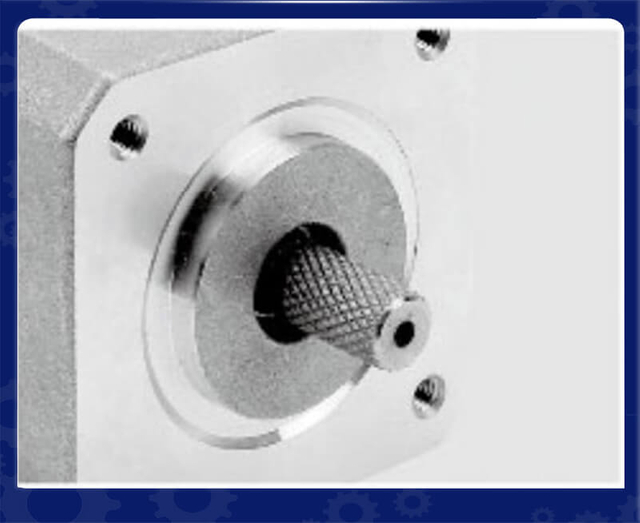
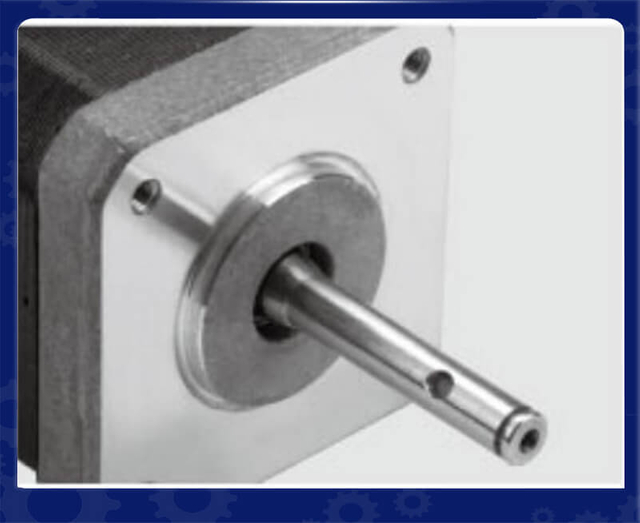
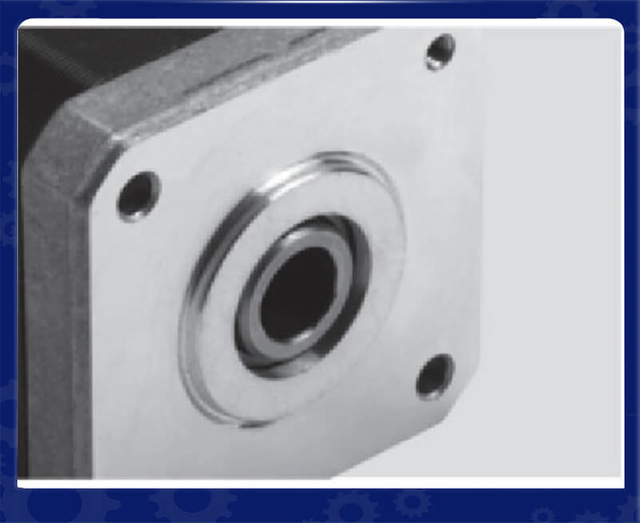
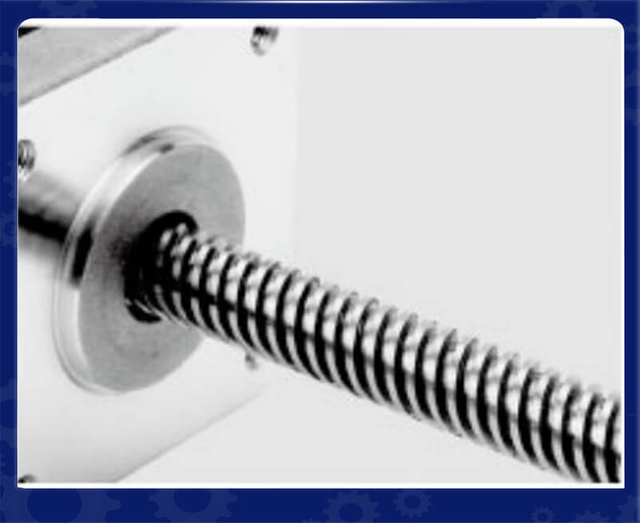
Özelleştirilmiş Şaft Servisi |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
Metal Kasnaklar |
Plastik Kasnak |
Vites |
Şaft Pimi |
Dişli Mil |
Panel Montajı |
|
|
|
|
|
|
İçi Boş Şaft |
Kurşun Vida |
Panel Montajı |
Tek Daire |
Çift Daire |
Anahtar Mili |
Özelleştirilmiş Motor Hizmeti |
||||
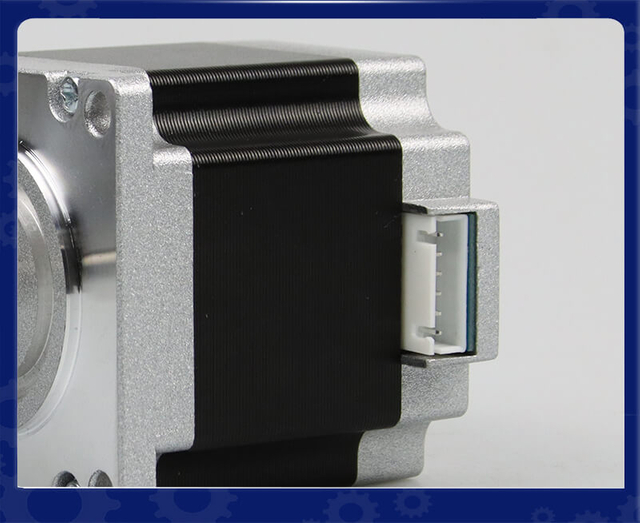
|
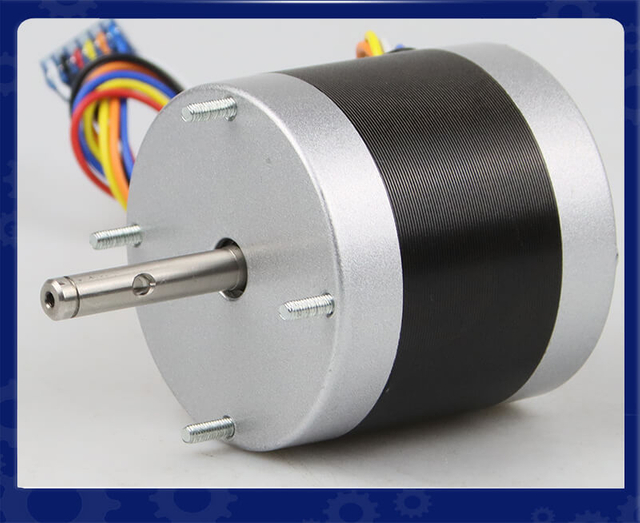
|
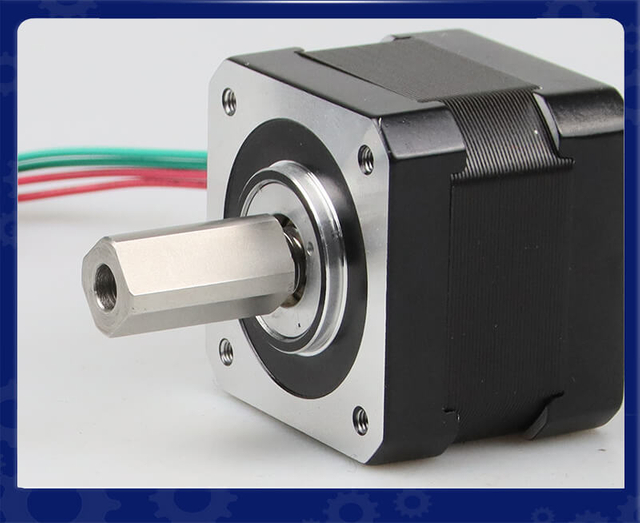
|
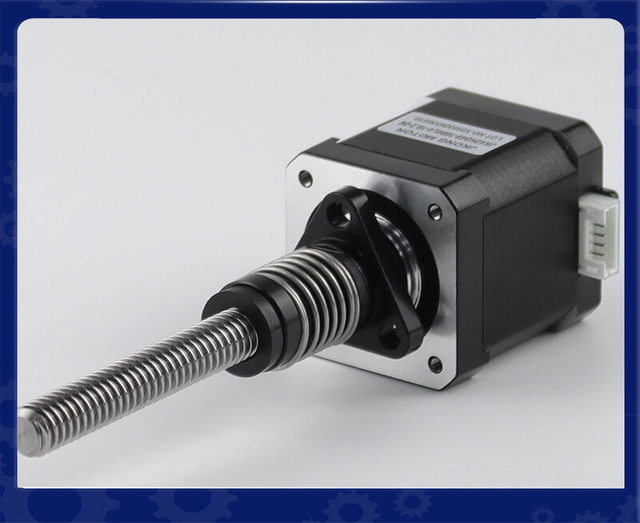
|
|
|---|---|---|---|---|
Kablolar |
Kapaklar |
Şaft |
Kurşun Vida Çubuğu |
Kodlayıcılar |
|
|
|
|
|
Frenler |
Şanzımanlar |
Doğrusal Modül |
Entegre Sürücüler |
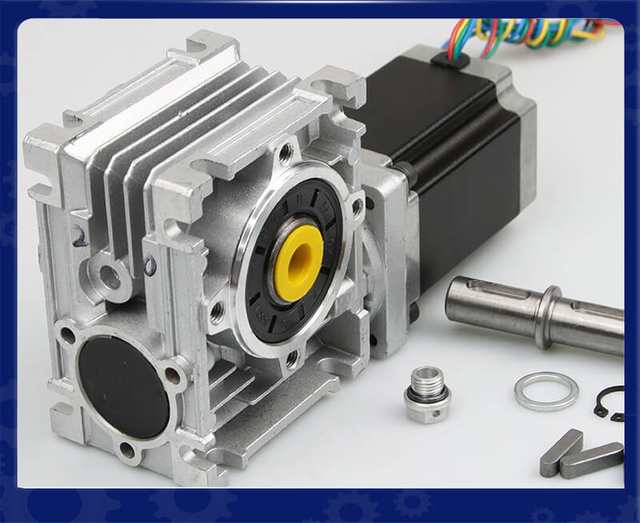
Sonsuz Şanzıman |
Tipik olarak sürekli konum geri beslemesi olmadan çalışan geleneksel DC motorların aksine, DC servo motorlar kapalı döngü kontrolü kullanır . hızı, konumu ve torku sürekli olarak izlemek ve ayarlamak için Bu, onları özellikle hassas ve koordineli tekerlek hareketinin gerekli olduğu AGV tahrik sistemleri için uygun kılar.
Tipik bir DC servo sistemi şunları birleştirir:
Yüksek performanslı DC servo motor
Yüksek çözünürlüklü kodlayıcı
Servo sürücüsü
DSP tabanlı hareket kontrolü
Gerçek zamanlı geri bildirim kontrolü
Enkoder sürekli olarak gerçek motor hızı ve konum verilerini kontrol cihazına gönderir. nedeniyle bir sapma meydana geldiğinde Düzensiz yükler, zemin direnci, hızlanma veya dönme , servo sistem motor torkunu ve hızını otomatik olarak ayarlar.
AGV uygulamaları için bu, daha hızlı yanıt, daha yüksek konumlandırma doğruluğu, daha yumuşak hareket ve tahrik tekerlekleri arasında daha iyi senkronizasyon sağlar. geleneksel açık çevrim motor çözümlerine göre
DC servo motorların en büyük avantajı kapalı çevrim kontrolüdür.
Motorun komut verilen konuma ulaştığını varsaymak yerine servo sürekli olarak şunları karşılaştırır:
Komut verilen hız
Gerçek hız
Komut verilen konum
Gerçek konum
Motor akımı
Tork çıkışı
Kodlayıcı her devirde binlerce, hatta milyonlarca konum güncellemesi gönderir.
Servo kontrolör hemen şunları algılar:
Hız sapmaları
Konum hataları
Değişiklikleri yükle
Dış rahatsızlıklar
Daha sonra motor akımını milisaniyeler içinde otomatik olarak ayarlar.
Bu işlem her saniye binlerce kez tekrarlanır.
Sonuç olarak, hem sol hem de sağ AGV tahrik tekerlekleri şu durumlarda bile senkronize kalır:
Farklı yüklerin taşınması
Düz olmayan zeminlerde sürüş
Hızla hızlanıyor
Tırmanma rampaları
Keskin dönüş
Modern AGV servo motorlar genellikle şunları kullanır:
Artımlı kodlayıcılar
Mutlak kodlayıcılar
Manyetik kodlayıcılar
Optik kodlayıcılar
Yüksek çözünürlüklü kodlayıcılar şunları sağlayabilir:
17 bit çözünürlük
20 bit çözünürlük
23 bit çözünürlük
Devir başına 8 milyondan fazla sayım
Bu hassasiyet, kontrolörün tekerlek hareketini olağanüstü bir doğrulukla izlemesine olanak tanır.
Faydaları şunları içerir:
Mikron düzeyinde konum kontrolü
Doğru tekerlek senkronizasyonu
Sorunsuz yörünge takibi
Minimum kümülatif konumlandırma hatası
Kodlayıcı geri bildirimi, senkronize çok eksenli hareketin temelini oluşturur.
Diferansiyel tahrikli AGV'lerde, doğru düz hat hareketi için sol ve sağ tahrik tekerlekleri arasında aynı hızı korumak çok önemlidir. Küçük bir hız farkı bile aracın kademeli olarak amaçlanan yörüngeden sapmasına, navigasyon hatalarının artmasına ve kontrol sisteminin sık sık düzeltmeler yapmasına neden olabilir.
DC servo motorlar, kapalı döngü geri besleme kontrolü aracılığıyla gerçek zamanlı tekerlek hızı eşleştirmesine ulaşır. Her motor, gerçek dönme hızını ve konumunu sürekli olarak ölçen bir kodlayıcı ile donatılmıştır. Servo kontrol cihazı her iki tahrik tekerleğinden gelen geri bildirimi komut verilen hız ile karşılaştırır ve herhangi bir sapmayı anında telafi eder.
Örneğin, bir AGV'ye sabit bir hızda düz gitmesi komutu verildiğinde kontrolör sürekli olarak şunları izler:
Sol tekerleğin gerçek hızı
Sağ tekerlek gerçek hızı
Hedef tekerlek hızı
Kodlayıcı konumu geri bildirimi
Motor torku ve akımı
Araç hareket durumu
Sağ tekerlek daha büyük bir yuvarlanma direnciyle karşılaşır ve yavaşlamaya başlarsa kodlayıcısı hız düşüşünü algılar. Servo sürücü daha sonra telafi etmek için motorun tork çıkışını artırır. Aynı zamanda sol motor bağımsız olarak ayarlanabilir, böylece her iki tekerlek de gerekli hız ilişkisini korur.
Bu işlem, AGV'nin korumasına olanak tanır tekerlek yükleri eşit olmadığında bile hassas tekerlekten tekerleğe senkronizasyonu .
Senkronizasyon işlemi dört sürekli adımla basitleştirilebilir:
1. Hareket Komutu
AGV kontrolörü her iki servo motora da bir hedef hız gönderir.
2. Kodlayıcı Geri Bildirimi
Her kodlayıcı, motorunun gerçek dönüş hızını ve konumunu sürekli olarak bildirir.
3. Hata Karşılaştırması
Servo kontrol cihazı, komut verilen hız ile gerçek hız arasındaki farkı hesaplarken, AGV hareket kontrol cihazı da iki tahrik tekerleğinin hızını karşılaştırabilir.
4. Gerçek Zamanlı Düzeltme
Servo sürücü, hız hatasını en aza indirmek ve gerekli tekerlek hızı ilişkisini korumak için motor akımını ve torkunu ayarlar.
Bu sürekli bir geri bildirim döngüsü yaratır:
Hareket Komutu → Servo Kontrol → Motor Dönüşü → Kodlayıcı Geri Bildirimi → Hata Algılama → Tork Düzeltme
Bu döngü sürekli çalıştığı için sistem, açık döngülü motor sistemine göre çok daha hızlı bir şekilde bozulmaları telafi edebilir.
Bir AGV uzun mesafeler kat ettiğinde doğru tekerlek senkronizasyonu özellikle önemlidir. Bir tekerlek sürekli olarak diğerinden daha hızlı dönüyorsa, araç düz bir yörüngeyi korumak yerine yavaş yavaş dönecektir.
Gerçek zamanlı servo kontrolü aşağıdakilerin azaltılmasına yardımcı olur:
Düz çizgi sapması
Konumlandırma hataları
Lastik ve jant aşınması
Mekanik titreşim
Gezinme düzeltmeleri
Enerji kayıpları
Yük istikrarsızlığı
Hızlanma ve yavaşlama sırasında senkronize servo kontrolü eşit derecede önemlidir. Her iki tahrik motoru da koordineli hız profillerini takip ederek bir tekerleğin diğerine göre önemli ölçüde daha hızlı hızlanmasını önleyebilir.
Tekerlek senkronizasyonu, her iki tekerleğin de her zaman tam olarak aynı hızda dönmesi gerektiği anlamına gelmez.
Diferansiyel direksiyon sırasında iç tekerleğin dış tekerleğe göre daha yavaş dönmesi gerekir . AGV kontrol cihazı, istenen dönüş yarıçapına, araç geometrisine ve komut verilen doğrusal/açısal hıza göre her bir tekerlek için gerekli hızı hesaplar.
Örneğin:
Düz hareket: Sol tekerlek ≈ Sağ tekerlek hızı
Sola dönüş: Sol tekerlek < Sağ tekerlek hızı
Sağa dönüş: Sağ tekerlek < Sol tekerlek hızı
DC servo motorlar, iki tekerlek arasında gerekli ilişkiyi korurken bu farklı hız komutlarını doğru bir şekilde uygulayabilir.
Bu düzgün viraj alma, doğru yörünge takibi ve daha az lastik fırçalama sağlar., özellikle dar depo koridorlarında veya sabit ekipmanların çevresinde çalışan AGV'ler için önemli olan
Bir DC servo sisteminin birincil avantajı, bir motora yalnızca belirli bir hızda dönmesi komutunu vermemesidir. Gerçek performansı sürekli olarak ölçer ve sapmaları gerçek zamanlı olarak düzeltir.
Yüksek çözünürlüklü kodlayıcılar, gelişmiş servo algoritmaları ve gibi iletişim arayüzleriyle birleştirildiğinde CANopen veya EtherCAT DC servo motorlar, yüksek düzeyde koordineli çok tekerlek hareketi sağlayabilir.
AGV üreticileri için bu, daha doğru navigasyon, daha sorunsuz sürüş performansı ve değişen yük ve zemin koşullarında daha güvenilir çalışma anlamına gelir.
Depo zeminleri nadiren mükemmel şekilde tekdüzedir.
AGV'ler sıklıkla aşağıdakilerle karşılaşır:
Zemin bağlantıları
Küçük rampalar
Düzensiz beton
Yük kaymaları
Yuvarlanma direnci değişiklikleri
Bu koşullar her tahrik tekerleğinde eşit olmayan yükler oluşturur.
Direnç arttığında geleneksel motorlar yavaşlar.
Servo motorlar artan tork talebini anında algılar.
Sürücü aynı tekerlek hızını korurken motor akımını otomatik olarak artırır.
Bu yetenek, değişen çalışma koşullarından bağımsız olarak her iki tekerleğin senkronize olmasını sağlar.
AGV'ler sürekli olarak şunları gerçekleştirir:
Başlangıç
Durmak
Tersi
Tornalama
Engellerden kaçınma
Hassas yerleştirme
Bu hızlı hareket değişiklikleri son derece hızlı motor tepkisi gerektirir.
Servo motorlar genellikle şunları başarır:
Yüksek hızlanma
Anında tork üretimi
Yumuşak yavaşlama
Minimum aşma
Sonuç, her hareket profilinde senkronize tekerlek hareketidir.
Bir tekerleğin geride kalması yerine her iki motor da aynı hızlanma eğrilerini takip ediyor.
Birçok gelişmiş servo sistemi Elektronik Dişli işlevi içerir.
Elektronik dişli sistemi, programlanabilir dişli oranlarını kullanarak bir servo motorun diğerini takip etmesini sağlar.
Uygulamalar şunları içerir:
Çift tekerlek senkronizasyonu
Kaldırma mekanizmaları
Konveyör senkronizasyonu
Çok eksenli robotik
AGV'ler için elektronik dişli sistemi, bağımsız elektronik kontrolü korurken her iki tahrik motorunun da mekanik olarak bağlı miller gibi davranmasını sağlar.
Faydaları şunları içerir:
Daha yüksek konumlandırma doğruluğu
Azaltılmış mekanik karmaşıklık
Daha kolay parametre ayarı
Daha iyi sistem esnekliği
Modern AGV'ler nadiren analog sinyallere dayanır.
Bunun yerine servo motorlar aşağıdaki gibi endüstriyel fieldbus ağları aracılığıyla iletişim kurar:
CANopen
EtherCAT
Modbus RTU
Modbus TCP
EthernetNet/IP
PROFINET
Bu iletişim protokolleri şunları sağlar:
Gerçek zamanlı hız güncellemeleri
Pozisyon senkronizasyonu
Dağıtılmış hareket kontrolü
Merkezi teşhis
Parametre ayarı
AGV kontrol cihazı, her motoru deterministik iletişim yoluyla eşzamanlı olarak koordine ederek senkronizasyon doğruluğunu önemli ölçüde artırır.
Modern entegre servo motorlar birleştirir . , motoru, kodlayıcıyı, servo sürücüyü ve hareket kontrol cihazını tek bir kompakt ünitede Bu entegre tasarım, sinyal iletim yollarını kısaltır, elektriksel paraziti azaltır ve tekerlek senkronizasyonunu etkileyebilecek iletişim gecikmelerini en aza indirir.
Ayrı bileşenlerin kullanıldığı geleneksel sistemlerle karşılaştırıldığında entegre servo motorlar şunları sunar:
Azaltılmış kablolama karmaşıklığı
Daha düşük sinyal gecikmesi
Geliştirilmiş senkronizasyon doğruluğu
Daha basit kurulum ve bakım
Daha yüksek sistem güvenilirliği
AGV ve AMR uygulamaları için entegre servo motorlar, daha hızlı geri bildirim işlemeyi ve her bir tahrik tekerleğinin daha hassas kontrolünü sağlar; bu da daha yumuşak hareket, gelişmiş navigasyon doğruluğu ve değişen çalışma koşulları altında tutarlı performans sağlar. Kompakt tasarımları aynı zamanda CANopen ve EtherCAT gibi gelişmiş iletişim protokollerini desteklerken kurulum alanından da tasarruf sağlar. gerçek zamanlı çok eksenli koordinasyon için
Viraj alma sırasında iç tekerlek ve dış tekerlek farklı hızlarda döner.
Servo kontrolörler bu hız farklarını hassas bir şekilde hesaplar.
Diferansiyel tahrikli AGV'ler, mekanik direksiyon bileşenlerine güvenmek yerine motor hızını elektronik olarak ayarlar.
Servo motorlar bu komutları olağanüstü bir hassasiyetle yürüterek şunları sağlar:
Pürüzsüz viraj alma
Azaltılmış lastik aşınması
Doğru yol takibi
Stabil yük taşımacılığı
Birçok endüstriyel servo motor Güvenli Tork Kapatmayı (STO) destekler.
STO, sistem gücünü kesmeden motor torkunu anında devre dışı bırakır.
Avantajları şunları içerir:
Acil durdurma
Güvenli bakım
Azaltılmış yeniden başlatma süresi
Fonksiyonel güvenlik standartlarına uygunluk
Geliştirilmiş operatör koruması
STO aktivasyonundan sonra bile kodlayıcı geri bildirimi ve iletişimi mevcut kalarak kontrollü sistem kurtarmaya olanak tanır.
Servo motorlar gerçek yük talebine göre güç tüketir.
Faydaları şunları içerir:
Azaltılmış ısı üretimi
Daha düşük elektrik tüketimi
Daha yüksek genel verimlilik
Uzatılmış pil çalışma süresi
Daha uzun motor ömrü
Pille çalışan AGV'ler için enerji verimliliği, şarj döngüleri arasındaki çalışma süresini doğrudan artırır.
Yüksek düzeyde senkronize servo tahrikli AGV'ler aşağıdaki alanlarda yaygın olarak kullanılır:
Akıllı depolar
Otomatik üretim
Tıbbi lojistik robotları
Yarı iletken üretimi
Gıda işleme tesisleri
Otomotiv montajı
E-ticaret karşılama merkezleri
Havaalanı lojistiği
Soğuk hava depoları
İlaç üretimi
Her uygulama hassas konumlandırma, tekrarlanabilir hareket ve güvenilir çoklu tekerlek koordinasyonu gerektirir.
Özellik |
Fayda |
|---|---|
Kapalı döngü geri bildirimi |
Hız ve konum hatalarının sürekli düzeltilmesi |
Yüksek çözünürlüklü kodlayıcı |
Ultra hassas tekerlek konumlandırma |
Gerçek zamanlı tork kontrolü |
Değişen yükler altında kararlı senkronizasyon |
Hızlı dinamik yanıt |
Sorunsuz hızlanma ve yavaşlama |
Endüstriyel iletişim |
Koordineli çok eksenli hareket |
Elektronik dişli |
Doğru çift tekerlek senkronizasyonu |
Entegre servo tasarımı |
Daha az kablolama ve daha yüksek güvenilirlik |
STO güvenlik fonksiyonu |
Geliştirilmiş operasyonel güvenlik |
Enerji verimli kontrol |
Daha uzun pil ömrü ve daha düşük işletme maliyetleri |
DC servo motorlar, temel taşı haline geldi . AGV tahrik sistemlerinin otonom navigasyon, verimli malzeme taşıma ve güvenli endüstriyel operasyon için gereken hassas senkronizasyonu sağladıklarından modern sayesinde Kapalı döngü geri beslemeli, , yüksek çözünürlüklü kodlayıcı teknolojisi , , gerçek zamanlı tork regülasyonu ve gelişmiş endüstriyel iletişim , servo tahrikli AGV'ler, dinamik yükler ve zorlu çalışma koşulları altında bile doğru tekerlek koordinasyonunu korur.
Depolar ve fabrikalar akıllı otomasyonu benimsemeye devam ettikçe, olan talep de yüksek performanslı entegre DC servo motor çözümlerine artmaya devam edecek. Tahrik tekerleklerini olağanüstü bir doğrulukla senkronize etme yetenekleri, yalnızca navigasyon hassasiyetini artırmakla kalmaz, aynı zamanda enerji verimliliğini artırır, bileşen ömrünü uzatır, bakımı azaltır ve genel sistem verimliliğini artırır. Güvenilir, ölçeklenebilir ve geleceğe hazır AGV platformları arayan üreticiler için DC servo motorlar, üstün tahrik tekerleği senkronizasyonu ve uzun vadeli operasyonel mükemmellik elde etmek için en uygun seçim olmaya devam ediyor.
DC servo motorlar, kapalı döngü geri bildirimini kullanır. tekerlek hızını ve konumunu sürekli olarak izlemek için kodlayıcılardan gelen Kontrolör, gerçek hareketi hedef değerlerle karşılaştırır ve motor torkunu ve hızını gerçek zamanlı olarak ayarlayarak AGV tahrik tekerleklerinin doğru şekilde senkronize olmasını sağlar.
Doğru tekerlek senkronizasyonu, AGV'lerin korumasına yardımcı olur düz çizgi doğruluğunu, istikrarlı dönüşü, hassas konumlandırmayı ve yumuşak hareketi . Zayıf senkronizasyon yörünge sapmasına, eşit olmayan tekerlek aşınmasına, titreşime ve navigasyon hatalarına neden olabilir.
Bir kodlayıcı sürekli olarak motorun gerçek hızını ve konumunu ölçer ve servo kontrol cihazına geri bildirim gönderir. Kontrolör bu bilgiyi hareket hatalarını düzeltmek ve AGV'nin tahrik tekerlekleri arasında gerekli ilişkiyi sürdürmek için kullanır.
Evet. Bir AGV tahrik tekerleği daha fazla direnç veya yüke maruz kaldığında, servo sistem, enkoder geri bildirimi aracılığıyla ortaya çıkan hız değişikliğini algılar ve bunu telafi etmek için motor akımını ve torkunu ayarlayarak senkronize hareketin korunmasına yardımcı olur.
Hayır. Düz hatlı yolculuk sırasında tahrik tekerlekleri genellikle benzer hızlarda çalışır. Ancak diferansiyel yönlendirme sırasında iç tekerlek dış tekerleğe göre daha yavaş döner . DC servo kontrolü, bu hız farklılıklarını gerekli dönüş yarıçapına göre hassas bir şekilde yönetir.
Servo sistemine bağlı olarak AGV uygulamaları, gibi endüstriyel iletişim protokollerini kullanabilir . CANopen, EtherCAT, Modbus RTU, Modbus TCP, PROFINET ve EtherNet/IP gerçek zamanlı hareket komutları, geri bildirim ve çok eksenli koordinasyon için
Entegre servo motorlar , motoru, kodlayıcıyı, sürücüyü ve kontrol elektroniklerini kompakt bir ünitede birleştirir. Bu, sistem entegrasyonunu basitleştirirken ve koordineli tekerlek kontrolünü geliştirirken kablolamayı, sinyal iletim mesafesini ve iletişim gecikmesini azaltabilir.
Evet. Kapalı döngü servo kontrolü, motor torkunu ve akımını ayarlayarak yük ve yuvarlanma direncindeki değişiklikleri telafi edebilir. Bu, AGV'lerin yük koşulları değiştiğinde sabit hızı ve doğru hareketi korumasına yardımcı olur.
Evet. Servo motorlar her tahrik tekerleği için hassas bağımsız hız kontrolü sağlar. Kontrolör, iç ve dış tekerlekler arasında gerekli hız farkını doğru bir şekilde belirleyebilir, böylece düzgün dönüş ve daha doğru yörünge takibi sağlanır..
Temel faktörler arasında nominal tork, tepe tork, hız aralığı, kodlayıcı çözünürlüğü, iletişim arayüzü, kontrol doğruluğu, tekerlek çapı, dişli kutusu gereksinimleri, görev döngüsü, akü voltajı, çevre koşulları ve STO gibi güvenlik işlevleri yer alır . Motor, AGV'nin yüküne, hızına, ivmelenmesine ve çalışma ortamına göre seçilmelidir.


