
Görüntüleme: 0 Yazar: Site Editörü Yayınlanma Tarihi: 2026-08-12 Kaynak: Alan
hızlı gelişimi, Otomatik Kılavuzlu Araçların (AGV'ler) ve Otonom Mobil Robotların (AMR'ler) yüksek performanslı hareket kontrol çözümlerine yönelik artan talebi yarattı. Mobil robotların temel tahrik bileşeni olan AGV ve AMR uygulamalarına yönelik DC servo motor , araç performansını, konumlandırma doğruluğunu, enerji verimliliğini, güvenliği ve operasyonel güvenilirliği doğrudan etkiler.
AGV ve AMR platformları, geleneksel endüstriyel makinelerin aksine, motorların sıklıkla hızlanması, yavaşlaması, yön değiştirmesi, farklı yükler taşıması ve hassas hareket kontrolünü sürdürmesi gereken dinamik ortamlarda çalışır. Bu nedenle doğru AGV servo motorunun seçilmesi, tork gerekliliklerinin, hız aralığının, enkoder geri bildiriminin, iletişim protokollerinin, güvenlik fonksiyonlarının, motor boyutunun ve çevresel uyarlanabilirliğin kapsamlı bir şekilde değerlendirilmesini gerektirir.
Düzgün seçilmiş bir DC servo motor sistemi , navigasyon doğruluğunu artırabilir, bakım maliyetlerini azaltabilir, pil ömrünü uzatabilir ve depolarda, fabrikalarda, hastanelerde, lojistik merkezlerinde ve akıllı üretim tesislerinde istikrarlı çalışma sağlayabilir.
DC servo motor, doğru hız, konum ve tork kontrolü elde etmek için DC motoru, kodlayıcı geri bildirim sistemini ve servo kontrol teknolojisini birleştiren hassas bir hareket cihazıdır.
AGV ve AMR sistemlerinde servo motorlar esas olarak aşağıdakiler için kullanılır:
Tahrik tekerlekleri ve çekiş sistemleri
Direksiyon mekanizmaları
Kaldırma platformları
Konveyör modülleri
Robot kol ataşmanları
Hassas konumlandırma sistemleri
Standart DC motorlarla karşılaştırıldığında servo motorlar şunları sağlar:
Daha yüksek konumlandırma doğruluğu
Daha hızlı dinamik yanıt
Kapalı çevrim kontrol yeteneği
Daha iyi aşırı yük performansı
Kararlı düşük hızda çalışma
Geliştirilmiş enerji verimliliği
Dar koridorlarda gezinmesi, iş istasyonlarında doğru şekilde durması ve saatlerce sürekli çalışması gereken mobil robotlar için yüksek kaliteli bir AGV DC servo motor şarttır.
AGV/AMR için LEANMOTOR IDC60 Entegre DC Servo Motorlar
IDC60 Entegre BLDC Servo Motor — Yüksek Verimli, Kompakt ve Akıllı Kapalı Döngü Hareket Kontrol Çözümü |
||

|
Ürüne Genel Bakış: LeanMotor'un IDC60 entegre BLDC servo motoru, motoru, sürücüyü ve kodlayıcıyı tek bir ünitede birleştiren kompakt bir NEMA 24 çözümüdür. Hassas kapalı döngü kontrolü, kararlı tork ve hızlı tepki sağlar. Entegre tasarımı kablolamayı azaltır, yerden tasarruf sağlar. |
|
Önemli Teknik Özellikler
|
||
Tipik Uygulamalar
|
||
Parametre |
IDC60 Spesifikasyonu |
Motorlu Tip |
Entegre BLDC Servo Motor |
Çerçeve Boyutu |
60 mm |
Güç Aralığı |
200W / 400W |
Nominal Gerilim |
24V / 48V |
Nominal Hız |
3000rpm |
Nominal Tork |
0,63Nm / 1,27Nm |
Kodlayıcı |
17 bit Manyetik Kodlayıcı |
İletişim |
Darbe / RS485 / CANopen |
İsteğe Bağlı Özellikler |
Şanzıman, Fren, Soğutma Fanı |
Özelleştirilmiş Şaft Servisi |
|||||
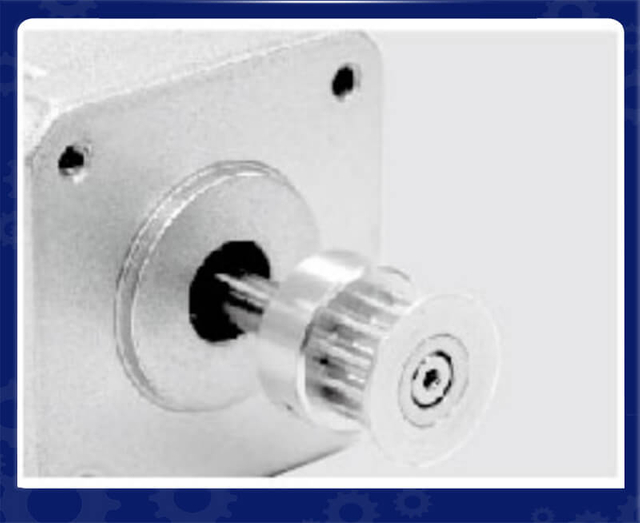
|
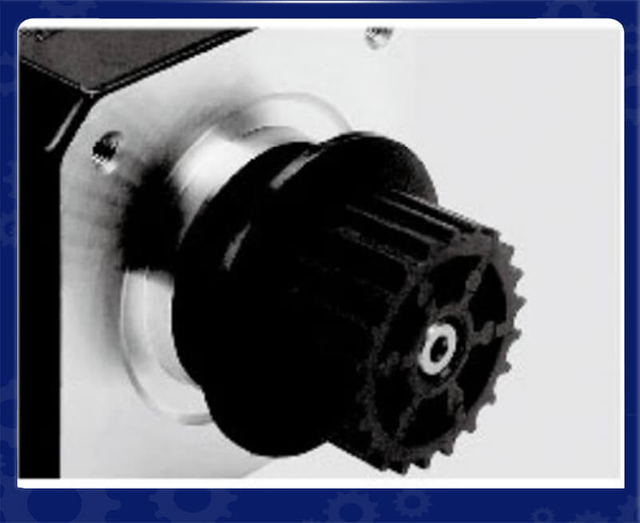
|
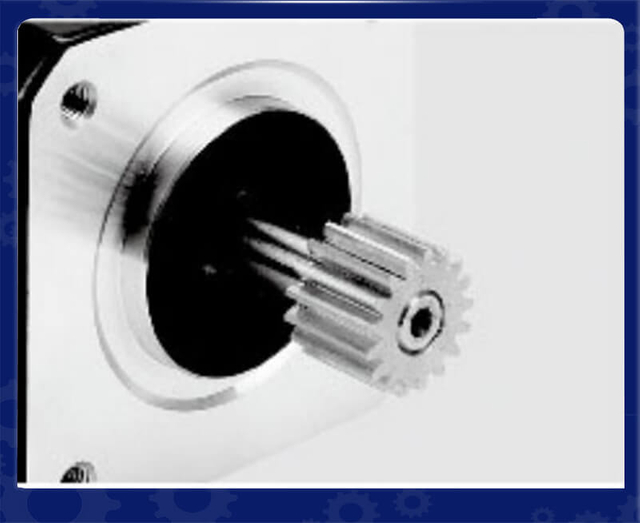
|
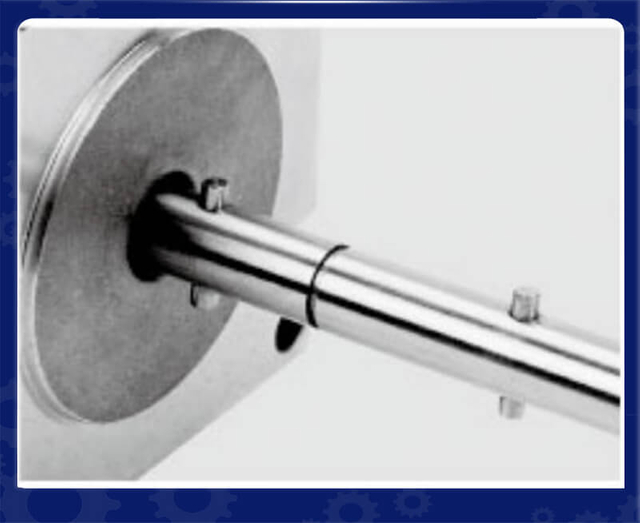
|
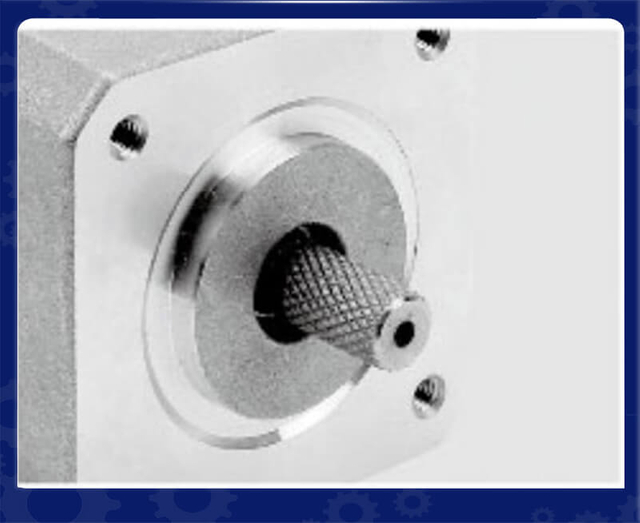
|
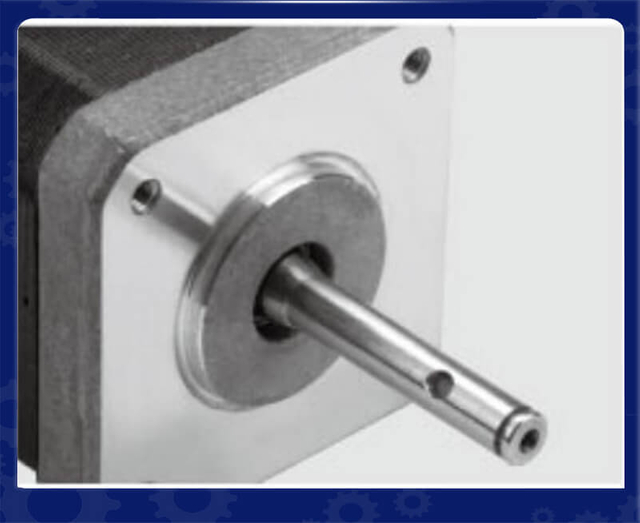
|
|---|---|---|---|---|---|
Metal Kasnaklar |
Plastik Kasnak |
Vites |
Şaft Pimi |
Dişli Mil |
Panel Montajı |
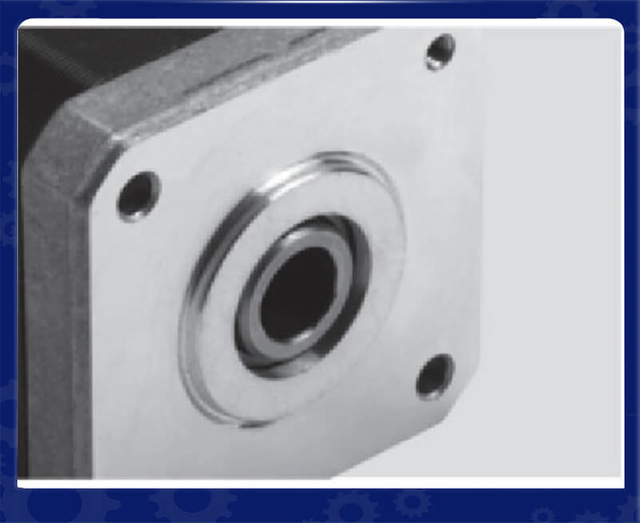
|
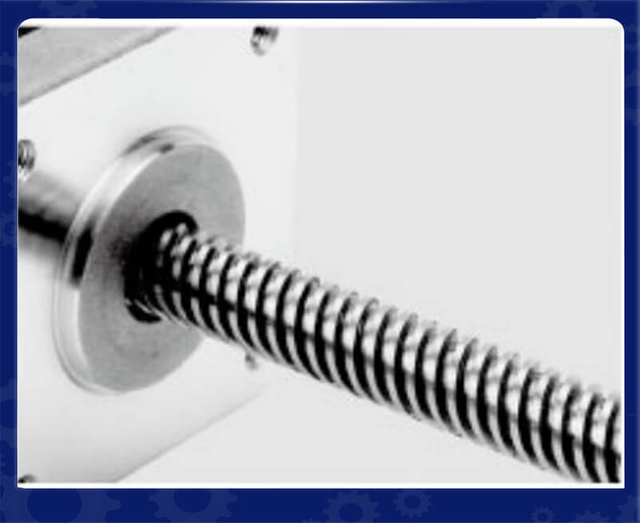
|
|
|
|
|
İçi Boş Şaft |
Kurşun Vida |
Panel Montajı |
Tek Daire |
Çift Daire |
Anahtar Mili |
Özelleştirilmiş Motor Hizmeti |
||||
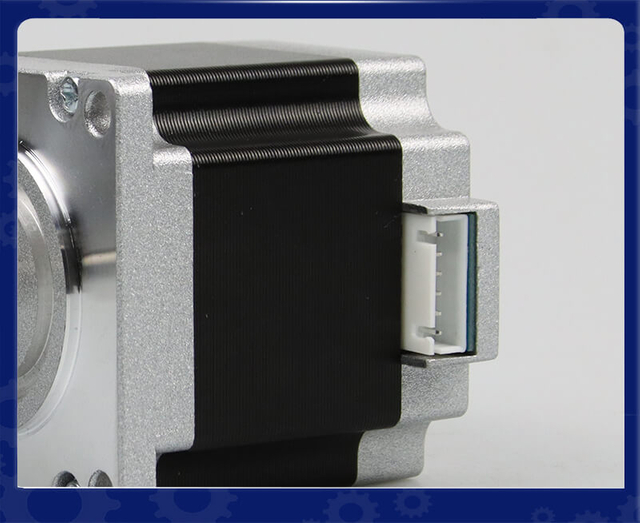
|
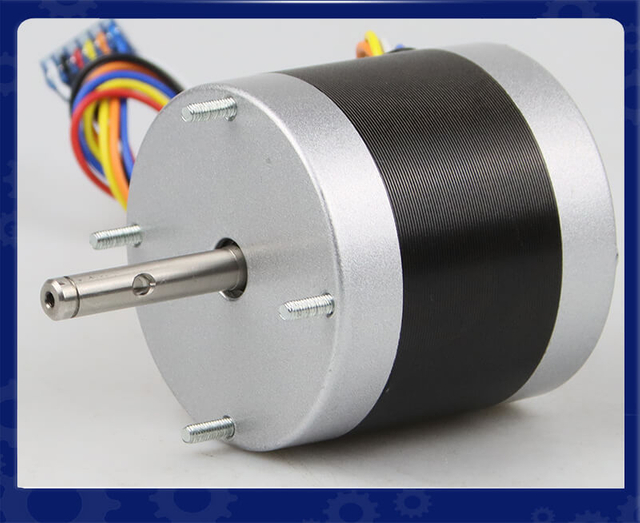
|
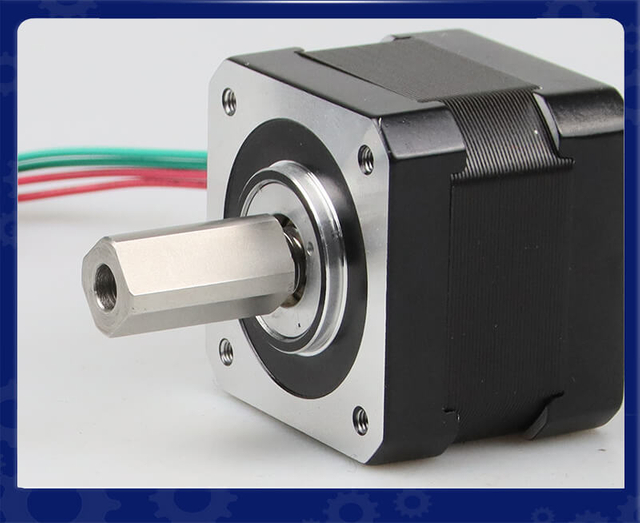
|
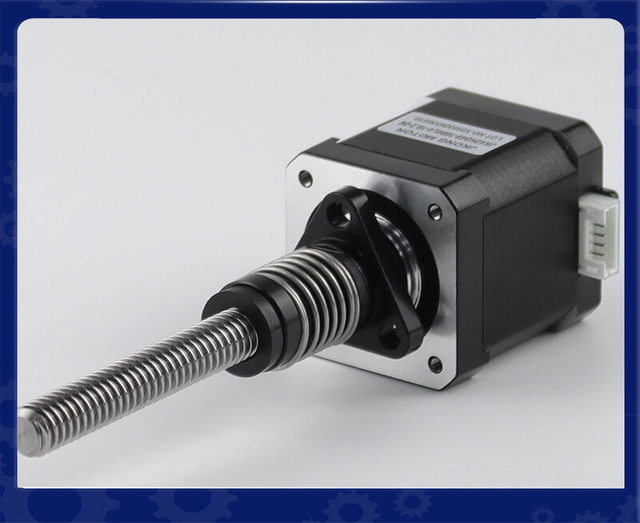
|
|
|---|---|---|---|---|
Kablolar |
Kapaklar |
Şaft |
Kurşun Vida Çubuğu |
Kodlayıcılar |
|
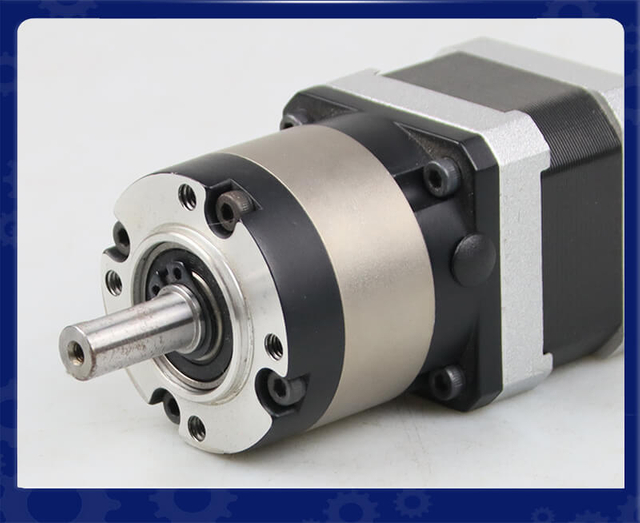
|
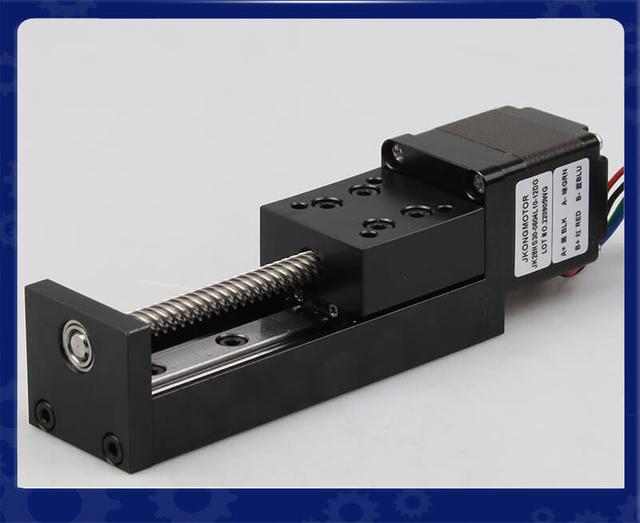
|
|
|
Frenler |
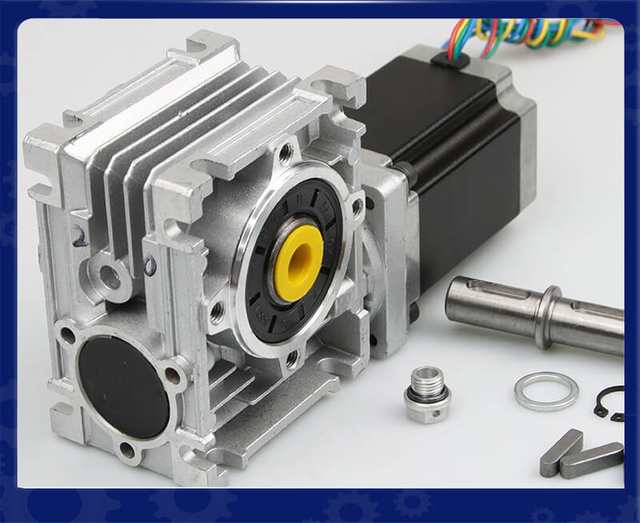
Şanzımanlar |
Doğrusal Modül |
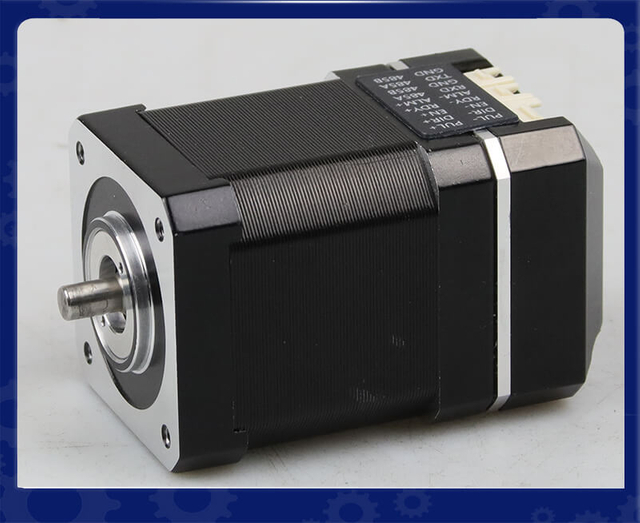
Entegre Sürücüler |
Sonsuz Şanzıman |
seçerken tork en önemli parametrelerden biridir AGV servo motor . Motor aşağıdakilerin üstesinden gelmek için yeterli tork üretmelidir:
Araç ağırlığı
Yük ağırlığı
Yuvarlanma direnci
Zemin koşulları
Eğim açıları
Hızlanma gereksinimleri
Gerekli tork şu şekilde hesaplanabilir:
Motor Torku = İtici Kuvvet × Tekerlek Yarıçapı
AGV uygulamaları için her ikisini de dikkate almak önemlidir:
Sürekli tork, motorun aşırı ısınmadan uzun süre istikrarlı şekilde çalışabilme yeteneğini temsil eder.
Tepe torku aşağıdaki durumlarda geçici tork kapasitesini temsil eder:
Başlangıç
Hızlanma
Acil frenleme
Değişiklikleri yükle
Yetersiz torka sahip bir DC servo motor aşağıdakilere neden olabilir:
Yavaş hızlanma
Motorun aşırı ısınması
Konum hataları
Azalan pil verimliliği
Bu nedenle mühendisler maksimum limite yakın çalışmak yerine yeterli tork marjına sahip bir motor seçmelidir.
AGV ve AMR sistemleri genellikle nispeten düşük hızlı ancak yüksek torklu çalışma gerektirir. Endüstriyel iş mili motorlarının aksine mobil robot motorları, son derece yüksek dönüş hızından ziyade kontrollü harekete öncelik verir.
Tipik AGV motor hızı gereksinimleri şunlara bağlıdır:
Araç boyutu
Tekerlek çapı
Maksimum seyahat hızı
Vites küçültme oranı
Yaygın çalışma aralıkları şunları içerir:
Düşük hızlı uygulamalar: 50–300 RPM
Orta hızlı AGV'ler: 300–1000 RPM
Yüksek hızlı mobil robotlar: 1000 RPM ve üzeri
seçerken AMR için DC servo motor motor hızının mekanik aktarım sistemiyle eşleşmesi gerekir.
Çok hızlı çalışan bir motor daha büyük bir dişli kutusu gerektirebilir ve bu da aşağıdakileri artırır:
Mekanik karmaşıklık
Gürültü
Enerji tüketimi
Bakım gereksinimleri
Kodlayıcı seçimi AGV ve AMR hareket doğruluğu açısından kritik öneme sahiptir.
Doğru geri beslemeye sahip olmayan bir servo motor, hassas kapalı çevrim kontrolü sağlayamaz.
Yaygın kodlayıcı seçenekleri şunları içerir:
Artımlı kodlayıcılar şunları sağlar:
Hız geri bildirimi
Dönüş yönü tespiti
Uygun maliyetli kontrol
Standart AGV tahrik sistemlerinde yaygın olarak kullanılırlar.
Mutlak kodlayıcılar şunları sağlar:
Gerçek zamanlı konum bilgisi
Elektrik kesintisinden sonra konum kaybı olmaz
Daha yüksek konumlandırma doğruluğu
Bunlar aşağıdakiler için uygundur:
Yüksek hassasiyetli AMR'ler
Tıbbi robotlar
Yarı iletken taşıma sistemleri
Manyetik kodlayıcılar giderek daha popüler hale geliyor çünkü şunları sunuyorlar:
Kompakt boyut
Yüksek güvenilirlik
Toza ve titreşime karşı dayanıklılık
Modern AGV uygulamaları için entegre kodlayıcı servo motor, kurulumu basitleştirebilir ve sistem güvenilirliğini artırabilir.
Modern AGV ve AMR sistemleri, motor kontrolörü ile ana robot kontrol sistemi arasında verimli iletişim gerektirir.
Seçilen AGV DC servo motor, aşağıdakiler gibi uygun iletişim protokollerini desteklemelidir:
CANopen mobil robotikte aşağıdaki nedenlerden dolayı yaygın olarak kullanılmaktadır:
Yüksek güvenilirlik
Gerçek zamanlı iletişim
Basit kablolama
Güçlü endüstriyel uyumluluk
EtherCAT şunları sağlar:
Ultra hızlı iletişim
Yüksek senkronizasyon doğruluğu
Çok eksenli koordinasyon
Hassas hareket kontrolü gerektiren gelişmiş AMR platformları için uygundur.
Bu protokoller yaygın olarak aşağıdakiler için kullanılır:
Maliyete duyarlı uygulamalar
Basit kontrol sistemleri
Temel AGV platformları
Doğru iletişim arayüzüne sahip bir servo motorun seçilmesi, robot kontrol cihazıyla kusursuz entegrasyon sağlar.
AGV'ler ve AMR'ler genellikle katı boyut sınırlamalarına sahiptir çünkü:
Pil alanı sınırlıdır
Robot boyutları kompakt kalmalıdır
Ağırlığın azaltılması verimliliği artırır
seçerken Kompakt bir DC servo motor mühendisler şunları dikkate almalıdır:
Motor çapı
Motor uzunluğu
Montaj boyutları
Mil boyutu
Ağırlık
Daha küçük bir motor her zaman daha iyi performans anlamına gelmez. Motor, mekanik yapıya takılırken yeterli tork yoğunluğunu sağlamalıdır.
Örneğin entegre servo motorlar şunları birleştirir:
DC servo motor
Kodlayıcı
Sürücü
İletişim arayüzü
tek bir kompakt ünitede toplanarak kablolama karmaşıklığı azaltılır ve kurulum alanından tasarruf edilir.
AGV ve AMR sistemleri genellikle aşağıdakiler de dahil olmak üzere şarj edilebilir pillerle çalıştırılır:
Lityum iyon piller
Lityum demir fosfat piller
Kurşun asitli aküler
Yaygın AGV motor voltajı değerleri şunları içerir:
12VDC
24VDC
36VDC
48VDC
72VDC
Motor voltajı araç güç sistemiyle eşleşmelidir.
Yanlış voltaj seçimi aşağıdakilere neden olabilir:
Azalan motor performansı
Aşırı akım tüketimi
Denetleyici hasarı
Kısaltılmış pil ömrü
Depo AGV'leri için 24V ve 48V DC servo motorlar en sık kullanılan çözümler arasındadır.
Güvenlik, modern otonom mobil robotlarda kritik bir gerekliliktir.
Gelişmiş AGV servo motorlar aşağıdaki gibi güvenlik işlevlerini içerebilir:
STO, kontrolsüz hareketi önlerken motor torku üretimini anında devre dışı bırakır.
Avantajları şunları içerir:
İyileştirilmiş personel güvenliği
Azaltılmış harici güvenlik bileşenleri
Endüstriyel güvenlik standartlarına uygunluk
STO özellikle insanlarla birlikte çalışan AGV'ler için önemlidir:
Akıllı fabrikalar
Depolar
Hastaneler
Lojistik ortamları
AGV ve AMR motorları genellikle zorlu ortamlarda çalışır.
Bir motor seçmeden önce şunları göz önünde bulundurun:
Motor aşağıdaki koşullar altında performansı korumalıdır:
Soğuk depolama koşulları
Yüksek sıcaklık fabrikaları
Sürekli çalışma ortamları
Daha yüksek bir IP derecesi aşağıdakilere karşı daha iyi koruma sağlar:
Toz
su
Endüstriyel kirlilik
Ortak seçenekler şunları içerir:
IP54
IP65
IP67
Mobil robotlar aşağıdakilerden sürekli titreşim yaşar:
Düzensiz zeminler
Araç hareketi
Değişiklikleri yükle
Sağlam bir servo motor tasarımı, uzun vadeli güvenilirliği artırır.
kullanır . dişli kutusuyla birlikte DC servo motor Mobil robotlar düşük hızlarda yüksek tork gerektirdiğinden çoğu AGV sistemi
Bir şanzıman şunları sağlar:
Artan çıkış torku
Azaltılmış motor hızı
Geliştirilmiş yük taşıma kapasitesi
Yaygın şanzıman türleri şunları içerir:
Avantajları:
Yüksek verimlilik
Kompakt yapı
Yüksek tork yoğunluğu
Şunlar için uygundur:
Ağır hizmet AGV'leri
Endüstriyel AMR'ler
Avantajları:
Yüksek redüksiyon oranı
Kendinden kilitleme özelliği
Şunlar için uygundur:
Kaldırma mekanizmaları
Tutma torku gerektiren uygulamalar
için doğru hareket çözümünün seçilmesi kritik öneme sahiptir AGV (Otomatik Güdümlü Araç) ve AMR (Otonom Mobil Robot) performansı . Geleneksel standart servo motorlar endüstriyel otomasyonda yaygın olarak kullanılırken, entegre servo motorlar, kompakt tasarımları, basitleştirilmiş kurulumları ve akıllı kontrol yetenekleri nedeniyle mobil robot uygulamalarında giderek daha popüler hale geliyor.
Standart bir servo motor ile entegre bir servo motor arasındaki seçim, sistem mimarisi, mevcut kurulum alanı, iletişim gereksinimleri, bakım hususları ve uygulama karmaşıklığı gibi çeşitli faktörlere bağlıdır.
Bu iki çözüm arasındaki farkları anlamak, mühendislerin AGV servo motor sistemini seçmelerine yardımcı olur. kendi özel gereksinimlerine en uygun
Standart bir servo motor sistemi, birden fazla bağımsız bileşenden oluşan geleneksel bir hareket kontrol çözümüdür:
Servo motor
Kodlayıcı
Servo sürücü/kontrolör
Güç kabloları
Sinyal kabloları
Kontrol kabini
Bu konfigürasyonda, motor mekanik hareket üretirken, harici servo sürücü geri besleme sinyallerini işler ve motorun çalışmasını kontrol eder.
Standart servo motorlar yaygın olarak aşağıdaki alanlarda kullanılır:
CNC makineleri
Endüstriyel robotlar
Paketleme ekipmanları
Montaj hatları
Büyük otomasyon sistemleri
AGV ve AMR uygulamaları için standart servo motorlar, araç merkezi kontrol, yüksek güç çıkışı veya karmaşık çok eksenli senkronizasyon gerektirdiğinde mükemmel performans sağlayabilir.
bir servo motor Entegre , birden fazla hareket kontrol bileşenini tek bir kompakt ünitede birleştirir:
DC servo motor
Kodlayıcı
Servo sürücüsü
İletişim arayüzü
Kontrol elektroniği
Bu entegre tasarım birçok harici bileşeni ortadan kaldırır ve kablolama karmaşıklığını azaltır.
AGV'ler ve AMR'ler için entegre servo motorlar önemli avantajlar sağlar çünkü mobil robotlar genellikle aşağıdaki özelliklere sahiptir:
Sınırlı kurulum alanı
Pille çalışan çalışma
Dağıtılmış hareket gereksinimleri
Hızlı montaj ve bakım için gereksinimler
Entegre bir servo motor doğrudan tahrik tekerleğinin yakınına kurularak kompakt ve verimli bir hareket modülü oluşturulabilir.
Özellik |
Standart Servo Motor |
Entegre Servo Motor |
|---|---|---|
Motor ve sürücü tasarımı |
Ayrı bileşenler |
Tek bir ünitede birleştirildi |
Kurulum karmaşıklığı |
Daha yüksek |
Daha düşük |
Kablolama gereksinimleri |
Daha fazla kablo |
Azaltılmış kablolama |
Dolap alanı |
Kontrol kabini gerektirir |
Minimum alan gerekli |
Bakım |
Sorun giderilecek daha fazla bileşen |
Basitleştirilmiş bakım |
Sistem esnekliği |
Yüksek |
Dağıtılmış sistemler için yüksek |
Isı yönetimi |
Daha kolay merkezi soğutma |
Entegre termal tasarım gerektirir |
En iyi uygulama |
Büyük otomasyon sistemleri |
AGV, AMR, kompakt robotlar |
AGV uygulamaları için servo motor seçerken alan sınırlaması en önemli faktörlerden biridir.
AGV'ler ve AMR'ler aşağıdakiler için alana ihtiyaç duyulduğundan genellikle kompakt mekanik yapılar gerektirir:
Akü sistemleri
Sensörler
Navigasyon modülleri
Güvenlik ekipmanları
Yük mekanizmaları
Standart bir servo motor aşağıdakiler için ek alan gerektirir:
Servo sürücü kurulumu
Elektrik kabini montajı
Kablo yönlendirme
Bu, genel sistem ayak izini artırır.
bir servo motor AGV sistemleri için entegre , motor ve tahrik elektroniklerini tek bir kompakt pakette birleştirerek tekerleğe veya mekanik yüke daha yakın kuruluma olanak tanır.
Avantajları şunları içerir:
Azaltılmış robot boyutu
Basitleştirilmiş mekanik tasarım
Daha düşük ağırlık
Daha kolay entegrasyon
Depolarda veya hastanelerde çalışan küçük AMR'ler için entegre servo motorlar genellikle tercih edilen çözümdür.
Geleneksel servo sistemler aşağıdakiler arasında birden fazla bağlantı gerektirir:
Motor
Kodlayıcı
Servo amplifikatör
Denetleyici
Bu kablolar şunları artırabilir:
Montaj süresi
Kurulum maliyeti
Potansiyel arıza noktaları
Mobil robotlarda kabloların sürekli hareket ve titreşime maruz kalması, kablo yönetimini özellikle önemli kılmaktadır.
Entegre servo motorlar, kontrol elektroniklerini motor muhafazasının içinde birleştirerek kablolamayı azaltır.
Faydaları şunları içerir:
Daha az kablo
Daha hızlı kurulum
Geliştirilmiş güvenilirlik
Azaltılmış elektromanyetik girişim
Büyük miktarlarda AGV üreten üreticiler için basitleştirilmiş kablolama, üretim süresini ve işçilik maliyetlerini önemli ölçüde azaltabilir.
Hem standart hem de entegre servo motorlar gelişmiş haberleşme yöntemlerini destekleyebilir ancak sistem yapıları farklıdır.
Standart servo sistemleri yaygın olarak şunları kullanır:
Darbe/Yön kontrolü
Analog sinyaller
EtherCAT
CANopen
Modbus
Entegre servo motorlar genellikle aşağıdaki gibi yerleşik iletişim arayüzleri sağlar:
CANopen
EtherCAT
RS485
Modbus RTU
AGV ve AMR uygulamaları için dağıtılmış iletişim son derece değerlidir çünkü her motor modülü doğrudan ana kontrolörle iletişim kurabilir.
Örneğin, dört tekerlekli bir AMR, her bir motorun bağımsız olarak aşağıdakileri aldığı dört entegre servo motor kullanabilir:
Hız komutları
Konum komutları
Tork kontrol talimatları
Teşhis bilgileri
Bu mimari sistem tasarımını basitleştirir ve ölçeklenebilirliği artırır.
Hareket performansı bir diğer önemli seçim faktörüdür.
Avantajları:
Daha yüksek tepe güç kapasitesi
Daha esnek sürücü seçimi
Daha iyi özelleştirme seçenekleri
Karmaşık hareket kontrolü için uygundur
Bunlar aşağıdakiler için uygundur:
Ağır hizmet AGV'leri
Yüksek yük taşıma robotları
Gelişmiş senkronizasyon gerektiren uygulamalar
Avantajları:
Optimize edilmiş motor sürücüsü eşleşmesi
Daha hızlı yanıt
Kompakt hareket kontrolü
Kolay dağıtım
Bunlar aşağıdakiler için uygundur:
Depo AMR'leri
Lojistik robotları
Tıbbi dağıtım robotları
Otonom mobil platformlar
Çoğu mobil robot uygulaması için entegre servo motorlar, sistem tasarımını basitleştirirken yeterli performans sağlar.
AGV'ler ve AMR'ler sıklıkla sürekli olarak çalışır, bazen:
günde 24 saat
Haftanın 7 günü
Otomatik üretim ortamlarında
Bu nedenle güvenilirlik kritik bir husustur.
Standart bir servo sistemi aşağıdakiler de dahil olmak üzere daha bağımsız bileşenler içerir:
Harici sürücüler
Çoklu konektörler
Ek kablolar
Daha fazla bileşen potansiyel arıza noktalarını artırabilir.
Entegre servo motorlar, harici bağlantıları en aza indirerek sistem karmaşıklığını azaltır.
Tipik güvenilirlik avantajları şunları içerir:
Daha az kablolama hatası
Daha kolay değiştirme
Daha hızlı sorun giderme
Daha düşük bakım iş yükü
Büyük AMR filolarını işleten fabrikalar için basitleştirilmiş bakım, sistem kullanılabilirliğini önemli ölçüde artırabilir.
Servo motor seçiminde ısı yönetimi önemli bir faktördür.
Standart servo sistemler genellikle ayrılır:
Motor ısı üretimi
Sürücü elektroniği ısı üretimi
Bu esnek soğutma tasarımlarına olanak tanır.
Entegre servo motorlar her iki bileşeni de birleştirir; bu da motor gövdesinin aşağıdakileri yönetmesi gerektiği anlamına gelir:
Motor sargı ısısı
Güç elektroniği ısısı
Sürekli çalışma sıcaklığı
Entegre bir servo motor seçerken mühendisler şunları değerlendirmelidir:
Nominal tork
Sürekli akım
Termal tasarım
Çalışma ortamı
Görev döngüsü
Düzgün tasarlanmış entegre bir servo motor, sürekli AGV çalışması altında bile güvenilir performans sağlayabilir.
Genel AGV tasarımı hangi servo motor çözümünün daha uygun olduğunu belirler.
AGV çok yüksek güç çıkışı gerektirir
Merkezi bir kontrol kabini zaten mevcut
Çoklu eksenler senkronize kontrol gerektirir
Özel servo sürücüler gereklidir
Uygulama maksimum esneklik gerektirir
Örnekler:
Ağır endüstriyel AGV'ler
Otomatik forkliftler
Büyük taşıma robotları
Kurulum alanı sınırlıdır
Hızlı entegrasyon gerekli
Kablolamanın azaltılması önemlidir
Dağıtılmış motor kontrolü tercih edilir
Robot modüler tasarım gerektirir
Örnekler:
Depo AMR'leri
Hastane teslimat robotları
Akıllı lojistik araçları
Küçük otonom robotlar
büyümesiyle birlikte Endüstri 4.0'ın akıllı fabrikalar giderek daha küçük, daha akıllı ve daha esnek otomasyon ekipmanlarına ihtiyaç duyuyor.
Entegre servo motorlar, aşağıdakileri destekledikleri için yeni nesil AGV ve AMR sistemleri için önemli bir teknoloji haline geliyor:
Kompakt mekanik tasarım
Akıllı iletişim
Gerçek zamanlı teşhis
Dağıtılmış kontrol mimarisi
Kolay sistem genişletme
Birçok modern mobil robot üreticisi aşağıdakileri birleştiren entegre hareket modüllerine doğru ilerliyor:
Motor
Kodlayıcı
Vites kutusu
Fren
Servo sürücü
tam bir çözüme dönüştürün.
arasında seçim yaparken evrensel bir cevap yoktur Standart servo motorlar ve entegre servo motorlar . En iyi seçim, spesifik AGV veya AMR tasarım gereksinimlerine bağlıdır.
Standart servo motorlar maksimum esneklik, yüksek güç ve merkezi kontrol gerektiren uygulamalar için idealdir.
Entegre servo motorlar , kompakt boyut, basitleştirilmiş kablolama, akıllı iletişim ve kolay entegrasyon gerektiren modern mobil robotlar için daha uygundur.
Çoğu kompakt ve akıllı AGV/AMR sistemi için entegre servo motorlar verimlilik, güvenilirlik ve sistem basitliği açısından önemli avantajlar sağlayarak onları gelecekteki otonom mobil robot geliştirme için giderek daha fazla tercih edilen bir çözüm haline getiriyor.
Motor gücü tek başına uygunluğu belirlemez. Tork, hız, hızlanma ve kontrol performansı da aynı derecede önemlidir.
AGV'ler sıklıkla değişen yüklerle karşılaşır. Yalnızca ortalama koşullar için seçim yapılması motor arızasına neden olabilir.
Düşük çözünürlüklü geri bildirim şunları azaltabilir:
Navigasyon doğruluğu
Konumlandırma performansı
Hareket düzgünlüğü
AGV kontrol cihazıyla düzgün şekilde iletişim kuramayan bir motor, geliştirme süresini ve maliyetini artırabilir.
doğru DC servo motorun seçilmesi AGV ve AMR uygulamaları için tork, hız, enkoder geri bildirimi, iletişim protokolleri, güvenlik fonksiyonları, voltaj uyumluluğu ve çevresel gereksinimlerin dikkatli bir şekilde değerlendirilmesini gerektirir.
İdeal AGV motoru şunları sağlamalıdır:
Güvenilir tork çıkışı
Doğru kapalı döngü kontrolü
Verimli enerji tüketimi
Kompakt kurulum
Güçlü güvenlik performansı
Uzun servis ömrü
Otonom mobil robotlar endüstrilerde genişlemeye devam ettikçe, yüksek performanslı DC servo motorlar, entegre servo motorlar ve akıllı motor sürücü çözümleri daha güvenli, daha akıllı ve daha verimli otomasyon sistemleri elde etmek için temel bileşenler olmaya devam edecek.
bir DC servo motor seçerken mühendisler AGV uygulamaları için dahil olmak üzere çeşitli temel faktörleri göz önünde bulundurmalıdır , motor torku, hız aralığı, enkoder çözünürlüğü, voltaj değeri, iletişim protokolü, kurulum alanı, koruma seviyesi ve güvenlik fonksiyonları . Motor, doğru hız ve konum kontrolünü korurken aracı ve yükü hareket ettirmek için yeterli tork sağlamalıdır.
Diğer önemli hususlar arasında çalışma ortamı, görev döngüsü, akü sistemi uyumluluğu ve STO (Güvenli Tork Kapatma) veya entegre servo kontrolü gibi ek özelliklerin gerekli olup olmadığı yer alır.
Bir gerekli torku, AGV DC servo motorun toplam araç ağırlığına, taşıma kapasitesine, tekerlek çapına, hızlanma gereksinimlerine, zemin direncine ve eğim koşullarına bağlıdır.
Temel hesaplama şudur:
Motor Torku = İtici Kuvvet × Tekerlek Yarıçapı
Mühendisler ayrıca aşağıdaki durumlarda en yüksek tork gereksinimlerini de dikkate almalıdır:
Başlangıç hızlandırma
Yön değişiklikleri
Ağır yük taşımacılığı
Eğimli hareket
Yeterli tork marjına sahip bir motorun seçilmesi, sürekli AGV çalışması sırasında aşırı ısınmayı, performans kaybını ve erken arızayı önler.
AGV ve AMR sistemleri hassas hareket kontrolü ve doğru konumlandırma gerektirdiğinden kodlayıcı geri bildirimi önemlidir.
Kodlayıcı aşağıdakiler hakkında gerçek zamanlı bilgi sağlar:
Motor hızı
Dönüş yönü
Pozisyon doğruluğu
Hareket durumu
Yaygın kodlayıcı seçenekleri şunları içerir:
Temel hız kontrolü için artımlı kodlayıcılar
Yüksek hassasiyetli konumlandırma için mutlak kodlayıcılar
Kompakt ve güvenilir tasarımlar için manyetik kodlayıcılar
Yüksek çözünürlüklü kodlayıcı, navigasyon doğruluğunu artırır ve otomatikleştirilmiş ortamlarda daha yumuşak hareket sağlar.
Modern AGV servo motorlar genellikle robot kontrol cihazıyla iletişim kurmak için endüstriyel iletişim protokollerini destekler.
Ortak protokoller şunları içerir:
CANopen – güvenilir gerçek zamanlı AGV kontrolü için yaygın olarak kullanılır
EtherCAT – yüksek hızlı ve senkronize hareket sistemleri için uygundur
RS485/Modbus – uygun maliyetli uygulamalarda yaygın olarak kullanılır
Doğru iletişim protokolü AGV kontrol mimarisine, sistem karmaşıklığına ve gerekli yanıt hızına bağlıdır.
Standart bir servo motor, aşağıdakiler de dahil olmak üzere ayrı bileşenler gerektirir:
Servo motor
Kodlayıcı
Servo sürücü
Kontrol kablolaması
Entegre servo motor , motoru, kodlayıcıyı ve sürücüyü tek bir kompakt ünitede birleştirir.
Entegre servo motorlar aşağıdaki gibi avantajlar sağlar:
Azaltılmış kablolama
Daha küçük kurulum alanı
Daha kolay sistem entegrasyonu
Daha düşük bakım gereksinimleri
Kompakt AMR'ler ve mobil robotlar için entegre servo motorlar, basitleştirilmiş tasarımları nedeniyle giderek daha fazla tercih ediliyor.
Doğru voltaj değeri AGV akü sistemine bağlıdır.
Yaygın AGV servo motor voltajı seçenekleri şunları içerir:
12VDC
24VDC
36VDC
48VDC
72VDC
Birçok depo AGV'si ve AMR'si 24V veya 48V DC servo motorlar kullanır çünkü bu voltaj seviyeleri performans, verimlilik ve akü uyumluluğu arasında iyi bir denge sağlar.
Kararlı çalışmayı sağlamak için motor voltajı her zaman araç güç kaynağıyla eşleşmelidir.
Standart DC motorlarla karşılaştırıldığında DC servo motorlar , enkoder geri bildirimi yoluyla kapalı çevrim kontrolü sağlar.
Avantajları şunları içerir:
Daha yüksek konumlandırma doğruluğu
Daha iyi hız düzenlemesi
Daha hızlı yanıt
Geliştirilmiş tork kontrolü
Daha kararlı düşük hızda çalışma
AGV'ler ve AMR'ler hassas hareket, sık hızlanma/yavaşlama ve güvenilir konumlandırma gerektirir; bu da servo motorları geleneksel açık çevrim DC motorlardan daha iyi bir seçim haline getirir.
kullanır . dişli kutusuyla birlikte bir DC servo motor Mobil robotlar nispeten düşük hızlarda yüksek tork gerektirdiğinden, birçok AGV sistemi
Bir dişli kutusu aşağıdakilerin sağlanmasına yardımcı olur:
Daha yüksek çıkış torku
Daha düşük çalışma hızı
Daha iyi yük taşıma kapasitesi
Yaygın şanzıman seçenekleri şunları içerir:
Yüksek verimlilik ve kompakt tasarım için planet dişli kutusu
Yüksek redüksiyon oranları ve tutma torku için sonsuz dişli kutusu
Vites kutusu seçimi araç ağırlığına, tekerlek boyutuna, hız gereksinimlerine ve çalışma koşullarına bağlıdır.
İnsanların etrafında çalışan AGV'ler ve AMR'ler için güvenlik kritik öneme sahiptir.
Önemli bir güvenlik işlevi şudur:
STO (Güvenli Tork Kapatma)
STO, beklenmedik hareketleri önlerken motor tork çıkışını anında devre dışı bırakır.
Faydaları şunları içerir:
Geliştirilmiş operatör güvenliği
Azaltılmış harici güvenlik bileşenleri
Endüstriyel güvenlik gerekliliklerine uygunluk
STO özellikli servo motorlar genellikle akıllı fabrikalarda, depolarda ve işbirlikçi robot ortamlarında kullanılır.
servis ömrü AGV DC servo motorun şu şekilde artırılabilir:
Doğru tork değerinin seçilmesi
Maksimum yüke yakın sürekli çalışmanın önlenmesi
Uygun sıcaklık koşullarının korunması
Uygun kodlayıcı geri bildiriminin kullanılması
Doğru voltaj beslemesinin sağlanması
Düzenli denetimin yapılması
AGV ve AMR ortamları için özel olarak tasarlanmış bir motor seçmek, sürekli çalışma, titreşim ve değişen yük koşullarında daha iyi güvenilirlik sağlar.


