¿Cómo seleccionar el servomotor de CC adecuado para aplicaciones AGV y AMR?
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-08-12 Origen: Sitio
Introducción: elección del mejor servomotor de CC para sistemas AGV y AMR
El rápido desarrollo de los vehículos guiados automatizados (AGV) y los robots móviles autónomos (AMR) ha creado una demanda creciente de soluciones de control de movimiento de alto rendimiento. Como componente impulsor central de los robots móviles, el servomotor de CC para aplicaciones AGV y AMR afecta directamente el rendimiento del vehículo, la precisión de posicionamiento, la eficiencia energética, la seguridad y la confiabilidad operativa.
A diferencia de las máquinas industriales tradicionales, las plataformas AGV y AMR operan en entornos dinámicos donde los motores deben acelerar, desacelerar, invertir la dirección, transportar diferentes cargas útiles y mantener un control de movimiento preciso con frecuencia. Por lo tanto, seleccionar el servomotor AGV correcto requiere una consideración exhaustiva de los requisitos de par, el rango de velocidad, la retroalimentación del codificador, los protocolos de comunicación, las funciones de seguridad, el tamaño del motor y la adaptabilidad ambiental.
Un seleccionado correctamente sistema de servomotor de CC puede mejorar la precisión de la navegación, reducir los costos de mantenimiento, extender la vida útil de la batería y garantizar un funcionamiento estable en almacenes, fábricas, hospitales, centros logísticos e instalaciones de fabricación inteligentes.
Comprender el papel de Servomotores CC en aplicaciones AGV y AMR
Un servomotor de CC es un dispositivo de movimiento de precisión que combina un motor de CC, un sistema de retroalimentación del codificador y tecnología de servocontrol para lograr un control preciso de la velocidad, la posición y el par.
En los sistemas AGV y AMR, los servomotores se utilizan principalmente para:
Ruedas motrices y sistemas de tracción.
Mecanismos de dirección
Plataformas elevadoras
Módulos transportadores
Accesorios para brazos robóticos
Sistemas de posicionamiento de precisión
En comparación con los motores CC estándar, los servomotores proporcionan:
Mayor precisión de posicionamiento
Respuesta dinámica más rápida
Capacidad de control de circuito cerrado
Mejor rendimiento de sobrecarga
Operación estable a baja velocidad
Mejora de la eficiencia energética
Para los robots móviles que deben recorrer pasillos estrechos, detenerse con precisión en las estaciones de trabajo y operar continuamente durante muchas horas, un servomotor AGV DC de alta calidad es esencial.
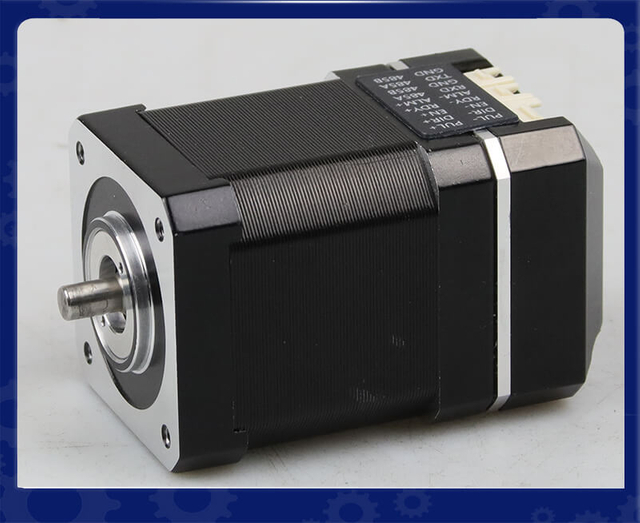
Servomotor BLDC integrado IDC60: solución de control de movimiento de circuito cerrado inteligente, compacta y de alta eficiencia
Descripción general del producto: El servomotor BLDC integrado IDC60 de LeanMotor es una solución compacta NEMA 24 que combina motor, variador y codificador en una sola unidad. Proporciona un control preciso de circuito cerrado, un par estable y una respuesta rápida. Su diseño integrado reduce el cableado y ahorra espacio.
Aspectos técnicos clave
Diseño todo en uno integrado Combina motor BLDC, servoaccionamiento y codificador en una unidad compacta, lo que reduce la complejidad del cableado y mejora la eficiencia de la instalación.
Control de circuito cerrado de alta precisión Garantiza una regulación precisa de la posición, la velocidad y el par con retroalimentación en tiempo real para un rendimiento de movimiento estable y suave.
Potente personalización modular (OEM/ODM) Admite opciones de personalización flexibles, que incluyen voltaje, par, protocolos de comunicación y resolución del codificador para satisfacer diversos requisitos de aplicaciones.
Estructura compacta y de alta eficiencia Ofrece una fuerte densidad de torsión con rendimiento térmico optimizado, lo que lo hace ideal para sistemas robóticos y de automatización con espacio limitado.
Aplicaciones típicas
Robots de inspección de tuberías Proporciona un par estable a baja velocidad y un control de movimiento preciso para navegar en entornos de tuberías estrechas, curvas y complejas.
Vehículos guiados automatizados (AGV) Garantiza una aceleración suave, un posicionamiento preciso y un funcionamiento fiable en logística y sistemas de almacén inteligentes.
Sistemas de automatización robótica Ideal para brazos robóticos, pinzas y módulos de movimiento compactos que requieren alta precisión y respuesta rápida.
Equipos de fabricación inteligentes Admite control de movimiento de alta precisión en líneas de montaje, máquinas de embalaje y dispositivos de automatización industrial de precisión.
Especificaciones clave de la serie IDC60 para aplicaciones AGV
Parámetro
Especificación IDC60
Tipo de motor
Servomotor BLDC integrado
Tamaño del marco
60mm
Rango de potencia
200W / 400W
Tensión nominal
24V / 48V
Velocidad nominal
3000 rpm
Par nominal
0,63 Nm/1,27 Nm
Codificador
Codificador magnético de 17 bits
Comunicación
Pulso / RS485 / CANopen
Características opcionales
Caja de cambios, freno, ventilador de refrigeración
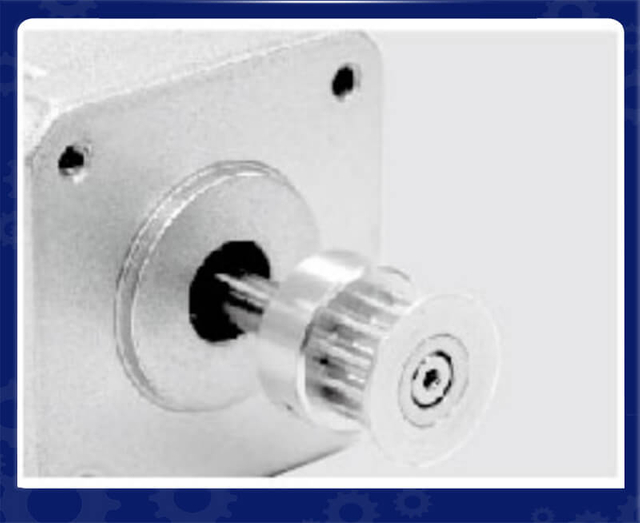
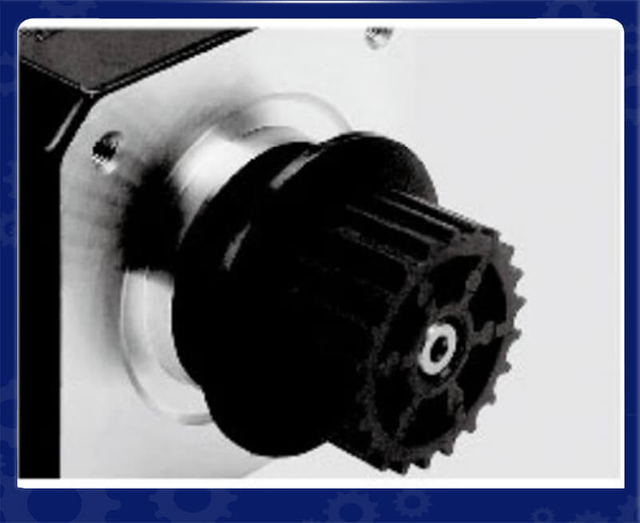
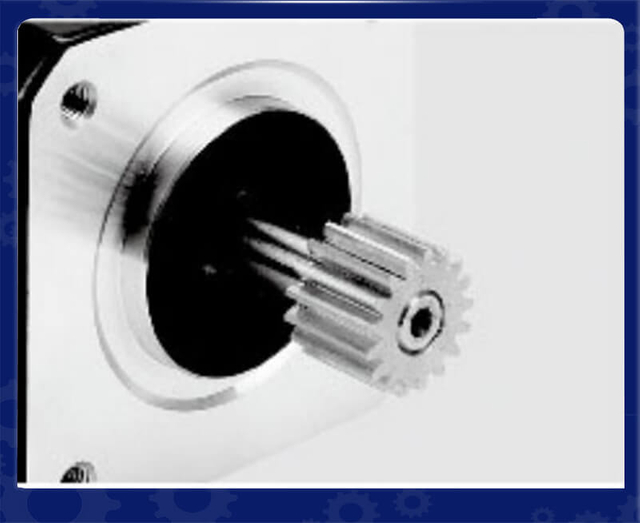
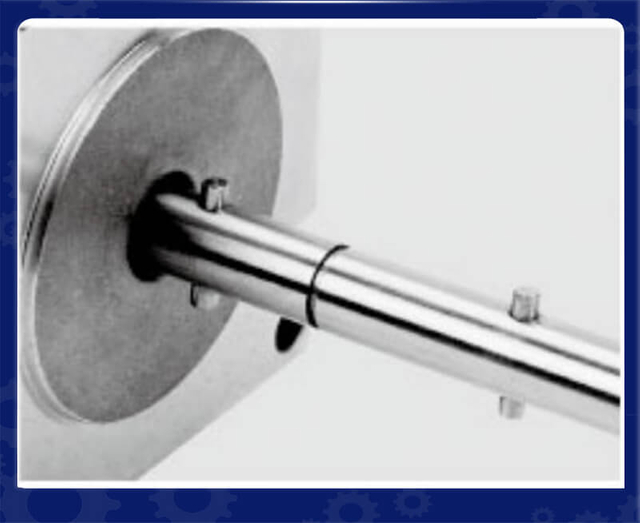
Servicio personalizado LEANMOTOR
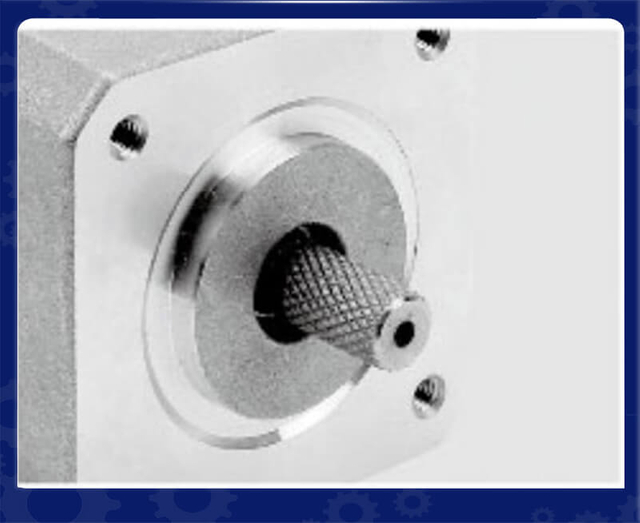
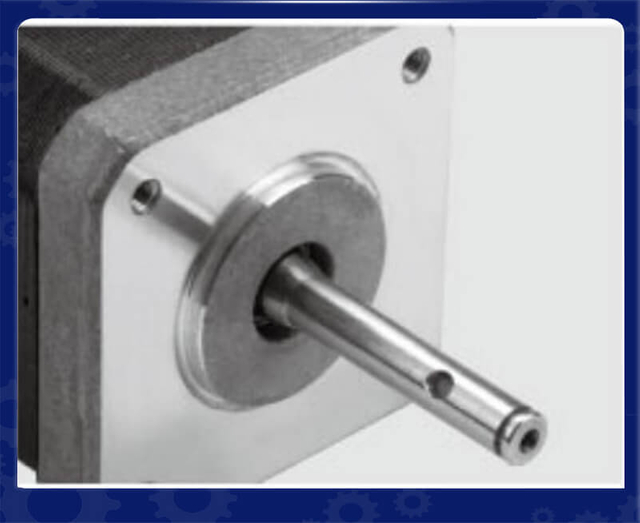
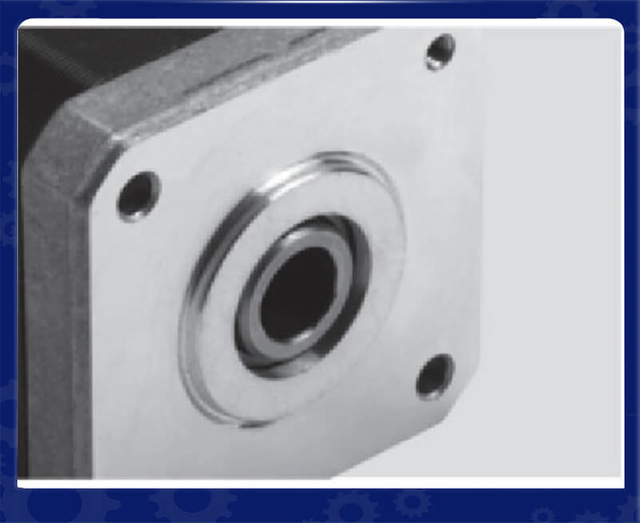
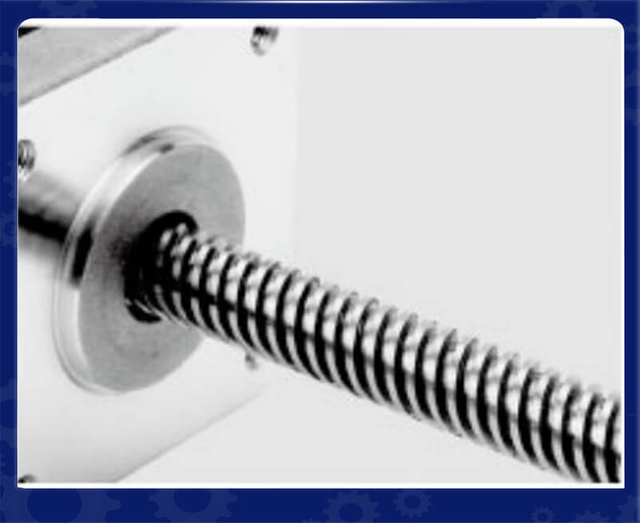
Servicio de eje personalizado
Poleas Metálicas
Polea de plastico
Engranaje
Pasador del eje
Eje roscado
Montaje en panel
Eje hueco
Tornillo de avance
Montaje en panel
Piso individual
Piso doble
Eje clave
Servicio de motor personalizado
cables
Cubiertas
Eje
Varilla de tornillo de avance
Codificadores
Frenos
Cajas de cambios
Módulo lineal
Controladores integrados
Caja de engranajes helicoidales
Factores clave al seleccionar un servomotor de CC para AGV y AMR
1. Calcule el torque del motor requerido
El par es uno de los parámetros más importantes a la hora de seleccionar un servomotor AGV . El motor debe generar suficiente par para superar:
Peso del vehículo
Peso de carga útil
Resistencia a la rodadura
Condiciones del suelo
Ángulos de inclinación
Requisitos de aceleración
El par requerido se puede calcular según:
Par del motor = Fuerza motriz × Radio de la rueda
Para aplicaciones AGV, es importante considerar ambos:
Torque continuo
El par continuo representa la capacidad del motor para funcionar de manera constante durante largos períodos sin sobrecalentarse.
Par máximo
El par máximo representa la capacidad de par temporal durante:
A partir de
Aceleración
Frenado de emergencia
Cambios de carga
Un servomotor CC con par insuficiente puede causar:
Aceleración lenta
sobrecalentamiento del motor
Errores de posición
Eficiencia reducida de la batería
Por lo tanto, los ingenieros deben seleccionar un motor con suficiente margen de par en lugar de operar cerca del límite máximo.
2. Seleccione el rango correcto de velocidad del motor
Los sistemas AGV y AMR generalmente requieren una operación de velocidad relativamente baja pero de alto torque. A diferencia de los motores de husillo industriales, los motores de robots móviles priorizan el movimiento controlado en lugar de una velocidad de rotación extremadamente alta.
Los requisitos típicos de velocidad del motor AGV dependen de:
Tamaño del vehículo
Diámetro de la rueda
Velocidad máxima de desplazamiento
Relación de reducción de engranajes
Los rangos operativos comunes incluyen:
Aplicaciones de baja velocidad: 50–300 RPM
AGV de velocidad media: 300–1000 RPM
Robots móviles de alta velocidad: 1000 RPM y más
Al seleccionar un servomotor de CC para AMR , la velocidad del motor debe coincidir con el sistema de transmisión mecánica.
Un motor que funciona demasiado rápido puede requerir una caja de cambios más grande, lo que aumenta:
Complejidad mecánica
Ruido
Consumo de energía
Requisitos de mantenimiento
3. Elija el sistema de retroalimentación del codificador adecuado
La selección del codificador es fundamental para la precisión del movimiento AGV y AMR.
Un servomotor sin retroalimentación precisa no puede lograr un control preciso de circuito cerrado.
Las opciones de codificador comunes incluyen:
Codificador incremental
Los codificadores incrementales proporcionan:
Retroalimentación de velocidad
Detección de dirección de rotación
Control rentable
Se utilizan habitualmente en sistemas de accionamiento AGV estándar.
Codificador absoluto
Los codificadores absolutos proporcionan:
Información de posición en tiempo real
Sin pérdida de posición después de un corte de energía
Mayor precisión de posicionamiento
Son adecuados para:
AMR de alta precisión
robots medicos
Sistemas de transporte de semiconductores.
Codificador magnético
Los codificadores magnéticos son cada vez más populares porque ofrecen:
4. Considere la compatibilidad del protocolo de comunicación
Los sistemas AGV y AMR modernos requieren una comunicación eficiente entre el controlador del motor y el sistema de control principal del robot.
El seleccionado servomotor AGV DC debe admitir protocolos de comunicación adecuados, como por ejemplo:
CANabierto
CANopen se utiliza ampliamente en robótica móvil debido a:
Alta confiabilidad
Comunicación en tiempo real
Cableado sencillo
Fuerte compatibilidad industrial
EtherCAT
EtherCAT proporciona:
Comunicación ultrarrápida
Alta precisión de sincronización
Coordinación multieje
Es adecuado para plataformas AMR avanzadas que requieren un control de movimiento preciso.
RS485/Modbus
Estos protocolos se utilizan comúnmente para:
Aplicaciones sensibles a los costos
Sistemas de control simples
Plataformas AGV básicas
La selección de un servomotor con la interfaz de comunicación correcta garantiza una integración perfecta con el controlador del robot.
5. Evalúe el tamaño del motor y el espacio de instalación
Los AGV y AMR suelen tener limitaciones de tamaño estrictas porque:
El espacio de la batería es limitado
Las dimensiones del robot deben permanecer compactas
La reducción de peso mejora la eficiencia
Al seleccionar un servomotor de CC compacto , los ingenieros deben considerar:
Diámetro del motor
Longitud del motor
Dimensiones de montaje
Tamaño del eje
Peso
Un motor más pequeño no siempre significa un mejor rendimiento. El motor debe proporcionar suficiente densidad de par mientras se ajusta dentro de la estructura mecánica.
Por ejemplo, los servomotores integrados combinan:
servomotor de corriente continua
Codificador
Conductor
Interfaz de comunicación
en una unidad compacta, lo que reduce la complejidad del cableado y ahorra espacio de instalación.
6. Verifique la compatibilidad del voltaje de la batería
Los sistemas AGV y AMR suelen funcionar con baterías recargables, que incluyen:
Baterías de iones de litio
Baterías de fosfato de hierro y litio
Baterías de plomo-ácido
Las clasificaciones de voltaje de motores AGV comunes incluyen:
12 VCC
24 VCC
36 VCC
48 VCC
72 VCC
El voltaje del motor debe coincidir con el sistema de energía del vehículo.
La selección de voltaje incorrecta puede resultar en:
Rendimiento motor reducido
Consumo excesivo de corriente
Daño del controlador
Duración reducida de la batería
Para los AGV de almacén, los servomotores de CC de 24 V y 48 V se encuentran entre las soluciones más utilizadas.
7. Considere las funciones de seguridad para aplicaciones AGV
La seguridad es un requisito fundamental en los robots móviles autónomos modernos.
avanzados Los servomotores AGV pueden incluir funciones de seguridad como:
STO (desconexión de par segura)
STO desactiva inmediatamente la generación de par del motor y evita el movimiento incontrolado.
Las ventajas incluyen:
Mayor seguridad del personal
Componentes de seguridad externos reducidos
Cumplimiento de normas de seguridad industrial.
STO es especialmente importante para los AGV que operan junto a humanos en:
Fábricas inteligentes
Almacenes
hospitales
Entornos logísticos
8. Analizar las condiciones ambientales
Los motores AGV y AMR suelen funcionar en entornos difíciles.
Antes de seleccionar un motor, considere:
Rango de temperatura
El motor debe mantener su rendimiento bajo:
Condiciones de almacenamiento en frío
Fábricas de alta temperatura
Entornos de operación continua
Clasificación de protección
Una clasificación IP más alta proporciona una mejor protección contra:
Polvo
Agua
Contaminación industrial
Las opciones comunes incluyen:
IP54
IP65
IP67
Resistencia a las vibraciones
Los robots móviles experimentan vibraciones continuas de:
Suelos irregulares
Movimiento de vehículos
Cambios de carga
Un diseño robusto de servomotor mejora la confiabilidad a largo plazo.
Servomotor de CC con caja de cambios: ¿cuándo se requiere?
Muchos sistemas AGV utilizan un servomotor de CC con caja de cambios porque los robots móviles requieren un par elevado a bajas velocidades.
Una caja de cambios proporciona:
Mayor par de salida
Velocidad del motor reducida
Capacidad de manipulación de carga mejorada
Los tipos de cajas de cambios comunes incluyen:
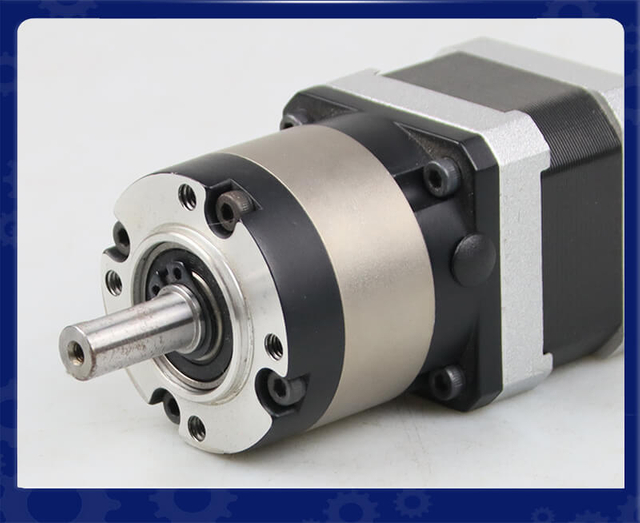
Caja de cambios planetaria
Ventajas:
Alta eficiencia
Estructura compacta
Alta densidad de par
Adecuado para:
AGV de servicio pesado
AMR industriales
Caja de engranajes helicoidales
Ventajas:
Alta relación de reducción
Capacidad de autobloqueo
Adecuado para:
Mecanismos de elevación
Aplicaciones que requieren par de sujeción
Cómo seleccionar entre servomotores estándar y servomotores integrados
Seleccionar la solución de movimiento adecuada es fundamental para el rendimiento de AGV (vehículo guiado automáticamente) y AMR (robot móvil autónomo) . Si bien los servomotores estándar tradicionales se han utilizado ampliamente en la automatización industrial, Los servomotores integrados se están volviendo cada vez más populares en aplicaciones de robots móviles debido a su diseño compacto, instalación simplificada y capacidades de control inteligente.
La elección entre un servomotor estándar y un servomotor integrado depende de varios factores, incluida la arquitectura del sistema, el espacio de instalación disponible, los requisitos de comunicación, las consideraciones de mantenimiento y la complejidad de la aplicación.
Comprender las diferencias entre estas dos soluciones ayuda a los ingenieros a seleccionar el sistema de servomotor AGV más adecuado para sus requisitos específicos.
¿Qué es un servomotor estándar?
Un sistema de servomotor estándar es una solución de control de movimiento tradicional que consta de múltiples componentes independientes:
servomotor
Codificador
Servoaccionamiento/controlador
Cables de alimentación
Cables de señal
Gabinete de control
En esta configuración, el motor genera movimiento mecánico, mientras que el servoaccionamiento externo procesa señales de retroalimentación y controla el funcionamiento del motor.
Los servomotores estándar se utilizan comúnmente en:
maquinas cnc
robots industriales
Equipo de embalaje
Líneas de montaje
Grandes sistemas de automatización
Para aplicaciones AGV y AMR, los servomotores estándar pueden proporcionar un rendimiento excelente cuando el vehículo requiere control centralizado, alta potencia de salida o sincronización compleja de múltiples ejes.
¿Qué es un servomotor integrado?
Un servomotor integrado combina múltiples componentes de control de movimiento en una unidad compacta:
servomotor de corriente continua
Codificador
servocontrolador
Interfaz de comunicación
Electrónica de control
Este diseño integrado elimina muchos componentes externos y reduce la complejidad del cableado.
Para AGV y AMR, los servomotores integrados ofrecen ventajas significativas porque los robots móviles suelen tener:
Espacio de instalación limitado
Funcionamiento con pilas
Requisitos de movimiento distribuido
Requisitos para un montaje y mantenimiento rápidos
Se puede instalar un servomotor integrado directamente cerca de la rueda motriz, creando un módulo de movimiento compacto y eficiente.
Servomotor estándar frente a servomotor integrado: diferencias clave
Característica
Servomotor estándar
Servomotor integrado
Diseño de motores y drivers.
Componentes separados
Combinado en una unidad
Complejidad de instalación
Más alto
Más bajo
Requisitos de cableado
Más cables
Cableado reducido
Espacio en el gabinete
Requiere gabinete de control
Espacio mínimo requerido
Mantenimiento
Más componentes para solucionar problemas
Mantenimiento simplificado
Flexibilidad del sistema
Alto
Alto para sistemas distribuidos
Gestión del calor
Refrigeración centralizada más sencilla
Requiere diseño térmico integrado
Mejor aplicación
Grandes sistemas de automatización
AGV, AMR, robots compactos
1. Considere el espacio de instalación disponible
La limitación de espacio es uno de los factores más importantes a la hora de seleccionar un servomotor para aplicaciones AGV.
Los AGV y AMR suelen requerir estructuras mecánicas compactas porque se necesita espacio para:
Sistemas de baterías
Sensores
Módulos de navegación
Equipo de seguridad
Mecanismos de carga útil
Un servomotor estándar requiere espacio adicional para:
Instalación de servoaccionamiento
Montaje del gabinete eléctrico
Enrutamiento de cables
Esto aumenta la huella general del sistema.
Un servomotor integrado para sistemas AGV combina el motor y la electrónica de accionamiento en un paquete compacto, lo que permite una instalación más cerca de la rueda o de la carga mecánica.
Las ventajas incluyen:
Tamaño reducido del robot
Diseño mecánico simplificado
Menor peso
Integración más fácil
Para los AMR pequeños que operan en almacenes u hospitales, los servomotores integrados suelen ser la solución preferida.
2. Evaluar la complejidad del cableado
Los servosistemas tradicionales requieren múltiples conexiones entre:
Motor
Codificador
servoamplificador
Controlador
Estos cables pueden aumentar:
tiempo de montaje
Costo de instalación
Posibles puntos de falla
En los robots móviles, los cables están expuestos a movimientos y vibraciones continuos, lo que hace que la gestión de cables sea especialmente importante.
Los servomotores integrados reducen el cableado al combinar la electrónica de control dentro de la carcasa del motor.
Los beneficios incluyen:
Menos cables
Instalación más rápida
Fiabilidad mejorada
Interferencia electromagnética reducida
Para los fabricantes que producen grandes cantidades de AGV, el cableado simplificado puede reducir significativamente el tiempo de producción y los costos de mano de obra.
3. Comparar los requisitos de control y comunicación
Tanto los servomotores estándar como los integrados pueden admitir métodos de comunicación avanzados, pero las estructuras de sus sistemas son diferentes.
Los servosistemas estándar suelen utilizar:
Control de pulso/dirección
Señales analógicas
EtherCAT
CANabierto
Modbus
Los servomotores integrados suelen proporcionar interfaces de comunicación integradas como:
CANabierto
EtherCAT
RS485
Modbus RTU
Para aplicaciones AGV y AMR, la comunicación distribuida es muy valiosa porque cada módulo de motor puede comunicarse directamente con el controlador principal.
Por ejemplo, un AMR de cuatro ruedas puede utilizar cuatro servomotores integrados, y cada motor recibe de forma independiente:
Comandos de velocidad
Comandos de posición
Instrucciones de control de par
Información de diagnóstico
Esta arquitectura simplifica el diseño del sistema y mejora la escalabilidad.
4. Considere los requisitos de rendimiento del movimiento
El rendimiento del movimiento es otro factor de selección importante.
Servomotores estándar
Ventajas:
Mayor capacidad de potencia máxima
Selección de unidades más flexible
Mejores opciones de personalización
Adecuado para control de movimiento complejo
Son adecuados para:
AGV de servicio pesado
Robots de transporte de cargas elevadas
Aplicaciones que requieren sincronización avanzada
Servomotores integrados
Ventajas:
Coincidencia optimizada del motor y el controlador
Respuesta más rápida
Control de movimiento compacto
Fácil implementación
Son adecuados para:
AMR de almacén
robots logísticos
Robots de entrega médica
Plataformas móviles autónomas
Para la mayoría de las aplicaciones de robots móviles, los servomotores integrados proporcionan un rendimiento suficiente y al mismo tiempo simplifican el diseño del sistema.
5. Analizar los requisitos de mantenimiento y confiabilidad
Los AGV y AMR suelen funcionar de forma continua, a veces:
24 horas por día
7 días por semana
En entornos de producción automatizados
Por lo tanto, la confiabilidad es una consideración crítica.
Un servosistema estándar contiene más componentes independientes, que incluyen:
Unidades externas
Múltiples conectores
Cables adicionales
Más componentes pueden aumentar los posibles puntos de falla.
Los servomotores integrados reducen la complejidad del sistema al minimizar las conexiones externas.
Las ventajas típicas de confiabilidad incluyen:
Menos fallos de cableado
Reemplazo más fácil
Solución de problemas más rápida
Menor carga de trabajo de mantenimiento
Para las fábricas que operan grandes flotas de AMR, el mantenimiento simplificado puede mejorar significativamente la disponibilidad del sistema.
6. Considere los requisitos de disipación de calor
La gestión del calor es un factor importante a la hora de seleccionar servomotores.
Los servosistemas estándar suelen separar:
Generación de calor del motor
Generación de calor en la electrónica de accionamiento.
Esto permite diseños de refrigeración flexibles.
Los servomotores integrados combinan ambos componentes, por lo que la carcasa del motor debe gestionar:
Calor del bobinado del motor
Calor de la electrónica de potencia.
Temperatura de funcionamiento continuo
Al seleccionar un servomotor integrado, los ingenieros deben evaluar:
Par nominal
Corriente continua
Diseño térmico
Entorno operativo
ciclo de trabajo
Un servomotor integrado correctamente diseñado puede proporcionar un rendimiento confiable incluso bajo operación continua de AGV.
7. Seleccione Según la arquitectura del sistema AGV
El diseño general del AGV determina qué solución de servomotor es más adecuada.
Elija servomotores estándar cuando:
El AGV requiere una potencia de salida muy alta
Ya existe un armario de control centralizado
Múltiples ejes requieren control sincronizado
Se requieren servoaccionamientos personalizados
La aplicación exige la máxima flexibilidad
Ejemplos:
AGV industriales pesados
Carretillas elevadoras automatizadas
Grandes robots de transporte
Elija servomotores integrados cuando:
El espacio de instalación es limitado.
Se requiere una integración rápida
La reducción del cableado es importante
Se prefiere el control distribuido del motor.
El robot requiere un diseño modular.
Ejemplos:
AMR de almacén
Robots de reparto hospitalario
Vehículos logísticos inteligentes
Pequeños robots autónomos
Tendencia futura: servomotores integrados en robots móviles inteligentes
Con el crecimiento de la Industria 4.0 , las fábricas inteligentes requieren cada vez más equipos de automatización más pequeños, más inteligentes y más flexibles.
Los servomotores integrados se están convirtiendo en una tecnología clave para los sistemas AGV y AMR de próxima generación porque admiten:
Diseño mecánico compacto
comunicación inteligente
Diagnóstico en tiempo real
Arquitectura de control distribuido
Fácil expansión del sistema
Muchos fabricantes de robots móviles modernos están avanzando hacia módulos de movimiento integrados que combinan:
Motor
Codificador
Caja de cambios
Freno
servoaccionamiento
en una solución completa.
Resumen
No existe una respuesta universal a la hora de elegir entre servomotores estándar y servomotores integrados . La mejor opción depende de los requisitos de diseño específicos de AGV o AMR.
Los servomotores estándar son ideales para aplicaciones que requieren máxima flexibilidad, alta potencia y control centralizado.
Los servomotores integrados son más adecuados para robots móviles modernos que requieren un tamaño compacto, cableado simplificado, comunicación inteligente y una fácil integración.
Para la mayoría de los sistemas AGV/AMR compactos e inteligentes , los servomotores integrados brindan ventajas significativas en eficiencia, confiabilidad y simplicidad del sistema, lo que los convierte en una solución cada vez más preferida para el futuro desarrollo de robots móviles autónomos.
Errores comunes al seleccionar servomotores AGV DC
Elegir motores basándose únicamente en la potencia nominal
La potencia del motor por sí sola no determina la idoneidad. El par, la velocidad, la aceleración y el rendimiento del control son igualmente importantes.
Ignorar los requisitos de carga máxima
Los AGV experimentan con frecuencia cambios de carga. Seleccionar solo para condiciones promedio puede causar fallas en el motor.
Uso de una resolución de codificador incorrecta
La retroalimentación de baja resolución puede reducir:
Precisión de navegación
Rendimiento de posicionamiento
Suavidad de movimiento
Pasar por alto la compatibilidad de la comunicación
Un motor que no puede comunicarse correctamente con el controlador AGV puede aumentar el tiempo y el costo de desarrollo.
Conclusión: Selección del servomotor de CC adecuado para el éxito de AGV y AMR
Elegir el servomotor de CC adecuado para aplicaciones AGV y AMR requiere una evaluación cuidadosa del par, la velocidad, la retroalimentación del codificador, los protocolos de comunicación, las funciones de seguridad, la compatibilidad de voltaje y los requisitos ambientales.
El motor AGV ideal debería proporcionar:
Salida de par confiable
Control preciso de circuito cerrado
Consumo energético eficiente
Instalación compacta
Fuerte desempeño de seguridad
Larga vida útil
A medida que los robots móviles autónomos continúen expandiéndose en todas las industrias, los servomotores de CC de alto rendimiento, los servomotores integrados y las soluciones de accionamiento de motores inteligentes seguirán siendo componentes esenciales para lograr sistemas de automatización más seguros, inteligentes y eficientes.
Preguntas frecuentes:
Pregunta frecuente 1: ¿Qué factores se deben considerar al seleccionar un servomotor de CC para aplicaciones AGV?
Al seleccionar un servomotor de CC para aplicaciones AGV , los ingenieros deben considerar varios factores clave, incluido el par del motor, el rango de velocidad, la resolución del codificador, la tensión nominal, el protocolo de comunicación, el espacio de instalación, el nivel de protección y las funciones de seguridad . El motor debe proporcionar suficiente par para mover el vehículo y la carga útil manteniendo al mismo tiempo un control preciso de la velocidad y la posición.
Otras consideraciones importantes incluyen el entorno operativo, el ciclo de trabajo, la compatibilidad del sistema de batería y si se requieren funciones adicionales como STO (Safe Torque Off) o servocontrol integrado.
Pregunta frecuente 2: ¿Cómo calculo el par requerido para un servomotor AGV DC?
El par requerido de un servomotor AGV DC depende del peso total del vehículo, la carga útil, el diámetro de las ruedas, los requisitos de aceleración, la resistencia del piso y las condiciones de pendiente.
El cálculo básico es:
Par del motor = Fuerza motriz × Radio de la rueda
Los ingenieros también deben considerar los requisitos de par máximo durante:
Aceleración de inicio
Cambios de dirección
Transporte de carga pesada
movimiento inclinado
Seleccionar un motor con suficiente margen de torsión evita el sobrecalentamiento, la pérdida de rendimiento y fallas prematuras durante el funcionamiento continuo del AGV.
Pregunta frecuente 3: ¿Por qué es importante la retroalimentación del codificador para los servomotores AGV y AMR?
La retroalimentación del codificador es esencial porque los sistemas AGV y AMR requieren un control de movimiento preciso y un posicionamiento preciso.
Un codificador proporciona información en tiempo real sobre:
Velocidad del motor
Dirección de rotación
Precisión de posición
Estado de movimiento
Las opciones de codificador comunes incluyen:
Codificadores incrementales para control de velocidad básico
Codificadores absolutos para posicionamiento de alta precisión
Codificadores magnéticos para diseños compactos y fiables
Un codificador de alta resolución mejora la precisión de la navegación y permite un movimiento más fluido en entornos automatizados.
Pregunta frecuente 4: ¿Qué protocolos de comunicación se utilizan habitualmente en los servomotores AGV?
modernos Los servomotores AGV suelen admitir protocolos de comunicación industriales para comunicarse con el controlador del robot.
Los protocolos comunes incluyen:
CANopen : ampliamente utilizado para un control confiable de AGV en tiempo real
EtherCAT : adecuado para sistemas de movimiento sincronizados y de alta velocidad
RS485/Modbus : comúnmente utilizado en aplicaciones rentables
El protocolo de comunicación correcto depende de la arquitectura de control del AGV, la complejidad del sistema y la velocidad de respuesta requerida.
Pregunta frecuente 5: ¿Cuál es la diferencia entre un servomotor estándar y un servomotor integrado para sistemas AGV?
Un servomotor estándar requiere componentes separados, que incluyen:
servomotor
Codificador
servoaccionamiento
Cableado de control
Un servomotor integrado combina el motor, el codificador y el controlador en una unidad compacta.
Los servomotores integrados ofrecen ventajas tales como:
Cableado reducido
Espacio de instalación más pequeño
Integración más sencilla del sistema
Menores requisitos de mantenimiento
Para los AMR compactos y los robots móviles, los servomotores integrados son cada vez más preferidos debido a su diseño simplificado.
La clasificación de voltaje correcta depende del sistema de batería del AGV.
Las opciones comunes de voltaje del servomotor AGV incluyen:
12 VCC
24 VCC
36 VCC
48 VCC
72 VCC
Muchos AGV y AMR de almacén utilizan servomotores de CC de 24 V o 48 V porque estos niveles de voltaje proporcionan un buen equilibrio entre rendimiento, eficiencia y compatibilidad de la batería.
El voltaje del motor siempre debe coincidir con el suministro de energía del vehículo para garantizar un funcionamiento estable.
Pregunta frecuente 7: ¿Por qué los sistemas AGV utilizan servomotores de CC en lugar de motores de CC estándar?
En comparación con los motores de CC estándar, los servomotores de CC proporcionan control de circuito cerrado a través de retroalimentación del codificador.
Las ventajas incluyen:
Mayor precisión de posicionamiento
Mejor regulación de la velocidad
Respuesta más rápida
Control de par mejorado
Operación más estable a baja velocidad
Los AGV y AMR requieren un movimiento preciso, aceleración/desaceleración frecuente y un posicionamiento confiable, lo que hace que los servomotores sean una mejor opción que los motores CC tradicionales de circuito abierto.
Pregunta frecuente 8: ¿Los servomotores AGV requieren una caja de cambios?
Muchos sistemas AGV utilizan un servomotor de CC con caja de cambios porque los robots móviles requieren un par elevado a velocidades relativamente bajas.
Una caja de cambios ayuda a proporcionar:
Mayor par de salida
Menor velocidad de operación
Mejor capacidad de manejo de carga
Las opciones de caja de cambios comunes incluyen:
Caja de cambios planetaria para alta eficiencia y diseño compacto
Caja de engranajes helicoidales para altas relaciones de reducción y par de retención
La selección de la caja de cambios depende del peso del vehículo, el tamaño de las ruedas, los requisitos de velocidad y las condiciones de funcionamiento.
Pregunta frecuente 9: ¿Qué funciones de seguridad son importantes para los servomotores AGV?
La seguridad es fundamental para los AGV y AMR que operan cerca de humanos.
Una función de seguridad importante es:
STO (desconexión de par segura)
STO desactiva inmediatamente la salida de par del motor y evita movimientos inesperados.
Los beneficios incluyen:
Mayor seguridad del operador
Componentes de seguridad externos reducidos
Cumplimiento de los requisitos de seguridad industrial.
Los servomotores habilitados para STO se utilizan comúnmente en fábricas inteligentes, almacenes y entornos de robots colaborativos.
Pregunta frecuente 10: ¿Cómo puedo mejorar la vida útil de un servomotor AGV DC?
La vida útil de un servomotor AGV DC se puede mejorar mediante:
Seleccionar la clasificación de par correcta
Evitar el funcionamiento continuo cerca de la carga máxima
Mantener condiciones de temperatura adecuadas.
Usando retroalimentación de codificador adecuada
Garantizar un suministro de tensión correcto
Realizar inspecciones periódicas
La elección de un motor diseñado específicamente para entornos AGV y AMR garantiza una mayor confiabilidad en condiciones de operación continua, vibración y carga cambiante.