Como selecionar o servo motor DC correto para aplicações AGV e AMR?
Visualizações: 0 Autor: Editor do site Horário de publicação: 12/08/2026 Origem: Site
Introdução: Escolhendo o Melhor Servo Motor DC para Sistemas AGV e AMR
O rápido desenvolvimento de veículos guiados automaticamente (AGVs) e robôs móveis autônomos (AMRs) criou uma demanda crescente por soluções de controle de movimento de alto desempenho. Como principal componente de acionamento de robôs móveis, o servo motor DC para aplicações AGV e AMR afeta diretamente o desempenho do veículo, a precisão do posicionamento, a eficiência energética, a segurança e a confiabilidade operacional.
Ao contrário das máquinas industriais tradicionais, as plataformas AGV e AMR operam em ambientes dinâmicos onde os motores devem frequentemente acelerar, desacelerar, inverter a direção, transportar diferentes cargas e manter um controle preciso do movimento. Portanto, selecionar o servo motor AGV correto requer uma consideração abrangente dos requisitos de torque, faixa de velocidade, feedback do encoder, protocolos de comunicação, funções de segurança, tamanho do motor e adaptabilidade ambiental.
Um sistema de servo motor DC devidamente selecionado pode melhorar a precisão da navegação, reduzir custos de manutenção, prolongar a vida útil da bateria e garantir operação estável em armazéns, fábricas, hospitais, centros de logística e instalações de fabricação inteligentes.
Compreendendo o papel de Servomotores DC em aplicações AGV e AMR
Um servo motor DC é um dispositivo de movimento de precisão que combina um motor DC, sistema de feedback de codificador e tecnologia de servo controle para obter velocidade, posição e controle de torque precisos.
Nos sistemas AGV e AMR, os servomotores são usados principalmente para:
Rodas motrizes e sistemas de tração
Mecanismos de direção
Plataformas elevatórias
Módulos transportadores
Acessórios de braço robótico
Sistemas de posicionamento de precisão
Comparados com motores CC padrão, os servomotores fornecem:
Maior precisão de posicionamento
Resposta dinâmica mais rápida
Capacidade de controle de malha fechada
Melhor desempenho de sobrecarga
Operação estável em baixa velocidade
Melhor eficiência energética
Para robôs móveis que precisam navegar por corredores estreitos, parar com precisão nas estações de trabalho e operar continuamente por muitas horas, um servo motor AGV DC de alta qualidade é essencial.
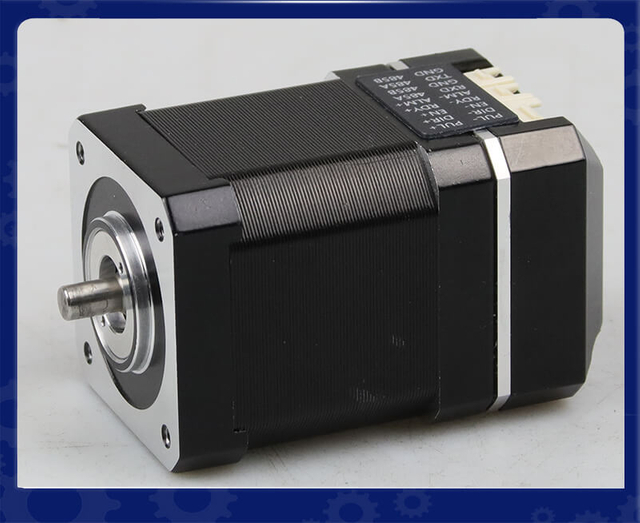
Servo motor BLDC integrado IDC60 – solução de controle de movimento de circuito fechado inteligente, compacta e de alta eficiência
Visão geral do produto: O servo motor BLDC integrado IDC60 da LeanMotor é uma solução NEMA 24 compacta que combina motor, inversor e codificador em uma unidade. Ele fornece controle preciso de circuito fechado, torque estável e resposta rápida. Seu design integrado reduz a fiação e economiza espaço.
Principais destaques técnicos
Design tudo-em-um integrado Combina motor BLDC, servo-drive e codificador em uma unidade compacta, reduzindo a complexidade da fiação e melhorando a eficiência da instalação.
Controle de circuito fechado de alta precisão Garante regulação precisa de posição, velocidade e torque com feedback em tempo real para desempenho de movimento estável e suave.
Poderosa personalização modular (OEM/ODM) Suporta opções flexíveis de personalização, incluindo tensão, torque, protocolos de comunicação e resolução de codificador para atender a diversos requisitos de aplicação.
Alta eficiência e estrutura compacta Oferece forte densidade de torque com desempenho térmico otimizado, tornando-o ideal para sistemas de automação e robótica com espaço limitado.
Aplicações Típicas
Robôs de inspeção de dutos Fornece torque estável em baixa velocidade e controle de movimento preciso para navegar em ambientes de dutos estreitos, curvos e complexos.
Veículos guiados automaticamente (AGVs) Garante aceleração suave, posicionamento preciso e operação confiável em logística e sistemas de armazenamento inteligentes.
Sistemas de automação robótica Ideais para braços robóticos, garras e módulos de movimento compactos que exigem alta precisão e resposta rápida.
Equipamento de fabricação inteligente Suporta controle de movimento de alta precisão em linhas de montagem, máquinas de embalagem e dispositivos de automação industrial de precisão.
Principais especificações da série IDC60 para aplicações AGV
Parâmetro
Especificação IDC60
Tipo de motor
Servo motor BLDC integrado
Tamanho do quadro
60mm
Faixa de potência
200W/400W
Tensão nominal
24V/48V
Velocidade nominal
3.000 rpm
Torque nominal
0,63Nm/1,27Nm
Codificador
Codificador magnético de 17 bits
Comunicação
Pulso / RS485 / CANopen
Recursos opcionais
Caixa de câmbio, freio, ventilador de resfriamento
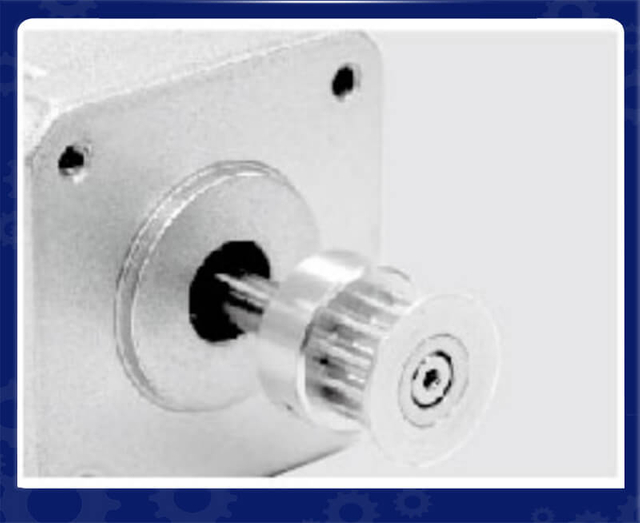
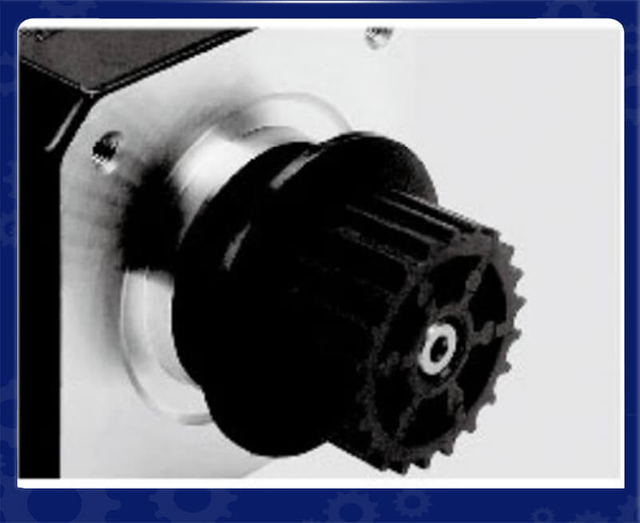
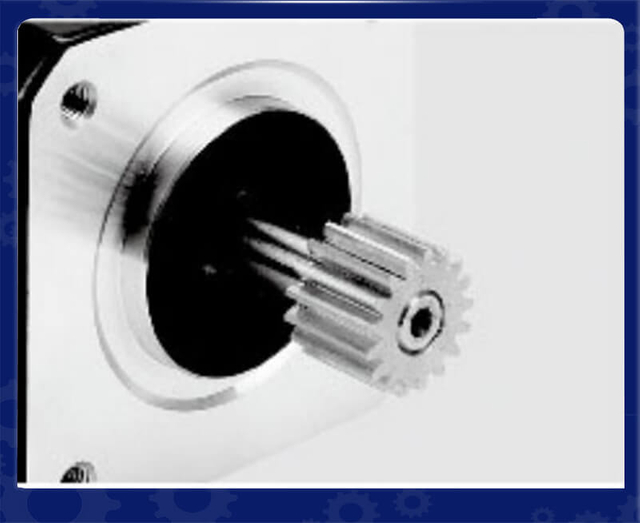
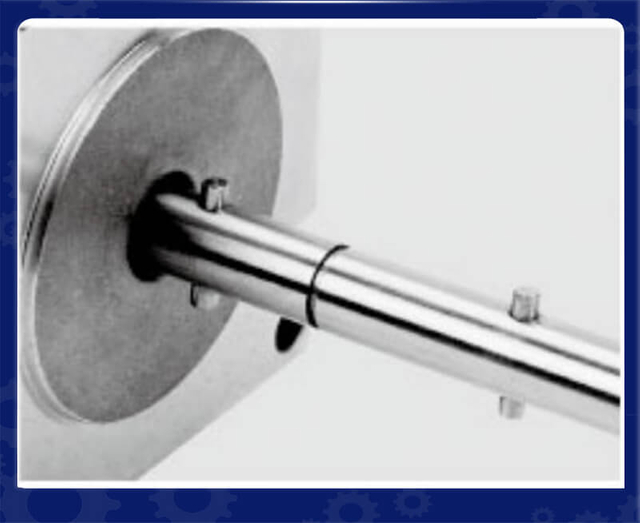
Serviço Personalizado LEANMOTOR
Serviço de eixo personalizado
Polias Metálicas
Polia Plástica
Engrenagem
Pino do eixo
Eixo Rosqueado
Montagem em painel
Eixo oco
Parafuso de avanço
Montagem em painel
Apartamento Individual
Plano duplo
Eixo Chave
Serviço de motor personalizado
Cabos
Capas
Haste
Haste do parafuso de avanço
Codificadores
Freios
Caixas de câmbio
Módulo Linear
Drivers Integrados
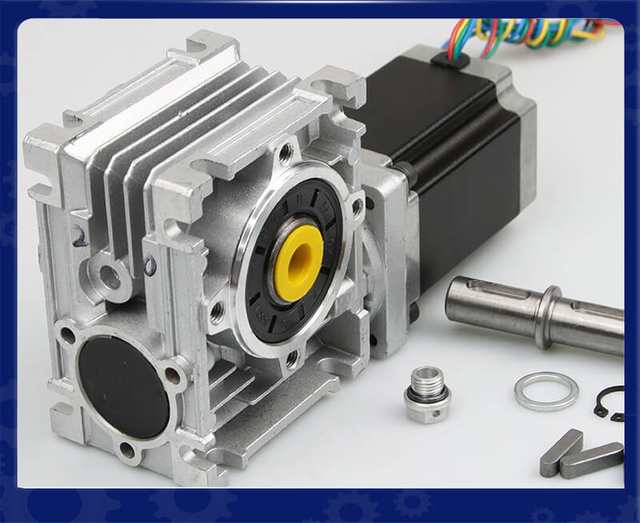
Caixa de engrenagens sem-fim
Fatores-chave ao selecionar um servo motor DC para AGV e AMR
1. Calcule o torque necessário do motor
O torque é um dos parâmetros mais importantes ao selecionar um servo motor AGV . O motor deve gerar torque suficiente para superar:
Peso do veículo
Peso da carga útil
Resistência ao rolamento
Condições do piso
Ângulos de inclinação
Requisitos de aceleração
O torque necessário pode ser calculado de acordo com:
Torque do motor = Força motriz × Raio da roda
Para aplicações AGV, é importante considerar ambos:
Torque Contínuo
O torque contínuo representa a capacidade do motor de operar de forma constante por longos períodos sem superaquecimento.
Pico de Torque
O torque máximo representa a capacidade temporária de torque durante:
Começando
Aceleração
Frenagem de emergência
Carregar alterações
Um servo motor CC com torque insuficiente pode causar:
Aceleração lenta
Superaquecimento do motor
Erros de posição
Eficiência reduzida da bateria
Portanto, os engenheiros devem selecionar um motor com margem de torque suficiente, em vez de operar próximo ao limite máximo.
2. Selecione a faixa correta de velocidade do motor
Os sistemas AGV e AMR geralmente requerem operação em velocidade relativamente baixa, mas com alto torque. Ao contrário dos motores de fuso industriais, os motores dos robôs móveis priorizam o movimento controlado em vez da velocidade de rotação extremamente alta.
Os requisitos típicos de velocidade do motor AGV dependem de:
Tamanho do veículo
Diâmetro da roda
Velocidade máxima de viagem
Relação de redução de engrenagem
As faixas operacionais comuns incluem:
Aplicações de baixa velocidade: 50–300 RPM
AGVs de velocidade média: 300–1000 RPM
Robôs móveis de alta velocidade: 1000 RPM e acima
Ao selecionar um servo motor CC para AMR , a velocidade do motor deve corresponder ao sistema de transmissão mecânica.
Um motor funcionando muito rápido pode exigir uma caixa de engrenagens maior, aumentando:
Complexidade mecânica
Barulho
Consumo de energia
Requisitos de manutenção
3. Escolha o sistema de feedback do codificador apropriado
A seleção do codificador é crítica para a precisão do movimento AGV e AMR.
Um servo motor sem feedback preciso não pode obter controle preciso em malha fechada.
As opções comuns de codificador incluem:
Codificador Incremental
Os codificadores incrementais fornecem:
Feedback de velocidade
Detecção de direção de rotação
Controle econômico
Eles são comumente usados em sistemas de acionamento AGV padrão.
Codificador Absoluto
Os codificadores absolutos fornecem:
Informações de posição em tempo real
Nenhuma perda de posição após interrupção de energia
Maior precisão de posicionamento
Eles são adequados para:
AMRs de alta precisão
Robôs médicos
Sistemas de transporte de semicondutores
Codificador Magnético
Os codificadores magnéticos são cada vez mais populares porque oferecem:
4. Considere a compatibilidade do protocolo de comunicação
Os sistemas AGV e AMR modernos requerem comunicação eficiente entre o controlador do motor e o sistema principal de controle do robô.
O selecionado servo motor AGV DC deve suportar protocolos de comunicação adequados, como:
CANopen
CANopen é amplamente utilizado em robótica móvel devido a:
Alta confiabilidade
Comunicação em tempo real
Fiação simples
Forte compatibilidade industrial
EtherCAT
EtherCAT fornece:
Comunicação ultrarrápida
Alta precisão de sincronização
Coordenação multieixo
É adequado para plataformas AMR avançadas que exigem controle de movimento preciso.
RS485/Modbus
Esses protocolos são comumente usados para:
Aplicativos sensíveis ao custo
Sistemas de controle simples
Plataformas AGV básicas
A seleção de um servo motor com a interface de comunicação correta garante uma integração perfeita com o controlador do robô.
5. Avalie o tamanho do motor e o espaço de instalação
AGVs e AMRs costumam ter limitações estritas de tamanho porque:
O espaço da bateria é limitado
As dimensões do robô devem permanecer compactas
A redução de peso melhora a eficiência
Ao selecionar um servo motor CC compacto , os engenheiros devem considerar:
Diâmetro do motor
Comprimento do motor
Dimensões de montagem
Tamanho do eixo
Peso
Um motor menor nem sempre significa melhor desempenho. O motor deve fornecer densidade de torque suficiente enquanto se ajusta à estrutura mecânica.
Por exemplo, servomotores integrados combinam:
Servomotor CC
Codificador
Motorista
Interface de comunicação
em uma unidade compacta, reduzindo a complexidade da fiação e economizando espaço de instalação.
6. Verifique a compatibilidade da tensão da bateria
Os sistemas AGV e AMR são geralmente alimentados por baterias recarregáveis, incluindo:
Baterias de íon de lítio
Baterias de fosfato de ferro-lítio
Baterias de chumbo-ácido
As classificações comuns de tensão do motor AGV incluem:
12V CC
24V CC
36V CC
48V CC
72V CC
A tensão do motor deve corresponder ao sistema de energia do veículo.
A seleção incorreta de tensão pode resultar em:
Desempenho motor reduzido
Consumo excessivo de corrente
Danos ao controlador
Vida útil da bateria reduzida
Para AGVs de armazém, servomotores de 24 V e 48 V CC estão entre as soluções mais utilizadas.
7. Considere funções de segurança para aplicações AGV
A segurança é um requisito crítico nos robôs móveis autônomos modernos.
avançados Os servomotores AGV podem incluir funções de segurança como:
STO (torque seguro desligado)
O STO desativa imediatamente a geração de torque do motor, evitando movimentos descontrolados.
As vantagens incluem:
Maior segurança do pessoal
Componentes de segurança externos reduzidos
Conformidade com os padrões de segurança industrial
O STO é especialmente importante para AGVs que operam ao lado de humanos em:
Fábricas inteligentes
Armazéns
Hospitais
Ambientes logísticos
8. Analise as condições ambientais
Os motores AGV e AMR geralmente operam em ambientes desafiadores.
Antes de selecionar um motor, considere:
Faixa de temperatura
O motor deve manter o desempenho sob:
Condições de armazenamento refrigerado
Fábricas de alta temperatura
Ambientes de operação contínua
Classificação de proteção
Uma classificação IP mais alta oferece melhor proteção contra:
Pó
Água
Contaminação industrial
As escolhas comuns incluem:
IP54
IP65
IP67
Resistência à vibração
Os robôs móveis experimentam vibração contínua de:
Pisos irregulares
Movimento de veículos
Carregar alterações
Um design robusto de servo motor melhora a confiabilidade a longo prazo.
Servo motor DC com caixa de engrenagens: quando é necessário?
Muitos sistemas AGV usam um servo motor DC com caixa de engrenagens porque os robôs móveis exigem alto torque em baixas velocidades.
Uma caixa de velocidades fornece:
Torque de saída aumentado
Velocidade reduzida do motor
Melhor capacidade de manuseio de carga
Os tipos comuns de caixas de câmbio incluem:
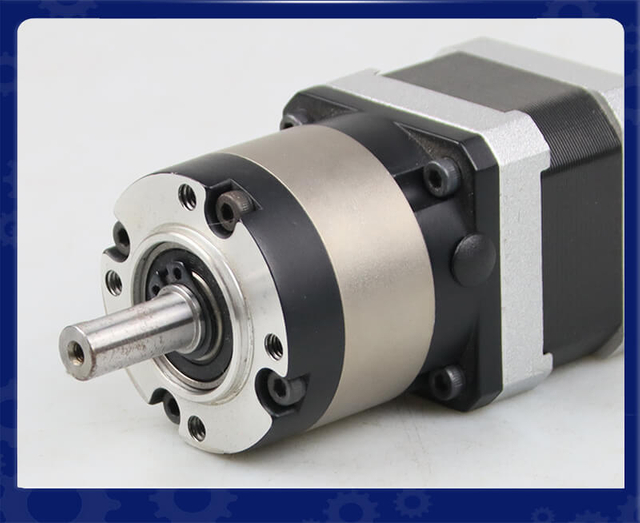
Caixa de engrenagens planetária
Vantagens:
Alta eficiência
Estrutura compacta
Alta densidade de torque
Adequado para:
AGVs para serviço pesado
RAM industriais
Caixa de engrenagens sem-fim
Vantagens:
Alta taxa de redução
Capacidade de travamento automático
Adequado para:
Mecanismos de elevação
Aplicações que exigem torque de retenção
Como selecionar entre servomotores padrão e servomotores integrados
Selecionar a solução de movimento correta é fundamental para o desempenho do AGV (Automated Guided Vehicle) e do AMR (Autonomous Mobile Robot) . Embora os servomotores padrão tradicionais tenham sido amplamente utilizados na automação industrial, servomotores integrados estão se tornando cada vez mais populares em aplicações de robôs móveis devido ao seu design compacto, instalação simplificada e recursos de controle inteligentes.
A escolha entre um servo motor padrão e um servo motor integrado depende de vários fatores, incluindo arquitetura do sistema, espaço de instalação disponível, requisitos de comunicação, considerações de manutenção e complexidade da aplicação.
Compreender as diferenças entre essas duas soluções ajuda os engenheiros a selecionar o mais adequado sistema de servo motor AGV para seus requisitos específicos.
O que é um servo motor padrão?
Um sistema de servo motor padrão é uma solução tradicional de controle de movimento que consiste em vários componentes independentes:
Servo motor
Codificador
Servo acionamento/controlador
Cabos de alimentação
Cabos de sinal
Gabinete de controle
Nesta configuração, o motor gera movimento mecânico, enquanto o servoconversor externo processa sinais de feedback e controla a operação do motor.
Servomotores padrão são comumente usados em:
Máquinas CNC
Robôs industriais
Equipamento de embalagem
Linhas de montagem
Grandes sistemas de automação
Para aplicações AGV e AMR, os servomotores padrão podem fornecer excelente desempenho quando o veículo requer controle centralizado, alta potência ou sincronização complexa de vários eixos.
O que é um servo motor integrado?
Um servo motor integrado combina vários componentes de controle de movimento em uma unidade compacta:
Servomotor CC
Codificador
Motorista servo
Interface de comunicação
Eletrônica de controle
Este design integrado elimina muitos componentes externos e reduz a complexidade da fiação.
Para AGVs e AMRs, os servomotores integrados oferecem vantagens significativas porque os robôs móveis normalmente possuem:
Espaço de instalação limitado
Operação alimentada por bateria
Requisitos de movimento distribuído
Requisitos para montagem e manutenção rápidas
Um servo motor integrado pode ser instalado diretamente próximo à roda motriz, criando um módulo de movimento compacto e eficiente.
Servo Motor Padrão vs Servo Motor Integrado: Principais Diferenças
Recurso
Servo Motor Padrão
Servo Motor Integrado
Projeto de motor e driver
Componentes separados
Combinado em uma unidade
Complexidade de instalação
Mais alto
Mais baixo
Requisitos de fiação
Mais cabos
Fiação reduzida
Espaço do gabinete
Requer gabinete de controle
Espaço mínimo necessário
Manutenção
Mais componentes para solucionar problemas
Manutenção simplificada
Flexibilidade do sistema
Alto
Alto para sistemas distribuídos
Gerenciamento de calor
Resfriamento centralizado mais fácil
Requer design térmico integrado
Melhor aplicação
Grandes sistemas de automação
AGV, AMR, robôs compactos
1. Considere o espaço de instalação disponível
A limitação de espaço é um dos fatores mais importantes na seleção de um servo motor para aplicações AGV.
AGVs e AMRs geralmente requerem estruturas mecânicas compactas porque é necessário espaço para:
Sistemas de bateria
Sensores
Módulos de navegação
Equipamento de segurança
Mecanismos de carga útil
Um servo motor padrão requer espaço adicional para:
Instalação de servodrive
Montagem de gabinete elétrico
Roteamento de cabos
Isso aumenta o espaço total do sistema.
Um servo motor integrado para sistemas AGV combina o motor e a eletrônica de acionamento em um pacote compacto, permitindo a instalação mais próxima da roda ou da carga mecânica.
As vantagens incluem:
Tamanho reduzido do robô
Projeto mecânico simplificado
Menor peso
Integração mais fácil
Para pequenos AMRs que operam em armazéns ou hospitais, os servomotores integrados costumam ser a solução preferida.
2. Avalie a complexidade da fiação
Os sistemas servo tradicionais requerem múltiplas conexões entre:
Motor
Codificador
Servo amplificador
Controlador
Esses cabos podem aumentar:
Tempo de montagem
Custo de instalação
Possíveis pontos de falha
Em robôs móveis, os cabos estão expostos a movimentos e vibrações contínuos, tornando o gerenciamento de cabos especialmente importante.
Os servomotores integrados reduzem a fiação combinando a eletrônica de controle dentro da carcaça do motor.
Os benefícios incluem:
Menos cabos
Instalação mais rápida
Confiabilidade aprimorada
Interferência eletromagnética reduzida
Para fabricantes que produzem grandes quantidades de AGVs, a fiação simplificada pode reduzir significativamente o tempo de produção e os custos de mão de obra.
3. Compare os requisitos de controle e comunicação
Os servomotores padrão e integrados podem suportar métodos de comunicação avançados, mas suas estruturas de sistema são diferentes.
Os sistemas servo padrão geralmente usam:
Controle de pulso/direção
Sinais analógicos
EtherCAT
CANopen
Modbus
Servo motores integrados geralmente fornecem interfaces de comunicação integradas, como:
CANopen
EtherCAT
RS485
Modbus RTU
Para aplicações AGV e AMR, a comunicação distribuída é altamente valiosa porque cada módulo do motor pode se comunicar diretamente com o controlador principal.
Por exemplo, um AMR de quatro rodas pode usar quatro servo motores integrados, com cada motor recebendo independentemente:
Comandos de velocidade
Comandos de posição
Instruções de controle de torque
Informações de diagnóstico
Essa arquitetura simplifica o projeto do sistema e melhora a escalabilidade.
4. Considere os requisitos de desempenho de movimento
O desempenho do movimento é outro fator de seleção importante.
Servomotores Padrão
Vantagens:
Maior capacidade de potência de pico
Seleção de drive mais flexível
Melhores opções de personalização
Adequado para controle de movimento complexo
Eles são adequados para:
AGVs para serviço pesado
Robôs de transporte de alta carga
Aplicativos que exigem sincronização avançada
Servomotores Integrados
Vantagens:
Correspondência otimizada do driver do motor
Resposta mais rápida
Controle de movimento compacto
Fácil implantação
Eles são adequados para:
AMRs de armazém
Robôs logísticos
Robôs de entrega médica
Plataformas móveis autônomas
Para a maioria das aplicações de robôs móveis, os servomotores integrados fornecem desempenho suficiente e simplificam o projeto do sistema.
5. Analise os requisitos de manutenção e confiabilidade
AGVs e AMRs geralmente operam continuamente, às vezes:
24 horas por dia
7 dias por semana
Em ambientes de produção automatizados
A confiabilidade é, portanto, uma consideração crítica.
Um sistema servo padrão contém mais componentes independentes, incluindo:
Unidades externas
Vários conectores
Cabos adicionais
Mais componentes podem aumentar potenciais pontos de falha.
Os servomotores integrados reduzem a complexidade do sistema, minimizando as conexões externas.
As vantagens típicas de confiabilidade incluem:
Menos falhas de fiação
Substituição mais fácil
Solução de problemas mais rápida
Menor carga de trabalho de manutenção
Para fábricas que operam grandes frotas de AMRs, a manutenção simplificada pode melhorar significativamente a disponibilidade do sistema.
6. Considere os requisitos de dissipação de calor
O gerenciamento de calor é um fator importante na seleção de servomotores.
Os servossistemas padrão geralmente separam:
Geração de calor do motor
Impulsione a geração de calor eletrônico
Isso permite projetos de resfriamento flexíveis.
Os servomotores integrados combinam ambos os componentes, o que significa que a carcaça do motor deve gerenciar:
Calor do enrolamento do motor
Calor de eletrônica de potência
Temperatura operacional contínua
Ao selecionar um servo motor integrado, os engenheiros devem avaliar:
Torque nominal
Corrente contínua
Projeto térmico
Ambiente operacional
Ciclo de trabalho
Um servo motor integrado adequadamente projetado pode fornecer desempenho confiável mesmo sob operação contínua do AGV.
7. Selecione de acordo com a arquitetura do sistema AGV
O projeto geral do AGV determina qual solução de servo motor é mais adequada.
Escolha servomotores padrão quando:
O AGV requer uma potência muito alta
Já existe um gabinete de controle centralizado
Vários eixos requerem controle sincronizado
Servos drives personalizados são necessários
A aplicação exige flexibilidade máxima
Exemplos:
AGVs industriais pesados
Empilhadeiras automatizadas
Grandes robôs de transporte
Escolha servomotores integrados quando:
O espaço de instalação é limitado
É necessária integração rápida
A redução da fiação é importante
O controle distribuído do motor é preferido
O robô requer design modular
Exemplos:
AMRs de armazém
Robôs de entrega hospitalar
Veículos logísticos inteligentes
Pequenos robôs autônomos
Tendência Futura: Servomotores Integrados em Robôs Móveis Inteligentes
Com o crescimento da Indústria 4.0 , as fábricas inteligentes exigem cada vez mais equipamentos de automação menores, mais inteligentes e mais flexíveis.
Os servomotores integrados estão se tornando uma tecnologia chave para sistemas AGV e AMR de próxima geração porque suportam:
Design mecânico compacto
Comunicação inteligente
Diagnóstico em tempo real
Arquitetura de controle distribuído
Fácil expansão do sistema
Muitos fabricantes modernos de robôs móveis estão migrando para módulos de movimento integrados que combinam:
Motor
Codificador
Caixa de velocidades
Freio
Servo acionamento
em uma solução completa.
Resumo
Não existe uma resposta universal ao escolher entre servomotores padrão e servomotores integrados . A melhor escolha depende dos requisitos específicos de projeto do AGV ou AMR.
Os servomotores padrão são ideais para aplicações que exigem máxima flexibilidade, alta potência e controle centralizado.
Os servomotores integrados são mais adequados para robôs móveis modernos que exigem tamanho compacto, fiação simplificada, comunicação inteligente e fácil integração.
Para a maioria compactos e inteligentes dos sistemas AGV/AMR , os servomotores integrados oferecem vantagens significativas em eficiência, confiabilidade e simplicidade do sistema, tornando-os uma solução cada vez mais preferida para o futuro desenvolvimento de robôs móveis autônomos.
Erros comuns ao selecionar servomotores AGV DC
Escolhendo motores com base apenas na classificação de potência
A potência do motor por si só não determina a adequação. Torque, velocidade, aceleração e desempenho de controle são igualmente importantes.
Ignorando os requisitos de pico de carga
Os AGVs frequentemente sofrem mudanças de carga. Selecionar apenas para condições médias pode causar falha do motor.
Usando resolução incorreta do codificador
O feedback de baixa resolução pode reduzir:
Precisão de navegação
Desempenho de posicionamento
Suavidade de movimento
Ignorando a compatibilidade de comunicação
Um motor que não consegue se comunicar adequadamente com o controlador AGV pode aumentar o tempo e o custo de desenvolvimento.
Conclusão: Selecionando o Servo Motor DC Certo para o Sucesso do AGV e AMR
A escolha do correto para aplicações AGV e AMR servo motor CC requer uma avaliação cuidadosa do torque, velocidade, feedback do encoder, protocolos de comunicação, funções de segurança, compatibilidade de tensão e requisitos ambientais.
O motor AGV ideal deve fornecer:
Saída de torque confiável
Controle preciso de circuito fechado
Consumo eficiente de energia
Instalação compacta
Forte desempenho de segurança
Longa vida útil
À medida que os robôs móveis autônomos continuam a se expandir nas indústrias, os servomotores CC de alto desempenho , os servomotores integrados e as soluções de acionamento de motores inteligentes continuarão sendo componentes essenciais para alcançar sistemas de automação mais seguros, mais inteligentes e mais eficientes.
PERGUNTAS FREQUENTES:
FAQ 1: Quais fatores devem ser considerados ao selecionar um servo motor DC para aplicações AGV?
Ao selecionar um servo motor CC para aplicações AGV , os engenheiros devem considerar vários fatores importantes, incluindo torque do motor, faixa de velocidade, resolução do codificador, classificação de tensão, protocolo de comunicação, espaço de instalação, nível de proteção e funções de segurança . O motor deve fornecer torque suficiente para mover o veículo e a carga útil, mantendo a velocidade precisa e o controle de posição.
Outras considerações importantes incluem o ambiente operacional, o ciclo de trabalho, a compatibilidade do sistema de bateria e se são necessários recursos adicionais, como STO (Safe Torque Off) ou controle servo integrado.
FAQ 2: Como calculo o torque necessário para um servo motor AGV DC?
O torque necessário de um servo motor AGV DC depende do peso total do veículo, carga útil, diâmetro da roda, requisitos de aceleração, resistência do piso e condições de inclinação.
O cálculo básico é:
Torque do motor = Força motriz × Raio da roda
Os engenheiros também devem considerar os requisitos de pico de torque durante:
Aceleração de inicialização
Mudanças de direção
Transporte de carga pesada
Movimento inclinado
A seleção de um motor com margem de torque suficiente evita superaquecimento, perda de desempenho e falha prematura durante a operação contínua do AGV.
FAQ 3: Por que o feedback do encoder é importante para servomotores AGV e AMR?
O feedback do codificador é essencial porque os sistemas AGV e AMR exigem controle de movimento preciso e posicionamento preciso.
Um codificador fornece informações em tempo real sobre:
Velocidade do motor
Direção de rotação
Precisão de posição
Status do movimento
As opções comuns de codificador incluem:
Encoders incrementais para controle básico de velocidade
Encoders absolutos para posicionamento de alta precisão
Encoders magnéticos para projetos compactos e confiáveis
Um codificador de alta resolução melhora a precisão da navegação e permite movimentos mais suaves em ambientes automatizados.
FAQ 4: Quais protocolos de comunicação são comumente usados em servo motores AGV?
modernos Os servomotores AGV normalmente suportam protocolos de comunicação industrial para se comunicar com o controlador do robô.
Os protocolos comuns incluem:
CANopen – amplamente utilizado para controle confiável de AGV em tempo real
EtherCAT – adequado para sistemas de movimento sincronizado e de alta velocidade
RS485/Modbus – comumente usado em aplicações econômicas
O protocolo de comunicação correto depende da arquitetura de controle do AGV, da complexidade do sistema e da velocidade de resposta necessária.
FAQ 5: Qual é a diferença entre um servo motor padrão e um servo motor integrado para sistemas AGV?
Um servo motor padrão requer componentes separados, incluindo:
Servo motor
Codificador
Servo acionamento
Fiação de controle
Um servo motor integrado combina o motor, o codificador e o driver em uma unidade compacta.
Os servomotores integrados oferecem vantagens como:
Fiação reduzida
Espaço de instalação menor
Integração de sistema mais fácil
Menores requisitos de manutenção
Para AMRs compactos e robôs móveis, os servomotores integrados são cada vez mais preferidos devido ao seu design simplificado.
FAQ 6: Qual classificação de tensão um servo motor AGV DC deve usar?
A classificação de tensão correta depende do sistema de bateria AGV.
As opções comuns de tensão do servo motor AGV incluem:
12V CC
24V CC
36V CC
48V CC
72V CC
Muitos AGVs e AMRs de armazéns usam servomotores de 24 V ou 48 V CC porque esses níveis de tensão fornecem um bom equilíbrio entre desempenho, eficiência e compatibilidade de bateria.
A tensão do motor deve sempre corresponder à fonte de alimentação do veículo para garantir uma operação estável.
FAQ 7: Por que os sistemas AGV usam servo motores DC em vez de motores DC padrão?
Comparados aos motores CC padrão, os servomotores CC fornecem controle de malha fechada por meio de feedback do encoder.
As vantagens incluem:
Maior precisão de posicionamento
Melhor regulação de velocidade
Resposta mais rápida
Controle de torque aprimorado
Operação mais estável em baixa velocidade
AGVs e AMRs exigem movimento preciso, aceleração/desaceleração frequente e posicionamento confiável, tornando os servomotores uma escolha melhor do que os tradicionais motores CC de malha aberta.
FAQ 8: Os servomotores AGV requerem uma caixa de engrenagens?
Muitos sistemas AGV usam um servo motor DC com caixa de engrenagens porque os robôs móveis exigem alto torque em velocidades relativamente baixas.
Uma caixa de velocidades ajuda a fornecer:
Maior torque de saída
Velocidade operacional mais baixa
Melhor capacidade de manuseio de carga
As opções comuns de caixa de câmbio incluem:
Redutor planetário para alta eficiência e design compacto
Caixa de engrenagens sem-fim para altas taxas de redução e torque de retenção
A seleção da caixa de câmbio depende do peso do veículo, tamanho da roda, requisitos de velocidade e condições de operação.
FAQ 9: Quais funções de segurança são importantes para servo motores AGV?
A segurança é crítica para AGVs e AMRs que operam perto de humanos.
Uma importante função de segurança é:
STO (torque seguro desligado)
STO desativa imediatamente a saída de torque do motor, evitando movimentos inesperados.
Os benefícios incluem:
Maior segurança do operador
Componentes de segurança externos reduzidos
Conformidade com os requisitos de segurança industrial
Os servomotores habilitados para STO são comumente usados em fábricas inteligentes, armazéns e ambientes de robôs colaborativos.
FAQ 10: Como posso melhorar a vida útil de um servo motor AGV DC?
A vida útil de um servo motor AGV DC pode ser melhorada por:
Selecionando a classificação de torque correta
Evitando operação contínua perto da carga máxima
Manter condições adequadas de temperatura
Usando feedback de codificador adequado
Garantindo o fornecimento de tensão correto
Realizando inspeção regular
A escolha de um motor projetado especificamente para ambientes AGV e AMR garante melhor confiabilidade sob operação contínua, vibração e condições de carga variáveis.