
ビュー: 0 著者: サイト編集者 公開時間: 2026-10-22 起源: サイト
正確な播種は現代の農業機械にとって重要な機能であり、種子の間隔、植え付けの深さ、作物の均一性、および全体的な圃場の生産性に直接影響します。農業機械メーカーがよりスマートな植栽システムを開発するにつれて、正確で信頼性が高く応答性の高いモーター駆動の種子計量機構に対する需要が増え続けています。変化する動作条件下で一貫した植付パフォーマンスを達成するには、適切なモータ技術を選択することが不可欠です。
統合型 DC サーボ モーター とステッピング モーターは 、精密シーディング アプリケーションに広く使用されている 2 つのモーション コントロール ソリューションです。どちらのテクノロジーも制御された位置決めと回転運動を提供できますが、フィードバック機能、トルク特性、動的応答、システム統合、および変動負荷下でのパフォーマンスが異なります。
農業機械メーカー、OEM、および精密農業システム インテグレーターにとって、これらの違いを理解することは、どのモーター ソリューションが特定の植栽要件に最も適しているかを判断するのに役立ちます。この記事では、位置決め精度、シード計量の一貫性、動作効率、環境耐久性、およびシステム統合に焦点を当てて、統合型 DC サーボ モーターとステッピング モーターを比較して、高精度播種をどのように行うかを検討します。
精密播種システムは、個々の種子の供給を調整したり、所定の間隔で種子の量を制御したりできます。装置の設計に応じて、モーターは種子計量ディスク、個別化機構、種子分配ローラー、または可変速度植え付けアセンブリを駆動する場合があります。
主に連続回転を必要とする従来の農業用ドライブとは異なり、精密播種メカニズムでは、モーターの速度と動きを地面の速度、播種密度、種子の配置要件に合わせて調整する必要があります。
モーターの適合性を決定するいくつかの技術的要因があります。
一定の種子間隔は、作物の列内の隙間や過密を減らすのに役立ちます。モーターは、その回転運動と計量機構によって放出されるシードの数との間の予測可能な関係を維持する必要があります。
速度の変動、機械的なバックラッシュ、過剰な振動、およびモーション コマンドの欠落が、シードの分布を不均一にする原因となる可能性があります。適切な制御特性を備えたモータにより、特に植付速度が変化した場合でも安定した計量性能を維持できます。
農業機械が完全に一定の条件で稼働することはほとんどありません。トラクターの加速度、不均一な地形、植え付け速度の変化、機械抵抗の変動が種子計量ドライブの負荷に影響を与える可能性があります。
選択したモーターは、必要なトルクを維持しながら、指令された速度変化に迅速に応答する必要があります。これは、処方マップ、作物の要件、またはリアルタイム制御信号に従って種子の供給を調整する必要がある可変速度播種システムでは特に重要です。
植栽装置は、ほこり、湿気、振動の激しい環境で長期間動作することがあります。したがって、モーターの選択には、動作温度、エンクロージャの保護、電気的信頼性、ベアリングの寿命、および機械的衝撃に対する耐性を考慮する必要があります。
メーカーは、性能に加えて、メンテナンス要件、設置スペース、配線の複雑さ、システムの総コストを評価する必要があります。
リーンモーター 一体型DCサーボモーター 製品
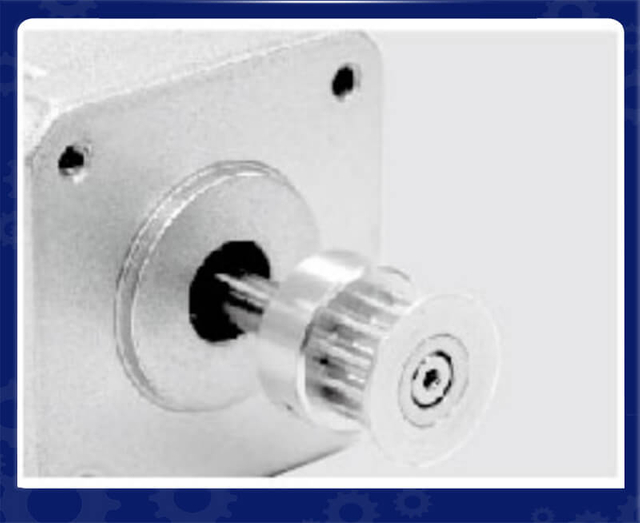
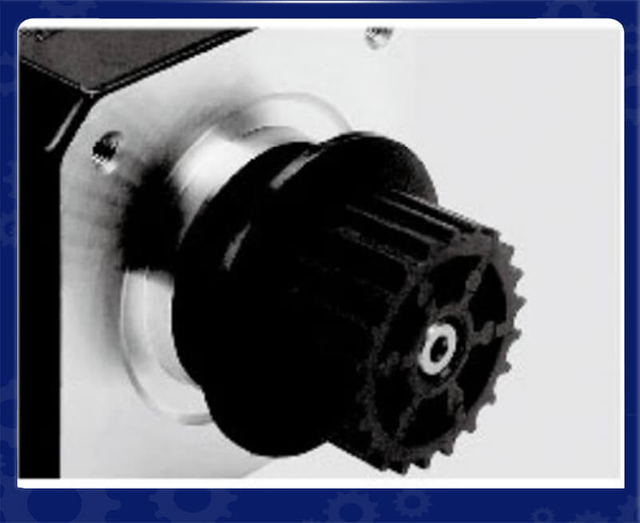
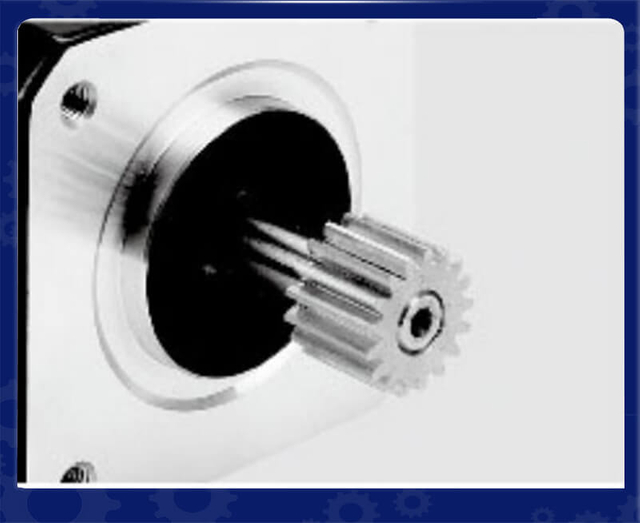
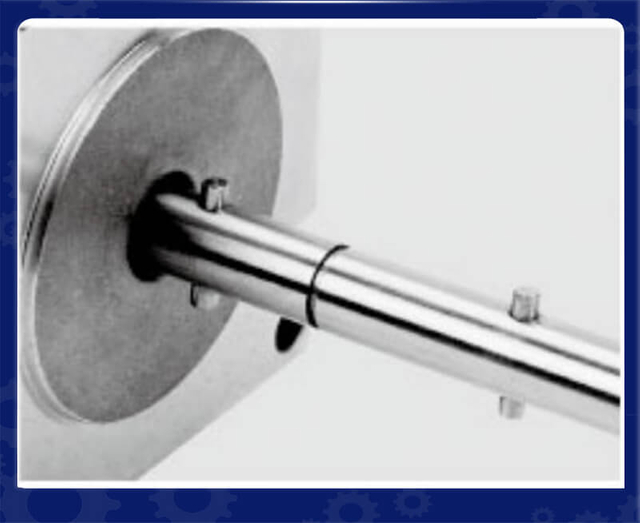
カスタムシャフトサービス |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
ギヤ |
シャフトピン |
ねじ付きシャフト |
パネルマウント |
|
|
|
|
|
|
中空シャフト |
送りねじ |
パネルマウント |
シングルフラット |
デュアルフラット |
キーシャフト |
カスタマイズされたモーターサービス |
||||
|
|
|
|
|
|---|---|---|---|---|
ケーブル |
カバー |
軸 |
送りねじロッド |
エンコーダ |
|
|
|
|
|
ブレーキ |
ギアボックス |
リニアモジュール |
統合ドライバー |
ウォームギアボックス |
統合 型 DC サーボ モーターは 、DC モーター、フィードバック デバイス、および電子ドライブまたはコントローラーをコンパクトなアセンブリ内に組み合わせています。製品アーキテクチャに応じて、ユニットには電流検出、通信インターフェイス、設定可能な制御モード、および保護機能も含まれる場合があります。
この統合設計により、個別のモーター、サーボドライブ、および関連するフィードバック配線を独立したコンポーネントとして取り付ける必要性が軽減されます。
精密播種装置の場合、統合 DC サーボ モーターは、電気システムの複雑さを軽減しながら、種子の計量速度と位置を制御するための実用的なアプローチを提供します。
サーボ技術の主な利点は、フィードバックを使用してモーターの動作を調整できることです。エンコーダまたは別の適切なフィードバック デバイスは実際のモーターの動きを測定し、コントローラーが測定された応答を指令されたターゲットと比較できるようにします。
外乱によりモーターが目標速度または位置から逸脱する場合、制御システムはモーターの電流とトルクを調整して動作限界内で誤差を修正します。
この閉ループのアプローチは、シード計量機構の抵抗が変化する場合、またはシステムが頻繁な速度コマンドに従う必要がある場合に役立ちます。
ただし、実際の位置決め精度は、エンコーダの分解能、コントローラの調整、トランスミッションの設計、機械的コンプライアンス、およびモータの動きとシードのリリースの関係によって異なります。
モーター駆動の種子計量アセンブリでは、モーターは希望の植栽密度と機械の移動速度に対応する速度で回転する必要があります。
統合された DC サーボ モーターは、フィードバックを使用して回転速度を調整することができ、負荷の外乱や速度の変化を補償するのに役立ちます。この機能は、播種装置が広い動作範囲にわたって一貫した種子の供給を維持する必要がある場合に特に役立ちます。
たとえば、プランターが圃場通過の開始時に加速する場合、コントローラーは必要な種子間隔に応じてモーターの速度を上げることができます。減速中は、過剰な種子の供給を防ぐためにモーターが速度を下げることができます。
制御システムは、通信遅延、機械的応答、種子輸送時間、および計量機構の実際の放出特性も考慮する必要があります。
統合サーボ モーターは、複数のモーション コントロール コンポーネントを 1 つのアセンブリに統合します。これにより、電気キャビネットの設計が簡素化され、相互接続ケーブルが削減され、モジュール式植栽ユニットの設置が容易になります。
複数列プランターを開発している農業機械メーカーにとって、コンパクトな統合ドライブは標準化された列ユニット設計をサポートし、機器の組み立てを簡素化できます。
正確な統合の利点は、モーターの通信インターフェイス、電力要件、コネクタの配置、および機械の制御アーキテクチャとの互換性によって異なります。
ステッピング モーターは、電気パルス コマンドを個別の角運動に変換します。各入力パルスは、モーターのステップ角と選択された駆動モードによって決定される指定された移動増分に対応します。
この動作原理により、ステッピング モーターは、必ずしもフィードバック エンコーダーを必要とせず、反復可能な増分動作を必要とするアプリケーションに適しています。
精密播種システムでは、ステッピング モーターが計量ディスク、分注ローラー、調整機構、および比較的予測可能な速度と負荷で動作するその他のコンポーネントを駆動する場合があります。
従来の開ループ ステッピング システムは、指令されたパルス数からモーターの動きを計算します。たとえば、コントローラは、定義された数のパルスを指令して、シード計量ディスクを指定された角度だけ回転させることができます。
このアプローチでは、別個の位置フィードバック デバイスが必ずしも必要ではないため、システム アーキテクチャを簡素化できます。
ただし、追加のフィードバックまたは監視が実装されない限り、コントローラーは一般に、命令されたすべてのステップが完了したことを確認できません。過度の負荷、急加速、不十分なトルク、または機械的な障害物があると、ステップミスが発生する可能性があります。
検出されずにステップ漏れが発生した場合、実際の計量位置が指令された位置と異なる可能性があり、種子の供給に影響を与える可能性があります。
ステッピング モーターは、適切に通電すると、停止時に有用な保持トルクを提供できます。この特性は、セットアップまたは調整中に安定した位置を必要とするメカニズムに役立ちます。
それにもかかわらず、ステッピング モーターのトルクは一般に回転速度が増加するにつれて減少し、実際のトルクと速度の曲線はモーターのインダクタンス、電源電圧、駆動電流、および駆動電子回路に依存します。
シードを高精度に計量するために、メーカーは必要な最大動作速度および加速時に十分なトルクが利用可能であることを確認する必要があります。
マイクロステッピングは、モーターの全ステップをより小さい指令電流増分に分割します。これにより、フルステップ動作に比べて動作の滑らかさが向上し、振動が軽減されます。
ただし、マイクロステップ分解能を同等の絶対位置決め精度と混同しないでください。実際のシャフト位置は、負荷トルク、モーター特性、駆動電流調整、機械的条件によって異なります。
振動に敏感な種子計量機構の場合、適切に構成されたマイクロステッピング ドライブは、機械的外乱を軽減し、低速動作を改善するのに役立ちます。
すべてのステッパー システムがオープンループであるわけではありません。閉ループ ステッピング モーターはフィードバックを使用して位置を監視し、実際の動作がコマンドと異なる場合にエラーを修正することがあります。
これらのシステムは、ステッピング モーターの特性を維持しながら、変動負荷の下での信頼性を向上させることができます。したがって、意味のある比較では、すべてのステッピング ソリューションを同一として扱うのではなく、従来の開ループ ステッピング モーターと閉ループ ステッピング システムを区別する必要があります。
最適なモータは、要求される制御性能、負荷プロファイル、植付速度、環境条件、システム予算によって異なります。
比較係数 |
一体型DCサーボモーター |
従来のオープンループステッピングモーター |
|---|---|---|
モーションコントロール |
閉ループフィードバック制御 |
固有の位置検証を必要としないパルスベースの制御 |
位置補正 |
検出されたモーションエラーをシステム制限内で修正可能 |
欠落したステップを本質的に検出または修正できない |
速度規制 |
フィードバックベースの速度調整 |
速度はパルス周波数とモーターの応答によって決まります |
ダイナミックな応答 |
通常、適切なサイズであれば、急速な速度と負荷の変化に適しています。 |
性能はトルクと速度の特性と加速限界によって決まります |
高速でのトルク |
モーターの定格、電圧、駆動制限によって異なります |
通常、速度が増加するとトルクは大幅に減少します |
保持性能 |
サーボの設計と制御モードに依存します |
通電時に強力な保持トルクが得られます |
エネルギー消費量 |
負荷と制御戦略によって異なります |
停止時でも大きな電流を消費する可能性がある |
システム統合 |
モーター、エンコーダー、ドライブを統合できる可能性があります |
別のドライブが必要になる場合があります。フィードバックはオプションです |
制御の複雑さ |
フィードバック構成と適切な調整が必要 |
基本的な開ループ動作は比較的簡単です |
一般的なコストの考慮事項 |
初期コストが高くても、統合とパフォーマンスの利点によって相殺される可能性があります |
多くの場合、コスト重視で予測可能なモーションタスクにとって魅力的です |
これらの違いは一般的なシステム アーキテクチャを説明するものであり、普遍的なパフォーマンス保証を説明するものではありません。統合サーボ製品は、フィードバック分解能、電流容量、通信プロトコル、制御機能が異なります。ステッパー システムは、開ループ、閉ループ、または高度な電流制御技術のいずれを使用するかによっても大きく異なります。
最新の農業機械は、自動化の高度化、作業効率の向上、制御の正確化を目指して進化しています。精密播種機や肥料散布機から自律型農業ロボットやインテリジェント散布システムに至るまで、メーカーは正確な位置決め、安定した速度調整、信頼性の高い操作、簡素化されたシステム統合を実現するモーション制御ソリューションをますます求めています。
統合型 DC サーボ モーターは、 モーター、フィードバック デバイス、駆動電子機器をコンパクトなアセンブリに組み込んでいるため、農業機械メーカーにとって重要な動作制御ソリューションになりつつあります。個別のドライバーや追加の配線が必要な従来のモーター システムと比較して、統合型サーボ モーターは設置を簡素化し、制御システムの複雑さを軽減し、より応答性の高いモーション制御をサポートできます。
OEM にとって、適切なモーター技術を選択することは、必要なトルクと速度を達成することだけではありません。これには、開発時間の短縮、機械の信頼性の向上、環境問題の管理、総所有コストの制御も含まれます。
この記事では、農業機械メーカーが一体型 DC サーボ モーターを選択する理由、これらのモーターが最新の農業アプリケーションをどのようにサポートしているか、適切なソリューションを選択する際に考慮すべき技術的要素について説明します。
農業機械メーカーが統合型 DC サーボ モーターを選択する主な理由の 1 つは、そのコンパクトなオールインワン設計です。
従来のサーボ システムは通常、別個のモーター、サーボ ドライブ、フィードバック配線、および関連する制御接続を必要とします。比較すると、統合型 DC サーボ モーターは、これらのコンポーネントのいくつかを 1 つのユニットに組み合わせているため、個別に設置されるデバイスの数が減ります。
農業機器メーカーにとって、この統合アーキテクチャはいくつかの実用的な利点を提供します。
モーターと駆動電子機器を統合することにより、メーカーは電気キャビネットのレイアウトを簡素化し、相互接続ケーブルの数を減らすことができます。モデルによっては、統合サーボ モーターがマシンのメイン コントローラーとの直接通信をサポートする場合もあります。
これにより、特に独立して制御される複数のアクチュエータを備えた農業機械の場合、設置がより簡単になります。
最新の農業機械ではスペースが限られていることがよくあります。種子計量ユニット、肥料分配機構、およびロボット器具は、制限された取り付け領域内にモーター、センサー、トランスミッションコンポーネント、および保護ハウジングを収容する必要があります。
統合されたサーボ モーターにより、個別に取り付けられた駆動電子機器に必要なスペースが削減され、エンジニアがよりコンパクトでモジュール式の機械設計を開発できるようになります。
統合されたモーター ソリューションにより、エンジニアが個別に選択、取り付け、配線、構成する必要があるコンポーネントの数を減らすことができます。これにより、プロトタイピングが簡素化され、試運転時間が短縮され、繰り返される機械設計全体での一貫性が向上します。
同様のモーション制御要件を持つ複数の機器モデルを製造するメーカーにとって、標準化された統合サーボ アセンブリによってエンジニアリングおよび生産プロセスも簡素化できます。
精密農業では、農業機械が制御された速度と位置で特定の作業を実行する必要があります。プランターが種子の間隔を調整する場合でも、肥料散布機が材料の供給を調整する場合でも、正確なモーター制御は動作の一貫性に直接影響します。
統合型 DC サーボ モーターは通常、エンコーダー フィードバックを使用して実際のモーターの動きを監視し、指令された動きと比較します。その後、コントローラーはモーターの出力を調整して、システムの動作限界内で検出された速度または位置の誤差を減らすことができます。
精密播種装置では、モーターが種子計量ディスクまたは別の種子分配機構を駆動する場合があります。モーターは、目標のシード間隔と機械の対地速度に対応する制御された回転速度を維持する必要があります。
統合されたサーボモーターにより、植栽条件の変化に応じて計量速度を調整できます。これは、機械が加速、減速、または植付速度を変更する場合に特に役立ちます。
より一貫した計量動作を維持することにより、システムは種子供給における速度に関連した変動を低減するのに役立ちます。ただし、実際のシード配置精度は、シードの個別化、計量設計、トランスミッションのバックラッシュ、シード チューブの形状、対地速度の測定にも依存します。
肥料散布システムでは、多くの場合、作物の要件、圃場の状態、または処方マップに従って制御された資材の供給が必要になります。
統合されたサーボ モーターにより、分配ローラー、オーガー、およびその他の計量機構の速度を調整できます。目標塗布量が変化すると、コントローラーは必要な材料流量をサポートするためにモーター速度を調整できます。
最終的な散布精度は、モーターの回転と材料の出力との関係、肥料の特性、機械設計、校正によって決まります。
統合されたサーボ モーターは、連続回転を超えて、調整可能な植栽コンポーネント、自動作業機制御、ロボット農業機器などの機構における反復可能な位置決めをサポートできます。
フィードバックベースの位置決めは、コントローラーが指令された動きと測定された動きの間の偏差を特定するのに役立ち、システムのサイズと構成が適切な場合の制御の一貫性を向上させます。
農業機械が完全に安定した状態で稼働することはほとんどありません。土壌抵抗、機械的摩擦、種子の蓄積、材料の流れ、動作速度はすべて、モーターにかかる負荷に影響を与える可能性があります。
統合された DC サーボ モーターは、モーターと駆動システムからのフィードバックに従って出力を調整することで、これらの外乱に応答できます。
種子計量機構の抵抗が増加すると、モーターの速度が低下する傾向があります。閉ループ サーボ コントローラーは、十分なトルクと電流容量が利用可能な場合、結果として生じる速度エラーを検出し、モーターの出力を増加させることができます。
これは、負荷が変化しても指令された動作速度を維持するのに役立ちます。
最新の農業機械では、可変速度制御の使用が増えています。たとえば、精密プランターでは、トラクターの速度が変化したとき、または機械が別の圃場ゾーンに進入したときに、種子の計量速度を調整する必要がある場合があります。
統合サーボモーターは、トルク、速度、制御帯域幅がアプリケーションに適している場合、制御された加速と減速で速度コマンドを実行できます。
頻繁な速度変更や調整されたアクチュエータの動作が必要なアプリケーションでは、フィードバックベースの制御により、モータが指令された軌道をより一貫してたどることができます。
この機能は、モーターがセンサー、電子コントローラー、または圃場管理システムからのコマンドに応答する必要があるインテリジェント農業機械にとって価値があります。
変動率の適用は精密農業の重要な機能です。畑全体に均一な量の種子や肥料を散布するのではなく、機械は作物の要件や畑特有のデータに応じて生産量を調整します。
統合された DC サーボ モーターは、個々の計量機構の速度を制御することで、このアプローチをサポートできます。
種子計量システムの場合、必要な種子供給速度は、望ましい種子間隔と機械の対地速度に関係します。
対地速度が増加すると、通常、計量機構は同じ間隔を維持するためにより高い速度で種子を供給する必要があります。目標の植栽密度が変化すると、コントローラはそれに応じて必要な計量量を調整する必要があります。
統合されたサーボ モーターは、フィードバックを使用して実際のモーターの動きを監視しながら、これらの速度コマンドを実行できます。
可変肥料システムでは、コントローラーは GPS 測位、現場処方データ、またはセンサー測定値を使用して目標散布量を計算できます。
統合されたサーボ モーターは、指令された速度に従って分注機構を調整します。システムは、材料の流れ特性、応答遅延、および校正係数も考慮する必要があります。
農業機械メーカーは、各植栽列または分配ユニットに独立したモーターを装備する場合があります。このアーキテクチャにより、コントローラーはマシンの構成やアプリケーションの要件に応じて個々のユニットを調整できます。
統合サーボモーターは、選択した通信インターフェースと制御システムによってサポートされている場合、モジュール式で独立して制御される農業機械の開発を簡素化するのに役立ちます。
農業機器の自動化が進むにつれ、メーカーは追加のセンサー、コントローラー、アクチュエーター、通信コンポーネントをますますコンパクトな機械構造に組み込む必要があります。
統合型 DC サーボ モーターは、複数のモーション コントロール コンポーネントを 1 つのアセンブリに結合することで、この課題に対処するのに役立ちます。
ドライブ電子機器をモーターと統合することで、個別のサーボドライブと関連する取り付けハードウェアに必要なスペースを削減できます。
これは、列ベースの植栽システム、コンパクトな肥料散布機、農業用ロボット、自動作業機調整機構にとって特に有益です。
統合されたサーボ モーターは、個々のアクチュエータが標準化されたアセンブリとして取り付けられるモジュール式機械設計をサポートできます。
OEM にとって、これにより、製品開発、コンポーネントの交換、および既存のマシン プラットフォームのさまざまな動作要件への適応が簡素化される可能性があります。
利用可能なモデルに応じて、メーカーはさまざまな電力定格、エンコーダ構成、通信インターフェイス、機械的取り付けオプションを備えた統合サーボ モーターを選択できます。
選択した仕様は、コンパクトなサイズだけに依存するのではなく、機械のトルク、速度、設置、および環境要件に適合する必要があります。
最新の農業機械は、モーター、センサー、コントローラー、監視システム間の通信に依存しています。協調動作には、信頼性の高いコマンド送信とステータスフィードバックが不可欠です。
統合型 DC サーボ モーターは、製品設計に応じて、いくつかの通信オプションをサポートする場合があります。
一般的なインターフェイスには次のものがあります。
パルスと方向: 電気パルスを通じてモーターの動きを指令するシステムに適しています。
CANopen: ネットワーク化されたモーション コントロールおよび互換性のあるコントローラとの通信に役立ちます。
Modbus RTU: 互換性のあるシステムでのパラメータ設定、ステータス監視、および制御に一般的に使用されます。
EtherCAT: モーターと機械のアーキテクチャによってサポートされている場合、高速産業用通信と協調動作を必要とするアプリケーションに適しています。
すべての統合サーボ モーターがこれらすべてのインターフェイスをサポートしているわけではありません。メーカーは、モデルを選択する前に、プロトコルの互換性、コマンドの更新速度、診断機能、およびコントローラーの統合要件を確認する必要があります。
モーターが適切なフィードバックおよび通信機能をサポートしている場合、マシンコントローラーは動作速度、位置、電流、温度、および障害状態を監視できる場合があります。
この情報は、保守担当者が異常な動作状態を特定し、トラブルシューティングの時間を短縮するのに役立ちます。
複数列のプランターや自動農業システムでは、複数のモーターが調整されたコマンドに応答する必要がある場合があります。
適切な通信アーキテクチャは、これらのコマンドの管理に役立ち、各アクチュエータを監視するための構造化された方法を提供します。実際の同期パフォーマンスは、選択したプロトコル、コントローラ、ネットワーク構成、およびモーション コントロールの実装によって異なります。
農業機械は粉塵の多い畑で頻繁に稼働するため、湿気、泥、振動、温度変動に遭遇する可能性があります。したがって、モーターの信頼性はモーターの設計と設置環境への適合性の両方に依存します。
一部の統合 DC サーボ モーターは、IP65 定格のエンクロージャで使用できます。該当するテスト条件下で、IP65 はエンクロージャが防塵であり、噴流水から保護されていることを示します。
この保護レベルは、完全なモーター アセンブリが正しく取り付けられ、コネクタ、ケーブル グランド、およびシールが必要な保護を維持している限り、特定の屋外農業施設に適しています。
ただし、IP65 は、長時間の浸漬、あらゆる高圧洗浄条件、腐食性化学薬品、またはあらゆる形態の機械的損傷に対する耐性を自動的に保証するものではありません。
メーカーは実際の暴露条件を評価し、用途に適したエンクロージャ定格を選択する必要があります。
農業機械は、エンジン、車輪、土壌接触、作業器具などから継続的に振動を受ける可能性があります。
信頼性の高い動作をサポートするには、モーターの取り付け構造、ベアリング、コネクタ、およびケーブルが予想される機械的ストレスに耐える必要があります。
正しい取り付けと位置合わせは、出力シャフトとトランスミッションにかかる不必要な負荷を軽減するのにも役立ちます。
モーターおよびドライブ電子機器は、連続動作中およびピーク負荷下において、指定された温度制限内に維持する必要があります。
製造承認前に、メーカーは代表的な周囲条件、取り付け配置、デューティ サイクル、および電気負荷の下での温度上昇を評価する必要があります。
環境適合性は、モーターのエンクロージャ定格からのみ推測するのではなく、アプリケーション固有のテストを通じて検証する必要があります。
予期せぬモーターの故障により、植栽、肥料散布、その他の農業作業が中断される可能性があります。統合 DC サーボ モーターは、ドライブ電子機器が適切な保護および診断機能を提供する場合、故障監視の改善をサポートできます。
モデルによっては、利用可能な機能には、過電流保護、過電圧保護、低電圧検出、過熱保護、ストール検出、および通信障害レポートが含まれる場合があります。
フィードバック データとドライブ アラームは、マシン コントローラーが予想されるモーター動作からの逸脱を特定するのに役立ちます。
たとえば、電流需要の増加は機械抵抗の増加を示している可能性があり、トラッキング エラーはモーターが指令された動きに追従できないことを示している可能性があります。
これらの信号は根本原因を自動的に特定しませんが、メンテナンス担当者がダウンタイムの延長につながる前に問題を調査するのに役立ちます。
障害が発生すると、モーターと機械のコントローラーは、システムで定義された制御戦略に従って応答する必要があります。
アプリケーションに応じて、応答にはモーターの停止、出力の制限、アラームの報告、またはオペレーターのリセットの要求が含まれる場合があります。
農業機械の場合、機械レベルの対応が特に重要です。種子計量モーターが停止すると植付ギャップが発生する可能性があるため、システムは障害を検出し、適切に処理する必要があります。
モーターとドライブを統合すると、技術者が検査する必要がある個別のコンポーネントの数を減らすことができます。診断情報が利用できる場合、トラブルシューティングもより体系的に行われる可能性があります。
ただし、全体的な信頼性は依然としてコンポーネントの品質、正しいサイジング、電気的設置、機械設計、環境保護、およびメンテナンスの実践に依存します。
エネルギー効率は、農業機械メーカーがモーター システムを選択する際に考慮するもう 1 つの要素です。
統合型 DC サーボ モーターは動作需要に応じて出力を調整できますが、実際のエネルギー消費量はモーターの効率、駆動損失、負荷、速度、制御戦略によって異なります。
動作サイクル全体を通じてトルク要求が変化するアプリケーションでは、適切に選択されたサーボ システムにより、出力を必要な動作点に調整できます。
これにより、不適切な固定条件下で継続的に動作するシステムと比較して、不必要なエネルギー消費を回避できる可能性があります。ただし、実際の節約量は測定によって確認する必要があります。
統合アーキテクチャにより、個別のドライブ コンポーネントと相互接続ケーブルの数を減らすことができます。これにより、設置の労力が軽減され、機械の組み立てが簡素化され、電気ハードウェアに必要なスペースが削減される可能性があります。
経済的利益は機械の設計と生産量によって異なります。
農業機械メーカーは組み込むことができるため、統合型 DC サーボ モーターを選択します。 、フィードバックベースのモーション制御、コンパクトな設置、柔軟な通信、および簡素化されたシステム統合 を 1 つのアセンブリに
これらの特性により、統合サーボ モーターは、精密播種、可変施肥、自動農業機械、および応答性と制御された動作が必要なその他のアプリケーションに特に役立ちます。
その利点は運動性能を超えて広がります。統合サーボ ソリューションは、個別のドライブ コンポーネントを削減し、診断機能をサポートすることで、OEM による機器設計の簡素化、生産の合理化、メンテナンス効率の向上に役立ちます。
ただし、信頼性の高いパフォーマンスは、正しいトルクと速度定格の選択、通信互換性の検証、適切な環境保護の選択、現実的な動作条件下での完全な機械のテストに依存します。
次世代のインテリジェント機械を開発している農業機械メーカーにとって、 統合型 DC サーボ モーターは、自動化、アプリケーションの一貫性、およびシステム全体の統合を向上させるための柔軟なモーション制御オプションを提供します。.
位置決め性能は、高精度シーディング用のモーターを選択する際の最も重要な考慮事項の 1 つです。
モーターは、制御コマンドを予測可能な機械的な動きに変換する必要があります。それにもかかわらず、シード配置の精度はモーターの位置決めだけに依存するわけではありません。
統合されたサーボ モーターはフィードバックを使用して実際の動きを測定し、指令された軌道からの逸脱を特定します。
シードの蓄積、摩擦、または接触力の変化により機械抵抗が増加した場合、十分なトルクと制御権限が利用可能な場合、サーボ コントローラーは出力を調整して目標の動作を維持できます。
このフィードバック機能は、変動する条件下で動作する種子計量機構に特に役立ちます。
モーター速度と車両速度の正確な同期が必要なアプリケーションの場合、サーボ システムは機械のメイン コントローラーを介して調整されたモーション制御をサポートすることもできます。
従来のステッピング モーターは、負荷が利用可能なトルク マージン内に留まり、加速プロファイルが適切に設定されている場合、反復可能な位置決めを実現できます。
ただし、モーターがステップを失った場合、コントローラーは不正確な位置推定に基づいて動作を続ける可能性があります。これにより、計量誤差の潜在的な原因が生じます。
このリスクは、適切なモーターのサイジング、加速制御、電流構成、機械設計、負荷監視によって軽減できます。閉ループ フィードバックにより、動作検証の追加レイヤーを提供できます。
高精度のサーボ モーターであっても、種子の個別化の不良、機械的なバックラッシュ、種子の跳ね返り、計量ディスクの磨耗、真空圧の一貫性の欠如、種子の輸送の遅れなどによって引き起こされるエラーを排除することはできません。
メーカーは、モーター、トランスミッション、計量機構、シードチューブ、制御アルゴリズム、対地速度測定を含む完全な種子供給システムを評価する必要があります。
実際の検証では、種子間隔の変動、スキップ、ダブル、播種速度の安定性、さまざまな種子サイズや動作速度にわたるパフォーマンスなどの指標を使用してパフォーマンスを測定する必要があります。
プランターが加速、減速、機械抵抗の変化中に正確な計量を維持する必要がある場合、モーターのサイズ設定は特に重要です。
必要なモーター トルクは、摩擦とプロセス抵抗を克服するために必要なトルクに、回転コンポーネントを加速するために必要なトルクを加えたもので構成されます。
計算では、トランスミッション効率、摩擦変動、過渡負荷、および適切なエンジニアリングマージンも考慮する必要があります。
ギアボックスまたはベルトドライブを使用する場合、伝達比と効率を考慮しながら、トルクと速度の要件をモーターシャフトに変換する必要があります。
サーボシステムは、検出された速度または位置エラーに応じてモーター電流を調整できます。これにより、利用可能なトルク、電流、帯域幅の制限内で負荷外乱を補償できるようになります。
指令速度が頻繁に変更される高精度シーディングアプリケーションの場合、この機能によりモーショントラッキングが改善され、制御不能な速度偏差のリスクが軽減されます。
ただし、制御ループは適切に構成する必要があります。不適切なチューニング、過剰な機械的コンプライアンス、または不適切なトルク容量によっても、発振、オーバーシュート、またはトラッキング エラーが発生する可能性があります。
ステッピング モーターでは、指令されたパルス レートがモーターの動的動作限界内に収まらなければならないため、慎重な加速計画が必要です。
積極的な加速プロファイルは、特に利用可能なトルクマージンが不十分な場合に、ローターが指令された磁場よりも遅れてしまう可能性があります。
予測可能なシード計量負荷の場合、適切なドライバーを備えた適切なサイズのステッピング モーターにより、満足のいくパフォーマンスが得られる可能性があります。広い速度範囲と頻繁な負荷外乱を伴うアプリケーションの場合、モーターのトルク-速度曲線を慎重に評価する必要があります。
エネルギー消費は、特に複数の独立した列ユニットが同時に動作する場合、農業機器の電気設計に影響します。
サーボ モーターの電力需要は、その動作点、負荷、速度、制御戦略によって異なります。負荷が軽減されると、高トルク条件よりも必要な電流が少なくなる可能性がありますが、実際のエネルギー節約量はモーターとドライブの設計によって異なります。
したがって、植付機構が動作中にさまざまなトルク要求を受ける場合には、統合サーボ システムが魅力的です。
メーカーは、連続電流とピーク電流の定格、モーターの温度上昇、駆動損失、冷却条件、および複数のモーターをサポートする電源の容量を評価する必要があります。
従来のステッピング モーターは、巻線に継続的に通電することで保持トルクを維持できます。ドライバーによっては、モーターが停止している場合でも、電流が比較的高いままになる場合があります。
一部のステッピング ドライバーは、停止時の自動電流削減や調整可能な電流制御を備えており、不必要な電力消費の削減に役立ちます。
連続的に回転する種子計量アプリケーションの場合、モーターのタイプのみに依存するのではなく、代表的な動作条件下で測定された電気入力と機械出力を使用して実際の効率を比較する必要があります。
プランターが複数のモーターを使用する場合、電気負荷と発熱の合計がかなり大きくなる可能性があります。
システム設計者は、周囲温度、連続負荷、デューティ サイクル、および筐体条件の予想される最悪の組み合わせの下で、各モーターが許容温度範囲内で動作することを確認する必要があります。
熱保護と障害レポートは、長時間の動作中の損傷や予期せぬ機械的障害を防ぐのにも役立ちます。
最新の高精度プランターは、対地速度、植栽密度、列単位の動作、診断フィードバックを調整するために電子コントローラーへの依存度が高まっています。
したがって、モーターの通信機能は、その機械的性能と同じくらい重要になる可能性があります。
モデルに応じて、統合サーボ モーターは、パルスと方向のコマンド、アナログ制御、または CANopen、Modbus RTU、EtherCAT などの産業用通信プロトコルをサポートする場合があります。
これらのインターフェースは汎用ではないため、選択したモーターの仕様に対して互換性を確認する必要があります。
デジタル通信によりコマンド交換が簡素化され、動作パラメータ、アラーム、診断情報へのアクセスがサポートされます。多軸システムでは、適切なプロトコルが多数のシード計量ドライブの調整に役立ちます。
選択するアーキテクチャでは、更新速度、通信遅延、同期要件、電磁両立性、および障害回復も考慮する必要があります。
従来のステッピング ドライブは一般にパルスと方向の信号を受け入れるため、多くの組み込みコントローラーとの統合が比較的簡単です。
独立した植栽列が多数あるシステムの場合、設計者はコントローラーのパルス生成容量、配線距離、ノイズ耐性、同期要件を評価する必要があります。
閉ループ ステッパー システムは、製品のフィードバックおよび通信機能に応じて、追加のステータス情報を提供する場合があります。
モーターコントローラーは、希望する植付密度と機械の移動速度を適切な計量速度に変換する必要があります。
たとえば、植栽システムが 1 メートルあたりの指定数の種子を目標とする場合、目標の間隔が一定のままであると仮定すると、必要な種子の配送速度は移動速度に比例して増加します。
制御アルゴリズムでは、回転ごとに放出されるシードの数や関連する伝達比など、計量回転とシード出力との関係を考慮する必要があります。
正確な対地速度測定と適切なコマンド更新が不可欠です。応答性の高いモーターだけでは、不正確な速度データや不適切な植付制御アルゴリズムを補正することはできません。
農業機械は、粉塵、振動、湿気、温度変動、および時折の衝撃にさらされます。したがって、モーターの選択には、環境保護と機械的堅牢性の評価を含める必要があります。
適切な IP 定格を備えた統合 DC サーボ モーターは、内部コンポーネントを指定レベルの粉塵や水から保護するのに役立ちます。
たとえば、 IP65 定格のエンクロージャは、 防塵性があり、定義されたテスト条件下で噴流水から保護されるように設計されています。
ただし、IP 評価によって、すべての農業上の危険に対する耐性が自動的に確立されるわけではありません。化学物質への曝露、腐食、長時間の浸漬、あらゆる条件下での高圧洗浄、コネクタやケーブル グランドの損傷に対する保護を独自に保証するものではありません。
メーカーは、シール、コネクタ、取り付け方向、ケーブル配線など、取り付けられたアセンブリ全体を評価する必要があります。
モーターのベアリング、取り付けブラケット、カップリング、電気接続は、プランターや周囲の機械によって発生する振動に耐える必要があります。
適切な取り付けと機械的位置合わせは、不必要なベアリング負荷とトランスミッションの摩耗を軽減します。
サーボ システムとステッピング システムの両方について、選択したモーターは、予想される衝撃荷重、動作温度、汚染レベル、およびデューティ サイクルに対して検証される必要があります。
モーターを統合することで、個別に取り付ける駆動コンポーネントと相互接続ケーブルの数を減らすことができます。これにより、インストールとトラブルシューティングが簡素化される場合があります。
ただし、保守性は、個々のコンポーネントが交換できるかどうか、メーカーが診断をどのようにサポートしているか、およびスペアユニットがすぐに入手できるかどうかによって異なります。
商業用農業機器の場合、メンテナンス性は、最初の設置作業だけで評価するのではなく、稼働シーズン全体にわたって評価する必要があります。
統合型 DC サーボ モーターは、アプリケーションで動作の検証、応答性の高い速度制御、負荷の変化に応じた調整された動作が必要な場合に特に適しています。
典型的な使用例は次のとおりです。
高速精密プランター: 目標計量量を維持しながら、モーター速度が機械速度の変化に追従する必要があるアプリケーション。
可変播種システム: 圃場の処方または作物管理要件に従って種子の供給を調整する装置。
複数列電子計量システム: 調整された制御と便利な診断を必要とする独立した列ユニットのドライブ。
可変機械抵抗を伴うアプリケーション: 変化する摩擦や過渡負荷を受ける種子計量機構。
コンパクトなインテリジェント農業機械: 統合された電子機器により個別の駆動コンポーネントを削減し、設置を簡素化できる装置。
障害監視が必要なシステム: フィードバックベースの動作監視と構成可能なドライブ保護の恩恵を受けるアプリケーション。
これらのアプリケーションの場合でも、サーボ モーターは、連続トルク、ピーク トルク、速度、加速度、熱制限、および環境要件に従ってサイズを決定する必要があります。
ステッピング モーターは、特に動作要件が予測可能でシステム全体がコストに敏感な場合、多くの農業動作制御アプリケーションにとって実用的なソリューションであり続けます。
これらは次の場合に適している可能性があります。
低速から中速の計量機構: モーターの利用可能なトルク速度範囲内にとどまるアプリケーション。
簡単な位置決めタスク: 高度な軌道制御を必要とせずに、所定の位置間を移動する機構。
コスト重視の農業機器: サーボ システムの追加機能が不要な設計。
予測可能な負荷: 機械抵抗の変動が制限され、加速度が適切に制御されるアプリケーション。
既存のパルスベースのコントローラーを使用するシステム: アーキテクチャを大幅に変更することなく、ステッパー ドライブ コマンドを直接サポートできる機器。
より高い信頼性の要件については、設計者はローターの位置を監視し、動作エラーを検出または修正する閉ループ ステッピング モーターを検討できます。
最終的な選択は、すべてのサーボ アプリケーションにサーボが必要である、またはすべてのステッパー アプリケーションが本質的に精度が低いという前提ではなく、測定されたシステム パフォーマンスに基づく必要があります。
構造化された選択プロセスにより、農業機器メーカーは大型化、不十分なトルク、不安定な動作、不必要なシステムの複雑さを回避できます。
目標の種子間隔、植栽密度、最大移動速度、計量機構の設計、および種子供給の許容変動を決定します。
これらの要件をモーターの速度、位置、動的応答の仕様に変換します。
定常状態の負荷トルク、加速トルク、伝達損失、過渡抵抗を推定します。
計算された要件をモーターの連続トルク定格およびピーク トルク能力と比較します。予想される熱条件および環境条件下でモーターが必要な性能を維持できることを確認します。
最高動作速度および加速時に十分なトルクが利用可能であることを確認します。
ステッピングモーターの場合は、高速トルクの低減に特に注意してください。サーボ モーターの場合は、適用可能な速度範囲、連続トルク、ピーク電流制限、およびメーカーが指定する弱め界磁または電圧関連の制限を確認してください。
アプリケーションが直接位置フィードバック、速度調整、ミスモーション検出、または閉ループ補正を必要とするかどうかを確立します。
検証済みの動作と動的制御が重要な場合、統合型 DC サーボ モーターが有力な候補となることがよくあります。負荷が予測可能であり、開ループ位置決めにより十分な信頼性が得られる場合には、ステッピング モーターが適切である可能性があります。
サポートされているプロトコル、コマンド形式、電気インターフェース、診断機能、通信タイミングなど、プランター コントローラーとの互換性を確認します。
複数列システムの場合は、コントローラがモーション コマンドを調整し、通信障害を管理する方法を検討してください。
エンクロージャの定格、温度制限、耐振動性、コネクタ保護、取り付け要件、および汚染への曝露を評価します。
IP65 保護が必要な場合は、モーター ハウジングの仕様のみに依存するのではなく、設置された完全な構成の定格を確認してください。
代表的な種子、計量ディスク、植え付け速度、機械的負荷を使用してテストを実施します。
シード間隔、スキップ、ダブル、モーター温度、消費電力、モーション トラッキングを測定します。テストには、加速、減速、負荷の変化、および長時間の動作を含める必要があります。
このプロセスは、選択したモーターが農業機械の実際の要件を満たしていることを確認するのに役立ちます。
初期購入価格はモーター選択決定の一部にすぎません。農業機械メーカーは、統合作業、配線、設置スペース、試運転、メンテナンス、エネルギー消費、植え付けミスによる潜在的なコストも考慮する必要があります。
統合サーボ モーターは、従来のステッピング モーター システムよりも初期価格が高くなる場合があります。ただし、統合されたアーキテクチャとフィードバック機能により、個別のコンポーネント要件が軽減され、トラブルシューティングが簡素化される可能性があります。
一貫した計量と変化する条件への迅速な適応が重要な用途では、これらの利点により追加投資が正当化される可能性があります。
逆に、ステッピング モーターは、予測可能な負荷と中程度のパフォーマンス要件に対して、より経済的なソリューションを提供できます。機構がトルク制限内で快適に動作する場合、サーボ制御がさらに複雑になるため、実用的な価値が限定される可能性があります。
したがって、最も適切な経済比較には以下を含める必要があります。
モーターとドライブの購入費用。
コントローラーおよび通信ハードウェア。
配線、コネクタ、取り付け作業。
試運転と調整の要件。
予想されるメンテナンスと交換の費用。
動作サイクル全体にわたる電気エネルギー消費量。
不正確な種子計量や予期せぬダウンタイムに伴う潜在的な損失。
実際のアプリケーションデータに基づいたライフサイクル評価は、モーターの価格だけを比較するよりも信頼性の高い決定を提供します。
統合型 DC サーボ モーターは通常、モーター、ドライブ、フィードバック システムを 1 つのユニットに組み合わせて、閉ループのモーション制御を可能にします。ステッピング モーターは個別のステップで動作し、開ループ構成で位置フィードバックなしで動作できます。正確なシーディングの場合、サーボ モーターは実際の動作をより適切に監視し、動作条件が変化した場合の補正を改善できます。また、ステッピング モーターは、予測可能な負荷とよりシンプルな制御要件に対してコスト効率の高いソリューションとなります。
統合型 DC サーボ モーターは、制御された速度、応答性の高い加速と減速、およびフィードバック ベースの動作調整をサポートしているため、精密なシード計量に適しています。これらの機能は、特に播種速度の変更や可変播種が必要な場合に、農業機器が種子計量メカニズムをより一貫して制御するのに役立ちます。
はい。ステッピング モーターは、適切なサイズでトルクと速度の制限内で動作させると、正確で再現性のある位置決めを実現できます。ただし、開ループ ステッパー システムは、追加のフィードバックまたは監視が提供されない限り、欠落したステップを検出できない可能性があります。変化する負荷、高い動作速度、または要求の厳しい動作要件を伴うアプリケーションの場合、閉ループ サーボ ソリューションは、より優れた制御の信頼性を提供する可能性があります。
閉ループフィードバックにより、コントローラーは指令された動作と測定されたモーターの位置または速度を比較できます。逸脱が発生すると、制御システムは設定された制御戦略に従って応答できます。これは、動作の精度を監視し、特定の異常な動作状態を検出し、負荷の変化下でもより一貫した計量動作を維持するのに役立ちます。
はい。モーター コントローラーおよび農業機械の制御システムによってサポートされている場合、統合 DC サーボ モーターは、目標播種率、車両速度、または処方データに従って速度または動作コマンドを調整できます。システム全体では、シード計測設計、センサーの精度、通信遅延、制御ループの応答も考慮する必要があります。
高速植付で迅速な動的応答、正確な速度調整、およびフィードバックベースの監視が必要な場合には、統合型 DC サーボ モータが適しています。ただし、最適な選択は、必要な速度範囲、トルク曲線、加速度、機械的慣性、デューティ サイクル、および完全な種子計量システムの性能限界によって異なります。
できます。モーターとドライブ電子機器を 1 つのアセンブリに統合することで、統合型 DC サーボ モーターにより、個別のコンポーネントとモーターからドライブへの配線の一部を削減できます。実際の設置コストの節約は、電源、フィードバック アーキテクチャ、通信インターフェイス、安全要件、およびマシンに必要なケーブル配線によって異なります。
メーカーは、必要なトルク、速度範囲、加速度、位置決め精度、負荷慣性、デューティサイクル、電源、制御インターフェース、環境保護、熱性能、および取り付け寸法を評価する必要があります。また、アプリケーション テストを通じて、シード計量メカニズムとマシンのコントローラーとの互換性を検証する必要もあります。
選択したモデルに適切な侵入保護定格があり、設置が環境に合わせて設計されている場合には、これが可能になります。メーカーは、指定された IP 定格、コネクタとケーブルのシーリング、温度範囲、耐振動性、ほこり、湿気、肥料、洗浄剤への曝露を確認する必要があります。 IP 等級だけでは、あらゆる農薬や作業条件に対する耐性を保証するものではありません。
メーカーは、電気、速度、トルク、位置決め、熱、通信、保護機能のテストを実施し、その後耐久性とアプリケーションレベルのトライアルを実施する必要があります。テストでは、代表的な植付速度、負荷変動、振動、粉塵や湿気への曝露、動作温度を再現する必要があります。試験前に合格基準を定義し、完全な種子計量システムを現実的な圃場条件下で評価する必要があります。
統合型 DC サーボ モーターとステッピング モーターはどちらも高精度シーディングをサポートできますが、その適合性はアプリケーションの性能要件と動作条件によって異なります。
統合型 DC サーボ モーターは、フィードバック ベースの制御が動作の検証、速度調整、検出されたトラッキング エラーの修正をサポートするため、高速、可変レート、負荷に敏感なシーディング アプリケーションに適していることが よくあります。また、統合されたアーキテクチャにより、インストールが簡素化され、選択したモデルが必要な機能をサポートしている場合に便利な診断機能が提供されます。
ステッピング モーターは、予測可能な負荷と簡単な位置決めタスクにとって、依然としてコスト効率の高いオプションです。 適切なサイジング、加速制御、ドライブ構成により、多くの農業用計量メカニズムで信頼性の高いパフォーマンスを実現できます。閉ループステッパーシステムは、必要に応じて追加のフィードバック機能を提供します。
農業機械メーカーにとって最も効果的な選択戦略は、トルク、速度、位置決め要件、通信互換性、環境保護、総所有コストを総合的に評価することです。現実的な圃場条件下で完全な種子計量アセンブリをテストすることにより、メーカーは、一貫した種子供給、信頼性の高い動作、および精密農業機器の長期開発をサポートするモーター ソリューションを選択できます。


