Servomoteurs CC intégrés vs. Moteurs pas à pas pour les applications de semis de précision
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-10-22 Origine : Site
Le semis de précision est une fonction essentielle des machines agricoles modernes, influençant directement l’espacement des graines, la profondeur de plantation, l’uniformité des cultures et la productivité globale des champs. À mesure que les fabricants de matériel agricole développent des systèmes de plantation plus intelligents, la demande de mécanismes de dosage de semences motorisés précis, fiables et réactifs continue d'augmenter. La sélection de la bonne technologie de moteur est essentielle pour obtenir des performances de plantation constantes dans des conditions d'exploitation changeantes.
Les servomoteurs CC intégrés et les moteurs pas à pas sont deux solutions de contrôle de mouvement largement utilisées pour les applications de semis de précision. Les deux technologies peuvent fournir un positionnement et un mouvement de rotation contrôlés, mais elles diffèrent par leurs capacités de retour, leurs caractéristiques de couple, leur réponse dynamique, leur intégration du système et leurs performances sous des charges variables.
Pour les fabricants de machines agricoles, les équipementiers et les intégrateurs de systèmes d’agriculture de précision, comprendre ces différences permet de déterminer quelle solution de moteur répond le mieux aux exigences spécifiques de plantation. Dans cet article, nous examinons comment les servomoteurs CC intégrés se comparent aux moteurs pas à pas pour les semis de précision, en nous concentrant sur la précision du positionnement, la cohérence du dosage des semences, l'efficacité opérationnelle, la durabilité environnementale et l'intégration du système.
1. Comprendre les exigences en matière de moteur pour les systèmes de semis de précision
Les systèmes de semis de précision régulent la livraison de graines individuelles ou de quantités contrôlées de graines à des intervalles prédéterminés. Selon la conception de l'équipement, le moteur peut entraîner un disque de dosage des semences, un mécanisme de séparation, un rouleau de distribution de semences ou un ensemble de plantation à débit variable.
Contrairement aux entraînements agricoles conventionnels qui nécessitent principalement une rotation continue, les mécanismes de semis de précision doivent coordonner la vitesse et le mouvement du moteur avec la vitesse du sol, la densité de plantation et les exigences de placement des graines.
Plusieurs facteurs techniques déterminent l’adéquation du moteur.
1.1 Précision de l'espacement des graines
Un espacement constant des graines aide à réduire les écarts et le surpeuplement dans les rangées de cultures. Le moteur doit maintenir une relation prévisible entre son mouvement de rotation et le nombre de graines libérées par le mécanisme de dosage.
Les fluctuations de vitesse, le jeu mécanique, les vibrations excessives et les commandes de mouvement manquées peuvent contribuer à une distribution inégale des graines. Un moteur doté de caractéristiques de commande appropriées permet de maintenir des performances de dosage stables, en particulier lorsque la vitesse de plantation change.
1.2 Réponse dynamique aux conditions changeantes du terrain
Les machines agricoles fonctionnent rarement dans des conditions parfaitement constantes. L'accélération du tracteur, les irrégularités du terrain, les changements de vitesse de semis et les variations de résistance mécanique peuvent affecter la charge sur un entraînement de dosage de semences.
Le moteur sélectionné doit répondre rapidement aux changements de vitesse commandés tout en maintenant le couple requis. Ceci est particulièrement important dans les systèmes de semis à débit variable, où la livraison des semences doit s'ajuster en fonction des cartes de prescription, des exigences des cultures ou des signaux de contrôle en temps réel.
1.3 Fonctionnement continu et résistance environnementale
L'équipement de plantation peut fonctionner pendant de longues périodes dans des environnements poussiéreux, humides et soumis à de fortes vibrations. La sélection du moteur doit donc tenir compte de la température de fonctionnement, de la protection du boîtier, de la fiabilité électrique, de la durée de vie des roulements et de la résistance aux chocs mécaniques.
Outre les performances, les fabricants doivent évaluer les exigences de maintenance, l'espace d'installation, la complexité du câblage et le coût total du système.
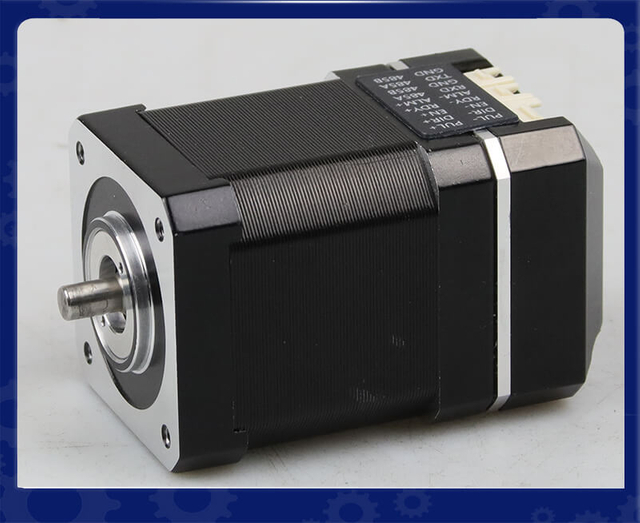
Un servomoteur CC intégré combine un moteur CC, un dispositif de rétroaction et un entraînement ou un contrôleur électronique dans un ensemble compact. En fonction de l'architecture du produit, l'unité peut également inclure une détection de courant, des interfaces de communication, des modes de contrôle configurables et des fonctions de protection.
Cette conception intégrée réduit le besoin d'installer un moteur séparé, un servomoteur et le câblage de retour associé en tant que composants indépendants.
Pour les équipements de semis de précision, les servomoteurs CC intégrés offrent une approche pratique pour contrôler la vitesse et la position du dosage des semences tout en réduisant la complexité du système électrique.
2.1 Contrôle de mouvement en boucle fermée
L’un des principaux avantages de la technologie servo réside dans sa capacité à utiliser le feedback pour réguler le fonctionnement du moteur. Un encodeur ou un autre dispositif de rétroaction approprié mesure le mouvement réel du moteur, permettant au contrôleur de comparer la réponse mesurée avec la cible commandée.
Lorsqu'une perturbation fait dévier le moteur de sa vitesse ou de sa position cible, le système de contrôle peut ajuster le courant et le couple du moteur pour corriger l'erreur dans ses limites de fonctionnement.
Cette approche en boucle fermée est utile lorsque le mécanisme de dosage des semences subit des changements de résistance ou lorsque le système doit suivre des commandes de vitesse fréquentes.
Cependant, la précision réelle du positionnement dépend de la résolution du codeur, du réglage du contrôleur, de la conception de la transmission, de la conformité mécanique et de la relation entre le mouvement du moteur et la libération des graines.
2.2 Régulation de vitesse stable pour le dosage des semences
Dans un ensemble de dosage de graines motorisé, le moteur doit tourner à une vitesse qui correspond à la densité de plantation et à la vitesse de déplacement de la machine souhaitée.
Les servomoteurs CC intégrés peuvent réguler la vitesse de rotation à l'aide d'un retour d'information, aidant ainsi à compenser les perturbations de charge et les changements de vitesse. Cette capacité est particulièrement utile lorsque l’équipement de plantation doit maintenir une distribution constante de semences sur une large plage de fonctionnement.
Par exemple, lorsqu'un semoir accélère au début d'un passage dans un champ, le contrôleur peut augmenter la vitesse du moteur en fonction de l'espacement requis entre les graines. Pendant la décélération, le moteur peut réduire la vitesse pour éviter une distribution excessive de graines.
Le système de contrôle doit également tenir compte des délais de communication, de la réponse mécanique, du temps de transport des graines et des caractéristiques réelles de libération du mécanisme de dosage.
2.3 Installation compacte et complexité de câblage réduite
Les servomoteurs intégrés regroupent plusieurs composants de contrôle de mouvement en un seul ensemble. Cela peut simplifier la conception des armoires électriques, réduire les câbles d’interconnexion et faciliter l’installation des unités de plantation modulaires.
Pour les fabricants de machines agricoles développant des semoirs à plusieurs rangs, les entraînements intégrés compacts peuvent prendre en charge des conceptions d'unités à rangs standardisées et simplifier l'assemblage des équipements.
Les avantages exacts de l'intégration dépendent des interfaces de communication du moteur, des exigences d'alimentation, de la disposition des connecteurs et de la compatibilité avec l'architecture de contrôle de la machine.
3. Que sont les moteurs pas à pas ?
Un moteur pas à pas convertit les commandes d'impulsions électriques en mouvements angulaires discrets. Chaque impulsion d'entrée correspond à un incrément de mouvement spécifié déterminé par l'angle de pas du moteur et le mode d'entraînement sélectionné.
Ce principe de fonctionnement rend les moteurs pas à pas adaptés aux applications nécessitant un mouvement incrémentiel répétable sans nécessairement nécessiter un codeur de rétroaction.
Dans les systèmes de semis de précision, les moteurs pas à pas peuvent entraîner des disques de dosage, des rouleaux de distribution, des mécanismes de réglage et d'autres composants qui fonctionnent à des vitesses et des charges relativement prévisibles.
3.1 Contrôle de position en boucle ouverte
Un système pas à pas classique en boucle ouverte calcule le mouvement du moteur à partir du nombre d'impulsions commandées. Par exemple, un contrôleur peut commander un nombre défini d'impulsions pour faire tourner un disque de dosage de graines selon un angle spécifié.
Cette approche peut simplifier l'architecture du système car un dispositif de retour de position séparé n'est pas toujours nécessaire.
Cependant, le contrôleur ne peut généralement pas confirmer que chaque étape commandée a été effectuée à moins qu'un retour d'information ou une surveillance supplémentaire ne soit mis en œuvre. Une charge excessive, une accélération rapide, un couple insuffisant ou une obstruction mécanique peuvent entraîner des pas manqués.
Si des étapes manquées se produisent sans détection, la position de dosage réelle peut différer de la position commandée, affectant potentiellement la distribution des semences.
3.2 Couple de maintien et performances à basse vitesse
Les moteurs pas à pas peuvent fournir un couple de maintien utile à l’arrêt lorsqu’ils sont correctement alimentés. Cette caractéristique peut profiter aux mécanismes qui nécessitent une position stable lors de la configuration ou du réglage.
Néanmoins, le couple du moteur pas à pas diminue généralement à mesure que la vitesse de rotation augmente, la courbe couple-vitesse réelle dépendant de l'inductance du moteur, de la tension d'alimentation, du courant du variateur et de l'électronique du variateur.
Pour un dosage précis des semences, les fabricants doivent vérifier qu'un couple suffisant reste disponible à la vitesse de fonctionnement maximale requise et pendant l'accélération.
3.3 Micropas et fluidité des mouvements
Le micropas divise chaque pas complet du moteur en incréments de courant commandés plus petits. Cela peut améliorer la fluidité des mouvements et réduire les vibrations par rapport à un fonctionnement par étapes.
Cependant, la résolution en micropas ne doit pas être confondue avec une précision de positionnement absolue équivalente. La position réelle de l'arbre dépend du couple de charge, des caractéristiques du moteur, de la régulation du courant du variateur et des conditions mécaniques.
Pour les mécanismes de dosage des semences sensibles aux vibrations, un entraînement micropas correctement configuré peut aider à réduire les perturbations mécaniques et à améliorer le fonctionnement à basse vitesse.
3.4 Alternatives pas à pas en boucle fermée
Tous les systèmes pas à pas ne sont pas en boucle ouverte. Les moteurs pas à pas en boucle fermée utilisent un retour pour surveiller la position et peuvent corriger les erreurs lorsque le mouvement réel diffère de la commande.
Ces systèmes peuvent améliorer la fiabilité sous des charges variables tout en conservant les caractéristiques du moteur pas à pas. Par conséquent, une comparaison significative devrait distinguer les moteurs pas à pas conventionnels en boucle ouverte des systèmes pas à pas en boucle fermée plutôt que de traiter toutes les solutions pas à pas comme identiques.
4. Servomoteurs CC intégrés par rapport aux moteurs pas à pas : principales différences
Le moteur le plus approprié dépend des performances de contrôle requises, du profil de charge, de la vitesse de plantation, des conditions environnementales et du budget du système.
Facteur de comparaison
Servomoteur CC intégré
Moteur pas à pas conventionnel en boucle ouverte
Contrôle de mouvement
Contrôle de rétroaction en boucle fermée
Contrôle par impulsions sans vérification de position inhérente
Correction de position
Peut corriger les erreurs de mouvement détectées dans les limites du système
Impossible de détecter ou de corriger intrinsèquement les étapes manquées
Régulation de vitesse
Régulation de vitesse basée sur la rétroaction
Vitesse déterminée par la fréquence d'impulsion et la réponse du moteur
Réponse dynamique
Généralement adapté aux changements rapides de vitesse et de charge lorsqu'il est correctement dimensionné
Les performances dépendent des caractéristiques couple-vitesse et des limites d'accélération
Couple à des vitesses plus élevées
Dépend de la puissance nominale du moteur, de la tension et des limites du variateur
Le couple diminue généralement considérablement à mesure que la vitesse augmente
Performance de détention
Dépend de la conception du servo et du mode de contrôle
Peut fournir un couple de maintien élevé lorsqu'il est sous tension
Consommation d'énergie
Varie selon la stratégie de charge et de contrôle
Peut consommer un courant important même à l'arrêt
Intégration du système
Peut consolider le moteur, l'encodeur et le variateur
Peut nécessiter un lecteur séparé ; les commentaires sont facultatifs
Complexité du contrôle
Nécessite une configuration de rétroaction et un réglage approprié
Le fonctionnement de base en boucle ouverte peut être relativement simple
Considérations de coûts typiques
Un coût initial plus élevé peut être compensé par des avantages en matière d'intégration et de performances
Souvent attrayant pour les tâches de mouvement prévisibles et sensibles au coût
Ces différences décrivent des architectures système communes et non des garanties de performances universelles. Les produits d'asservissement intégrés varient en termes de résolution de retour, de capacité de courant, de protocoles de communication et de fonctionnalités de contrôle. Les systèmes pas à pas varient également considérablement selon qu'ils utilisent une technologie de contrôle de courant en boucle ouverte, en boucle fermée ou avancée.
5.Pourquoi les fabricants de machines agricoles choisissent des servomoteurs CC intégrés
Les machines agricoles modernes évoluent vers une automatisation plus poussée, une plus grande efficacité opérationnelle et un contrôle plus précis. Des semoirs de précision et épandeurs d'engrais aux robots agricoles autonomes et systèmes de pulvérisation intelligents, les fabricants exigent de plus en plus de solutions de contrôle de mouvement offrant un positionnement précis, une régulation de vitesse stable, un fonctionnement fiable et une intégration système simplifiée.
Les servomoteurs CC intégrés deviennent une solution de contrôle de mouvement importante pour les fabricants de machines agricoles, car ils combinent un moteur, un dispositif de retour d'information et une électronique d'entraînement dans un ensemble compact. Par rapport aux systèmes moteurs conventionnels qui nécessitent des pilotes séparés et un câblage supplémentaire, les servomoteurs intégrés peuvent simplifier l'installation, réduire la complexité du système de contrôle et prendre en charge un contrôle de mouvement plus réactif.
Pour les fabricants d’équipement d’origine (OEM), sélectionner la bonne technologie de moteur ne consiste pas seulement à atteindre le couple et la vitesse requis. Cela implique également de réduire les délais de développement, d’améliorer la fiabilité des machines, de gérer les défis environnementaux et de contrôler le coût total de possession.
Dans cet article, nous explorons pourquoi les fabricants de machines agricoles choisissent des servomoteurs CC intégrés, comment ces moteurs prennent en charge les applications agricoles modernes et quels facteurs techniques doivent être pris en compte lors de la sélection d'une solution adaptée.
5.1 Intégration simplifiée du système et complexité de câblage réduite
L’une des principales raisons pour lesquelles les fabricants de machines agricoles choisissent les servomoteurs CC intégrés est leur conception compacte et tout-en-un.
Un système d'asservissement conventionnel nécessite généralement un moteur séparé, un servomoteur, un câblage de retour et des connexions de commande associées. En comparaison, un servomoteur CC intégré combine plusieurs de ces composants en une seule unité, réduisant ainsi le nombre de dispositifs installés séparément.
Pour les constructeurs de matériel agricole, cette architecture intégrée offre plusieurs avantages pratiques.
Travaux d’installation électrique réduits
En intégrant l'électronique du moteur et du variateur, les fabricants peuvent simplifier la configuration des armoires électriques et réduire le nombre de câbles d'interconnexion. Selon le modèle, les servomoteurs intégrés peuvent également prendre en charge la communication directe avec le contrôleur principal de la machine.
Cela peut rendre l'installation plus simple, en particulier pour les machines agricoles équipées de plusieurs actionneurs commandés indépendamment.
Conception d'équipement compact
L’espace est souvent limité dans les machines agricoles modernes. Les unités de dosage de semences, les mécanismes de distribution d'engrais et les outils robotisés doivent accueillir des moteurs, des capteurs, des composants de transmission et des boîtiers de protection dans des zones de montage restreintes.
Un servomoteur intégré peut réduire l'espace requis pour l'électronique d'entraînement montée séparément, aidant ainsi les ingénieurs à développer des conceptions de machines plus compactes et modulaires.
Développement OEM plus rapide
Les solutions de moteur intégrées peuvent réduire le nombre de composants que les ingénieurs doivent sélectionner, monter, câbler et configurer indépendamment. Cela peut simplifier le prototypage, réduire le temps de mise en service et améliorer la cohérence entre les conceptions de machines répétées.
Pour les fabricants produisant plusieurs modèles d'équipement avec des exigences similaires en matière de contrôle de mouvement, les ensembles servo intégrés standardisés peuvent également simplifier les processus d'ingénierie et de production.
5.2 Précision de contrôle de mouvement plus élevée pour l’agriculture de précision
L'agriculture de précision nécessite que les machines agricoles effectuent des opérations spécifiques à des vitesses et des positions contrôlées. Qu'un semoir régule l'espacement des graines ou qu'un applicateur d'engrais ajuste la distribution du matériau, un contrôle précis du moteur affecte directement la cohérence opérationnelle.
Les servomoteurs CC intégrés utilisent généralement le retour du codeur pour surveiller le mouvement réel du moteur et le comparer au mouvement commandé. Le contrôleur peut ensuite ajuster la sortie du moteur pour réduire les erreurs de vitesse ou de position détectées dans les limites de fonctionnement du système.
Dosage précis des semences et plantation cohérente
Dans les équipements de semis de précision, un moteur peut entraîner un disque doseur de graines ou un autre mécanisme de distribution de graines. Le moteur doit maintenir une vitesse de rotation contrôlée correspondant à l'espacement cible des graines et à la vitesse d'avancement de la machine.
Un servomoteur intégré peut réguler la vitesse de dosage en fonction des changements des conditions de plantation. Ceci est particulièrement utile lorsque la machine accélère, décélère ou modifie sa vitesse de plantation.
En maintenant un mouvement de dosage plus cohérent, le système peut contribuer à réduire les variations de distribution des semences liées à la vitesse. Cependant, la précision réelle du placement des graines dépend également de la séparation des graines, de la conception du dosage, du jeu de la transmission, de la géométrie du tube à semences et de la mesure de la vitesse d'avancement.
Distribution précise d'engrais
Les systèmes d'application d'engrais nécessitent souvent une livraison contrôlée des matériaux en fonction des exigences de la culture, des conditions du champ ou des cartes de prescription.
Les servomoteurs intégrés peuvent réguler la vitesse des rouleaux de distribution, des vis sans fin et d'autres mécanismes de dosage. Lorsque le taux d'application cible change, le contrôleur peut ajuster la vitesse du moteur pour prendre en charge le flux de matériau requis.
La précision de l'application finale dépend de la relation entre la rotation du moteur et la production de matériaux, ainsi que des propriétés de l'engrais, de la conception mécanique et de l'étalonnage.
Positionnement de l'actionneur répétable
Au-delà de la rotation continue, les servomoteurs intégrés peuvent prendre en charge un positionnement reproductible dans des mécanismes tels que des composants de plantation réglables, des commandes d'outils automatisées et des équipements agricoles robotisés.
Le positionnement basé sur la rétroaction aide le contrôleur à identifier les écarts entre le mouvement commandé et mesuré, améliorant ainsi la cohérence du contrôle lorsque le système est correctement dimensionné et configuré.
5.3 Performance réactive sous des charges agricoles changeantes
Les machines agricoles fonctionnent rarement dans des conditions totalement stables. La résistance du sol, le frottement mécanique, l’accumulation de graines, le flux de matériaux et la vitesse de fonctionnement peuvent tous affecter la charge placée sur un moteur.
Un servomoteur CC intégré peut répondre à ces perturbations en ajustant sa sortie en fonction des retours du moteur et du système d'entraînement.
Régulation dynamique de la vitesse
Lorsqu’un mécanisme de dosage de semences rencontre une résistance accrue, le moteur peut avoir tendance à ralentir. Un servocontrôleur en boucle fermée peut détecter l'erreur de vitesse qui en résulte et augmenter la puissance du moteur lorsqu'un couple et une capacité de courant suffisants sont disponibles.
Cela permet de maintenir la vitesse de fonctionnement commandée sous des charges changeantes.
Accélération et décélération rapides
Les machines agricoles modernes utilisent de plus en plus un contrôle à taux variable. Par exemple, un semoir de précision peut avoir besoin d'ajuster son débit de distribution de semences lorsque le tracteur change de vitesse ou lorsque la machine entre dans une zone de champ différente.
Les servomoteurs intégrés peuvent exécuter des commandes de changement de vitesse avec une accélération et une décélération contrôlées, à condition que leur couple, leur vitesse et leur bande passante de contrôle soient adaptés à l'application.
Suivi de mouvement amélioré
Dans les applications nécessitant des changements de vitesse fréquents ou un mouvement coordonné de l'actionneur, le contrôle basé sur la rétroaction peut aider le moteur à suivre sa trajectoire commandée de manière plus cohérente.
Cette capacité est précieuse pour les machines agricoles intelligentes dans lesquelles le moteur doit répondre aux commandes provenant de capteurs, de contrôleurs électroniques ou de systèmes de gestion de champ.
5.4 Soutien aux semis et à la fertilisation à taux variable
L’application à taux variable est une caractéristique importante de l’agriculture de précision. Au lieu d'appliquer une quantité uniforme de semences ou d'engrais sur l'ensemble d'un champ, la machine ajuste son rendement en fonction des besoins de la culture et des données spécifiques au champ.
Les servomoteurs CC intégrés peuvent prendre en charge cette approche en contrôlant la vitesse des mécanismes de mesure individuels.
Tarifs de livraison de semences réglables
Pour un système de dosage de semences, le débit de semences requis est lié à l'espacement souhaité des semences et à la vitesse d'avancement de la machine.
Lorsque la vitesse d'avancement augmente, le mécanisme de dosage doit généralement distribuer les graines à un débit plus élevé pour maintenir le même espacement. Lorsque la densité de plantation cible change, le contrôleur doit ajuster le débit de dosage requis en conséquence.
Un servomoteur intégré peut exécuter ces commandes de vitesse tout en utilisant le feedback pour surveiller le mouvement réel du moteur.
Application d'engrais de précision
Dans les systèmes d'engrais à débit variable, le contrôleur peut calculer le débit de distribution cible à l'aide du positionnement GPS, des données de prescription sur le terrain ou des mesures de capteurs.
Le servomoteur intégré régule alors le mécanisme de distribution en fonction du débit commandé. Le système doit également tenir compte des caractéristiques du flux de matières, des délais de réponse et des facteurs d'étalonnage.
Contrôle indépendant des unités à plusieurs rangées
Les constructeurs de machines agricoles peuvent équiper chaque rang de plantation ou unité de distribution d'un moteur indépendant. Cette architecture permet au contrôleur d'ajuster les unités individuelles en fonction de la configuration de la machine et des exigences de l'application.
Lorsqu’ils sont pris en charge par l’interface de communication et le système de contrôle sélectionnés, les servomoteurs intégrés peuvent contribuer à simplifier le développement d’équipements agricoles modulaires à commande indépendante.
5.5 Conception compacte pour les machines agricoles modernes
À mesure que les équipements agricoles deviennent de plus en plus automatisés, les fabricants doivent intégrer des capteurs, des contrôleurs, des actionneurs et des composants de communication supplémentaires dans des structures de machines de plus en plus compactes.
Les servomoteurs CC intégrés aident à relever ce défi en combinant plusieurs composants de contrôle de mouvement en un seul assemblage.
Espace d'installation réduit
L'intégration de l'électronique du variateur au moteur peut réduire l'espace requis pour les servovariateurs séparés et le matériel de montage associé.
Cela peut être particulièrement bénéfique pour les systèmes de plantation en rangées, les applicateurs d’engrais compacts, les robots agricoles et les mécanismes automatisés de réglage des outils.
Architecture d'équipement modulaire
Les servomoteurs intégrés peuvent prendre en charge des conceptions de machines modulaires dans lesquelles des actionneurs individuels sont installés sous forme d'assemblages standardisés.
Pour les équipementiers, cela peut simplifier le développement de produits, le remplacement de composants et l'adaptation d'une plate-forme de machine existante aux différentes exigences opérationnelles.
Configuration d'équipement flexible
En fonction des modèles disponibles, les fabricants peuvent sélectionner des servomoteurs intégrés avec différentes puissances nominales, configurations d'encodeur, interfaces de communication et options de montage mécanique.
Les spécifications sélectionnées doivent correspondre aux exigences de couple, de vitesse, d'installation et d'environnement de la machine plutôt que de se fier uniquement à une taille compacte.
5.6 Capacités de communication pour les équipements agricoles intelligents
Les machines agricoles modernes dépendent de la communication entre les moteurs, les capteurs, les contrôleurs et les systèmes de surveillance. Une transmission fiable des commandes et un retour d’état sont essentiels pour un fonctionnement coordonné.
Les servomoteurs CC intégrés peuvent prendre en charge plusieurs options de communication, en fonction de la conception du produit.
Les interfaces communes incluent :
Impulsion et direction : convient aux systèmes qui commandent le mouvement du moteur via des impulsions électriques.
CANopen : utile pour le contrôle de mouvement en réseau et la communication avec les contrôleurs compatibles.
Modbus RTU : Couramment utilisé pour la configuration des paramètres, la surveillance de l'état et le contrôle dans les systèmes compatibles.
EtherCAT : convient aux applications nécessitant une communication industrielle à haut débit et un mouvement coordonné, lorsqu'ils sont pris en charge par l'architecture du moteur et de la machine.
Tous les servomoteurs intégrés ne prennent pas en charge toutes ces interfaces. Les fabricants doivent vérifier la compatibilité des protocoles, les taux de mise à jour des commandes, les capacités de diagnostic et les exigences d'intégration du contrôleur avant de sélectionner un modèle.
Surveillance et diagnostics centralisés
Lorsque le moteur prend en charge des fonctions de retour et de communication appropriées, le contrôleur de la machine peut être en mesure de surveiller la vitesse de fonctionnement, la position, le courant, la température et l'état des défauts.
Ces informations peuvent aider le personnel de maintenance à identifier les conditions de fonctionnement anormales et à réduire le temps de dépannage.
Coordination entre plusieurs actionneurs
Dans les semoirs à plusieurs rangs et les systèmes agricoles automatisés, plusieurs moteurs peuvent devoir répondre à des commandes coordonnées.
Une architecture de communication adaptée permet de gérer ces commandes et fournit une méthode structurée de surveillance de chaque actionneur. Les performances réelles de synchronisation dépendent du protocole sélectionné, du contrôleur, de la configuration du réseau et de la mise en œuvre du contrôle de mouvement.
5.7 Protection de l'environnement pour les conditions agricoles poussiéreuses et humides
Les machines agricoles fonctionnent fréquemment dans des champs poussiéreux et peuvent être confrontées à de l'humidité, de la boue, des vibrations et des fluctuations de température. La fiabilité du moteur dépend donc à la fois de la conception du moteur et de son adéquation à l'environnement d'installation.
Protection IP65 pour les applications agricoles
Certains servomoteurs CC intégrés sont disponibles avec des boîtiers classés IP65. Dans les conditions de test applicables, IP65 indique que le boîtier est étanche à la poussière et protégé contre les jets d'eau.
Ce niveau de protection peut convenir à certaines installations agricoles extérieures, à condition que l'ensemble moteur complet soit correctement monté et que ses connecteurs, presse-étoupes et joints maintiennent la protection requise.
Cependant, IP65 ne garantit pas automatiquement la résistance à une immersion prolongée, à toutes les conditions de lavage sous pression, aux produits chimiques corrosifs ou à toutes les formes de dommages mécaniques.
Les fabricants doivent évaluer les conditions d'exposition réelles et sélectionner un classement de boîtier approprié à l'application.
Vibrations et durabilité mécanique
Les équipements agricoles peuvent subir des vibrations continues provenant des moteurs, des roues, du contact avec le sol et des outils de travail.
Pour garantir un fonctionnement fiable, la structure de montage, les roulements, les connecteurs et les câbles du moteur doivent résister aux contraintes mécaniques attendues.
Un montage et un alignement corrects contribuent également à réduire les charges inutiles sur l'arbre de sortie et la transmission.
Considérations relatives à la température de fonctionnement
Le moteur et l'électronique d'entraînement doivent rester dans leurs limites de température spécifiées pendant un fonctionnement continu et sous des charges de pointe.
Avant l'approbation de la production, les fabricants doivent évaluer l'augmentation de la température dans des conditions ambiantes représentatives, des dispositions de montage, des cycles de service et des charges électriques.
L'adéquation environnementale doit être vérifiée par des tests spécifiques à l'application plutôt que déduite uniquement de la valeur nominale du boîtier du moteur.
5.8 Amélioration de la surveillance des pannes et de la fiabilité opérationnelle
Des pannes de moteur inattendues peuvent interrompre la plantation, l’application d’engrais ou d’autres opérations agricoles. Les servomoteurs CC intégrés peuvent prendre en charge une surveillance améliorée des défauts lorsque leur électronique d'entraînement fournit des fonctions de protection et de diagnostic appropriées.
Selon le modèle, les fonctions disponibles peuvent inclure une protection contre les surintensités, une protection contre les surtensions, une détection de sous-tension, une protection contre la surchauffe, une détection de décrochage et un rapport de défauts de communication.
Identification précoce des conditions de fonctionnement anormales
Les données de retour et les alarmes du variateur peuvent aider le contrôleur de la machine à identifier les écarts par rapport au fonctionnement attendu du moteur.
Par exemple, une augmentation de la demande de courant peut indiquer une résistance mécanique plus élevée, tandis qu'une erreur de suivi peut indiquer que le moteur ne peut pas suivre le mouvement commandé.
Ces signaux n'identifient pas automatiquement la cause première, mais ils peuvent aider le personnel de maintenance à enquêter sur les problèmes avant qu'ils n'entraînent un temps d'arrêt prolongé.
Réponses aux pannes contrôlées
Lorsqu'un défaut se produit, le contrôleur du moteur et de la machine doit réagir conformément à la stratégie de contrôle définie par le système.
Selon l'application, la réponse peut impliquer l'arrêt du moteur, la limitation de la sortie, le signalement d'une alarme ou la nécessité d'une réinitialisation par l'opérateur.
Pour les machines agricoles, la réponse au niveau de la machine est particulièrement importante. Un moteur de dosage de semences arrêté peut provoquer un écart de plantation, le système doit donc détecter le défaut et le traiter de manière appropriée.
Dépannage simplifié
L'intégration du moteur et du variateur peut réduire le nombre de composants distincts que les techniciens doivent inspecter. Lorsque les informations de diagnostic sont disponibles, le dépannage peut également devenir plus systématique.
Cependant, la fiabilité globale dépend toujours de la qualité des composants, du dimensionnement correct, de l'installation électrique, de la conception mécanique, de la protection de l'environnement et des pratiques de maintenance.
5.9 Économies d’énergie potentielles et coûts d’exploitation réduits
L’efficacité énergétique est un autre facteur pris en compte par les fabricants de machines agricoles lors du choix d’un système moteur.
Les servomoteurs CC intégrés peuvent réguler la puissance en fonction de la demande de fonctionnement, mais leur consommation d'énergie réelle dépend de l'efficacité du moteur, des pertes du variateur, de la charge, de la vitesse et de la stratégie de contrôle.
Consommation d'énergie sous charges variables
Dans les applications où la demande de couple change tout au long du cycle de fonctionnement, un système d'asservissement correctement sélectionné peut ajuster sa sortie au point de fonctionnement requis.
Cela peut permettre d’éviter une consommation d’énergie inutile par rapport aux systèmes qui fonctionnent en continu dans des conditions fixes inappropriées. Cependant, les économies réelles doivent être vérifiées par des mesures.
Exigences réduites en matière de câblage et de composants
Une architecture intégrée peut réduire le nombre de composants de disque séparés et de câbles d'interconnexion. Cela peut réduire le travail d'installation, simplifier l'assemblage de la machine et réduire l'espace requis pour le matériel électrique.
L'avantage financier dépend de la conception de la machine et du volume de production.
Conclusion : Pourquoi les servomoteurs CC intégrés constituent un choix pratique pour les constructeurs agricoles
Les fabricants de machines agricoles choisissent les servomoteurs CC intégrés car ils peuvent combiner un contrôle de mouvement basé sur la rétroaction, une installation compacte, une communication flexible et une intégration système simplifiée dans un seul assemblage.
Ces caractéristiques rendent les servomoteurs intégrés particulièrement utiles pour les semis de précision, la fertilisation à taux variable, les machines agricoles automatisées et d'autres applications nécessitant un mouvement réactif et contrôlé.
Leurs avantages vont au-delà des performances du moteur. En réduisant les composants d'entraînement séparés et en prenant en charge les fonctions de diagnostic, les solutions d'asservissement intégrées peuvent aider les équipementiers à simplifier la conception des équipements, à rationaliser la production et à améliorer l'efficacité de la maintenance.
Cependant, des performances fiables dépendent de la sélection des valeurs nominales de couple et de vitesse appropriées, de la vérification de la compatibilité des communications, du choix d'une protection environnementale appropriée et du test de la machine complète dans des conditions de fonctionnement réalistes.
Pour les fabricants de matériel agricole développant la prochaine génération de machines intelligentes, les servomoteurs CC intégrés offrent une option de contrôle de mouvement flexible pour améliorer l'automatisation, la cohérence des applications et l'intégration globale du système..
6. Précision du positionnement et cohérence du dosage des semences
Les performances de positionnement sont l’une des considérations les plus importantes lors de la sélection d’un moteur pour les semis de précision.
Le moteur doit traduire les commandes de contrôle en mouvements mécaniques prévisibles. Néanmoins, la précision du placement des graines ne dépend pas uniquement du positionnement du moteur.
6.1 Comment les servomoteurs CC intégrés améliorent la vérification du mouvement
Un servomoteur intégré utilise le feedback pour mesurer le mouvement réel et identifier les écarts par rapport à la trajectoire commandée.
Si la résistance mécanique augmente en raison de l'accumulation de graines, du frottement ou de la modification des forces de contact, le servocontrôleur peut ajuster sa sortie pour maintenir le mouvement cible lorsqu'un couple et une autorité de contrôle suffisants sont disponibles.
Cette capacité de rétroaction est particulièrement utile pour les mécanismes de dosage des semences fonctionnant dans des conditions variables.
Pour les applications qui nécessitent une synchronisation précise de la vitesse du moteur avec la vitesse du véhicule, un système d'asservissement peut également prendre en charge un contrôle de mouvement coordonné via le contrôleur principal de la machine.
6.2 Limites du positionnement du moteur pas à pas en boucle ouverte
Un moteur pas à pas conventionnel peut réaliser un positionnement reproductible lorsque sa charge reste dans la marge de couple disponible et que son profil d'accélération est correctement configuré.
Cependant, si le moteur perd des pas, le contrôleur peut continuer à fonctionner sur la base d'une estimation de position incorrecte. Cela crée une source potentielle d’erreur de mesure.
Le risque peut être réduit grâce à un dimensionnement approprié du moteur, un contrôle de l'accélération, une configuration actuelle, une conception mécanique et une surveillance de la charge. La rétroaction en boucle fermée peut fournir une couche supplémentaire de vérification des mouvements.
6.3 Pourquoi la précision du moteur ne garantit pas la précision du placement des semences
Même un servomoteur très précis ne peut pas éliminer les erreurs causées par une mauvaise séparation des graines, un jeu mécanique, un rebond des graines, des disques de dosage usés, une pression de vide incohérente ou un transport retardé des graines.
Les fabricants doivent évaluer l'ensemble du système de distribution de semences, y compris le moteur, la transmission, le mécanisme de dosage, le tube à semences, l'algorithme de contrôle et la mesure de la vitesse au sol.
Pour une validation pratique, les performances doivent être mesurées à l'aide d'indicateurs tels que la variation de l'espacement des graines, les sauts, les doubles, la stabilité du taux de plantation et les performances pour différentes tailles de graines et vitesses de fonctionnement.
7. Couple, vitesse et réponse dynamique dans les machines agricoles
Le dimensionnement du moteur est particulièrement important lorsque le semoir doit maintenir un dosage précis lors de l'accélération, de la décélération et des changements de résistance mécanique.
7.1 Exigences de couple pour le dosage des semences
Le couple moteur requis comprend le couple nécessaire pour surmonter la friction et la résistance du processus, ainsi que le couple requis pour accélérer les composants en rotation.
Le calcul doit également tenir compte de l'efficacité de la transmission, de la variation du frottement, des charges transitoires et d'une marge technique appropriée.
Si une boîte de vitesses ou un entraînement par courroie est utilisé, les exigences de couple et de vitesse doivent être converties en arbre moteur tout en tenant compte du rapport de transmission et de l'efficacité.
7.2 Réponse du servomoteur sous charges variables
Les systèmes servo peuvent ajuster le courant du moteur en réponse aux erreurs de vitesse ou de position détectées. Cela leur permet de compenser les perturbations de charge dans les limites disponibles de couple, de courant et de bande passante.
Pour les applications de semis de précision avec des changements fréquents de vitesse commandée, cette capacité peut améliorer le suivi des mouvements et réduire le risque de déviation incontrôlée de la vitesse.
Cependant, la boucle de contrôle doit être configurée de manière appropriée. Un mauvais réglage, une conformité mécanique excessive ou une capacité de couple inadéquate peuvent toujours produire des erreurs d'oscillation, de dépassement ou de suivi.
7.3 Limites de vitesse et d'accélération du moteur pas à pas
Les moteurs pas à pas nécessitent une planification minutieuse de l'accélération car la fréquence d'impulsion commandée doit rester dans les limites de fonctionnement dynamique du moteur.
Un profil d'accélération agressif peut amener le rotor à se situer derrière le champ magnétique commandé, en particulier lorsque la marge de couple disponible est insuffisante.
Pour des charges de dosage de semences prévisibles, un moteur pas à pas de taille appropriée avec un pilote approprié peut fournir des performances satisfaisantes. Pour les applications avec une large plage de vitesse et des perturbations de charge fréquentes, la courbe couple-vitesse du moteur doit être évaluée avec soin.
8. Efficacité énergétique et performance thermique
La consommation d'énergie influence la conception électrique des équipements agricoles, en particulier lorsque plusieurs unités à rangées indépendantes fonctionnent simultanément.
8.1 Efficacité du servomoteur CC intégré
La demande électrique d'un servomoteur varie en fonction de son point de fonctionnement, de sa charge, de sa vitesse et de sa stratégie de contrôle. Sous charge réduite, il peut nécessiter moins de courant que dans des conditions de couple élevé, bien que les économies d'énergie réelles dépendent de la conception du moteur et du variateur.
Les systèmes d'asservissement intégrés peuvent donc s'avérer intéressants lorsque le mécanisme de plantation subit des demandes de couple variables tout au long du fonctionnement.
Les fabricants doivent évaluer les courants nominaux continus et de pointe, l'augmentation de la température du moteur, les pertes du variateur, les conditions de refroidissement et la capacité de l'alimentation électrique à prendre en charge plusieurs moteurs.
8.2 Consommation électrique du moteur pas à pas
Un moteur pas à pas conventionnel peut maintenir le couple de maintien en alimentant continuellement ses enroulements. Selon le pilote, le courant peut rester relativement élevé même lorsque le moteur est à l'arrêt.
Certains pilotes pas à pas offrent une réduction automatique du courant à l'arrêt ou un contrôle du courant réglable, contribuant ainsi à réduire la consommation d'énergie inutile.
Pour les applications de dosage de semences à rotation continue, l'efficacité réelle doit être comparée à l'aide de l'entrée électrique et de la sortie mécanique mesurées dans des conditions de fonctionnement représentatives plutôt que de se fier uniquement au type de moteur.
8.3 Gestion thermique dans les jardinières à plusieurs rangées
Lorsqu’une jardinière utilise plusieurs moteurs, la charge électrique combinée et la production de chaleur peuvent devenir importantes.
Le concepteur du système doit vérifier que chaque moteur fonctionne dans sa plage de température autorisée dans la pire combinaison attendue de température ambiante, de charge continue, de cycle de service et de conditions d'enceinte.
La protection thermique et le signalement des défauts peuvent également contribuer à prévenir les dommages lors d'un fonctionnement prolongé ou une obstruction mécanique inattendue.
9. Intégration du système de communication et de contrôle
Les semoirs de précision modernes s'appuient de plus en plus sur des contrôleurs électroniques pour coordonner la vitesse d'avancement, la densité de plantation, le fonctionnement des unités à rangs et les retours de diagnostic.
Les capacités de communication d’un moteur peuvent donc être aussi importantes que ses performances mécaniques.
9.1 Servomoteurs intégrés avec communication numérique
Selon le modèle, un servomoteur intégré peut prendre en charge les commandes d'impulsions et de direction, le contrôle analogique ou les protocoles de communication industriels tels que CANopen, Modbus RTU ou EtherCAT.
Ces interfaces ne sont pas universelles et la compatibilité doit être confirmée par rapport aux spécifications du moteur sélectionné.
La communication numérique peut simplifier l'échange de commandes et prendre en charge l'accès aux paramètres de fonctionnement, aux alarmes et aux informations de diagnostic. Dans les systèmes multi-axes, le protocole approprié peut aider à coordonner de nombreux dosages de semences.
L'architecture sélectionnée doit également prendre en compte les taux de mise à jour, la latence de communication, les exigences de synchronisation, la compatibilité électromagnétique et la récupération après panne.
9.2 Interfaces de commande de moteur pas à pas
Les entraînements pas à pas conventionnels acceptent généralement les signaux d'impulsion et de direction, ce qui les rend relativement simples à intégrer à de nombreux contrôleurs intégrés.
Pour les systèmes comportant un grand nombre de rangées de plantation indépendantes, le concepteur doit évaluer la capacité de génération d'impulsions du contrôleur, la distance de câblage, l'immunité au bruit et les exigences de synchronisation.
Les systèmes pas à pas en boucle fermée peuvent fournir des informations d'état supplémentaires, en fonction des fonctionnalités de retour et de communication du produit.
9.3 Coordination de la vitesse du moteur avec la vitesse au sol
Le contrôleur du moteur doit traduire la densité de plantation et la vitesse de déplacement de la machine souhaitées en un débit de dosage approprié.
Par exemple, si un système de plantation cible un nombre spécifié de graines par mètre, le débit de distribution de graines requis augmente proportionnellement à la vitesse de déplacement, en supposant que l'espacement cible reste constant.
L'algorithme de contrôle doit tenir compte de la relation entre la rotation du dosage et le débit de graines, y compris le nombre de graines libérées par tour et tout rapport de transmission pertinent.
Une mesure précise de la vitesse sol et des mises à jour appropriées des commandes sont essentielles. Un moteur réactif ne peut à lui seul compenser des données de vitesse incorrectes ou un algorithme de contrôle de plantation inadapté.
10. Durabilité environnementale pour les applications agricoles extérieures
Les machines agricoles sont exposées à la poussière, aux vibrations, à l’humidité, aux variations de température et aux impacts occasionnels. La sélection du moteur doit donc inclure une évaluation de la protection de l’environnement et de la robustesse mécanique.
10.1 Indices IP et protection du boîtier
Un servomoteur CC intégré avec un indice de protection approprié peut aider à protéger ses composants internes contre des niveaux spécifiés d'exposition à la poussière et à l'eau.
Par exemple, un boîtier classé IP65 est conçu pour être étanche à la poussière et protégé contre les jets d'eau dans des conditions de test définies.
Cependant, un indice IP n’établit pas automatiquement une résistance à tous les risques agricoles. Elle ne garantit pas de manière indépendante une protection contre l’exposition aux produits chimiques, la corrosion, l’immersion prolongée, le lavage sous pression dans toutes les conditions ou les dommages aux connecteurs et presse-étoupes.
Les fabricants doivent évaluer l'ensemble installé complet, y compris les joints, les connecteurs, l'orientation de montage et le routage des câbles.
10.2 Vibrations et fiabilité mécanique
Les roulements du moteur, les supports de montage, les accouplements et les connexions électriques doivent résister aux vibrations générées par le planteur et les machines environnantes.
Un montage et un alignement mécanique appropriés aident à réduire les charges inutiles sur les roulements et l'usure de la transmission.
Pour les systèmes servo et pas à pas, le moteur sélectionné doit être validé par rapport aux charges de choc, aux températures de fonctionnement, aux niveaux de contamination et aux cycles de service attendus.
10.3 Entretien et facilité d'entretien
Les moteurs intégrés peuvent réduire le nombre de composants d'entraînement et de câbles d'interconnexion installés séparément. Cela peut simplifier l'installation et le dépannage.
Cependant, la facilité d'entretien dépend de la possibilité de remplacer les composants individuels, de la manière dont le fabricant prend en charge les diagnostics et de la disponibilité éventuelle d'unités de rechange.
Pour le matériel agricole commercial, la maintenabilité doit être évaluée tout au long de la saison d’exploitation plutôt que uniquement par l’effort d’installation initial.
11. Quand devrions-nous choisir des servomoteurs CC intégrés pour un semis de précision ?
Les servomoteurs CC intégrés sont particulièrement adaptés lorsque l'application nécessite un mouvement vérifié, un contrôle de vitesse réactif et un fonctionnement coordonné sous des charges changeantes.
Les cas d'utilisation typiques incluent :
Semoirs de précision à grande vitesse : applications dans lesquelles la vitesse du moteur doit suivre l'évolution de la vitesse de la machine tout en maintenant le débit de dosage cible.
Systèmes de semis à débit variable : Équipement qui ajuste la livraison des semences en fonction des prescriptions du champ ou des exigences de gestion des cultures.
Systèmes de dosage électronique à plusieurs rangs : entraînements d'unités de rang indépendants qui nécessitent un contrôle coordonné et des diagnostics pratiques.
Applications à résistance mécanique variable : mécanismes de dosage des semences soumis à des frictions variables ou à des charges transitoires.
Machines agricoles intelligentes et compactes : équipement dans lequel l'électronique intégrée peut réduire les composants d'entraînement séparés et simplifier l'installation.
Systèmes nécessitant une surveillance des défauts : applications bénéficiant d'une supervision des mouvements basée sur le feedback et d'une protection du variateur configurable.
Pour ces applications, le servomoteur doit toujours être dimensionné en fonction du couple continu, du couple maximal, de la vitesse, de l'accélération, des limites thermiques et des exigences environnementales.
12. Quand les moteurs pas à pas sont-ils un meilleur choix ?
Les moteurs pas à pas restent une solution pratique pour de nombreuses applications de contrôle de mouvement agricole, en particulier lorsque les exigences de mouvement sont prévisibles et que l'ensemble du système est sensible aux coûts.
Ils peuvent convenir pour :
Mécanismes de dosage à vitesse faible à modérée : applications qui restent dans la plage de couple-vitesse disponible du moteur.
Tâches de positionnement simples : mécanismes qui se déplacent entre des positions prédéterminées sans nécessiter un contrôle avancé de la trajectoire.
Matériel agricole sensible aux coûts : conceptions pour lesquelles les capacités supplémentaires d'un système d'asservissement ne sont pas nécessaires.
Charges prévisibles : applications avec une variation limitée de la résistance mécanique et une accélération correctement contrôlée.
Systèmes utilisant des contrôleurs à impulsions existants : équipement pouvant prendre directement en charge les commandes d'entraînement pas à pas sans modifications architecturales importantes.
Pour des exigences de fiabilité plus élevées, les concepteurs peuvent envisager des moteurs pas à pas en boucle fermée qui surveillent la position du rotor et détectent ou corrigent les erreurs de mouvement.
Le choix final doit être basé sur les performances mesurées du système, et non sur l'hypothèse que chaque application servo nécessite un servo ou que chaque application pas à pas est intrinsèquement moins précise.
13. Comment sélectionner le bon moteur pour un système de semis de précision
Un processus de sélection structuré aide les fabricants de matériel agricole à éviter le surdimensionnement, le couple insuffisant, les mouvements instables et la complexité inutile des systèmes.
Étape 1 : Définir les exigences de performances de plantation
Déterminez l’espacement cible des graines, la densité de plantation, la vitesse de déplacement maximale, la conception du mécanisme de dosage et la variation autorisée dans la livraison des graines.
Traduisez ces exigences en spécifications de vitesse du moteur, de positionnement et de réponse dynamique.
Étape 2 : Calculer le couple continu et maximal
Estimez le couple de charge en régime permanent, le couple d'accélération, les pertes de transmission et la résistance transitoire.
Comparez les exigences calculées avec le couple nominal continu et la capacité de couple maximal du moteur. Confirmez que le moteur peut maintenir les performances requises dans les conditions thermiques et environnementales prévues.
Étape 3 : Évaluer la courbe couple-vitesse
Confirmez qu'un couple suffisant reste disponible à la vitesse de fonctionnement la plus élevée et pendant l'accélération.
Pour les moteurs pas à pas, portez une attention particulière à la réduction du couple à grande vitesse. Pour les servomoteurs, vérifiez la plage de vitesse applicable, le couple continu, les limites de courant de crête et toute restriction d'affaiblissement de champ ou liée à la tension spécifiée par le fabricant.
Étape 4 : Déterminer les exigences en matière de commentaires
Déterminez si l'application nécessite un retour de position direct, une régulation de la vitesse, une détection de mouvement manqué ou une correction en boucle fermée.
Un servomoteur CC intégré est souvent un bon candidat lorsque le mouvement vérifié et le contrôle dynamique sont importants. Un moteur pas à pas peut être adéquat lorsque la charge est prévisible et que le positionnement en boucle ouverte offre une fiabilité suffisante.
Étape 5 : Vérifier la compatibilité des communications
Confirmez la compatibilité avec le contrôleur du semoir, y compris les protocoles pris en charge, les formats de commande, les interfaces électriques, les fonctions de diagnostic et le timing de communication.
Pour les systèmes à plusieurs rangées, réfléchissez à la manière dont le contrôleur coordonnera les commandes de mouvement et gérera les défauts de communication.
Étape 6 : Vérifier la protection de l'environnement
Évaluez l’indice de protection du boîtier, les limites de température, la résistance aux vibrations, la protection des connecteurs, les exigences de montage et l’exposition à la contamination.
Lorsqu'une protection IP65 est requise, vérifiez la valeur nominale de la configuration complète installée plutôt que de vous fier exclusivement aux spécifications du boîtier du moteur.
Étape 7 : Testez l'ensemble de mesure complet
Effectuez des tests en utilisant des semences représentatives, des disques doseurs, des vitesses de plantation et des charges mécaniques.
Mesurez l'espacement des graines, les sauts, les doubles, la température du moteur, la consommation électrique et le suivi des mouvements. Les tests doivent inclure l'accélération, la décélération, les changements de charge et les périodes de fonctionnement prolongées.
Ce processus permet de vérifier que le moteur sélectionné répond aux exigences réelles de la machine agricole.
14. Coût total de possession : servomoteurs intégrés par rapport aux moteurs pas à pas
Le prix d’achat initial ne constitue qu’une partie de la décision de sélection du moteur. Les fabricants de machines agricoles doivent également prendre en compte les efforts d'intégration, le câblage, l'espace d'installation, la mise en service, la maintenance, la consommation d'énergie et le coût potentiel des erreurs de plantation.
Un servomoteur intégré peut avoir un prix initial plus élevé qu'un système de moteur pas à pas conventionnel. Cependant, son architecture intégrée et ses capacités de retour d'information peuvent réduire les exigences en matière de composants séparés et simplifier le dépannage.
Dans les applications où un comptage cohérent et une adaptation rapide aux conditions changeantes sont essentiels, ces avantages peuvent justifier un investissement supplémentaire.
À l’inverse, un moteur pas à pas peut offrir une solution plus économique pour des charges prévisibles et des exigences de performances modérées. Si le mécanisme fonctionne confortablement dans ses limites de couple, la complexité supplémentaire de la servocommande peut avoir une valeur pratique limitée.
La comparaison économique la plus appropriée devrait donc inclure :
Coût d’achat du moteur et du variateur.
Contrôleur et matériel de communication.
Câblage, connecteurs et main d'œuvre d'installation.
Exigences de mise en service et de réglage.
Coûts d’entretien et de remplacement prévus.
Consommation d'énergie électrique sur le cycle de fonctionnement.
Pertes potentielles associées à un dosage inexact des semences ou à des temps d'arrêt inattendus.
Une évaluation du cycle de vie basée sur les données d'application réelles fournit une décision plus fiable que la seule comparaison des prix des moteurs.
FAQ :
1. Quelle est la différence entre les servomoteurs CC intégrés et les moteurs pas à pas pour les semis de précision ?
Les servomoteurs CC intégrés combinent généralement un moteur, un variateur et un système de rétroaction en une seule unité, permettant un contrôle de mouvement en boucle fermée. Les moteurs pas à pas se déplacent par étapes discrètes et peuvent fonctionner sans retour de position dans des configurations en boucle ouverte. Pour un semis de précision, un servomoteur peut offrir une meilleure surveillance du mouvement réel et une meilleure correction lorsque les conditions de fonctionnement changent, tandis qu'un moteur pas à pas peut constituer une solution rentable pour des charges prévisibles et des exigences de contrôle plus simples.
2. Pourquoi les servomoteurs DC intégrés conviennent-ils au dosage précis des semences ?
Les servomoteurs CC intégrés conviennent au dosage de précision des semences car ils prennent en charge une vitesse contrôlée, une accélération et une décélération réactives et une régulation de mouvement basée sur la rétroaction. Ces capacités aident les équipements agricoles à contrôler les mécanismes de dosage des semences de manière plus cohérente, en particulier lorsque des changements de vitesse de semis ou un semis à taux variable sont nécessaires.
3. Les moteurs pas à pas sont-ils suffisamment précis pour l’agriculture de précision ?
Oui. Les moteurs pas à pas peuvent fournir un positionnement précis et reproductible lorsqu'ils sont correctement dimensionnés et utilisés dans leurs limites de couple et de vitesse. Cependant, un système pas à pas en boucle ouverte peut ne pas détecter les étapes manquées à moins qu'un retour d'information ou une surveillance supplémentaire ne soit fourni. Pour les applications avec des charges changeantes, des vitesses de fonctionnement élevées ou des exigences de mouvement exigeantes, une solution d'asservissement en boucle fermée peut offrir une plus grande confiance en matière de contrôle.
4. Comment la rétroaction en boucle fermée améliore-t-elle les performances du semis de précision ?
La rétroaction en boucle fermée permet au contrôleur de comparer le mouvement commandé avec la position ou la vitesse mesurée du moteur. Lorsqu'un écart se produit, le système de contrôle peut réagir selon sa stratégie de contrôle configurée. Cela permet de surveiller la précision des mouvements, de détecter certaines conditions de fonctionnement anormales et de maintenir un comportement de mesure plus cohérent sous des charges changeantes.
5. Les servomoteurs CC intégrés peuvent-ils prendre en charge un semis à taux variable ?
Oui. Lorsqu'ils sont pris en charge par le contrôleur de moteur et le système de contrôle de la machine agricole, les servomoteurs CC intégrés peuvent ajuster les commandes de vitesse ou de mouvement en fonction des taux de semis cibles, de la vitesse du véhicule ou des données de prescription. Le système global doit également tenir compte de la conception du dosage des semences, de la précision du capteur, de la latence de communication et de la réponse de la boucle de contrôle.
6. Quel moteur est le meilleur pour une plantation de précision à grande vitesse ?
Un servomoteur CC intégré peut être préférable lorsque la plantation à grande vitesse nécessite une réponse dynamique rapide, une régulation précise de la vitesse et une surveillance basée sur la rétroaction. Cependant, le meilleur choix dépend de la plage de vitesse requise, de la courbe de couple, de l'accélération, de l'inertie mécanique, du rapport cyclique et des limites de performance du système complet de dosage des semences.
7. Les servomoteurs CC intégrés réduisent-ils la complexité du câblage et de l'installation ?
Ils le peuvent. En combinant le moteur et l'électronique du variateur en un seul ensemble, un servomoteur CC intégré peut réduire les composants séparés et certains câblages moteur-variateur. Les économies réelles d'installation dépendent de l'alimentation électrique, de l'architecture de retour, de l'interface de communication, des exigences de sécurité et du câblage requis par la machine.
8. Que doivent prendre en compte les fabricants lors de la sélection d'un moteur pour un système de dosage de semences ?
Les fabricants doivent évaluer le couple requis, la plage de vitesse, l'accélération, la précision du positionnement, l'inertie de la charge, le rapport cyclique, l'alimentation électrique, l'interface de commande, la protection de l'environnement, les performances thermiques et les dimensions de montage. Ils doivent également vérifier la compatibilité avec le mécanisme de dosage des semences et le contrôleur de la machine au moyen de tests d'application.
9. Les servomoteurs CC intégrés peuvent-ils fonctionner dans des environnements agricoles poussiéreux et humides ?
C’est possible lorsque le modèle sélectionné présente un indice de protection approprié et que l’installation est conçue pour l’environnement. Les fabricants doivent vérifier l'indice IP spécifié, l'étanchéité des connecteurs et des câbles, la plage de température, la résistance aux vibrations et l'exposition à la poussière, à l'humidité, aux engrais et aux produits chimiques de nettoyage. Un indice IP à lui seul ne garantit pas la résistance à tous les produits chimiques agricoles ou conditions de fonctionnement.
10. Comment les fabricants peuvent-ils valider les performances des moteurs avant la production en série ?
Les fabricants doivent effectuer des tests électriques, de vitesse, de couple, de positionnement, thermiques, de communication et de fonction de protection, suivis d'essais d'endurance et d'application. Les tests doivent reproduire des vitesses de plantation représentatives, des variations de charge, des vibrations, de l'exposition à la poussière et à l'humidité, ainsi que des températures de fonctionnement. Les critères d'acceptation doivent être définis avant les tests, et l'ensemble du système de dosage des semences doit être évalué dans des conditions réalistes sur le terrain.
Conclusion : Choisir la bonne solution de contrôle de mouvement pour un semis de précision
Les servomoteurs CC intégrés et les moteurs pas à pas peuvent prendre en charge un semis de précision, mais leur adéquation dépend des exigences de performances et des conditions de fonctionnement de l'application.
Les servomoteurs CC intégrés sont souvent préférables pour les applications de semis à grande vitesse, à débit variable et sensibles à la charge, car leur contrôle basé sur la rétroaction prend en charge la vérification du mouvement, la régulation de la vitesse et la correction des erreurs de suivi détectées. Leur architecture intégrée peut également simplifier l'installation et fournir des capacités de diagnostic utiles lorsque le modèle sélectionné prend en charge les fonctions requises.
Les moteurs pas à pas restent une option rentable pour les charges prévisibles et les tâches de positionnement simples. Avec un dimensionnement, un contrôle d'accélération et une configuration d'entraînement appropriés, ils peuvent fournir des performances fiables dans de nombreux mécanismes de dosage agricole. Les systèmes pas à pas en boucle fermée offrent des capacités de retour supplémentaires lorsque cela est nécessaire.
Pour les fabricants de machines agricoles, la stratégie de sélection la plus efficace consiste à évaluer ensemble le couple, la vitesse, les exigences de positionnement, la compatibilité de communication, la protection de l’environnement et le coût total de possession. En testant l'ensemble complet de dosage des semences dans des conditions de terrain réalistes, les fabricants peuvent sélectionner une solution moteur qui prend en charge une distribution constante des semences, un fonctionnement fiable et le développement à long terme d'équipements agricoles de précision.