Servomotores CC integrados vs. Motores paso a paso para aplicaciones de siembra de precisión
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-10-22 Origen: Sitio
La siembra de precisión es una función crítica en la maquinaria agrícola moderna, que influye directamente en el espaciamiento de las semillas, la profundidad de siembra, la uniformidad de los cultivos y la productividad general del campo. A medida que los fabricantes de equipos agrícolas desarrollan sistemas de siembra más inteligentes, la demanda de mecanismos dosificadores de semillas accionados por motor precisos, confiables y con capacidad de respuesta continúa aumentando. Seleccionar la tecnología de motor adecuada es esencial para lograr un rendimiento de siembra consistente en condiciones operativas cambiantes.
Los servomotores de CC integrados y los motores paso a paso son dos soluciones de control de movimiento ampliamente utilizadas para aplicaciones de siembra de precisión. Ambas tecnologías pueden proporcionar posicionamiento controlado y movimiento rotacional, pero difieren en capacidades de retroalimentación, características de torque, respuesta dinámica, integración de sistemas y rendimiento bajo cargas variables.
Para los fabricantes de maquinaria agrícola, OEM e integradores de sistemas de agricultura de precisión, comprender estas diferencias ayuda a determinar qué solución de motor satisface mejor los requisitos específicos de plantación. En este artículo, examinamos cómo se comparan los servomotores de CC integrados con los motores paso a paso para la siembra de precisión, centrándonos en la precisión del posicionamiento, la consistencia de la dosificación de semillas, la eficiencia operativa, la durabilidad ambiental y la integración del sistema.
1. Comprensión de los requisitos del motor para sistemas de siembra de precisión
Los sistemas de siembra de precisión regulan la entrega de semillas individuales o cantidades controladas de semillas en intervalos predeterminados. Dependiendo del diseño del equipo, el motor puede accionar un disco dosificador de semillas, un mecanismo de singularización, un rodillo dispensador de semillas o un conjunto de siembra de dosis variable.
A diferencia de los accionamientos agrícolas convencionales que requieren principalmente una rotación continua, los mecanismos de siembra de precisión deben coordinar la velocidad y el movimiento del motor con la velocidad del avance, la densidad de siembra y los requisitos de colocación de semillas.
Varios factores técnicos determinan la idoneidad del motor.
1.1 Precisión del espaciado de semillas
El espaciamiento constante entre semillas ayuda a reducir los espacios vacíos y el hacinamiento dentro de las hileras de cultivos. El motor debe mantener una relación predecible entre su movimiento de rotación y la cantidad de semillas liberadas por el mecanismo dosificador.
Las fluctuaciones de velocidad, el juego mecánico, la vibración excesiva y los comandos de movimiento omitidos pueden contribuir a una distribución desigual de las semillas. Un motor con características de control adecuadas ayuda a mantener un rendimiento de dosificación estable, especialmente cuando cambia la velocidad de siembra.
1.2 Respuesta dinámica a las condiciones cambiantes del campo
La maquinaria agrícola rara vez funciona en condiciones perfectamente constantes. La aceleración del tractor, el terreno irregular, los cambios en la velocidad de siembra y las variaciones en la resistencia mecánica pueden afectar la carga en un mecanismo dosificador de semillas.
El motor seleccionado debe responder rápidamente a los cambios de velocidad ordenados mientras mantiene el par requerido. Esto es particularmente importante en los sistemas de siembra de dosis variable, donde la entrega de semillas debe ajustarse según mapas de prescripción, requisitos de cultivos o señales de control en tiempo real.
1.3 Operación continua y resistencia ambiental
El equipo de plantación puede funcionar durante períodos prolongados en ambientes polvorientos, húmedos y con mucha vibración. Por lo tanto, la selección del motor debe tener en cuenta la temperatura de funcionamiento, la protección de la carcasa, la confiabilidad eléctrica, la vida útil de los cojinetes y la resistencia a los golpes mecánicos.
Además del rendimiento, los fabricantes deben evaluar los requisitos de mantenimiento, el espacio de instalación, la complejidad del cableado y el coste total del sistema.
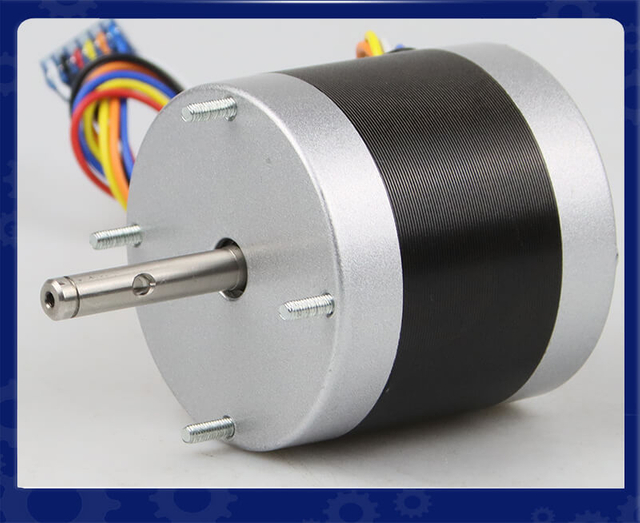
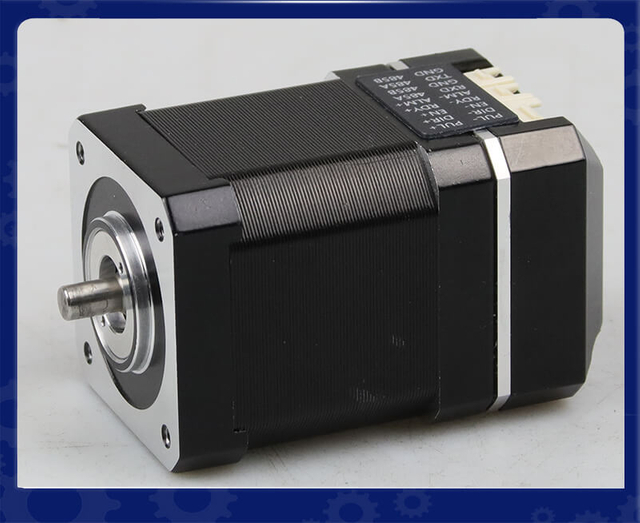
Un servomotor de CC integrado combina un motor de CC, un dispositivo de retroalimentación y un variador o controlador electrónico en un conjunto compacto. Dependiendo de la arquitectura del producto, la unidad también puede incluir detección de corriente, interfaces de comunicación, modos de control configurables y funciones de protección.
Este diseño integrado reduce la necesidad de instalar un motor separado, un servoaccionamiento y el cableado de retroalimentación asociado como componentes independientes.
Para equipos de siembra de precisión, los servomotores de CC integrados ofrecen un enfoque práctico para controlar la velocidad y la posición de la dosificación de semillas al tiempo que reducen la complejidad del sistema eléctrico.
2.1 Control de movimiento de circuito cerrado
Una ventaja principal de la servotecnología es su capacidad de utilizar la retroalimentación para regular el funcionamiento del motor. Un codificador u otro dispositivo de retroalimentación adecuado mide el movimiento real del motor, lo que permite al controlador comparar la respuesta medida con el objetivo comandado.
Cuando una perturbación hace que el motor se desvíe de su velocidad o posición objetivo, el sistema de control puede ajustar la corriente y el par del motor para corregir el error dentro de sus límites operativos.
Este enfoque de circuito cerrado es valioso cuando el mecanismo dosificador de semillas experimenta cambios de resistencia o cuando el sistema debe seguir comandos de velocidad frecuentes.
Sin embargo, la precisión de posicionamiento real depende de la resolución del codificador, el ajuste del controlador, el diseño de la transmisión, el cumplimiento mecánico y la relación entre el movimiento del motor y la liberación de semillas.
2.2 Regulación de velocidad estable para la dosificación de semillas
En un conjunto dosificador de semillas accionado por motor, el motor debe girar a una velocidad que corresponda a la densidad de siembra deseada y a la velocidad de desplazamiento de la máquina.
Los servomotores de CC integrados pueden regular la velocidad de rotación mediante retroalimentación, lo que ayuda a compensar las perturbaciones de carga y los cambios de velocidad. Esta capacidad es particularmente útil cuando el equipo de siembra debe mantener una entrega constante de semillas en un amplio rango operativo.
Por ejemplo, cuando una sembradora acelera al comienzo de un pase de campo, el controlador puede aumentar la velocidad del motor de acuerdo con el espacio requerido entre semillas. Durante la desaceleración, el motor puede reducir la velocidad para evitar un suministro excesivo de semillas.
El sistema de control también debe tener en cuenta los retrasos en la comunicación, la respuesta mecánica, el tiempo de transporte de la semilla y las características reales de liberación del mecanismo dosificador.
2.3 Instalación compacta y complejidad de cableado reducida
Los servomotores integrados consolidan varios componentes de control de movimiento en un solo conjunto. Esto puede simplificar el diseño del gabinete eléctrico, reducir los cables de interconexión y facilitar la instalación de las unidades de plantación modulares.
Para los fabricantes de maquinaria agrícola que desarrollan sembradoras de varias hileras, las unidades integradas compactas pueden admitir diseños de unidades de hilera estandarizadas y simplificar el ensamblaje del equipo.
Los beneficios exactos de la integración dependen de las interfaces de comunicación del motor, los requisitos de energía, la disposición de los conectores y la compatibilidad con la arquitectura de control de la máquina.
3. ¿Qué son los motores paso a paso?
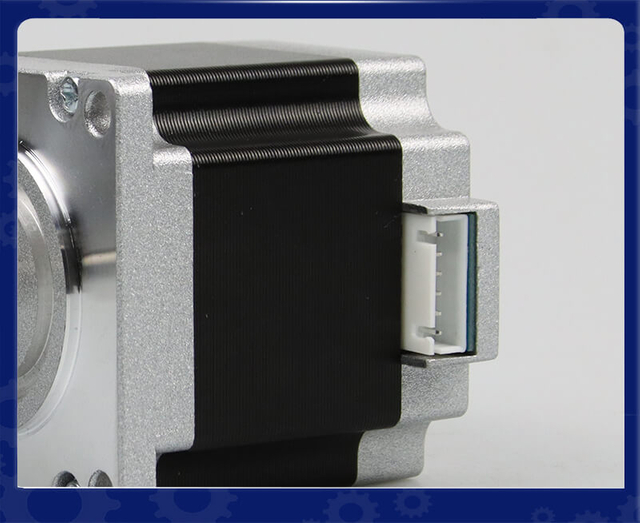
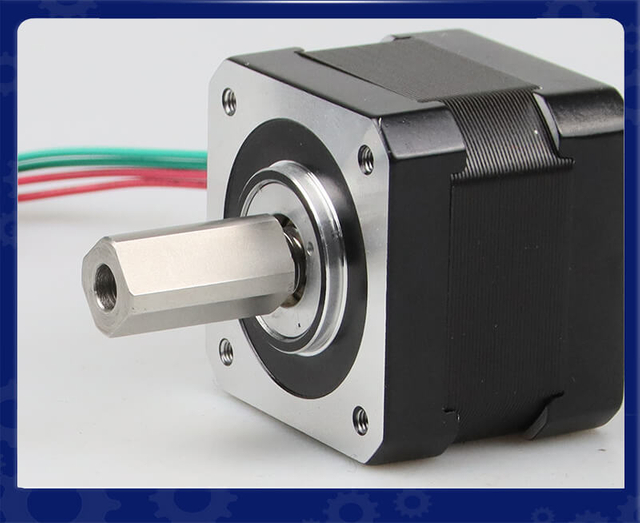
Un motor paso a paso convierte comandos de impulsos eléctricos en movimientos angulares discretos. Cada pulso de entrada corresponde a un incremento de movimiento específico determinado por el ángulo de paso del motor y el modo de conducción seleccionado.
Este principio de funcionamiento hace que los motores paso a paso sean adecuados para aplicaciones que requieren un movimiento incremental repetible sin necesidad de un codificador de retroalimentación.
En los sistemas de siembra de precisión, los motores paso a paso pueden accionar discos dosificadores, rodillos dispensadores, mecanismos de ajuste y otros componentes que funcionan a velocidades y cargas relativamente predecibles.
3.1 Control de posición de bucle abierto
Un sistema paso a paso de bucle abierto convencional calcula el movimiento del motor a partir del número de pulsos ordenados. Por ejemplo, un controlador puede ordenar un número definido de pulsos para hacer girar un disco dosificador de semillas en un ángulo específico.
Este enfoque puede simplificar la arquitectura del sistema porque no siempre se requiere un dispositivo de retroalimentación de posición separado.
Sin embargo, el controlador generalmente no puede confirmar que se hayan completado todos los pasos ordenados a menos que se implemente retroalimentación o monitoreo adicional. Una carga excesiva, una aceleración rápida, un par de torsión insuficiente o una obstrucción mecánica pueden provocar que se omitan pasos.
Si se omiten pasos sin ser detectados, la posición de dosificación real puede diferir de la posición ordenada, lo que podría afectar la entrega de semillas.
3.2 Par de retención y rendimiento a baja velocidad
Los motores paso a paso pueden proporcionar un par de retención útil en reposo cuando se les activa adecuadamente. Esta característica puede beneficiar a los mecanismos que requieren una posición estable durante la configuración o el ajuste.
Sin embargo, el par del motor paso a paso generalmente disminuye a medida que aumenta la velocidad de rotación, y la curva par-velocidad real depende de la inductancia del motor, la tensión de alimentación, la corriente del variador y la electrónica del variador.
Para una dosificación de semillas de precisión, los fabricantes deben verificar que haya suficiente torque disponible a la velocidad operativa máxima requerida y durante la aceleración.
3.3 Micropasos y suavidad del movimiento
El micropaso divide cada paso completo del motor en incrementos de corriente ordenados más pequeños. Esto puede mejorar la suavidad del movimiento y reducir la vibración en comparación con la operación de paso completo.
Sin embargo, la resolución de micropasos no debe confundirse con una precisión de posicionamiento absoluta equivalente. La posición real del eje depende del par de carga, las características del motor, la regulación de la corriente del variador y las condiciones mecánicas.
Para los mecanismos de dosificación de semillas sensibles a la vibración, un accionamiento de micropasos configurado correctamente puede ayudar a reducir las perturbaciones mecánicas y mejorar el funcionamiento a baja velocidad.
3.4 Alternativas de paso a paso de circuito cerrado
No todos los sistemas paso a paso son de circuito abierto. Los motores paso a paso de circuito cerrado utilizan retroalimentación para monitorear la posición y pueden corregir errores cuando el movimiento real difiere del comando.
Estos sistemas pueden mejorar la confiabilidad bajo cargas variables y al mismo tiempo conservar las características del motor paso a paso. En consecuencia, una comparación significativa debería distinguir los motores paso a paso convencionales de bucle abierto de los sistemas paso a paso de bucle cerrado en lugar de tratar todas las soluciones paso a paso como idénticas.
4. Servomotores de CC integrados frente a motores paso a paso: diferencias clave
El motor más adecuado depende del rendimiento del control requerido, el perfil de carga, la velocidad de siembra, las condiciones ambientales y el presupuesto del sistema.
Factor de comparación
Servomotor CC integrado
Motor paso a paso de circuito abierto convencional
control de movimiento
Control de retroalimentación de circuito cerrado
Control basado en impulsos sin verificación de posición inherente
Corrección de posición
Puede corregir errores de movimiento detectados dentro de los límites del sistema
No se pueden detectar ni corregir inherentemente los pasos omitidos
Regulación de velocidad
Regulación de velocidad basada en retroalimentación
Velocidad determinada por la frecuencia del pulso y la respuesta del motor.
Respuesta dinámica
Generalmente adecuado para cambios rápidos de velocidad y carga cuando se dimensiona adecuadamente
El rendimiento depende de las características de par-velocidad y de los límites de aceleración.
Torque a velocidades más altas
Depende de la clasificación del motor, el voltaje y los límites del variador
El par normalmente disminuye significativamente a medida que aumenta la velocidad.
Rendimiento de tenencia
Depende del diseño del servo y del modo de control.
Puede proporcionar un fuerte par de retención cuando se energiza
Consumo de energía
Varía con la estrategia de carga y control.
Puede consumir una corriente sustancial incluso en reposo
Integración del sistema
Puede consolidar el motor, el codificador y el variador.
Puede requerir una unidad separada; la retroalimentación es opcional
Controlar la complejidad
Requiere configuración de retroalimentación y ajuste apropiado
La operación básica de bucle abierto puede ser comparativamente simple
Consideraciones de costos típicas
El mayor costo inicial puede compensarse con beneficios de integración y rendimiento.
A menudo es atractivo para tareas de movimiento predecibles y sensibles a los costos.
Estas diferencias describen arquitecturas de sistemas comunes, no garantías de rendimiento universales. Los servoproductos integrados varían en resolución de retroalimentación, capacidad actual, protocolos de comunicación y funciones de control. Los sistemas paso a paso también varían considerablemente dependiendo de si utilizan tecnología de control de corriente avanzada, de circuito abierto o de circuito cerrado.
5. ¿Por qué los fabricantes de máquinas agrícolas eligen servomotores de CC integrados?
La maquinaria agrícola moderna está evolucionando hacia una mayor automatización, una mayor eficiencia operativa y un control más preciso. Desde sembradoras de precisión y aplicadores de fertilizantes hasta robots agrícolas autónomos y sistemas de pulverización inteligentes, los fabricantes requieren cada vez más soluciones de control de movimiento que ofrezcan un posicionamiento preciso, una regulación de velocidad estable, un funcionamiento fiable y una integración simplificada del sistema.
Los servomotores de CC integrados se están convirtiendo en una importante solución de control de movimiento para los fabricantes de máquinas agrícolas porque combinan un motor, un dispositivo de retroalimentación y un sistema electrónico de accionamiento en un conjunto compacto. En comparación con los sistemas de motor convencionales que requieren controladores separados y cableado adicional, los servomotores integrados pueden simplificar la instalación, reducir la complejidad del sistema de control y admitir un control de movimiento más receptivo.
Para los fabricantes de equipos originales (OEM), seleccionar la tecnología de motor adecuada no se trata solo de lograr el par y la velocidad requeridos. También implica reducir el tiempo de desarrollo, mejorar la confiabilidad de la máquina, gestionar los desafíos ambientales y controlar el costo total de propiedad.
En este artículo, exploramos por qué los fabricantes de máquinas agrícolas eligen servomotores de CC integrados, cómo estos motores respaldan las aplicaciones agrícolas modernas y qué factores técnicos deben considerarse al seleccionar una solución adecuada.
5.1 Integración del sistema simplificada y complejidad del cableado reducida
Una de las principales razones por las que los fabricantes de maquinaria agrícola eligen los servomotores de CC integrados es su diseño compacto todo en uno.
Un servosistema convencional normalmente requiere un motor independiente, un servoaccionamiento, cableado de retroalimentación y conexiones de control asociadas. En comparación, un servomotor de CC integrado combina varios de estos componentes en una sola unidad, lo que reduce la cantidad de dispositivos instalados por separado.
Para los fabricantes de equipos agrícolas, esta arquitectura integrada ofrece varias ventajas prácticas.
Trabajos de instalación eléctrica reducidos
Al integrar la electrónica del motor y del variador, los fabricantes pueden simplificar los diseños de los gabinetes eléctricos y reducir la cantidad de cables de interconexión. Según el modelo, los servomotores integrados también pueden admitir comunicación directa con el controlador principal de la máquina.
Esto puede hacer que la instalación sea más sencilla, particularmente para maquinaria agrícola con múltiples actuadores controlados de forma independiente.
Diseño de equipo compacto
El espacio suele ser limitado en la maquinaria agrícola moderna. Las unidades dosificadoras de semillas, los mecanismos dispensadores de fertilizantes y los implementos robóticos deben acomodar motores, sensores, componentes de transmisión y carcasas protectoras dentro de áreas de montaje restringidas.
Un servomotor integrado puede reducir el espacio necesario para la electrónica de accionamiento montada por separado, lo que ayuda a los ingenieros a desarrollar diseños de máquinas más compactos y modulares.
Desarrollo OEM más rápido
Las soluciones de motor integradas pueden reducir la cantidad de componentes que los ingenieros deben seleccionar, montar, cablear y configurar de forma independiente. Esto puede simplificar la creación de prototipos, acortar el tiempo de puesta en servicio y mejorar la coherencia entre diseños de máquinas repetidos.
Para los fabricantes que producen varios modelos de equipos con requisitos de control de movimiento similares, los servoconjuntos integrados estandarizados también pueden simplificar los procesos de ingeniería y producción.
5.2 Mayor precisión del control de movimiento para agricultura de precisión
La agricultura de precisión requiere que la maquinaria agrícola realice operaciones específicas a velocidades y posiciones controladas. Ya sea que una sembradora regule el espacio entre semillas o que un aplicador de fertilizante ajuste la entrega de material, el control preciso del motor afecta directamente la consistencia operativa.
Los servomotores de CC integrados suelen utilizar retroalimentación del codificador para monitorear el movimiento real del motor y compararlo con el movimiento ordenado. Luego, el controlador puede ajustar la salida del motor para reducir los errores de velocidad o posición detectados dentro de los límites operativos del sistema.
Dosificación precisa de semillas y siembra consistente
En los equipos de siembra de precisión, un motor puede accionar un disco dosificador de semillas u otro mecanismo dispensador de semillas. El motor debe mantener una velocidad de rotación controlada correspondiente al espaciamiento objetivo entre semillas y la velocidad de avance de la máquina.
Un servomotor integrado puede regular la velocidad de dosificación a medida que cambian las condiciones de siembra. Esto es particularmente útil cuando la máquina acelera, desacelera o cambia su tasa de siembra.
Al mantener un movimiento de dosificación más constante, el sistema puede ayudar a reducir la variación relacionada con la velocidad en la entrega de semillas. Sin embargo, la precisión real de la colocación de semillas también depende de la singularización de las semillas, el diseño de la dosificación, el juego de la transmisión, la geometría del tubo de semillas y la medición de la velocidad de avance.
Dispensación precisa de fertilizantes
Los sistemas de aplicación de fertilizantes a menudo requieren una entrega controlada del material según los requisitos del cultivo, las condiciones del campo o los mapas de prescripción.
Los servomotores integrados pueden regular la velocidad de los rodillos dispensadores, los sinfines y otros mecanismos dosificadores. Cuando cambia la tasa de aplicación objetivo, el controlador puede ajustar la velocidad del motor para soportar el flujo de material requerido.
La precisión de la aplicación final depende de la relación entre la rotación del motor y la producción de material, así como de las propiedades del fertilizante, el diseño mecánico y la calibración.
Posicionamiento repetible del actuador
Más allá de la rotación continua, los servomotores integrados pueden admitir un posicionamiento repetible en mecanismos como componentes de plantación ajustables, controles automatizados de implementos y equipos agrícolas robóticos.
El posicionamiento basado en retroalimentación ayuda al controlador a identificar desviaciones entre el movimiento ordenado y medido, lo que mejora la coherencia del control cuando el sistema tiene el tamaño y la configuración adecuados.
5.3 Desempeño receptivo bajo cargas agrícolas cambiantes
La maquinaria agrícola rara vez funciona en condiciones completamente estables. La resistencia del suelo, la fricción mecánica, la acumulación de semillas, el flujo de material y la velocidad de funcionamiento pueden afectar la carga colocada sobre un motor.
Un servomotor de CC integrado puede responder a estas perturbaciones ajustando su salida de acuerdo con la retroalimentación del motor y el sistema de accionamiento.
Regulación dinámica de velocidad
Cuando un mecanismo dosificador de semillas experimenta una mayor resistencia, el motor puede tender a disminuir la velocidad. Un servocontrolador de circuito cerrado puede detectar el error de velocidad resultante y aumentar la salida del motor cuando hay suficiente par y capacidad de corriente disponibles.
Esto ayuda a mantener la velocidad de operación ordenada bajo cargas cambiantes.
Rápida aceleración y desaceleración
La maquinaria agrícola moderna utiliza cada vez más el control de tasa variable. Por ejemplo, una sembradora de precisión puede necesitar ajustar su tasa de dosificación de semillas a medida que el tractor cambia de velocidad o cuando la máquina ingresa a una zona de campo diferente.
Los servomotores integrados pueden ejecutar comandos de velocidad cambiante con aceleración y desaceleración controladas, siempre que su par, velocidad y ancho de banda de control sean adecuados para la aplicación.
Seguimiento de movimiento mejorado
En aplicaciones que requieren cambios frecuentes de velocidad o movimiento coordinado del actuador, el control basado en retroalimentación puede ayudar al motor a seguir su trayectoria ordenada de manera más consistente.
Esta capacidad es valiosa para la maquinaria agrícola inteligente en la que el motor debe responder a comandos de sensores, controladores electrónicos o sistemas de gestión de campo.
5.4 Apoyo a la siembra y fertilización a tasa variable
La aplicación de dosis variable es una característica importante de la agricultura de precisión. En lugar de aplicar una cantidad uniforme de semillas o fertilizantes en todo un campo, la máquina ajusta su producción según las necesidades del cultivo y los datos específicos del campo.
Los servomotores de CC integrados pueden respaldar este enfoque al controlar la velocidad de los mecanismos de medición individuales.
Tasas de entrega de semillas ajustables
Para un sistema de dosificación de semillas, la tasa de entrega de semillas requerida está relacionada con el espacio deseado entre semillas y la velocidad de avance de la máquina.
Cuando aumenta la velocidad de avance, el mecanismo dosificador generalmente necesita entregar semillas a una velocidad mayor para mantener el mismo espacio. Cuando cambia la densidad de siembra objetivo, el controlador debe ajustar la tasa de dosificación requerida en consecuencia.
Un servomotor integrado puede ejecutar estos comandos de velocidad mientras utiliza retroalimentación para monitorear el movimiento real del motor.
Aplicación de fertilizantes de precisión
En los sistemas de fertilizantes de tasa variable, el controlador puede calcular la tasa de dosificación objetivo utilizando el posicionamiento GPS, datos de prescripción de campo o mediciones de sensores.
Luego, el servomotor integrado regula el mecanismo de dispensación según la velocidad ordenada. El sistema también debe tener en cuenta las características del flujo de materiales, los retrasos en la respuesta y los factores de calibración.
Control independiente de unidades de hileras múltiples
Los fabricantes de maquinaria agrícola podrán equipar cada hilera de siembra o unidad dosificadora con un motor independiente. Esta arquitectura permite que el controlador ajuste unidades individuales según la configuración de la máquina y los requisitos de la aplicación.
Cuando son compatibles con la interfaz de comunicación y el sistema de control seleccionados, los servomotores integrados pueden ayudar a simplificar el desarrollo de equipos agrícolas modulares controlados de forma independiente.
5.5 Diseño compacto para maquinaria agrícola moderna
A medida que los equipos agrícolas se vuelven más automatizados, los fabricantes deben instalar sensores, controladores, actuadores y componentes de comunicación adicionales en estructuras de máquinas cada vez más compactas.
Los servomotores de CC integrados ayudan a abordar este desafío al combinar múltiples componentes de control de movimiento en un solo conjunto.
Espacio de instalación reducido
La integración de la electrónica del variador con el motor puede reducir el espacio requerido para servovariadores separados y el hardware de montaje asociado.
Esto puede ser particularmente beneficioso para los sistemas de siembra en hileras, aplicadores compactos de fertilizantes, robots agrícolas y mecanismos automatizados de ajuste de implementos.
Arquitectura de equipos modulares
Los servomotores integrados pueden admitir diseños de máquinas modulares en los que los actuadores individuales se instalan como conjuntos estandarizados.
Para los OEM, esto puede simplificar el desarrollo de productos, el reemplazo de componentes y la adaptación de una plataforma de máquina existente a diferentes requisitos operativos.
Configuración de equipos flexibles
Dependiendo de los modelos disponibles, los fabricantes pueden seleccionar servomotores integrados con diferentes potencias nominales, configuraciones de codificador, interfaces de comunicación y opciones de montaje mecánico.
Las especificaciones seleccionadas deben coincidir con el par, la velocidad, la instalación y los requisitos ambientales de la máquina en lugar de depender únicamente del tamaño compacto.
5.6 Capacidades de comunicación para equipos agrícolas inteligentes
Las máquinas agrícolas modernas dependen de la comunicación entre motores, sensores, controladores y sistemas de monitoreo. La transmisión de comandos confiable y la retroalimentación de estado son esenciales para una operación coordinada.
Los servomotores de CC integrados pueden admitir varias opciones de comunicación, según el diseño del producto.
Las interfaces comunes incluyen:
Pulso y dirección: Adecuado para sistemas que ordenan el movimiento del motor a través de pulsos eléctricos.
CANopen: útil para control de movimiento en red y comunicación con controladores compatibles.
Modbus RTU: comúnmente utilizado para configuración de parámetros, monitoreo de estado y control en sistemas compatibles.
EtherCAT: Adecuado para aplicaciones que requieren comunicación industrial de alta velocidad y movimiento coordinado, cuando es compatible con la arquitectura del motor y la máquina.
No todos los servomotores integrados admiten todas estas interfaces. Los fabricantes deben verificar la compatibilidad del protocolo, las tasas de actualización de comandos, las capacidades de diagnóstico y los requisitos de integración del controlador antes de seleccionar un modelo.
Monitoreo y diagnóstico centralizados
Cuando el motor admite funciones de retroalimentación y comunicación adecuadas, el controlador de la máquina puede monitorear la velocidad de operación, la posición, la corriente, la temperatura y el estado de falla.
Esta información puede ayudar al personal de mantenimiento a identificar condiciones operativas anormales y reducir el tiempo de resolución de problemas.
Coordinación entre múltiples actuadores
En sembradoras de varias hileras y sistemas agrícolas automatizados, es posible que sea necesario que varios motores respondan a comandos coordinados.
Una arquitectura de comunicación adecuada ayuda a gestionar estos comandos y proporciona un método estructurado para monitorear cada actuador. El rendimiento real de la sincronización depende del protocolo seleccionado, el controlador, la configuración de red y la implementación del control de movimiento.
5.7 Protección ambiental para condiciones agrícolas húmedas y polvorientas
La maquinaria agrícola opera con frecuencia en campos polvorientos y puede encontrar humedad, barro, vibraciones y fluctuaciones de temperatura. Por lo tanto, la confiabilidad del motor depende tanto del diseño del motor como de su idoneidad para el entorno de instalación.
Protección IP65 para aplicaciones agrícolas
Algunos servomotores de CC integrados están disponibles con carcasas con clasificación IP65. Bajo las condiciones de prueba aplicables, IP65 indica que la carcasa es hermética al polvo y está protegida contra chorros de agua.
Este nivel de protección puede ser adecuado para determinadas instalaciones agrícolas al aire libre, siempre que el conjunto completo del motor esté correctamente montado y sus conectores, prensaestopas y sellos mantengan la protección requerida.
Sin embargo, IP65 no garantiza automáticamente resistencia a la inmersión prolongada, a todas las condiciones de lavado a presión, a productos químicos corrosivos o a todas las formas de daño mecánico.
Los fabricantes deben evaluar las condiciones de exposición reales y seleccionar una clasificación de gabinete apropiada para la aplicación.
Vibración y durabilidad mecánica
Los equipos agrícolas pueden experimentar vibraciones continuas de los motores, las ruedas, el contacto con el suelo y los implementos de trabajo.
Para respaldar un funcionamiento confiable, la estructura de montaje, los cojinetes, los conectores y los cables del motor deben resistir las tensiones mecánicas esperadas.
El montaje y la alineación correctos también ayudan a reducir cargas innecesarias en el eje de salida y la transmisión.
Consideraciones sobre la temperatura de funcionamiento
Los componentes electrónicos del motor y del variador deben permanecer dentro de los límites de temperatura especificados durante el funcionamiento continuo y bajo cargas máximas.
Antes de la aprobación de la producción, los fabricantes deben evaluar el aumento de temperatura en condiciones ambientales representativas, disposiciones de montaje, ciclos de trabajo y cargas eléctricas.
La idoneidad ambiental debe verificarse mediante pruebas específicas de la aplicación en lugar de inferirse únicamente de la clasificación del gabinete del motor.
5.8 Monitoreo de fallas y confiabilidad operativa mejorados
Fallas inesperadas del motor pueden interrumpir la siembra, la aplicación de fertilizantes u otras operaciones agrícolas. Los servomotores de CC integrados pueden respaldar un mejor monitoreo de fallas cuando su electrónica de accionamiento proporciona funciones de diagnóstico y protección adecuadas.
Según el modelo, las funciones disponibles pueden incluir protección contra sobrecorriente, protección contra sobretensión, detección de subtensión, protección contra sobretemperatura, detección de bloqueo e informe de fallas de comunicación.
Identificación temprana de condiciones operativas anormales
Los datos de retroalimentación y las alarmas del variador pueden ayudar al controlador de la máquina a identificar desviaciones del funcionamiento esperado del motor.
Por ejemplo, un aumento en la demanda actual puede indicar una mayor resistencia mecánica, mientras que un error de seguimiento puede indicar que el motor no puede seguir el movimiento ordenado.
Estas señales no identifican automáticamente la causa raíz, pero pueden ayudar al personal de mantenimiento a investigar los problemas antes de que provoquen un tiempo de inactividad prolongado.
Respuestas controladas a fallos
Cuando ocurre una falla, el controlador del motor y de la máquina deben responder de acuerdo con la estrategia de control definida del sistema.
Dependiendo de la aplicación, la respuesta puede implicar detener el motor, limitar la salida, informar una alarma o requerir un reinicio del operador.
Para la maquinaria agrícola, la respuesta a nivel de máquina es especialmente importante. Un motor dosificador de semillas parado puede causar un espacio de siembra, por lo que el sistema debe detectar la falla y manejarla adecuadamente.
Solución de problemas simplificada
La integración del motor y el variador puede reducir la cantidad de componentes separados que los técnicos deben inspeccionar. Cuando se dispone de información de diagnóstico, la resolución de problemas también puede volverse más sistemática.
Sin embargo, la confiabilidad general aún depende de la calidad de los componentes, el tamaño correcto, la instalación eléctrica, el diseño mecánico, la protección ambiental y las prácticas de mantenimiento.
5.9 Ahorros potenciales de energía y menores costos operativos
La eficiencia energética es otro factor que los fabricantes de maquinaria agrícola consideran a la hora de elegir un sistema de motor.
Los servomotores de CC integrados pueden regular la salida según la demanda operativa, pero su consumo de energía real depende de la eficiencia del motor, las pérdidas del variador, la carga, la velocidad y la estrategia de control.
Consumo de energía bajo cargas variables
En aplicaciones donde la demanda de par cambia a lo largo del ciclo operativo, un servosistema correctamente seleccionado puede ajustar su salida al punto de funcionamiento requerido.
Esto puede ayudar a evitar un consumo de energía innecesario en comparación con los sistemas que funcionan continuamente en condiciones fijas inadecuadas. Sin embargo, los ahorros reales deben verificarse mediante mediciones.
Requisitos reducidos de cableado y componentes
Una arquitectura integrada puede reducir la cantidad de componentes de unidad separados y cables de interconexión. Esto puede reducir la mano de obra de instalación, simplificar el montaje de la máquina y reducir el espacio necesario para el hardware eléctrico.
El beneficio financiero depende del diseño de la máquina y del volumen de producción.
Conclusión: Por qué los servomotores de CC integrados son una opción práctica para los fabricantes de equipos originales agrícolas
Los fabricantes de máquinas agrícolas eligen servomotores de CC integrados porque pueden combinar control de movimiento basado en retroalimentación, instalación compacta, comunicación flexible e integración simplificada del sistema en un solo ensamblaje.
Estas características hacen que los servomotores integrados sean particularmente útiles para siembra de precisión, fertilización de tasa variable, maquinaria agrícola automatizada y otras aplicaciones que requieren un movimiento controlado y con capacidad de respuesta.
Sus beneficios se extienden más allá del rendimiento del motor. Al reducir los componentes de transmisión separados y admitir funciones de diagnóstico, las servosoluciones integradas pueden ayudar a los OEM a simplificar el diseño de equipos, agilizar la producción y mejorar la eficiencia del mantenimiento.
Sin embargo, un rendimiento confiable depende de seleccionar los valores correctos de par y velocidad, verificar la compatibilidad de las comunicaciones, elegir la protección ambiental adecuada y probar la máquina completa en condiciones operativas realistas.
Para los fabricantes de equipos agrícolas que desarrollan la próxima generación de maquinaria inteligente, los servomotores de CC integrados brindan una opción de control de movimiento flexible para mejorar la automatización, la coherencia de las aplicaciones y la integración general del sistema..
6. Precisión de posicionamiento y consistencia en la dosificación de semillas
El rendimiento del posicionamiento es una de las consideraciones más importantes al seleccionar un motor para siembra de precisión.
El motor debe traducir las órdenes de control en movimientos mecánicos predecibles. Sin embargo, la precisión de la colocación de las semillas depende de algo más que el posicionamiento del motor.
6.1 Cómo los servomotores de CC integrados mejoran la verificación del movimiento
Un servomotor integrado utiliza retroalimentación para medir el movimiento real e identificar desviaciones de la trayectoria ordenada.
Si la resistencia mecánica aumenta debido a la acumulación de semillas, la fricción o el cambio de las fuerzas de contacto, el servocontrolador puede ajustar su salida para mantener el movimiento objetivo cuando haya suficiente torque y autoridad de control disponibles.
Esta capacidad de retroalimentación es particularmente útil para mecanismos dosificadores de semillas que operan en condiciones variables.
Para aplicaciones que requieren una sincronización precisa de la velocidad del motor con la velocidad del vehículo, un servosistema también puede admitir el control de movimiento coordinado a través del controlador principal de la máquina.
6.2 Limitaciones del posicionamiento del motor paso a paso de bucle abierto
Un motor paso a paso convencional puede lograr un posicionamiento repetible cuando su carga permanece dentro del margen de par disponible y su perfil de aceleración está configurado correctamente.
Sin embargo, si el motor pierde pasos, el controlador puede continuar funcionando basándose en una estimación de posición incorrecta. Esto crea una fuente potencial de error de medición.
El riesgo se puede reducir mediante el tamaño adecuado del motor, el control de aceleración, la configuración actual, el diseño mecánico y el monitoreo de carga. La retroalimentación de circuito cerrado puede proporcionar una capa adicional de verificación de movimiento.
6.3 Por qué la precisión del motor no garantiza la precisión en la colocación de las semillas
Incluso un servomotor de alta precisión no puede eliminar los errores causados por una mala separación de semillas, juego mecánico, rebote de semillas, discos dosificadores desgastados, presión de vacío inconsistente o retraso en el transporte de semillas.
Los fabricantes deben evaluar el sistema completo de entrega de semillas, incluido el motor, la transmisión, el mecanismo dosificador, el tubo de semillas, el algoritmo de control y la medición de la velocidad de avance.
Para una validación práctica, el rendimiento debe medirse utilizando indicadores como la variación del espaciamiento entre semillas, saltos, duplicaciones, estabilidad de la tasa de siembra y rendimiento en diferentes tamaños de semillas y velocidades de operación.
7. Par, velocidad y respuesta dinámica en maquinaria agrícola
El tamaño del motor es especialmente importante cuando la sembradora debe mantener una dosificación precisa durante la aceleración, desaceleración y cambios en la resistencia mecánica.
7.1 Requisitos de torsión para la dosificación de semillas
El par motor requerido consiste en el par necesario para superar la fricción y la resistencia del proceso, más el par necesario para acelerar los componentes giratorios.
El cálculo también debe tener en cuenta la eficiencia de la transmisión, la variación de la fricción, las cargas transitorias y un margen de ingeniería adecuado.
Si se utiliza una caja de cambios o una transmisión por correa, los requisitos de par y velocidad se deben convertir al eje del motor teniendo en cuenta la relación de transmisión y la eficiencia.
7.2 Respuesta del servomotor bajo cargas variables
Los servosistemas pueden ajustar la corriente del motor en respuesta a errores de posición o velocidad detectados. Esto les permite compensar las perturbaciones de carga dentro de los límites de par, corriente y ancho de banda disponibles.
Para aplicaciones de siembra de precisión con cambios frecuentes en la velocidad ordenada, esta capacidad puede mejorar el seguimiento del movimiento y reducir el riesgo de desviación incontrolada de la velocidad.
Sin embargo, el bucle de control debe configurarse adecuadamente. Un ajuste deficiente, un cumplimiento mecánico excesivo o una capacidad de torsión inadecuada aún pueden producir errores de oscilación, sobreimpulso o seguimiento.
7.3 Límites de aceleración y velocidad del motor paso a paso
Los motores paso a paso requieren una planificación cuidadosa de la aceleración porque la frecuencia del pulso comandada debe permanecer dentro de los límites operativos dinámicos del motor.
Un perfil de aceleración agresivo puede hacer que el rotor quede atrás del campo magnético ordenado, particularmente cuando el margen de torque disponible es insuficiente.
Para cargas dosificadoras de semillas predecibles, un motor paso a paso del tamaño adecuado con un controlador adecuado puede proporcionar un rendimiento satisfactorio. Para aplicaciones con un amplio rango de velocidades y frecuentes perturbaciones de carga, la curva de par-velocidad del motor debe evaluarse cuidadosamente.
8. Eficiencia Energética y Rendimiento Térmico
El consumo de energía influye en el diseño eléctrico de los equipos agrícolas, especialmente cuando funcionan simultáneamente varias unidades de hilera independientes.
8.1 Eficiencia del servomotor CC integrado
La demanda eléctrica de un servomotor varía según su punto de operación, carga, velocidad y estrategia de control. Bajo carga reducida, puede requerir menos corriente que bajo condiciones de alto par, aunque los ahorros de energía reales dependen del diseño del motor y del variador.
Por lo tanto, los servosistemas integrados pueden resultar atractivos cuando el mecanismo de plantación experimenta demandas de torque variables durante la operación.
Los fabricantes deben evaluar las clasificaciones de corriente continua y máxima, el aumento de la temperatura del motor, las pérdidas del variador, las condiciones de enfriamiento y la capacidad del suministro eléctrico para soportar múltiples motores.
8.2 Consumo de energía del motor paso a paso
Un motor paso a paso convencional puede mantener el par de retención energizando continuamente sus devanados. Dependiendo del controlador, la corriente puede permanecer relativamente alta incluso cuando el motor está parado.
Algunos controladores paso a paso ofrecen reducción automática de corriente en reposo o control de corriente ajustable, lo que ayuda a reducir el consumo de energía innecesario.
Para aplicaciones de medición de semillas de rotación continua, la eficiencia real debe compararse utilizando la entrada eléctrica y la salida mecánica medidas en condiciones operativas representativas en lugar de depender únicamente del tipo de motor.
8.3 Gestión térmica en sembradoras de varias hileras
Cuando una sembradora utiliza varios motores, la carga eléctrica y la generación de calor combinadas pueden llegar a ser significativas.
El diseñador del sistema debe verificar que cada motor opere dentro de su rango de temperatura permitido bajo la peor combinación esperada de temperatura ambiente, carga continua, ciclo de trabajo y condiciones de gabinete.
La protección térmica y el informe de fallas también pueden ayudar a prevenir daños durante un funcionamiento prolongado u obstrucciones mecánicas inesperadas.
9. Integración del sistema de comunicación y control.
Las sembradoras de precisión modernas dependen cada vez más de controladores electrónicos para coordinar la velocidad de avance, la densidad de siembra, el funcionamiento de las unidades de hilera y la retroalimentación de diagnóstico.
Por tanto, las capacidades de comunicación de un motor pueden ser tan importantes como su rendimiento mecánico.
9.1 Servomotores integrados con comunicación digital
Según el modelo, un servomotor integrado puede admitir comandos de pulso y dirección, control analógico o protocolos de comunicación industrial como CANopen, Modbus RTU o EtherCAT.
Estas interfaces no son universales y la compatibilidad debe confirmarse con las especificaciones del motor seleccionado.
La comunicación digital puede simplificar el intercambio de comandos y admitir el acceso a parámetros operativos, alarmas e información de diagnóstico. En sistemas multieje, el protocolo adecuado puede ayudar a coordinar numerosos accionamientos de dosificación de semillas.
La arquitectura seleccionada también debe considerar tasas de actualización, latencia de comunicación, requisitos de sincronización, compatibilidad electromagnética y recuperación de fallas.
9.2 Interfaces de control del motor paso a paso
Los controladores paso a paso convencionales suelen aceptar señales de pulso y dirección, lo que los hace relativamente sencillos de integrar con muchos controladores integrados.
Para sistemas con una gran cantidad de hileras de plantación independientes, el diseñador debe evaluar la capacidad de generación de impulsos del controlador, la distancia del cableado, la inmunidad al ruido y los requisitos de sincronización.
Los sistemas paso a paso de circuito cerrado pueden proporcionar información de estado adicional, dependiendo de las características de comunicación y retroalimentación del producto.
9.3 Coordinación de la velocidad del motor con la velocidad de avance
El controlador del motor debe traducir la densidad de siembra deseada y la velocidad de desplazamiento de la máquina en una tasa de dosificación adecuada.
Por ejemplo, si un sistema de siembra tiene como objetivo un número específico de semillas por metro, la tasa de entrega de semillas requerida aumenta proporcionalmente con la velocidad de desplazamiento, asumiendo que el espaciamiento objetivo permanece constante.
El algoritmo de control debe tener en cuenta la relación entre la rotación de dosificación y la producción de semillas, incluido el número de semillas liberadas por revolución y cualquier relación de transmisión relevante.
La medición precisa de la velocidad de avance y las actualizaciones apropiadas de los comandos son esenciales. Un motor sensible por sí solo no puede compensar datos de velocidad incorrectos o un algoritmo de control de plantación inadecuado.
10. Durabilidad ambiental para aplicaciones agrícolas al aire libre
La maquinaria agrícola está expuesta al polvo, vibraciones, humedad, fluctuaciones de temperatura e impactos ocasionales. Por tanto, la selección del motor debe incluir una evaluación de la protección medioambiental y de la robustez mecánica.
10.1 Clasificaciones IP y protección del gabinete
Un servomotor de CC integrado con una clasificación IP adecuada puede ayudar a proteger sus componentes internos de niveles específicos de exposición al polvo y al agua.
Por ejemplo, una carcasa con clasificación IP65 está diseñada para ser hermética al polvo y protegida contra chorros de agua en condiciones de prueba definidas.
Sin embargo, una clasificación IP no establece automáticamente la resistencia a todos los peligros agrícolas. No garantiza de forma independiente protección contra exposición química, corrosión, inmersión prolongada, lavado a presión en todas las condiciones o daños a conectores y prensaestopas.
Los fabricantes deben evaluar el conjunto instalado completo, incluidos sellos, conectores, orientación de montaje y enrutamiento de cables.
10.2 Vibración y confiabilidad mecánica
Los cojinetes del motor, los soportes de montaje, los acoplamientos y las conexiones eléctricas deben resistir las vibraciones generadas por la sembradora y la maquinaria circundante.
El montaje y la alineación mecánica adecuados ayudan a reducir cargas innecesarias en los rodamientos y el desgaste de la transmisión.
Tanto para sistemas servo como paso a paso, el motor seleccionado debe validarse frente a cargas de choque, temperaturas de funcionamiento, niveles de contaminación y ciclos de trabajo esperados.
10.3 Mantenimiento y capacidad de servicio
Los motores integrados pueden reducir la cantidad de componentes de accionamiento y cables de interconexión instalados por separado. Esto puede simplificar la instalación y la resolución de problemas.
Sin embargo, la capacidad de servicio depende de si los componentes individuales se pueden reemplazar, cómo el fabricante respalda los diagnósticos y si hay unidades de repuesto disponibles.
Para los equipos agrícolas comerciales, la mantenibilidad debe evaluarse durante toda la temporada operativa y no únicamente mediante el esfuerzo de instalación inicial.
11. ¿Cuándo deberíamos elegir servomotores de CC integrados para la siembra de precisión?
Los servomotores de CC integrados son particularmente adecuados cuando la aplicación requiere movimiento verificado, control de velocidad sensible y operación coordinada bajo cargas cambiantes.
Los casos de uso típicos incluyen:
Sembradoras de precisión de alta velocidad: aplicaciones en las que la velocidad del motor debe seguir los cambios de velocidad de la máquina mientras se mantiene la tasa de dosificación objetivo.
Sistemas de siembra de dosis variable: Equipos que ajustan la entrega de semillas según las prescripciones del campo o los requisitos de manejo del cultivo.
Sistemas de dosificación electrónica de varias hileras: accionamientos de unidades de hilera independientes que requieren control coordinado y diagnósticos convenientes.
Aplicaciones con resistencia mecánica variable: Mecanismos dosificadores de semillas que experimentan fricción cambiante o cargas transitorias.
Maquinaria agrícola inteligente compacta: Equipo donde la electrónica integrada puede reducir los componentes de accionamiento separados y simplificar la instalación.
Sistemas que requieren monitoreo de fallas: aplicaciones que se benefician de la supervisión de movimiento basada en retroalimentación y protección de variador configurable.
Para estas aplicaciones, el servomotor aún debe dimensionarse de acuerdo con el par continuo, el par máximo, la velocidad, la aceleración, los límites térmicos y los requisitos ambientales.
12. ¿Cuándo son los motores paso a paso una mejor opción?
Los motores paso a paso siguen siendo una solución práctica para muchas aplicaciones de control de movimiento agrícola, especialmente cuando los requisitos de movimiento son predecibles y el sistema general es sensible a los costos.
Pueden ser apropiados para:
Mecanismos de medición de velocidad baja a moderada: aplicaciones que permanecen dentro del rango de velocidad-par disponible del motor.
Tareas de posicionamiento simples: Mecanismos que se mueven entre posiciones predeterminadas sin requerir control avanzado de trayectoria.
Equipos agrícolas sensibles a los costos: diseños donde las capacidades adicionales de un servosistema no son necesarias.
Cargas predecibles: Aplicaciones con variación limitada de la resistencia mecánica y aceleración adecuadamente controlada.
Sistemas que utilizan controladores basados en pulsos existentes: equipos que pueden admitir directamente comandos de accionamiento paso a paso sin cambios arquitectónicos extensos.
Para requisitos de mayor confiabilidad, los diseñadores pueden considerar motores paso a paso de circuito cerrado que monitorean la posición del rotor y detectan o corrigen errores de movimiento.
La elección final debe basarse en el rendimiento medido del sistema, no en la suposición de que cada aplicación de servo requiere un servo o que cada aplicación de paso a paso es inherentemente menos precisa.
13. Cómo seleccionar el motor adecuado para un sistema de siembra de precisión
Un proceso de selección estructurado ayuda a los fabricantes de equipos agrícolas a evitar el sobredimensionamiento, el par insuficiente, el movimiento inestable y la complejidad innecesaria del sistema.
Paso 1: Definir los requisitos de rendimiento de la plantación
Determine el espaciamiento objetivo entre semillas, la densidad de siembra, la velocidad máxima de desplazamiento, el diseño del mecanismo dosificador y la variación permitida en la entrega de semillas.
Traduzca estos requisitos en especificaciones de velocidad del motor, posicionamiento y respuesta dinámica.
Paso 2: Calcule el par continuo y máximo
Calcule el par de carga en estado estacionario, el par de aceleración, las pérdidas de transmisión y la resistencia transitoria.
Compare los requisitos calculados con la capacidad de par continuo y la capacidad de par máximo del motor. Confirme que el motor pueda mantener el rendimiento requerido en las condiciones térmicas y ambientales esperadas.
Paso 3: evaluar la curva par-velocidad
Confirme que haya suficiente torque disponible a la velocidad de operación más alta y durante la aceleración.
Para motores paso a paso, preste especial atención a la reducción del par a alta velocidad. Para los servomotores, verifique el rango de velocidad aplicable, el par continuo, los límites de corriente máxima y cualquier restricción relacionada con el voltaje o debilitamiento del campo especificada por el fabricante.
Paso 4: determinar los requisitos de retroalimentación
Establezca si la aplicación requiere retroalimentación de posición directa, regulación de velocidad, detección de movimiento perdido o corrección de circuito cerrado.
Un servomotor de CC integrado suele ser un buen candidato cuando el movimiento verificado y el control dinámico son importantes. Un motor paso a paso puede ser adecuado cuando la carga es predecible y el posicionamiento en bucle abierto proporciona suficiente confiabilidad.
Paso 5: Verifique la compatibilidad de la comunicación
Confirme la compatibilidad con el controlador de la sembradora, incluidos los protocolos admitidos, los formatos de comando, las interfaces eléctricas, las funciones de diagnóstico y los tiempos de comunicación.
Para sistemas de varias filas, considere cómo el controlador coordinará los comandos de movimiento y gestionará las fallas de comunicación.
Paso 6: verificar la protección ambiental
Evalúe la clasificación de la carcasa, los límites de temperatura, la resistencia a las vibraciones, la protección del conector, los requisitos de montaje y la exposición a la contaminación.
Cuando se requiera protección IP65, verifique la clasificación de la configuración instalada completa en lugar de confiar exclusivamente en las especificaciones de la carcasa del motor.
Paso 7: Pruebe el conjunto de medición completo
Realice pruebas utilizando semillas representativas, discos dosificadores, velocidades de siembra y cargas mecánicas.
Mida el espacio entre semillas, los saltos, los dobleces, la temperatura del motor, el consumo de energía y el seguimiento del movimiento. Las pruebas deben incluir aceleración, desaceleración, cambios de carga y períodos de funcionamiento prolongados.
Este proceso ayuda a verificar que el motor seleccionado cumple con los requisitos reales de la máquina agrícola.
14. Costo total de propiedad: servomotores integrados versus motores paso a paso
El precio de compra inicial es sólo una parte de la decisión de selección del motor. Los fabricantes de maquinaria agrícola también deberían considerar el esfuerzo de integración, el cableado, el espacio de instalación, la puesta en servicio, el mantenimiento, el consumo de energía y el costo potencial de los errores de plantación.
Un servomotor integrado puede tener un precio inicial más alto que un sistema de motor paso a paso convencional. Sin embargo, su arquitectura integrada y capacidades de retroalimentación pueden reducir los requisitos de componentes separados y simplificar la resolución de problemas.
En aplicaciones donde la medición constante y la rápida adaptación a las condiciones cambiantes son fundamentales, estos beneficios pueden justificar la inversión adicional.
Por el contrario, un motor paso a paso puede ofrecer una solución más económica para cargas predecibles y requisitos de rendimiento moderados. Si el mecanismo funciona cómodamente dentro de sus límites de par, la complejidad adicional del servocontrol puede proporcionar un valor práctico limitado.
Por tanto, la comparación económica más adecuada debería incluir:
Costo de compra del motor y variador.
Hardware de controlador y comunicación.
Cableado, conectores y mano de obra de instalación.
Requisitos de puesta en servicio y puesta a punto.
Costos esperados de mantenimiento y reemplazo.
Consumo de energía eléctrica durante el ciclo de funcionamiento.
Pérdidas potenciales asociadas con una dosificación de semillas inexacta o un tiempo de inactividad inesperado.
Una evaluación del ciclo de vida basada en datos de aplicaciones reales proporciona una decisión más confiable que comparar únicamente los precios de los motores.
Preguntas frecuentes:
1. ¿Cuál es la diferencia entre los servomotores CC integrados y los motores paso a paso para siembra de precisión?
Los servomotores de CC integrados suelen combinar un motor, un variador y un sistema de retroalimentación en una sola unidad, lo que permite el control de movimiento de circuito cerrado. Los motores paso a paso se mueven en pasos discretos y pueden funcionar sin retroalimentación de posición en configuraciones de bucle abierto. Para la siembra de precisión, un servomotor puede ofrecer un mejor monitoreo del movimiento real y una mejor corrección cuando cambian las condiciones de operación, mientras que un motor paso a paso puede ser una solución rentable para cargas predecibles y requisitos de control más simples.
2. ¿Por qué los servomotores CC integrados son adecuados para la dosificación de semillas de precisión?
Los servomotores de CC integrados son adecuados para la dosificación de semillas de precisión porque admiten velocidad controlada, aceleración y desaceleración sensibles y regulación de movimiento basada en retroalimentación. Estas capacidades ayudan a los equipos agrícolas a controlar los mecanismos de dosificación de semillas de manera más consistente, particularmente cuando se requieren cambios de velocidad de siembra o una siembra de dosis variable.
3. ¿Son los motores paso a paso lo suficientemente precisos para la agricultura de precisión?
Sí. Los motores paso a paso pueden proporcionar un posicionamiento preciso y repetible cuando se dimensionan correctamente y se operan dentro de sus límites de par y velocidad. Sin embargo, es posible que un sistema paso a paso de bucle abierto no detecte pasos omitidos a menos que se proporcione retroalimentación o monitoreo adicional. Para aplicaciones con cargas cambiantes, altas velocidades de operación o requisitos de movimiento exigentes, una solución servo de circuito cerrado puede proporcionar una mayor confianza en el control.
4. ¿Cómo mejora la retroalimentación de circuito cerrado el rendimiento de la siembra de precisión?
La retroalimentación de circuito cerrado permite al controlador comparar el movimiento ordenado con la posición o velocidad medida del motor. Cuando se produce una desviación, el sistema de control puede responder de acuerdo con su estrategia de control configurada. Esto ayuda a monitorear la precisión del movimiento, detectar ciertas condiciones operativas anormales y mantener un comportamiento de medición más consistente bajo cargas cambiantes.
5. ¿Pueden los servomotores de CC integrados admitir la siembra de tasa variable?
Sí. Cuando son compatibles con el controlador del motor y el sistema de control de la máquina agrícola, los servomotores de CC integrados pueden ajustar los comandos de velocidad o movimiento de acuerdo con las tasas de siembra objetivo, la velocidad del vehículo o los datos de prescripción. El sistema general también debe tener en cuenta el diseño de la medición de semillas, la precisión del sensor, la latencia de la comunicación y la respuesta del circuito de control.
6. ¿Qué motor es mejor para la siembra de precisión a alta velocidad?
Un servomotor de CC integrado puede ser preferible cuando la siembra a alta velocidad requiere una respuesta dinámica rápida, una regulación precisa de la velocidad y un monitoreo basado en retroalimentación. Sin embargo, la mejor elección depende del rango de velocidad requerido, la curva de par, la aceleración, la inercia mecánica, el ciclo de trabajo y los límites de rendimiento del sistema dosificador de semillas completo.
7. ¿Los servomotores CC integrados reducen la complejidad del cableado y la instalación?
Ellos pueden. Al combinar el motor y la electrónica del variador en un solo conjunto, un servomotor de CC integrado puede reducir los componentes separados y parte del cableado del motor al variador. Los ahorros reales de instalación dependen de la fuente de alimentación, la arquitectura de retroalimentación, la interfaz de comunicación, los requisitos de seguridad y el cableado que necesita la máquina.
8. ¿Qué deben considerar los fabricantes al seleccionar un motor para un sistema dosificador de semillas?
Los fabricantes deben evaluar el par requerido, el rango de velocidad, la aceleración, la precisión de posicionamiento, la inercia de la carga, el ciclo de trabajo, la fuente de alimentación, la interfaz de control, la protección ambiental, el rendimiento térmico y las dimensiones de montaje. También deben verificar la compatibilidad con el mecanismo dosificador de semillas y el controlador de la máquina mediante pruebas de aplicación.
9. ¿Pueden los servomotores CC integrados funcionar en entornos agrícolas húmedos y polvorientos?
Pueden hacerlo cuando el modelo seleccionado tiene un grado de protección de ingreso adecuado y la instalación está diseñada para el medio ambiente. Los fabricantes deben verificar la clasificación IP especificada, el sellado de conectores y cables, el rango de temperatura, la resistencia a las vibraciones y la exposición al polvo, la humedad, los fertilizantes y los productos químicos de limpieza. Una clasificación IP por sí sola no garantiza la resistencia a todos los químicos agrícolas o condiciones de operación.
10. ¿Cómo pueden los fabricantes validar el rendimiento del motor antes de la producción en masa?
Los fabricantes deben realizar pruebas eléctricas, de velocidad, torsión, posicionamiento, térmicas, de comunicación y de función de protección, seguidas de pruebas de resistencia y a nivel de aplicación. Las pruebas deben reproducir velocidades de siembra representativas, variaciones de carga, vibración, exposición al polvo y la humedad y temperaturas de funcionamiento. Los criterios de aceptación deben definirse antes de realizar las pruebas y todo el sistema de medición de semillas debe evaluarse en condiciones de campo realistas.
Conclusión: elegir la solución de control de movimiento adecuada para la siembra de precisión
Tanto los servomotores de CC integrados como los motores paso a paso pueden admitir la siembra de precisión, pero su idoneidad depende de los requisitos de rendimiento y las condiciones de funcionamiento de la aplicación.
Los servomotores de CC integrados suelen ser preferibles para aplicaciones de siembra de alta velocidad, tasa variable y sensibles a la carga porque su control basado en retroalimentación admite la verificación de movimiento, la regulación de velocidad y la corrección de errores de seguimiento detectados. Su arquitectura integrada también puede simplificar la instalación y proporcionar capacidades de diagnóstico útiles cuando el modelo seleccionado admite las funciones requeridas.
Los motores paso a paso siguen siendo una opción rentable para cargas predecibles y tareas de posicionamiento sencillas. Con el tamaño, el control de aceleración y la configuración de transmisión adecuados, pueden ofrecer un rendimiento confiable en muchos mecanismos de dosificación agrícola. Los sistemas paso a paso de circuito cerrado ofrecen capacidades de retroalimentación adicionales cuando es necesario.
Para los fabricantes de maquinaria agrícola, la estrategia de selección más eficaz es evaluar juntos el par, la velocidad, los requisitos de posicionamiento, la compatibilidad de comunicación, la protección medioambiental y el coste total de propiedad. Al probar el conjunto completo de medición de semillas en condiciones de campo realistas, los fabricantes pueden seleccionar una solución de motor que respalde una entrega constante de semillas, una operación confiable y el desarrollo a largo plazo de equipos de agricultura de precisión.