
조회수: 0 작성자: 사이트 편집자 게시 시간: 2026-07-31 출처: 대지
(자동 가이드 차량 AGV )는 현대 스마트 공장, 지능형 창고 및 자동화 물류 시스템의 필수 구성 요소가 되었습니다. AGV 애플리케이션이 더 빠른 속도, 더 높은 정밀도, 향상된 지능을 향해 계속 발전함에 따라 모터 제어 시스템이 점점 더 중요해지고 있습니다. AGV 컨트롤러, 모터 드라이버, 서보 시스템 및 온보드 제어 장치 간에 사용되는 통신 프로토콜은 모션 정확도, 응답 속도, 시스템 신뢰성 및 확장성에 직접적인 영향을 미칩니다.
AGV 모터 제어 시스템에서 통신 프로토콜은 모션 명령, 속도 지침, 위치 피드백, 토크 데이터, 진단 정보 및 다양한 구성 요소 간의 안전 신호를 전송하는 역할을 합니다. 올바른 통신 프로토콜을 선택하면 AGV가 보다 원활한 작동, 향상된 동기화 및 보다 효율적인 산업 자동화 성능을 달성할 수 있습니다.
에서 가장 일반적으로 사용되는 통신 프로토콜 에는 AGV 모터 제어 시스템 포함됩니다 CANopen, EtherCAT, Modbus RTU/TCP, RS485, Ethernet/IP, PROFINET 및 CAN 버스가 . 각 프로토콜은 로드 용량, 탐색 정확도, 실시간 성능 및 시스템 복잡성과 같은 AGV 요구 사항에 따라 서로 다른 장점을 가지고 있습니다.
AGV 모터 제어 시스템은 일반적으로 몇 가지 주요 구성 요소로 구성됩니다.
AGV 메인 컨트롤러(PLC, 산업용 컴퓨터 또는 임베디드 컨트롤러)
모터 드라이버 또는 서보 드라이브
BLDC 모터, 서보 모터 또는 통합 서보 모터
위치 및 속도 피드백용 인코더
배터리 관리 시스템
센서 및 안전 장치
통신 네트워크는 이러한 구성요소를 연결하고 조화로운 작동을 가능하게 합니다.
예를 들어, AGV가 창고 관리 시스템으로부터 탐색 명령을 받으면 온보드 컨트롤러는 이 명령을 정확한 모터 움직임으로 변환해야 합니다. 컨트롤러는 통신 프로토콜을 통해 속도, 방향 및 가속도 명령을 모터 드라이브에 보냅니다. 동시에 모터 인코더는 정확한 위치 지정을 보장하기 위해 지속적으로 피드백 정보를 반환합니다.
고성능 통신 프로토콜은 다음을 제공해야 합니다.
빠른 데이터 전송
낮은 통신 지연
높은 신뢰성
다중 장치 네트워킹 기능
실시간 모션 제어
오류 감지 및 진단
다양한 AGV 애플리케이션에는 다양한 통신 솔루션이 필요합니다.
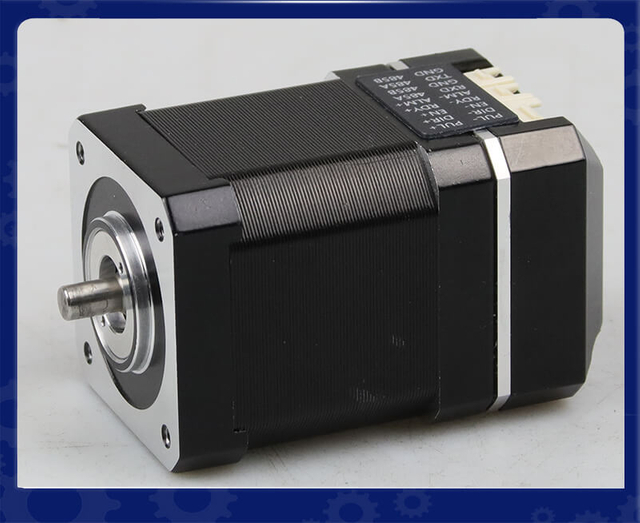
LEANMOTOR IDC60 AGV/AMR용 통합 DC 서보 모터
IDC60 통합 BLDC 서보 모터 — 고효율, 소형, 스마트 폐쇄 루프 모션 제어 솔루션 |
||

|
제품 개요: LeanMotor의 IDC60 통합 BLDC 서보 모터는 모터, 드라이브 및 인코더를 하나의 장치에 결합한 소형 NEMA 24 솔루션입니다. 정밀한 폐쇄 루프 제어, 안정적인 토크 및 빠른 응답을 제공합니다. 통합 설계로 배선이 줄어들고 공간이 절약됩니다. |
|
주요 기술 하이라이트
|
||
일반적인 응용 분야
|
||
매개변수 |
IDC60 사양 |
모터 유형 |
통합 BLDC 서보 모터 |
프레임 크기 |
60mm |
전력 범위 |
200W / 400W |
정격전압 |
24V / 48V |
정격 속도 |
3000rpm |
정격 토크 |
0.63Nm / 1.27Nm |
인코더 |
17비트 자기 인코더 |
의사소통 |
펄스/RS485/CANopen |
선택적 기능 |
기어박스, 브레이크, 냉각팬 |
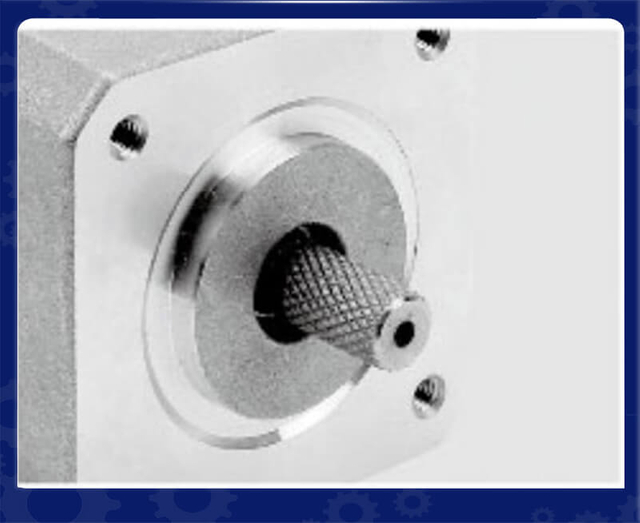
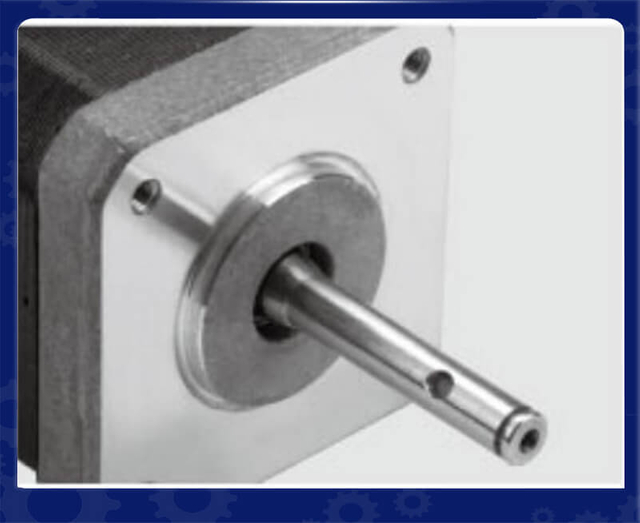
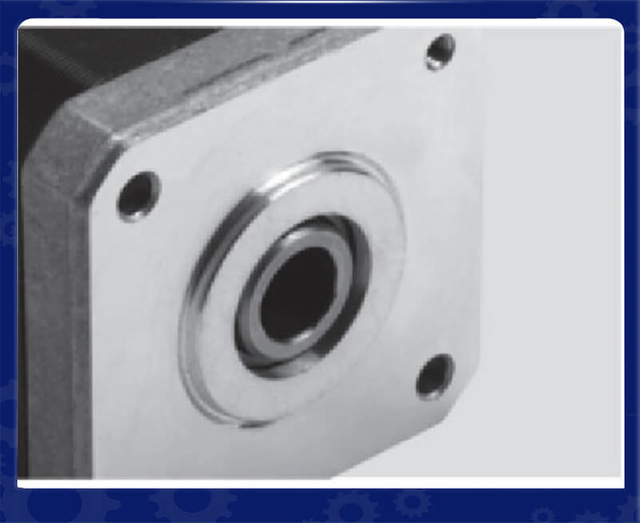
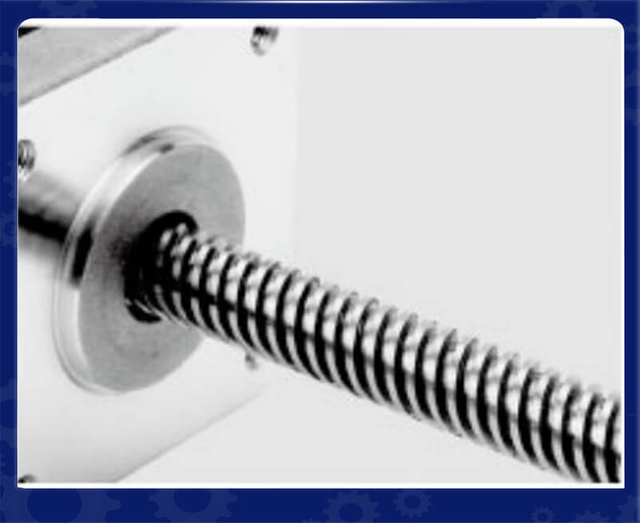
맞춤형 샤프트 서비스 |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
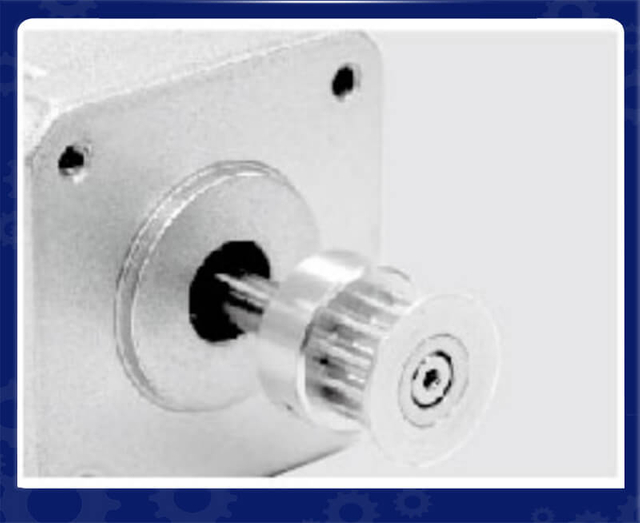
금속 풀리 |
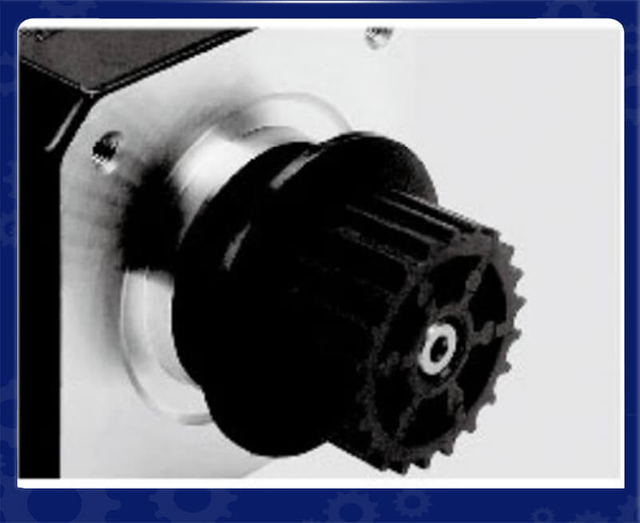
플라스틱 풀리 |
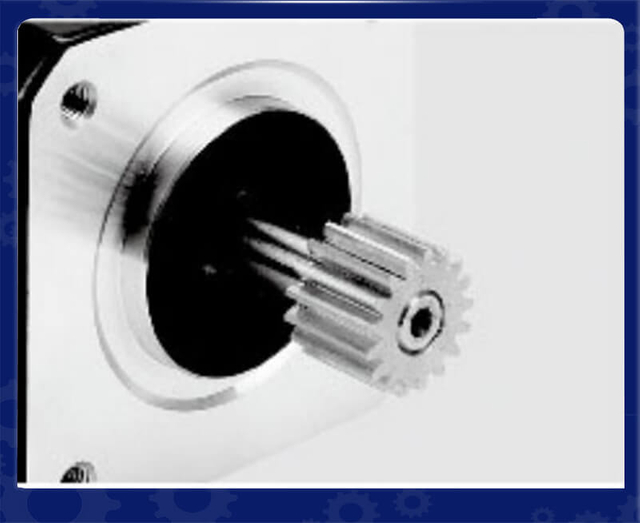
기어 |
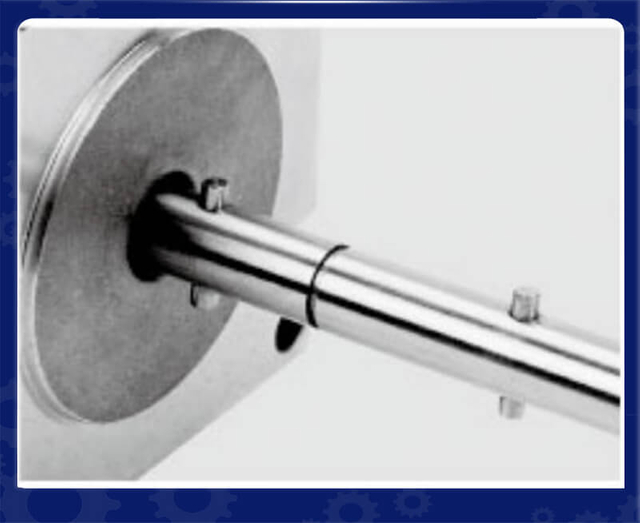
샤프트 핀 |
나사산 샤프트 |
패널 실장 |
|
|
|
|
|
|
중공축 |
리드 스크류 |
패널 실장 |
싱글 플랫 |
듀얼 플랫 |
키 샤프트 |
맞춤형 모터 서비스 |
||||
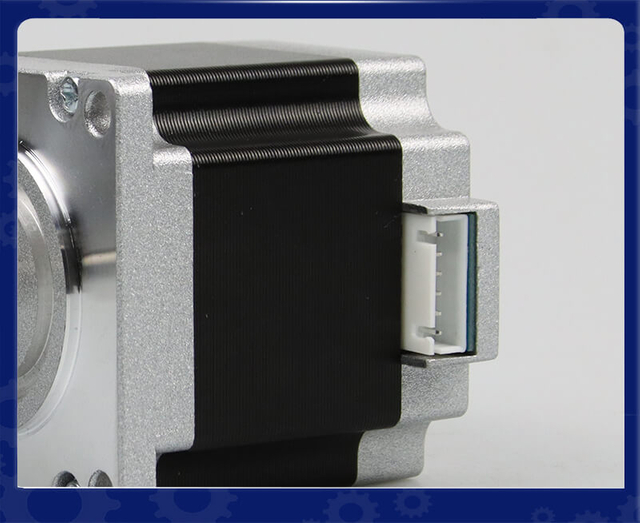
|
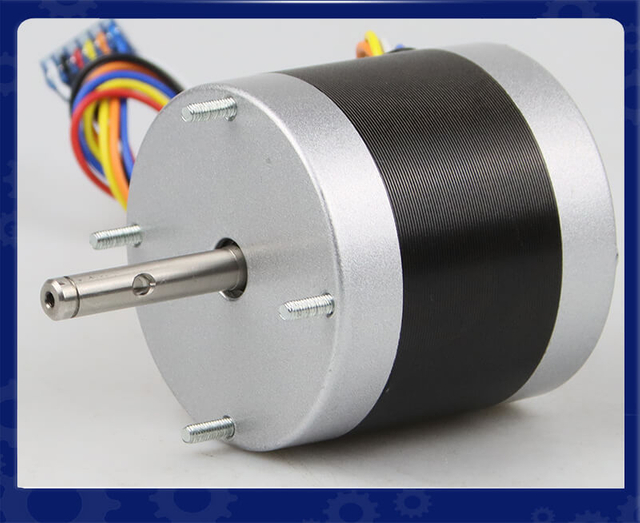
|
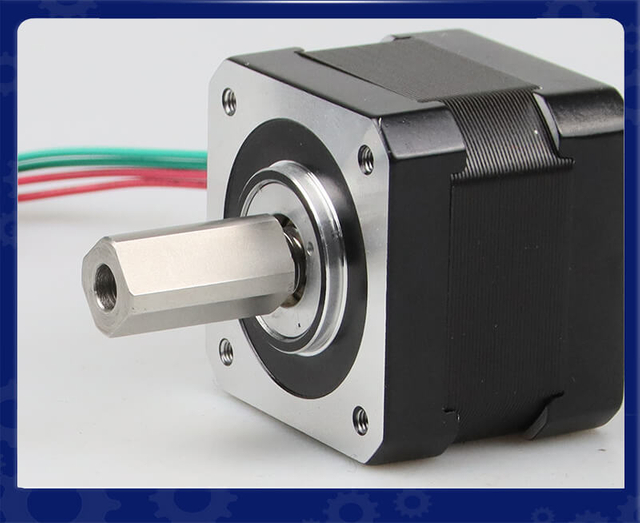
|
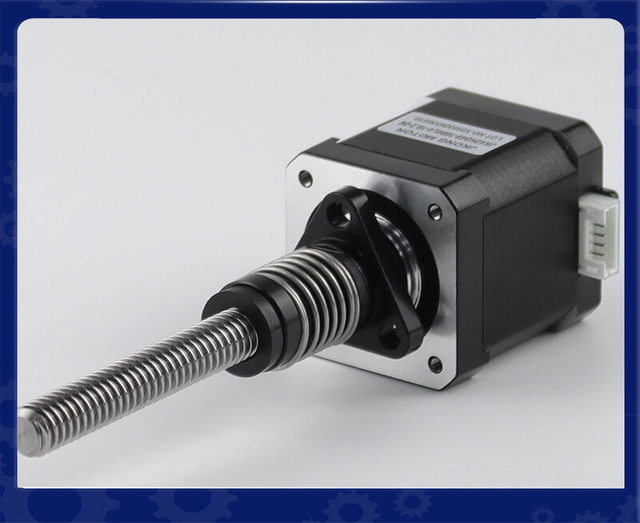
|
|
|---|---|---|---|---|
케이블 |
커버 |
샤프트 |
리드 스크류 로드 |
인코더 |
|
|
|
|
|
브레이크 |
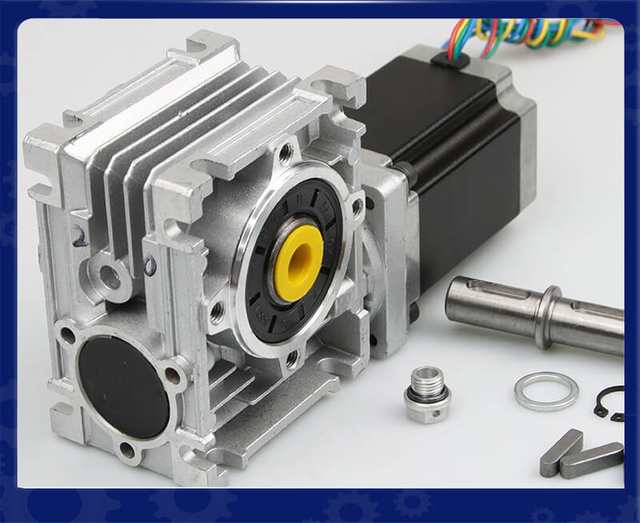
기어박스 |
선형 모듈 |
통합 드라이버 |
웜기어박스 |
CANopen은 가장 널리 사용되는 통신 프로토콜 중 하나입니다. AGV 모터 제어 시스템 . CAN 버스 물리 계층을 기반으로 하는 CANopen은 원래 산업 자동화 및 모션 제어 애플리케이션을 위해 개발되었습니다.
많은 AGV 제조업체는 비용, 성능 및 유연성 간의 안정적인 균형을 제공하기 때문에 CANopen을 선택합니다.
CANopen은 오류 감지 메커니즘이 내장된 견고한 통신 구조를 사용합니다. 전기적 소음, 진동, 산업 간섭 등이 있는 환경에서도 안정적인 통신을 유지할 수 있습니다.
이는 다음과 같은 경우에 적합합니다.
창고형 AGV
모바일 로봇
자동화된 지게차
운송차량 제조
AGV에는 일반적으로 다음을 포함하여 여러 모터가 필요합니다.
왼쪽 및 오른쪽 구동 모터
조향 모터
리프팅 모터
컨베이어 모터
CANopen을 사용하면 여러 모터 드라이브가 동일한 네트워크에서 통신하여 배선 복잡성을 줄일 수 있습니다.
CANopen은 CiA 402 장치 프로파일을 지원합니다.서보 드라이브 및 모션 제어 장치에 널리 사용되는
CiA 402를 통해 AGV 컨트롤러는 다음을 관리할 수 있습니다.
위치 제어 모드
속도 제어 모드
토크 제어 모드
모터 상태 모니터링
결함 관리
이를 통해 CANopen 호환 모터를 AGV 플랫폼에 더 쉽게 통합할 수 있습니다.
EtherCAT(Ethernet Control Automation Technology) 은 매우 빠르고 정밀한 모션 제어가 필요한 애플리케이션을 위해 설계된 고성능 산업용 이더넷 프로토콜입니다.
기존 CAN 기반 통신과 비교하여 EtherCAT은 훨씬 더 높은 대역폭과 더 낮은 대기 시간을 제공합니다.
최신 AGV, 특히 AMR(자율 이동 로봇) 및 고정밀 산업용 로봇은 여러 모터 간의 실시간 동기화를 점점 더 요구하고 있습니다.
EtherCAT은 다음을 제공합니다:
마이크로초 수준의 통신 응답
높은 동기화 정확도
대용량 데이터
실시간 다축 제어
예를 들어, 4륜 독립 구동 모터를 사용하는 전방향 AGV에는 모든 바퀴 간의 정밀한 조정이 필요합니다. EtherCAT은 매우 작은 타이밍 오류로 모터 명령을 동기화하여 다음을 개선할 수 있습니다.
위치 정확도
터닝 성능
경로 추적
동적 응답
EtherCAT은 일반적으로 다음에서 발견됩니다.
고속물류로봇
반도체 제조 AGV
정밀 조립 운송 시스템
대규모 자동화 생산 라인
EtherCAT은 탁월한 성능을 제공하지만 시스템 비용 및 통합 요구 사항은 일반적으로 CANopen보다 높습니다.
Modbus 는 단순성과 호환성으로 널리 사용되는 산업용 통신 프로토콜입니다.
Modbus는 구현 및 유지 관리가 쉽기 때문에 많은 AGV 모터 컨트롤러 및 산업용 장치가 Modbus를 지원합니다.
Modbus RTU는 일반적으로 통해 작동합니다. RS485 통신을 .
장점은 다음과 같습니다:
낮은 하드웨어 비용
긴 통신 거리
간단한 구성
좋은 호환성
일반적으로 다음 용도로 사용됩니다.
모터 매개변수 구성
배터리 모니터링
센서 통신
보조 제어 시스템
그러나 Modbus RTU는 통신 속도와 실시간 기능이 제한되어 있기 때문에 일반적으로 고성능 모션 제어에 선호되지 않습니다.
Modbus TCP는 이더넷 통신을 사용하므로 Modbus RTU에 비해 더 빠른 속도를 제공합니다.
다음 용도로 사용할 수 있습니다.
AGV 차량 관리
산업용 네트워크 통신
데이터 모니터링 시스템
그러나 정밀한 동기화 모터 제어가 필요한 애플리케이션의 경우 일반적으로 EtherCAT 또는 CANopen이 선호됩니다.
RS485 는 산업용 장비에 널리 사용되는 물리적 통신 인터페이스입니다.
RS485 자체는 완전한 통신 프로토콜은 아니지만 Modbus RTU와 같은 프로토콜을 위한 전기 통신 기반을 제공합니다.
긴 전송 거리
강한 소음 저항
저렴한 비용
간단한 배선
AGV 시스템에서 RS485는 다음 용도로 자주 사용됩니다.
엔코더 통신
배터리 모니터링
보조 컨트롤러
산업용 센서
그러나 고속 동기 동작이 필요한 여러 모터를 제어하는 경우에는 RS485가 제한됩니다.
대규모 제조 시설에서는 AGV를 기존 공장 자동화 네트워크와 통합하는 경우가 많습니다. 이러한 환경에서는 과 같은 산업용 이더넷 프로토콜이 EtherNet/IP 및 PROFINET 일반적으로 사용됩니다.
EtherNet/IP는 북미 산업 자동화 시스템에서 널리 사용됩니다.
이점은 다음과 같습니다.
PLC 시스템과의 손쉬운 통합
높은 네트워크 확장성
산업용 이더넷 호환성
AGV가 다음과 통신해야 할 때 일반적으로 사용됩니다.
공장 PLC
제조 실행 시스템(MES)
창고 제어 시스템
PROFINET은 특히 Siemens PLC 시스템이 사용되는 유럽 자동화 산업에서 널리 사용됩니다.
장점은 다음과 같습니다:
실시간 커뮤니케이션
산업 등급의 신뢰성
강력한 PLC 통합
대규모 스마트 공장의 경우 PROFINET과 EtherNet/IP는 AGV와 공장 자동화 장비 간의 원활한 통신을 제공할 수 있습니다.
CANopen이 널리 채택되기 전에는 많은 AGV 시스템이 기존 CAN 버스 통신을 사용했습니다..
CAN 버스는 다음을 제공합니다.
높은 신뢰성
좋은 전자기 호환성
낮은 통신 비용
다음 분야에서 널리 사용됩니다.
배터리 구동 차량
모바일 로봇
전기자동차
산업용 운송 장비
그러나 CAN 버스만으로는 애플리케이션 수준의 모터 제어 기능을 정의할 수 없습니다. 따라서 많은 최신 AGV 시스템은 표준화된 모터 통신을 달성하기 위해 CANopen을 사용합니다.
적합한 통신 프로토콜을 선택하는 것은 AGV 모터에 안정적인 모션 제어, 정확한 위치 지정 및 효율적인 시스템 통합을 달성하는 데 중요합니다. 다양한 AGV 애플리케이션에는 측면에서 요구 사항이 다릅니다. 실시간 성능, 통신 속도, 시스템 복잡성 및 비용 .
AGV 모터 시스템에 사용되는 일반적인 통신 프로토콜에는 CANopen, EtherCAT, Modbus, RS485, EtherNet/IP 및 PROFINET 이 포함됩니다 . 최선의 선택은 AGV 설계, 모터 유형, 제어 요구 사항 및 적용 환경에 따라 다릅니다.
첫 번째 요소는 필요한 모션 성능입니다.
주로 고정된 위치 간에 자재를 이동하는 표준 운송 AGV의 경우 요구 사항은 일반적으로 중간 정도입니다.
권장 프로토콜:
CANopen
모드버스 RTU
장점:
저렴한 비용
간단한 통합
안정적인 커뮤니케이션
기본적인 속도 및 방향 제어에 적합
일반적인 응용 분야:
창고 운송 AGV
공장 자재 취급 차량
간단한 자동화 카트
AMR( 고급 자율 이동 로봇) 에는 정확한 궤적 추적, 부드러운 가속 및 동기화된 모터 작동이 필요합니다.
권장 프로토콜:
EtherCAT
장점:
초고속 통신
낮은 대기 시간
다축 동기화
높은 위치 정확도
일반적인 응용 분야:
지능형 물류 로봇
반도체 AGV
정밀 제조 시스템
AGV 모터에는 다양한 수준의 제어가 필요할 수 있습니다.
속도 제어
위치 제어
토크 제어
실시간 피드백
고장 진단
예를 들어:
모터 제어 요구 사항 |
권장 프로토콜 |
|---|---|
기본 속도 제어 |
모드버스, CAN 버스 |
표준 서보 제어 |
CANopen |
다축 동기화 |
EtherCAT |
고성능 모션 제어 |
EtherCAT, PROFINET |
사용하는 AGV의 경우 BLDC 모터, 서보 모터 또는 통합 서보 모터를 표준화된 모터 제어 프로필을 지원하기 때문에 CANopen 및 EtherCAT이 일반적으로 선택됩니다.
통신 속도는 AGV 응답 및 이동 정확도에 직접적인 영향을 미칩니다.
규약 |
성능 |
일반적인 사용 |
|---|---|---|
RS485 |
저속 |
센서, 보조 장치 |
모드버스 RTU |
중간 속도 |
간단한 모터 통신 |
CANopen |
중-고속 |
일반 AGV 모터 제어 |
EtherCAT |
매우 빠른 속도 |
정밀 AMR 시스템 |
PROFINET/이더넷/IP |
고속 |
공장 자동화 통합 |
빠른 가속, 정밀 회전 또는 조정된 휠 제어가 필요한 애플리케이션의 경우 일반적으로 고속 이더넷 기반 프로토콜이 선호됩니다.
제어되는 모터의 수도 프로토콜 선택에 영향을 미칩니다.
간단한 AGV에는 다음이 포함될 수 있습니다.
구동 모터 2개
조향 모터 1개
복잡한 AMR에는 다음이 포함될 수 있습니다.
다중 휠 모터
리프팅 모터
컨베이어 모터
로봇 모듈
여러 모터 축이 있는 시스템의 경우 EtherCAT은 더 나은 동기화를 제공하는 반면 CANopen은 소규모 시스템의 경우 비용 효율적인 옵션으로 유지됩니다.
AGV는 종종 공장 자동화 시스템과 연결됩니다.
기존 산업용 네트워크를 기반으로 프로토콜을 선택하십시오.
Siemens 기반 시스템 → PROFINET
로크웰 자동화 시스템 → EtherNet/IP
CAN 기반 제어 시스템 → CANopen
산업용 이더넷 환경 → EtherCAT
우수한 프로토콜 호환성은 개발 시간을 단축하고 시스템 안정성을 향상시킵니다.
통신 프로토콜은 불필요한 복잡성 없이 AGV의 성능 요구 사항과 일치해야 합니다.
CANopen
가장 적합한 대상:
표준 AGV
소형 이동 로봇
중속 애플리케이션
이익:
저렴한 하드웨어
유지관리 용이
강력한 산업 신뢰성
EtherCAT
가장 적합한 대상:
고속 AMR
정밀 모션 시스템
다축 로봇 플랫폼
이익:
실시간 제어
높은 동기화 정확도
대용량 데이터
적절한 통신 프로토콜은 향후 업그레이드를 지원해야 합니다.
중요한 요소는 다음과 같습니다:
추가 모터 축
더 많은 센서
원격 진단
예측 유지보수
차량 관리 통합
과 같은 강력한 산업 지원을 갖춘 프로토콜은 CANopen 및 EtherCAT 더 나은 장기 확장성을 제공합니다.
올바른 AGV 모터 통신 프로토콜을 선택하는 것은 모션 정확도, 시스템 복잡성, 통합 요구 사항 및 예산에 따라 달라집니다.
CANopen은 비용 효율적이고 안정적인 AGV 모터 제어에 이상적입니다.
EtherCAT은 정밀한 다축 동기화가 필요한 고성능 AMR에 적합합니다.
Modbus 및 RS485는 간단한 통신 작업 및 보조 장치에 적합합니다.
PROFINET 및 EtherNet/IP 는 대규모 산업 자동화 네트워크에 통합된 AGV에 선호됩니다.
적절한 통신 프로토콜을 선택함으로써 AGV 제조업체는 더 나은 모션 성능, 시스템 신뢰성 및 자동화 효율성을 달성할 수 있습니다..
의 발전으로 Industry 4.0, 스마트 제조, 자율 이동 로봇 AGV 통신 시스템은 점점 더 지능화되고 있습니다.
미래의 AGV 모터 시스템은 다음에 중점을 둘 것입니다:
이더넷 기반 통신은 다음에 대한 요구 사항이 증가함에 따라 계속해서 성장할 것입니다.
실시간 제어
대용량 데이터 전송
클라우드 연결
더 많은 AGV가 다음을 결합한 채택하고 있습니다 통합 서보 모터를 .
모터
인코더
운전사
통신 인터페이스
하나의 컴팩트한 유닛으로.
CANopen 및 EtherCAT과 같은 프로토콜을 사용하면 이러한 통합 모터를 통해 AGV 설계를 단순화하고 배선을 줄일 수 있습니다.
고급 통신 프로토콜을 통해 AGV는 다음을 모니터링할 수 있습니다.
모터 온도
현재 소비
인코더 상태
과부하 조건
유지 보수 요구 사항
이는 예측 유지 관리를 지원하고 운영 신뢰성을 향상시킵니다.
통신 프로토콜은 의 성능과 신뢰성을 결정하는 데 중요한 역할을 합니다 AGV 모터 제어 시스템 . 사용 가능한 솔루션 중에서 CANopen, EtherCAT, Modbus, RS485, EtherNet/IP 및 PROFINET 이 가장 일반적으로 사용되는 기술입니다.
일반 AGV 애플리케이션의 경우 CANopen은 신뢰성, 비용 효율성 및 표준화된 모터 제어의 탁월한 조합을 제공합니다 . 고속 및 정밀 다축 동기화가 필요한 고급 AMR의 경우 EtherCAT은 뛰어난 실시간 성능을 제공합니다 . 와 같은 산업용 이더넷 프로토콜은 PROFINET 및 EtherNet/IP 대규모 공장 자동화 환경에 이상적입니다.
AGV 기술이 계속 발전함에 따라 통신 시스템은 더욱 빠르고 스마트해지고 통합되어 차세대 자율주행차가 현대 산업 환경에서 더 높은 효율성, 정확성 및 지능을 달성할 수 있게 될 것입니다.
답변:
에서 가장 일반적으로 사용되는 통신 프로토콜에는 AGV 모터 제어 시스템 이 포함됩니다 CANopen, EtherCAT, CAN 버스, Modbus RTU/TCP, RS485, EtherNet/IP 및 PROFINET . 선택은 모션 정확도, 통신 속도, 실시간 성능, 시스템 복잡성 및 비용과 같은 AGV 요구 사항에 따라 달라집니다.
답변:
CANopen은 안정적인 통신, 저렴한 하드웨어 비용 및 표준화된 모션 제어 기능을 제공하기 때문에 AGV 모터 제어에 널리 사용됩니다. 지원하므로 CiA 402 장치 프로필을 AGV 컨트롤러는 속도, 위치 및 토크 제어를 위해 서보 모터, BLDC 모터 및 통합 서보 모터를 쉽게 관리할 수 있습니다.
답변:
EtherCAT은 CANopen보다 더 높은 통신 속도와 더 나은 실시간 성능을 제공하므로 정밀한 다축 동기화가 필요한 고급 AGV 및 AMR에 적합합니다. 그러나 CANopen은 극도의 모션 정확도가 요구되지 않는 표준 AGV 애플리케이션을 위한 비용 효율적인 솔루션으로 남아 있습니다.
답변:
고정밀 AGV 모터 제어의 경우 EtherCAT은 낮은 통신 지연, 높은 동기화 정확도 및 빠른 데이터 전송을 제공하기 때문에 일반적으로 선호되는 선택입니다. 정밀한 움직임 제어가 필요한 AMR, 지능형 물류 로봇, 산업용 이동 로봇에 흔히 사용됩니다.
답변:
예, Modbus RTU 및 Modbus TCP는 AGV 시스템, 특히 간단한 모터 통신, 매개변수 구성, 모니터링 및 보조 장치에 사용할 수 있습니다. 그러나 Modbus는 CANopen 및 EtherCAT에 비해 실시간 기능이 제한되어 있기 때문에 일반적으로 고성능 모션 제어 애플리케이션에는 권장되지 않습니다.
답변:
CAN 버스는 물리적 통신 방법을 정의하는 반면, CANopen은 CAN 버스를 기반으로 하는 상위 수준 통신 프로토콜입니다. CANopen은 표준화된 모터 제어 기능, 장치 프로필 및 네트워크 관리를 제공하므로 AGV 모터 드라이브 및 서보 시스템에 더 적합합니다.
답변:
통신 프로토콜은 응답 시간, 위치 정확도, 동기화 기능 및 시스템 신뢰성에 영향을 미쳐 AGV 모터 성능에 직접적인 영향을 미칩니다. EtherCAT과 같은 고속 프로토콜은 모션 제어 정확도를 향상시킬 수 있으며, CANopen은 일반 AGV 애플리케이션에 안정적이고 효율적인 작동을 제공합니다.
답변:
CANopen 및 EtherCAT은 일반적으로 AGV 애플리케이션의 통합 서보 모터에 사용됩니다. 이러한 프로토콜을 사용하면 모터 컨트롤러, 드라이버, 인코더 및 AGV 제어 시스템 간의 통신이 가능해 배선 복잡성이 줄어들고 시스템 통합 및 신뢰성이 향상됩니다.
답변:
올바른 통신 프로토콜은 다음을 기준으로 선택해야 합니다.
모션 정확도 요구 사항
모터 축 수
실시간 제어 요구
공장 네트워크 호환성
시스템 비용
향후 확장 요구 사항
CANopen은 비용 효율적인 AGV에 적합한 반면, EtherCAT은 고속 동기화 제어가 필요한 고급 AMR에 권장됩니다.
답변:
미래의 AGV 모터 통신 기술은 더 빠른 산업용 이더넷 솔루션, 통합 서보 모터 시스템 및 지능형 진단 기능을 향해 나아갈 것입니다. 와 같은 프로토콜은 EtherCAT, PROFINET 및 EtherNet/IP AGV가 더욱 연결되고 자율화되고 Industry 4.0 시스템과 통합됨에 따라 계속해서 성장할 것입니다.


