Maison »
Nouvelles »
Pourquoi les machines de placement CMS choisissent-elles des servomoteurs pas à pas micro intégrés ?
Pourquoi les machines de placement SMT choisissent-elles des servomoteurs pas à pas micro intégrés ?
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-11-04 Origine : Site
Introduction
Les machines de placement de technologie de montage en surface (SMT) sont des équipements essentiels dans la fabrication électronique moderne. À mesure que les conceptions de circuits imprimés deviennent de plus en plus compactes et que la densité des composants continue d'augmenter, les fabricants sont confrontés à des demandes croissantes en matière de précision de placement, de vitesses de production plus rapides, d'une stabilité de positionnement améliorée et de temps d'arrêt réduits des équipements. Pour répondre à ces exigences, les systèmes de contrôle de mouvement doivent offrir des performances précises, reproductibles et fiables sur plusieurs axes de positionnement.
Parmi les solutions de contrôle de mouvement disponibles, Les micro-servomoteurs pas à pas intégrés deviennent une option intéressante pour certaines applications de machines de placement CMS. En combinant un moteur pas à pas, un retour d'encodeur et un entraînement intégré dans un ensemble compact, ces moteurs offrent un équilibre pratique entre précision de positionnement, réponse dynamique, commodité d'installation et intégration du système.
Contrairement aux moteurs pas à pas classiques en boucle ouverte, les servomoteurs pas à pas intégrés utilisent un retour d'information pour surveiller le mouvement du moteur et détecter les écarts de positionnement. Cette capacité de contrôle en boucle fermée contribue à améliorer la fiabilité des mouvements, en particulier dans les applications impliquant des accélérations et décélérations fréquentes, un positionnement sur de courtes distances et des mouvements répétitifs.
Pour les fabricants d’équipements CMS, choisir la bonne solution de contrôle de mouvement ne consiste pas simplement à augmenter la vitesse du moteur. Il s'agit d'obtenir un placement cohérent des composants, de minimiser les erreurs de positionnement, de simplifier l'architecture de la machine et de maintenir des performances stables tout au long de la production continue.
Dans cet article, nous examinons pourquoi les machines de placement CMS choisissent des servomoteurs pas à pas micro-intégrés, comment ces moteurs améliorent les performances de la machine et quels facteurs techniques les ingénieurs doivent prendre en compte lors de leur sélection.
1. Positionnement de composants de haute précision pour les machines de placement SMT
La précision du positionnement est l'un des indicateurs de performance les plus importants d'une machine de placement SMT. Lors de l'assemblage du PCB, les composants électroniques doivent être positionnés avec précision sur les plages de soudure désignées. Même des écarts de positionnement mineurs peuvent entraîner un désalignement des composants, des défauts de soudure ou une fiabilité réduite du produit.
Les moteurs pas à pas traditionnels en boucle ouverte fonctionnent en recevant des commandes d'impulsions sans vérifier directement si le rotor a terminé le mouvement commandé. En cas d'accélération excessive, de changements brusques de charge ou de couple insuffisant, le moteur peut perdre la synchronisation et manquer des pas.
Les micro servomoteurs pas à pas intégrés surmontent cette limitation grâce à un contrôle en boucle fermée basé sur un encodeur.
L'encodeur surveille en permanence la position du rotor et fournit un retour d'information au lecteur intégré. Le variateur compare la position réelle du moteur avec la position commandée et ajuste le fonctionnement du moteur lorsque des écarts se produisent.
Ce mécanisme de contrôle présente plusieurs avantages :
Amélioration de la cohérence du positionnement lors des mouvements répétitifs.
Risque réduit de perte de pas non détectée.
Meilleure fiabilité de positionnement sous des charges mécaniques changeantes.
Fonctionnement plus stable lors d'accélérations et de décélérations fréquentes.
Contrôle amélioré des mouvements de positionnement sur de courtes distances.
Pour les têtes de placement SMT, les mécanismes d'alimentation, les modules de positionnement de PCB et les axes de réglage auxiliaires, ces caractéristiques contribuent à prendre en charge un mouvement fiable et reproductible.
Cependant, la précision du placement final dépend également de la structure mécanique de la machine, de la résolution du codeur, du jeu de transmission, des caractéristiques de vibration, de la correction de la vision et de l'architecture globale de contrôle de mouvement.
2. La conception intégrée compacte permet d'économiser de l'espace d'installation
L'optimisation de l'espace est une considération majeure dans la conception moderne des machines de placement CMS. À mesure que les composants électroniques deviennent plus petits et que les exigences en matière d'assemblage de circuits imprimés deviennent plus sophistiquées, les fabricants d'équipements développent des machines de plus en plus compactes avec des niveaux d'intégration fonctionnelle plus élevés. Au sein de ces machines, plusieurs axes de contrôle de mouvement doivent fonctionner dans des espaces d'installation limités tout en conservant un positionnement précis et un mouvement fiable. Les configurations de contrôle de mouvement traditionnelles, qui comprennent généralement des moteurs pas à pas séparés, des pilotes externes, des encodeurs et des câbles de connexion supplémentaires, peuvent augmenter les dimensions des équipements et compliquer les configurations mécaniques et électriques.
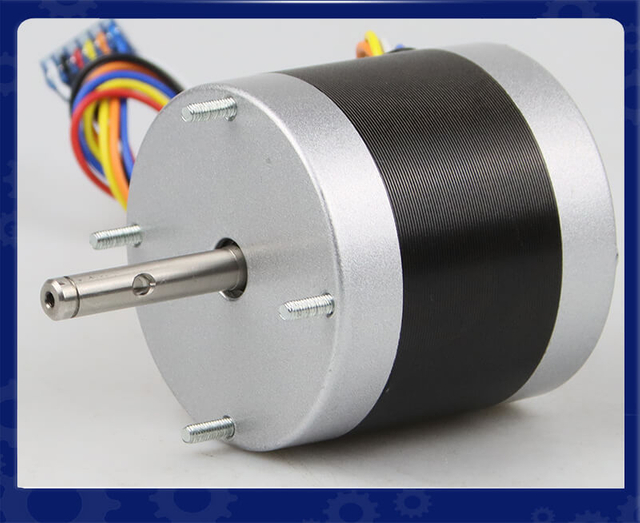
Les micro servomoteurs pas à pas intégrés offrent une solution peu encombrante en combinant le moteur pas à pas, l'encodeur et l'électronique d'entraînement en un seul ensemble compact. Cette architecture intégrée élimine le besoin de monter séparément un pilote externe pour chaque moteur, contribuant ainsi à réduire la distribution des composants et à simplifier la structure globale de la machine.
Pour les fabricants de machines de placement CMS, cette conception compacte offre plusieurs avantages pratiques :
Espace d'installation réduit : l'intégration du moteur et du pilote élimine les exigences de montage de pilote séparé, ce qui facilite la disposition de plusieurs axes de mouvement au sein de structures de machine compactes.
Disposition de câblage simplifiée : la configuration intégrée réduit les connexions externes entre le moteur et le pilote, contribuant ainsi à minimiser la complexité du routage des câbles.
Densité d'intégration plus élevée : les ensembles moteurs compacts permettent aux concepteurs d'équipements d'optimiser la disposition des têtes de placement, des mécanismes d'alimentation et des modules de positionnement auxiliaires.
Conception mécanique simplifiée : moins de composants installés séparément peuvent réduire les exigences de montage et simplifier l'assemblage de la machine.
Standardisation améliorée du système : l'utilisation d'unités d'entraînement motorisées intégrées dans différents modules de mouvement permet de créer une architecture de machine plus modulaire et cohérente.
Entretien pratique : les assemblages intégrés peuvent simplifier le remplacement des composants et réduire le temps nécessaire au dépannage des connexions séparées du moteur et du pilote.
Par exemple, une machine de placement SMT peut nécessiter plusieurs axes de mouvement indépendants pour contrôler le positionnement des axes X et Y, le mouvement de la buse sur l'axe Z et la rotation des composants sur l'axe Thêta. Lorsque des moteurs conventionnels et des pilotes externes sont utilisés, chaque axe nécessite un espace d'installation supplémentaire pour l'électronique de commande et les connexions de câblage correspondantes. En adoptant Micro servomoteurs pas à pas intégrés, les fabricants d'équipements peuvent réduire le nombre de composants montés séparément et créer une disposition de contrôle de mouvement plus organisée.
Un autre avantage important est la possibilité de trajets de connexion électrique plus courts. Étant donné que le pilote est installé directement dans l'ensemble moteur, les connexions externes d'alimentation et de retour moteur-pilote ne sont plus nécessaires. Cela peut simplifier la gestion des câbles et réduire certains problèmes d'intégration liés au câblage. Cependant, l'alimentation électrique, la communication, les signaux de commande et les connexions de mise à la terre doivent toujours être correctement conçus conformément aux spécifications du moteur.
De plus, l'architecture intégrée prend en charge le développement de machines modulaires. Les fabricants d'équipements peuvent configurer différents modules de mouvement à l'aide d'ensembles d'entraînement moteur standardisés, ce qui facilite l'adaptation des conceptions de machines aux différentes dimensions de PCB, exigences de placement des composants et capacités de production.
Pour les fabricants de machines de placement CMS cherchant à réduire les dimensions des équipements sans sacrifier la fonctionnalité de contrôle de mouvement, les servomoteurs pas à pas micro intégrés offrent une solution d'intégration efficace. Leur structure compacte, leur installation simplifiée et leurs exigences réduites en matière de câblage externe contribuent à optimiser la configuration des machines tout en prenant en charge le développement d'équipements SMT plus modulaires, plus économes en espace et plus faciles à entretenir.
Néanmoins, les ingénieurs doivent également prendre en compte les dimensions du moteur, les interfaces de montage, les positions des connecteurs, la dissipation thermique et l'accessibilité lors de la sélection d'un moteur intégré. Une bonne planification de l'installation garantit que les avantages en matière d'économie d'espace ne compromettent pas les performances thermiques ou la commodité de la maintenance à long terme.
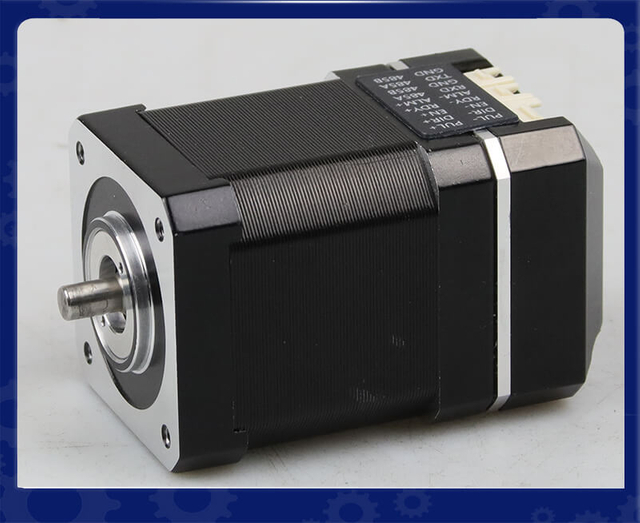
Servomoteur pas à pas intégré ISC28 — Solution de contrôle de mouvement en boucle fermée à haut rendement, compacte et intelligente
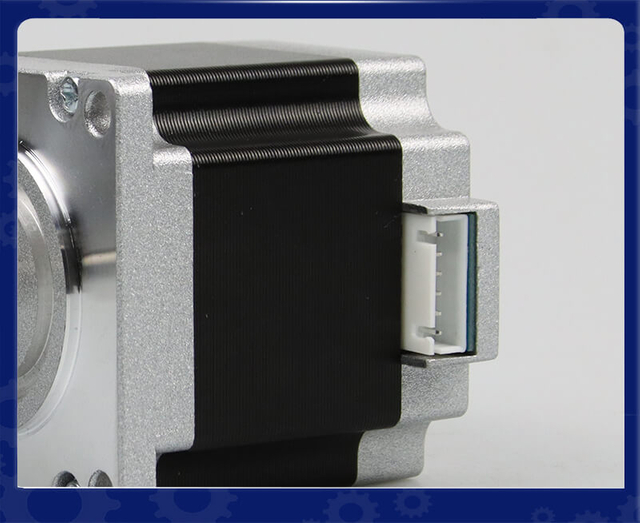
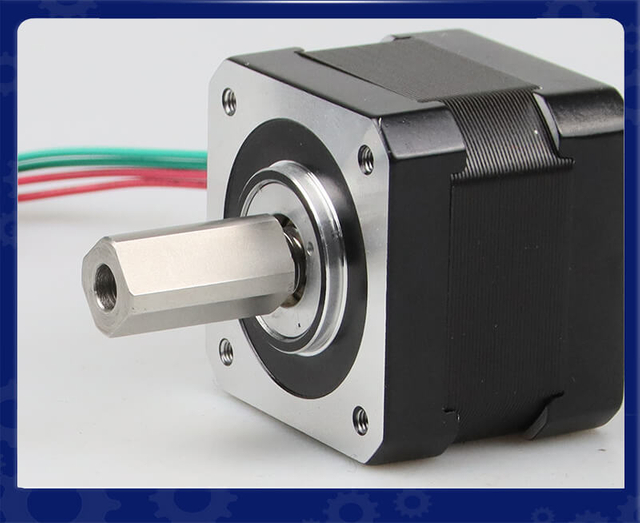
Présentation du produit : Le servomoteur pas à pas intégré NEMA 11 LMISC28 combine un moteur pas à pas compact, un retour d'encodeur et un pilote intégré en une seule unité, fournissant une solution de contrôle de mouvement efficace pour les équipements d'automatisation de précision. Doté d'un cadre NEMA 11 peu encombrant, ce moteur intégré simplifie l'installation du système, réduit le câblage externe et minimise le besoin de composants d'entraînement séparés. Sa technologie de contrôle en boucle fermée surveille la position réelle du moteur, contribuant ainsi à réduire les étapes manquées et à améliorer la fiabilité du positionnement dans diverses conditions de fonctionnement. Conçu pour les applications nécessitant des dimensions compactes, un positionnement précis et un contrôle de mouvement réactif, le LMISC28 offre une solution pratique pour les fabricants d'équipements cherchant à optimiser l'intégration des machines et les performances de mouvement.
Points forts techniques
Cadre compact NEMA 11 : conception peu encombrante pour les équipements avec un espace d'installation limité et des exigences d'intégration élevées.
Moteur et pilote intégrés : combine le moteur pas à pas et l'électronique d'entraînement en un seul assemblage, réduisant ainsi les composants externes et simplifiant l'installation.
Contrôle en boucle fermée basé sur un encodeur : fournit un retour de position en temps réel pour aider à détecter les écarts de positionnement et à réduire le risque d'étapes manquées.
Fiabilité de positionnement améliorée : prend en charge des mouvements cohérents et reproductibles lors d'opérations fréquentes de démarrage et d'arrêt et de positionnement.
Câblage simplifié : réduit les connexions externes du moteur au pilote et aide à rationaliser la configuration du système électrique.
Applications typiques
Machines de placement SMT : positionnement des composants, indexation des alimentateurs et mécanismes de réglage auxiliaires.
Équipement médical : mouvement de précision dans les instruments de diagnostic compacts et les appareils d'automatisation de laboratoire.
Automatisation du laboratoire : manipulation des échantillons, mécanismes de distribution de liquides et équipements de test automatisés.
Instruments optiques : réglage des objectifs, mécanismes de mise au point et systèmes de positionnement optique de précision.
Imprimantes 3D : mouvement de l'extrudeuse, positionnement de précision et modules de contrôle de mouvement compacts.
Service personnalisé LEANMOTOR
Service d'arbre personnalisé
Poulies métalliques
Poulie en plastique
Engrenage
Axe d'arbre
Arbre fileté
Montage sur panneau
Arbre creux
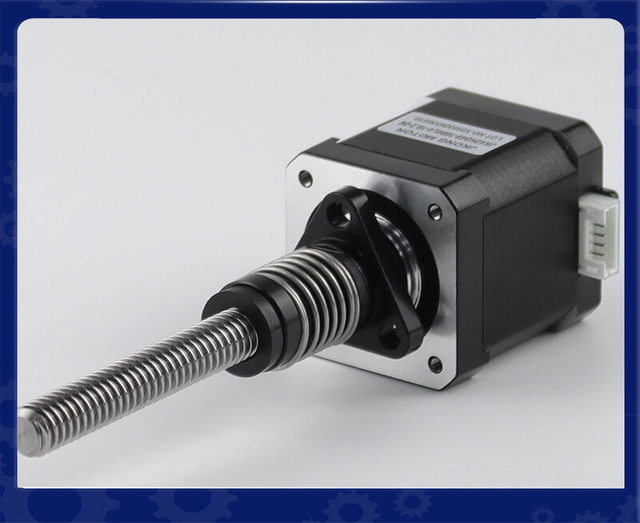
Vis mère
Montage sur panneau
Appartement simple
Double plat
Arbre de clé
Service moteur personnalisé
Câbles
Couvertures
Arbre
Tige de vis mère
Encodeurs
Freins
Boîtes de vitesses
Module linéaire
Pilotes intégrés
Réducteur à vis sans fin
3. Le contrôle en boucle fermée réduit les étapes manquées lors d'un fonctionnement à grande vitesse
Le positionnement à grande vitesse est une exigence essentielle pour les machines de placement SMT modernes, où les têtes de placement doivent se déplacer à plusieurs reprises entre les alimentateurs de composants et les coordonnées de PCB désignées avec une grande précision. Lors d'une production continue, les accélérations, décélérations et changements de direction rapides imposent des exigences considérables en termes de couple moteur et de stabilité de positionnement. Dans ces conditions de fonctionnement dynamiques, les moteurs pas à pas classiques en boucle ouverte peuvent manquer des pas lorsque la charge réelle dépasse le couple disponible ou lorsque les paramètres d'accélération sont mal configurés.
Les micro servomoteurs pas à pas intégrés relèvent ce défi grâce à un contrôle en boucle fermée basé sur un encodeur. Contrairement aux moteurs pas à pas traditionnels en boucle ouverte, qui exécutent des commandes d'impulsions sans vérifier directement la position du rotor, les servomoteurs pas à pas intégrés surveillent en permanence le mouvement réel du moteur via un encodeur. Le pilote intégré compare la position commandée avec la position détectée et ajuste le courant du moteur ou la sortie de commande en fonction du signal de retour.
Ce mécanisme en boucle fermée offre plusieurs avantages pour les applications de placement SMT :
Risque réduit de pas manqués : le retour de position en temps réel aide à identifier les écarts entre le mouvement moteur commandé et réel.
Cohérence du positionnement améliorée : le contrôle basé sur la rétroaction permet de maintenir un positionnement répétable pendant un fonctionnement continu à grande vitesse.
Meilleure adaptabilité de la charge : le variateur peut répondre aux conditions de charge changeantes dans les limites de ses limites de contrôle.
Accélération et décélération plus fiables : la régulation en boucle fermée aide à maintenir un fonctionnement stable du moteur pendant les cycles de démarrage/arrêt fréquents.
Détection de fonctionnement anormal : les erreurs de suivi de position et autres défauts configurés peuvent déclencher des alarmes, permettant au contrôleur de la machine de prendre des mesures correctives.
Par exemple, lorsqu'une tête de placement SMT se déplace rapidement entre deux positions de prise de composants, des changements brusques de résistance mécanique ou une accélération excessive peuvent affecter la synchronisation du moteur. Grâce au retour d'encodeur, le pilote intégré peut détecter les écarts de positionnement et réagir conformément à sa stratégie de contrôle, contribuant ainsi à réduire le risque d'erreurs de positionnement non détectées.
Un autre avantage important est une fiabilité opérationnelle améliorée lors des cycles de production répétitifs. Les machines de placement SMT effectuent souvent des milliers de mouvements de positionnement sur des périodes de fonctionnement prolongées. En surveillant continuellement le mouvement du rotor, Les micro-servomoteurs pas à pas intégrés fournissent une couche supplémentaire de supervision du contrôle de mouvement, aidant les fabricants à maintenir des performances constantes de la machine et à réduire les interruptions liées au positionnement.
Pour les fabricants d'équipements CMS, le contrôle en boucle fermée est particulièrement utile pour les axes de positionnement haute fréquence qui nécessitent à la fois une installation compacte et un retour de mouvement fiable. Cependant, pour obtenir des performances optimales, il faut toujours une sélection appropriée du couple moteur, une configuration de l'accélération, une adaptation de l'inertie de la charge et une conception de la transmission mécanique.
4. Réponse dynamique améliorée pour les mouvements Start-Stop fréquents
Les machines de placement SMT nécessitent un contrôle de mouvement rapide et réactif pour maintenir l'efficacité de la production.
Au cours d'un cycle de placement typique, la machine peut effectuer plusieurs actions coordonnées :
Déplacez la tête de placement vers un chargeur de composants.
Positionnez la buse au-dessus du composant sélectionné.
Récupérez le composant à l'aide du système de vide.
Déplacez-vous vers la coordonnée PCB désignée.
Ajustez la position et l'orientation du composant.
Relâchez le composant sur le PCB.
Passez à la position de placement suivante.
Ces opérations impliquent des accélérations, décélérations et arrêts fréquents.
Un moteur aux performances dynamiques insuffisantes peut augmenter le temps de positionnement, générer des vibrations excessives ou provoquer un mouvement irrégulier.
Les micro servomoteurs pas à pas intégrés fournissent un contrôle de courant et de position en boucle fermée , en fonction de l'architecture du produit sélectionné. Cela permet au variateur de réguler le fonctionnement du moteur en fonction du retour d'information et des commandes de mouvement configurées.
Leurs avantages peuvent inclure :
Accélération et décélération réactives.
Fonctionnement stable lors de cycles de positionnement répétitifs.
Meilleur contrôle du mouvement du moteur sous des charges changeantes.
Risque réduit d’étapes manquées par rapport au fonctionnement en boucle ouverte.
Performances de mouvement plus cohérentes lors de cycles de fonctionnement répétés.
Pour les concepteurs de machines, ces caractéristiques peuvent contribuer à optimiser l’équilibre entre vitesse de positionnement et stabilité mécanique.
L'amélioration réelle du temps de cycle dépend des caractéristiques couple-vitesse du moteur, de l'inertie de la charge, du système de transmission, de la bande passante de contrôle et des capacités du contrôleur de la machine.
5. Complexité de câblage réduite et intégration électrique plus facile
L'intégration électrique est une autre considération importante lors de la conception d'équipements de placement SMT.
Un système de moteur pas à pas conventionnel nécessite généralement un pilote séparé connecté au moteur. Un câblage supplémentaire peut être nécessaire pour le retour du codeur, les signaux de commande du moteur et la distribution d'énergie.
Lorsque plusieurs axes sont installés sur une même machine, ces connexions peuvent créer un acheminement de câbles compliqué et augmenter le risque d'erreurs de câblage.
Les servomoteurs pas à pas micro-intégrés simplifient cet agencement en incorporant l'électronique d'entraînement dans l'ensemble moteur.
Selon le modèle, les interfaces électriques disponibles peuvent inclure :
Entrées d'impulsions et de direction.
Signaux d'activation et d'alarme.
Connexions de retour d'encodeur au sein de l'ensemble intégré.
Entrées et sorties numériques configurables.
Interfaces de communication pour un contrôle basé sur le réseau.
Les interfaces spécifiques varient selon le fabricant et la série de produits.
Pour les fabricants de machines CMS, les solutions de moteurs intégrés peuvent réduire les efforts requis pour la planification de l'armoire électrique, la gestion des câbles et l'installation des composants.
Cependant, les ingénieurs doivent vérifier l'interface de commande du moteur avant de sélectionner un modèle. La compatibilité avec l'automate existant, le contrôleur de mouvement, le réseau de communication et le logiciel de contrôle de la machine est essentielle.
6. Complexité réduite des systèmes mécaniques et électriques
Une machine de placement SMT haute performance nécessite une coordination étroite entre plusieurs axes de mouvement.
Selon l'architecture de la machine, ces axes peuvent inclure :
Mouvement de la tête de placement sur les axes X et Y.
Levage et abaissement de la buse sur l’axe Z.
Rotation des composants de l’axe thêta.
Mécanismes d'indexation du chargeur.
Positionnement du PCB et réglage du convoyeur.
Mécanismes auxiliaires d’inspection et d’alignement.
L'utilisation de moteurs et de pilotes séparés pour chaque axe peut augmenter le nombre de composants du système et compliquer l'intégration des équipements.
Les servomoteurs pas à pas intégrés contribuent à réduire cette complexité en combinant plusieurs composants de mouvement essentiels en un seul assemblage.
Pour les fabricants d’équipements, cela peut présenter des avantages dans les domaines suivants :
Standardisation du système : les ingénieurs peuvent développer des modules de mouvement standardisés à l'aide de modèles de moteurs intégrés compatibles.
Assemblage simplifié : moins de composants montés séparément peuvent réduire les procédures d'installation.
Confort de maintenance : les ensembles moteur et entraînement intégrés peuvent faciliter le remplacement des composants et le dépannage.
Exigences de câblage réduites : la combinaison du moteur et du pilote réduit le besoin de certaines connexions externes.
Optimisation de l'espace : les ensembles moteurs compacts peuvent simplifier la disposition mécanique des équipements multi-axes.
Ces avantages sont particulièrement précieux pour les machines SMT dotées de nombreux modules de positionnement et d'un espace d'installation limité.
7. Un fonctionnement stable améliore la fiabilité de la production SMT
La stabilité de la production est tout aussi importante que la vitesse de positionnement dans la fabrication électronique.
Une machine de placement SMT peut fonctionner en continu sur plusieurs équipes de production. Tout dysfonctionnement inattendu du moteur ou toute erreur de positionnement peut interrompre le processus de production et affecter l’efficacité globale de l’équipement.
Les micro servomoteurs pas à pas intégrés peuvent améliorer la fiabilité du système de mouvement grâce au retour de l'encodeur et aux fonctions de protection intégrées.
Selon les spécifications du produit, les fonctionnalités de protection disponibles peuvent inclure :
Protection contre les surintensités.
Protection contre les surtensions et les sous-tensions.
Protection contre la surchauffe.
Position suite à la détection d'erreur.
Détection de calage du moteur ou de fonctionnement anormal.
Sortie de signal d'alarme.
Ces fonctions aident les contrôleurs d'équipement à identifier les conditions de fonctionnement anormales et à réagir conformément à la stratégie de sécurité et de gestion des pannes de la machine.
Par exemple, si un axe de placement rencontre une obstruction mécanique inattendue, les fonctions de retour et de protection du moteur peuvent détecter un fonctionnement anormal et générer une alarme.
Cela permet au contrôleur de la machine de lancer une procédure appropriée de traitement des pannes.
Il est important de faire la distinction entre la protection du moteur et la sécurité totale de la machine. La protection moteur intégrée ne peut pas remplacer les circuits d'arrêt d'urgence, les dispositifs de sécurité mécaniques, les protections ou les systèmes de sécurité correctement conçus au niveau de la machine.
8. Efficacité énergétique et performance thermique
L'efficacité énergétique et la gestion thermique sont des considérations importantes lors de la sélection de solutions de contrôle de mouvement pour les machines de placement CMS. Lors d'une production continue, plusieurs axes moteurs peuvent fonctionner simultanément, effectuant des opérations fréquentes d'accélération, de décélération, de positionnement et de maintien. Ces mouvements répétitifs créent des demandes de puissance variables et génèrent de la chaleur au sein du moteur et du système d'entraînement. Si les performances thermiques ne sont pas correctement gérées, une augmentation excessive de la température peut affecter la fiabilité du moteur, la stabilité du positionnement et la durée de vie des composants électriques.
Les micro servomoteurs pas à pas intégrés combinent une régulation intelligente du courant avec une intégration d'entraînement compacte pour prendre en charge une gestion efficace de l'énergie et des performances thermiques stables. Contrairement aux systèmes de moteur pas à pas classiques en boucle ouverte qui peuvent maintenir un courant de maintien relativement élevé même lorsque le moteur est à l'arrêt, certains modèles de servomoteurs pas à pas intégrés peuvent ajuster automatiquement le courant du moteur en fonction des conditions de fonctionnement et des paramètres de contrôle configurés. Cela permet de réduire la consommation d'énergie inutile pendant les périodes d'inactivité ou de faible charge.
Plusieurs fonctionnalités contribuent à leur efficacité énergétique et à leur gestion thermique :
Régulation intelligente du courant : le pilote intégré ajuste le courant du moteur en fonction du couple requis, aidant ainsi à éviter une consommation électrique inutile dans des conditions de fonctionnement appropriées.
Courant de maintien réduit : les fonctions de réduction de courant configurables peuvent réduire le courant du moteur lorsque l'axe reste stationnaire, réduisant ainsi la génération de chaleur pendant les périodes de veille.
Performances d'entraînement optimisées : la commande électronique intégrée aide à réguler le fonctionnement du moteur pendant l'accélération, le mouvement à vitesse constante et la décélération.
Architecture système compacte : la combinaison du moteur et du variateur réduit le besoin d'installations de variateur séparées et peut simplifier la disposition des équipements et la planification de la gestion thermique.
Surveillance améliorée de la température : selon le modèle, la protection de température intégrée peut détecter des températures de fonctionnement excessives et déclencher des alarmes ou des réponses de protection.
Pour les machines de placement SMT, les performances thermiques sont particulièrement importantes pour les moteurs installés à proximité de composants mécaniques de précision, de systèmes d'inspection optique et de modules de positionnement compacts. La chaleur excessive générée par un moteur peut potentiellement affecter les composants proches par transfert thermique, tandis que les fluctuations de température peuvent également influencer les dimensions mécaniques et la cohérence du positionnement.
Par exemple, un servomoteur pas à pas intégré contrôlant une tête de placement SMT peut subir des accélérations et des décélérations répétées lors de la manipulation de composants à grande vitesse. Une régulation appropriée du courant permet d'adapter la puissance du moteur aux exigences de fonctionnement réelles, tandis qu'une dissipation thermique efficace permet de maintenir des températures de fonctionnement stables tout au long des cycles de production prolongés.
Pour maximiser l'efficacité énergétique et la fiabilité thermique, les fabricants d'équipements CMS doivent évaluer le courant nominal, le courant de crête, le courant de maintien, l'augmentation de la température du moteur, les conditions de dissipation thermique et le rapport cyclique lors de la sélection d'un servomoteur pas à pas intégré. Un bon dimensionnement du moteur est tout aussi important. Un moteur sous-dimensionné peut fonctionner sous une demande de courant excessive, tandis qu'un moteur inutilement surdimensionné peut augmenter le coût du système et potentiellement réduire l'efficacité globale.
En combinant des spécifications de moteur appropriées, un contrôle intelligent du courant et une conception thermique efficace, les micro-servomoteurs pas à pas intégrés peuvent aider les machines de placement CMS à atteindre une utilisation plus efficace de l'énergie, à réduire la génération de chaleur inutile et à assurer un fonctionnement fiable à long terme.
9. Comment sélectionner le bon servomoteur pas à pas micro intégré pour l'équipement SMT
La sélection d'un moteur approprié nécessite plus que la simple comparaison de la puissance nominale ou des dimensions du châssis. Les ingénieurs doivent évaluer la charge mécanique réelle, le profil de mouvement, les exigences de positionnement et l'architecture de commande électrique.
Les facteurs suivants méritent une attention particulière.
9.1 Précision de positionnement et résolution du codeur
La résolution du codeur détermine la précision avec laquelle la position du rotor du moteur peut être mesurée.
Pour les applications impliquant un positionnement précis des composants, les ingénieurs doivent prendre en compte la résolution du codeur, le traitement du retour, les performances du contrôle et la relation entre la rotation du moteur et le déplacement linéaire.
Une résolution élevée du codeur ne garantit pas à elle seule une précision élevée du positionnement de la machine. Le jeu de la transmission, la précision du pas de vis, la rigidité de l'accouplement et la conformité mécanique doivent également être pris en compte.
9.2 Couple nominal et couple maximal
Le moteur sélectionné doit fournir un couple suffisant sur toute la plage de vitesse de fonctionnement.
Les ingénieurs doivent calculer le couple requis pour l’accélération, le mouvement à vitesse constante, la décélération et le maintien.
Pour les applications de positionnement à course courte, le couple maximal et la capacité d'accélération peuvent être particulièrement importants.
La sélection d'un moteur basée uniquement sur le couple de maintien peut entraîner des performances dynamiques insuffisantes.
9.3 Vitesse et accélération du moteur
Les machines de placement SMT nécessitent souvent un fonctionnement marche-arrêt à haute fréquence.
Le moteur doit fournir un couple adéquat à la vitesse de fonctionnement prévue tout en conservant des caractéristiques de vibration et de température acceptables.
Les ingénieurs doivent évaluer la courbe couple-vitesse complète plutôt que de se fier exclusivement à la vitesse nominale maximale du moteur.
9.4 Compatibilité des communications et des commandes
L'interface de commande du moteur doit correspondre à l'architecture électrique existante de la machine.
Avant d'acheter, les ingénieurs doivent confirmer :
Compatibilité d'impulsion et de direction.
Protocoles de communication pris en charge.
Spécifications des signaux d’entrée et de sortie.
Tension de fonctionnement.
Méthodes de configuration des paramètres.
Fonctions d'alarme et de retour d'état.
Ces détails permettent d'éviter les problèmes d'intégration lors du développement de l'équipement.
9.5 Dimensions d'installation et compatibilité mécanique
Les dimensions du moteur, les trous de montage, le diamètre de l'arbre, la longueur de l'arbre et les positions des connecteurs doivent correspondre à la conception mécanique.
Pour les équipements CMS compacts, même de petites différences dans les dimensions du moteur peuvent affecter les modalités d'installation.
Les ingénieurs doivent également prendre en compte le dégagement des câbles, la dissipation thermique, l'isolation des vibrations et l'accessibilité pour la maintenance.
10. Servomoteurs pas à pas intégrés par rapport aux moteurs pas à pas traditionnels en boucle ouverte
Les deux types de moteurs ont des applications dans les équipements CMS, mais ils offrent des capacités de contrôle différentes.
Facteur de comparaison
Moteur pas à pas en boucle ouverte
Servomoteur pas à pas intégré
Commentaires sur les positions
Généralement pas de retour d'encodeur
Retour d'information du codeur
Méthode de contrôle
Contrôle d'impulsion en boucle ouverte
Contrôle de rétroaction en boucle fermée
Détection des étapes manquées
Généralement indisponible
Disponible via retour d'information et surveillance des défauts configurée
Disposition du câblage
Moteur et pilote séparés
Moteur et entraînement intégrés
Complexité d'installation
Nécessite un montage de pilote séparé
Assemblage plus compact
Performances dynamiques
Dépend de la taille du moteur et du variateur
Avantages du contrôle basé sur la rétroaction
Intégration du système
Nécessite une configuration de composants séparée
Intégration moteur-variateur simplifiée
Surveillance des défauts
Dépend d'une surveillance externe
Peut inclure des fonctions d'alarme intégrées
Applications typiques
Axes de positionnement sensibles aux coûts
Applications nécessitant un feedback et une intégration compacte
Le choix dépend des exigences de positionnement, des conditions de fonctionnement et du coût total du système.
Pour les mécanismes auxiliaires simples avec des charges prévisibles et des exigences de positionnement modérées, les moteurs pas à pas conventionnels en boucle ouverte peuvent rester une solution rentable.
Pour les axes de positionnement nécessitant une fiabilité de mouvement améliorée, une installation compacte et un retour basé sur un encodeur, les servomoteurs pas à pas intégrés peuvent offrir une plus grande flexibilité.
11. Pourquoi les fabricants d'équipements CMS devraient envisager des servomoteurs pas à pas micro-intégrés
La complexité croissante des produits électroniques impose des exigences accrues aux équipements d'assemblage de PCB.
Des composants plus petits, des densités de placement plus élevées et des processus de production de plus en plus sophistiqués nécessitent des systèmes de mouvement capables d'assurer un positionnement cohérent et un fonctionnement fiable.
Les servomoteurs pas à pas micro-intégrés répondent à plusieurs défis d’ingénierie importants.
Premièrement, ils améliorent la fiabilité du positionnement. Le retour du codeur permet au variateur de surveiller le mouvement réel du rotor au lieu de se fier exclusivement aux impulsions de pas commandées.
Deuxièmement, ils simplifient l’intégration des machines. La combinaison du moteur et du variateur réduit le nombre de composants installés séparément.
Troisièmement, ils prennent en charge des conceptions de machines compactes. Leur architecture intégrée peut réduire l'espace d'installation et simplifier les dispositions de câblage.
Quatrièmement, ils offrent un contrôle de mouvement flexible. Selon le modèle, les ingénieurs peuvent sélectionner des interfaces de contrôle appropriées, basées sur des impulsions ou basées sur un réseau.
Enfin, ils soutiennent la standardisation des équipements. L'utilisation de solutions de moteur intégrées sur plusieurs modules de machine peut simplifier la conception électrique, l'assemblage et la maintenance.
Ces avantages font que les servomoteurs pas à pas micro-intégrés méritent d'être envisagés pour certains axes de machines de placement CMS, en particulier lorsque les dimensions compactes, le positionnement répétitif et le contrôle de mouvement basé sur la rétroaction sont importants.
Conclusion
Alors que les machines de placement SMT continuent d'évoluer vers une plus grande précision, une plus grande efficacité de production et des structures mécaniques plus compactes, les exigences en matière de systèmes de contrôle de mouvement deviennent de plus en plus exigeantes.
Les micro servomoteurs pas à pas intégrés combinent la technologie de moteur pas à pas, le retour d'encodeur et l'électronique d'entraînement intégrée pour fournir une solution de contrôle de mouvement compacte et pratique.
Leur fonctionnement en boucle fermée contribue à réduire le risque d'étapes manquées non détectées, tandis que leur construction intégrée simplifie le câblage, l'installation et la configuration du système.
Pour les fabricants d'équipements CMS, ces moteurs peuvent constituer une solution efficace pour le positionnement des têtes de placement, l'indexation des alimentations, le réglage des circuits imprimés et d'autres applications de mouvement de précision, à condition que leur couple, leur vitesse, leurs performances de retour et leurs interfaces de contrôle répondent aux exigences spécifiques de l'application.
Lors de la sélection d'un servomoteur pas à pas intégré, les ingénieurs doivent évaluer l'ensemble du système de mouvement plutôt que de se concentrer sur une seule spécification de moteur. Un dimensionnement approprié du moteur, une conception mécanique, une compatibilité des contrôleurs et une gestion thermique sont essentiels pour obtenir des performances stables à long terme.
En sélectionnant le micro-servomoteur pas à pas intégré approprié , les fabricants de machines CMS peuvent développer des systèmes de contrôle de mouvement plus compacts, plus fiables et plus efficaces pour répondre aux demandes évolutives de la fabrication électronique moderne.
FAQ :
FAQ 1 : Pourquoi les machines de placement SMT utilisent-elles des micro-servomoteurs pas à pas intégrés ?
Les machines de placement SMT utilisent des micro-servomoteurs pas à pas intégrés car elles combinent des dimensions compactes, un contrôle en boucle fermée basé sur un encodeur et une électronique d'entraînement intégrée. Ces fonctionnalités contribuent à améliorer la fiabilité du positionnement, à réduire le risque d'étapes manquées, à simplifier le câblage et à économiser de l'espace d'installation. Ils sont particulièrement adaptés aux axes de positionnement compacts qui nécessitent des mouvements répétitifs, un positionnement précis et un contrôle de mouvement fiable.
FAQ 2 : Comment les servomoteurs pas à pas intégrés améliorent-ils la précision du positionnement dans les machines de placement SMT ?
Les servomoteurs pas à pas intégrés utilisent le retour du codeur pour surveiller la position réelle du rotor et la comparer au mouvement commandé. Le pilote intégré peut détecter les écarts de positionnement et ajuster le fonctionnement du moteur en fonction de sa stratégie de contrôle. Ce mécanisme en boucle fermée contribue à améliorer la cohérence du positionnement et à réduire les erreurs causées par des étapes manquées non détectées. La précision réelle du placement dépend également de la précision de la transmission mécanique, du jeu, de la résolution du codeur et de l'étalonnage de la machine.
FAQ 3 : Quels sont les avantages du contrôle en boucle fermée dans les équipements de placement SMT ?
Le contrôle en boucle fermée fournit un retour de position en temps réel, aidant le moteur à maintenir la synchronisation avec les mouvements commandés. Ses principaux avantages comprennent une fiabilité de positionnement améliorée, une détection des pas manqués, une meilleure adaptabilité de la charge et un fonctionnement plus cohérent lors d'accélérations et de décélérations fréquentes. Ces capacités sont précieuses pour les têtes de placement SMT et autres axes de mouvement fonctionnant dans des conditions de positionnement répétitives.
FAQ 4 : Comment les servomoteurs pas à pas micro-intégrés permettent-ils d'économiser de l'espace d'installation dans les machines SMT ?
Les micro servomoteurs pas à pas intégrés combinent le moteur, l'encodeur et l'électronique du pilote en un seul ensemble compact. Cela élimine le besoin d'un pilote externe monté séparément pour chaque moteur, réduisant ainsi la distribution des composants et simplifiant la planification de l'armoire électrique. Leur structure compacte aide également les fabricants d'équipements à optimiser la disposition de plusieurs axes de mouvement dans des dimensions de machine limitées.
FAQ 5 : Les servomoteurs pas à pas intégrés peuvent-ils gérer des mouvements start-stop à grande vitesse dans les machines de placement SMT ?
Oui. Des servomoteurs pas à pas intégrés correctement sélectionnés peuvent prendre en charge des mouvements de démarrage et d'arrêt fréquents, des accélérations, des décélérations et des positionnements répétitifs. Le retour du codeur permet de surveiller le mouvement réel du moteur, tandis que le variateur intégré régule le fonctionnement du moteur en fonction des paramètres de mouvement configurés. Les ingénieurs doivent évaluer les caractéristiques couple-vitesse, l'inertie de la charge, les exigences d'accélération et les performances thermiques pour garantir un fonctionnement fiable à grande vitesse.
FAQ 6 : Comment les servomoteurs pas à pas intégrés réduisent-ils la complexité du câblage ?
Les servomoteurs pas à pas intégrés intègrent l'électronique d'entraînement directement dans l'ensemble moteur, éliminant ainsi les connexions séparées d'alimentation et de retour moteur-pilote. Cela réduit les besoins de câblage externe et simplifie l’installation de l’équipement. Selon le modèle, les connexions de contrôle peuvent inclure des signaux d'impulsion et de direction, des entrées d'activation, des sorties d'alarme ou des interfaces de communication industrielles.
FAQ 7 : Les servomoteurs pas à pas micro-intégrés sont-ils économes en énergie pour les équipements SMT ?
Les micro-servomoteurs pas à pas intégrés peuvent améliorer la gestion de l'énergie grâce à la régulation électronique du courant et, sur les modèles pris en charge, à la réduction automatique du courant de maintien. Ces fonctions contribuent à réduire la consommation de courant inutile et la génération de chaleur dans des conditions de fonctionnement appropriées. L'efficacité énergétique réelle dépend de la conception du moteur, de l'électronique d'entraînement, des caractéristiques de charge, de la vitesse de fonctionnement et des paramètres de contrôle.
FAQ 8 : Quels facteurs les ingénieurs doivent-ils prendre en compte lors de la sélection de servomoteurs pas à pas intégrés pour les machines de placement SMT ?
Les ingénieurs doivent évaluer le couple nominal, le couple maximal, la vitesse de fonctionnement, la résolution du codeur, les exigences de positionnement, les dimensions du moteur, la tension d'alimentation et la compatibilité de l'interface de commande. L'inertie de la charge, les profils d'accélération et de décélération, le jeu de la transmission, le rapport cyclique et la gestion thermique doivent également être pris en compte. Une sélection appropriée du moteur garantit que le système d'asservissement intégré répond aux exigences mécaniques et opérationnelles de la machine.
FAQ 9 : Quelle est la différence entre un moteur pas à pas en boucle ouverte et un servomoteur pas à pas intégré ?
Un moteur pas à pas en boucle ouverte fonctionne généralement selon des commandes d'impulsions sans vérification de position basée sur l'encodeur. Un servomoteur pas à pas intégré combine un moteur pas à pas, un encodeur et un pilote pour fournir un contrôle de rétroaction en boucle fermée. Ce dernier peut détecter les écarts de positionnement et fournir une surveillance améliorée des mouvements. Il simplifie également l'installation en intégrant le moteur et l'électronique d'entraînement dans un seul ensemble.
FAQ 10 : Quelles applications de machines de placement SMT conviennent aux micro-servomoteurs pas à pas intégrés ?
Les servomoteurs pas à pas micro-intégrés conviennent à diverses applications de contrôle de mouvement compactes dans les équipements SMT, notamment le positionnement de la tête de placement, l'indexation du chargeur, le réglage des buses, les mécanismes de rotation des composants et les axes de positionnement auxiliaires. Ils peuvent également être utilisés dans les modules de manipulation de PCB et les équipements d'inspection lorsque leur couple, leur vitesse, leur précision de positionnement et leurs interfaces de contrôle répondent aux exigences de l'application.