Hogar »
Noticias »
¿Por qué las máquinas de colocación SMT eligen servomotores paso a paso microintegrados?
¿Por qué las máquinas de colocación SMT eligen servomotores paso a paso microintegrados?
Vistas: 0 Autor: Editor del sitio Hora de publicación: 2026-11-04 Origen: Sitio
Introducción
Las máquinas de colocación con tecnología de montaje superficial (SMT) son equipos esenciales en la fabricación de productos electrónicos modernos. A medida que los diseños de PCB se vuelven cada vez más compactos y las densidades de los componentes continúan aumentando, los fabricantes enfrentan demandas crecientes de mayor precisión de colocación, velocidades de producción más rápidas, estabilidad de posicionamiento mejorada y reducción del tiempo de inactividad de los equipos. Para cumplir con estos requisitos, los sistemas de control de movimiento deben ofrecer un rendimiento preciso, repetible y confiable en múltiples ejes de posicionamiento.
Entre las soluciones de control de movimiento disponibles, Los servomotores paso a paso micro integrados se están convirtiendo en una opción atractiva para aplicaciones seleccionadas de máquinas de colocación SMT. Al combinar un motor paso a paso, retroalimentación del codificador y un variador integrado en un conjunto compacto, estos motores brindan un equilibrio práctico entre precisión de posicionamiento, respuesta dinámica, conveniencia de instalación e integración del sistema.
A diferencia de los motores paso a paso convencionales de circuito abierto, los servomotores paso a paso integrados utilizan retroalimentación para monitorear el movimiento del motor y detectar desviaciones de posicionamiento. Esta capacidad de control de circuito cerrado ayuda a mejorar la confiabilidad del movimiento, particularmente en aplicaciones que involucran aceleración y desaceleración frecuentes, posicionamiento a corta distancia y movimientos repetitivos.
Para los fabricantes de equipos SMT, elegir la solución de control de movimiento adecuada no se trata simplemente de aumentar la velocidad del motor. Se trata de lograr una colocación consistente de los componentes, minimizar los errores de posicionamiento, simplificar la arquitectura de la máquina y mantener un rendimiento estable durante toda la producción continua.
En este artículo, examinamos por qué las máquinas de colocación SMT eligen servomotores paso a paso micro integrados, cómo estos motores mejoran el rendimiento de la máquina y qué factores técnicos deben considerar los ingenieros al seleccionarlos.
1. Posicionamiento de componentes de alta precisión para máquinas de colocación SMT
La precisión del posicionamiento es uno de los indicadores de rendimiento más importantes de una máquina de colocación SMT. Durante el ensamblaje de la PCB, los componentes electrónicos deben colocarse con precisión en las almohadillas de soldadura designadas. Incluso las desviaciones de posicionamiento menores pueden provocar una desalineación de los componentes, defectos de soldadura o una menor confiabilidad del producto.
Los motores paso a paso de circuito abierto tradicionales funcionan recibiendo comandos de pulso sin verificar directamente si el rotor ha completado el movimiento ordenado. En caso de aceleración excesiva, cambios repentinos de carga o par insuficiente, el motor puede perder la sincronización y perder pasos.
Los servomotores paso a paso micro integrados superan esta limitación mediante un control de circuito cerrado basado en codificador.
El codificador monitorea continuamente la posición del rotor y proporciona retroalimentación al variador integrado. El variador compara la posición real del motor con la posición ordenada y ajusta el funcionamiento del motor cuando se producen desviaciones.
Este mecanismo de control proporciona varias ventajas:
Consistencia de posicionamiento mejorada durante movimientos repetitivos.
Riesgo reducido de pérdida de pasos no detectada.
Mejor confiabilidad de posicionamiento bajo cargas mecánicas cambiantes.
Funcionamiento más estable durante aceleraciones y desaceleraciones frecuentes.
Control mejorado sobre movimientos de posicionamiento de corta distancia.
Para cabezales de colocación SMT, mecanismos alimentadores, módulos de posicionamiento de PCB y ejes de ajuste auxiliares, estas características ayudan a respaldar un movimiento confiable y repetible.
Sin embargo, la precisión de la colocación final también depende de la estructura mecánica de la máquina, la resolución del codificador, el juego de la transmisión, las características de vibración, la corrección de la visión y la arquitectura general de control de movimiento.
2. El diseño integrado compacto ahorra espacio de instalación
La optimización del espacio es una consideración importante en el diseño moderno de máquinas de colocación SMT. A medida que los componentes electrónicos se vuelven más pequeños y los requisitos de ensamblaje de PCB se vuelven más sofisticados, los fabricantes de equipos están desarrollando máquinas cada vez más compactas con mayores niveles de integración funcional. Dentro de estas máquinas, múltiples ejes de control de movimiento deben operar dentro de espacios de instalación limitados manteniendo al mismo tiempo un posicionamiento preciso y un movimiento confiable. Las configuraciones tradicionales de control de movimiento, que normalmente constan de motores paso a paso separados, controladores externos, codificadores y cables de conexión adicionales, pueden aumentar las dimensiones del equipo y complicar los diseños mecánicos y eléctricos.
Los servomotores paso a paso microintegrados brindan una solución que ahorra espacio al combinar el motor paso a paso, el codificador y la electrónica de accionamiento en un solo conjunto compacto. Esta arquitectura integrada elimina la necesidad de montar por separado un controlador externo para cada motor, lo que ayuda a reducir la distribución de componentes y simplifica la estructura general de la máquina.
Para los fabricantes de máquinas de colocación SMT, este diseño compacto ofrece varias ventajas prácticas:
Espacio de instalación reducido: la integración del motor y el controlador elimina los requisitos de montaje del controlador por separado, lo que facilita la disposición de múltiples ejes de movimiento dentro de estructuras de máquinas compactas.
Diseño de cableado simplificado: la configuración integrada reduce las conexiones externas entre el motor y el controlador, lo que ayuda a minimizar la complejidad del enrutamiento de cables.
Mayor densidad de integración: los conjuntos de motores compactos permiten a los diseñadores de equipos optimizar la disposición de los cabezales de colocación, los mecanismos de alimentación y los módulos de posicionamiento auxiliares.
Diseño mecánico simplificado: Menos componentes instalados por separado pueden reducir los requisitos de montaje y simplificar el montaje de la máquina.
Estandarización mejorada del sistema: el uso de unidades de motor integradas en diferentes módulos de movimiento ayuda a crear una arquitectura de máquina más modular y consistente.
Mantenimiento conveniente: los conjuntos integrados pueden simplificar el reemplazo de componentes y reducir el tiempo necesario para solucionar problemas de conexiones separadas del motor y del controlador.
Por ejemplo, una máquina de colocación SMT puede requerir múltiples ejes de movimiento independientes para controlar el posicionamiento de los ejes X e Y, el movimiento de la boquilla del eje Z y la rotación del componente del eje Theta. Cuando se utilizan motores convencionales y controladores externos, cada eje requiere espacio de instalación adicional para sus correspondientes conexiones electrónicas y de cableado. Al adoptar Los fabricantes de equipos con servomotores paso a paso microintegrados pueden reducir la cantidad de componentes montados por separado y crear un diseño de control de movimiento más organizado.
Otra ventaja importante es la posibilidad de recorridos de conexión eléctrica más cortos. Dado que el controlador se instala directamente dentro del conjunto del motor, ya no se requieren conexiones externas de alimentación y retroalimentación del motor al controlador. Esto puede simplificar la gestión de cables y reducir ciertos problemas de integración relacionados con el cableado. Sin embargo, la fuente de alimentación, la comunicación, las señales de control y las conexiones a tierra aún deben diseñarse adecuadamente de acuerdo con las especificaciones del motor.
Además, la arquitectura integrada admite el desarrollo de máquinas modulares. Los fabricantes de equipos pueden configurar diferentes módulos de movimiento utilizando conjuntos de motores estandarizados, lo que facilita la adaptación de los diseños de las máquinas a diferentes dimensiones de PCB, requisitos de ubicación de componentes y capacidades de producción.
Para los fabricantes de máquinas de colocación SMT que buscan reducir las dimensiones del equipo sin sacrificar la funcionalidad de control de movimiento, los servomotores paso a paso micro integrados ofrecen una solución de integración eficaz. Su estructura compacta, instalación simplificada y requisitos reducidos de cableado externo ayudan a optimizar los diseños de las máquinas al tiempo que respaldan el desarrollo de equipos SMT más modulares, que ahorran espacio y son más fáciles de mantener.
Sin embargo, los ingenieros también deben considerar las dimensiones del motor, las interfaces de montaje, las posiciones de los conectores, la disipación de calor y la accesibilidad al seleccionar un motor integrado. Una planificación adecuada de la instalación garantiza que los beneficios de ahorro de espacio no comprometan el rendimiento térmico ni la comodidad del mantenimiento a largo plazo.
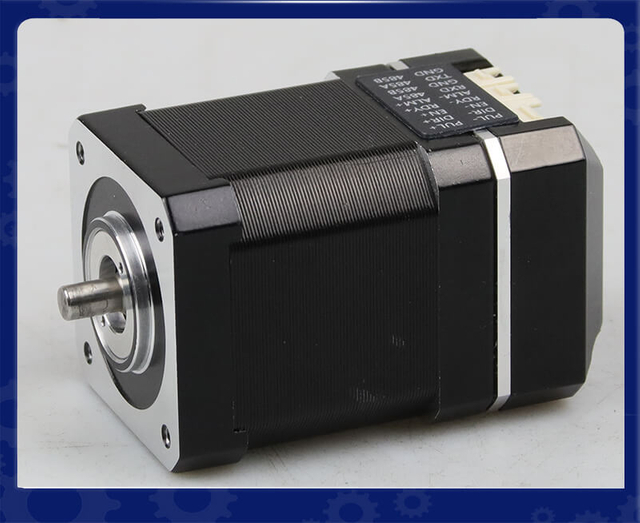
Servomotor paso a paso integrado ISC28: solución de control de movimiento de circuito cerrado inteligente, compacta y de alta eficiencia
Descripción general del producto: El servomotor paso a paso integrado NEMA 11 LMISC28 combina un motor paso a paso compacto, retroalimentación del codificador y un controlador integrado en una sola unidad, lo que proporciona una solución eficiente de control de movimiento para equipos de automatización de precisión. Con un diseño de marco NEMA 11 que ahorra espacio, este motor integrado simplifica la instalación del sistema, reduce el cableado externo y minimiza la necesidad de componentes de transmisión separados. Su tecnología de control de circuito cerrado monitorea la posición real del motor, lo que ayuda a reducir los pasos perdidos y mejorar la confiabilidad del posicionamiento en diferentes condiciones operativas. Diseñado para aplicaciones que requieren dimensiones compactas, posicionamiento preciso y control de movimiento sensible, el LMISC28 ofrece una solución práctica para fabricantes de equipos que buscan optimizar la integración de la máquina y el rendimiento del movimiento.
Aspectos técnicos clave
Marco compacto NEMA 11: diseño que ahorra espacio para equipos con espacio de instalación limitado y altos requisitos de integración.
Motor y controlador integrados: combina el motor paso a paso y la electrónica de accionamiento en un solo conjunto, lo que reduce los componentes externos y simplifica la instalación.
Control de circuito cerrado basado en codificador: proporciona retroalimentación de posición en tiempo real para ayudar a detectar desviaciones de posicionamiento y reducir el riesgo de pasos perdidos.
Fiabilidad de posicionamiento mejorada: admite movimientos consistentes y repetibles durante operaciones frecuentes de inicio, parada y posicionamiento.
Cableado simplificado: reduce las conexiones externas del motor al controlador y ayuda a optimizar la configuración del sistema eléctrico.
Aplicaciones típicas
Máquinas de colocación SMT: posicionamiento de componentes, indexación de alimentadores y mecanismos de ajuste auxiliar.
Equipos Médicos: Movimiento de precisión en instrumentos de diagnóstico compactos y dispositivos de automatización de laboratorio.
Automatización de laboratorio: manipulación de muestras, mecanismos de dispensación de líquidos y equipos de prueba automatizados.
Instrumentos ópticos: ajuste de lentes, mecanismos de enfoque y sistemas de posicionamiento óptico de precisión.
Impresoras 3D: Movimiento del extrusor, posicionamiento de precisión y módulos compactos de control de movimiento.
Servicio personalizado LEANMOTOR
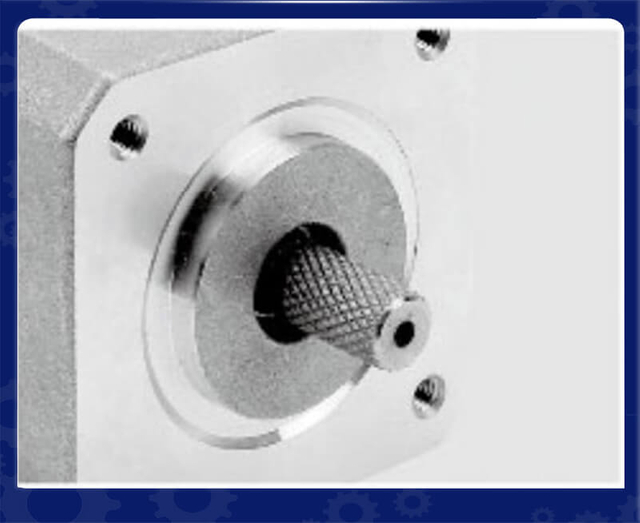
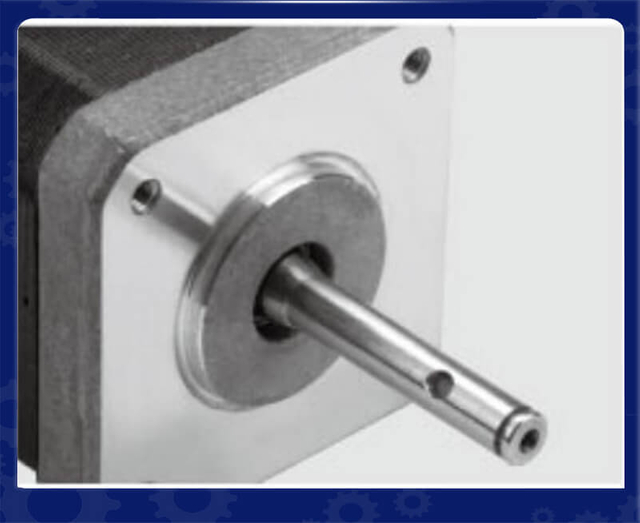
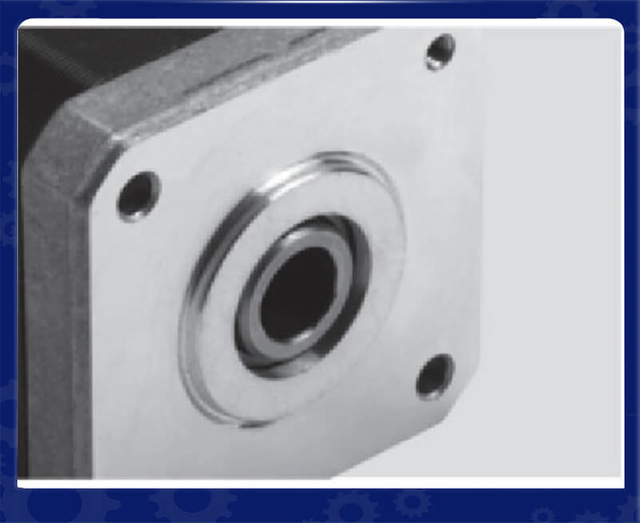
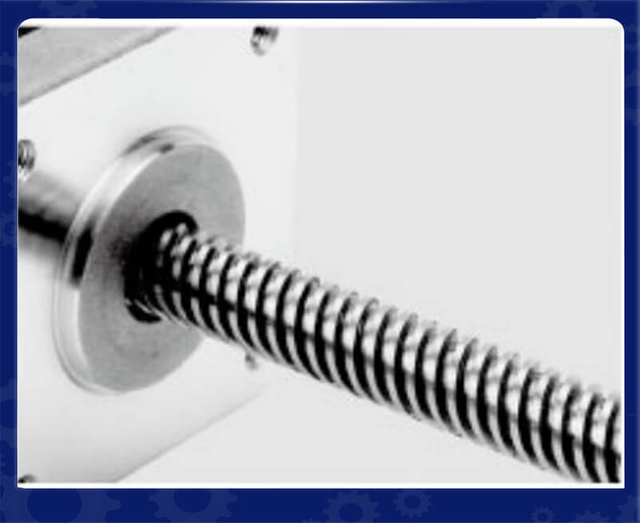
Servicio de eje personalizado
Poleas Metálicas
Polea de plastico
Engranaje
Pasador del eje
Eje roscado
Montaje en panel
Eje hueco
Tornillo de avance
Montaje en panel
Piso individual
Piso doble
Eje clave
Servicio de motor personalizado
cables
Cubiertas
Eje
Varilla de tornillo de avance
Codificadores
Frenos
Cajas de cambios
Módulo lineal
Controladores integrados
Caja de engranajes helicoidales
3. El control de circuito cerrado reduce los pasos perdidos durante la operación de alta velocidad
El posicionamiento de alta velocidad es un requisito crítico para las máquinas de colocación SMT modernas, donde los cabezales de colocación deben moverse repetidamente entre los alimentadores de componentes y las coordenadas de PCB designadas con alta precisión. Durante la producción continua, las frecuentes aceleraciones, desaceleraciones y cambios rápidos de dirección imponen demandas considerables sobre el par del motor y la estabilidad de posicionamiento. Bajo estas condiciones de funcionamiento dinámicas, los motores paso a paso de circuito abierto convencionales pueden experimentar pasos perdidos cuando la carga real excede el par disponible o cuando los parámetros de aceleración están configurados incorrectamente.
Los servomotores paso a paso microintegrados abordan este desafío mediante un control de circuito cerrado basado en codificador. A diferencia de los motores paso a paso tradicionales de circuito abierto, que ejecutan comandos de pulso sin verificar directamente la posición del rotor, los servomotores paso a paso integrados monitorean continuamente el movimiento real del motor a través de un codificador. El controlador integrado compara la posición ordenada con la posición detectada y ajusta la corriente del motor o la salida de control de acuerdo con la señal de retroalimentación.
Este mecanismo de circuito cerrado proporciona varias ventajas para las aplicaciones de colocación SMT:
Riesgo reducido de pasos perdidos: la retroalimentación de posición en tiempo real ayuda a identificar desviaciones entre el movimiento del motor ordenado y real.
Consistencia de posicionamiento mejorada: el control basado en retroalimentación ayuda a mantener un posicionamiento repetible durante la operación continua de alta velocidad.
Mejor adaptabilidad de la carga: el variador puede responder a condiciones de carga cambiantes dentro de sus límites de control.
Aceleración y desaceleración más confiables: la regulación de circuito cerrado ayuda a mantener el funcionamiento estable del motor durante los frecuentes ciclos de arranque y parada.
Detección de funcionamiento anormal: los errores de seguimiento de posición y otras fallas configuradas pueden activar alarmas, lo que permite que el controlador de la máquina tome medidas correctivas.
Por ejemplo, cuando un cabezal de colocación SMT se mueve rápidamente entre dos posiciones de captación de componentes, los cambios repentinos en la resistencia mecánica o la aceleración excesiva pueden afectar la sincronización del motor. Con retroalimentación del codificador, el controlador integrado puede detectar desviaciones de posicionamiento y responder de acuerdo con su estrategia de control, lo que ayuda a reducir la posibilidad de errores de posicionamiento no detectados.
Otra ventaja importante es la mayor confiabilidad operativa durante ciclos de producción repetitivos. Las máquinas de colocación SMT suelen realizar miles de movimientos de posicionamiento durante períodos de funcionamiento prolongados. Al monitorear continuamente el movimiento del rotor, Los servomotores paso a paso micro integrados proporcionan una capa adicional de supervisión del control de movimiento, lo que ayuda a los fabricantes a mantener un rendimiento constante de la máquina y reducir las interrupciones relacionadas con el posicionamiento.
Para los fabricantes de equipos SMT, el control de circuito cerrado es particularmente valioso para los ejes de posicionamiento de alta frecuencia que requieren tanto una instalación compacta como una retroalimentación de movimiento confiable. Sin embargo, lograr un rendimiento óptimo aún requiere una selección adecuada del par del motor, la configuración de aceleración, la adaptación de la inercia de la carga y el diseño de la transmisión mecánica.
4. Respuesta dinámica mejorada para movimientos frecuentes de inicio y parada
Las máquinas de colocación SMT requieren un control de movimiento rápido y receptivo para mantener la eficiencia de la producción.
Durante un ciclo de colocación típico, la máquina puede realizar múltiples acciones coordinadas:
Mueva el cabezal de colocación hacia un alimentador de componentes.
Coloque la boquilla sobre el componente seleccionado.
Recoger el componente mediante el sistema de vacío.
Muévase hacia la coordenada de PCB designada.
Ajuste la posición y orientación del componente.
Suelte el componente en la PCB.
Pasar a la siguiente posición de colocación.
Estas operaciones implican aceleraciones, desaceleraciones y paradas frecuentes.
Un motor con rendimiento dinámico insuficiente puede aumentar el tiempo de posicionamiento, generar vibración excesiva o provocar movimientos inconsistentes.
Los servomotores paso a paso micro integrados proporcionan control de posición y corriente de circuito cerrado , según la arquitectura del producto seleccionado. Esto permite que el variador regule el funcionamiento del motor según la retroalimentación y los comandos de movimiento configurados.
Sus ventajas pueden incluir:
Aceleración y desaceleración sensibles.
Funcionamiento estable durante ciclos de posicionamiento repetitivos.
Mejor control del movimiento del motor bajo cargas cambiantes.
Riesgo reducido de pasos perdidos en comparación con la operación de circuito abierto.
Rendimiento de movimiento más consistente en ciclos operativos repetidos.
Para los diseñadores de máquinas, estas características pueden ayudar a optimizar el equilibrio entre la velocidad de posicionamiento y la estabilidad mecánica.
La mejora real en el tiempo de ciclo depende de las características de par-velocidad del motor, la inercia de la carga, el sistema de transmisión, el ancho de banda de control y las capacidades del controlador de la máquina.
5. Menor complejidad del cableado e integración eléctrica más sencilla
La integración eléctrica es otra consideración importante al diseñar equipos de colocación SMT.
Un sistema de motor paso a paso convencional generalmente requiere un controlador independiente conectado al motor. Es posible que se necesite cableado adicional para la retroalimentación del codificador, las señales de control del motor y la distribución de energía.
Cuando se instalan varios ejes dentro de una máquina, estas conexiones pueden crear un enrutamiento de cables complicado y aumentar la posibilidad de errores de cableado.
Los servomotores paso a paso micro integrados simplifican esta disposición incorporando la electrónica de accionamiento en el conjunto del motor.
Según el modelo, las interfaces eléctricas disponibles pueden incluir:
Entradas de pulso y dirección.
Señales de habilitación y alarma.
Conexiones de retroalimentación del codificador dentro del conjunto integrado.
Entradas y salidas digitales configurables.
Interfaces de comunicación para control basado en red.
Las interfaces específicas varían según el fabricante y la serie de productos.
Para los fabricantes de máquinas SMT, las soluciones de motores integrados pueden reducir el esfuerzo necesario para la planificación del gabinete eléctrico, la gestión de cables y la instalación de componentes.
Sin embargo, los ingenieros deben verificar la interfaz de control del motor antes de seleccionar un modelo. La compatibilidad con el PLC, el controlador de movimiento, la red de comunicación y el software de control de la máquina existentes es esencial.
6. Complejidad reducida del sistema mecánico y eléctrico
Una máquina de colocación SMT de alto rendimiento requiere una estrecha coordinación entre múltiples ejes de movimiento.
Dependiendo de la arquitectura de la máquina, estos ejes pueden incluir:
Movimiento del cabezal de colocación en los ejes X e Y.
Elevación y descenso de la boquilla del eje Z.
Rotación del componente del eje theta.
Mecanismos de indexación del alimentador.
Posicionamiento de PCB y ajuste del transportador.
Mecanismos auxiliares de inspección y alineación.
El uso de motores y controladores separados para cada eje puede aumentar la cantidad de componentes del sistema y complicar la integración del equipo.
Los servomotores paso a paso integrados ayudan a reducir esta complejidad al combinar varios componentes de movimiento esenciales en un solo conjunto.
Para los fabricantes de equipos, esto puede proporcionar ventajas en:
Estandarización del sistema: los ingenieros pueden desarrollar módulos de movimiento estandarizados utilizando modelos de motores integrados compatibles.
Montaje simplificado: Menos componentes montados por separado pueden reducir los procedimientos de instalación.
Comodidad de mantenimiento: los conjuntos integrados de motor y variador pueden hacer que el reemplazo de componentes y la resolución de problemas sean más sencillos.
Requisitos de cableado reducidos: la combinación del motor y el controlador reduce la necesidad de ciertas conexiones externas.
Optimización del espacio: los conjuntos de motores compactos pueden simplificar la disposición mecánica de equipos multieje.
Estos beneficios son especialmente valiosos para máquinas SMT con numerosos módulos de posicionamiento y espacio de instalación limitado.
7. La operación estable mejora la confiabilidad de la producción SMT
La estabilidad de la producción es tan importante como la velocidad de posicionamiento en la fabricación de productos electrónicos.
Una máquina de colocación SMT puede funcionar continuamente en múltiples turnos de producción. Cualquier mal funcionamiento inesperado del motor o error de posicionamiento puede interrumpir el proceso de producción y afectar la eficiencia general del equipo.
Los servomotores paso a paso micro integrados pueden mejorar la confiabilidad del sistema de movimiento a través de retroalimentación del codificador y funciones de protección integradas.
Según las especificaciones del producto, las funciones de protección disponibles pueden incluir:
Protección contra sobrecorriente.
Protección contra sobretensión y subtensión.
Protección contra sobretemperatura.
Posición tras la detección de errores.
Detección de calado del motor o funcionamiento anormal.
Salida de señal de alarma.
Estas funciones ayudan a los controladores de equipos a identificar condiciones operativas anormales y responder de acuerdo con la estrategia de seguridad y gestión de fallas de la máquina.
Por ejemplo, si un eje de colocación experimenta una obstrucción mecánica inesperada, las funciones de protección y retroalimentación del motor pueden detectar un funcionamiento anormal y generar una alarma.
Esto permite que el controlador de la máquina inicie un procedimiento apropiado de manejo de fallas.
Es importante distinguir entre protección del motor y seguridad total de la máquina. La protección integrada del motor no puede reemplazar los circuitos de parada de emergencia, los dispositivos de seguridad mecánicos, las protecciones ni los sistemas de seguridad a nivel de máquina diseñados adecuadamente.
8. Eficiencia Energética y Rendimiento Térmico
La eficiencia energética y la gestión térmica son consideraciones importantes al seleccionar soluciones de control de movimiento para máquinas de colocación SMT. Durante la producción continua, varios ejes del motor pueden operar simultáneamente, realizando operaciones frecuentes de aceleración, desaceleración, posicionamiento y retención. Estos movimientos repetitivos crean demandas de energía variables y generan calor dentro del motor y el sistema de transmisión. Si el rendimiento térmico no se gestiona adecuadamente, el aumento excesivo de temperatura puede afectar la confiabilidad del motor, la estabilidad de posicionamiento y la vida útil de los componentes eléctricos.
Los servomotores paso a paso microintegrados combinan una regulación de corriente inteligente con una integración de unidad compacta para respaldar una gestión eficiente de la energía y un rendimiento térmico estable. A diferencia de los sistemas de motor paso a paso de circuito abierto convencionales que pueden mantener una corriente de mantenimiento relativamente alta incluso cuando el motor está estacionario, ciertos modelos de servo paso a paso integrados pueden ajustar automáticamente la corriente del motor según las condiciones de funcionamiento y los parámetros de control configurados. Esto ayuda a reducir el consumo de energía innecesario durante períodos de inactividad o de baja carga.
Varias características contribuyen a su eficiencia energética y gestión térmica:
Regulación de corriente inteligente: el controlador integrado ajusta la corriente del motor de acuerdo con el par requerido, lo que ayuda a evitar el consumo eléctrico innecesario en condiciones de funcionamiento adecuadas.
Corriente de mantenimiento reducida: las funciones de reducción de corriente configurables pueden reducir la corriente del motor cuando el eje permanece estacionario, lo que reduce la generación de calor durante los períodos de espera.
Rendimiento de conducción optimizado: el control electrónico integrado ayuda a regular el funcionamiento del motor durante la aceleración, el movimiento a velocidad constante y la desaceleración.
Arquitectura de sistema compacta: la combinación del motor y el controlador reduce la necesidad de instalaciones de unidades separadas y puede simplificar el diseño del equipo y la planificación de la gestión térmica.
Monitoreo de temperatura mejorado: según el modelo, la protección de temperatura incorporada puede detectar temperaturas de funcionamiento excesivas y activar alarmas o respuestas de protección.
Para las máquinas de colocación SMT, el rendimiento térmico es particularmente importante para los motores instalados cerca de componentes mecánicos de precisión, sistemas de inspección óptica y módulos de posicionamiento compactos. El calor excesivo generado por un motor puede afectar potencialmente a los componentes cercanos a través de la transferencia térmica, mientras que las fluctuaciones de temperatura también pueden influir en las dimensiones mecánicas y la consistencia del posicionamiento.
Por ejemplo, un servomotor paso a paso integrado que controla un cabezal de colocación SMT puede experimentar aceleraciones y desaceleraciones repetidas durante el manejo de componentes a alta velocidad. Una regulación de corriente adecuada ayuda a adaptar la potencia del motor a los requisitos operativos reales, mientras que la disipación de calor eficaz ayuda a mantener temperaturas operativas estables durante ciclos de producción prolongados.
Para maximizar la eficiencia energética y la confiabilidad térmica, los fabricantes de equipos SMT deben evaluar la corriente nominal, la corriente máxima, la corriente de mantenimiento, el aumento de temperatura del motor, las condiciones de disipación de calor y el ciclo de trabajo al seleccionar un servomotor paso a paso integrado. El tamaño adecuado del motor es igualmente importante. Un motor de tamaño insuficiente puede funcionar bajo una demanda de corriente excesiva, mientras que un motor innecesariamente sobredimensionado puede aumentar el costo del sistema y potencialmente reducir la eficiencia general.
Al combinar especificaciones de motor adecuadas, control de corriente inteligente y diseño térmico efectivo, los servomotores paso a paso micro integrados pueden ayudar a las máquinas de colocación SMT a lograr una utilización de energía más eficiente, una reducción de la generación de calor innecesaria y un funcionamiento confiable a largo plazo.
9. Cómo seleccionar el servomotor paso a paso microintegrado adecuado para equipos SMT
Seleccionar un motor adecuado requiere más que comparar la potencia nominal o las dimensiones del bastidor. Los ingenieros deben evaluar la carga mecánica real, el perfil de movimiento, los requisitos de posicionamiento y la arquitectura de control eléctrico.
Los siguientes factores merecen especial atención.
9.1 Precisión de posicionamiento y resolución del codificador
La resolución del codificador determina con qué precisión se puede medir la posición del rotor del motor.
Para aplicaciones que involucran posicionamiento de componentes de precisión, los ingenieros deben considerar la resolución del codificador, el procesamiento de retroalimentación, el rendimiento del control y la relación entre la rotación del motor y el desplazamiento lineal.
Una alta resolución del codificador por sí sola no garantiza una alta precisión de posicionamiento de la máquina. También se deben considerar el juego de la transmisión, la precisión del paso de los tornillos, la rigidez del acoplamiento y el cumplimiento mecánico.
9.2 Par nominal y par máximo
El motor seleccionado debe proporcionar suficiente par en todo el rango de velocidad de funcionamiento.
Los ingenieros deben calcular el par requerido para la aceleración, el movimiento a velocidad constante, la desaceleración y la retención.
Para aplicaciones de posicionamiento de carrera corta, el par máximo y la capacidad de aceleración pueden ser particularmente importantes.
Seleccionar un motor basándose únicamente en el par de retención puede dar como resultado un rendimiento dinámico insuficiente.
9.3 Velocidad y aceleración del motor
Las máquinas de colocación SMT a menudo requieren una operación de arranque y parada de alta frecuencia.
El motor debe proporcionar un par adecuado a la velocidad de funcionamiento prevista y al mismo tiempo mantener características aceptables de vibración y temperatura.
Los ingenieros deben evaluar la curva completa de par-velocidad en lugar de confiar exclusivamente en la velocidad nominal máxima del motor.
9.4 Compatibilidad de comunicación y control
La interfaz de control del motor debe coincidir con la arquitectura eléctrica existente de la máquina.
Antes de comprar, los ingenieros deben confirmar:
Compatibilidad de pulso y dirección.
Protocolos de comunicación soportados.
Especificaciones de señales de entrada y salida.
Tensión de funcionamiento.
Métodos de configuración de parámetros.
Funciones de alarma y retroalimentación de estado.
Estos detalles ayudan a prevenir problemas de integración durante el desarrollo del equipo.
9.5 Dimensiones de instalación y compatibilidad mecánica
Las dimensiones del motor, los orificios de montaje, el diámetro del eje, la longitud del eje y las posiciones de los conectores deben coincidir con el diseño mecánico.
Para equipos SMT compactos, incluso pequeñas diferencias en las dimensiones del motor pueden afectar los arreglos de instalación.
Los ingenieros también deben considerar la distancia libre de los cables, la disipación de calor, el aislamiento de vibraciones y la accesibilidad para el mantenimiento.
10. Servomotores paso a paso integrados frente a motores paso a paso tradicionales de circuito abierto
Ambos tipos de motores tienen aplicaciones en equipos SMT, pero ofrecen diferentes capacidades de control.
Factor de comparación
Motor paso a paso de circuito abierto
Servomotor paso a paso integrado
Comentarios de posición
Normalmente no hay retroalimentación del codificador
Comentarios del codificador
método de control
Control de pulso de bucle abierto
Control de retroalimentación de circuito cerrado
Detección de pasos perdidos
Generalmente no disponible
Disponible a través de retroalimentación y monitoreo de fallas configurado
Disposición del cableado
Motor y conductor separados
Motor y accionamiento integrados
Complejidad de instalación
Requiere montaje del controlador por separado
Montaje más compacto
Rendimiento dinámico
Depende del tamaño del motor y de la transmisión.
Beneficios del control basado en retroalimentación
Integración del sistema
Requiere configuración de componentes separados
Integración simplificada del motor-accionamiento
Monitoreo de fallas
Depende del seguimiento externo
Puede incluir funciones de alarma integradas
Aplicaciones típicas
Ejes de posicionamiento sensibles a los costes
Aplicaciones que requieren retroalimentación e integración compacta
La elección depende de los requisitos de posicionamiento, las condiciones operativas y el costo total del sistema.
Para mecanismos auxiliares simples con cargas predecibles y requisitos de posicionamiento moderados, los motores paso a paso de circuito abierto convencionales pueden seguir siendo una solución rentable.
Para ejes de posicionamiento que requieren una mayor confiabilidad del movimiento, una instalación compacta y retroalimentación basada en codificador, los servomotores paso a paso integrados pueden ofrecer una mayor flexibilidad.
11. Por qué los fabricantes de equipos SMT deberían considerar los servomotores paso a paso microintegrados
La creciente complejidad de los productos electrónicos impone mayores exigencias a los equipos de ensamblaje de PCB.
Los componentes más pequeños, las mayores densidades de colocación y los procesos de producción cada vez más sofisticados requieren sistemas de movimiento que puedan ofrecer un posicionamiento consistente y un funcionamiento confiable.
Los servomotores paso a paso microintegrados abordan varios desafíos de ingeniería importantes.
En primer lugar, mejoran la fiabilidad del posicionamiento. La retroalimentación del codificador permite que el variador monitoree el movimiento real del rotor en lugar de depender exclusivamente de pulsos de paso ordenados.
En segundo lugar, simplifican la integración de las máquinas. La combinación del motor y el variador reduce la cantidad de componentes instalados por separado.
En tercer lugar, admiten diseños de máquinas compactas. Su arquitectura integrada puede reducir el espacio de instalación y simplificar la disposición del cableado.
Cuarto, proporcionan un control de movimiento flexible. Dependiendo del modelo, los ingenieros pueden seleccionar interfaces de control adecuadas basadas en pulsos o en red.
Finalmente, apoyan la estandarización de equipos. El uso de soluciones de motores integradas en múltiples módulos de máquinas puede simplificar el diseño, el montaje y el mantenimiento eléctricos.
Estas ventajas hacen que valga la pena considerar los servomotores paso a paso micro integrados para ejes seleccionados de máquinas de colocación SMT, particularmente cuando las dimensiones compactas, el posicionamiento repetitivo y el control de movimiento basado en retroalimentación son importantes.
Conclusión
A medida que las máquinas de colocación SMT continúan evolucionando hacia una mayor precisión, una mayor eficiencia de producción y estructuras mecánicas más compactas, los requisitos para los sistemas de control de movimiento son cada vez más exigentes.
Los servomotores paso a paso micro integrados combinan tecnología de motor paso a paso, retroalimentación del codificador y electrónica de accionamiento integrada para proporcionar una solución de control de movimiento compacta y práctica.
Su funcionamiento de circuito cerrado ayuda a reducir el riesgo de pasos perdidos no detectados, mientras que su construcción integrada simplifica el cableado, la instalación y la configuración del sistema.
Para los fabricantes de equipos SMT, estos motores pueden proporcionar una solución eficaz para el posicionamiento del cabezal de colocación, la indexación del alimentador, el ajuste de PCB y otras aplicaciones de movimiento de precisión, siempre que su par, velocidad, rendimiento de retroalimentación e interfaces de control cumplan con los requisitos específicos de la aplicación.
Al seleccionar un servomotor paso a paso integrado, los ingenieros deben evaluar el sistema de movimiento completo en lugar de centrarse en una sola especificación del motor. El tamaño adecuado del motor, el diseño mecánico, la compatibilidad del controlador y la gestión térmica son esenciales para lograr un rendimiento estable a largo plazo.
Al seleccionar el servomotor paso a paso micro integrado adecuado , los fabricantes de máquinas SMT pueden desarrollar sistemas de control de movimiento más compactos, confiables y eficientes para satisfacer las demandas cambiantes de la fabricación de productos electrónicos modernos.
Preguntas frecuentes:
Pregunta frecuente 1: ¿Por qué las máquinas de colocación SMT utilizan servomotores paso a paso micro integrados?
Las máquinas de colocación SMT utilizan servomotores paso a paso micro integrados porque combinan dimensiones compactas, control de circuito cerrado basado en codificador y electrónica de accionamiento integrada. Estas características ayudan a mejorar la confiabilidad del posicionamiento, reducen el riesgo de perder pasos, simplifican el cableado y ahorran espacio de instalación. Son particularmente adecuados para ejes de posicionamiento compactos que requieren movimientos repetitivos, posicionamiento preciso y control de movimiento confiable.
Pregunta frecuente 2: ¿Cómo mejoran los servomotores paso a paso integrados la precisión del posicionamiento en las máquinas de colocación SMT?
Los servomotores paso a paso integrados utilizan retroalimentación del codificador para monitorear la posición real del rotor y compararla con el movimiento ordenado. El controlador integrado puede detectar desviaciones de posicionamiento y ajustar el funcionamiento del motor según su estrategia de control. Este mecanismo de circuito cerrado ayuda a mejorar la coherencia del posicionamiento y reducir los errores causados por pasos omitidos no detectados. La precisión de la colocación real también depende de la precisión de la transmisión mecánica, el juego, la resolución del codificador y la calibración de la máquina.
Pregunta frecuente 3: ¿Cuáles son las ventajas del control de circuito cerrado en equipos de colocación SMT?
El control de circuito cerrado proporciona retroalimentación de posición en tiempo real, lo que ayuda al motor a mantener la sincronización con los movimientos ordenados. Sus principales ventajas incluyen una mayor confiabilidad de posicionamiento, detección de pasos perdidos, mejor adaptabilidad de la carga y un funcionamiento más consistente durante aceleraciones y desaceleraciones frecuentes. Estas capacidades son valiosas para los cabezales de colocación SMT y otros ejes de movimiento que operan en condiciones de posicionamiento repetitivas.
Pregunta frecuente 4: ¿Cómo ahorran espacio de instalación los servomotores paso a paso micro integrados en máquinas SMT?
Los servomotores paso a paso micro integrados combinan la electrónica del motor, el codificador y el controlador en un conjunto compacto. Esto elimina la necesidad de un controlador externo montado por separado para cada motor, lo que reduce la distribución de componentes y simplifica la planificación del gabinete eléctrico. Su estructura compacta también ayuda a los fabricantes de equipos a optimizar la disposición de múltiples ejes de movimiento dentro de dimensiones limitadas de la máquina.
Pregunta frecuente 5: ¿Pueden los servomotores paso a paso integrados manejar movimientos de arranque y parada de alta velocidad en máquinas de colocación SMT?
Sí. Los servomotores paso a paso integrados correctamente seleccionados pueden soportar movimientos frecuentes de arranque y parada, aceleración, desaceleración y posicionamiento repetitivo. La retroalimentación del codificador ayuda a monitorear el movimiento real del motor, mientras que el variador integrado regula el funcionamiento del motor de acuerdo con los parámetros de movimiento configurados. Los ingenieros deben evaluar las características de par-velocidad, la inercia de carga, los requisitos de aceleración y el rendimiento térmico para garantizar un funcionamiento fiable a alta velocidad.
Pregunta frecuente 6: ¿Cómo reducen los servomotores paso a paso integrados la complejidad del cableado?
Los servomotores paso a paso integrados incorporan la electrónica de accionamiento directamente en el conjunto del motor, eliminando conexiones separadas de alimentación y retroalimentación del motor al controlador. Esto reduce los requisitos de cableado externo y simplifica la instalación del equipo. Según el modelo, las conexiones de control pueden incluir señales de pulso y dirección, entradas de habilitación, salidas de alarma o interfaces de comunicación industrial.
Pregunta frecuente 7: ¿Los servomotores paso a paso microintegrados son energéticamente eficientes para equipos SMT?
Los servomotores paso a paso micro integrados pueden mejorar la gestión de la energía mediante la regulación electrónica de la corriente y, en los modelos compatibles, la reducción automática de la corriente de mantenimiento. Estas funciones ayudan a reducir el consumo de corriente innecesario y la generación de calor en condiciones de funcionamiento adecuadas. La eficiencia energética real depende del diseño del motor, la electrónica del variador, las características de la carga, la velocidad de funcionamiento y los parámetros de control.
Pregunta frecuente 8: ¿Qué factores deben considerar los ingenieros al seleccionar servomotores paso a paso integrados para máquinas de colocación SMT?
Los ingenieros deben evaluar el par nominal, el par máximo, la velocidad de funcionamiento, la resolución del codificador, los requisitos de posicionamiento, las dimensiones del motor, el voltaje de suministro y la compatibilidad de la interfaz de control. También se deben considerar la inercia de la carga, los perfiles de aceleración y desaceleración, el juego de la transmisión, el ciclo de trabajo y la gestión térmica. La selección adecuada del motor garantiza que el servosistema integrado cumpla con los requisitos mecánicos y operativos de la máquina.
Pregunta frecuente 9: ¿Cuál es la diferencia entre un motor paso a paso de circuito abierto y un servomotor paso a paso integrado?
Un motor paso a paso de circuito abierto generalmente funciona según comandos de pulso sin verificación de posición basada en codificador. Un servomotor paso a paso integrado combina un motor paso a paso, un codificador y un controlador para proporcionar control de retroalimentación de circuito cerrado. Este último puede detectar desviaciones de posicionamiento y proporcionar un mejor control del movimiento. También simplifica la instalación al integrar el motor y la electrónica de accionamiento en un solo conjunto.
Pregunta frecuente 10: ¿Qué aplicaciones de máquinas de colocación SMT son adecuadas para servomotores paso a paso micro integrados?
Los servomotores paso a paso micro integrados son adecuados para diversas aplicaciones de control de movimiento compacto en equipos SMT, incluido el posicionamiento del cabezal de colocación, la indexación del alimentador, el ajuste de la boquilla, los mecanismos de rotación de componentes y los ejes de posicionamiento auxiliares. También se pueden utilizar en módulos de manipulación de PCB y equipos de inspección cuando su par, velocidad, precisión de posicionamiento e interfaces de control cumplen con los requisitos de la aplicación.