Casa »
Notizia »
Perché le macchine di posizionamento SMT scelgono i servomotori passo-passo micro integrati?
Perché le macchine di posizionamento SMT scelgono i servomotori passo-passo micro integrati?
Visualizzazioni: 0 Autore: Editor del sito Orario di pubblicazione: 2026-11-04 Origine: Sito
Introduzione
Le macchine di posizionamento con tecnologia a montaggio superficiale (SMT) sono apparecchiature essenziali nella moderna produzione elettronica. Poiché i progetti PCB diventano sempre più compatti e la densità dei componenti continua ad aumentare, i produttori si trovano ad affrontare crescenti richieste di maggiore precisione di posizionamento, velocità di produzione più elevate, migliore stabilità di posizionamento e tempi di fermo delle apparecchiature ridotti. Per soddisfare questi requisiti, i sistemi di controllo del movimento devono offrire prestazioni precise, ripetibili e affidabili su più assi di posizionamento.
Tra le soluzioni di motion control disponibili, I micro servomotori passo-passo integrati stanno diventando un'opzione interessante per applicazioni selezionate di macchine di posizionamento SMT. Combinando un motore passo-passo, feedback dell'encoder e un azionamento integrato all'interno di un gruppo compatto, questi motori forniscono un equilibrio pratico tra precisione di posizionamento, risposta dinamica, comodità di installazione e integrazione del sistema.
A differenza dei tradizionali motori passo-passo ad anello aperto, i servomotori passo-passo integrati utilizzano il feedback per monitorare il movimento del motore e rilevare le deviazioni di posizionamento. Questa capacità di controllo a circuito chiuso aiuta a migliorare l'affidabilità del movimento, in particolare nelle applicazioni che comportano frequenti accelerazioni, decelerazioni, posizionamenti a breve distanza e movimenti ripetitivi.
Per i produttori di apparecchiature SMT, scegliere la giusta soluzione di controllo del movimento non significa semplicemente aumentare la velocità del motore. Si tratta di ottenere un posizionamento coerente dei componenti, ridurre al minimo gli errori di posizionamento, semplificare l'architettura della macchina e mantenere prestazioni stabili durante la produzione continua.
In questo articolo, esaminiamo il motivo per cui le macchine di posizionamento SMT scelgono servomotori passo-passo micro integrati, in che modo questi motori migliorano le prestazioni della macchina e quali fattori tecnici dovrebbero considerare gli ingegneri quando li selezionano.
1. Posizionamento di componenti ad alta precisione per macchine di posizionamento SMT
La precisione di posizionamento è uno degli indicatori di prestazione più importanti di una macchina di posizionamento SMT. Durante l'assemblaggio del PCB, i componenti elettronici devono essere posizionati accuratamente sulle piazzole di saldatura designate. Anche le più piccole deviazioni di posizionamento possono provocare il disallineamento dei componenti, difetti di saldatura o una ridotta affidabilità del prodotto.
I tradizionali motori passo-passo ad anello aperto funzionano ricevendo comandi a impulsi senza verificare direttamente se il rotore ha completato il movimento comandato. In caso di accelerazione eccessiva, cambiamenti improvvisi di carico o coppia insufficiente, il motore potrebbe perdere la sincronizzazione e riscontrare passaggi mancati.
I micro servomotori passo-passo integrati superano questa limitazione attraverso il controllo ad anello chiuso basato su encoder.
L'encoder monitora continuamente la posizione del rotore e fornisce feedback all'azionamento integrato. L'azionamento confronta la posizione effettiva del motore con la posizione comandata e regola il funzionamento del motore quando si verificano deviazioni.
Questo meccanismo di controllo offre diversi vantaggi:
Coerenza di posizionamento migliorata durante i movimenti ripetitivi.
Rischio ridotto di perdita di passi non rilevata.
Migliore affidabilità di posizionamento in caso di carichi meccanici variabili.
Funzionamento più stabile durante accelerazioni e decelerazioni frequenti.
Controllo migliorato sui movimenti di posizionamento a breve distanza.
Per le teste di posizionamento SMT, i meccanismi di alimentazione, i moduli di posizionamento PCB e gli assi di regolazione ausiliari, queste caratteristiche aiutano a supportare un movimento affidabile e ripetibile.
Tuttavia, la precisione del posizionamento finale dipende anche dalla struttura meccanica della macchina, dalla risoluzione dell'encoder, dal gioco della trasmissione, dalle caratteristiche di vibrazione, dalla correzione della visione e dall'architettura complessiva di controllo del movimento.
2. Il design compatto e integrato consente di risparmiare spazio di installazione
L'ottimizzazione dello spazio è una considerazione importante nella progettazione moderna delle macchine di posizionamento SMT. Man mano che i componenti elettronici diventano più piccoli e i requisiti di assemblaggio di PCB diventano più sofisticati, i produttori di apparecchiature stanno sviluppando macchine sempre più compatte con livelli più elevati di integrazione funzionale. All'interno di queste macchine, più assi di controllo del movimento devono operare in spazi di installazione limitati mantenendo un posizionamento preciso e un movimento affidabile. Le configurazioni tradizionali di controllo del movimento, che in genere consistono in motori passo-passo separati, driver esterni, encoder e cavi di collegamento aggiuntivi, possono aumentare le dimensioni delle apparecchiature e complicare i layout meccanici ed elettrici.
I servomotori passo-passo micro integrati forniscono una soluzione salvaspazio combinando il motore passo-passo, l'encoder e l'elettronica di azionamento in un unico gruppo compatto. Questa architettura integrata elimina la necessità di montare separatamente un driver esterno per ciascun motore, contribuendo a ridurre la distribuzione dei componenti e a semplificare la struttura complessiva della macchina.
Per i produttori di macchine di posizionamento SMT, questo design compatto offre numerosi vantaggi pratici:
Spazio di installazione ridotto: l'integrazione del motore e del driver elimina i requisiti di montaggio separato del driver, semplificando la disposizione di più assi di movimento all'interno di strutture compatte della macchina.
Layout di cablaggio semplificato: la configurazione integrata riduce le connessioni esterne tra il motore e il driver, contribuendo a ridurre al minimo la complessità dell'instradamento dei cavi.
Maggiore densità di integrazione: i gruppi motore compatti consentono ai progettisti di apparecchiature di ottimizzare la disposizione delle teste di posizionamento, dei meccanismi di alimentazione e dei moduli di posizionamento ausiliari.
Progettazione meccanica semplificata: un minor numero di componenti installati separatamente può ridurre i requisiti di montaggio e semplificare l'assemblaggio della macchina.
Migliore standardizzazione del sistema: l'utilizzo di unità di azionamento motore integrate su diversi moduli di movimento aiuta a creare un'architettura della macchina più modulare e coerente.
Manutenzione conveniente: i gruppi integrati possono semplificare la sostituzione dei componenti e ridurre il tempo necessario per risolvere i problemi relativi alle connessioni separate di motore e driver.
Ad esempio, una macchina di posizionamento SMT può richiedere più assi di movimento indipendenti per controllare il posizionamento degli assi X e Y, il movimento dell'ugello dell'asse Z e la rotazione dei componenti dell'asse Theta. Quando si utilizzano motori convenzionali e driver esterni, ciascun asse richiede spazio di installazione aggiuntivo per l'elettronica di azionamento e i collegamenti elettrici corrispondenti. Adottando Micro servomotori passo-passo integrati, i produttori di apparecchiature possono ridurre il numero di componenti montati separatamente e creare un layout di controllo del movimento più organizzato.
Un altro vantaggio importante è la possibilità di percorsi di collegamento elettrico più brevi. Poiché il driver è installato direttamente all'interno del gruppo motore, i collegamenti esterni di alimentazione e feedback tra motore e driver non sono più necessari. Ciò può semplificare la gestione dei cavi e ridurre alcuni problemi di integrazione relativi al cablaggio. Tuttavia, l'alimentazione, la comunicazione, i segnali di controllo e i collegamenti di messa a terra devono comunque essere progettati correttamente in base alle specifiche del motore.
Inoltre, l'architettura integrata supporta lo sviluppo di macchine modulari. I produttori di apparecchiature possono configurare diversi moduli di movimento utilizzando gruppi di azionamento motore standardizzati, semplificando l'adattamento dei progetti delle macchine a diverse dimensioni di PCB, requisiti di posizionamento dei componenti e capacità di produzione.
Per i produttori di macchine di posizionamento SMT che cercano di ridurre le dimensioni delle apparecchiature senza sacrificare la funzionalità di controllo del movimento, i servomotori passo-passo micro integrati offrono una soluzione di integrazione efficace. La loro struttura compatta, l'installazione semplificata e i ridotti requisiti di cablaggio esterno aiutano a ottimizzare il layout delle macchine, supportando allo stesso tempo lo sviluppo di apparecchiature SMT più modulari, efficienti in termini di spazio e manutenibili.
Tuttavia, nella scelta di un motore integrato, gli ingegneri dovrebbero considerare anche le dimensioni del motore, le interfacce di montaggio, la posizione dei connettori, la dissipazione del calore e l'accessibilità. Una corretta pianificazione dell'installazione garantisce che i vantaggi in termini di risparmio di spazio non compromettano le prestazioni termiche o la comodità di manutenzione a lungo termine.
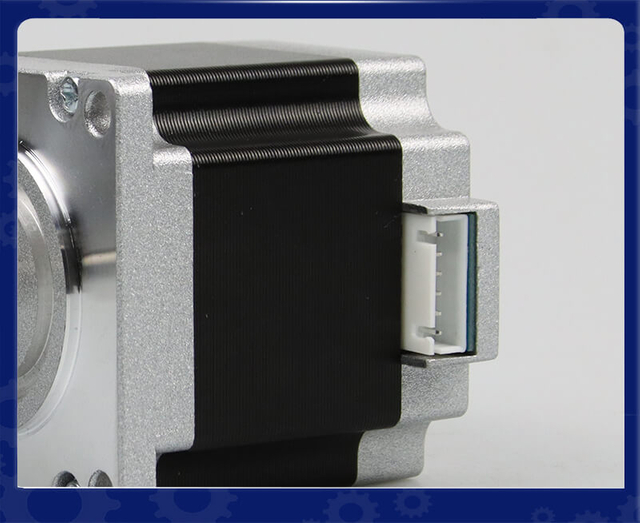
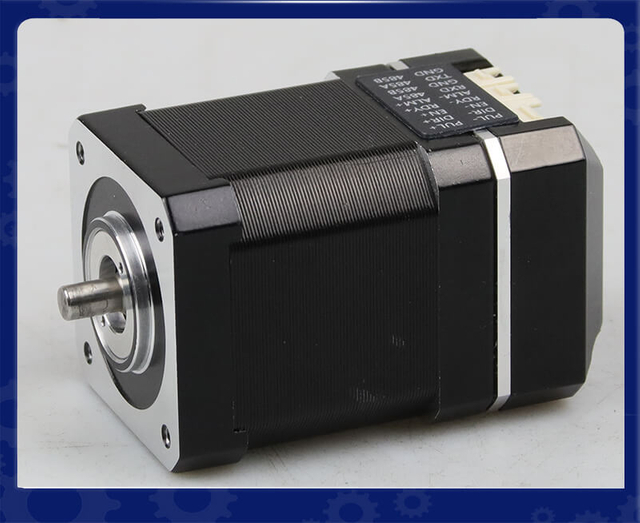
Servomotore passo-passo integrato ISC28: soluzione di controllo del movimento ad anello chiuso intelligente, compatta e ad alta efficienza
Panoramica del prodotto: Il servomotore passo-passo integrato NEMA 11 LMISC28 combina un motore passo-passo compatto, feedback encoder e driver integrato in una singola unità, fornendo un'efficiente soluzione di controllo del movimento per apparecchiature di automazione di precisione. Caratterizzato da un design del telaio NEMA 11 salvaspazio, questo motore integrato semplifica l'installazione del sistema, riduce il cablaggio esterno e minimizza la necessità di componenti di azionamento separati. La sua tecnologia di controllo a circuito chiuso monitora la posizione effettiva del motore, contribuendo a ridurre i passaggi mancati e migliorare l'affidabilità del posizionamento in condizioni operative variabili. Progettato per applicazioni che richiedono dimensioni compatte, posizionamento accurato e controllo del movimento reattivo, LMISC28 offre una soluzione pratica per i produttori di apparecchiature che cercano di ottimizzare l'integrazione della macchina e le prestazioni di movimento.
Principali caratteristiche tecniche
Telaio compatto NEMA 11: design salvaspazio per apparecchiature con spazio di installazione limitato ed elevati requisiti di integrazione.
Motore e driver integrati: combina il motore passo-passo e l'elettronica di comando in un unico gruppo, riducendo i componenti esterni e semplificando l'installazione.
Controllo a circuito chiuso basato su encoder: fornisce feedback sulla posizione in tempo reale per aiutare a rilevare le deviazioni di posizionamento e ridurre il rischio di passaggi mancati.
Affidabilità di posizionamento migliorata: supporta movimenti coerenti e ripetibili durante frequenti operazioni di avvio-arresto e posizionamento.
Cablaggio semplificato: riduce i collegamenti esterni tra motore e driver e aiuta a semplificare la configurazione del sistema elettrico.
Applicazioni tipiche
Macchine di posizionamento SMT: posizionamento dei componenti, indicizzazione dell'alimentatore e meccanismi di regolazione ausiliari.
Attrezzature mediche: movimento di precisione in strumenti diagnostici compatti e dispositivi di automazione di laboratorio.
Automazione del laboratorio: gestione dei campioni, meccanismi di distribuzione dei liquidi e apparecchiature di test automatizzate.
Strumenti ottici: regolazione delle lenti, meccanismi di messa a fuoco e sistemi di posizionamento ottico di precisione.
Stampanti 3D: movimento dell'estrusore, posizionamento di precisione e moduli compatti di controllo del movimento.
Servizio personalizzato LEANMOTOR
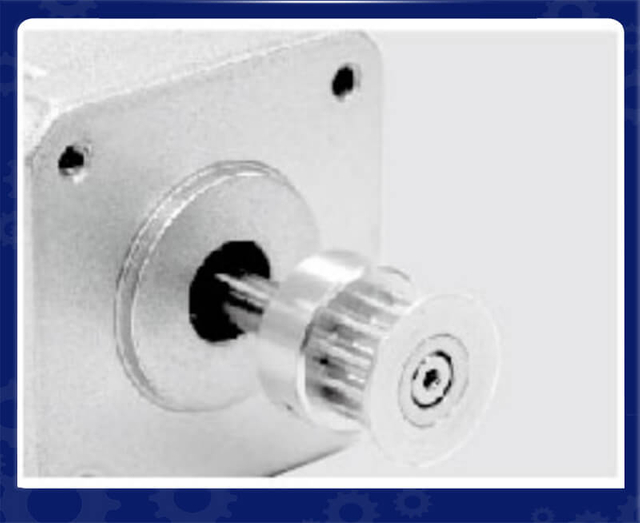
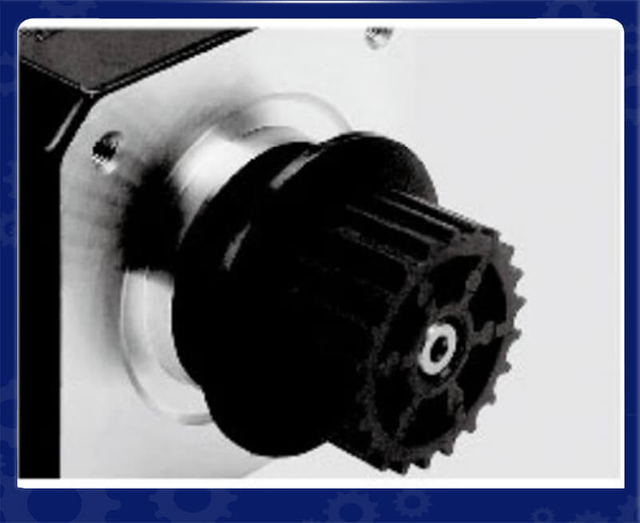
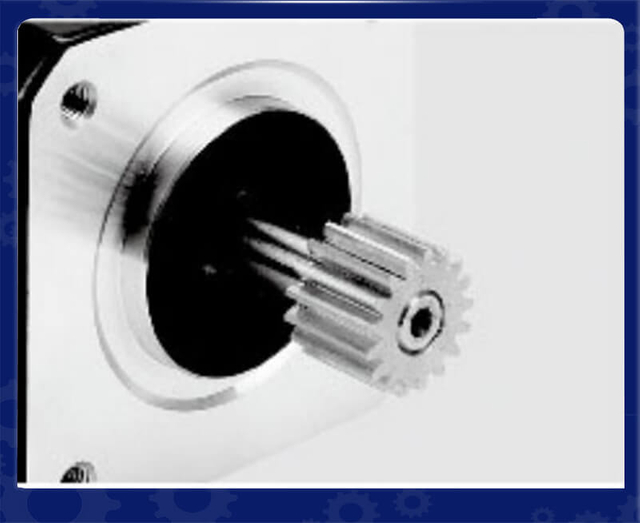
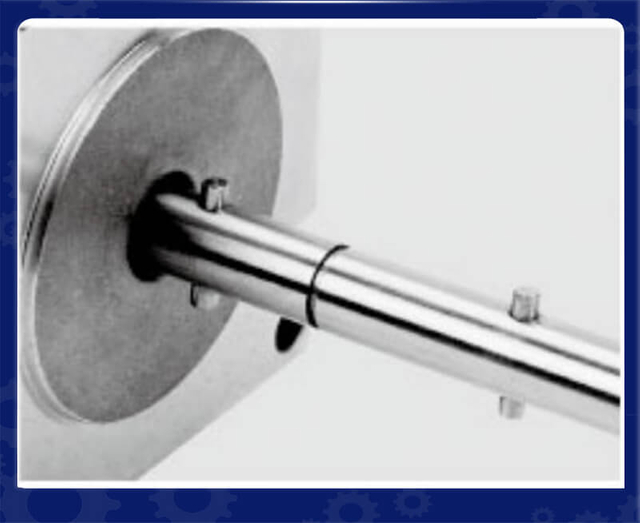
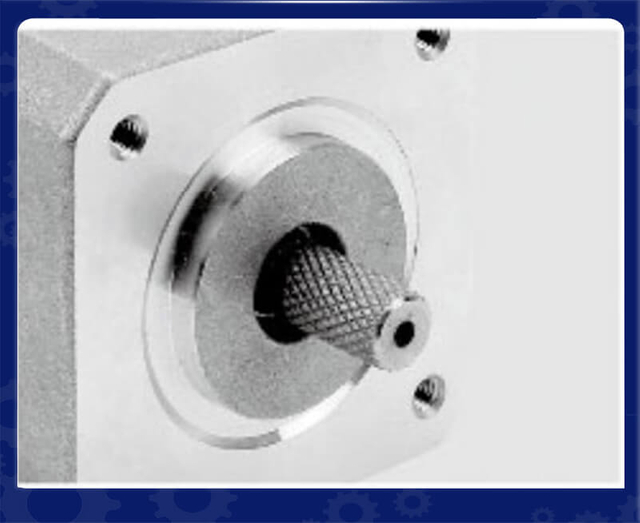
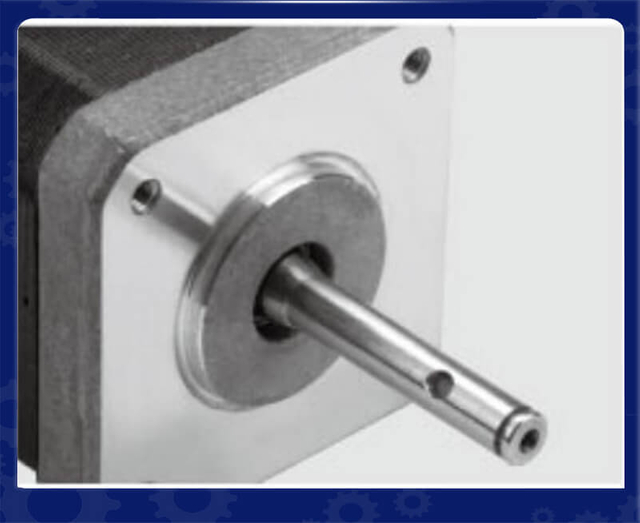
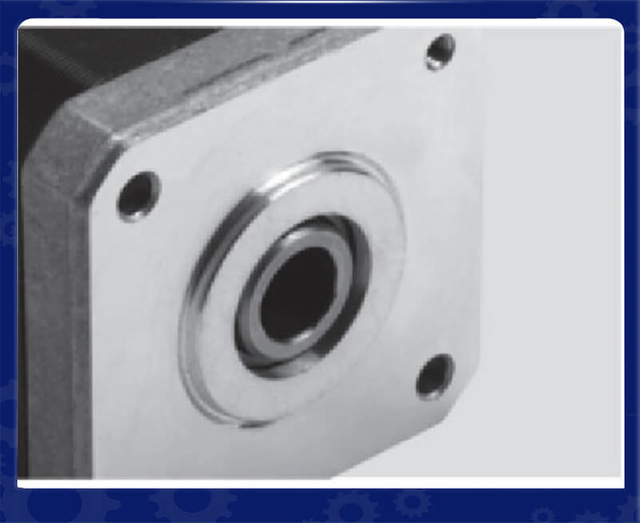
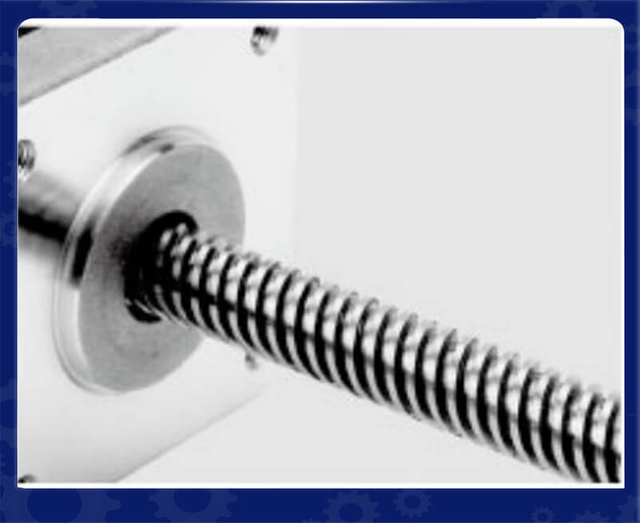
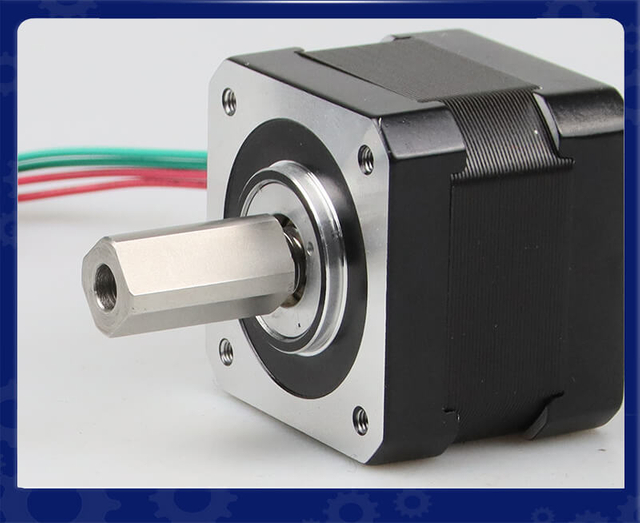
Servizio albero personalizzato
Pulegge metalliche
Puleggia di plastica
Ingranaggio
Perno dell'albero
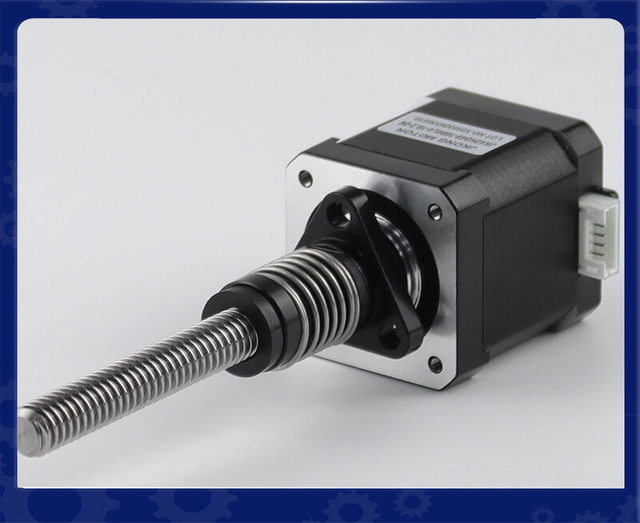
Albero filettato
Montaggio a pannello
Albero cavo
Vite di comando
Montaggio a pannello
Appartamento singolo
Doppio piatto
Albero chiave
Servizio motore personalizzato
Cavi
Copertine
Lancia
Asta della vite di comando
Codificatori
Freni
Riduttori
Modulo lineare
Driver integrati
Riduttore a vite senza fine
3. Il controllo a circuito chiuso riduce i passaggi mancati durante il funzionamento ad alta velocità
Il posizionamento ad alta velocità è un requisito fondamentale per le moderne macchine di posizionamento SMT, dove le teste di posizionamento devono spostarsi ripetutamente tra gli alimentatori dei componenti e le coordinate PCB designate con elevata precisione. Durante la produzione continua, frequenti accelerazioni, decelerazioni e rapidi cambi di direzione mettono a dura prova la coppia del motore e la stabilità di posizionamento. In queste condizioni operative dinamiche, i motori passo-passo convenzionali ad anello aperto potrebbero subire passaggi mancati quando il carico effettivo supera la coppia disponibile o quando i parametri di accelerazione non sono configurati in modo corretto.
I servomotori passo-passo micro integrati affrontano questa sfida attraverso il controllo ad anello chiuso basato su encoder. A differenza dei tradizionali motori passo-passo ad anello aperto, che eseguono comandi a impulsi senza verificare direttamente la posizione del rotore, i servomotori passo-passo integrati monitorano continuamente il movimento effettivo del motore attraverso un encoder. Il driver integrato confronta la posizione comandata con la posizione rilevata e regola la corrente del motore o l'uscita di controllo in base al segnale di feedback.
Questo meccanismo a circuito chiuso offre numerosi vantaggi per le applicazioni di posizionamento SMT:
Rischio ridotto di passaggi mancati: il feedback della posizione in tempo reale aiuta a identificare le deviazioni tra il movimento comandato e quello effettivo del motore.
Coerenza del posizionamento migliorata: il controllo basato sul feedback aiuta a mantenere un posizionamento ripetibile durante il funzionamento continuo ad alta velocità.
Migliore adattabilità al carico: l'azionamento può rispondere alle variazioni delle condizioni di carico entro i suoi limiti di controllo.
Accelerazione e decelerazione più affidabili: la regolazione a circuito chiuso aiuta a mantenere il funzionamento stabile del motore durante i frequenti cicli di avvio-arresto.
Rilevamento di funzionamento anomalo: gli errori di posizionamento e altri guasti configurati possono attivare allarmi, consentendo al controllore della macchina di intraprendere azioni correttive.
Ad esempio, quando una testa di posizionamento SMT si muove rapidamente tra le posizioni di prelievo di due componenti, cambiamenti improvvisi nella resistenza meccanica o un'accelerazione eccessiva possono influenzare la sincronizzazione del motore. Grazie al feedback dell'encoder, il driver integrato è in grado di rilevare deviazioni di posizionamento e rispondere in base alla propria strategia di controllo, contribuendo a ridurre la possibilità di errori di posizionamento non rilevati.
Un altro importante vantaggio è la migliore affidabilità operativa durante i cicli di produzione ripetitivi. Le macchine di posizionamento SMT spesso eseguono migliaia di movimenti di posizionamento per periodi operativi prolungati. Monitorando continuamente il movimento del rotore, I micro servomotori passo-passo integrati forniscono un ulteriore livello di supervisione del controllo del movimento, aiutando i produttori a mantenere prestazioni costanti della macchina e a ridurre le interruzioni legate al posizionamento.
Per i produttori di apparecchiature SMT, il controllo ad anello chiuso è particolarmente prezioso per gli assi di posizionamento ad alta frequenza che richiedono sia un'installazione compatta che un feedback di movimento affidabile. Tuttavia, per ottenere prestazioni ottimali è comunque necessario selezionare adeguatamente la coppia del motore, la configurazione dell'accelerazione, l'adattamento dell'inerzia del carico e la progettazione della trasmissione meccanica.
4. Risposta dinamica migliorata per movimenti Start-Stop frequenti
Le macchine di posizionamento SMT richiedono un controllo del movimento rapido e reattivo per mantenere l'efficienza della produzione.
Durante un tipico ciclo di posizionamento, la macchina può eseguire più azioni coordinate:
Spostare la testa di posizionamento verso un alimentatore di componenti.
Posizionare l'ugello sopra il componente selezionato.
Prelevare il componente utilizzando il sistema di aspirazione.
Muoversi verso la coordinata PCB designata.
Regolare la posizione e l'orientamento del componente.
Rilasciare il componente sul PCB.
Passa alla posizione di posizionamento successiva.
Queste operazioni comportano frequenti accelerazioni, decelerazioni e arresti.
Un motore con prestazioni dinamiche insufficienti può aumentare il tempo di posizionamento, generare vibrazioni eccessive o causare movimenti incoerenti.
I micro servomotori passo-passo integrati forniscono il controllo della corrente e della posizione ad anello chiuso , a seconda dell'architettura del prodotto selezionata. Ciò consente all'azionamento di regolare il funzionamento del motore in base al feedback e ai comandi di movimento configurati.
I loro vantaggi possono includere:
Accelerazione e decelerazione reattive.
Funzionamento stabile durante i cicli di posizionamento ripetitivi.
Migliore controllo del movimento del motore in caso di carichi variabili.
Rischio ridotto di passaggi mancati rispetto al funzionamento a circuito aperto.
Prestazioni di movimento più costanti attraverso cicli operativi ripetuti.
Per i progettisti di macchine, queste caratteristiche possono aiutare a ottimizzare l’equilibrio tra velocità di posizionamento e stabilità meccanica.
Il miglioramento effettivo del tempo di ciclo dipende dalle caratteristiche di coppia-velocità del motore, dall'inerzia del carico, dal sistema di trasmissione, dalla larghezza di banda di controllo e dalle capacità del controller della macchina.
5. Minore complessità di cablaggio e integrazione elettrica più semplice
L'integrazione elettrica è un'altra considerazione importante quando si progettano apparecchiature di posizionamento SMT.
Un sistema di motore passo-passo convenzionale richiede generalmente un driver separato collegato al motore. Potrebbe essere necessario un cablaggio aggiuntivo per il feedback dell'encoder, i segnali di controllo del motore e la distribuzione dell'alimentazione.
Quando più assi sono installati su una macchina, questi collegamenti possono creare complicati instradamenti dei cavi e aumentare la possibilità di errori di cablaggio.
I micro servomotori passo-passo integrati semplificano questa disposizione incorporando l'elettronica di azionamento nel gruppo motore.
A seconda del modello, le interfacce elettriche disponibili possono includere:
Ingressi di impulso e direzione.
Abilitazioni e segnali di allarme.
Connessioni di feedback dell'encoder all'interno del gruppo integrato.
Ingressi e uscite digitali configurabili.
Interfacce di comunicazione per il controllo basato sulla rete.
Le interfacce specifiche variano in base al produttore e alla serie di prodotti.
Per i produttori di macchine SMT, le soluzioni di motori integrati possono ridurre lo sforzo richiesto per la progettazione del quadro elettrico, la gestione dei cavi e l'installazione dei componenti.
Tuttavia, gli ingegneri dovrebbero verificare l'interfaccia di controllo del motore prima di selezionare un modello. La compatibilità con il PLC, il controller di movimento, la rete di comunicazione e il software di controllo macchina esistenti è essenziale.
6. Ridotta complessità del sistema meccanico ed elettrico
Una macchina di posizionamento SMT ad alte prestazioni richiede uno stretto coordinamento tra più assi di movimento.
A seconda dell'architettura della macchina, questi assi possono includere:
Movimento della testa di posizionamento dell'asse X e dell'asse Y.
Sollevamento e abbassamento dell'ugello dell'asse Z.
Rotazione del componente dell'asse theta.
Meccanismi di indicizzazione dell'alimentatore.
Posizionamento PCB e regolazione del trasportatore.
Meccanismi ausiliari di ispezione e allineamento.
L'utilizzo di motori e driver separati per ciascun asse può aumentare il numero di componenti del sistema e complicare l'integrazione delle apparecchiature.
I servomotori passo-passo integrati aiutano a ridurre questa complessità combinando diversi componenti di movimento essenziali in un unico assieme.
Per i produttori di apparecchiature, ciò può offrire vantaggi in:
Standardizzazione del sistema: gli ingegneri possono sviluppare moduli di movimento standardizzati utilizzando modelli di motori integrati compatibili.
Assemblaggio semplificato: un numero inferiore di componenti montati separatamente può ridurre le procedure di installazione.
Comodità di manutenzione: i gruppi motore e azionamento integrati possono semplificare la sostituzione dei componenti e la risoluzione dei problemi.
Requisiti di cablaggio ridotti: la combinazione di motore e driver riduce la necessità di determinati collegamenti esterni.
Ottimizzazione dello spazio: i gruppi motore compatti possono semplificare la disposizione meccanica delle apparecchiature multiasse.
Questi vantaggi sono particolarmente preziosi per le macchine SMT con numerosi moduli di posizionamento e spazio di installazione limitato.
7. Il funzionamento stabile migliora l'affidabilità della produzione SMT
La stabilità della produzione è importante tanto quanto la velocità di posizionamento nella produzione elettronica.
Una macchina di posizionamento SMT può funzionare ininterrottamente su più turni di produzione. Qualsiasi malfunzionamento imprevisto del motore o errore di posizionamento può interrompere il processo di produzione e influire sull’efficienza complessiva dell’apparecchiatura.
I micro servomotori passo-passo integrati possono migliorare l'affidabilità del sistema di movimento attraverso il feedback dell'encoder e le funzioni di protezione integrate.
A seconda delle specifiche del prodotto, le funzionalità di protezione disponibili possono includere:
Protezione da sovracorrente.
Protezione da sovratensione e sottotensione.
Protezione da sovratemperatura.
Posizione in seguito al rilevamento dell'errore.
Rilevamento di stallo del motore o funzionamento anomalo.
Uscita del segnale di allarme.
Queste funzioni aiutano i controllori dell'apparecchiatura a identificare condizioni operative anomale e a rispondere in base alla strategia di sicurezza e gestione dei guasti della macchina.
Ad esempio, se un asse di posizionamento incontra un'ostruzione meccanica inaspettata, le funzioni di feedback e protezione del motore potrebbero rilevare un funzionamento anomalo e generare un allarme.
Ciò consente al controllore della macchina di avviare un'appropriata procedura di gestione degli errori.
È importante distinguere tra protezione del motore e sicurezza completa della macchina. La protezione integrata del motore non può sostituire i circuiti di arresto di emergenza, i dispositivi di sicurezza meccanici, le protezioni o i sistemi di sicurezza a livello di macchina adeguatamente progettati.
8. Efficienza energetica e prestazione termica
L'efficienza energetica e la gestione termica sono considerazioni importanti nella scelta delle soluzioni di controllo del movimento per le macchine di posizionamento SMT. Durante la produzione continua, più assi motore possono funzionare simultaneamente, eseguendo frequenti operazioni di accelerazione, decelerazione, posizionamento e mantenimento. Questi movimenti ripetitivi creano richieste di potenza variabili e generano calore all'interno del motore e del sistema di azionamento. Se le prestazioni termiche non vengono gestite correttamente, un aumento eccessivo della temperatura può compromettere l'affidabilità del motore, la stabilità del posizionamento e la durata dei componenti elettrici.
I servomotori passo-passo micro integrati combinano la regolazione intelligente della corrente con l'integrazione compatta dell'azionamento per supportare una gestione efficiente dell'energia e prestazioni termiche stabili. A differenza dei tradizionali sistemi di motori passo-passo ad anello aperto che possono mantenere una corrente di mantenimento relativamente elevata anche quando il motore è fermo, alcuni modelli di servo passo-passo integrati possono regolare automaticamente la corrente del motore in base alle condizioni operative e ai parametri di controllo configurati. Ciò aiuta a ridurre il consumo energetico non necessario durante i periodi di inattività o di basso carico.
Diverse caratteristiche contribuiscono alla loro efficienza energetica e alla gestione termica:
Regolazione intelligente della corrente: il driver integrato regola la corrente del motore in base alla coppia richiesta, contribuendo a evitare consumi elettrici non necessari in condizioni operative adeguate.
Corrente di mantenimento ridotta: le funzioni di riduzione della corrente configurabili possono ridurre la corrente del motore quando l'asse rimane fermo, riducendo la generazione di calore durante i periodi di standby.
Prestazioni di guida ottimizzate: il controllo elettronico integrato aiuta a regolare il funzionamento del motore durante l'accelerazione, il movimento a velocità costante e la decelerazione.
Architettura di sistema compatta: la combinazione di motore e driver riduce la necessità di installazioni di azionamenti separate e può semplificare il layout delle apparecchiature e la pianificazione della gestione termica.
Monitoraggio della temperatura migliorato: a seconda del modello, la protezione della temperatura integrata può rilevare temperature operative eccessive e attivare allarmi o risposte protettive.
Per le macchine di posizionamento SMT, le prestazioni termiche sono particolarmente importanti per i motori installati vicino a componenti meccanici di precisione, sistemi di ispezione ottica e moduli di posizionamento compatti. Il calore eccessivo generato da un motore può potenzialmente influenzare i componenti vicini attraverso il trasferimento termico, mentre le fluttuazioni di temperatura possono anche influenzare le dimensioni meccaniche e la coerenza del posizionamento.
Ad esempio, un servomotore passo-passo integrato che controlla una testa di posizionamento SMT può subire accelerazioni e decelerazioni ripetute durante la movimentazione dei componenti ad alta velocità. Un'adeguata regolazione della corrente aiuta ad adattare la potenza del motore ai requisiti operativi effettivi, mentre un'efficace dissipazione del calore aiuta a mantenere temperature operative stabili durante cicli di produzione estesi.
Per massimizzare l'efficienza energetica e l'affidabilità termica, i produttori di apparecchiature SMT dovrebbero valutare la corrente nominale, la corrente di picco, la corrente di mantenimento, l'aumento della temperatura del motore, le condizioni di dissipazione del calore e il ciclo di lavoro quando selezionano un servomotore passo-passo integrato. Il corretto dimensionamento del motore è altrettanto importante. Un motore sottodimensionato può funzionare con una domanda di corrente eccessiva, mentre un motore inutilmente sovradimensionato può aumentare i costi del sistema e potenzialmente ridurre l’efficienza complessiva.
Combinando specifiche del motore adeguate, controllo intelligente della corrente e progettazione termica efficace, i micro servomotori passo-passo integrati possono aiutare le macchine di posizionamento SMT a ottenere un utilizzo più efficiente dell'energia, una ridotta generazione di calore non necessaria e un funzionamento affidabile a lungo termine.
9. Come selezionare il giusto servomotore passo-passo micro integrato per apparecchiature SMT
La scelta del motore adatto richiede molto più del semplice confronto della potenza nominale o delle dimensioni del telaio. Gli ingegneri dovrebbero valutare il carico meccanico effettivo, il profilo di movimento, i requisiti di posizionamento e l'architettura di controllo elettrico.
I seguenti fattori meritano particolare attenzione.
9.1 Precisione di posizionamento e risoluzione dell'encoder
La risoluzione dell'encoder determina la precisione con cui può essere misurata la posizione del rotore del motore.
Per le applicazioni che implicano il posizionamento di componenti di precisione, gli ingegneri dovrebbero considerare la risoluzione dell'encoder, l'elaborazione del feedback, le prestazioni di controllo e la relazione tra rotazione del motore e spostamento lineare.
Un'elevata risoluzione dell'encoder da sola non garantisce un'elevata precisione di posizionamento della macchina. È inoltre necessario considerare il gioco della trasmissione, la precisione del passo della vite, la rigidità del giunto e la conformità meccanica.
9.2 Coppia nominale e coppia di picco
Il motore selezionato deve fornire una coppia sufficiente per tutta la gamma di velocità operativa.
Gli ingegneri dovrebbero calcolare la coppia richiesta per l'accelerazione, il movimento a velocità costante, la decelerazione e il mantenimento.
Per le applicazioni di posizionamento a corsa breve, la coppia di picco e la capacità di accelerazione possono essere particolarmente importanti.
La selezione di un motore basata solo sulla coppia di mantenimento può comportare prestazioni dinamiche insufficienti.
9.3 Velocità e accelerazione del motore
Le macchine di posizionamento SMT spesso richiedono un funzionamento start-stop ad alta frequenza.
Il motore deve fornire una coppia adeguata alla velocità operativa prevista mantenendo caratteristiche di vibrazione e temperatura accettabili.
Gli ingegneri dovrebbero valutare l'intera curva coppia-velocità anziché fare affidamento esclusivamente sulla velocità nominale massima del motore.
9.4 Compatibilità di comunicazione e controllo
L'interfaccia di controllo del motore deve corrispondere all'architettura elettrica esistente della macchina.
Prima dell'acquisto, gli ingegneri dovrebbero confermare:
Compatibilità di impulsi e direzioni.
Protocolli di comunicazione supportati.
Specifiche dei segnali di ingresso e uscita.
Tensione operativa.
Metodi di configurazione dei parametri.
Funzioni di allarme e feedback di stato.
Questi dettagli aiutano a prevenire problemi di integrazione durante lo sviluppo delle apparecchiature.
9.5 Dimensioni di installazione e compatibilità meccanica
Le dimensioni del motore, i fori di montaggio, il diametro e la lunghezza dell'albero e le posizioni dei connettori devono corrispondere al progetto meccanico.
Per le apparecchiature SMT compatte, anche piccole differenze nelle dimensioni del motore possono influenzare le modalità di installazione.
Gli ingegneri dovrebbero anche considerare lo spazio libero per i cavi, la dissipazione del calore, l'isolamento dalle vibrazioni e l'accessibilità per la manutenzione.
10. Servomotori passo-passo integrati e motori passo-passo tradizionali ad anello aperto
Entrambi i tipi di motore trovano applicazione nelle apparecchiature SMT, ma offrono capacità di controllo diverse.
Fattore di confronto
Motore passo-passo ad anello aperto
Servomotore passo-passo integrato
Feedback sulla posizione
In genere nessun feedback dell'encoder
Feedback dell'encoder
Metodo di controllo
Controllo degli impulsi ad anello aperto
Controllo del feedback ad anello chiuso
Rilevamento dei passi mancati
Generalmente non disponibile
Disponibile tramite feedback e monitoraggio dei guasti configurato
Disposizione del cablaggio
Motore e driver separati
Motore e azionamento integrati
Complessità di installazione
Richiede il montaggio del driver separato
Assemblaggio più compatto
Prestazioni dinamiche
Dipende dal dimensionamento del motore e dell'azionamento
Vantaggi dal controllo basato sul feedback
Integrazione del sistema
Richiede la configurazione dei componenti separata
Integrazione semplificata dell'azionamento del motore
Monitoraggio dei guasti
Dipende dal monitoraggio esterno
Può includere funzioni di allarme integrate
Applicazioni tipiche
Assi di posizionamento economici
Applicazioni che richiedono feedback e integrazione compatta
La scelta dipende dai requisiti di posizionamento, dalle condizioni operative e dal costo totale del sistema.
Per meccanismi ausiliari semplici con carichi prevedibili e requisiti di posizionamento moderati, i motori passo-passo convenzionali ad anello aperto possono rimanere una soluzione economicamente vantaggiosa.
Per gli assi di posizionamento che richiedono maggiore affidabilità del movimento, installazione compatta e feedback basato su encoder, i servomotori passo-passo integrati possono offrire maggiore flessibilità.
11. Perché i produttori di apparecchiature SMT dovrebbero prendere in considerazione i servomotori passo-passo micro integrati
La crescente complessità dei prodotti elettronici impone requisiti sempre maggiori alle attrezzature per l'assemblaggio di PCB.
Componenti più piccoli, densità di posizionamento più elevate e processi di produzione sempre più sofisticati richiedono sistemi di movimento in grado di garantire un posizionamento coerente e un funzionamento affidabile.
I servomotori passo-passo micro integrati affrontano diverse importanti sfide ingegneristiche.
In primo luogo, migliorano l’affidabilità del posizionamento. Il feedback dell'encoder consente all'azionamento di monitorare il movimento effettivo del rotore invece di fare affidamento esclusivamente sugli impulsi di passo comandati.
In secondo luogo, semplificano l’integrazione della macchina. La combinazione di motore e azionamento riduce il numero di componenti installati separatamente.
In terzo luogo, supportano la progettazione di macchine compatte. La loro architettura integrata può ridurre lo spazio di installazione e semplificare le modalità di cablaggio.
In quarto luogo, forniscono un controllo flessibile del movimento. A seconda del modello, gli ingegneri possono selezionare le interfacce di controllo adatte basate su impulsi o basate su rete.
Infine, supportano la standardizzazione delle apparecchiature. L'utilizzo di soluzioni motoristiche integrate su più moduli macchina può semplificare la progettazione elettrica, l'assemblaggio e la manutenzione.
Questi vantaggi rendono vale la pena prendere in considerazione i micro servomotori passo-passo integrati per assi selezionati di macchine di posizionamento SMT, in particolare dove le dimensioni compatte, il posizionamento ripetitivo e il controllo del movimento basato sul feedback sono importanti.
Conclusione
Poiché le macchine di posizionamento SMT continuano ad evolversi verso una maggiore precisione, una maggiore efficienza produttiva e strutture meccaniche più compatte, i requisiti per i sistemi di controllo del movimento stanno diventando sempre più esigenti.
I micro servomotori passo-passo integrati combinano la tecnologia del motore passo-passo, il feedback dell'encoder e l'elettronica di azionamento integrata per fornire una soluzione di controllo del movimento compatta e pratica.
Il loro funzionamento a circuito chiuso aiuta a ridurre il rischio di passaggi mancati non rilevati, mentre la loro struttura integrata semplifica il cablaggio, l'installazione e la configurazione del sistema.
Per i produttori di apparecchiature SMT, questi motori possono fornire una soluzione efficace per il posizionamento della testa, l'indicizzazione dell'alimentatore, la regolazione del PCB e altre applicazioni di movimento di precisione, a condizione che coppia, velocità, prestazioni di feedback e interfacce di controllo soddisfino i requisiti applicativi specifici.
Quando si seleziona un servomotore passo-passo integrato, gli ingegneri dovrebbero valutare il sistema di movimento completo anziché concentrarsi su un singolo motore. Il corretto dimensionamento del motore, la progettazione meccanica, la compatibilità del controller e la gestione termica sono essenziali per ottenere prestazioni stabili a lungo termine.
Selezionando il micro servomotore passo-passo integrato appropriato , i produttori di macchine SMT possono sviluppare sistemi di controllo del movimento più compatti, affidabili ed efficienti per soddisfare le esigenze in evoluzione della moderna produzione elettronica.
Domande frequenti:
FAQ 1: Perché le macchine di posizionamento SMT utilizzano servomotori passo-passo micro integrati?
Le macchine di posizionamento SMT utilizzano micro servomotori passo-passo integrati perché combinano dimensioni compatte, controllo ad anello chiuso basato su encoder ed elettronica di azionamento integrata. Queste funzionalità contribuiscono a migliorare l'affidabilità del posizionamento, a ridurre il rischio di passaggi mancati, a semplificare il cablaggio e a risparmiare spazio di installazione. Sono particolarmente adatti per assi di posizionamento compatti che richiedono movimenti ripetitivi, posizionamento accurato e controllo del movimento affidabile.
FAQ 2: In che modo i servomotori passo-passo integrati migliorano la precisione di posizionamento nelle macchine di posizionamento SMT?
I servomotori passo-passo integrati utilizzano il feedback dell'encoder per monitorare la posizione effettiva del rotore e confrontarla con il movimento comandato. Il driver integrato è in grado di rilevare deviazioni di posizionamento e regolare il funzionamento del motore in base alla propria strategia di controllo. Questo meccanismo a circuito chiuso aiuta a migliorare la coerenza del posizionamento e a ridurre gli errori causati da passaggi mancati non rilevati. L'effettiva precisione di posizionamento dipende anche dalla precisione della trasmissione meccanica, dal gioco, dalla risoluzione dell'encoder e dalla calibrazione della macchina.
FAQ 3: Quali sono i vantaggi del controllo ad anello chiuso nelle apparecchiature di posizionamento SMT?
Il controllo ad anello chiuso fornisce un feedback di posizione in tempo reale, aiutando il motore a mantenere la sincronizzazione con i movimenti comandati. I suoi principali vantaggi includono una migliore affidabilità di posizionamento, il rilevamento dei passi mancati, una migliore adattabilità del carico e un funzionamento più coerente durante frequenti accelerazioni e decelerazioni. Queste funzionalità sono preziose per le teste di posizionamento SMT e altri assi di movimento che operano in condizioni di posizionamento ripetitive.
FAQ 4: In che modo i micro servomotori passo-passo integrati consentono di risparmiare spazio di installazione nelle macchine SMT?
I micro servomotori passo-passo integrati combinano il motore, l'encoder e l'elettronica del driver in un unico gruppo compatto. Ciò elimina la necessità di un driver esterno montato separatamente per ciascun motore, riducendo la distribuzione dei componenti e semplificando la pianificazione del quadro elettrico. La loro struttura compatta aiuta inoltre i produttori di apparecchiature a ottimizzare la disposizione di più assi di movimento all'interno di dimensioni macchina limitate.
FAQ 5: I servomotori passo-passo integrati possono gestire movimenti start-stop ad alta velocità nelle macchine di posizionamento SMT?
SÌ. I servomotori passo-passo integrati opportunamente selezionati possono supportare frequenti movimenti di avvio-arresto, accelerazione, decelerazione e posizionamento ripetitivo. Il feedback dell'encoder aiuta a monitorare il movimento effettivo del motore, mentre l'azionamento integrato regola il funzionamento del motore in base ai parametri di movimento configurati. Gli ingegneri dovrebbero valutare le caratteristiche di coppia-velocità, l'inerzia del carico, i requisiti di accelerazione e le prestazioni termiche per garantire un funzionamento affidabile ad alta velocità.
FAQ 6: In che modo i servomotori passo-passo integrati riducono la complessità del cablaggio?
I servomotori passo-passo integrati incorporano l'elettronica di azionamento direttamente nel gruppo motore, eliminando connessioni separate di alimentazione e feedback da motore a driver. Ciò riduce i requisiti di cablaggio esterno e semplifica l'installazione delle apparecchiature. A seconda del modello, le connessioni di controllo possono includere segnali di impulso e direzione, ingressi di abilitazione, uscite di allarme o interfacce di comunicazione industriale.
FAQ 7: I micro servomotori passo-passo integrati sono efficienti dal punto di vista energetico per le apparecchiature SMT?
I micro servomotori passo-passo integrati possono migliorare la gestione dell'energia attraverso la regolazione elettronica della corrente e, sui modelli supportati, la riduzione automatica della corrente di mantenimento. Queste funzioni aiutano a ridurre il consumo di corrente e la generazione di calore non necessari in condizioni operative adeguate. L'efficienza energetica effettiva dipende dalla progettazione del motore, dall'elettronica di azionamento, dalle caratteristiche del carico, dalla velocità operativa e dai parametri di controllo.
FAQ 8: Quali fattori dovrebbero considerare gli ingegneri quando scelgono i servomotori passo-passo integrati per le macchine di posizionamento SMT?
Gli ingegneri dovrebbero valutare la coppia nominale, la coppia di picco, la velocità operativa, la risoluzione dell'encoder, i requisiti di posizionamento, le dimensioni del motore, la tensione di alimentazione e la compatibilità dell'interfaccia di controllo. Dovrebbero essere considerati anche l'inerzia del carico, i profili di accelerazione e decelerazione, il gioco della trasmissione, il ciclo di lavoro e la gestione termica. La corretta selezione del motore garantisce che il servosistema integrato soddisfi i requisiti meccanici e operativi della macchina.
FAQ 9: Qual è la differenza tra un motore passo-passo ad anello aperto e un servomotore passo-passo integrato?
Un motore passo-passo ad anello aperto funziona generalmente secondo comandi a impulsi senza verifica della posizione basata su encoder. Un servomotore passo-passo integrato combina un motore passo-passo, un encoder e un driver per fornire un controllo di feedback ad anello chiuso. Quest'ultimo è in grado di rilevare deviazioni di posizionamento e fornire un migliore monitoraggio del movimento. Semplifica inoltre l'installazione integrando il motore e l'elettronica di comando in un unico gruppo.
FAQ 10: Quali applicazioni delle macchine di posizionamento SMT sono adatte per i servomotori passo-passo micro integrati?
I servomotori passo-passo micro integrati sono adatti per varie applicazioni compatte di controllo del movimento nelle apparecchiature SMT, tra cui il posizionamento della testa di posizionamento, l'indicizzazione dell'alimentatore, la regolazione degli ugelli, i meccanismi di rotazione dei componenti e gli assi di posizionamento ausiliari. Possono essere utilizzati anche nei moduli di gestione PCB e nelle apparecchiature di ispezione quando la coppia, la velocità, la precisione di posizionamento e le interfacce di controllo soddisfano i requisiti dell'applicazione.