
ビュー: 0 著者: サイト編集者 公開時刻: 2026-11-04 起源: サイト
表面実装技術 (SMT) 実装機は、現代のエレクトロニクス製造において不可欠な機器です。 PCB 設計がますますコンパクトになり、コンポーネント密度が上昇し続けるにつれて、メーカーは、より高い配置精度、より速い生産速度、より高い位置決め安定性、および機器のダウンタイムの削減に対する需要の増大に直面しています。これらの要件を満たすために、モーション コントロール システムは、複数の位置決め軸にわたって正確で再現性があり、信頼性の高いパフォーマンスを提供する必要があります。
利用可能なモーション コントロール ソリューションの中には、 マイクロ統合ステッピング サーボ モーターは 、選択された SMT 実装機アプリケーションにとって魅力的なオプションになりつつあります。ステッピング モーター、エンコーダー フィードバック、および統合ドライブをコンパクトなアセンブリ内に組み合わせることで、これらのモーターは、位置決め精度、動的応答、設置の利便性、およびシステム統合の間の実用的なバランスを提供します。
従来の開ループ ステッピング モーターとは異なり、統合型ステッピング サーボ モーターはフィードバックを使用してモーターの動きを監視し、位置決めの偏差を検出します。この閉ループ制御機能は、特に頻繁な加速、減速、短距離の位置決め、および反復的な動作を伴うアプリケーションで動作の信頼性を向上させるのに役立ちます。
SMT 装置メーカーにとって、適切なモーション コントロール ソリューションを選択することは、単にモーター速度を上げることだけではありません。それは、一貫したコンポーネントの配置を実現し、位置決めエラーを最小限に抑え、機械アーキテクチャを簡素化し、連続生産を通じて安定したパフォーマンスを維持することです。
この記事では、SMT 実装機がマイクロ統合型ステッピング サーボ モーターを選択する理由、これらのモーターがどのように機械のパフォーマンスを向上させるか、エンジニアがモーターを選択する際に考慮すべき技術的要素について検討します。
位置決め精度は、SMT 実装機の最も重要な性能指標の 1 つです。 PCB の組み立て中、電子部品は指定されたはんだパッド上に正確に配置される必要があります。位置決めのわずかなずれでも、コンポーネントの位置ずれ、はんだ付けの欠陥、または製品の信頼性の低下につながる可能性があります。
従来の開ループ ステッピング モーターは、ローターが指令された動作を完了したかどうかを直接確認することなく、パルス コマンドを受信することによって動作します。過度の加速、急激な負荷変化、またはトルク不足が発生すると、モーターが同期を失い、脱調が発生する可能性があります。
マイクロ統合ステッピング サーボ モーターは、エンコーダベースの閉ループ制御によってこの制限を克服します。
エンコーダはローターの位置を継続的に監視し、統合されたドライブにフィードバックを提供します。ドライブは実際のモーター位置と指令された位置を比較し、偏差が発生した場合にモーターの動作を調整します。
この制御メカニズムには、次のようないくつかの利点があります。
繰り返しの動作中の位置決めの一貫性が向上しました。
検出されないステップ損失のリスクが軽減されます。
機械的負荷の変化下での位置決めの信頼性が向上します。
頻繁な加減速時でもより安定した動作を実現します。
短距離位置決め動作の制御が向上しました。
SMT 配置ヘッド、フィーダー機構、PCB 位置決めモジュール、および補助調整軸の場合、これらの特性は信頼性と再現性のある動作のサポートに役立ちます。
ただし、最終的な配置精度は、機械の機械構造、エンコーダの解像度、トランスミッションのバックラッシュ、振動特性、視覚補正、および全体的なモーション制御アーキテクチャにも依存します。
スペースの最適化は、最新の SMT 実装機の設計において重要な考慮事項です。電子部品が小型化し、PCB アセンブリの要件がより高度になるにつれて、機器メーカーは、より高いレベルの機能統合を備えた、ますますコンパクトな機械を開発しています。これらの機械内では、正確な位置決めと信頼性の高い動作を維持しながら、複数のモーション制御軸が限られた設置スペース内で動作する必要があります。従来のモーション コントロール構成は、通常、個別のステッピング モーター、外部ドライバー、エンコーダー、追加の接続ケーブルで構成されており、機器の寸法が増大し、機械的および電気的なレイアウトが複雑になる可能性があります。
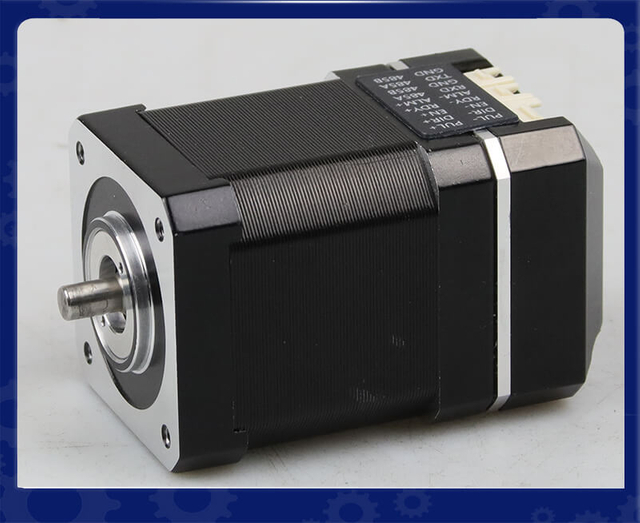
マイクロ統合ステッピング サーボ モーターは、ステッピング モーター、エンコーダー、およびドライブ電子機器を単一のコンパクトなアセンブリに組み合わせることで、省スペースのソリューションを提供します。この統合アーキテクチャにより、各モーターに外部ドライバーを個別に取り付ける必要がなくなり、部品の分散が削減され、機械全体の構造が簡素化されます。
SMT 実装機メーカーにとって、このコンパクトな設計はいくつかの実用的な利点を提供します。
設置スペースの削減:モータとドライバを一体化することで、別途ドライバを取り付ける必要がなくなり、コンパクトな機械構造内に複数の運動軸を配置することが容易になります。
簡素化された配線レイアウト: 統合された構成により、モーターとドライバー間の外部接続が減り、ケーブル配線の複雑さを最小限に抑えることができます。
より高い集積密度: コンパクトなモーター アセンブリにより、機器設計者は配置ヘッド、フィーダー機構、および補助位置決めモジュールの配置を最適化できます。
簡素化された機械設計: 個別に取り付けるコンポーネントが少ないため、取り付け要件が軽減され、機械の組み立てが簡素化されます。
システムの標準化の向上: さまざまなモーション モジュールにわたって統合されたモーター ドライブ ユニットを使用することで、よりモジュール化された一貫したマシン アーキテクチャの作成に役立ちます。
便利なメンテナンス: 統合されたアセンブリにより、コンポーネントの交換が簡素化され、個別のモーターとドライバーの接続のトラブルシューティングに必要な時間が短縮されます。
たとえば、SMT 実装機では、X 軸と Y 軸の位置決め、Z 軸のノズルの移動、およびシータ軸コンポーネントの回転を制御するために、複数の独立した動作軸が必要になる場合があります。従来のモーターと外部ドライバーを使用する場合、各軸には、対応する駆動電子機器と配線接続のための追加の設置スペースが必要です。採用することで マイクロ統合ステッピング サーボ モーターを使用すると、 機器メーカーは個別に取り付けるコンポーネントの数を減らし、より組織化されたモーション コントロール レイアウトを作成できます。
もう 1 つの重要な利点は、電気接続経路が短くなる可能性があることです。ドライバーはモーター アセンブリ内に直接取り付けられるため、外部のモーターとドライバー間の電源接続やフィードバック接続は不要になります。これにより、ケーブル管理が簡素化され、配線関連の統合に関する特定の問題が軽減されます。ただし、電源、通信、制御信号、および接地接続は、モーターの仕様に従って適切に設計する必要があります。
さらに、統合されたアーキテクチャはモジュール式マシン開発をサポートします。機器メーカーは、標準化されたモータードライブアセンブリを使用してさまざまなモーションモジュールを構成できるため、さまざまな PCB 寸法、コンポーネントの配置要件、生産能力に機械設計を適応させることが容易になります。
モーション制御機能を犠牲にすることなく装置の寸法を削減しようとしている SMT 実装機メーカーにとって、マイクロ統合ステッピング サーボ モーターは効果的な統合ソリューションを提供します。コンパクトな構造、簡素化された設置、および削減された外部配線要件は、よりモジュール式でスペース効率が高く、保守性の高い SMT 装置の開発をサポートしながら、機械レイアウトの最適化に役立ちます。
ただし、エンジニアは統合モーターを選択する際に、モーターの寸法、取り付けインターフェイス、コネクタの位置、熱放散、およびアクセスのしやすさも考慮する必要があります。適切な設置計画を立てることで、省スペースの利点が熱性能や長期的なメンテナンスの利便性を損なうことがなくなります。
LM ISC28 SMT 配置機用統合ステッピング サーボ モーター
ISC28 統合ステッピング サーボ モーター — 高効率、コンパクト、スマートな閉ループ モーション制御ソリューション |
||

|
製品概要: NEMA 11 LMISC28 一体型ステッピング サーボ モータは、コンパクトなステッピング モータ、エンコーダ フィードバック、統合ドライバを 1 つのユニットに組み合わせ、精密オートメーション機器に効率的なモーション制御ソリューションを提供します。省スペースの NEMA 11 フレーム設計を特徴とするこの統合モーターは、システムの設置を簡素化し、外部配線を削減し、別個の駆動コンポーネントの必要性を最小限に抑えます。その閉ループ制御技術は実際のモーターの位置を監視し、ステップのミスを減らし、さまざまな動作条件下での位置決めの信頼性を向上させます。 LMISC28 は、コンパクトな寸法、正確な位置決め、応答性の高いモーション制御を必要とするアプリケーション向けに設計されており、機械の統合とモーション性能の最適化を求める機器メーカーに実用的なソリューションを提供します。 |
|
主要な技術的ハイライト
|
||
代表的な用途
|
||
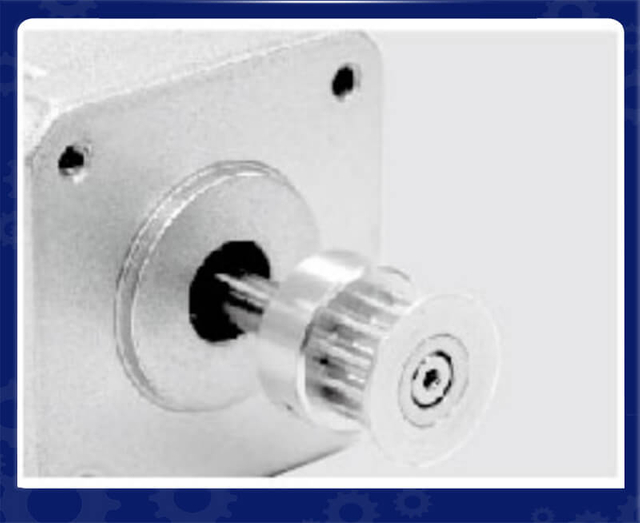
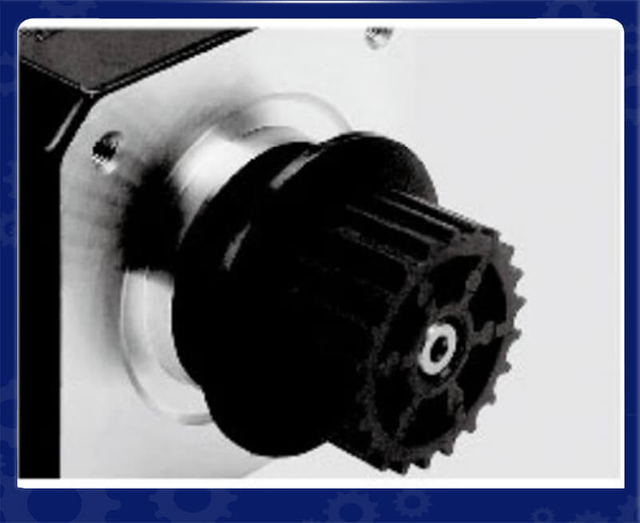
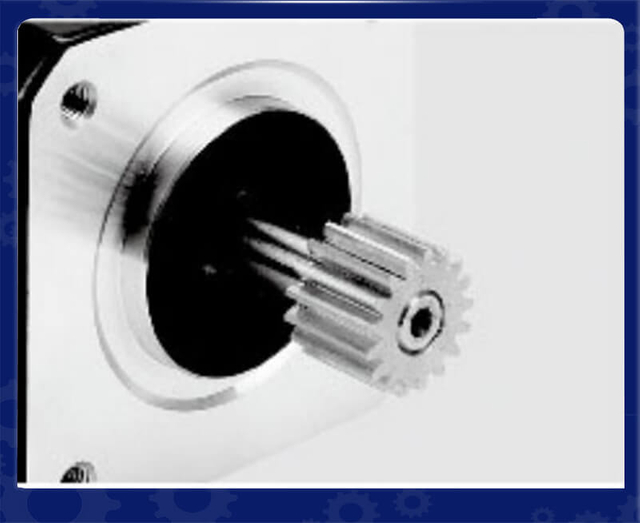
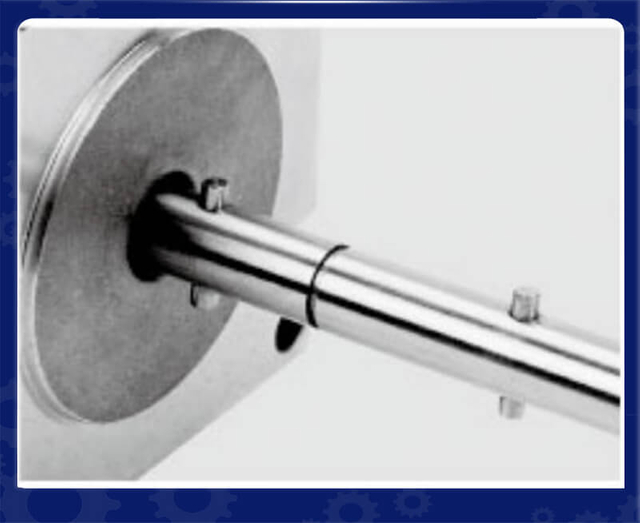
カスタムシャフトサービス |
|||||
|
|
|
|
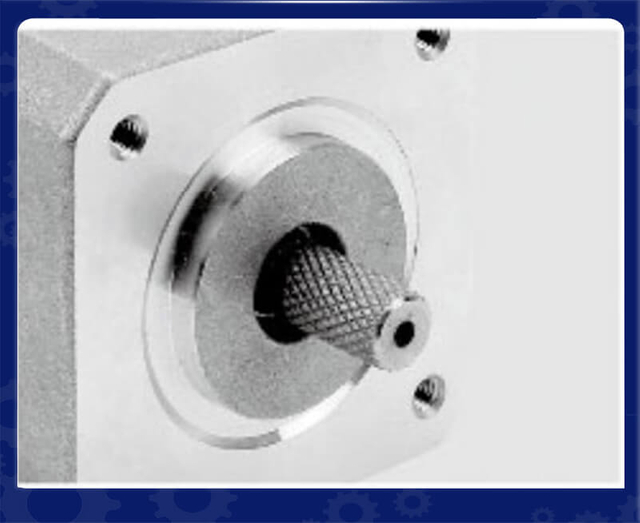
|
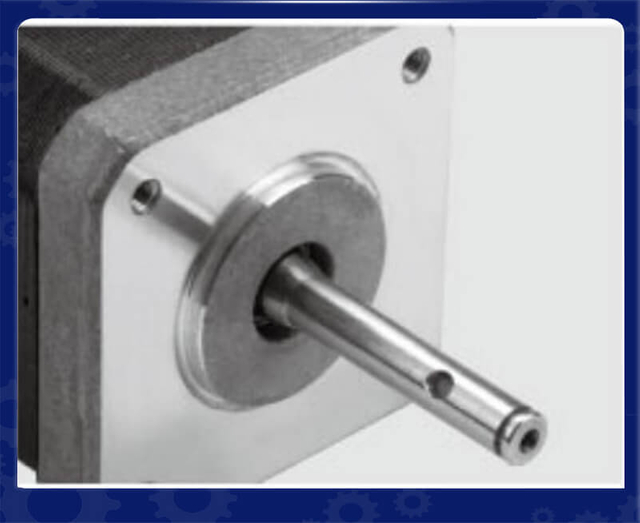
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
ギヤ |
シャフトピン |
ねじ付きシャフト |
パネルマウント |
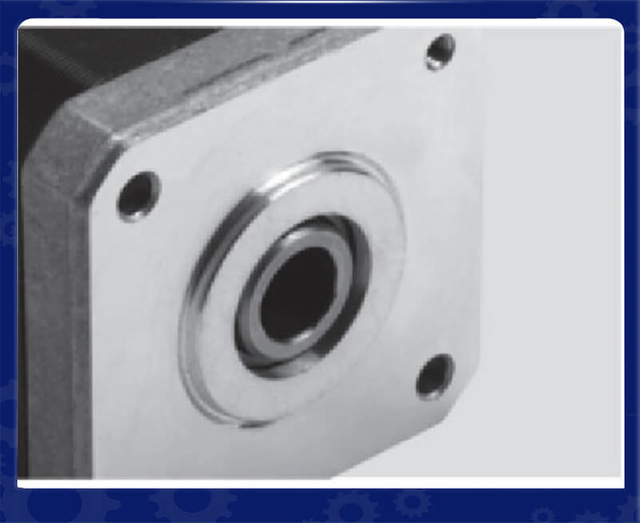
|
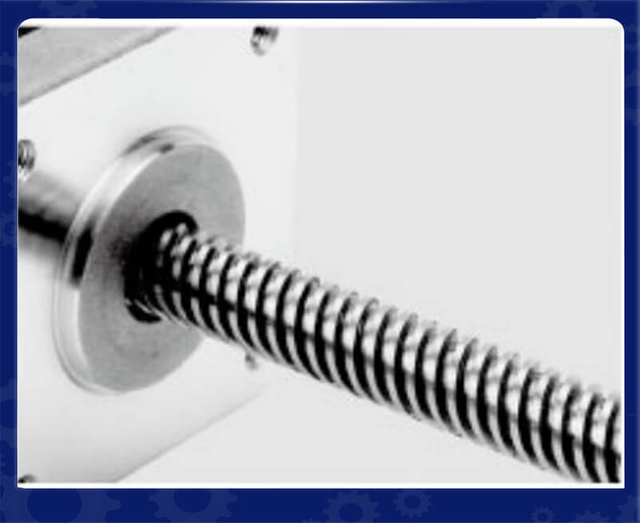
|
|
|
|
|
中空シャフト |
送りねじ |
パネルマウント |
シングルフラット |
デュアルフラット |
キーシャフト |
カスタマイズされたモーターサービス |
||||
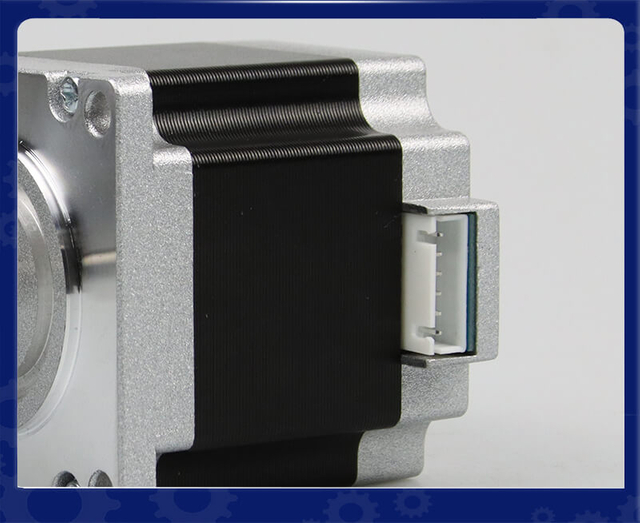
|
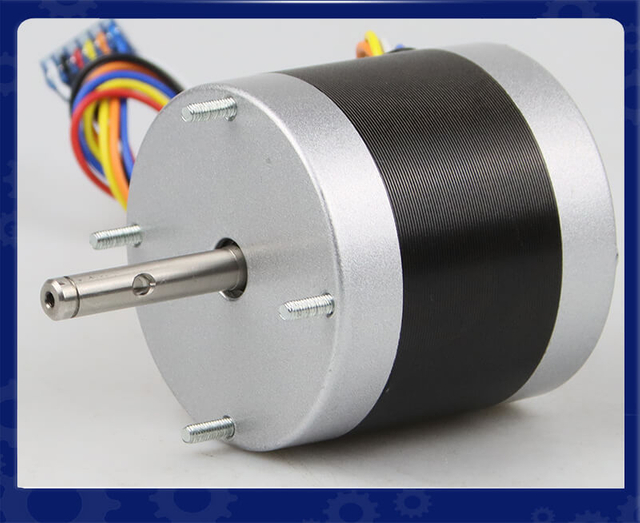
|
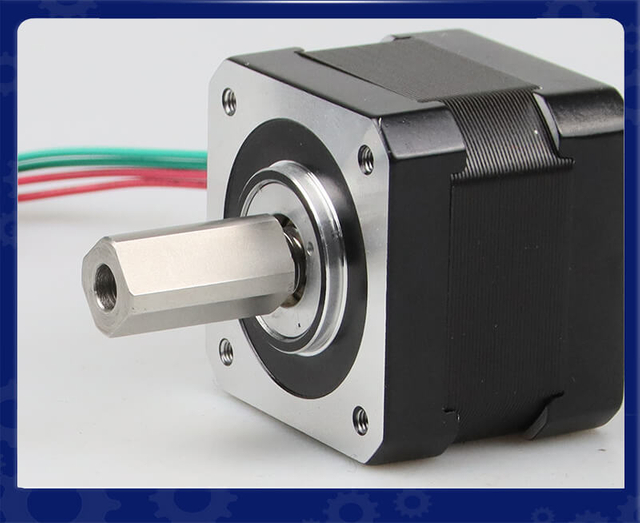
|
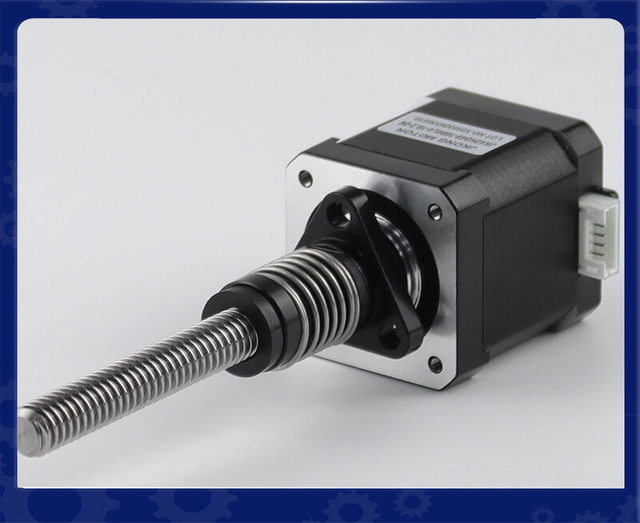
|
|
|---|---|---|---|---|
ケーブル |
カバー |
軸 |
送りねじロッド |
エンコーダ |
|
|
|
|
|
ブレーキ |
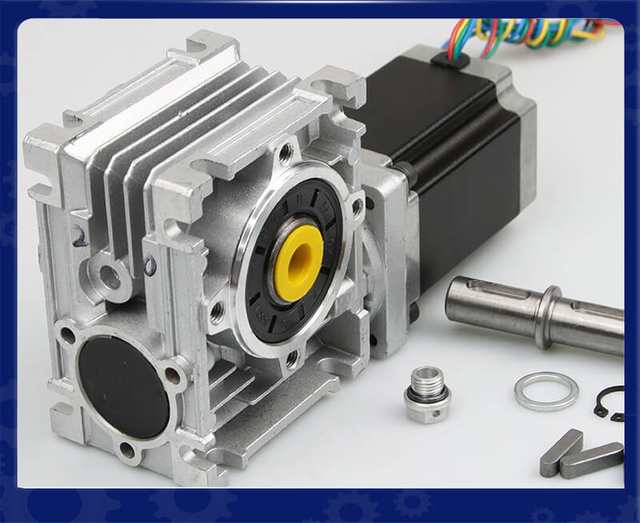
ギアボックス |
リニアモジュール |
統合ドライバー |
ウォームギアボックス |
高速位置決めは、最新の SMT 実装機にとって重要な要件であり、実装ヘッドは部品フィーダーと指定された PCB 座標の間を高精度で繰り返し移動する必要があります。連続生産中は、頻繁な加速、減速、および急激な方向変更により、モーターのトルクと位置の安定性に大きな要求が生じます。このような動的な動作条件下では、実際の負荷が利用可能なトルクを超える場合、または加速パラメータが不適切に設定されている場合、従来の開ループ ステッピング モーターではステップのミスが発生する可能性があります。
マイクロ統合ステッピング サーボ モーターは、エンコーダベースの閉ループ制御を通じてこの課題に対処します。ローターの位置を直接確認せずにパルスコマンドを実行する従来の開ループステッピングモーターとは異なり、統合ステッピングサーボモーターはエンコーダーを通じて実際のモーターの動きを継続的に監視します。統合されたドライバーは、指令された位置と検出された位置を比較し、フィードバック信号に従ってモーター電流または制御出力を調整します。
この閉ループ メカニズムは、SMT 配置アプリケーションにいくつかの利点をもたらします。
ステップを逃すリスクの低減: リアルタイムの位置フィードバックは、指令されたモーターの動きと実際のモーターの動きの間の偏差を特定するのに役立ちます。
位置決めの一貫性の向上: フィードバックベースの制御により、連続高速動作中に再現可能な位置決めを維持できます。
負荷適応性の向上: ドライブは、制御限界内で負荷条件の変化に対応できます。
より信頼性の高い加速と減速: 閉ループ制御により、頻繁な起動/停止サイクルでも安定したモーター動作を維持できます。
異常動作の検出: 位置追従エラーやその他の設定された障害によりアラームがトリガーされ、マシン コントローラーが修正措置を講じることができます。
たとえば、SMT 装着ヘッドが 2 つの部品ピックアップ位置の間を急速に移動する場合、機械抵抗の突然の変化や過度の加速がモーターの同期に影響を与える可能性があります。エンコーダのフィードバックにより、統合ドライバは位置決めの偏差を検出し、その制御戦略に従って応答することができ、検出されない位置決めエラーの可能性を減らすのに役立ちます。
もう 1 つの重要な利点は、反復的な生産サイクル中の動作信頼性の向上です。 SMT 配置機械は、多くの場合、長期間の稼働期間にわたって数千回の位置決め動作を実行します。ローターの動きを継続的に監視することで、 マイクロ統合ステッピング サーボ モーターは 、モーション コントロール監視の追加レイヤーを提供し、メーカーが一貫したマシンのパフォーマンスを維持し、位置決め関連の中断を減らすのに役立ちます。
SMT 装置メーカーにとって、閉ループ制御は、コンパクトな設置と信頼性の高い動作フィードバックの両方を必要とする高周波位置決め軸にとって特に価値があります。ただし、最適なパフォーマンスを達成するには、適切なモータートルクの選択、加速構成、負荷慣性のマッチング、および機械式トランスミッションの設計が必要です。
SMT 実装機は、生産効率を維持するために、高速で応答性の高いモーション制御を必要とします。
一般的な配置サイクル中に、マシンは複数の調整されたアクションを実行することがあります。
装着ヘッドを部品フィーダーに向かって移動します。
選択したコンポーネントの上にノズルを配置します。
真空システムを使用してコンポーネントをピックアップします。
指定された PCB 座標に向かって移動します。
コンポーネントの位置と向きを調整します。
コンポーネントを PCB 上にリリースします。
次の配置位置に移動します。
これらの操作では、加速、減速、停止が頻繁に行われます。
モーターの動的性能が不十分な場合、位置決め時間が長くなったり、過度の振動が発生したり、動作が不安定になる場合があります。
マイクロ統合ステッピング サーボ モーターは閉ループ電流および位置制御を提供します。、選択した製品アーキテクチャに応じて、これにより、ドライブはフィードバックと設定された動作コマンドに従ってモーターの動作を調整できます。
それらの利点には次のようなものがあります。
応答性の高い加速と減速。
位置決めサイクルの繰り返しでも安定した動作を実現します。
負荷の変化下でのモーターの動きの制御が向上します。
開ループ動作と比較して、ステップを逃すリスクが軽減されます。
繰り返される動作サイクル全体にわたって、より一貫した動作パフォーマンス。
機械設計者にとって、これらの特性は、位置決め速度と機械的安定性の間のバランスを最適化するのに役立ちます。
実際のサイクルタイムの改善は、モーターのトルク-速度特性、負荷慣性、トランスミッションシステム、制御帯域幅、およびマシンコントローラーの機能によって異なります。
電気的統合は、SMT 配置装置を設計する際のもう 1 つの重要な考慮事項です。
従来のステッピング モーター システムでは、通常、モーターに接続された別のドライバーが必要です。エンコーダのフィードバック、モーター制御信号、および配電のために追加の配線が必要になる場合があります。
1 台の機械内に複数の軸が設置されている場合、これらの接続によりケーブルの配線が複雑になり、配線エラーが発生する可能性が高くなります。
マイクロ統合型ステッピング サーボ モーターは、駆動電子機器をモーター アセンブリに組み込むことで、この構成を簡素化します。
モデルに応じて、利用可能な電気インターフェースには次のものが含まれます。
パルスおよび方向入力。
イネーブル信号とアラーム信号。
統合アセンブリ内のエンコーダフィードバック接続。
構成可能なデジタル入力と出力。
ネットワークベースの制御のための通信インターフェース。
特定のインターフェイスはメーカーや製品シリーズによって異なります。
SMT 機械メーカーにとって、統合モーター ソリューションにより、電気キャビネットの計画、ケーブル管理、およびコンポーネントの設置に必要な労力が軽減されます。
ただし、エンジニアはモデルを選択する前にモーターの制御インターフェイスを確認する必要があります。既存のPLC、モーションコントローラ、通信ネットワーク、マシン制御ソフトウェアとの互換性が不可欠です。
高性能 SMT 実装機には、複数の動作軸間の緊密な調整が必要です。
マシンのアーキテクチャに応じて、これらの軸には次のものが含まれる場合があります。
X 軸と Y 軸の配置ヘッドの移動。
Z軸ノズル昇降。
シータ軸コンポーネントの回転。
フィーダーのインデックス機構。
基板の位置決めとコンベアの調整。
補助的な検査および位置合わせ機構。
各軸に個別のモーターとドライバーを使用すると、システムコンポーネントの数が増加し、機器の統合が複雑になる可能性があります。
統合されたステッピング サーボ モーターは、いくつかの重要なモーション コンポーネントを 1 つのアセンブリに組み合わせることで、この複雑さを軽減します。
機器メーカーにとって、これにより次のような利点が得られます。
システムの標準化: エンジニアは、互換性のある統合モーター モデルを使用して、標準化されたモーション モジュールを開発できます。
組み立ての簡素化: 個別に取り付けるコンポーネントが少ないため、設置手順が軽減されます。
メンテナンスの利便性: モーターとドライブのアセンブリが統合されているため、コンポーネントの交換とトラブルシューティングがより簡単になります。
配線要件の軽減: モーターとドライバーを組み合わせることで、特定の外部接続の必要性が軽減されます。
スペースの最適化: コンパクトなモーター アセンブリにより、多軸機器の機械的配置を簡素化できます。
これらの利点は、多数の位置決めモジュールと限られた設置スペースを備えた SMT マシンにとって特に価値があります。
エレクトロニクス製造においては、生産の安定性は位置決め速度と同じくらい重要です。
SMT 配置機械は、複数の生産シフトにわたって継続的に動作する場合があります。予期せぬモーターの故障や位置決めエラーが発生すると、生産プロセスが中断され、装置全体の効率に影響を与える可能性があります。
マイクロ統合ステッピング サーボ モーターは、エンコーダー フィードバックと統合された保護機能を通じてモーション システムの信頼性を向上させることができます。
製品仕様に応じて、利用可能な保護機能には次のようなものがあります。
過電流保護。
過電圧および不足電圧保護。
過熱保護。
エラー検出後の位置。
モーターストールまたは異常動作検出。
アラーム信号出力。
これらの機能は、機器コントローラーが異常な動作状態を特定し、機械の安全性と障害管理戦略に従って対応するのに役立ちます。
たとえば、配置軸に予期しない機械的障害が発生した場合、モーターのフィードバック機能と保護機能が異常な動作を検出し、アラームを生成することがあります。
これにより、マシン コントローラーが適切な障害処理手順を開始できるようになります。
モーターの保護と完全な機械の安全性を区別することが重要です。統合されたモーター保護は、緊急停止回路、機械的安全装置、保護、または適切に設計されたマシンレベルの安全システムを置き換えることはできません。
SMT 実装機用のモーション コントロール ソリューションを選択する際には、エネルギー効率と熱管理を考慮することが重要です。連続生産中は、複数のモーター軸が同時に動作し、頻繁に加速、減速、位置決め、保持の操作を実行することがあります。これらの繰り返しの動作により、さまざまな電力需要が発生し、モーターと駆動システム内で熱が発生します。熱性能が適切に管理されていない場合、過度の温度上昇がモーターの信頼性、位置の安定性、および電気部品の寿命に影響を与える可能性があります。
マイクロ統合ステッピング サーボ モーターは、インテリジェントな電流調整とコンパクトなドライブ統合を組み合わせて、効率的なエネルギー管理と安定した熱性能をサポートします。モーターが停止している場合でも比較的高い保持電流を維持する可能性がある従来の開ループ ステッピング モーター システムとは異なり、一部の統合ステッピング サーボ モデルは、動作条件や設定された制御パラメーターに従ってモーター電流を自動的に調整できます。これにより、アイドル時や低負荷時の不要な電力消費を削減できます。
いくつかの機能がエネルギー効率と熱管理に貢献します。
インテリジェントな電流調整: 統合されたドライバーは、必要なトルクに応じてモーター電流を調整し、適切な動作条件下で不必要な電力消費を回避します。
保持電流の低減: 設定可能な電流低減機能により、軸が静止しているときにモーター電流を低減し、スタンバイ期間中の発熱を低減できます。
最適化された駆動性能: 統合された電子制御により、加速、定速移動、減速中のモーター動作を調整します。
コンパクトなシステム アーキテクチャ: モーターとドライバーを組み合わせることで、個別のドライブ設置の必要性が減り、機器のレイアウトと熱管理計画が簡素化されます。
温度監視の改善: モデルによっては、内蔵の温度保護機能が過度の動作温度を検出し、アラームや保護応答をトリガーすることができます。
SMT 実装機の場合、精密機械部品、光学検査システム、コンパクトな位置決めモジュールの近くに設置されるモーターの熱性能は特に重要です。モーターによって発生する過剰な熱は、熱伝達を通じて近くのコンポーネントに影響を与える可能性があるほか、温度変動も機械的寸法や位置の一貫性に影響を与える可能性があります。
たとえば、SMT 配置ヘッドを制御する統合ステッピング サーボ モーターは、高速部品の取り扱い中に加速と減速を繰り返す可能性があります。適切な電流調整により、モーター出力を実際の動作要件に一致させることができ、効果的な熱放散により、延長された生産サイクル全体にわたって安定した動作温度を維持することができます。
エネルギー効率と熱信頼性を最大化するために、SMT 装置メーカーは統合ステッピング サーボ モーターを選択する際に、定格電流、ピーク電流、保持電流、モーター温度上昇、放熱条件、デューティ サイクルを評価する必要があります。適切なモーターのサイズも同様に重要です。モーターのサイズが小さすぎると過剰な電流要求下で動作する可能性があり、モーターが不必要に大きすぎるとシステムのコストが増加し、全体の効率が低下する可能性があります。
適切なモーター仕様、インテリジェントな電流制御、効果的な熱設計を組み合わせることで、マイクロ統合型ステッピング サーボ モーターは、SMT 実装機の電力利用効率の向上、不要な発熱の削減、信頼性の高い長期動作の実現に役立ちます。
適切なモーターを選択するには、定格電力やフレーム寸法を比較するだけでは不十分です。エンジニアは、実際の機械的負荷、動作プロファイル、位置決め要件、および電気制御アーキテクチャを評価する必要があります。
以下の要素は特に注意が必要です。
エンコーダの分解能によって、モーターのローター位置をどの程度細かく測定できるかが決まります。
精密部品の位置決めを伴うアプリケーションの場合、エンジニアはエンコーダの分解能、フィードバック処理、制御性能、およびモーターの回転と直線変位の関係を考慮する必要があります。
エンコーダの分解能が高いだけでは、高い機械位置決め精度は保証されません。トランスミッションのバックラッシュ、ネジのピッチ精度、カップリングの剛性、機械的コンプライアンスも考慮する必要があります。
選択したモーターは、動作速度範囲全体にわたって十分なトルクを提供する必要があります。
エンジニアは加速、定速移動、減速、保持に必要なトルクを計算する必要があります。
ショートストロークの位置決め用途では、ピークトルクと加速能力が特に重要になります。
保持トルクのみでモータを選定すると、十分な運動性能が得られない場合があります。
SMT 実装機は多くの場合、高頻度の起動/停止動作を必要とします。
モーターは、許容可能な振動特性と温度特性を維持しながら、意図した動作速度で適切なトルクを提供する必要があります。
エンジニアは、モーターの最大定格速度のみに依存するのではなく、完全なトルク-速度曲線を評価する必要があります。
モーターの制御インターフェースは、機械の既存の電気アーキテクチャと一致する必要があります。
購入する前に、エンジニアは以下を確認する必要があります。
パルスと方向の互換性。
サポートされている通信プロトコル。
入出力信号仕様。
動作電圧。
パラメータの設定方法。
アラームおよびステータスフィードバック機能。
これらの詳細は、機器開発中の統合の問題を防ぐのに役立ちます。
モーターの寸法、取り付け穴、シャフトの直径、シャフトの長さ、コネクタの位置は機械設計と一致する必要があります。
コンパクトな SMT 機器の場合、モーター寸法のわずかな違いでも設置配置に影響を与える可能性があります。
エンジニアは、ケーブルのクリアランス、放熱、振動絶縁、メンテナンス時のアクセスのしやすさも考慮する必要があります。
どちらのタイプのモーターも SMT 装置に応用できますが、提供する制御機能は異なります。
比較係数 |
オープンループステッピングモーター |
一体型ステッピングサーボモーター |
|---|---|---|
位置フィードバック |
通常、エンコーダからのフィードバックはありません |
エンコーダフィードバック |
制御方法 |
開ループパルス制御 |
閉ループフィードバック制御 |
踏み外し検出 |
通常は利用不可 |
フィードバックと設定された障害監視を通じて利用可能 |
配線の取り回し |
モーターとドライバーを分離 |
モーターとドライブを統合 |
インストールの複雑さ |
別途ドライバーの取り付けが必要です |
よりコンパクトな組み立て |
ダイナミックなパフォーマンス |
モーターとドライブのサイズによって異なります |
フィードバックベースの制御によるメリット |
システム統合 |
個別のコンポーネント構成が必要です |
シンプルなモーターとドライブの統合 |
障害監視 |
外部モニタリングに依存 |
統合されたアラーム機能が含まれる場合があります |
代表的な用途 |
コスト重視の位置決め軸 |
フィードバックとコンパクトな統合を必要とするアプリケーション |
どちらを選択するかは、位置決め要件、動作条件、およびシステムの総コストによって異なります。
予測可能な負荷と適度な位置決め要件を備えた単純な補助機構の場合、従来の開ループ ステッピング モーターが引き続き費用対効果の高いソリューションとなる可能性があります。
動作信頼性の向上、コンパクトな設置、エンコーダベースのフィードバックを必要とする軸の位置決めには、統合されたステッピング サーボ モーターが優れた柔軟性を提供します。
電子製品の複雑さが増すにつれ、PCB 組立装置に対する要求も高まっています。
コンポーネントの小型化、配置密度の向上、生産プロセスの高度化には、一貫した位置決めと信頼性の高い動作を実現できるモーション システムが必要です。
マイクロ統合ステッピング サーボ モーターは、いくつかの重要なエンジニアリング課題に対処します。
まず、測位の信頼性が向上します。 エンコーダフィードバックにより、ドライブは指令されたステップパルスだけに依存するのではなく、実際のローターの動きを監視できるようになります。
第 2 に、マシンの統合が簡素化されます。 モーターとドライブを組み合わせることで、個別に設置するコンポーネントの数が減ります。
第三に、コンパクトな機械設計をサポートします。 統合されたアーキテクチャにより、設置スペースが削減され、配線配置が簡素化されます。
第 4 に、柔軟なモーション制御を提供します。 モデルに応じて、エンジニアは適切なパルスベースまたはネットワークベースの制御インターフェイスを選択できます。
最後に、機器の標準化をサポートします。 複数の機械モジュールにわたって統合されたモーター ソリューションを使用すると、電気設計、組み立て、メンテナンスが簡素化されます。
これらの利点により、特にコンパクトな寸法、反復位置決め、およびフィードバックベースの動作制御が重要な場合に、選択された SMT 実装機の軸に対してマイクロ統合型ステッピング サーボ モーターを検討する価値があります。
SMT 実装機がより高い精度、より高い生産効率、よりコンパクトな機械構造を目指して進化し続けるにつれて、モーション コントロール システムに対する要件はますます厳しくなっています。
マイクロ統合型ステッピング サーボ モーターは、ステッピング モーター技術、エンコーダー フィードバック、および統合ドライブ電子機器を組み合わせて、コンパクトで実用的なモーション制御ソリューションを提供します。
閉ループ動作により、検出されないステップミスのリスクが軽減され、統合構造により配線、設置、システム構成が簡素化されます。
SMT 装置メーカーにとって、これらのモータは、トルク、速度、フィードバック性能、および制御インターフェースが特定のアプリケーション要件を満たしていれば、装着ヘッドの位置決め、フィーダのインデックス付け、PCB 調整、その他の精密動作アプリケーションに効果的なソリューションを提供できます。
統合型ステッピング サーボ モーターを選択する場合、エンジニアは単一のモーター仕様に焦点を当てるのではなく、完全なモーション システムを評価する必要があります。安定した長期的なパフォーマンスを達成するには、適切なモーターのサイジング、機械設計、コントローラーの互換性、および熱管理が不可欠です。
適切な マイクロ統合ステッピング サーボ モーターを選択することで、SMT 機械メーカーは、現代のエレクトロニクス製造の進化する要求を満たす、よりコンパクトで信頼性が高く、効率的なモーション コントロール システムを開発できます。
SMT 配置マシンは、コンパクトな寸法、エンコーダベースの閉ループ制御、および統合ドライブ電子機器を組み合わせているため、マイクロ統合ステッピング サーボ モーターを使用します。これらの機能は、位置決めの信頼性を向上させ、手順を踏み外すリスクを軽減し、配線を簡素化し、設置スペースを節約するのに役立ちます。これらは、繰り返しの動作、正確な位置決め、信頼性の高い動作制御を必要とするコンパクトな位置決め軸に特に適しています。
統合されたステッピング サーボ モーターは、エンコーダーのフィードバックを使用して実際のローターの位置を監視し、それを指令された動きと比較します。統合されたドライバーは、位置決めの偏差を検出し、その制御戦略に従ってモーターの動作を調整できます。この閉ループ メカニズムは、位置決めの一貫性を向上させ、検出されないステップのミスによって引き起こされるエラーを減らすのに役立ちます。実際の配置精度は、機械的な伝達精度、バックラッシュ、エンコーダーの分解能、および機械のキャリブレーションにも依存します。
閉ループ制御はリアルタイムの位置フィードバックを提供し、モーターが指令された動きとの同期を維持するのに役立ちます。その主な利点には、位置決めの信頼性の向上、ステップミスの検出、負荷適応性の向上、頻繁な加減速時のより安定した動作が含まれます。これらの機能は、繰り返しの位置決め条件下で動作する SMT 配置ヘッドやその他の動作軸にとって価値があります。
マイクロ統合ステッピング サーボ モーターは、モーター、エンコーダー、ドライバー電子機器を 1 つのコンパクトなアセンブリに統合します。これにより、モーターごとに外部ドライバーを個別に取り付ける必要がなくなり、コンポーネントの分散が削減され、電気キャビネットの計画が簡素化されます。また、そのコンパクトな構造は、機器メーカーが限られた機械寸法内で複数の動作軸の配置を最適化するのにも役立ちます。
はい。適切に選択された統合ステッピング サーボ モーターは、頻繁な起動と停止の動作、加速、減速、および反復的な位置決めをサポートできます。エンコーダのフィードバックは、実際のモータの動きを監視するのに役立ち、統合されたドライブが設定された動作パラメータに従ってモータの動作を調整します。エンジニアは、信頼性の高い高速動作を保証するために、トルクと速度の特性、負荷慣性、加速要件、および熱性能を評価する必要があります。
統合型ステッピング サーボ モーターは、駆動電子機器をモーター アセンブリに直接組み込んでおり、モーターとドライバー間の個別の電源接続やフィードバック接続が不要になります。これにより、外部配線の要件が軽減され、機器の設置が簡素化されます。モデルによっては、制御接続にはパルス信号と方向信号、イネーブル入力、アラーム出力、または産業用通信インターフェイスが含まれる場合があります。
マイクロ統合ステッピング サーボ モーターは、電子電流調整、およびサポートされているモデルでは保持電流の自動削減を通じてエネルギー管理を改善できます。これらの機能により、適切な動作条件下での不要な消費電流と発熱を削減できます。実際のエネルギー効率は、モーターの設計、駆動電子回路、負荷特性、動作速度、制御パラメーターによって異なります。
エンジニアは、定格トルク、ピークトルク、動作速度、エンコーダ分解能、位置決め要件、モーター寸法、供給電圧、および制御インターフェースの互換性を評価する必要があります。負荷慣性、加速および減速プロファイル、トランスミッションのバックラッシュ、デューティ サイクル、および熱管理も考慮する必要があります。モーターを適切に選択することで、統合サーボ システムが機械の機械的要件と動作要件を確実に満たすことができます。
開ループ ステッピング モーターは通常、エンコーダーベースの位置検証を行わずにパルス コマンドに従って動作します。統合型ステッピング サーボ モーターは、ステッピング モーター、エンコーダー、ドライバーを組み合わせて閉ループ フィードバック制御を提供します。後者は、位置決めの偏差を検出し、動きの監視を改善できます。また、モーターと駆動電子機器を 1 つのアセンブリに統合することにより、設置が簡素化されます。
マイクロ統合型ステッピング サーボ モーターは、実装ヘッドの位置決め、フィーダーのインデックス付け、ノズル調整、部品の回転機構、補助位置決め軸など、SMT 装置のさまざまなコンパクトなモーション コントロール アプリケーションに適しています。トルク、速度、位置決め精度、および制御インターフェースがアプリケーション要件を満たしている場合、PCB ハンドリング モジュールや検査装置でも使用できます。


