SMT-Bestückungsmaschinen (Surface Mount Technology) sind unverzichtbare Ausrüstungsgegenstände in der modernen Elektronikfertigung. Da PCB-Designs immer kompakter werden und die Komponentendichten weiter steigen, sehen sich Hersteller mit wachsenden Anforderungen an höhere Platzierungsgenauigkeit, schnellere Produktionsgeschwindigkeiten, verbesserte Positionierungsstabilität und reduzierte Ausfallzeiten der Geräte konfrontiert. Um diese Anforderungen zu erfüllen, müssen Bewegungssteuerungssysteme eine präzise, wiederholbare und zuverlässige Leistung über mehrere Positionierungsachsen hinweg liefern.
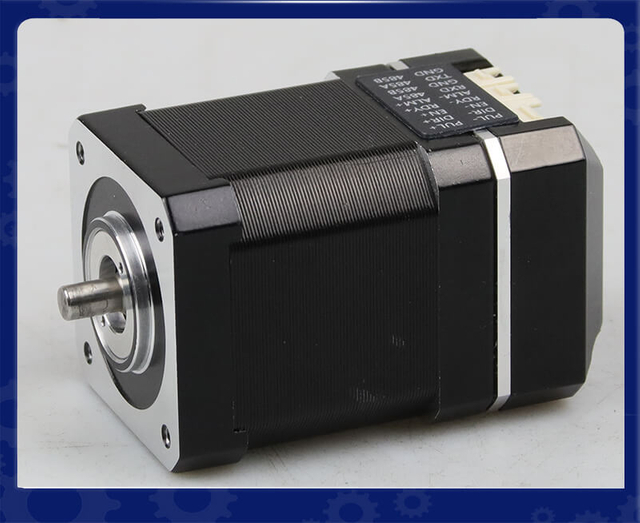
Zu den verfügbaren Bewegungssteuerungslösungen gehören Mikrointegrierte Schritt-Servomotoren werden für ausgewählte SMT-Bestückungsmaschinenanwendungen zu einer attraktiven Option. Durch die Kombination eines Schrittmotors, einer Encoder-Rückführung und eines integrierten Antriebs in einer kompakten Baugruppe bieten diese Motoren ein praktisches Gleichgewicht zwischen Positionierungsgenauigkeit, dynamischer Reaktion, Installationskomfort und Systemintegration.
Im Gegensatz zu herkömmlichen Schrittmotoren mit offenem Regelkreis nutzen integrierte Schrittservomotoren Feedback, um die Motorbewegung zu überwachen und Positionierungsabweichungen zu erkennen. Diese Fähigkeit zur Regelung mit geschlossenem Regelkreis trägt zur Verbesserung der Bewegungszuverlässigkeit bei, insbesondere bei Anwendungen mit häufigem Beschleunigen, Abbremsen, Positionierung über kurze Entfernungen und sich wiederholenden Bewegungen.
Für Hersteller von SMT-Geräten geht es bei der Auswahl der richtigen Bewegungssteuerungslösung nicht nur um die Erhöhung der Motorgeschwindigkeit. Es geht darum, eine konsistente Komponentenplatzierung zu erreichen, Positionierungsfehler zu minimieren, die Maschinenarchitektur zu vereinfachen und eine stabile Leistung während der kontinuierlichen Produktion aufrechtzuerhalten.
In diesem Artikel untersuchen wir, warum sich SMT-Bestückungsmaschinen für mikrointegrierte Schrittservomotoren entscheiden, wie diese Motoren die Maschinenleistung verbessern und welche technischen Faktoren Ingenieure bei der Auswahl berücksichtigen sollten.
1. Hochpräzise Bauteilpositionierung für SMT-Bestückungsmaschinen
Die Positioniergenauigkeit ist einer der wichtigsten Leistungsindikatoren einer SMT-Bestückungsmaschine. Bei der Leiterplattenmontage müssen elektronische Komponenten genau auf den vorgesehenen Lötpads positioniert werden. Selbst geringfügige Positionierungsabweichungen können zu einer Fehlausrichtung der Komponenten, Lötfehlern oder einer verringerten Produktzuverlässigkeit führen.
Herkömmliche Schrittmotoren mit offenem Regelkreis empfangen Impulsbefehle, ohne direkt zu überprüfen, ob der Rotor die befohlene Bewegung abgeschlossen hat. Bei übermäßiger Beschleunigung, plötzlichen Lastwechseln oder unzureichendem Drehmoment kann es dazu kommen, dass der Motor die Synchronisierung verliert und Schritte ausbleiben.
Mikrointegrierte Schritt-Servomotoren überwinden diese Einschränkung durch eine Encoder-basierte Regelung mit geschlossenem Regelkreis.
Der Encoder überwacht kontinuierlich die Rotorposition und gibt Rückmeldung an den integrierten Antrieb. Der Antrieb vergleicht die tatsächliche Motorposition mit der Sollposition und passt den Motorbetrieb an, wenn Abweichungen auftreten.
Dieser Kontrollmechanismus bietet mehrere Vorteile:
Verbesserte Positionierungskonsistenz bei sich wiederholenden Bewegungen.
Reduziertes Risiko eines unbemerkten Schrittverlusts.
Höhere Positionierungssicherheit bei wechselnden mechanischen Belastungen.
Stabilerer Betrieb bei häufigem Beschleunigen und Abbremsen.
Verbesserte Kontrolle über Positionierungsbewegungen über kurze Distanzen.
Bei SMT-Bestückköpfen, Zuführmechanismen, PCB-Positionierungsmodulen und Hilfseinstellachsen tragen diese Eigenschaften dazu bei, zuverlässige und wiederholbare Bewegungen zu unterstützen.
Die endgültige Platzierungsgenauigkeit hängt jedoch auch von der mechanischen Struktur der Maschine, der Encoderauflösung, dem Getriebespiel, den Vibrationseigenschaften, der Bildkorrektur und der gesamten Architektur der Bewegungssteuerung ab.
Platzoptimierung ist ein wichtiger Aspekt bei der Konstruktion moderner SMT-Bestückungsmaschinen. Da elektronische Komponenten kleiner werden und die Anforderungen an die Leiterplattenmontage immer anspruchsvoller werden, entwickeln Gerätehersteller immer kompaktere Maschinen mit einem höheren Grad an Funktionsintegration. In diesen Maschinen müssen mehrere Bewegungssteuerungsachsen innerhalb begrenzter Einbauräume arbeiten und gleichzeitig eine präzise Positionierung und zuverlässige Bewegung gewährleisten. Herkömmliche Bewegungssteuerungskonfigurationen, die typischerweise aus separaten Schrittmotoren, externen Treibern, Encodern und zusätzlichen Verbindungskabeln bestehen, können die Geräteabmessungen vergrößern und mechanische und elektrische Layouts komplizieren.
Mikrointegrierte Schritt-Servomotoren bieten eine platzsparende Lösung, indem sie Schrittmotor, Encoder und Antriebselektronik in einer einzigen kompakten Baugruppe kombinieren. Diese integrierte Architektur macht die separate Montage eines externen Treibers für jeden Motor überflüssig, was dazu beiträgt, die Komponentenverteilung zu reduzieren und die gesamte Maschinenstruktur zu vereinfachen.
Für Hersteller von SMT-Bestückungsmaschinen bietet diese kompakte Bauweise mehrere praktische Vorteile:
Reduzierter Installationsraum: Durch die Integration von Motor und Treiber entfällt die Notwendigkeit einer separaten Treibermontage, was die Anordnung mehrerer Bewegungsachsen in kompakten Maschinenstrukturen erleichtert.
Vereinfachtes Verdrahtungslayout: Die integrierte Konfiguration reduziert externe Verbindungen zwischen Motor und Treiber und trägt so dazu bei, die Komplexität der Kabelführung zu minimieren.
Höhere Integrationsdichte: Kompakte Motorbaugruppen ermöglichen es Geräteentwicklern, die Anordnung von Bestückköpfen, Zuführmechanismen und Hilfspositionierungsmodulen zu optimieren.
Vereinfachtes mechanisches Design: Weniger separat installierte Komponenten können den Montageaufwand reduzieren und die Maschinenmontage vereinfachen.
Verbesserte Systemstandardisierung: Die Verwendung integrierter Motorantriebseinheiten in verschiedenen Bewegungsmodulen trägt dazu bei, eine modularere und konsistentere Maschinenarchitektur zu schaffen.
Bequeme Wartung: Integrierte Baugruppen können den Austausch von Komponenten vereinfachen und den Zeitaufwand für die Fehlerbehebung bei separaten Motor- und Treiberverbindungen reduzieren.
Beispielsweise kann eine SMT-Bestückungsmaschine mehrere unabhängige Bewegungsachsen erfordern, um die X- und Y-Achsen-Positionierung, die Z-Achsen-Düsenbewegung und die Theta-Achsen-Komponentendrehung zu steuern. Beim Einsatz herkömmlicher Motoren und externer Treiber benötigt jede Achse zusätzlichen Einbauraum für die entsprechende Antriebselektronik und Verkabelungsanschlüsse. Durch Adoption Mit mikrointegrierten Schritt-Servomotoren können Gerätehersteller die Anzahl separat montierter Komponenten reduzieren und ein besser organisiertes Bewegungssteuerungslayout erstellen.
Ein weiterer wichtiger Vorteil ist die Möglichkeit kürzerer elektrischer Verbindungswege. Da der Treiber direkt in der Motorbaugruppe installiert ist, sind die externen Strom- und Rückkopplungsverbindungen zwischen Motor und Treiber nicht mehr erforderlich. Dies kann das Kabelmanagement vereinfachen und bestimmte verkabelungsbezogene Integrationsprobleme reduzieren. Dennoch müssen Stromversorgung, Kommunikation, Steuersignale und Erdungsanschlüsse entsprechend den Motorspezifikationen ordnungsgemäß ausgelegt sein.
Darüber hinaus unterstützt die integrierte Architektur die modulare Maschinenentwicklung. Gerätehersteller können mithilfe standardisierter Motorantriebsbaugruppen unterschiedliche Bewegungsmodule konfigurieren, wodurch es einfacher wird, Maschinendesigns an unterschiedliche Leiterplattenabmessungen, Komponentenplatzierungsanforderungen und Produktionskapazitäten anzupassen.
Für Hersteller von SMT-Bestückungsmaschinen, die die Geräteabmessungen reduzieren möchten, ohne auf die Funktionalität der Bewegungssteuerung zu verzichten, bieten mikrointegrierte Schritt-Servomotoren eine effektive Integrationslösung. Ihre kompakte Struktur, vereinfachte Installation und reduzierte externe Verkabelungsanforderungen tragen zur Optimierung von Maschinenlayouts bei und unterstützen gleichzeitig die Entwicklung modularerer, platzsparenderer und wartbarerer SMT-Geräte.
Dennoch sollten Ingenieure bei der Auswahl eines integrierten Motors auch Motorabmessungen, Montageschnittstellen, Steckerpositionen, Wärmeableitung und Zugänglichkeit berücksichtigen. Eine ordnungsgemäße Installationsplanung stellt sicher, dass die platzsparenden Vorteile die thermische Leistung oder den langfristigen Wartungskomfort nicht beeinträchtigen.
Integrierter Schritt-Servomotor ISC28 – hocheffiziente, kompakte und intelligente Bewegungssteuerungslösung mit geschlossenem Regelkreis
Produktübersicht: Der integrierte Schritt-Servomotor NEMA 11 LMISC28 kombiniert einen kompakten Schrittmotor, Encoder-Feedback und einen integrierten Treiber in einer einzigen Einheit und bietet so eine effiziente Bewegungssteuerungslösung für Präzisionsautomatisierungsgeräte. Mit seinem platzsparenden NEMA 11-Rahmendesign vereinfacht dieser integrierte Motor die Systeminstallation, reduziert die externe Verkabelung und minimiert den Bedarf an separaten Antriebskomponenten. Seine Regelungstechnik überwacht die tatsächliche Motorposition und trägt so dazu bei, verpasste Schritte zu reduzieren und die Positionierungszuverlässigkeit unter wechselnden Betriebsbedingungen zu verbessern. Der LMISC28 wurde für Anwendungen entwickelt, die kompakte Abmessungen, genaue Positionierung und reaktionsschnelle Bewegungssteuerung erfordern. Er bietet eine praktische Lösung für Gerätehersteller, die die Maschinenintegration und Bewegungsleistung optimieren möchten.
Wichtige technische Highlights
NEMA 11-Kompaktrahmen: Platzeffizientes Design für Geräte mit begrenztem Installationsraum und hohen Integrationsanforderungen.
Integrierter Motor und Treiber: Kombiniert den Schrittmotor und die Antriebselektronik in einer Baugruppe, wodurch externe Komponenten reduziert und die Installation vereinfacht werden.
Encoderbasierte Regelung mit geschlossenem Regelkreis: Bietet Echtzeit-Positionsrückmeldung, um Positionierungsabweichungen zu erkennen und das Risiko verpasster Schritte zu verringern.
Verbesserte Positionierungszuverlässigkeit: Unterstützt konsistente und wiederholbare Bewegungen bei häufigen Start-Stopp- und Positionierungsvorgängen.
Vereinfachte Verkabelung: Reduziert die Anzahl der externen Motor-Treiber-Verbindungen und trägt zur Rationalisierung der elektrischen Systemkonfiguration bei.
Typische Anwendungen
SMT-Bestückungsmaschinen: Bauteilpositionierung, Feeder-Indizierung und zusätzliche Einstellmechanismen.
Medizinische Geräte: Präzisionsbewegung in kompakten Diagnoseinstrumenten und Laborautomatisierungsgeräten.
Laborautomatisierung: Probenhandhabung, Flüssigkeitsabgabemechanismen und automatisierte Testgeräte.
Optische Instrumente: Linsenverstellung, Fokussierungsmechanismen und präzise optische Positionierungssysteme.
3D-Drucker: Extruderbewegung, Präzisionspositionierung und kompakte Bewegungssteuerungsmodule.
Maßgeschneiderter LEANMOTOR-Service
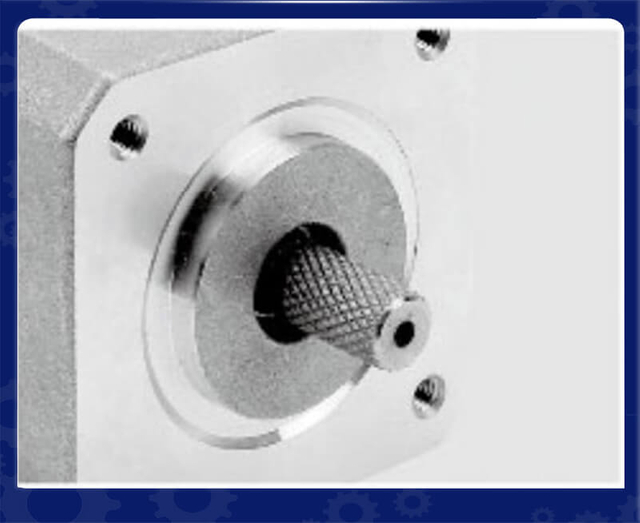
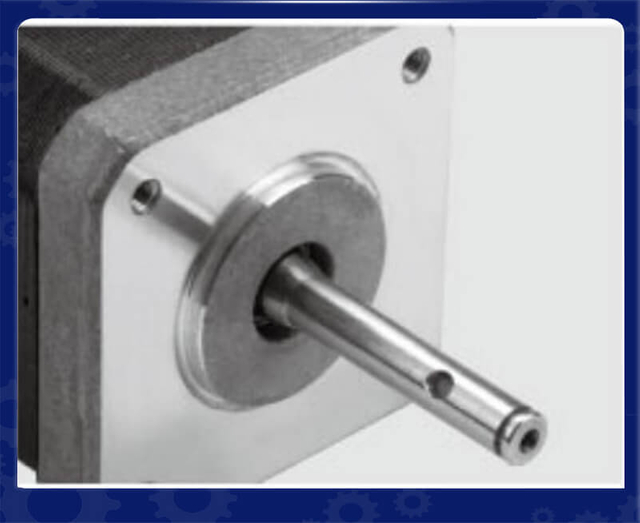
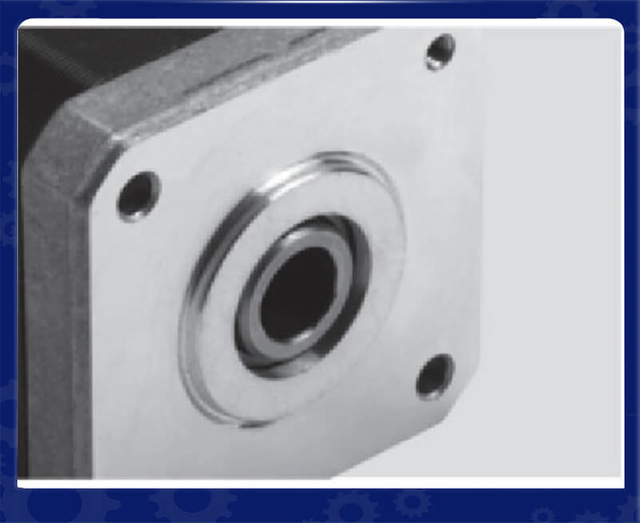
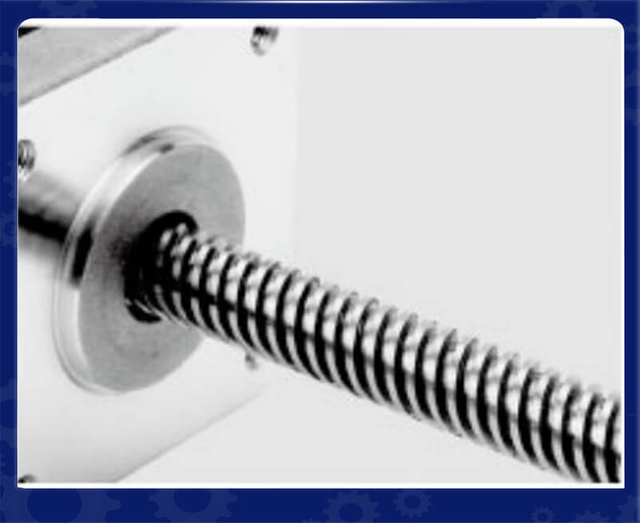
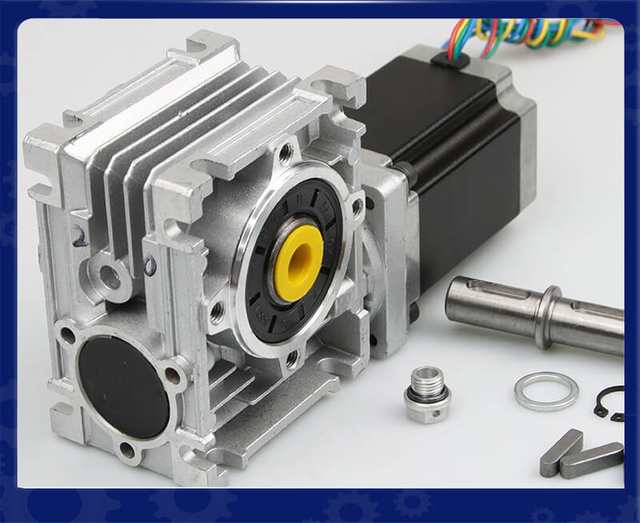
Maßgeschneiderter Wellenservice
Metallriemenscheiben
Kunststoffrolle
Gang
Wellenstift
Gewindeschaft
Panelmontage
Hohlwelle
Leitspindel
Panelmontage
Einzelwohnung
Dual-Flat
Schlüsselwelle
Maßgeschneiderter Motorenservice
Kabel
Abdeckungen
Welle
Leitspindelstange
Encoder
Bremsen
Getriebe
Linearmodul
Integrierte Treiber
Schneckengetriebe
3. Die Regelung mit geschlossenem Regelkreis reduziert verpasste Schritte bei Hochgeschwindigkeitsbetrieb
Die Hochgeschwindigkeitspositionierung ist eine entscheidende Anforderung an moderne SMT-Bestückungsmaschinen, bei denen Bestückungsköpfe wiederholt und mit hoher Präzision zwischen Komponentenzuführungen und festgelegten Leiterplattenkoordinaten hin- und herbewegen müssen. Bei kontinuierlicher Produktion stellen häufiges Beschleunigen, Abbremsen und schnelle Richtungswechsel erhebliche Anforderungen an das Motordrehmoment und die Positionierstabilität. Unter diesen dynamischen Betriebsbedingungen kann es bei herkömmlichen Schrittmotoren mit offenem Regelkreis zu fehlenden Schritten kommen, wenn die tatsächliche Last das verfügbare Drehmoment übersteigt oder wenn Beschleunigungsparameter falsch konfiguriert sind.
Mikrointegrierte Schritt-Servomotoren begegnen dieser Herausforderung durch eine Encoder-basierte Regelung mit geschlossenem Regelkreis. Im Gegensatz zu herkömmlichen Schrittmotoren mit offenem Regelkreis, die Impulsbefehle ausführen, ohne die Rotorposition direkt zu überprüfen, überwachen integrierte Schrittservomotoren kontinuierlich die tatsächliche Motorbewegung über einen Encoder. Der integrierte Treiber vergleicht die befohlene Position mit der erkannten Position und passt den Motorstrom oder den Steuerausgang entsprechend dem Rückmeldungssignal an.
Dieser geschlossene Regelkreis bietet mehrere Vorteile für SMT-Bestückungsanwendungen:
Reduziertes Risiko verpasster Schritte: Echtzeit-Positionsrückmeldung hilft, Abweichungen zwischen der befohlenen und der tatsächlichen Motorbewegung zu erkennen.
Verbesserte Positionierungskonsistenz: Die rückkopplungsbasierte Steuerung trägt dazu bei, eine wiederholbare Positionierung während des kontinuierlichen Hochgeschwindigkeitsbetriebs aufrechtzuerhalten.
Bessere Lastanpassungsfähigkeit: Der Antrieb kann innerhalb seiner Regelgrenzen auf wechselnde Lastbedingungen reagieren.
Zuverlässigere Beschleunigung und Verzögerung: Die Regelung im geschlossenen Regelkreis trägt dazu bei, einen stabilen Motorbetrieb bei häufigen Start-Stopp-Zyklen aufrechtzuerhalten.
Erkennung abnormaler Vorgänge: Positionsfolgefehler und andere konfigurierte Fehler können Alarme auslösen, sodass die Maschinensteuerung Korrekturmaßnahmen ergreifen kann.
Wenn sich beispielsweise ein SMT-Bestückkopf schnell zwischen zwei Komponentenaufnahmepositionen bewegt, können plötzliche Änderungen des mechanischen Widerstands oder eine übermäßige Beschleunigung die Motorsynchronisation beeinträchtigen. Mit der Encoder-Rückmeldung kann der integrierte Treiber Positionierungsabweichungen erkennen und entsprechend seiner Steuerungsstrategie reagieren, wodurch die Möglichkeit unerkannter Positionierungsfehler verringert wird.
Ein weiterer wichtiger Vorteil ist die verbesserte Betriebssicherheit bei sich wiederholenden Produktionszyklen. SMT-Bestückungsmaschinen führen über längere Betriebszeiträume oft Tausende von Positionierungsbewegungen durch. Durch die kontinuierliche Überwachung der Rotorbewegung Mikrointegrierte Schritt-Servomotoren bieten eine zusätzliche Ebene der Bewegungssteuerungsüberwachung und helfen Herstellern, eine konstante Maschinenleistung aufrechtzuerhalten und positionierungsbedingte Unterbrechungen zu reduzieren.
Für Hersteller von SMT-Geräten ist die Regelung mit geschlossenem Regelkreis besonders wertvoll für Hochfrequenz-Positionierungsachsen, die sowohl eine kompakte Installation als auch eine zuverlässige Bewegungsrückmeldung erfordern. Um eine optimale Leistung zu erzielen, sind jedoch immer noch die richtige Auswahl des Motordrehmoments, die Beschleunigungskonfiguration, die Anpassung der Lastträgheit und die Konstruktion des mechanischen Getriebes erforderlich.
4. Verbesserte dynamische Reaktion bei häufigen Start-Stopp-Bewegungen
SMT-Bestückungsmaschinen erfordern eine schnelle und reaktionsfähige Bewegungssteuerung, um die Produktionseffizienz aufrechtzuerhalten.
Während eines typischen Platzierungszyklus kann die Maschine mehrere koordinierte Aktionen ausführen:
Bewegen Sie den Bestückkopf in Richtung einer Komponentenzuführung.
Positionieren Sie die Düse über der ausgewählten Komponente.
Nehmen Sie das Bauteil mit dem Vakuumsystem auf.
Bewegen Sie sich in Richtung der angegebenen PCB-Koordinate.
Passen Sie die Position und Ausrichtung der Komponenten an.
Lösen Sie die Komponente auf der Leiterplatte.
Gehen Sie zur nächsten Platzierungsposition.
Diese Vorgänge erfordern häufiges Beschleunigen, Abbremsen und Anhalten.
Ein Motor mit unzureichender dynamischer Leistung kann die Positionierungszeit verlängern, übermäßige Vibrationen erzeugen oder eine inkonsistente Bewegung verursachen.
Mikrointegrierte Schritt-Servomotoren sorgen abhängig von der gewählten Produktarchitektur für eine Strom- und Positionsregelung im geschlossenen Regelkreis. Dadurch kann der Antrieb den Motorbetrieb entsprechend der Rückmeldung und konfigurierten Bewegungsbefehlen regeln.
Ihre Vorteile können sein:
Reaktionsschnelle Beschleunigung und Verzögerung.
Stabiler Betrieb bei sich wiederholenden Positionierungszyklen.
Bessere Kontrolle der Motorbewegung bei wechselnden Lasten.
Reduziertes Risiko verpasster Schritte im Vergleich zum Betrieb mit offenem Regelkreis.
Konsistentere Bewegungsleistung über wiederholte Betriebszyklen hinweg.
Für Maschinenkonstrukteure können diese Eigenschaften dabei helfen, das Gleichgewicht zwischen Positionierungsgeschwindigkeit und mechanischer Stabilität zu optimieren.
Die tatsächliche Verbesserung der Zykluszeit hängt von den Drehmoment-Drehzahl-Eigenschaften des Motors, der Lastträgheit, dem Übertragungssystem, der Steuerbandbreite und den Fähigkeiten der Maschinensteuerung ab.
5. Geringerer Verkabelungsaufwand und einfachere elektrische Integration
Die elektrische Integration ist ein weiterer wichtiger Gesichtspunkt bei der Entwicklung von SMT-Bestückungsgeräten.
Ein herkömmliches Schrittmotorsystem erfordert im Allgemeinen einen separaten Treiber, der an den Motor angeschlossen ist. Möglicherweise ist eine zusätzliche Verkabelung für Encoder-Feedback, Motorsteuersignale und Stromverteilung erforderlich.
Wenn mehrere Achsen in einer Maschine installiert sind, können diese Verbindungen zu einer komplizierten Kabelführung führen und die Möglichkeit von Verdrahtungsfehlern erhöhen.
Mikrointegrierte Schritt-Servomotoren vereinfachen diese Anordnung, indem sie die Antriebselektronik in die Motorbaugruppe integrieren.
Je nach Modell können folgende elektrische Schnittstellen verfügbar sein:
Impuls- und Richtungseingänge.
Freigabe- und Alarmsignale.
Encoder-Feedback-Anschlüsse innerhalb der integrierten Baugruppe.
Konfigurierbare digitale Ein- und Ausgänge.
Kommunikationsschnittstellen zur netzwerkbasierten Steuerung.
Die spezifischen Schnittstellen variieren je nach Hersteller und Produktreihe.
Für Hersteller von SMT-Maschinen können integrierte Motorlösungen den Aufwand für die Schaltschrankplanung, das Kabelmanagement und die Komponenteninstallation reduzieren.
Allerdings sollten Ingenieure die Steuerschnittstelle des Motors überprüfen, bevor sie ein Modell auswählen. Die Kompatibilität mit der vorhandenen SPS, Bewegungssteuerung, dem Kommunikationsnetzwerk und der Maschinensteuerungssoftware ist von entscheidender Bedeutung.
6. Reduzierte mechanische und elektrische Systemkomplexität
Eine leistungsstarke SMT-Bestückungsmaschine erfordert eine enge Koordination zwischen mehreren Bewegungsachsen.
Abhängig von der Maschinenarchitektur können diese Achsen Folgendes umfassen:
X-Achsen- und Y-Achsen-Bestückkopfbewegung.
Anheben und Absenken der Z-Achsen-Düse.
Drehung der Theta-Achsenkomponente.
Mechanismen zur Feeder-Indexierung.
Leiterplattenpositionierung und Förderbandeinstellung.
Zusätzliche Inspektions- und Ausrichtungsmechanismen.
Die Verwendung separater Motoren und Treiber für jede Achse kann die Anzahl der Systemkomponenten erhöhen und die Geräteintegration erschweren.
Integrierte Schritt-Servomotoren tragen dazu bei, diese Komplexität zu reduzieren, indem sie mehrere wesentliche Bewegungskomponenten in einer Baugruppe kombinieren.
Für Gerätehersteller kann dies folgende Vorteile bringen:
Systemstandardisierung: Ingenieure können mithilfe kompatibler integrierter Motormodelle standardisierte Bewegungsmodule entwickeln.
Vereinfachte Montage: Weniger separat montierte Komponenten können die Installationsvorgänge reduzieren.
Wartungskomfort: Integrierte Motor- und Antriebsbaugruppen können den Komponentenaustausch und die Fehlerbehebung einfacher machen.
Reduzierter Verkabelungsaufwand: Die Kombination von Motor und Treiber reduziert den Bedarf an bestimmten externen Verbindungen.
Platzoptimierung: Kompakte Motorbaugruppen können die mechanische Anordnung mehrachsiger Geräte vereinfachen.
Diese Vorteile kommen besonders bei SMT-Maschinen mit zahlreichen Positioniermodulen und begrenztem Einbauraum zum Tragen.
7. Stabiler Betrieb verbessert die Zuverlässigkeit der SMT-Produktion
Produktionsstabilität ist in der Elektronikfertigung ebenso wichtig wie Positioniergeschwindigkeit.
Eine SMT-Bestückungsmaschine kann über mehrere Produktionsschichten hinweg kontinuierlich arbeiten. Jede unerwartete Motorstörung oder Positionierungsfehler kann den Produktionsprozess unterbrechen und die Gesamteffizienz der Anlage beeinträchtigen.
Mikrointegrierte Schrittservomotoren können die Zuverlässigkeit von Bewegungssystemen durch Encoder-Feedback und integrierte Schutzfunktionen verbessern.
Abhängig von der Produktspezifikation können folgende Schutzfunktionen verfügbar sein:
Überstromschutz.
Überspannungs- und Unterspannungsschutz.
Übertemperaturschutz.
Erkennung von Positionsfolgefehlern.
Erkennung eines Motorstillstands oder eines abnormalen Betriebs.
Alarmsignalausgang.
Mithilfe dieser Funktionen können Gerätesteuerungen abnormale Betriebsbedingungen erkennen und entsprechend der Sicherheits- und Fehlermanagementstrategie der Maschine reagieren.
Wenn beispielsweise eine Bestückungsachse auf ein unerwartetes mechanisches Hindernis stößt, können die Rückmeldungs- und Schutzfunktionen des Motors einen abnormalen Betrieb erkennen und einen Alarm auslösen.
Dadurch kann die Maschinensteuerung eine geeignete Fehlerbehandlungsprozedur einleiten.
Es ist wichtig, zwischen Motorschutz und vollständiger Maschinensicherheit zu unterscheiden. Integrierter Motorschutz kann Not-Aus-Schaltkreise, mechanische Sicherheitsvorrichtungen, Schutzvorrichtungen oder ordnungsgemäß konzipierte Sicherheitssysteme auf Maschinenebene nicht ersetzen.
8. Energieeffizienz und thermische Leistung
Energieeffizienz und Wärmemanagement sind wichtige Aspekte bei der Auswahl von Bewegungssteuerungslösungen für SMT-Bestückungsmaschinen. Während der kontinuierlichen Produktion können mehrere Motorachsen gleichzeitig arbeiten und häufige Beschleunigungs-, Verzögerungs-, Positionierungs- und Haltevorgänge ausführen. Diese sich wiederholenden Bewegungen erzeugen unterschiedliche Leistungsanforderungen und erzeugen Wärme im Motor und Antriebssystem. Wenn die thermische Leistung nicht ordnungsgemäß gesteuert wird, kann ein übermäßiger Temperaturanstieg die Motorzuverlässigkeit, die Positionierungsstabilität und die Lebensdauer elektrischer Komponenten beeinträchtigen.
Mikrointegrierte Schritt-Servomotoren kombinieren intelligente Stromregelung mit kompakter Antriebsintegration, um ein effizientes Energiemanagement und eine stabile thermische Leistung zu unterstützen. Im Gegensatz zu herkömmlichen Schrittmotorsystemen mit offenem Regelkreis, die auch bei stillstehendem Motor einen relativ hohen Haltestrom aufrechterhalten können, können bestimmte integrierte Schrittmotor-Servomodelle den Motorstrom automatisch an die Betriebsbedingungen und konfigurierten Steuerparameter anpassen. Dies trägt dazu bei, unnötigen Stromverbrauch während Leerlauf- oder Schwachlastzeiten zu reduzieren.
Mehrere Merkmale tragen zu ihrer Energieeffizienz und ihrem Wärmemanagement bei:
Intelligente Stromregelung: Der integrierte Treiber passt den Motorstrom entsprechend dem erforderlichen Drehmoment an und hilft so, unnötigen Stromverbrauch unter geeigneten Betriebsbedingungen zu vermeiden.
Reduzierter Haltestrom: Konfigurierbare Stromreduzierungsfunktionen können den Motorstrom senken, wenn die Achse stationär bleibt, und so die Wärmeentwicklung während der Standby-Zeiten reduzieren.
Optimierte Antriebsleistung: Die integrierte elektronische Steuerung hilft bei der Regulierung des Motorbetriebs beim Beschleunigen, bei Bewegungen mit konstanter Geschwindigkeit und beim Abbremsen.
Kompakte Systemarchitektur: Die Kombination von Motor und Treiber reduziert die Notwendigkeit separater Antriebsinstallationen und kann die Geräteauslegung und die Planung des Wärmemanagements vereinfachen.
Verbesserte Temperaturüberwachung: Je nach Modell kann ein integrierter Temperaturschutz zu hohe Betriebstemperaturen erkennen und Alarme oder Schutzmaßnahmen auslösen.
Bei SMT-Bestückungsmaschinen ist die thermische Leistung besonders wichtig für Motoren, die in der Nähe von mechanischen Präzisionskomponenten, optischen Inspektionssystemen und kompakten Positionierungsmodulen installiert sind. Übermäßige Wärme, die von einem Motor erzeugt wird, kann möglicherweise durch Wärmeübertragung benachbarte Komponenten beeinträchtigen, während Temperaturschwankungen auch die mechanischen Abmessungen und die Positionierungskonsistenz beeinflussen können.
Beispielsweise kann ein integrierter Schritt-Servomotor, der einen SMT-Bestückkopf steuert, während der Hochgeschwindigkeits-Komponentenhandhabung wiederholte Beschleunigungen und Verzögerungen erfahren. Eine geeignete Stromregelung trägt dazu bei, die Motorleistung an die tatsächlichen Betriebsanforderungen anzupassen, während eine effektive Wärmeableitung dazu beiträgt, die Betriebstemperaturen über längere Produktionszyklen hinweg stabil zu halten.
Um die Energieeffizienz und thermische Zuverlässigkeit zu maximieren, sollten SMT-Gerätehersteller bei der Auswahl eines integrierten Schritt-Servomotors Nennstrom, Spitzenstrom, Haltestrom, Motortemperaturanstieg, Wärmeableitungsbedingungen und Arbeitszyklus berücksichtigen. Ebenso wichtig ist die richtige Motordimensionierung. Ein unterdimensionierter Motor kann bei übermäßigem Strombedarf betrieben werden, während ein unnötig überdimensionierter Motor die Systemkosten erhöhen und möglicherweise die Gesamteffizienz verringern kann.
Durch die Kombination geeigneter Motorspezifikationen, intelligenter Stromsteuerung und effektivem thermischen Design können mikrointegrierte Schrittservomotoren dazu beitragen, dass SMT-Bestückungsmaschinen eine effizientere Leistungsausnutzung, eine geringere unnötige Wärmeentwicklung und einen zuverlässigen Langzeitbetrieb erreichen.
9. So wählen Sie den richtigen mikrointegrierten Schritt-Servomotor für SMT-Geräte aus
Die Auswahl eines geeigneten Motors erfordert mehr als den Vergleich von Nennleistung oder Baumaßen. Ingenieure sollten die tatsächliche mechanische Belastung, das Bewegungsprofil, die Positionierungsanforderungen und die elektrische Steuerungsarchitektur bewerten.
Die folgenden Faktoren verdienen besondere Aufmerksamkeit.
9.1 Positioniergenauigkeit und Encoder-Auflösung
Die Auflösung des Encoders bestimmt, wie genau die Rotorposition des Motors gemessen werden kann.
Bei Anwendungen mit präziser Komponentenpositionierung sollten Ingenieure die Auflösung des Encoders, die Feedback-Verarbeitung, die Steuerungsleistung und die Beziehung zwischen Motordrehung und linearer Verschiebung berücksichtigen.
Eine hohe Encoderauflösung allein garantiert keine hohe Maschinenpositionierungsgenauigkeit. Getriebespiel, Genauigkeit der Spindelsteigung, Kupplungssteifigkeit und mechanische Nachgiebigkeit müssen ebenfalls berücksichtigt werden.
9.2 Nenndrehmoment und Spitzendrehmoment
Der ausgewählte Motor muss über den gesamten Betriebsdrehzahlbereich ein ausreichendes Drehmoment bereitstellen.
Ingenieure sollten das Drehmoment berechnen, das für Beschleunigung, Bewegung mit konstanter Geschwindigkeit, Verzögerung und Halten erforderlich ist.
Bei Positionierungsanwendungen mit kurzem Hub können Spitzendrehmoment und Beschleunigungsfähigkeit besonders wichtig sein.
Die Auswahl eines Motors nur auf der Grundlage des Haltemoments kann zu einer unzureichenden dynamischen Leistung führen.
9.3 Motorgeschwindigkeit und Beschleunigung
SMT-Bestückungsmaschinen erfordern häufig einen Hochfrequenz-Start-Stopp-Betrieb.
Der Motor sollte bei der vorgesehenen Betriebsgeschwindigkeit ein ausreichendes Drehmoment liefern und gleichzeitig akzeptable Vibrations- und Temperatureigenschaften beibehalten.
Ingenieure sollten die gesamte Drehmoment-Drehzahl-Kurve bewerten, anstatt sich ausschließlich auf die maximale Nenndrehzahl des Motors zu verlassen.
9.4 Kommunikations- und Steuerungskompatibilität
Die Steuerschnittstelle des Motors muss zur vorhandenen elektrischen Architektur der Maschine passen.
Vor dem Kauf sollten Ingenieure Folgendes bestätigen:
Puls- und Richtungskompatibilität.
Unterstützte Kommunikationsprotokolle.
Spezifikationen für Eingangs- und Ausgangssignale.
Betriebsspannung.
Parameterkonfigurationsmethoden.
Alarm- und Statusrückmeldungsfunktionen.
Diese Details tragen dazu bei, Integrationsprobleme während der Geräteentwicklung zu vermeiden.
9.5 Einbaumaße und mechanische Kompatibilität
Motorabmessungen, Befestigungslöcher, Wellendurchmesser, Wellenlänge und Steckerpositionen müssen mit der mechanischen Konstruktion übereinstimmen.
Bei kompakten SMT-Geräten können bereits kleine Unterschiede in den Motorabmessungen Auswirkungen auf die Installationsanordnung haben.
Ingenieure sollten auch den Kabelabstand, die Wärmeableitung, die Vibrationsisolierung und die Zugänglichkeit für Wartungsarbeiten berücksichtigen.
10. Integrierte Schritt-Servomotoren im Vergleich zu herkömmlichen Schrittmotoren mit offenem Regelkreis
Beide Motortypen finden Anwendung in SMT-Geräten, bieten jedoch unterschiedliche Steuerungsmöglichkeiten.
Vergleichsfaktor
Schrittmotor mit offenem Regelkreis
Integrierter Schritt-Servomotor
Positionsrückmeldung
Normalerweise keine Encoder-Rückmeldung
Encoder-Feedback
Kontrollmethode
Impulssteuerung im offenen Regelkreis
Rückkopplungsregelung mit geschlossenem Regelkreis
Erkennung verpasster Schritte
Im Allgemeinen nicht verfügbar
Verfügbar durch Rückmeldung und konfigurierte Fehlerüberwachung
Verkabelungsanordnung
Separater Motor und Treiber
Integrierter Motor und Antrieb
Komplexität der Installation
Erfordert eine separate Treibermontage
Kompaktere Montage
Dynamische Leistung
Hängt von der Motor- und Antriebsgröße ab
Vorteile einer rückkopplungsbasierten Steuerung
Systemintegration
Erfordert eine separate Komponentenkonfiguration
Vereinfachte Motorantriebsintegration
Fehlerüberwachung
Hängt von der externen Überwachung ab
Kann integrierte Alarmfunktionen enthalten
Typische Anwendungen
Kostensensible Positionierachsen
Anwendungen, die Feedback und kompakte Integration erfordern
Die Wahl hängt von den Positionierungsanforderungen, den Betriebsbedingungen und den Gesamtsystemkosten ab.
Für einfache Hilfsmechanismen mit vorhersehbaren Lasten und moderaten Positionierungsanforderungen können herkömmliche Schrittmotoren mit offenem Regelkreis eine kostengünstige Lösung bleiben.
Für Positionierungsachsen, die eine höhere Bewegungszuverlässigkeit, eine kompakte Installation und eine Encoder-basierte Rückmeldung erfordern, können integrierte Schrittservomotoren eine größere Flexibilität bieten.
11. Warum Hersteller von SMT-Geräten mikrointegrierte Schritt-Servomotoren in Betracht ziehen sollten
Die zunehmende Komplexität elektronischer Produkte stellt höhere Anforderungen an die Leiterplattenbestückungsausrüstung.
Kleinere Komponenten, höhere Bestückungsdichten und immer anspruchsvollere Produktionsprozesse erfordern Bewegungssysteme, die eine konsistente Positionierung und einen zuverlässigen Betrieb gewährleisten können.
Mikrointegrierte Schritt-Servomotoren bewältigen mehrere wichtige technische Herausforderungen.
Erstens verbessern sie die Positionierungszuverlässigkeit. Dank der Encoder-Rückmeldung kann der Antrieb die tatsächliche Rotorbewegung überwachen, anstatt sich ausschließlich auf befohlene Schrittimpulse zu verlassen.
Zweitens vereinfachen sie die Maschinenintegration. Durch die Kombination von Motor und Antrieb reduziert sich die Anzahl der separat verbauten Komponenten.
Drittens unterstützen sie kompakte Maschinendesigns. Ihre integrierte Architektur kann den Installationsraum reduzieren und die Verkabelungsanordnungen vereinfachen.
Viertens bieten sie eine flexible Bewegungssteuerung. Je nach Modell können Ingenieure geeignete impulsbasierte oder netzwerkbasierte Steuerungsschnittstellen auswählen.
Schließlich unterstützen sie die Standardisierung der Ausrüstung. Der Einsatz integrierter Motorlösungen über mehrere Maschinenmodule hinweg kann die elektrische Konstruktion, Montage und Wartung vereinfachen.
Aufgrund dieser Vorteile sind mikrointegrierte Schritt-Servomotoren für ausgewählte SMT-Bestückungsmaschinenachsen eine Überlegung wert, insbesondere wenn kompakte Abmessungen, wiederholte Positionierung und rückkopplungsbasierte Bewegungssteuerung wichtig sind.
Abschluss
Da sich SMT-Bestückungsmaschinen immer weiter in Richtung höherer Präzision, größerer Produktionseffizienz und kompakterer mechanischer Strukturen weiterentwickeln, werden die Anforderungen an Bewegungssteuerungssysteme immer anspruchsvoller.
Mikrointegrierte Schrittservomotoren kombinieren Schrittmotortechnologie, Encoder-Feedback und integrierte Antriebselektronik und bieten so eine kompakte und praktische Bewegungssteuerungslösung.
Ihr geschlossener Regelkreis trägt dazu bei, das Risiko unerkannter verpasster Schritte zu verringern, während ihre integrierte Konstruktion die Verkabelung, Installation und Systemkonfiguration vereinfacht.
Für Hersteller von SMT-Geräten können diese Motoren eine effektive Lösung für die Positionierung des Bestückkopfs, die Feeder-Indexierung, die Leiterplatteneinstellung und andere Präzisionsbewegungsanwendungen darstellen, vorausgesetzt, dass ihr Drehmoment, ihre Geschwindigkeit, ihre Rückmeldungsleistung und ihre Steuerschnittstellen den spezifischen Anwendungsanforderungen entsprechen.
Bei der Auswahl eines integrierten Schrittservomotors sollten Ingenieure das gesamte Bewegungssystem bewerten, anstatt sich auf eine einzelne Motorspezifikation zu konzentrieren. Die richtige Motordimensionierung, das mechanische Design, die Controller-Kompatibilität und das Wärmemanagement sind für die Erzielung einer stabilen Langzeitleistung von entscheidender Bedeutung.
Durch die Auswahl des geeigneten mikrointegrierten Schritt-Servomotors können Hersteller von SMT-Maschinen kompaktere, zuverlässigere und effizientere Bewegungssteuerungssysteme entwickeln, um den sich entwickelnden Anforderungen der modernen Elektronikfertigung gerecht zu werden.
SMT-Bestückungsmaschinen verwenden mikrointegrierte Schritt-Servomotoren, da sie kompakte Abmessungen, eine Encoder-basierte Regelung und integrierte Antriebselektronik kombinieren. Diese Funktionen tragen dazu bei, die Positionierungszuverlässigkeit zu verbessern, das Risiko verpasster Schritte zu verringern, die Verkabelung zu vereinfachen und Installationsraum zu sparen. Sie eignen sich besonders für kompakte Positionierachsen, die sich wiederholende Bewegungen, genaue Positionierung und zuverlässige Bewegungssteuerung erfordern.
FAQ 2: Wie verbessern integrierte Schritt-Servomotoren die Positionierungsgenauigkeit in SMT-Bestückungsmaschinen?
Integrierte Schritt-Servomotoren nutzen Encoder-Feedback, um die tatsächliche Rotorposition zu überwachen und sie mit der befohlenen Bewegung zu vergleichen. Der integrierte Treiber kann Positionsabweichungen erkennen und den Motorbetrieb entsprechend seiner Regelstrategie anpassen. Dieser geschlossene Regelkreis trägt dazu bei, die Positionierungskonsistenz zu verbessern und Fehler zu reduzieren, die durch unerkannte verpasste Schritte verursacht werden. Die tatsächliche Platzierungsgenauigkeit hängt auch von der Präzision der mechanischen Übertragung, dem Spiel, der Encoderauflösung und der Maschinenkalibrierung ab.
FAQ 3: Welche Vorteile bietet die Regelung bei SMT-Bestückungsanlagen?
Die Regelung mit geschlossenem Regelkreis liefert Positionsrückmeldungen in Echtzeit und hilft dem Motor, die Synchronisierung mit den befohlenen Bewegungen aufrechtzuerhalten. Zu den Hauptvorteilen gehören eine verbesserte Positionierungszuverlässigkeit, die Erkennung von Fehlschritten, eine bessere Lastanpassungsfähigkeit und ein gleichmäßigerer Betrieb bei häufigem Beschleunigen und Abbremsen. Diese Fähigkeiten sind für SMT-Bestückköpfe und andere Bewegungsachsen wertvoll, die unter sich wiederholenden Positionierungsbedingungen arbeiten.
FAQ 4: Wie sparen mikrointegrierte Schrittservomotoren Bauraum in SMT-Maschinen?
Mikrointegrierte Schrittservomotoren vereinen Motor, Encoder und Treiberelektronik in einer kompakten Baugruppe. Dadurch entfällt die Notwendigkeit eines separat montierten externen Treibers für jeden Motor, was die Komponentenverteilung reduziert und die Schaltschrankplanung vereinfacht. Ihre kompakte Bauweise hilft Geräteherstellern auch dabei, die Anordnung mehrerer Bewegungsachsen innerhalb begrenzter Maschinenabmessungen zu optimieren.
FAQ 5: Können integrierte Schritt-Servomotoren schnelle Start-Stopp-Bewegungen in SMT-Bestückungsmaschinen bewältigen?
Ja. Richtig ausgewählte integrierte Schrittservomotoren können häufige Start-Stopp-Bewegungen, Beschleunigung, Verzögerung und wiederholte Positionierung unterstützen. Die Rückmeldung des Encoders hilft bei der Überwachung der tatsächlichen Motorbewegung, während der integrierte Antrieb den Motorbetrieb entsprechend den konfigurierten Bewegungsparametern regelt. Ingenieure sollten Drehmoment-Drehzahl-Eigenschaften, Lastträgheit, Beschleunigungsanforderungen und thermische Leistung bewerten, um einen zuverlässigen Hochgeschwindigkeitsbetrieb sicherzustellen.
FAQ 6: Wie reduzieren integrierte Schritt-Servomotoren den Verkabelungsaufwand?
Integrierte Schritt-Servomotoren integrieren die Antriebselektronik direkt in die Motorbaugruppe, wodurch separate Strom- und Rückkopplungsverbindungen zwischen Motor und Treiber entfallen. Dies reduziert den Bedarf an externer Verkabelung und vereinfacht die Geräteinstallation. Je nach Modell können die Steueranschlüsse Impuls- und Richtungssignale, Freigabeeingänge, Alarmausgänge oder industrielle Kommunikationsschnittstellen umfassen.
FAQ 7: Sind mikrointegrierte Schritt-Servomotoren für SMT-Geräte energieeffizient?
Mikrointegrierte Schritt-Servomotoren können das Energiemanagement durch elektronische Stromregelung und, bei unterstützten Modellen, automatische Haltestromreduzierung verbessern. Diese Funktionen tragen dazu bei, bei geeigneten Betriebsbedingungen unnötigen Stromverbrauch und Wärmeentwicklung zu reduzieren. Die tatsächliche Energieeffizienz hängt vom Motordesign, der Antriebselektronik, den Lasteigenschaften, der Betriebsgeschwindigkeit und den Steuerparametern ab.
FAQ 8: Welche Faktoren sollten Ingenieure bei der Auswahl integrierter Schritt-Servomotoren für SMT-Bestückungsmaschinen berücksichtigen?
Ingenieure sollten Nenndrehmoment, Spitzendrehmoment, Betriebsgeschwindigkeit, Encoderauflösung, Positionierungsanforderungen, Motorabmessungen, Versorgungsspannung und Steuerschnittstellenkompatibilität bewerten. Lastträgheit, Beschleunigungs- und Verzögerungsprofile, Getriebespiel, Arbeitszyklus und Wärmemanagement sollten ebenfalls berücksichtigt werden. Durch die richtige Motorauswahl wird sichergestellt, dass das integrierte Servosystem den mechanischen und betrieblichen Anforderungen der Maschine entspricht.
FAQ 9: Was ist der Unterschied zwischen einem Schrittmotor mit offenem Regelkreis und einem integrierten Schritt-Servomotor?
Ein Schrittmotor mit offenem Regelkreis arbeitet im Allgemeinen gemäß Impulsbefehlen ohne Encoder-basierte Positionsüberprüfung. Ein integrierter Schritt-Servomotor kombiniert einen Schrittmotor, einen Encoder und einen Treiber, um eine Regelung mit geschlossenem Regelkreis zu ermöglichen. Letztere können Positionsabweichungen erkennen und für eine verbesserte Bewegungsüberwachung sorgen. Außerdem wird die Installation vereinfacht, da Motor und Antriebselektronik in einer Baugruppe integriert sind.
FAQ 10: Welche SMT-Bestückungsmaschinenanwendungen eignen sich für mikrointegrierte Schritt-Servomotoren?
Mikrointegrierte Schritt-Servomotoren eignen sich für verschiedene kompakte Bewegungssteuerungsanwendungen in SMT-Geräten, einschließlich Platzierungskopfpositionierung, Feeder-Indizierung, Düseneinstellung, Komponentenrotationsmechanismen und Hilfspositionierungsachsen. Sie können auch in PCB-Handhabungsmodulen und Prüfgeräten eingesetzt werden, wenn Drehmoment, Geschwindigkeit, Positioniergenauigkeit und Steuerschnittstellen den Anwendungsanforderungen entsprechen.