Lar »
Notícias »
Por que as máquinas de posicionamento SMT escolhem servomotores de passo micro integrados?
Por que as máquinas de colocação SMT escolhem servomotores de passo micro integrados?
Visualizações: 0 Autor: Editor do site Horário de publicação: 04/11/2026 Origem: Site
Introdução
As máquinas de colocação com tecnologia de montagem em superfície (SMT) são equipamentos essenciais na fabricação de eletrônicos modernos. À medida que os projetos de PCB se tornam cada vez mais compactos e as densidades dos componentes continuam a aumentar, os fabricantes enfrentam demandas crescentes por maior precisão de posicionamento, velocidades de produção mais rápidas, maior estabilidade de posicionamento e redução do tempo de inatividade do equipamento. Para atender a esses requisitos, os sistemas de controle de movimento devem oferecer desempenho preciso, repetível e confiável em vários eixos de posicionamento.
Entre as soluções de controle de movimento disponíveis, servomotores de passo micro integrados estão se tornando uma opção atraente para aplicações selecionadas de máquinas de posicionamento SMT. Ao combinar um motor de passo, feedback de encoder e um inversor integrado em um conjunto compacto, esses motores fornecem um equilíbrio prático entre precisão de posicionamento, resposta dinâmica, conveniência de instalação e integração de sistema.
Ao contrário dos motores de passo de malha aberta convencionais, os servomotores de passo integrados usam feedback para monitorar o movimento do motor e detectar desvios de posicionamento. Esta capacidade de controle de circuito fechado ajuda a melhorar a confiabilidade do movimento, especialmente em aplicações que envolvem acelerações e desacelerações frequentes, posicionamento em curtas distâncias e movimentos repetitivos.
Para os fabricantes de equipamentos SMT, escolher a solução certa de controle de movimento não se trata simplesmente de aumentar a velocidade do motor. Trata-se de obter um posicionamento consistente dos componentes, minimizar erros de posicionamento, simplificar a arquitetura da máquina e manter o desempenho estável durante a produção contínua.
Neste artigo, examinamos por que as máquinas de posicionamento SMT escolhem servomotores de passo micro integrados, como esses motores melhoram o desempenho da máquina e quais fatores técnicos os engenheiros devem considerar ao selecioná-los.
1. Posicionamento de componentes de alta precisão para máquinas de colocação SMT
A precisão do posicionamento é um dos indicadores de desempenho mais importantes de uma máquina posicionadora SMT. Durante a montagem da PCB, os componentes eletrônicos devem ser posicionados com precisão nas placas de solda designadas. Mesmo pequenos desvios de posicionamento podem resultar em desalinhamento de componentes, defeitos de soldagem ou redução da confiabilidade do produto.
Os motores de passo tradicionais de malha aberta operam recebendo comandos de pulso sem verificar diretamente se o rotor completou o movimento comandado. Sob aceleração excessiva, mudanças repentinas de carga ou torque insuficiente, o motor pode perder a sincronização e perder passos.
Servos motores de passo micro integrados superam essa limitação por meio do controle de malha fechada baseado em codificador.
O codificador monitora continuamente a posição do rotor e fornece feedback ao inversor integrado. O inversor compara a posição real do motor com a posição comandada e ajusta a operação do motor quando ocorrem desvios.
Este mecanismo de controle oferece diversas vantagens:
Melhor consistência de posicionamento durante movimentos repetitivos.
Risco reduzido de perda de etapa não detectada.
Melhor confiabilidade de posicionamento sob cargas mecânicas variáveis.
Operação mais estável durante acelerações e desacelerações frequentes.
Melhor controle sobre movimentos de posicionamento de curta distância.
Para cabeçotes de posicionamento SMT, mecanismos de alimentação, módulos de posicionamento de PCB e eixos de ajuste auxiliares, essas características ajudam a suportar movimentos confiáveis e repetíveis.
No entanto, a precisão do posicionamento final também depende da estrutura mecânica da máquina, da resolução do codificador, da folga da transmissão, das características de vibração, da correção da visão e da arquitetura geral de controle de movimento.
2. Design compacto e integrado economiza espaço de instalação
A otimização do espaço é uma consideração importante no projeto moderno de máquinas de posicionamento SMT. À medida que os componentes eletrônicos se tornam menores e os requisitos de montagem de PCBs se tornam mais sofisticados, os fabricantes de equipamentos estão desenvolvendo máquinas cada vez mais compactas com níveis mais elevados de integração funcional. Dentro dessas máquinas, vários eixos de controle de movimento devem operar em espaços de instalação limitados, mantendo ao mesmo tempo um posicionamento preciso e um movimento confiável. As configurações tradicionais de controle de movimento, que normalmente consistem em motores de passo separados, drivers externos, codificadores e cabos de conexão adicionais, podem aumentar as dimensões do equipamento e complicar os layouts mecânicos e elétricos.
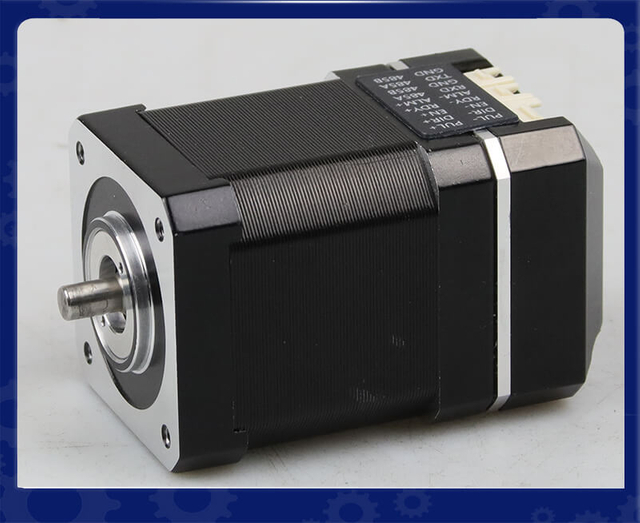
Os servomotores de passo microintegrados fornecem uma solução que economiza espaço, combinando o motor de passo, o codificador e a eletrônica de acionamento em um único conjunto compacto. Essa arquitetura integrada elimina a necessidade de montar separadamente um driver externo para cada motor, ajudando a reduzir a distribuição de componentes e a simplificar a estrutura geral da máquina.
Para fabricantes de máquinas de posicionamento SMT, este design compacto oferece diversas vantagens práticas:
Espaço de instalação reduzido: A integração do motor e do acionador elimina requisitos separados de montagem do acionador, facilitando a organização de vários eixos de movimento em estruturas compactas de máquinas.
Layout de fiação simplificado: A configuração integrada reduz as conexões externas entre o motor e o driver, ajudando a minimizar a complexidade do roteamento de cabos.
Maior densidade de integração: Conjuntos de motores compactos permitem que os projetistas de equipamentos otimizem a disposição dos cabeçotes de posicionamento, mecanismos de alimentação e módulos auxiliares de posicionamento.
Projeto mecânico simplificado: Menos componentes instalados separadamente podem reduzir os requisitos de montagem e simplificar a montagem da máquina.
Padronização aprimorada do sistema: O uso de unidades motorizadas integradas em diferentes módulos de movimento ajuda a criar uma arquitetura de máquina mais modular e consistente.
Manutenção conveniente: Conjuntos integrados podem simplificar a substituição de componentes e reduzir o tempo necessário para solucionar problemas de conexões separadas do motor e do acionador.
Por exemplo, uma máquina de posicionamento SMT pode exigir vários eixos de movimento independentes para controlar o posicionamento do eixo X e do eixo Y, o movimento do bico do eixo Z e a rotação do componente do eixo Theta. Quando motores convencionais e drivers externos são usados, cada eixo requer espaço de instalação adicional para sua eletrônica de acionamento correspondente e conexões de fiação. Ao adotar Servomotores de passo micro integrados, os fabricantes de equipamentos podem reduzir o número de componentes montados separadamente e criar um layout de controle de movimento mais organizado.
Outra vantagem importante é o potencial para caminhos de conexão elétrica mais curtos. Como o driver é instalado diretamente no conjunto do motor, as conexões externas de alimentação e feedback do motor para o driver não são mais necessárias. Isto pode simplificar o gerenciamento de cabos e reduzir certos problemas de integração relacionados à fiação. Entretanto, a fonte de alimentação, a comunicação, os sinais de controle e as conexões de aterramento ainda devem ser projetados adequadamente de acordo com as especificações do motor.
Além disso, a arquitetura integrada suporta o desenvolvimento modular de máquinas. Os fabricantes de equipamentos podem configurar diferentes módulos de movimento usando conjuntos de acionamento de motor padronizados, facilitando a adaptação de projetos de máquinas a diferentes dimensões de PCB, requisitos de posicionamento de componentes e capacidades de produção.
Para fabricantes de máquinas de posicionamento SMT que buscam reduzir as dimensões do equipamento sem sacrificar a funcionalidade de controle de movimento, os servomotores de passo micro integrados oferecem uma solução de integração eficaz. Sua estrutura compacta, instalação simplificada e requisitos reduzidos de fiação externa ajudam a otimizar os layouts das máquinas, ao mesmo tempo que apoiam o desenvolvimento de equipamentos SMT mais modulares, eficientes em termos de espaço e de fácil manutenção.
No entanto, os engenheiros também devem considerar as dimensões do motor, as interfaces de montagem, as posições dos conectores, a dissipação de calor e a acessibilidade ao selecionar um motor integrado. O planejamento adequado da instalação garante que os benefícios da economia de espaço não comprometam o desempenho térmico ou a conveniência da manutenção a longo prazo.
Servo motor de passo integrado ISC28 — Solução de controle de movimento de circuito fechado inteligente, compacta e de alta eficiência
Visão geral do produto: O servo motor de passo integrado NEMA 11 LMISC28 combina um motor de passo compacto, feedback de codificador e driver integrado em uma única unidade, fornecendo uma solução eficiente de controle de movimento para equipamentos de automação de precisão. Apresentando um design de estrutura NEMA 11 que economiza espaço, este motor integrado simplifica a instalação do sistema, reduz a fiação externa e minimiza a necessidade de componentes de acionamento separados. Sua tecnologia de controle de circuito fechado monitora a posição real do motor, ajudando a reduzir passos perdidos e a melhorar a confiabilidade do posicionamento sob diversas condições operacionais. Projetado para aplicações que exigem dimensões compactas, posicionamento preciso e controle de movimento responsivo, o LMISC28 oferece uma solução prática para fabricantes de equipamentos que buscam otimizar a integração de máquinas e o desempenho de movimento.
Principais destaques técnicos
NEMA 11 Compact Frame: Design com economia de espaço para equipamentos com espaço de instalação limitado e altos requisitos de integração.
Motor e driver integrados: Combina o motor de passo e a eletrônica de acionamento em um único conjunto, reduzindo componentes externos e simplificando a instalação.
Controle de circuito fechado baseado em codificador: fornece feedback de posição em tempo real para ajudar a detectar desvios de posicionamento e reduzir o risco de etapas perdidas.
Maior confiabilidade de posicionamento: Suporta movimento consistente e repetível durante operações freqüentes de start-stop e posicionamento.
Fiação Simplificada: Reduz as conexões externas do motor ao driver e ajuda a simplificar a configuração do sistema elétrico.
Aplicações Típicas
Máquinas de colocação SMT: Posicionamento de componentes, indexação de alimentadores e mecanismos auxiliares de ajuste.
Equipamentos Médicos: Movimentação de precisão em instrumentos de diagnóstico compactos e dispositivos de automação laboratorial.
Automação de laboratório: manuseio de amostras, mecanismos de distribuição de líquidos e equipamentos de teste automatizados.
Instrumentos ópticos: ajuste de lentes, mecanismos de foco e sistemas de posicionamento óptico de precisão.
Impressoras 3D: Movimento da extrusora, posicionamento preciso e módulos compactos de controle de movimento.
Serviço Personalizado LEANMOTOR
Serviço de eixo personalizado
Polias Metálicas
Polia Plástica
Engrenagem
Pino do eixo
Eixo Rosqueado
Montagem em painel
Eixo oco
Parafuso de avanço
Montagem em painel
Apartamento Individual
Plano duplo
Eixo chave
Serviço de motor personalizado
Cabos
Capas
Haste
Haste do parafuso de avanço
Codificadores
Freios
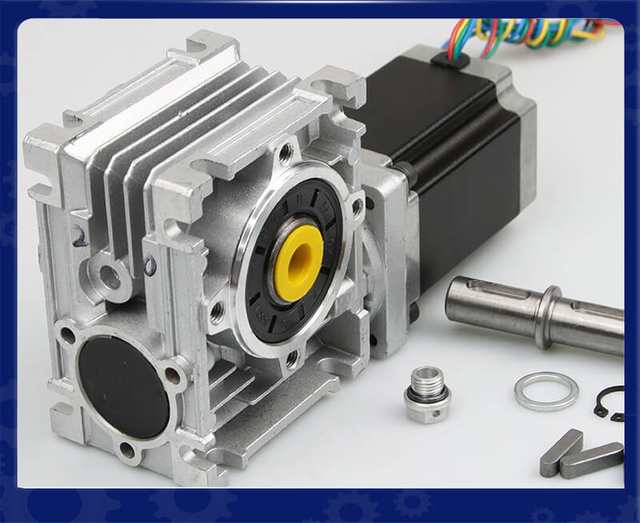
Caixas de câmbio
Módulo Linear
Drivers Integrados
Caixa de engrenagens sem-fim
3. O controle de circuito fechado reduz etapas perdidas durante operação em alta velocidade
O posicionamento de alta velocidade é um requisito crítico para máquinas de posicionamento SMT modernas, onde os cabeçotes de posicionamento devem se mover repetidamente entre alimentadores de componentes e coordenadas PCB designadas com alta precisão. Durante a produção contínua, acelerações, desacelerações frequentes e mudanças rápidas de direção impõem demandas consideráveis ao torque do motor e à estabilidade de posicionamento. Sob essas condições operacionais dinâmicas, os motores de passo de malha aberta convencionais podem apresentar passos perdidos quando a carga real excede o torque disponível ou quando os parâmetros de aceleração estão configurados incorretamente.
Os servomotores de passo microintegrados abordam esse desafio por meio do controle de malha fechada baseado em codificador. Ao contrário dos motores de passo de malha aberta tradicionais, que executam comandos de pulso sem verificar diretamente a posição do rotor, os servomotores de passo integrados monitoram continuamente o movimento real do motor através de um codificador. O driver integrado compara a posição comandada com a posição detectada e ajusta a corrente do motor ou a saída de controle de acordo com o sinal de feedback.
Este mecanismo de circuito fechado oferece diversas vantagens para aplicações de posicionamento SMT:
Risco reduzido de passos perdidos: O feedback de posição em tempo real ajuda a identificar desvios entre o movimento comandado e o movimento real do motor.
Consistência de posicionamento aprimorada: o controle baseado em feedback ajuda a manter o posicionamento repetível durante a operação contínua em alta velocidade.
Melhor adaptabilidade à carga: O inversor pode responder às mudanças nas condições de carga dentro dos seus limites de controle.
Aceleração e desaceleração mais confiáveis: A regulação em circuito fechado ajuda a manter a operação estável do motor durante ciclos freqüentes de partida-parada.
Detecção de operação anormal: Erros de seguimento de posição e outras falhas configuradas podem disparar alarmes, permitindo que o controlador da máquina tome medidas corretivas.
Por exemplo, quando um cabeçote de posicionamento SMT se move rapidamente entre duas posições de captação de componentes, mudanças repentinas na resistência mecânica ou aceleração excessiva podem afetar a sincronização do motor. Com feedback do encoder, o driver integrado pode detectar desvios de posicionamento e responder de acordo com sua estratégia de controle, ajudando a reduzir a possibilidade de erros de posicionamento não detectados.
Outra vantagem importante é a maior confiabilidade operacional durante ciclos de produção repetitivos. As máquinas de posicionamento SMT geralmente realizam milhares de movimentos de posicionamento durante longos períodos de operação. Ao monitorar continuamente o movimento do rotor, servomotores de passo micro integrados fornecem uma camada adicional de supervisão de controle de movimento, ajudando os fabricantes a manter o desempenho consistente da máquina e a reduzir interrupções relacionadas ao posicionamento.
Para fabricantes de equipamentos SMT, o controle de malha fechada é particularmente valioso para eixos de posicionamento de alta frequência que exigem instalação compacta e feedback de movimento confiável. No entanto, alcançar o desempenho ideal ainda requer seleção apropriada de torque do motor, configuração de aceleração, correspondência de inércia de carga e projeto de transmissão mecânica.
4. Resposta dinâmica aprimorada para movimentos frequentes de início e parada
As máquinas de posicionamento SMT exigem controle de movimento rápido e responsivo para manter a eficiência da produção.
Durante um ciclo típico de colocação, a máquina pode executar múltiplas ações coordenadas:
Mova o cabeçote de posicionamento em direção a um alimentador de componentes.
Posicione o bico acima do componente selecionado.
Pegue o componente usando o sistema de vácuo.
Mova-se em direção à coordenada PCB designada.
Ajuste a posição e orientação do componente.
Solte o componente no PCB.
Vá para a próxima posição de posicionamento.
Essas operações envolvem acelerações, desacelerações e paradas frequentes.
Um motor com desempenho dinâmico insuficiente pode aumentar o tempo de posicionamento, gerar vibração excessiva ou causar movimento inconsistente.
Servo motores de passo micro integrados fornecem controle de corrente e posição em malha fechada , dependendo da arquitetura do produto selecionado. Isto permite que o inversor regule a operação do motor de acordo com o feedback e os comandos de movimento configurados.
Suas vantagens podem incluir:
Aceleração e desaceleração responsivas.
Operação estável durante ciclos de posicionamento repetitivos.
Melhor controle do movimento do motor sob cargas variáveis.
Risco reduzido de etapas perdidas em comparação com a operação em malha aberta.
Desempenho de movimento mais consistente em ciclos operacionais repetidos.
Para os projetistas de máquinas, essas características podem ajudar a otimizar o equilíbrio entre velocidade de posicionamento e estabilidade mecânica.
A melhoria real no tempo de ciclo depende das características de torque-velocidade do motor, da inércia da carga, do sistema de transmissão, da largura de banda de controle e das capacidades do controlador da máquina.
5. Menor complexidade de fiação e integração elétrica mais fácil
A integração elétrica é outra consideração importante ao projetar equipamentos de posicionamento SMT.
Um sistema de motor de passo convencional geralmente requer um driver separado conectado ao motor. Pode ser necessária fiação adicional para realimentação do encoder, sinais de controle do motor e distribuição de energia.
Quando vários eixos são instalados em uma máquina, essas conexões podem criar um roteamento de cabos complicado e aumentar a possibilidade de erros de fiação.
Servo motores de passo micro integrados simplificam esse arranjo incorporando a eletrônica do inversor no conjunto do motor.
Dependendo do modelo, as interfaces elétricas disponíveis podem incluir:
Entradas de pulso e direção.
Habilitação e sinais de alarme.
Conexões de realimentação do codificador dentro do conjunto integrado.
Entradas e saídas digitais configuráveis.
Interfaces de comunicação para controle baseado em rede.
As interfaces específicas variam de acordo com o fabricante e a série do produto.
Para fabricantes de máquinas SMT, soluções integradas de motores podem reduzir o esforço necessário para planejamento de gabinetes elétricos, gerenciamento de cabos e instalação de componentes.
Contudo, os engenheiros devem verificar a interface de controle do motor antes de selecionar um modelo. A compatibilidade com o PLC, controlador de movimento, rede de comunicação e software de controle de máquina existentes é essencial.
6. Complexidade reduzida do sistema mecânico e elétrico
Uma máquina de posicionamento SMT de alto desempenho requer uma coordenação estreita entre vários eixos de movimento.
Dependendo da arquitetura da máquina, estes eixos podem incluir:
Movimento da cabeça de posicionamento dos eixos X e Y.
Levantamento e abaixamento do bico do eixo Z.
Rotação do componente do eixo teta.
Mecanismos de indexação do alimentador.
Posicionamento de PCB e ajuste de transportador.
Mecanismos auxiliares de inspeção e alinhamento.
O uso de motores e drivers separados para cada eixo pode aumentar o número de componentes do sistema e complicar a integração do equipamento.
Os servomotores de passo integrados ajudam a reduzir essa complexidade combinando vários componentes de movimento essenciais em um único conjunto.
Para fabricantes de equipamentos, isso pode trazer vantagens em:
Padronização do sistema: Os engenheiros podem desenvolver módulos de movimento padronizados usando modelos de motores integrados compatíveis.
Montagem simplificada: Menos componentes montados separadamente podem reduzir os procedimentos de instalação.
Conveniência de manutenção: Conjuntos integrados de motor e acionamento podem tornar a substituição de componentes e a solução de problemas mais simples.
Requisitos reduzidos de fiação: A combinação do motor e do driver reduz a necessidade de certas conexões externas.
Otimização de espaço: conjuntos de motores compactos podem simplificar o arranjo mecânico de equipamentos multieixos.
Esses benefícios são especialmente valiosos para máquinas SMT com vários módulos de posicionamento e espaço de instalação limitado.
7. Operação estável melhora a confiabilidade da produção SMT
A estabilidade da produção é tão importante quanto a velocidade de posicionamento na fabricação de eletrônicos.
Uma máquina de colocação SMT pode operar continuamente em vários turnos de produção. Qualquer mau funcionamento inesperado do motor ou erro de posicionamento pode interromper o processo de produção e afetar a eficiência geral do equipamento.
Servo motores de passo micro integrados podem melhorar a confiabilidade do sistema de movimento por meio de feedback do codificador e funções de proteção integradas.
Dependendo da especificação do produto, os recursos de proteção disponíveis podem incluir:
Proteção contra sobrecorrente.
Proteção contra sobretensão e subtensão.
Proteção contra superaquecimento.
Posição após detecção de erro.
Parada do motor ou detecção de operação anormal.
Saída de sinal de alarme.
Essas funções ajudam os controladores do equipamento a identificar condições operacionais anormais e a responder de acordo com a estratégia de segurança e gerenciamento de falhas da máquina.
Por exemplo, se um eixo de posicionamento sofrer uma obstrução mecânica inesperada, as funções de feedback e proteção do motor poderão detectar operação anormal e gerar um alarme.
Isto permite que o controlador da máquina inicie um procedimento apropriado de tratamento de falhas.
É importante distinguir entre proteção do motor e segurança total da máquina. A proteção integrada do motor não pode substituir circuitos de parada de emergência, dispositivos mecânicos de segurança, proteções ou sistemas de segurança em nível de máquina adequadamente projetados.
8. Eficiência Energética e Desempenho Térmico
A eficiência energética e o gerenciamento térmico são considerações importantes ao selecionar soluções de controle de movimento para máquinas de posicionamento SMT. Durante a produção contínua, vários eixos do motor podem operar simultaneamente, realizando operações frequentes de aceleração, desaceleração, posicionamento e retenção. Esses movimentos repetitivos criam demandas variadas de energia e geram calor no motor e no sistema de acionamento. Se o desempenho térmico não for gerenciado adequadamente, o aumento excessivo da temperatura poderá afetar a confiabilidade do motor, a estabilidade do posicionamento e a vida útil dos componentes elétricos.
Os servomotores de passo microintegrados combinam regulação de corrente inteligente com integração de acionamento compacto para oferecer suporte ao gerenciamento eficiente de energia e desempenho térmico estável. Ao contrário dos sistemas convencionais de motor de passo de malha aberta que podem manter uma corrente de retenção relativamente alta mesmo quando o motor está parado, certos modelos de servo de passo integrados podem ajustar automaticamente a corrente do motor de acordo com as condições operacionais e os parâmetros de controle configurados. Isso ajuda a reduzir o consumo desnecessário de energia durante períodos ociosos ou de baixa carga.
Diversas características contribuem para a sua eficiência energética e gestão térmica:
Regulação Inteligente de Corrente: O driver integrado ajusta a corrente do motor de acordo com o torque necessário, ajudando a evitar consumo elétrico desnecessário em condições operacionais adequadas.
Corrente de retenção reduzida: Funções configuráveis de redução de corrente podem diminuir a corrente do motor quando o eixo permanece estacionário, reduzindo a geração de calor durante os períodos de espera.
Desempenho otimizado da unidade: O controle eletrônico integrado ajuda a regular a operação do motor durante a aceleração, movimento em velocidade constante e desaceleração.
Arquitetura de sistema compacta: A combinação do motor e do driver reduz a necessidade de instalações de inversores separadas e pode simplificar o layout do equipamento e o planejamento do gerenciamento térmico.
Monitoramento de temperatura aprimorado: Dependendo do modelo, a proteção de temperatura integrada pode detectar temperaturas operacionais excessivas e acionar alarmes ou respostas de proteção.
Para máquinas de posicionamento SMT, o desempenho térmico é particularmente importante para motores instalados próximos a componentes mecânicos de precisão, sistemas de inspeção óptica e módulos de posicionamento compactos. O calor excessivo gerado por um motor pode afetar potencialmente os componentes próximos através da transferência térmica, enquanto as flutuações de temperatura também podem influenciar as dimensões mecânicas e a consistência do posicionamento.
Por exemplo, um servo motor de passo integrado que controla um cabeçote de posicionamento SMT pode sofrer acelerações e desacelerações repetidas durante o manuseio de componentes em alta velocidade. A regulação de corrente adequada ajuda a adequar a saída do motor aos requisitos operacionais reais, enquanto a dissipação de calor eficaz ajuda a manter temperaturas operacionais estáveis durante ciclos de produção prolongados.
Para maximizar a eficiência energética e a confiabilidade térmica, os fabricantes de equipamentos SMT devem avaliar a corrente nominal, a corrente de pico, a corrente de retenção, o aumento da temperatura do motor, as condições de dissipação de calor e o ciclo de trabalho ao selecionar um servo motor de passo integrado. O dimensionamento adequado do motor é igualmente importante. Um motor subdimensionado pode operar sob demanda excessiva de corrente, enquanto um motor desnecessariamente superdimensionado pode aumentar o custo do sistema e potencialmente reduzir a eficiência geral.
Ao combinar especificações de motor adequadas, controle de corrente inteligente e design térmico eficaz, os servomotores de passo micro integrados podem ajudar as máquinas de posicionamento SMT a obter uma utilização de energia mais eficiente, reduzir a geração de calor desnecessária e uma operação confiável a longo prazo.
9. Como selecionar o servo motor de passo microintegrado correto para equipamentos SMT
Selecionar um motor adequado requer mais do que comparar a potência nominal ou as dimensões da carcaça. Os engenheiros devem avaliar a carga mecânica real, o perfil de movimento, os requisitos de posicionamento e a arquitetura de controle elétrico.
Os seguintes fatores merecem atenção especial.
9.1 Precisão de posicionamento e resolução do codificador
A resolução do encoder determina com que precisão a posição do rotor do motor pode ser medida.
Para aplicações que envolvem posicionamento preciso de componentes, os engenheiros devem considerar a resolução do codificador, o processamento de feedback, o desempenho do controle e a relação entre a rotação do motor e o deslocamento linear.
Uma alta resolução do encoder por si só não garante alta precisão de posicionamento da máquina. A folga da transmissão, a precisão do passo do parafuso, a rigidez do acoplamento e a conformidade mecânica também devem ser consideradas.
9.2 Torque Nominal e Torque de Pico
O motor selecionado deve fornecer torque suficiente em toda a faixa de velocidade operacional.
Os engenheiros devem calcular o torque necessário para aceleração, movimento em velocidade constante, desaceleração e retenção.
Para aplicações de posicionamento de curso curto, o pico de torque e a capacidade de aceleração podem ser particularmente importantes.
Selecionar um motor baseado apenas no torque de retenção pode resultar em desempenho dinâmico insuficiente.
9.3 Velocidade e aceleração do motor
As máquinas de colocação SMT geralmente exigem operação start-stop de alta frequência.
O motor deve fornecer torque adequado na velocidade operacional pretendida, mantendo características aceitáveis de vibração e temperatura.
Os engenheiros devem avaliar a curva completa de torque-velocidade em vez de confiar exclusivamente na velocidade nominal máxima do motor.
9.4 Compatibilidade de Comunicação e Controle
A interface de controle do motor deve corresponder à arquitetura elétrica existente na máquina.
Antes de comprar, os engenheiros devem confirmar:
Compatibilidade de pulso e direção.
Protocolos de comunicação suportados.
Especificações dos sinais de entrada e saída.
Tensão operacional.
Métodos de configuração de parâmetros.
Funções de feedback de alarme e status.
Esses detalhes ajudam a evitar problemas de integração durante o desenvolvimento do equipamento.
9.5 Dimensões de Instalação e Compatibilidade Mecânica
As dimensões do motor, os furos de montagem, o diâmetro do eixo, o comprimento do eixo e as posições do conector devem corresponder ao projeto mecânico.
Para equipamentos SMT compactos, mesmo pequenas diferenças nas dimensões do motor podem afetar os arranjos de instalação.
Os engenheiros também devem considerar a folga dos cabos, a dissipação de calor, o isolamento de vibração e a acessibilidade para manutenção.
10. Servomotores de passo integrados versus motores de passo de circuito aberto tradicionais
Ambos os tipos de motores têm aplicações em equipamentos SMT, mas oferecem diferentes capacidades de controle.
Fator de comparação
Motor de passo de malha aberta
Servo motor de passo integrado
Feedback de posição
Normalmente não há feedback do codificador
Feedback do codificador
Método de controle
Controle de pulso em malha aberta
Controle de feedback de circuito fechado
Detecção de passos perdidos
Geralmente indisponível
Disponível através de feedback e monitoramento de falhas configurado
Arranjo de fiação
Motor e driver separados
Motor e acionamento integrados
Complexidade de instalação
Requer montagem de driver separada
Montagem mais compacta
Desempenho dinâmico
Depende do tamanho do motor e do inversor
Benefícios do controle baseado em feedback
Integração de sistema
Requer configuração de componente separada
Integração simplificada do acionamento motorizado
Monitoramento de falhas
Depende de monitoramento externo
Pode incluir funções de alarme integradas
Aplicações típicas
Eixos de posicionamento sensíveis ao custo
Aplicações que exigem feedback e integração compacta
A escolha depende dos requisitos de posicionamento, condições operacionais e custo total do sistema.
Para mecanismos auxiliares simples com cargas previsíveis e requisitos de posicionamento moderados, os motores de passo convencionais de malha aberta podem continuar sendo uma solução econômica.
Para eixos de posicionamento que exigem maior confiabilidade de movimento, instalação compacta e feedback baseado em codificador, os servomotores de passo integrados podem oferecer maior flexibilidade.
11. Por que os fabricantes de equipamentos SMT devem considerar servomotores de passo microintegrados
A crescente complexidade dos produtos eletrônicos impõe maiores demandas aos equipamentos de montagem de PCB.
Componentes menores, densidades de posicionamento mais altas e processos de produção cada vez mais sofisticados exigem sistemas de movimento que possam fornecer posicionamento consistente e operação confiável.
Servo motores de passo micro integrados abordam vários desafios importantes de engenharia.
Primeiro, eles melhoram a confiabilidade do posicionamento. O feedback do encoder permite que o inversor monitore o movimento real do rotor em vez de depender exclusivamente de pulsos de passo comandados.
Em segundo lugar, eles simplificam a integração das máquinas. A combinação do motor e do inversor reduz o número de componentes instalados separadamente.
Terceiro, eles suportam projetos de máquinas compactas. Sua arquitetura integrada pode reduzir o espaço de instalação e simplificar os arranjos de fiação.
Quarto, eles fornecem controle de movimento flexível. Dependendo do modelo, os engenheiros podem selecionar interfaces de controle adequadas baseadas em pulso ou em rede.
Finalmente, eles apoiam a padronização de equipamentos. O uso de soluções de motor integradas em vários módulos de máquina pode simplificar o projeto elétrico, a montagem e a manutenção.
Essas vantagens fazem com que valha a pena considerar servomotores de passo micro integrados para eixos de máquinas de posicionamento SMT selecionados, especialmente onde dimensões compactas, posicionamento repetitivo e controle de movimento baseado em feedback são importantes.
Conclusão
À medida que as máquinas de posicionamento SMT continuam a evoluir em direção a maior precisão, maior eficiência de produção e estruturas mecânicas mais compactas, os requisitos para sistemas de controle de movimento estão se tornando cada vez mais exigentes.
Servo motores de passo micro integrados combinam tecnologia de motor de passo, feedback de codificador e componentes eletrônicos de acionamento integrados para fornecer uma solução de controle de movimento compacta e prática.
Sua operação em circuito fechado ajuda a reduzir o risco de etapas perdidas não detectadas, enquanto sua construção integrada simplifica a fiação, a instalação e a configuração do sistema.
Para fabricantes de equipamentos SMT, esses motores podem fornecer uma solução eficaz para posicionamento do cabeçote de posicionamento, indexação de alimentador, ajuste de PCB e outras aplicações de movimento de precisão, desde que seu torque, velocidade, desempenho de feedback e interfaces de controle atendam aos requisitos específicos da aplicação.
Ao selecionar um servo motor de passo integrado, os engenheiros devem avaliar o sistema de movimento completo em vez de focar em uma única especificação de motor. O dimensionamento adequado do motor, o projeto mecânico, a compatibilidade do controlador e o gerenciamento térmico são essenciais para alcançar um desempenho estável a longo prazo.
Ao selecionar o servo motor de passo micro integrado apropriado , os fabricantes de máquinas SMT podem desenvolver sistemas de controle de movimento mais compactos, confiáveis e eficientes para atender às crescentes demandas da fabricação de eletrônicos modernos.
PERGUNTAS FREQUENTES:
FAQ 1: Por que as máquinas de posicionamento SMT usam servomotores de passo micro integrados?
As máquinas de posicionamento SMT usam servomotores de passo micro integrados porque combinam dimensões compactas, controle de malha fechada baseado em codificador e componentes eletrônicos de acionamento integrados. Esses recursos ajudam a melhorar a confiabilidade do posicionamento, reduzir o risco de etapas perdidas, simplificar a fiação e economizar espaço de instalação. Eles são particularmente adequados para eixos de posicionamento compactos que exigem movimentos repetitivos, posicionamento preciso e controle de movimento confiável.
FAQ 2: Como os servomotores de passo integrados melhoram a precisão de posicionamento em máquinas de posicionamento SMT?
Os servomotores de passo integrados usam feedback do codificador para monitorar a posição real do rotor e compará-la com o movimento comandado. O driver integrado pode detectar desvios de posicionamento e ajustar a operação do motor de acordo com sua estratégia de controle. Este mecanismo de circuito fechado ajuda a melhorar a consistência do posicionamento e a reduzir erros causados por etapas perdidas não detectadas. A precisão real do posicionamento também depende da precisão da transmissão mecânica, da folga, da resolução do codificador e da calibração da máquina.
FAQ 3: Quais são as vantagens do controle de malha fechada em equipamentos de colocação SMT?
O controle de malha fechada fornece feedback de posição em tempo real, ajudando o motor a manter a sincronização com os movimentos comandados. Suas principais vantagens incluem maior confiabilidade de posicionamento, detecção de passos perdidos, melhor adaptabilidade de carga e operação mais consistente durante acelerações e desacelerações frequentes. Esses recursos são valiosos para cabeçotes de posicionamento SMT e outros eixos de movimento que operam sob condições de posicionamento repetitivas.
FAQ 4: Como os servomotores de passo micro integrados economizam espaço de instalação em máquinas SMT?
Servo motores de passo micro integrados combinam o motor, o codificador e os componentes eletrônicos do driver em um conjunto compacto. Isto elimina a necessidade de um driver externo montado separadamente para cada motor, reduzindo a distribuição de componentes e simplificando o planejamento do quadro elétrico. Sua estrutura compacta também ajuda os fabricantes de equipamentos a otimizar o arranjo de múltiplos eixos de movimento dentro de dimensões limitadas de máquinas.
FAQ 5: Os servomotores de passo integrados podem lidar com movimentos start-stop de alta velocidade em máquinas de posicionamento SMT?
Sim. Servomotores de passo integrados adequadamente selecionados podem suportar movimentos frequentes de partida-parada, aceleração, desaceleração e posicionamento repetitivo. O feedback do encoder ajuda a monitorar o movimento real do motor, enquanto o inversor integrado regula a operação do motor de acordo com os parâmetros de movimento configurados. Os engenheiros devem avaliar as características de torque-velocidade, inércia da carga, requisitos de aceleração e desempenho térmico para garantir uma operação confiável em alta velocidade.
FAQ 6: Como os servomotores de passo integrados reduzem a complexidade da fiação?
Os servomotores de passo integrados incorporam a eletrônica do inversor diretamente no conjunto do motor, eliminando conexões separadas de alimentação e feedback do motor para o driver. Isto reduz os requisitos de fiação externa e simplifica a instalação do equipamento. Dependendo do modelo, as conexões de controle podem incluir sinais de pulso e direção, entradas de habilitação, saídas de alarme ou interfaces de comunicação industrial.
FAQ 7: Os servomotores de passo micro integrados são energeticamente eficientes para equipamentos SMT?
Servos motores de passo micro integrados podem melhorar o gerenciamento de energia por meio da regulação eletrônica da corrente e, em modelos suportados, da redução automática da corrente de retenção. Estas funções ajudam a reduzir o consumo desnecessário de corrente e a geração de calor sob condições operacionais adequadas. A eficiência energética real depende do projeto do motor, da eletrônica do inversor, das características da carga, da velocidade operacional e dos parâmetros de controle.
FAQ 8: Quais fatores os engenheiros devem considerar ao selecionar servomotores de passo integrados para máquinas de posicionamento SMT?
Os engenheiros devem avaliar o torque nominal, o torque máximo, a velocidade operacional, a resolução do codificador, os requisitos de posicionamento, as dimensões do motor, a tensão de alimentação e a compatibilidade da interface de controle. A inércia da carga, os perfis de aceleração e desaceleração, a folga da transmissão, o ciclo de trabalho e o gerenciamento térmico também devem ser considerados. A seleção adequada do motor garante que o sistema servo integrado atenda aos requisitos mecânicos e operacionais da máquina.
FAQ 9: Qual é a diferença entre um motor de passo de malha aberta e um servo motor de passo integrado?
Um motor de passo de malha aberta geralmente opera de acordo com comandos de pulso sem verificação de posição baseada em encoder. Um servo motor de passo integrado combina um motor de passo, codificador e driver para fornecer controle de feedback de malha fechada. Este último pode detectar desvios de posicionamento e fornecer monitoramento aprimorado de movimento. Também simplifica a instalação integrando o motor e os componentes eletrônicos do acionamento em um único conjunto.
FAQ 10: Quais aplicações de máquinas de posicionamento SMT são adequadas para servomotores de passo micro integrados?
Os servomotores de passo micro integrados são adequados para várias aplicações compactas de controle de movimento em equipamentos SMT, incluindo posicionamento do cabeçote de posicionamento, indexação do alimentador, ajuste de bico, mecanismos de rotação de componentes e eixos de posicionamento auxiliares. Eles também podem ser usados em módulos de manuseio de PCB e equipamentos de inspeção quando seu torque, velocidade, precisão de posicionamento e interfaces de controle atendem aos requisitos da aplicação.