Maison »
Nouvelles »
Pourquoi choisir des servomoteurs CC intégrés pour les équipements de pulvérisation de précision ?
Pourquoi choisir des servomoteurs CC intégrés pour les équipements de pulvérisation de précision ?
Vues : 0 Auteur : Éditeur du site Heure de publication : 2026-10-29 Origine : Site
Les servomoteurs CC intégrés constituent une solution de contrôle de mouvement efficace pour les équipements de pulvérisation de précision qui nécessitent un positionnement précis, un mouvement reproductible et un fonctionnement automatisé. En combinant un servomoteur CC, des composants électroniques d'entraînement et des capacités de rétroaction dans un ensemble compact, ils peuvent simplifier l'intégration du système et prendre en charge un contrôle précis des bras de pulvérisation robotisés, des buses réglables et des mécanismes de dosage compatibles. Les principaux facteurs de sélection incluent le couple continu et maximal, la vitesse de fonctionnement, la résolution du codeur, le jeu de la boîte de vitesses, les interfaces de communication et la protection de l'environnement. Lorsqu'ils sont intégrés à des pompes, des capteurs et des logiciels de contrôle appropriés, ces moteurs peuvent améliorer l'uniformité de la pulvérisation, prendre en charge l'optimisation de l'utilisation des matériaux et aider les fabricants à développer des systèmes de pulvérisation automatisés fiables.
Les équipements de pulvérisation de précision jouent un rôle essentiel dans l’agriculture moderne, le revêtement industriel, l’application de produits chimiques et la distribution automatisée de fluides. Ces systèmes doivent fournir des volumes de pulvérisation constants, maintenir un positionnement précis, réagir rapidement aux conditions de fonctionnement changeantes et minimiser le gaspillage de matériaux. Pour atteindre ces objectifs, les fabricants s'appuient de plus en plus sur des servomoteurs CC intégrés pour les équipements de pulvérisation de précision, car ils combinent la technologie d'entraînement par moteur, le contrôle en boucle fermée et l'intégration mécanique compacte dans une seule unité.
Par rapport aux configurations de moteur conventionnelles, les servomoteurs CC intégrés peuvent simplifier l'architecture de la machine, améliorer le contrôle des mouvements et prendre en charge une automatisation plus réactive. Leur capacité à réguler la vitesse, le couple et la position les rend adaptés à des applications telles que les bras de pulvérisation robotisés, les pulvérisateurs agricoles à débit variable, les systèmes de peinture automatisés, les distributeurs de produits chimiques de précision et les plates-formes de pulvérisation mobiles.
Cependant, pour sélectionner le bon servomoteur, il ne suffit pas de comparer la puissance nominale ou la vitesse de rotation. Les ingénieurs doivent prendre en compte le profil de mouvement complet, les exigences de rétroaction, les conditions environnementales, les interfaces de contrôle et la transmission mécanique. En comprenant ces facteurs, les fabricants d'équipements peuvent développer des systèmes de pulvérisation qui atteignent des performances reproductibles tout en réduisant la complexité d'intégration et les exigences de maintenance.
Que sont les servomoteurs CC intégrés pour les équipements de pulvérisation de précision ?
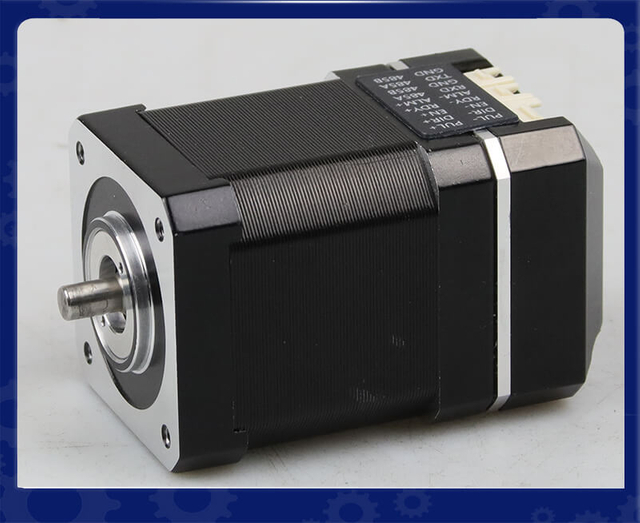
UnLe servomoteur CC intégré combine un moteur CC, des composants électroniques de servomoteur et généralement un dispositif de rétroaction dans un ensemble compact. Selon le modèle, l'unité peut également inclure un contrôleur, une interface de communication, des fonctions de protection ou une boîte de vitesses en option.
Cette architecture intégrée permet au moteur d'exécuter des commandes de mouvement avec moins de composants séparés qu'un système conventionnel composé d'un moteur indépendant, d'un entraînement externe et d'un matériel de contrôle séparé.
Dans les équipements de pulvérisation de précision, les servomoteurs CC intégrés peuvent contrôler plusieurs fonctions mécaniques importantes :
Positionnement des buses de pulvérisation : Déplacement des buses ou des têtes de pulvérisation vers des angles et des positions prédéfinis.
Mouvement du bras robotique : contrôle du mouvement coordonné des mécanismes de pulvérisation multi-axes.
Régulation de la vitesse de la pompe : réglage de la vitesse de rotation des ensembles de pompes compatibles pour aider à réguler le débit de fluide.
Réglage de la rampe et des buses : prise en charge des changements automatisés de hauteur de pulvérisation, d'orientation ou de position de section.
Actionnement de vanne : entraînement de mécanismes de vannes mécaniques compatibles lorsqu'un mouvement motorisé contrôlé est requis.
Manutention des matériaux : positionnement de pièces à usiner, de conteneurs ou de plates-formes de pulvérisation avec des mouvements répétables.
Le moteur à lui seul ne garantit pas directement la qualité du jet. Les performances finales de pulvérisation dépendent de l'interaction entre le système de mouvement, la pompe, les vannes, la conception des buses, les caractéristiques du fluide, la régulation de pression et le logiciel d'application. Néanmoins, un mouvement servo précis constitue une base pour réaliser des opérations de pulvérisation cohérentes et reproductibles.
1. Comment les servomoteurs CC intégrés améliorent-ils la précision de la pulvérisation ?
Les servomoteurs CC intégrés améliorent la précision de la pulvérisation en fournissant un contrôle de position précis, une régulation de vitesse stable et un retour de mouvement en temps réel. Dans les équipements de pulvérisation de précision, ces capacités permettent de maintenir un positionnement cohérent des buses, des trajectoires de pulvérisation reproductibles et un mouvement coordonné entre les composants mécaniques. Lorsqu'ils sont intégrés à des pompes, des capteurs de débit, des régulateurs de pression et des systèmes de contrôle appropriés, les servomoteurs peuvent également prendre en charge une application plus cohérente du matériau et réduire les pulvérisations inutiles.
Contrôle en boucle fermée pour un positionnement précis
Contrairement aux systèmes de moteur en boucle ouverte conventionnels, les servomoteurs CC intégrés utilisent généralement le retour d'encodeur pour surveiller le mouvement réel du moteur. Le variateur intégré compare la position ou la vitesse commandée avec le signal de retour et ajuste le fonctionnement du moteur pour minimiser la différence.
Ce contrôle en boucle fermée est particulièrement utile pour les bras de pulvérisation robotisés, les ensembles de buses réglables et les pulvérisateurs agricoles automatisés qui doivent atteindre des positions spécifiques à plusieurs reprises. En surveillant les mouvements, le système peut détecter les écarts de positionnement et les corriger dans les limites de sa bande passante de contrôle, de sa conception mécanique et de sa résolution de retour.
Contrôle de vitesse stable pour des modèles de pulvérisation cohérents
La vitesse de déplacement d’un mécanisme de pulvérisation affecte directement la cohérence de l’application. Si une tête de pulvérisation se déplace trop rapidement ou trop lentement, la quantité de matériau déposée sur une zone donnée peut varier, en supposant que les autres paramètres de pulvérisation restent inchangés.
Les servomoteurs CC intégrés prennent en charge l'accélération, la décélération et la vitesse de fonctionnement contrôlées, aidant ainsi l'équipement de pulvérisation à maintenir un profil de mouvement plus cohérent. Dans les applications de revêtement automatisées, cela peut contribuer à une couverture plus uniforme. Dans les systèmes de pulvérisation agricole, il peut aider à coordonner le mouvement des buses avec la vitesse de l'équipement et les stratégies d'application programmées.
Cependant, une vitesse constante du moteur ne garantit pas à elle seule une distribution uniforme du jet. Les caractéristiques des buses, la pression du fluide, le débit, la distance de pulvérisation et les propriétés du matériau doivent également être correctement contrôlées.
Réponse plus rapide aux conditions d'exploitation changeantes
Les équipements de pulvérisation de précision effectuent souvent des mouvements marche-arrêt fréquents, changent de direction ou ajustent la position des buses en fonction des entrées du capteur. Les servomoteurs CC intégrés peuvent répondre aux commandes de mouvement mises à jour en régulant le courant et le mouvement du moteur via leurs systèmes d'entraînement et de rétroaction.
Cette réactivité aide les équipements de pulvérisation robotisés à suivre des trajectoires programmées et permet aux mécanismes automatisés de repositionner les têtes de pulvérisation avec un timing reproductible. Lorsque le contrôleur de mouvement coordonne le mouvement du servo avec le fonctionnement de la pompe et l'activation de la buse, le système peut améliorer la synchronisation entre la distribution du matériau et le positionnement de la cible.
Réduction des erreurs d'application et du gaspillage de matériaux
Un positionnement précis et un mouvement reproductible peuvent aider les systèmes de pulvérisation à diriger le matériau vers la cible prévue au lieu de pulvériser en dehors de la zone requise. Ceci est particulièrement utile dans l’agriculture de précision, la peinture industrielle, la distribution de produits chimiques et le traitement de surface automatisé.
Par exemple, un système de pulvérisation agricole peut utiliser des mécanismes servocommandés pour ajuster l'orientation de la buse ou repositionner une tête de pulvérisation selon des commandes de contrôle prédéfinies. Lorsqu'elle est combinée à une détection appropriée et à un contrôle du taux d'application, cette approche peut contribuer à réduire l'utilisation inutile de produits chimiques et à améliorer l'uniformité de l'application.
Facteurs clés qui déterminent la précision de la pulvérisation
Pour atteindre les performances requises, les fabricants d'équipements doivent évaluer plusieurs facteurs lors de la sélection d'un servomoteur CC intégré :
Précision et répétabilité du positionnement : déterminez si le moteur et la transmission mécanique peuvent respecter les tolérances de positionnement de l'application.
Résolution de l'encodeur : vérifiez si le dispositif de retour fournit une résolution de mesure suffisante pour le mouvement requis.
Réponse dynamique : évaluez l'accélération, la décélération, le temps de stabilisation et l'erreur de suivi lors de mouvements fréquents.
Jeu de la boîte de vitesses : tenez compte du jeu de la transmission lorsque l'application nécessite un positionnement précis de l'arbre de sortie ou des changements de direction fréquents.
Compatibilité du système de contrôle : confirmez que le moteur prend en charge les commandes de position, de vitesse ou de couple requises et s'interface avec le contrôleur de la machine.
Étalonnage au niveau du système : validez le positionnement de la buse, la distance de pulvérisation, la pression du fluide et le débit d'application dans des conditions de fonctionnement réelles.
En résumé, les servomoteurs CC intégrés améliorent la précision de la pulvérisation en rendant le mouvement mécanique plus précis, reproductible et réactif. Lorsqu'ils sont correctement sélectionnés et coordonnés avec les composants de distribution de fluide et les capteurs d'application, ils constituent une base de contrôle de mouvement fiable pour les équipements de pulvérisation de précision utilisés dans l'agriculture, les revêtements industriels et les systèmes de distribution automatisés.
2. Pourquoi le contrôle en boucle fermée est-il important pour les systèmes de pulvérisation de précision ?
Les équipements de pulvérisation de précision fonctionnent fréquemment dans des conditions changeantes. Les bras gicleurs accélèrent et décélérent, les mécanismes robotiques changent de direction et les plates-formes mobiles subissent des variations de charge mécanique.
Sans retour approprié, un système moteur en boucle ouverte peut être incapable de détecter si le mouvement commandé a été effectué avec précision. Un système d'asservissement en boucle fermée peut surveiller son mouvement et répondre aux écarts dans les limites de son système de rétroaction et de sa bande passante de contrôle.
Les servomoteurs CC intégrés utilisent généralement le retour d'encodeur pour mesurer la position ou la vitesse du rotor. Le servomoteur traite ces informations et ajuste le courant ou la tension du moteur pour atteindre la condition de fonctionnement demandée.
Cette fonctionnalité offre plusieurs avantages :
Vérification de position : le système peut comparer les positions commandées et mesurées, aidant ainsi à détecter les erreurs de suivi.
Régulation de la vitesse : le feedback prend en charge une vitesse de rotation plus constante lorsque la charge mécanique change.
Réponse dynamique : des systèmes d'asservissement correctement configurés peuvent accélérer, décélérer et inverser rapidement la direction.
Surveillance des défauts : selon le modèle, le variateur peut détecter des conditions telles que des erreurs de suivi, une surintensité ou une surchauffe.
Séquences de fonctionnement répétables : les profils de mouvement programmables peuvent aider l'équipement de pulvérisation à reproduire des schémas de mouvement établis.
Pour les applications de pulvérisation de précision, ces fonctions sont particulièrement utiles lorsqu'une machine doit répéter le même mouvement sur des centaines ou des milliers de cycles de fonctionnement.
Lors de la sélection d'un moteur, les ingénieurs doivent vérifier le type de retour disponible, les modes de contrôle, les interfaces de commande de position et de vitesse, les sorties de défaut et les protocoles de communication pris en charge. La capacité en boucle fermée est plus efficace lorsque le moteur, le variateur, la transmission mécanique et le contrôleur de niveau supérieur sont configurés comme un système coordonné.
3. Comment une conception de servo intégrée simplifie-t-elle l'intégration de l'équipement ?
Les installations d'asservissement traditionnelles peuvent nécessiter des unités de moteur séparées, des entraînements externes, des câbles de retour, des connexions d'alimentation, un câblage de commande et des dispositions de montage. Ces composants offrent de la flexibilité, mais ils augmentent également le nombre d'interfaces que les concepteurs d'équipements doivent prendre en charge.
Les servomoteurs CC intégrés consolident les composants clés de contrôle de mouvement en un seul assemblage , réduisant potentiellement l'espace dans l'armoire, le routage des câbles et les travaux d'installation.
Pour les machines de pulvérisation compactes, cette architecture peut être particulièrement utile car la zone d'installation disponible peut être limitée par les réservoirs, les pompes, la tuyauterie, les capots de protection et les structures mécaniques mobiles.
L'intégration peut offrir plusieurs avantages pratiques :
Complexité de câblage réduite : l'intégration du moteur et du variateur peut éliminer certaines connexions entre des composants distincts.
Installation simplifiée : Un assemblage combiné peut réduire les étapes d’installation mécanique et électrique.
Dispositions compactes des machines : l'électronique intégrée peut réduire l'espace requis pour l'équipement d'entraînement externe.
Mise en service plus rapide : les composants pré-intégrés peuvent simplifier la configuration lorsque les interfaces et les outils de configuration du moteur correspondent aux exigences de la machine.
Coordination réduite des composants : les ingénieurs peuvent travailler avec un package de contrôle de mouvement plus consolidé.
Cependant, l’intégration n’élimine pas toutes les exigences externes. La machine peut encore avoir besoin d'une alimentation électrique appropriée, d'une architecture d'arrêt d'urgence, de matériel de sécurité, d'un contrôleur de supervision, d'un câblage de communication et de boîtiers de protection.
Les concepteurs doivent également prendre en compte la dissipation thermique, l'accès pour la maintenance, l'orientation des connecteurs et l'exposition à l'eau ou aux produits chimiques. Si le moteur est monté directement sur un bras gicleur mobile, la flexion et les vibrations du câble doivent être évaluées lors de la conception mécanique.
4. Les servomoteurs CC intégrés peuvent-ils prendre en charge la pulvérisation à débit variable ?
La pulvérisation à débit variable ajuste l’application du matériau en fonction de l’évolution des exigences opérationnelles. En agriculture, cela peut impliquer de modifier le taux d'application en fonction des conditions de culture, des cartes des champs ou des informations des capteurs. Dans les applications industrielles, cela peut impliquer d'ajuster le mouvement d'une tête de pulvérisation ou de coordonner la distribution du matériau avec la géométrie de la pièce.
Les servomoteurs CC intégrés peuvent prendre en charge les systèmes à débit variable en contrôlant le mouvement des pompes, des dispositifs de dosage mécaniques ou des mécanismes de positionnement compatibles.
Par exemple, un mécanisme de dosage servocommandé peut ajuster sa vitesse de fonctionnement en réponse à une commande provenant du contrôleur de pulvérisation. Le contrôleur peut calculer la sortie demandée à l'aide des paramètres d'application, des données du capteur et de la vitesse de la machine.
Néanmoins, la vitesse du moteur n’est pas toujours équivalente au débit du fluide . La relation dépend de la cylindrée de la pompe, de la pression de fonctionnement, de la viscosité du fluide, des fuites et d'autres caractéristiques du système.
Lorsqu'un contrôle précis du débit est essentiel, les ingénieurs peuvent avoir besoin d'un capteur de débit, d'un capteur de pression, d'un modèle de pompe calibré ou d'un autre mécanisme de rétroaction approprié. Le contrôleur de moteur doit alors coordonner ses commandes de mouvement avec le système de contrôle des fluides.
Un système de pulvérisation à débit variable correctement conçu peut contribuer à réduire la consommation inutile de produits chimiques, à améliorer l’uniformité de l’application et à répondre plus efficacement aux conditions de fonctionnement changeantes.
Le moteur approprié doit fournir un couple et une vitesse suffisants sur la plage de fonctionnement requise tout en répondant aux exigences d'accélération, de cycle de service et thermiques de l'application.
5. Pourquoi la sélection du couple et de la vitesse est-elle essentielle ?
La sélection du moteur affecte directement la réactivité, la fiabilité et l’efficacité des équipements de pulvérisation de précision.
Un moteur qui fournit un couple insuffisant peut avoir du mal à accélérer un bras gicleur, à surmonter la friction de la boîte de vitesses ou à maintenir le mouvement requis sous des charges changeantes. À l’inverse, le choix d’un moteur inutilement gros peut augmenter le coût, le poids et la consommation d’énergie.
Les ingénieurs doivent commencer par définir les exigences mécaniques de l’application.
Couple continu et maximal
Le couple continu détermine si le moteur peut supporter la charge requise sans dépasser ses limites thermiques.
Le couple de pointe détermine si le moteur peut gérer des demandes de courte durée telles que l'accélération, la décélération, un repositionnement rapide ou des augmentations temporaires de la résistance mécanique.
Les deux valeurs doivent être évaluées par rapport au profil de mouvement réel. La capacité de couple maximale doit également être prise en compte parallèlement à sa durée autorisée et à sa fréquence de répétition.
Vitesse de fonctionnement
La vitesse requise dépend de la distance de déplacement du mécanisme, du temps de déplacement, du rapport de transmission et de la séquence de fonctionnement.
Pour une tête de pulvérisation rotative, le concepteur doit calculer la vitesse nécessaire pour atteindre l'angle cible dans le temps disponible. Pour un mécanisme linéaire, la vitesse du moteur requise dépend de la vis mère, de la transmission par courroie, du système à crémaillère et pignon ou de toute autre transmission utilisée.
Accélération et décélération
Des cycles démarrage-arrêt fréquents peuvent créer des exigences de couple dynamique importantes. Le moteur doit accélérer l'inertie réfléchie de la charge tout en maintenant une réponse acceptable et en évitant une demande de courant excessive.
Lorsqu'un réducteur est utilisé, son rapport affecte la vitesse de sortie, le couple de sortie disponible, l'inertie réfléchie par le moteur et le comportement de positionnement.
Cycle de service et performances thermiques
Un système de pulvérisation fonctionnant en continu pendant plusieurs heures a des exigences différentes de celles d'un système qui se déplace par intermittence entre les positions de pulvérisation.
Les ingénieurs doivent évaluer le couple efficace sur le cycle de fonctionnement, le courant de pointe, la température ambiante, les conditions de montage et le refroidissement disponible.
La sélection d’un moteur basée uniquement sur la puissance nominale ne suffit pas. La courbe couple-vitesse complète et les limites thermiques doivent être vérifiées par rapport au profil de fonctionnement de l'application.
6. Comment les boîtes de vitesses améliorent-elles les performances des servomoteurs dans les équipements de pulvérisation ?
Certains mécanismes de pulvérisation de précision nécessitent un couple de sortie élevé à des vitesses relativement faibles. Dans ces applications, un servomoteur CC intégré avec boîte de vitesses peut constituer une solution plus pratique qu'un moteur à entraînement direct.
Une boîte de vitesses réduit la vitesse de sortie tout en augmentant le couple de sortie disponible en fonction de son rapport de transmission et de son efficacité mécanique.
Par exemple, un servomoteur à engrenages peut entraîner un bras de pulvérisation lourd, faire tourner un ensemble de buses ou positionner un mécanisme de réglage mécanique nécessitant un mouvement contrôlé à basse vitesse.
Différentes conceptions de boîtes de vitesses offrent des caractéristiques différentes :
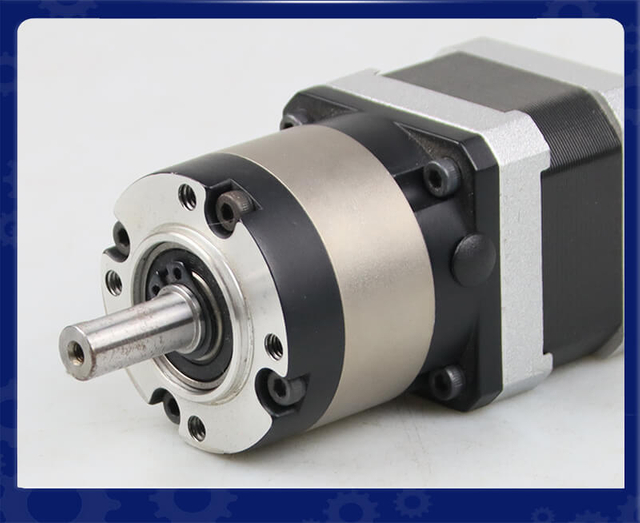
Réducteurs planétaires : souvent sélectionnés pour les installations compactes nécessitant une densité de couple relativement élevée et un bon rendement mécanique.
Réducteurs à vis sans fin : utiles lorsqu'une réduction substantielle de la vitesse et une transmission compacte à angle droit sont nécessaires.
Autres configurations à engrenages : peuvent être appropriées en fonction de la géométrie de montage, des caractéristiques de charge et des exigences de coût.
La sélection de la boîte de vitesses doit prendre en compte le couple nominal, le couple maximal autorisé, le jeu, l'efficacité, la lubrification, la température de fonctionnement et la durée de vie prévue.
Le jeu est particulièrement important dans les applications impliquant des changements de direction répétés. Un jeu mécanique excessif peut réduire la précision du positionnement de l'arbre de sortie même lorsque l'encodeur du servomoteur offre une résolution fine.
Les ingénieurs doivent également faire la distinction entre le retour d’information de l’arbre moteur et la précision du positionnement de l’arbre de sortie. Un codeur monté sur le moteur ne peut pas nécessairement mesurer chaque erreur de mouvement introduite par le jeu de la boîte de vitesses, la déflexion de l'arbre ou la conformité structurelle.
Lorsque la précision de sortie est critique, une transmission à faible jeu ou un retour supplémentaire côté charge peut être nécessaire.
7. Quelle protection de l’environnement est requise pour les applications de pulvérisation ?
Les équipements de pulvérisation de précision fonctionnent souvent dans des environnements contenant de l'eau, des agents de nettoyage, des engrais, des pesticides, des solvants, de la poussière ou des résidus chimiques en suspension dans l'air. Ces conditions peuvent endommager l'électronique du moteur, les connecteurs, les roulements et les composants mécaniques si la protection est inadéquate.
Lors de la spécification servomoteurs CC intégrés , les ingénieurs doivent évaluer les conditions d'exposition réelles plutôt que de se fier à l'hypothèse générale selon laquelle un moteur industriel est adapté aux environnements humides.
Les considérations importantes incluent :
Indice de protection : sélectionnez un indice IP approprié en fonction de l'exposition à la poussière, aux jets d'eau, aux éclaboussures ou à d'autres conditions spécifiées. Un indice IP n'établit pas automatiquement la résistance chimique ou l'adéquation à chaque processus de lavage.
Compatibilité chimique : vérifiez que les joints, les câbles, les matériaux des connecteurs, les revêtements et les surfaces du boîtier sont compatibles avec les produits chimiques utilisés lors de la pulvérisation et du nettoyage.
Résistance à la corrosion : les environnements agricoles et de transformation chimique peuvent nécessiter des matériaux résistants à la corrosion ou des mesures de protection supplémentaires.
Gestion de la température : les entraînements intégrés génèrent de la chaleur. L'emplacement de montage, la température ambiante, le débit d'air et la conception du boîtier peuvent affecter les limites de fonctionnement.
Résistance aux vibrations : Les pulvérisateurs mobiles et les mécanismes robotisés peuvent transmettre des vibrations et des chocs à l’ensemble moteur. Le matériel de montage et les connecteurs doivent être sélectionnés en conséquence.
Protection des câbles et des connecteurs : Les câbles flexibles doivent tolérer des mouvements répétés lorsque les moteurs sont montés sur des bras articulés. Une décharge de traction et un routage appropriés aident à réduire les défaillances liées à la fatigue.
Un indice de protection approprié doit être confirmé à partir de la documentation du fabricant pour l'ensemble complet, y compris les connecteurs et tous les accessoires requis. Si l’équipement nécessite un lavage fréquent à haute pression ou une exposition à des produits chimiques agressifs, une validation supplémentaire peut être nécessaire.
8. Comment les servomoteurs CC intégrés améliorent-ils l'automatisation et la coordination du système ?
Les servomoteurs CC intégrés améliorent l'automatisation et la coordination du système en combinant un contrôle de mouvement précis, un retour en temps réel et des interfaces de communication flexibles. Dans les équipements de pulvérisation de précision, ces capacités aident à coordonner le positionnement de la tête de pulvérisation, le fonctionnement de la pompe, l'activation des buses et le mouvement automatisé, améliorant ainsi la cohérence du processus et l'efficacité opérationnelle.
Contrôle de mouvement et synchronisation précis
Les servomoteurs CC intégrés utilisent le retour d'information pour réguler la position et la vitesse, permettant ainsi à l'équipement de pulvérisation d'exécuter des mouvements programmés avec une plus grande répétabilité. Lorsqu'ils sont connectés à un contrôleur de machine, ils peuvent coordonner le mouvement du bras d'aspersion avec l'activation de la buse et la distribution du fluide.
Par exemple, un système de pulvérisation robotique peut utiliser des servomoteurs pour positionner les têtes de pulvérisation le long de trajectoires prédéfinies tout en synchronisant le mouvement avec la séquence de pulvérisation. Cela aide à maintenir un mouvement cohérent et réduit les mouvements inutiles.
Communication flexible et intégration du système
Selon le modèle, les servomoteurs CC intégrés prennent en charge des interfaces telles que des entrées d'impulsions et de direction, des commandes analogiques, des E/S numériques ou des protocoles de communication industriels. Ces options permettent aux fabricants d'équipements d'intégrer le contrôle des moteurs aux automates programmables, aux ordinateurs industriels et aux systèmes de surveillance automatisés.
Une interface bien adaptée simplifie la transmission des commandes, la surveillance de l'état et le diagnostic des pannes tout en réduisant la complexité inutile du système de contrôle.
Surveillance et fiabilité améliorées des processus
De nombreux servovariateurs intégrés offrent des fonctions de diagnostic, notamment une protection contre les surintensités, une surveillance des surchauffes et une détection des erreurs de position. Ces fonctionnalités aident les opérateurs à identifier certains problèmes de contrôle de mouvement et simplifient le dépannage.
Lorsqu'ils sont combinés avec des capteurs et un logiciel de contrôle appropriés, les servomoteurs CC intégrés peuvent prendre en charge des ajustements automatisés basés sur la vitesse de la machine, la position cible ou d'autres paramètres de processus.
En résumé, les servomoteurs CC intégrés aident les équipements de pulvérisation de précision à obtenir des mouvements coordonnés, des séquences de mouvements répétables et une automatisation plus efficace. La sélection d'un moteur doté d'interfaces de communication compatibles, de capacités de retour d'information appropriées et de performances dynamiques suffisantes est essentielle pour une intégration système fiable.
9. Quelles applications bénéficient le plus des servomoteurs CC intégrés ?
Les servomoteurs CC intégrés sont particulièrement adaptés aux applications de pulvérisation qui nécessitent un positionnement contrôlé, un mouvement répétable, une installation compacte ou des changements fréquents des conditions de fonctionnement.
Pulvérisation agricole de précision
Les systèmes de pulvérisation agricole peuvent utiliser des mécanismes servocommandés pour ajuster l'orientation des buses, repositionner les têtes de pulvérisation ou contrôler des ensembles de dosage compatibles.
Lorsqu'ils sont coordonnés avec les données de vitesse de la machine, les capteurs de récolte et les composants de contrôle des fluides, ces mécanismes peuvent prendre en charge des stratégies d'application plus ciblées.
Le moteur doit tolérer les vibrations, l'exposition environnementale, le cycle de service et la charge mécanique attendus associés au fonctionnement sur le terrain.
Bras gicleurs robotisés
Les systèmes de pulvérisation robotisés nécessitent un mouvement contrôlé le long de trajectoires définies. Les servomoteurs intégrés peuvent faire fonctionner des axes individuels, aidant ainsi le robot à positionner les têtes de pulvérisation et à répéter les séquences de mouvements programmées.
Pour les applications exigeantes, les ingénieurs doivent évaluer les marges de couple, les exigences d'accélération, le jeu de la boîte de vitesses, la synchronisation des axes et l'effet des flexibles de pulvérisation sur la charge mécanique du robot.
Systèmes de peinture et de revêtement industriels
Les machines automatisées de peinture et de revêtement nécessitent souvent un positionnement reproductible de la tête de pulvérisation et une vitesse de déplacement contrôlée.
Les servomoteurs CC intégrés peuvent prendre en charge le mouvement le long de rails linéaires, de dispositifs rotatifs et de mécanismes de pulvérisation réglables. Un mouvement constant peut aider à maintenir la répétabilité du processus, même si l'épaisseur et la finition du revêtement dépendent également du débit de fluide, de l'atomisation, de la distance et des conditions environnementales.
Équipement de distribution de produits chimiques
Les systèmes de pulvérisation et de distribution de produits chimiques peuvent utiliser des servomoteurs pour positionner les mécanismes de distribution ou piloter des dispositifs de dosage compatibles.
Étant donné que les propriétés des fluides et les pressions de fonctionnement peuvent varier considérablement, les ingénieurs doivent valider la pompe ou le mécanisme de dosage indépendamment plutôt que de supposer une relation fixe entre la rotation du moteur et le volume délivré.
Systèmes de nettoyage automatisés
Les équipements de nettoyage industriel peuvent utiliser des mécanismes asservis pour déplacer les buses de pulvérisation autour des pièces ou dans des chambres de nettoyage automatisées.
La protection de l’environnement, la compatibilité chimique et la capacité à résister à des cycles de nettoyage répétés sont particulièrement importantes dans ces applications.
Dans ces cas d'utilisation, le moteur le plus approprié est celui qui correspond au mouvement, à la charge mécanique, aux conditions environnementales et à l'architecture de contrôle requis.
10. Servomoteurs CC intégrés par rapport aux systèmes de moteurs conventionnels
Lors de l’évaluation des technologies de moteur pour les équipements de pulvérisation de précision, les ingénieurs doivent comparer la solution complète de contrôle de mouvement plutôt que de se concentrer uniquement sur le moteur lui-même.
Facteur d'évaluation
Servomoteur DC intégré
Moteur conventionnel avec entraînement séparé
Intégration de composants
Combine les composants clés en un seul assemblage
Utilise des composants de moteur et d'entraînement séparés
Installation
Peut simplifier le montage et le câblage
Peut nécessiter un câblage et un espace supplémentaire dans l'armoire
Contrôle de rétroaction
Disponible lorsqu'il est pris en charge par le système d'asservissement intégré
Dépend du moteur, du variateur et des dispositifs de retour sélectionnés
Flexibilité du système
Dépend des interfaces intégrées et des options de configuration
Peut offrir une plus grande liberté pour sélectionner des composants individuels
Entretien
Moins de composants séparés peuvent simplifier certaines tâches de service
Les composants individuels peuvent souvent être remplacés indépendamment
Exigences d'espace
Peut réduire les besoins en disques externes
Peut nécessiter un espace d'installation supplémentaire
Adéquation environnementale
Dépend de la protection du moteur et de l'électronique
Dépend de la protection de chaque composant et de l'installation globale
Coût initial
Dépend du niveau d'intégration et des performances
Dépend du coût combiné du moteur, du variateur, du retour et des accessoires
Les conceptions intégrées peuvent réduire la complexité de l’installation, mais elles ne sont pas automatiquement supérieures pour chaque application. Les systèmes à variateurs séparés peuvent être préférables lorsqu'un projet nécessite des fonctionnalités de variateur spécialisées, des puissances nominales inhabituelles, une personnalisation approfondie ou une architecture d'armoire centralisée.
Les fabricants d'équipements doivent comparer le coût total du système, le temps de mise en service, les exigences de maintenance, la capacité d'extension et la disponibilité des composants à long terme.
11. Comment sélectionner le bon servomoteur CC intégré pour un équipement de pulvérisation de précision
Un processus de sélection structuré aide les ingénieurs à éviter le surdimensionnement, le couple insuffisant, l'incompatibilité des commandes et la défaillance prématurée des composants.
Étape 1 : Définir le mouvement requis
Déterminez si l'application nécessite une rotation continue, un positionnement indexé, un mouvement alternatif ou un mouvement multi-axes coordonné.
Enregistrez la distance parcourue, le temps de déplacement, l'accélération, la décélération, le temps de séjour et le nombre de cycles par heure.
Étape 2 : Calculer la charge mécanique
Estimez la masse en mouvement, le moment d'inertie, le frottement, les forces externes et les pertes de transmission.
Pour les mécanismes rotatifs, calculez le couple nécessaire pour accélérer la charge. Pour les mécanismes linéaires, tenez compte de la force nécessaire pour déplacer la charge et convertissez cette force en couple moteur à l'aide de la géométrie de la transmission.
Incluez une marge d'ingénierie appropriée en fonction de l'incertitude de l'application et des conditions de fonctionnement.
Étape 3 : Établir le point de fonctionnement couple-vitesse
Vérifiez que le moteur sélectionné peut répondre au couple continu, au couple maximal, à la vitesse maximale et au profil d'accélération requis.
Vérifiez les données couple-vitesse du fabricant à la tension d'alimentation et aux conditions de fonctionnement prévues.
Étape 4 : Sélectionnez la méthode de rétroaction et de contrôle
Déterminez si l'application nécessite un contrôle de position, un contrôle de vitesse, un contrôle de couple ou une combinaison de ces modes.
Confirmez les spécifications du codeur, les entrées de commande, les protocoles de communication, le logiciel de configuration et les fonctions de surveillance des défauts.
Étape 5 : Évaluer les exigences de la boîte de vitesses
Si l'application nécessite un mouvement à faible vitesse et à couple élevé, calculez le rapport de démultiplication approprié.
Vérifiez le jeu, l'efficacité, les charges radiales et axiales admissibles, les exigences de lubrification et la durée de vie prévue de la boîte de vitesses.
Étape 6 : Vérifier la compatibilité électrique
Confirmez la tension d'alimentation, les exigences de courant continu et de crête, la consommation électrique, la protection électrique et la compatibilité avec le contrôleur de la machine.
Assurez-vous que le variateur intégré peut gérer le profil d'accélération de l'application sans déclencher à plusieurs reprises une protection électrique ou thermique.
Étape 7 : Vérifiez les exigences environnementales
Spécifiez la protection contre la pénétration, la résistance chimique, la plage de température, la tolérance aux vibrations, le type de connecteur et la disposition des câbles nécessaires.
Évaluez les conditions réelles de fonctionnement et de nettoyage, y compris l'exposition à l'eau sous pression ou à des produits chimiques agressifs.
Étape 8 : Valider le système complet
Testez le moteur avec l'ensemble mécanique réel, le logiciel de contrôle, la pompe ou le dispositif de dosage et des conditions de fonctionnement représentatives.
Mesurez la répétabilité du positionnement, la stabilité de la vitesse, le temps de réponse, l'augmentation de la température, les vibrations et les performances sous la charge maximale attendue.
Ce processus de validation fournit une base de sélection plus fiable que la comparaison isolée des spécifications du catalogue.
12. Que doivent tester les fabricants avant la production de masse ?
Avant d'intégrer un servomoteur CC intégré dans une machine de pulvérisation de production, les fabricants doivent vérifier que l'ensemble du système répond à ses exigences de performances.
Les tests de répétabilité du positionnement doivent confirmer que le mécanisme atteint ses positions cibles de manière cohérente au cours de cycles répétés.
Les tests de réponse dynamique doivent évaluer l'accélération, la décélération, les changements de direction, le temps de stabilisation et l'erreur de suivi.
Les tests de charge doivent reproduire les charges mécaniques continues et maximales attendues.
Les tests thermiques doivent surveiller les températures du moteur et du variateur pendant des cycles de fonctionnement représentatifs et à la température ambiante prévue.
Les tests de cycle de service doivent reproduire la fréquence de démarrage et d'arrêt et la durée de fonctionnement de l'application.
Les tests environnementaux doivent évaluer l'exposition spécifiée à l'humidité, à la poussière, aux vibrations, aux agents de nettoyage et à d'autres conditions pertinentes.
Les tests du système de contrôle doivent vérifier la communication, l'exécution des commandes, le rapport de pannes et le comportement de récupération.
La validation de l'administration de fluide doit mesurer le débit réel, la stabilité de la pression ou le volume d'application lorsque le moteur contrôle une pompe ou un mécanisme de dosage.
Les tests doivent utiliser des critères d'acceptation mesurables plutôt que des évaluations subjectives. Par exemple, les fabricants peuvent définir l'erreur de positionnement admissible, le temps de stabilisation maximal, les limites de température et la variation autorisée du volume de fluide délivré.
Le cas échéant, le plan de validation doit également tenir compte de la fatigue des câbles, de la rétention des connecteurs, de l'usure mécanique et de la répétabilité du processus de pulvérisation complet.
13. Comment les servomoteurs CC intégrés peuvent-ils contribuer à réduire les coûts d'exploitation ?
Les servomoteurs CC intégrés peuvent contribuer à réduire les coûts d'exploitation des équipements de pulvérisation de précision en simplifiant l'intégration du système, en améliorant l'efficacité des mouvements, en réduisant le gaspillage de matériaux et en prenant en charge une maintenance plus prévisible. En combinant le moteur, l'électronique d'entraînement et les composants de rétroaction dans un ensemble compact, ces systèmes peuvent réduire le nombre de composants séparés requis pour l'installation tout en fournissant le contrôle de mouvement précis nécessaire aux opérations de pulvérisation automatisées.
Pour les machines agricoles, les systèmes de revêtement industriels, les équipements de distribution de produits chimiques et les applications de pulvérisation robotisée, la réduction des coûts d'exploitation ne dépend pas uniquement de l'efficacité du moteur. La main d'œuvre d'installation, la consommation d'énergie, les temps d'arrêt, les exigences de maintenance et l'utilisation des matériaux contribuent tous au coût total de possession. La sélection d'un servomoteur CC intégré correctement configuré peut aider les fabricants à optimiser ces facteurs tout au long de la durée de vie de l'équipement.
Coûts d’installation et d’intégration réduits
Les systèmes d'asservissement traditionnels nécessitent souvent des moteurs séparés, des entraînements externes, des dispositifs de rétroaction et un câblage supplémentaire. L'intégration de ces composants dans un seul assemblage peut simplifier les connexions électriques, réduire les besoins en espace dans l'armoire et rationaliser l'installation de la machine.
Pour les OEM et les intégrateurs d’automatisation, cette architecture peut réduire les efforts d’ingénierie lors de la conception et de la mise en service du système, en particulier dans les équipements de pulvérisation compacts dotés de plusieurs axes de mouvement.
Moins de composants et de connexions séparés peuvent également simplifier le dépannage. Cependant, les économies réelles dépendent du niveau d'intégration du moteur, des interfaces de communication, des exigences d'installation et de la compatibilité avec l'architecture de contrôle existante.
Efficacité de mouvement et gestion de l'énergie améliorées
Les servomoteurs CC intégrés utilisent un contrôle basé sur la rétroaction pour réguler le fonctionnement du moteur en fonction de la vitesse, de la position ou du couple commandé. Lorsqu'ils sont correctement dimensionnés et configurés, ils peuvent éviter certains mouvements inutiles du moteur et prendre en charge des séquences de fonctionnement plus efficaces.
Par exemple, un système de pulvérisation automatisé peut n'avoir besoin que de repositionner une buse lorsque l'emplacement cible change. Un profil de mouvement d'asservissement programmé peut contrôler l'accélération, la décélération et la distance de mouvement afin de réduire les déplacements inutiles.
Les économies d'énergie dépendent de l'application complète, notamment du dimensionnement du moteur, de l'efficacité du variateur, des pertes de transmission mécanique, du cycle de service et du profil de charge. Les ingénieurs doivent évaluer la consommation électrique réelle dans des conditions de fonctionnement représentatives plutôt que de supposer que chaque système d'asservissement intégré consommera moins d'énergie qu'un système de moteur conventionnel.
Réduction des déchets de matériaux grâce à une pulvérisation plus cohérente
La consommation de matériaux représente une dépense d’exploitation majeure dans la pulvérisation agricole, la peinture industrielle et l’application de produits chimiques. Un positionnement inexact, des mouvements incohérents et des séquences de pulvérisation mal coordonnées peuvent contribuer à une pulvérisation excessive, à une couverture inégale ou à des applications répétées.
Les servomoteurs CC intégrés aident à résoudre ces problèmes en fournissant un mouvement contrôlé et reproductible des bras de pulvérisation, des ensembles de buses et des mécanismes de dosage compatibles.
Dans les systèmes de revêtement industriels, le mouvement répétable de la tête de pulvérisation peut aider à maintenir une vitesse de déplacement et une distance constantes par rapport à la pièce à usiner. Dans les équipements agricoles, le positionnement asservi peut prendre en charge des stratégies d'application ciblées lorsqu'il est coordonné avec des capteurs, des commandes de buses et des données de vitesse de la machine appropriés.
Le moteur à lui seul ne régule pas tous les aspects de l’administration de fluide. Les économies de matériau réelles dépendent des performances de la buse, de la pression du fluide, du débit, de la forme de pulvérisation, du logiciel d'application et de l'étalonnage. Néanmoins, une meilleure répétabilité des mouvements peut constituer une base importante pour réduire les variations de processus et la consommation inutile de matériaux.
Coûts de maintenance et de dépannage réduits
Un servomoteur CC intégré bien sélectionné peut simplifier la maintenance en consolidant les composants clés de contrôle de mouvement en un seul assemblage. Selon la conception, cela peut réduire le nombre de câbles, connecteurs et interfaces de composants distincts nécessitant une inspection.
De nombreux systèmes d'asservissement intégrés fournissent également des fonctions de diagnostic, telles que la protection contre les surintensités, la surveillance des surchauffes et la détection des erreurs de position. Ces fonctions peuvent aider le personnel de maintenance à identifier plus efficacement certains problèmes de fonctionnement.
Cependant, l’intégration n’élimine pas le besoin de maintenance préventive. Les roulements, les boîtes de vitesses, les connecteurs, les joints et les composants de transmission mécanique peuvent encore nécessiter une inspection ou un remplacement. Dans les environnements de pulvérisation, les ingénieurs doivent également prendre en compte l'humidité, la poussière, les vibrations, les agents de nettoyage et l'exposition aux produits chimiques.
La sélection d'un moteur offrant une protection environnementale appropriée, des composants de rétroaction fiables et des caractéristiques thermiques appropriées peut contribuer à réduire le risque de panne prématurée et de temps d'arrêt imprévus.
Productivité améliorée et temps d'arrêt réduits
Les équipements de pulvérisation de précision fonctionnent fréquemment selon des cycles de mouvements répétitifs, notamment l'accélération, le positionnement, la pulvérisation, l'arrêt et le repositionnement. Un servomoteur doté de performances dynamiques appropriées peut exécuter ces mouvements avec précision et répondre aux commandes mises à jour du contrôleur de la machine.
Lorsque l'application nécessite des démarrages et arrêts fréquents, le moteur doit fournir un couple de pointe suffisant et gérer la charge thermique qui en résulte. Faire correspondre correctement le moteur au profil de mouvement peut aider à maintenir un fonctionnement stable et à réduire le risque de défauts causés par un sous-dimensionnement ou une configuration inappropriée.
Les disques intégrés peuvent également fournir des signaux de défaut permettant un dépannage plus rapide. Associées à des procédures de surveillance et de maintenance appropriées, ces fonctionnalités peuvent contribuer à réduire le temps nécessaire au diagnostic des problèmes de contrôle de mouvement.
Les gains de productivité qui en résultent dépendent de la conception complète de la machine, des exigences de temps de cycle, de la fiabilité mécanique et des performances du système de contrôle.
Coût total de possession optimisé
Lorsqu'ils comparent les servomoteurs CC intégrés aux systèmes moteurs conventionnels, les fabricants doivent évaluer le coût total de possession plutôt que de se concentrer exclusivement sur le prix d'achat initial.
Les facteurs de coût importants comprennent :
Coût d'achat de l'équipement : comparez les exigences complètes en matière de moteur, de variateur, de retour, de câblage et d'accessoires.
Installation et mise en service : estimez le temps de main-d'œuvre et d'ingénierie nécessaire pour intégrer et configurer le système.
Consommation d'énergie : mesurez la consommation d'énergie dans le cadre du cycle de fonctionnement prévu.
Dépenses de maintenance : tenez compte des intervalles d'inspection, des composants de remplacement, de l'accessibilité au service et de la durée de vie prévue.
Utilisation des matériaux : suivez la consommation de produits chimiques, de peinture ou d’autres matériaux de pulvérisation dans des conditions de production comparables.
Coûts des temps d’arrêt : estimez l’impact financier des pannes d’équipement, des interruptions de maintenance et des retards de production.
Flexibilité du système : évaluez si le moteur prend en charge les modifications futures des profils de mouvement, de la disposition des équipements ou des exigences d'automatisation.
Un investissement initial plus élevé peut être justifié lorsqu'une solution d'asservissement intégrée réduit les efforts d'installation, améliore la répétabilité ou réduit les coûts de maintenance et de matériel. À l’inverse, un moteur plus simple peut rester l’option la plus économique pour les applications qui ne nécessitent pas de positionnement en boucle fermée ou de contrôle de mouvement dynamique.
Comment les fabricants peuvent vérifier les économies de coûts
Avant d'adopter un servomoteur CC intégré sur une ligne de production, les fabricants d'équipements doivent établir des références de performances mesurables.
Une évaluation pratique permet de comparer le système existant avec la configuration asservie proposée dans des conditions de fonctionnement équivalentes. Les mesures pertinentes incluent la consommation d'énergie par cycle de fonctionnement, les matériaux utilisés par unité traitée, la durée de cycle moyenne, les heures de maintenance et les temps d'arrêt imprévus.
Les fabricants doivent également tester le moteur sous des charges et des cycles de service représentatifs pour vérifier que son couple, sa vitesse, ses performances thermiques et son contrôle de rétroaction répondent aux exigences de l'application.
En comparant ces résultats sur une période d'exploitation définie, les ingénieurs peuvent estimer si la nouvelle configuration offre des avantages financiers significatifs et calculer sa période de récupération potentielle.
En résumé, les servomoteurs CC intégrés peuvent réduire les coûts d'exploitation en simplifiant l'installation, en prenant en charge un contrôle de mouvement efficace, en améliorant la répétabilité de la pulvérisation et en aidant à minimiser les interruptions liées à la maintenance. Lorsqu'ils sont sélectionnés en fonction des exigences mécaniques, électriques et environnementales de l'application, ils peuvent contribuer à réduire le coût total de possession et à un fonctionnement plus fiable à long terme des équipements de pulvérisation de précision.
14. Erreurs courantes à éviter lors de la sélection de servomoteurs pour les systèmes de pulvérisation
Même un servomoteur de haute qualité peut donner des résultats décevants s'il est mal spécifié ou intégré.
Sélection uniquement en fonction de la puissance nominale : la puissance ne décrit pas entièrement la capacité du moteur à gérer l'accélération, le couple maximal ou le fonctionnement à basse vitesse.
Ignorer le jeu de la boîte de vitesses : la précision de l'arbre moteur n'est pas nécessairement égale à la précision de l'arbre de sortie.
En supposant que la vitesse du moteur détermine directement le débit du fluide : les caractéristiques de la pompe, la pression, la viscosité du fluide et les fuites du système affectent le débit réel.
Négliger l'exposition environnementale : un moteur adapté à une machine intérieure peut ne pas résister aux produits chimiques agricoles, à l'humidité extérieure ou aux lavages fréquents.
Choix d'interfaces de contrôle incompatibles : Le moteur et le variateur doivent communiquer correctement avec le contrôleur de la machine et prendre en charge les modes de fonctionnement requis.
Ignorer les limites thermiques : des accélérations fréquentes et un courant de pointe élevé peuvent créer des contraintes thermiques même lorsque la charge mécanique moyenne semble modeste.
Négliger la résonance mécanique : les structures flexibles, les composants de transmission et les boucles de contrôle mal configurées peuvent provoquer des vibrations ou des mouvements instables.
Traiter la servocommande ordinaire comme une fonction de sécurité : L'arrêt d'urgence et la protection du personnel nécessitent un système de sécurité correctement conçu avec des composants correctement évalués.
Éviter ces erreurs aide les fabricants d’équipements à améliorer la fiabilité, à simplifier la mise en service et à réduire les modifications techniques inattendues pendant la production.
Conclusion : Pourquoi choisir des servomoteurs CC intégrés pour les équipements de pulvérisation de précision ?
Les servomoteurs CC intégrés fournissent une solution compacte de contrôle de mouvement basée sur la rétroaction pour les équipements de pulvérisation de précision qui nécessitent un positionnement précis, un mouvement reproductible, un fonctionnement réactif et une intégration simplifiée. En combinant des composants clés de moteur et d'entraînement, ces systèmes peuvent réduire la complexité du câblage et prendre en charge des configurations de machines efficaces tout en fournissant les capacités de contrôle nécessaires aux mécanismes de pulvérisation automatisés.
Leur adéquation dépend de l'application spécifique. Les ingénieurs doivent évaluer le couple continu et maximal, la vitesse de fonctionnement, l'accélération, la résolution du feedback, les caractéristiques de la boîte de vitesses, les interfaces de commande, la protection de l'environnement et les performances thermiques avant de sélectionner un moteur.
Lorsqu'ils sont coordonnés avec des pompes, des vannes, des capteurs, des buses et un logiciel de contrôle de machine appropriés, les servomoteurs CC intégrés peuvent aider les fabricants à développer des systèmes de pulvérisation plus cohérents, flexibles et faciles à entretenir.
Pour les fabricants d'équipements, les équipementiers et les intégrateurs d'automatisation, l'approche la plus efficace consiste à sélectionner le moteur en fonction du profil de mouvement complet et à valider ses performances dans des conditions de fonctionnement réalistes. Un servomoteur CC intégré correctement adapté peut fournir une base fiable pour les applications de pulvérisation de précision dans l'agriculture, le revêtement industriel, la distribution de produits chimiques, l'automatisation robotique et le nettoyage automatisé.
FAQ 1 : Que sont les servomoteurs CC intégrés pour les équipements de pulvérisation de précision ?
Les servomoteurs CC intégrés combinent un servomoteur CC, des composants électroniques d'entraînement et généralement un codeur ou un autre dispositif de rétroaction dans un ensemble compact. Ils permettent de contrôler la position, la vitesse et le couple des équipements de pulvérisation, notamment les bras de pulvérisation robotisés, les buses réglables et les mécanismes de distribution automatisés.
FAQ 2 : Comment les servomoteurs CC intégrés améliorent-ils la précision de la pulvérisation ?
Les servomoteurs CC intégrés utilisent un retour en boucle fermée pour surveiller le mouvement du moteur et corriger les écarts par rapport aux positions ou aux vitesses commandées. Cela contribue à améliorer la répétabilité du positionnement et la cohérence des mouvements. La précision réelle de la pulvérisation dépend également de la conception de la buse, de la pression du fluide, du débit, de la distance de pulvérisation et de l'étalonnage du système.
FAQ 3 : Pourquoi les servomoteurs CC intégrés sont-ils adaptés aux systèmes de pulvérisation automatisés ?
Leur conception compacte, leur contrôle de mouvement programmable et leurs capacités de retour d'information les rendent adaptés aux systèmes de pulvérisation automatisés. Ils peuvent coordonner le positionnement de la tête de pulvérisation, le mouvement du robot et les mécanismes de dosage compatibles tout en réduisant le besoin de composants d'entraînement moteur séparés.
FAQ 4 : Les servomoteurs CC intégrés peuvent-ils réduire les déchets de matériaux lors de la pulvérisation de précision ?
Oui. En améliorant la répétabilité du positionnement et en contrôlant la vitesse de déplacement, les servomoteurs CC intégrés peuvent contribuer à réduire les pulvérisations excessives et les applications inutiles de matériaux. Des économies plus importantes sont possibles lorsque la commande du moteur est coordonnée avec des capteurs, une régulation du débit et des systèmes de contrôle des buses appropriés.
FAQ 5 : Comment sélectionner le bon servomoteur CC intégré pour l'équipement de pulvérisation ?
Tenez compte du couple continu et maximal, de la vitesse de fonctionnement, de l'accélération, de la précision du positionnement, de la résolution du retour, des interfaces de contrôle et de la protection de l'environnement. Si une boîte de vitesses est nécessaire, évaluez son rapport, son efficacité, son jeu et ses charges de sortie autorisées. Validez le moteur par rapport au profil de mouvement et au cycle de service de l'application complète.
FAQ 6 : Les servomoteurs CC intégrés peuvent-ils contrôler la vitesse de la pompe de pulvérisation ?
Oui, lorsque le moteur et la pompe sont mécaniquement compatibles et que le variateur prend en charge le mode de contrôle requis. La vitesse de la pompe servocommandée peut aider à ajuster le débit de fluide, mais le débit réel dépend également des caractéristiques de la pompe, de la viscosité du fluide, de la pression de fonctionnement et des fuites du système. Des capteurs de débit peuvent être nécessaires pour une régulation précise.
FAQ 7 : Les servomoteurs CC intégrés sont-ils adaptés aux équipements de pulvérisation agricole ?
Oui. Ils peuvent contrôler des têtes de pulvérisation réglables, des mécanismes de pulvérisation robotisés et des systèmes de dosage compatibles dans les machines agricoles. Pour les applications extérieures, les fabricants doivent vérifier la protection contre la pénétration, la compatibilité chimique, les limites de température, la résistance aux vibrations et la durabilité des connecteurs.
FAQ 8 : Quelles interfaces de contrôle les servomoteurs CC intégrés prennent-ils en charge ?
Selon le modèle, les servomoteurs CC intégrés peuvent prendre en charge des entrées d'impulsions et de direction, des commandes analogiques, des entrées et sorties numériques ou des protocoles de communication industriels. La compatibilité avec le PLC ou le contrôleur de mouvement de la machine doit être confirmée avant l'achat.
FAQ 9 : Comment les servomoteurs CC intégrés réduisent-ils les coûts de maintenance et d'exploitation ?
Les conceptions intégrées peuvent réduire la complexité du câblage et le nombre de composants séparés. Les fonctions de diagnostic peuvent également simplifier le dépannage. Lorsqu'ils sont correctement sélectionnés et configurés, ces moteurs peuvent prendre en charge un mouvement reproductible et réduire certains déchets liés au processus, contribuant ainsi à réduire les coûts d'exploitation totaux.
FAQ 10 : Que doivent tester les fabricants avant d'utiliser des servomoteurs CC intégrés en production ?
Les fabricants doivent tester la répétabilité du positionnement, la stabilité de la vitesse, la réponse à l'accélération, la charge continue et maximale, l'augmentation de la température, les performances du cycle de service, la fiabilité des communications et la résistance à l'environnement. Pour les systèmes de pulvérisation, ils doivent également valider le débit réel, la stabilité de la pression et l'uniformité de l'application dans des conditions de fonctionnement représentatives.