Lar »
Notícias »
Por que escolher servomotores CC integrados para equipamentos de pulverização de precisão?
Por que escolher servomotores CC integrados para equipamentos de pulverização de precisão?
Visualizações: 0 Autor: Editor do site Horário de publicação: 29/10/2026 Origem: Site
Os servomotores CC integrados são uma solução eficaz de controle de movimento para equipamentos de pulverização de precisão que exigem posicionamento preciso, movimento repetível e operação automatizada. Ao combinar um servo motor CC, componentes eletrônicos de acionamento e recursos de feedback em um conjunto compacto, eles podem simplificar a integração do sistema e oferecer suporte ao controle preciso de braços aspersores robóticos, bicos ajustáveis e mecanismos de medição compatíveis. Os principais fatores de seleção incluem torque contínuo e de pico, velocidade operacional, resolução do codificador, folga da caixa de engrenagens, interfaces de comunicação e proteção ambiental. Quando integrados com bombas, sensores e software de controle adequados, esses motores podem melhorar a consistência da pulverização, apoiar a otimização do uso de materiais e ajudar os fabricantes a desenvolver sistemas de pulverização automatizados confiáveis.
Equipamentos de pulverização de precisão desempenham um papel crítico na agricultura moderna, revestimento industrial, aplicação de produtos químicos e distribuição automatizada de fluidos. Esses sistemas devem fornecer volumes de pulverização consistentes, manter um posicionamento preciso, responder rapidamente às mudanças nas condições operacionais e minimizar o desperdício de material. Para atingir esses objetivos, os fabricantes confiam cada vez mais em servomotores CC integrados para equipamentos de pulverização de precisão, porque combinam tecnologia de acionamento de motor, controle de circuito fechado e integração mecânica compacta em uma única unidade.
Em comparação com configurações de motores convencionais, os servomotores CC integrados podem simplificar a arquitetura da máquina, melhorar o controle de movimento e oferecer suporte a uma automação mais responsiva. Sua capacidade de regular velocidade, torque e posição os torna adequados para aplicações como braços aspersores robóticos, pulverizadores agrícolas de taxa variável, sistemas automatizados de pintura, dispensadores de produtos químicos de precisão e plataformas móveis de pulverização.
No entanto, selecionar o servo motor correto requer mais do que comparar a potência nominal ou a velocidade de rotação. Os engenheiros devem considerar o perfil completo do movimento, os requisitos de feedback, as condições ambientais, as interfaces de controle e a transmissão mecânica. Ao compreender esses fatores, os fabricantes de equipamentos podem desenvolver sistemas de pulverização que alcançam desempenho repetível e, ao mesmo tempo, reduzem a complexidade de integração e as demandas de manutenção.
O que são servomotores CC integrados para equipamentos de pulverização de precisão?
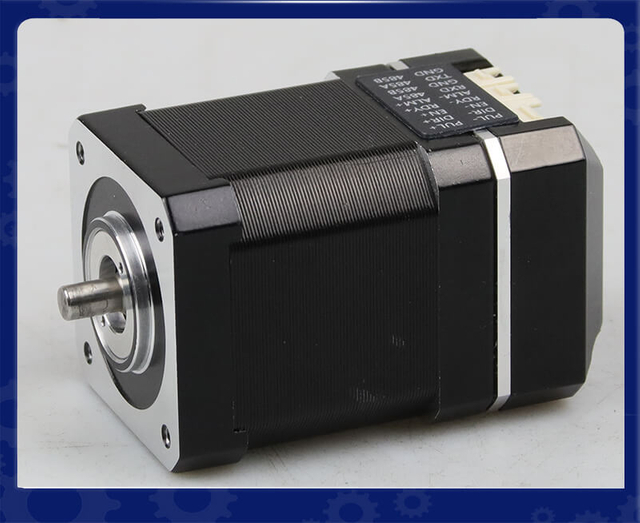
UmO servo motor CC integrado combina um motor CC, componentes eletrônicos do servo acionamento e, normalmente, um dispositivo de feedback em um conjunto compacto. Dependendo do modelo, a unidade também pode incluir um controlador, interface de comunicação, funções de proteção ou uma caixa de velocidades opcional.
Esta arquitetura integrada permite que o motor execute comandos de movimento com menos componentes separados do que um sistema convencional que consiste em um motor independente, acionamento externo e hardware de controle separado.
Em equipamentos de pulverização de precisão, servomotores CC integrados podem controlar diversas funções mecânicas importantes:
Posicionamento do bico de pulverização: Mover bicos ou cabeçotes de pulverização para ângulos e posições predefinidos.
Movimento do braço robótico: Controlando o movimento coordenado de mecanismos de pulverização multieixos.
Regulação da velocidade da bomba: Ajustar a velocidade de rotação de conjuntos de bombas compatíveis para ajudar a regular o fornecimento de fluido.
Ajuste da lança e do bico: Suporta alterações automatizadas na altura de pulverização, orientação ou posição da seção.
Atuação de válvula: Acionamento de mecanismos de válvula mecânica compatíveis onde é necessário movimento motorizado controlado.
Manuseio de materiais: Posicionamento de peças de trabalho, recipientes ou plataformas de pulverização com movimentos repetíveis.
O motor por si só não garante diretamente a qualidade da pulverização. O desempenho final da pulverização depende da interação entre o sistema de movimento, a bomba, as válvulas, o design do bico, as características do fluido, a regulação da pressão e o software de aplicação. No entanto, o movimento servo preciso fornece uma base para alcançar operações de pulverização consistentes e repetíveis.
1. Como os servomotores CC integrados melhoram a precisão da pulverização?
Os servomotores CC integrados melhoram a precisão da pulverização, fornecendo controle de posição preciso, regulação de velocidade estável e feedback de movimento em tempo real. Em equipamentos de pulverização de precisão, esses recursos ajudam a manter o posicionamento consistente dos bicos, trajetórias de pulverização repetíveis e movimento coordenado entre os componentes mecânicos. Quando integrados com bombas, sensores de fluxo, reguladores de pressão e sistemas de controle adequados, os servomotores também podem suportar uma aplicação de material mais consistente e reduzir a pulverização desnecessária.
Controle de circuito fechado para posicionamento preciso
Ao contrário dos sistemas convencionais de motores de malha aberta, os servomotores CC integrados normalmente usam feedback do encoder para monitorar o movimento real do motor. O inversor integrado compara a posição ou velocidade comandada com o sinal de feedback e ajusta a operação do motor para minimizar a diferença.
Este controle de circuito fechado é particularmente útil para braços aspersores robóticos, conjuntos de bicos ajustáveis e pulverizadores agrícolas automatizados que devem atingir repetidamente posições específicas. Ao monitorar o movimento, o sistema pode detectar desvios de posicionamento e corrigi-los dentro dos limites de sua largura de banda de controle, projeto mecânico e resolução de feedback.
Controle de velocidade estável para padrões de pulverização consistentes
A velocidade de movimento de um mecanismo de pulverização afeta diretamente a consistência da aplicação. Se um cabeçote de pulverização se mover muito rápido ou muito lentamente, a quantidade de material depositado sobre uma determinada área poderá variar, assumindo que outros parâmetros de pulverização permaneçam inalterados.
Os servomotores CC integrados suportam aceleração, desaceleração e velocidade de operação controladas, ajudando o equipamento de pulverização a manter um perfil de movimento mais consistente. Em aplicações de revestimento automatizadas, isto pode contribuir para uma cobertura mais uniforme. Em sistemas de pulverização agrícola, pode ajudar a coordenar o movimento do bico com a velocidade do equipamento e estratégias de aplicação programadas.
No entanto, a velocidade consistente do motor por si só não garante uma distribuição uniforme da pulverização. As características do bico, a pressão do fluido, a vazão, a distância de pulverização e as propriedades do material também devem ser controladas adequadamente.
Resposta mais rápida às mudanças nas condições operacionais
Equipamentos de pulverização de precisão geralmente realizam movimentos frequentes de partida e parada, mudam de direção ou ajustam as posições dos bicos de acordo com as entradas do sensor. Os servomotores CC integrados podem responder a comandos de movimento atualizados, regulando a corrente e o movimento do motor por meio de seus sistemas de acionamento e feedback.
Essa capacidade de resposta ajuda o equipamento robótico de pulverização a seguir trajetórias programadas e permite que mecanismos automatizados reposicionem os cabeçotes de pulverização com tempo repetível. Quando o controlador de movimento coordena o movimento do servo com a operação da bomba e a ativação do bocal, o sistema pode melhorar a sincronização entre a entrega do material e o posicionamento do alvo.
Erros de aplicação e desperdício de material reduzidos
O posicionamento preciso e o movimento repetível podem ajudar os sistemas de pulverização a direcionar o material para o alvo pretendido, em vez de pulverizar fora da área necessária. Isto é especialmente valioso na agricultura de precisão, pintura industrial, distribuição de produtos químicos e tratamento automatizado de superfícies.
Por exemplo, um sistema de pulverização agrícola pode utilizar mecanismos servo-acionados para ajustar a orientação do bocal ou reposicionar uma cabeça de pulverização de acordo com comandos de controle predefinidos. Quando combinada com detecção adequada e controle da taxa de aplicação, esta abordagem pode ajudar a reduzir o uso desnecessário de produtos químicos e melhorar a consistência da aplicação.
Fatores-chave que determinam a precisão da pulverização
Para alcançar o desempenho exigido, os fabricantes de equipamentos devem avaliar vários fatores ao selecionar um servo motor CC integrado:
Precisão e repetibilidade de posicionamento: Determine se o motor e a transmissão mecânica podem atender às tolerâncias de posicionamento da aplicação.
Resolução do codificador: Verifique se o dispositivo de feedback fornece resolução de medição suficiente para o movimento necessário.
Resposta dinâmica: Avalie aceleração, desaceleração, tempo de acomodação e erro de rastreamento durante movimentos frequentes.
Folga da caixa de engrenagens: Considere a folga da transmissão quando a aplicação exigir posicionamento preciso do eixo de saída ou mudanças frequentes de direção.
Compatibilidade do sistema de controle: Confirme se o motor suporta os comandos de posição, velocidade ou torque necessários e faz interface com o controlador da máquina.
Calibração em nível de sistema: Valide o posicionamento do bico, a distância de pulverização, a pressão do fluido e a taxa de aplicação sob condições operacionais reais.
Resumindo, servomotores CC integrados melhoram a precisão da pulverização, tornando o movimento mecânico mais preciso, repetível e responsivo. Quando corretamente selecionados e coordenados com componentes de distribuição de fluidos e sensores de aplicação, eles fornecem uma base confiável de controle de movimento para equipamentos de pulverização de precisão usados na agricultura, revestimentos industriais e sistemas de distribuição automatizados.
2. Por que o controle de circuito fechado é importante para sistemas de pulverização de precisão?
Equipamentos de pulverização de precisão freqüentemente operam sob condições variáveis. Os braços aspersores aceleram e desaceleram, os mecanismos robóticos mudam de direção e as plataformas móveis sofrem variações na carga mecânica.
Sem feedback apropriado, um sistema motor de malha aberta pode ser incapaz de detectar se o movimento comandado foi concluído com precisão. Um sistema servo de malha fechada pode monitorar seu movimento e responder a desvios dentro dos limites de seu sistema de feedback e controlar a largura de banda.
Os servomotores CC integrados geralmente usam feedback do encoder para medir a posição ou velocidade do rotor. O servoconversor processa essas informações e ajusta a corrente ou tensão do motor para atingir a condição operacional solicitada.
Esse recurso oferece vários benefícios:
Verificação de posição: O sistema pode comparar posições comandadas e medidas, ajudando a detectar erros de rastreamento.
Regulação de velocidade: O feedback suporta uma velocidade rotacional mais consistente quando a carga mecânica muda.
Resposta dinâmica: Servosistemas configurados corretamente podem acelerar, desacelerar e reverter a direção rapidamente.
Monitoramento de falhas: Dependendo do modelo, o inversor pode detectar condições como erros subsequentes, sobrecorrente ou sobretemperatura.
Sequências operacionais repetíveis: Perfis de movimento programáveis podem ajudar o equipamento de pulverização a reproduzir padrões de movimento estabelecidos.
Para aplicações de pulverização de precisão, essas funções são particularmente valiosas quando uma máquina precisa repetir o mesmo movimento ao longo de centenas ou milhares de ciclos operacionais.
Ao selecionar um motor, os engenheiros devem verificar o tipo de feedback disponível, os modos de controle, as interfaces de comando de posição e velocidade, as saídas de falha e os protocolos de comunicação suportados. A capacidade de malha fechada é mais eficaz quando o motor, o inversor, a transmissão mecânica e o controlador de nível superior são configurados como um sistema coordenado.
3. Como um projeto servo integrado simplifica a integração de equipamentos?
Instalações servo tradicionais podem exigir unidades de motor separadas, drives externos, cabos de realimentação, conexões de alimentação, fiação de controle e arranjos de montagem. Esses componentes proporcionam flexibilidade, mas também aumentam o número de interfaces que os projetistas de equipamentos devem acomodar.
Os servomotores CC integrados consolidam os principais componentes de controle de movimento em um único conjunto , reduzindo potencialmente o espaço do gabinete, o roteamento de cabos e o trabalho de instalação.
Para máquinas de pulverização compactas, esta arquitetura pode ser especialmente útil porque a área de instalação disponível pode ser limitada por reservatórios, bombas, tubulações, tampas de proteção e estruturas mecânicas móveis.
A integração pode proporcionar diversas vantagens práticas:
Complexidade de fiação reduzida: A integração do motor e do inversor pode eliminar algumas conexões entre componentes separados.
Instalação simplificada: Uma montagem combinada pode reduzir as etapas de instalação mecânica e elétrica.
Layouts de máquinas compactos: A eletrônica integrada pode reduzir o espaço necessário para equipamentos de acionamento externos.
Comissionamento mais rápido: Componentes pré-integrados podem simplificar a configuração quando as interfaces e ferramentas de configuração do motor atendem aos requisitos da máquina.
Coordenação reduzida de componentes: Os engenheiros podem trabalhar com um pacote de controle de movimento mais consolidado.
No entanto, a integração não elimina todos os requisitos externos. A máquina ainda pode precisar de uma fonte de alimentação adequada, arquitetura de parada de emergência, hardware relacionado à segurança, um controlador de supervisão, cabeamento de comunicação e invólucros de proteção.
Os projetistas também devem considerar a dissipação de calor, o acesso para manutenção, a orientação do conector e a exposição a água ou produtos químicos. Se o motor for montado diretamente em um braço aspersor móvel, a flexão e a vibração do cabo deverão ser avaliadas durante o projeto mecânico.
4. Os servomotores CC integrados podem suportar pulverização de taxa variável?
A pulverização de taxa variável ajusta a aplicação do material de acordo com as mudanças nos requisitos operacionais. Na agricultura, isto pode envolver a alteração da taxa de aplicação de acordo com as condições da cultura, mapas de campo ou informações de sensores. Em aplicações industriais, pode envolver o ajuste do movimento de uma cabeça de pulverização ou a coordenação do fornecimento de material com a geometria da peça.
Os servomotores CC integrados podem suportar sistemas de taxa variável controlando o movimento de bombas compatíveis, dispositivos de medição mecânica ou mecanismos de posicionamento.
Por exemplo, um mecanismo de medição servo-acionado pode ajustar a sua velocidade de operação em resposta a um comando do controlador de pulverização. O controlador pode calcular a saída solicitada usando parâmetros de aplicação, dados do sensor e velocidade da máquina.
No entanto, a velocidade do motor nem sempre é equivalente à vazão do fluido . A relação depende do deslocamento da bomba, da pressão operacional, da viscosidade do fluido, do vazamento e de outras características do sistema.
Onde o controle preciso do fluxo é essencial, os engenheiros podem precisar de um sensor de fluxo, um sensor de pressão, um modelo de bomba calibrado ou outro mecanismo de feedback adequado. O controlador do motor deverá então coordenar seus comandos de movimento com o sistema de controle de fluido.
Um sistema de pulverização de taxa variável adequadamente projetado pode ajudar a reduzir o consumo desnecessário de produtos químicos, melhorar a consistência da aplicação e responder de forma mais eficaz às mudanças nas condições operacionais.
O motor apropriado deve fornecer torque e velocidade suficientes em toda a faixa operacional necessária, ao mesmo tempo em que atende aos requisitos de aceleração, ciclo de trabalho e térmicos da aplicação.
5. Por que a seleção de torque e velocidade é crítica?
A seleção do motor afeta diretamente a capacidade de resposta, a confiabilidade e a eficiência do equipamento de pulverização de precisão.
Um motor que fornece torque insuficiente pode ter dificuldade para acelerar um braço aspersor, superar o atrito da caixa de engrenagens ou manter o movimento necessário sob cargas variáveis. Por outro lado, selecionar um motor desnecessariamente grande pode aumentar o custo, o peso e o consumo de energia.
Os engenheiros devem começar definindo os requisitos mecânicos da aplicação.
Torque Contínuo e de Pico
O torque contínuo determina se o motor pode sustentar a carga necessária sem exceder seus limites térmicos.
O pico de torque determina se o motor pode lidar com demandas de curta duração, como aceleração, desaceleração, reposicionamento rápido ou aumentos temporários na resistência mecânica.
Ambos os valores devem ser avaliados em relação ao perfil de movimento real. A capacidade de pico de torque também deve ser considerada juntamente com sua duração permitida e frequência de repetição.
Velocidade operacional
A velocidade necessária depende da distância de deslocamento do mecanismo, do tempo de movimento, da relação de transmissão e da sequência operacional.
Para uma cabeça de pulverização rotativa, o projetista deve calcular a velocidade necessária para atingir o ângulo alvo dentro do tempo disponível. Para um mecanismo linear, a velocidade necessária do motor depende do parafuso de avanço, acionamento por correia, sistema de cremalheira e pinhão ou outra transmissão utilizada.
Aceleração e desaceleração
Ciclos freqüentes de partida e parada podem criar requisitos significativos de torque dinâmico. O motor deve acelerar a inércia refletida da carga enquanto mantém uma resposta aceitável e evita demanda excessiva de corrente.
Quando uma caixa de engrenagens é usada, sua relação afeta a velocidade de saída, o torque de saída disponível, a inércia refletida no motor e o comportamento de posicionamento.
Ciclo de trabalho e desempenho térmico
Um sistema de pulverização operando continuamente durante várias horas tem requisitos diferentes de um sistema que se move intermitentemente entre as posições de pulverização.
Os engenheiros devem avaliar o torque quadrático médio ao longo do ciclo operacional, corrente de pico, temperatura ambiente, condições de montagem e resfriamento disponível.
Selecionar um motor apenas com base na potência nominal é insuficiente. A curva completa de torque-velocidade e os limites térmicos devem ser verificados em relação ao perfil operacional da aplicação.
6. Como as caixas de engrenagens melhoram o desempenho do servo motor em equipamentos de pulverização?
Alguns mecanismos de pulverização de precisão requerem alto torque de saída em velocidades relativamente baixas. Nessas aplicações, um servo motor CC integrado com caixa de engrenagens pode fornecer uma solução mais prática do que um motor de acionamento direto.
Uma caixa de engrenagens reduz a velocidade de saída enquanto aumenta o torque de saída disponível de acordo com sua relação de transmissão e eficiência mecânica.
Por exemplo, um servo motor com engrenagem pode acionar um braço pulverizador pesado, girar um conjunto de bico ou posicionar um mecanismo de ajuste mecânico que requer movimento controlado em baixa velocidade.
Diferentes designs de caixas de velocidades oferecem características diferentes:
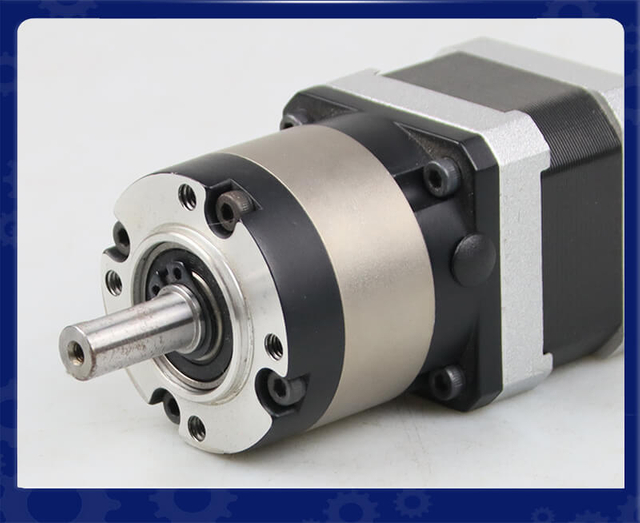
Redutores planetários: Frequentemente selecionados para instalações compactas que exigem densidade de torque relativamente alta e boa eficiência mecânica.
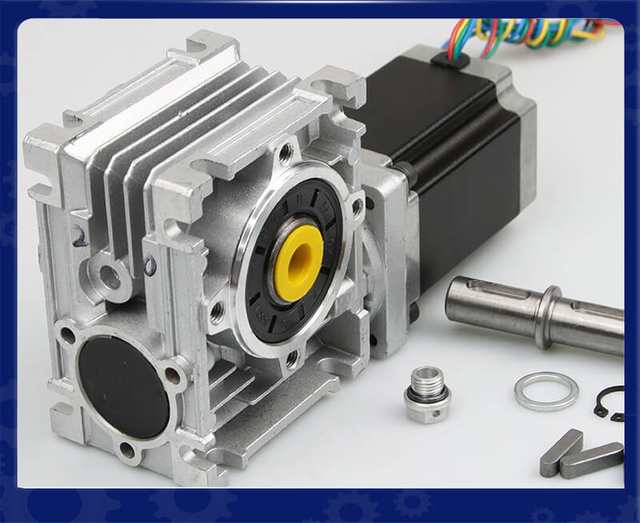
Caixas de engrenagens sem-fim: Úteis onde são necessárias reduções substanciais de velocidade e uma transmissão compacta em ângulo reto.
Outras configurações de engrenagens: Podem ser apropriadas dependendo da geometria de montagem, características de carga e requisitos de custo.
A seleção da caixa de engrenagens deve considerar o torque nominal, o pico de torque permitido, a folga, a eficiência, a lubrificação, a temperatura operacional e a vida útil esperada.
A folga é particularmente importante em aplicações que envolvem mudanças direcionais repetidas. Folga mecânica excessiva pode reduzir a precisão de posicionamento do eixo de saída mesmo quando o codificador do servo motor fornece resolução precisa.
Os engenheiros também devem distinguir entre feedback do eixo do motor e precisão de posicionamento do eixo de saída. Um encoder montado no motor não pode necessariamente medir todos os erros de movimento introduzidos pela folga da caixa de engrenagens, deflexão do eixo ou conformidade estrutural.
Onde a precisão da saída for crítica, uma transmissão com baixa folga ou feedback adicional no lado da carga pode ser necessária.
7. Que proteção ambiental é necessária para aplicações de pulverização?
Os equipamentos de pulverização de precisão geralmente operam em ambientes que contêm água, agentes de limpeza, fertilizantes, pesticidas, solventes, poeira ou resíduos químicos transportados pelo ar. Estas condições podem danificar a eletrônica do motor, conectores, rolamentos e componentes mecânicos se a proteção for inadequada.
Ao especificar servomotores CC integrados , os engenheiros devem avaliar as condições reais de exposição em vez de confiar na suposição geral de que um motor industrial é adequado para ambientes úmidos.
Considerações importantes incluem:
Proteção contra entrada: Selecione uma classificação IP apropriada com base na exposição a poeira, jatos de água, respingos ou outras condições específicas. Uma classificação IP não estabelece automaticamente a resistência química ou a adequação para cada processo de lavagem.
Compatibilidade química: Verifique se as vedações, os cabos, os materiais dos conectores, os revestimentos e as superfícies do invólucro são compatíveis com os produtos químicos usados durante a pulverização e a limpeza.
Resistência à corrosão: Ambientes agrícolas e de processamento químico podem exigir materiais resistentes à corrosão ou medidas de proteção adicionais.
Gerenciamento de temperatura: drives integrados geram calor. O local de montagem, a temperatura ambiente, o fluxo de ar e o design do gabinete podem afetar os limites operacionais.
Resistência à vibração: Pulverizadores móveis e mecanismos robóticos podem transmitir vibrações e choques ao conjunto do motor. O hardware de montagem e os conectores devem ser selecionados de acordo.
Proteção de cabos e conectores: Os cabos flexíveis devem tolerar movimentos repetidos onde os motores são montados em braços articulados. O alívio de tensão e o roteamento adequados ajudam a reduzir falhas relacionadas à fadiga.
Uma classificação de proteção adequada deve ser confirmada na documentação do fabricante para a montagem completa, incluindo conectores e quaisquer acessórios necessários. Se o equipamento exigir lavagem frequente com alta pressão ou exposição a produtos químicos agressivos, poderá ser necessária validação adicional.
8. Como os servomotores CC integrados melhoram a automação e a coordenação do sistema?
Os servomotores CC integrados melhoram a automação e a coordenação do sistema, combinando controle de movimento preciso, feedback em tempo real e interfaces de comunicação flexíveis. Em equipamentos de pulverização de precisão, esses recursos ajudam a coordenar o posicionamento do cabeçote de pulverização, a operação da bomba, a ativação dos bicos e o movimento automatizado, melhorando a consistência do processo e a eficiência operacional.
Controle e sincronização precisos de movimento
Os servomotores CC integrados utilizam feedback para regular a posição e a velocidade, permitindo que o equipamento de pulverização execute movimentos programados com maior repetibilidade. Quando conectados a um controlador de máquina, eles podem coordenar o movimento do braço pulverizador com a ativação do bico e o fornecimento de fluido.
Por exemplo, um sistema de pulverização robótico pode usar servomotores para posicionar cabeças de pulverização ao longo de caminhos predefinidos enquanto sincroniza o movimento com a sequência de pulverização. Isso ajuda a manter movimentos consistentes e reduz movimentos desnecessários.
Comunicação Flexível e Integração de Sistemas
Dependendo do modelo, os servomotores CC integrados suportam interfaces como entradas de pulso e direção, comandos analógicos, E/S digital ou protocolos de comunicação industrial. Essas opções permitem que os fabricantes de equipamentos integrem o controle do motor com CLPs, computadores industriais e sistemas de monitoramento automatizados.
Uma interface adequada simplifica a transmissão de comandos, o monitoramento de status e o diagnóstico de falhas, ao mesmo tempo que reduz a complexidade desnecessária do sistema de controle.
Melhor monitoramento e confiabilidade de processos
Muitos servo-drives integrados fornecem funções de diagnóstico, incluindo proteção contra sobrecorrente, monitoramento de sobretemperatura e detecção de erro de posição. Esses recursos ajudam os operadores a identificar determinados problemas de controle de movimento e simplificar a solução de problemas.
Quando combinados com sensores e software de controle adequados, os servomotores CC integrados podem suportar ajustes automatizados com base na velocidade da máquina, posição alvo ou outros parâmetros do processo.
Em resumo, os servomotores CC integrados ajudam os equipamentos de pulverização de precisão a obter movimentos coordenados, sequências de movimentos repetíveis e automação mais eficiente. A seleção de um motor com interfaces de comunicação compatíveis, recursos de feedback apropriados e desempenho dinâmico suficiente é essencial para uma integração confiável do sistema.
9. Quais aplicações se beneficiam mais com servomotores CC integrados?
Os servomotores CC integrados são particularmente adequados para aplicações de pulverização que exigem posicionamento controlado, movimento repetível, instalação compacta ou mudanças frequentes nas condições operacionais.
Pulverização Agrícola de Precisão
Os sistemas de pulverização agrícola podem usar mecanismos servo-acionados para ajustar a orientação dos bicos, reposicionar os cabeçotes de pulverização ou controlar conjuntos de medição compatíveis.
Quando coordenados com dados de velocidade da máquina, sensores de colheita e componentes de controle de fluidos, esses mecanismos podem apoiar estratégias de aplicação mais direcionadas.
O motor deve tolerar a vibração, a exposição ambiental, o ciclo de trabalho e a carga mecânica esperados associados à operação em campo.
Braços pulverizadores robóticos
Os sistemas de pulverização robótica requerem movimento controlado ao longo de trajetórias definidas. Servomotores integrados podem operar eixos individuais, ajudando o robô a posicionar os pulverizadores e repetir sequências de movimentos programadas.
Para aplicações exigentes, os engenheiros devem avaliar as margens de torque, os requisitos de aceleração, a folga da caixa de câmbio, a sincronização dos eixos e o efeito das mangueiras de pulverização na carga mecânica do robô.
Sistemas Industriais de Pintura e Revestimento
As máquinas automatizadas de pintura e revestimento geralmente exigem posicionamento repetível da cabeça de pulverização e velocidade de deslocamento controlada.
Os servomotores CC integrados podem suportar movimentos ao longo de trilhos lineares, acessórios giratórios e mecanismos de pulverização ajustáveis. O movimento consistente pode ajudar a manter a repetibilidade do processo, embora a espessura e o acabamento do revestimento também dependam da distribuição do fluido, da atomização, da distância e das condições ambientais.
Equipamento de distribuição de produtos químicos
Os sistemas de pulverização e distribuição de produtos químicos podem usar servomotores para posicionar mecanismos de distribuição ou acionar dispositivos de medição compatíveis.
Como as propriedades do fluido e as pressões operacionais podem variar consideravelmente, os engenheiros devem validar a bomba ou o mecanismo de medição de forma independente, em vez de assumir uma relação fixa entre a rotação do motor e o volume fornecido.
Sistemas de limpeza automatizados
Os equipamentos de limpeza industrial podem usar mecanismos servo-controlados para mover os bicos de pulverização em torno das peças de trabalho ou dentro de câmaras de limpeza automatizadas.
A proteção ambiental, a compatibilidade química e a capacidade de resistir a ciclos repetidos de limpeza são especialmente importantes nessas aplicações.
Nesses casos de uso, o motor mais adequado é aquele que corresponde ao movimento, carga mecânica, condições ambientais e arquitetura de controle necessários.
10. Servomotores DC Integrados vs. Sistemas de Motor Convencionais
Ao avaliar tecnologias de motores para equipamentos de pulverização de precisão, os engenheiros devem comparar a solução completa de controle de movimento, em vez de focar apenas no motor em si.
Fator de avaliação
Servomotor CC integrado
Motor convencional com acionamento separado
Integração de componentes
Combina componentes principais em uma montagem
Usa componentes separados de motor e acionamento
Instalação
Pode simplificar a montagem e a fiação
Pode exigir fiação adicional e espaço no gabinete
Controle de feedback
Disponível quando suportado pelo sistema servo integrado
Depende do motor, inversor e dispositivos de feedback selecionados
Flexibilidade do sistema
Depende de interfaces integradas e opções de configuração
Pode oferecer maior liberdade para selecionar componentes individuais
Manutenção
Menos componentes separados podem simplificar algumas tarefas de serviço
Componentes individuais muitas vezes podem ser substituídos de forma independente
Requisitos de espaço
Pode reduzir os requisitos de unidade externa
Pode exigir espaço de instalação adicional
Adequação ambiental
Depende da proteção do motor e da eletrônica
Depende da proteção de cada componente e da instalação geral
Custo inicial
Depende do nível de integração e desempenho
Depende do custo combinado do motor, inversor, realimentação e acessórios
Projetos integrados podem reduzir a complexidade da instalação, mas não são automaticamente superiores para todas as aplicações. Sistemas de inversores separados podem ser preferíveis quando um projeto requer funcionalidade de inversor especializada, classificações de potência incomuns, personalização extensiva ou uma arquitetura de gabinete centralizada.
Os fabricantes de equipamentos devem comparar o custo total do sistema, o tempo de comissionamento, os requisitos de manutenção, a capacidade de expansão e a disponibilidade dos componentes a longo prazo.
11. Como selecionar o servo motor CC integrado correto para equipamentos de pulverização de precisão
Um processo de seleção estruturado ajuda os engenheiros a evitar sobredimensionamento, torque insuficiente, incompatibilidade de controle e falha prematura de componentes.
Etapa 1: Defina o movimento necessário
Determine se a aplicação requer rotação contínua, posicionamento indexado, movimento alternativo ou movimento coordenado de vários eixos.
Registre a distância percorrida, o tempo de movimento, a aceleração, a desaceleração, o tempo de permanência e o número de ciclos por hora.
Passo 2: Calcule a Carga Mecânica
Estime a massa em movimento, momento de inércia, atrito, forças externas e perdas de transmissão.
Para mecanismos rotativos, calcule o torque necessário para acelerar a carga. Para mecanismos lineares, considere a força necessária para mover a carga e converta essa força em torque do motor usando a geometria da transmissão.
Inclua uma margem de engenharia apropriada com base na incerteza da aplicação e nas condições operacionais.
Etapa 3: Estabelecer o ponto operacional torque-velocidade
Verifique se o motor selecionado pode atender ao torque contínuo, torque de pico, velocidade máxima e perfil de aceleração necessários.
Verifique os dados de torque-velocidade do fabricante na tensão de alimentação e nas condições operacionais pretendidas.
Etapa 4: selecione o método de feedback e controle
Determine se a aplicação requer controle de posição, controle de velocidade, controle de torque ou uma combinação desses modos.
Confirme as especificações do codificador, entradas de comando, protocolos de comunicação, software de configuração e funções de monitoramento de falhas.
Etapa 5: avaliar os requisitos da caixa de câmbio
Se a aplicação exigir movimento de baixa velocidade e alto torque, calcule a relação de transmissão apropriada.
Verifique a folga, a eficiência, as cargas radiais e axiais permitidas, os requisitos de lubrificação e a vida útil esperada da caixa de engrenagens.
Etapa 6: verifique a compatibilidade elétrica
Confirme a tensão de alimentação, os requisitos de corrente contínua e de pico, o consumo de energia, a proteção elétrica e a compatibilidade com o controlador da máquina.
Certifique-se de que o inversor integrado possa lidar com o perfil de aceleração da aplicação sem acionar repetidamente a proteção térmica ou de corrente.
Passo 7: Verifique os Requisitos Ambientais
Especifique a proteção de entrada necessária, resistência química, faixa de temperatura, tolerância à vibração, tipo de conector e disposição dos cabos.
Avalie as condições reais de operação e limpeza, incluindo exposição a água pressurizada ou produtos químicos agressivos.
Passo 8: Valide o Sistema Completo
Teste o motor com o conjunto mecânico real, software de controle, bomba ou dispositivo de medição e condições operacionais representativas.
Meça a repetibilidade do posicionamento, estabilidade da velocidade, tempo de resposta, aumento de temperatura, vibração e desempenho sob carga máxima esperada.
Este processo de validação fornece uma base mais confiável para a seleção do que a comparação isolada das especificações do catálogo.
12. O que os fabricantes devem testar antes da produção em massa?
Antes de integrar um servo motor CC integrado em uma máquina de pulverização de produção, os fabricantes devem verificar se o sistema completo atende aos seus requisitos de desempenho.
O teste de repetibilidade de posicionamento deve confirmar que o mecanismo atinge suas posições alvo de forma consistente ao longo de ciclos repetidos.
O teste de resposta dinâmica deve avaliar aceleração, desaceleração, mudanças de direção, tempo de acomodação e erro de rastreamento.
O teste de carga deve reproduzir as cargas mecânicas contínuas e de pico esperadas.
Os testes térmicos devem monitorar as temperaturas do motor e do inversor durante ciclos operacionais representativos e na temperatura ambiente esperada.
Os testes de ciclo de trabalho devem reproduzir a frequência de partida e parada da aplicação e a duração da operação.
Os testes ambientais devem avaliar a exposição especificada à umidade, poeira, vibração, agentes de limpeza e outras condições relevantes.
Os testes do sistema de controle devem verificar a comunicação, a execução de comandos, o relatório de falhas e o comportamento de recuperação.
A validação do fornecimento de fluido deve medir a vazão real, a estabilidade da pressão ou o volume da aplicação onde o motor controla uma bomba ou mecanismo de medição.
Os testes devem utilizar critérios de aceitação mensuráveis em vez de avaliações subjetivas. Por exemplo, os fabricantes podem definir o erro de posicionamento permitido, o tempo máximo de estabilização, os limites de temperatura e a variação permitida no volume de fluido fornecido.
Quando aplicável, o plano de validação também deve abordar a fadiga do cabo, a retenção do conector, o desgaste mecânico e a repetibilidade de todo o processo de pulverização.
13. Como os servomotores CC integrados podem ajudar a reduzir os custos operacionais?
Os servomotores CC integrados podem ajudar a reduzir os custos operacionais de equipamentos de pulverização de precisão, simplificando a integração do sistema, melhorando a eficiência do movimento, reduzindo o desperdício de material e apoiando uma manutenção mais previsível. Ao combinar o motor, a eletrônica de acionamento e os componentes de feedback em um conjunto compacto, esses sistemas podem reduzir o número de componentes separados necessários para a instalação, ao mesmo tempo em que fornecem o controle de movimento preciso necessário para operações automatizadas de pulverização.
Para máquinas agrícolas, sistemas de revestimento industrial, equipamentos de distribuição de produtos químicos e aplicações de pulverização robótica, os custos operacionais mais baixos dependem de mais do que apenas a eficiência do motor. A mão de obra de instalação, o consumo de energia, o tempo de inatividade, os requisitos de manutenção e a utilização de materiais contribuem para o custo total de propriedade. A seleção de um servo motor CC integrado adequadamente configurado pode ajudar os fabricantes a otimizar esses fatores ao longo da vida útil do equipamento.
Custos reduzidos de instalação e integração
Os sistemas servo tradicionais geralmente requerem motores separados, drives externos, dispositivos de feedback e fiação adicional. A integração desses componentes em um único conjunto pode simplificar as conexões elétricas, reduzir os requisitos de espaço no gabinete e agilizar a instalação da máquina.
Para OEMs e integradores de automação, esta arquitetura pode reduzir o esforço de engenharia durante o projeto e comissionamento do sistema, especialmente em equipamentos de pulverização compactos com múltiplos eixos de movimento.
Menos componentes e conexões separadas também podem simplificar a solução de problemas. Entretanto, as economias reais dependem do nível de integração do motor, das interfaces de comunicação, dos requisitos de instalação e da compatibilidade com a arquitetura de controle existente.
Melhor eficiência de movimento e gerenciamento de energia
Os servomotores CC integrados usam controle baseado em feedback para regular a operação do motor de acordo com a velocidade, posição ou torque comandado. Quando dimensionados e configurados adequadamente, eles podem evitar alguns movimentos desnecessários do motor e suportar sequências operacionais mais eficientes.
Por exemplo, um sistema de pulverização automatizado pode precisar apenas reposicionar um bico quando um local alvo muda. Um perfil de movimento servo programado pode controlar a aceleração, desaceleração e distância de movimento para reduzir deslocamentos desnecessários.
A economia de energia depende da aplicação completa, incluindo dimensionamento do motor, eficiência do acionamento, perdas na transmissão mecânica, ciclo de trabalho e perfil de carga. Os engenheiros devem avaliar o consumo real de energia sob condições operacionais representativas, em vez de assumir que cada sistema servo integrado consumirá menos energia do que um arranjo de motor convencional.
Redução do desperdício de material por meio de pulverização mais consistente
O consumo de materiais é uma despesa operacional importante em pulverização agrícola, pintura industrial e aplicação de produtos químicos. Posicionamento impreciso, movimento inconsistente e sequências de pulverização mal coordenadas podem contribuir para pulverização excessiva, cobertura irregular ou aplicação repetida.
Os servomotores CC integrados ajudam a resolver esses problemas, fornecendo movimentos controlados e repetíveis dos braços aspersores, conjuntos de bicos e mecanismos de medição compatíveis.
Em sistemas de revestimento industrial, o movimento repetível da cabeça de pulverização pode ajudar a manter uma velocidade de deslocamento e distância consistentes da peça de trabalho. Em equipamentos agrícolas, o posicionamento servocontrolado pode apoiar estratégias de aplicação direcionadas quando coordenado com sensores, controles de bicos e dados de velocidade da máquina apropriados.
O motor por si só não regula todos os aspectos do fornecimento de fluidos. A economia real de material depende do desempenho do bico, da pressão do fluido, da vazão, do padrão de pulverização, do software de aplicação e da calibração. No entanto, a melhoria da repetibilidade do movimento pode fornecer uma base importante para reduzir a variação do processo e o consumo desnecessário de material.
Custos mais baixos de manutenção e solução de problemas
Um servo motor CC integrado bem selecionado pode simplificar a manutenção, consolidando os principais componentes de controle de movimento em um único conjunto. Dependendo do projeto, isso pode reduzir o número de cabos, conectores e interfaces de componentes separados que exigem inspeção.
Muitos servossistemas integrados também fornecem funções de diagnóstico, como proteção contra sobrecorrente, monitoramento de sobretemperatura e detecção de erro de posição. Estas funções podem ajudar o pessoal de manutenção a identificar determinados problemas operacionais de forma mais eficiente.
Contudo, a integração não elimina a necessidade de manutenção preventiva. Rolamentos, caixas de engrenagens, conectores, vedações e componentes de transmissão mecânica ainda podem exigir inspeção ou substituição. Em ambientes de pulverização, os engenheiros também devem considerar umidade, poeira, vibração, agentes de limpeza e exposição a produtos químicos.
A seleção de um motor com proteção ambiental adequada, componentes de feedback confiáveis e características térmicas adequadas pode ajudar a reduzir o risco de falha prematura e tempo de inatividade não planejado.
Produtividade aprimorada e tempo de inatividade reduzido
O equipamento de pulverização de precisão opera frequentemente através de ciclos de movimento repetitivos, incluindo aceleração, posicionamento, pulverização, parada e reposicionamento. Um servo motor com desempenho dinâmico adequado pode executar esses movimentos com precisão e responder aos comandos atualizados do controlador da máquina.
Quando a aplicação requer operação start-stop frequente, o motor deve fornecer torque de pico suficiente e gerenciar a carga térmica resultante. A correspondência correta do motor com o perfil de movimento pode ajudar a manter a operação estável e reduzir a probabilidade de falhas causadas por subdimensionamento ou configuração inadequada.
Os inversores integrados também podem fornecer sinais de falha que permitem uma solução de problemas mais rápida. Quando combinados com procedimentos apropriados de monitoramento e manutenção, esses recursos podem ajudar a reduzir o tempo necessário para diagnosticar problemas de controle de movimento.
Os benefícios de produtividade resultantes dependem do projeto completo da máquina, dos requisitos de tempo de ciclo, da confiabilidade mecânica e do desempenho do sistema de controle.
Custo total de propriedade otimizado
Ao comparar servomotores CC integrados com sistemas de motores convencionais, os fabricantes devem avaliar o custo total de propriedade em vez de focar exclusivamente no preço de compra inicial.
Fatores de custo importantes incluem:
Custo de aquisição do equipamento: compare os requisitos completos do motor, inversor, feedback, cabeamento e acessórios.
Instalação e comissionamento: Estime o tempo de mão de obra e de engenharia necessários para integrar e configurar o sistema.
Consumo de energia: Meça o uso de energia no ciclo operacional esperado.
Despesas de manutenção: Considere intervalos de inspeção, substituição de componentes, acessibilidade para manutenção e vida útil esperada.
Utilização de materiais: Rastreie o consumo de produtos químicos, tintas ou outros materiais de pulverização em condições de produção comparáveis.
Custos de tempo de inatividade: estime o impacto financeiro de falhas de equipamentos, interrupções de manutenção e atrasos na produção.
Flexibilidade do sistema: Avalie se o motor suporta alterações futuras nos perfis de movimento, layouts de equipamentos ou requisitos de automação.
Um investimento inicial mais elevado pode ser justificado quando uma solução servo integrada reduz o esforço de instalação, melhora a repetibilidade ou reduz os custos de manutenção e materiais. Por outro lado, um motor mais simples pode continuar sendo a opção mais econômica para aplicações que não requerem posicionamento em malha fechada ou controle de movimento dinâmico.
Como os fabricantes podem verificar a economia de custos
Antes de adotar um servo motor CC integrado em uma linha de produção, os fabricantes de equipamentos devem estabelecer parâmetros de desempenho mensuráveis.
Uma avaliação prática pode comparar o sistema existente com a configuração servo-controlada proposta sob condições operacionais equivalentes. As medições relevantes incluem consumo de energia por ciclo operacional, material utilizado por unidade tratada, tempo médio de ciclo, horas de manutenção e tempo de inatividade não planejado.
Os fabricantes também devem testar o motor sob cargas e ciclos de trabalho representativos para verificar se seu torque, velocidade, desempenho térmico e controle de feedback atendem aos requisitos da aplicação.
Ao comparar estes resultados ao longo de um período operacional definido, os engenheiros podem estimar se a nova configuração proporciona benefícios financeiros significativos e calcular o seu potencial período de retorno.
Em resumo, os servomotores CC integrados podem reduzir os custos operacionais, simplificando a instalação, apoiando o controle de movimento eficiente, melhorando a repetibilidade da pulverização e ajudando a minimizar as interrupções relacionadas à manutenção. Quando selecionados de acordo com os requisitos mecânicos, elétricos e ambientais da aplicação, eles podem contribuir para reduzir o custo total de propriedade e para uma operação mais confiável a longo prazo para equipamentos de pulverização de precisão.
14. Erros comuns a serem evitados ao selecionar servomotores para sistemas de pulverização
Mesmo um servo motor de alta qualidade pode fornecer resultados decepcionantes se for especificado ou integrado incorretamente.
Seleção apenas pela potência nominal: A potência não descreve completamente a capacidade do motor de lidar com aceleração, pico de torque ou operação em baixa velocidade.
Ignorando a folga da caixa de engrenagens: A precisão do eixo do motor não é necessariamente igual à precisão do eixo de saída.
Supondo que a velocidade do motor determine diretamente o fluxo do fluido: as características da bomba, a pressão, a viscosidade do fluido e o vazamento do sistema afetam o fornecimento real.
Negligenciando a exposição ambiental: Um motor adequado para uma máquina interna pode não suportar produtos químicos agrícolas, umidade externa ou lavagens frequentes.
Escolha de interfaces de controle incompatíveis: O motor e o inversor devem se comunicar corretamente com o controlador da máquina e suportar os modos de operação necessários.
Ignorando os limites térmicos: Aceleração frequente e pico de corrente elevado podem criar estresse térmico mesmo quando a carga mecânica média parece modesta.
Negligenciar a ressonância mecânica: Estruturas flexíveis, componentes de transmissão e malhas de controle mal configuradas podem causar vibração ou movimento instável.
Tratar o servocontrole comum como uma função de segurança: A parada de emergência e a proteção do pessoal exigem um sistema de segurança adequadamente projetado com componentes com classificação adequada.
Evitar esses erros ajuda os fabricantes de equipamentos a melhorar a confiabilidade, simplificar o comissionamento e reduzir alterações inesperadas de engenharia durante a produção.
Conclusão: Por que escolher servomotores CC integrados para equipamentos de pulverização de precisão?
Os servomotores CC integrados fornecem uma solução de controle de movimento compacta e baseada em feedback para equipamentos de pulverização de precisão que exigem posicionamento preciso, movimento repetível, operação responsiva e integração simplificada. Ao combinar os principais componentes do motor e do acionamento, esses sistemas podem reduzir a complexidade da fiação e suportar layouts de máquinas eficientes, ao mesmo tempo em que fornecem os recursos de controle necessários para mecanismos de pulverização automatizados.
A sua adequação depende da aplicação específica. Os engenheiros devem avaliar o torque contínuo e de pico, a velocidade operacional, a aceleração, a resolução do feedback, as características da caixa de engrenagens, as interfaces de controle, a proteção ambiental e o desempenho térmico antes de selecionar um motor.
Quando coordenados com bombas, válvulas, sensores, bicos e software de controle de máquina adequados, os servomotores CC integrados podem ajudar os fabricantes a desenvolver sistemas de pulverização mais consistentes, flexíveis e de fácil manutenção.
Para fabricantes de equipamentos, OEMs e integradores de automação, a abordagem mais eficaz é selecionar o motor de acordo com o perfil completo de movimento e validar seu desempenho sob condições operacionais realistas. Um servo motor CC integrado adequadamente combinado pode fornecer uma base confiável para aplicações de pulverização de precisão na agricultura, revestimento industrial, distribuição de produtos químicos, automação robótica e limpeza automatizada.
FAQ 1: O que são servomotores CC integrados para equipamentos de pulverização de precisão?
Os servo motores CC integrados combinam um servo motor CC, componentes eletrônicos de acionamento e, normalmente, um codificador ou outro dispositivo de feedback em um conjunto compacto. Eles fornecem posição, velocidade e torque controlados para equipamentos de pulverização, incluindo braços robóticos de pulverização, bicos ajustáveis e mecanismos de distribuição automatizados.
FAQ 2: Como os servomotores CC integrados melhoram a precisão da pulverização?
Os servomotores CC integrados usam feedback de malha fechada para monitorar o movimento do motor e corrigir desvios das posições ou velocidades comandadas. Isso ajuda a melhorar a repetibilidade do posicionamento e a consistência do movimento. A precisão real da pulverização também depende do projeto do bico, da pressão do fluido, da vazão, da distância de pulverização e da calibração do sistema.
FAQ 3: Por que os servomotores CC integrados são adequados para sistemas de pulverização automatizados?
Seu design compacto, controle de movimento programável e recursos de feedback os tornam adequados para sistemas de pulverização automatizados. Eles podem coordenar o posicionamento do cabeçote de pulverização, o movimento robótico e mecanismos de medição compatíveis, ao mesmo tempo que reduzem a necessidade de componentes separados do acionamento do motor.
Perguntas frequentes 4: Os servomotores CC integrados podem reduzir o desperdício de material na pulverização de precisão?
Sim. Ao melhorar a repetibilidade do posicionamento e controlar a velocidade do movimento, os servomotores CC integrados podem ajudar a reduzir o excesso de pulverização e a aplicação desnecessária de material. Maiores economias são possíveis quando o controle do motor é coordenado com sensores apropriados, regulação de fluxo e sistemas de controle de bicos.
FAQ 5: Como você seleciona o servo motor CC integrado correto para equipamentos de pulverização?
Considere torque contínuo e de pico, velocidade operacional, aceleração, precisão de posicionamento, resolução de feedback, interfaces de controle e proteção ambiental. Se for necessária uma caixa de engrenagens, avalie sua relação, eficiência, folga e cargas de saída permitidas. Valide o motor em relação ao perfil de movimento e ciclo de trabalho completo da aplicação.
FAQ 6: Os servomotores CC integrados podem controlar a velocidade da bomba de pulverização?
Sim, quando o motor e a bomba são mecanicamente compatíveis e o inversor suporta o modo de controle necessário. A velocidade da bomba servocontrolada pode ajudar a ajustar o fornecimento de fluido, mas o fluxo real também depende das características da bomba, da viscosidade do fluido, da pressão operacional e do vazamento do sistema. Sensores de fluxo podem ser necessários para uma regulação precisa.
FAQ 7: Os servomotores CC integrados são adequados para equipamentos de pulverização agrícola?
Sim. Eles podem controlar pulverizadores ajustáveis, mecanismos robóticos de pulverização e sistemas de medição compatíveis em máquinas agrícolas. Para aplicações externas, os fabricantes devem verificar a proteção contra entrada, compatibilidade química, limites de temperatura, resistência à vibração e durabilidade do conector.
FAQ 8: Quais interfaces de controle os servomotores CC integrados suportam?
Dependendo do modelo, os servomotores CC integrados podem suportar entradas de pulso e direção, comandos analógicos, entradas e saídas digitais ou protocolos de comunicação industrial. A compatibilidade com o PLC ou controlador de movimento da máquina deve ser confirmada antes da compra.
FAQ 9: Como os servomotores CC integrados reduzem os custos operacionais e de manutenção?
Projetos integrados podem reduzir a complexidade da fiação e o número de componentes separados. As funções de diagnóstico também podem simplificar a solução de problemas. Quando selecionados e configurados corretamente, esses motores podem suportar movimentos repetíveis e reduzir alguns desperdícios relacionados ao processo, ajudando a reduzir os custos operacionais totais.
FAQ 10: O que os fabricantes devem testar antes de usar servomotores CC integrados na produção?
Os fabricantes devem testar a repetibilidade do posicionamento, a estabilidade da velocidade, a resposta à aceleração, a carga contínua e de pico, o aumento da temperatura, o desempenho do ciclo de trabalho, a confiabilidade da comunicação e a resistência ambiental. Para sistemas de pulverização, eles também devem validar a vazão real, a estabilidade da pressão e a consistência da aplicação sob condições operacionais representativas.