
ビュー: 0 著者: サイト編集者 公開時間: 2026-10-29 起源: サイト
統合型 DC サーボ モーターは、正確な位置決め、反復可能な動作、自動操作を必要とする精密スプレー装置にとって効果的なモーション制御ソリューションです。 DC サーボ モーター、駆動電子機器、およびフィードバック機能をコンパクトなアセンブリに組み合わせることで、システムの統合が簡素化され、ロボット スプレー アーム、調整可能なノズル、および互換性のある計量機構の正確な制御をサポートできます。主な選択要素には、連続トルクとピークトルク、動作速度、エンコーダ分解能、ギアボックスのバックラッシュ、通信インターフェース、環境保護が含まれます。これらのモーターを適切なポンプ、センサー、制御ソフトウェアと統合すると、スプレーの一貫性が向上し、材料使用の最適化がサポートされ、メーカーによる信頼性の高い自動スプレー システムの開発に役立ちます。
精密スプレー装置は、現代の農業、工業用コーティング、化学薬品の塗布、および自動液体分配において重要な役割を果たしています。これらのシステムは、一貫したスプレー量を提供し、正確な位置を維持し、動作条件の変化に迅速に対応し、材料の無駄を最小限に抑える必要があります。これらの目的を達成するために、メーカーは、 精密スプレー装置用の統合型 DC サーボモーターへの依存度を高めています。 モーター駆動技術、閉ループ制御、およびコンパクトな機械的統合を 1 つのユニットに組み合わせているため、
従来のモーター構成と比較して、統合 DC サーボ モーターは機械アーキテクチャを簡素化し、モーション制御を改善し、より応答性の高い自動化をサポートできます。速度、トルク、位置を調整できるため、ロボットスプレーアーム、可変速度農業用噴霧器、自動塗装システム、精密化学薬品ディスペンサー、移動式スプレープラットフォームなどの用途に適しています。
ただし、適切なサーボ モーターを選択するには、定格出力や回転速度を比較するだけでは不十分です。エンジニアは、完全な動作プロファイル、フィードバック要件、環境条件、制御インターフェイス、および機械的伝達を考慮する必要があります。これらの要因を理解することで、機器メーカーは、統合の複雑さとメンテナンスの要求を軽減しながら、再現性のあるパフォーマンスを実現するスプレー システムを開発できます。
アン 統合型 DC サーボ モーターは、 DC モーター、サーボ ドライブ電子機器、および通常はフィードバック デバイスをコンパクトなアセンブリ内に組み合わせたものです。モデルによっては、ユニットにコントローラー、通信インターフェイス、保護機能、またはオプションのギアボックスが含まれる場合もあります。
この統合アーキテクチャにより、独立したモーター、外部ドライブ、および個別の制御ハードウェアで構成される従来のシステムよりも少ない個別のコンポーネントでモーターがモーション コマンドを実行できるようになります。
精密スプレー装置では、統合された DC サーボ モーターにより、いくつかの重要な機械機能を制御できます。
スプレー ノズルの位置決め: ノズルまたはスプレー ヘッドを事前に定義された角度と位置に移動します。
ロボットアームの動き: 多軸スプレー機構の協調動作を制御します。
ポンプ速度調整: 互換性のあるポンプ アセンブリの回転速度を調整して、液体の供給を調整します。
ブームとノズルの調整: スプレーの高さ、方向、またはセクションの位置の自動変更をサポートします。
バルブ作動: 制御された電動動作が必要な場合に、互換性のある機械式バルブ機構を駆動します。
マテリアルハンドリング: ワークピース、コンテナ、またはスプレープラットフォームを反復可能な動作で位置決めします。
モーター自体はスプレーの品質を直接保証するものではありません。最終的なスプレー性能は、動作システム、ポンプ、バルブ、ノズル設計、流体特性、圧力調整、アプリケーション ソフトウェア間の相互作用によって決まります。それにもかかわらず、正確なサーボ動作は、一貫した反復可能なスプレー操作を実現するための基盤となります。
統合された DC サーボ モーターは、正確な位置制御、安定した速度調整、およびリアルタイムの動作フィードバックを提供することにより、スプレーの精度を向上させます。 精密スプレー装置では、これらの機能は、一貫したノズルの位置、再現可能なスプレー経路、機械コンポーネント間の調整された動きを維持するのに役立ちます。サーボモーターを適切なポンプ、流量センサー、圧力調整器、および制御システムと統合すると、より一貫した材料塗布をサポートし、不必要なスプレーを削減することもできます。
従来の開ループ モータ システムとは異なり、統合型 DC サーボ モータは通常、エンコーダ フィードバックを使用して実際のモータの動きを監視します。統合されたドライブは、指令された位置または速度をフィードバック信号と比較し、その差を最小限に抑えるようにモーターの動作を調整します。
この閉ループ制御は、特定の位置に繰り返し到達する必要があるロボット スプレー アーム、調整可能なノズル アセンブリ、自動農業用噴霧器に特に役立ちます。動きを監視することにより、システムは位置の偏差を検出し、制御帯域幅、機械設計、およびフィードバック解像度の制限内で修正することができます。
スプレー機構の移動速度は、塗布の一貫性に直接影響します。スプレー ヘッドの動きが速すぎたり遅すぎたりすると、他のスプレー パラメータが変わらないと仮定しても、所定の領域に堆積する材料の量が変化する可能性があります。
統合された DC サーボ モーターは、制御された加速、減速、および動作速度をサポートし、スプレー装置がより一貫した動作プロファイルを維持するのに役立ちます。自動コーティング用途では、これにより、より均一な被覆が可能になります。農業用噴霧システムでは、ノズルの動きを装置の速度やプログラムされた散布戦略に合わせて調整するのに役立ちます。
ただし、一定のモーター速度だけでは均一なスプレー分布が保証されません。ノズル特性、液圧、流量、噴霧距離、材料特性なども適切に管理する必要があります。
精密スプレー装置は、多くの場合、センサー入力に従って頻繁に開始/停止動作を実行したり、方向を変更したり、ノズル位置を調整したりします。統合された DC サーボ モーターは、駆動およびフィードバック システムを通じてモーター電流と動きを調整することにより、更新されたモーション コマンドに応答できます。
この応答性により、ロボットスプレー装置がプログラムされた軌道に従うのに役立ち、自動化メカニズムが再現可能なタイミングでスプレーヘッドの位置を変更できるようになります。モーションコントローラーがサーボの動きをポンプの動作やノズルの作動と調整すると、システムは材料の供給とターゲットの位置決めの間の同期を向上させることができます。
正確な位置決めと再現可能な動作により、スプレー システムは、必要な領域の外側にスプレーするのではなく、意図したターゲットに向かって材料を方向付けるのに役立ちます。これは、精密農業、工業用塗装、化学薬品の塗布、自動表面処理において特に価値があります。
たとえば、農業用噴霧システムはサーボ駆動機構を使用して、事前定義された制御コマンドに従ってノズルの向きを調整したり、スプレー ヘッドの位置を変更したりできます。このアプローチを適切な検知および塗布量制御と組み合わせると、不必要な化学薬品の使用を削減し、塗布の一貫性を向上させることができます。
必要な性能を達成するには、機器メーカーは統合型 DC サーボ モーターを選択する際にいくつかの要素を評価する必要があります。
位置決め精度と再現性: モーターと機械式トランスミッションがアプリケーションの位置決め許容差を満たすことができるかどうかを判断します。
エンコーダ分解能: フィードバック デバイスが必要な動作に対して十分な測定分解能を提供しているかどうかを確認します。
動的応答: 頻繁な動作時の加速、減速、整定時間、およびトラッキング エラーを評価します。
ギアボックスのバックラッシュ: アプリケーションで正確な出力シャフトの位置決めや頻繁な方向変更が必要な場合は、トランスミッションのクリアランスを考慮してください。
制御システムの互換性: モーターが必要な位置、速度、またはトルクのコマンドをサポートし、マシンコントローラーとインターフェースできることを確認します。
システムレベルの校正: 実際の動作条件下でノズルの位置、スプレー距離、流体圧力、塗布量を検証します。
要約すれば、 統合された DC サーボ モーター により、機械的な動作がより正確で再現性があり、応答性が高くなるため、スプレーの精度が向上します。 流体供給コンポーネントおよびアプリケーション センサーを正しく選択して調整すると、農業、工業用コーティング、および自動ディスペンス システムで使用される精密スプレー装置に信頼性の高い動作制御の基盤が提供されます。
リーンモーター 一体型DCサーボモーター 製品
カスタムシャフトサービス |
|||||
|
|
|
|
|
|
|---|---|---|---|---|---|
金属プーリー |
プラスチックプーリー |
ギヤ |
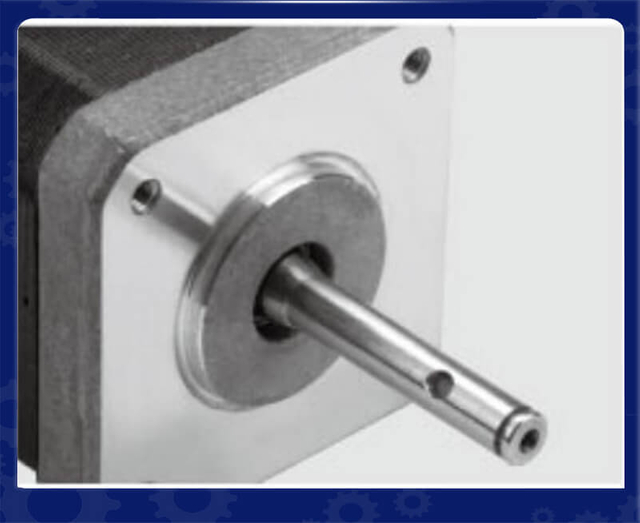
シャフトピン |
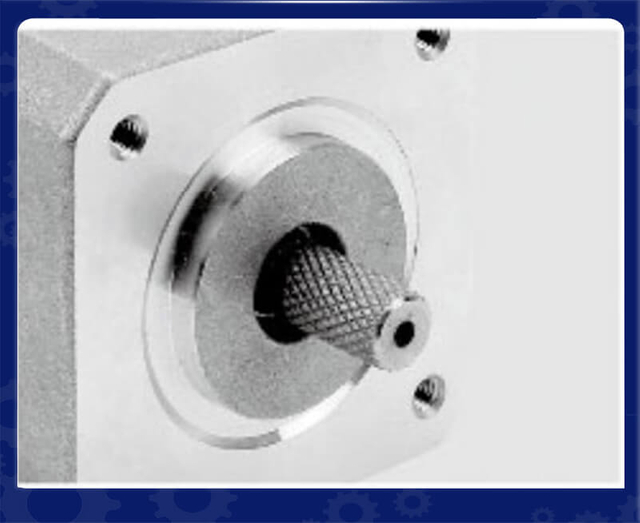
ねじ付きシャフト |
パネルマウント |
|
|
|
|
|
|
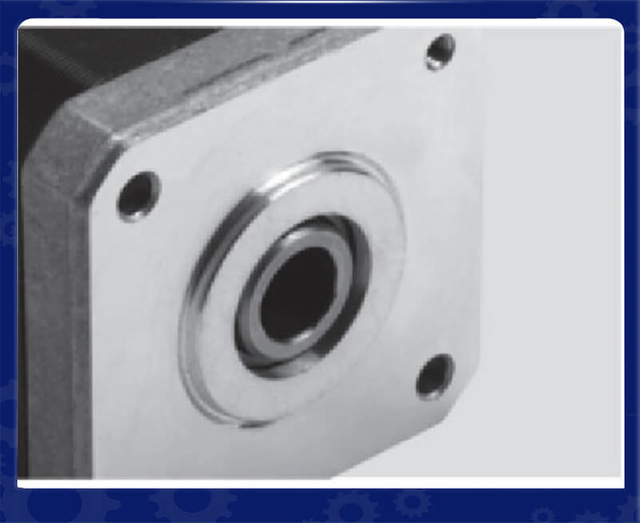
中空シャフト |
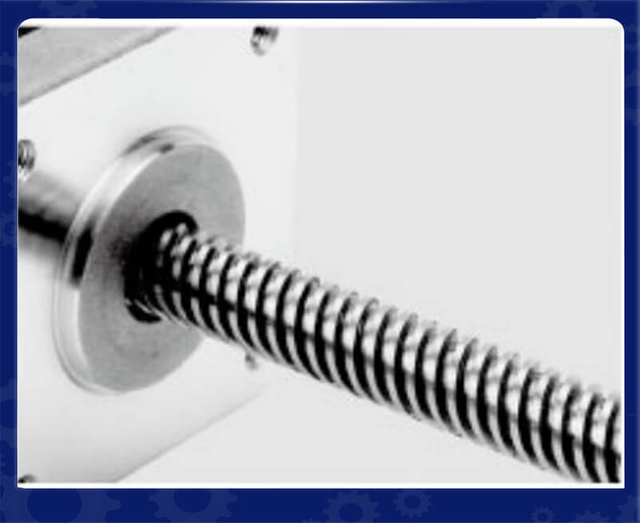
送りねじ |
パネルマウント |
シングルフラット |
デュアルフラット |
キーシャフト |
カスタマイズされたモーターサービス |
||||
|
|
|
|
|
|---|---|---|---|---|
ケーブル |
カバー |
軸 |
送りねじロッド |
エンコーダ |
|
|
|
|
|
ブレーキ |
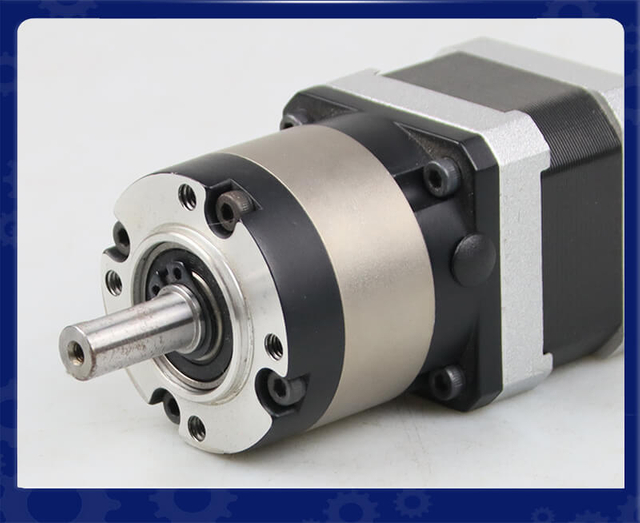
ギアボックス |
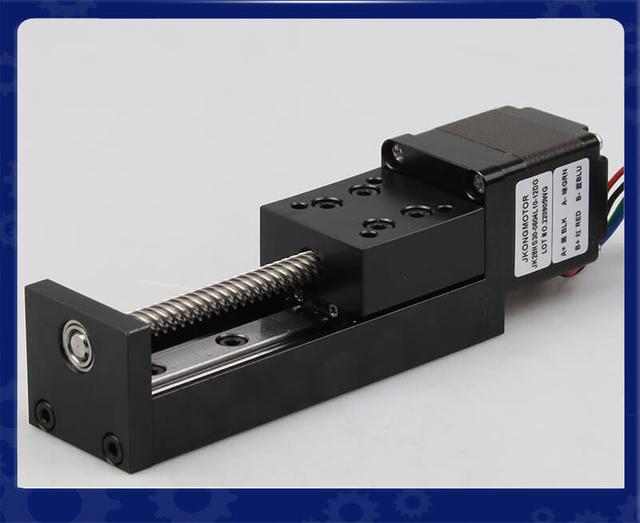
リニアモジュール |
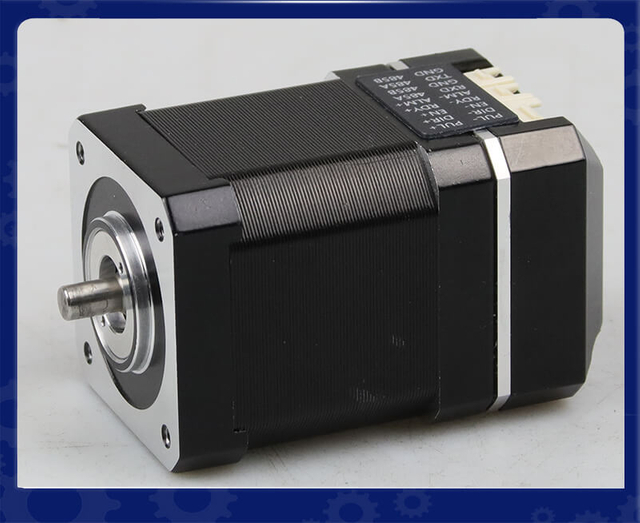
統合ドライバー |
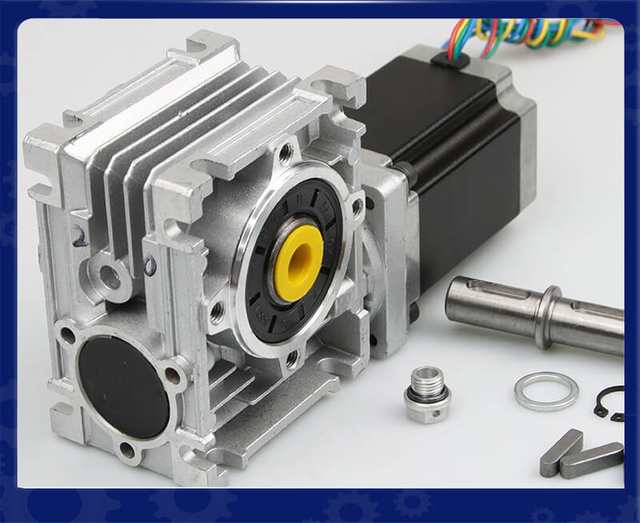
ウォームギアボックス |
精密スプレー装置は、変化する条件下で頻繁に稼働します。スプレー アームは加速および減速し、ロボット機構は方向を変え、モバイル プラットフォームには機械的負荷の変動が生じます。
適切なフィードバックがなければ、開ループ モーター システムは、指令された動作が正確に完了したかどうかを検出できない可能性があります。閉ループ サーボ システムは、その動作を監視し、フィードバック システムと制御帯域幅の制限内の偏差に応答できます。
統合型 DC サーボ モーターは通常、エンコーダー フィードバックを使用してローターの位置または速度を測定します。サーボドライブはこの情報を処理し、要求された動作条件を達成するためにモーターの電流または電圧を調整します。
この機能には、次のようないくつかの利点があります。
位置検証: システムは、指令された位置と測定された位置を比較し、追跡エラーの検出に役立ちます。
速度調整: 機械的負荷が変化した場合でも、フィードバックにより、より安定した回転速度がサポートされます。
動的応答: 適切に構成されたサーボ システムは、迅速に加速、減速、方向転換を行うことができます。
障害監視: モデルによっては、ドライブは次のエラー、過電流、過熱などの状態を検出する場合があります。
反復可能な動作シーケンス: プログラム可能な動作プロファイルは、スプレー装置が確立された動作パターンを再現するのに役立ちます。
精密スプレー用途の場合、機械が数百または数千の動作サイクルにわたって同じ動作を繰り返す必要がある場合、これらの機能は特に価値があります。
モーターを選択する場合、エンジニアは利用可能なフィードバック タイプ、制御モード、位置および速度コマンド インターフェイス、障害出力、およびサポートされている通信プロトコルを確認する必要があります。閉ループ機能は、モーター、ドライブ、機械的トランスミッション、および上位レベルのコントローラーが協調システムとして構成されている場合に最も効果的です。
従来のサーボ設置では、個別のモーターユニット、外部ドライブ、フィードバックケーブル、電源接続、制御配線、および取り付け配置が必要になる場合があります。これらのコンポーネントは柔軟性を提供しますが、機器設計者が対応しなければならないインターフェイスの数も増加します。
統合型 DC サーボ モーターにより、主要なモーション制御コンポーネントが 1 つのアセンブリに統合され、キャビネットのスペース、ケーブルの配線、設置作業が削減される可能性があります。
コンパクトなスプレー装置の場合、利用可能な設置面積がリザーバー、ポンプ、配管、保護カバー、可動機械構造によって制限される可能性があるため、このアーキテクチャは特に役立ちます。
統合により、いくつかの実用的な利点が得られます。
配線の複雑さの軽減: モーターとドライブの統合により、個別のコンポーネント間の一部の接続が不要になります。
設置の簡素化: アセンブリを組み合わせることにより、機械的および電気的な設置手順を削減できます。
コンパクトなマシン レイアウト: 統合された電子機器により、外部ドライブ機器に必要なスペースが削減される可能性があります。
迅速なコミッショニング: モーターのインターフェースと構成ツールが機械の要件に一致する場合、事前に統合されたコンポーネントによりセットアップが簡素化されます。
コンポーネントの調整の削減: エンジニアは、より統合されたモーション コントロール パッケージを使用して作業できます。
ただし、統合によってすべての外部要件が排除されるわけではありません。マシンには、適切な電源、緊急停止アーキテクチャ、安全関連のハードウェア、監視コントローラ、通信ケーブル、および保護エンクロージャが必要な場合があります。
設計者は、放熱、メンテナンスのためのアクセス、コネクタの方向、水や化学物質への曝露も考慮する必要があります。モーターが可動スプレー アームに直接取り付けられている場合は、機械設計時にケーブルの屈曲と振動を評価する必要があります。
可変レートのスプレーにより、変化する運用要件に応じて材料の塗布を調整します。農業では、作物の状態、圃場地図、センサー情報に応じて散布量を変更することが考えられます。産業用途では、スプレーヘッドの動きを調整したり、材料の供給をワークピースの形状に合わせて調整したりする必要がある場合があります。
統合された DC サーボ モーターは、互換性のあるポンプ、機械式計量デバイス、または位置決め機構の動作を制御することにより、可変速度システムをサポートできます。
たとえば、サーボ駆動の計量機構は、噴霧コントローラからのコマンドに応答して動作速度を調整することができます。コントローラーは、アプリケーションパラメーター、センサーデータ、マシン速度を使用して、要求された出力を計算できます。
それにも関わらず、 モーターの速度は流体の流量と常に等しいわけではありません。この関係は、ポンプの容量、動作圧力、流体の粘度、漏れ、その他のシステム特性によって異なります。
正確な流量制御が不可欠な場合、エンジニアは流量センサー、圧力センサー、校正されたポンプ モデル、またはその他の適切なフィードバック メカニズムが必要になる場合があります。次に、モーターコントローラーはその動作コマンドを流体制御システムと調整する必要があります。
適切に設計された可変速度スプレー システムは、不必要な化学薬品の消費を削減し、塗布の一貫性を向上させ、動作条件の変化により効果的に対応するのに役立ちます。
適切なモーターは、アプリケーションの加速、デューティ サイクル、および熱要件を満たしながら、必要な動作範囲全体で十分なトルクと速度を提供する必要があります。
モーターの選択は、精密スプレー装置の応答性、信頼性、効率に直接影響します。
不十分なトルクを供給するモーターは、スプレーアームを加速したり、ギアボックスの摩擦を克服したり、負荷が変化しても必要な動作を維持したりするのに苦労する可能性があります。逆に、不必要に大きなモーターを選択すると、コスト、重量、消費電力が増加する可能性があります。
エンジニアは、アプリケーションの機械的要件を定義することから始める必要があります。
連続トルクによって 、モーターが熱制限を超えずに必要な負荷に耐えられるかどうかが決まります。
ピーク トルクは 、モーターが加速、減速、急速な位置変更、機械抵抗の一時的な増加などの短期間の要求に対応できるかどうかを決定します。
どちらの値も実際の動作プロファイルに対して評価する必要があります。最大トルク能力も、その許容持続時間と繰り返し周波数とともに考慮する必要があります。
必要な速度は機構の移動距離、移動時間、伝達比、動作順序によって異なります。
回転スプレー ヘッドの場合、設計者は、利用可能な時間内に目標角度に到達するために必要な速度を計算する必要があります。リニア機構の場合、必要なモーター速度は、親ネジ、ベルトドライブ、ラックアンドピニオンシステム、または使用されるその他のトランスミッションによって異なります。
頻繁な起動/停止サイクルにより、大幅な動的トルク要件が発生する可能性があります。モーターは、許容可能な応答を維持し、過剰な電流要求を回避しながら、負荷の反射慣性を加速する必要があります。
ギアボックスが使用される場合、その比は出力速度、利用可能な出力トルク、モーターに反映される慣性、および位置決め動作に影響します。
数時間連続して動作するスプレー システムには、スプレー位置間を断続的に移動するシステムとは異なる要件があります。
エンジニアは、動作サイクル全体にわたる二乗平均平方根トルク、ピーク電流、周囲温度、取り付け条件、および利用可能な冷却を評価する必要があります。
定格電力のみに基づいてモーターを選択するのでは不十分です。完全なトルク-速度曲線と熱制限をアプリケーションの動作プロファイルと照らし合わせてチェックする必要があります。
一部の精密スプレー機構は、比較的低速で高い出力トルクを必要とします。これらのアプリケーションでは、ギアボックスを備えた統合型 DC サーボ モーターが、ダイレクト ドライブ モーターよりも実用的なソリューションを提供する可能性があります。
ギアボックスは、その伝達比と機械効率に応じて、利用可能な出力トルクを増加させながら、出力速度を低下させます。
たとえば、ギア付きサーボ モーターは、重いスプレー アームを駆動したり、ノズル アセンブリを回転させたり、制御された低速動作を必要とする機械的調整機構の位置を決めたりすることができます。
ギアボックスの設計が異なれば、異なる特性が得られます。
遊星ギアボックス: 比較的高いトルク密度と優れた機械効率を必要とするコンパクトな設置に選択されることがよくあります。
ウォーム ギアボックス: 大幅な減速とコンパクトな直角トランスミッションが必要な場合に役立ちます。
その他のギア構成: 取り付け形状、負荷特性、コスト要件によっては適切な場合があります。
ギアボックスの選択では、定格トルク、許容ピークトルク、バックラッシュ、効率、潤滑、動作温度、および予想される耐用年数を考慮する必要があります。
バックラッシュは、方向転換を繰り返す用途では特に重要です。サーボ モーターのエンコーダが高い分解能を提供する場合でも、機械的クリアランスが過剰になると、出力シャフトの位置決め精度が低下する可能性があります。
エンジニアは、モーターシャフトのフィードバックと出力シャフトの位置決め精度も区別する必要があります。モーターに取り付けられたエンコーダーは、ギアボックスのクリアランス、シャフトのたわみ、または構造上のコンプライアンスによってもたらされるすべての動作誤差を必ずしも測定できるわけではありません。
出力精度が重要な場合、低バックラッシュのトランスミッションや追加の負荷側フィードバックが必要になる場合があります。
精密スプレー装置は、多くの場合、水、洗浄剤、肥料、殺虫剤、溶剤、粉塵、または空気中の化学残留物を含む環境で動作します。保護が不十分な場合、これらの状況によりモーターの電子機器、コネクタ、ベアリング、機械部品が損傷する可能性があります。
指定する場合 統合型 DC サーボ モーターの場合、エンジニアは、産業用モーターが湿った環境に適しているという一般的な仮定に頼るのではなく、実際の暴露条件を評価する必要があります。
重要な考慮事項は次のとおりです。
侵入保護: 粉塵、噴流水、飛沫、またはその他の指定された条件への曝露に基づいて、適切な IP 定格を選択します。 IP 等級は、あらゆる洗浄プロセスに対する耐薬品性や適合性を自動的に確立するものではありません。
化学的適合性: シール、ケーブル、コネクタの材料、コーティング、およびハウジングの表面が、スプレーや洗浄中に使用される化学物質と適合することを確認します。
耐食性: 農業および化学処理環境では、耐食性材料または追加の保護措置が必要な場合があります。
温度管理: 内蔵ドライブは熱を発生します。取り付け場所、周囲温度、エアフロー、エンクロージャの設計は、動作制限に影響を与える可能性があります。
耐振動性: 移動式噴霧器やロボット機構は、モーター アセンブリに振動や衝撃を伝える可能性があります。取り付け金具とコネクタはそれに応じて選択する必要があります。
ケーブルとコネクタの保護: 柔軟なケーブルは、モーターが多関節アームに取り付けられている場合の繰り返しの動きに耐える必要があります。適切な張力緩和と配線により、疲労に関連した故障が軽減されます。
適切な保護定格は、コネクタや必要な付属品を含む完全なアセンブリに関する製造元の文書で確認する必要があります。装置を頻繁に高圧洗浄したり、攻撃的な化学物質にさらす必要がある場合は、追加の検証が必要になる場合があります。
統合された DC サーボ モーターは、正確なモーション制御、リアルタイム フィードバック、柔軟な通信インターフェイスを組み合わせることで、自動化とシステム調整を向上させます。 精密スプレー装置では、これらの機能はスプレーヘッドの位置決め、ポンプの動作、ノズルの作動、自動動作の調整に役立ち、プロセスの一貫性と運用効率を向上させます。
統合された DC サーボ モーターはフィードバックを使用して位置と速度を調整し、スプレー装置がプログラムされた動作をより高い再現性で実行できるようにします。マシンコントローラーに接続すると、スプレーアームの動きとノズルの作動および液体の供給を調整できます。
たとえば、ロボットスプレーシステムはサーボモーターを使用して、動きをスプレーシーケンスと同期させながら、事前に定義された経路に沿ってスプレーヘッドを配置できます。これにより、一貫した動きを維持し、不必要な動きを減らすことができます。
モデルに応じて、統合型 DC サーボ モーターは、パルスおよび方向入力、アナログ コマンド、デジタル I/O、または産業用通信プロトコルなどのインターフェイスをサポートします。これらのオプションにより、機器メーカーはモーター制御を PLC、産業用コンピューター、自動監視システムと統合できます。
適切に適合したインターフェイスにより、コマンド送信、ステータス監視、障害診断が簡素化され、制御システムの不必要な複雑さが軽減されます。
多くの統合サーボ ドライブは、過電流保護、過熱監視、位置エラー検出などの診断機能を備えています。これらの機能は、オペレータが特定のモーション コントロールの問題を特定し、トラブルシューティングを簡素化するのに役立ちます。
統合型 DC サーボ モーターを適切なセンサーおよび制御ソフトウェアと組み合わせると、機械の速度、目標位置、またはその他のプロセス パラメーターに基づいた自動調整をサポートできます。
要約すると、統合 DC サーボ モーターは、精密スプレー装置が調整された動作、反復可能な動作シーケンス、およびより効率的な自動化を実現するのに役立ちます。 信頼性の高いシステム統合には、互換性のある通信インターフェイス、適切なフィードバック機能、および十分な動的性能を備えたモーターを選択することが不可欠です。
統合型 DC サーボ モーターは、制御された位置決め、反復可能な動作、コンパクトな設置、または動作条件の頻繁な変更を必要とするスプレー用途に特に適しています。
農業用噴霧システムでは、サーボ駆動機構を使用してノズルの向きを調整したり、スプレーヘッドの位置を変更したり、互換性のある計量アセンブリを制御したりすることがあります。
これらのメカニズムは、機械の速度データ、作物センサー、流体制御コンポーネントと連携すると、よりターゲットを絞ったアプリケーション戦略をサポートできます。
モーターは、現場での動作に伴う予想される振動、環境への暴露、デューティ サイクル、および機械的負荷に耐える必要があります。
ロボットスプレーシステムでは、定義された軌道に沿った制御された動作が必要です。統合されたサーボ モーターは個々の軸を動作させることができ、ロボットがスプレー ヘッドを位置決めし、プログラムされた動作シーケンスを繰り返すのに役立ちます。
要求の厳しいアプリケーションの場合、エンジニアはトルクマージン、加速要件、ギアボックスのバックラッシュ、軸の同期、ロボットの機械的負荷に対するスプレーホースの影響を評価する必要があります。
自動塗装およびコーティング機械では、多くの場合、再現可能なスプレーヘッドの位置決めと制御された移動速度が必要です。
統合された DC サーボ モーターは、リニア レールに沿った動き、回転器具、調整可能なスプレー機構をサポートできます。一貫した動作はプロセスの再現性を維持するのに役立ちますが、コーティングの厚さと仕上がりは流体の供給、霧化、距離、環境条件にも依存します。
化学薬品の噴霧および分配システムでは、サーボ モーターを使用して送達機構の位置を決めたり、互換性のある計量デバイスを駆動したりする場合があります。
流体の特性と動作圧力は大きく異なる可能性があるため、エンジニアはモーターの回転と吐出量の間の固定的な関係を仮定するのではなく、ポンプまたは計量機構を個別に検証する必要があります。
工業用洗浄装置は、サーボ制御機構を使用して、ワークピースの周囲または自動洗浄チャンバー内でスプレー ノズルを移動させる場合があります。
これらの用途では、環境保護、化学的適合性、および繰り返しの洗浄サイクルに耐える能力が特に重要です。
これらのユースケース全体で、最も適切なモーターは、必要な動作、機械的負荷、環境条件、および制御アーキテクチャに適合するモーターです。
精密スプレー装置のモーター技術を評価する場合、エンジニアはモーター自体だけに焦点を当てるのではなく、完全なモーション制御ソリューションを比較する必要があります。
評価要素 |
一体型DCサーボモーター |
別個のドライブを備えた従来のモーター |
|---|---|---|
コンポーネントの統合 |
主要なコンポーネントを 1 つのアセンブリに結合します |
別々のモーターと駆動コンポーネントを使用 |
インストール |
取り付けと配線が簡素化される可能性があります |
追加の配線とキャビネットのスペースが必要な場合があります |
フィードバック制御 |
統合サーボシステムでサポートされている場合に使用可能 |
選択したモーター、ドライブ、フィードバックデバイスに応じて異なります |
システムの柔軟性 |
内蔵インターフェースと構成オプションに依存します |
個々のコンポーネントをより自由に選択できるようになります |
メンテナンス |
個別のコンポーネントが少ないため、一部のサービス タスクが簡素化される可能性があります |
多くの場合、個々のコンポーネントは独立して交換できます |
スペース要件 |
外付けドライブの要件を軽減できる |
追加の設置スペースが必要な場合があります |
環境適合性 |
モーターと電子機器の保護に依存 |
各コンポーネントの保護と設置全体によって異なります。 |
初期費用 |
統合レベルとパフォーマンスによって異なります |
モーター、ドライブ、フィードバック、アクセサリの合計コストによって異なります |
統合された設計は設置の複雑さを軽減できますが、すべてのアプリケーションにとって自動的に優れているわけではありません。プロジェクトで特殊なドライブ機能、異常な電力定格、広範なカスタマイズ、または集中型キャビネット アーキテクチャが必要な場合は、独立したドライブ システムが推奨される場合があります。
機器メーカーは、システムの総コスト、試運転時間、メンテナンス要件、拡張機能、コンポーネントの長期可用性を比較する必要があります。
構造化された選択プロセスにより、エンジニアは過大サイズ、不十分なトルク、制御の非互換性、早期のコンポーネントの故障を回避できます。
アプリケーションが連続回転、割り出し位置決め、往復運動、または調整された多軸運動を必要とするかどうかを判断します。
移動距離、移動時間、加速度、減速度、滞留時間、および 1 時間あたりのサイクル数を記録します。
移動質量、慣性モーメント、摩擦、外力、伝達損失を推定します。
回転機構の場合は、負荷を加速するために必要なトルクを計算します。線形機構の場合、負荷を移動するのに必要な力を考慮し、トランスミッション ジオメトリを使用してその力をモーター トルクに変換します。
アプリケーションの不確実性と動作条件に基づいて、適切なエンジニアリングマージンを含めてください。
選択したモーターが必要な連続トルク、ピークトルク、最大速度、加速プロファイルを満たしていることを確認してください。
意図した供給電圧および動作条件におけるメーカーのトルク速度データを確認してください。
アプリケーションで位置制御、速度制御、トルク制御、またはこれらのモードの組み合わせが必要かどうかを判断します。
エンコーダの仕様、コマンド入力、通信プロトコル、設定ソフトウェア、障害監視機能を確認します。
低速、高トルクの動作が必要な用途の場合は、適切なギア比を計算してください。
バックラッシュ、効率、許容ラジアル荷重とアキシアル荷重、潤滑要件、およびギアボックスの予想寿命を確認します。
供給電圧、連続電流およびピーク電流の要件、消費電力、電気的保護、およびマシンコントローラーとの互換性を確認します。
内蔵ドライブが、電流保護や熱保護を繰り返しトリガーすることなく、アプリケーションの加速プロファイルを処理できることを確認します。
必要な侵入保護、耐薬品性、温度範囲、耐振動性、コネクタの種類、およびケーブルの配置を指定します。
加圧水や強力な化学薬品への曝露など、実際の動作条件と洗浄条件を評価します。
実際の機械アセンブリ、制御ソフトウェア、ポンプまたは計量装置、および代表的な動作条件を使用してモーターをテストします。
位置決めの再現性、速度の安定性、応答時間、温度上昇、振動、および予想される最大負荷時のパフォーマンスを測定します。
この検証プロセスは、カタログ仕様を単独で比較するよりも信頼性の高い選択基準を提供します。
統合型 DC サーボ モーターを生産用スプレー機械に組み込む前に、メーカーは完全なシステムがその性能要件を満たしていることを確認する必要があります。
位置再現性テストで は、機構が繰り返しサイクルにわたって一貫して目標位置に到達することを確認する必要があります。
動的応答テストで は、加速、減速、方向変化、整定時間、およびトラッキングエラーを評価する必要があります。
負荷テストでは 、予想される連続的およびピークの機械的負荷を再現する必要があります。
熱試験 では、代表的な動作サイクル中および予想される周囲温度でのモーターとドライブの温度を監視する必要があります。
デューティ サイクル テスト では、アプリケーションの起動/停止周波数と動作時間を再現する必要があります。
環境試験で は、湿気、粉塵、振動、洗浄剤、およびその他の関連条件への指定された暴露を評価する必要があります。
制御システムのテストで は、通信、コマンドの実行、障害報告、および回復動作を検証する必要があります。
流体送出の検証 では、モーターがポンプまたは計量機構を制御する場合、実際の流量、圧力安定性、または塗布量を測定する必要があります。
テストでは主観的な評価ではなく、測定可能な合格基準を使用する必要があります。たとえば、メーカーは、許容される位置決め誤差、最大整定時間、温度制限、送出される流体量の許容変動を定義できます。
該当する場合、検証計画では、ケーブルの疲労、コネクタの保持、機械的摩耗、完全なスプレープロセスの再現性にも対処する必要があります。
統合型 DC サーボ モーターは、システムの統合を簡素化し、動作効率を向上させ、材料の無駄を削減し、より予測可能なメンテナンスをサポートすることで、精密スプレー装置の運用コストを削減します。 モーター、駆動電子機器、およびフィードバックコンポーネントをコンパクトなアセンブリに組み合わせることで、これらのシステムは、自動スプレー操作に必要な正確な動作制御を提供しながら、設置に必要な個別のコンポーネントの数を減らすことができます。
農業機械、工業用コーティング システム、化学薬品供給装置、ロボット噴霧用途の場合、運用コストの削減はモーターの効率だけでは決まりません。設置の労力、エネルギー消費、ダウンタイム、メンテナンス要件、および材料の使用量はすべて、総所有コストに影響します。適切に構成された統合 DC サーボ モーターを選択すると、メーカーは機器の耐用年数全体にわたってこれらの要素を最適化することができます。
従来のサーボ システムでは、多くの場合、別個のモーター、外部ドライブ、フィードバック デバイス、追加の配線が必要になります。これらのコンポーネントを 1 つのアセンブリに統合すると、電気接続が簡素化され、キャビネットのスペース要件が削減され、機械の設置が合理化されます。
OEM およびオートメーション インテグレーターにとって、このアーキテクチャは、特に複数の動作軸を備えたコンパクトなスプレー装置において、システム設計および試運転中のエンジニアリングの労力を削減できます。
個別のコンポーネントと接続が少ないため、トラブルシューティングも簡素化できます。ただし、実際の節約量は、モーターの統合レベル、通信インターフェイス、設置要件、既存の制御アーキテクチャとの互換性によって異なります。
統合型 DC サーボ モーターは、フィードバック ベースの制御を使用して、指令された速度、位置、またはトルクに従ってモーターの動作を調整します。サイズと構成が適切であれば、不必要なモーターの動きを回避し、より効率的な動作シーケンスをサポートできます。
たとえば、自動スプレー システムでは、ターゲットの位置が変更された場合にのみノズルの位置を変更する必要がある場合があります。プログラムされたサーボ モーション プロファイルにより、加速、減速、移動距離を制御し、不必要な移動を削減できます。
エネルギー節約は、モーターのサイズ、駆動効率、機械的伝達損失、デューティ サイクル、負荷プロファイルなどのアプリケーション全体に依存します。エンジニアは、すべての統合サーボ システムが従来のモーター構成よりもエネルギー消費が少ないと仮定するのではなく、代表的な動作条件下で実際の消費電力を評価する必要があります。
農業用スプレー、工業用塗装、化学薬品の塗布では、材料の消費が主要な運営費となります。不正確な位置決め、一貫性のない動き、および不適切なスプレー順序は、過剰スプレー、不均一な塗布、または繰り返しの塗布の原因となる可能性があります。
統合された DC サーボ モーターは、スプレー アーム、ノズル アセンブリ、および互換性のある計量機構の制御された反復可能な動きを提供することで、これらの問題に対処するのに役立ちます。
工業用コーティング システムでは、スプレー ヘッドの繰り返し動作により、一貫した移動速度とワークピースからの距離を維持することができます。農業機器では、サーボ制御による位置決めは、適切なセンサー、ノズル制御、および機械速度データと連携して、ターゲットを絞ったアプリケーション戦略をサポートできます。
モーターだけでは、液体の供給のあらゆる側面を調整できるわけではありません。実際の材料節約量は、ノズルの性能、液圧、流量、スプレー パターン、アプリケーション ソフトウェア、および校正によって異なります。それにもかかわらず、動作の再現性の向上は、プロセスの変動や不必要な材料の消費を削減するための重要な基盤となります。
厳選された統合型 DC サーボ モーターは、主要なモーション制御コンポーネントを 1 つのアセンブリに統合することでメンテナンスを簡素化します。設計によっては、これにより、検査が必要な個別のケーブル、コネクタ、コンポーネント インターフェイスの数が減る場合があります。
多くの統合サーボ システムは、過電流保護、過熱監視、位置エラー検出などの診断機能も備えています。これらの機能は、保守担当者が特定の動作上の問題をより効率的に特定するのに役立ちます。
ただし、統合によって予防保守の必要性がなくなるわけではありません。ベアリング、ギアボックス、コネクタ、シール、機械トランスミッション部品は、引き続き検査または交換が必要な場合があります。スプレー環境では、エンジニアは湿気、粉塵、振動、洗浄剤、化学物質への曝露も考慮する必要があります。
適切な環境保護、信頼性の高いフィードバック コンポーネント、および適切な熱特性を備えたモーターを選択すると、早期故障や計画外のダウンタイムのリスクを軽減できます。
精密スプレー装置は、加速、位置決め、スプレー、停止、再位置決めなどの繰り返し動作サイクルを通じて頻繁に動作します。適切な動的性能を備えたサーボ モーターは、これらの動作を正確に実行し、マシン コントローラーからの更新されたコマンドに応答できます。
アプリケーションで頻繁な起動/停止動作が必要な場合、モーターは十分なピーク トルクを提供し、結果として生じる熱負荷を管理する必要があります。モーターを動作プロファイルに正しく適合させると、安定した動作を維持し、過小サイズまたは不適切な構成によって引き起こされる障害の可能性を減らすことができます。
統合ドライブは、より迅速なトラブルシューティングをサポートする障害信号も提供する場合があります。これらの機能を適切な監視およびメンテナンス手順と組み合わせると、モーション コントロールの問題の診断に必要な時間を短縮できます。
結果として得られる生産性の利点は、完全な機械設計、サイクルタイム要件、機械的信頼性、および制御システムのパフォーマンスによって異なります。
統合型 DC サーボ モーターと従来のモーター システムを比較する場合、メーカーは初期購入価格のみに注目するのではなく、総所有コストを評価する必要があります。
重要なコスト要因には次のようなものがあります。
機器の購入コスト: 完全なモーター、ドライブ、フィードバック、ケーブル配線、アクセサリの要件を比較します。
設置と試運転: システムの統合と構成に必要な労力とエンジニアリング時間を見積もります。
エネルギー消費量: 予想される動作サイクルでの電力使用量を測定します。
メンテナンス費用: 検査間隔、交換コンポーネント、サービスの利用可能性、および予想される耐用年数を考慮します。
材料使用量: 同等の生産条件下での化学物質、塗料、またはその他のスプレー材料の消費量を追跡します。
ダウンタイムコスト: 機器の故障、メンテナンスの中断、生産の遅延による経済的影響を見積もります。
システムの柔軟性: モーターが動作プロファイル、機器レイアウト、または自動化要件に対する将来の変更をサポートしているかどうかを評価します。
統合サーボ ソリューションによって設置の労力が軽減され、再現性が向上し、またはメンテナンスと材料費が削減される場合、より高い初期投資が正当化される可能性があります。逆に、閉ループ位置決めや動的な動作制御を必要としないアプリケーションでは、より単純なモーターの方が経済的な選択肢となる可能性があります。
統合型 DC サーボ モーターを生産ライン全体に採用する前に、機器メーカーは測定可能な性能ベンチマークを確立する必要があります。
実際の評価では、同等の動作条件下で既存のシステムと提案されたサーボ制御構成を比較できます。関連する測定値には、動作サイクルごとのエネルギー消費量、処理ユニットごとに使用される材料、平均サイクル時間、メンテナンス時間、計画外のダウンタイムが含まれます。
メーカーはまた、代表的な負荷とデューティ サイクルでモーターをテストし、トルク、速度、熱性能、フィードバック制御がアプリケーションの要件を満たしていることを確認する必要があります。
定義された運用期間にわたってこれらの結果を比較することで、エンジニアは、新しい構成が有意義な経済的利益をもたらすかどうかを推定し、その潜在的な回収期間を計算できます。
要約すると、統合型 DC サーボ モーターは、設置を簡素化し、効率的な動作制御をサポートし、スプレーの再現性を向上させ、メンテナンス関連の中断を最小限に抑えることで運用コストを削減できます。 アプリケーションの機械的、電気的、環境的要件に従って選択すると、精密スプレー装置の総所有コストの削減とより信頼性の高い長期稼働に貢献できます。
高品質のサーボ モーターであっても、仕様または統合が誤っていると、残念な結果が生じる可能性があります。
定格電力のみによる選択: 電力は、加速、ピークトルク、または低速動作を処理するモーターの能力を完全に説明するものではありません。
ギアボックスのバックラッシュを無視する: モーター シャフトの精度は、必ずしも出力シャフトの精度と同じではありません。
モーターの速度が流体の流れを直接決定すると仮定すると、 ポンプの特性、圧力、流体の粘度、システムの漏れが実際の吐出量に影響します。
環境への曝露の見落とし: 屋内機械に適したモーターは、農薬、屋外の湿気、または頻繁な洗浄に耐えられない可能性があります。
互換性のない制御インターフェイスの選択: モーターとドライブはマシン コントローラーと正しく通信し、必要な動作モードをサポートする必要があります。
熱制限の無視: 平均的な機械的負荷が控えめに見える場合でも、頻繁な加速と高いピーク電流により熱応力が発生する可能性があります。
機械的共振の無視: 柔軟な構造、トランスミッションコンポーネント、および不適切に構成された制御ループは、振動や不安定な動作を引き起こす可能性があります。
通常のサーボ制御を安全機能として扱う: 緊急停止と人員保護には、適切に定格されたコンポーネントを備えた適切に設計された安全システムが必要です。
これらの間違いを回避することで、機器メーカーは信頼性を向上させ、試運転を簡素化し、生産中の予期せぬエンジニアリングの変更を減らすことができます。
統合型 DC サーボ モーターは、正確な位置決め、反復可能な動作、応答性の高い動作、および簡素化された統合を必要とする精密スプレー装置に、コンパクトなフィードバック ベースのモーション制御ソリューションを提供します。 これらのシステムは、主要なモーターと駆動コンポーネントを組み合わせることで、自動スプレー機構に必要な制御機能を提供しながら、配線の複雑さを軽減し、効率的な機械レイアウトをサポートできます。
それらの適合性は特定の用途によって異なります。エンジニアはモーターを選択する前に、連続トルクとピークトルク、動作速度、加速度、フィードバック分解能、ギアボックス特性、制御インターフェース、環境保護、熱性能を評価する必要があります。
統合型 DC サーボ モーターを適切なポンプ、バルブ、センサー、ノズル、機械制御ソフトウェアと連携させると、メーカーがより一貫性があり、柔軟性があり、保守可能なスプレー システムを開発するのに役立ちます。
機器メーカー、OEM、オートメーション インテグレーターにとって、最も効果的なアプローチは、完全な動作プロファイルに従ってモーターを選択し、現実的な動作条件下でその性能を検証することです。適切に適合した統合型 DC サーボ モーターは、農業、工業用コーティング、化学薬品の塗布、ロボットによる自動化、自動洗浄などの精密スプレー用途に信頼性の高い基盤を提供します。
統合型 DC サーボ モーターは、DC サーボ モーター、駆動電子機器、および通常はエンコーダーまたはその他のフィードバック デバイスをコンパクトなアセンブリに組み合わせています。これらは、ロボット スプレー アーム、調整可能なノズル、自動塗布機構などのスプレー装置の位置、速度、トルクを制御します。
統合された DC サーボ モーターは、閉ループ フィードバックを使用してモーターの動きを監視し、指令された位置または速度からの偏差を修正します。これにより、位置決めの再現性と動作の一貫性が向上します。実際のスプレー精度は、ノズルの設計、液圧、流量、スプレー距離、システムの校正によっても異なります。
コンパクトな設計、プログラム可能な動作制御、およびフィードバック機能により、自動スプレー システムに適しています。個別のモーター駆動コンポーネントの必要性を減らしながら、スプレーヘッドの位置決め、ロボットの動き、互換性のある計量機構を調整できます。
はい。統合された DC サーボ モーターは、位置決めの再現性を向上させ、移動速度を制御することで、過剰なスプレーや不必要な材料の塗布を削減するのに役立ちます。モーター制御を適切なセンサー、流量調整、ノズル制御システムと連携させると、さらに大きな節約が可能になります。
連続トルクとピークトルク、動作速度、加速度、位置決め精度、フィードバック分解能、制御インターフェース、環境保護を考慮してください。ギアボックスが必要な場合は、その比、効率、バックラッシュ、および許容出力負荷を評価します。アプリケーション全体の動作プロファイルとデューティ サイクルに対してモーターを検証します。
はい、モーターとポンプに機械的な互換性があり、ドライブが必要な制御モードをサポートしている場合は可能です。サーボ制御されたポンプ速度は流体供給の調整に役立ちますが、実際の流量はポンプの特性、流体の粘度、動作圧力、システムの漏れにも依存します。正確な調整には流量センサーが必要になる場合があります。
はい。調整可能なスプレーヘッド、ロボットスプレー機構、および農業機械の互換性のある計量システムを制御できます。屋外用途の場合、メーカーは侵入保護、化学的適合性、温度制限、耐振動性、コネクタの耐久性を検証する必要があります。
モデルに応じて、統合型 DC サーボ モーターは、パルスと方向の入力、アナログ コマンド、デジタル入出力、または産業用通信プロトコルをサポートする場合があります。ご購入前に機械のPLCやモーションコントローラーとの互換性をご確認ください。
統合された設計により、配線の複雑さと個別のコンポーネントの数を削減できます。診断機能により、トラブルシューティングも簡素化される場合があります。適切に選択および構成すると、これらのモーターは反復可能な動作をサポートし、プロセス関連の無駄を削減し、総運用コストの削減に役立ちます。
メーカーは、位置決めの再現性、速度の安定性、加速応答、連続負荷およびピーク負荷、温度上昇、デューティサイクル性能、通信の信頼性、耐環境性をテストする必要があります。スプレー システムの場合は、代表的な動作条件下で実際の流量、圧力の安定性、塗布の一貫性も検証する必要があります。


